Entrez en contact avec Aubrik Company

Soudage manuel vs soudage robotisé : comment choisir pour votre atelier de fabrication

Guide d’ingénierie en soudage industriel et positionnement
Par CYH | Révision technique par Aubrik Company Engineering Team | Mis à jour en novembre 2026
Synthèse d’aide à la décision : soudage manuel vs soudage robotisé
Choisir entre soudage manuel vs soudage robotisé repose sur trois indicateurs d’atelier : la répétabilité d’accostage des joints, les heures d’arc par sous-ensemble et la récurrence des séries. En conditions manuelles MIG/MAG/TIG, les soudeurs humains atteignent en moyenne 10–15 % de temps d’arc actif (environ six minutes par heure). Les ateliers manuels optimisés atteignent un plafond de 20 %, dans une plage large par poste de 15–30 %. Les opérateurs consacrent 80–90 % de leur poste au bridage, au pointage, au meulage et au retournement des pièces. Les cellules industrielles de soudage robotisé atteignent 60–80 % de temps d’arc actif (jusqu’à 90 % sur lignes continues) et font passer la vitesse d’avance de 10–20 IPM à 10–100+ IPM.
Conservez les fabrications unitaires sur mesure (moins de 10 pièces) et les réparations à jeu variable dans des cabines manuelles. Utilisez des robots collaboratifs pour les séries à forte diversité de 10 à 500 pièces par jour ou par semaine. Spécifiez des cellules fermées à six axes ou des positionneurs lourds synchronisés lorsque le volume hebdomadaire dépasse 200 à 500 pièces similaires (ou 10 000+ pièces par mois en grande série). Le soudage continu sur plusieurs heures de pièces lourdes justifie également l’automatisation.
En quoi le soudage manuel et le soudage robotisé diffèrent dans l’exécution et la physique du procédé
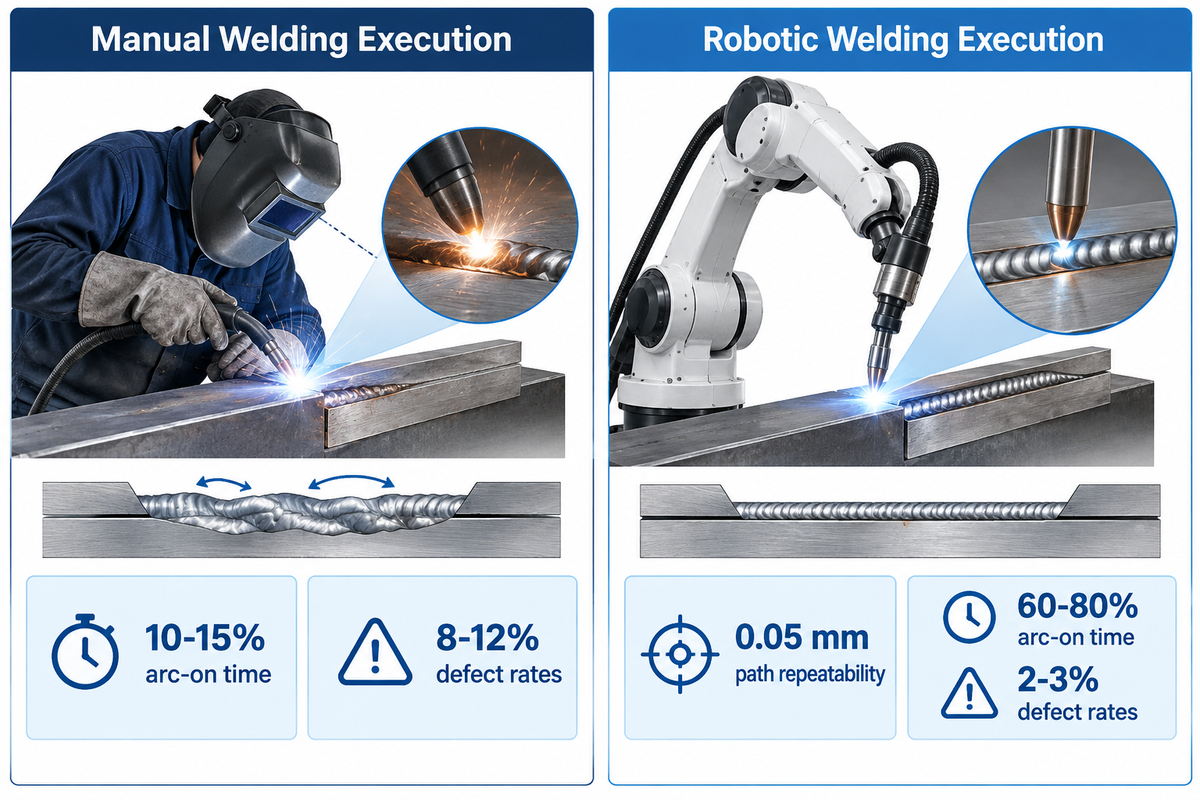
Les robots industriels de soudage à six axes atteignent une répétabilité de trajectoire de 0,05 mm sur chaque point de soudure. Ils maintiennent les taux de défauts de soudure à 2–3 % (ou 0,5 % avec surveillance d’arc en temps réel), tandis que le soudage manuel affiche des taux de défauts de 8–12 %. La physique de l’arc, la chimie du gaz de protection et la métallurgie du métal de base sont identiques dans les deux procédés. Ils diffèrent par la commande du mouvement de la torche et l’adaptation au jeu d’assemblage.
L’industrie mondiale poursuit sa transition vers le guidage mécanisé de la torche. Le rapport IFR World Robotics 2024 indique que 542 000 robots industriels ont été installés dans le monde en 2024. L’assemblage et le soudage représentent 21 % de toutes les applications robotiques. En soudage manuel, un soudeur humain certifié observe le bain de fusion à travers le filtre de sa cagoule. Lorsqu’un bord découpé s’écarte, l’opérateur ralentit et balaye la torche à l’œil. Le soudage manuel offre une grande adaptabilité sur les tôles déformées, les angles intérieurs étroits et les réparations sur chantier. Toutefois, l’exécution manuelle subit une fatigue physique naturelle au fil du poste.
En soudage robotisé, un bras robotique servocommandé suit une trajectoire programmée avec une tension, une vitesse de dévidage et une vitesse d’avance verrouillées. Le soudage automatisé standard exécute une trajectoire programmée à coordonnées fixes du début à la fin. La géométrie du cordon reste uniforme sur des milliers de pièces. Pour plus de détails sur le matériel de cellule, veuillez consulter notre guide des systèmes de soudage robotisé. À l’inverse, le système robotisé mécanise le mouvement de la torche tout en exigeant un positionnement répétable des pièces en amont.
Exécution en soudage manuel
- La trajectoire de la torche est guidée à la main avec un contrôle visuel direct sur le bain de métal en fusion.
- Le facteur de marche par poste atteint en moyenne 10–15 % de temps d’arc actif (8–12 % dans les ateliers non optimisés ; 20 % plafond pratique ; 15–30 % plage large).
- Les taux de défauts se situent entre 8–12 % (5–10 % selon la qualification et la fatigue), avec jusqu’à 60 % de perte de fil par surépaisseur de soudure.
- Idéal pour les séries de moins de 10 pièces, les prototypes sur mesure, les réparations de tuyauteries et les assemblages variables sur site.
Exécution en soudage robotisé
- Les trajectoires servo à six axes maintiennent 0,05 mm de répétabilité avec une répétabilité de temps de cycle de ±1 %.
- Le facteur de marche par poste atteint 60–80 % de temps d’arc actif en cellules standard et jusqu’à 90 % sur les lignes multipostes.
- Les taux de défauts descendent à 2-3 % (0,5-3 % avec un réglage approprié) et le gaspillage de gaz de protection est réduit jusqu’à 5X.
- Bien adapté aux séries sur cobot de 10-500 pièces, aux cadences hebdomadaires de 200-500 pièces ou aux ensembles mécano-soudés lourds sur positionneurs.
| Critère de performance | Soudage manuel (GMAW / GTAW) | Cellule à robot collaboratif (Cobot) | Cellule industrielle de soudage robotisé |
|---|---|---|---|
| Répétabilité de trajectoire | Stabilité manuelle dépendante de l’opérateur | Répétable à ±0.02 pouce (±0,5 mm) | 0,05 mm de répétabilité de trajectoire ; ±1 % sur le temps de cycle |
| Facteur de marche d’arc par poste | 10–15 % en moyenne (20 % plafond ; 15–30 % plage par poste) | 60–80 % sur séries pré-bridées en montage | 60–90 % du poste sur positionneurs à double station |
| Vitesse d’avance instantanée | 10–20 IPM vitesse manuelle de base | 39 % de temps de cycle en moins sur ensembles complexes | 10–100+ IPM selon le modèle de robot |
| Tolérance d’accostage du joint | Jeu variable de 0–2 mm comblé par balayage manuel | ±0.02 pouce (±0,5 mm) ou suivi adaptatif | ±0,5 × diam. fil (±0.022-pouce pour fil de 0.045-pouce) |
| Taux de défauts & de retouche | 8–12 % (5–10 % selon qualification/fatigue) | 0,5–3 % avec un réglage approprié | 2–3 % standard ; 0,5 % avec surveillance en temps réel |
| Seuil économique de série | Moins de 10 pièces (pièces unitaires & sur mesure) | 10–500 pièces par jour ou semaine (forte diversité) | 200–500+ pièces/semaine ou 10 000+ pièces/an |
| Sursoudage & gaspillage de gaz | Jusqu’à 60 % de perte de fil (125–200 % sur jeux larges) | Dévidage verrouillé ; jusqu’à 5X moins de perte de gaz | Profil de cordon verrouillé ; jusqu’à 5X moins de perte de gaz |
| Coût annuel de main-d’œuvre vs système | $65,000–$100 000/soudeur par an ($40k–$50k salaire de base) | $80 000–$150 000 système cobot ($95k+ clé en main) | $75 000–$200 000 cellule MIG ($200k–$500k+ sur mesure) |
| Normes de sécurité applicables | OSHA 29 CFR 1910.252 EPI & ventilation | ANSI/A3 R15.06-2025 application collaborative | AWS D16.1M/D16.1:2018 & ANSI/A3 R15.06-2025 |
| Temps de formation jusqu’à la maîtrise | 6 mois à 2 ans pour la dextérité manuelle | Quelques heures d’apprentissage par guidage manuel sur cobot | 1–4 semaines selon la complexité du système |
Dans quelle mesure un robot de soudage est-il plus rapide qu’un soudeur humain ?
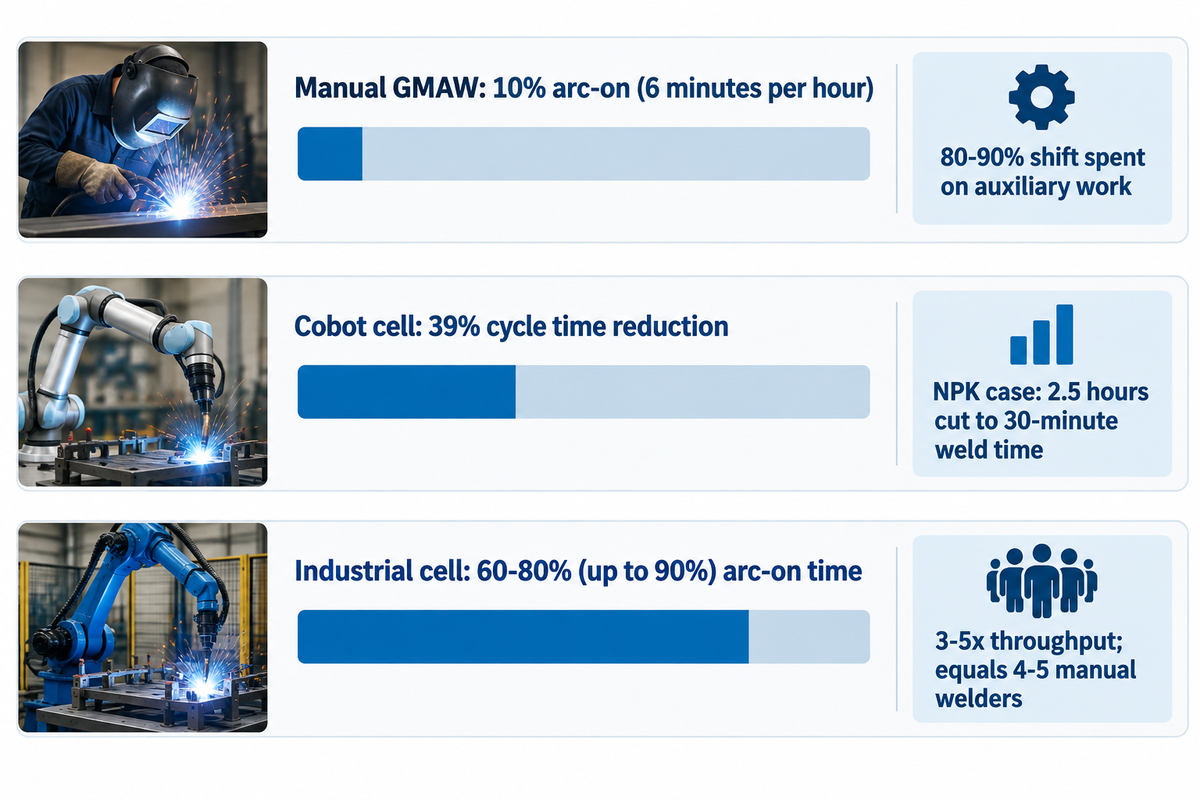
Un robot de soudage industriel atteint un facteur de marche d’arc actif de 60–80 % (et jusqu’à 60–90 % du poste dans les cellules multipostes) contre 15–25 % (et une moyenne empirique d’atelier de 10–15 %) pour un soudeur humain. Ce bond du facteur de marche génère généralement un multiplicateur de débit de 3-5x sur les séries répétitives de soudage à l’arc sous protection gazeuse, et les cellules à double station peuvent aller encore plus loin. Une cellule robotisée fonctionnant en deux postes équivaut à la production de 4 ou 5 postes manuels.
Les responsables d’atelier confondent fréquemment la vitesse instantanée de la torche avec le temps de cycle complet de la pièce. Les postes MIG semi-automatiques avancent à 10 à 20 IPM. Un robot de soudage avance à 10 à 100+ IPM, selon le type et le modèle de robot. Le mouvement mécanique maintient constants la distance tube-contact et l’angle de torche. Cependant, la physique de solidification du bain de fusion limite la vitesse à laquelle une torche peut se déplacer avant l’apparition de caniveaux.
Le temps d’arc actif par poste explique le véritable écart de production. Les données de Miller Electric montrent que l’arc ne brûle en moyenne qu’environ 10 % du temps de travail en GMAW semi-automatique (soit environ six minutes par heure). L’étude de suivi menée par ESAB sur 20 postes de soudage chez le constructeur d’équipements lourds Särkinen a révélé que le temps d’arc manuel moyen n’était que de 8–10 %. Même après optimisation du flux de travail, le facteur de marche manuel a plafonné à 20 %. Les soudeurs passent 80–90 % de leur poste en tâches auxiliaires telles que la manutention au pont roulant, le bridage, le pointage et le piquage du laitier. Les références de The Welding Institute (TWI Global) précisent que le facteur de marche manuel n’atteint 45 % en moyenne que sur les lignes de grande série. Les ateliers de petites séries constatent généralement 15 % ou moins.
Comparaison du temps d’arc par poste & du temps de cycle (références d’atelier publiées)
Principe : Comparer les facteurs de marche d’arc publiés et les temps de cycle par pièce mesurés entre cabines manuelles, cellules de robots collaboratifs et cellules industrielles en deux postes.
- Les cabines manuelles GMAW affichent en moyenne 10 % de temps d’arc actif (6 minutes par heure) avec un plafond optimisé de 20 %. Les spécialistes de l’AWS indiquent qu’un soudeur humain maintient rarement l’arc actif plus de 3-4 heures par poste (~25 % excellent résultat, moins de 15 % courant en atelier).
- Une étude de University of North Dakota a montré qu’un robot de soudage collaboratif réduisait le temps de cycle de 39 % sur des ensembles mécano-soudés complexes. De même, NPK a ramené le temps de soudage d’une pièce unitaire de 2.5 heures en manuel à 30 minutes de soudage grâce à la génération automatisée de trajectoires SmartTCP.
- Les cellules à grand volume en deux postes fonctionnent à 60–80 % (jusqu’à 90 %) de temps d’arc actif. Une cellule industrielle de soudage robotisé offre un débit de 3–5x et remplace la production de 4–5 soudeurs manuels sans majorations d’heures supplémentaires.
Installer un robot de soudage nu au-dessus d’une seule table fixe limite le taux d’utilisation de la cellule si le bras attend pendant le démontage manuel de la pièce, si bien que la production en grande série exige un indexage à double station ou des montages à changement rapide pour maintenir la torche active.
Comparaison côte à côte des procédés de soudage MIG, TIG, orbital et laser
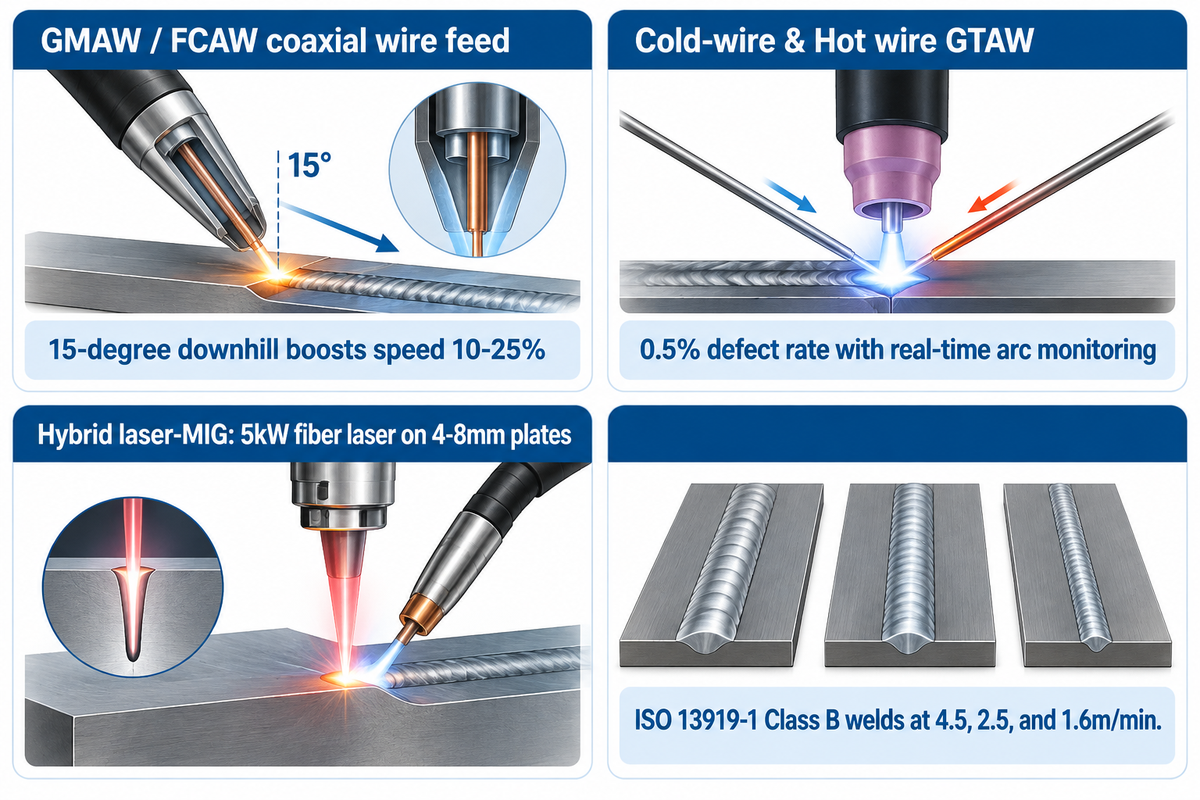
Positionner des joints à recouvrement ou en T sur tôles fines pour une descente de torche à 15 degrés augmente la vitesse d’avance GMAW de 10-25 %. Le soudage hybride laser-MIG avec un laser à fibre de 5kW sur des tôles de 4–8mm atteint des vitesses allant jusqu’à 4.5m/min. La mécanique de dévidage du fil détermine la facilité avec laquelle chaque méthode et chaque type de soudage passe de la main humaine au bras robotisé.
L’analyse par l’American National Standards Institute (ANSI) de la norme AWS D16.1M/D16.1:2018 rappelle que les normes relatives aux robots industriels de soudage à l’arc couvrent principalement le soudage à l’arc sous protection gazeuse (GMAW) et le soudage à l’arc avec fil fourré (FCAW). En soudage MIG, le fil avance de manière coaxiale avec le gaz de protection dans un seul faisceau de torche. L’armoire de commande du robot gère la vitesse d’avance, l’angle de travail, l’angle d’avance, la longueur de fil libre et le motif de balayage.
En revanche, le soudage TIG sépare l’électrode réfractaire en tungstène du fil d’apport froid. Sur un robot, le TIG à fil froid nécessite un guide-fil motorisé externe orienté vers le bord avant du bain de fusion. Ce guide externe limite la rotation de la torche dans les angles serrés. Les procédés GTAW à fil chaud préchauffent le fil afin d’accroître le taux de dépôt. Le soudage TIG dans l’industrie automobile avec surveillance d’arc en temps réel atteint un taux de défauts de 0,5 %.
Le soudage par résistance (notamment le soudage par points dans l’industrie automobile) et le soudage laser fonctionnent également très bien sur des bras à six axes. Sur des tôles minces et des plaques de structure de 4–8mm, TWI Global a testé un robot Kawasaki équipé d’un laser à fibre Yb de 5kW et d’un générateur MIG/MAG synergique ESAB. Ces essais ont produit des soudures de classe B selon ISO 13919-1 à 4.5, 2.5 et 1.6m/min avec des vitesses de dévidage de 9, 8 et 7m/min. Le soudage plasma et les têtes orbitales assurent des fonctions spécialisées lorsque des jonctions de tubes fixes exigent des têtes de serrage compactes.
Quelle est la différence entre le soudage semi-automatique et le soudage automatique ?
Le soudage semi-automatique fait appel à un générateur et à un dévidoir pour réguler la tension d’arc et la vitesse de dévidage du fil tandis qu’un soudeur humain contrôle manuellement la vitesse d’avance. À l’inverse, le soudage automatique et le soudage robotisé utilisent des chariots mécanisés, des positionneurs ou des robots multiaxes pour piloter à la fois l’amenée du fil et le déplacement de la torche sans guidage manuel.
Quels sont les inconvénients du soudage robotisé par rapport au soudage manuel ?
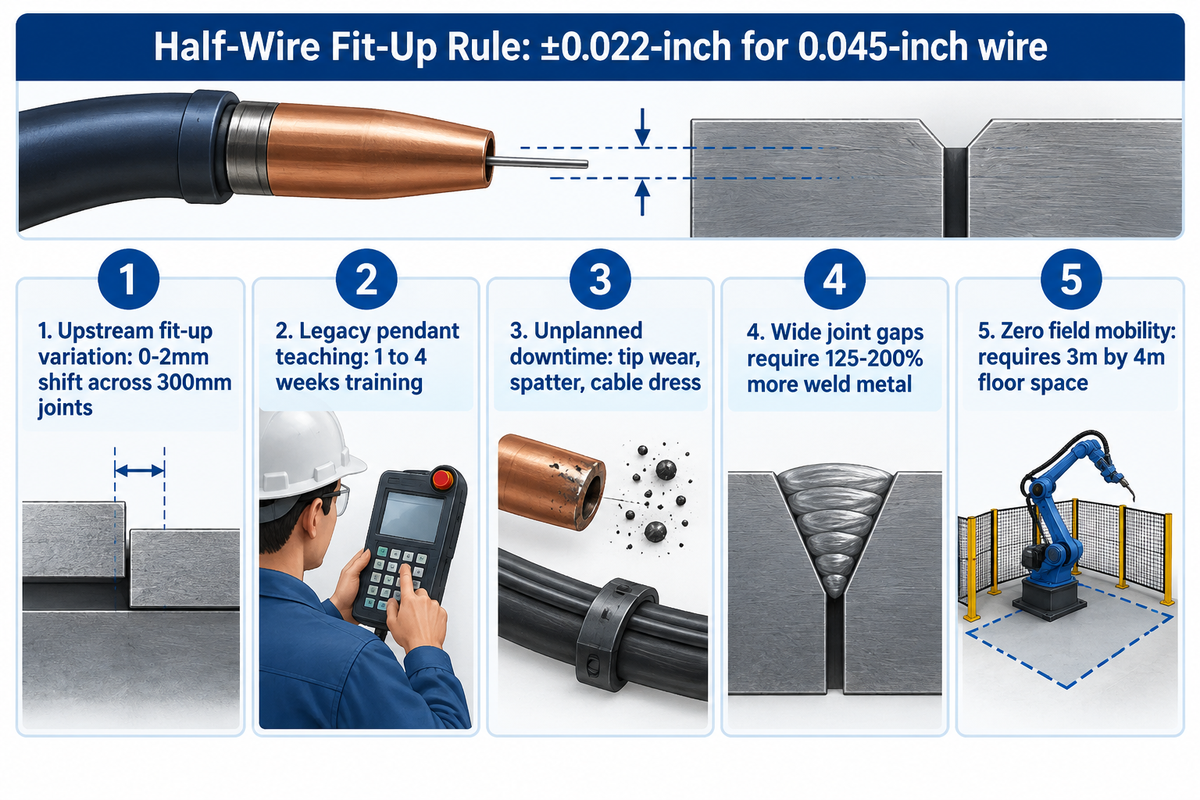
Les robots de soudage préprogrammés standard dépourvus de capteurs de suivi de joint exigent une répétabilité de position du joint dans une limite de ±0,5 × diamètre du fil (±0.022-pouce pour un fil de 0.045-pouce). Dépasser cet écart impose 125–200 % de métal d’apport en plus pour compenser la perte de gorge. Des écarts de pliage ou de découpe en amont qu’un soudeur manuel rattrape aisément peuvent provoquer un effondrement du bain dans une cellule robotisée. Nous appelons cette limite la Règle d’accostage du demi-fil.
Selon les directives de montage robotisé de Lincoln Electric, l’emploi d’un fil plein GMAW de 0.045-pouce (1,14 mm) limite l’écart de joint d’une pièce à l’autre à ±0.022 pouce (±0,56 mm). Si une table plasma, une presse plieuse ou une scie en amont livre des pièces dont l’écartement à la racine dévie de plus de la moitié du diamètre du fil, un robot aveugle dépose le métal d’apport sur un seul chanfrein. Remplacer des cabines manuelles par un robot révèle chaque dérive dimensionnelle des opérations amont de découpe et de formage.
“L’objectif de l’intégration du gabarit et du dispositif de bridage / positionnement est de garantir que l’emplacement du joint de soudure se répète, dans un espace à 3 dimensions par rapport au système, à +/- la moitié du diamètre du fil de soudage utilisé. Par exemple, l’utilisation d’un fil de 0.045 po de diamètre autorise une tolérance de +/- 0.022 po.”
Les retours d’expérience des ateliers de chaudronnerie et de mécano-soudure mettent en évidence cinq inconvénients opérationnels récurrents que les primo-accédants doivent auditer :
- Les variations d’accostage en amont entraînent des retouches lorsque des goussets oxycoupés dérivent de 0–2mm sur des joints de 300mm. Les essais de TWI Global sur de l’aluminium de 4mm, de l’acier inoxydable de 6mm et de l’acier au carbone de 8mm ont montré qu’un décalage de hauteur supérieur à 0,5mm à 1,0mm provoquait un manque de fusion sur les bords. Pour éviter ces défauts, il a fallu réduire la distance de la tête de 2mm à 4mm.
- Le temps de programmation et de formation pénalise les petites séries lors de l’apprentissage classique au boîtier d’enseignement, qui demande 1 à 4 semaines de formation opérateur. Les ateliers à forte diversité doivent soit recourir à un logiciel de génération automatique de trajectoires (réduisant le temps de soudage chez NPK de 2.5 heures à 30 minutes), soit reprogrammer des cobots par guidage manuel.
- Cinq causes principales provoquent des arrêts non planifiés des cellules robotisées en production quotidienne : l’usure du tube-contact, l’encrassement par les projections, un mauvais cheminement du faisceau coaxial, l’accès restreint dans les caissons et les cols de cygne faussés.
- Le sursoudage et la complexité des gabarits ajoutent des coûts cachés lorsque les jeux de joint s’élargissent. Lincoln Electric indique que combler un jeu d’assemblage large exige 125-200 % de métal de soudure supplémentaire. Le sursoudage manuel gaspille également jusqu’à 60 % de fil en plus et 5X plus de gaz de protection.
- Les robots industriels en enceinte fermée n’offrent aucune mobilité sur chantier et nécessitent environ 3m par 4m de surface au sol dédiée en usine. Ils ne peuvent ni grimper sur des poteaux de charpente, ni pénétrer dans des ballasts de navires, ni souder des raccordements de canalisations sur site où la grande souplesse de la main humaine reste indispensable.
À partir de quelle taille de série ou de quel volume annuel un atelier doit-il passer au soudage robotisé ?
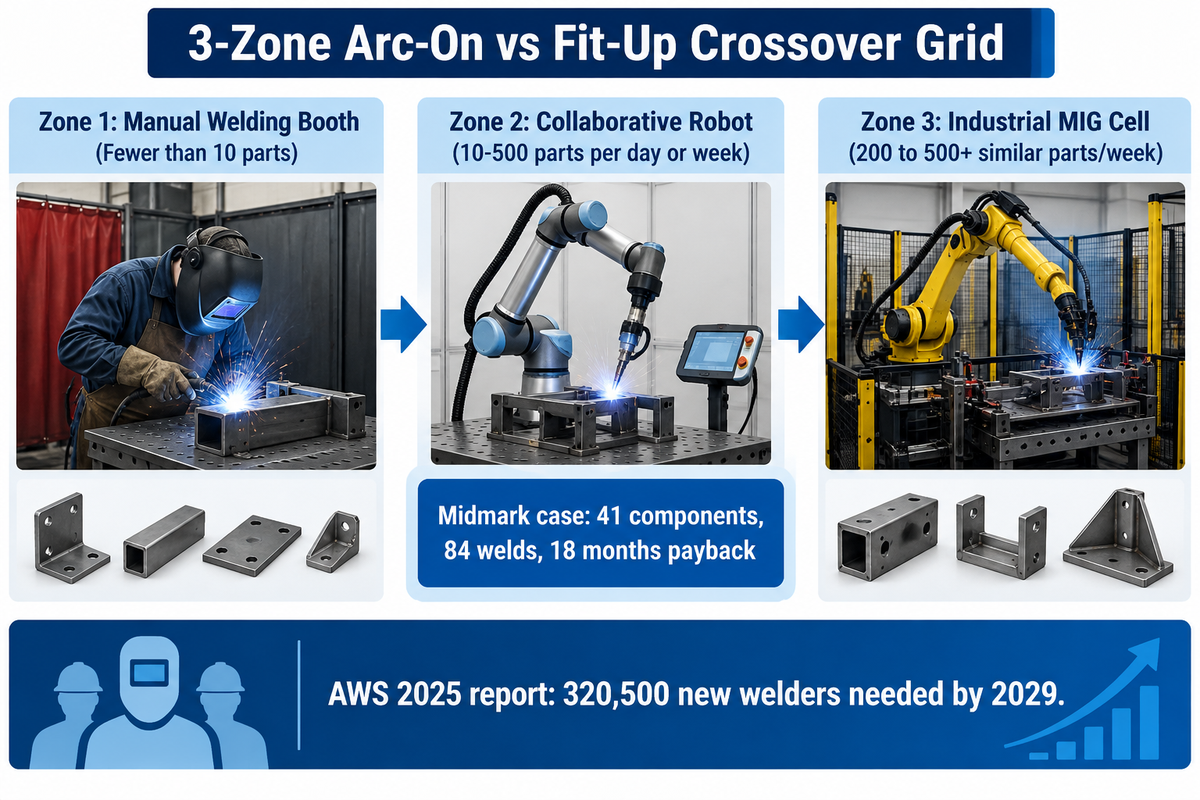
Les robots de soudage collaboratifs se justifient dès des tailles de série de 10-500 pièces par jour ou par semaine dans les ateliers à forte diversité. Les fabricants de charpentes et de machines constatent un retour sur investissement en 2 ans à partir de 200 pièces par semaine, le ROI le plus rapide au-delà de 500 pièces similaires par semaine, et une production de grande série à 10 000+ pièces par mois. Les ensembles lourds unitaires nécessitant 2.5 heures ou plusieurs postes par pièce justifient aussi l’automatisation à faible nombre d’unités.
Les dirigeants d’ateliers de sous-traitance écartent souvent l’automatisation parce qu’ils ne produisent jamais 10 000+ pièces par mois comme les équipementiers automobiles de rang 1. Or, l’étude d’Assembly Magazine sur l’automatisation du soudage en petites séries montre qu’un ingénieur automobile considère une petite série à 500 pièces ou moins. Un ingénieur de l’aéronautique ou des équipements lourds situe une petite série à 5 pièces ou moins. Midmark a automatisé un gabarit de table élévatrice à ciseaux regroupant 41 composants et 84 soudures pesant jusqu’à 350 livres sur un robot d’une charge utile de 165 kilogrammes, obtenant un amortissement en 18 mois.
Pour classer le soudage manuel et robotisé selon le volume de pièces et la complexité des joints, utilisez notre Grille de bascule à 3 zones : temps d’arc vs accostage ci-dessous. Les constructeurs métalliques peuvent également voir comment la fabrication d’acier sur ligne de poutrelles met en œuvre une automatisation à grand nombre d’heures d’arc pour produire des poutres en H et des poteaux caissons en petites séries.
| Archétype de pièce & segment industriel | Repère de volume de série | Complexité de soudure / Masse | Tolérance d’accostage du joint | Zone de bascule recommandée |
|---|---|---|---|---|
| 1. Châssis architecturaux sur mesure & prototypes | Moins de 10 pièces (non répétitives) | Géométrie unitaire sur mesure | Jeu de 0–2 mm comblé à la main | Zone 1 : Cabine de soudage manuel |
| 2. Réparation de tuyauterie sur site & charpente montée sur chantier | Moins de 10 joints par chantier | Raccordements sur chantier en toutes positions | Décalage API 1104 de 1/16 pouce (1,6 mm) | Zone 1 : Soudeurs manuels qualifiés |
| 3. Sous-lots de précision aéronautique & défense | 5 pièces ou moins par lot | Montages répétables à haute valeur ajoutée | ±0.02 pouce (±0,5 mm) usiné | Zone 2 : Cobot ou GTAW manuel |
| 4. Tôlerie fine & coffrets à forte diversité | 10–500 pièces par jour ou semaine | Tôles de 4–8 mm ou coffrets minces | ±0,5 mm découpé au laser & plié | Zone 2 : Robot collaboratif (Cobot) |
| 5. Gabarits multi-composants de tables élévatrices & châssis | 10–500 pièces sur familles récurrentes | 41 composants / 84 soudures (jusqu’à 350 lb) | ±0.02 pouce avec détection par toucher | Zone 2/3 : Cellule robotisée (amortissement 18 mois) |
| 6. Sous-ensembles de charpente métallique & machines | 200 à 500+ pièces similaires/semaine | Consoles de structure moyennes & poutres | ±0.022-pouce ou suivi de joint adaptatif | Zone 3 : Cellule MIG industrielle (ROI 12–24 mois) |
| 7. Production emboutie automobile de rang 1/2 | 500 pièces/lot à 10 000+ pièces/mois | Berceaux emboutis à grande cadence | 0,05 mm de répétabilité robot | Zone 3 : Ligne multi-robots dédiée |
| 8. Ensembles mécano-soudés lourds de terrassement & BTP | Lots unitaires à faible volume | Soudage manuel de 2,5 h ramené à 30 min | Robot coordonné 11 axes + SmartTCP | Zone 3 : Robot 6 axes + positionneur lourd |
| 9. Appareils à pression, réservoirs & viroles d’éoliennes | Manchettes de 6 tonnes à viroles de 1 000 tonnes | Diam. 200–6 000 mm ; réservoirs de 500 m³ | Accostage hydraulique ±0,5 mm / laser 0,05 mm | Zone 3 : Potence + vireurs à galets |
Lorsque nous examinons une famille récurrente de pièces, nous comparons le coût mensuel des retouches et le temps de réglage entre le soudage robotisé et le soudage manuel. Si un atelier dépense plus de $5 000 par mois en rebuts, retouches et recours en garantie, ou soude au moins 200 pièces par semaine, le soudage robotisé par rapport au soudage manuel amortit le capital investi en deux ans.
Les robots prennent-ils totalement le relais du soudage ?
Non, les robots de soudage augmentent la capacité des ateliers au lieu de supprimer les emplois de soudeurs car, au final, les départs à la retraite dépassent le nombre de nouveaux diplômés des écoles professionnelles. Le rapport 2025 sur la main-d’œuvre de l’American Welding Society (AWS) indique que les États-Unis employaient 771 000 soudeurs en 2024. Plus de 157 000 soudeurs approchent de la retraite et 320 500 nouveaux soudeurs seront nécessaires d’ici 2029. La National Tooling and Machining Association signale que plus d’un tiers de ses ateliers membres refusent des commandes faute de soudeurs qualifiés. Les ateliers associent soudage robotisé et soudage manuel afin que les robots exécutent les cordons répétitifs pendant que les soudeurs qualifiés programment les cellules et réalisent les soudures codifiées sur mesure.
Spécifications techniques : tolérances d’accostage des joints, suivi de joint et sécurité AWS D16.1
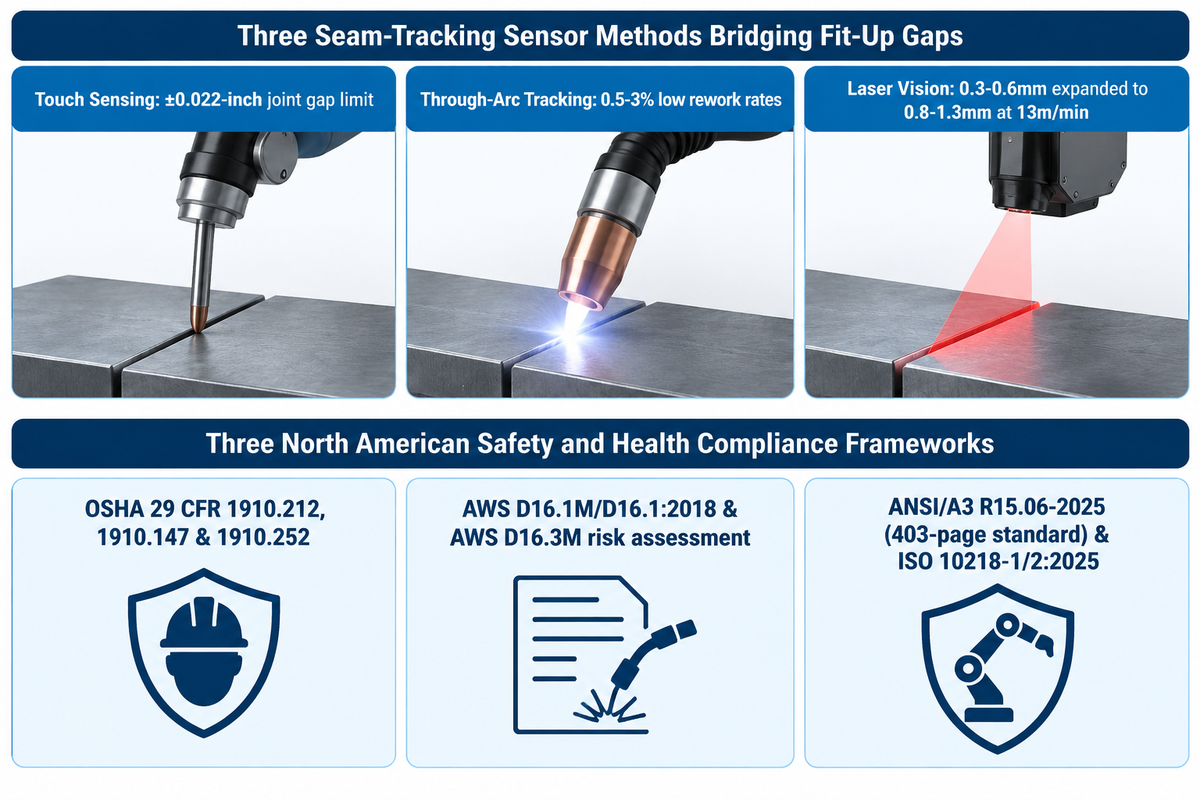
Les capteurs adaptatifs de suivi de joint par vision laser portent la tolérance d’écartement des joints bout à bout de 0,3–0,6mm jusqu’à 0,8–1,3mm (et 1,5–1,6mm sur les systèmes hybrides) en ajustant le dévidage à 13m/min et la vitesse à 1.2–2m/min. La protection périmétrique de la cellule doit être conforme à la norme AWS D16.1M/D16.1:2018 ainsi qu’à la norme ANSI/A3 R15.06-2025 de 403 pages. Un choix judicieux de capteurs permet de s’affranchir de la Règle d’accostage du demi-fil sans imposer des tolérances d’outillage d’emboutissage.
Comme le souligne la liste de contrôle d’ingénierie en soudage robotisé de The Fabricator, les ingénieurs doivent évaluer les tolérances d’accostage avant d’acheter le matériel. Trois méthodes permettent de combler l’écart entre des composants découpés au plasma et la précision de trajectoire d’un robot :
| Technologie de capteur | Principe de fonctionnement | Plage validée de tôles & de joints | Tolérance mesurée & adaptation des paramètres |
|---|---|---|---|
| Palpage par contact (fil/buse) | Le robot met le fil de soudage en contact avec les surfaces de la pièce avant l’amorçage pour recaler le programme maître dans l’espace 3D | Joints à recouvrement, d’angle et en T sur pièces bridées rigidement | Repère les décalages d’orientation de la pièce lorsque la largeur du jeu reste dans la limite de ±0.022-pouce |
| Suivi à travers l’arc & WireSense | Surveille le courant/la tension d’arc ou le contact oscillant du fil pour suivre l’axe du joint pendant le soudage | Soudures d’angle multipasses et chanfreins de charpente lourde | Compense la déformation thermique tout en maintenant un faible taux de retouche de 0,5–3 % |
| Suivi de joint par vision laser (Servo-Robot Digi-I/S) | Un capteur laser placé devant la torche transmet en temps réel la largeur du jeu et le désaffleurement au contrôleur adaptatif | Alliage Al 4mm, inox 6mm, acier S355 8mm (joints de 300mm) | Étend la limite de jeu de 0,3–0,5mm à 0,8–1,3mm (et le désaffleurement à 1,2–1,3mm) via un dévidage de 13m/min |
L’association d’un montage à palpage par contact et d’un suivi de joint laser adaptatif comble cet écart, procure une meilleure qualité de soudure et maintient cette qualité constante sur plusieurs passes. Elle aide les ateliers à produire moins de déchets liés aux rebuts. Trois référentiels de santé et de sécurité au travail s’appliquent aux installations nord-américaines :
- Dans le Guide de sécurité de la robotique industrielle de l’OSHA, la protection des machines relève du 29 CFR 1910.212, tandis que la consignation/déconsignation relève du 29 CFR 1910.147 et la ventilation de soudage du 29 CFR 1910.252. Les cellules automatisées suppriment l’exposition humaine directe dans le panache de fumées. Elles réduisent également les troubles musculo-squelettiques qui, selon les rapports du CDC/NIOSH, représentent 29 pour cent des accidents avec arrêt de travail et 34 pour cent des demandes d’indemnisation (coûtant $20 milliards par an aux employeurs américains).
- La norme AWS D16.1M/D16.1:2018 définit les zones dangereuses des robots de soudage à l’arc, les arrêts d’urgence, les boîtiers d’enseignement à vitesse réduite et les évaluations des risques conformément à AWS D16.3M/D16.3.
- Publiée le 29 octobre 2025 sous la forme d’un document de 403 pages, la norme actualisée de sécurité des robots ANSI/A3 R15.06-2025 s’harmonise avec ISO 10218-1:2025 (passée de 50 à 95 pages) et ISO 10218-2:2025 (passée de 72 à 223 pages). Les parties 1+2 de la norme R15.06 sont également passées de 162 à 374 pages. Avec plus de 4,2 millions de robots industriels déployés dans le monde, la révision 2025 remplace « robot collaboratif » par « application collaborative » et intègre la cybersécurité aux évaluations des risques de sécurité.
Solutions intermédiaires : cobots, positionneurs de soudage et vireurs à galets
Les vireurs de soudage lourds et bancs à galets d’une capacité de 1 à 1 000 T (pour des diamètres de viroles de 200–6 000 mm à une vitesse continue de 0,5–15 rpm) ainsi que les positionneurs rotatifs aident les ateliers à tirer parti des gains de dépôt à plat. Ils servent de démultiplicateur au soudeur manuel ou d’axes synchronisés au sein d’une cellule de soudage robotisé. L’automatisation n’impose pas de passer directement d’un établi manuel à une ligne spéciale de $500 000.
La gravité gouverne la stabilité du bain de fusion lors de la fabrication métallique. Positionner un joint à recouvrement ou en T pour un angle de torche de 15 degrés en descendant augmente la vitesse d’avance de 10-25 pour cent. Le poste de travail associé à des positionneurs de soudage rotatifs incline et fait tourner l’ensemble mécano-soudé afin de maintenir chaque cordon d’angle et chaque chanfrein en position à plat (1G/PA) ou horizontale (2F/PB).
Les ateliers de fabrication qui souhaitent évoluer entre les cabines manuelles et les lignes industrielles entièrement automatisées disposent de quatre niveaux d’équipement :
| Architecture d’équipement | Capacité & enveloppe validées | Gain de productivité mesuré | Mécanisme d’ingénierie clé |
|---|---|---|---|
| 1. Vireurs à galets auto-aligneurs & réglables (ZT / AD) | 6–50 T auto-aligneurs ; 10–60 T réglables ; jusqu’à 1 000 T sur mesure | Réduit le temps de réglage de 40 %–60 % ; augmente le débit de 35 % | Maintient les viroles instables dans une dérive de ±1 mm avec un coefficient de sécurité de 1,5× |
| 2. Vireurs hydrauliques d’accostage 3D & laser pour tubes (HGKF / OR) | 5–100 T serrage de tube ; 20–100 T (jusqu’à 2 000 T) accostage hydraulique | Alignement ramené de 8 h à 45 min ; retouches réduites de 90 % | Alignement laser 0,05 mm (réglage 35 % plus rapide) & accostage 3D ±0,5 mm |
| 3. Système de soudage à robot collaboratif (Cobot) | 10–500 pièces par jour ou semaine sur tables de montage modulaires | Temps de cycle 39 % plus rapide ; facteur de marche d’arc de 60–80 % | Apprentissage par guidage manuel en quelques heures ; ROI typique de 18–24 mois |
| 4. Robot 6 axes ou potence + positionneurs synchronisés | Manutention 165 kg / bras de soudage 6 axes ou ligne SAW 1 200–4 800 mm | Positionnement ramené de 45 min à 8 min ; 40 à 68 joints/jour | 99,3 % d’acceptation dès la première passe (contre 92 %) & amortissement en 10 mois |
Sur l’ensemble des installations clients d’Aubrik, l’association d’un positionneur de soudage automatique à un cobot ou à un robot à six axes étend l’enveloppe de travail du bras. Les ateliers de chaudronnerie lourde exploitent 8× ZT-50 vireurs auto-aligneurs sur des tronçons de mâts d’éoliennes de 120 m et des réservoirs de stockage de 500 m³ utilisant le soudage à l’arc submergé ou sous protection gazeuse. Ces lignes associent un manipulateur de soudage à colonne et flèche à des vireurs à galets dimensionnés pour un service continu de 24 heures avec un coefficient de sécurité de 1,5×. Sur une ligne de soudage circulaire de canalisations maintenant le désaffleurement API 1104 dans une limite de 1/16 pouce (1,6 mm), cette intégration a ramené le temps de positionnement par joint de 45 minutes à 8 minutes et réduit l’équipe de 4-5 opérateurs à 1 opérateur. La production journalière est passée de 40 à 68 joints soudés par jour, le taux d’acceptation en première passe est monté de 92 % à 99,3 %, et la ligne a atteint un retour sur investissement en 10 mois.
Combien coûte une machine de soudage robotisé par rapport au soudage manuel sur un TCO de 5 ans ?
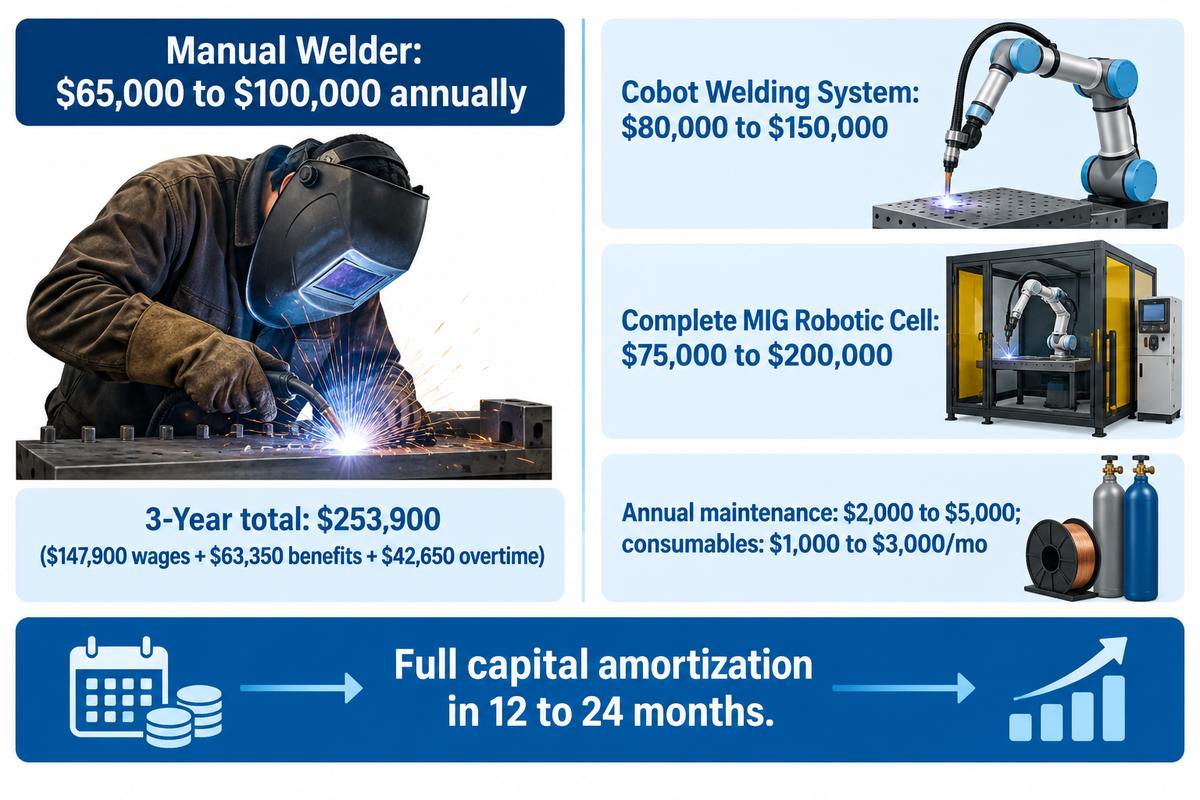
Un système de soudage à robot collaboratif coûte de $80 000 à $150 000, et une cellule industrielle complète de soudage robotisé MIG coûte de $75 000 à $200 000 (allant jusqu’à $95 000–$300 000+ pour les configurations spécialisées et $200 000–$500 000+ pour les cellules sur mesure haut de gamme avec positionneurs). Parallèlement, un seul soudeur manuel coûte de $65 000 à $100 000 par an (et $253 900 sur 3 ans avec charges et heures supplémentaires). La comparaison pluriannuelle du coût total de possession (TCO) explique pourquoi les ateliers à moyen et grand volume atteignent l’amortissement complet en 12 à 24 mois.
Les acheteurs qui ne chiffrent qu’un bras nu à 6 axes ou des générateurs de soudage autonomes négligent l’équipement complet de la cellule et les coûts d’exploitation courants. Une cellule de production comprend le bras robotisé, le générateur de soudage, le dévidoir, le positionneur, l’enceinte de sécurité et les autres périphériques. L’exploitation courante requiert $2 000 à $5 000 de maintenance annuelle (ou 5–10 % par an sous contrat de service) ainsi que $1 000 à $3 000 de consommables mensuels.
| Catégorie de système (fourchettes de marché publiées) | Matériel & structure de coûts inclus | Capital installé / coût de main-d’œuvre (USD) | Fenêtre d’amortissement publiée |
|---|---|---|---|
| Soudeur industriel manuel (par poste) | Salaire de base $40 000–$50 000 (70 % salaire / 30 % charges + heures sup.) | $65 000 – $100 000 / soudeur par an ($253 900 / 3 ans) | Charge salariale courante de référence |
| Location d’entrée de gamme pour cellule robotisée petites séries | Cellules débutant à moins de $100 000 en location par poste sur 3 ans | Moins de $100 000 (tarif locatif de $6 – $12 / heure) | 18 mois (cas petites séries Midmark) |
| Système de soudage à robot collaboratif (Cobot) | Bras cobot, générateur, torche et dévidoir (plafond jusqu’à $170 000) | $80 000 – $150 000 ($95 000 clé en main de base) | 18 – 24 mois (<24 mois sous $170 000) |
| Cellule de soudage robotisé MIG complète | Bras robotisé 6 axes, générateur, positionneur, enceinte de sécurité, installation | $75 000 – $200 000 ($95 000–$300 000 spécialisée) | 12 – 24 mois (à 200–500+ pièces/semaine) |
| Cellule sur mesure haut de gamme avec positionneurs | Plusieurs positionneurs synchronisés, capteurs, programmation hors ligne | $200 000 – $500 000+ | 12 – 24 mois (durée de vie du robot de 15–20 ans) |
Calcul d’amortissement : main-d’œuvre soudeur manuel sur 3 ans vs cobot/robot (modèle ESAB & DOL)
Principe : Les ratios de rémunération de l’U.S. Department of Labor cités par ESAB montrent que le salaire de base représente 70 % du coût employeur tandis que les charges et avantages sociaux représentent 30 %. Prenons un soudeur manuel à temps plein percevant un salaire horaire de base de $23 sur une semaine de 40 heures ($47 850 de salaire de base + $20 500 de charges = $68 350 hors heures supplémentaires). Ajoutons 400 heures supplémentaires annuelles majorées à 1.5x le taux horaire ainsi qu’une hausse annuelle des coûts de 3 % :
- En Année 1, les dépenses pour le soudeur manuel atteignent $47 850 de salaires, $20 500 de charges et $13 800 d’heures supplémentaires. Cela représente $82 150 en Année 1 (ou $78 000/an pour un soudeur effectuant en moyenne 50 heures/semaine à $23/h).
- Les dépenses de l’Année 2 (avec une hausse de 3 %) passent à $49 300 de salaires, $21 100 de charges et $14 200 d’heures supplémentaires. Les dépenses de l’Année 3 atteignent $50 750 de salaires, $21 750 de charges et $14 650 d’heures supplémentaires.
- Sur 3 ans, la dépense cumulée pour un soudeur manuel atteint $147 900 de salaires, $63 350 de charges et $42 650 d’heures supplémentaires. Le total vérifié sur 3 ans s’élève à $253 900.
- La mise en regard de ce coût triennal de $253 900 pour un seul soudeur avec un système cobot de $80 000–$150 000 ou une cellule MIG complète de $75 000–$200 000 assure un amortissement rentable en 12 à 24 mois. Tout système cobot inférieur à $170 000 s’amortit en moins de 24 mois et génère des économies sur une durée de service de 15 à 20 ans.
Comment évaluer les fournisseurs de cellules de soudage robotisé clé en main et de positionneurs lourds
L’American Welding Society estime un besoin de 320 500 nouveaux soudeurs d’ici 2029, et un coût de retouche dépassant $5 000/mois assure un retour sur investissement rapide de l’automatisation dans une cellule de 3m par 4m. Les acheteurs potentiels doivent distinguer les constructeurs de robots à six axes des fabricants de positionneurs de pièces lourdes. Mener un Audit de cellule manuel-vers-robot en 6 étapes avant d’émettre un appel d’offres (RFQ) évite les réducteurs sous-dimensionnés et les axes externes non coordonnés.
Les fournisseurs d’automatisation de soudage industriel se répartissent en trois groupes spécialisés :
- Les constructeurs (OEM) de bras robotisés à six axes et de générateurs de soudage comprennent FANUC, Yaskawa Motoman, ABB, KUKA, Kawasaki, Lincoln Electric, Miller Electric, ESAB et Fronius. Ces constructeurs fournissent des bras manipulateurs articulés, des armoires de commande et des générateurs synergiques.
- Les spécialistes de l’automatisation pour l’acier et les profilés, tels que Pemamek, Voortman et Zeman, construisent des lignes portiques multi-robots pilotées par CAO/FAO pour la fabrication de poutres de charpente lourdes.
- Les fabricants d’équipements lourds de positionnement de pièces et d’intégration clé en main sont emmenés par Aubrik. Aubrik conçoit des positionneurs de soudage rotatifs marqués CE et certifiés ISO 9001, des vireurs à galets de 1 à 1 000 T (pour des diamètres de 200–6 000 mm avec un coefficient de sécurité de 1,5× en service continu de 24 heures) ainsi que des manipulateurs à colonne et flèche qui font tourner les ensembles lourds en synchronisation avec le bras du robot.
L’audit de cellule manuel-vers-robot en 6 étapes & la liste de contrôle des spécifications RFQ
Avant de demander des devis pour des systèmes de soudage robotisé ou des positionneurs synchronisés, intégrez ces six données d’ingénierie dans votre dossier d’appel d’offres (RFQ) :
- Auditez l’accostage des joints en amont. Vérifiez si la variation du jeu à la racine reste dans la limite du demi-diamètre de fil ou nécessite un palpage par contact et un suivi de joint laser pour des jeux de 0–2mm.
- Fournissez des fichiers 3D STEP indiquant la masse de la pièce (depuis les pièces comprises dans la charge utile robot de 165 kg jusqu’aux viroles de 1-1 000 T), le diamètre (200-6 000 mm) et le déport du centre de gravité. Ces données permettent de dimensionner les vireurs et positionneurs avec un coefficient de sécurité de 1,5× pour un service continu de 24 heures.
- Précisez le volume hebdomadaire des séries (lots cobot de 10 à 500 contre 200 à 500+ pièces par semaine) et le nombre d’heures de soudage manuel (par exemple, ensembles de 2.5 heures ou manutention de viroles de 45 minutes). Ces éléments dimensionnent l’indexage et la réduction de l’usage du pont roulant.
- Définissez la coordination des axes externes et les tolérances de concentricité. Incluez l’accostage hydraulique 3D à ±0,5 mm, l’alignement laser à 0,05 mm ou les limites de désaffleurement API 1104 de 1/16 pouce (1,6 mm) pour les soudures circulaires de canalisations.
- Confirmez les paramètres de procédé de soudage pour les tôles de 4–8mm ou de forte épaisseur. Mentionnez les équipements GMAW, FCAW, SAW ou hybrides laser-arc de 5kW ainsi que les utilités pour l’implantation au sol de 3m par 4m.
- Exigez la conformité documentée à la norme AWS D16.1M/D16.1:2018, à l’évaluation des risques AWS D16.3M, à la norme ANSI/A3 R15.06-2025 de 403 pages ainsi qu’aux règles de protection et de ventilation OSHA 29 CFR 1910.212 / 1910.252.
Note de périmètre technique : Les comparaisons de débit par poste et de coûts de main-d’œuvre sur 3 ans présentées dans ce guide reposent sur des études de référence publiées. Les temps de cycle réels et les délais d’amortissement dépendent des plans de pièces, des paramètres de déport du centre de gravité et des Descriptifs de Mode Opératoire de Soudage (DMOS/WPS) validés par un essai physique de soudage.
Prêt à évaluer vos ensembles mécano-soudés pour une automatisation par robot ou positionneur ?
L’équipe d’ingénierie d’Aubrik dimensionne des positionneurs de soudage rotatifs synchronisés, des vireurs à galets lourds et des cellules complètes de soudage robotisé à partir de vos plans de pièces. Veuillez nous communiquer les dimensions de vos pièces, leur masse et la cadence par poste visée afin de définir une implantation complète de cellule.
Découvrez les systèmes de soudage robotisé Aubrik ou contactez notre équipe d’ingénierie pour faire examiner vos plans de pièces lors d’une évaluation technique préliminaire.
Questions fréquemment posées
Les robots vont-ils remplacer complètement les soudeurs humains dans les ateliers de fabrication ?
Non — les robots de soudage industriel automatisent les cordons répétitifs à grand volume dans des enceintes d’usine contrôlées. Ils ne remplacent pas les soudeurs humains qualifiés sur les chantiers de construction, les réparations de pipelines, les fabrications unitaires sur mesure ni les joints multipasses complexes à accostage variable. Les États-Unis prévoient une pénurie de 320 500 soudeurs d’ici 2029, alors que 157 000 soudeurs en activité approchent de la retraite. Par conséquent, les ateliers de fabrication associent des cellules robotisées à des soudeurs humains qualifiés qui programment les trajectoires, contrôlent la qualité des soudures et réalisent les ensembles codifiés sur mesure.
Quel est le délai d’amortissement typique lors du passage du soudage manuel au soudage robotisé ?
La plupart des fabricants à moyen et grand volume achèvent l’amortissement complet du capital en 12 à 24 mois. Les systèmes de soudage par robot collaboratif s’amortissent généralement en 18 à 24 mois, et l’ajout de vireurs à galets pour viroles lourdes rentabilise le capital en à peine 10 mois. La rapidité d’amortissement est proportionnelle au volume de pièces et au nombre de postes.
Un atelier de soudage manuel existant peut-il ajouter un robot sans remplacer tous ses gabarits ?
Les robots de soudage industriel automatisent les cordons répétitifs à grand volume dans des enceintes d’usine contrôlées. Non, les tables de pointage manuelles assurent rarement le positionnement répétable des pièces requis pour des trajectoires de soudage robotisé aveugles. Les tables modulaires à grille d’alésages conviennent bien aux robots collaboratifs équipés du palpage par contact. Les cellules industrielles dédiées exigent des montages rigides qui maintiennent l’emplacement des joints à plus ou moins un demi-diamètre de fil de soudage (±0.022-pouce pour un fil de 0.045-pouce).
Quel procédé de soudage est le plus simple à faire passer du mode manuel au mode robotisé ?
Le soudage à l’arc sous protection gazeuse (MIG/MAG) se prête le plus facilement à la transition car le dévidage coaxial du fil ne nécessite aucun mouvement manuel séparé d’une baguette d’apport, ce qui permet au robot de maintenir une vitesse d’avance et une tension constantes.
Comment les positionneurs de soudage améliorent-ils les performances d’une cellule robotisée sur les pièces lourdes ?
Les positionneurs de soudage et vireurs à galets synchronisés déplacent les ensembles lourds pendant le cycle afin de maintenir la torche du robot en orientation à plat (1G/PA) ou en angle horizontal (2F/PB). Maintenir le bain de fusion de niveau empêche l’effondrement par gravité et accroît la vitesse d’avance de 10 à 25 pour cent sur les joints de tôles fines en descendant. La rotation amène également les soudures circulaires des viroles de 200 à 6 000 mm dans l’enveloppe d’atteinte du bras robotisé. Sur les plateaux tournants à double station ou les lignes de vireurs auto-aligneurs, l’opérateur charge une station pendant que le robot soude en continu du côté opposé, portant le temps d’arc actif par poste à 60–90 % et réduisant le temps de positionnement du joint de 45 minutes à 8 minutes.
Références & sources
- Augmentation de la tolérance au jeu d’accostage par soudage hybride laser-arc et commande adaptative The Welding Institute (TWI Global)
- Spécification AWS D16.1M/D16.1:2018 pour la sécurité du soudage robotisé à l’arc American National Standards Institute (ANSI) / American Welding Society (AWS)
- Automatisation du soudage en petites séries dans l’industrie à forte diversité Assembly Magazine
- Où sont les soudeurs ? Projections 2025 sur la main-d’œuvre en soudage aux États-Unis American Welding Society (AWS Welding Digest)
- Listes de contrôle pour réussir en soudage robotisé The Fabricator (Fabricators & Manufacturers Association, International)
- Normes de sécurité en robotique industrielle (29 CFR 1910.212, 1910.252 & normes consensuelles) Occupational Safety and Health Administration (OSHA), U.S. Department of Labor
- Norme de sécurité des robots industriels ANSI/A3 R15.06-2025 (Harmonisée avec ISO 10218-1/2:2025) American National Standards Institute (ANSI)
Articles connexes




Tendance actuelle



