
Entrez en contact avec Aubrik Company

Mis à jour en novembre 2026 | Revue technique d’ingénierie
Les cellules de soudage industrielles réunissent le matériel de soudage, le maintien des pièces et les systèmes de sécurité dans un poste de travail autonome. Elles intègrent un robot de soudage multi-axes, un outillage de maintien, une source de courant de soudage, un aléseur de torche, un positionneur servocommandé et une enceinte de sécurité interverrouillée. Les soudeurs manuels ont un facteur de marche de l’arc de 20 % à 40 %, car le reste du poste est consacré au positionnement des pièces, à la préparation et au contrôle. Les cellules de soudage automatisées atteignent une efficacité d’environ 65 % à 70 % à la 10e heure du poste. Les cellules de production bien entretenues atteignent également l’objectif de disponibilité de 98 % fixé par les usines automobiles et de fabrication métallique lourde.
Les données de l’American Welding Society (AWS) sur les effectifs, rapportées par CMR Fabrications, indiquent que les États-Unis auront besoin de 336 000 nouveaux professionnels du soudage d’ici 2026. Selon Atan Robotics, cette pénurie a fait grimper le coût horaire complet de la main-d’œuvre manuelle jusqu’à $55. Des systèmes de soudage automatisés correctement dimensionnés aident les ateliers à régulariser leur production. Ils associent la charge utile du positionneur, la régularité de l’outillage et la sécurité de la cellule aux caractéristiques de la famille de pièces.
Réponse directe : Une cellule de soudage à l’arc robotisé intègre un robot, une source de courant de soudage, un système de maintien des pièces, un système de positionnement et du matériel de maintenance de la torche. La sécurité à l’échelle de la cellule est encadrée par la norme ISO 10218-2. Les postes automatisés font passer l’efficacité de l’opérateur et du poste de 20 %–40 % en soudage manuel à environ 65 %–70 % à la 10e heure du poste. JR Automation indique qu’un décalage de position du point TCP de la torche de soudage supérieur à ±0,3 mm constitue un problème de tolérance susceptible d’éloigner le cordon de soudure de son emplacement prévu.
Principaux points à retenir pour l’ingénierie
- Le matériel de base des bras manipulateurs industriels classiques à 6 axes coûte de $50 000 à plus de $200 000. Les réseaux de sécurité optoélectroniques peuvent coûter jusqu’à $30 000, tandis que les sources de courant multiprocédés sont vendues environ $10 000.
- Selon la révision 2025 de l’ISO 10218 (parties 1 et 2) et l’AWS D16.1M/D16.1:2026, la sécurité s’évalue sur l’ensemble de l’application déployée. Elle ne s’évalue jamais sur le seul matériel du robot.
- Les positionneurs de pièces conçus pour des charges de 50 kg à 200 tons doivent être dimensionnés en fonction de la masse combinée de l’ensemble mécano-soudé et de l’outillage. Les ingénieurs calculent l’excentration du centre de gravité (CoG) et l’inertie de freinage en rotation.
- Maîtrise de l’accostage en amont : pour programmer à l’aveugle une trajectoire MIG, la règle pratique consiste à maintenir l’écart et les variations de position de l’assemblage dans une limite de ±0,5 fois le diamètre du fil. Les techniciens vérifient aussi chaque semaine que la dérive du TCP reste inférieure à ±0,3 mm.
| Paramètre du système | Spécification technique / plage | Norme principale / source de référence |
|---|---|---|
| Temps d’arc et rendement sur le poste | Temps d’arc actif de 20 % à 40 % en soudage manuel, contre une efficacité d’environ 65 % à 70 % à la 10e heure du poste | Guide Zhouxiang / Hirebotics 2026 |
| Disponibilité cible de la production | Disponibilité de 98 % avec maintenance quotidienne planifiée et maintenance toutes les 1 000 heures | Guide de maintenance des cellules de production EVST |
| Répétabilité du manipulateur et dérive du TCP | Répétabilité du bras nu de ±0,02 mm (FANUC ARC Mate 120iD) contre un seuil de dérive hebdomadaire du TCP de ±0,3 mm | Relia-Mation / EVST / JR Automation |
| Capacité du positionneur de pièces | De 50 kg à 200 tons (diamètre du plateau de 350 mm à 12 000 mm, vitesse de 0,05–1,0 rpm) | Catalogue des positionneurs grande capacité Aubrik |
| Références publiées sur le matériel des sous-systèmes | Bras à 6 axes de base : $50 000–$200 000+ ; source de courant : environ $10 000 ; protection optoélectronique : jusqu’à $30 000 | Guide tarifaire Atan Robotics 2026 |
| Normes de sécurité et de captage des fumées | ISO 10218-2:2025 ; AWS D16.1M/D16.1:2026 ; OSHA 1910.252 : ventilation mécanique dans les espaces de moins de 10 000 ft³ par soudeur, avec plafond inférieur à 16 ft ou ventilation transversale obstruée | ISO / AWS / OSHA sous-partie Q |
Qu’est-ce qu’une cellule de soudage et comment fonctionne un système de soudage automatisé ?
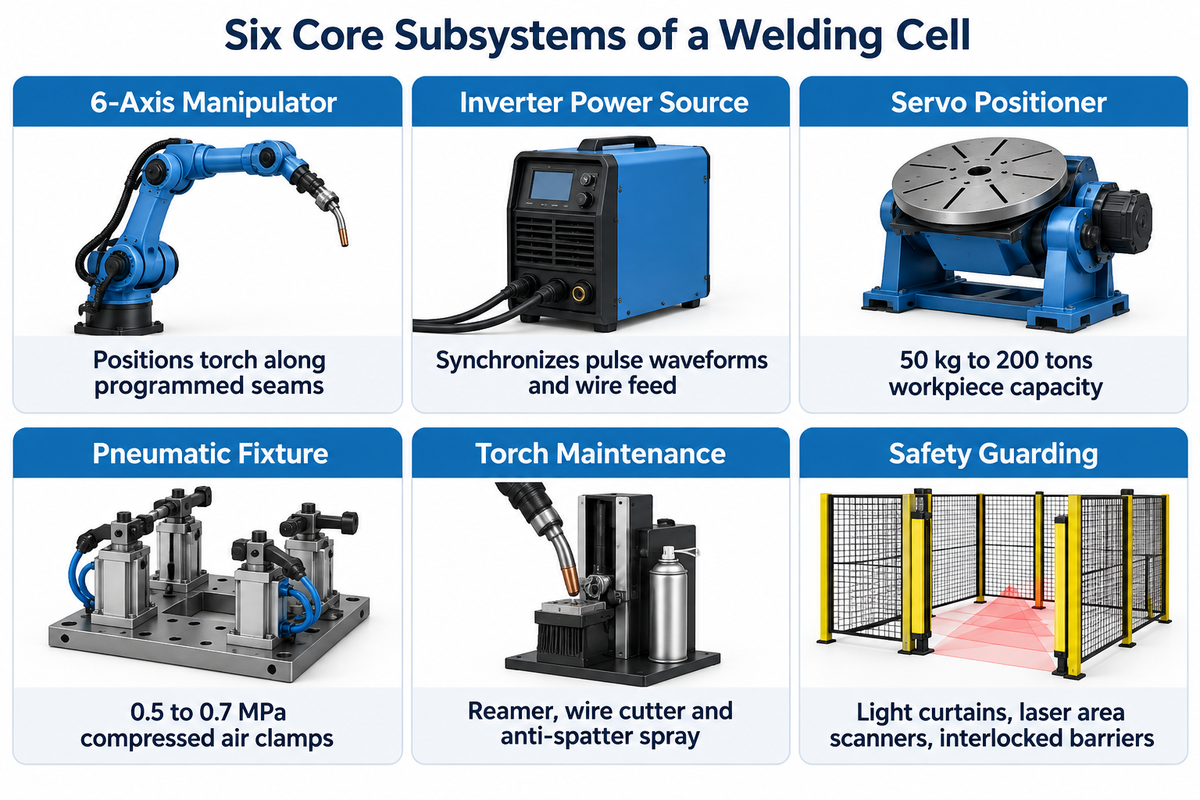
Une cellule de soudage est un poste de fabrication fermé. Elle regroupe un manipulateur de soudage robotisé, une source de courant de soudage, un positionneur de pièce, un outillage de bridage, une unité de maintenance de la torche et une barrière de sécurité au sein d’un système coordonné. Les soudeurs manuels ont un temps d’arc actif de 20 % à 40 %. Les cellules de soudage automatisées maintiennent une efficacité d’environ 65 % à 70 % à la 10e heure du poste.
65 %–70 %efficacité de la cellule à la 10e heure du poste
98 %Objectif de disponibilité de la cellule de production
4 minPréparation avec changement rapide, contre 1 heure
Dans une organisation en îlots, chaque cellule de travail traite une famille de pièces définie, de la sous-assemblée pointée à l’ensemble mécano-soudé fini. Les pièces n’ont pas à être transférées d’une zone à l’autre par chariot élévateur entre les étapes. Cette configuration améliore la productivité de l’atelier et réduit les arrêts imprévus entre les séries. Des formations comme le programme de certification en soudage robotisé d’A-B Tech apprennent aux techniciens à coordonner les mouvements du robot, le bridage sur les références de l’outillage et le réglage des paramètres d’arc. Les ateliers qui évaluent un système préconçu ou sur mesure peuvent consulter notre liste de vérification pour préparer une cellule de soudage robotisé. Ils peuvent aussi découvrir des configurations de cellules de soudage robotisé clés en main sur mesure pour les structures lourdes en acier.
Audit de préparation d’une cellule : 6 sous-systèmes (audit de préparation d’une cellule : 6 sous-systèmes)
L’audit de préparation d’une cellule portant sur les 6 sous-systèmes vérifie que les six sous-systèmes matériels interdépendants sont correctement dimensionnés et synchronisés avant la signature d’un contrat d’intégration clé en main.
Les acheteurs qui se lancent pour la première fois se concentrent sur le bras robotisé à 6 axes, alors qu’il ne s’agit que d’un composant matériel parmi d’autres ; cinq sous-systèmes supplémentaires, répartis autour du système, influent sur le temps de cycle, la qualité des soudures et la conformité de la cellule.
- Manipulateur à poignet creux à 6 axes et contrôleur : les bras de robots industriels FANUC, ABB, KUKA ou Yaskawa Motoman déplacent la torche le long des cordons programmés. Par exemple, le FANUC ARC Mate 120iD (ou FANUC ArcMate) offre une répétabilité du bras de ±0,02 mm, une charge utile au poignet de 25 kg et une portée de 1 831 mm.
- Source de courant à onduleur numérique et dévidoir : les sources de courant de soudage multiprocédés haut de gamme synchronisent les formes d’onde pulsées et la vitesse de dévidage avec la vitesse de déplacement du robot. Une unité de gamme Lincoln PowerWave se vend environ $10 000.
- Positionneur servo-commandé de pièces : les tables tournantes à un axe, les positionneurs à flèche à 2 axes ou les vireurs à poupée fixe et poupée mobile orientent les pièces lourdes. Faites tourner chaque assemblage pour le placer en position à plat, en soudage à plat.
- Outillage de maintien pneumatique ou hydraulique : les pinces pneumatiques utilisent de l’air comprimé, généralement à une pression de 0.5 à 0,7 MPa pour les actionneurs pneumatiques de cellule. Les pinces hydrauliques utilisent un circuit hydraulique sous pression pour maintenir la géométrie des pièces et contrer les déformations thermiques.
- Station automatique de maintenance de torche : un alésoir de buse, un coupe-fil et un système de pulvérisation anti-adhérent entretiennent la torche après chaque cycle de soudage afin d’éviter le collage du fil et la dérive du point outil.
- Enceinte de sécurité à accès interverrouillé avec captage des fumées : les clôtures périphériques et les accès interverrouillés protègent contre les mouvements dangereux. Des barrières immatérielles et des scanners laser détectent les personnes qui pénètrent dans les zones protégées. Des écrans de soudage protègent contre le rayonnement de l’arc. Des hottes d’aspiration localisée captent les fumées de soudage.
Quels sont les composants essentiels et les systèmes de sécurité d’une cellule de soudage industriel complète ?
Une cellule de soudage industriel complète comprend six composants matériels essentiels : un bras robotisé à 6 axes avec contrôleur, une source de courant à onduleur avec dévidoir, un positionneur servo-commandé de pièces, des outillages de maintien, une station automatique d’alésage de buse et des protections périphériques avec écrans de soudage et captage des fumées. Les systèmes de sécurité complets exigent également des circuits d’arrêt d’urgence et une évaluation des risques de l’application selon l’ISO 12100. Les protections pour l’apprentissage et la maintenance comprennent des dispositifs de validation à trois positions, des limites de vitesse réduite en mode manuel et l’isolement des énergies selon la procédure Lockout/Tagout (LOTO).
Le guide de maintenance de production d’EVST indique que des contrôles quotidiens structurés et des inspections mécaniques toutes les 1 000 heures permettent à une cellule de production d’atteindre son objectif de disponibilité de 98 %.
Configurations de postes de soudage : tables tournantes à un ou deux postes
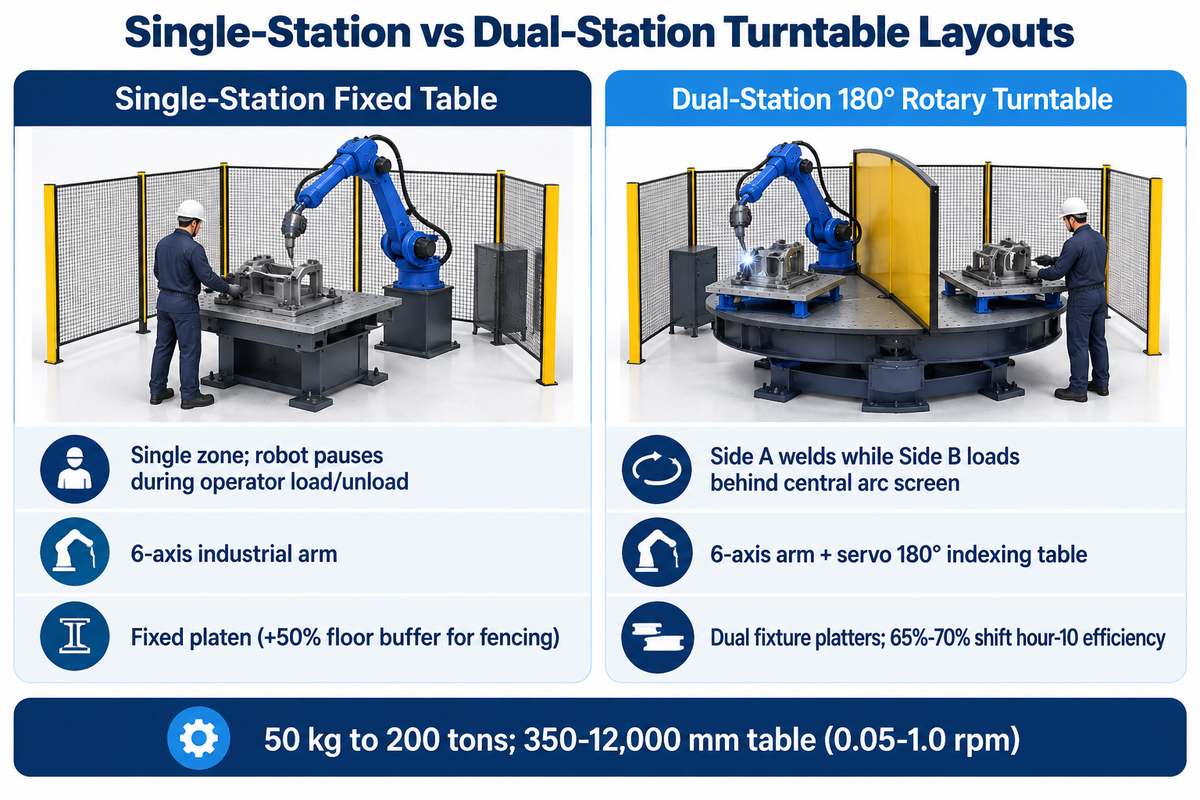
Les cellules de soudage à un poste utilisent une table fixe ou un positionneur, devant lequel le robot attend pendant le chargement et le déchargement des pièces. Les postes à table tournante à deux postes sont équipés d’une cloison centrale contre les projections de l’arc. Les opérateurs déchargent et chargent le côté B pendant que le robot soude le côté A, supprimant ainsi le temps d’attente de l’opérateur.
Choisissez un poste à un poste pour les longs cycles de soudage, lorsque le chargement ne représente qu’une faible part du temps de cycle. Optez pour une table tournante à deux postes si les chargements fréquents risquent de laisser le robot de soudage à l’arrêt. Le guide tarifaire 2026 d’Atan Robotics indique que l’ajout des clôtures de sécurité et des zones tampons de préparation augmente souvent de 50 % la surface au sol nécessaire. Comme l’indique la liste de contrôle de The Fabricator pour réussir le soudage robotisé, adapter le volume de la famille de pièces à l’emprise du poste évite les goulots d’étranglement dans la manutention. Le guide de planification 2026 de Hirebotics montre que des préparations standardisées à changement rapide réduisent le temps de changement de 1 heure à 4 minutes. Cette rapidité permet aux ateliers de prendre en charge 20 % de travail supplémentaire sans augmenter les effectifs.
Matrice du temps d’arc avec table tournante à un ou deux postes
La matrice du temps d’arc avec table tournante à un ou deux postes compare neuf types de postes industriels et catégories de modèles de positionneurs selon le mode de chargement, les axes de rotation, la plage de charge utile nominale et la géométrie des pièces visée.
| Type de poste et catégorie de modèle | Mode de chargement et d’indexage | Axes coordonnés | Capacité nominale / dimensions de référence | Géométrie des pièces et profil de série les mieux adaptés |
|---|---|---|---|---|
| Type 1 : chariot portable de soudage avec robot collaboratif | Bridage manuel sur plateau ; réglage de trajectoire guidé par application en 4 min | Bras de robot collaboratif à 6 axes | Plateau modulaire à lattes ; chariot d’atelier mobile | Supports, cadres et petites séries à forte variété de pièces |
| Type 2 : cellule à table fixe et à un poste | Zone unique ; le robot s’arrête pendant le chargement et le déchargement par l’opérateur | Bras industriel à 6 axes | Plateau fixe (+50 % de surface au sol pour les clôtures) | Sous-ensembles avec cycles de soudage multipasses longs |
| Type 3 : table tournante horizontale à un axe | Zone unique avec rotation circonférentielle continue à 360° | Bras à 6 axes + 1 axe de rotation servo-commandé | De 50 kg à 200 tons ; plateau de 350–12 000 mm (0,05–1,0 rpm) | Semelles circulaires, tronçons de tuyauterie et viroles cylindriques |
| Type 4 : table tournante à 180° et à deux postes | Soudage du côté A pendant le chargement du côté B derrière l’écran central contre les projections | Bras à 6 axes + plateau d’indexage servo-commandé à 180° | Plateaux porte-outils doubles ; efficacité de 65 % à 70 % à la 10e heure du poste | Sous-châssis automobiles, supports emboutis et carters |
| Type 5 : cellule avec positionneur inclinable et rotatif à 2 axes | Zone simple ou double avec inclinaison et rotation à 360° pour le soudage à plat 1G/PA | Bras à 6 axes + 2 axes servo-commandés externes | Dimensionnement tenant compte de l’excentration du centre de gravité et de l’inertie de freinage | Corps de vannes, carters d’engrenages et ensembles mécano-soudés à angles multiples |
| Type 6 : cellule avec positionneur à flèche en L à 3 axes | Bras élévateur, inclinable et rotatif pour accéder à toute la face inférieure de la pièce | Bras à 6 axes + 3 axes servo-commandés externes | Position de soudage à plat 1G sur des caissons profonds | Cabines de machines agricoles complexes, châssis et ensembles mécano-soudés profonds |
| Type 7 : cellule à tourillon avec une poupée fixe et une poupée mobile | Chargement par pont roulant avec rotation horizontale synchronisée du tourillon | Bras à 6 axes + 1 ou 2 axes de tourillon | Support de tourillon pour structures lourdes jusqu’à 200 tons | Flèches d’excavatrice, essieux de remorque et longs cadres tubulaires |
| Type 8 : cellule à deux tourillons en configuration grande roue | Deux postes à tourillon opposés indexés de part et d’autre d’une cloison centrale | Bras à 6 axes + indexeur à grande roue à 3 axes | Chargement continu sur deux zones pour les ensembles mécano-soudés longs | Cadres de camion, essieux et poutres structurelles à grand volume de production |
| Type 9 : cellule à rail de sol linéaire au 7e axe / portique | Le robot se déplace sur un rail linéaire entre plusieurs postes de travail | Bras à 6 axes + rail linéaire du 7e axe + positionneur | Enveloppe de travail étendue au-delà de la portée statique du bras de 1 831 mm | Poutres de pont, sections de tour éolienne et panneaux de navire |
Comment dimensionner un poste à table tournante à un ou deux postes pour la fabrication métallique lourde ?
Pour dimensionner un poste à table tournante à un ou deux postes, comparez le temps de chargement des pièces au temps d’arc. Calculez ensuite la masse combinée de l’ensemble mécano-soudé et de l’outillage, l’excentration du centre de gravité et l’inertie de freinage en rotation, avec une marge dynamique de sécurité de 1.25x à 1.30x. Les tables tournantes industrielles offrent une charge utile de 50 kg à 200 tons, un diamètre de 350 mm à 12 000 mm et une vitesse de rotation de 0.05 à 1,0 rpm. Les clôtures de sécurité et les zones tampons de préparation augmentent d’environ 50 % l’emprise au sol nécessaire.
Pour dimensionner les diamètres et les vitesses de rotation des tables (0.05 à 1,0 rpm), les ingénieurs peuvent consulter nos critères de dimensionnement des tables tournantes de soudage grande capacité. Ce guide compare le dégagement nécessaire à la rotation de la table à la portée du robot.
Adapter le procédé de soudage à la cellule : cellules MIG/MAG, TIG et laser
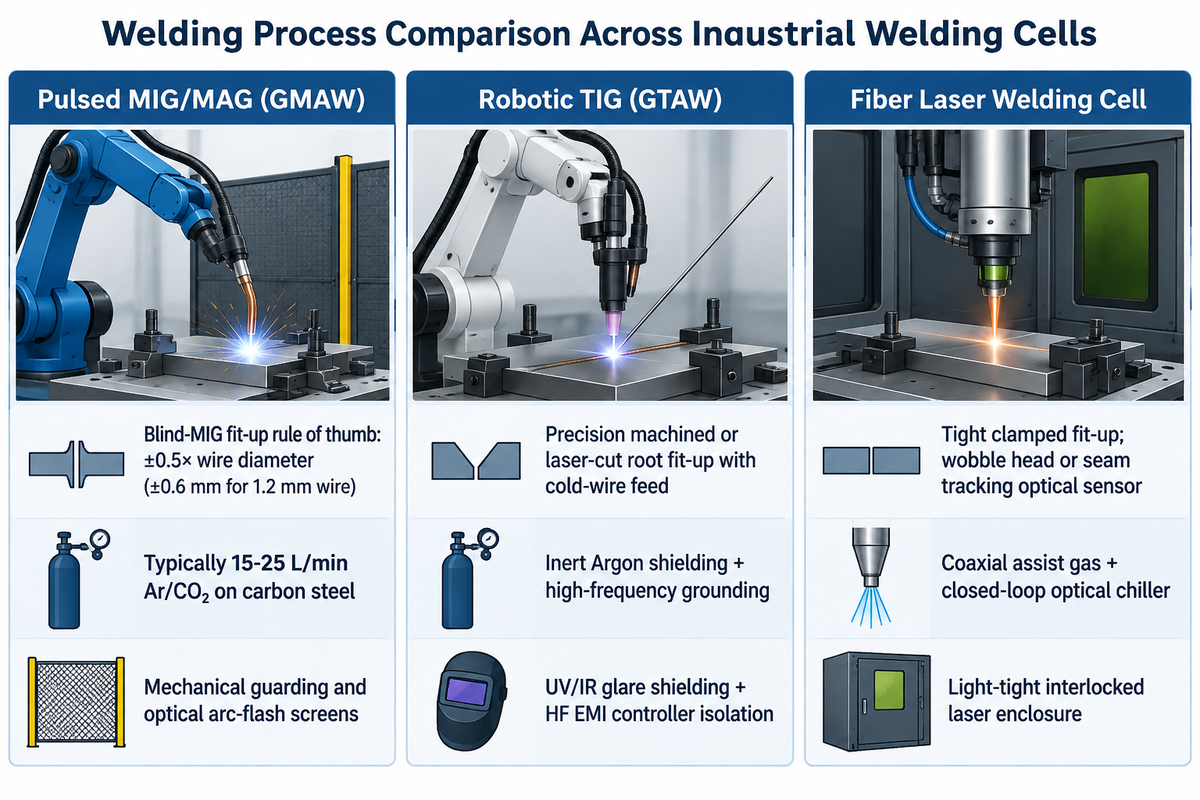
Le MIG/MAG pulsé et le soudage à l’arc avec fil fourré sont des options courantes pour la fabrication de structures. Le MIG/MAG et le soudage avec fil fourré sous gaz utilisent une alimentation externe en gaz de protection (généralement de 15 à 25 L/min pour le MIG/MAG sur acier au carbone), contrairement au soudage avec fil fourré autoprotégé. Les cellules TIG robotisées conviennent aux assemblages fins en acier inoxydable ; les cellules de soudage laser à fibre sont utilisées dans une enceinte laser opaque à la lumière et à accès interverrouillé.
Changer de procédé de soudage modifie le circuit de refroidissement de la torche, le mécanisme de dévidage et la conception de l’enceinte de sécurité. Dans une étude de cas documentée de Hirebotics sur la fabrication maritime, DeAngelo Marine Exhaust a soudé 200 inches par unité pour une commande de systèmes d’échappement de la Garde côtière. À longueur de soudure et nombre de passes identiques, passer d’une vitesse de déplacement de 2 à 20 inches per minute réduit le temps d’arc de 90 %. Le chargement, le bridage et les autres opérations hors soudage restent inclus dans le cycle de la pièce. Les pratiques de sécurité concernant l’arc et le gaz de protection doivent également respecter le manuel technique de l’OSHA, section IV, chapitre 4, sur les systèmes robotisés industriels.
| Processus de soudage | Recommandations sur l’accostage et le suivi de l’assemblage | Gaz de protection et refroidissement | Exigences relatives à l’enceinte et à la sécurisation | Principales applications |
|---|---|---|---|---|
| MIG/MAG pulsé (GMAW) | Règle pratique pour l’accostage en MIG à l’aveugle : ±0,5× le diamètre du fil (±0,6 mm pour un fil de 1,2 mm) | Généralement 15–25 L/min d’Ar/CO₂ sur acier au carbone | Protections mécaniques et écrans optiques contre les projections de l’arc | Châssis en acier au carbone, supports et tôles fortes de construction métallique |
| TIG robotisé (GTAW) | Accostage précis à la racine, usiné ou découpé au laser, avec dévidage de fil froid | Protection sous argon inerte + mise à la terre haute fréquence | Protection contre l’éblouissement UV/IR + isolation du contrôleur contre les interférences électromagnétiques haute fréquence | Tubes sanitaires en acier inoxydable, conduits aéronautiques à paroi mince |
| Cellule de soudage laser à fibre | Accostage serré et bridé ; tête oscillante ou capteur optique de suivi du cordon | Gaz d’assistance coaxial + refroidisseur optique en boucle fermée | Prévoir une enceinte laser opaque à la lumière et à accès interverrouillé, puis vérifier sa classification au regard des exigences de sécurité laser applicables | Bacs de batteries de véhicules électriques, armoires électriques, tôles à faible déformation |
Lorsqu’une même cellule doit souder et manipuler des pièces ou ébavurer des cordons, les intégrateurs peuvent installer un changeur d’outils pneumatique au poignet du robot. Le manipulateur peut ainsi passer automatiquement d’une torche MIG à un scanner laser ou à une broche de meulage, sans intervention manuelle. Pour concilier vitesse et qualité dans les applications exigeantes de soudage à l’arc, adaptez le circuit de refroidissement de la torche et le mécanisme de dévidage au procédé de soudage. Les équipements de soudage robotisé grande capacité nécessitent aussi des faisceaux de câbles robustes, capables de résister à la chaleur rayonnante d’un atelier exigeant.
Cellule de soudage avec robot collaboratif sans clôture ou cellule robotisée à 6 axes avec clôture
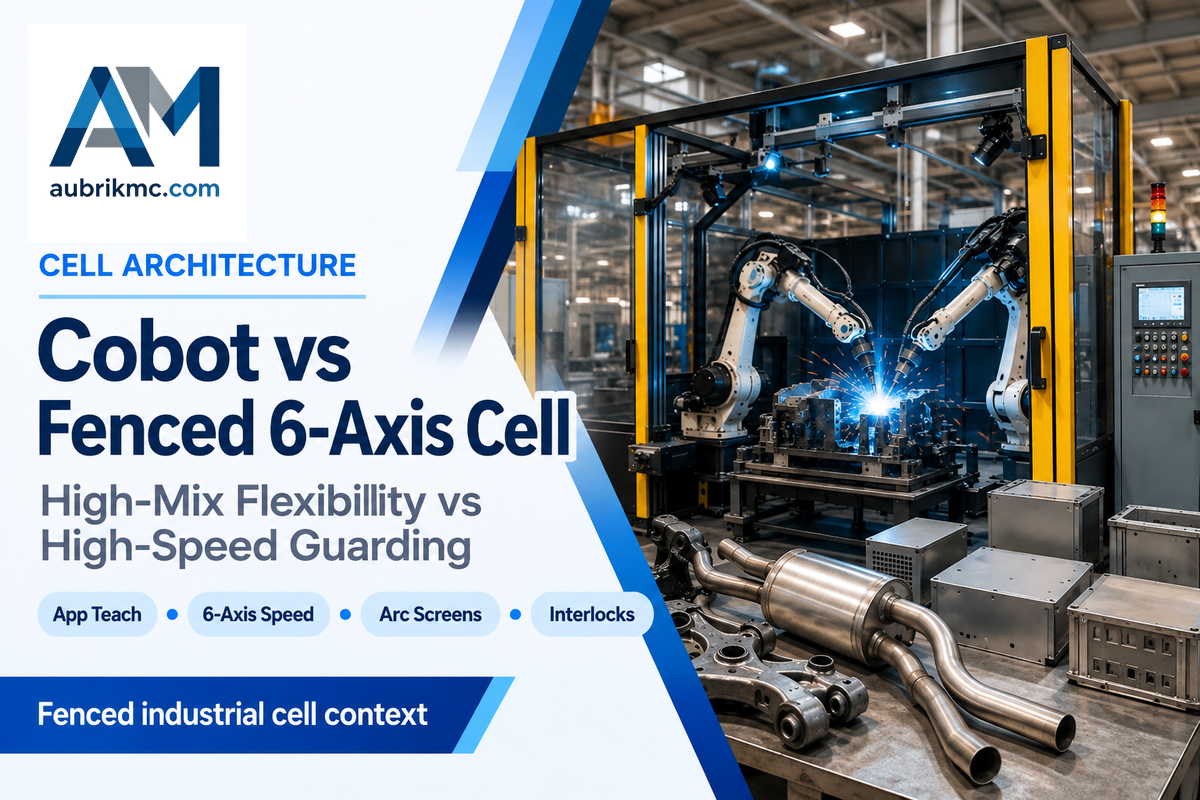
Les cellules de soudage collaboratif conviennent aux ateliers qui traitent une grande variété de pièces. Avec une assistance par application, les opérateurs programment une nouvelle trajectoire en 4 minutes, contre 1 heure avec un pupitre d’apprentissage classique. Les cellules de soudage robotisé industriel à 6 axes clôturées conviennent à la production répétitive avec un facteur de marche élevé. Les positionneurs multi-axes et les déplacements à grande vitesse sont protégés par des clôtures périphériques à accès interverrouillé.
Cellule de soudage avec robot collaboratif
- La programmation de trajectoire assistée par application prend 4 minutes, contre 1 heure avec un pupitre traditionnel
- Arrêt surveillé avec niveau de sécurité selon ISO 10218-1, limitation de vitesse et de force, et zones de sécurité intégrées
- Les réglages à vitesse réduite et les arrêts de protection peuvent allonger les déplacements hors soudage entre plusieurs cordons
- Nécessite toujours des écrans de protection contre les rayonnements UV/IR de l’arc, des écrans anti-projections et un captage local des fumées
Cellule robotisée industrielle à 6 axes avec clôture
- Facteur de marche élevé, répétabilité de ±0,02 mm, charge utile de 25 kg et portée de 1 831 mm (FANUC ARC Mate 120iD)
- Le matériel de base d’un manipulateur industriel à 6 axes coûte de $50 000 à plus de $200 000
- Synchronisation des axes du positionneur servo-commandé externe pour le soudage continu à plat en position 1G
- Des protections périphériques avec accès interverrouillés isolent la zone dangereuse du robot. Des barrières immatérielles ou des scanners laser de zone détectent la présence aux points d’accès désignés.
Une idée reçue répandue veut qu’un robot collaboratif conforme à l’ISO 10218-1 puisse souder dans une zone d’atelier ouverte sans barrière. Le guide de l’American Welding Society Welding Digest sur la sécurité du soudage collaboratif énonce clairement la règle : tous les risques du procédé, notamment les rayonnements ultraviolets de l’arc, les projections et les fumées toxiques, doivent être maîtrisés avant qu’une personne travaille à proximité. Relia-Mation précise également que les capteurs de détection de collision d’un robot collaboratif ne protègent pas les personnes à proximité des rayonnements de l’arc, des surfaces chaudes, des points de pincement ou des arêtes vives.
Quand un atelier de fabrication métallique doit-il choisir une cellule de soudage avec robot collaboratif sans clôture plutôt qu’une cellule robotisée à 6 axes avec clôture ?
Choisissez une cellule de soudage avec robot collaboratif si votre atelier traite une grande variété de pièces en petites séries et a besoin de la souplesse d’un chariot mobile pour divers travaux de soudage. Cette solution convient aux équipes où les soudeurs enseignent manuellement de nouvelles trajectoires en 4 minutes. Choisissez une cellule de soudage robotisé industriel à 6 axes avec clôture pour une production répétitive en plusieurs postes, des positionneurs de pièces lourdes synchronisés et des déplacements à grande vitesse dans des enceintes à accès interverrouillé équipées de capteurs optoélectroniques.
Dimensionnement de la portée du robot et de la charge utile (kg) du positionneur pour le soudage à plat (1G/PA)
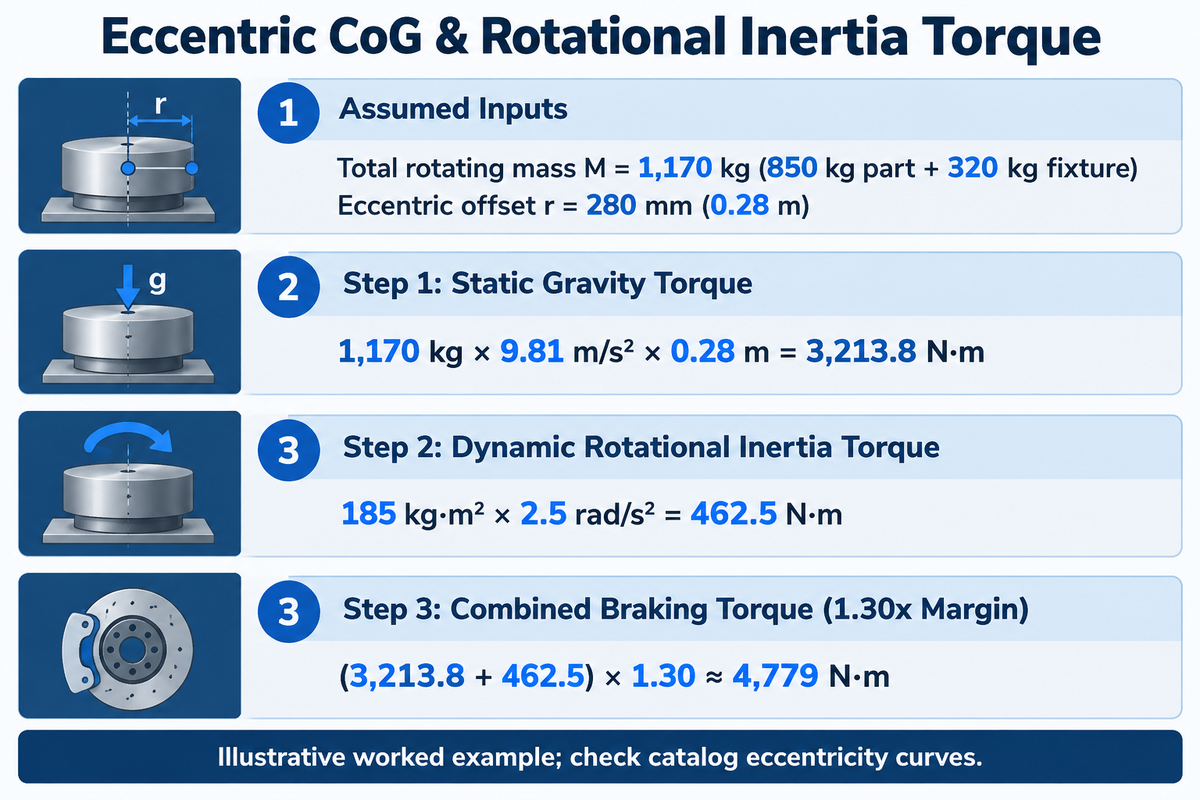
Le dimensionnement d’une cellule de soudage nécessite de distinguer la charge utile au poignet du robot (par exemple 25 kg pour le FANUC ARC Mate 120iD avec l’ensemble torche) de la charge utile du positionneur de pièce (de 50 kg à 200 tons). L’exemple ci-dessous combine le couple gravitationnel excentré et le couple d’inertie de rotation, avec un coefficient de sécurité au freinage supposé de 1.30x.
Par exemple, le FANUC ARC Mate 120iD supporte une charge utile maximale de 25 kg au poignet, avec une portée de 1 831 mm, une répétabilité de ±0,02 mm et une protection IP67 au poignet. Cette charge utile au poignet sert uniquement à porter la torche de soudage, la gaine guide-fil et le capteur de suivi de joint. L’assemblage lourd en acier repose sur un positionneur de soudage servo qui incline et fait tourner la pièce soudée pour la placer à plat en position de soudage à plat (1G/PA). Les positionneurs de pièce synchronisés maintiennent les assemblages dans des positions favorables au soudage. Le taux de dépôt et la maîtrise des caniveaux dépendent également des paramètres de soudage, des angles de la torche et de l’accostage des assemblages, comme l’explique la demande de brevet USPTO US20210086288A1 sur les cellules de soudage robotisé multistations. Consultez nos calculs de couple pour positionneur de soudage servo multiaxe afin d’évaluer des enveloppes complexes à trois axes.
📐 Calcul technique détaillé : couple dû à l’excentration du centre de gravité et à l’inertie de rotation
Hypothèses de calcul (exemple illustratif) : Une entreprise de fabrication métallique monte un sous-ensemble de flèche d’excavatrice en acier de 850 kg sur un outillage pneumatique de 320 kg (masse totale en rotation M = 1 170 kg). Le centre de gravité combiné (CoG) se trouve à une distance excentrée rcg = 280 mm (0,28 m) de l’axe de rotation. L’inertie de rotation est I = 185 kg·m² et la décélération angulaire lors de l’arrêt d’urgence est α = 2.5 rad/s².
- Étape 1 (couple gravitationnel statique) : Tstatic = 1 170 kg × 9,81 m/s² × 0,28 m = 3,213.8 N·m.
- Étape 2 (couple dynamique dû à l’inertie de rotation) : Tinertia = I × α = 185 kg·m² × 2.5 rad/s² = 462.5 N·m.
- Étape 3 (couple de freinage combiné avec une marge de sécurité supposée de 1.30x) : Treq = (3,213.8 + 462.5) × 1.30 ≈ 4 779 N·m à la sortie du positionneur. Ce calcul suppose que les couples gravitationnel et d’inertie agissent dans le même sens pendant le freinage.
Conclusion technique : Avec ces hypothèses, le couple de freinage combiné requis en sortie, facteur de sécurité de 1.30x compris, est d’environ 4 779 N·m. Choisissez un positionneur dont la courbe de charge en fonction de l’excentricité convient à l’ensemble en rotation de 1 170 kg avec un décalage de 0,28 m et dont le couple de freinage nominal satisfait à l’exigence calculée. Le couple calculé ne suffit pas à choisir entre des modèles de tonnage précis sans consulter leurs courbes d’excentricité dans le catalogue. Toutes les 1 000 heures de fonctionnement, les équipes de maintenance doivent également contrôler l’état de la graisse du réducteur, l’usure par fretting de la cannelure flexible de l’engrenage et le jeu du roulement de sortie.
Coût d’une cellule de soudage robotisé et calcul du retour sur investissement (2026)
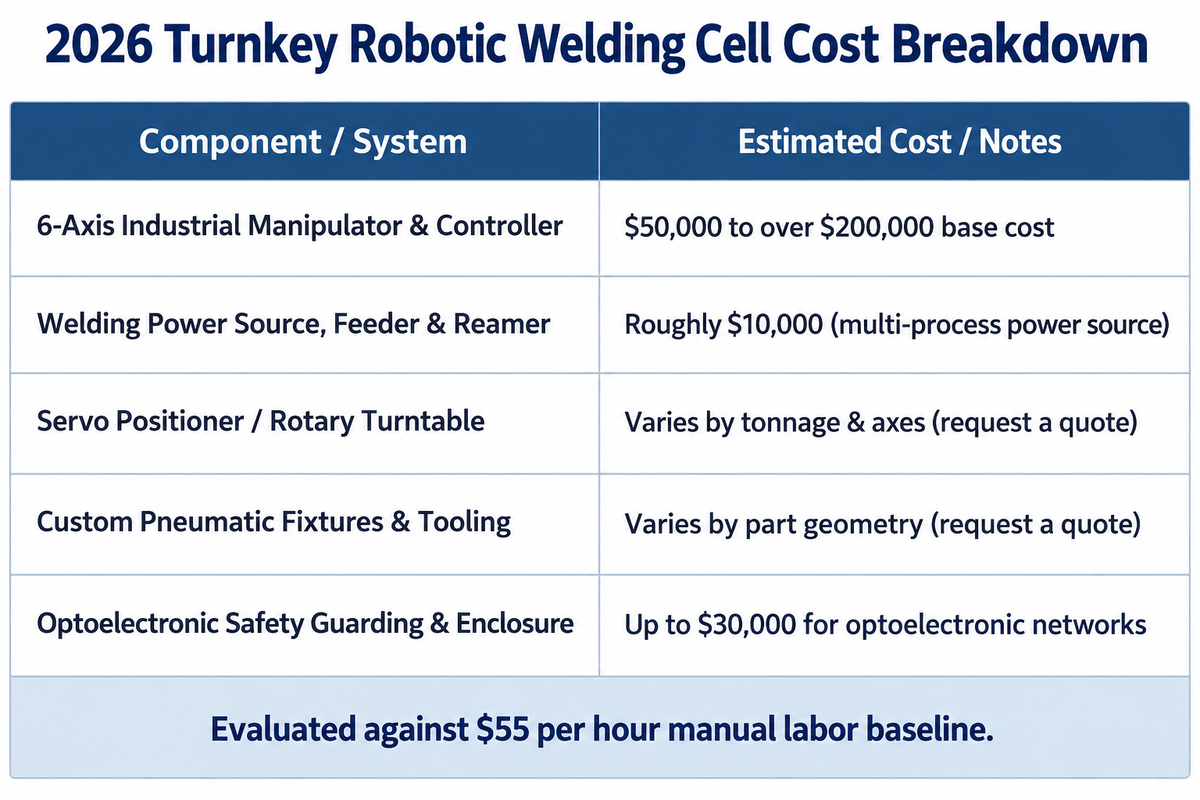
En définitive, le dimensionnement du couple et de la portée du positionneur détermine le budget d’investissement de la cellule de soudage. Le guide tarifaire 2026 d’Atan Robotics indique que le prix de base des bras manipulateurs industriels à 6 axes standard va de $50 000 à plus de $200 000. Les sources de courant multiprocédés haut de gamme coûtent environ $10 000, et les réseaux de sécurité optoélectroniques peuvent atteindre $30 000. Le prix d’une cellule clé en main dépend de la taille du positionneur et du nombre d’outillages.
Combien coûte une cellule de soudage robotisé ?
Selon le guide tarifaire 2026 d’Atan Robotics, les manipulateurs robotisés industriels à 6 axes coûtent de $50 000 à plus de $200 000 hors intégration. Les sources de courant de soudage multiprocédés haut de gamme coûtent environ $10 000, et les réseaux de sécurité optoélectroniques (scanners laser de zone et barrières immatérielles) peuvent atteindre $30 000. Le prix d’une cellule de soudage clé en main complète varie selon la charge utile du positionneur servo (de 50 kg à 200 tons), les outillages pneumatiques sur mesure et le périmètre du dispositif de captage des fumées. Certains ateliers envisagent un bras FANUC d’occasion pour réduire les dépenses d’investissement, mais une cellule clé en main nécessite un devis.
La pénurie de soudeurs qualifiés a fait grimper le coût horaire complet de la main-d’œuvre manuelle à $55. Les acheteurs évaluent donc les investissements dans une cellule en comparant le coût total d’installation aux économies annuelles de main-d’œuvre et de reprises. Comme le présente la liste de contrôle de The Fabricator pour les projets de soudage robotisé, un budget clé en main doit prévoir l’ingénierie des outillages, les dispositifs de sécurité optoélectroniques et la réception en usine (FAT).
| Sous-système de la cellule / poste de coût | Référence de coût publiée en 2026 (USD) | Rôle dans la répartition du budget | Périmètre et facteurs de coût |
|---|---|---|---|
| Manipulateur industriel à 6 axes et contrôleur | Coût de base : de $50 000 à plus de $200 000 | Matériel de base du manipulateur | Portée (par exemple 1 831 mm), charge utile de 25 kg au poignet, logiciel de commande |
| Source de courant de soudage, dévidoir et alésoir | Environ $10 000 (source de courant multiprocédés) | Puissance d’arc et maintenance de la torche | Onduleur pulsé, dévidoir, refroidisseur d’eau, alésoir de buse |
| Positionneur servo / plateau tournant | Variable selon le tonnage et le nombre d’axes (demander un devis) | Sous-système de positionnement de la pièce | Capacité de 50 kg à 200 tons ; diamètre de 350 mm à 12 000 mm |
| Outillages et équipements pneumatiques sur mesure | Variable selon la géométrie de la pièce (demander un devis) | Bridage sur références et changement rapide | Plaques de base à changement rapide (réglage en 4-min), brides pneumatiques de 0,5–0,7 MPa |
| Protection de sécurité optoélectronique et enceinte | Jusqu’à $30 000 pour les réseaux optoélectroniques | Conformité de la cellule et hotte de captage localisé | Barrières immatérielles, scanners laser de zone, barrières avec interverrouillage |
Le budget clé en main total et le délai de retour sur investissement dépendent de la complexité des outillages pneumatiques et de l’utilisation de l’arc sur plusieurs équipes, par rapport au coût horaire de référence de $55 pour la main-d’œuvre manuelle. Ils dépendent aussi de l’inclusion ou non d’enceintes laser ou d’un système centralisé d’aspiration.
Normes 2026 relatives à la sécurité, aux dispositifs de protection et au captage des fumées (ISO 10218-2 & AWS D16.1)
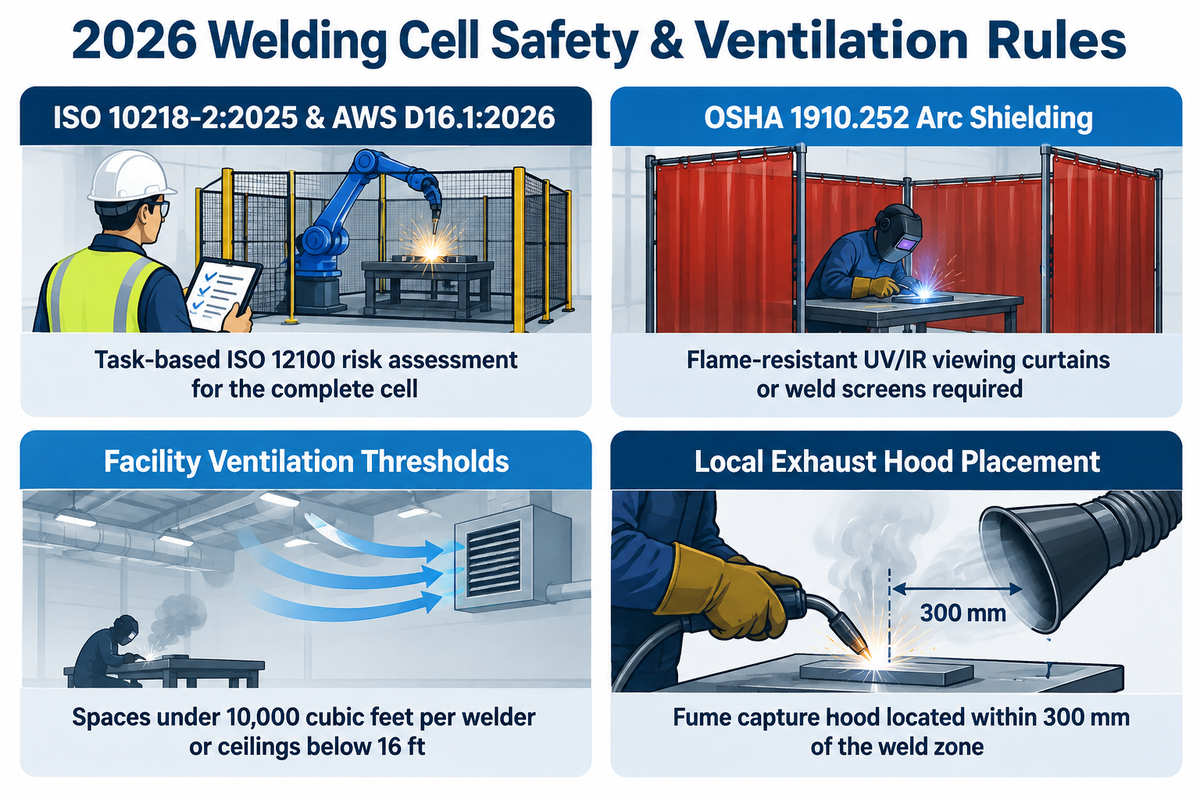
La sécurité des cellules industrielles de soudage est traitée par ISO 10218-2:2025 pour l’intégration des systèmes de robots industriels et par AWS D16.1M/D16.1:2026 pour la sécurité du soudage à l’arc robotisé. La révision 2025 d’ISO 10218 et ANSI/A3 R15.06-2025 applique le principe de sécurité fondé sur l’application. La sécurité s’évalue au niveau de l’application complète en service, et non du seul matériel du robot.
La foire aux questions mise à jour par l’Association for Advancing Automation (A3) sur ISO 10218 explique les révisions 2025 d’ISO 10218-1:2025 et d’ISO 10218-2:2025. Ces normes intègrent directement les exigences de fonctionnement collaboratif (auparavant dans ISO/TS 15066:2016) à la norme de sécurité des robots. En Amérique du Nord, le comité AWS D16 sur le soudage robotisé et automatique associe AWS D16.1M/D16.1:2026 au guide d’évaluation des risques AWS D16.3M/D16.3:2026. Ensemble, ces documents encadrent l’analyse des dangers en production courante ainsi que pendant les modes de programmation et de maintenance non courants.
- ✔ ISO 10218:2025 traite de la sécurité des robots et des cellules robotisées. Un manipulateur fourni pour intégration, incapable d’exécuter seul l’application prévue, peut être considéré comme une quasi-machine au regard de la législation sur les machines. Les intégrateurs et les exploitants de l’installation doivent réaliser une évaluation des risques ISO 12100 fondée sur les tâches pour l’ensemble de la cellule.
- Dans certaines configurations, les enceintes grillagées peuvent être remplacées par des scanners laser ou des dispositifs collaboratifs de limitation de force. Toutefois, conformément à OSHA 1910.252, des rideaux de visualisation ou écrans de soudage résistants aux flammes et protégeant contre les UV et les infrarouges restent nécessaires pour protéger les travailleurs à proximité du rayonnement de l’arc.
- ✔ Une ventilation mécanique est obligatoire pour le soudage dans les espaces de moins de 10 000 cubic feet par soudeur ou dont le plafond est à moins de 16 ft. Selon le guide de ventilation de Zhouxiang, une ventilation locale avec captage à la source est requise pour le soudage de l’acier inoxydable, du plomb, du cadmium, du béryllium ou des métaux contenant du chrome, quelle que soit la taille de la pièce.
- La liste de contrôle de maintenance quotidienne d’EVST prévoit de placer la hotte de captage des fumées à moins de 300 mm de la zone de soudage et de vérifier que les indicateurs de saturation des filtres de l’extracteur restent dans leur plage de fonctionnement.
Tolérances d’accostage des pièces, suivi de joint et règles de maintenance du TCP
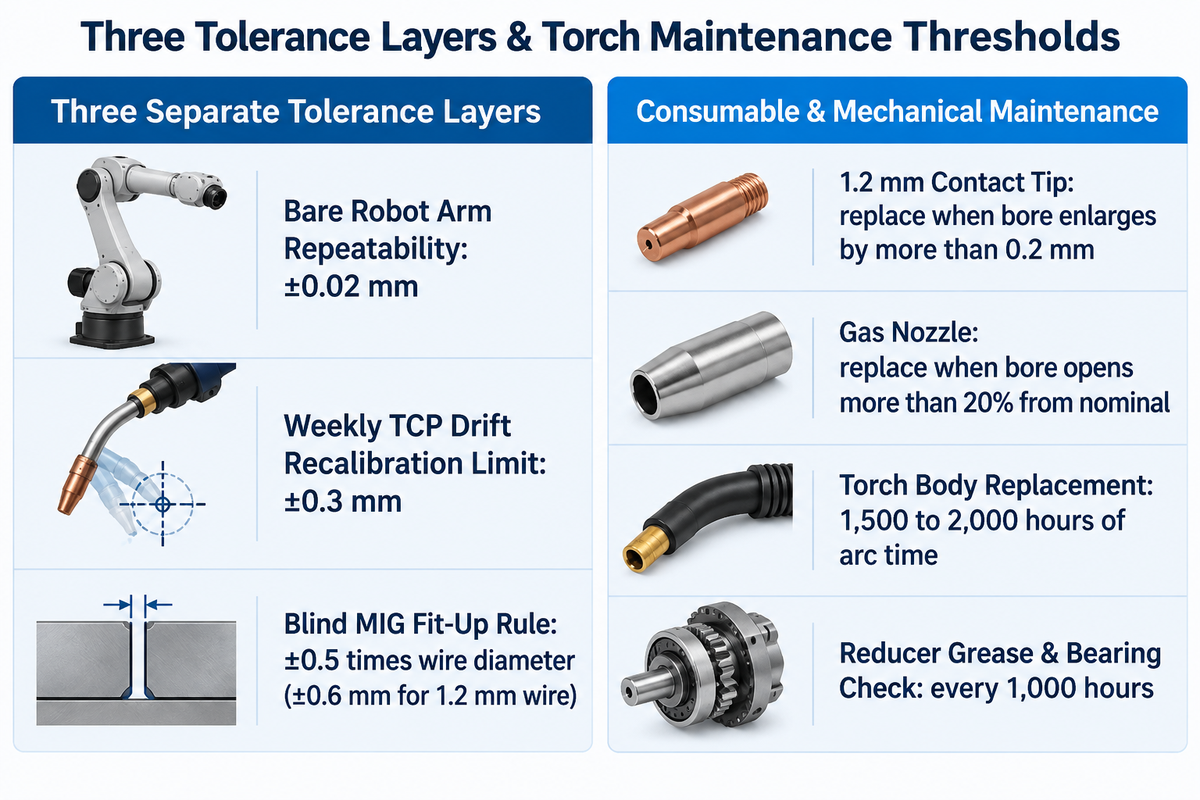
Pour le soudage MIG robotisé sans suivi de joint, une règle empirique préliminaire d’accostage consiste à retenir ±0,5 fois le diamètre du fil, soit ±0,6 mm pour un fil de 1,2 mm. Les techniciens doivent aussi vérifier chaque semaine la position du point central outil (TCP) à l’aide d’une broche de référence maîtresse. Recalibrez la torche avant la reprise de la production si la dérive d’un axe dépasse ±0,3 mm.
Règle d’accostage à 0.5x le diamètre du fil (la règle d’accostage à 0.5x le diamètre du fil)
Pour le soudage MIG robotisé sans suivi de joint, la règle empirique d’accostage (la règle d’accostage à 0.5x le diamètre du fil) consiste à maintenir la variation du jeu entre les pièces et de la position de la racine dans une limite de ±0,5 fois le diamètre du fil d’apport.
Une cellule de soudage robotisé comporte trois couches de tolérances distinctes, que les ingénieurs doivent différencier. La répétabilité du bras du robot seul atteint ±0,02 mm sur des modèles tels que le FANUC ARC Mate 120iD. La vérification hebdomadaire du TCP impose un recalibrage dès que la dérive d’un axe dépasse ±0,3 mm. En amont, pour le soudage MIG sans suivi de joint avec programmation au pupitre, l’accostage des pièces respecte la règle empirique de ±0.5x le diamètre du fil (±0,6 mm pour un fil de 1,2 mm). Si les variations de coupage ou de pliage en amont dépassent la tolérance admise pour le soudage sans suivi, la cellule peut intégrer la détection par palpage, le suivi de joint à travers l’arc (TAST) ou la mesure en temps réel par vision laser 3D. Un bridage cohérent sur les références est tout aussi important, comme le décrit notre guide de conception des références de positionnement pour outillage pneumatique de soudage de précision. Nous recommandons également de consulter le manuel technique de l’OSHA sur les dispositifs de sécurité pour la maintenance des robots industriels.
Faire
- Vérifier chaque semaine la position du TCP à l’aide d’une broche de référence et recalibrer avant la production si la dérive d’un axe dépasse ±0,3 mm
- Remplacer les tubes contact de 1,2 mm dès que leur alésage s’agrandit de plus de 0,2 mm
- Remplacer les buses de gaz de protection lorsque leur alésage dépasse de plus de 20 % sa valeur nominale ou que des projections fondues s’y accumulent
- Planifier le remplacement du corps de torche après 1 500 à 2 000 heures de fonctionnement de l’arc à facteur de marche élevé
À éviter (pratiques à proscrire)
- Ne pas confondre la répétabilité du manipulateur seul (±0,02 mm) avec le seuil de dérive hebdomadaire du TCP de ±0,3 mm qui impose un recalibrage
- Ne pas envoyer de tôles oxycoupées aux contours variables dans une cellule de soudage robotisé sans suivi de joint sans détection par palpage, TAST ou suivi laser du joint
- Ne pas faire fonctionner les actionneurs pneumatiques, les nettoyeurs de torche ou les torches refroidies par air en dehors de la plage d’air comprimé de 0.5 à 0,7 MPa
- Ne pas omettre les contrôles toutes les 1 000 heures de l’état de la graisse du réducteur, de l’usure par fretting de la cannelure flexible de l’engrenage et du jeu du roulement de sortie
Comment choisir un fabricant ou un intégrateur de cellules de soudage robotisé clé en main
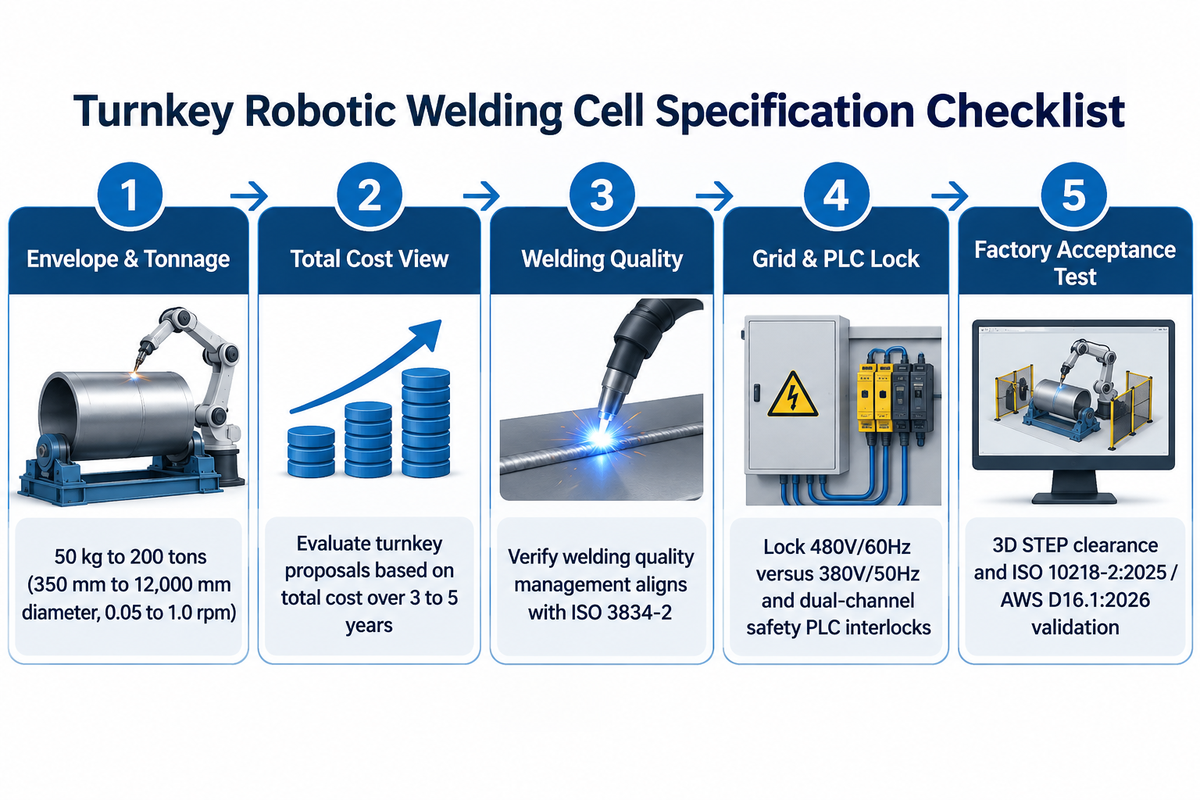
Choisissez un fabricant de cellules de soudage robotisé clé en main en faisant correspondre l’enveloppe de vos pièces et la charge utile du positionneur (de 50 kg à 200 tons) aux capacités de fabrication mécanique du fournisseur, à son expérience d’intégration des marques de robots et à ses documents attestant la conformité à ISO 3834-2 / ISO 10218-2:2025.
Quels fabricants de cellules de soudage robotisé et intégrateurs clé en main sont les mieux adaptés à la fabrication de structures métalliques et de tôles fortes ?
Des fabricants mondiaux de robots, dont FANUC, ABB, KUKA et Yaskawa Motoman, fournissent des manipulateurs industriels à 6 axes tels que le FANUC ARC Mate 120iD, d’une charge utile de 25 kg et d’une portée de 1 831 mm. Des fabricants de positionneurs pour charges lourdes et de postes de travail tels que Wuxi ABK Machinery (Aubrik) construisent des plateaux tournants de soudage et des positionneurs servo d’une capacité de 50 kg à 200 tons (diamètre de 350 mm à 12 000 mm, vitesse de 0.05 à 1,0 rpm). Ces positionneurs s’intègrent directement aux bras de premier rang pour la fabrication métallique.
Le guide de planification de l’automatisation 2026 de Hirebotics recommande d’évaluer les offres clé en main selon le coût total sur 3 à 5 ans. Cette période de 3 à 5 ans permet de prendre en compte le temps nécessaire à votre équipe pour programmer des modifications, la réactivité du service de l’intégrateur et la facilité d’adaptation à d’autres applications. Pour les pièces soudées structurelles critiques pour la sécurité, vérifiez que le système de management de la qualité en soudage du fournisseur est conforme à ISO 3834-2. ISO 3834-2 complète ISO 9001 pour les organisations dont le soudage est un procédé de fabrication principal. Exigez également une évaluation obligatoire des risques ISO 12100, fondée sur les tâches et portant sur l’application complète déployée conformément à ISO 10218:2025, comme l’indique le guide de conformité à ISO 10218:2025 de A3. Les acheteurs de cellules clé en main à l’international doivent fixer la tension d’alimentation principale (480V/60Hz ou 380V/50Hz) et les interverrouillages de sécurité à automate de sécurité à deux canaux dans le protocole de réception en usine (FAT), avant l’expédition. Vous pouvez comparer les capacités des fournisseurs dans notre analyse des capacités des intégrateurs mondiaux de systèmes de soudage robotisé.
Plats à emporter clés
Lors de la réception en usine, vos fichiers de pièces 3D au format STEP permettent d’évaluer l’accès et les dégagements. La validation de la sécurité de la cellule exige également de tester les dispositifs de protection, les interverrouillages et les fonctions de sécurité du système assemblé au regard de ISO 10218-2:2025 et AWS D16.1M/D16.1:2026.
Foire aux questions (FAQ)
Q : Quelle surface au sol faut-il prévoir pour une cellule de soudage robotisé standard ?
Selon les recommandations d’implantation 2026 d’Atan Robotics, les clôtures de sécurité périphériques et les zones tampons de préparation des pièces augmentent souvent de 50 % la surface au sol nécessaire par rapport à l’emprise du poste seul.
Un chariot compact pour robot collaboratif portable ou un plateau à poste unique nécessite une baie moins vaste qu’un plateau tournant à deux postes ou qu’un portique linéaire. Le plan d’implantation périphérique de la cellule doit prévoir les zones d’approche des barrières immatérielles, les hottes de captage des fumées et l’espace nécessaire au chargement par chariot élévateur ou pont roulant.
Q : Quel est le temps d’arc typique d’une cellule de soudage robotisé par rapport au soudage manuel ?
Les soudeurs manuels ont un temps d’arc de 20 % à 40 %, car le reste de l’équipe est consacré au positionnement des pièces, au réglage et à l’inspection. Les cellules de soudage automatisé maintiennent une efficacité d’environ 65 % à 70 %, même à la 10e heure d’une équipe.
Dans un poste de soudage manuel, l’opérateur interrompt le soudage pour retourner les pièces lourdes, décrasser le laitier et les brider de nouveau. Avec un positionneur à deux postes, l’opérateur n’a pas à attendre : il charge la pièce du côté B pendant que le robot soude du côté A, derrière un écran anti-rayonnement d’arc.
Q : Une cellule de soudage robotisé peut-elle traiter plusieurs références dans un atelier à forte diversité de pièces ?
Oui. Les ateliers à forte diversité de pièces peuvent traiter plusieurs familles de pièces récurrentes dans une même cellule de soudage robotisé en associant des outillages pneumatiques à changement rapide, des programmes enregistrés dans le contrôleur et une programmation de trajectoire via une application.
Le guide d’automatisation 2026 de Hirebotics indique que les réglages standardisés à changement rapide réduisent le temps de changement de série de 1 hour à 4 minutes. Le temps auparavant consacré au repositionnement des outillages et des outils permet désormais de produire des pièces. Les entreprises de fabrication métallique peuvent augmenter de 20 % leur capacité de production sans augmenter leurs effectifs. Pendant que le robot soude du côté A, l’opérateur prépare la géométrie de la pièce suivante du côté B.
Q : À quelle fréquence faut-il vérifier et recalibrer le point central outil (TCP) d’une cellule de soudage ?
Vérifiez chaque semaine la précision du TCP à l’aide d’une broche de référence maîtresse fixe et recalibrez avant la reprise de la production dès que la dérive d’un axe dépasse ±0,3 mm.
Le programme de maintenance en production d’EVST exige également un recalibrage complet du TCP en plusieurs points après toute collision de la torche ou tout remplacement de son col de cygne, afin de réduire le risque de défaut à la racine des soudures d’angle.
Q : Quelle est la différence entre le suivi de joint à travers l’arc (TAST) et le suivi de joint par vision laser ?
La technique de suivi de joint à travers l’arc (TAST) détecte les variations de courant et de tension pendant le balayage de la torche. Les systèmes de vision laser 3D, en revanche, projettent devant l’arc une ligne laser qui mesure en temps réel la largeur du jeu d’assemblage et le désaffleurement à la racine.
La vision laser localise les joints lorsque les signaux de suivi à travers l’arc sont insuffisants. Une trajectoire programmée peut également être utilisée pour les tôles minces, les assemblages à recouvrement et les assemblages en aluminium, si l’outillage maintient les joints dans les limites de tolérance de soudage qualifiées.
Q : Les cellules de soudage robotisé nécessitent-elles des torches refroidies par eau ou par air ?
Pour le soudage continu à courant élevé, les torches refroidies par eau conviennent. Les torches refroidies par air sont également adaptées aux cellules de robots industriels, si les limites de courant et de facteur de marche spécifiées pour le gaz de protection sont compatibles avec le programme de soudage.
Dans les cellules à facteur de marche élevé, les corps de torche ont généralement une durée de vie de 1 500 à 2 000 heures d’arc. Il reste donc essentiel d’inspecter chaque jour les raccords de liquide de refroidissement, les tubes contact et les buses.
Q : Quels services de l’installation faut-il prévoir avant d’installer une cellule de soudage industriel clé en main ?
Une cellule de soudage industriel clé en main nécessite une alimentation électrique triphasée (par exemple de 380V à 480V, adaptée au réseau de l’usine), de l’air comprimé propre et sec à 0.5 à 0,7 MPa, une alimentation régulée en gaz de protection de 15 à 25 L/min (pour le soudage MIG/MAG de l’acier au carbone) et une ventilation mécanique.
La conduite d’air comprimé à 0.5 à 0,7 MPa alimente les actionneurs pneumatiques, les nettoyeurs de torche et les torches refroidies par air. Les positionneurs servo pour charges lourdes transmettent les charges statiques, dynamiques et de renversement aux fondations. L’ancrage adapté peut être réalisé avec des ancrages noyés dans le béton, mécaniques ou chimiques, dimensionnés en fonction de ces charges et des caractéristiques du béton.
Concevez votre cellule de soudage robotisé clé en main sur mesure
Vous automatisez le soudage de supports structurels sur un plateau tournant à deux postes avec rotation de 180-degree ou intégrez un positionneur de 200-ton à poupée fixe et poupée mobile avec un robot à 6 axes FANUC, ABB, KUKA ou Yaskawa ? Notre équipe d’ingénierie conçoit des cellules de soudage entièrement adaptées aux plans des pièces à fabriquer et au temps de cycle requis.
Demander une proposition d’ingénierie pour une cellule clé en main →À propos de cette analyse technique
Ce guide technique associe les normes de sécurité des robots et du soudage, notamment ISO 10218-2:2025 et AWS D16.1M/D16.1:2026, aux règles de soudage de l’OSHA aux États-Unis, dans 29 CFR 1910.252. Il complète ces références par les données de dimensionnement de positionneurs pour charges lourdes et de plateaux tournants issues de notre usine. Les équations de couple liées au décalage du centre de gravité, les seuils de dérive du TCP et les références de coût par sous-système ont été vérifiés au regard des normes de référence et des protocoles de maintenance sur le terrain. Analyse relue par l’équipe technique de Wuxi ABK Machinery Co., Ltd. (Aubrik).
Références et sources
- Programme de formation à la certification en soudage robotisé et normes d’exploitation des cellules – Asheville-Buncombe Technical Community College (A-B Tech)
- Listes de contrôle pour réussir en soudage robotisé – The Fabricator (Fabricators & Manufacturers Association)
- Manuel technique de l’OSHA (OTM), section IV, chapitre 4 : systèmes de robots industriels et intégration des systèmes robotisés – U.S. Department of Labor, Occupational Safety and Health Administration (OSHA)
- Welding Digest : mesures de prévention des risques pour le soudage avec des robots collaboratifs – American Welding Society (AWS)
- US20210086288A1 : cellule de soudage robotisé multistations et positionneur de pièce synchronisé – United States Patent and Trademark Office (USPTO / Google Patents)
- ISO 10218-2 : robots et dispositifs robotisés : exigences de sécurité pour les robots industriels (partie 2 : systèmes de robots et intégration) – International Organization for Standardization (ISO)
- AWS D16.1M/D16.1:2026 : spécification de sécurité pour le soudage à l’arc robotisé – American Welding Society (AWS)
- Foire aux questions mise à jour sur la sécurité des robots industriels selon ISO 10218:2025 – Association for Advancing Automation (A3)
- Comité AWS D16 sur le soudage robotisé et automatique (Guide d’évaluation des risques AWS D16.3M/D16.3:2026) – American Welding Society (AWS)
Articles connexes
- Guide des cellules de soudage robotisé : principales étapes de planification pour les premiers acheteurs de solutions d’automatisation
- Choisir un plateau tournant de soudage pour charges lourdes : dimensionnement du diamètre, de la vitesse et de la charge
- Guide de sélection des positionneurs de soudage à 3 axes pour les pièces soudées complexes
- Conception des outillages de soudage : répétabilité du bridage et maîtrise des déformations thermiques
- Comparatif des principaux fabricants de systèmes de soudage robotisé et intégrateurs clé en main







