
Aubrik Şirketi ile İletişime Geçin

Kasım 2026’da güncellendi | Teknik mühendislik incelemesi
Endüstriyel kaynak hücreleri; kaynak ekipmanını, iş parçası bağlama düzeneklerini ve güvenlik sistemlerini tek bir bağımsız çalışma istasyonunda bir araya getirir. Sistemde çok eksenli bir kaynak robotu, iş parçası bağlama fikstürü, kaynak güç kaynağı, torç temizleme ünitesi, servo pozisyoner ve kilitlemeli güvenlik muhafazası bulunur. Manuel kaynakçılar, vardiya süresinin geri kalanını parçaları konumlandırma, hazırlık ve muayeneye ayırdıkları için arkı çevrimin %20 ila %40’ında açık tutar. Otomatik kaynak hücreleri, vardiyanın 10. saatinde yaklaşık %65 ila %70 verimlilik sağlar. Bakımı düzenli yapılan üretim hücreleri, otomotiv ve ağır imalat tesislerinin belirlediği %98 çalışma süresi hedefine de ulaşır.
CMR Fabrications’ın aktardığı American Welding Society (AWS) iş gücü verilerine göre, ABD’nin 2026’ya kadar 336.000 yeni kaynak uzmanına ihtiyacı var. Atan Robotics’e göre bu açık, tüm yan giderler dâhil manuel işçilik maliyetlerini saatte $55’a kadar çıkardı. Doğru kapasitede tasarlanan otomatik kaynak sistemleri, atölyelerin üretimi dengelemesine yardımcı oluyor. Bu sistemler, pozisyonerin taşıma kapasitesini, fikstür tutarlılığını ve hücre düzeyindeki güvenliği parça ailesinin özelliklerine göre dengeler.
Doğrudan yanıt: Robotik ark kaynağı hücresi; robotu, kaynak güç kaynağını, iş parçası bağlama düzeneğini, konumlandırma ekipmanını ve torç bakım ekipmanını entegre eder. Hücre düzeyindeki güvenlik önlemleri ISO 10218-2 kapsamında ele alınır. Otomatik çalışma istasyonları, operatör ve istasyon verimliliğini manuel kaynaktaki %20–%40 düzeyinden vardiyanın 10. saatinde yaklaşık %65–%70 düzeyine çıkarır. JR Automation, kaynak torcunun takım merkezi noktası (TCP) konumunda ±0,3 mm’yi aşan değişimi, kaynak dikişini hedeflenen konumdan saptırabilecek bir tolerans sorunu olarak tanımlar.
Temel mühendislik çıkarımları (kısa özet)
- Geleneksel 6 eksenli endüstriyel manipülatör kollarının temel donanımı $50.000 ile $200.000’ın üzerinde fiyatlara mal olur. Optoelektronik güvenlik ağları $30.000’a kadar çıkabilir; çok prosesli kaynak güç kaynaklarının perakende fiyatı ise yaklaşık $10.000’dır.
- ISO 10218’in 2025 revizyonu (Bölüm 1 ve 2) ile AWS D16.1M/D16.1:2026 kapsamında güvenlik, devreye alınmış uygulamanın bütünü üzerinden değerlendirilir. Yalnızca robotun çıplak donanımına bakılarak değerlendirme yapılmaz.
- 50 kg ile 200 ton arasında anma kapasiteli iş parçası pozisyonerleri, kaynaklı parçanın ve fikstürün toplam kütlesine göre boyutlandırılmalıdır. Ağırlık merkezinin (COG) eksantrikliği ve dönme freninin eylemsizliği mühendisler tarafından hesaplanır.
- Ön montaj ve hizalama disiplini: MIG kaynağında körlemesine takım yolu programlamak için pratik kural, kaynak birleştirmesindeki boşluk ve konum sapmasını tel çapının ±0.5 katı içinde tutmaktır. Teknisyenler buna ek olarak, TCP sapmasını ±0,3 mm içinde tutmak için haftalık doğrulama yapar.
| Sistem parametresi | Mühendislik şartnamesi / aralık | Temel standart / kaynak dayanağı |
|---|---|---|
| Ark açık kalma ve vardiya verimliliği | Manuel kaynakta ark açık kalma süresi %20–%40; vardiyanın 10. saatinde verimlilik yaklaşık %65–%70 | Zhouxiang / Hirebotics 2026 rehberi |
| Hedef üretim çalışma süresi | Planlı günlük ve 1.000 saatlik bakımla %98 kullanılabilirlik | EVST üretim hücresi bakım rehberi |
| Manipülatör tekrarlanabilirliği ve TCP sapması | Çıplak kolda ±0,02 mm tekrarlanabilirlik (FANUC ARC Mate 120iD); haftalık TCP sapması eşiği ±0,3 mm | Relia-Mation / EVST / JR Automation |
| İş parçası pozisyoneri kapasitesi | 50 kg ile 200 ton (350 mm ile 12.000 mm tabla çapı, 0,05–1,0 rpm) | Aubrik ağır hizmet tipi pozisyoner kataloğu |
| Yayımlanmış alt sistem donanım ölçütleri | Temel 6 eksenli kol: $50.000–$200.000+; kaynak güç kaynağı: yaklaşık $10.000; optoelektronik koruma: $30.000’a kadar | Atan Robotics 2026 fiyat rehberi |
| Güvenlik ve kaynak dumanı standartları | ISO 10218-2:2025; AWS D16.1M/D16.1:2026; OSHA 1910.252: kaynakçı başına 10.000 ft³’ün altındaki alanlarda, tavan yüksekliği 16 ft’nin altında olduğunda veya çapraz havalandırmayı engelleyen durumlarda mekanik havalandırma | ISO / AWS / OSHA Alt Bölüm Q |
Kaynak hücresi nedir ve otomatik kaynak sistemi nasıl çalışır?
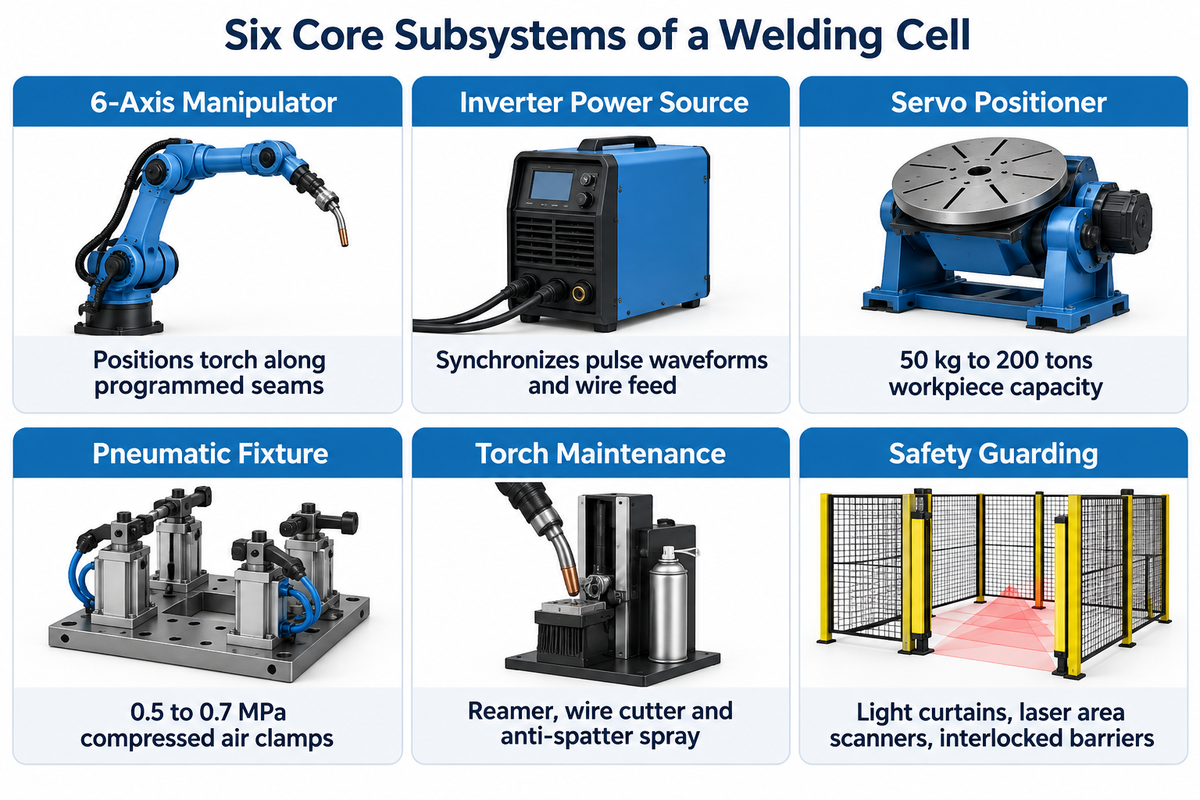
Bir kaynak hücresi, kapalı bir imalat çalışma istasyonudur. Robotik manipülatörü, kaynak güç kaynağını, iş parçası pozisyonerini, bağlama fikstürünü, torç bakım ünitesini ve güvenlik bariyerini tek bir eşgüdümlü sistemde bir araya getirir. Manuel kaynakçılar, arkı sürenin %20 ila %40’ında açık tutar. Otomatik kaynak hücreleri vardiyanın 10. saatinde yaklaşık %65 ila %70 verimliliği korur.
%65–%70vardiyanın 10. saatinde hücre verimliliği
%98hedef üretim hücresi çalışma süresi
4 dk1 saatten hızlı kalıp değişimi
Hücresel imalatta her çalışma hücresi, puntalanmış alt montajdan tamamlanmış kaynaklı parçaya kadar belirli bir parça ailesini işler. Parçaların aşamalar arasında farklı atölye bölümlerine forkliftle taşınması gerekmez. Bu yerleşim, atölye verimliliğini artırır ve partiler arasındaki plansız duruşları azaltır. A-B Tech Robotik Kaynak Sertifika Programı gibi eğitim programları, teknisyenlere robot hareketini, fikstür referans noktalarının bağlanmasını ve ark parametrelerinin kontrolünü eşgüdümlemeyi öğretir. Ön mühendisliği yapılmış veya özel bir sistemi değerlendiren atölyeler, robotik kaynak hücresi planlamasına yönelik temel kontrol listemizi inceleyebilir. Ağır çelik konstrüksiyon için özel anahtar teslim robotik kaynak hücresi konfigürasyonlarını da değerlendirebilirler.
6 alt sistemli hücre hazırlık denetimi (6 alt sistemli hücre hazırlık denetimi)
6 alt sistemli hücre hazırlık denetimi, anahtar teslim entegrasyon sözleşmesi imzalanmadan önce birbirine bağlı altı donanım alt sisteminin uygun kapasitede boyutlandırıldığını ve eşgüdümlü çalıştığını doğrular.
İlk kez satın alma yapanlar 6 eksenli robot koluna odaklanır; ancak bu yalnızca tek bir donanım bileşenidir. Sistemin çevresinde yer alan beş ek alt sistem, çevrim süresini, kaynak kalitesini ve hücrenin mevzuata uygunluğunu etkiler.
- 6 eksenli içi boş bilekli manipülatör ve kontrol ünitesi: FANUC, ABB, KUKA veya Yaskawa Motoman endüstriyel robot kolları, kaynak torcunu programlanmış kaynak dikişleri boyunca hareket ettirir. Örneğin FANUC ARC Mate 120iD (veya FANUC ArcMate), bilekte 25 kg taşıma kapasitesi ve 1.831 mm erişim mesafesiyle ±0,02 mm kol tekrarlanabilirliği sunar.
- Dijital inverter kaynak güç kaynağı ve tel sürme ünitesi: Üst sınıf çok prosesli kaynak güç kaynakları, darbeli dalga biçimlerini ve tel besleme hızını robotun ilerleme hızıyla eşzamanlar. Lincoln PowerWave sınıfı bir ünitenin perakende fiyatı yaklaşık $10.000’dır.
- Servo iş parçası pozisyoneri: Tek eksenli döner tablalar, 2 eksenli skyhook pozisyonerler veya tahrikli başlıklı ve karşı puntalı rotatörler ağır iş parçalarını konumlandırır. Her kaynak birleştirmesini, yatay aşağı kaynak konumuna getirmek için parçayı döndürün.
- Pnömatik veya hidrolik iş parçası bağlama fikstürü: Pnömatik kelepçeler basınçlı hava kullanır; hücre pnömatik aktüatörlerinde basınç genellikle 0.5 ila 0,7 MPa düzeyindedir. Hidrolik kelepçeler, parça geometrisini ısıl deformasyona karşı sabitlemek için basınçlı hidrolik devre kullanır.
- Otomatik torç bakım istasyonu: Nozul temizleme frezesi, tel kesici ve yapışma önleyici sprey sistemi; geri yanmayı ve takım merkezi noktası sapmasını önlemek için her kaynak çevriminden sonra torca bakım yapar.
- Kilitli güvenlik muhafazası ve kaynak dumanı emişi: Çevre çitleri ve kilitlemeli erişim sistemi tehlikeli hareketlere karşı koruma sağlar. Işık perdeleri ve lazer tarayıcılar, korumalı alana giren personeli izler. Kaynak perdeleri ark ışınımına karşı koruma sağlar. Yerel emiş davlumbazları kaynak dumanını yakalar.
Eksiksiz bir endüstriyel kaynak hücresinde hangi temel bileşenler ve güvenlik sistemleri bulunur?
Eksiksiz bir endüstriyel kaynak hücresinde altı temel donanım bileşeni bulunur: kontrol ünitesiyle birlikte 6 eksenli robot kolu, tel sürme üniteli inverter kaynak güç kaynağı, servo iş parçası pozisyoneri, iş parçası bağlama fikstürleri, otomatik nozul temizleme frezesi istasyonu ve ark perdeleri ile kaynak dumanı emiş donanımını içeren çevre koruması. Eksiksiz güvenlik sistemleri ayrıca acil durdurma devreleri ve uygulama düzeyinde ISO 12100 risk değerlendirmesi gerektirir. Programlama ve bakım güvenlik önlemleri arasında üç konumlu etkinleştirme anahtarları, manuel kullanımda düşük hız sınırları ve enerji izolasyonu için Kilitleme/Etiketleme (LOTO) yer alır.
EVST’nin üretim bakım rehberine göre, düzenli günlük kontroller ve 1.000 saatlik mekanik muayeneler üretim hücresinin %98 çalışma süresi hedefini korumasına yardımcı olur.
Kaynak çalışma istasyonu yerleşimleri: Tek istasyonlu ve çift istasyonlu döner tablalar
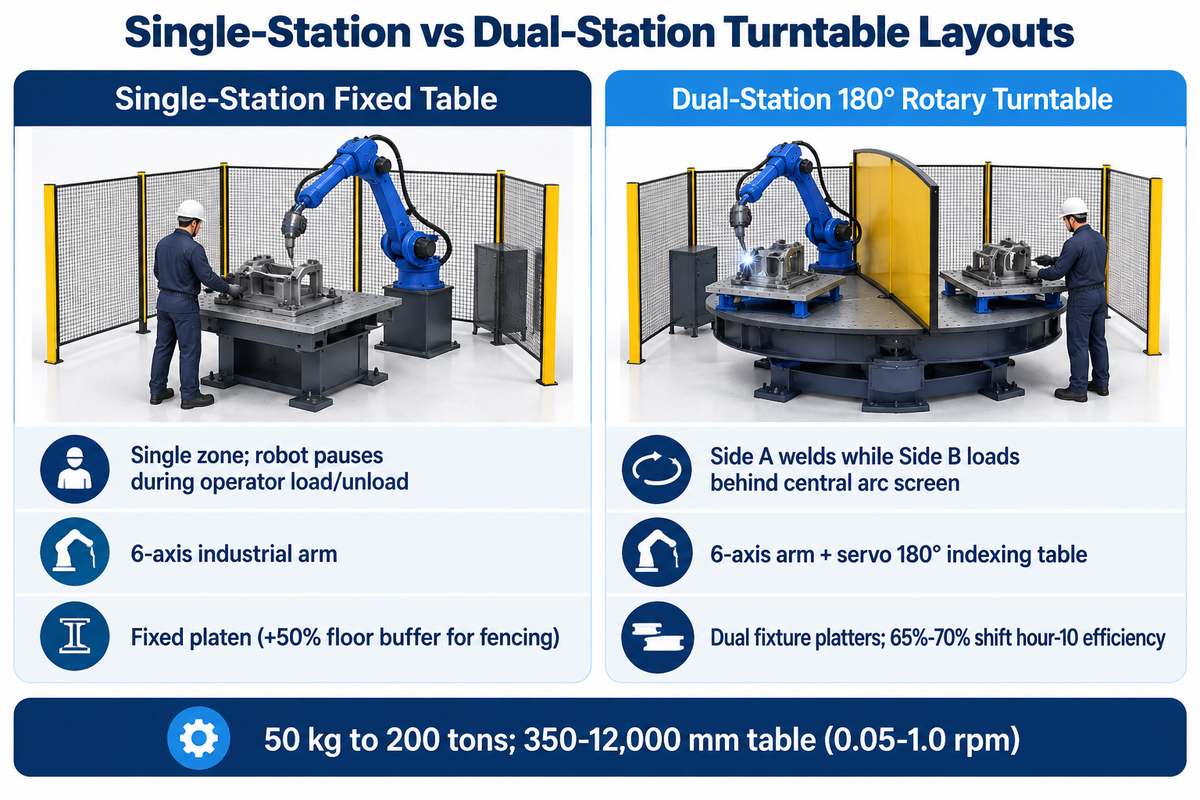
Tek istasyonlu kaynak hücrelerinde, robotun parça yükleme ve boşaltma sırasında beklediği tek bir sabit tabla veya pozisyoner bulunur. Çift istasyonlu döner tablalı çalışma istasyonlarında merkezde ark ışınımı bölmesi yer alır. Robot A tarafında kaynak yaparken operatör B tarafındaki parçayı boşaltıp yenisini yükler; böylece operatörün bekleme süresi ortadan kalkar.
Yükleme süresinin çevrim süresine oranla düşük kaldığı uzun kaynak çevrimlerinde tek istasyonlu bir çalışma istasyonu seçin. Sık parça yükleme işlemlerinin kaynak robotunu boşta bırakacağı durumlarda çift istasyonlu döner tabla tercih edin. Atan Robotics’in 2026 fiyat rehberine göre güvenlik çitleri ve parça hazırlama alanları için gereken zemin alanı sıkça %50 artar. The Fabricator’ın robotik kaynak başarısı kontrol listesinde ayrıntılandırıldığı üzere, parça ailesinin hacmini istasyonun kapladığı alana göre belirlemek, malzeme taşıma darboğazlarını önler. Hirebotics’in 2026 planlama rehberi, standartlaştırılmış hızlı değişim hazırlığının değişim süresini 1 saatten 4 dakikaya indirdiğini gösteriyor. Bu hız, atölyelerin kadroya yeni çalışan eklemeden %20 daha fazla iş üstlenmesini sağlar.
Tek ve çift istasyonlu döner tabla karşılaştırma matrisi: Ark açık kalma süresi
Tek ve çift istasyonlu döner tabla karşılaştırma matrisi: Ark açık kalma süresi, istasyon yükleme yöntemine, dönme eksenlerine, anma taşıma kapasitesi aralığına ve hedef parça geometrisine göre dokuz endüstriyel çalışma istasyonu türünü ve pozisyoner model kategorisini karşılaştırır.
| Çalışma istasyonu türü ve model kategorisi | Yükleme ve indeksleme yöntemi | Eşgüdümlü eksenler | Katalog kapasitesi / boyutlandırma ölçütü | En uygun parça geometrisi ve parti profili |
|---|---|---|---|---|
| Tür 1: Taşınabilir kobot kaynak arabası | Manuel tabla bağlama; uygulama yönlendirmeli takım yolu hazırlığı 4 dk sürer | 6 eksenli kobot kolu | Modüler çıtalı tabla; taşınabilir atölye arabası | Çok çeşitli işler yapan atölyeler için braketler, çerçeveler ve küçük partiler |
| Tür 2: Tek istasyonlu sabit tablalı hücre | Tek çalışma alanı; operatör parça yüklerken veya boşaltırken robot durur | 6 eksenli endüstriyel kol | Sabit tabla (+ çitler için %50 zemin alanı payı) | Uzun, çok pasolu kaynak çevrimlerine sahip alt montajlar |
| Tür 3: Tek eksenli yatay döner tabla | Tek çalışma alanında kesintisiz 360° çevresel dönme | 6 eksenli kol + 1 servo dönme ekseni | 50 kg ile 200 ton; 350–12.000 mm tabla (0,05–1,0 rpm) | Dairesel flanşlar, boru makaraları ve silindirik gövdeler |
| Tür 4: Çift istasyonlu 180° döner tabla | Merkezi ark perdesinin arkasında B tarafına parça yüklenirken A tarafında kaynak yapılır | 6 eksenli kol + servo kontrollü 180° indeksleme tablası | Çift fikstür tablası; vardiyanın 10. saatinde %65–%70 verimlilik | Otomotiv alt şasileri, pres baskı braketleri ve muhafazalar |
| Tür 5: 2 eksenli eğme-döndürme pozisyonerli hücre | 1G/PA kaynak konumu için eğme ve 360° dönme özellikli tek veya çift çalışma alanı | 6 eksenli kol + 2 harici servo ekseni | Eksantrik ağırlık merkezi ofsetine ve frenleme eylemsizliğine göre boyutlandırılmıştır | Vana gövdeleri, dişli kutusu muhafazaları ve farklı açılarda kaynaklı parçalar |
| Tür 6: 3 eksenli skyhook / L tipi pozisyonerli hücre | Parçanın altına tam erişim sağlayan yükselir, eğilir ve döner kol | 6 eksenli kol + 3 harici servo ekseni | Derin kutu profillerde tam 1G yatay aşağı kaynak konumu | Karmaşık tarım aracı kabinleri, şasiler ve derin kaynaklı parçalar |
| Tür 7: Tek tahrikli başlıklı ve karşı puntalı trunnion hücresi | Senkronize yatay trunnion dönüşüyle tavan vinci kullanılarak yükleme | 6 eksenli kol + 1 veya 2 trunnion ekseni | 200 tona kadar ağır hizmet tipi yapısal trunnion desteği | Ekskavatör bomları, treyler aksları ve uzun boru biçimli çerçeveler |
| Tür 8: Çift tahrikli başlıklı ve karşı puntalı dönme çarkı hücresi | Merkezi bölmenin iki yanında bulunan karşılıklı iki trunnion istasyonu indekslenir | 6 eksenli kol + 3 eksenli dönme çarkı indeksleyicisi | Uzun kaynaklı parçalar için iki bölgede kesintisiz yükleme | Yüksek hacimli kamyon şasileri, akslar ve yapısal kirişler |
| Tür 9: 7. eksen doğrusal zemin rayı / portal hücresi | Robot, birden fazla çalışma alanı arasında doğrusal ray boyunca hareket eder | 6 eksenli kol + 7. doğrusal ray ekseni + pozisyoner | 1.831 mm sabit kol erişim mesafesinin ötesinde genişletilmiş çalışma alanı | Köprü ana kirişleri, rüzgâr türbini kulesi bölümleri ve gemi panelleri |
Ağır metal imalatında tek istasyonlu ve çift istasyonlu döner tablalı çalışma istasyonu nasıl boyutlandırılır?
Tek istasyonlu ve çift istasyonlu döner tablalı çalışma istasyonunu boyutlandırırken parça yükleme süresini ark süresiyle karşılaştırın. Ardından kaynaklı parçanın ve fikstürün toplam kütlesini, ağırlık merkezi eksantrikliğini ve dönme frenleme eylemsizliğini 1.25x ila 1.30x dinamik güvenlik payıyla hesaplayın. Endüstriyel döner tablalar 50 kg ile 200 ton taşıma kapasitesi, 350 mm ile 12.000 mm çap ve 0.05 ila 1,0 rpm dönme hızı aralığında sunulur. Güvenlik çitleri ve parça hazırlama alanları, gereken zemin alanını yaklaşık %50 artırır.
Tabla çapını ve dönme hızını (0.05 ila 1,0 rpm) belirleyen mühendisler, ağır hizmet tipi döner kaynak tablası boyutlandırma ölçütlerimizi inceleyebilir. Bu rehber, tablanın dönüş boşluğunu robotun erişim mesafesiyle eşleştirir.
Kaynak yöntemini hücrenize uyarlama: MIG/MAG, TIG ve lazer kaynak hücreleri
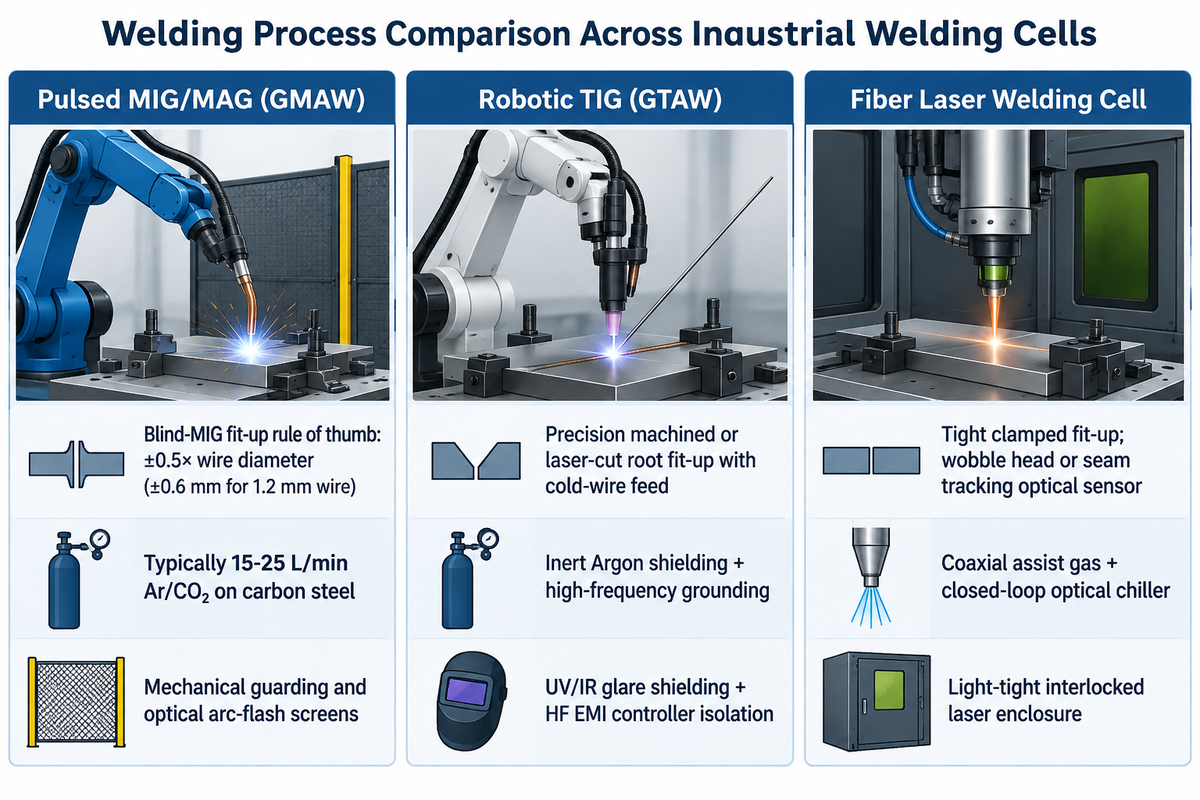
Darbeli MIG/MAG ve özlü tel ark kaynağı, yapısal imalatta başlıca seçeneklerdir. MIG/MAG ve gaz korumalı özlü tel kaynağında harici koruyucu gaz beslemesi kullanılır (karbon çeliğinde MIG/MAG için genellikle 15 ila 25 L/min); kendinden korumalı özlü tel kaynağında ise kullanılmaz. Robotik TIG hücreleri ince paslanmaz çelik montajlarda, fiber lazer kaynak hücreleri ise ışık geçirmez kilitlemeli lazer hücrelerinde kullanılır.
Kaynak yönteminin değiştirilmesi; torç soğutma devresini, tel besleme mekanizmasını ve güvenlik muhafazası tasarımını etkiler. Hirebotics’in yayımlanmış bir denizcilik imalatı vaka çalışmasında DeAngelo Marine Exhaust, Sahil Güvenlik için verilen bir egzoz siparişinde birim başına 200 inches kaynak yaptı. Aynı kaynak uzunluğu ve paso sayısı için ilerleme hızını dakikada 2 inches’ten 20 inches’e çıkarmak, ark açık kalma süresini %90 azaltır. Yükleme, fikstürleme ve kaynak dışındaki diğer işlemler parça çevriminin parçasıdır. Ark kaynağı ve gaz korumasına ilişkin güvenlik uygulamaları, OSHA Teknik El Kitabı, Bölüm IV, Bölüm 4’teki endüstriyel robot sistemleri yönergelerine de uygun olmalıdır.
| Kaynak Süreci | Kaynak birleştirmesi ön montajı ve izleme yönergeleri | Koruyucu gaz ve soğutma | Muhafaza ve güvenlik koruması gerekliliği | Başlıca uygulama çeşitleri |
|---|---|---|---|---|
| Darbeli MIG/MAG (GMAW) | MIG kaynağında ön montaj için pratik kural: tel çapının ±0.5 katı (1,2 mm telde ±0,6 mm) | Karbon çeliğinde genellikle 15–25 L/min Ar/CO₂ | Mekanik koruyucular ve optik ark ışınımı perdeleri | Karbon çelik şasiler, braketler ve ağır yapısal sac levhalar |
| Robotik TIG (GTAW) | Soğuk tel beslemeli, hassas işlenmiş veya lazerle kesilmiş kök ön montajı | İnert argon koruyucu gazı + yüksek frekanslı topraklama | UV/IR ışınımına karşı koruma + HF EMI kumanda sistemi izolasyonu | Hijyenik paslanmaz çelik borular ve havacılık için ince cidarlı kanallar |
| Fiber lazer kaynak hücresi | Sıkıca bağlanmış ön montaj; yalpalama kafası veya optik kaynak dikişi izleme sensörü | Koaksiyel yardımcı gaz + kapalı devre optik soğutucu | Işık geçirmez, kilitlemeli lazer muhafazası belirleyin ve sınıflandırmasını geçerli lazer güvenliği gerekliliklerine göre doğrulayın. | Elektrikli araç batarya tepsileri, elektrik panoları ve düşük deformasyonlu sac |
Tek bir çalışma hücresinde parçalara kaynak yapma, parçaları taşıma veya kaynak dikişlerindeki çapakları giderme görevleri bir aradaysa entegratörler robot bileğine pnömatik takım değiştirici takabilir. Bu sistem, manipülatörün MIG torcu ile lazer tarayıcı veya taşlama milini manuel müdahale olmadan otomatik değiştirmesini sağlar. Zorlu ark kaynağı uygulamalarında hızı ve kaliteyi dengelemek için torç soğutma devresini ve tel besleme mekanizmasını kaynak yöntemine göre seçin. Ağır hizmet tipi robotik kaynak sistemlerinde, zorlu atölye koşullarındaki ışınımsal ısıya dayanıklı sağlam kablo paketleri de gerekir.
Çitsiz kobot kaynak hücresi ve çitli 6 eksenli robotik kaynak hücresi
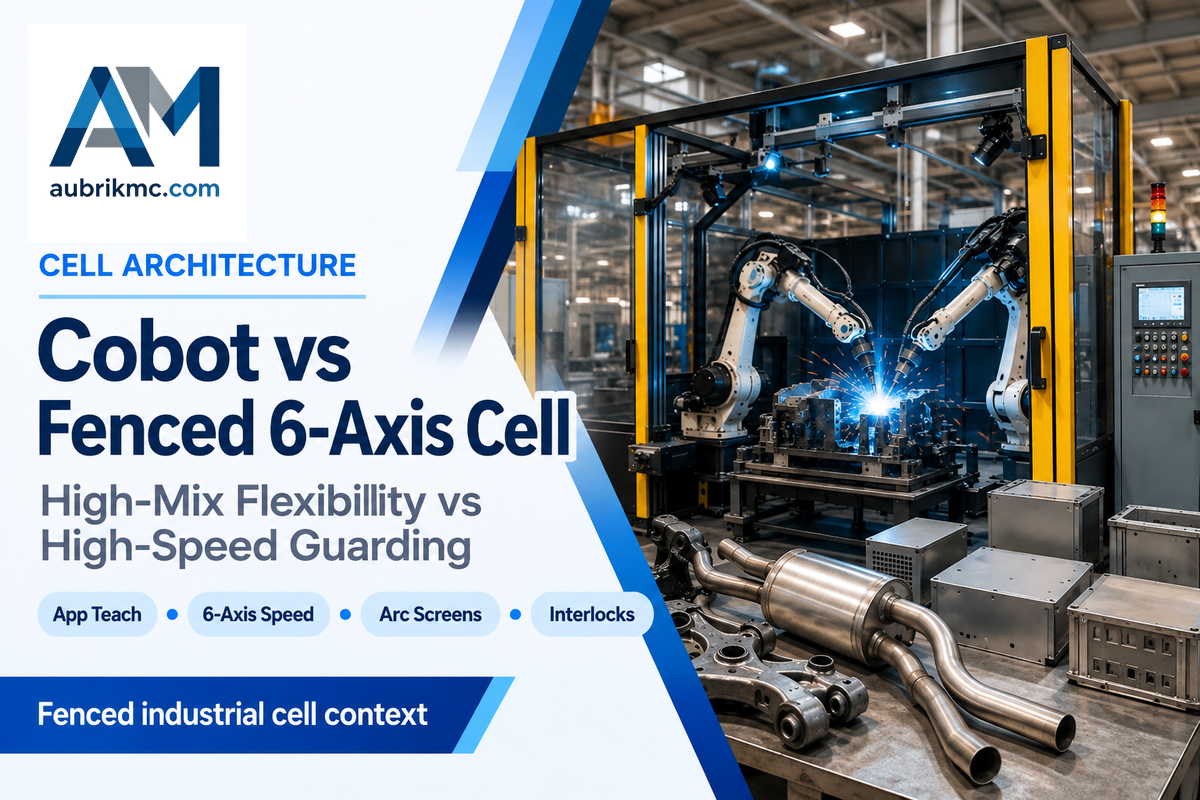
İş çeşitliliği yüksek atölyeler için iş birliğine dayalı kaynak hücreleri idealdir. Operatörler uygulama destekli programlamayla yeni bir takım yolunu 4 dakikada öğretir; geleneksel programlama el kumandasıyla bu işlem 1 saat sürer. Çitli 6 eksenli endüstriyel robotik kaynak hücreleri, yüksek görev çevriminde tekrarlı üretimi destekler. Çok eksenli pozisyonerler ve yüksek hızda hareket eden sistemler, kilitlemeli çevre korumasının arkasında çalışır.
İş birliğine dayalı kobot kaynak hücresi
- Uygulama destekli takım yolu programlaması 4 dakika sürer; geleneksel el kumandasıyla 1 saat gerekir.
- ISO 10218-1 kapsamında güvenlik sınıfı belirlenmiş izlemeli duruş, hız ve kuvvet sınırlama ile yerleşik güvenlik bölgeleri
- Düşük hız ayarları ve koruyucu duruşlar, kaynaklar arasındaki kaynak dışı hareket süresini uzatabilir.
- UV/IR ark ışınımı perdeleri, sıçrantı koruyucuları ve yerel kaynak dumanı emişi yine gereklidir.
Çitli 6 eksenli endüstriyel robotik hücre
- Yüksek hızlı görev çevrimleri; ±0,02 mm tekrarlanabilirlik, 25 kg taşıma kapasitesi ve 1.831 mm erişim mesafesi (FANUC ARC Mate 120iD)
- Temel 6 eksenli endüstriyel manipülatör donanımının fiyatı $50.000 ile $200.000’ın üzeri arasında değişir.
- Kesintisiz 1G yatay aşağı kaynağı için harici servo pozisyoner eksenlerini eşzamanlar.
- Kilitlemeli erişime sahip çevre koruyucuları robotun tehlike bölgesini sınırlar. Işık perdeleri veya lazer alan tarayıcıları, belirlenmiş erişim noktalarında personel algılama sağlar.
Yaygın bir yanlış kanı, ISO 10218-1’e uygun bir iş birliğine dayalı robotun bariyer olmadan açık bir atölye alanında kaynak yapabileceğidir. American Welding Society’nin güvenli kobot kaynağı rehberi kuralı açıkça belirtir: Bir insan yakında çalışmadan önce ultraviyole ark ışınımı, uçuşan sıçrantılar ve zehirli dumanlar dâhil tüm proses riskleri azaltılmalıdır. Relia-Mation da kobot kolundaki çarpışma algılama sensörlerinin çevredeki kişileri ark ışınımına, sıcak yüzeylere, sıkışma noktalarına veya keskin kenarlara karşı korumadığını belirtir.
Bir imalat atölyesi hangi durumda çitli 6 eksenli robotik kaynak hücresi yerine çitsiz kobot kaynak hücresi seçmelidir?
Atölyenizde parça çeşitliliği yüksek, üretim hacmi düşük işler yapılıyor ve farklı kaynak görevleri için taşınabilir araba esnekliği gerekiyorsa iş birliğine dayalı kobot kaynak hücresi seçin. Kaynakçıların yeni takım yollarını manuel olarak 4 dakikada öğretebildiği ekipler için uygundur. Tekrarlı, çok vardiyalı üretim; eşzamanlı ağır iş parçası pozisyonerleri ve kilitlemeli muhafazalar ile optoelektronik sensörlerle korunan yüksek hızlı hareket için çitli 6 eksenli endüstriyel robotik kaynak hücresi seçin.
Yatay aşağı (1G/PA) kaynağı için robot erişim mesafesi ve pozisyoner taşıma kapasitesinin (kg) boyutlandırılması
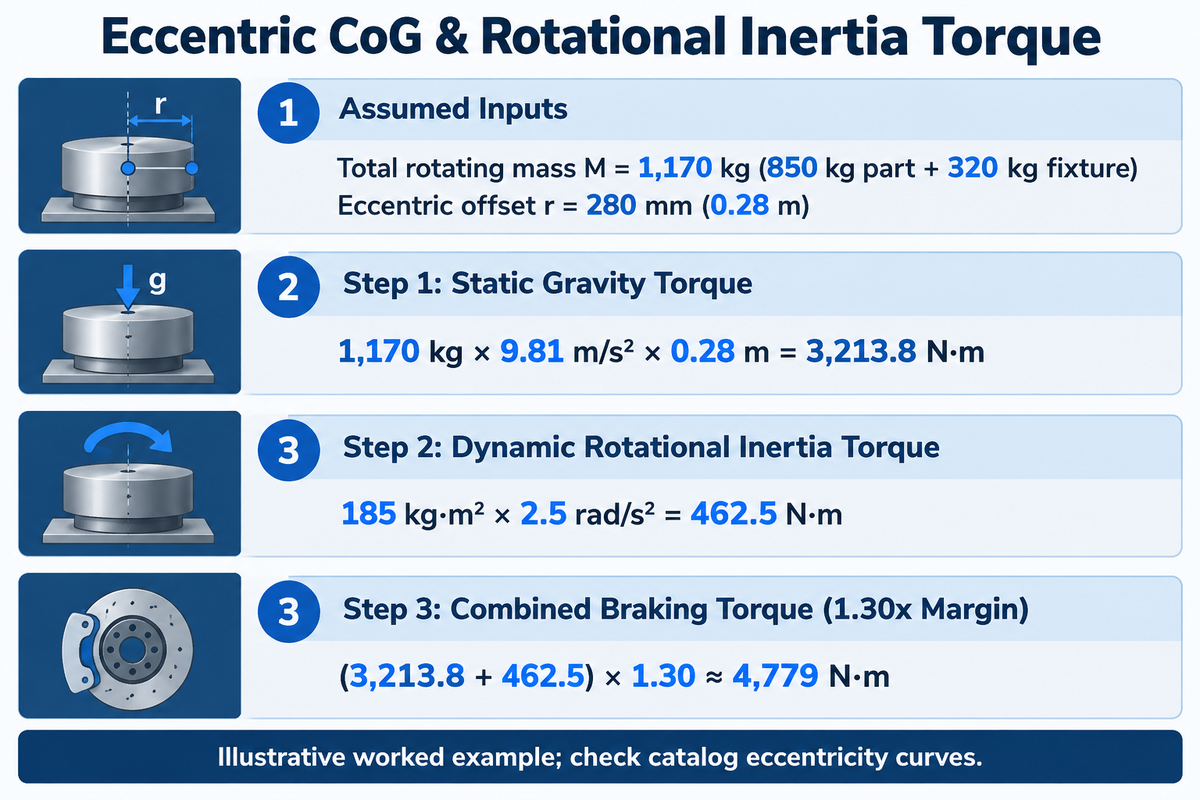
Bir kaynak hücresinin boyutlandırılmasında robot bileği taşıma kapasitesi (FANUC ARC Mate 120iD için torç paketiyle birlikte 25 kg gibi) ile iş parçası pozisyoneri taşıma kapasitesinin (50 kg ile 200 ton arasında) ayrı değerlendirilmesi gerekir. Aşağıdaki örnek, eksantrik ağırlık torkunu ve dönme ataleti torkunu, varsayılan 1.30x frenleme emniyet katsayısıyla birleştirir.
Örneğin FANUC ARC Mate 120iD, bileğinde 25 kg azami taşıma kapasitesine, 1.831 mm erişime, ±0,02 mm tekrarlanabilirliğe ve IP67 bilek korumasına sahiptir. Bu bilek kapasitesi yalnızca kaynak torcunu, tel kılavuzunu ve dikiş sensörünü taşımak için kullanılır. Ağır çelik montaj, kaynaklı parçayı düz yatay (1G/PA) yerçekimi konumuna yatırıp döndüren servo kaynak pozisyonerinin üzerine yerleştirilir. Senkronize iş parçası pozisyonerleri, kaynak birleştirmelerini uygun kaynak konumlarında tutar. Açıklanan çok istasyonlu robotik kaynak hücreleri için çok istasyonlu robotik kaynak hücrelerine ilişkin USPTO patent başvurusu US20210086288A1 belgesinde belirtildiği üzere, dolgu hızı ve yanma oluğu kontrolü de kaynak parametrelerine, torç açılarına ve kaynak birleştirmesi ön montajına bağlıdır. Karmaşık üç eksenli çalışma alanları için çok eksenli servo kaynak pozisyoneri tork hesaplamalarımıza göz atın.
📐 Mühendislik Hesaplama Örneği: Eksantrik Ağırlık Merkezi ve Dönme Ataleti Torku
Varsayılan girdiler (örnek hesaplama): Bir çelik imalat atölyesinin, 850 kg ağırlığındaki bir ekskavatör bomu alt montajını 320 kg’lık pnömatik fikstüre bağladığını varsayalım (toplam dönen kütle M = 1.170 kg). Birleşik ağırlık merkezinin (CoG), dönme ekseninden rcg = 280 mm (0,28 m) eksantrik uzaklıkta olduğunu varsayalım. Dönme ataleti I = 185 kg·m², acil durdurma açısal yavaşlaması ise α = 2.5 rad/s²’dir.
- Adım 1 (Statik yerçekimi torku): Tstatic = 1.170 kg × 9,81 m/s² × 0,28 m = 3,213.8 N·m.
- Adım 2 (Dinamik dönme ataleti torku): Tinertia = I × α = 185 kg·m² × 2.5 rad/s² = 462.5 N·m.
- Adım 3 (Varsayılan 1.30x emniyet payıyla birleşik frenleme torku): Treq = (3,213.8 + 462.5) × 1.30 ≈ 4.779 N·m pozisyoner çıkışında. Bu hesapta frenleme sırasında yerçekimi ve atalet torklarının aynı yönde olduğu varsayılır.
Mühendislik değerlendirmesi: Bu girdilere göre, 1.30x emniyet katsayısı dâhil gerekli birleşik frenleme çıkış torku yaklaşık 4.779 N·m’dir. Yük eksantrikliği eğrisi 0,28 m kaçıklıkta 1.170 kg dönen montajı destekleyen ve frenleme torku değeri hesaplanan gereksinimi karşılayan bir pozisyoner seçin. Katalogdaki eksantriklik eğrileri kontrol edilmeden yalnızca hesaplanan torkla belirli tonaj modelleri arasında seçim yapılamaz. Bakım ekipleri ayrıca her 1.000 çalışma saatinde redüktör gresinin durumunu, dişli esnek spline yüzeyindeki aşınmayı ve çıkış rulmanı boşluğunu incelemelidir.
Robotik kaynak hücresi maliyet dökümü ve geri ödeme hesabı (2026)
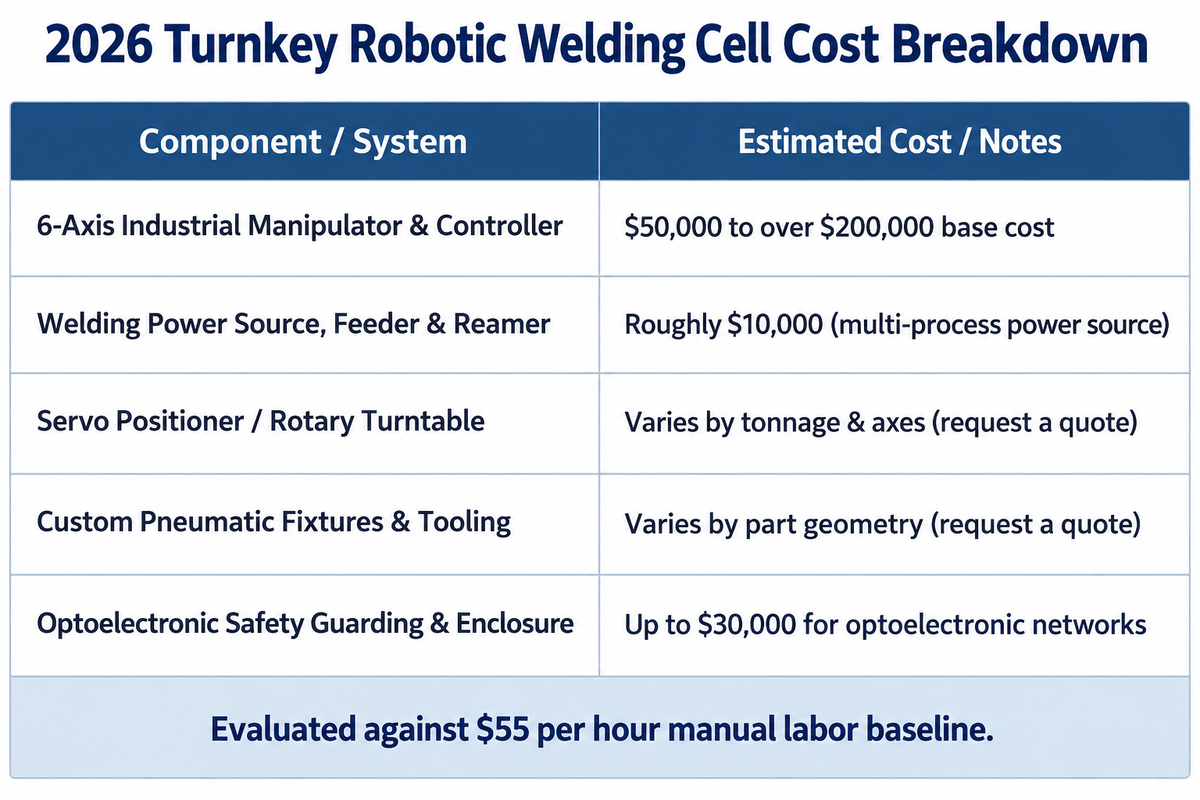
Sonuçta, pozisyoner torku ve erişiminin boyutlandırılması kaynak hücresinin sermaye bütçesini belirler. Atan Robotics’in 2026 fiyatlandırma kılavuzuna göre, standart 6 eksenli endüstriyel manipülatör kollarının temel maliyeti $50.000 ile $200.000’ın üzerindedir. Üst segment çok prosesli güç kaynaklarının fiyatı yaklaşık $10.000, optoelektronik güvenlik ağlarının maliyeti ise $30.000’a kadar çıkar. Anahtar teslim hücrenin fiyatı pozisyoner boyutuna ve fikstür sayısına bağlıdır.
Robotik kaynak hücresinin maliyeti ne kadardır?
Atan Robotics’in 2026 fiyatlandırma kılavuzuna göre, 6 eksenli endüstriyel robot manipülatörlerinin entegrasyon öncesi temel maliyeti $50.000 ile $200.000’ın üzerindedir. Üst segment çok prosesli kaynak güç kaynaklarının fiyatı yaklaşık $10.000, optoelektronik güvenlik ağlarının (lazer alan tarayıcıları ve ışık perdeleri) maliyeti ise $30.000’a kadar çıkar. Anahtar teslim kaynak hücresinin toplam fiyatı; servo pozisyoner kapasitesine (50 kg ile 200 ton arasında), özel pnömatik fikstürlere ve kaynak dumanı emiş sisteminin kapsamına göre değişir. Bazı atölyeler yatırım maliyetini azaltmak için kullanılmış bir FANUC robot kolunu değerlendirir; ancak anahtar teslim hücreler için teklif alınması gerekir.
Nitelikli kaynakçı eksikliği, yan maliyetler dâhil manuel işçilik ücretlerini saatte $55’a kadar çıkardı. Bu nedenle alıcılar, toplam kurulu sermaye maliyetini yıllık işçilik ve yeniden işleme tasarruflarıyla karşılaştırarak hücre yatırımlarını değerlendirir. The Fabricator’ın robotik kaynak projesi kontrol listesinde belirtildiği gibi, anahtar teslim bütçelerde fikstür mühendisliği, optoelektronik güvenlik önlemleri ve Fabrika Kabul Testi (FAT) dikkate alınmalıdır.
| Hücre alt sistemi / maliyet kalemi | 2026 yayımlanmış maliyet kıstası (USD) | Bütçe tahsisindeki rolü | Kapsam ve maliyet etkenleri |
|---|---|---|---|
| 6 eksenli endüstriyel manipülatör ve kontrol ünitesi | Temel maliyet $50.000 ile $200.000’ın üzerinde | Temel manipülatör donanımı | Erişim (örn. 1.831 mm), 25 kg bilek taşıma kapasitesi, kontrol ünitesi yazılımı |
| Kaynak güç kaynağı, tel sürme ünitesi ve kaynak torcu temizleme frezesi | Yaklaşık $10.000 (çok prosesli güç kaynağı) | Ark gücü ve kaynak torcu bakımı | Darbeli invertör, tel sürme ünitesi, su soğutucu, nozul temizleme frezesi |
| Servo pozisyoner / döner tabla | Tonaja ve eksen sayısına göre değişir (teklif isteyin) | İş parçasını konumlandırma alt sistemi | 50 kg ile 200 ton arasında kapasite; 350 mm ile 12.000 mm arasında çap |
| Özel pnömatik fikstürler ve takımlar | Parça geometrisine göre değişir (teklif isteyin) | Referans noktası bağlama ve hızlı değiştirme | Hızlı değiştirilebilir alt plakalar (4 dakikalık kurulum), 0,5–0,7 MPa basınçlı hava kelepçeleri |
| Optoelektronik güvenlik koruması ve muhafaza | Optoelektronik ağlar için $30.000’a kadar | Hücre düzeyinde uygunluk ve kaynak dumanı emiş başlığı | Işık perdeleri, lazer alan tarayıcıları, emniyet kilitlemeli bariyerler |
Toplam anahtar teslim bütçeler ve geri ödeme süreleri; pnömatik fikstürlerin karmaşıklığına, çok vardiyalı ark açık kalma süresinin $55/saatlik manuel işçilik tabanına oranına bağlıdır. Lazer muhafazaların veya merkezi emiş sisteminin dâhil edilip edilmediği de maliyeti etkiler.
2026 güvenlik, koruyucu önlemler ve kaynak dumanı emiş standartları (ISO 10218-2 ve AWS D16.1)
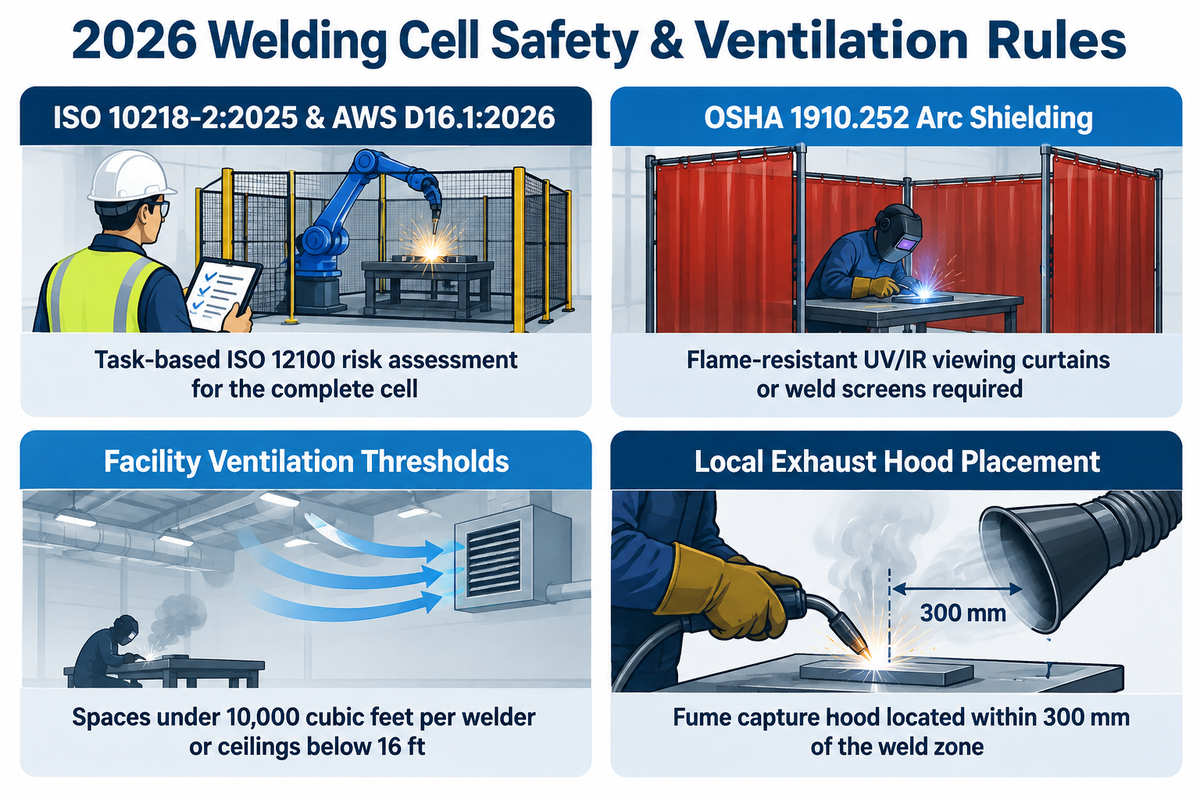
Endüstriyel kaynak hücresi güvenliği, endüstriyel robot sistem entegrasyonu için ISO 10218-2:2025 ve robotik ark kaynağı güvenliği için AWS D16.1M/D16.1:2026 kapsamında ele alınır. ISO 10218 ve ANSI/A3 R15.06-2025’in 2025 revizyonu, Uygulama-Güvenliği İlkesini zorunlu kılar. Güvenlik, tek başına robot donanımının değil, devreye alınmış uygulamanın tamamının bir özelliği olarak değerlendirilir.
Association for Advancing Automation (A3) tarafından güncellenen ISO 10218 SSS, ISO 10218-1:2025 ve ISO 10218-2:2025 standartlarının 2025 revizyonlarını açıklar. Bu standartlar, daha önce ISO/TS 15066:2016’da yer alan iş birliğine dayalı çalışma gerekliliklerini doğrudan normatif robot güvenliği standardına dâhil eder. Kuzey Amerika’daki atölyeler için AWS D16 Robotik ve Otomatik Kaynak Komitesi, AWS D16.1M/D16.1:2026 standardını AWS D16.3M/D16.3:2026 Risk Değerlendirme Kılavuzu ile birlikte ele alır. Bu belgeler, rutin üretim ile rutin dışı program öğretme veya bakım modlarındaki tehlike analizine yön verir.
- ✔ ISO 10218:2025, robot ve robot hücresi güvenliğini ele alır. Entegrasyon için tedarik edilen ve amaçlanan uygulamasını bağımsız olarak gerçekleştiremeyen bir manipülatör, makine mevzuatı kapsamında kısmen tamamlanmış makine sayılabilir. Entegratörler ve tesis işletmecileri, hücrenin tamamı için göreve dayalı ISO 12100 risk değerlendirmesi yapmalıdır.
- Bazı konfigürasyonlarda fiziksel kafeslerin yerine lazer tarayıcılar veya kuvvet sınırlayıcı iş birliğine dayalı cihazlar kullanılabilir. Buna rağmen, yakındaki çalışanları ark ışınımından korumak için OSHA 1910.252 uyarınca alev geciktirici UV/IR izleme perdeleri veya kaynak perdeleri gereklidir.
- ✔ Kaynak yapılan alanın kaynakçı başına 10.000 cubic feet’ten küçük olması veya tavan yüksekliğinin 16 ft’nin altında kalması durumunda mekanik havalandırma gerekir. Zhouxiang Havalandırma Kılavuzu’na göre paslanmaz çelik, kurşun, kadmiyum, berilyum veya krom içeren metaller kaynaklanırken, alanın büyüklüğünden bağımsız olarak lokal kaynak dumanı emişi gerekir.
- EVST’nin günlük bakım kontrol listesi, kaynak dumanı emiş başlığının kaynak bölgesine 300 mm mesafede konumlandırılmasını ve emiş filtresi doluluk göstergelerinin çalışma aralığında olmasını gerektirir.
Parça ön montaj toleransları, dikiş takibi ve TCP bakım kuralları
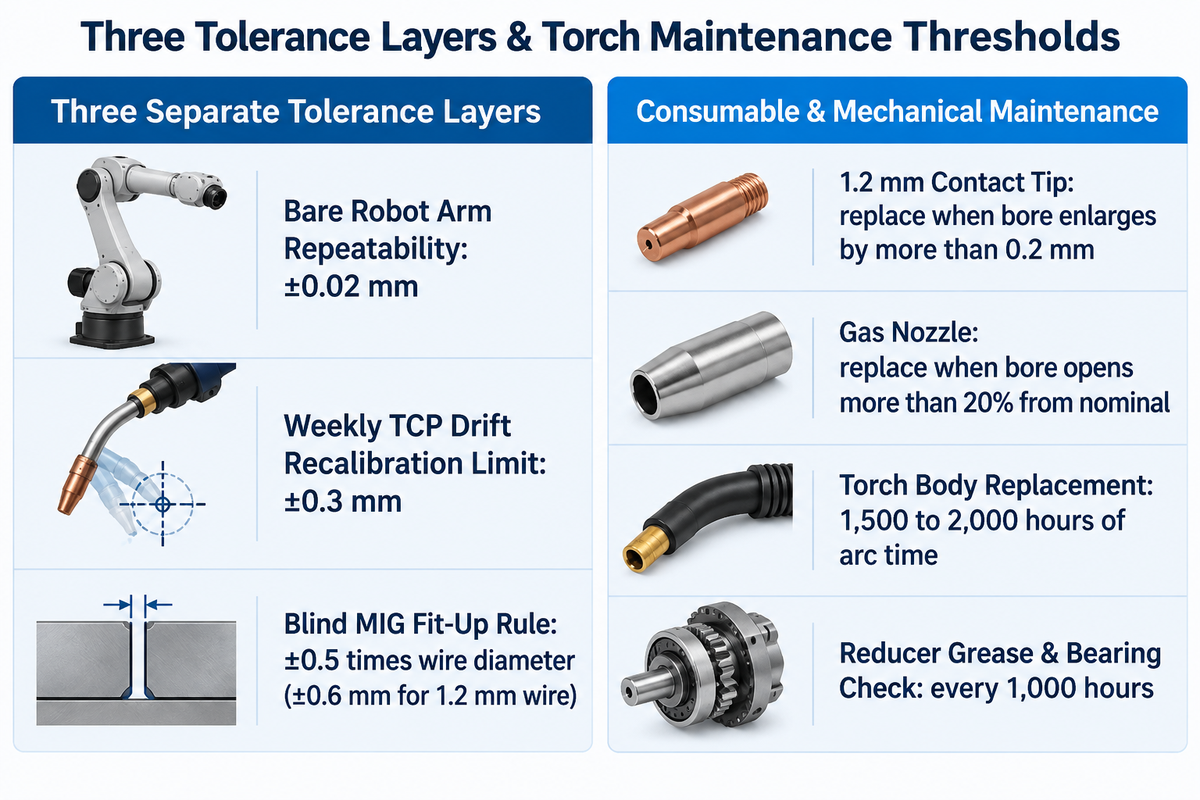
Dikiş takibi olmadan yapılan kör robotik MIG kaynağı için ön montajda kullanılan pratik kural, tel çapının ±0.5 katıdır; bu, 1,2 mm tel için ±0,6 mm’ye karşılık gelir. Teknisyenler ayrıca Takım Merkezi Noktası (TCP) konumunu haftalık olarak ana referans pimini kullanarak kontrol etmelidir. Herhangi bir eksende ±0,3 mm’yi aşan sapma görülürse üretime dönmeden önce kaynak torcunu yeniden kalibre edin.
Tel çapının 0.5 katı ön montaj kuralı (tel çapının 0.5 katı ön montaj kuralı)
Dikiş takibi olmadan yapılan kör robotik MIG kaynağında pratik bir ön montaj kuralı (Tel Çapının 0.5 Katı Ön Montaj Kuralı), parçalar arasındaki kaynak birleştirmesi aralığının ve kök konumu değişiminin ilave tel çapının ±0.5 katı içinde tutulmasıdır.
Robotik çalışma hücresinde üç ayrı tolerans katmanı vardır ve mühendislerin bunları birbirinden ayırması gerekir. FANUC ARC Mate 120iD gibi modellerde yalın robot kolunun tekrarlanabilirliği ±0,02 mm’dir. Haftalık TCP doğrulamasında herhangi bir eksendeki sapma ±0,3 mm’yi aşarsa yeniden kalibrasyon gerekir. Üst aşamalardaki parça ön montajı, kör, programlama el kumandasıyla yapılan MIG kaynağında tel çapının ±0.5 katı kuralına (1,2 mm tel için ±0,6 mm) göre belirlenir. Üst aşamalardaki kesme veya bükme değişkenliği kör kaynak toleransı aralığını aştığında çalışma hücresine temas algılama, Ark Üzerinden Dikiş Takibi (TAST) veya gerçek zamanlı 3D lazer görüş ölçümü entegre edilebilir. Hassas pnömatik kaynak fikstürü referans noktası tasarımı kılavuzumuzda açıklandığı gibi, referans noktalarının tutarlı biçimde bağlanması da aynı ölçüde önemlidir. Ayrıca OSHA Endüstriyel Robot Bakım Güvenliği Teknik Kılavuzuna başvurmanızı öneririz.
Yapmak
- TCP konumunu referans pimiyle haftalık olarak doğrulayın; herhangi bir eksendeki sapma ±0,3 mm’yi aşarsa üretimden önce yeniden kalibre edin
- Delik çapı 0,2 mm’den fazla büyüdüğünde 1,2 mm kontak uçlarını değiştirin
- Delik nominal değerden %20’den fazla büyüdüğünde veya erimiş sıçrantı biriktiğinde koruyucu gaz nozüllerini değiştirin
- Kaynak torcu gövdesini yüksek görev çevrimindeki 1.500 ila 2.000 saatlik ark süresinde değiştirmek üzere planlama yapın
Yapmayın (kaçınılması gereken uygulamalar)
- Yalın manipülatör kolunun tekrarlanabilirliğini (±0,02 mm), haftalık TCP yeniden kalibrasyonunu tetikleyen ±0,3 mm sapma eşiğiyle karıştırmayın
- Değişken alevle kesilmiş sac levhaları; temas algılama, TAST veya lazer dikiş takibi olmadan kör robotik kaynak hücresine göndermeyin
- Pnömatik aktüatörleri, kaynak torcu temizleyicilerini veya hava soğutmalı torçları 0.5 ila 0,7 MPa basınçlı hava aralığının dışında çalıştırmayın
- Redüktör gresinin durumunu, dişli esnek spline yüzeyindeki aşınmayı ve çıkış rulmanı boşluğunu 1.000 saatlik kontrollerde incelemeyi atlamayın
Anahtar teslim robotik kaynak hücresi üreticisi veya entegratörü nasıl belirlenir?
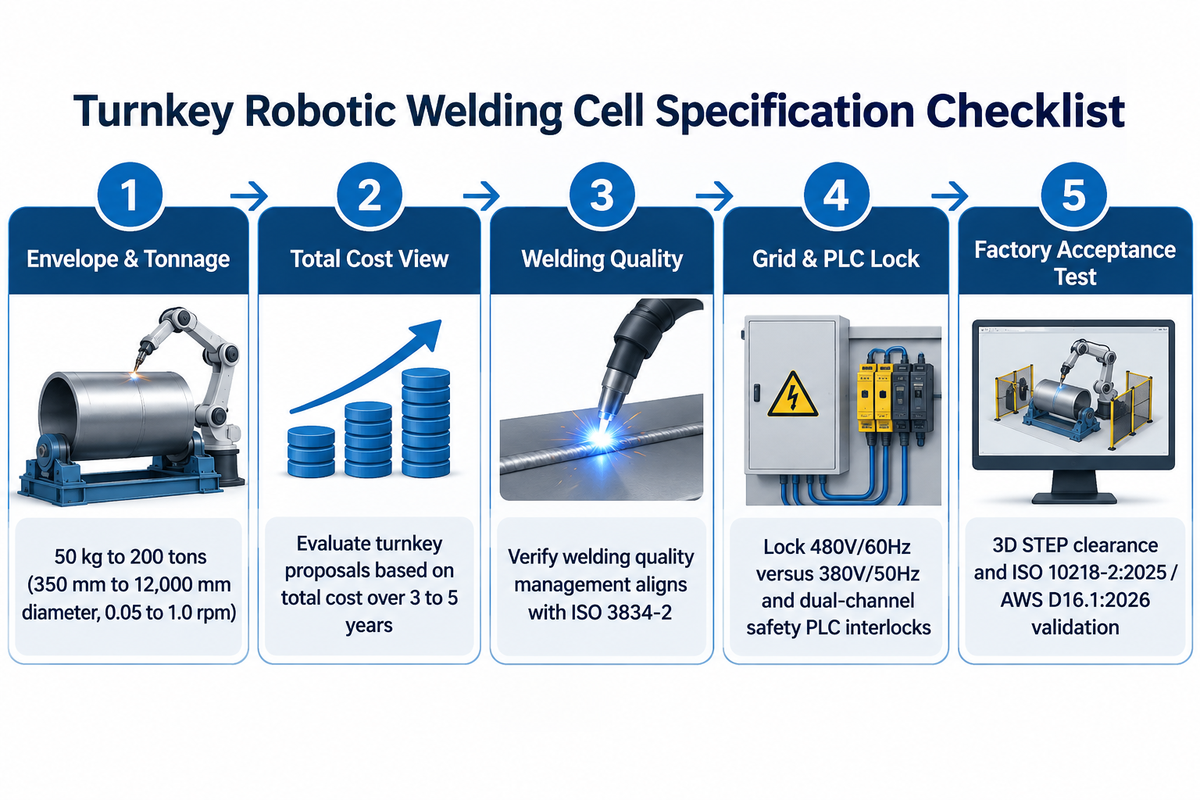
Anahtar teslim robotik kaynak hücresi üreticisini belirlerken parça çalışma alanınızı ve pozisyoner kapasitesini (50 kg ile 200 ton arasında), tedarikçinin mekanik imalat kapasitesi, robot markalarını entegre etme deneyimi ve ISO 3834-2 / ISO 10218-2:2025 uygunluk belgeleriyle eşleştirin.
Yapısal çelik ve kalın sac imalatında hangi robotik kaynak hücresi üreticileri ve anahtar teslim entegratörler öne çıkar?
FANUC, ABB, KUKA ve Yaskawa Motoman gibi küresel robot üreticileri, 25 kg taşıma kapasitesine ve 1.831 mm erişime sahip FANUC ARC Mate 120iD gibi 6 eksenli endüstriyel manipülatörler tedarik eder. Wuxi ABK Machinery (Aubrik) gibi ağır hizmet tipi pozisyoner ve iş istasyonu üreticileri, yapısal imalat için birinci kademe robot kollarıyla doğrudan entegre edilen, 50 kg ile 200 ton kapasiteye (350 mm ile 12.000 mm çap, 0.05 ile 1.0 dev/dak) sahip döner kaynak tablaları ve servo pozisyonerler üretir.
Hirebotics’in 2026 otomasyon planlama kılavuzu, anahtar teslim tekliflerin 3 ila 5 yıllık toplam maliyete göre değerlendirilmesini önerir. Bu 3 ila 5 yıllık değerlendirme; ekibinizin program değişikliklerine ayıracağı zamanı, entegratörün destek yanıt hızını ve ek uygulamalara ölçeklendirme kolaylığını kapsar. Güvenlik açısından kritik yapısal kaynaklı parçalar için tedarikçinin kaynak kalite yönetiminin ISO 3834-2 ile uyumlu olduğunu doğrulayın. Kaynağın temel imalat prosesi olduğu kuruluşlar için ISO 3834-2, ISO 9001’i tamamlar. Ayrıca, A3’ün ISO 10218:2025 uygunluk kılavuzunda açıklandığı üzere, devreye alınmış uygulamanın tamamı için ISO 10218:2025 kapsamında göreve dayalı zorunlu ISO 12100 risk değerlendirmesi talep edin. Sınır ötesi anahtar teslim alımlarda, sevkiyattan önce ana güç gerilimi (480V/60Hz ve 380V/50Hz seçenekleri) ile çift kanallı güvenlik PLC emniyet kilitlerini Fabrika Kabul Testi (FAT) protokolüne ekleyin. Tedarikçi yetkinliklerini küresel robotik kaynak sistemi entegratörlerinin yetkinliklerine ilişkin analizimizde karşılaştırabilirsiniz.
Anahtar Paket
Fabrika Kabul Testi sırasında 3D STEP parça dosyalarınız erişim ve açıklık değerlendirmelerini destekler. Hücre güvenliğinin doğrulanması için monte edilmiş sistemin koruyucuları, emniyet kilitleri ve güvenlik işlevleri ISO 10218-2:2025 ve AWS D16.1M/D16.1:2026 standartlarına göre test edilmelidir.
Sıkça sorulan sorular (SSS)
S: Standart bir robotik kaynak hücresi ne kadar zemin alanı gerektirir?
Atan Robotics’in 2026 yerleşim yönergelerine göre, çevre güvenlik çitleri ve parça hazırlama tampon alanları, gereken atölye zemin alanını çıplak iş istasyonu ayak izine kıyasla çoğu zaman %50 artırır.
Küçük, taşınabilir bir kobot arabası veya tek istasyonlu tabla; çift istasyonlu döner tablaya ya da doğrusal portal rayına kıyasla daha küçük bir çalışma alanı gerektirir. Hücre çevresinin yerleşim planında ışık perdesi yaklaşma bölgeleri, kaynak dumanı emiş başlıkları ve forklift ya da tavan vinciyle yükleme için gereken açıklık hesaba katılmalıdır.
S: Robotik kaynak hücresinde ark açık kalma süresi manuel kaynağa kıyasla genellikle ne kadardır?
Manuel kaynakçıların ark açık kalma süresi %20 ile %40 arasındadır; vardiyanın geri kalanı parçaları konumlandırma, kurulum ve muayeneyle geçer. Otomatik kaynak hücreleri, vardiyanın 10. saatinde bile yaklaşık %65 ile %70 verimliliği korur.
Manuel kaynak kabininde operatör ağır iş parçalarını çevirmek, cürufu kırmak ve parçayı yeniden bağlamak için kaynağı durdurur. İki istasyonlu pozisyoner operatörün beklemesini gerektirmez; robot A tarafında ark ışınımı bariyerinin arkasında kaynak yaparken B tarafına parça yüklenir.
S: Yüksek çeşitlilikte üretim yapan bir atölyede tek bir robotik kaynak hücresi birden fazla parça numarasını işleyebilir mi?
Evet. Yüksek çeşitlilikte üretim yapan atölyeler, hızlı değiştirilebilir pnömatik fikstürleri kayıtlı kontrol ünitesi programları ve uygulama tabanlı yörünge öğretimiyle birleştirerek tek bir robotik kaynak hücresinde yinelenen birden fazla parça ailesini işler.
Hirebotics’in 2026 otomasyon kılavuzu, standartlaştırılmış hızlı değişim düzeneklerinin değişim süresini 1 saatten 4 dakikaya indirdiğini gösteriyor. Eski süreçte fikstürleri ve takımları yeniden konumlandırmaya ayrılan süre artık parça üretiminde değerlendiriliyor. İmalat atölyeleri, çalışan sayısını artırmadan iş hacmini 20% artırabilir. Robot A tarafında kaynak yaparken operatör, B tarafında sonraki parçanın geometrisini hazırlar.
S: Kaynak hücresindeki Takım Merkezi Noktası (TCP) ne sıklıkta doğrulanmalı ve yeniden kalibre edilmelidir?
TCP doğruluğunu sabit bir ana referans pimiyle haftalık olarak doğrulayın; herhangi bir eksendeki sapma ±0,3 mm’yi aşarsa hücreyi üretime döndürmeden önce yeniden kalibre edin.
EVST’nin üretim bakım programı, köşe kaynaklarının kökünü kaçırma riskini azaltmak için herhangi bir kaynak torcu çarpışmasının veya kuğu boynu değişiminin ardından çok noktalı tam TCP yeniden kalibrasyonu da gerektirir.
S: Ark Üzerinden Dikiş Takibi (TAST) ile lazer görüşlü dikiş takibi arasındaki fark nedir?
Ark Üzerinden Dikiş Takibi (TAST) tekniği, kaynak torcunun salınımı boyunca akım ve gerilim değişimlerini algılar. Buna karşılık lazer şeridi kullanan 3D lazer görüş sistemleri, kaynak birleştirmesi aralığının genişliğini ve kök hizasızlığını gerçek zamanlı ölçmek için lazer çizgisini kaynak arkının önüne yansıtır.
Ark üzerinden takip sinyalleri yetersiz kaldığında lazer görüşü dikişin konumunu belirler. Fikstür kaynak birleştirmelerini yeterlilik kapsamındaki tolerans içinde tutuyorsa, ince sac, bindirme birleştirmesi ve alüminyum montajlarda programlanmış yörünge de kullanılabilir.
S: Robotik kaynak hücrelerinde su soğutmalı torç mu, hava soğutmalı torç mu gerekir?
Sürekli yüksek akımlı kaynakta su soğutmalı torçlar uygundur. Belirtilen akım ve görev çevrimi sınırları koruyucu gaz ile birlikte kaynak programını karşılıyorsa, endüstriyel robot hücrelerinde hava soğutmalı torçlar da kullanılabilir.
Yüksek görev çevrimli hücrelerde kaynak torcu gövdelerinin ark süresine bağlı hizmet ömrü genellikle 1.500 ila 2.000 saattir; bu nedenle soğutucu bağlantılarının, kontak uçlarının ve nozulların günlük olarak incelenmesi gerekir.
S: Anahtar teslim endüstriyel kaynak hücresini kurmadan önce tesiste hangi altyapı hizmetleri gerekir?
Anahtar teslim endüstriyel kaynak hücresi; tesis şebekesine uygun üç fazlı ana elektrik beslemesi (380V ile 480V gibi), temiz ve kuru 0.5 ila 0,7 MPa basınçlı hava, 15 ila 25 L/min debide regüle edilmiş koruyucu gaz beslemesi (karbon çeliğinde MIG/MAG için) ve mekanik havalandırma gerektirir.
0.5 ila 0,7 MPa basınçlı hava hattı pnömatik aktüatörleri, kaynak torcu temizleme ünitelerini ve hava soğutmalı torçları çalıştırır. Ağır hizmet tipi servo pozisyonerler statik, dinamik ve devrilme yüklerini temele aktarır. Yük ve beton koşullarına göre boyutlandırılmış gömülü, mekanik veya kimyasal ankrajlar uygun sabitleme seçenekleridir.
Özel anahtar teslim robotik kaynak hücrenizi tasarlayın
180 derecelik çift istasyonlu döner tablaya yapısal braketler için otomasyon mu uyguluyorsunuz, yoksa 6 eksenli FANUC, ABB, KUKA ya da Yaskawa robot koluyla 200 tonluk tahrikli başlık-karşı punta pozisyoneri mi entegre ediyorsunuz? Mühendislik ekibimiz, üretilecek parçaların teknik resimlerine ve uygun takt süresine göre tamamen mühendislikten geçirilmiş kaynak hücreleri tasarlar.
Anahtar teslim hücre mühendislik teklifi isteyin →Bu mühendislik analizi hakkında
Bu teknik kılavuz, ISO 10218-2:2025 ve AWS D16.1M/D16.1:2026 dâhil robot ve kaynak güvenliği standartlarını, ABD OSHA’nın 29 CFR 1910.252 kaynak düzenlemeleriyle bir araya getirir. Bu düzenlemeler, tesisimizde üretilen ağır hizmet tipi pozisyoner ve döner tabla boyutlandırma verileriyle birlikte değerlendirilmiştir. Eksantrik ağırlık merkezi tork denklemleri, TCP sapma eşikleri ve alt sistem maliyet kıstasları temel standartlarla ve saha bakım protokolleriyle karşılaştırılarak doğrulanmıştır. Wuxi ABK Machinery Co., Ltd. (Aubrik) teknik ekibi tarafından incelenmiştir.
Referanslar ve Kaynaklar
- Robotik Kaynak Sertifikası Müfredatı ve Hücre İşletim Standartları – Asheville-Buncombe Teknik Topluluk Koleji (A-B Tech)
- Robotik Kaynakta Başarı Kontrol Listeleri – The Fabricator (İmalatçılar ve Üreticiler Birliği)
- OSHA Teknik Kılavuzu (OTM) Bölüm IV, Bölüm 4: Endüstriyel Robot Sistemleri ve Robot Sistemi Entegrasyonu – ABD Çalışma Bakanlığı, İş Sağlığı ve Güvenliği İdaresi (OSHA)
- Kaynak Bülteni: Kobot Kaynağında Tehlikeleri Azaltma ve Güvenlik – American Welding Society (AWS)
- US20210086288A1: Çok İstasyonlu Robotik Kaynak Hücresi ve Senkronize İş Parçası Pozisyoneri – Amerika Birleşik Devletleri Patent ve Marka Ofisi (USPTO / Google Patents)
- ISO 10218-2: Robotlar ve Robotik Cihazlar: Endüstriyel Robotlar için Güvenlik Gereklilikleri (Bölüm 2: Robot Sistemleri ve Entegrasyon – Uluslararası Standardizasyon Örgütü (ISO)
- AWS D16.1M/D16.1:2026 Robotik Ark Kaynağı Güvenliği Şartnamesi – American Welding Society (AWS)
- Güncellenmiş ISO 10218:2025 Endüstriyel Robot Güvenliği SSS – Association for Advancing Automation (A3)
- Robotik ve Otomatik Kaynak AWS D16 Komitesi (AWS D16.3M/D16.3:2026 Risk Değerlendirme Kılavuzu) – American Welding Society (AWS)
İlgili Makaleler
- Robotik Kaynak Hücresi Kılavuzu: Otomasyona İlk Kez Geçen Alıcılar için Temel Planlama Adımları
- Ağır Hizmet Tipi Kaynak Döner Tablası Seçimi: Çap, Devir Sayısı ve Yük Boyutlandırması
- Karmaşık Kaynaklı Parçalar için 3 Eksenli Kaynak Pozisyonerleri Seçim Kılavuzu
- Kaynak Fikstürü Tasarımı: Bağlama Tekrarlanabilirliği ve Isıl Çarpılma Kontrolü
- Önde Gelen Robotik Kaynak Sistemi Üreticileri ve Anahtar Teslim Entegratörlerin Karşılaştırması







