Aubrik Şirketi ile İletişime Geçin

Manuel Kaynak vs Robotik Kaynak: İmalat Atölyeniz İçin Nasıl Seçim Yapılır

Endüstriyel Kaynak ve Pozisyonlama Mühendislik Rehberi
Yazan: CYH | Teknik İnceleme: Aubrik Company Engineering Team | Güncelleme: Kasım 2026
Hızlı Karar Özeti: Manuel Kaynak vs Robotik Kaynak
Manuel kaynak vs robotik kaynak arasında seçim yapmak üç atölye ölçütüne dayanır: kaynak ağzı alıştırma tekrarlanabilirliği, montaj başına ark saati ve parti sürekliliği. Manuel MIG/MAG/TIG koşullarında insan kaynakçılar ortalama 10–15% arkta kalma süresi (saatte yaklaşık altı dakika) elde eder. Optimize edilmiş manuel atölyeler 20% üst sınırına, 15–30% geniş vardiya aralığı içinde ulaşır. Operatörler vardiyalarının 80–90% bölümünü bağlama, puntalama, taşlama ve parça çevirmeye harcar. Endüstriyel robotik kaynak hücreleri 60–80% arkta kalma süresine (sürekli hatlarda 90% seviyesine kadar) ulaşır ve ilerleme hızını 10–20 IPM değerinden 10–100+ IPM seviyesine çıkarır.
Tek seferlik özel işleri (10 parçadan az) ve değişken aralıklı onarımları manuel kabinlerde tutun. Günde veya haftada 10 ila 500 parçalık yüksek çeşitlilikteki partiler için kolaboratif robotlar kullanın. Haftalık hacim 200 ila 500 benzer parçayı (veya seri üretimde ayda 10.000+ parçayı) aştığında kapalı altı eksenli hücreler veya ağır senkronize pozisyonerler tercih edin. Ağır parçaların saatler süren kesintisiz kaynağı da otomasyonu haklı çıkarır.
Manuel Kaynak ve Robotik Kaynak Uygulama ve Proses Fiziği Açısından Nasıl Farklılaşır
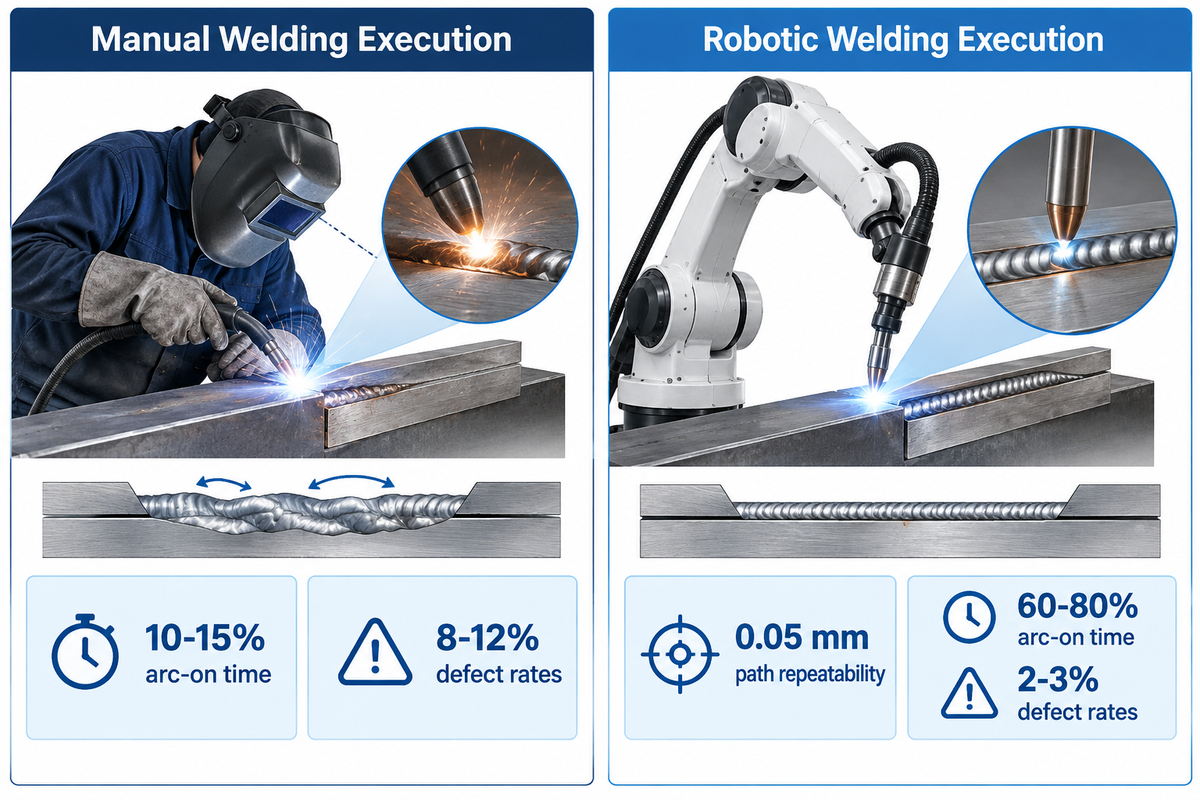
Endüstriyel altı eksenli kaynak robotları her kaynak noktasında 0,05 mm yörünge tekrarlanabilirliği sağlar. Kaynak hata oranlarını 2–3% (veya gerçek zamanlı ark izleme ile 0,5%) seviyesinde tutarken, manuel kaynakta hata oranları 8–12% düzeyindedir. Ark fiziği, koruyucu gaz kimyası ve ana metal metalurjisi her iki proseste de aynıdır. Farklılık, torç hareket kontrolü ve kaynak ağzı boşluğuna uyum sağlamada ortaya çıkar.
Küresel imalat mekanize torç kontrolüne doğru kaymaya devam ediyor. IFR World Robotics 2024 raporu, 2024 yılında dünya genelinde 542.000 endüstriyel robot kurulduğunu belirtmektedir. Birleştirme ve kaynak, tüm robot uygulamalarının 21% payını oluşturur. Manuel kaynak sırasında sertifikalı bir kaynakçı erimiş metal banyosunu maske filtresinden izler. Kesilmiş bir kenar açıldığında operatör yavaşlar ve torcu göz kararıyla salınımlı hareket ettirir. Elle kaynak, çarpılmış saclarda, dar iç köşelerde ve saha onarımlarında yüksek uyum kabiliyeti sunar. Ancak manuel uygulama vardiya boyunca doğal fiziksel yorgunluktan etkilenir.
Robotik kaynak sırasında servo tahrikli bir robot kolu, sabitlenmiş voltaj, tel sürme hızı ve ilerleme hızı ile programlanmış bir yörüngeyi izler. Standart otomatik kaynak, baştan sona sabit koordinatlı programlanmış bir yolu takip eder. Kaynak dikişi geometrisi binlerce parça boyunca tekdüze kalır. Hücre donanımı hakkında daha fazla bilgi için lütfen robotik kaynak sistemleri rehberimize bakın. Buna karşılık robotik sistem torç hareketini mekanize ederken üst akışta tekrarlanabilir parça konumlandırması gerektirir.
Manuel Kaynak Uygulaması
- Torç yörüngesi, erimiş metal banyosundan alınan görsel geri bildirimle insan eli tarafından yönlendirilir.
- Vardiya çalışma çevrimi ortalama 10–15% arkta kalma süresidir (optimize edilmemiş atölyelerde 8–12%; pratik tavan 20%; geniş aralık 15–30%).
- Hata oranları 8–12% (beceri ve yorgunluğa bağlı olarak 5–10%) arasındadır ve aşırı kaynak nedeniyle 60% seviyesine varan tel israfı görülür.
- 10 parçanın altındaki üretimler, özel prototipler, boru onarımları ve değişken saha montajları için en uygun seçenektir.
Robotik Kaynak Uygulaması
- Altı eksenli servo yörüngeler ±1% çevrim süresi tekrarlanabilirliği ile 0,05 mm tekrarlanabilirliği korur.
- Vardiya çalışma çevrimi standart hücrelerde 60–80% arkta kalma süresine, çok istasyonlu hatlarda ise 90% seviyesine kadar ulaşır.
- Hata oranları 2-3% (doğru kurulumla 0,5-3%) seviyesine düşer ve koruyucu gaz israfı 5X oranına kadar azalır.
- 10-500 parçalık cobot parti üretimleri, haftalık 200-500 parçalık seriler veya pozisyoner üzerindeki ağır kaynaklı imalatlar için oldukça uygundur.
| Performans Boyutu | Manuel Kaynak (GMAW / GTAW) | Kolaboratif Robot (Cobot) Hücresi | Endüstriyel Robotik Kaynak Hücresi |
|---|---|---|---|
| Yörünge Tekrarlanabilirliği | Operatöre bağlı el dengesi | ±0.02 inç (±0,5 mm) dahilinde tekrarlanabilir | 0,05 mm yörünge tekrarlanabilirliği; ±1% çevrim süresi |
| Vardiya Arkta Kalma Çalışma Çevrimi | 10–15% ortalama (20% tavan; 15–30% vardiya aralığı) | Önceden fikstürlenmiş parti üretimlerinde 60–80% | Çift istasyonlu pozisyonerlerde vardiyanın 60–90% bölümü |
| Anlık İlerleme Hızı | 10–20 IPM temel el hızı | Karmaşık kaynaklı parçalarda 39% daha kısa çevrim süresi | Robot modeline bağlı olarak 10–100+ IPM |
| Kaynak Ağzı Alıştırma Toleransı | El salınımıyla kapatılan 0–2 mm değişken boşluk | ±0.02 inç (±0,5 mm) veya uyarlanabilir takip | ±0,5 × tel çapı (0.045-inç tel için ±0.022-inç) |
| Hata ve Yeniden İşleme Oranı | 8–12% (beceriye/yorgunluğa göre 5–10%) | Doğru kurulumla 0,5–3% | 2–3% standart; gerçek zamanlı izleme ile 0,5% |
| Ekonomik Parti Eşiği | 10 parçadan az (tekil ve özel üretim) | Günde veya haftada 10–500 parça (yüksek çeşitlilik) | Haftada 200–500+ parça veya yılda 10.000+ parça |
| Aşırı Kaynak ve Gaz İsrafı | 60% seviyesine kadar tel israfı (geniş boşluklarda 125–200%) | Sabit tel sürme; 5X kata kadar daha az gaz israfı | Sabit dikiş profili; 5X kata kadar daha az gaz israfı |
| Yıllık İşçilik vs Sistem Maliyeti | Yıllık $65,000–$100.000/kaynakçı ($40k–$50k taban maaş) | $80.000–$150.000 cobot sistemi ($95k+ anahtar teslim) | $75.000–$200.000 MIG hücresi ($200k–$500k+ özel tasarım) |
| Geçerli Güvenlik Standartları | OSHA 29 CFR 1910.252 KKD ve havalandırma | ANSI/A3 R15.06-2025 kolaboratif uygulama | AWS D16.1M/D16.1:2018 ve ANSI/A3 R15.06-2025 |
| Yetkinliğe Ulaşma Eğitim Süresi | El becerisi için 6 ay ila 2 yıl | Elle yönlendirmeli cobot öğretimi için birkaç saat | Sistem karmaşıklığına bağlı olarak 1–4 hafta |
Bir Kaynak Robotu İnsan Kaynakçıdan Ne Kadar Daha Hızlıdır?
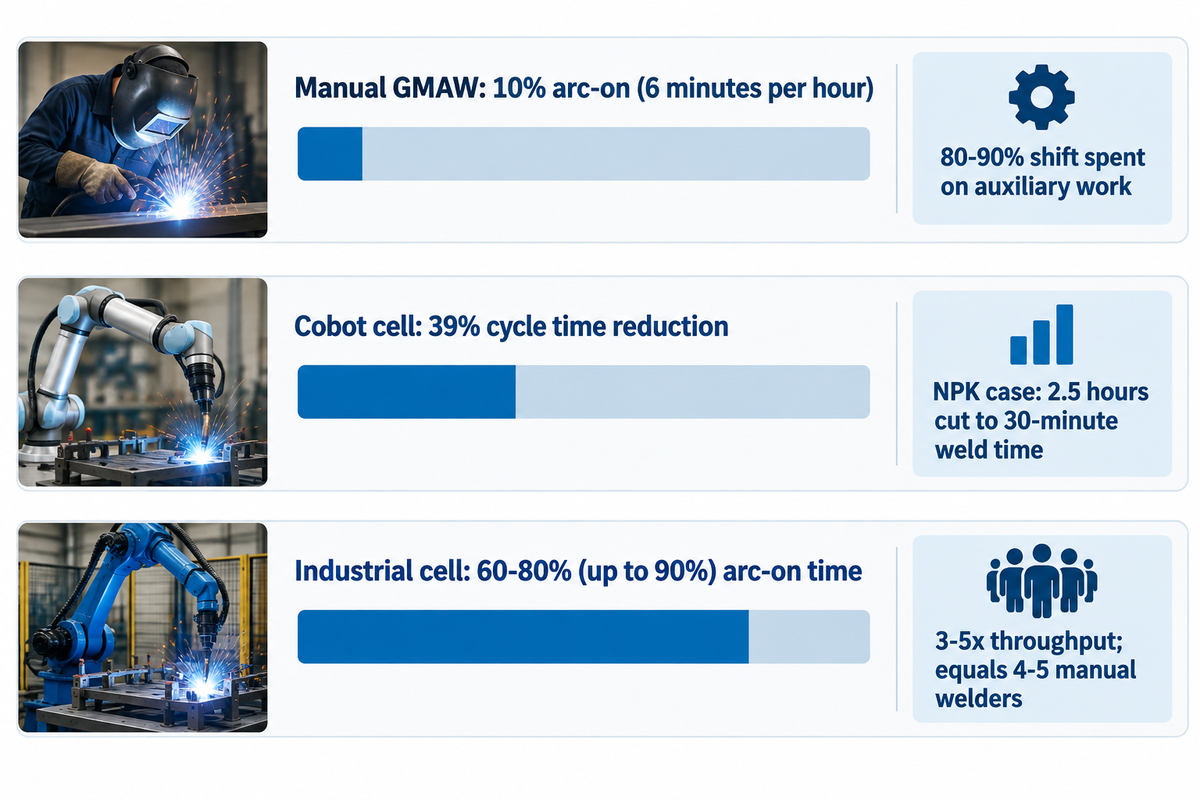
Endüstriyel bir kaynak robotu 60–80% arkta kalma çalışma çevrimine (ve çok istasyonlu hücrelerde vardiyanın 60–90% bölümüne) ulaşırken, bu oran bir insan kaynakçı için 15–25% (ve ampirik atölye ortalaması olarak 10–15%) düzeyindedir. Çalışma çevrimindeki bu sıçrama, tekrarlayan gazaltı metal ark kaynağı serilerinde tipik olarak 3-5x üretim çarpanı sağlar ve çift istasyonlu hücreler daha da yukarı çıkabilir. İki vardiyalı bir robotik hücre, 4 veya 5 manuel istasyonun çıktısına eşittir.
Atölye yöneticileri sıklıkla anlık torç hızını toplam parça çevrim süresiyle karıştırır. Yarı otomatik MIG kaynakçıları 10 ila 20 IPM hızla ilerler. Bir kaynak robotu ise robot tipine ve modeline bağlı olarak 10 ila 100+ IPM hızla ilerler. Makine hareketi sabit bir kontak meme mesafesini ve torç açısını korur. Bununla birlikte erimiş kaynak banyosunun katılaşma fiziği, yanma oluğu başlamadan önce herhangi bir torcun ne kadar hızlı ilerleyebileceğini sınırlar.
Gerçek üretim farkını belirleyen unsur vardiya boyunca arkta kalma süresidir. Miller Electric verileri, yarı otomatik GMAW işleminde arkın çalışma süresinin ortalama yalnızca 10% kadarında (saatte yaklaşık altı dakika) yandığını göstermektedir. ESAB tarafından ağır makine üreticisi Särkinen bünyesindeki 20 kaynak istasyonunda yürütülen izleme çalışması, ortalama manuel arkta kalma süresinin yalnızca 8–10% olduğunu ortaya koymuştur. İş akışı optimizasyonundan sonra bile manuel çalışma çevrimi en fazla 20% seviyesine ulaşmıştır. Kaynakçılar vardiyalarının 80–90% bölümünü vinçle taşıma, bağlama, puntalama ve cüruf temizleme gibi yardımcı işlere harcar. The Welding Institute (TWI Global) kıyaslama verileri, manuel çalışma çevriminin yalnızca seri üretim hatlarında ortalama 45% değerine ulaştığını belirtir. Küçük partili atölyeler tipik olarak 15% veya altını görür.
Vardiya Arkta Kalma Süresi ve Çevrim Süresi Karşılaştırması (Yayınlanmış Atölye Kıyaslamaları)
Önerme: Manuel kabinler, kolaboratif robot hücreleri ve iki vardiyalı endüstriyel hücreler arasında yayınlanmış arkta kalma çalışma çevrimlerini ve ölçülen parça çevrim sürelerini karşılaştırın.
- Manuel GMAW kabinleri 20% yalın üretim tavanıyla ortalama 10% arkta kalma süresine (saatte 6 dakika) sahiptir. AWS uzmanları, bir insan kaynakçının arkı vardiya başına 3-4 saatten fazla aktif tutmasının nadir olduğunu bildirmektedir (~25% güçlü sonuç, 15% altı tipik atölye zemini).
- University of North Dakota tarafından yapılan bir çalışma, kolaboratif bir kaynak robotunun gelişmiş kaynaklı parçalarda çevrim süresini 39% azalttığını bulmuştur. Benzer şekilde NPK, otomatik SmartTCP yörünge oluşturma teknolojisini kullanarak tek parça kaynak süresini manuel 2.5 saatten 30 dakikalık kaynak süresine indirmiştir.
- İki vardiyalı yüksek hacimli hücreler 60–80% (90% seviyesine kadar) arkta kalma süresiyle çalışır. Bir endüstriyel robotik kaynak hücresi 3–5x üretim hacmi sunar ve fazla mesai primi olmadan 4–5 manuel kaynakçının çıktısını karşılar.
Tek bir sabit masa üzerine yalın bir kaynak robotu kurmak, parçanın manuel olarak sökülmesi sırasında kol beklediği takdirde hücre kullanımını sınırlar; bu nedenle yüksek hacimli üretim, torcu aktif tutmak için çift istasyonlu indeksleme veya hızlı değiştirilebilir fikstürler gerektirir.
MIG, TIG, Orbital ve Lazer Kaynak Proseslerinin Yan Yana Karşılaştırması
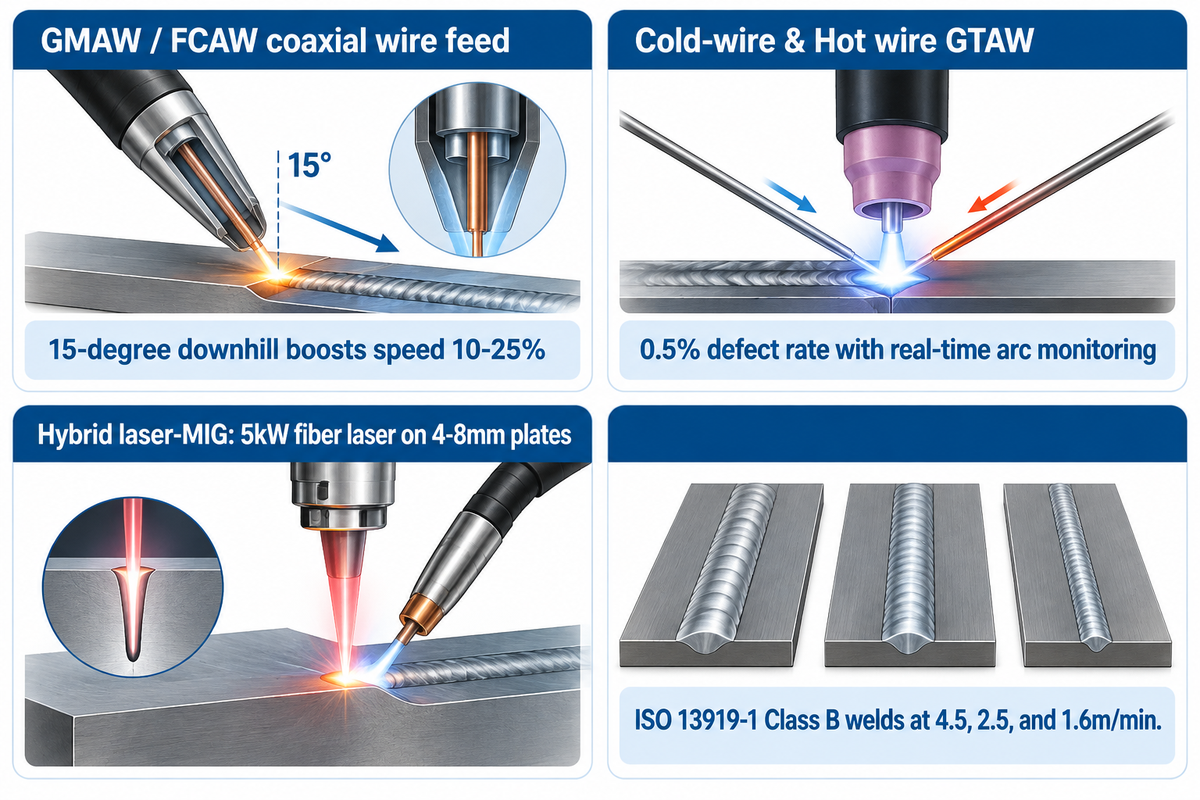
Sac metal bindirme veya T-birleştirmelerini 15 derecelik aşağı doğru torç hareketine göre konumlandırmak, GMAW ilerleme hızını 10-25% artırır. 5kW fiber lazer ile 4–8mm plakalarda yapılan hibrit lazer-MIG kaynağı 4.5m/dk seviyesine varan hızlara ulaşır. Tel sürme mekaniği, her kaynak yönteminin ve kaynak türünün insan elinden robot koluna ne kadar kolay geçeceğini belirler.
American National Standards Institute (ANSI) tarafından yapılan AWS D16.1M/D16.1:2018 incelemesi, endüstriyel ark kaynağı robot standartlarının öncelikle gazaltı metal ark kaynağını (GMAW) ve özlü telle ark kaynağını (FCAW) kapsadığını belirtir. MIG kaynağı sırasında tel, koruyucu gazla eş eksenli olarak tek bir torç kablosundan beslenir. Robot kontrol ünitesi ilerleme hızını, çalışma açısını, ilerleme açısını, serbest tel boyunu ve salınım desenini yönetir.
Buna karşılık TIG kaynağı, erimeyen tungsten elektrodu soğuk dolgu telinden ayırır. Bir robotta soğuk telli TIG işlemi, kaynak banyosunun ön kenarına yönlendirilmiş harici motorlu bir tel kılavuzu gerektirir. Bu harici kılavuz, dar köşelerde torç dönüşünü kısıtlar. Sıcak telli GTAW prosesleri ise metal yığma hızını artırmak için teli önceden ısıtır. Otomotiv endüstrisinde gerçek zamanlı ark izlemeli TIG kaynağı 0,5% hata oranına ulaşır.
Direnç kaynağı (özellikle otomotiv endüstrisindeki punta kaynağı) ve lazer kaynağı da altı eksenli kollarda sorunsuz çalışır. İnce metal saclarda ve 4–8mm yapısal plakalarda TWI Global, 5kW Yb-fiber lazer ve ESAB sinerjik MIG/MAG ekipmanına sahip bir Kawasaki robotunu test etmiştir. Bu denemeler, 4.5, 2.5 ve 1.6m/dk ilerleme hızlarında ve 9, 8 ve 7m/dk tel sürme hızları kullanılarak ISO 13919-1 Sınıf B kaynaklar üretmiştir. Plazma kaynağı ve orbital başlıklar, sabit boru bağlantılarının kompakt sıkma başlıkları gerektirdiği özel görevleri üstlenir.
Yarı otomatik kaynak ile otomatik kaynak arasındaki fark nedir?
Yarı otomatik kaynak, ark voltajını ve tel sürme hızını kontrol etmek için bir güç kaynağı ve tel sürme ünitesi kullanımını içerirken, insan kaynakçı ilerleme hızını manuel olarak kontrol eder. Öte yandan otomatik ve robotik kaynak, manuel el yönlendirmesi olmadan hem tel beslemesini hem de torç yörünge hareketini kontrol etmek için mekanize taşıyıcılar, pozisyonerler veya çok eksenli robotlar kullanır.
Manuel Kaynağa Kıyasla Robotik Kaynağın Dezavantajları Nelerdir?
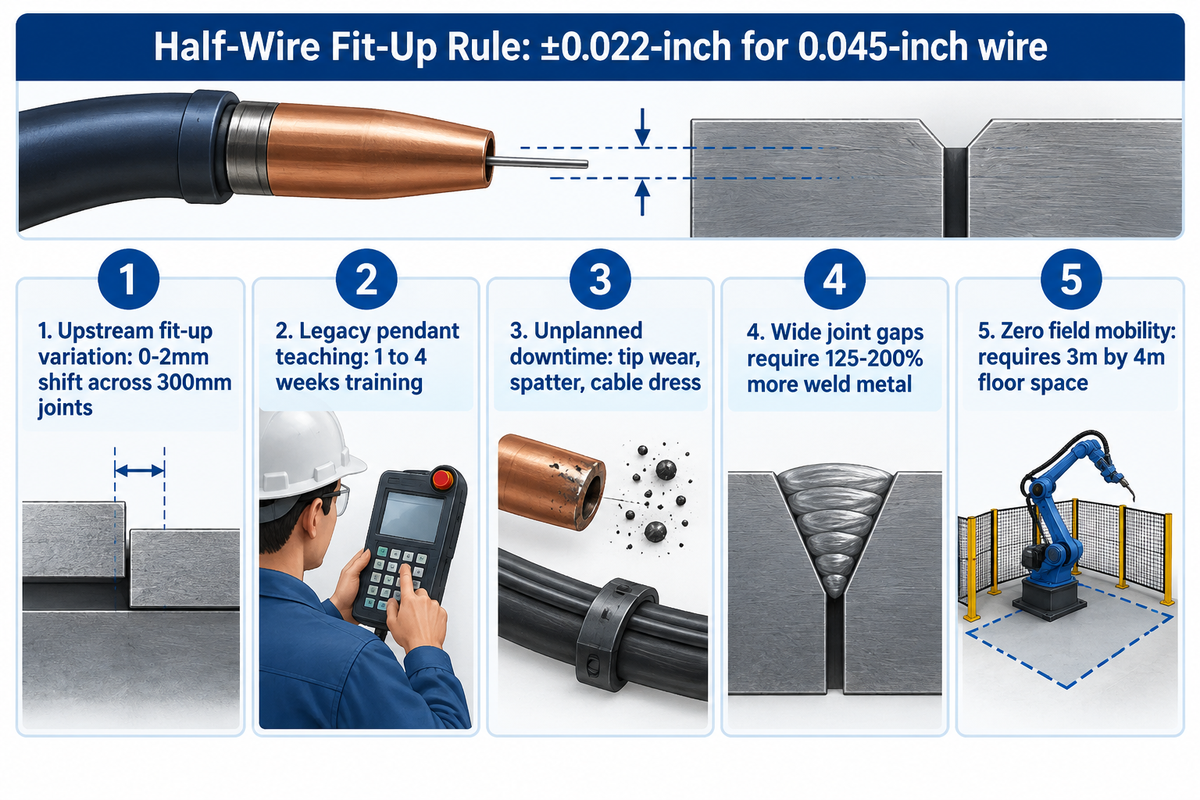
Dikiş takip sensörleri olmayan standart önceden programlanmış kaynak robotları, kaynak ağzı konumu tekrarlanabilirliğinin ±0,5 × tel çapı (0.045-inç tel için ±0.022-inç) dahilinde kalmasını gerektirir. Bu boşluğun aşılması, boğaz kalınlığı kaybını telafi etmek için 125–200% daha fazla kaynak metali gerektirir. Manuel bir kaynakçının kolayca kapatabildiği üst akış büküm veya kesim hataları, robotik bir hücrede delinmeye yol açabilir. Bu sınıra Yarım Tel Alıştırma Kuralı adını veriyoruz.
Lincoln Electric’in robotik fikstürleme yönergelerine göre, 0.045-inç (1,14 mm) masif GMAW teli kullanmak, parçadan parçaya birleştirme sapmasını ±0.022 inç (±0,56 mm) ile sınırlar. Üst akıştaki bir plazma tezgahı, abkant pres veya testere kök açıklığı tel çapının yarısından fazla kayan parçalar teslim ederse, kör bir robot dolgu metalini tek bir yan duvara yığar. Manuel kabinleri bir robotla değiştirmek, üst akış kesim ve şekillendirme proseslerindeki her boyutsal kusuru açığa çıkarır.
“Fikstür ile sıkma / konumlandırma tertibatı entegrasyonunun amacı, kaynak ağzı konumunun sisteme göre 3 boyutlu uzayda kullanılan kaynak teli çapının +/- yarısı dahilinde tekrarlanmasını sağlamaktır. Örneğin 0.045 inç çapında tel kullanılması +/- 0.022 inç toleransa izin verir.”
Endüstriyel imalat atölyelerinden gelen uygulayıcı raporları, ilk kez alım yapacakların denetlemesi gereken beş tekrarlayan operasyonel dezavantaja işaret etmektedir:
- Üst akış alıştırma değişkenliği, alevle kesilmiş braketler 0–2mm kadar ve 300mm birleştirmeler boyunca kaydığında yeniden işlemeye neden olur. TWI Global denemeleri, 4mm alüminyum, 6mm paslanmaz çelik ve 8mm karbon çeliği üzerinde 0,5mm ila 1,0mm üzerindeki seviye kaçıklığının yan duvar ergime noksanlığına yol açtığını göstermiştir. Hataları önlemek, başlık çalışma mesafesinin 2mm ila 4mm azaltılmasını gerektirmiştir.
- Programlama ve eğitim yükü, 1 ila 4 haftalık operatör eğitimi gerektiren klasik el kumandası ile öğretim kullanıldığında küçük partileri yavaşlatır. Yüksek çeşitlilikle çalışan atölyeler ya otomatik yörünge yazılımı kullanmalı (NPK’nin kaynak süresini 2.5 saatten 30 dakikaya düşürerek) ya da cobot’ları elle yönlendirerek yeniden programlamalıdır.
- Günlük üretimde robotik hücrelerin plan dışı duruşuna beş ana sorun yol açar: kontak meme aşınması, çapak birikimi, koaksiyel kablo paketinin kötü yerleşimi, dar kutu kesit erişimi ve eğilmiş torç boyunları.
- Aşırı kaynak ve fikstür karmaşıklığı, kaynak ağzı boşlukları genişlediğinde gizli maliyetler ekler. Lincoln Electric, geniş bir kaynak ağzı boşluğunu doldurmanın 125-200% daha fazla kaynak metali gerektirdiğini belirtmektedir. Manuel aşırı kaynak ayrıca 60% oranına kadar daha fazla tel ve 5X daha fazla koruyucu gaz israfına yol açar.
- Kapalı endüstriyel robotların saha hareketliliği sıfırdır ve yaklaşık 3m x 4m ayrılmış fabrika zemin alanı gerektirirler. İnsan elinin sunduğu yüksek esnekliğin zorunlu olduğu yapısal kolonlara tırmanamaz, gemi balast tanklarına giremez veya saha boru hattı bağlantılarını kaynatamazlar.
Bir Atölye Hangi Parti Büyüklüğünde veya Yıllık Üretim Hacminde Robotik Kaynağa Geçmelidir?
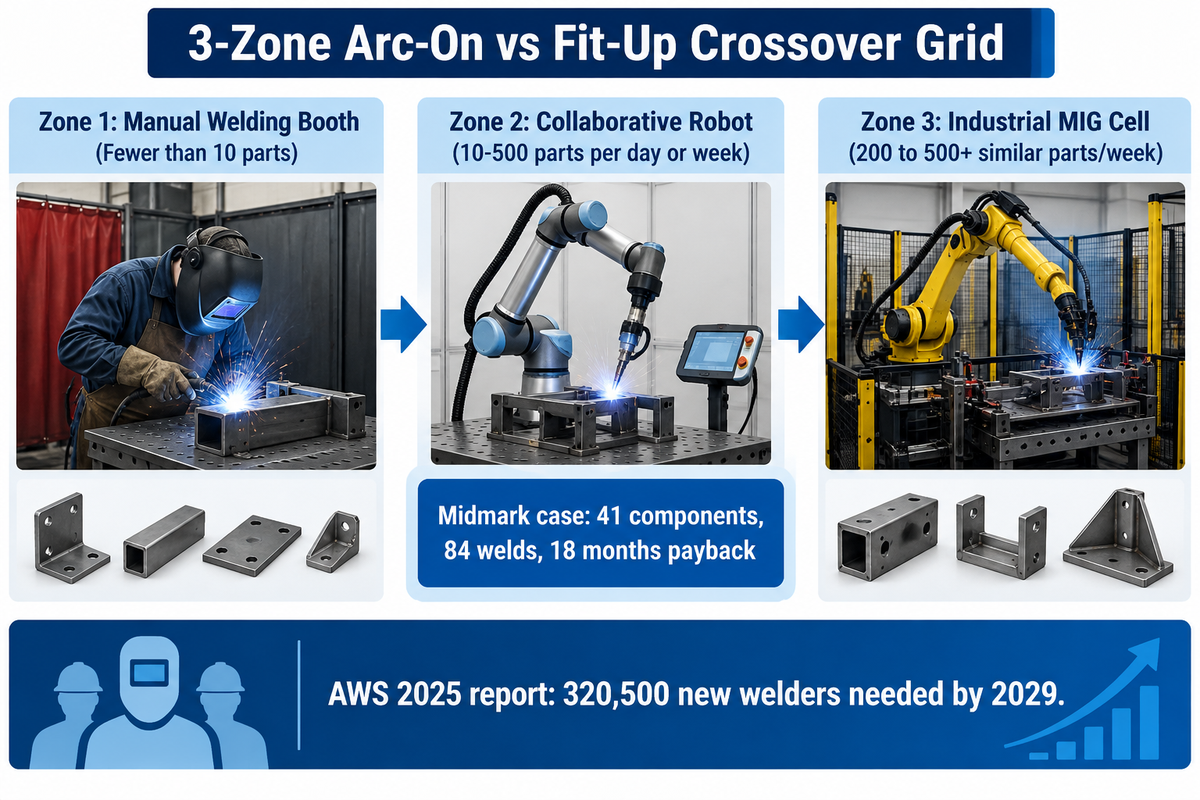
Kolaboratif kaynak robotları, yüksek çeşitlilikteki imalat atölyelerinde günde veya haftada 10-500 parçalık parti büyüklüklerinde kendini amorti eder. Yapısal çelik ve makine imalatçıları haftada 200 parçada 2 yıllık geri dönüş, haftada 500 benzer parçanın üzerinde en hızlı yatırım getirisi ve ayda 10.000+ parçada seri üretim elde eder. Parça başına 2.5 saat veya birden fazla vardiya süren tekil ağır montajlar da düşük parça adetlerinde otomasyonu haklı çıkarır.
Sipariş üzerine çalışan atölye sahipleri, otomotiv ana yan sanayi tedarikçileri gibi ayda 10.000+ parça üretmedikleri için çoğu zaman otomasyondan vazgeçer. Ancak Assembly Magazine’in küçük partili kaynak otomasyonu araştırması, bir otomotiv mühendisinin 500 veya daha az parçayı küçük parti saydığını göstermektedir. Bir havacılık veya ağır ekipman mühendisi ise 5 veya daha az parçayı küçük parti olarak kabul eder. Midmark, 41 bileşeni ve 84 kaynağı birleştiren ve 350 pound ağırlığa ulaşan bir makaslı platform fikstürünü 165 kilogram taşıma kapasiteli bir robotta otomatikleştirerek 18 ayda geri dönüş sağlamıştır.
Manuel ve robotik kaynağı parça hacmi ve birleştirme karmaşıklığı açısından sınıflandırmak için aşağıdaki 3 Bölgeli Ark Süresi vs Alıştırma Geçiş Matrisimizi kullanın. Yapısal çelik imalatçıları, kiriş hattı çelik imalatının düşük partili H-kirişleri ve kutu kolonları üretmek için yüksek ark saatli otomasyonu nasıl kullandığını görebilir.
| Parça Arketipi ve Endüstri Segmenti | Parti Hacmi Kıyaslama Değeri | Kaynak Karmaşıklığı / Ağırlık | Kaynak Ağzı Alıştırma Toleransı | Önerilen Geçiş Bölgesi |
|---|---|---|---|---|
| 1. Özel Mimari ve Prototip Şasiler | 10 parçadan az (tekrarlanmayan) | Özel tek seferlik geometri | Elle kapatılan 0–2 mm boşluk | Bölge 1: Manuel Kaynak Kabini |
| 2. Saha Boru Onarımı ve Şantiyede Kurulan Çelik | Şantiye başına 10 birleştirmeden az | Pozisyon dışı saha bağlantıları | 1/16 inç (1,6 mm) API 1104 seviye kaçıklığı | Bölge 1: Uzman Manuel Kaynakçılar |
| 3. Havacılık ve Savunma Hassas Alt Partileri | Parti başına 5 veya daha az parça | Yüksek değerli tekrarlanabilir fikstürler | ±0.02 inç (±0,5 mm) talaşlı işlenmiş | Bölge 2: Cobot veya Manuel GTAW |
| 4. Yüksek Çeşitlilikte Sac Metal ve Kabinler | Günde veya haftada 10–500 parça | 4–8 mm plakalar veya ince kabinler | ±0,5 mm lazer kesimli ve bükümlü | Bölge 2: Kolaboratif Robot (Cobot) |
| 5. Çok Bileşenli Makaslı Platform ve Şasi Kalıpları | Tekrarlayan parça ailelerinde 10–500 parça | 41 bileşen / 84 kaynak (350 lb ağırlığa kadar) | Dokunma algılamalı ±0.02 inç | Bölge 2/3: Robot Hücresi (18 Ay Geri Dönüş) |
| 6. Yapısal Çelik ve Makine Alt Montajları | Haftada 200 ila 500+ benzer parça | Orta ölçekli yapısal braketler ve kirişler | ±0.022-inç veya uyarlanabilir dikiş takibi | Bölge 3: Endüstriyel MIG Hücresi (12–24 Ay ROI) |
| 7. Otomotiv Tier-1/2 Preslenmiş Üretim | Parti başına 500 parçadan ayda 10.000+ parçaya | Yüksek hızlı preslenmiş alt şasiler | 0,05 mm robot tekrarlanabilirliği | Bölge 3: Özel Çok Robotlu Hat |
| 8. Ağır İş Makineleri ve İnşaat Kaynaklı İmalatları | Tek parçalı düşük hacimli partiler | 2.5 saatlik manuel kaynak 30 dakikaya indirildi | 11 eksenli koordineli robot + SmartTCP | Bölge 3: 6 Eksenli Robot + Ağır Pozisyoner |
| 9. Basınçlı Kaplar, Tanklar ve Rüzgar Kulesi Gövdeleri | 6 tonluk boru spool’larından 1.000 tonluk kule gövdelerine | 200–6.000 mm çap; 500 m³ tanklar | ±0,5 mm hidrolik alıştırma / 0,05 mm lazer | Bölge 3: Manipülatör + Çevirici Rulolar |
Tekrarlayan bir parça ailesine baktığımızda, aylık yeniden işleme ve kurulum süresini robotik ve manuel kaynak arasında karşılaştırırız. Bir atölye hurda, yeniden işleme ve garanti taleplerine ayda $5.000 tutarından fazla harcıyorsa veya haftada en az 200 parça kaynatıyorsa, elle kaynağa kıyasla robotik kaynak yatırımı iki yıl içinde geri kazanır.
Robotlar kaynakçılığı tamamen devralıyor mu?
Hayır, kaynak robotları kaynakçılık mesleğini ortadan kaldırmak yerine atölye kapasitesini genişletir; çünkü sonuçta emekli olanların sayısı meslek okullarından yeni mezun olanları aşmaktadır. American Welding Society (AWS) 2025 iş gücü raporu, ABD’nin 2024 yılında 771.000 kaynakçı istihdam ettiğini belirtmektedir. 157.000’den fazla kaynakçı emekliliğe yaklaşmaktadır ve 2029 yılına kadar 320.500 yeni kaynakçıya ihtiyaç duyulacaktır. National Tooling and Machining Association, üye atölyelerinin üçte birinden fazlasının nitelikli kaynakçı eksikliği nedeniyle iş geri çevirdiğini bildirmektedir. Atölyeler, robotların tekrarlayan dikişleri yürütmesi ve uzman kaynakçıların hücreleri programlayıp özel standartlı birleştirmeleri kaynatması için robotik ve manuel kaynağı birlikte kullanır.
Teknik Özellikler: Kaynak Ağzı Alıştırma Toleransları, Dikiş Takibi ve AWS D16.1 Güvenliği
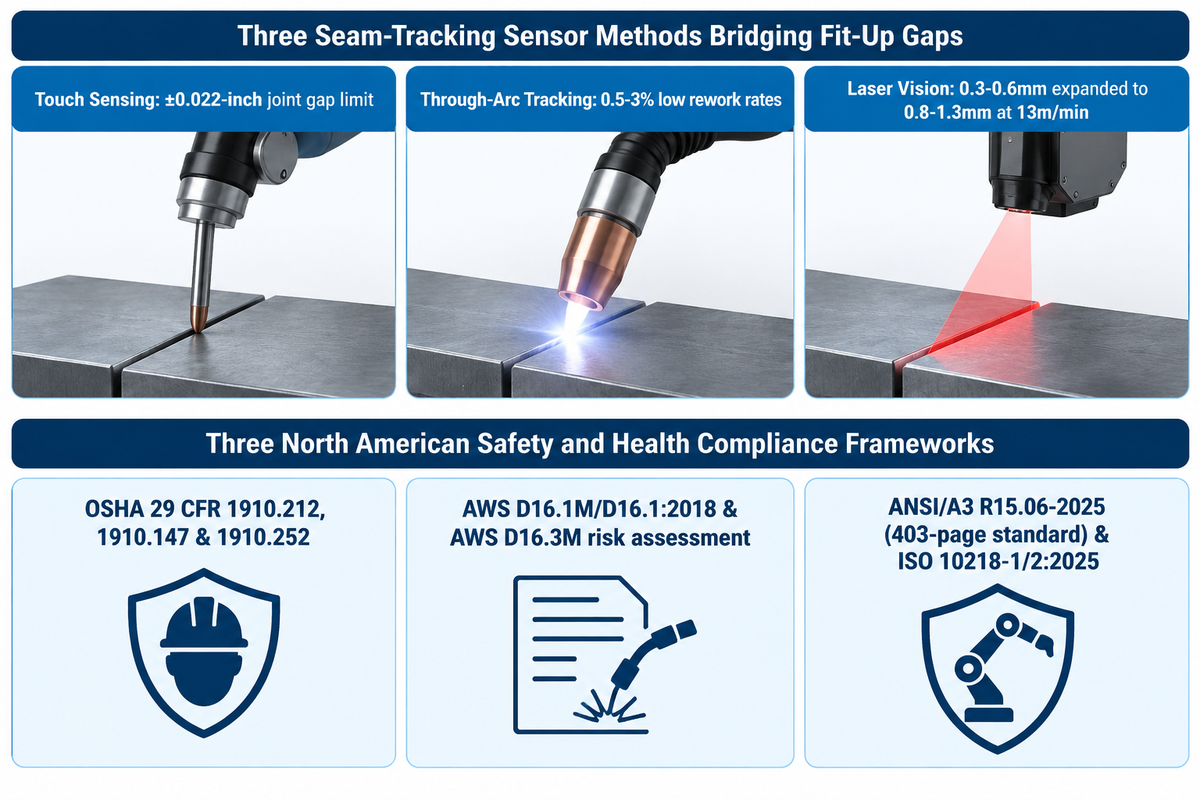
Uyarlanabilir lazer görüntülü dikiş takip sensörleri, tel sürme hızını 13m/dk ve ilerleme hızını 1.2–2m/dk seviyesine ayarlayarak alın birleştirme boşluk toleransını 0,3–0,6mm değerinden 0,8–1,3mm (ve hibrit sistemlerde 1,5–1,6mm) değerine çıkarır. Hücre çevre koruması AWS D16.1M/D16.1:2018 ve 403 sayfalık ANSI/A3 R15.06-2025 standardına uygun olmalıdır. Doğru sensör seçimi, kalıp pres toleranslarına gerek kalmadan Yarım Tel Alıştırma Kuralını aşar.
The Fabricator’ın robotik kaynak mühendislik kontrol listesinin belirttiği gibi, mühendisler donanım satın almadan önce alıştırma toleranslarını değerlendirmelidir. Plazma kesimli bileşenler ile robotik yörünge hassasiyeti arasındaki farkı kapatmak için kullanılabilecek üç yöntem şunlardır:
| Sensör Teknolojisi | Çalışma Prensibi | Doğrulanmış Plaka ve Birleştirme Kapsamı | Ölçülen Tolerans ve Parametre Uyarlaması |
|---|---|---|---|
| Dokunma Algılama (Tel/Nozul) | Robot, ana programı 3B uzayda kaydırmak için ateşleme öncesinde kaynak telini parça yüzeylerine dokundurur | Rijit bağlanmış parçalarda bindirme, köşe ve T-birleştirmeler | Birleştirme boşluk genişliği ±0.022-inç içinde kaldığında parça yönelim kaymalarını tespit eder |
| Ark Üzerinden ve WireSense Takibi | Kaynak sırasında birleştirme merkez hattını izlemek için ark akımını/voltajını veya salınımlı tel temasını izler | Çok pasolu köşe kaynakları ve ağır yapısal oluklar | 0,5–3% düşük yeniden işleme oranlarını korurken ısıl çarpılmayı telafi eder |
| Lazer Görüntülü Dikiş Takibi (Servo-Robot Digi-I/S) | Torcun önündeki lazer sensör, gerçek zamanlı boşluk genişliğini ve seviye kaçıklığını uyarlanabilir kaynak kontrol ünitesine iletir | 4mm Al alaşımı, 6mm paslanmaz, 8mm S355 çeliği (300mm birleştirmeler) | 13m/dk tel sürme ile boşluk sınırını 0,3–0,5mm değerinden 0,8–1,3mm (ve kaçıklığı 1,2–1,3mm) değerine genişletir |
Dokunma algılamalı bir fikstürü uyarlanabilir lazer dikiş takibiyle eşleştirmek bu boşluğu kapatır, daha iyi kaynak kalitesi sağlar ve çoklu pasolar boyunca gelişmiş kaynak kalitesini korur. Atölyelerin hurdadan kaynaklanan israfı azaltmasına yardımcı olur. Kuzey Amerika kurulumlarında üç iş sağlığı ve güvenliği çerçevesi geçerlidir:
- OSHA’nın Endüstriyel Robotik Güvenlik Kılavuzunda makine koruyucuları 29 CFR 1910.212 kapsamına girerken, kilitleme/etiketleme 29 CFR 1910.147 ve kaynak havalandırması 29 CFR 1910.252 kapsamındadır. Otomatik hücreler, insanın doğrudan duman bulutu içindeki maruziyetini ortadan kaldırır. Ayrıca CDC/NIOSH raporlarına göre iş günü kayıplı yaralanmaların yüzde 29’unu ve işçi tazminat taleplerinin yüzde 34’ünü oluşturan (ABD’li işverenlere yılda $20 milyar maliyet çıkaran) kas-iskelet sistemi yaralanmalarını azaltır.
- AWS D16.1M/D16.1:2018 standardı, AWS D16.3M/D16.3 ile uyumlu olarak ark kaynağı robotu tehlike bölgelerini, acil durdurmaları, düşük hızlı öğretim kumandalarını ve risk değerlendirmelerini tanımlar.
- 29 Ekim 2025 tarihinde 403 sayfalık bir belge olarak yayınlanan güncellenmiş ANSI/A3 R15.06-2025 robot güvenlik standardı, ISO 10218-1:2025 (50 sayfadan 95 sayfaya genişletildi) ve ISO 10218-2:2025 (72 sayfadan 223 sayfaya genişletildi) ile uyumludur. R15.06 Bölüm 1+2 de 162 sayfadan 374 sayfaya çıkmıştır. Dünya çapında sahada çalışan 4.2 milyondan fazla endüstriyel robotla birlikte 2025 revizyonu, “kolaboratif robot” terimini “kolaboratif uygulama” ile değiştirir ve güvenlik risk değerlendirmelerine siber güvenliği ekler.
Ara Çözüm Alternatifleri: Cobot’lar, Kaynak Pozisyonerleri ve Çevirici Rulolar
1 ila 1.000 T kapasiteli ağır kaynak çeviricileri ve döndürme ruloları (200–6.000 mm kap çapları ve 0,5–15 rpm kademesiz hız için) ile döner pozisyonerler, atölyelerin düz pozisyon metal yığma kazançlarını yakalamasına yardımcı olur. Manuel kaynakçı için bir çarpan olarak veya robotik kaynak hücresinde senkronize eksenler olarak çalışırlar. Otomasyon, el tezgahından $500.000 tutarındaki özel bir hatta tek seferde sıçramayı gerektirmez.
Yerçekimi, metal imalatı sırasında erimiş kaynak banyosunun kararlılığını kontrol eder. Bir bindirme veya T-birleştirmesini 15 derece aşağı eğimli torç açısına göre konumlandırmak ilerleme hızını yüzde 10-25 artırır. Döner kaynak pozisyonerleri ile eşleştirilen iş istasyonu, her köşe ve oluk dikişini düz (1G/PA) veya yatay (2F/PB) pozisyonda tutmak için kaynaklı parçayı eğer ve döndürür.
Manuel kabinler ile tam otomatik endüstriyel hatlar arasında yükseltme yapan imalat atölyeleri dört ekipman kademesi arasından seçim yapabilir:
| Ekipman Mimarisi | Doğrulanmış Kapasite ve Çalışma Zarfı | Ölçülen Üretkenlik Kazancı | Temel Mühendislik Mekanizması |
|---|---|---|---|
| 1. Kendinden Hizalamalı ve Ayarlanabilir Çevirici Rulolar (ZT / AD) | 6–50 T kendinden hizalamalı; 10–60 T ayarlanabilir; 1.000 T’a kadar özel | Kurulum süresini 40%–60% kısaltır; üretim hacmini 35% artırır | 1,5× güvenlik faktöründe dengesiz gövdeleri ±1 mm eksenel gezinme içinde tutar |
| 2. Hidrolik 3B Alıştırma ve Lazerli Boru Çeviricileri (HGKF / OR) | 5–100 T boru sıkmalı; 20–100 T (2.000 T’a kadar) hidrolik alıştırma | 8 saatlik hizalama 45 dakikaya indi; yeniden işleme 90% azaldı | 0,05 mm lazer hizalama (35% daha hızlı kurulum) ve ±0,5 mm 3B alıştırma |
| 3. Kolaboratif Robot (Cobot) Kaynak Sistemi | Modüler fikstür masalarında günde veya haftada 10–500 parça | 39% daha hızlı çevrim süresi; 60–80% arkta kalma çalışma çevrimi | Saatler içinde elle yönlendirmeli öğretim; 18–24 ay tipik ROI |
| 4. 6 Eksenli Robot veya Kolon-Bom + Senkronize Pozisyonerler | 165 kg taşıma / 6 eksenli kaynak kolu veya 1.200–4.800 mm SAW hattı | 45 dakikalık pozisyonlama 8 dakikaya indi; günde 40’tan 68 birleştirmeye | 99,3% ilk geçiş kabul oranı (92% seviyesinden) ve 10 ayda geri dönüş |
Aubrik’in müşteri kurulumlarında, bir otomatik kaynak pozisyonerini bir cobot veya altı eksenli robotla eşleştirmek kolun çalışma zarfını genişletir. Ağır kap atölyeleri, 8× ZT-50 kendinden hizalamalı çeviricileri 120 m rüzgar kulesi bölümlerinde ve 500 m³ depolama tanklarında tozaltı veya gaz korumalı kaynakla çalıştırır. Bu hatlar, kolon ve bom kaynak manipülatörünü 1,5× güvenlik faktöründe 24 saat kesintisiz görev için derecelendirilmiş çevirici rulolarla birleştirir. API 1104 seviye kaçıklığını 1/16 inç (1,6 mm) içinde tutan bir boru hattı çevre kaynağı hattında bu entegrasyon, tek birleştirme pozisyonlama süresini 45 dakikadan 8 dakikaya indirmiş ve ekip büyüklüğünü 4-5 işçiden 1 operatöre düşürmüştür. Günlük çıktı 40 adetten günde 68 kaynaklı birleştirmeye yükselmiş, ilk geçiş kabul oranı 92% seviyesinden 99,3% seviyesine çıkmış ve hat 10 aylık geri dönüş elde etmiştir.
5 Yıllık TCO Boyunca Robot Kaynak Makinesi vs Manuel Kaynak Maliyeti Ne Kadardır?
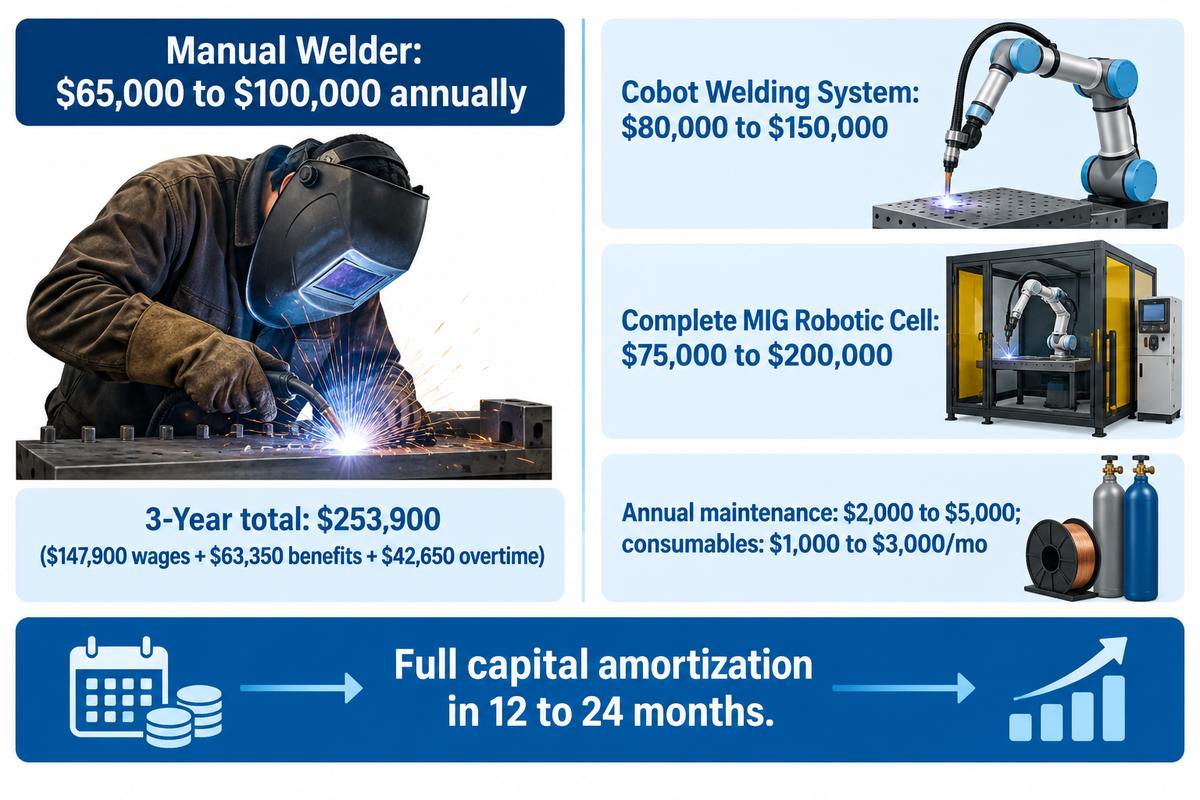
Kolaboratif bir robot kaynak sistemi $80.000 ila $150.000, eksiksiz bir endüstriyel MIG robotik kaynak hücresi ise $75.000 ila $200.000 (özel kurulumlar için $95.000–$300.000+ ve pozisyonerli üst düzey özel hücreler için $200.000–$500.000+ seviyesine çıkar) maliyetindedir. Bu arada tek bir manuel kaynakçının maliyeti yıllık $65.000 ila $100.000 (yan haklar ve fazla mesai ile 3 yılda $253.900) düzeyindedir. Çok yıllı toplam sahip olma maliyetini (TCO) karşılaştırmak, orta ve yüksek hacimli atölyelerin neden 12 ila 24 ayda tam amortismana ulaştığını gösterir.
Yalnızca çıplak bir 6 eksenli kolu veya bağımsız kaynak makinelerini fiyatlandıran alıcılar, komple hücre donanımını ve süregelen işletme maliyetlerini gözden kaçırır. Bir üretim hücresi robotik kol, kaynak güç ünitesi, tel sürme ünitesi, pozisyoner, güvenlik kabini ve diğer aksesuarları içerir. Süregelen işletme, yıllık bakımda $2.000 ila $5.000 (veya servis sözleşmelerinde yıllık 5–10%) ve aylık sarf malzemelerinde $1.000 ila $3.000 gerektirir.
| Sistem Kademesi (Yayınlanmış Pazar Aralıkları) | Dahil Edilen Donanım ve Maliyet Yapısı | Kurulu Sermaye / İşçilik Aralığı (USD) | Yayınlanmış Geri Dönüş Penceresi |
|---|---|---|---|
| Manuel Endüstriyel Kaynakçı (Vardiya Başına) | $40.000–$50.000 taban maaş (70% ücret / 30% yan haklar + fazla mesai) | Yıllık $65.000 – $100.000 / kaynakçı ($253.900 / 3 yıl) | Temel süregelen işçilik gideri |
| Giriş Seviyesi Küçük Parti Robotik Hücre Kiralama | 3 yıllık vardiya kiralamasında $100.000 altından başlayan hücreler | $100.000 altı ($6 – $12 / saat kiralama bedeli) | 18 ay (Midmark küçük parti vakası) |
| Kolaboratif Robot (Cobot) Kaynak Sistemi | Cobot kolu, güç kaynağı, torç ve tel sürme ünitesi ($170.000 tavanına kadar) | $80.000 – $150.000 ($95.000 temel anahtar teslim) | 18 – 24 ay ($170.000 altında <24 ay) |
| Komple MIG Robotik Kaynak Hücresi | 6 eksenli robot kolu, güç kaynağı, pozisyoner, güvenlik muhafazası, kurulum | $75.000 – $200.000 ($95.000–$300.000 özel amaçlı) | 12 – 24 ay (haftada 200–500+ parçada) |
| Pozisyonerli Üst Düzey Özel Hücre | Çoklu senkronize pozisyonerler, sensörler, çevrimdışı programlama | $200.000 – $500.000+ | 12 – 24 ay (15–20 yıl robot kullanım ömrü) |
3 Yıllık Manuel Kaynakçı İşçiliği vs Cobot/Robot Geri Dönüş Hesabı (ESAB ve DOL Modeli)
Önerme: ESAB tarafından alıntılanan U.S. Department of Labor ücret oranları, taban ücretlerin işveren maliyetlerinin 70% bölümünü, yan hakların ise 30% bölümünü oluşturduğunu göstermektedir. Saatlik $23 taban ücretle haftalık 40 saat çalışan tam zamanlı bir manuel kaynakçıyı ele alalım (fazla mesai öncesi $47.850 taban ücret + $20.500 yan haklar = $68.350). Yıllık 400 saat fazla mesaiyi saatlik ücretin 1.5x katından ve yıllık 3% maliyet artışını ekleyin:
- 1. Yılda manuel kaynakçı giderleri ücretlerde $47.850, yan haklarda $20.500 ve fazla mesaide $13.800 seviyesine ulaşır. Bu, 1. Yılda $82.150 tutarına eşittir (veya $23/sa ücretle haftada ortalama 50 saat çalışan bir kaynakçı için yılda $78.000).
- 2. Yıl giderleri (3% artışla) ücretlerde $49.300, yan haklarda $21.100 ve fazla mesaide $14.200 seviyesine yükselir. 3. Yıl giderleri ücretlerde $50.750, yan haklarda $21.750 ve fazla mesaide $14.650 düzeyine ulaşır.
- 3 yıl boyunca bir manuel kaynakçı için kümülatif harcama ücretlerde $147.900, yan haklarda $63.350 ve fazla mesaide $42.650 seviyesine ulaşır. Doğrulanmış 3 yıllık toplam $253.900 tutarındadır.
- Bu $253.900 tutarındaki üç yıllık tek kaynakçı maliyetini $80.000–$150.000 aralığındaki bir cobot sistemi veya $75.000–$200.000 aralığındaki komple bir MIG hücresiyle karşılaştırmak, 12 ila 24 ayda maliyet etkin bir geri dönüş sağlar. $170.000 altındaki herhangi bir cobot sistemi 24 aydan kısa sürede kendini amorti eder ve 15 ila 20 yıllık hizmet ömrü boyunca maliyet tasarrufu üretir.
Anahtar Teslim Robotik Kaynak Hücresi ve Ağır Hizmet Pozisyoner Tedarikçileri Nasıl Değerlendirilir
American Welding Society 2029 yılına kadar 320.500 yeni kaynakçıya ihtiyaç duyulacağını tahmin etmektedir ve ayda $5.000 tutarını aşan yeniden işleme maliyeti, 3m x 4m boyutlarındaki bir hücrede hızlı otomasyon geri dönüşü yaratır. Potansiyel alıcıların altı eksenli robot üreticilerini ağır iş parçası pozisyonlama üreticilerinden ayırt etmesi gerekir. Teklif talebi (RFQ) yayınlamadan önce 6 Aşamalı Manuelden Robotiğe Hücre Denetimi yapmak, yetersiz boyutlandırılmış redüktörleri ve koordinasyonsuz harici eksenleri önler.
Endüstriyel kaynak otomasyonu tedarikçileri üç uzmanlaşmış grupta faaliyet gösterir:
- Altı eksenli robot kolu ve güç kaynağı ana üreticileri (OEM) arasında FANUC, Yaskawa Motoman, ABB, KUKA, Kawasaki, Lincoln Electric, Miller Electric, ESAB ve Fronius yer alır. Bu üreticiler mafsallı manipülatör kolları, kontrol üniteleri ve sinerjik güç kaynakları sağlar.
- Pemamek, Voortman ve Zeman gibi çelik ve profil otomasyonu uzmanları, ağır yapısal kirişlerin imalatı için CAD/CAM kullanan çok robotlu portal hatlar inşa eder.
- Ağır hizmet iş parçası pozisyonlama ve anahtar teslim entegrasyon üreticilerine Aubrik liderlik etmektedir. Aubrik, CE işaretli ve ISO 9001 sertifikalı döner kaynak pozisyonerleri, 1 ila 1.000 T çevirici rulolar (200–6.000 mm çaplar ve 24 saatlik görevde 1,5× güvenlik faktörü için) ve ağır kaynaklı parçaları robot koluyla senkronize döndüren kolon-bom manipülatörleri üretir.
6 Aşamalı Manuelden Robotiğe Hücre Denetimi ve RFQ Teknik Şartname Kontrol Listesi
Robotik kaynak sistemleri veya senkronize pozisyonerler için teklif istemeden önce RFQ paketinize şu altı mühendislik girdisini ekleyin:
- Üst akış kaynak ağzı alıştırmasını denetleyin. Kök aralığı değişiminin yarım tel çapı sınırı içinde kalıp kalmadığını veya 0–2mm boşluklar için dokunma algılama ve lazer dikiş takibi gerektirip gerektirmediğini doğrulayın.
- İş parçası kütlesini (165 kg robot yük kapasitesi içindeki parçalardan 1-1.000 T kaplara kadar), çapını (200-6.000 mm) ve ağırlık merkezi kaçıklığını gösteren 3B STEP dosyaları sağlayın. Bu girdiler, 24 saatlik görev için 1,5× güvenlik faktörüyle çeviricileri ve pozisyonerleri boyutlandırır.
- Haftalık parti hacmini (10 ila 500 cobot partilerine karşı haftada 200 ila 500+ parça) ve manuel kaynak saati sayısını (örneğin 2.5 saatlik kaynaklı parçalar veya 45 dakikalık kap taşıma) belirtin. Bu bilgi indekslemeyi ve vinç kullanımı azaltımını boyutlandırır.
- Harici eksen koordinasyonunu ve eşmerkezlilik toleranslarını tanımlayın. ±0,5 mm hidrolik 3B alıştırma, 0,05 mm lazer hizalama veya 1/16 inç (1,6 mm) API 1104 boru hattı çevre kaynağı seviye kaçıklığı sınırlarını dahil edin.
- 4–8mm veya kalın cidarlı plakalar için kaynak proses parametrelerini doğrulayın. GMAW, FCAW, SAW veya 5kW hibrit lazer-ark ekipmanını ve 3m x 4m zemin alanı tesisat gereksinimlerini listeleyin.
- AWS D16.1M/D16.1:2018, AWS D16.3M risk değerlendirmesi, 403 sayfalık ANSI/A3 R15.06-2025 standardı ve OSHA 29 CFR 1910.212 / 1910.252 koruma ve havalandırma kurallarına belgelenmiş uyumluluk talep edin.
Mühendislik Kapsam Notu: Bu rehberdeki vardiya üretim hacmi ve 3 yıllık işçilik maliyeti karşılaştırmaları yayınlanmış kıyaslama çalışmalarına dayanmaktadır. Gerçek çevrim süreleri ve geri dönüş süreleri, fiziksel bir kaynak denemesi yoluyla doğrulanan parça teknik resimlerine, ağırlık merkezi kaçıklık parametrelerine ve Kaynak Prosedür Şartnamelerine (WPS) bağlıdır.
Kaynaklı Parçalarınızı Robotik veya Pozisyoner Otomasyonu İçin Kıyaslamaya Hazır mısınız?
Aubrik mühendislik ekibi, parça teknik resimlerinize dayanarak senkronize döner kaynak pozisyonerlerini, ağır çevirici ruloları ve komple robotik kaynak hücrelerini boyutlandırır. Eksiksiz bir hücre yerleşimi tanımlamak için lütfen iş parçası boyutlarınızı, ağırlığınızı ve hedef vardiya çıktınızı bize iletin.
Ön teknik değerlendirme kapsamında parça teknik resimlerinizi incelemek için Aubrik Robotik Kaynak Sistemlerini Keşfedin veya mühendislik ekibimizle iletişime geçin.
Sıkça sorulan sorular
Robotlar imalat atölyelerinde insan kaynakçıların yerini tamamen alacak mı?
Hayır — endüstriyel kaynak robotları kontrollü fabrika kabinlerinde tekrarlayan, yüksek hacimli dikişleri otomatikleştirir. Saha inşaatlarında, boru hattı onarımlarında, tek seferlik özel imalatlarda veya değişken alıştırmalı karmaşık çok pasolu birleştirmelerde uzman insan kaynakçıların yerini almazlar. ABD’de mevcut 157.000 kaynakçının emekliliğe yaklaşmasıyla 2029 yılına kadar 320.500 kaynakçı açığı oluşacağı öngörülmektedir. Sonuç olarak imalat atölyeleri, robotik hücreleri yörüngeleri programlayan, kaynak kalitesini denetleyen ve özel standartlı montajları gerçekleştiren uzman insan kaynakçılarla birleştirmiştir.
Manuel kaynaktan robotik kaynağa geçerken tipik geri dönüş süresi nedir?
Orta ve yüksek hacimli üreticilerin çoğu tam sermaye amortismanını 12 ila 24 ay içinde tamamlar. Kolaboratif robot kaynak sistemleri tipik olarak 18 ila 24 ayda geri döner ve ağır kap çevirici rulo yükseltmeleri sermayeyi yalnızca 10 ay gibi kısa bir sürede geri kazanır. Amortisman hızı parça hacmi ve vardiya sayısı ile doğru orantılıdır.
Mevcut bir manuel kaynak atölyesi tüm fikstürlerini değiştirmeden bir robot ekleyebilir mi?
Endüstriyel kaynak robotları kontrollü fabrika kabinlerinde tekrarlayan, yüksek hacimli dikişleri otomatikleştirir. Hayır, manuel puntalama masaları kör robotik kaynak yörüngeleri için gereken tekrarlanabilir parça konumlandırmasını nadiren korur. Modüler delikli ızgara masaları, dokunma algılama ile donatılmış kolaboratif robotlar için iyi çalışır. Özel endüstriyel hücreler ise birleştirme konumlarını artı veya eksi yarım kaynak teli çapı (0.045-inç tel için ±0.022-inç) içinde tutan rijit fikstürler gerektirir.
Manuel uygulamadan robotik uygulamaya geçişi en kolay kaynak prosesi hangisidir?
Gazaltı metal ark kaynağı (MIG/MAG), eş eksenli tel beslemesi ayrı bir dolgu çubuğu el hareketi gerektirmediği ve böylece robotun sabit ilerleme hızı ile voltajı koruyabildiği için en kolay geçiş yapılan prosestir.
Kaynak pozisyonerleri ağır parçalarda robotik kaynak hücresi performansını nasıl artırır?
Senkronize kaynak pozisyonerleri ve çevirici rulolar, robotik torcu oluk (1G/PA) veya yatay köşe (2F/PB) yöneliminde tutmak için çevrim sırasında ağır kaynaklı parçaları hareket ettirir. Erimiş kaynak banyosunu düz tutmak yerçekimi sarkmasını önler ve aşağı eğimli sac metal birleştirmelerde ilerleme hızını yüzde 10 ila 25 artırır. Döndürme işlemi ayrıca 200 ila 6.000 mm kaplardaki çevresel dikişleri robot kolunun erişim zarfına getirir. Çift istasyonlu döneritarlalarda veya kendinden hizalamalı çevirici hatlarında operatör bir istasyonu yüklerken robot karşı tarafta kesintisiz kaynak yapar; bu da vardiya arkta kalma süresini 60–90% seviyesine çıkarır ve birleştirme pozisyonlama süresini 45 dakikadan 8 dakikaya indirir.
Referanslar ve Kaynaklar
- Hibrit Lazer-Ark Kaynağı ve Uyarlanabilir Kontrol Kullanarak Alıştırma Boşluğu Toleransının Artırılması The Welding Institute (TWI Global)
- Robotik Ark Kaynağı Güvenliği İçin AWS D16.1M/D16.1:2018 Şartnamesi American National Standards Institute (ANSI) / American Welding Society (AWS)
- Yüksek Çeşitlilikteki İmalatta Küçük Partili Kaynağın Otomatikleştirilmesi Assembly Magazine
- Kaynakçılar Nerede? 2025 ABD Kaynak İş Gücü Projeksiyonları American Welding Society (AWS Welding Digest)
- Robotik Kaynak Başarısı İçin Kontrol Listeleri The Fabricator (Fabricators & Manufacturers Association, International)
- Endüstriyel Robotik Güvenlik Standartları (29 CFR 1910.212, 1910.252 ve Mutabakat Standartları) Occupational Safety and Health Administration (OSHA), U.S. Department of Labor
- ANSI/A3 R15.06-2025 Endüstriyel Robot Güvenlik Standardı (ISO 10218-1/2:2025 ile Uyumlu) American National Standards Institute (ANSI)




Şimdi trend



