Nehmen Sie Kontakt mit der Aubrik Company auf

Handschweißen vs Roboterschweißen: Auswahlleitfaden für Ihren Fertigungsbetrieb

Ingenieurleitfaden für industrielles Schweißen & Positionieren
Von CYH | Technische Prüfung durch Aubrik Company Engineering Team | Aktualisiert im November 2026
Kurze Entscheidungshilfe: Handschweißen vs Roboterschweißen
Die Entscheidung zwischen Handschweißen vs Roboterschweißen hängt von drei Werkstattkennzahlen ab: Wiederholgenauigkeit der Nahtvorbereitung, Lichtbogenstunden pro Baugruppe und Loswiederholung. Unter manuellen MIG/MAG/WIG-Bedingungen erreichen Handschweißer durchschnittlich 10–15 % Lichtbogenbrenndauer (etwa sechs Minuten pro Stunde). Optimierte Handbetriebe erreichen eine Obergrenze von 20 % innerhalb einer breiten Schichtspanne von 15–30 %. Bediener verbringen 80–90 % ihrer Schicht mit Spannen, Heften, Schleifen und Wenden der Bauteile. Industrielle Roboterschweißzellen erreichen 60–80 % Lichtbogenbrenndauer (bis zu 90 % auf kontinuierlichen Linien) und steigern die Schweißgeschwindigkeit von 10–20 IPM auf 10–100+ IPM.
Belassen Sie Einzelanfertigungen nach Maß (weniger als 10 Teile) und Reparaturen mit variablen Spaltmaßen in Handschweißkabinen. Nutzen Sie kollaborative Roboter für Variantenfertigung mit Losgrößen von 10 bis 500 Teilen pro Tag oder Woche. Spezifizieren Sie geschlossene Sechs-Achsen-Zellen oder schwere synchronisierte Positionierer, wenn das Wochenvolumen 200 bis 500 ähnliche Teile übersteigt (oder 10.000+ Teile pro Monat in der Serienproduktion). Auch mehrstündiges Dauerschweißen schwerer Bauteile rechtfertigt die Automatisierung.
Wie sich Handschweißen und Roboterschweißen in Ausführung und Prozessphysik unterscheiden
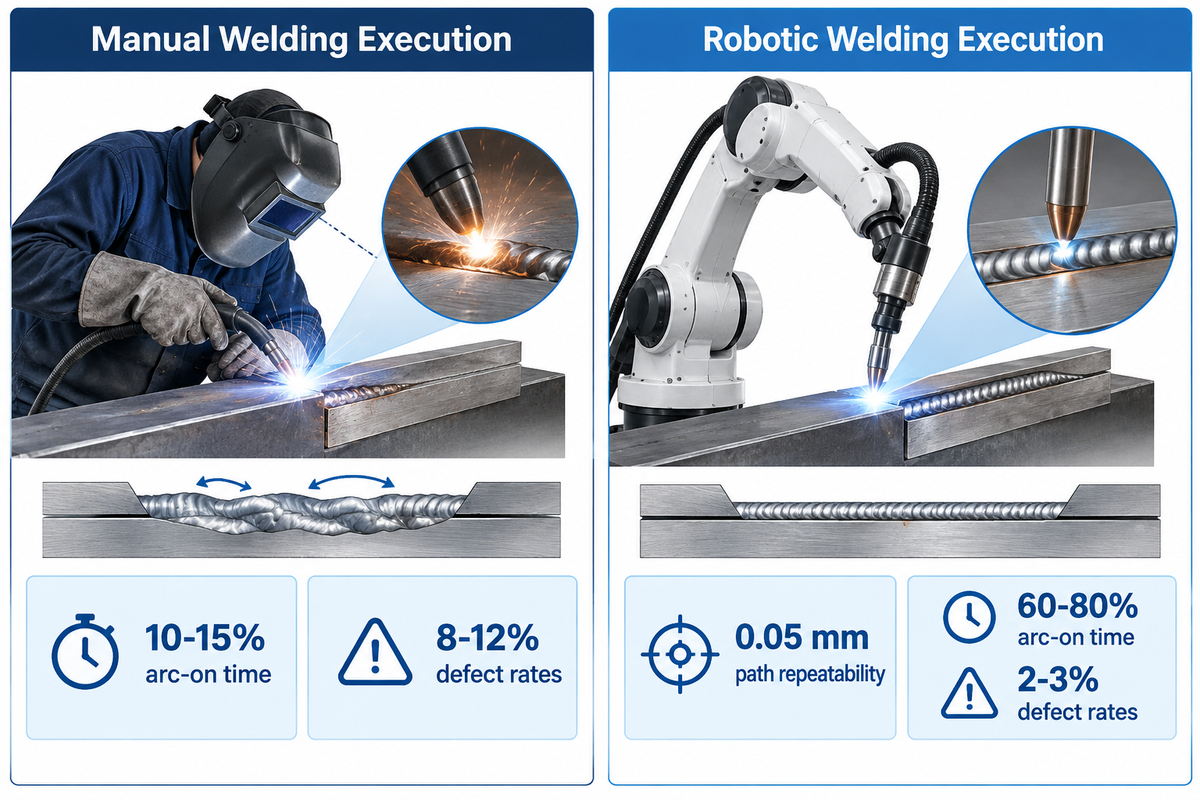
Industrielle Sechs-Achsen-Schweißroboter erreichen 0,05 mm Bahnwiederholgenauigkeit an jeder Schweißstelle. Sie halten die Schweißfehlerrate bei 2–3 % (oder 0,5 % mit Echtzeit-Lichtbogenüberwachung), während Handschweißen Fehlerraten von 8–12 % aufweist. Lichtbogenphysik, Schutzgaschemie und Grundwerkstoffmetallurgie sind in beiden Verfahren identisch. Sie unterscheiden sich in derrennerführungssteuerung und der Anpassung an den Fügespalt.
Die weltweite Fertigung verlagert sich weiter in Richtung mechanisierter Brennerführung. Der Bericht IFR World Robotics 2024 hält fest, dass im Jahr 2024 weltweit 542.000 Industrieroboter installiert wurden. Fügen und Schweißen machen 21 % aller Roboteranwendungen aus. Beim Handschweißen beobachtet ein geprüfter Schweißer das Schmelzbad durch einen Schutzfilter. Wenn sich eine Schnittkante öffnet, verringert der Bediener das Tempo und pendelt den Brenner nach Augenmaß. Handschweißen bietet hohe Anpassungsfähigkeit bei verzogenen Blechen, engen Innenecken und Baustellenreparaturen. Dennoch leidet die manuelle Ausführung im Verlauf einer Schicht unter natürlicher körperlicher Ermüdung.
Beim Roboterschweißen folgt ein servogesteuerter Roboterarm einer programmierten Bahn mit fest vorgegebener Spannung, Drahtvorschubgeschwindigkeit und Schweißgeschwindigkeit. Standardisiertes automatisiertes Schweißen fährt eine programmierte Bahn mit festen Koordinaten vom Anfang bis zum Ende ab. Die Nahtgeometrie bleibt über Tausende von Bauteilen hinweg gleichmäßig. Weitere Einzelheiten zur Zellenausrüstung finden Sie in unserem Leitfaden für Roboterschweißsysteme. Stattdessen mechanisiert das Robotersystem die Brennerbewegung, erfordert jedoch eine wiederholgenaue vorgelagerte Bauteilaufnahme.
Ausführung beim Handschweißen
- Die Brennerbahn wird von Menschenhand mit visueller Rückmeldung über das Schmelzbad geführt.
- Die Schicht-Einschaltdauer liegt durchschnittlich bei 10–15 % Lichtbogenbrenndauer (8–12 % in nicht optimierten Betrieben; 20 % praktische Obergrenze; 15–30 % breite Spanne).
- Die Fehlerraten liegen zwischen 8–12 % (5–10 % je nach Qualifikation und Ermüdung), bei bis zu 60 % Drahtverschwendung durch Überschweißen.
- Optimal geeignet für Kleinserien unter 10 Teilen, individuelle Prototypen, Rohrreparaturen und variable Baustellenbaugruppen.
Ausführung beim Roboterschweißen
- Sechs-Achsen-Servobahnen halten 0,05 mm Wiederholgenauigkeit bei einer Taktzeit-Wiederholgenauigkeit von ±1 %.
- Die Schicht-Einschaltdauer erreicht 60–80 % Lichtbogenbrenndauer in Standardzellen und bis zu 90 % in Mehrstationenlinien.
- Die Fehlerraten sinken auf 2-3 % (0,5-3 % bei korrekter Einrichtung) und der Schutzgasverlust verringert sich um bis zu 5X.
- Gut geeignet für Cobot-Losgrößen von 10-500 Teilen, wöchentliche Serien von 200-500 Teilen oder schwere Schweißbaugruppen auf Positionierern.
| Leistungsmerkmal | Handschweißen (GMAW / GTAW) | Zelle mit kollaborativem Roboter (Cobot) | Industrielle Roboterschweißzelle |
|---|---|---|---|
| Bahnwiederholgenauigkeit | Bedienerabhängige Ruhe der Handführung | Wiederholgenau innerhalb ±0.02 Zoll (±0,5 mm) | 0,05 mm Bahnwiederholgenauigkeit; ±1 % Taktzeit |
| Lichtbogen-Einschaltdauer pro Schicht | 10–15 % Durchschnitt (20 % Obergrenze; 15–30 % Schichtspanne) | 60–80 % bei vorgespannten Serienläufen | 60–90 % der Schicht auf Doppelstationen-Positionierern |
| Momentane Schweißgeschwindigkeit | 10–20 IPM Basisgeschwindigkeit von Hand | 39 % kürzere Taktzeit bei komplexen Schweißbaugruppen | 10–100+ IPM je nach Robotermodell |
| Toleranz der Nahtvorbereitung | 0–2 mm variabler Spalt durch manuelles Pendeln überbrückt | ±0.02 Zoll (±0,5 mm) oder adaptive Nahtverfolgung | ±0,5 × Drahtdurchmesser (±0.022-Zoll bei 0.045-Zoll-Draht) |
| Fehler- & Nacharbeitsrate | 8–12 % (5–10 % je nach Qualifikation/Ermüdung) | 0,5–3 % bei fachgerechter Einrichtung | 2–3 % Standard; 0,5 % mit Echtzeitüberwachung |
| Wirtschaftliche Losgrößenschwelle | Weniger als 10 Teile (Einzelstücke & Sonderbau) | 10–500 Teile pro Tag oder Woche (Variantenfertigung) | 200–500+ Teile/Woche oder 10.000+ Teile/Jahr |
| Überschweißen & Gasverlust | Bis zu 60 % Drahtverlust (125–200 % bei breiten Spalten) | Konstanter Drahtvorschub; bis zu 5X weniger Gasverlust | Konstantes Nahtprofil; bis zu 5X weniger Gasverlust |
| Jährliche Arbeitskosten vs Systemkosten | $65,000–$100.000/Schweißer jährlich ($40k–$50k Grundlohn) | $80.000–$150.000 Cobot-System ($95k+ schlüsselfertig) | $75.000–$200.000 MIG-Zelle ($200k–$500k+ Sonderanlage) |
| Maßgebliche Sicherheitsnormen | OSHA 29 CFR 1910.252 PSA & Absaugung | ANSI/A3 R15.06-2025 kollaborative Anwendung | AWS D16.1M/D16.1:2018 & ANSI/A3 R15.06-2025 |
| Einarbeitungszeit bis zur sicheren Beherrschung | 6 Monate bis 2 Jahre für manuelle Fertigkeit | Wenige Stunden für handgeführtes Cobot-Teachen | 1–4 Wochen je nach Systemkomplexität |
Wie viel schneller ist ein Schweißroboter als ein menschlicher Schweißer?
Ein industrieller Schweißroboter erreicht eine Lichtbogen-Einschaltdauer von 60–80 % (und bis zu 60–90 % der Schicht in Mehrstationenzellen) im Vergleich zu 15–25 % (sowie einem empirischen Werkstattmittel von 10–15 %) bei einem Handschweißer. Dieser Sprung bei der Einschaltdauer führt bei wiederkehrenden Metallschutzgasschweißungen typischerweise zu einem 3-5x höheren Durchsatz, und Doppelstationenzellen erreichen noch höhere Werte. Eine im Zweischichtbetrieb arbeitende Roboterzelle entspricht dem Ausstoß von 4 oder 5 Handarbeitsplätzen.
Werkstattleiter verwechseln häufig die momentane Brennergeschwindigkeit mit der Gesamttaktzeit pro Bauteil. Halbautomatische MIG-Schweißer arbeiten mit 10 bis 20 IPM. Ein Schweißroboter verfährt je nach Robotertyp und Modell mit 10 bis 100+ IPM. Die Maschinenbewegung hält Kontaktrohrabstand und Brennerwinkel konstant. Allerdings begrenzt die Erstarrungsphysik des Schmelzbades, wie schnell sich ein Brenner bewegen kann, bevor Einbrandkerben entstehen.
Die Lichtbogenbrenndauer pro Schicht bestimmt den tatsächlichen Leistungsunterschied. Daten von Miller Electric zeigen, dass der Lichtbogen beim halbautomatischen GMAW im Durchschnitt nur etwa 10 % der Arbeitszeit brennt (rund sechs Minuten pro Stunde). Die Überwachungsstudie von ESAB an 20 Schweißarbeitsplätzen beim Schwermaschinenbauer Särkinen ergab eine durchschnittliche manuelle Lichtbogenbrenndauer von lediglich 8–10 %. Selbst nach einer Ablaufoptimierung erreichte die manuelle Einschaltdauer höchstens 20 %. Schweißer verbringen 80–90 % ihrer Schicht mit Nebentätigkeiten wie Krantransport, Spannen, Heften und Schlackeentfernen. Richtwerte von The Welding Institute (TWI Global) belegen, dass die manuelle Einschaltdauer nur in der Großserienfertigung durchschnittlich 45 % erreicht. Kleinserienbetriebe liegen typischerweise bei 15 % oder darunter.
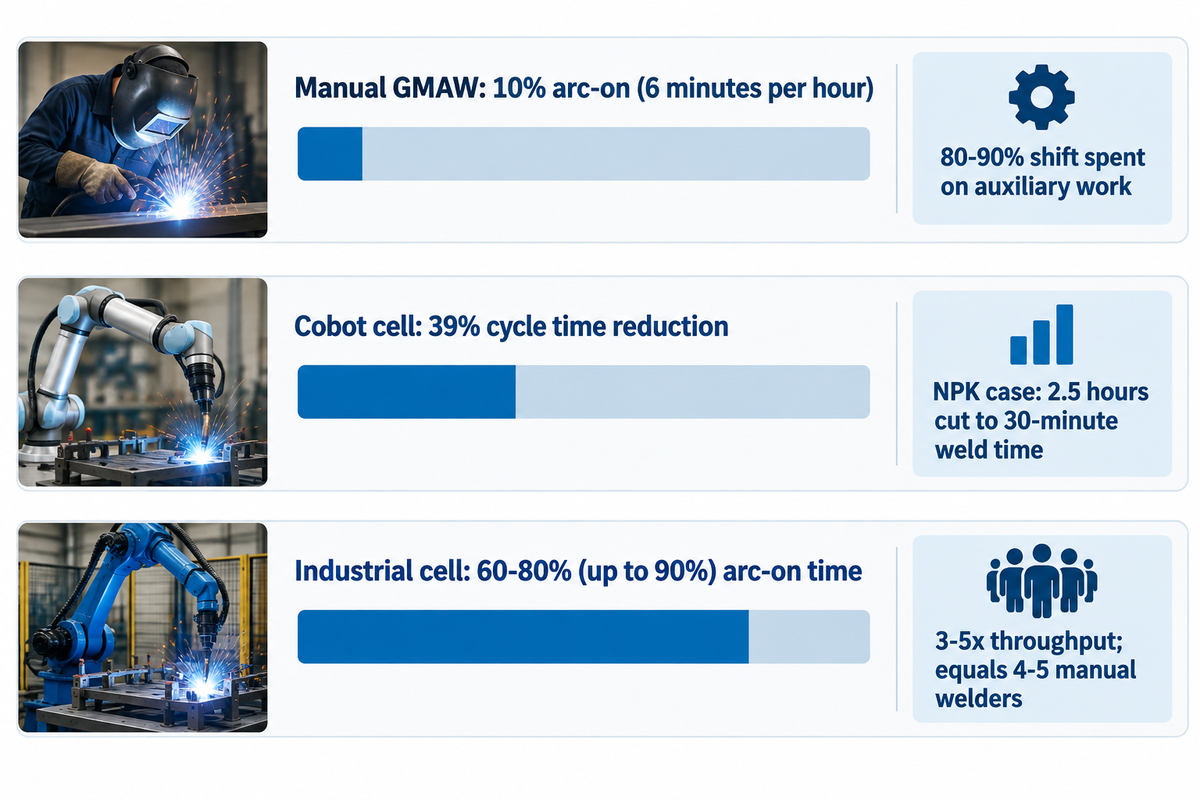
Vergleich von Schicht-Lichtbogenbrenndauer & Taktzeit (Veröffentlichte Werkstattrichtwerte)
Ausgangsbasis: Vergleich veröffentlichter Lichtbogen-Einschaltdauern und gemessener Bauteiltaktzeiten zwischen Handschweißkabinen, kollaborativen Roboterzellen und zweischichtigen Industriezellen.
- Manuelle GMAW-Kabinen erreichen durchschnittlich 10 % Lichtbogenbrenndauer (6 Minuten pro Stunde) bei einer schlanken Obergrenze von 20 %. Fachleute der AWS berichten, dass ein Handschweißer den Lichtbogen selten länger als 3-4 Stunden pro Schicht aktiv hält (~25 % starkes Ergebnis, unter 15 % typischer Werkstattalltag).
- Eine Studie der University of North Dakota ergab, dass ein kollaborativer Schweißroboter die Taktzeit bei anspruchsvollen Schweißbaugruppen um 39 % verkürzte. Ebenso senkte NPK die Einzelteil-Schweißzeit mithilfe der automatisierten Bahngenerierung SmartTCP von manuell 2.5 Stunden auf 30 Minuten reine Schweißzeit.
- Zweischichtige Großserienzellen arbeiten mit 60–80 % (bis zu 90 %) Lichtbogenbrenndauer. Eine industrielle Roboterschweißzelle liefert den 3–5x Durchsatz und ersetzt die Leistung von 4–5 Handschweißern ohne Überstundenzuschläge.
Die Installation eines einzelnen Schweißroboters über einem feststehenden Tisch begrenzt die Zellenauslastung, wenn der Arm während des manuellen Ausspannens wartet, weshalb die Großserienfertigung Doppelstationen-Takttische oder Schnellwechselvorrichtungen erfordert, um den Brenner im Einsatz zu halten.
Direkter Vergleich zwischen MIG-, WIG-, Orbital- und Laserschweißverfahren
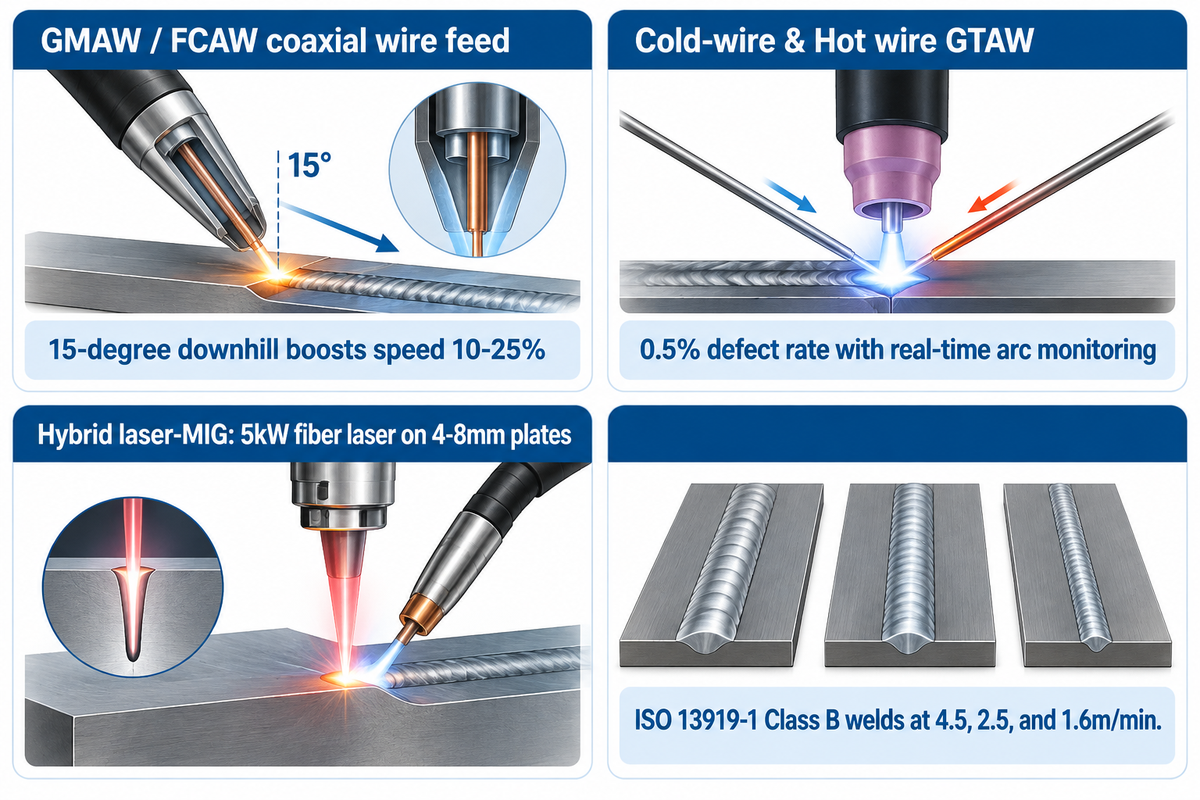
Das Positionieren von Blech-Überlapp- oder T-Stößen für eine um 15 Grad fallende Brennerführung erhöht die GMAW-Schweißgeschwindigkeit um 10-25 %. Hybrides Laser-MIG-Schweißen mit einem 5kW Faserlaser an 4–8mm Blechen erreicht Geschwindigkeiten von bis zu 4.5m/min. Die Mechanik der Drahtzuführung bestimmt, wie leicht sich jede Schweißmethode und Schweißart von der menschlichen Hand auf einen Roboterarm übertragen lässt.
Die Auswertung der Norm AWS D16.1M/D16.1:2018 durch das American National Standards Institute (ANSI) legt dar, dass Normen für industrielle Lichtbogenschweißroboter vorrangig das Metallschutzgasschweißen (GMAW) und das Fülldrahtschweißen (FCAW) abdecken. Beim MIG-Schweißen wird der Draht koaxial mit dem Schutzgas durch ein einziges Schlauchpaket geführt. Die Robotersteuerung regelt Schweißgeschwindigkeit, Arbeitswinkel,Stichwinkel, freies Drahtende und Pendelmuster.
Im Gegensatz dazu trennt das WIG-Schweißen die nicht abschmelzende Wolframelektrode vom kalten Zusatzdraht. Am Roboter erfordert das Kaltdraht-WIG-Schweißen eine externe motorisierte Drahtführung, die auf die Vorderkante des Schmelzbades gerichtet ist. Diese externe Führung schränkt die Brennerdrehung in engen Ecken ein. Heißdraht-GTAW-Verfahren wärmen den Draht vor, um die Abschmelzleistung zu erhöhen. Das WIG-Schweißen in der Automobilindustrie mit Echtzeit-Lichtbogenüberwachung erreicht eine Fehlerrate von 0,5 %.
Widerstandsschweißen (insbesondere Punktschweißen in der Automobilindustrie) und Laserschweißen laufen ebenfalls zuverlässig auf Sechs-Achsen-Armen. An dünnen Feinblechen und 4–8mm Baustahlplatten testete TWI Global einen Kawasaki-Roboter mit einem 5kW Yb-Faserlaser und einer synergischen MIG/MAG-Anlage von ESAB. Diese Versuche erzeugten Nähte der Bewertungsgruppe B nach ISO 13919-1 bei 4.5, 2.5 und 1.6m/min mit Drahtvorschubgeschwindigkeiten von 9, 8 und 7m/min. Plasmaschweißen und Orbitalschweißköpfe übernehmen Spezialaufgaben, bei denen feststehende Rohrverbindungen kompakte Spannköpfe erfordern.
Was ist der Unterschied zwischen halbautomatischem Schweißen und vollautomatischem Schweißen?
Beim halbautomatischen Schweißen steuern Stromquelle und Drahtvorschubgerät die Lichtbogenspannung und die Drahtvorschubgeschwindigkeit, während ein Handschweißer die Schweißgeschwindigkeit manuell führt. Dagegen nutzen das automatische Schweißen und das Roboterschweißen mechanisierte Fahrwerke, Positionierer oder Mehrachsenroboter, um sowohl die Drahtzuführung als auch die Brennerbahnbewegung ohne manuelle Handführung zu steuern.
Was sind die Nachteile des Roboterschweißens im Vergleich zum Handschweißen?
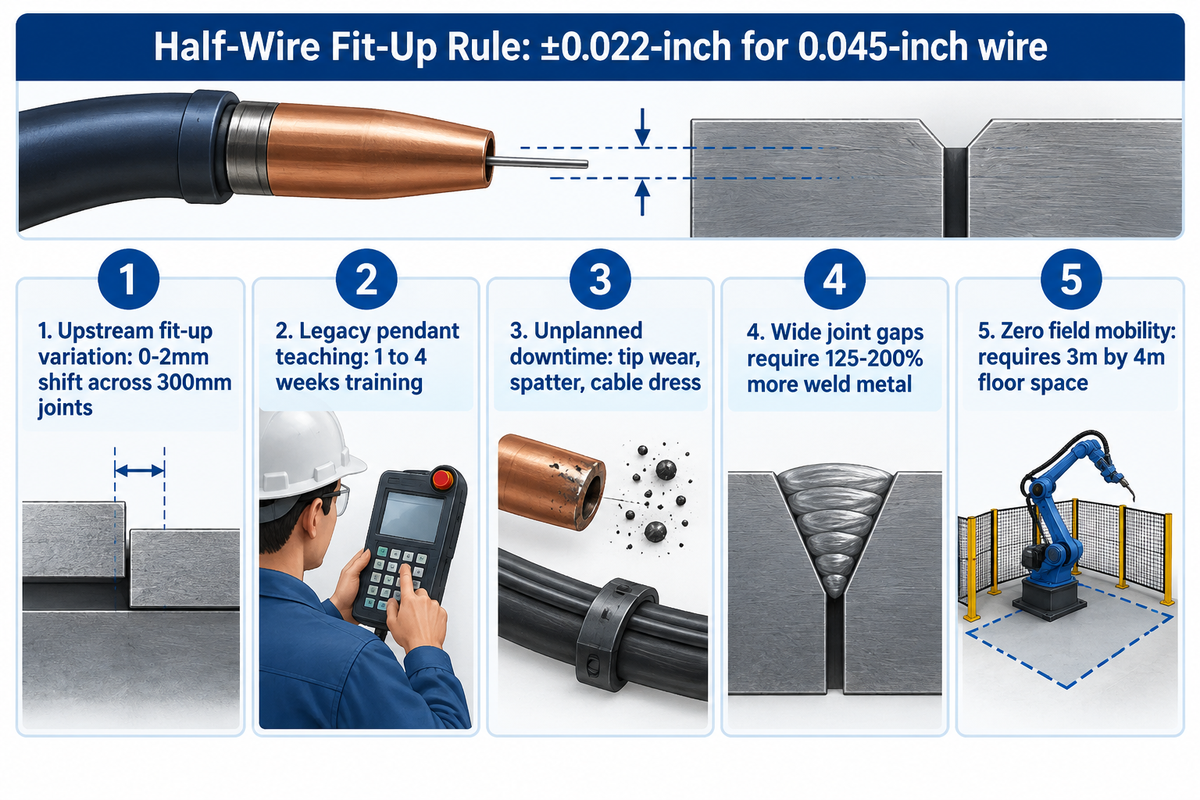
Standardmäßig vorprogrammierte Schweißroboter ohne Nahtverfolgungssensoren erfordern eine Wiederholgenauigkeit der Schweißnahtposition innerhalb von ±0,5 × Drahtdurchmesser (±0.022-Zoll bei 0.045-Zoll-Draht). Wird dieser Spalt überschritten, ist 125–200 % mehr Schweißgut erforderlich, um den Nahtdickenverlust auszugleichen. Vorgelagerte Biege- oder Schneidfehler, die ein Handschweißer mühelos überbrückt, können in einer Roboterzelle zum Durchbrennen führen. Wir bezeichnen diese Grenze als Halbdraht-Spaltregel.
Gemäß den Richtlinien für Roboterspannvorrichtungen von Lincoln Electric begrenzt ein 0.045-Zoll (1,14 mm) starker GMAW-Massivdraht die zulässige Nahtabweichung von Teil zu Teil auf ±0.022 Zoll (±0,56 mm). Wenn eine vorgelagerte Plasmaschneidanlage, Abkantpresse oder Säge Teile liefert, deren Wurzelspalt um mehr als den halben Drahtdurchmesser wandert, trägt ein blind arbeitender Roboter das Zusatzmetall nur an einer Flanke auf. Der Ersatz von Handschweißkabinen durch einen Roboter legt jede Maßabweichung in den vorgelagerten Schneid- und Umformprozessen offen.
“Ziel der Integration von Spann- und Positioniervorrichtung ist es sicherzustellen, dass sich die Schweißnahtposition im 3-dimensionalen Raum relativ zum System innerhalb von +/- dem halben Durchmesser des verwendeten Schweißdrahtes wiederholt. Bei Verwendung eines Drahtes mit 0.045 Zoll Durchmesser ergibt sich beispielsweise eine Toleranz von +/- 0.022 Zoll.”
Erfahrungsberichte aus industriellen Fertigungsbetrieben nennen fünf wiederkehrende betriebliche Nachteile, die Erstkäufer prüfen müssen:
- Vorgelagerte Maßschwankungen bei der Nahtvorbereitung verursachen Nacharbeit, wenn brenngeschnittene Konsolen über 300mm lange Nähte um 0–2mm wandern. Versuche von TWI Global an 4mm Aluminium, 6mm Edelstahl und 8mm Kohlenstoffstahl zeigten, dass ein Kantenversatz über 0,5mm bis 1,0mm zu Flankenbindefehlern führte. Um Fehler zu vermeiden, musste der Arbeitsabstand des Schweißkopfes um 2mm bis 4mm verringert werden.
- Programmier- und Schulungsaufwand bremst Kleinserien aus, wenn klassisches Einlernen per Handbediengerät genutzt wird, das 1 bis 4 Wochen Bedienerschulung erfordert. Betriebe mit hoher Variantenvielfalt müssen entweder automatisierte Bahnsoftware einsetzen (wodurch NPK die Schweißzeit von 2.5 Stunden auf 30 Minuten senkte) oder Cobots per Handführung umprogrammieren.
- Fünf Hauptursachen führen im täglichen Produktionsbetrieb zu ungeplanten Stillständen von Roboterzellen: Stromdüsenverschleiß, Spritzeranhaftungen, unzureichende Führung des Koaxialschlauchpakets, enge Zugänglichkeit in Kastenprofilen und verbogene Brennerhälse.
- Überschweißen und aufwendige Spannvorrichtungen verursachen versteckte Kosten, sobald sich Fügespalte aufweiten. Laut Lincoln Electric erfordert das Überbrücken eines breiten Fügespalts 125-200 % mehr Schweißgut. Manuelles Überschweißen verschwendet zudem bis zu 60 % mehr Draht und 5X mehr Schutzgas.
- Geschlossene Industrieroboter besitzen keinerlei Baustellenmobilität und benötigen rund 3m mal 4m feste Hallenfläche. Sie können weder Stahlbaustützen erklimmen noch in Ballasttanks von Schiffen einsteigen oder Rohrleitungsanschlüsse auf der Baustelle schweißen, wo die hohe Flexibilität menschlicher Hände unverzichtbar ist.
Ab welcher Losgröße oder welchem Jahresproduktionsvolumen sollte ein Betrieb auf Roboterschweißen umsteigen?
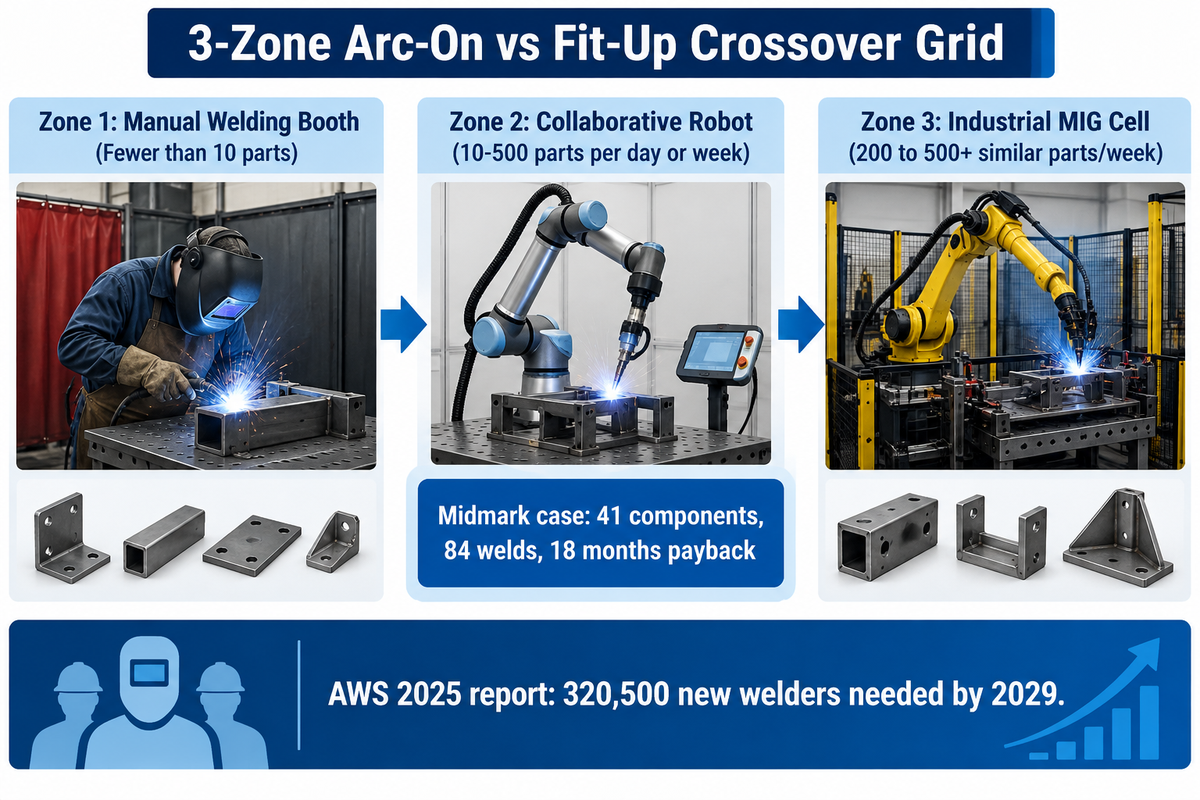
Kollaborative Schweißroboter rechnen sich in Variantenfertigungsbetrieben bereits bei Losgrößen von 10-500 Teilen pro Tag oder Woche. Stahl- und Maschinenbauer erzielen eine Amortisation nach 2 Jahren ab 200 Teilen pro Woche, die schnellste Kapitalrendite oberhalb von 500 ähnlichen Teilen pro Woche und Großserienfertigung ab 10.000+ Teilen pro Monat. Einzelne schwere Baugruppen, die 2.5 Stunden oder mehrere Schichten pro Bauteil beanspruchen, rechtfertigen die Automatisierung ebenfalls schon bei geringen Stückzahlen.
Inhaber von Lohnfertigungsbetrieben verzichten oft auf Automatisierung, weil sie niemals 10.000+ Teile pro Monat fertigen wie Automobilzulieferer. Doch die Untersuchung von Assembly Magazine zur Kleinserien-Schweißautomatisierung zeigt, dass ein Automobilingenieur eine Kleinserie bei 500 Teilen oder weniger ansetzt. Ein Ingenieur in der Luft- und Raumfahrt oder im Schwermaschinenbau definiert eine Kleinserie als 5 Teile oder weniger. Midmark automatisierte eine Scherenhubtisch-Vorrichtung mit 41 Einzelteilen und 84 Schweißnähten bei einem Gewicht von bis zu 350 Pfund an einem Roboter mit 165 Kilogramm Traglast und erreichte die Amortisation in 18 Monaten.
Um Hand- und Roboterschweißen nach Teilevolumen und Nahtkomplexität einzuordnen, nutzen Sie unser nachfolgendes 3-Zonen-Entscheidungsraster für Lichtbogenbrenndauer vs Nahtvorbereitung. Stahlbauer erfahren zudem, wie die Trägerlinien-Stahlfertigung Automatisierung mit hohen Lichtbogenstunden nutzt, um H-Träger und Kastensäulen in kleinen Losen herzustellen.
| Bauteiltyp & Industriesegment | Richtwert für das Losvolumen | Schweißkomplexität / Gewicht | Toleranz der Nahtvorbereitung | Empfohlene Übergangszone |
|---|---|---|---|---|
| 1. Individuelle Architektur- & Prototypenrahmen | Weniger als 10 Teile (nicht wiederkehrend) | Individuelle Einzelstückgeometrie | 0–2 mm manuell überbrückter Spalt | Zone 1: Handschweißkabine |
| 2. Baustellen-Rohrreparatur & Montageschweißen im Stahlbau | Weniger als 10 Stöße pro Einsatzort | Zwangslagenschweißen auf der Baustelle | 1/16 Zoll (1,6 mm) Kantenversatz nach API 1104 | Zone 1: Geprüfte Handschweißer |
| 3. Präzisions-Kleinserien für Luftfahrt & Wehrtechnik | 5 Teile oder weniger pro Los | Hochwertige wiederholgenaue Spannvorrichtungen | ±0.02 Zoll (±0,5 mm) mechanisch bearbeitet | Zone 2: Cobot oder manuelles GTAW |
| 4. Variantenreiche Blechbearbeitung & Gehäusebau | 10–500 Teile pro Tag oder Woche | 4–8 mm Bleche oder dünnwandige Gehäuse | ±0,5 mm lasergeschnitten & gekantet | Zone 2: Kollaborativer Roboter (Cobot) |
| 5. Mehrteilige Scherenhubtisch- & Rahmenvorrichtungen | 10–500 Teile über wiederkehrende Teilefamilien | 41 Einzelteile / 84 Nähte (bis zu 350 lb) | ±0.02 Zoll mit Berührungssensorik | Zone 2/3: Roboterzelle (18 Monate Amortisation) |
| 6. Stahlbau- & Maschinenbau-Unterbaugruppen | 200 bis 500+ ähnliche Teile/Woche | Mittelschwere Strukturkonsolen & Träger | ±0.022-Zoll oder adaptive Nahtverfolgung | Zone 3: Industrielle MIG-Zelle (12–24 Mon. ROI) |
| 7. Automobilzulieferer Tier-1/2 Presswerksteile | 500 Teile/Los bis 10.000+ Teile/Monat | Schnell geschweißte Hilfsrahmen aus Pressteilen | 0,05 mm Roboter-Wiederholgenauigkeit | Zone 3: Dedizierte Mehrroboterlinie |
| 8. Schwere Erdbewegungs- & Baumaschinenschweißteile | Einzelteil-Kleinserien | 2.5 Std. Handschweißung auf 30 Min. verkürzt | Koordinierter 11-Achsen-Roboter + SmartTCP | Zone 3: 6-Achsen-Roboter + Schwerlast-Positionierer |
| 9. Druckbehälter, Tanks & Windturmschüsse | 6-Tonnen-Rohrspools bis 1.000-Tonnen-Turmschüsse | 200–6.000 mm Durchm.; 500 m³ Tanks | ±0,5 mm hydraulisches Einpassen / 0,05 mm Laser | Zone 3: Automatenträger + Drehrollen |
Bei der Betrachtung einer wiederkehrenden Teilefamilie vergleichen wir den monatlichen Nacharbeits- und Rüstaufwand zwischen Roboter- und Handschweißen. Wenn ein Betrieb monatlich mehr als $5.000 für Ausschuss, Nacharbeit und Gewährleistungsfälle aufwendet oder mindestens 200 Teile pro Woche schweißt, amortisiert sich das Roboterschweißen gegenüber dem Handschweißen innerhalb von zwei Jahren.
Übernehmen Roboter das Schweißen vollständig?
Nein, Schweißroboter erweitern die Werkstattkapazität, anstatt Schweißerberufe zu ersetzen, da die Zahl der Renteneintritte jene der neuen Absolventen von Berufsfachschulen übersteigt. Der Fachkräftebericht 2025 der American Welding Society (AWS) gibt an, dass in den USA im Jahr 2024 insgesamt 771.000 Schweißer beschäftigt waren. Über 157.000 Schweißer stehen kurz vor dem Ruhestand, und bis 2029 werden 320.500 neue Schweißer benötigt. Die National Tooling and Machining Association berichtet, dass mehr als ein Drittel ihrer Mitgliedsbetriebe Aufträge wegen Mangels an Fachschweißern ablehnt. Betriebe kombinieren Roboter- und Handschweißen, sodass Roboter wiederkehrende Nähte abfahren, während Fachschweißer Zellen programmieren und abnahmepflichtige Sondernähte schweißen.
Technische Spezifikationen: Toleranzen der Nahtvorbereitung, Nahtverfolgung und Sicherheit nach AWS D16.1
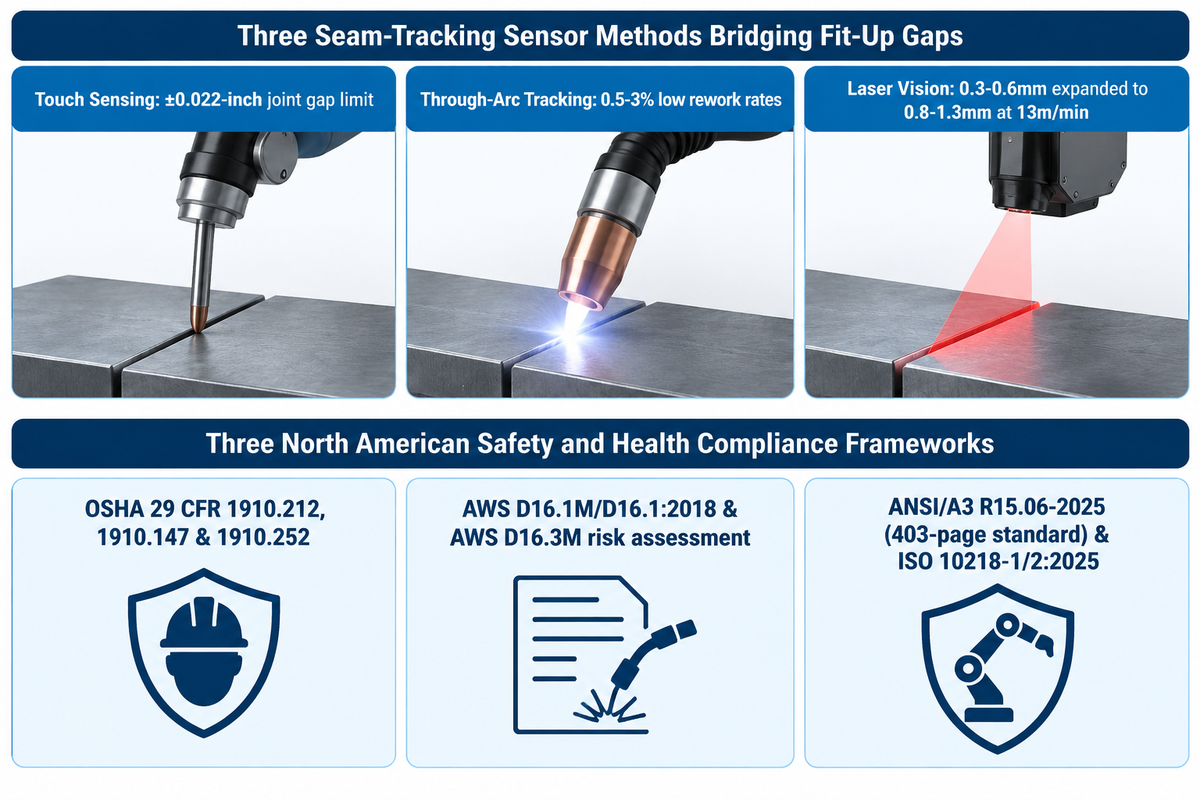
Adaptive Laser-Nahtverfolgungssensoren erweitern die Stumpfstoß-Spalttoleranz von 0,3–0,6mm auf 0,8–1,3mm (und 1,5–1,6mm bei Hybridsystemen), indem sie den Drahtvorschub auf 13m/min und die Geschwindigkeit auf 1.2–2m/min anpassen. Die Schutzumhausung der Zelle muss AWS D16.1M/D16.1:2018 sowie die 403-seitige Norm ANSI/A3 R15.06-2025 erfüllen. Eine geeignete Sensorauswahl überwindet die Halbdraht-Spaltregel, ohne Presswerkzeug-Toleranzen vorauszusetzen.
Wie die Checkliste für das Roboterschweißen von The Fabricator betont, sollten Ingenieure vor dem Hardwarekauf die Toleranzen der Nahtvorbereitung prüfen. Zu den drei verfügbaren Methoden, um die Lücke zwischen plasmageschnittenen Bauteilen und der Bahngenauigkeit des Roboters zu schließen, gehören:
| Sensortechnologie | Funktionsprinzip | Validierter Blech- & Stoßbereich | Gemessene Toleranz & Parameteranpassung |
|---|---|---|---|
| Berührungssensorik (Draht/Gasdüse) | Roboter tastet Bauteiloberflächen vor dem Zünden mit dem Schweißdraht an, um das Hauptprogramm im 3D-Raum zu verschieben | Überlapp-, Kehl- und T-Stöße an starr gespannten Bauteilen | Erkennt Lageabweichungen des Bauteils, solange die Fügespaltbreite innerhalb von ±0.022-Zoll bleibt |
| Lichtbogensensorik & WireSense-Nahtverfolgung | Überwacht Schweißstrom/Spannung oder oszillierenden Drahtkontakt, um die Nahtmitte während des Schweißens zu halten | Mehrlagen-Kehlnähte und schwere Strukturfugen | Kompensiert Wärmeverzug und hält niedrige Nacharbeitsraten von 0,5–3 % |
| Optische Laser-Nahtverfolgung (Servo-Robot Digi-I/S) | Lasersensor vor dem Brenner meldet Spaltbreite und Kantenversatz in Echtzeit an die adaptive Schweißsteuerung | 4mm Al-Legierung, 6mm Edelstahl, 8mm S355-Stahl (300mm Nähte) | Erweitert das Spaltmaß von 0,3–0,5mm auf 0,8–1,3mm (und den Versatz auf 1,2–1,3mm) über 13m/min Drahtvorschub |
Die Kombination einer Spannvorrichtung mit Berührungssensorik und adaptiver Laser-Nahtverfolgung überbrückt diesen Spalt, liefert eine höhere Schweißnahtgüte und sichert eine gleichbleibende Qualität über mehrere Lagen hinweg. Dadurch reduzieren Betriebe ihren Ausschuss spürbar. Für nordamerikanische Anlagen gelten drei Regelwerke für Arbeitssicherheit und Gesundheitsschutz:
- In den OSHA-Sicherheitsleitlinien für Industrieroboter fällt die Maschinenabsicherung unter 29 CFR 1910.212, während die Wartungssicherung (Lockout/Tagout) unter 29 CFR 1910.147 und die Schweißrauchabsaugung unter 29 CFR 1910.252 geregelt sind. Automatisierte Zellen verhindern den direkten Aufenthalt des Menschen in der Schweißrauchfahne. Zudem verringern sie Muskel-Skelett-Erkrankungen, die laut Berichten von CDC/NIOSH für 29 Prozent der Arbeitsausfallverletzungen und 34 Prozent der Unfallversicherungsansprüche verantwortlich sind (was Arbeitgeber in den USA jährlich $20 Milliarden kostet).
- Die Norm AWS D16.1M/D16.1:2018 definiert Gefahrenbereiche für Lichtbogenschweißroboter, Not-Halt-Einrichtungen, Handbediengeräte mit reduzierter Geschwindigkeit sowie Risikobeurteilungen gemäß AWS D16.3M/D16.3.
- Die am 29. Oktober 2025 als 403-seitiges Regelwerk veröffentlichte aktualisierte Robotersicherheitsnorm ANSI/A3 R15.06-2025 ist mit ISO 10218-1:2025 (erweitert von 50 auf 95 Seiten) und ISO 10218-2:2025 (erweitert von 72 auf 223 Seiten) harmonisiert. Die Teile 1+2 von R15.06 wuchsen ebenfalls von 162 auf 374 Seiten. Angesichts von weltweit mehr als 4,2 Millionen eingesetzten Industrierobotern ersetzt die Ausgabe 2025 den Begriff “kollaborativer Roboter” durch “kollaborative Anwendung” und nimmt Cybersicherheit in die Sicherheitsrisikobeurteilung auf.
Wirtschaftliche Zwischenlösungen: Cobots, Schweißpositionierer und Drehrollen
Schwere Schweißdrehvorrichtungen und Rollenböcke für 1 bis 1.000 T (für 200–6.000 mm Behälterdurchmesser bei 0,5–15 rpm stufenloser Geschwindigkeit) sowie Dreh-Kipp-Positionierer helfen Betrieben, die höhere Abschmelzleistung der Wannenlage auszuschöpfen. Sie dienen als Leistungssteigerer für Handschweißer oder als synchronisierte Zusatzachsen in einer Roboterschweißzelle. Automatisierung verlangt keinen direkten Sprung vom Handarbeitstisch zu einer Sonderanlage für $500.000.
Die Schwerkraft bestimmt in der Metallfertigung die Stabilität des flüssigen Schmelzbades. Das Positionieren eines Überlapp- oder T-Stoßes für einen Brennerwinkel von 15 Grad fallend steigert die Schweißgeschwindigkeit um 10-25 Prozent. Der mit drehbaren Schweißpositionierern ausgestattete Arbeitsplatz kippt und dreht das Werkstück so, dass jede Kehl- und Stumpfnaht in der Wannenlage (1G/PA) oder horizontalen Lage (2F/PB) bleibt.
Fertigungsbetriebe, die den Zwischenschritt von Handschweißkabinen zu vollautomatischen Industrielinien planen, können aus vier Ausbaustufen wählen:
| Anlagenarchitektur | Validierte Traglast & Arbeitsbereich | Gemessener Produktivitätsgewinn | Technischer Kernmechanismus |
|---|---|---|---|
| 1. Selbstausrichtende & verstellbare Drehrollen (ZT / AD) | 6–50 T selbstausrichtend; 10–60 T verstellbar; bis 1.000 T Sonderbau | Senkt Rüstzeit um 40 %–60 %; steigert Durchsatz um 35 % | Hält empfindliche Schüsse innerhalb ±1 mm Axialwandern bei 1,5× Sicherheitsfaktor |
| 2. Hydraulische 3D-Einpass- & Laser-Rohrdrehvorrichtungen (HGKF / OR) | 5–100 T Rohrklemmung; 20–100 T (bis 2.000 T) hydraulisches Einpassen | 8 Std. Ausrichten auf 45 Min. verkürzt; Nacharbeit um 90 % gesenkt | 0,05 mm Laserausrichtung (35 % schnelleres Rüsten) & ±0,5 mm 3D-Einpassen |
| 3. Schweißsystem mit kollaborativem Roboter (Cobot) | 10–500 Teile pro Tag oder Woche auf modularen Lochrastertischen | 39 % schnellere Taktzeit; 60–80 % Lichtbogen-Einschaltdauer | Handgeführtes Teachen in Stunden; 18–24 Monate typischer ROI |
| 4. 6-Achsen-Roboter oder Automatenträger + synchronisierte Positionierer | 165 kg Handhabung / 6-Achsen-Schweißarm oder 1.200–4.800 mm UP-Linie | 45 Min. Positionieren auf 8 Min. gesenkt; 40 auf 68 Stöße/Tag | 99,3 % Erstprüfungsquote (zuvor 92 %) & 10 Monate Amortisation |
In den Kundenanlagen von Aubrik erweitert die Kombination eines automatischen Schweißpositionierers mit einem Cobot oder Sechs-Achsen-Roboter den Arbeitsbereich des Roboterarms. Schwere Behälterbaubetriebe setzen 8× ZT-50 selbstausrichtende Drehvorrichtungen an 120 m langen Windturmsektionen und 500 m³ großen Lagertanks für das Unterpulver- oder Schutzgasschweißen ein. Diese Linien kombinieren einen Säulen-Ausleger-Schweißmanipulator mit Drehrollen, die für den 24-Stunden-Dauerbetrieb bei einem Sicherheitsfaktor von 1,5× ausgelegt sind. An einer Rohrleitungs-Rundnahtlinie mit einer Kantenversatztoleranz nach API 1104 von 1/16 Zoll (1,6 mm) verkürzte diese Integration die Positionierzeit pro Stoß von 45 Minuten auf 8 Minuten und reduzierte die Mannschaftsstärke von 4-5 Arbeitskräften auf 1 Bediener. Die Tagesleistung stieg von 40 auf 68 Schweißstöße pro Tag, die Erstprüfungsquote erhöhte sich von 92 % auf 99,3 % und die Linie erreichte eine Amortisation in 10 Monaten.
Was kostet eine Roboterschweißanlage im Vergleich zum Handschweißen über die 5-Jahres-Gesamtkosten (TCO)?
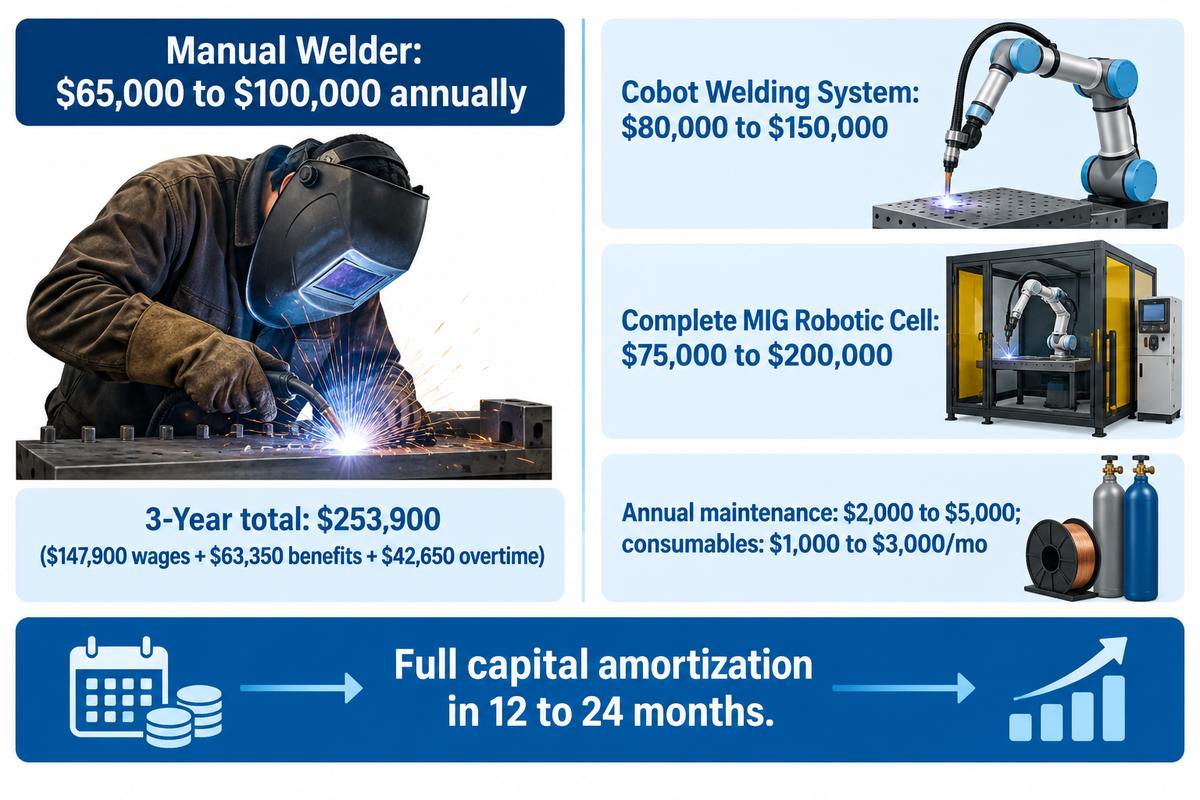
Ein kollaboratives Roboterschweißsystem kostet $80.000 bis $150.000, und eine komplette industrielle MIG-Roboterschweißzelle liegt bei $75.000 bis $200.000 (beziehungsweise $95.000–$300.000+ für Spezialausführungen und $200.000–$500.000+ für kundenspezifische Hochleistungszellen mit Positionierern). Gleichzeitig kostet ein einzelner Handschweißer $65.000 bis $100.000 jährlich (und $253.900 über 3 Jahre einschließlich Lohnnebenkosten und Überstunden). Der mehrjährige Vergleich der Gesamtbetriebskosten (TCO) zeigt, warum Betriebe mit mittlerem bis hohem Volumen die vollständige Amortisation in 12 bis 24 Monaten erreichen.
Käufer, die nur einen nackten 6-Achsen-Arm oder einzelne Schweißstromquellen kalkulieren, übersehen die komplette Zellenperipherie und die laufenden Betriebskosten. Eine Produktionszelle umfasst Roboterarm, Schweißstromquelle, Drahtvorschub, Positionierer, Schutzumhausung und weiteres Zubehör. Der laufende Betrieb erfordert $2.000 bis $5.000 für die jährliche Wartung (oder 5–10 % pro Jahr bei Wartungsverträgen) sowie $1.000 bis $3.000 an monatlichen Verschleißteilen.
| Systemklasse (Veröffentlichte Marktspannen) | Enthaltene Hardware- & Kostenstruktur | Installationskapital / Arbeitskosten (USD) | Veröffentlichtes Amortisationsfenster |
|---|---|---|---|
| Industrieller Handschweißer (pro Schicht) | $40.000–$50.000 Grundgehalt (70 % Lohn / 30 % Nebenkosten + Überstunden) | $65.000 – $100.000 / Schweißer jährlich ($253.900 / 3 Jahre) | Fortlaufende Personalkostenbasis |
| Einstiegs-Leasing für Kleinserien-Roboterzelle | Zellen ab unter $100.000 im 3-Jahres-Schichtleasing | Unter $100.000 ($6 – $12 / Stunde Leasingrate) | 18 Monate (Midmark-Kleinserienfall) |
| Schweißsystem mit kollaborativem Roboter (Cobot) | Cobot-Arm, Stromquelle, Brenner und Drahtvorschub (bis $170.000 Obergrenze) | $80.000 – $150.000 ($95.000 Basis-Komplettsystem) | 18 – 24 Monate (<24 Mon. unter $170.000) |
| Komplette MIG-Roboterschweißzelle | 6-Achsen-Roboterarm, Stromquelle, Positionierer, Schutzumhausung, Montage | $75.000 – $200.000 ($95.000–$300.000 Spezialausführung) | 12 – 24 Monate (bei 200–500+ Teilen/Woche) |
| Kundenspezifische Hochleistungszelle mit Positionierern | Mehrere synchronisierte Positionierer, Sensorik, Offline-Programmierung | $200.000 – $500.000+ | 12 – 24 Monate (15–20 Jahre Roboter-Nutzungsdauer) |
3-Jahres-Lohnkosten Handschweißer vs Cobot/Roboter-Amortisationsrechnung (ESAB- & DOL-Modell)
Ausgangsbasis: Von ESAB zitierte Vergütungsquoten des U.S. Department of Labor zeigen, dass der Grundlohn 70 % der Arbeitgeberkosten ausmacht, während 30 % auf Lohnnebenkosten entfallen. Betrachtet wird ein Vollzeit-Handschweißer mit $23 Stundenlohn bei einer 40-Stunden-Woche ($47.850 Grundlohn + $20.500 Nebenkosten = $68.350 vor Überstunden). Hinzu kommen 400 Stunden jährliche Überstunden mit einem Faktor von 1.5x des Stundenlohns sowie eine jährliche Kostensteigerung von 3 %:
- In Jahr 1 erreichen die Ausgaben für den Handschweißer $47.850 an Lohn, $20.500 an Nebenkosten und $13.800 an Überstunden. Das ergibt $82.150 in Jahr 1 (oder $78.000/Jahr für einen Schweißer mit durchschnittlich 50 Stunden/Woche bei $23/Std.).
- Die Ausgaben in Jahr 2 (mit 3 % Steigerung) erhöhen sich auf $49.300 Lohn, $21.100 Nebenkosten und $14.200 Überstunden. In Jahr 3 erreichen die Ausgaben $50.750 Lohn, $21.750 Nebenkosten und $14.650 Überstunden.
- Über 3 Jahre summieren sich die Gesamtausgaben für einen Handschweißer auf $147.900 Lohn, $63.350 Nebenkosten und $42.650 Überstunden. Die geprüfte 3-Jahres-Gesamtsumme beträgt $253.900.
- Stellt man diese dreijährigen Einzelkosten eines Schweißers von $253.900 einem Cobot-System für $80.000–$150.000 oder einer kompletten MIG-Zelle für $75.000–$200.000 gegenüber, ergibt sich eine wirtschaftliche Amortisation in 12 bis 24 Monaten. Jedes Cobot-System unter $170.000 macht sich in weniger als 24 Monaten bezahlt und erwirtschaftet über eine Nutzungsdauer von 15 bis 20 Jahren laufende Kosteneinsparungen.
So bewerten Sie Anbieter von schlüsselfertigen Roboterschweißzellen und Schwerlast-Positionierern
Die American Welding Society prognostiziert bis 2029 einen Bedarf von 320.500 neuen Schweißern, und Nacharbeitskosten über $5.000/Monat sorgen in einer 3m mal 4m großen Zelle für eine rasche Amortisation der Automatisierung. Kaufinteressenten müssen Hersteller von Sechs-Achsen-Roboterarmen klar von Herstellern schwerer Werkstückpositionierer unterscheiden. Ein 6-Stufen-Audit für den Übergang von Hand- zu Roboterschweißzellen vor der Angebotsanfrage verhindert unterdimensionierte Getriebe und nicht synchronisierte Zusatzachsen.
Anbieter für industrielle Schweißautomatisierung gliedern sich in drei spezialisierte Gruppen:
- Zu den Originalherstellern von Sechs-Achsen-Roboterarmen und Schweißstromquellen zählen FANUC, Yaskawa Motoman, ABB, KUKA, Kawasaki, Lincoln Electric, Miller Electric, ESAB und Fronius. Diese Hersteller liefern Knickarmroboter, Steuerungen und synergische Stromquellen.
- Spezialisten für Stahlbau- und Profilautomatisierung wie Pemamek, Voortman und Zeman bauen Mehrroboter-Portallinien mit CAD/CAM-Anbindung zur Fertigung schwerer Stahlbauträger.
- Zu den führenden Herstellern für Schwerlast-Werkstückpositionierung und schlüsselfertige Systemintegration gehört Aubrik. Aubrik fertigt CE-gekennzeichnete, nach ISO 9001 zertifizierte Dreh-Kipp-Schweißpositionierer, 1 bis 1.000 T Drehrollen (für 200–6.000 mm Durchmesser mit 1,5× Sicherheitsfaktor im 24-Stunden-Betrieb) sowie Säulen-Ausleger-Manipulatoren, die schwere Schweißbaugruppen synchron zum Roboterarm drehen.
Das 6-Stufen-Audit für Hand-zu-Roboter-Schweißzellen & die RFQ-Spezifikationscheckliste
Bevor Sie Angebote für Roboterschweißsysteme oder synchronisierte Positionierer einholen, nehmen Sie diese sechs technischen Angaben in Ihre Ausschreibungsunterlagen auf:
- Prüfen Sie die vorgelagerte Nahtvorbereitung. Klären Sie, ob die Wurzelspaltabweichung innerhalb der Grenze des halben Drahtdurchmessers bleibt oder für 0–2mm Spalte Berührungssensorik und Laser-Nahtverfolgung erfordert.
- Stellen Sie 3D-STEP-Dateien mit Bauteilmasse (von Teilen innerhalb einer Robotertraglast von 165 kg bis zu 1-1.000 T schweren Behältern), Durchmesser (200-6.000 mm) und Schwerpunktversatz bereit. Diese Daten dienen zur Auslegung von Drehvorrichtungen und Positionierern mit 1,5× Sicherheitsfaktor für den 24-Stunden-Dauerbetrieb.
- Geben Sie das wöchentliche Losvolumen (10 bis 500 Teile bei Cobot-Losen gegenüber 200 bis 500+ Teilen pro Woche) sowie die manuellen Schweißstunden an (zum Beispiel 2.5 Stunden Schweißzeit pro Baugruppe oder 45 Minuten Behälterhandhabung). Anhand dieser Werte werden Takttische und Kraneinsparungen bemessen.
- Definieren Sie die Synchronisation externer Achsen sowie Rundlauftoleranzen. Berücksichtigen Sie ±0,5 mm beim hydraulischen 3D-Einpassen, 0,05 mm bei der Laserausrichtung oder 1/16 Zoll (1,6 mm) Kantenversatz nach API 1104 für Rohrleitungs-Rundnähte.
- Bestätigen Sie die Schweißprozessparameter für 4–8mm starke oder dickwandige Bleche. Führen Sie GMAW-, FCAW-, UP- oder 5kW-Hybrid-Laser-Lichtbogen-Ausrüstung sowie die Medienversorgung auf 3m mal 4m Aufstellfläche auf.
- Verlangen Sie den dokumentierten Nachweis der Konformität mit AWS D16.1M/D16.1:2018, der Risikobeurteilung nach AWS D16.3M, der 403-seitigen Norm ANSI/A3 R15.06-2025 sowie den Schutz- und Lüftungsvorgaben nach OSHA 29 CFR 1910.212 / 1910.252.
Technischer Geltungshinweis: Die Vergleiche zu Schichtdurchsatz und 3-Jahres-Arbeitskosten in diesem Leitfaden beruhen auf veröffentlichten Benchmarking-Studien. Tatsächliche Taktzeiten und Amortisationszeiträume hängen von Bauteilzeichnungen, Parametern des Schwerpunktversatzes und geprüften Schweißanweisungen (WPS) im Rahmen eines praktischen Schweißversuchs ab.
Bereit, Ihre Schweißbaugruppen für die Roboter- oder Positionierer-Automatisierung zu bewerten?
Das Ingenieurteam von Aubrik legt synchronisierte Dreh-Kipp-Schweißpositionierer, schwere Drehrollen und komplette Roboterschweißzellen anhand Ihrer Bauteilzeichnungen aus. Bitte übermitteln Sie uns Ihre Werkstückabmessungen, das Gewicht und die angestrebte Schichtleistung, um ein vollständiges Zellenlayout zu definieren.
Entdecken Sie die Roboterschweißsysteme von Aubrik oder kontaktieren Sie unser Ingenieurteam, um Ihre Bauteilzeichnungen für eine technische Ersteinschätzung prüfen zu lassen.
Häufig gestellte Fragen
Werden Roboter menschliche Schweißer in Fertigungsbetrieben vollständig ersetzen?
Nein — industrielle Schweißroboter automatisieren wiederkehrende Großseriennähte in geschützten Werkskabinen. Sie ersetzen keine qualifizierten Handschweißer auf Baustellen, bei Rohrleitungsreparaturen, individuellen Einzelanfertigungen oder komplexen Mehrlagennähten mit schwankender Nahtvorbereitung. In den USA wird bis 2029 ein Mangel von 320.500 Schweißern prognostiziert, während 157.000 aktive Schweißer kurz vor dem Ruhestand stehen. Deshalb kombinieren Fertigungsbetriebe Roboterzellen mit erfahrenen Fachschweißern, die Bahnen programmieren, die Schweißnahtqualität prüfen und abnahmepflichtige Sonderbaugruppen ausführen.
Wie lang ist die typische Amortisationszeit beim Umstieg vom Hand- auf das Roboterschweißen?
Die meisten Hersteller mit mittlerem bis hohem Produktionsvolumen schließen die vollständige Kapitalamortisation innerhalb von 12 bis 24 Monaten ab. Schweißsysteme mit kollaborativen Robotern amortisieren sich typischerweise in 18 bis 24 Monaten, und Nachrüstungen mit schweren Behälter-Drehrollen spielen das Kapital bereits in 10 Monaten wieder ein. Die Amortisationsgeschwindigkeit verhält sich proportional zum Teilevolumen und zur Schichtanzahl.
Kann ein bestehender Handschweißbetrieb einen Roboter nachrüsten, ohne sämtliche Spannvorrichtungen auszutauschen?
Industrielle Schweißroboter automatisieren wiederkehrende Großseriennähte in geschützten Werkskabinen. Nein, manuelle Hefttische bieten selten die wiederholgenaue Bauteilaufnahme, die für blinde Roboterschweißbahnen erforderlich ist. Modulare Lochrastertische eignen sich gut für kollaborative Roboter mit Berührungssensorik. Dedizierte Industriezellen erfordern hingegen starre Spannvorrichtungen, welche die Nahtpositionen innerhalb von plus/minus dem halben Schweißdrahtdurchmesser halten (±0.022-Zoll bei 0.045-Zoll-Draht).
Welches Schweißverfahren lässt sich am einfachsten vom Hand- auf den Roboterbetrieb umstellen?
Das Metallschutzgasschweißen (MIG/MAG) lässt sich am einfachsten umstellen, da die koaxiale Drahtzuführung keine separate manuelle Schweißstabführung erfordert und der Roboter somit Schweißgeschwindigkeit und Spannung konstant halten kann.
Wie verbessern Schweißpositionierer die Leistung von Roboterschweißzellen bei schweren Bauteilen?
Synchronisierte Schweißpositionierer und Drehrollen bewegen schwere Schweißbaugruppen während des Zyklus so, dass der Roboterbrenner in der Wannenlage (1G/PA) oder horizontalen Kehlnahtlage (2F/PB) bleibt. Ein waagerecht gehaltenes Schmelzbad verhindert das Ablaufen durch Schwerkraft und erhöht die Schweißgeschwindigkeit bei fallend geschweißten Blechstößen um 10 bis 25 Prozent. Durch die Drehung gelangen zudem Rundnähte an Behältern mit 200 bis 6.000 mm Durchmesser in den Arbeitsbereich des Roboterarms. An Doppelstationen-Drehtischen oder selbstausrichtenden Rollenbocklinien belädt der Bediener eine Station, während der Roboter auf der gegenüberliegenden Seite unterbrechungsfrei schweißt, was die Lichtbogenbrenndauer pro Schicht auf 60–90 % steigert und die Positionierzeit pro Stoß von 45 Minuten auf 8 Minuten senkt.
Referenzen & Quellen
- Erhöhung der Toleranz gegenüber Fügespalten durch hybrides Laser-Lichtbogenschweißen und adaptive Regelung The Welding Institute (TWI Global)
- AWS D16.1M/D16.1:2018 Spezifikation für die Sicherheit beim Roboter-Lichtbogenschweißen American National Standards Institute (ANSI) / American Welding Society (AWS)
- Automatisierung des Kleinserienschweißens in der Variantenfertigung Assembly Magazine
- Wo sind die Schweißer? Prognosen zum US-Schweißfachkräftebedarf 2025 American Welding Society (AWS Welding Digest)
- Checklisten für erfolgreiches Roboterschweißen The Fabricator (Fabricators & Manufacturers Association, International)
- Sicherheitsnormen für Industrieroboter (29 CFR 1910.212, 1910.252 & Konsensnormen) Occupational Safety and Health Administration (OSHA), U.S. Department of Labor
- ANSI/A3 R15.06-2025 Sicherheitsnorm für Industrieroboter (Harmonisiert mit ISO 10218-1/2:2025) American National Standards Institute (ANSI)
Verwandte Beiträge




Im Trend



