
Nehmen Sie Kontakt mit der Aubrik Company auf

(Aktualisiert im November 2026)
Technische Kurzdaten: Automatische Schweißpositionierer
- Die Standard-Traglastabstufung reicht von 50 kg Tischdrehtischen bis zu 2.000 kg Standgeräten und umfasst kundenspezifische Reitstocksysteme bis 50 Tonnen.
- Die stufenlose Drehzahl deckt 0,03–30 U/min bei Dreheinheiten der RW-Serie und 0,08–5 U/min bei Drehtischen der BY-Serie ab.
- Der Tischkippbereich erreicht 0 bis 90 Grad (motorisiert) bei BY-1000/BY-2000 und 0 bis 135 Grad bei Einheiten der RW-Serie.
- Spindel- und Positioniergenauigkeit liegen innerhalb von 0,02 mm Planscheiben-Rundlaufabweichung und einer geschlossenen Servo-Wiederholgenauigkeit von ±0,05 mm.
- Die Auslegung für den Normalbetrieb wendet bis 15 Tonnen einen 1.5x Drehmoment-Sicherheitsfaktor in Verbindung mit der Zellensicherheit nach AWS D16.1M/D16.1:2018 an.
Ein automatischer Schweißpositionierer spannt eine Metallbaugruppe auf ein motorisiertes Spannfutter oder eine Planscheibe. Er dreht das Bauteil, sodass der Schweißer oder Roboter in der flachen 1G- oder 1F-Position arbeitet. Ingenieure, die sich mit Schweißpositionierern befassen, müssen außermittige Vorrichtungen berücksichtigen. Biegemomente verringern die sichere Traglast, sobald die Tischneigung auf 90 Grad eingestellt wird.
Gemäß dem veröffentlichten technischen Leitfaden für Schweißpositionierer von Aubrik sinkt die sichere Kapazität in Seitenlage auf etwa die Hälfte, selbst wenn ein Positionierer horizontal für 5.000 Pfund ausgelegt ist. Die nutzbare Kapazität nimmt weiter ab, wenn die Schwerpunkthöhe steigt. Diese Derating-Kurve erklärt, warum für die Wahl des richtigen Schweißpositionierers zunächst ein Sicherheitsfaktor von 1.5 bis 2.0 auf Ihr exzentrisches Lastdiagramm angewendet werden muss.
Direkte technische Antwort: Ein automatischer Schweißpositionierer ist eine programmierbare Werkstückspannmaschine (50 kg bis 50 Tonnen), die Bauteile mit 0,03–30 U/min dreht und um 0–135° kippt. Er hält den Spindelrundlauf unter 0,02 mm und erfordert bei exzentrischen Lasten einen 1.5x Drehmoment-Sicherheitsfaktor.
Wichtigste technische Erkenntnisse (TL;DR)
- Das Kippen eines für 5.000 lb ausgelegten Positionierers auf die Seite halbiert die nutzbare Kapazität nahezu. Ein zusätzlicher Schwerpunktüberhang erfordert einen Sicherheitsfaktor von 1.5 bis 2.0 in den exzentrischen Lastdiagrammen.
- Addieren Sie das Vorrichtungsgewicht immer zum Werkstückgewicht: Eine 4.000 kg schwere Schweißkonstruktion auf einer 600 kg schweren Vorrichtung erzeugt eine Gesamtbetriebslast von 4.600 kg.
- WIG-Wurzel- und Decklagen erfordern eine Drehzahl von 0,3–0,5 U/min; VFD-Antriebe von Aubrik regeln bis auf 0.03 U/min herunter, während einfache Geräte nahe 2 U/min ins Stocken geraten.
- Robotergestützte Schweißpositionierer, die mit Cobots integriert sind, müssen die am 29 Oktober 2025 veröffentlichte, 403 Seiten umfassende Sicherheitsnorm ANSI/A3 R15.06-2025 erfüllen.
Was ist ein automatischer Schweißpositionierer und wie unterscheidet er sich von manuellen Drehtischen und Rohrdrehvorrichtungen?
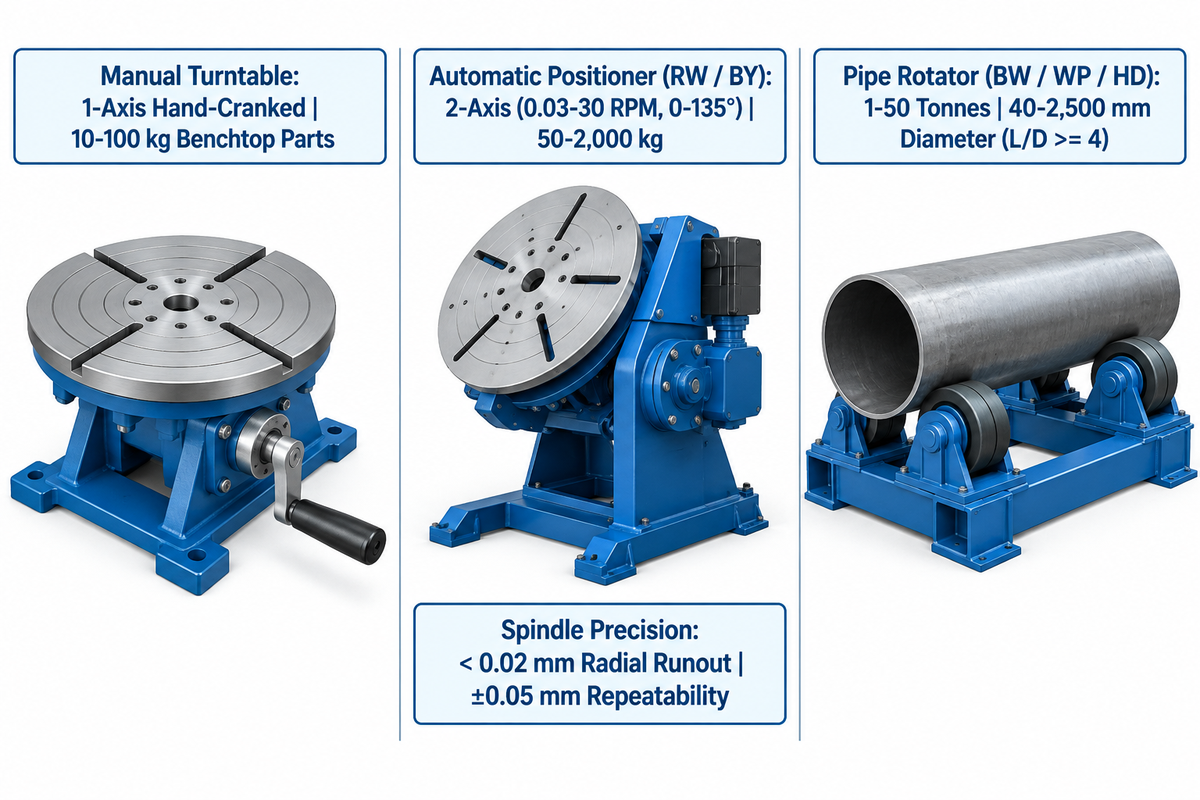
Ein automatischer Schweißpositionierer ist eine motorisierte Werkstückspannmaschine, die eine Schweißbaugruppe über eine Planscheibe mit T-Nuten oder ein 3-Backen-Futter spannt. Im Gegensatz zu Handdrehtischen oder Reibrollen-Rohrdrehvorrichtungen regelt er Oberflächengeschwindigkeit und Winkel exakt.
50 kg–50 tGesamte Positionierer-Abstufung von Aubrik
0,03–30 U/minstufenlose Drehzahl der RW-Serie
< 0,02 mmPlanscheiben-Rundlaufabweichung der BY-Serie
In der Metallverarbeitung ergeben sich die Hauptvorteile von Schweißpositionierern daraus, steigende Nähte durch das Schweißen in Wannenlage zu ersetzen. Dieser Wechsel hilft Betrieben, die Schweißnahtqualität und Gleichmäßigkeit zu verbessern und gleichzeitig die Abschmelzleistung zu steigern. Laut Fertigungsstudien der AWS verringert die automatisierte Positionierung die Ermüdung des Bedieners bei wiederkehrenden Schweißarbeiten. Stattdessen nutzt die Maschine ihre Dreh- und Kippfunktionen, um die Schweißfuge in Sekunden neu auszurichten.
Viele Schweißbetriebe verwechseln manuelle Drehtische, automatische Kipp-Dreh-Positionierer und Rollenböcke für Rohre. Ein manueller Drehtisch wird von Hand weitergeschaltet und führt häufig zu Geschwindigkeitsschwankungen sowie Bindefehlern. Ein motorisierter Dreh-Schweißpositionierer verfügt dagegen über einen Frequenzumrichter oder Servomotor, der die gewünschte Lichtbogenlänge konstant hält. Ein solcher Drehantrieb arbeitet als präziser Drehtisch, um das Werkstück entlang einer programmierten Bahn zu rotieren. Jeder Umlaufschweißdurchgang bleibt auf eine konstante Lichtbogenlänge fixiert, um hochwertige Schweißnähte zu erzeugen.
Rohrschweiß-Drehvorrichtungen (Rollenböcke) lösen eine andere geometrische Aufgabe. Rollenböcke nutzen Polyurethan- oder Stahlrollen, um zylindrische Schüsse mit 40 bis 2.500 mm Durchmesser aufzunehmen. Sie tragen Behältermassen von 1 bis 50 Tonnen, ohne den Tank zu kippen. Wenn das Verhältnis von Länge zu Durchmesser eines Behälters 4 oder mehr beträgt, verteilt sich das Gewicht auf eine größere Fläche, sodass eine Rollenauflage besser geeignet ist als eine Planscheibe. Fertigungsbetriebe, die diese beiden Geräteklassen vergleichen, können das interaktive Auswahlwerkzeug Rollenbock vs. Positionierer von Aubrik nutzen, um ihre Bauteilgeometrie abzugleichen.
Wenn ein automatisches Schweißsystem innerhalb einer mechanisierten Zelle arbeitet, muss es die Sicherheitsanforderungen für das Roboter-Lichtbogenschweißen nach AWS D16.1M/D16.1:2018 erfüllen. Diese decken die Bereichsabsicherung, Not-Halt-Steuerungen und die Gefährdungsbeurteilung für die angetriebene Werkstückdrehung ab.
| Parameter | Manueller Schweißdrehtisch | Automatischer Kipp-Dreh-Positionierer (Aubrik RW / BY) | Rohrschweiß-Drehvorrichtung (Aubrik BW / WP / HD) |
|---|---|---|---|
| Bewegungsachsen & Antrieb | 1-achsig mit Handkurbel oder einfachem Fußschalter | 2-achsige motorisierte Drehung (0,03–30 U/min) und Neigung (0–135°) | 1-achsige stufenlose VFD-Reibrollendrehung |
| Nenntraglastbereich | 10–100 kg für leichte Tischbauteile | 50–2.000 kg Standard (kundenspezifisch bis 50 Tonnen) | 1–50 Tonnen (Rohrdurchmesser 40–2.500 mm) |
| Spindelrundlauf / Wiederholgenauigkeit | Unkontrollierte manuelle Weiterschaltung | < 0,02 mm Radialrundlauf; ±0,05 mm Wiederholgenauigkeit (RW-Serie) | Nicht zutreffend (Auflagerollen-Reibantrieb) |
| Primäre Werkstückgeometrie | Kleine Flachflansche und geheftete Fittings | Exzentrische Rohrbögen, Ventilgehäuse, Rohrspools und Strukturrahmen | Lange zylindrische Schüsse und Tanks mit L/D-Verhältnis von 4 oder höher |
Wie bestimmen Schwerpunktüberhang, Exzentrizität und Drehmomentgleichungen die Auslegung eines Positionierers?
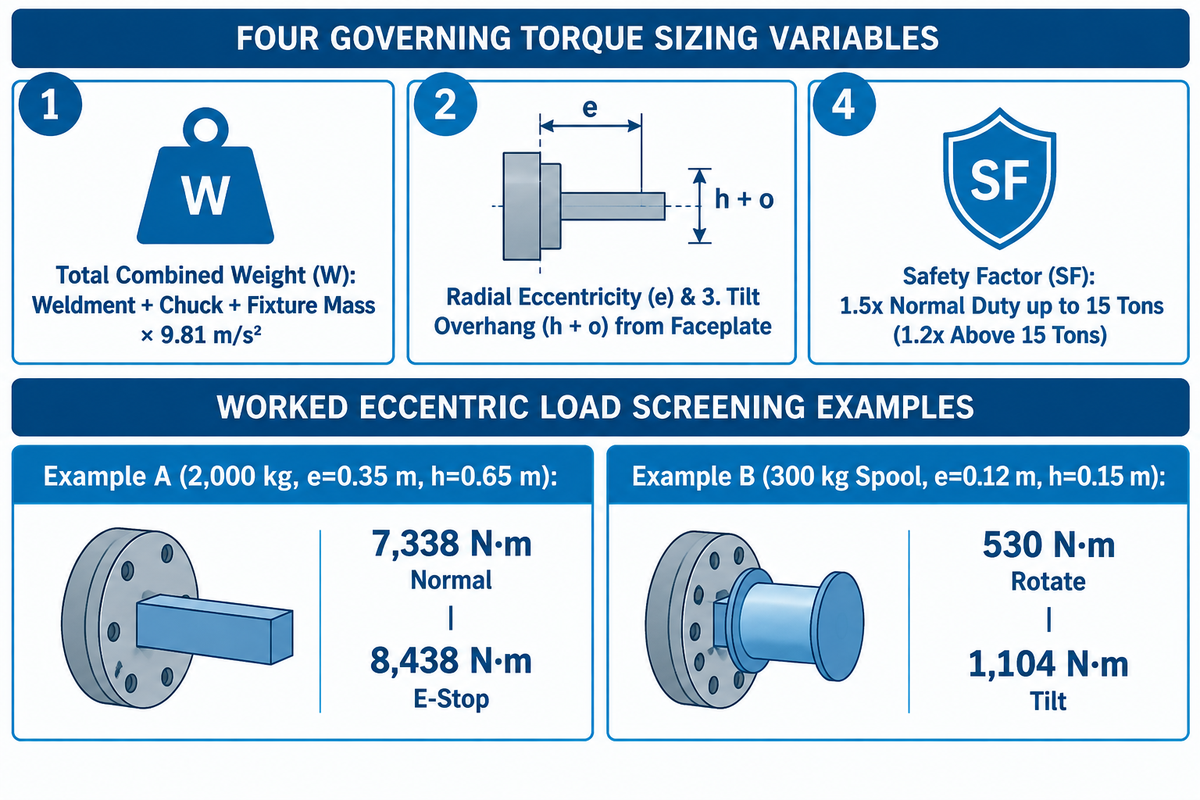
Das erforderliche Drehmoment für den Schweißpositionierer wird durch die Exzentrizität sowie den Überhang bzw. Schwerpunkt vor der Aufspannfläche bestimmt. Es wird über Dreh- und Kippdrehmomentgleichungen ausgedrückt. Für höhere Traglasten gibt Cyclotron Positioners einen Sicherheitsfaktor von 1.5x für das Drehmoment bis 15 Tonnen und von 1.2x für Kapazitäten über 15 Tonnen vor.
Die Nenntraglastangaben auf dem Typenschild gelten nur bei horizontalem Tisch auf null Grad mit zentrierter Last, weshalb exzentrische Vorrichtungen und eine 90-Grad-Neigung eine Lastminderung über Dreh- und Überhangmomentgleichungen erfordern. Wie in der technischen Analyse zur Auswahl von Schweißpositionierern in The Fabricator beschrieben, lassen sich das erforderliche Dreh- und Kippdrehmoment bestimmen, indem der maximale Überhang und der Schwerpunktabstand zur Planscheibe des Schweißpositionierers ermittelt werden.
Das Vernachlässigen des Vorrichtungsgewichts ist ein häufiger Auslegungsfehler beim Schweißen und Montieren. Cyclotron Positioners nennt ein klares Beispiel für eine 4.000 kg schwere Schweißkonstruktion. Wer eine nominelle Vier-Tonnen-Einheit wählt, ignoriert 600 kg Vorrichtungsgewicht und erhöht die tatsächliche Last auf 4.600 kg.
4-Variablen-Rechner für Positioniererdrehmoment & Schwerpunkt-Derating
Der 4-Variablen-Rechner für Positioniererdrehmoment & Schwerpunkt-Derating berechnet das erforderliche Antriebsmoment anhand von Gesamtmasse, radialer Exzentrizität, Planscheibenüberhang und Sicherheitsfaktor.
Um Getriebeschäden beim Kippen in die vertikale Lage zu vermeiden, berücksichtigen Ingenieure die folgenden 4 Variablen:
- Die gesamte kombinierte Gewichtskraft (W) entspricht der Schweißteilmasse plus den Massen von Spannfutter und Vorrichtung, multipliziert mit der Fallbeschleunigung (9,81 m/s²).
- Die radiale Exzentrizität (e) ist der radiale Abstand von der Spindeldrehachse zum gemeinsamen Schwerpunkt.
- Der gesamte Kippüberhang (h + o) ist der gemeinsame Schwerpunktüberhang (h) plus dem internen Versatz der Maschine vom Drehgelenk zur Planscheibe (o).
- Der Sicherheitsfaktor (SF) beträgt laut Cyclotron Positioners 1.5x für den Normalbetrieb bis 15 Tonnen (1.2x über 15 Tonnen) oder 1.5x, 2.0x in den Lastdiagrammen von Aubrik.
Angenommene Eingabewerte und Auslegungsergebnisse für Rechenbeispiel A (RV-Getriebe 2.000 kg L-Typ-System): Im veröffentlichten L-Typ-Auslegungsmodell von RV Reducer beträgt die Werkstückmasse 1.500 kg und die Vorrichtungsmasse 500 kg. Das ergibt eine Gesamtmasse von 2.000 kg (Gewichtskraft W = 19.620 N bei g = 9,81 m/s²). Der Drehachsenüberhang beträgt h = 0,65 m, die radiale Exzentrizität e = 0,35 m, das Massenträgheitsmoment J liegt bei 450 kg·m², die Drehzahl bei 5 U/min, die normale Beschleunigungszeit bei 0,5 s und die Not-Halt-Verzögerungszeit bei 0,15 s. Mit diesen Eingabewerten von RV Reducer beträgt das horizontale Kippmoment 19.620 N mal 0,35 m (6.867 N·m) und das vertikale Planscheiben-Kippmoment 19.620 N mal 0,65 m (12.753 N·m). Addiert man 471 N·m normales Beschleunigungsmoment (oder 1.571 N·m Not-Halt-Moment) zum Schwerkraftmoment von 6.867 N·m, ergeben sich 7.338 N·m Normaldrehmoment und 8.438 N·m Not-Halt-Drehmoment.
Angenommene Eingabewerte und Auslegungsergebnisse für Rechenbeispiel B (300 kg Rohrspool auf freitragender Planscheibe): Ein 260 kg schwerer exzentrischer Rohrspool sitzt in einem 40 kg schweren 3-Backen-Futter mit einer Gesamtmasse von 300 kg (2.943 N). Die radiale Exzentrizität beträgt e = 0,12 m, der Planscheibenüberhang h = 0,15 m und der interne Drehpunktversatz o = 0,10 m bei 90° Neigung. Das Basis-Drehmoment der Rotation beträgt 2.943 N mal 0,12 m oder 353 N·m (530 N·m bei einem Sicherheitsfaktor von 1.5x). Das Basis-Kippmoment beträgt 2.943 N mal 0,25 m oder 736 N·m (1.104 N·m bei einem Sicherheitsfaktor von 1.5x). Da ein Überhang von 150 mm die Nennleistung eines 300 kg Tischgeräts bei 90° Neigung überschreitet, wählt der Käufer die nächsthöhere Stufe mit einem Positioniertisch Aubrik BY-500 oder BY-1000.
Als Nächstes gleichen Ingenieure die Drehzahl mit der gewünschten Schweißgeschwindigkeit ab. Im Leitfaden für Rohr- und Schlauchpositionierer von The Fabricator multiplizieren Bediener den Rohrdurchmesser mit 3.14, um den Umfang zu ermitteln. Zur Berechnung der Drehzahl in U/min wird die lineare Schweißgeschwindigkeit durch den Umfang geteilt. Aubrik empfiehlt eine Oberflächengeschwindigkeit von 150-400 mm/Minute für das manuelle MIG- oder WIG-Schweißen und bis zu 1.500 mm/Minute für das Unterpulverschweißen (SAW). Automatisierte Zellen legen zudem Drehzahlgrenzen gemäß AWS D16.1M/D16.1:2018 fest.
Wann sollten Sie einen 2-Achsen-Kipp-Dreh-Positionierer gegenüber einem Reitstocksystem oder einem 3-Achsen-Hubsystem wählen?
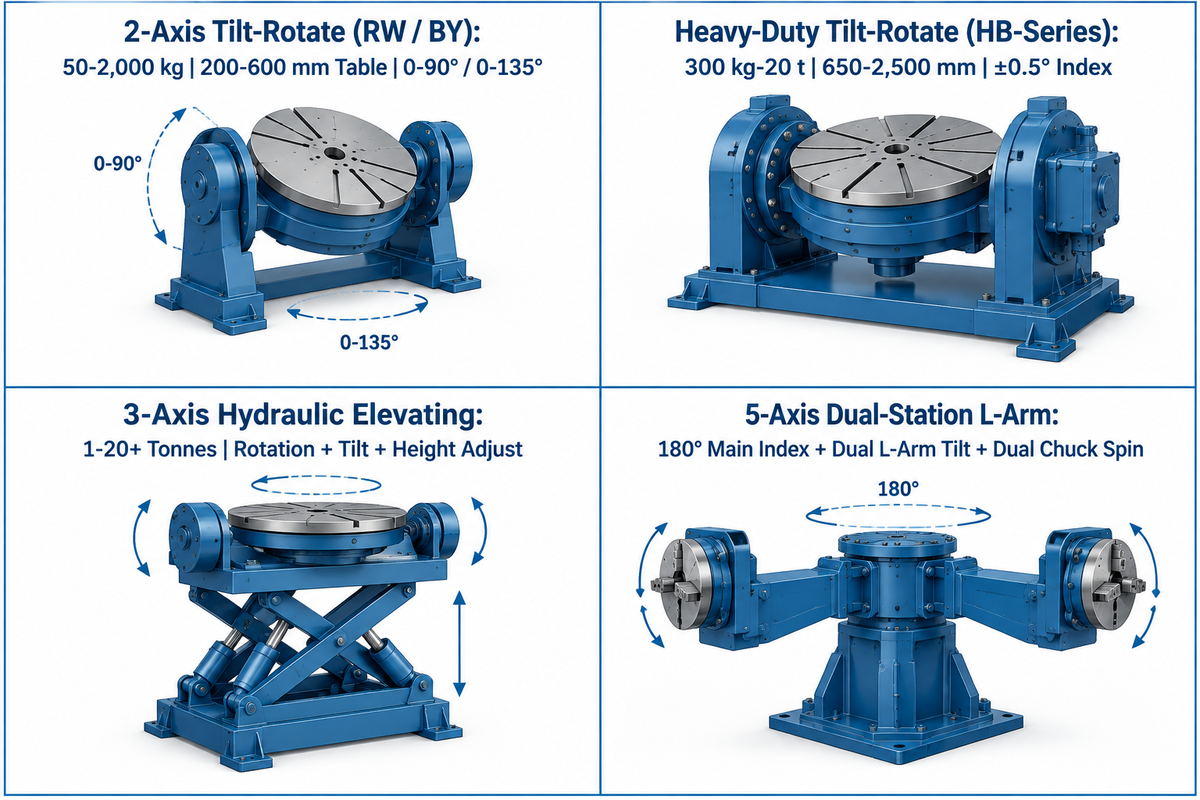
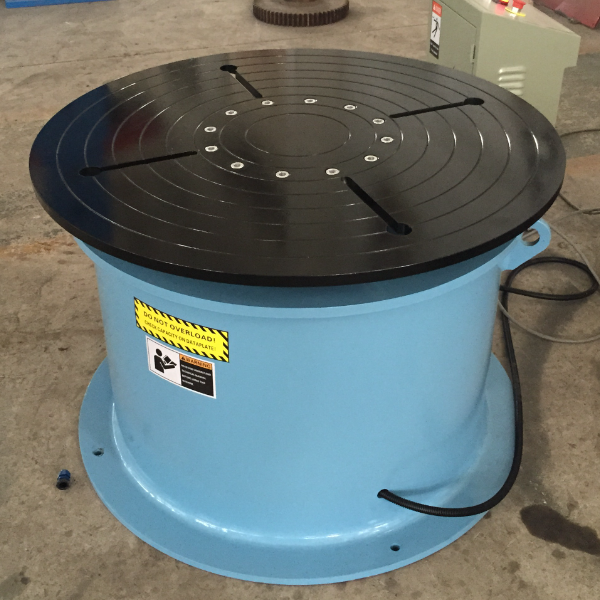
Wählen Sie einen 2-Achsen-Kipp-Dreh-Tischpositionierer, wenn freitragende Schweißbaugruppen einen Schwerpunktüberhang unter 300 mm aufweisen. Wechseln Sie auf ein Zweisäulen-Reitstocksystem, wenn die Bauteillänge 1,8 m überschreitet, oder spezifizieren Sie eine 3-Achsen-Hubeinheit mit Höhenverstellung, wenn große Schwenkradien Bodenfreiheit erfordern.
Industrielle Schweißpositionierer decken durch verschiedene Baugrößen und Konfigurationen spezifische Arbeitsräume ab. Die Abstimmung der Rahmengeometrie auf Ihr Bauteil verhindert Brennerkollisionen und spart Stellfläche. Das Verständnis der verschiedenen Bauarten von Schweißpositionierern hilft Ingenieuren, eine stabile Plattform für vielfältige Schweißaufgaben bereitzustellen.
Bei einem 2-Achsen-Kipp-Dreh-System beanspruchen kompakte Ventile, Flansche und Verteiler die geringste Stellfläche. Lange Lkw-Rahmen und Kranausleger verursachen an einer einzelnen Planscheibe eine übermäßige Freitragbiegung. Ein Reitstocksystem lagert Schweißbaugruppen zwischen zwei synchronisierten Säulen entlang der Horizontalachse. Ingenieure, die übergroße Baugruppen bearbeiten, finden Fundamentregeln in unserem Leitfaden zur Auslegung eines großen Schweißpositionierers für übergroße Strukturbaugruppen.
In der Großserien-Roboterschweißtechnik beseitigen Doppelstationskonstruktionen Ladewartezeiten und steigern die Produktivität. Ein Beispiel für diese Bauweise ist das Gebrauchsmusterpatent CN121339620A (Xuzhou Huaheng Robot System Co. Ltd.), das eine fünfachsige Hohlwellen-Positioniererkonstruktion beschreibt. Sie kombiniert ein Hauptdrehgehäuse, zwei L-förmige Arme, zwei Wendegetriebe und zwei Drehtische. Sobald eine Seite des Wendegetriebes das Schweißen abschließt, dreht der Hauptschwenkantrieb des Positionierers um 180 Grad und wechselt die Station, um den Prozess kontinuierlich zu wiederholen.
| Positionierer-Bauart | Achsen & Bewegung | Traglast & Tischbereich | Optimale Werkstückgeometrie |
|---|---|---|---|
| 2-Achsen-Kipp-Dreh-System (Aubrik RW / BY) | 360° Endlosdrehung + 0–90° oder 0–135° Neigung | 50–2.000 kg; Tisch 200–600 mm | Freitragende Rohrspools, Verteiler und Ventilgehäuse |
| Schwerlast-Kipp-Dreh-System (Aubrik HB-Serie) | 0,05–2 U/min Drehung + 0–90° / 0–120° Neigung; ±0,5° Indexierung | 300 kg–20 t Standard (50 t kundenspezifisch); Tisch 650–2.500 mm | Große und schwere Getriebegehäuse, Turbinenringe und Q355B-Rahmen |
| Hydraulisches 3-Achsen-Hubsystem | Drehung + Neigung + vertikale Tischhöhenverstellung | 1–20+ Tonnen mit variabler Bodenfreiheit | Tiefbauende Schweißbaugruppen mit Bedarf an ergonomischer Tischhöhe |
| 5-Achsen-Doppelstation-L-Arm (CN121339620A) | 180° Hauptstationswechsel + doppelte L-Arm-Neigung + doppelte Futterdrehung | Doppelstations-Roboterzellentraglast | Großserien-Automobilteile und komplexe Schweißunterbaugruppen |
Wie skalieren die Traglastklassen von 50 kg Tischgeräten bis zu 2.000 kg Schwerlast-Kipp-Dreh-Positionierern?
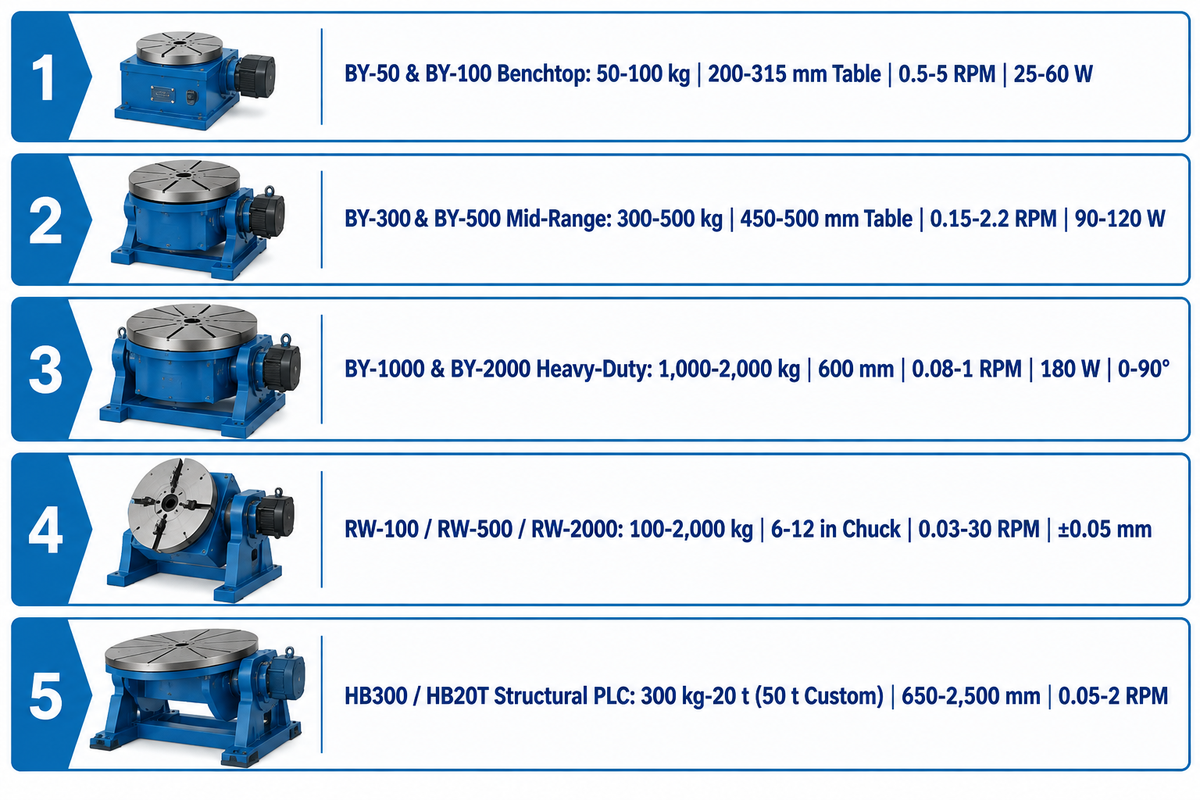
Automatische Schweißpositionierer skalieren über drei Traglaststufen: 50–100 kg Tischdrehtische (25–60 W Motoren, 0,5–5 U/min) und 300–500 kg Mittelklasseeinheiten (90–120 W, 0,15–2,2 U/min) für Rohrspools. Schwere Strukturbaugruppen nutzen 1.000–2.000 kg Standgeräte (180 W, 0,08–1 U/min) mit motorisierter 0–90° Neigung.
Wie The Fabricator anmerkt, bewältigen Tischgeräte typischerweise Traglasten von 50 bis 250 lb (23 bis 113 kg) für kleine Rohrschweißungen und Schlauchbaugruppen. Oberhalb dieser Klasse übernehmen bodenverankerte Rahmen und motorisierte Kippzapfen. Fortune Business Insights berichtet, dass der weltweite Markt für Roboterschweißen im Jahr 2025 bei 8,10 Milliarden USD lag. Er soll von 9,00 Milliarden USD im Jahr 2026 auf 27,90 Milliarden USD bis 2034 bei einer jährlichen Wachstumsrate von 15,20 % ansteigen. Dieses Wachstum treibt die Nachfrage nach 300–2.000 kg Roboterschweißpositionierern an, die nach den Sicherheitsstandards ANSI/A3 R15.06-2025 gebaut sind.
Die Spezifikationstabelle der BY-Serie von Aubrik spiegelt die ab Werk verfügbaren Katalogparameter von Aubrik (50 kg bis 2.000 kg) wider. Andere Erstausrüster legen Motorleistung und Tischdurchmesser in ähnlichen Tonnageklassen abweichend aus. Käufer, die Rahmenzeichnungen prüfen, können industrielle automatische Schweißpositionierer der BY-Serie von 50 kg bis 2.000 kg auf der Website von Aubrik einsehen.
| Modell | Traglaststufe & Klasse | Nenntragfähigkeit | Tischdurchmesser | Drehzahlbereich | Motor- & Kippspezifikation |
|---|---|---|---|---|---|
| BY-50 | Leichte Tischdrehtisch-Klasse | 50 kg | 200 mm | 0,5–5 U/min | 25 W Antrieb; manuelle Neigung; Rundlauf < 0,02 mm |
| BY-100 | Tischdrehtisch-Klasse | 100 kg | 315 mm | 0,5–5 U/min | 60 W Antrieb; Schneckenkippung; Rundlauf < 0,02 mm |
| BY-300 | Mittelklasse für Rohrspools | 300 kg | 450 mm | 0,15–2,2 U/min | 90 W Antrieb; Standkippung; Rundlauf < 0,02 mm |
| BY-500 | Mittelklasse-Standpositionierer | 500 kg | 500 mm | 0,15–2,2 U/min | 120 W Antrieb; Standkippung; Rundlauf < 0,02 mm |
| BY-1000 | Schwerlastklasse mit motorisierter Neigung | 1.000 kg | 600 mm | 0,08–1 U/min | 180 W Antrieb; 0–90° motorisierte Neigung; Rundlauf < 0,02 mm |
| BY-2000 | Schwerlastklasse mit motorisierter Neigung | 2.000 kg | 600 mm | 0,08–1 U/min | 180 W Antrieb; 0–90° motorisierte Neigung; Rundlauf < 0,02 mm |
| RW-100 | Präzisions-Drehfutterklasse | 100 kg | 6–12 Zoll Spannfutter | 0,03–30 U/min | 0–135° Neigung; ±0,05 mm Wiederholgenauigkeit |
| RW-500 | Präzisions-Drehfutterklasse | 500 kg | 6–12 Zoll Spannfutter | 0,03–30 U/min | 0–135° Neigung; ±0,05 mm Wiederholgenauigkeit |
| RW-2000 | Schwere Präzisions-Drehklasse | 2.000 kg | 6–12 Zoll Spannfutter | 0,03–30 U/min | 0–135° Neigung; ±0,05 mm Wiederholgenauigkeit |
| HB300 / HB20T | Industrielle SPS-Strukturklasse | 300 kg–20 t (50 t kundenspezifisch) | 650–2.500 mm | 0,05–2 U/min | 0–90° / 0–120° Neigung; ±0,5° Indexierung; Q355B-Rahmen |
DC-Servo-, Schrittmotor- oder VFD-Schneckenantrieb: Welche Motor- und Getriebearchitektur passt zu Ihrer Schweißtoleranz?
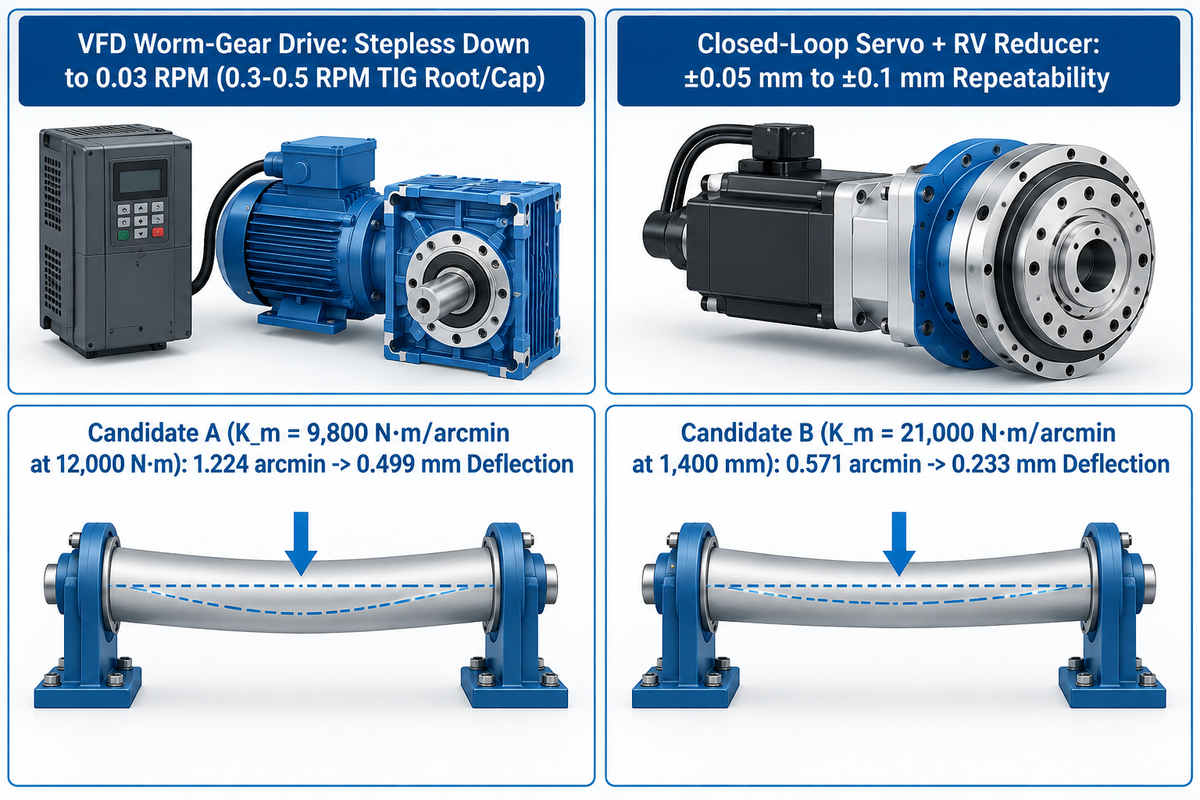
Ein Drehstrommotor mit Schneckengetriebe und selbsthemmender Kupplung ermöglicht durchgehende Rundnähte beim MIG- oder UP-Schweißen. Servoantriebe mit RV-Zykloidgetrieben (Wiederholgenauigkeit von ±0,05 mm bis ±0,1 mm) kommen beim mehrlagigen WIG- und Roboterschweißen zum Einsatz, wo geringes Umkehrspiel und hohe Torsionssteifigkeit gefordert sind.
Ungeregelte VFD-Schneckengetriebe-Positionierer bieten eine kontinuierliche Drehzahlregelung, während die synchronisierte mehrachsige Roboterbahninterpolation geschlossene Servoantriebe sowie spielfreie RV- oder Planetengetriebe erfordert. Bei Rundnähten an Rohren wirkt sich der Gleichlauf bei niedrigen Drehzahlen direkt auf die Schweißqualität aus. Drehpositionierer von Aubrik regeln mit einem stufenlosen VFD-Antrieb bis auf 0.03 U/min herunter. Das liegt deutlich unter den 0,3–0,5 U/min, die für WIG-Wurzel- und Decklagen an großen Rohren benötigt werden. Viele einfache Drehtische erreichen ihre untere Grenze bereits nahe 2 U/min und machen eine präzise Schweißführung unmöglich.
In automatisierten Schweißzellen muss der Antriebsstrang exzentrischen Biegebelastungen standhalten, und die Drehzahl- sowie Sicherheitsüberwachungsschaltkreise müssen AWS D16.1M/D16.1:2018 entsprechen.
Angenommene Eingabewerte und Auslegungsergebnisse für Rechenbeispiel C (Getriebe-Kippsteifigkeit & Nahtabweichung): Die Kippsteifigkeit des Getriebes bestimmt die Genauigkeit der Nahtverfolgung während des Schweißprozesses. Im veröffentlichten Steifigkeitsmodell von RV Reducer unter einem angenommenen Kippmoment von 12.000 N·m bei einem radialen Schweißabstand von 1.400 mm gibt Kandidat A (Kippsteifigkeit K_m = 9.800 N·m/arcmin) um 1.224 Bogenminuten nach und verursacht 0,499 mm Nahtversatz. Unter derselben angenommenen Last senkt Kandidat B (Kippsteifigkeit K_m = 21.000 N·m/arcmin) die Kippdurchbiegung auf 0.571 Bogenminuten und reduziert den Nahtversatz auf 0,233 mm.
Wo eine hochpräzise Drehindexierung erforderlich ist, erreichen Rollen-Kurvenschrittgetriebe wie das RW-320 von Sankyo Automation eine Wiederholgenauigkeit von ±5 Bogensekunden. Zudem halten sie eine Teilungsgenauigkeit von ±15 Bogensekunden bei 500 N·m Ausgangsdrehmoment ein. Ungeschirmte Schrittmotoren bleiben dagegen bei hochfrequenten Lichtbogenzündungen häufig stehen oder verlieren Schritte.
Welche Spindelbohrung, selbstzentrierenden Spannfutter und HF-Erdungsschutzmaßnahmen sind für das Rohr- und WIG-Schweißen erforderlich?
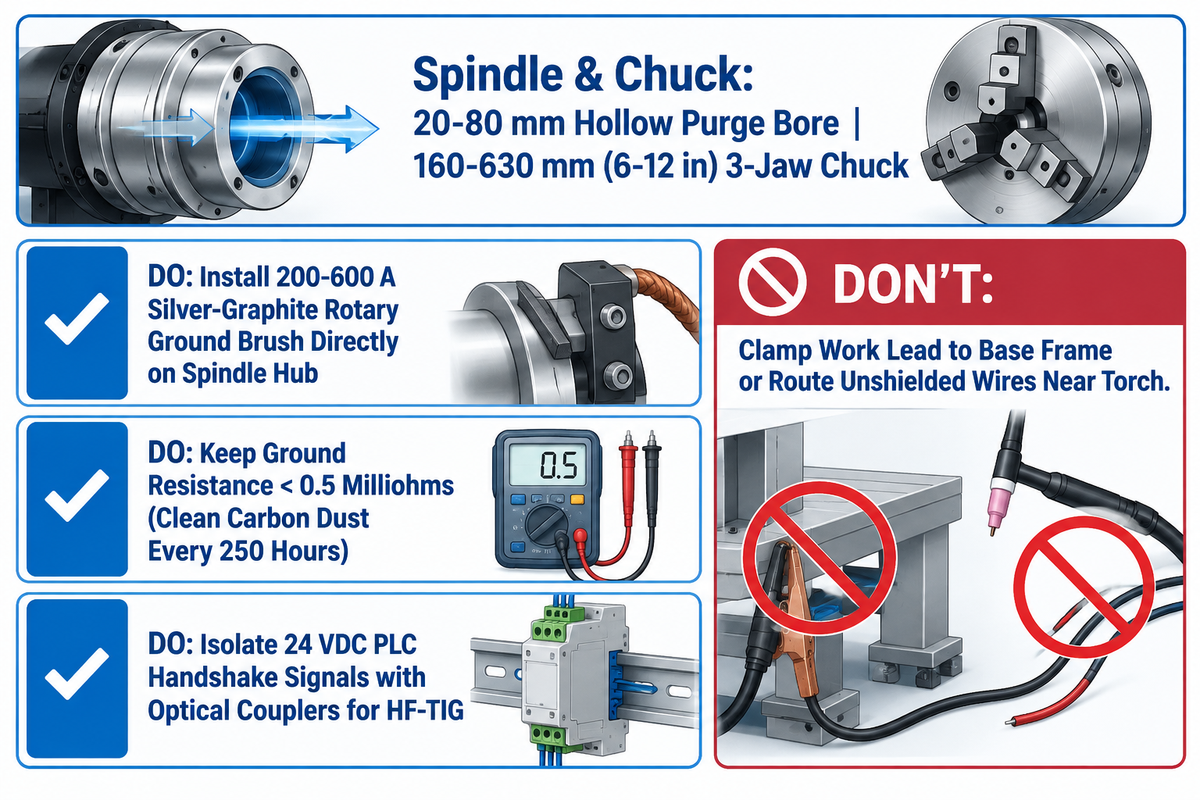
Automatisiertes Rohr- und WIG-Schweißen erfordert drei mechanische Schutzmerkmale: eine 20–80 mm durchgehende Hohlspindelbohrung für die Argon-Wurzelformierung und ein selbstzentrierendes 160–630 mm 3-Backen-Schweißfutter. Jede Spindel benötigt außerdem eine eigene 200–600 A Silbergraphit-Dreherdungsbürste, die die Spindellager überbrückt und Stromdurchgangsschäden verhindert.
Beim Schweißen von Edelstahl- oder Titanrohren oxidiert der im Rohrinneren vorhandene Sauerstoff die Wurzellage. Aus diesem Grund ermöglicht eine 20-80 mm Hohlbohrung in der Spindel dem Bediener, eine Argonleitung durch die Drehtischmitte zu führen. Dadurch kann sich der Formiergasschlauch bei einer 360-Grad-Drehung des Drehtisches frei mitbewegen. Ein selbstzentrierendes 3-Backen-Futter (6-12 Zoll bei RW-Modellen oder 160-630 mm über alle Modelle) spannt das Werkstück konzentrisch. Fortschrittliche Spannfutter wie das Modell im Patent CN121339620A verfügen über einen Zahnradantrieb für schnelles Spannen mit Spannbacken aus einer Kupferlegierung.
Elektrische Rückströme zur Stromquelle über die Spindellager müssen für ein hochwertiges automatisiertes Schweißen zwingend vermieden werden. In den Richtlinien für Tischpositionierer von The Fabricator gilt eine 200-Ampere-Dreherdung als Mindestfaustregel für kleine Einheiten. Industrielle Positionierer skalieren auf 300–600 A Silbergraphit-Schleifschuhe. Lochfraß an den Laufbahnen und das Festfressen des Getriebes entstehen durch Funkenerosion über die Wälzlager. Lesen Sie unseren Leitfaden zur Drehzahl-Drehmoment-Auslegung und HF-Erdung für präzise WIG-Drehtische für Details zur EMV-Trennverdrahtung.
Richtig
- Installieren Sie eine eigene 200–600 A Silbergraphit-Dreherdungsbürste direkt an der Spindelnabe.
- Halten Sie den Übergangswiderstand der Dreherdung unter 0.5 Milliohm, indem Sie alle 250 Lichtbogenstunden Kohlenstaub entfernen.
- Trennen Sie alle 24 VDC SPS-Handshake-Signale bei hochfrequenten WIG-Zündungen über Optokoppler galvanisch.
Falsch
- Klemmen Sie das Massekabel des Schweißgeräts nicht an den feststehenden Grundrahmen, da dies den Strom durch die Lager zwingt.
- Verlegen Sie ungeschirmte Schrittmotor- oder Sensorleitungen nicht parallel zu hochfrequenten WIG-Brennerkabeln.
- Überschreiten Sie bei der Montage schwerer Spannfutter auf Tischdrehtischen nicht die zulässigen Schwerpunktdrehmomente in Kipplage.
Wie integrieren Sie einen automatischen Schweißpositionierer mit Cobots, 6-Achsen-Robotern und SPS-Feldbusnetzwerken?
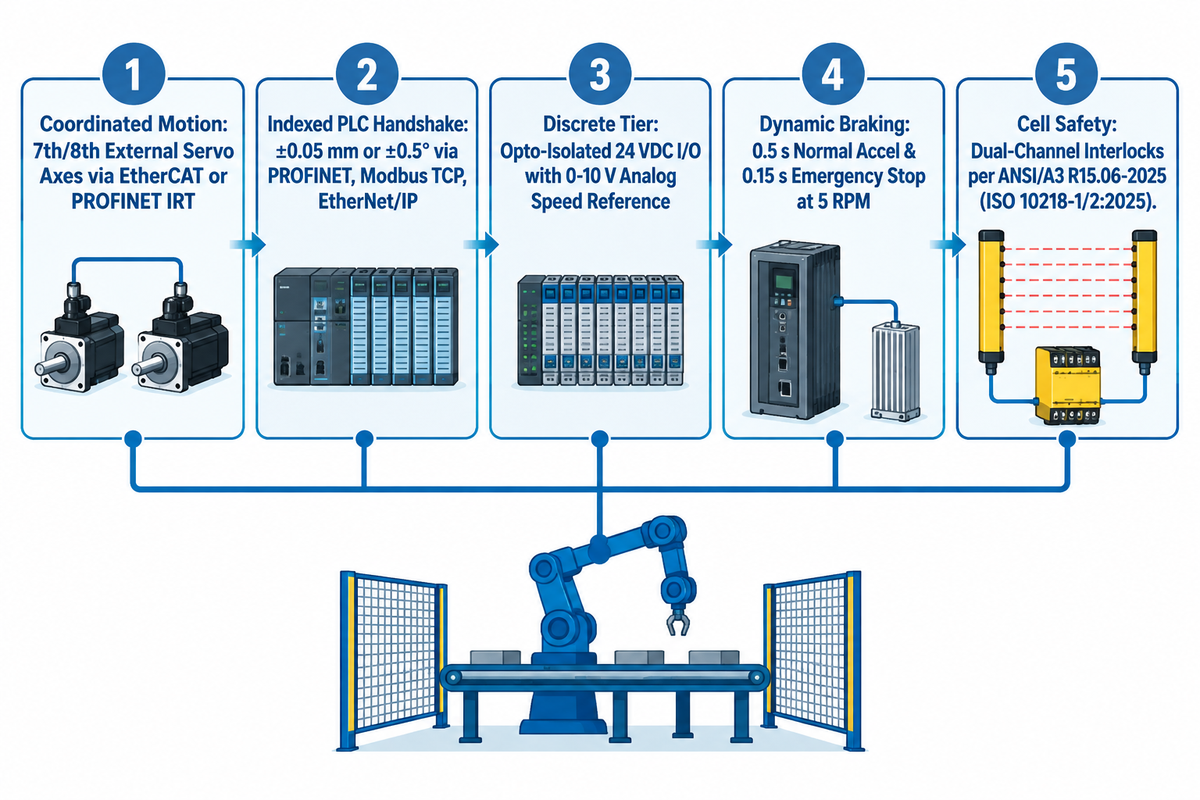
Die Integration eines automatischen Schweißpositionierers in eine Roboterschweißzelle folgt drei Steuerungsebenen. Zellen nutzen synchronisierte externe 7/8 Servoachsen über EtherCAT oder PROFINET IRT, indexiertes SPS-Handshaking über PROFINET oder Modbus TCP oder optisch entkoppelte diskrete 24 VDC I/O-Signale mit einem 0-10 V Drehzahlsollwert.
Beim Umstieg von einem manuellen Arbeitsplatz auf Schweißautomatisierung bestimmt die Verbindung zwischen Schutzgasschweißgerät, Robotersteuerung und Positionierer die Produktivität. Diese Integration ermöglicht es dem Brenner, komplexe Schweißbahnen in einer einzigen Aufspannung abzuarbeiten und die Schweißqualität zu steigern. Unser Leitfaden zur Architektur automatisierter und robotergestützter Schweißzellen bietet Konstruktionsmuster für Schutzzäune und Positionierer-Arbeitsräume für Zellenplaner.
5-Punkte-Integrationsmatrix für Cobots & WIG-Positionierer
Die 5-Punkte-Integrationsmatrix für Cobots & WIG-Positionierer dient als Leitfaden für Schweißnahtgeometrien sowie Servoachsenkoordination, Feldbus und Sicherheitsverriegelungen.
- Brennerbewegung und Drehung interpolieren gemeinsam bei Sattelnähten, gesteuert über externe 7 oder 8 Servoachsen, die vom Roboterverstärker über EtherCAT oder PROFINET IRT angesteuert werden.
- Das Handshaking über einen Feldbus indexiert die Bauteilposition auf ±0,05 mm oder ±0,5° über eine Siemens-SPS und ein HMI via PROFINET, Modbus TCP oder EtherNet/IP.
- Zellen nutzen synchronisierte externe 7/8 Servoachsen über EtherCAT oder PROFINET IRT, indexiertes SPS-Handshaking über PROFINET oder Modbus TCP oder optisch entkoppelte diskrete 24 VDC I/O-Signale mit einem 0–10 V Drehzahlsollwert.
- Dynamische Brems- und Trägheitsprüfungen stellen sicher, dass die Bremsenauslegung einer normalen Beschleunigung von 0,5 s sowie Not-Halt-Stopps von 0,15 s bei 5 U/min unter gekipptem Schwerkraftmoment standhält.
- Zweikanalige Sicherheitsverriegelungen verdrahten Not-Halt-Taster und Lichtvorhänge gemäß ANSI/A3 R15.06-2025 (Teile 1, 2 und 3). Diese 403-seitige Norm wurde am 29 Oktober 2025 veröffentlicht und übernimmt die ISO 10218-1/2:2025.
Wie sollten Einkäufer Hersteller, Lieferzeiten und die Werksabnahmeprüfung (FAT) bei 50–2.000 kg Systemen bewerten?
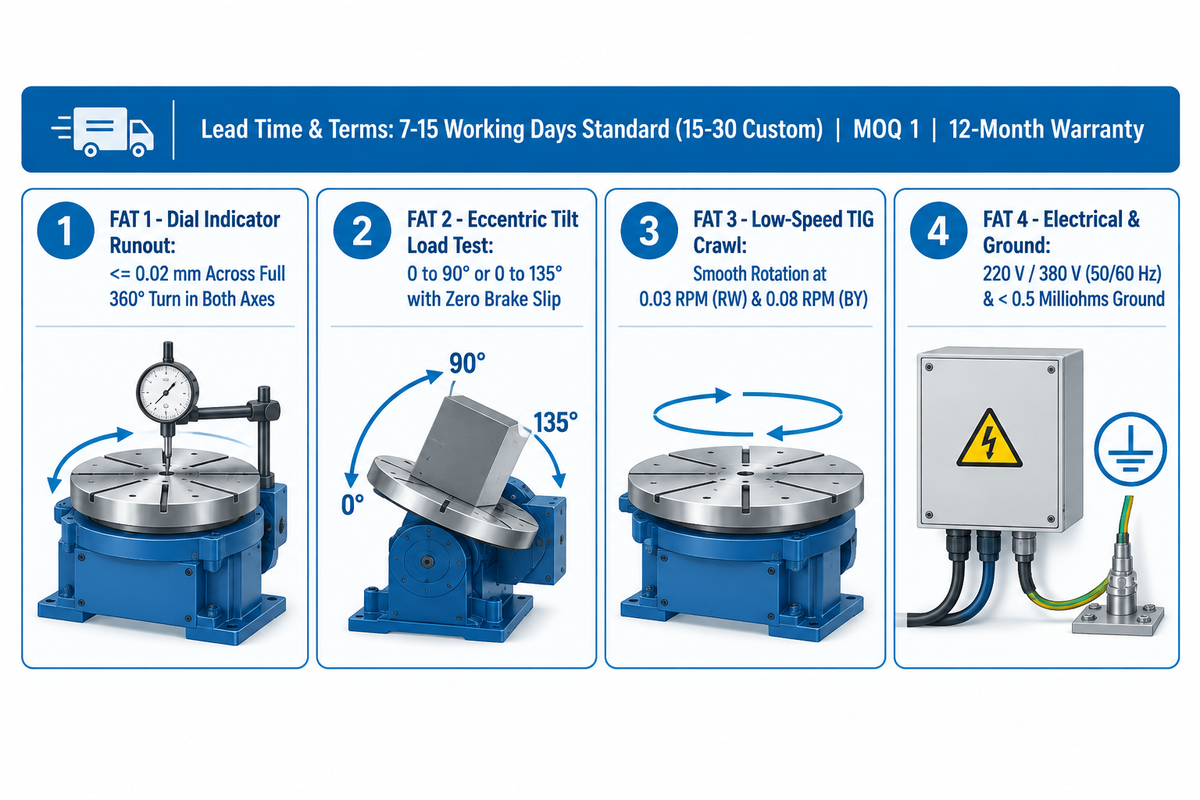
Bewerten Sie Hersteller automatischer Schweißpositionierer anhand der Fertigungszeiten ab Werk (7–15 Werktage für Standardeinheiten von Aubrik, 15–30 Werktage für Sonderausführungen). Einkäufer sollten außerdem die Netzspannungsunterstützung (220 V oder 380 V, 50/60 Hz), eine Mindestbestellmenge (MOQ) von 1 Einheit sowie eine 4-Punkte-Werksabnahmeprüfung (FAT) zum Nachweis eines Rundlaufs unter 0,02 mm bestätigen.
Beschaffungsteams, die globale Marken (Koike Aronson, Pemamek, Bode oder Cyclotron) mit Direktfertigern wie Aubrik (Wuxi ABK Machinery Group) vergleichen, sollten Lieferzeiten und Anpassungsmöglichkeiten prüfen. Gemäß den veröffentlichten Spezifikationen für Schweißpositionierer von Aubrik werden Standardgeräte in 7–15 Werktagen (Sonderausführungen in 15–30 Werktagen) mit einer 1-jährigen (12-monatigen) Garantie und einer Mindestbestellmenge von 1 ausgeliefert.
Die angegebenen Transportfenster (7–10 Tage per Luftfracht und 14–21 Tage per Seefracht) gelten für Standard-Katalogpositionierer nach Fertigstellung ab Werk und schließen die Zollabfertigung am Zielort sowie kundenspezifische mehrachsige Konstruktionszyklen aus. Vor dem Versand sollten Einkäufer eine Werksabnahmeprüfung (FAT) im Einklang mit AWS D16.1M/D16.1:2018 und den Qualitätsverfahren nach ISO 9001 verlangen:
- Die Messuhr-Rundlaufprüfung ermittelt, ob der Planscheibenrundlauf und der Rundlauf in beiden Achsen über eine volle 360°-Drehung kleiner oder gleich 0,02 mm sind.
- Eine Lastprüfung bei 0 bis 90° oder 0 bis 135° wird für das Kippen unter exzentrischem Drehmoment durchgeführt, um jegliches Durchrutschen der Bremse auszuschließen.
- Eine WIG-Kriechgangprüfung bei niedriger Drehzahl kontrolliert, ob die Rotation bei einer Mindestdrehzahl von 0.03 U/min für die RW-Serie und 0.08 U/min für BY-1000/BY-2000 ruckfrei läuft.
- Die Überprüfung von Netzanschluss und Dreherdung bestätigt die Verdrahtung für 220 V oder 380 V (50/60 Hz) und stellt sicher, dass der Widerstand der Dreherdung unter 0.5 Milliohm bleibt.
Wichtigste Erkenntnis
Legen Sie jeden automatischen Schweißpositionierer mit einem 1.5x Sicherheitsfaktor für das um 90 Grad gekippte Schwerpunktdrehmoment (Bauteil- plus Futtermasse) aus und prüfen Sie vor dem Versand einen Rundlauf unter 0,02 mm.
Benötigen Sie eine Prüfung der exzentrischen Last- und Drehmomentauslegung für Ihre Schweißbaugruppen?
Sie können Ihre Bauteilzeichnung, die Werkstückmasse und die Spannfutterabmessungen mit unseren Maschinenbauingenieuren teilen. Eine kundenspezifische Schwerpunktdrehmoment-Berechnung und ein Werksangebot von Aubrik Engineering (MOQ 1 Einheit; 7 bis 15 Werktage Lieferzeit) können kurzfristig erstellt werden.
Häufig gestellte Fragen zu automatischen Schweißpositionierern
Kann sich ein automatischer Schweißpositionierer kontinuierlich drehen, während ein Cobot oder MIG-Brenner schweißt?
Ja, die kontinuierliche Drehung ist der Standard für umlaufende Rohr- und Flanschnähte.
Bei Rundnähten dreht der Positionierer mit einer programmierten Oberflächengeschwindigkeit, während der Cobot oder feststehende Brenner in der flachen 1G-Wannenlage verbleibt. Bei konturierten Sattelnähten, elliptischen Stutzen oder außermittigen Rohrbögen arbeitet der Positionierer als synchronisierte siebte oder achte Servoachse über EtherCAT oder PROFINET IRT. Diese Servoverbindung ermöglicht es, Brennerbewegung und Tischdrehung ohne Bahnverzögerung gemeinsam zu interpolieren.
Wie verhindern Sie, dass hochfrequente WIG-Lichtbogenzündungen die Steuerung eines programmierbaren Schweißpositionierers zurücksetzen?
Installieren Sie eine 200 bis 600 Ampere Silbergraphit-Dreherdungsbürste unterhalb der Planscheibe und führen Sie einen separaten Kupfererdungsstab zum Schaltschrank.
Verlegen Sie sämtliche VFD- oder Servomotorkabel in geerdeten Metallschutzrohren getrennt vom WIG-Brennerkabel. Trennen Sie die 24 VDC SPS-Start/Stopp-Handshake-Signale über Optokoppler und rüsten Sie den Netzeingang des Schaltschranks mit EMV-Netzfiltern aus.
Was ist der Unterschied zwischen der horizontalen Nenntragfähigkeit und der Tragfähigkeit bei 90-Grad-Neigung an einem Drehpositionierer?
Die horizontale Nenntragfähigkeit setzt einen flachen Tisch auf null Grad mit einer zentrierten Last über dem Hauptaxiallager voraus.
Wird ein Tisch auf 90 Grad gekippt, wandelt sich die vertikale Gewichtskraft in ein freitragendes Biege- und Kippmoment an Spindel und Kippgetriebe um. Selbst eine für 5.000 lb ausgelegte Einheit fällt in Seitenlage auf etwa die halbe Kapazität zurück und verliert mit zunehmendem Schwerpunktüberhang weiter an Traglast. Wegen dieser Lastminderung wird auf exzentrische Lastdiagramme ein Sicherheitsfaktor von 1.5x angewendet.
Wann benötigen Sie eine durchgehende Hohlspindelbohrung an einem automatischen Schweißpositionierer?
Es empfiehlt sich, eine 20 bis 80 Millimeter messende Hohlspindel an der Durchgangsbohrung des Drehtisches vorzusehen. Sie schützt außerdem innenliegende Argon-Formiergasschläuche während der 360-Grad-Drehung an Edelstahl- und Titanrohren.
Wie oft sollten die Kohlebürste der Dreherdung und das Schneckengetriebe in automatisierten Schweißzellen gewartet werden?
Prüfen Sie die Kohlebürste der Dreherdung und die Federspannung alle 250 Lichtbogenstunden, um den Übergangswiderstand unter 0.5 Milliohm zu halten.
Kontrollieren Sie im Zweischichtbetrieb alle 1.000 Betriebsstunden das Flankenspiel des Schnecken- oder RV-Getriebes sowie den Stand des synthetischen Getriebeöls. Messen Sie den radialen Planscheibenrundlauf jährlich mit einer Messuhr, um eine Nahtverfolgungsgenauigkeit unter 0.02 Millimetern sicherzustellen.
Über diesen technischen Leitfaden: Zusammengestellt von CYH, dem Maschinenbauteam von Aubrik, auf Basis von Prüfstandsprotokollen der Modelle der BY- und RW-Serie in Verbindung mit den ANSI/AWS-Sicherheitsnormen für Roboter sowie Steifigkeitsmodellen für RV-Getriebe.
Referenzen & Quellen
- Die Zukunft der Fertigung: Kollaborative Roboter und automatisierte Positionierung American Welding Society (AWS)
- AWS D16.1M/D16.1:2018 Spezifikation für die Sicherheit beim Roboter-Lichtbogenschweißen American National Standards Institute (ANSI) / American Welding Society
- Gute Gründe für einen neuen Schweißpositionierer: Auslegung nach Schwerpunkt und Überhang The Fabricator (Fabricators & Manufacturers Association)
- Tischpositionierer optimal einsetzen beim Rohr- und Schlauchschweißen The Fabricator (Fabricators & Manufacturers Association)
- CN121339620A: Fünfachsige Hohlwellen-Schweißpositioniervorrichtung Google Patents / China National Intellectual Property Administration
- ANSI/A3 R15.06-2025 Amerikanische nationale Norm für Industrieroboter und Robotersysteme – Sicherheitsanforderungen American National Standards Institute (ANSI) / Association for Advancing Automation (A3)







