
Póngase en contacto con la empresa Aubrik

(Actualizado en noviembre de 2026)
Especificaciones rápidas de ingeniería: posicionadores de soldadura automáticos
- La escala de carga estándar abarca desde mesas giratorias de banco de 50 kg hasta unidades de suelo de 2,000 kg, e incluye sistemas personalizados de cabezal y contrapunto de hasta 50 toneladas.
- La velocidad de rotación continua cubre 0.03–30 RPM en las unidades rotativas de la serie RW y 0.08–5 RPM en las mesas giratorias de la serie BY.
- El rango de inclinación de la mesa alcanza de 0 a 90 grados (motorizado) en BY-1000/BY-2000 y de 0 a 135 grados en las unidades de la serie RW.
- La precisión del husillo y del indexado se mantiene dentro de 0.02 mm de excentricidad radial del plato y una repetibilidad servo en lazo cerrado de ±0.05 mm.
- El dimensionamiento para servicio normal aplica un factor de seguridad de par de 1.5x hasta 15 toneladas en combinación con la seguridad de celda según AWS D16.1M/D16.1:2018.
Un posicionador de soldadura automático sujeta un conjunto metálico sobre un mandril motorizado o un plato frontal. Hace girar la pieza para que el soldador o el robot trabaje en posición plana 1G o 1F. Los ingenieros que analizan posicionadores de soldadura deben considerar los utillajes descentrados. Los momentos flectores reducen la carga útil segura cuando la inclinación de la mesa se ajusta a 90 grados.
Según la guía de ingeniería de posicionadores de soldadura publicada por Aubrik, aunque un posicionador tenga una capacidad nominal horizontal de 5,000 libras, la capacidad segura cae aproximadamente a la mitad cuando trabaja de lado. La capacidad utilizable disminuye aún más a medida que aumenta la altura del centro de gravedad. Esa curva de reducción explica por qué elegir el posicionador de soldadura adecuado exige aplicar primero un factor de seguridad de 1.5 a 2.0 a la tabla de carga excéntrica.
Respuesta directa de ingeniería: Un posicionador de soldadura automático es una máquina programable de sujeción de piezas (de 50 kg a 50 toneladas) que gira componentes a 0.03–30 RPM y se inclina de 0–135°. Mantiene la excentricidad del husillo por debajo de 0.02 mm y requiere un factor de seguridad de par de 1.5x para cargas excéntricas.
Conclusiones clave de ingeniería (TL;DR)
- Inclinar de lado un posicionador con capacidad nominal de 5,000 lb reduce la capacidad utilizable aproximadamente a la mitad. Añadir voladizo del centro de gravedad requiere un factor de seguridad de 1.5 a 2.0 en las tablas de carga excéntrica.
- Sume siempre el peso del utillaje al peso de la pieza: una estructura soldada de 4,000 kg montada sobre un utillaje de 600 kg impone una carga operativa total de 4,600 kg.
- Las pasadas TIG de raíz y de acabado requieren una rotación de 0.3–0.5 RPM; los variadores VFD de Aubrik bajan hasta 0.03 RPM, mientras que las unidades económicas se detienen cerca de 2 RPM.
- Los posicionadores de soldadura robótica integrados con cobots deben cumplir la norma de seguridad ANSI/A3 R15.06-2025 de 403 páginas publicada el 29 de octubre de 2025.
¿Qué es un posicionador de soldadura automático y en qué se diferencia de las mesas giratorias manuales y los viradores de tubos?
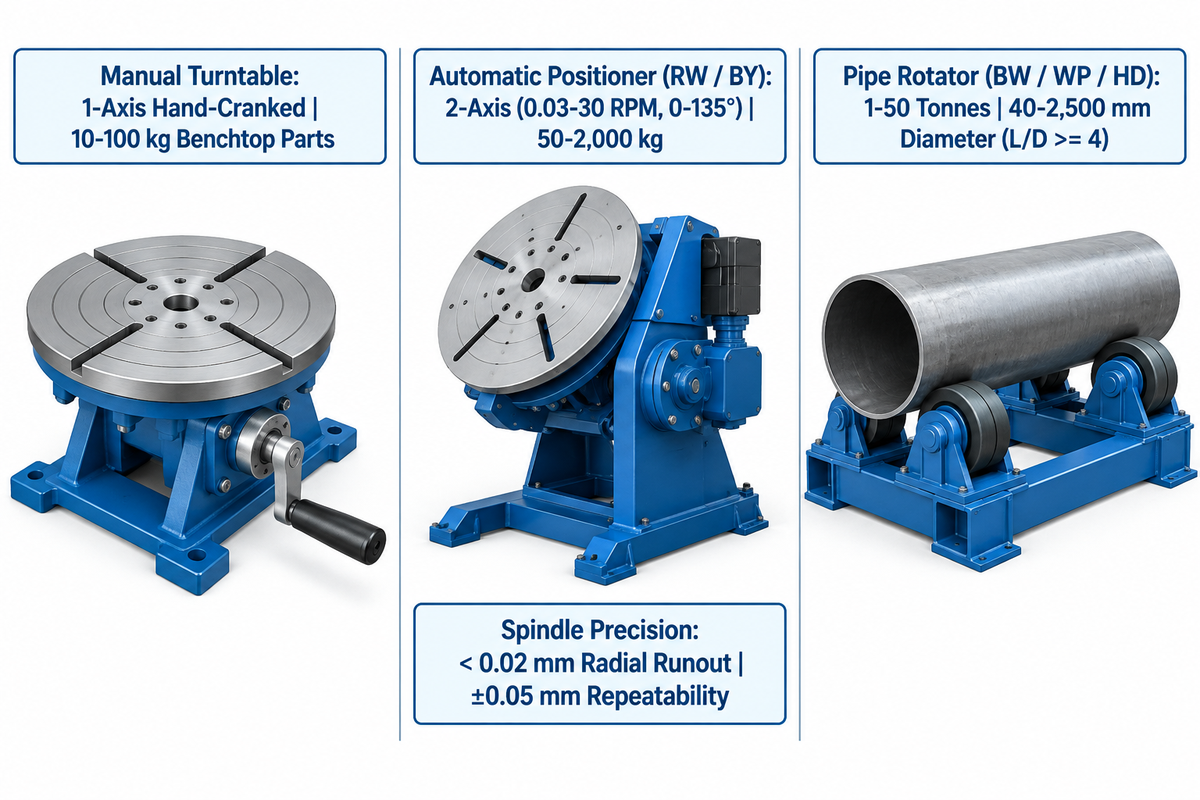
Un posicionador de soldadura automático es una máquina motorizada de sujeción que fija una pieza soldada mediante un plato con ranuras en T o un mandril de 3 garras. A diferencia de las mesas manuales o los rodillos de fricción para tubos, controla con exactitud la velocidad superficial y el ángulo.
50 kg–50 tGama completa de posicionadores Aubrik
0.03–30 RPMvelocidad de rotación continua de la serie RW
< 0.02 mmexcentricidad radial del plato de la serie BY
En la fabricación metálica, las ventajas principales de utilizar posicionadores de soldadura provienen de sustituir las pasadas verticales ascendentes por la deposición en plano. Este cambio ayuda a los talleres a mejorar la calidad y la uniformidad de la soldadura al tiempo que eleva las tasas de deposición. Según investigaciones de fabricación de la AWS, el posicionamiento automatizado reduce la fatiga del operario en trabajos de soldadura repetitivos. En su lugar, la máquina utiliza sus funciones de rotación e inclinación para recolocar la junta en segundos.
Muchos talleres de soldadura confunden las mesas giratorias manuales, los posicionadores automáticos de inclinación y giro y los viradores de rodillos para tuberías. Una mesa giratoria manual tiene indexado manual y origina fluctuaciones de velocidad y defectos de solapamiento en frío. En cambio, un posicionador de soldadura rotativo motorizado incorpora un variador de frecuencia o un servomotor que ayuda a mantener la longitud de arco deseada. Este tipo de accionamiento rotativo actúa como una mesa divisora de precisión para girar la pieza a lo largo de una trayectoria programada. Cada pasada de soldadura rotativa permanece bloqueada a una longitud de arco constante para producir soldaduras de alta calidad.
Los viradores de soldadura de tuberías (rodillos de giro) resuelven un desafío geométrico distinto. Los rodillos de giro emplean ruedas de poliuretano o acero para acunar virolas cilíndricas de 40 a 2,500 mm de diámetro. Soportan masas de recipientes de 1 a 50 toneladas sin inclinar el tanque. Cuando la relación entre longitud y diámetro de un recipiente es de 4 o superior, el peso se distribuye sobre una superficie mayor y el soporte por rodillos resulta más adecuado que un plato frontal. Los talleres que comparan estas dos clases de equipos de soldadura pueden utilizar la herramienta interactiva de selección entre virador y posicionador de Aubrik para adecuar la geometría de su pieza.
Cuando un sistema de soldadura automático opera dentro de una celda mecanizada, debe cumplir los requisitos de seguridad para soldadura robótica por arco de AWS D16.1M/D16.1:2018. Esta norma abarca el resguardo perimetral, los controles de parada de emergencia y la evaluación de riesgos para la rotación motorizada de piezas.
| Parámetro | Mesa giratoria de soldadura manual | Posicionador automático de inclinación y giro (Aubrik RW / BY) | Virador de soldadura de tubos (Aubrik BW / WP / HD) |
|---|---|---|---|
| Ejes de movimiento y accionamiento | 1 eje con manivela manual o pedal básico | 2 ejes con rotación motorizada (0.03–30 RPM) e inclinación (0–135°) | 1 eje con rotación continua por rodillos de fricción con VFD |
| Rango de carga nominal | 10–100 kg para piezas ligeras de banco | 50–2,000 kg estándar (personalizado hasta 50 toneladas) | 1–50 toneladas (diámetro de tubería 40–2,500 mm) |
| Excentricidad del husillo / repetibilidad | Indexado manual no controlado | < 0.02 mm de excentricidad radial; ±0.05 mm de repetibilidad (serie RW) | No aplicable (accionamiento por fricción de rodillos de cuna) |
| Geometría principal de la pieza | Bridas planas pequeñas y accesorios punteados | Codos excéntricos, cuerpos de válvulas, spools de tubería y bastidores estructurales | Virolas cilíndricas largas y tanques con relación L/D de 4 o superior |
¿Cómo rigen el voladizo del centro de gravedad, la excentricidad y las ecuaciones de par el dimensionamiento del posicionador?
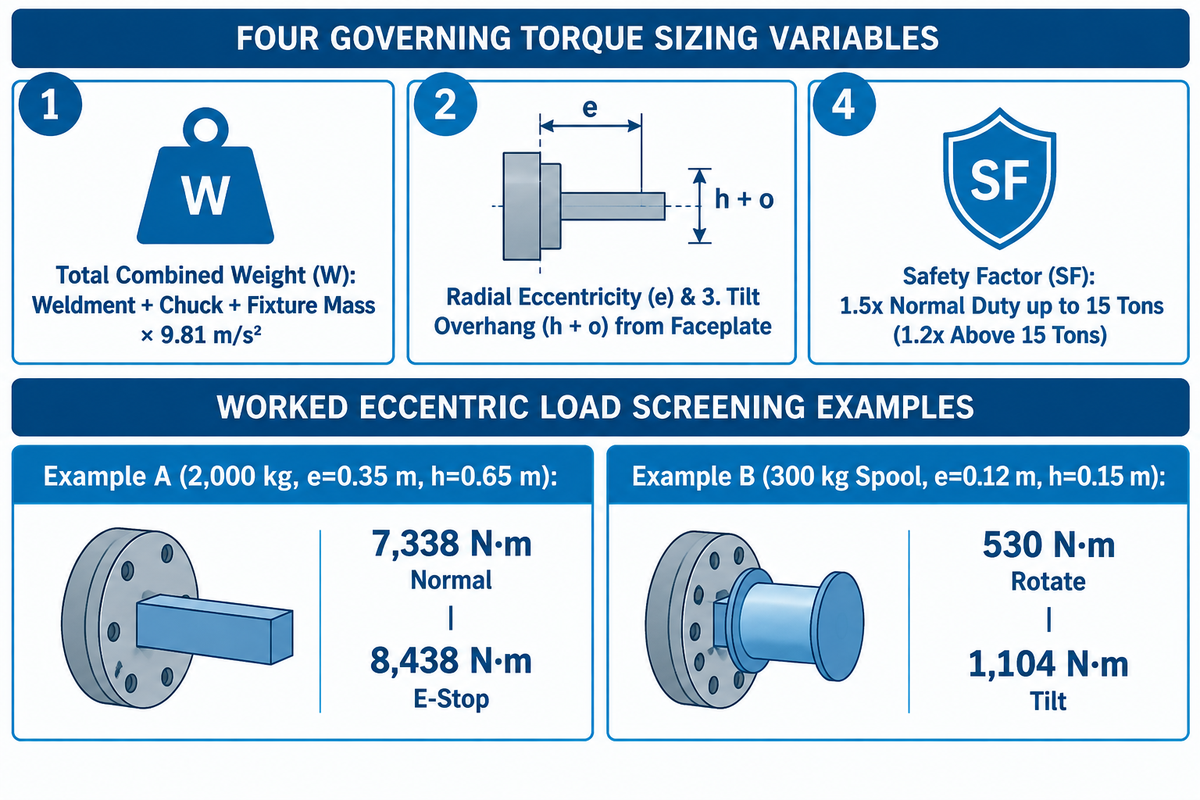
El par requerido para el posicionador de soldadura viene determinado por la excentricidad y el voladizo o centro de gravedad más allá de la cara del plato. Se expresa mediante ecuaciones de par de rotación y de inclinación. Para capacidades superiores, Cyclotron Positioners especifica un factor de seguridad de 1.5x para el par hasta 15 toneladas y de 1.2x para capacidades por encima de 15 toneladas.
Las capacidades de carga nominales de placa se aplican únicamente con la mesa horizontal a cero grados y una carga centrada, por lo que los utillajes excéntricos y la inclinación a 90 grados exigen reducir la capacidad mediante ecuaciones de par rotacional y de voladizo. Tal como se describe en la revisión de ingeniería sobre selección de posicionadores de soldadura de The Fabricator, el par de rotación y de inclinación requerido puede evaluarse determinando el voladizo máximo y la distancia del centro de gravedad respecto al plato frontal del posicionador de soldadura.
Ignorar el peso del utillaje es un error de dimensionamiento frecuente en soldadura y ensamblaje. Cyclotron Positioners señala un ejemplo claro para una estructura soldada de 4,000 kg. Seleccionar una unidad nominal de cuatro toneladas pasa por alto 600 kg de peso del utillaje y eleva la carga real a 4,600 kg.
Calculadora de 4 variables de par del posicionador y reducción por centro de gravedad
La calculadora de 4 variables de par del posicionador y reducción por centro de gravedad calcula el par de accionamiento requerido utilizando la masa total, la excentricidad radial, el voladizo respecto al plato y un factor de seguridad.
Para evitar el deterioro de los engranajes del reductor al inclinar hacia la posición vertical, los ingenieros consideran las siguientes 4 variables:
- El peso combinado total (W) es igual a la masa de la pieza soldada más las masas del mandril y del utillaje, todo ello multiplicado por la aceleración de la gravedad (9.81 m/s²).
- La excentricidad radial (e) es la distancia radial desde el eje de rotación del husillo hasta el centro de gravedad combinado.
- El voladizo total de inclinación (h + o) es el voladizo del centro de gravedad combinado (h) más el desplazamiento interno de la máquina desde el pivote hasta el plato frontal (o).
- El factor de seguridad (SF) es de 1.5x para servicio normal hasta 15 toneladas (1.2x por encima de 15 toneladas) según Cyclotron Positioners, o de 1.5x, 2.0x en las tablas de carga de Aubrik.
Datos asumidos y resultados de evaluación para el Ejemplo práctico A (sistema tipo L de 2,000 kg con reductor RV): En el modelo de evaluación tipo L publicado por RV Reducer, la masa de la pieza es de 1,500 kg y la masa del utillaje es de 500 kg. Esto arroja una masa combinada de 2,000 kg (peso W = 19,620 N con g = 9.81 m/s²). El voladizo en el eje rotativo es h = 0.65 m, la excentricidad radial es e = 0.35 m, la inercia rotacional J es de 450 kg·m², la velocidad es de 5 RPM, la aceleración normal es de 0.5 s y la desaceleración de parada de emergencia es de 0.15 s. Con estos valores de RV Reducer, el momento de vuelco horizontal es de 19,620 N por 0.35 m (6,867 N·m) y el momento de vuelco vertical del plato es de 19,620 N por 0.65 m (12,753 N·m). Al sumar 471 N·m de par de aceleración normal (o 1,571 N·m de par de parada de emergencia) al par gravitatorio de 6,867 N·m se obtienen 7,338 N·m de par normal y 8,438 N·m de par de parada de emergencia.
Datos asumidos y resultados de evaluación para el Ejemplo práctico B (spool de tubería de 300 kg sobre plato en voladizo): Un spool de tubería excéntrico de 260 kg se monta en un mandril de 3 garras de 40 kg para una masa total de 300 kg (2,943 N). La excentricidad radial es e = 0.12 m, el voladizo del plato es h = 0.15 m y el desplazamiento interno del pivote es o = 0.10 m con una inclinación de 90°. El par rotacional base es de 2,943 N por 0.12 m, o 353 N·m (530 N·m con un factor de seguridad de 1.5x). El par de inclinación base es de 2,943 N por 0.25 m, o 736 N·m (1,104 N·m con un factor de seguridad de 1.5x). Dado que un voladizo de 150 mm supera la capacidad nominal de banco de 300 kg a 90° de inclinación, el comprador pasa al nivel superior con una mesa posicionadora Aubrik BY-500 o BY-1000.
A continuación, los ingenieros comparan la velocidad de rotación con la velocidad de avance de soldadura deseada. En la guía de posicionadores para tubos y tuberías de The Fabricator, los operarios multiplican el diámetro del tubo por 3.14 para hallar la circunferencia. Para obtener las RPM, la velocidad lineal del arco debe dividirse entre la circunferencia. Aubrik recomienda una velocidad superficial de 150-400 mm/minuto para soldadura MIG o TIG manual y una velocidad superficial de hasta 1,500 mm/minuto para soldadura por arco sumergido (SAW). Las celdas automatizadas también fijan límites de velocidad conforme a AWS D16.1M/D16.1:2018.
¿Cuándo conviene elegir un posicionador de inclinación y giro de 2 ejes frente a un sistema de cabezal-contrapunto o un sistema elevador de 3 ejes?
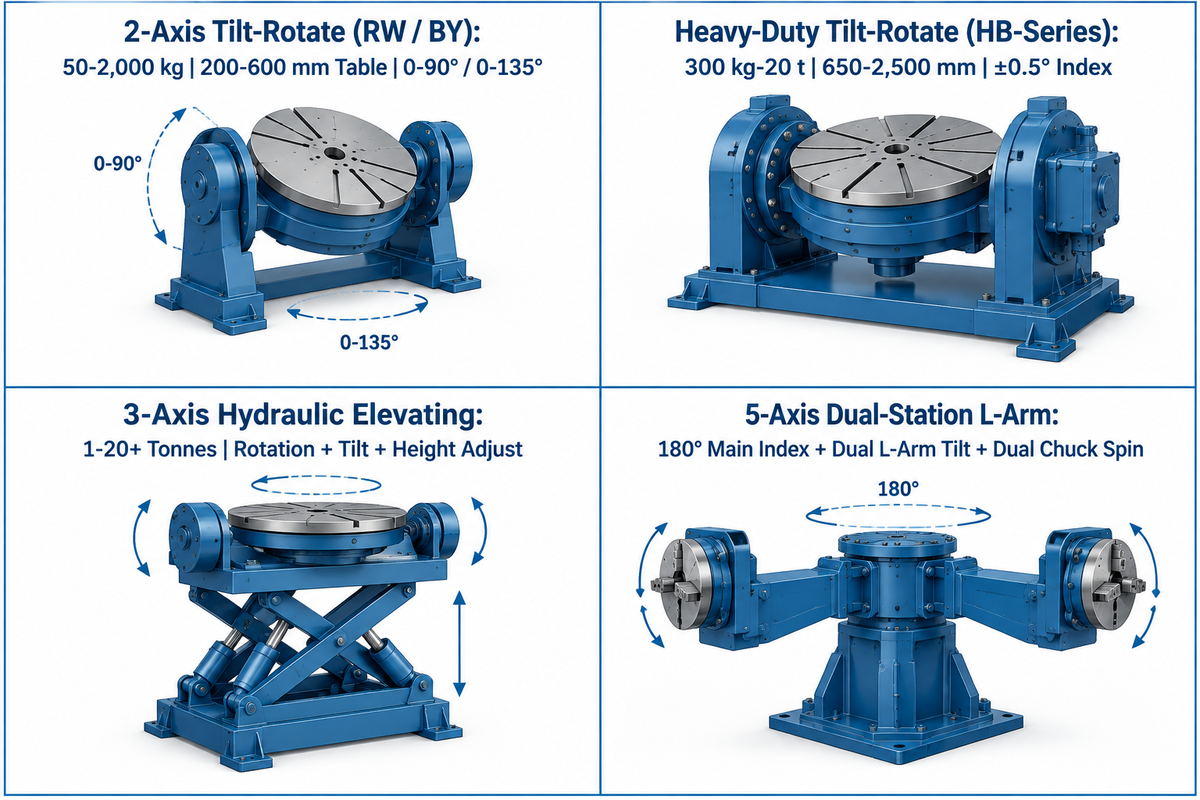
Seleccione un posicionador de mesa de inclinación y giro de 2 ejes cuando las piezas en voladizo tengan un centro de gravedad a menos de 300 mm. Cambie a un sistema de doble columna con cabezal y contrapunto cuando la longitud de la pieza supere 1.8 m, o especifique una unidad elevadora de 3 ejes con ajuste de altura cuando los grandes radios de giro requieran altura libre respecto al suelo.
Los posicionadores de soldadura industriales se adaptan a áreas de trabajo específicas mediante diversos tamaños y configuraciones. Adecuar la geometría del bastidor a la pieza evita colisiones de la antorcha y ahorra espacio en planta. Comprender los diferentes tipos de posicionadores de soldadura ayuda a los ingenieros a ofrecer una plataforma estable para una amplia variedad de tareas de soldadura.
En un sistema de inclinación y giro de 2 ejes, las válvulas compactas, bridas y colectores ocupan la menor superficie en planta. Los largueros de camiones y las plumas de grúa provocan una flexión en voladizo excesiva sobre un único plato frontal. Un sistema de cabezal y contrapunto soporta las piezas soldadas entre dos columnas sincronizadas a lo largo del eje horizontal. Los ingenieros que manejan conjuntos de gran tamaño pueden consultar nuestra guía sobre dimensionamiento de un posicionador de soldadura grande para estructuras sobredimensionadas para conocer las reglas de cimentación.
En aplicaciones de soldadura robótica de gran volumen, los diseños de doble estación eliminan el tiempo de espera de carga y aumentan la productividad. Un ejemplo de este tipo de diseño es la patente de modelo de utilidad CN121339620A (Xuzhou Huaheng Robot System Co. Ltd.), que describe un posicionador hueco de cinco ejes. Combina una caja giratoria principal, dos brazos en forma de L, dos cajas de volteo y dos mesas giratorias. Una vez que un lado de la caja de volteo termina de soldar, el accionamiento de giro principal del posicionador rota 180 grados y cambia de estación para repetir el proceso de forma continua.
| Arquitectura del posicionador | Ejes y movimiento | Carga y dimensiones de mesa | Pieza de trabajo ideal |
|---|---|---|---|
| Inclinación y giro de 2 ejes (Aubrik RW / BY) | Rotación continua de 360° + inclinación de 0–90° o 0–135° | 50–2,000 kg; mesa de 200–600 mm | Spools de tubería en voladizo, colectores y cuerpos de válvulas |
| Inclinación y giro para servicio pesado (serie HB de Aubrik) | Rotación de 0.05–2 RPM + inclinación de 0–90° / 0–120°; indexado ±0.5° | 300 kg–20 t estándar (50 t personalizado); mesa de 650–2,500 mm | Carcasas de reductores grandes y pesadas, anillos de turbina y bastidores Q355B |
| Elevación hidráulica de 3 ejes | Rotación + inclinación + ajuste vertical de la altura de la mesa | 1–20+ toneladas con altura libre al suelo variable | Piezas soldadas de perfil profundo que requieren altura de mesa ergonómica |
| Brazo en L de doble estación y 5 ejes (CN121339620A) | Indexado de estación principal de 180° + doble inclinación de brazo en L + doble giro de mandril | Carga útil para celda robótica de doble estación | Subconjuntos de soldadura complejos y de automoción de alto volumen |
¿Cómo escalan los niveles de carga útil desde unidades de banco de 50 kg hasta posicionadores pesados de inclinación y giro de 2,000 kg?
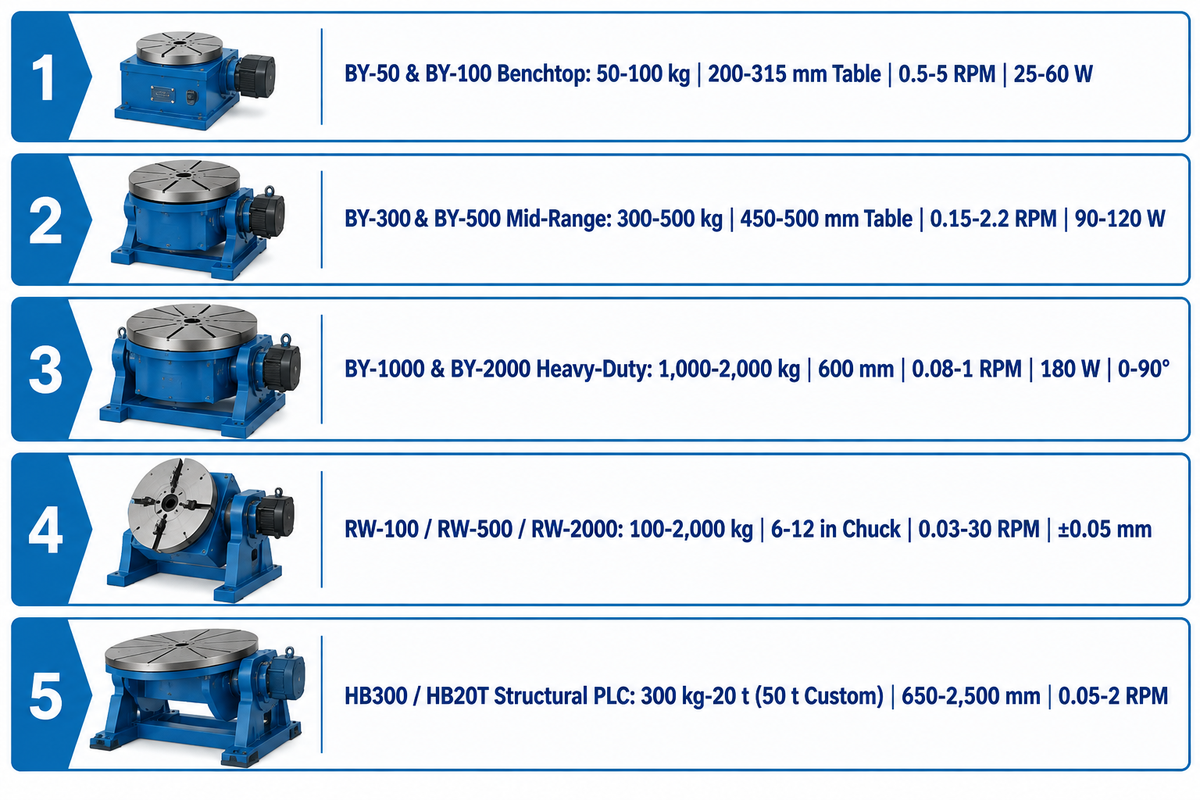
Los posicionadores de soldadura automáticos escalan en tres niveles de carga útil: mesas giratorias de banco de 50–100 kg (motores de 25–60 W, 0.5–5 RPM) y unidades de gama media de 300–500 kg (90–120 W, 0.15–2.2 RPM) para spools de tubería. Los conjuntos estructurales pesados utilizan unidades de suelo de 1,000–2,000 kg (180 W, 0.08–1 RPM) con inclinación motorizada de 0–90°.
Como señala The Fabricator, las unidades de banco manejan habitualmente cargas útiles de 50 a 250 lb (23 a 113 kg) para soldadura de tuberías pequeñas y conjuntos tubulares. Por encima de ese nivel, toman el relevo los bastidores anclados al suelo y los muñones de inclinación motorizados. Fortune Business Insights informa que el mercado mundial de soldadura robótica se situó en 8.10 mil millones de USD en 2025. Se proyecta que crezca de 9.00 mil millones de USD en 2026 a 27.90 mil millones de USD para 2034 con una tasa compuesta anual del 15.20%. Esta expansión impulsa la demanda de posicionadores de soldadura robótica de 300–2,000 kg fabricados bajo las normas de seguridad ANSI/A3 R15.06-2025.
La tabla de especificaciones de la serie BY de Aubrik refleja los parámetros de catálogo directos de fábrica de Aubrik (de 50 kg a 2,000 kg). Otros fabricantes originales configuran la potencia del motor y los diámetros de mesa de forma diferente en clases de tonelaje similares. Los compradores que revisan planos de bastidor pueden consultar los posicionadores de soldadura automáticos industriales de 50 kg a 2,000 kg de la serie BY en el sitio web de Aubrik.
| Modelo | Nivel de carga y clase | Capacidad de carga nominal | Diámetro de la mesa | Rango de velocidad de rotación | Especificación de motor e inclinación |
|---|---|---|---|---|---|
| BY-50 | Nivel de mesa giratoria ligera de banco | 50 kg | 200 mm | 0.5–5 RPM | Motor de 25 W; inclinación manual; excentricidad < 0.02 mm |
| BY-100 | Nivel de mesa giratoria de banco | 100 kg | 315 mm | 0.5–5 RPM | Motor de 60 W; inclinación por sinfín; excentricidad < 0.02 mm |
| BY-300 | Nivel de posicionador de gama media para spools | 300 kg | 450 mm | 0.15–2.2 RPM | Motor de 90 W; inclinación de suelo; excentricidad < 0.02 mm |
| BY-500 | Nivel de posicionador de suelo de gama media | 500 kg | 500 mm | 0.15–2.2 RPM | Motor de 120 W; inclinación de suelo; excentricidad < 0.02 mm |
| BY-1000 | Nivel pesado con inclinación motorizada | 1,000 kg | 600 mm | 0.08–1 RPM | Motor de 180 W; inclinación motorizada 0–90°; excentricidad < 0.02 mm |
| BY-2000 | Nivel pesado con inclinación motorizada | 2,000 kg | 600 mm | 0.08–1 RPM | Motor de 180 W; inclinación motorizada 0–90°; excentricidad < 0.02 mm |
| RW-100 | Nivel de mandril rotativo de precisión | 100 kg | Mandril de 6–12 pulg | 0.03–30 RPM | Inclinación 0–135°; repetibilidad ±0.05 mm |
| RW-500 | Nivel de mandril rotativo de precisión | 500 kg | Mandril de 6–12 pulg | 0.03–30 RPM | Inclinación 0–135°; repetibilidad ±0.05 mm |
| RW-2000 | Nivel rotativo pesado de precisión | 2,000 kg | Mandril de 6–12 pulg | 0.03–30 RPM | Inclinación 0–135°; repetibilidad ±0.05 mm |
| HB300 / HB20T | Nivel estructural industrial con PLC | 300 kg–20 t (50 t personalizado) | 650–2,500 mm | 0.05–2 RPM | Inclinación 0–90° / 0–120°; indexado ±0.5°; bastidor Q355B |
Servomotor de CC, motor paso a paso o reductor sinfín con VFD: ¿qué arquitectura de motor y reductor se adapta a su tolerancia de soldadura?
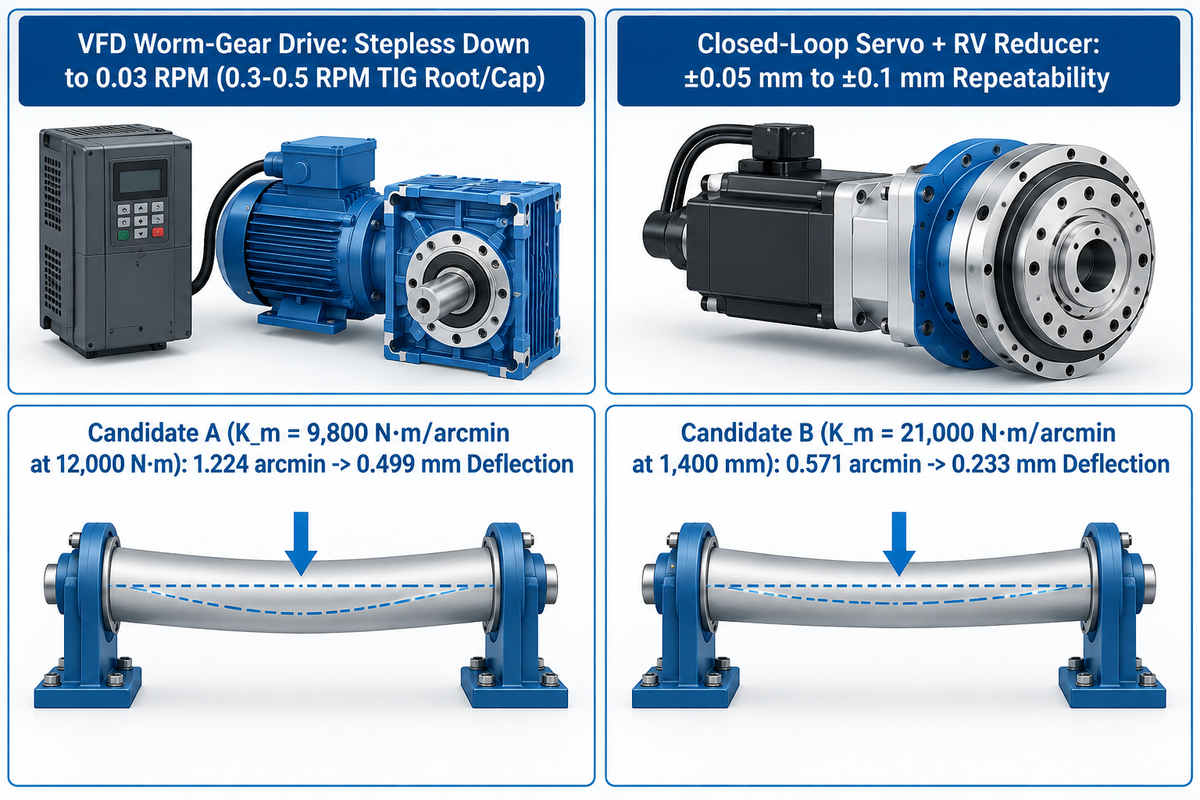
Un motor de CA con reductor de tornillo sinfín y embrague autoblocante logra soldaduras circunferenciales continuas mediante MIG o SAW. Los servoaccionamientos con reductores cicloidales RV (repetibilidad de ±0.05 mm a ±0.1 mm) se emplean en soldadura TIG multipasada y soldadura con robots donde se requiere baja holgura y alta rigidez torsional.
Los posicionadores de tornillo sinfín con VFD en lazo abierto ofrecen un control continuo de la velocidad de rotación, mientras que la interpolación sincronizada de trayectorias robóticas multieje requiere servoaccionamientos en lazo cerrado y reductores RV o planetarios sin holgura. En trabajos circunferenciales de tubería, la suavidad a baja velocidad influye directamente en la calidad de la soldadura. Los posicionadores rotativos de Aubrik operan con un variador VFD continuo hasta 0.03 RPM. Ese valor se sitúa muy por debajo de las 0.3–0.5 RPM necesarias para las pasadas TIG de raíz y acabado en tuberías grandes. Muchas mesas giratorias económicas alcanzan su límite inferior cerca de 2 RPM y arruinan el control preciso de la soldadura.
En las celdas de soldadura automatizadas, el tren de transmisión debe soportar cargas de flexión excéntricas, y los circuitos de supervisión de velocidad y seguridad deben cumplir con AWS D16.1M/D16.1:2018.
Datos asumidos y resultados de evaluación para el Ejemplo práctico C (rigidez de inclinación del reductor y deflexión de la junta): La rigidez de inclinación del reductor controla la precisión del seguimiento de la junta durante el proceso de soldadura. En el modelo de rigidez publicado por RV Reducer bajo un momento de vuelco asumido de 12,000 N·m a una distancia radial de soldadura de 1,400 mm, el Candidato A (rigidez de inclinación K_m = 9,800 N·m/arcmin) se desvía 1.224 minutos de arco y provoca 0.499 mm de desplazamiento de la junta. Bajo esa misma carga asumida, el Candidato B (rigidez de inclinación K_m = 21,000 N·m/arcmin) reduce la deflexión de inclinación a 0.571 minutos de arco y disminuye el desplazamiento de la junta a 0.233 mm.
Donde se requiere un indexado rotativo ultrapreciso, los indexadores de leva de rodillos como el RW-320 de Sankyo Automation alcanzan una repetibilidad de ±5 segundos de arco. También mantienen una precisión de indexado de ±15 segundos de arco con un par de salida de 500 N·m. Por el contrario, los motores paso a paso sin apantallar suelen bloquearse o perder pasos durante los cebados de arco de alta frecuencia.
¿Qué diámetro de husillo hueco, mandril autocentrante y protecciones de puesta a tierra de alta frecuencia se requieren para la soldadura de tuberías y TIG?
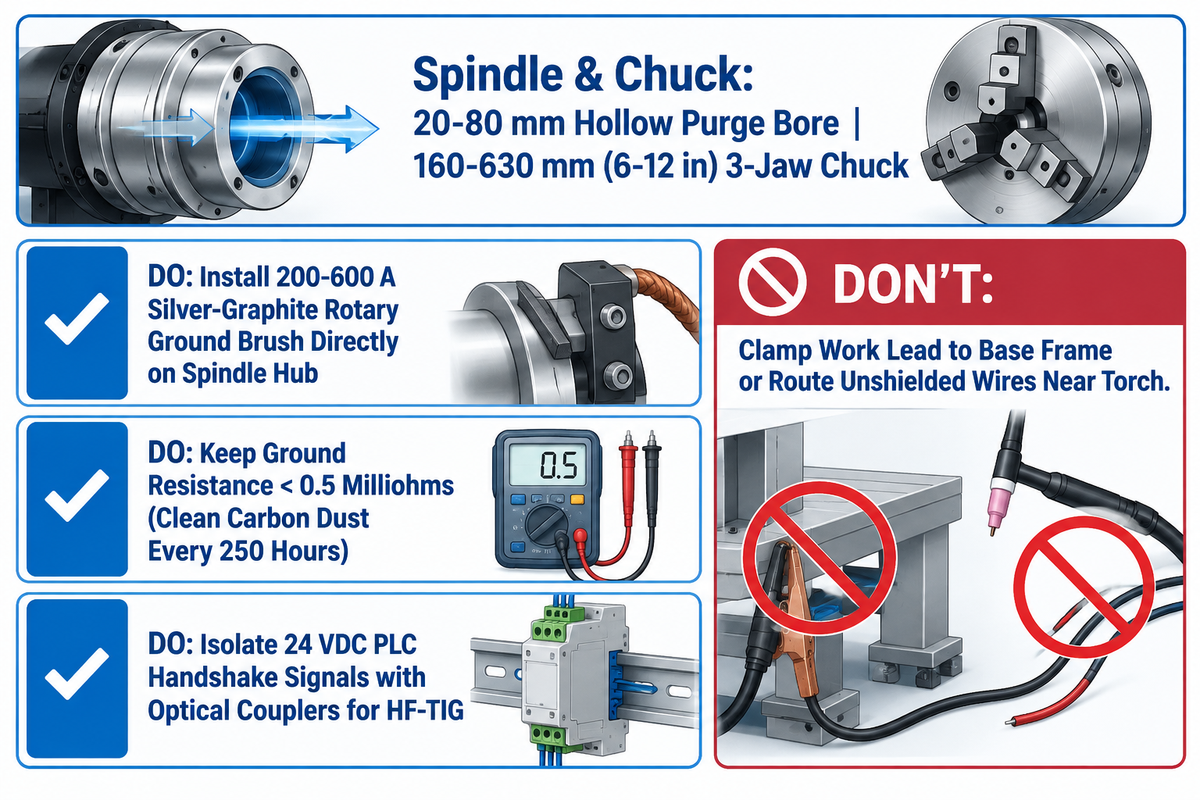
La soldadura automatizada de tuberías y TIG requiere tres protecciones mecánicas: un husillo hueco pasante de 20–80 mm para el purgado interno con argón y un mandril de soldadura autocentrante de 3 garras de 160–630 mm. Cada husillo necesita además una escobilla de puesta a tierra rotativa de plata-grafito dedicada de 200–600 A que derive los rodamientos del husillo y evite el picado eléctrico.
Al soldar tubos de acero inoxidable o titanio, el oxígeno del interior oxida la pasada de raíz. Por esta razón, un paso hueco de 20-80 mm en el husillo permite a los operarios pasar una línea de argón a través del centro de la mesa giratoria. Esto facilita un movimiento libre de 360 grados de la manguera de purga durante el giro de la mesa. Un mandril autocentrante de 3 garras (de 6-12 pulgadas en los modelos RW o de 160-630 mm en todos los modelos) sujeta el material de forma concéntrica. Los mandriles avanzados, como el modelo de la patente CN121339620A, incorporan un mecanismo accionado por engranajes para permitir un amarre rápido con mordazas de aleación de cobre.
Las corrientes eléctricas de retorno hacia la fuente de potencia a través de los rodamientos del husillo deben evitarse para lograr una soldadura automatizada de alta calidad. En las directrices sobre posicionadores de banco de The Fabricator, una toma de tierra rotativa de 200 amperios es la regla mínima para unidades pequeñas. Los posicionadores industriales escalan hasta zapatas de plata-grafito de 300–600 A. El picado de las pistas y el agarrotamiento del reductor se producen por la formación de arco eléctrico a través de los rodamientos de rodillos. Consulte nuestra guía de dimensionamiento de RPM a par y puesta a tierra de alta frecuencia para mesas TIG de precisión para ver los detalles del cableado de aislamiento EMI.
Qué hacer
- Instale una escobilla de tierra rotativa de plata-grafito dedicada de 200–600 A directamente contra el cubo del husillo.
- Mantenga la resistencia de la tierra rotativa por debajo de 0.5 miliohmios limpiando el polvo de carbón cada 250 horas de arco activo.
- Aísle todas las señales de sincronización PLC de 24 VDC con optoacopladores durante los cebados TIG de alta frecuencia.
Qué evitar
- No conecte la pinza de masa de la soldadora al bastidor base estacionario, ya que esto fuerza el paso de corriente a través de los rodamientos.
- No tienda cables de motores paso a paso o de sensores sin apantallar en paralelo a los cables de la antorcha TIG de alta frecuencia.
- No supere los valores nominales de par por centro de gravedad inclinado al montar mandriles pesados en mesas giratorias de banco.
¿Cómo se integra un posicionador de soldadura automático con cobots, robots de 6 ejes y redes de bus de campo PLC?
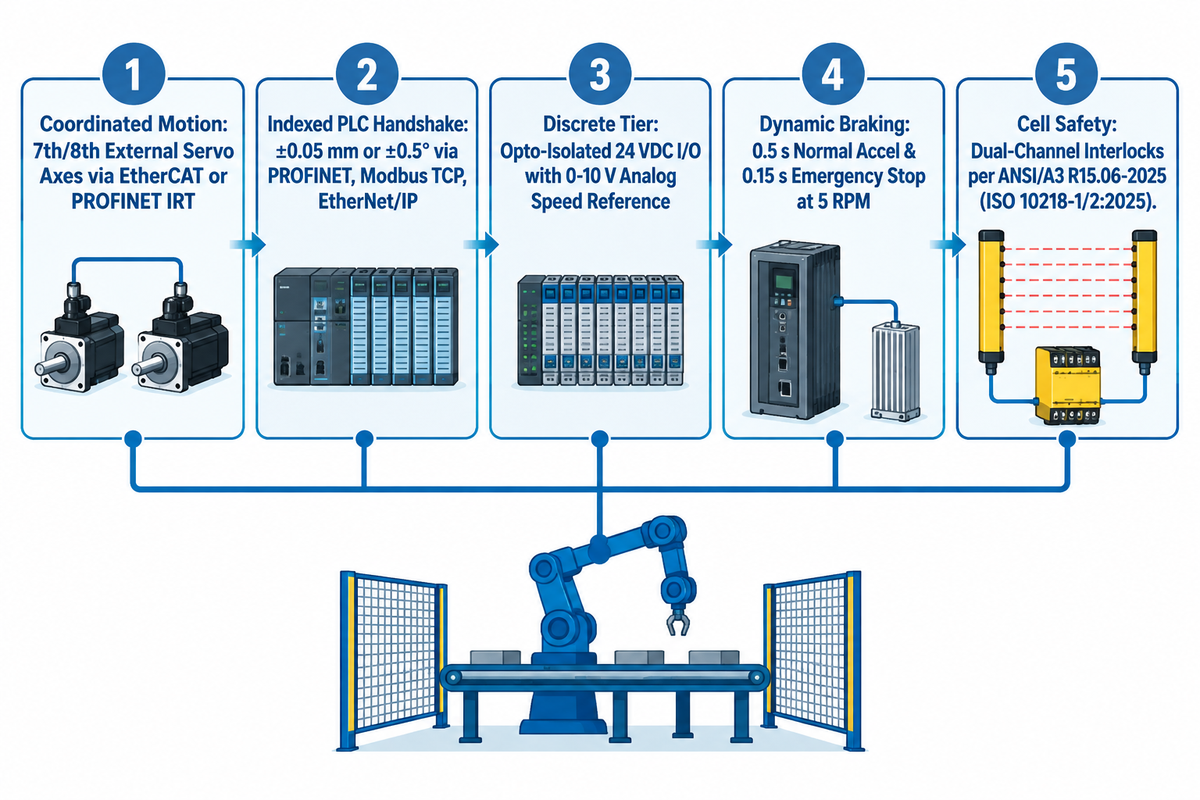
La integración de un posicionador de soldadura automático en una celda de soldadura robótica sigue tres niveles de control. Las celdas utilizan un 7/8 eje servo externo sincronizado mediante EtherCAT o PROFINET IRT, sincronización PLC indexada sobre PROFINET o Modbus TCP, o E/S discretas de 24 VDC optoaisladas con una referencia de velocidad de 0-10 V.
Al pasar de una configuración manual a la automatización de la soldadura, el enlace entre la máquina de soldadura con gas protector, el controlador del robot y el posicionador rige la productividad. Esta integración permite a la antorcha completar trayectorias de soldadura complejas en un único ciclo de amarre y mejorar la calidad del cordón. Nuestra guía de arquitectura de celdas de soldadura automatizadas y robóticas ofrece patrones de diseño para vallados de seguridad y áreas de trabajo del posicionador para diseñadores de celdas.
Matriz de integración de 5 puntos para cobots y posicionadores TIG
La matriz de integración de 5 puntos para cobots y posicionadores TIG es una guía sobre geometrías de juntas soldadas, coordinación de ejes servo, bus de campo y enclavamientos de seguridad.
- El movimiento de la antorcha y la rotación se interpolan conjuntamente en soldaduras de injerto controladas por un 7 o 8 eje servo externo procedente del amplificador del robot vía EtherCAT o PROFINET IRT.
- La sincronización mediante bus de campo indexa la posición de las piezas dentro de ±0.05 mm o ±0.5° utilizando un PLC Siemens y una HMI sobre PROFINET, Modbus TCP o EtherNet/IP.
- Las celdas utilizan un 7/8 eje servo externo sincronizado mediante EtherCAT o PROFINET IRT, sincronización PLC indexada sobre PROFINET o Modbus TCP, o E/S discretas de 24 VDC optoaisladas con una referencia de velocidad de 0–10 V.
- Las comprobaciones de parada dinámica e inercia garantizan que la capacidad de los frenos soporte una aceleración normal de 0.5 s y paradas de emergencia de 0.15 s a 5 RPM bajo par gravitatorio inclinado.
- Los enclavamientos de seguridad de doble canal conectan paradas de emergencia y cortinas ópticas según ANSI/A3 R15.06-2025 (Partes 1, 2 y 3). Esa norma de 403 páginas se publicó el 29 de octubre de 2025 y adopta la ISO 10218-1/2:2025.
¿Cómo deben evaluar los compradores a los fabricantes, los plazos de entrega y las pruebas de aceptación en fábrica (FAT) en sistemas de 50–2,000 kg?
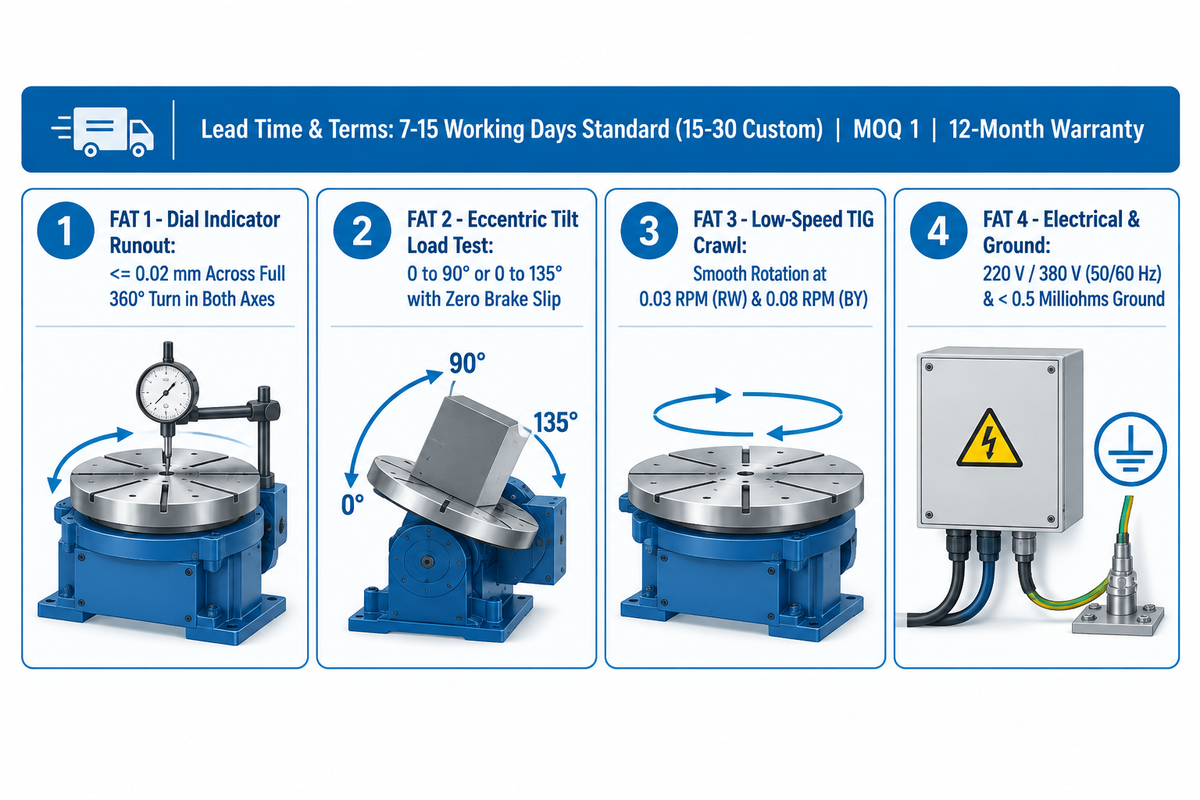
Evalúe a los fabricantes de posicionadores de soldadura automáticos verificando los tiempos de fabricación franco fábrica (7–15 días laborables para unidades estándar de Aubrik, 15–30 días laborables para fabricaciones a medida). Los compradores también deben confirmar la compatibilidad de tensión de red (220 V o 380 V, 50/60 Hz), el pedido mínimo (MOQ) de 1 unidad y una prueba de aceptación en fábrica (FAT) de 4 puntos que confirme una excentricidad inferior a 0.02 mm.
Los equipos de compras que comparan marcas globales (Koike Aronson, Pemamek, Bode o Cyclotron) con fabricantes directos como Aubrik (Wuxi ABK Machinery Group) deben auditar los plazos de entrega y la personalización. Según las especificaciones de posicionadores de soldadura publicadas por Aubrik, las unidades estándar se envían en 7–15 días laborables (15–30 días laborables a medida) con 1 año (12 meses) de garantía y MOQ de 1.
Las ventanas de tránsito cotizadas (7–10 días por transporte aéreo y 14–21 días por transporte marítimo) cubren los posicionadores estándar de catálogo tras su finalización en fábrica y excluyen el despacho de aduanas en destino o los ciclos de ingeniería multieje a medida. Antes del embarque, los compradores deben exigir una prueba de aceptación en fábrica (FAT) alineada con AWS D16.1M/D16.1:2018 y los procedimientos de calidad ISO 9001:
- La inspección de excentricidad con reloj comparador determina si el alabeo del plato frontal y la desviación en ambos ejes son menores o iguales a 0.02 mm durante un giro completo de 360°.
- Se realiza una prueba de carga de 0 a 90° o de 0 a 135° para la inclinación bajo par excéntrico a fin de confirmar que no exista deslizamiento del freno.
- Se lleva a cabo una prueba de avance lento TIG a baja velocidad para comprobar si la rotación es uniforme a una velocidad mínima de 0.03 RPM en la serie RW y de 0.08 RPM en BY-1000/BY-2000.
- La verificación de red eléctrica y tierra rotativa confirma el cableado a 220 V o 380 V (50/60 Hz) y comprueba que la resistencia de puesta a tierra rotativa se mantenga por debajo de 0.5 miliohmios.
Conclusión clave
Dimensione cada posicionador de soldadura automático con un factor de seguridad de 1.5x sobre el par del centro de gravedad inclinado a 90 grados (masa de pieza más mandril) y verifique una excentricidad inferior a 0.02 mm antes del envío.
¿Necesita una verificación de carga excéntrica y dimensionamiento de par para sus piezas soldadas?
Puede compartir el plano de su pieza, la masa del componente y las dimensiones del mandril con nuestros ingenieros mecánicos. Es posible solicitar un cálculo personalizado de par por centro de gravedad y presupuesto directo de fábrica de Aubrik Engineering (MOQ 1 unidad; entrega en 7 a 15 días laborables).
Preguntas frecuentes sobre posicionadores de soldadura automáticos
¿Puede un posicionador de soldadura automático girar de forma continua mientras suelda un cobot o una antorcha MIG?
Sí, la rotación continua es estándar para costuras circunferenciales de tuberías y bridas.
En juntas circulares, el posicionador gira a una velocidad superficial programada mientras el cobot o la antorcha fija permanece en posición plana 1G. Para soldaduras de injerto contorneadas, tubuladuras elípticas o codos descentrados, el posicionador opera como un séptimo u octavo eje servo sincronizado mediante EtherCAT o PROFINET IRT. Ese enlace servo permite que el movimiento de la antorcha y la rotación de la mesa se interpolen juntos sin retraso de trayectoria.
¿Cómo evitar que los cebados de arco TIG de alta frecuencia reinicien el controlador de un posicionador de soldadura programable?
Instale una escobilla de puesta a tierra rotativa de plata-grafito de 200 a 600 amperios debajo del plato frontal y conecte una pica de tierra de cobre independiente al armario de control.
Tienda todos los cables del variador VFD o del servomotor dentro de conductos metálicos puestos a tierra y alejados del cable de la antorcha TIG. Aísle ópticamente las señales de sincronización de arranque/parada del PLC de 24 VDC e instale filtros de línea EMI en la entrada de alimentación del armario.
¿Cuál es la diferencia entre la capacidad de carga horizontal nominal y la capacidad de carga inclinada a 90 grados en un posicionador rotativo?
La capacidad horizontal nominal asume una mesa plana a cero grados con una carga centrada sobre el rodamiento axial principal.
Cuando una mesa se inclina a 90 grados, el peso vertical se convierte en un momento flector y de vuelco en voladizo sobre el husillo y los engranajes de inclinación. Incluso una unidad con capacidad nominal de 5,000 lb cae aproximadamente a la mitad de su capacidad cuando se coloca de lado y se reduce aún más a medida que aumenta el voladizo del centro de gravedad. Esta reducción de capacidad explica por qué se aplica un factor de seguridad de 1.5x a las tablas de carga excéntrica.
¿Cuándo se necesita un husillo hueco pasante en un posicionador de soldadura automático?
Es preferible especificar un husillo hueco de 20 a 80 milímetros en el paso central de la mesa giratoria. Además, protege las mangueras internas de purgado con argón durante la rotación de 360 grados en tuberías de acero inoxidable y titanio.
¿Con qué frecuencia deben revisarse la escobilla de carbón de la tierra rotativa y el reductor de tornillo sinfín en celdas de soldadura automatizadas?
Inspeccione la escobilla de carbón de la tierra rotativa y la tensión del muelle cada 250 horas de arco activo para mantener la resistencia de contacto por debajo de 0.5 miliohmios.
En producción a dos turnos, compruebe la holgura del reductor de tornillo sinfín o RV y el nivel de aceite sintético para engranajes cada 1,000 horas de funcionamiento. Mida anualmente la excentricidad radial del plato frontal con un reloj comparador para mantener una precisión de seguimiento de junta inferior a 0.02 milímetros.
Acerca de esta guía de ingeniería: Elaborada por CYH y el equipo de ingeniería mecánica de Aubrik a partir de registros de dinamómetro de los modelos de las series BY y RW, junto con las normas de seguridad robótica ANSI/AWS y modelos de rigidez de reductores RV.
Referencias y fuentes
- El futuro de la fabricación: robots colaborativos y posicionamiento automatizado American Welding Society (AWS)
- AWS D16.1M/D16.1:2018 Especificación para la seguridad en soldadura robótica por arco American National Standards Institute (ANSI) / American Welding Society
- Toneladas de razones para un nuevo posicionador de soldadura: dimensionamiento por centro de gravedad y voladizo The Fabricator (Fabricators & Manufacturers Association)
- Aprovechar el giro en posicionadores de banco para soldadura de tubos y tuberías The Fabricator (Fabricators & Manufacturers Association)
- CN121339620A: Dispositivo posicionador de soldadura hueco de cinco ejes Google Patents / China National Intellectual Property Administration
- ANSI/A3 R15.06-2025 Norma nacional estadounidense para robots industriales y sistemas robóticos: requisitos de seguridad American National Standards Institute (ANSI) / Association for Advancing Automation (A3)







