
Póngase en contacto con la empresa Aubrik

Actualizado en noviembre de 2026 | Revisión técnica de ingeniería
Las celdas de soldadura industrial integran equipos de soldadura, sistemas de sujeción y sistemas de seguridad en una estación de trabajo autónoma. El sistema incluye un robot industrial de varios ejes, un dispositivo de sujeción, una fuente de poder para soldadura, un escariador de antorcha, un posicionador servoaccionado y un resguardo de seguridad con enclavamiento. Los soldadores manuales mantienen el arco entre 20% y 40% del factor de trabajo, ya que el resto del turno se dedica a posicionar piezas, preparar el trabajo e inspeccionar. Las celdas de soldadura automatizadas alcanzan una eficiencia aproximada de 65% a 70% a la hora 10 del turno. Las celdas de producción con buen mantenimiento también logran el objetivo de disponibilidad de 98% especificado por plantas automotrices y de fabricación pesada.
Los datos de la fuerza laboral de American Welding Society (AWS), reportados por CMR Fabrications, indican que Estados Unidos necesita 336,000 nuevos profesionales de soldadura para 2026. Según Atan Robotics, esta escasez ha elevado el costo total de la mano de obra manual hasta $55 por hora. Los sistemas de soldadura automatizados, dimensionados correctamente, ayudan a los talleres a equilibrar la producción. Estos sistemas equilibran la capacidad de carga útil del posicionador, la uniformidad del dispositivo de sujeción y la seguridad de la celda con la familia de piezas.
Respuesta directa: Una celda de soldadura por arco robotizada integra un robot industrial, una fuente de poder para soldadura, sistemas de sujeción y posicionamiento, y equipos de mantenimiento de la antorcha. La norma ISO 10218-2 aborda la protección de toda la celda. Las estaciones de trabajo automatizadas elevan la eficiencia del operador y de la estación de 20%–40% en la soldadura manual a aproximadamente 65%–70% a la hora 10 del turno. JR Automation considera que un cambio superior a ±0.3 mm en la posición del punto central de la herramienta (TCP) de una antorcha de soldadura es un problema de tolerancia que puede desviar la soldadura de la ubicación prevista.
Conclusiones clave de ingeniería (resumen breve)
- El equipo base de los brazos manipuladores industriales convencionales de 6 ejes cuesta entre $50,000 y más de $200,000. Las redes de seguridad optoelectrónicas pueden costar hasta $30,000, mientras que las fuentes de poder multiproceso tienen un precio aproximado de $10,000.
- Con la revisión de 2025 de ISO 10218 (Partes 1 y 2) y AWS D16.1M/D16.1:2026, la seguridad se evalúa en toda la aplicación instalada. Nunca se juzga únicamente por el robot sin integrar.
- Los posicionadores de piezas de trabajo con capacidad nominal de 50 kg a 200 tons deben dimensionarse considerando la masa combinada del conjunto soldado y el dispositivo de sujeción. Los ingenieros calculan la excentricidad del centro de gravedad (COG) y la inercia de frenado de rotación.
- Disciplina de armado y ajuste previo: como regla práctica para programar trayectorias MIG sin seguimiento, mantenga la variación de la separación y ubicación de la junta dentro de ±0.5 veces el diámetro del alambre. Los técnicos complementan esta medida con una verificación semanal del TCP, con una deriva máxima de ±0.3 mm.
| Parámetro del sistema | Especificación o rango de ingeniería | Norma principal o fuente de referencia |
|---|---|---|
| Tiempo de arco activo y eficiencia del turno | 20%–40% de tiempo de arco activo manual frente a una eficiencia aproximada de 65%–70% a la hora 10 del turno | Guía 2026 de Zhouxiang / Hirebotics |
| Objetivo de disponibilidad de producción | Disponibilidad de 98% con mantenimiento diario programado y cada 1,000 horas | Guía de mantenimiento de celdas de producción de EVST |
| Repetibilidad del manipulador frente a deriva del TCP | Repetibilidad de ±0.02 mm en el brazo sin carga (FANUC ARC Mate 120iD) frente al umbral de deriva semanal del TCP de ±0.3 mm | Relia-Mation / EVST / JR Automation |
| Capacidad del posicionador de piezas de trabajo | De 50 kg a 200 tons (mesa giratoria de 350 mm a 12,000 mm de diámetro, 0.05–1.0 rpm) | Catálogo de posicionadores de servicio pesado de Aubrik |
| Referencias publicadas de costos de subsistemas | Brazo base de 6 ejes: $50,000–$200,000+; fuente de poder: ~$10,000; resguardo optoelectrónico: hasta $30,000 | Guía de precios 2026 de Atan Robotics |
| Normas de seguridad y humos | ISO 10218-2:2025; AWS D16.1M/D16.1:2026; OSHA 1910.252: ventilación mecánica en espacios de menos de 10,000 ft³ por soldador, techos de menos de 16 ft o con obstáculos para la ventilación cruzada | ISO / AWS / OSHA Subpart Q |
¿Qué es una celda de soldadura y cómo funciona un sistema de soldadura automatizado?
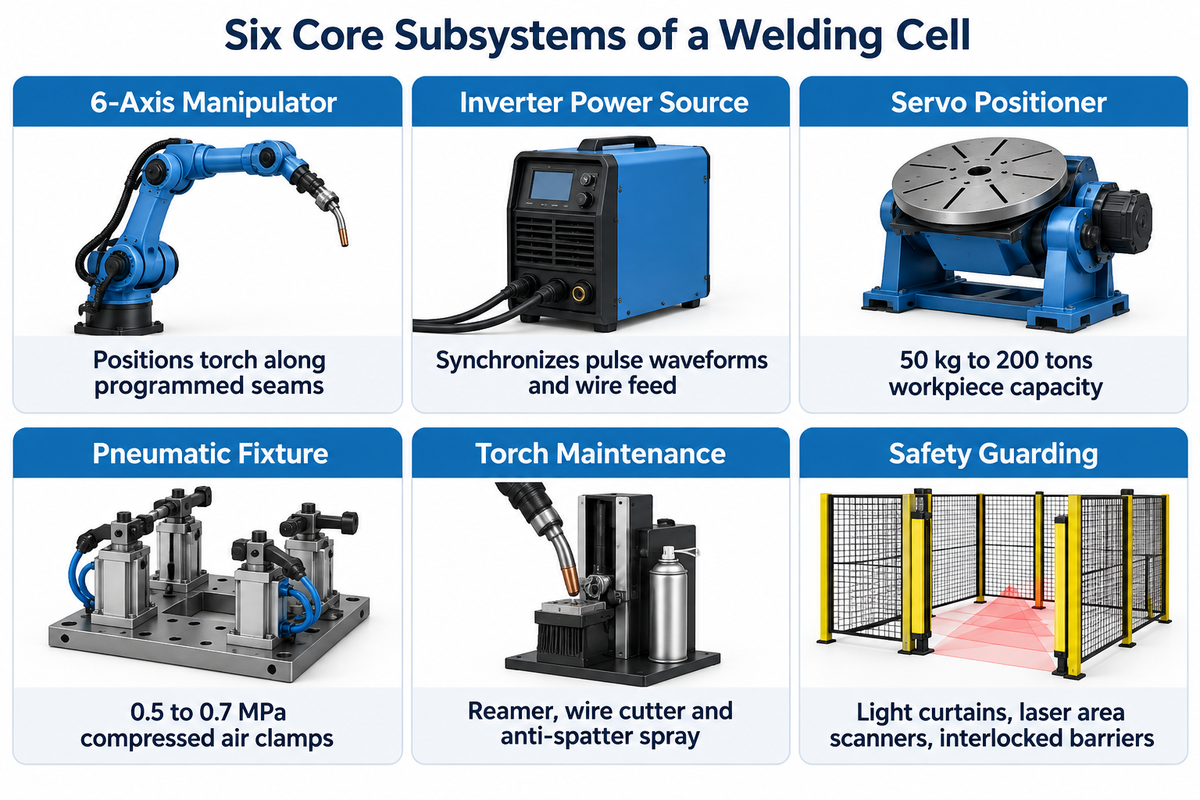
Una celda de soldadura es una estación de trabajo de fabricación cerrada. Integra en un sistema coordinado un manipulador robotizado, una fuente de poder para soldadura, un posicionador de piezas de trabajo, un dispositivo de sujeción, una unidad de mantenimiento de la antorcha y una barrera de seguridad. Los soldadores manuales trabajan con un tiempo de arco activo de 20% a 40%. Las celdas de soldadura automatizadas mantienen una eficiencia aproximada de 65% a 70% a la hora 10 del turno.
65%–70%de eficiencia de la celda a la hora 10 del turno
98%de disponibilidad objetivo de la celda de producción
4 minde preparación con cambio rápido, frente a 1 hora
En la fabricación celular, cada celda de trabajo procesa una familia de piezas definida, desde el subconjunto punteado hasta el conjunto soldado terminado. Las piezas no requieren traslados entre etapas con montacargas de un área a otra. Esta distribución eleva la productividad de planta y reduce los tiempos de inactividad no programados entre lotes. Los programas de capacitación, como el programa de certificación en soldadura robotizada de A-B Tech, enseñan a los técnicos a coordinar el movimiento del robot, la sujeción en los puntos de referencia del dispositivo y el control de los parámetros del arco. Los talleres que evalúan un sistema prediseñado o personalizado pueden consultar nuestra lista de verificación básica para planificar una celda de soldadura robotizada. También pueden explorar las configuraciones personalizadas llave en mano de celdas de soldadura robotizada para acero estructural pesado.
Auditoría de preparación de celdas de 6 subsistemas (Auditoría de preparación de celdas de 6 subsistemas)
La auditoría de preparación de celdas de 6 subsistemas valida que los seis subsistemas de hardware interdependientes tengan la capacidad adecuada y estén sincronizados antes de firmar un acuerdo de integración llave en mano.
Quienes compran por primera vez suelen centrarse en el brazo robotizado de 6 ejes, pero este es solo un componente de hardware. Otros cinco subsistemas, ubicados en la periferia del sistema, afectan el tiempo de ciclo, la calidad de la soldadura y el cumplimiento de los requisitos de la celda.
- Manipulador de muñeca hueca de 6 ejes y controlador: los brazos robotizados industriales de FANUC, ABB, KUKA o Yaskawa Motoman mueven la antorcha a lo largo de las juntas programadas. Por ejemplo, el FANUC ARC Mate 120iD (o FANUC ArcMate) ofrece una repetibilidad del brazo de ±0.02 mm, una carga útil de muñeca de 25 kg y un alcance de 1,831 mm.
- Fuente de poder digital con inversor y alimentador de alambre: las fuentes de poder multiproceso de alta gama sincronizan las formas de onda pulsadas y la velocidad de alimentación del alambre con la velocidad de recorrido del robot. Una unidad de la gama Lincoln PowerWave cuesta aproximadamente $10,000.
- Posicionador servoaccionado de piezas de trabajo: las mesas giratorias de un eje, los posicionadores tipo skyhook de 2 ejes o los rotadores con cabezal motriz y contrapunto articulan piezas de trabajo pesadas. Gire cada junta para colocarla en posición plana, con soldadura descendente.
- Dispositivo neumático o hidráulico de sujeción: las mordazas neumáticas usan aire comprimido, por lo general a 0.5 a 0.7 MPa en actuadores neumáticos de la celda. Las mordazas hidráulicas utilizan un circuito hidráulico presurizado para sujetar la geometría de las piezas y contrarrestar la distorsión térmica.
- Estación automática de mantenimiento de la antorcha: un escariador de boquilla, un cortador de alambre y un sistema de aplicación de aerosol antisalpicaduras dan mantenimiento a la antorcha después de cada ciclo de soldadura para evitar el retroceso de la llama y la deriva del punto central de la herramienta.
- Resguardo con enclavamiento y extracción de humos: las cercas perimetrales y los accesos con enclavamiento protegen contra movimientos peligrosos. Las cortinas de luz y los escáneres láser vigilan el ingreso de personal a las zonas protegidas. Las pantallas de soldadura protegen de la radiación del arco. Las campanas de extracción localizada capturan los humos de soldadura.
¿Qué componentes principales y sistemas de seguridad incluye una celda de soldadura industrial completa?
Una celda de soldadura industrial completa incluye seis componentes principales de hardware: un brazo robotizado de 6 ejes con controlador; una fuente de poder con inversor y alimentador de alambre; un posicionador servoaccionado de piezas de trabajo; dispositivos de sujeción; una estación automática de escariado de boquillas; y un resguardo perimetral con pantallas para el arco y extracción de humos. Los sistemas de seguridad completos también requieren circuitos de paro de emergencia y una evaluación de riesgos de la aplicación conforme a ISO 12100. Las medidas de seguridad para programación y mantenimiento incluyen interruptores de habilitación de tres posiciones, límites de velocidad reducida en modo manual y aislamiento de energía mediante bloqueo y etiquetado (LOTO).
La guía de mantenimiento de producción de EVST indica que las revisiones diarias estructuradas y las inspecciones mecánicas cada 1,000 horas permiten que una celda de trabajo mantenga su objetivo de disponibilidad de 98%.
Distribuciones de estaciones de soldadura: mesas giratorias de una o dos estaciones
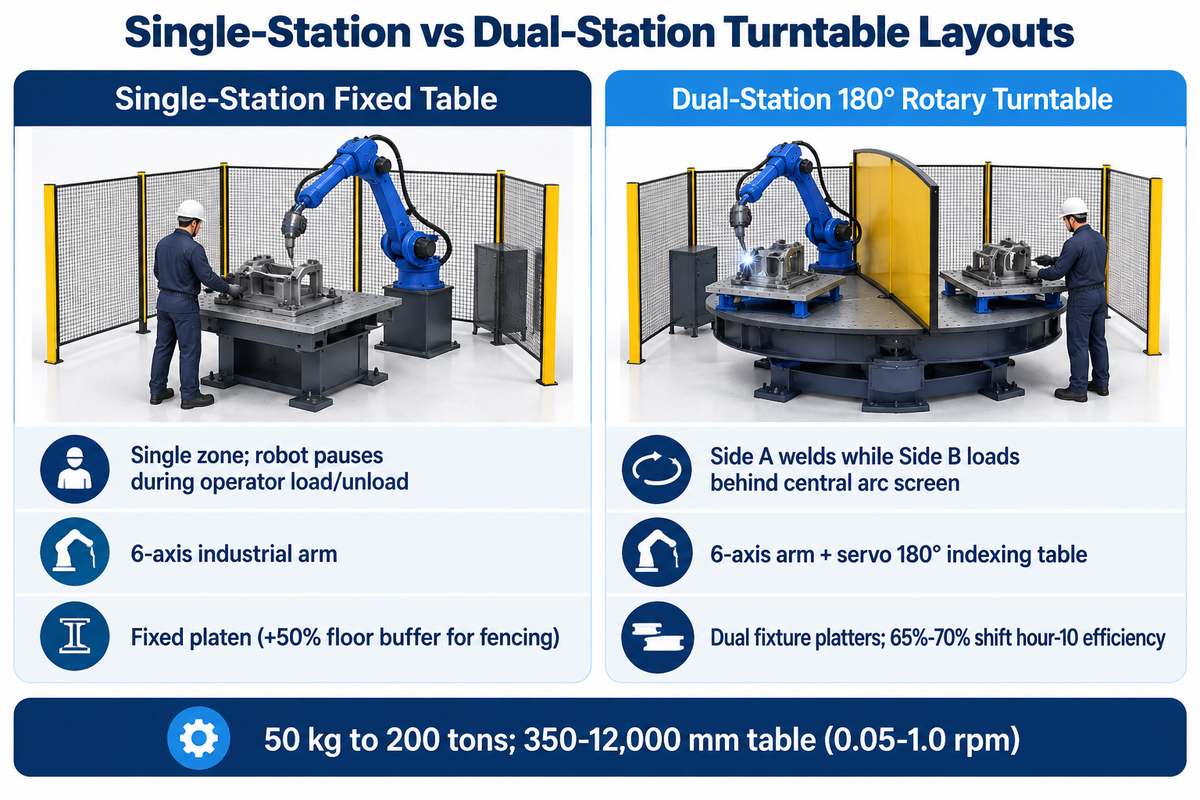
Las celdas de soldadura de una estación usan una mesa fija o un posicionador; el robot espera mientras se cargan y descargan las piezas. Las estaciones con mesa giratoria de dos estaciones incluyen una división central contra el destello del arco. El operador descarga y carga el lado B mientras el robot suelda el lado A, con lo que se elimina el tiempo de espera del operador.
Elija una estación de trabajo de una sola estación para ciclos de soldadura prolongados en los que la carga ocupe una fracción pequeña del tiempo de ciclo. Elija una mesa giratoria de dos estaciones cuando la carga frecuente de piezas dejaría al robot de soldadura inactivo. La guía de precios 2026 de Atan Robotics señala que el espacio requerido para cercas de seguridad y áreas de preparación suele aumentar 50%. Como explica la lista de verificación de The Fabricator para lograr una soldadura robotizada exitosa, adaptar el volumen de la familia de piezas al espacio de la estación evita cuellos de botella en el manejo de materiales. La guía de planificación 2026 de Hirebotics muestra que las preparaciones estandarizadas con cambio rápido reducen el tiempo de cambio de 1 hora a 4 minutos. Esa rapidez permite a los talleres aceptar 20% más trabajo sin aumentar la plantilla.
Matriz de tiempo de arco activo: mesa giratoria de una o dos estaciones
La matriz de tiempo de arco activo para mesas giratorias de una o dos estaciones compara nueve tipos de estaciones de trabajo industriales y categorías de modelos de posicionadores según el modo de carga, los ejes de rotación, el rango de carga útil nominal y la geometría de las piezas.
| Tipo de estación y categoría de modelo | Modo de carga e indexado | Ejes coordinados | Capacidad nominal del catálogo y dimensiones de referencia | Geometría de pieza y perfil de lote más adecuados |
|---|---|---|---|---|
| Tipo 1: carro portátil para soldadura con cobot | Sujeción manual en la mesa; preparación de trayectoria guiada por aplicación en 4 min | Brazo cobot de 6 ejes | Mesa modular con ranuras; carro de taller móvil | Soportes, bastidores y lotes pequeños con gran variedad de piezas |
| Tipo 2: celda de mesa fija de una estación | Una zona; el robot se detiene durante la carga y descarga del operador | Brazo industrial de 6 ejes | Placa fija (+50% de espacio adicional en planta para cercas) | Subconjuntos con ciclos de soldadura prolongados de varias pasadas |
| Tipo 3: mesa giratoria horizontal de un eje | Una zona con rotación circunferencial continua de 360° | Brazo de 6 ejes + 1 eje de rotación servoaccionado | De 50 kg a 200 tons; mesa de 350–12,000 mm (0.05–1.0 rpm) | Patines circulares, tramos de tubería y virolas cilíndricas |
| Tipo 4: mesa giratoria de 180° con dos estaciones | El robot suelda el lado A mientras se carga el lado B detrás de la pantalla central para el arco | Brazo de 6 ejes + mesa de indexado servoaccionada de 180° | Mesas de sujeción dobles; eficiencia de 65%–70% a la hora 10 del turno | Subchasis automotrices, soportes estampados y carcasas |
| Tipo 5: celda con posicionador de inclinación y rotación de 2 ejes | Una o dos zonas con inclinación y rotación de 360° para soldadura en posición 1G/PA | Brazo de 6 ejes + 2 ejes servoaccionados externos | Dimensionado para la excentricidad del centro de gravedad y la inercia de frenado | Cuerpos de válvulas, carcasas de engranajes y conjuntos soldados en varios ángulos |
| Tipo 6: celda con posicionador tipo skyhook o L de 3 ejes | Brazo elevable, inclinable y giratorio que permite acceso completo por debajo de la pieza | Brazo de 6 ejes + 3 ejes servoaccionados externos | Orientación descendente completa en posición 1G para secciones de caja profunda | Cabinas agrícolas complejas, chasises y conjuntos soldados profundos |
| Tipo 7: celda con un solo cabezal motriz y contrapunto en muñón | Carga con grúa aérea y giro horizontal sincronizado del muñón | Brazo de 6 ejes + 1 o 2 ejes de muñón | Soporte de muñón para servicio pesado, con capacidad de hasta 200 tons | Brazos de excavadora, ejes de remolque y bastidores tubulares largos |
| Tipo 8: celda de rueda de la fortuna con doble cabezal motriz y contrapunto | Dos estaciones de muñón opuestas, indexadas a ambos lados de una división central | Brazo de 6 ejes + indexador tipo rueda de la fortuna de 3 ejes | Carga continua en dos zonas para conjuntos soldados largos | Bastidores de camión, ejes y vigas estructurales de alto volumen |
| Tipo 9: celda con riel de piso lineal de 7.º eje o pórtico | El robot se desplaza por un riel lineal entre varias estaciones de trabajo | Brazo de 6 ejes + riel lineal de 7.º eje + posicionador | Envolvente de trabajo ampliada, superior al alcance estático del brazo de 1,831 mm | Vigas de puentes, secciones de torres eólicas y paneles de barcos |
¿Cómo dimensionar una estación de trabajo con mesa giratoria de una o dos estaciones para la fabricación de estructuras metálicas pesadas?
Para dimensionar una estación de trabajo con mesa giratoria de una o dos estaciones, compare el tiempo de carga de la pieza con el tiempo de arco activo. Después, calcule la masa combinada del conjunto soldado y el dispositivo de sujeción, la excentricidad del centro de gravedad y la inercia de frenado de rotación, con un margen dinámico de seguridad de 1.25x a 1.30x. Las mesas giratorias industriales abarcan de 50 kg a 200 tons de carga útil, de 350 mm a 12,000 mm de diámetro y velocidades de rotación de 0.05 a 1.0 rpm. Las cercas de seguridad y las áreas de preparación aumentan aproximadamente 50% el espacio de planta necesario.
Los ingenieros que dimensionan diámetros y velocidades de rotación de mesas giratorias (0.05 a 1.0 rpm) pueden consultar nuestros criterios para dimensionar mesas giratorias de soldadura de servicio pesado. Esa guía compara el espacio libre de giro de la mesa con el alcance del robot.
Adapte el proceso de soldadura a su celda: celdas MIG/MAG, TIG y de soldadura láser
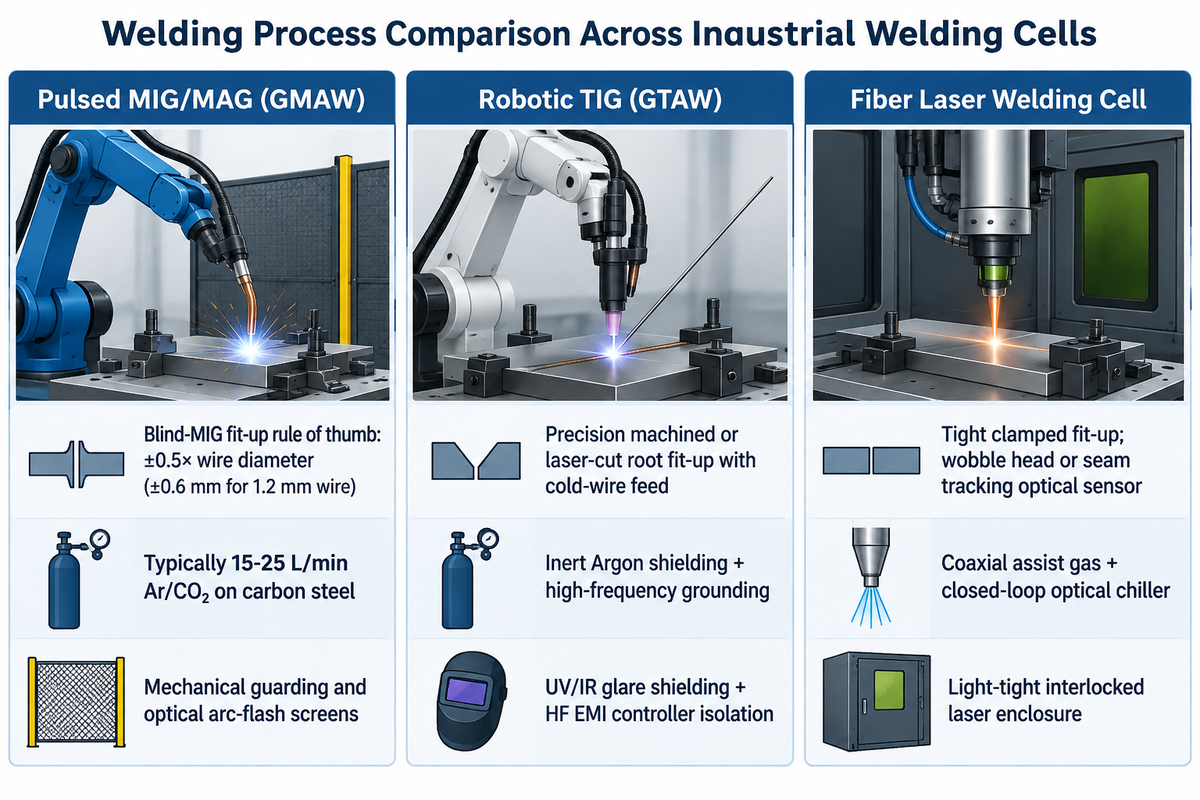
La soldadura MIG/MAG pulsada y la soldadura por arco con alambre tubular son opciones principales para la fabricación estructural. La soldadura MIG/MAG y la soldadura con alambre tubular con protección gaseosa usan un suministro externo de gas de protección (normalmente 15 a 25 L/min para MIG/MAG en acero al carbono); la soldadura con alambre tubular autoprotegido no lo requiere. Las celdas TIG robotizadas se utilizan para conjuntos pequeños de acero inoxidable, mientras que las celdas de soldadura láser de fibra se utilizan dentro de un recinto láser cerrado y con enclavamiento que impide el paso de la luz.
Cambiar el proceso de soldadura modifica el circuito de enfriamiento de la antorcha, el mecanismo de alimentación de alambre y el diseño del resguardo de seguridad. En un caso documentado de fabricación marina de Hirebotics, DeAngelo Marine Exhaust soldó 200 inches por unidad en un pedido de escapes para la Guardia Costera. Para la misma longitud de soldadura y número de pasadas, aumentar la velocidad de recorrido de 2 a 20 inches por minuto reduce 90% el tiempo de arco activo. La carga, la sujeción y otras operaciones que no son de soldadura siguen formando parte del ciclo de la pieza. Las prácticas de seguridad para el arco y el gas de protección también deben cumplir con el Manual técnico de OSHA, Sección IV, Capítulo 4, sobre sistemas de robots industriales.
| Proceso de soldadura | Guía de armado y ajuste de juntas y seguimiento | Gas de protección y enfriamiento | Requisitos de resguardo y protección | Principales aplicaciones |
|---|---|---|---|---|
| MIG/MAG pulsada (GMAW) | Regla práctica para armado y ajuste MIG sin seguimiento: ±0.5× el diámetro del alambre (±0.6 mm para alambre de 1.2 mm) | Normalmente 15–25 L/min de Ar/CO₂ para acero al carbono | Resguardo mecánico y pantallas ópticas contra el destello del arco | Chasises de acero al carbono, soportes y placas estructurales pesadas |
| TIG robotizada (GTAW) | Armado y ajuste de raíz con mecanizado de precisión o corte láser, con alimentación de alambre frío | Protección con argón inerte + conexión a tierra de alta frecuencia | Protección contra deslumbramiento UV/IR + aislamiento del controlador frente a interferencias electromagnéticas de alta frecuencia | Tuberías sanitarias de acero inoxidable y ductos aeroespaciales de pared delgada |
| Celda de soldadura láser de fibra | Armado y ajuste con sujeción firme; cabezal oscilante o sensor óptico de seguimiento de junta | Gas auxiliar coaxial + enfriador óptico de circuito cerrado | Especifique un recinto láser opaco a la luz y con enclavamiento; verifique su clasificación conforme a los requisitos aplicables de seguridad láser | Bandejas para baterías de vehículos eléctricos, gabinetes eléctricos y láminas con baja distorsión |
Cuando una celda de trabajo debe soldar y manipular piezas, o desbastar juntas de soldadura, los integradores pueden instalar un cambiador neumático de herramientas en la muñeca del robot. Este permite que el manipulador cambie automáticamente entre una antorcha MIG y un escáner láser o husillo de esmerilado, sin intervención manual. Para lograr velocidad y calidad en aplicaciones exigentes de soldadura por arco, adapte el circuito de enfriamiento de la antorcha y el mecanismo de alimentación de alambre al proceso de soldadura. Los equipos robotizados de soldadura de servicio pesado también requieren paquetes de cables resistentes al calor radiante y a las condiciones adversas del taller.
Celda de soldadura con cobot sin cerca frente a celda robotizada de 6 ejes con cercado
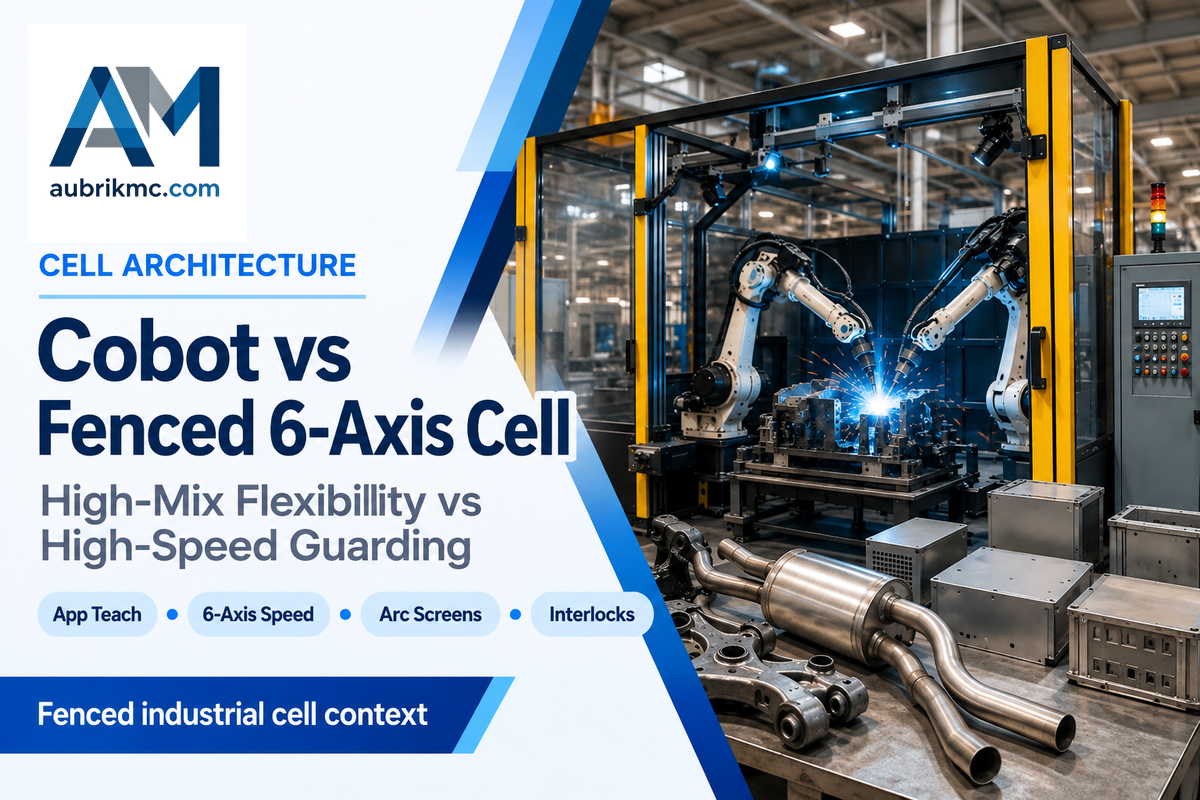
Las celdas de soldadura colaborativa son ideales para talleres con gran variedad de piezas. Los operadores programan una trayectoria nueva en 4 minutos con asistencia de una aplicación, en lugar de 1 hora con un programador manual convencional. Las celdas de soldadura robotizada industrial de 6 ejes con cercado permiten una producción repetitiva con un factor de trabajo alto. Los posicionadores multieje y el desplazamiento de alta velocidad quedan detrás de un resguardo perimetral con enclavamiento.
Celda de soldadura colaborativa con cobot
- La programación de trayectorias asistida por aplicación toma 4 minutos, frente a 1 hora con un programador manual tradicional
- Incluye parada supervisada con clasificación de seguridad según ISO 10218-1, limitación de velocidad y fuerza, y zonas de seguridad
- Los ajustes de velocidad reducida y las paradas de protección pueden prolongar los desplazamientos sin soldadura entre varias juntas
- Aún requiere pantallas contra destellos del arco UV/IR, protecciones contra salpicaduras y extracción localizada de humos
Celda robotizada industrial de 6 ejes con cercado
- Factores de trabajo altos con repetibilidad de ±0.02 mm, carga útil de 25 kg y alcance de 1,831 mm (FANUC ARC Mate 120iD)
- El hardware base de un manipulador industrial de 6 ejes cuesta entre $50,000 y más de $200,000
- Sincroniza los ejes externos del posicionador servoaccionado para una soldadura descendente continua en posición 1G
- Los resguardos perimetrales con accesos enclavados protegen la zona de riesgo del robot. Las cortinas de luz o los escáneres láser de área detectan la presencia en los puntos de acceso designados
Es común creer, por error, que un robot colaborativo según ISO 10218-1 puede soldar en una zona abierta del taller sin barreras. La guía de American Welding Society Welding Digest sobre seguridad en la soldadura con cobots lo explica con claridad: deben mitigarse todos los riesgos del proceso, incluidos la radiación ultravioleta del arco, las salpicaduras proyectadas y los humos tóxicos, antes de que una persona trabaje cerca. Relia-Mation también señala que los sensores de detección de colisiones del brazo de un cobot no protegen a las personas cercanas contra destellos del arco, superficies calientes, puntos de atrapamiento o bordes afilados.
¿Cuándo conviene elegir una celda de soldadura con cobot sin cercado en lugar de una celda robotizada de 6 ejes con cercado?
Elija una celda de soldadura colaborativa con cobot si su taller realiza trabajos de bajo volumen y gran variedad, y necesita la flexibilidad de un carro portátil para diversas tareas de soldadura. Es adecuada para equipos donde los soldadores programan manualmente nuevas trayectorias en 4 minutos. Elija una celda de soldadura robotizada industrial de 6 ejes con cercado para producción repetitiva en varios turnos, posicionadores de piezas de trabajo pesadas sincronizados y desplazamientos de alta velocidad dentro de resguardos con enclavamiento y sensores optoelectrónicos.
Dimensionamiento del alcance del robot y la carga útil del posicionador (kg) para soldadura descendente (1G/PA)
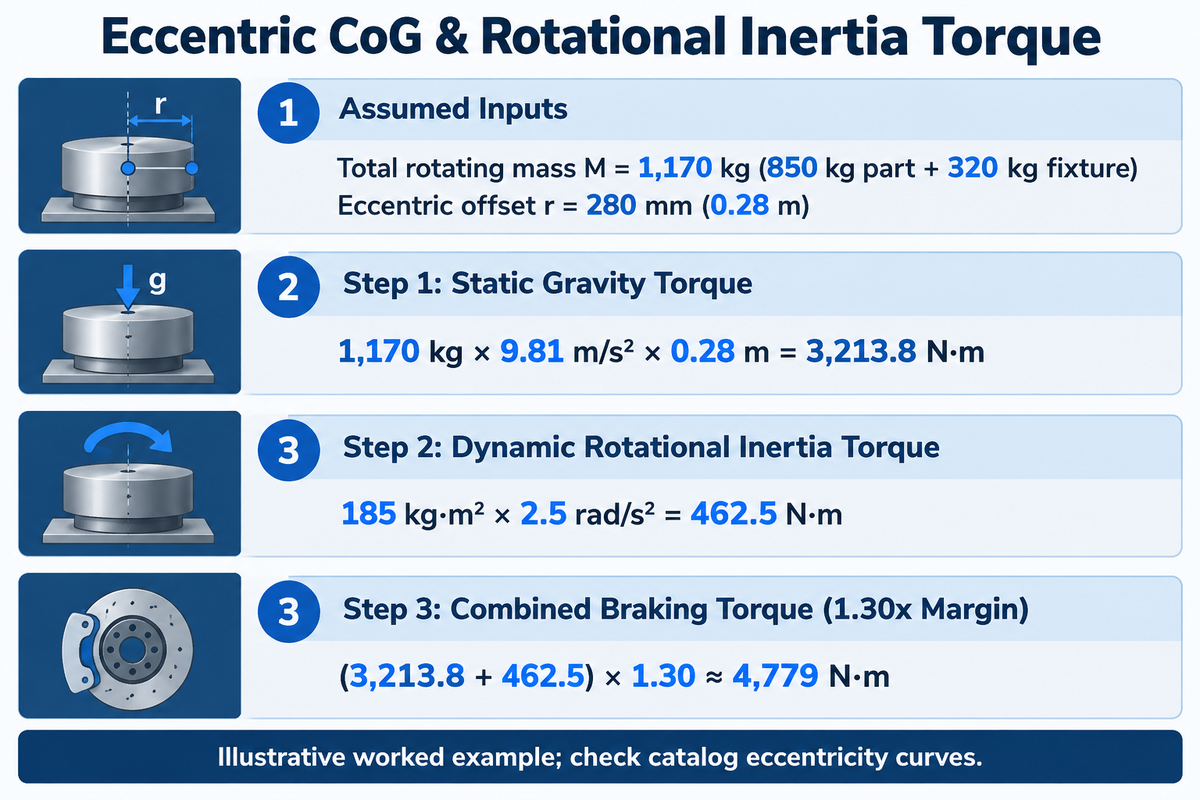
Para dimensionar una celda de soldadura, se debe distinguir entre la carga útil en la muñeca del robot (por ejemplo, 25 kg en el FANUC ARC Mate 120iD para el conjunto de la antorcha) y la carga útil del posicionador de piezas de trabajo (de 50 kg a 200 toneladas). El siguiente ejemplo combina el par gravitacional excéntrico y el par de inercia rotacional, con un factor de seguridad de frenado supuesto de 1.30x.
Por ejemplo, el FANUC ARC Mate 120iD tiene una carga útil máxima de 25 kg en la muñeca, un alcance de 1,831 mm, repetibilidad de ±0.02 mm y protección IP67 en la muñeca. Esa carga útil de la muñeca se destina únicamente a levantar la antorcha de soldadura, el revestimiento del alambre y el sensor de junta. El conjunto pesado de acero descansa sobre un posicionador de soldadura servoaccionado que inclina y gira la pieza soldada hasta colocarla en posición plana de soldadura bajo mano (1G/PA), aprovechando la gravedad. Los posicionadores de piezas de trabajo sincronizados mantienen las juntas en posiciones favorables para la soldadura. La tasa de deposición y el control de la socavación también dependen de los parámetros de soldadura, los ángulos de la antorcha y el armado y ajuste de la junta, como se explica en la solicitud de patente de la USPTO US20210086288A1 para celdas de soldadura robotizada de varias estaciones. Consulte nuestros cálculos del par de posicionadores de soldadura servoaccionados multieje para envolventes complejas de tres ejes.
📐 Cálculo de ingeniería: par por centro de gravedad excéntrico e inercia rotacional
Datos supuestos (ejemplo ilustrativo desarrollado): Supongamos que un taller de fabricación estructural monta un subconjunto de brazo de excavadora de acero de 850 kg sobre un dispositivo de sujeción neumático de 320 kg (masa total en rotación M = 1,170 kg). El centro de gravedad (CoG) combinado se encuentra a una distancia excéntrica rcg = 280 mm (0.28 m) del eje de rotación. La inercia rotacional es I = 185 kg·m² y la desaceleración angular durante la parada de emergencia es α = 2.5 rad/s².
- Paso 1 (par estático por gravedad): Tstatic = 1,170 kg × 9.81 m/s² × 0.28 m = 3,213.8 N·m.
- Paso 2 (par dinámico por inercia rotacional): Tinertia = I × α = 185 kg·m² × 2.5 rad/s² = 462.5 N·m.
- Paso 3 (par de frenado combinado con un margen de seguridad supuesto de 1.30x): Treq = (3,213.8 + 462.5) × 1.30 ≈ 4,779 N·m a la salida del posicionador. Se supone que los pares gravitacional e inercial actúan en la misma dirección durante el frenado.
Conclusión de ingeniería: Con estos datos, el par de frenado combinado requerido, incluido el factor de seguridad de 1.30x, es de aproximadamente 4,779 N·m. Seleccione un posicionador cuya curva de excentricidad de carga admita el conjunto giratorio de 1,170 kg con un desplazamiento de 0.28 m y cuya capacidad nominal de par de frenado cumpla con el requisito calculado. El par calculado por sí solo no permite elegir entre modelos de distintas capacidades en toneladas sin consultar las curvas de excentricidad del catálogo. Cada 1,000 horas de operación, los equipos de mantenimiento también deben inspeccionar el estado de la grasa del reductor, el desgaste por rozamiento de la spline flexible del engranaje y el juego del rodamiento de salida.
Desglose de costos y cálculo del retorno de inversión de una celda de soldadura robotizada (2026)
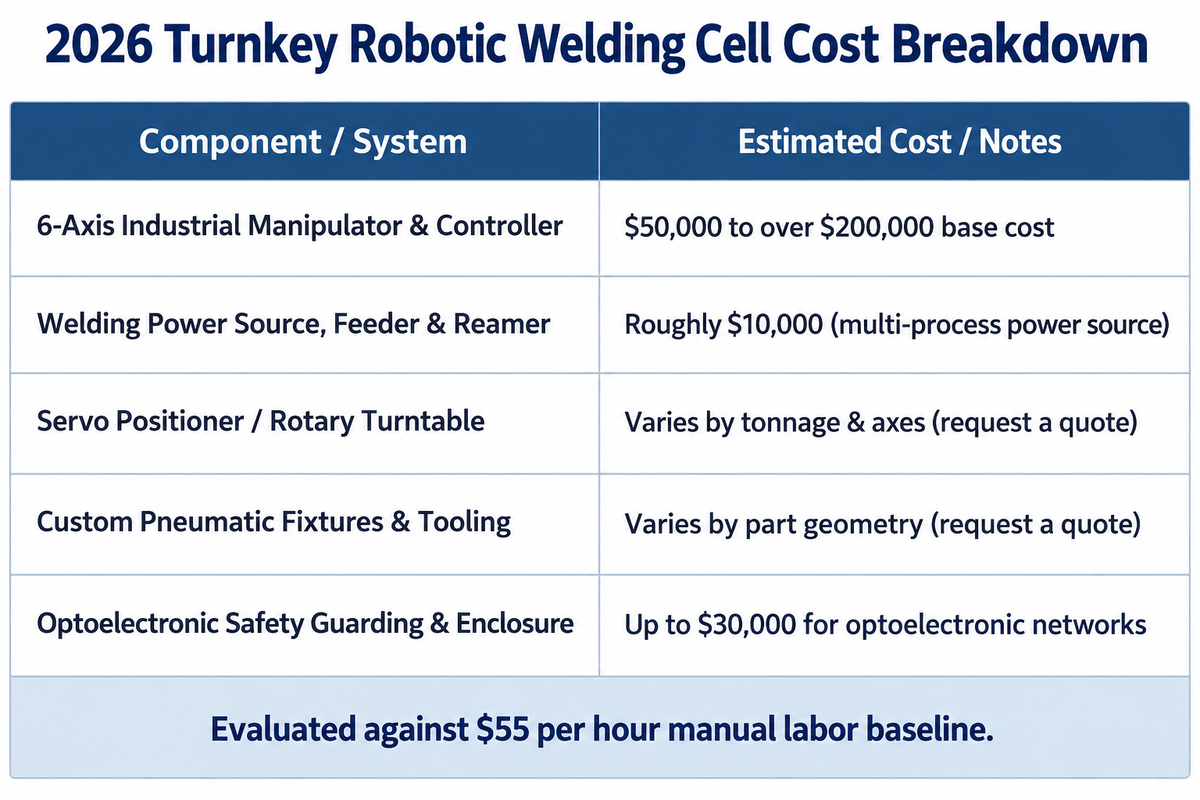
En última instancia, el dimensionamiento del par y el alcance del posicionador determinan el presupuesto de inversión de una celda de soldadura. La guía de precios de 2026 de Atan Robotics indica que el costo base de los brazos manipuladores industriales estándar de 6 ejes va de $50,000 a más de $200,000. Las fuentes de poder para soldadura multiproceso de gama alta se venden por alrededor de $10,000, y las redes de seguridad optoelectrónicas pueden sumar hasta $30,000. El precio de una celda llave en mano depende del tamaño del posicionador y del número de dispositivos de sujeción.
¿Cuánto cuesta una celda de soldadura robotizada?
Según la guía de precios de 2026 de Atan Robotics, los manipuladores robóticos industriales de 6 ejes cuestan de $50,000 a más de $200,000 antes de la integración. Las fuentes de poder para soldadura multiproceso de gama alta se venden por alrededor de $10,000, y las redes de seguridad optoelectrónicas (escáneres láser de área y cortinas de luz) pueden sumar hasta $30,000. El precio de una celda de soldadura llave en mano completa varía según la carga útil del posicionador servoaccionado (de 50 kg a 200 toneladas), los dispositivos de sujeción neumáticos personalizados y el alcance del cerramiento para extracción de humos. Algunos talleres consideran un brazo FANUC usado para reducir la inversión de capital, aunque las celdas llave en mano requieren una cotización.
La escasez de soldadores calificados ha elevado el costo total de la mano de obra manual hasta $55 por hora. Por ello, los compradores evalúan las inversiones en celdas comparando el costo total instalado con los ahorros anuales en mano de obra y retrabajo. Como se indica en la lista de verificación de The Fabricator para proyectos de soldadura robotizada, los presupuestos llave en mano deben contemplar la ingeniería de los dispositivos de sujeción, los resguardos optoelectrónicos y las pruebas de aceptación en fábrica (FAT).
| Subsistema de la celda / componente de costo | Referencia de costo publicada en 2026 (USD) | Función en la distribución del presupuesto | Alcance y factores de costo |
|---|---|---|---|
| Manipulador industrial de 6 ejes y controlador | Costo base de $50,000 a más de $200,000 | Hardware principal del manipulador | Alcance (por ejemplo, 1,831 mm), carga útil de 25 kg en la muñeca y software del controlador |
| Fuente de poder para soldadura, alimentador de alambre y escariador | Alrededor de $10,000 (fuente de poder para soldadura multiproceso) | Potencia de arco y mantenimiento de la antorcha | Inversor pulsado, alimentador de alambre, enfriador de agua y escariador de boquillas |
| Posicionador servoaccionado / mesa giratoria | Varía según la capacidad en toneladas y los ejes (solicite una cotización) | Subsistema de articulación de la pieza de trabajo | Capacidad de 50 kg a 200 toneladas; diámetro de 350 mm a 12,000 mm |
| Dispositivos de sujeción y herramental neumáticos personalizados | Varía según la geometría de la pieza (solicite una cotización) | Sujeción desde referencias y cambio rápido | Subplacas de cambio rápido (preparación en 4 min), mordazas neumáticas de 0.5–0.7 MPa |
| Resguardos optoelectrónicos y cerramiento de seguridad | Hasta $30,000 para redes optoelectrónicas | Cumplimiento de seguridad de la celda y campana de extracción localizada | Cortinas de luz, escáneres láser de área y barreras con enclavamiento |
El presupuesto total llave en mano y los plazos de retorno de inversión dependen de la complejidad de los dispositivos de sujeción neumáticos y del uso del arco en varios turnos, frente al costo de referencia de $55 por hora de mano de obra manual. También influyen la inclusión de cerramientos láser o sistemas centralizados de extracción.
Normas de seguridad, resguardos y extracción de humos de 2026 (ISO 10218-2 y AWS D16.1)
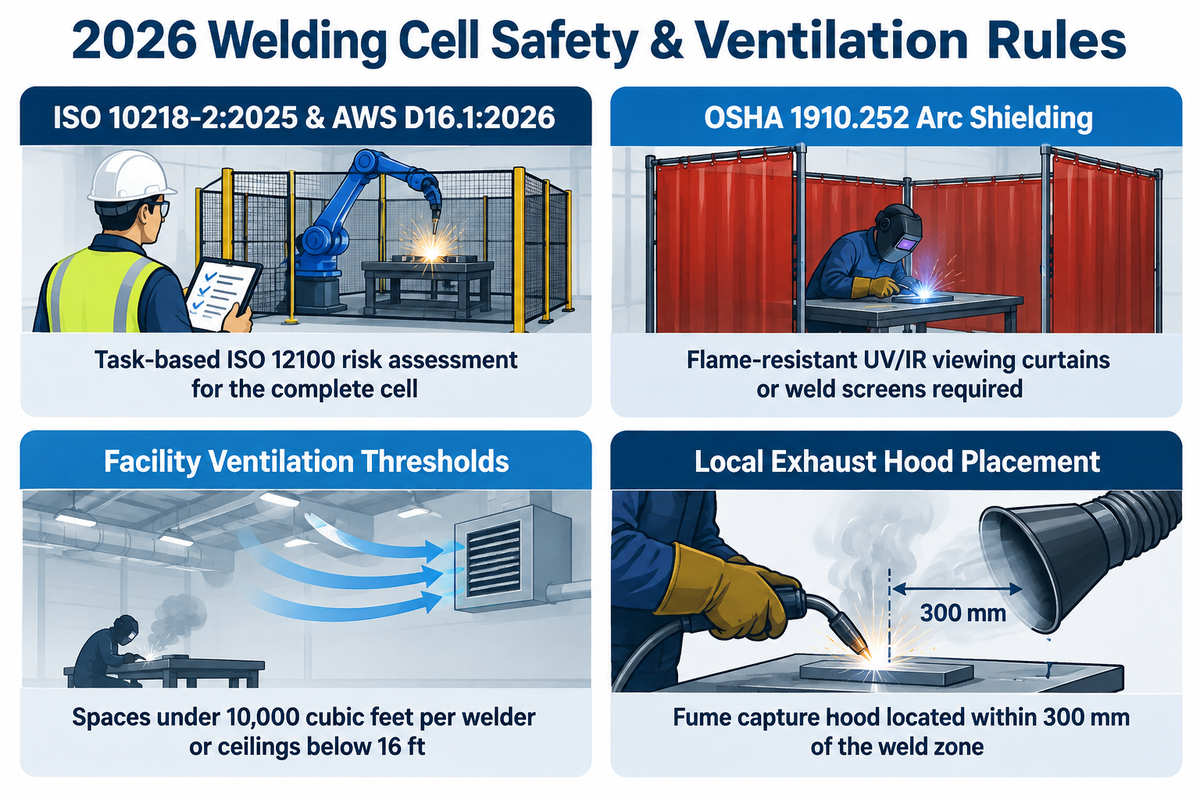
La seguridad de las celdas industriales de soldadura se aborda en ISO 10218-2:2025 para la integración de sistemas de robots industriales y AWS D16.1M/D16.1:2026 sobre seguridad en soldadura por arco robotizada. La revisión de 2025 de ISO 10218 y ANSI/A3 R15.06-2025 aplica el principio de seguridad de la aplicación. La seguridad se evalúa como una propiedad de la aplicación completa en funcionamiento, en lugar de considerar únicamente el hardware del robot.
La sección de preguntas frecuentes de A3, Association for Advancing Automation, sobre ISO 10218 actualizada explica las revisiones de 2025 de ISO 10218-1:2025 e ISO 10218-2:2025. Estas normas incorporan directamente en la norma obligatoria de seguridad para robots los requisitos operativos colaborativos (antes incluidos en ISO/TS 15066:2016). Para los talleres de América del Norte, el Comité AWS D16 sobre soldadura robotizada y automática complementa AWS D16.1M/D16.1:2026 con la guía de evaluación de riesgos AWS D16.3M/D16.3:2026. En conjunto, orientan el análisis de peligros durante la producción habitual y en tareas no rutinarias de programación o mantenimiento.
- ✔ ISO 10218:2025 aborda la seguridad de los robots y las celdas robóticas. Un manipulador suministrado para integración que no pueda realizar de forma independiente la aplicación prevista puede clasificarse como maquinaria parcialmente completada conforme a la legislación sobre maquinaria. Los integradores y operadores de las instalaciones deben realizar una evaluación de riesgos ISO 12100 basada en las tareas para la celda completa.
- En ciertas configuraciones, las jaulas físicas pueden sustituirse por escáneres láser o dispositivos colaborativos de limitación de fuerza. Aun así, OSHA 1910.252 exige cortinas de observación resistentes a las llamas y a la radiación UV/IR, o pantallas para soldadura, a fin de proteger a los trabajadores cercanos de la radiación del arco.
- ✔ Se requiere ventilación mecánica para soldar en espacios con menos de 10,000 pies cúbicos por soldador o con techos a menos de 16 ft. Según la guía de ventilación de Zhouxiang, se requiere extracción localizada al soldar acero inoxidable, plomo, cadmio, berilio o metales que contienen cromo, sin importar el tamaño del recinto.
- La lista diaria de mantenimiento de EVST indica que la campana de captación de humos debe ubicarse a menos de 300 mm de la zona de soldadura y que los indicadores de saturación de los filtros del extractor deben mantenerse dentro de sus rangos de operación.
Tolerancias de armado y ajuste de piezas, seguimiento de junta y reglas de mantenimiento del TCP
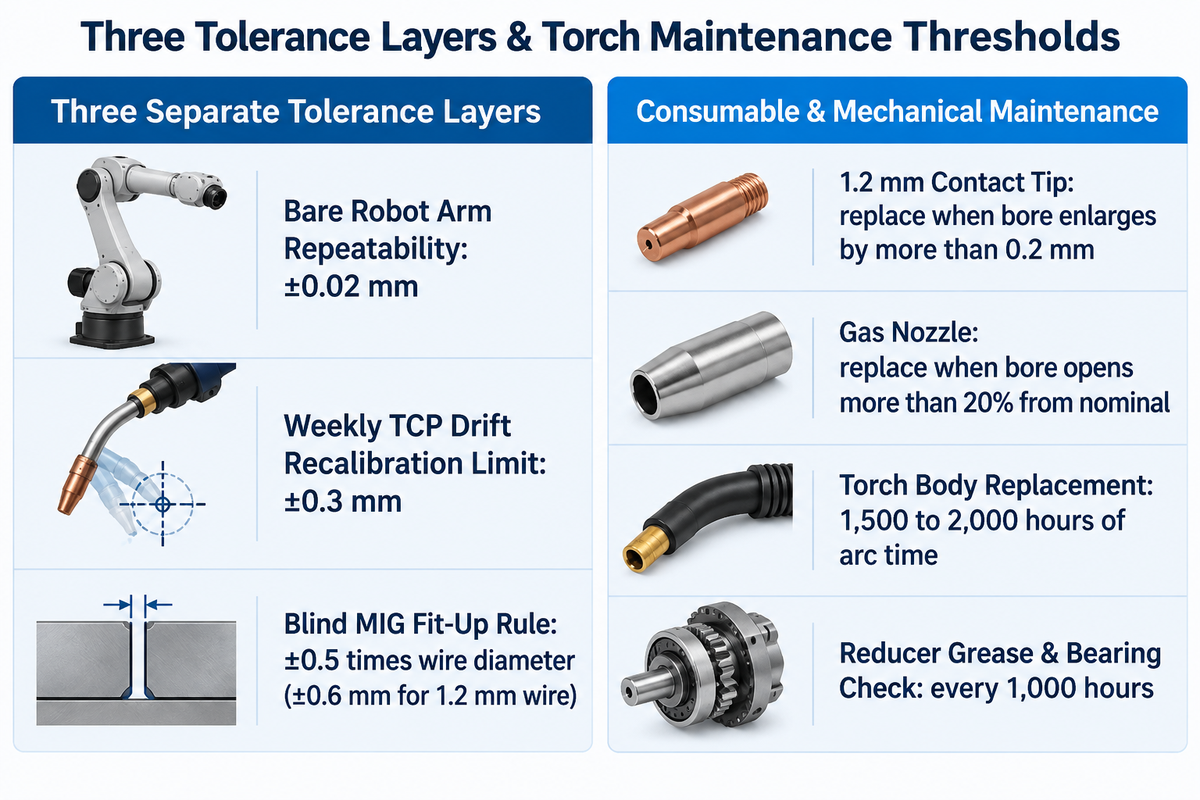
Como regla preliminar para el armado y ajuste en la soldadura MIG robotizada sin seguimiento de junta, se recomienda un valor de ±0.5 veces el diámetro del alambre, equivalente a ±0.6 mm para un alambre de 1.2 mm. Los técnicos también deben verificar semanalmente la posición del punto central de herramienta (TCP) con respecto a un perno maestro de referencia. Recalibre la antorcha antes de reanudar la producción si algún eje presenta una desviación superior a ±0.3 mm.
Regla de armado y ajuste de 0.5x el diámetro del alambre (la regla de armado y ajuste de 0.5x el diámetro del alambre)
En la soldadura MIG robotizada sin seguimiento de junta, se recomienda como regla práctica de armado y ajuste (la regla de armado y ajuste de 0.5x el diámetro del alambre) mantener la variación entre piezas de la separación de la junta y la ubicación de la raíz dentro de ±0.5 veces el diámetro del alambre de aporte.
En una celda robotizada hay tres capas de tolerancia distintas, y los ingenieros deben diferenciarlas. La repetibilidad del brazo del robot por sí solo es de ±0.02 mm en modelos como el FANUC ARC Mate 120iD. La verificación semanal del TCP requiere recalibrar cuando algún eje presenta una desviación superior a ±0.3 mm. Para la variación de armado y ajuste de las piezas antes de entrar a la celda, se aplica la regla práctica de ±0.5x el diámetro del alambre (±0.6 mm para alambre de 1.2 mm) en la soldadura MIG con programación manual y sin seguimiento de junta. Cuando la variación del corte o doblado previo supera el margen de tolerancia para soldadura sin seguimiento, la celda puede incorporar detección por contacto, seguimiento de junta por arco (TAST) o medición en tiempo real con visión láser 3D. Una sujeción consistente desde las referencias es igual de importante, como se explica en nuestra guía de diseño de referencias para dispositivos neumáticos de sujeción de soldadura de precisión. También recomendamos consultar el manual técnico de OSHA sobre resguardos para el mantenimiento de robots industriales.
Hacer
- Verifique semanalmente la posición del TCP con respecto a un perno de referencia y recalibre antes de la producción si algún eje presenta una desviación superior a ±0.3 mm.
- Reemplace las puntas de contacto de 1.2 mm en cuanto el diámetro del orificio aumente más de 0.2 mm.
- Reemplace las boquillas de gas de protección cuando el orificio aumente más de 20% respecto al valor nominal o acumule salpicaduras fundidas.
- Programe el reemplazo del cuerpo de la antorcha después de 1,500 a 2,000 horas de arco con un alto factor de trabajo.
No hacer (prácticas que se deben evitar)
- No confunda la repetibilidad del brazo manipulador por sí solo (±0.02 mm) con el umbral semanal de desviación del TCP de ±0.3 mm que requiere recalibración.
- No introduzca placas cortadas con soplete cuya variación sea alta en una celda de soldadura robotizada sin seguimiento de junta, a menos que incorpore detección por contacto, TAST o seguimiento de junta por láser.
- No opere actuadores neumáticos, limpiadores de antorcha ni antorchas enfriadas por aire fuera del intervalo de aire comprimido de 0.5 a 0.7 MPa.
- No omita las inspecciones cada 1,000 horas del estado de la grasa del reductor, el desgaste por rozamiento de la estría flexible del engranaje y el juego del rodamiento de salida.
Cómo especificar un fabricante o integrador de celdas de soldadura robotizada llave en mano
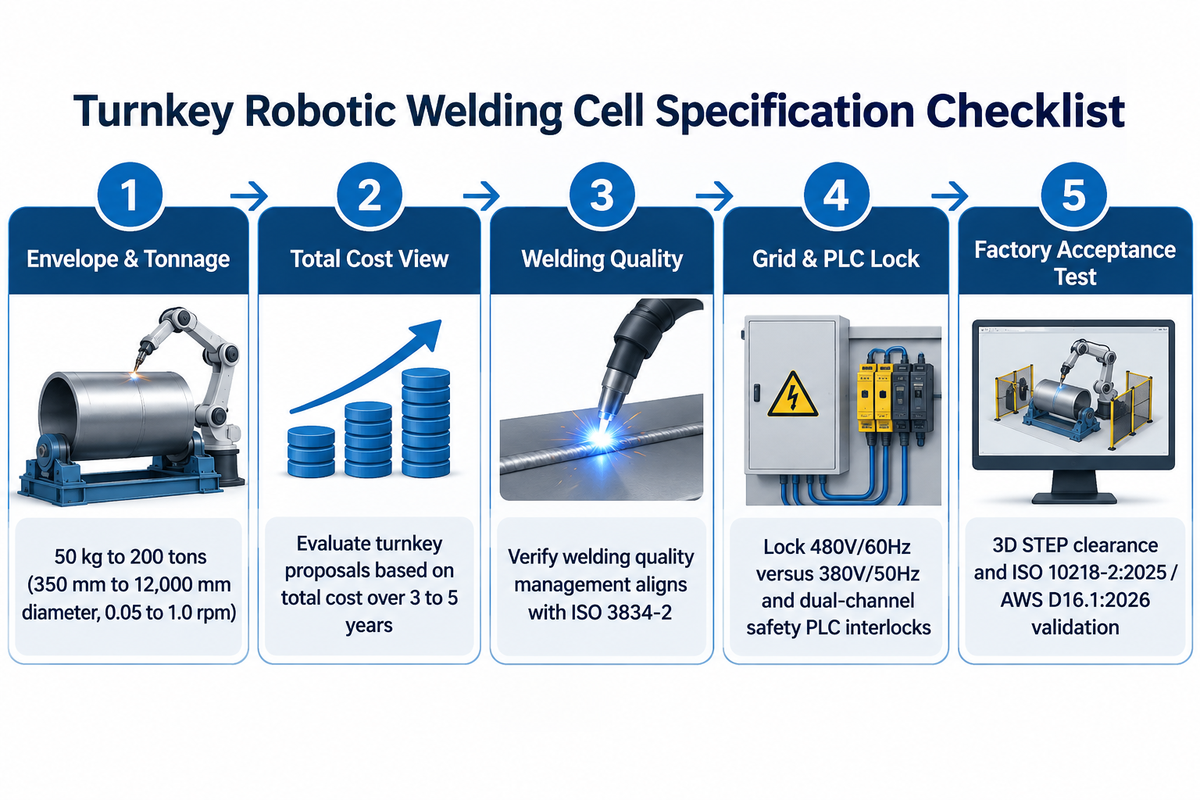
Para especificar un fabricante de celdas de soldadura robotizada llave en mano, haga coincidir las dimensiones máximas de sus piezas y la carga útil del posicionador (de 50 kg a 200 toneladas) con la capacidad de fabricación mecánica del proveedor, su experiencia integrando marcas de robots y la documentación de cumplimiento de ISO 3834-2 / ISO 10218-2:2025.
¿Qué fabricantes e integradores llave en mano de celdas de soldadura robotizada son los más adecuados para la fabricación de estructuras y placas gruesas?
Fabricantes globales de robots como FANUC, ABB, KUKA y Yaskawa Motoman suministran manipuladores industriales de 6 ejes, como el FANUC ARC Mate 120iD, con una carga útil de 25 kg y un alcance de 1,831 mm. Fabricantes de posicionadores de alta capacidad y estaciones de trabajo, como Wuxi ABK Machinery (Aubrik), fabrican mesas giratorias para soldadura y posicionadores servoaccionados con capacidad nominal de 50 kg a 200 toneladas (diámetros de 350 mm a 12,000 mm, de 0.05 a 1.0 rpm). Estos posicionadores se integran directamente con brazos de proveedores de primer nivel para la fabricación de estructuras.
La guía de planificación de automatización de 2026 de Hirebotics recomienda evaluar las propuestas llave en mano con base en el costo total durante 3 a 5 años. Este horizonte de 3 a 5 años contempla el tiempo que su equipo dedica a programar cambios, la capacidad de respuesta del integrador y la facilidad para ampliar la solución a otras aplicaciones. En el caso de conjuntos estructurales soldados críticos para la seguridad, verifique que la gestión de calidad de soldadura del proveedor cumpla con ISO 3834-2. ISO 3834-2 complementa ISO 9001 para organizaciones en las que la soldadura es un proceso de fabricación principal. También exija una evaluación de riesgos ISO 12100 obligatoria y basada en las tareas para la aplicación completa en funcionamiento, conforme a ISO 10218:2025, como se explica en la guía de cumplimiento de A3 para ISO 10218:2025. Antes del envío, los compradores de celdas llave en mano transfronterizas deben definir en el protocolo de pruebas de aceptación en fábrica (FAT) el voltaje de alimentación principal (480V/60Hz frente a 380V/50Hz) y los enclavamientos de seguridad del PLC de dos canales. Puede comparar las capacidades de los proveedores en nuestro análisis de las capacidades de los integradores globales de sistemas de soldadura robotizada.
Conclusión clave
Durante las pruebas de aceptación en fábrica, los archivos de piezas 3D STEP permiten evaluar el acceso y las holguras. La validación de seguridad de la celda también exige probar los resguardos, enclavamientos y funciones de seguridad del sistema ensamblado conforme a ISO 10218-2:2025 y AWS D16.1M/D16.1:2026.
Preguntas frecuentes (FAQ)
P: ¿Cuánto espacio de piso requiere una celda estándar de soldadura robotizada?
Las pautas de distribución de 2026 de Atan Robotics indican que las cercas de seguridad perimetrales y las zonas de almacenamiento temporal de piezas suelen aumentar en 50% el espacio de taller requerido, respecto a la huella de la estación de trabajo sin resguardos.
Un carro portátil pequeño para cobot o una mesa de una sola estación requiere menos espacio que una mesa giratoria de dos estaciones o un riel de pórtico lineal. El plano de distribución perimetral de la celda debe contemplar las zonas de acceso de las cortinas de luz, las campanas de extracción de humos y el espacio libre necesario para cargar con montacargas o grúa aérea.
P: ¿Cuál es el tiempo típico de arco encendido en una celda de soldadura robotizada frente a la soldadura manual?
Los soldadores manuales mantienen el arco encendido entre 20% y 40% del tiempo, ya que el resto del turno se dedica a colocar las piezas, preparar el trabajo e inspeccionarlo. Las celdas de soldadura automatizadas mantienen una eficiencia aproximada de 65% a 70%, incluso en la hora 10 de un turno.
En una cabina de soldadura manual, el operador interrumpe la soldadura para voltear piezas pesadas, retirar la escoria y volver a sujetarlas. En un posicionador de dos estaciones, el operador no tiene que esperar: carga la pieza en el lado B mientras el robot suelda en el lado A, detrás de una barrera contra el destello del arco.
P: ¿Puede una sola celda de soldadura robotizada procesar varios números de pieza en un taller de alta variedad?
Sí. Los talleres de alta variedad procesan varias familias de piezas recurrentes en una sola celda de soldadura robotizada, combinando dispositivos de sujeción neumáticos de cambio rápido con programas guardados en el controlador y programación de trayectorias mediante una aplicación.
La guía de automatización de 2026 de Hirebotics muestra que las preparaciones estandarizadas de cambio rápido reducen el tiempo de cambio de 1 hora a 4 minutos. El tiempo que antes se dedicaba a reubicar dispositivos y herramientas ahora se aprovecha para producir piezas. Los talleres de fabricación pueden aumentar 20% la cantidad de trabajo que realizan sin aumentar el número de empleados. Mientras el robot suelda en el lado A, el operador prepara la siguiente geometría de pieza en el lado B.
P: ¿Con qué frecuencia se debe verificar y recalibrar el punto central de herramienta (TCP) en una celda de soldadura?
Verifique semanalmente la precisión del TCP con respecto a un perno maestro de referencia fijo y recalibre antes de reanudar la producción en la celda cuando cualquier eje presente una desviación superior a ±0.3 mm.
El programa de mantenimiento de producción de EVST también exige una recalibración completa del TCP en varios puntos después de cualquier colisión de la antorcha o del reemplazo del cuello de ganso, para reducir el riesgo de que la raíz de una soldadura de filete quede fuera de posición.
P: ¿Cuál es la diferencia entre el seguimiento de junta por arco (TAST) y el seguimiento de junta por visión láser?
La técnica de seguimiento de junta por arco (TAST) detecta los cambios de corriente y voltaje durante la oscilación de la antorcha. En cambio, los sistemas de visión láser 3D proyectan una línea láser delante del arco de soldadura para medir en tiempo real la anchura de la separación de la junta y el desalineamiento de la raíz.
La visión láser localiza las juntas cuando las señales de seguimiento por arco son insuficientes. También se puede utilizar una trayectoria programada para piezas de lámina delgada, juntas traslapadas y conjuntos de aluminio cuando los dispositivos de sujeción mantienen las juntas dentro de la tolerancia de soldadura calificada.
P: ¿Las celdas de soldadura robotizada requieren antorchas enfriadas por agua o por aire?
Para la soldadura continua con corriente alta, son adecuadas las antorchas enfriadas por agua. Las antorchas enfriadas por aire también son adecuadas para celdas de robots industriales, siempre que los límites especificados de corriente y factor de trabajo para el gas de protección sean compatibles con el programa de soldadura.
En celdas con un factor de trabajo alto, los cuerpos de las antorchas suelen durar de 1,500 a 2,000 horas de arco; por eso, es esencial inspeccionar diariamente las conexiones del refrigerante, las puntas de contacto y las boquillas.
P: ¿Qué servicios de planta se necesitan antes de instalar una celda industrial de soldadura llave en mano?
Una celda industrial de soldadura llave en mano requiere alimentación eléctrica trifásica (por ejemplo, de 380V a 480V, compatible con la red de la planta) y aire comprimido limpio y seco a 0.5 a 0.7 MPa. También requiere gas de protección regulado con un caudal de 15 a 25 L/min (para MIG/MAG en acero al carbono) y ventilación mecánica.
La línea de aire comprimido de 0.5 a 0.7 MPa acciona los actuadores neumáticos, los limpiadores de antorcha y las antorchas enfriadas por aire. Los posicionadores servoaccionados de alta capacidad transfieren cargas estáticas, dinámicas y de vuelco a la cimentación. El anclaje adecuado puede realizarse con anclajes embebidos, mecánicos o químicos, dimensionados según esas cargas y las condiciones del concreto.
Diseñe su celda de soldadura robotizada llave en mano a la medida
¿Está automatizando la soldadura de soportes estructurales en una mesa giratoria de dos estaciones con rotación de 180 grados o integrando un posicionador de cabezal motriz y contrapunto de 200 toneladas con un brazo de robot de 6 ejes FANUC, ABB, KUKA o Yaskawa? Nuestro equipo de ingeniería diseña celdas de soldadura completas en torno a los planos de las piezas que necesita fabricar, con el tiempo takt adecuado.
Solicite una propuesta de ingeniería para una celda llave en mano →Acerca de este análisis de ingeniería
Esta guía técnica combina normas de seguridad para robots y soldadura, incluidas ISO 10218-2:2025 y AWS D16.1M/D16.1:2026, con las regulaciones de soldadura de OSHA de EE. UU. contenidas en 29 CFR 1910.252. También integra datos de dimensionamiento de posicionadores de alta capacidad y mesas giratorias de nuestra planta de fabricación. Todas las ecuaciones de par por centro de gravedad excéntrico, los umbrales de desviación del TCP y las referencias de costos por subsistema se verificaron con normas primarias y protocolos de mantenimiento en campo. Revisado por el equipo técnico de Wuxi ABK Machinery Co., Ltd. (Aubrik).
Referencias y fuentes
- Plan de estudios del certificado de soldadura robotizada y normas de operación de celdas – Asheville-Buncombe Technical Community College (A-B Tech)
- Listas de verificación para lograr una soldadura robotizada exitosa – The Fabricator (Fabricators & Manufacturers Association)
- Manual técnico de OSHA (OTM), sección IV, capítulo 4: sistemas de robots industriales e integración de sistemas robóticos – Departamento de Trabajo de EE. UU., Administración de Seguridad y Salud Ocupacional (OSHA)
- Welding Digest: mitigación de peligros en la soldadura segura con cobots – American Welding Society (AWS)
- US20210086288A1: celda de soldadura robotizada de varias estaciones y posicionador sincronizado de piezas de trabajo – Oficina de Patentes y Marcas de Estados Unidos (USPTO / Google Patents)
- ISO 10218-2: robots y dispositivos robóticos: requisitos de seguridad para robots industriales (parte 2: sistemas de robots e integración) – Organización Internacional de Normalización (ISO)
- AWS D16.1M/D16.1:2026: especificación de seguridad para la soldadura por arco robotizada – American Welding Society (AWS)
- Preguntas frecuentes actualizadas sobre seguridad de robots industriales según ISO 10218:2025 – Association for Advancing Automation (A3)
- Comité AWS D16 sobre soldadura robotizada y automática (guía de evaluación de riesgos AWS D16.3M/D16.3:2026) – American Welding Society (AWS)
Artículos relacionados
- Guía de celdas de soldadura robotizada: pasos esenciales de planificación para quienes compran automatización por primera vez
- Cómo seleccionar una mesa giratoria de alta capacidad para soldadura: dimensionamiento de diámetro, rpm y carga
- Guía de selección de posicionadores de soldadura de 3 ejes para conjuntos soldados complejos
- Diseño de dispositivos de sujeción para soldadura: repetibilidad de sujeción y control de la distorsión térmica
- Comparativa de los principales fabricantes e integradores llave en mano de sistemas de soldadura robotizada







