
Nehmen Sie Kontakt mit der Aubrik Company auf

Aktualisiert im November 2026 | Technische Prüfung durch Ingenieure
Industrielle Schweißzellen vereinen Schweißausrüstung, Werkstückspannung und Sicherheitssysteme in einer eigenständigen Arbeitsstation. Sie umfassen einen mehrachsigen Schweißroboter, eine Spannvorrichtung, eine Schweißstromquelle, eine Brennerreinigungsstation, einen Servopositionierer und eine verriegelte Schutzeinhausung. Manuelle Schweißer erreichen eine Lichtbogenbrennzeit von 20 % bis 40 %, da die übrige Schichtzeit für das Positionieren der Teile, die Einrichtung und die Prüfung benötigt wird. Automatisierte Schweißzellen erreichen in der 10. Schichtstunde einen Wirkungsgrad von etwa 65 % bis 70 %. Gut instand gehaltene Fertigungszellen erreichen zudem das von Automobilwerken und Betrieben des schweren Stahlbaus vorgegebene Verfügbarkeitsziel von 98 %.
Laut von CMR Fabrications wiedergegebenen Arbeitsmarktdaten der American Welding Society (AWS) benötigt die US-amerikanische Industrie bis 2026 336.000 neue Fachkräfte im Bereich Schweißen. Atan Robotics zufolge hat der Fachkräftemangel die vollständig eingerechneten Kosten für manuelle Arbeit auf bis zu $55 pro Stunde steigen lassen. Richtig ausgelegte automatisierte Schweißsysteme helfen Fertigungsbetrieben, ihre Produktion auszugleichen. Sie stimmen die Tragfähigkeit des Positionierers, die Wiederholgenauigkeit der Spannvorrichtung und die Sicherheit der gesamten Zelle auf die jeweilige Teilefamilie ab.
Kurzantwort: Eine Roboterzelle zum Lichtbogenschweißen vereint Roboter, Schweißstromquelle, Werkstückspannung, Positionierung und Brennerwartung. Die Sicherheit der gesamten Zelle wird gemäß ISO 10218-2 bewertet. Automatisierte Arbeitsstationen steigern die Effizienz von Bediener und Anlage von 20 %–40 % beim manuellen Schweißen auf etwa 65 %–70 % in der 10. Schichtstunde. JR Automation bewertet eine Abweichung der TCP-Position des Schweißbrenners von mehr als ±0,3 mm als Toleranzproblem, durch das die Schweißnaht von ihrer vorgesehenen Position abweichen kann.
Die wichtigsten Erkenntnisse zur Konstruktion (kurz zusammengefasst)
- Die Grundausstattung herkömmlicher 6-Achs-Industrieroboterarme kostet $50.000 bis über $200.000. Optoelektronische Sicherheitssysteme können bis zu $30.000 kosten, während Mehrprozess-Schweißstromquellen für etwa $10.000 angeboten werden.
- Nach der Überarbeitung von ISO 10218 (Teile 1 und 2) aus 2025 sowie AWS D16.1M/D16.1:2026 wird die Sicherheit anhand der vollständigen installierten Anwendung bewertet. Die Bewertung bezieht sich niemals allein auf den Roboter ohne weitere Ausrüstung.
- Werkstückpositionierer mit einer Tragfähigkeit von 50 kg bis 200 tons müssen für die Gesamtmasse aus Schweißbaugruppe und Spannvorrichtung ausgelegt sein. Ingenieure berechnen die Exzentrizität des Schwerpunkts (COG) und das Trägheitsmoment beim Abbremsen der Drehbewegung.
- Sorgfältiges Ausrichten und Zusammenbauen vorgelagerter Baugruppen: Als Faustregel für die Programmierung eines MIG-Schweißpfads ohne Nahtverfolgung sollten Schweißstoßspalt und Positionsabweichung höchstens ±0.5 des Drahtdurchmessers betragen. Ergänzend überprüfen Techniker wöchentlich das TCP und halten die Abweichung innerhalb von ±0,3 mm.
| Systemparameter | Konstruktionsspezifikation / Bereich | Zugrunde liegende Norm / Quelle |
|---|---|---|
| Lichtbogenbrennzeit und Schichteffizienz | 20 %–40 % Lichtbogenbrennzeit beim manuellen Schweißen gegenüber etwa 65 %–70 % Effizienz in der 10. Schichtstunde | Leitfaden von Zhouxiang / Hirebotics für 2026 |
| Angestrebte Produktionsverfügbarkeit | 98 % Verfügbarkeit bei planmäßiger täglicher Instandhaltung und Instandhaltung nach jeweils 1.000 Stunden | Leitfaden zur Instandhaltung von EVST-Fertigungszellen |
| Wiederholgenauigkeit des Manipulators und TCP-Abweichung | ±0,02 mm Wiederholgenauigkeit des Roboterarms ohne Werkzeug (FANUC ARC Mate 120iD) gegenüber einer wöchentlichen TCP-Abweichungsgrenze von ±0,3 mm | Relia-Mation / EVST / JR Automation |
| Tragfähigkeit des Werkstückpositionierers | 50 kg bis 200 tons (Drehtischdurchmesser von 350 mm bis 12.000 mm, 0,05–1,0 rpm) | Katalog für Aubrik-Schwerlastpositionierer |
| Veröffentlichte Richtwerte für die Hardware von Teilsystemen | Grundpreis für 6-Achs-Roboterarm: $50.000–$200.000+; Schweißstromquelle: ~$10.000; optoelektronische Schutzeinrichtungen: bis zu $30.000 | Atan Robotics: Preisleitfaden 2026 |
| Normen für Sicherheit und Schweißrauch | ISO 10218-2:2025; AWS D16.1M/D16.1:2026; OSHA 1910.252: mechanische Lüftung bei Räumen unter 10.000 ft³ pro Schweißer, Decken unter 16 ft oder Hindernissen für die Querlüftung | ISO / AWS / OSHA Subpart Q |
Was ist eine Schweißzelle und wie funktioniert ein automatisiertes Schweißsystem?
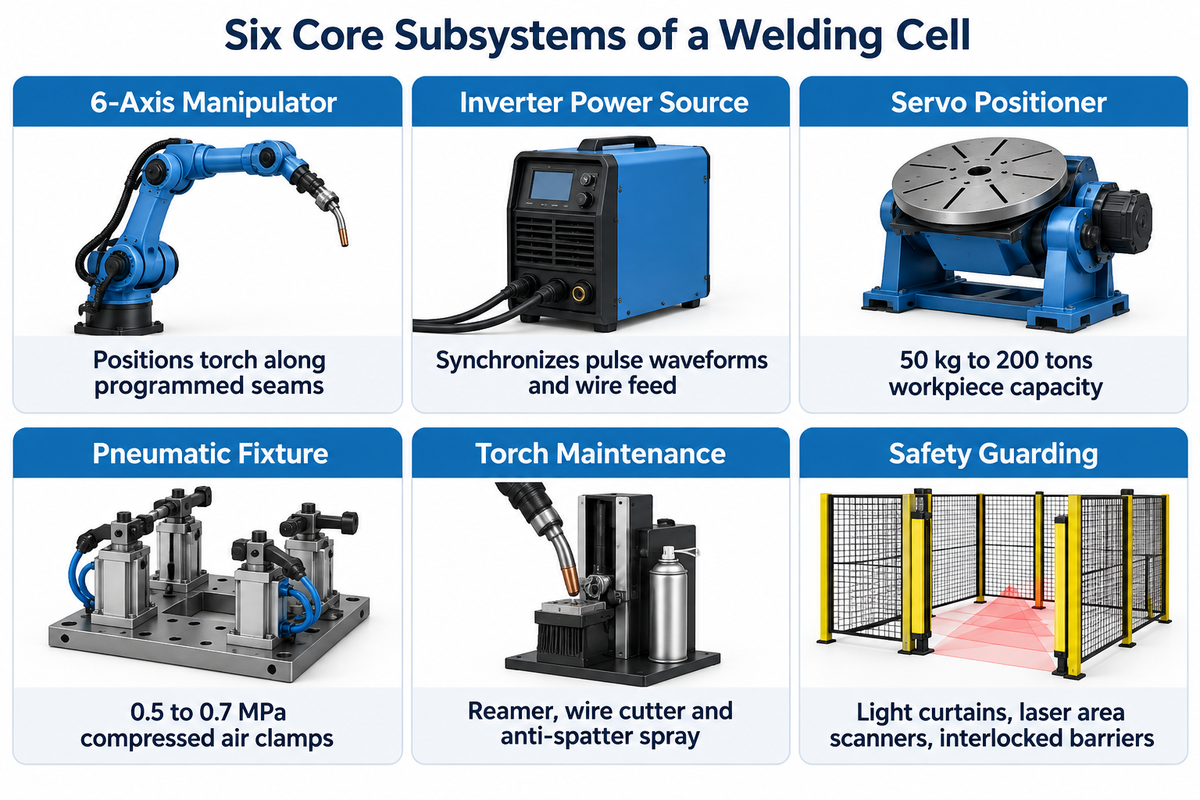
Eine Schweißzelle ist eine eingehauste Fertigungsstation. Sie vereint einen Robotermanipulator, eine Schweißstromquelle, einen Werkstückpositionierer, eine Spannvorrichtung, eine Brennerwartungseinheit und eine Schutzumhausung zu einem abgestimmten System. Manuelle Schweißer erreichen eine Lichtbogenbrennzeit von 20 % bis 40 %. Automatisierte Schweißzellen halten in der 10. Schichtstunde eine Effizienz von etwa 65 % bis 70 % aufrecht.
65 %–70 %Effizienz der Zelle in der 10. Schichtstunde
98 %angestrebte Verfügbarkeit der Fertigungszelle
4 minEinrichtung mit Schnellwechsel statt 1 Stunde
In der zellularen Fertigung bearbeitet jede Arbeitszelle eine festgelegte Teilefamilie, von gehefteten Unterbaugruppen bis hin zur fertig geschweißten Baugruppe. Zwischen den Arbeitsschritten müssen die Teile nicht mit Gabelstaplern durch verschiedene Hallenbereiche transportiert werden. Dieses Layout steigert die Produktivität in der Fertigung und verringert ungeplante Stillstandszeiten zwischen Chargen. Schulungsangebote wie das Zertifikatsprogramm für Roboterschweißen von A-B Tech vermitteln Technikern, Roboterbewegungen, Spannbezüge und Lichtbogenparameter aufeinander abzustimmen. Betriebe, die ein vorkonstruiertes oder kundenspezifisches System prüfen, finden in unserer grundlegenden Checkliste zur Planung einer Roboterzelle zum Schweißen weitere Informationen. Außerdem können sie sich über kundenspezifische schlüsselfertige Konfigurationen für Roboterzellen zum Schweißen im schweren Stahlbau informieren.
Prüfung der Einsatzbereitschaft der Zelle anhand von 6 Teilsystemen (Prüfung der Einsatzbereitschaft der Zelle anhand von 6 Teilsystemen)
Die Prüfung der Einsatzbereitschaft anhand von 6 Teilsystemen bestätigt, dass alle sechs voneinander abhängigen Hardware-Teilsysteme vor Abschluss eines schlüsselfertigen Integrationsvertrags ausreichend dimensioniert und aufeinander abgestimmt sind.
Erstkäufer konzentrieren sich auf den 6-Achs-Roboterarm. Er ist jedoch nur eine Hardwarekomponente; fünf weitere Teilsysteme am Rand der Gesamtanlage beeinflussen Taktzeit, Schweißqualität und Konformität der Zelle.
- 6-Achs-Roboter mit Hohlhandgelenk und Steuerung: Industrieroboter von FANUC, ABB, KUKA oder Yaskawa Motoman führen den Schweißbrenner entlang programmierter Schweißnähte. Der FANUC ARC Mate 120iD (oder FANUC ArcMate) bietet beispielsweise eine Wiederholgenauigkeit des Roboterarms von ±0,02 mm, eine Tragfähigkeit am Handgelenk von 25 kg und eine Reichweite von 1.831 mm.
- Digitale Inverter-Schweißstromquelle und Drahtvorschub: Hochwertige Mehrprozess-Schweißstromquellen stimmen gepulste Stromverläufe und Drahtvorschubgeschwindigkeit auf die Verfahrgeschwindigkeit des Roboters ab. Ein Gerät der Leistungsklasse Lincoln PowerWave kostet ungefähr $10.000.
- Servo-Werkstückpositionierer: Einachsige Drehtische, 2-achsige Skyhook-Positionierer oder Spindelstock-Reitstock-Rollenböcke bewegen schwere Werkstücke. Drehen Sie jeden Schweißstoß in die horizontale Wannenposition.
- Pneumatische oder hydraulische Spannvorrichtung: Pneumatische Spannvorrichtungen arbeiten mit Druckluft, bei pneumatischen Zellenantrieben üblicherweise mit 0.5 bis 0,7 MPa. Hydraulische Spannvorrichtungen arretieren Werkstückgeometrien über einen unter Druck stehenden Hydraulikkreislauf gegen thermischen Verzug.
- Automatische Brennerwartungsstation: Eine Düsenreinigung, ein Drahtschneider und ein Trennmittelsprühsystem warten den Schweißbrenner nach jedem Schweißzyklus und verhindern so Rückbrand und eine Abweichung des Tool Center Point.
- Verriegelte Schutzumhausung mit Schweißrauchabsaugung: Eine Umzäunung mit verriegeltem Zugang schützt vor gefährlichen Bewegungen. Lichtvorhänge und Laserscanner überwachen Personen, die in geschützte Bereiche eintreten. Schweißschutzwände schirmen die Lichtbogenstrahlung ab. Punktabsaugungen erfassen den Schweißrauch.
Welche Kernkomponenten und Sicherheitssysteme umfasst eine vollständige industrielle Schweißzelle?
Eine vollständige industrielle Schweißzelle umfasst sechs zentrale Hardwarekomponenten: einen 6-Achs-Roboterarm mit Steuerung, eine Inverter-Schweißstromquelle mit Drahtvorschub, einen servogesteuerten Werkstückpositionierer, Spannvorrichtungen, eine automatische Düsenreinigungsstation und eine Umzäunung mit Lichtbogenschutzwänden und Schweißrauchabsaugung. Zu einem vollständigen Sicherheitssystem gehören außerdem Not-Halt-Stromkreise und eine Risikobeurteilung der Anwendung gemäß ISO 12100. Sicherheitsmaßnahmen für Einricht- und Instandhaltungsarbeiten umfassen Zustimmschalter mit drei Stellungen, reduzierte manuelle Geschwindigkeitsgrenzen und die Energieisolierung nach Lockout/Tagout (LOTO).
Im Instandhaltungsleitfaden für die Fertigung von EVST wird darauf hingewiesen, dass strukturierte tägliche Kontrollen und mechanische Inspektionen alle 1.000 Stunden dazu beitragen, die angestrebte Verfügbarkeit der Fertigungszelle von 98 % zu erreichen.
Layouts für Schweißarbeitsplätze: Drehtische mit einer oder zwei Stationen
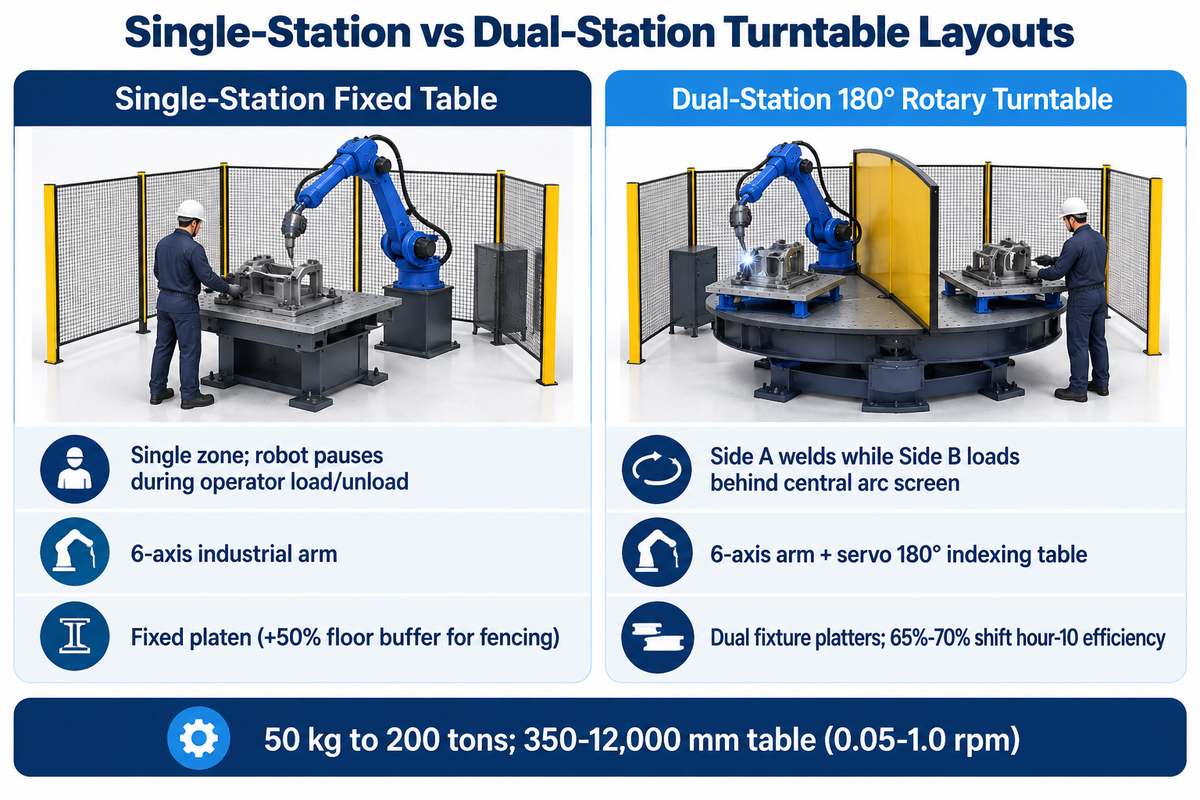
Schweißzellen mit einer Station nutzen einen feststehenden Aufspanntisch oder Positionierer. Während Werkstücke ein- und ausgespannt werden, wartet der Roboter. Arbeitsstationen mit Drehtisch und zwei Stationen verfügen über eine zentrale Lichtbogenschutzwand. Während der Roboter auf Seite A schweißt, entladen und beladen die Bediener Seite B. So entfallen Wartezeiten für die Bediener.
Wählen Sie einen Arbeitsplatz mit einer Station für lange Schweißzyklen, bei denen das Beladen nur einen kleinen Teil der Taktzeit ausmacht. Ein Drehtisch mit zwei Stationen eignet sich, wenn häufiges Beladen den Schweißroboter sonst stillstehen lassen würde. Laut Preisleitfaden von Atan Robotics für 2026 vergrößern Sicherheitszäune und Bereitstellungsflächen den benötigten Platz häufig um 50 %. Wie in der Checkliste von The Fabricator für erfolgreiches Roboterschweißen erläutert, verhindert die Abstimmung von Teilefamilienvolumen und Stationsfläche Engpässe bei der Materialhandhabung. Der Planungsleitfaden von Hirebotics für 2026 zeigt, dass standardisierte Schnellwechseleinrichtungen die Umrüstzeit von 1 Stunde auf 4 Minuten verkürzen. Damit können Fertigungsbetriebe 20 % mehr Aufträge übernehmen, ohne zusätzliches Personal einzustellen.
Matrix der Lichtbogenbrennzeit bei Ein- und Zweistationen-Drehtischen
Die Matrix der Lichtbogenbrennzeit bei Ein- und Zweistationen-Drehtischen vergleicht neun Typen industrieller Arbeitsstationen und Positioniererkategorien anhand von Beladungsart, Drehachsen, Tragfähigkeitsbereich und vorgesehener Werkstückgeometrie.
| Typ und Modellkategorie des Arbeitsplatzes | Beladungs- und Positioniermodus | Gekoppelte Achsen | Katalogangaben zu Tragfähigkeit und Arbeitsbereich | Geeignete Werkstückgeometrie und Chargenprofil |
|---|---|---|---|---|
| Typ 1: Mobiler Wagen zum Cobotschweißen | Manuelles Spannen auf dem Aufspanntisch; App-gestützte Pfadeinrichtung in 4 min | 6-Achs-Cobot-Arm | Modularer Aufspanntisch mit T-Nuten; mobiler Werkstattwagen | Halterungen, Rahmen und Kleinserien für Lohnfertiger mit hoher Variantenvielfalt |
| Typ 2: Zelle mit festem Aufspanntisch und einer Station | Ein Arbeitsbereich; Roboter wartet, während der Bediener be- und entlädt | 6-Achs-Industrieroboterarm | Feststehender Aufspanntisch (+50 % Stellflächenreserve für Schutzzaun) | Unterbaugruppen mit langen Mehrlagenschweißzyklen |
| Typ 3: Horizontaler Drehtisch mit einer Drehachse | Ein Arbeitsbereich mit kontinuierlicher 360°-Drehbewegung für Rundnähte | 6-Achs-Roboterarm + 1 Servodrehachse | 50 kg bis 200 tons; Drehtisch von 350–12.000 mm (0,05–1,0 rpm) | Kreisförmige Flansche, Rohrspools und zylindrische Behälterschüsse |
| Typ 4: Drehtisch mit 180°-Drehung und zwei Stationen | Auf Seite A wird geschweißt, während Seite B hinter einer zentralen Lichtbogenschutzwand beladen wird | 6-Achs-Roboterarm + Servodrehtisch mit 180°-Positionierung | Zwei Spannplatten; 65 %–70 % Effizienz in der 10. Schichtstunde | Fahrzeughilfsrahmen, gestanzte Halterungen und Gehäuse |
| Typ 5: Schweißzelle mit 2-Achs-Kipp-Dreh-Positionierer | Ein oder zwei Arbeitsbereiche mit Schwenk- und 360°-Drehbewegung für 1G/PA | 6-Achs-Roboterarm + 2 externe Servomotorachsen | Ausgelegt auf Schwerpunktversatz und Trägheitsmoment beim Abbremsen | Ventilgehäuse, Getriebegehäuse und Schweißbaugruppen mit mehreren Schweißpositionen |
| Typ 6: Schweißzelle mit 3-Achs-Skyhook-Positionierer / L-Typ-Positionierer | Anhebender, schwenkender und drehender Arm für den vollständigen Zugang zur Werkstückunterseite | 6-Achs-Roboterarm + 3 externe Servomotorachsen | Wannenlage 1G an tiefen Kastenprofilen | Komplexe Fahrerkabinen für Landmaschinen, Fahrgestelle und tiefe Schweißbaugruppen |
| Typ 7: Zelle mit einem Spindelstock-Reitstock-System | Beladung mit Brückenkran; synchronisierte horizontale Drehbewegung des Rollenträgers | 6-Achs-Roboterarm + 1 oder 2 Drehachsen des Rollenträgers | Schwerlast-Rollenträger für den Stahlbau mit bis zu 200 tons Tragfähigkeit | Baggerausleger, Anhängerachsen und lange Rohrrahmen |
| Typ 8: Zelle mit zwei Spindelstock-Reitstock-Stationen in Ferris-Wheel-Anordnung | Zwei gegenüberliegende Rollenträgerstationen werden über einer zentralen Trennwand positioniert | 6-Achs-Roboterarm + Positioniereinheit mit 3 Achsen in Ferris-Wheel-Anordnung | Kontinuierliches Beladen in zwei Arbeitsbereichen für lange Schweißbaugruppen | Lkw-Rahmen, Achsen und Stahlbauträger für hohe Stückzahlen |
| Typ 9: Zelle mit 7. Achse als Bodenschiene oder Portal | Der Roboter fährt auf einer Linearschiene zwischen mehreren Arbeitsbereichen | 6-Achs-Roboterarm + 7. Linearachse + Positionierer | Erweiterter Arbeitsbereich über die statische Reichweite des Roboterarms von 1.831 mm hinaus | Brückenträger, Segmente von Türmen einer Windenergieanlage und Schiffsbauplatten |
Wie dimensioniert man für den schweren Metallbau einen Arbeitsplatz mit Drehtisch und einer oder zwei Stationen?
Dimensionieren Sie einen Arbeitsplatz mit Drehtisch und einer oder zwei Stationen, indem Sie die Beladezeit der Teile mit der Lichtbogenzeit vergleichen. Berechnen Sie anschließend die Gesamtmasse aus Schweißbaugruppe und Spannvorrichtung, die Exzentrizität des Schwerpunkts sowie das Trägheitsmoment beim Abbremsen der Drehbewegung. Berücksichtigen Sie dabei eine dynamische Sicherheitsreserve von 1.25x bis 1.30x. Industrielle Drehtische decken Tragfähigkeiten von 50 kg bis 200 tons, Durchmesser von 350 mm bis 12.000 mm und Drehzahlen von 0.05 bis 1,0 rpm ab. Sicherheitszäune und Bereitstellungsflächen vergrößern den erforderlichen Platzbedarf um etwa 50 %.
Ingenieure, die Drehtischdurchmesser und Drehzahlen (0.05 bis 1,0 rpm) dimensionieren, können unsere Auslegungskriterien für Schwerlast-Drehtische zum Schweißen heranziehen. Der Leitfaden stimmt den Schwenkfreiraum des Drehtischs auf die Reichweite des Roboters ab.
Das Schweißverfahren auf die Zelle abstimmen: MIG/MAG-, WIG- und Laserschweißzellen
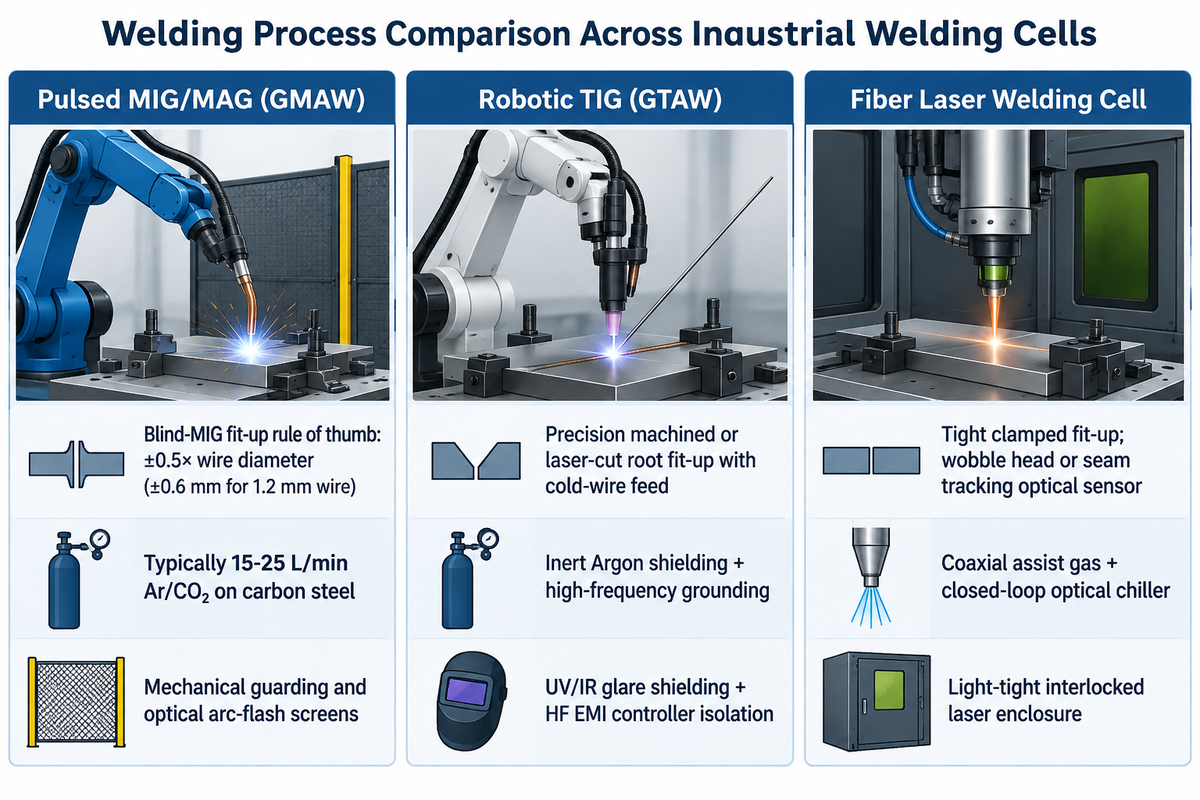
MIG/MAG-Pulsschweißen und Fülldraht-Lichtbogenschweißen sind wichtige Verfahren für den Stahlbau. Beim MIG/MAG-Schweißen und gasgeschützten Fülldrahtschweißen wird eine externe Schutzgasversorgung benötigt (bei MIG/MAG auf Kohlenstoffstahl typischerweise 15 bis 25 L/min); beim selbstschützenden Fülldrahtschweißen ist das nicht der Fall. Roboter-WIG-Schweißzellen eignen sich für filigrane Baugruppen aus Edelstahl. Faserlaser-Schweißzellen werden in einer lichtdichten, verriegelten Laserzelle eingesetzt.
Ein Wechsel des Schweißverfahrens verändert den Kühlkreislauf des Schweißbrenners, den Drahtvorschub und die Auslegung der Schutzeinhausung. In einer dokumentierten Fallstudie von Hirebotics zur Schiffsbaufertigung schweißte DeAngelo Marine Exhaust für einen Auftrag an die Küstenwache 200 inches pro Bauteil. Bei gleicher Nahtlänge und Lagenzahl verringert eine Erhöhung der Verfahrgeschwindigkeit von 2 auf 20 inches per minute die Lichtbogenbrennzeit um 90 %. Beladen, Spannen und weitere Tätigkeiten ohne Schweißen bleiben Teil der Stückzeit. Die Sicherheitsmaßnahmen für Lichtbogen und Schutzgas müssen außerdem mit dem Technischen Handbuch der OSHA, Abschnitt IV, Kapitel 4 zu Industrierobotersystemen übereinstimmen.
| Schweißprozess | Hinweise zum Ausrichten und zur Schweißstoßverfolgung | Schutzgas und Kühlung | Anforderungen an Einhausung und Schutzeinrichtungen | Typische Anwendungsbereiche |
|---|---|---|---|---|
| MIG/MAG-Pulsschweißen (GMAW) | Faustregel für MIG-Schweißen ohne Nahtverfolgung: ±0,5× Drahtdurchmesser (±0,6 mm bei 1,2 mm Draht) | Typischerweise 15–25 L/min Ar/CO₂ bei Kohlenstoffstahl | Mechanische Schutzeinrichtungen und optische Lichtbogenschutzwände | Fahrgestelle aus Kohlenstoffstahl, Halterungen, schwere Stahlbleche |
| Roboter-WIG-Schweißen (GTAW) | Präzise bearbeitete oder lasergeschnittene Wurzel mit Kaltdrahtzufuhr | Schutz mit inertem Argon + Hochfrequenzerdung | UV-/IR-Blendschutz + HF-EMV-Abschirmung der Steuerung | Hygienische Edelstahlrohre, dünnwandige Luftkanäle für die Luftfahrt |
| Faserlaser-Schweißzelle | Eng gespanntes Werkstück; Wobble-Schweißkopf oder optischer Sensor zur Nahtverfolgung | Koaxiales Hilfsgas + optischer Kühler mit geschlossenem Regelkreis | Legen Sie eine lichtdichte, verriegelte Laserschutzeinhausung fest und prüfen Sie ihre Klassifizierung anhand der geltenden Anforderungen an die Lasersicherheit. | Batteriewannen für Elektrofahrzeuge, elektrische Schaltschränke, verzugsarme Bleche |
Wenn eine Arbeitszelle Werkstücke schweißen und handhaben oder Schweißnähte entgraten soll, können Integratoren einen pneumatischen Werkzeugwechsler am Roboterhandgelenk installieren. Damit kann der Manipulator ohne manuellen Eingriff automatisch zwischen einem MIG-Schweißbrenner, einem Laserscanner und einer Schleifspindel wechseln. Um Geschwindigkeit und Qualität bei anspruchsvollen Lichtbogenschweißanwendungen zu gewährleisten, müssen Kühlkreislauf des Schweißbrenners und Drahtvorschub auf das Schweißverfahren abgestimmt sein. Für den Einsatz in rauer Werkstattumgebung benötigen Schwerlast-Schweißroboter außerdem robuste Schlauchpakete, die Strahlungswärme standhalten.
Schweißzelle mit Cobot ohne Schutzzaun im Vergleich zu geschützter 6-Achs-Roboterzelle
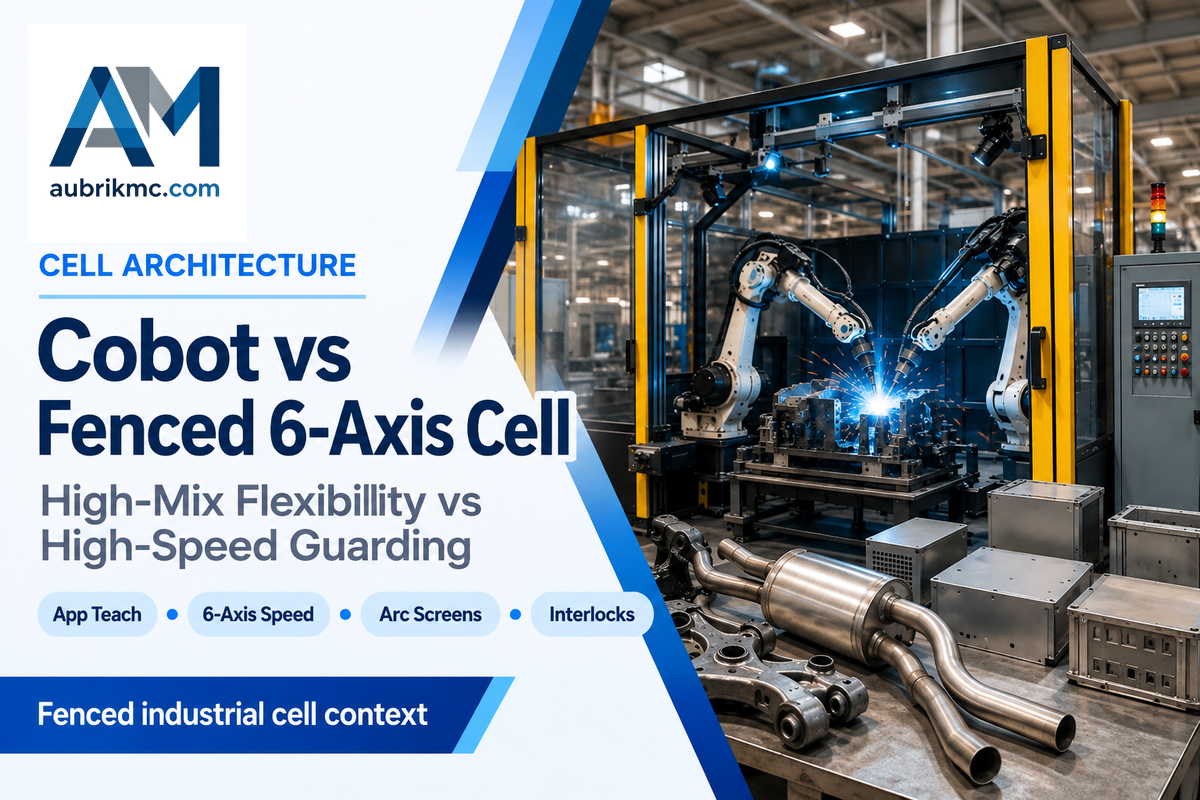
Kollaborative Schweißzellen eignen sich für Lohnfertiger mit hoher Variantenvielfalt. Bediener richten einen neuen Schweißpfad in 4 Minuten mithilfe einer App-gestützten Programmierung ein, statt dafür 1 Stunde an einem herkömmlichen Programmierhandgerät zu benötigen. Geschützte industrielle 6-Achs-Roboterzellen eignen sich für wiederkehrende Fertigung mit hoher Einschaltdauer. Mehrachsige Positionierer und hohe Verfahrgeschwindigkeiten befinden sich hinter einem verriegelten Schutzzaun.
Kollaborative Schweißzelle mit Cobot
- App-gestützte Programmierung des Schweißpfads dauert 4 Minuten statt 1 Stunde mit einem herkömmlichen Programmierhandgerät
- Integrierte Sicherheitsfunktionen gemäß ISO 10218-1: sicherheitsbewerteter überwachter Stillstand, Geschwindigkeits- und Kraftbegrenzung sowie Sicherheitszonen
- Einstellungen für reduzierte Geschwindigkeit und Schutzhalt können den Verfahrweg ohne Schweißen zwischen mehreren Nähten verlängern
- UV-/IR-Lichtbogenschutzwände, Spritzschutz und lokale Schweißrauchabsaugung sind weiterhin erforderlich
Geschützte industrielle 6-Achs-Roboterzelle
- Hohe Verfahrgeschwindigkeit und Einschaltdauer, ±0,02 mm Wiederholgenauigkeit, 25 kg Tragfähigkeit und 1.831 mm Reichweite (FANUC ARC Mate 120iD)
- Die Grundausstattung eines 6-Achs-Industrieroboters kostet zwischen $50.000 und über $200.000
- Synchronisiert externe Servopositioniererachsen für kontinuierliches Schweißen in Wannenlage 1G
- Schutzzäune mit verriegeltem Zugang sichern den Gefahrenbereich des Roboters. Lichtvorhänge oder Laserscanner überwachen an ausgewiesenen Zugangsstellen, ob sich Personen nähern.
Ein weit verbreiteter Irrtum lautet, dass ein kollaborativer Roboter gemäß ISO 10218-1 ohne Schutzbarrieren in einer offenen Werkstatthalle schweißen kann. Der Leitfaden der American Welding Society zum sicheren Cobotschweißen im Welding Digest stellt die Regel klar dar: Alle Prozessrisiken, einschließlich ultravioletter Lichtbogenstrahlung, fliegender Schweißspritzer und giftiger Dämpfe, müssen beseitigt werden, bevor ein Mensch in der Nähe arbeitet. Relia-Mation weist ebenfalls darauf hin, dass Kollisionssensoren am Cobot-Arm unbeteiligte Personen nicht vor Lichtbogenstrahlung, heißen Oberflächen, Quetschstellen oder scharfen Kanten schützen.
Wann sollte ein Stahlbaubetrieb eine Schweißzelle mit ungeschütztem Cobot anstelle einer geschützten 6-Achs-Roboterzelle wählen?
Wählen Sie eine kollaborative Schweißzelle mit Cobot, wenn Ihr Betrieb viele unterschiedliche Aufträge mit kleinen Stückzahlen bearbeitet und für verschiedene Schweißaufgaben einen flexiblen mobilen Wagen benötigt. Sie eignet sich für Teams, deren Schweißer neue Pfade in 4 Minuten manuell einrichten. Wählen Sie eine geschützte industrielle 6-Achs-Roboterzelle für wiederkehrende Fertigung im Mehrschichtbetrieb, synchronisierte Schwerlast-Werkstückpositionierer und hohe Verfahrgeschwindigkeiten innerhalb verriegelter Schutzeinhausungen mit optoelektronischen Sensoren.
Reichweite des Roboters und Tragfähigkeit des Positionierers (kg) für Schweißen in Wannenlage (1G/PA) dimensionieren
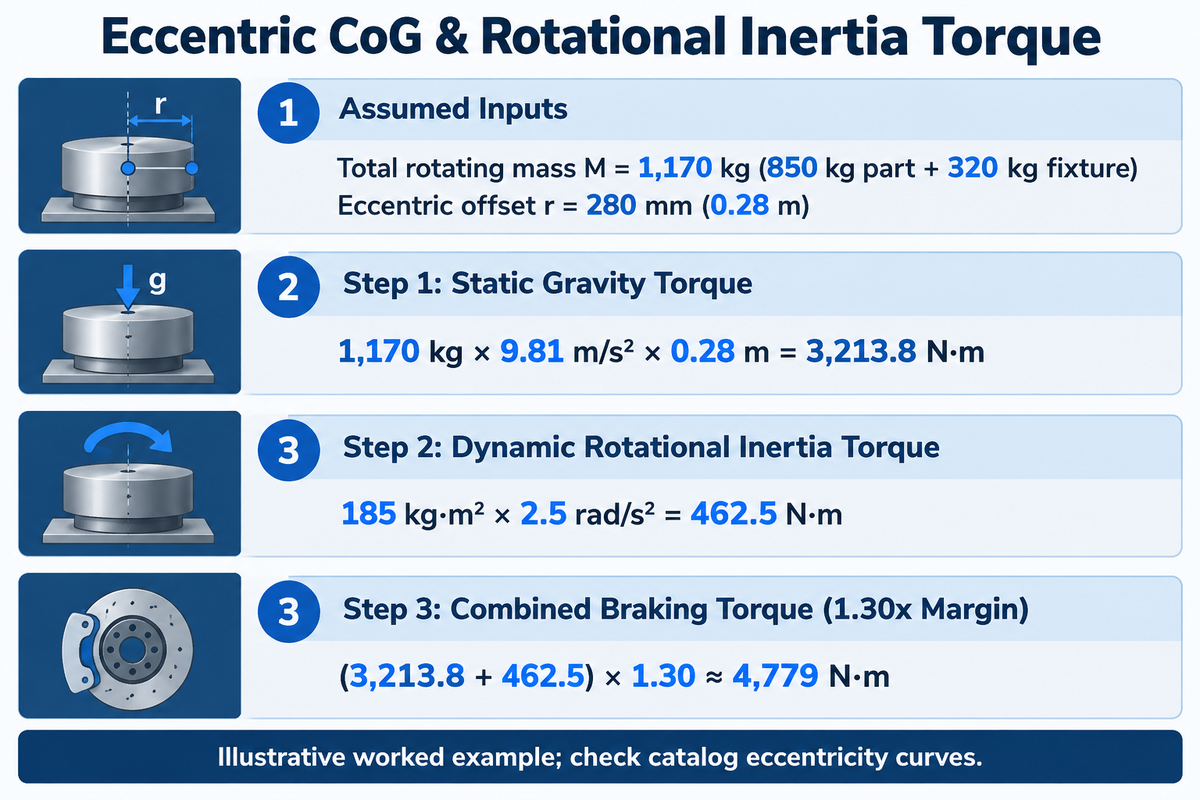
Bei der Auslegung einer Schweißzelle muss die Tragfähigkeit am Roboterhandgelenk (z. B. 25 kg beim FANUC ARC Mate 120iD für das Schweißbrennerpaket) von der Tragfähigkeit des Werkstückpositionierers (50 kg bis 200 tons) getrennt betrachtet werden. Das folgende Beispiel kombiniert das exzentrische Gravitationsmoment mit dem Trägheitsmoment und einem angenommenen Brems-Sicherheitsfaktor von 1.30x.
Der FANUC ARC Mate 120iD hat beispielsweise eine maximale Tragfähigkeit am Handgelenk von 25 kg, eine Reichweite von 1.831 mm, eine Wiederholgenauigkeit von ±0,02 mm und einen IP67-Schutz am Handgelenk. Diese Tragfähigkeit am Handgelenk reicht aus, um den Schweißbrenner, die Drahtseele und den Nahtsensor zu tragen. Die schwere Stahlbaugruppe ruht auf einem servoangetriebenen Schweißpositionierer, der das Schweißbauteil neigt und dreht, bis es sich in der flachen Wannenlage (1G/PA) befindet. Synchronisierte Werkstückpositionierer halten Schweißstöße in günstigen Schweißpositionen. Abschmelzleistung und Einbrandkerbenkontrolle hängen außerdem von den Schweißparametern, den Brennerwinkeln und dem Ausrichten und Zusammenbauen des Schweißstoßes ab, wie im Patentantrag US20210086288A1 des USPTO für Roboterzellen mit mehreren Schweißstationen erläutert. Für komplexe Bewegungsbereiche mit drei Achsen siehe unsere Berechnungen des Drehmoments für servoangetriebene Mehrachs-Schweißpositionierer.
📐 Durchgerechnetes technisches Beispiel: Drehmoment bei exzentrischem Schwerpunkt und Rotationsträgheit
Angenommene Eingangsgrößen (veranschaulichendes Rechenbeispiel): Angenommen, ein Stahlbaubetrieb montiert eine 850 kg schwere Unterbaugruppe eines Baggerauslegers aus Stahl auf einer 320 kg schweren pneumatischen Spannvorrichtung (Gesamtmasse der rotierenden Baugruppe M = 1.170 kg). Der gemeinsame Schwerpunkt (CoG) liegt mit einem Versatz von rcg = 280 mm (0,28 m) außerhalb der Drehachse. Das Massenträgheitsmoment beträgt I = 185 kg·m², die Winkelverzögerung beim Not-Halt α = 2.5 rad/s².
- Schritt 1 (Statisches Gravitationsmoment): Tstatic = 1.170 kg × 9,81 m/s² × 0,28 m = 3,213.8 N·m.
- Schritt 2 (Dynamisches Trägheitsmoment bei Drehbewegung): Tinertia = I × α = 185 kg·m² × 2.5 rad/s² = 462.5 N·m.
- Schritt 3 (Kombiniertes Bremsmoment mit angenommener Sicherheitsreserve von 1.30x): Treq = (3,213.8 + 462.5) × 1.30 ≈ 4.779 N·m am Abtrieb des Werkstückpositionierers. Dabei wird angenommen, dass Gravitations- und Trägheitsmoment beim Bremsen in dieselbe Richtung wirken.
Technische Bewertung: Bei diesen Eingangsgrößen beträgt das erforderliche kombinierte Bremsmoment am Abtrieb einschließlich des Sicherheitsfaktors von 1.30x etwa 4.779 N·m. Wählen Sie einen Werkstückpositionierer, dessen Belastungsdiagramm für Exzentrizität die rotierende Baugruppe von 1.170 kg bei einem Versatz von 0,28 m abdeckt und dessen zulässiges Bremsmoment den berechneten Wert erreicht. Das berechnete Drehmoment allein erlaubt keine Entscheidung zwischen Modellen mit bestimmten Tragfähigkeiten, solange die Exzentrizitätsdiagramme im Katalog nicht geprüft wurden. Instandhaltungsteams müssen außerdem alle 1.000 Betriebsstunden den Zustand des Getriebefetts, Fretting an der flexiblen Getriebeverzahnung und das Spiel des Abtriebslagers prüfen.
Kostenaufschlüsselung und Amortisationsberechnung für eine Roboterzelle zum Schweißen (2026)
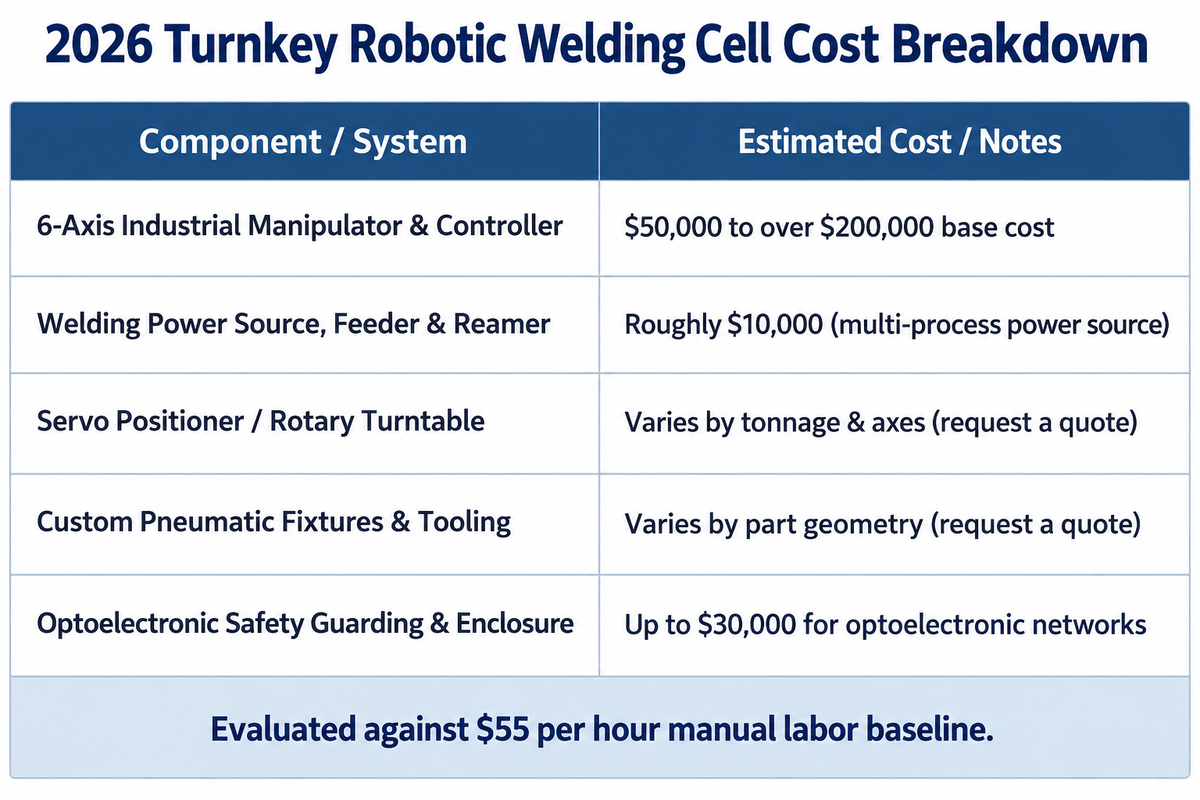
Letztlich bestimmen die Auslegung des Positioniererdrehmoments und die Reichweite das Investitionsbudget für eine Schweißzelle. Laut dem Preisleitfaden von Atan Robotics für 2026 liegen die Grundkosten für standardmäßige industrielle 6-Achs-Manipulatorarme bei $50.000 bis über $200.000. Hochwertige Mehrprozess-Schweißstromquellen kosten etwa $10.000; optoelektronische Sicherheitsnetzwerke schlagen mit bis zu $30.000 zu Buche. Der Preis einer schlüsselfertigen Zelle hängt von der Größe des Werkstückpositionierers und der Anzahl der Spannvorrichtungen ab.
Was kostet eine Roboterzelle zum Schweißen?
Laut dem Preisleitfaden von Atan Robotics für 2026 kosten industrielle 6-Achs-Schweißmanipulatoren vor der Integration $50.000 bis über $200.000. Hochwertige Mehrprozess-Schweißstromquellen kosten etwa $10.000, optoelektronische Sicherheitsnetzwerke (Laserscanner zur Bereichsüberwachung und Lichtvorhänge) bis zu $30.000. Die Preise für komplette schlüsselfertige Schweißzellen variieren je nach Tragfähigkeit des servoangetriebenen Werkstückpositionierers (50 kg bis 200 tons), kundenspezifischer pneumatischer Spannvorrichtung und Umfang der Schweißrauchabsaugung. Manche Betriebe ziehen einen gebrauchten FANUC-Roboterarm in Betracht, um die Investitionskosten zu senken. Für schlüsselfertige Zellen ist jedoch ein Angebot erforderlich.
Der Mangel an qualifizierten Schweißern hat die Arbeitskosten einschließlich aller Lohnnebenkosten auf bis zu $55 pro Stunde steigen lassen. Käufer bewerten Investitionen in Schweißzellen daher, indem sie die gesamten installierten Investitionskosten mit den jährlichen Einsparungen bei Arbeitskosten und Nacharbeit vergleichen. Wie in der Checkliste von The Fabricator für Projekte zum Roboterschweißen beschrieben, müssen schlüsselfertige Budgets die Auslegung der Spannvorrichtung, optoelektronische Schutzeinrichtungen und den Factory Acceptance Test (FAT) berücksichtigen.
| Teilsystem der Schweißzelle / Kostenkomponente | Veröffentlichter Kostenrichtwert für 2026 (USD) | Anteil am Budget | Anwendungsbereich und Kostentreiber |
|---|---|---|---|
| Industrieller 6-Achs-Manipulator und Steuerung | Grundkosten von $50.000 bis über $200.000 | Zentrale Manipulator-Hardware | Reichweite (z. B. 1.831 mm), Tragfähigkeit am Handgelenk von 25 kg, Steuerungssoftware |
| Schweißstromquelle, Drahtvorschubgerät und Düsenreinigungsgerät | Etwa $10.000 (Mehrprozess-Schweißstromquelle) | Lichtbogenleistung und Instandhaltung des Schweißbrenners | Pulswechselrichter, Drahtvorschubgerät, Wasserkühler, Düsenreinigungsgerät |
| Servoangetriebener Werkstückpositionierer / Rundschalttisch | Variiert je nach Tragfähigkeit und Achsen (Angebot anfordern) | Teilsystem zur Werkstückpositionierung | Tragfähigkeit von 50 kg bis 200 tons; Durchmesser von 350 mm bis 12.000 mm |
| Kundenspezifische pneumatische Spannvorrichtungen und Werkzeuge | Variiert je nach Werkstückgeometrie (Angebot anfordern) | Spannen an Bezugspunkten und Schnellwechsel | Schnellwechsel-Grundplatten (4-minütiges Rüsten), pneumatische Spannvorrichtungen mit 0,5–0,7 MPa |
| Optoelektronische Schutzeinrichtungen und Einhausung | Bis zu $30.000 für optoelektronische Sicherheitsnetzwerke | Sicherheitsanforderungen für die gesamte Zelle und Schweißrauchabsaugung | Lichtvorhänge, Laserscanner zur Bereichsüberwachung, verriegelte Schutzeinrichtungen |
Das Gesamtbudget und die Amortisationsdauer einer schlüsselfertigen Lösung hängen von der Komplexität der pneumatischen Spannvorrichtung und der Lichtbogenauslastung im Mehrschichtbetrieb im Vergleich zum Richtwert von $55/hour für manuelle Arbeit ab. Sie werden außerdem davon beeinflusst, ob Laserschutzkabinen oder eine zentrale Absaugung enthalten sind.
Normen für Sicherheit, Schutzeinrichtungen und Schweißrauchabsaugung (2026) (ISO 10218-2 und AWS D16.1)
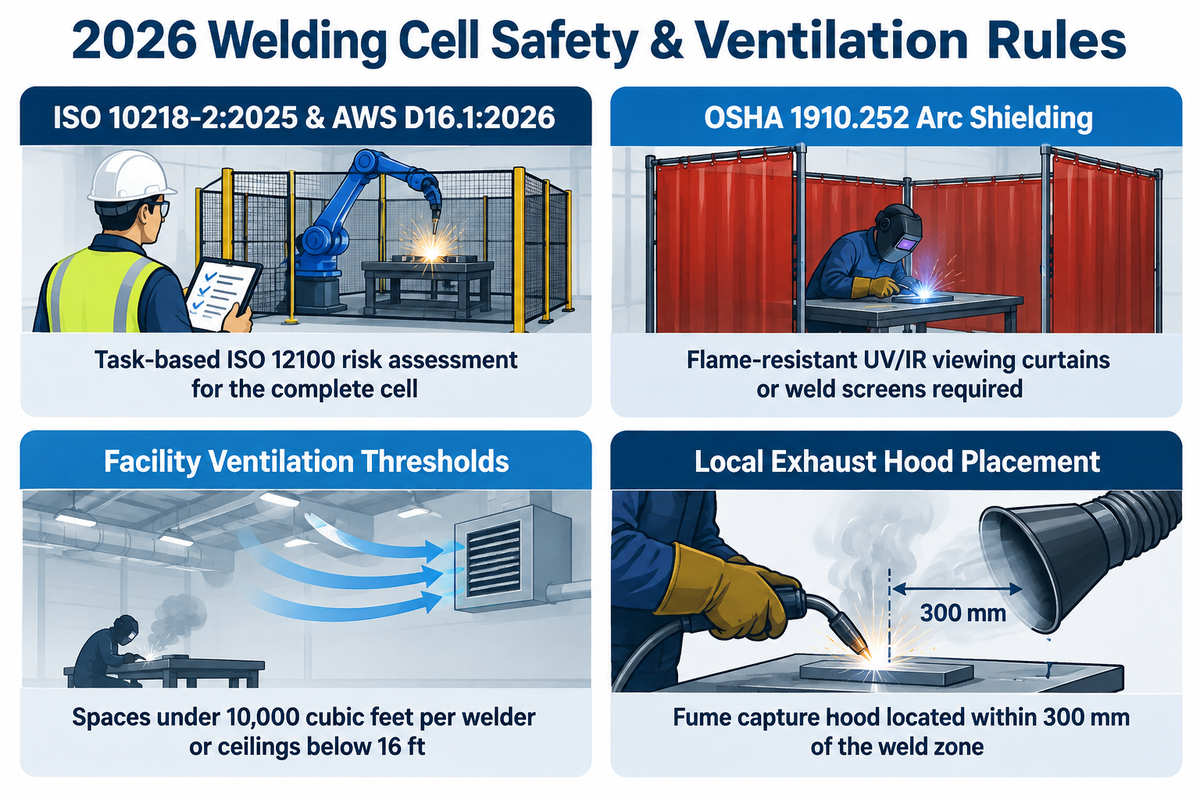
Die Sicherheit industrieller Schweißzellen wird in ISO 10218-2:2025 zur Integration industrieller Robotersysteme und AWS D16.1M/D16.1:2026 zur Sicherheit beim robotergestützten Lichtbogenschweißen behandelt. Die Überarbeitung von ISO 10218 aus dem Jahr 2025 und ANSI/A3 R15.06-2025 schreiben das Anwendungs-Sicherheitsprinzip vor. Die Sicherheit wird als Eigenschaft der vollständig installierten Anwendung bewertet, nicht allein anhand der Roboterhardware.
Die aktualisierte ISO 10218 FAQ der Association for Advancing Automation (A3) erläutert die Revisionen von 2025 der ISO 10218-1:2025 und ISO 10218-2:2025. Diese Normen integrieren Anforderungen an den kollaborativen Betrieb, die zuvor in ISO/TS 15066:2016 enthalten waren, direkt in die normative Robotersicherheitsnorm. Für nordamerikanische Betriebe verbindet das AWS D16 Committee on Robotic and Automatic Welding AWS D16.1M/D16.1:2026 mit dem Leitfaden zur Risikobeurteilung AWS D16.3M/D16.3:2026. Zusammen geben sie Orientierung für die Gefährdungsanalyse in der regulären Produktion sowie bei außerplanmäßigen Programmier- oder Instandhaltungsarbeiten.
- ✔ ISO 10218:2025 behandelt die Sicherheit von Robotern und Roboterzellen. Ein Manipulator, der zur Integration geliefert wird und seine vorgesehene Anwendung nicht eigenständig ausführen kann, kann nach den Rechtsvorschriften für Maschinen als unvollständige Maschine gelten. Integratoren und Anlagenbetreiber müssen für die gesamte Zelle eine aufgabenbezogene Risikobeurteilung nach ISO 12100 durchführen.
- In bestimmten Konfigurationen können feste Schutzzäune durch Laserscanner oder kollaborative, kraftbegrenzende Vorrichtungen ersetzt werden. Flammhemmende Schweißschutzvorhänge mit UV-/IR-Schutz oder Schweißschutzwände bleiben jedoch gemäß OSHA 1910.252 erforderlich, um Beschäftigte in der Nähe vor Lichtbogenstrahlung zu schützen.
- ✔ Mechanische Lüftung ist beim Schweißen in Räumen mit weniger als 10.000 cubic feet Raumvolumen je Schweißer oder mit einer Deckenhöhe unter 16 ft erforderlich. Laut dem Lüftungsleitfaden von Zhouxiang ist beim Schweißen von Edelstahl, Blei, Cadmium, Beryllium oder chromhaltigen Metallen unabhängig von der Raumgröße eine lokale Absaugung erforderlich.
- Die tägliche Instandhaltungscheckliste für EVST sieht vor, die Erfassungshaube der Schweißrauchabsaugung höchstens 300 mm von der Schweißzone entfernt zu positionieren und sicherzustellen, dass die Sättigungsanzeigen der Filter innerhalb ihres Betriebsbereichs liegen.
Toleranzen beim Ausrichten und Zusammenbauen, Nahtverfolgung und Regeln zur TCP-Instandhaltung
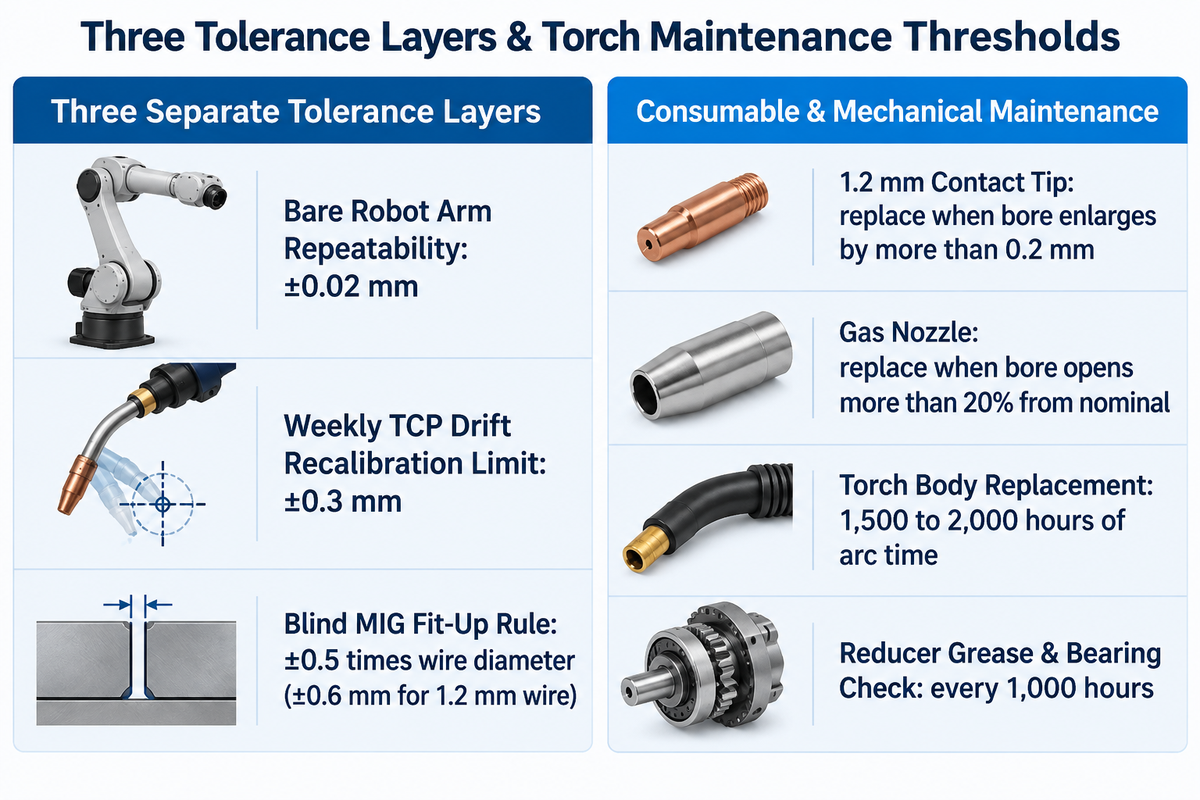
Als vorläufiger Richtwert für das Ausrichten und Zusammenbauen beim Blindschweißen mit MIG-Robotern gilt ±0.5 des Drahtdurchmessers, entsprechend ±0,6 mm bei einem 1.2-mm-Draht. Techniker müssen außerdem wöchentlich die Position des Werkzeugmittelpunkts (TCP) anhand eines Referenzstifts prüfen. Zeigt eine Achse eine Abweichung von mehr als ±0,3 mm, muss der Schweißbrenner vor der Wiederaufnahme der Produktion neu kalibriert werden.
Richtwert zum Ausrichten und Zusammenbauen: 0.5x Drahtdurchmesser (Die 0.5x-Regel für den Drahtdurchmesser)
Beim Blindschweißen mit MIG-Robotern ohne Nahtverfolgung gilt als Richtwert zum Ausrichten und Zusammenbauen (die 0.5x-Regel für den Drahtdurchmesser), die Schwankungen des Spalts zwischen den Teilen und der Wurzelposition auf ±0.5 des Zusatzdrahtdurchmessers zu begrenzen.
In einer Roboterzelle gibt es drei getrennte Toleranzebenen, die Ingenieure voneinander unterscheiden müssen. Die Wiederholgenauigkeit des Roboterarms allein liegt bei Modellen wie dem FANUC ARC Mate 120iD bei ±0,02 mm. Bei der wöchentlichen TCP-Prüfung wird eine Neukalibrierung ausgelöst, sobald eine Achse eine Abweichung von mehr als ±0,3 mm aufweist. Beim vorgelagerten Ausrichten und Zusammenbauen gilt beim Blindschweißen mit MIG und Programmierung am Handbediengerät der Richtwert von ±0.5x des Drahtdurchmessers (±0,6 mm bei einem 1.2-mm-Draht). Überschreiten die Schwankungen beim vorgelagerten Schneiden oder Biegen das Toleranzfenster für das Blindschweißen, kann die Zelle mit Tastsensorik, Through-Arc Seam Tracking (TAST) oder einer Echtzeitmessung mit 3D-Lasersensor ausgestattet werden. Ein einheitliches Spannen an Bezugspunkten ist ebenso wichtig, wie unser Leitfaden zur präzisen Auslegung der Bezugspunkte pneumatischer Schweißspannvorrichtungen erläutert. Wir empfehlen außerdem den OSHA Technical Manual zur Absicherung bei der Instandhaltung industrieller Roboter.
Tun
- TCP-Position wöchentlich anhand eines Referenzstifts prüfen und vor Produktionsbeginn neu kalibrieren, wenn eine Achse um mehr als ±0,3 mm abweicht
- 1.2-mm-Kontaktspitzen ersetzen, sobald sich die Bohrung um mehr als 0,2 mm vergrößert
- Schutzgasdüsen ersetzen, wenn sich die Düsenbohrung gegenüber dem Nennmaß um mehr als 20 % vergrößert oder fest haftende Spritzer aufweist
- Den Austausch des Brennerkörpers nach 1.500 bis 2.000 Stunden Lichtbogenbetrieb bei hoher Einschaltdauer einplanen
Nicht tun (zu vermeidende Vorgehensweisen)
- Die Wiederholgenauigkeit des Manipulatorarms allein (±0,02 mm) nicht mit dem wöchentlichen TCP-Abweichungsgrenzwert von ±0,3 mm für eine Neukalibrierung verwechseln
- Bleche mit variabler Brennschnittkante nicht ohne Tastsensorik, TAST oder laserbasierte Nahtverfolgung in eine Roboterzelle zum Blindschweißen geben
- Pneumatische Antriebe, Brennerreinigungsgeräte oder luftgekühlte Schweißbrenner nicht außerhalb des Druckluftbereichs von 0.5 bis 0,7 MPa betreiben
- Die Prüfungen alle 1.000 Stunden zum Zustand des Getriebefetts, zum Fretting an der flexiblen Getriebeverzahnung und zum Spiel des Abtriebslagers nicht auslassen
So wählen Sie einen Hersteller oder Integrator für schlüsselfertige Roboterzellen zum Schweißen aus
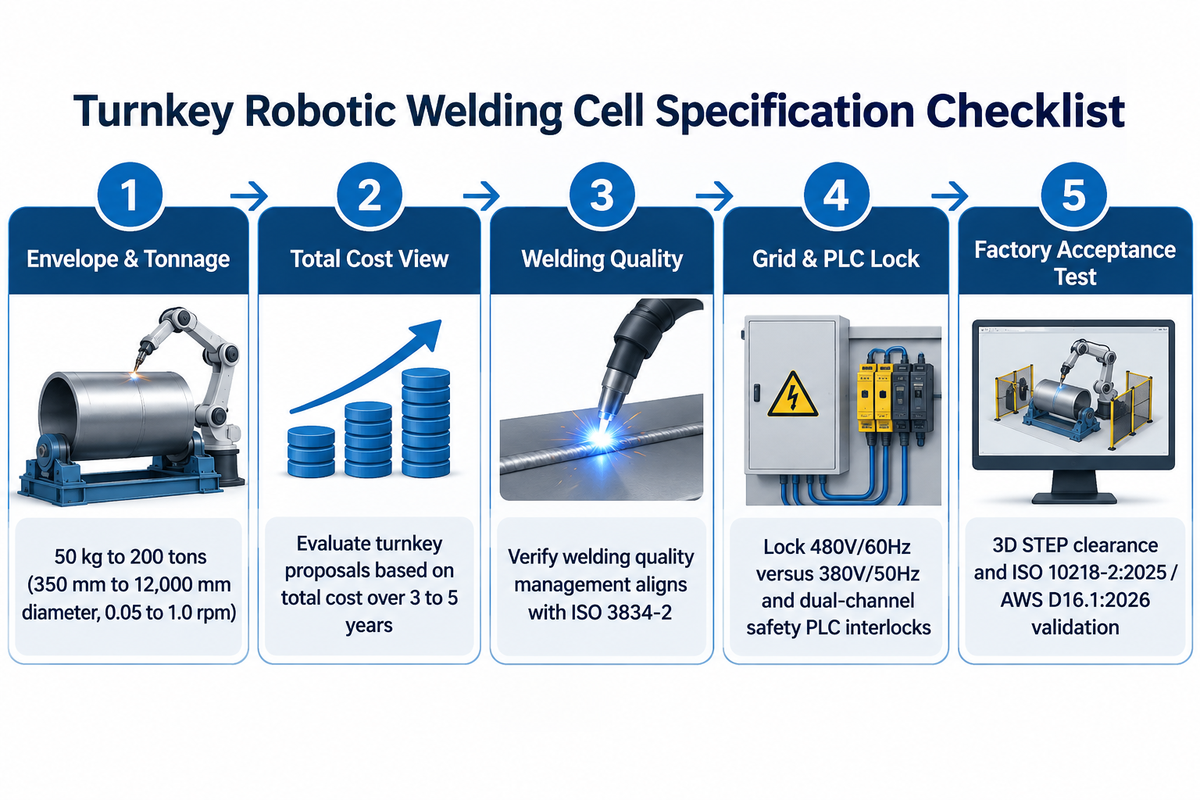
Wählen Sie einen Hersteller für eine schlüsselfertige Roboterzelle zum Schweißen, indem Sie den Werkstückarbeitsraum und die Tragfähigkeit des Werkstückpositionierers (50 kg bis 200 tons) mit der mechanischen Fertigungskapazität des Lieferanten, seiner Erfahrung mit der Integration von Robotermarken und den Konformitätsunterlagen nach ISO 3834-2 / ISO 10218-2:2025 abgleichen.
Welche Hersteller und Integratoren schlüsselfertiger Roboterzellen zum Schweißen eignen sich am besten für den Stahlbau und die Fertigung aus Grobblech?
Globale Roboterhersteller wie FANUC, ABB, KUKA und Yaskawa Motoman liefern industrielle 6-Achs-Manipulatoren, darunter den FANUC ARC Mate 120iD mit einer Tragfähigkeit von 25 kg und einer Reichweite von 1.831 mm. Hersteller von Hochleistungswerkstückpositionierern und Schweißarbeitsplätzen wie Wuxi ABK Machinery (Aubrik) fertigen Rundschalttische zum Schweißen und servoangetriebene Werkstückpositionierer mit Tragfähigkeiten von 50 kg bis 200 tons (Durchmesser von 350 mm bis 12.000 mm, 0.05 bis 1,0 rpm). Diese Werkstückpositionierer lassen sich für den Stahlbau direkt mit Robotern führender Hersteller integrieren.
Der Automatisierungsplanungsleitfaden von Hirebotics für 2026 empfiehlt, schlüsselfertige Angebote anhand der Gesamtkosten über 3 bis 5 Jahre zu bewerten. Bei dieser Betrachtung über 3 bis 5 Jahre werden der Zeitaufwand Ihres Teams für die Programmierung von Änderungen, die Reaktionsfähigkeit des Integrators und die einfache Skalierung auf zusätzliche Anwendungen berücksichtigt. Bei sicherheitskritischen Stahlbau-Schweißkonstruktionen sollten Sie prüfen, ob das Qualitätsmanagement des Lieferanten für das Schweißen der ISO 3834-2 entspricht. ISO 3834-2 ergänzt ISO 9001 für Organisationen, bei denen Schweißen ein wesentlicher Fertigungsprozess ist. Verlangen Sie außerdem eine verbindliche, aufgabenbezogene Risikobeurteilung nach ISO 12100 für die gesamte installierte Anwendung gemäß ISO 10218:2025, wie in A3s Leitfaden zur Konformität mit ISO 10218:2025 beschrieben. Käufer schlüsselfertiger Anlagen über Ländergrenzen hinweg sollten die Primärspannung (480V/60Hz gegenüber 380V/50Hz) sowie die zweikanaligen Sicherheits-SPS-Verriegelungen vor dem Versand im Abnahmeprüfprotokoll (FAT) festlegen. Einen Vergleich der Lieferantenkompetenzen finden Sie in unserer Analyse zu Kompetenzen globaler Integratoren für Roboterschweißsysteme.
Schlüssel zum Mitnehmen
Beim Factory Acceptance Test ermöglichen Ihre 3D-STEP-Dateien der Werkstücke die Prüfung von Zugänglichkeit und Freiräumen. Zur Sicherheitsvalidierung der Zelle gehören außerdem Prüfungen der montierten Schutzeinrichtungen, Verriegelungen und Sicherheitsfunktionen anhand von ISO 10218-2:2025 und AWS D16.1M/D16.1:2026.
Häufig gestellte Fragen (FAQ)
F: Wie viel Stellfläche benötigt eine standardmäßige Roboterzelle zum Schweißen?
Laut den Layout-Richtlinien von Atan Robotics für 2026 erhöhen Sicherheitszäune am Zellenumfang und Pufferflächen für bereitgestellte Werkstücke den erforderlichen Platz in der Werkhalle häufig um 50 % gegenüber der reinen Stellfläche des Arbeitsplatzes.
Ein kleiner mobiler Cobot-Wagen oder ein Ein-Stationen-Aufspanntisch benötigt eine weniger umfangreiche Fläche als ein Dreh-Rundschalttisch mit zwei Stationen oder eine Linearachse mit Portal. Bei der Layoutplanung für den Zellenumfang müssen mögliche Annäherungsbereiche von Lichtvorhängen, Schweißrauchabsaughauben und Freiräume für die Beladung mit Gabelstapler oder Hallenkran berücksichtigt werden.
F: Wie hoch ist die typische Lichtbogen-Einschaltdauer einer Roboterzelle im Vergleich zum manuellen Schweißen?
Beim manuellen Schweißen liegt die Lichtbogen-Einschaltdauer bei 20 % bis 40 %, da der Rest der Schicht für die Werkstückpositionierung, das Rüsten und die Prüfung benötigt wird. Automatisierte Schweißzellen halten selbst in der 10. Schichtstunde einen Wirkungsgrad von etwa 65 % bis 70 %.
In einer manuellen Schweißkabine unterbricht der Bediener das Schweißen, um schwere Werkstücke zu wenden, Schlacke zu entfernen und sie erneut einzuspannen. Bei der Beladung eines Zweistationen-Werkstückpositionierers muss der Bediener nicht warten: Während der Roboter hinter einem Lichtbogenschutzschild auf Seite A schweißt, wird Seite B beladen.
F: Kann eine Roboterzelle zum Schweißen in einer Lohnfertigung mit hoher Variantenvielfalt mehrere Teilenummern bearbeiten?
Ja. Lohnfertiger mit hoher Variantenvielfalt können in einer Roboterzelle zum Schweißen mehrere regelmäßig wiederkehrende Teilefamilien bearbeiten, indem sie schnell wechselbare pneumatische Spannvorrichtungen mit gespeicherten Steuerungsprogrammen und der pfadbasierten Programmierung über eine App kombinieren.
Der Automatisierungsleitfaden von Hirebotics für 2026 zeigt, dass standardisierte Schnellwechsel-Rüstungen die Umrüstzeit von 1 hour auf 4 minutes verkürzen. Die Stunde, die der alte Prozess für das Umpositionieren der Spannvorrichtungen und Werkzeuge benötigt, wird nun für die Fertigung von Teilen genutzt. Fertigungsbetriebe können so ihr Arbeitsvolumen um 20 % steigern, ohne zusätzliches Personal einzustellen. Während der Roboter auf Seite A schweißt, richtet der Bediener das nächste Werkstück auf Seite B ein.
F: Wie oft sollten Sie den Werkzeugmittelpunkt (TCP) einer Schweißzelle prüfen und neu kalibrieren?
Prüfen Sie die TCP-Genauigkeit wöchentlich anhand eines festen Referenzstifts und kalibrieren Sie die Zelle vor der Wiederaufnahme der Produktion neu, sobald eine Achse um mehr als ±0,3 mm abweicht.
Der Produktions-Instandhaltungsplan von EVST verlangt außerdem eine vollständige Mehrpunkt-Neukalibrierung des TCP nach jeder Kollision des Schweißbrenners oder jedem Austausch des Schwanenhalses, um das Risiko zu verringern, dass die Wurzel einer Kehlnah t verfehlt wird.
F: Worin unterscheiden sich Through-Arc Seam Tracking (TAST) und die laserbasierte Nahtverfolgung?
Das Verfahren Through-Arc Seam Tracking (TAST) erkennt Änderungen von Strom und Spannung während einer Pendelbewegung des Schweißbrenners. 3D-Laser-Vision-Systeme projizieren dagegen einen Laserstreifen vor den Schweißlichtbogen, um Spaltbreite und Kantenversatz an der Wurzel in Echtzeit zu messen.
Die Laser-Vision-Erkennung lokalisiert Nähte, wenn die Signale der Lichtbogennachführung nicht ausreichen. Bei dünnen Blechen, Überlappstößen und Baugruppen aus Aluminium kann auch ein programmierter Schweißpfad verwendet werden, wenn die Spannvorrichtung sicherstellt, dass die Schweißstöße innerhalb der qualifizierten Schweißtoleranz bleiben.
F: Benötigen Roboterzellen zum Schweißen wassergekühlte oder luftgekühlte Schweißbrenner?
Für kontinuierliches Schweißen mit hohem Strom sind wassergekühlte Schweißbrenner geeignet. Luftgekühlte Schweißbrenner eignen sich ebenfalls für industrielle Roboterzellen, wenn die angegebenen Strom- und Einschaltdauergrenzen mit Schutzgas für den Schweißplan ausreichen.
Bei Zellen mit hoher Einschaltdauer beträgt die Lebensdauer des Brennerkörpers üblicherweise 1.500 bis 2.000 Stunden Lichtbogenbetrieb. Tägliche Prüfungen der Kühlmittelanschlüsse, Kontaktspitzen und Düsen bleiben daher unerlässlich.
F: Welche Versorgungsanschlüsse müssen vor der Installation einer schlüsselfertigen industriellen Schweißzelle vorhanden sein?
Eine schlüsselfertige industrielle Schweißzelle benötigt dreiphasigen Netzstrom (z. B. 380V bis 480V, passend zum Werksnetz) und saubere, trockene Druckluft mit 0.5 bis 0,7 MPa. Außerdem sind reguliertes Schutzgas mit einem Durchfluss von 15 bis 25 L/min (für MIG/MAG an unlegiertem Stahl) und mechanische Lüftung erforderlich.
Die Druckluftleitung mit 0.5 bis 0,7 MPa versorgt pneumatische Antriebe, Brennerreinigungsgeräte und luftgekühlte Schweißbrenner. Hochleistungs-Servo-Schweißpositionierer leiten statische, dynamische und Kippbelastungen in das Fundament ein. Geeignete Verankerungen können als einbetonierte, mechanische oder chemische Anker ausgeführt und passend zu diesen Belastungen und den Betonbedingungen bemessen werden.
Ihre schlüsselfertige Roboterzelle zum Schweißen nach Maß auslegen
Automatisieren Sie das Schweißen von Stahlbau-Halterungen auf einem Zweistationen-Rundschalttisch mit 180-Grad-Drehbewegung oder integrieren Sie einen 200-ton-Spindelstock-Reitstock-Werkstückpositionierer mit einem 6-Achs-Roboterarm von FANUC, ABB, KUKA oder Yaskawa? Unser Engineering-Team entwickelt vollständig ausgelegte Schweißzellen anhand Ihrer Fertigungszeichnungen und des passenden Taktzeit.
Angebot für die Auslegung einer schlüsselfertigen Zelle anfordern →Über diese technische Analyse
Dieser technische Leitfaden verbindet Normen zur Roboter- und Schweißsicherheit, darunter ISO 10218-2:2025 und AWS D16.1M/D16.1:2026, mit den US-amerikanischen OSHA-Vorschriften zum Schweißen in 29 CFR 1910.252. Ergänzt werden diese Vorgaben durch Auslegungsdaten für Hochleistungspositionierer und Rundschalttische aus unserem Fertigungsbetrieb. Alle Berechnungen zum Drehmoment bei exzentrischem Schwerpunkt, die TCP-Abweichungsgrenzwerte und die Kostenrichtwerte für Teilsysteme wurden anhand primärer Normen und betrieblicher Instandhaltungsprotokolle geprüft. Geprüft vom technischen Team von Wuxi ABK Machinery Co., Ltd. (Aubrik).
Referenzen und Quellen
- Lehrplan für ein Zertifikat in Roboterschweißen und Normen für den Zellenbetrieb – Asheville-Buncombe Technical Community College (A-B Tech)
- Checklisten für erfolgreiches Roboterschweißen – The Fabricator (Fabricators & Manufacturers Association)
- OSHA Technical Manual (OTM), Abschnitt IV, Kapitel 4: Industrielle Robotersysteme und Integration von Robotersystemen – U.S. Department of Labor, Occupational Safety and Health Administration (OSHA)
- Welding Digest: Gefahren beim Cobot-Schweißen sicher beherrschen – American Welding Society (AWS)
- US20210086288A1: Roboterzelle mit mehreren Schweißstationen und synchronisiertem Werkstückpositionierer – United States Patent and Trademark Office (USPTO / Google Patents)
- ISO 10218-2: Roboter und Robotikgeräte: Sicherheitsanforderungen für Industrieroboter (Teil 2: Robotersysteme und Integration) – International Organization for Standardization (ISO)
- AWS D16.1M/D16.1:2026 Norm für die Sicherheit beim robotergestützten Lichtbogenschweißen – American Welding Society (AWS)
- Aktualisierte FAQ zur Sicherheit industrieller Roboter nach ISO 10218:2025 – Association for Advancing Automation (A3)
- AWS D16 Committee on Robotic and Automatic Welding (Leitfaden zur Risikobeurteilung AWS D16.3M/D16.3:2026) – American Welding Society (AWS)
Verwandte Artikel
- Leitfaden für Roboterzellen zum Schweißen: Zentrale Planungsschritte für Einsteiger in die Automatisierung
- Hochleistungs-Schweißdrehtische auswählen: Auslegung von Durchmesser, Drehzahl und Tragfähigkeit
- Leitfaden zur Auswahl von 3-Achs-Schweißpositionierern für komplexe Schweißbaugruppen
- Auslegung von Schweißspannvorrichtungen: Wiederholgenauigkeit der Spannung und Kontrolle des thermischen Verzugs
- Die führenden Hersteller und Integratoren schlüsselfertiger Roboterschweißsysteme im Vergleich







