
Entre em contato com a Aubrik Company

Atualizado em novembro de 2026 | Revisão técnica de engenharia
As células de soldagem industrial reúnem equipamentos de soldagem, dispositivos de fixação e sistemas de segurança em uma estação de trabalho independente. O sistema inclui um robô de soldagem com vários eixos, dispositivo de fixação, fonte de soldagem, alargador de bocal da tocha, posicionador servoacionado e proteção de segurança intertravada. Soldadores manuais mantêm o arco aceso de 20% a 40% do regime de trabalho, pois o restante do turno é usado para posicionar peças, preparar a operação e inspecionar o trabalho. As células de soldagem automatizadas alcançam eficiência de aproximadamente 65% a 70% na 10ª hora do turno. Células de produção bem mantidas também atingem a meta de disponibilidade de 98% especificada por fábricas automotivas e de fabricação pesada.
Dados da força de trabalho da American Welding Society (AWS), divulgados pela CMR Fabrications, indicam que os Estados Unidos precisam de 336.000 novos profissionais de soldagem até 2026. Segundo a Atan Robotics, essa escassez elevou o custo total da mão de obra manual para até $55 por hora. Sistemas de soldagem automatizados dimensionados corretamente ajudam as oficinas a equilibrar a produção. Eles conciliam a capacidade de carga do posicionador, a consistência dos dispositivos de fixação e a segurança da célula com a família de peças.
Resposta direta: Uma célula de soldagem a arco robotizada integra robô, fonte de soldagem, dispositivos de fixação, posicionamento e equipamentos para manutenção da tocha. A segurança da célula é tratada pela ISO 10218-2. As estações de trabalho automatizadas elevam a eficiência do operador e da estação de 20%–40% na soldagem manual para aproximadamente 65%–70% na 10ª hora do turno. A JR Automation identifica uma alteração superior a ±0,3 mm na posição TCP da tocha de soldagem como um problema de tolerância que pode deslocar a solda do local previsto.
Principais conclusões de engenharia (resumo)
- O hardware básico de braços manipuladores industriais convencionais de 6 eixos custa de $50.000 a mais de $200.000. Redes de segurança optoeletrônicas podem custar até $30.000, enquanto fontes de soldagem multiprocesso são vendidas por aproximadamente $10.000.
- Na revisão de 2025 da ISO 10218 (Partes 1 e 2) e da AWS D16.1M/D16.1:2026, a segurança é avaliada em toda a aplicação implantada. Ela nunca é julgada apenas pelo hardware do robô isolado.
- Posicionadores de peças de trabalho com capacidade nominal de 50 kg a 200 tons devem ser dimensionados considerando a massa combinada da estrutura soldada e do dispositivo de fixação. Os engenheiros calculam a excentricidade do centro de gravidade (COG) e a inércia de frenagem rotacional.
- Disciplina no ajuste e montagem da junta antes da soldagem: uma regra prática para a programação MIG sem rastreamento é manter a variação da abertura e da localização da junta dentro de ±0,5 vezes o diâmetro do arame. Os técnicos também verificam o TCP semanalmente, limitando o desvio a ±0,3 mm.
| Parâmetro do sistema | Especificação de engenharia / faixa | Norma principal / base de referência |
|---|---|---|
| Arco aceso e eficiência do turno | 20%–40% do tempo de arco aceso na soldagem manual versus eficiência de aproximadamente 65%–70% na 10ª hora do turno | Guia Zhouxiang / Hirebotics 2026 |
| Meta de disponibilidade da produção | 98% de disponibilidade com manutenção diária programada e manutenção a cada 1.000 horas | Guia de manutenção de células de produção da EVST |
| Repetibilidade do manipulador versus desvio do TCP | Repetibilidade de ±0,02 mm do braço sem carga (FANUC ARC Mate 120iD) versus limite semanal de desvio do TCP de ±0,3 mm | Relia-Mation / EVST / JR Automation |
| Capacidade do posicionador de peças de trabalho | 50 kg a 200 tons (diâmetro da mesa giratória de 350 mm a 12.000 mm, 0,05–1,0 rpm) | Catálogo de posicionadores para serviço pesado da Aubrik |
| Referências publicadas de preços de hardware dos subsistemas | Braço básico de 6 eixos: $50.000–$200.000+; fonte de soldagem: ~$10.000; proteção optoeletrônica: até $30.000 | Guia de preços da Atan Robotics 2026 |
| Normas de segurança e fumos de soldagem | ISO 10218-2:2025; AWS D16.1M/D16.1:2026; OSHA 1910.252: ventilação mecânica em espaços abaixo de 10.000 ft³ por soldador, com tetos abaixo de 16 ft ou obstruções à ventilação cruzada | ISO / AWS / OSHA Subpart Q |
O que é uma célula de soldagem e como funciona um sistema automatizado de soldagem?
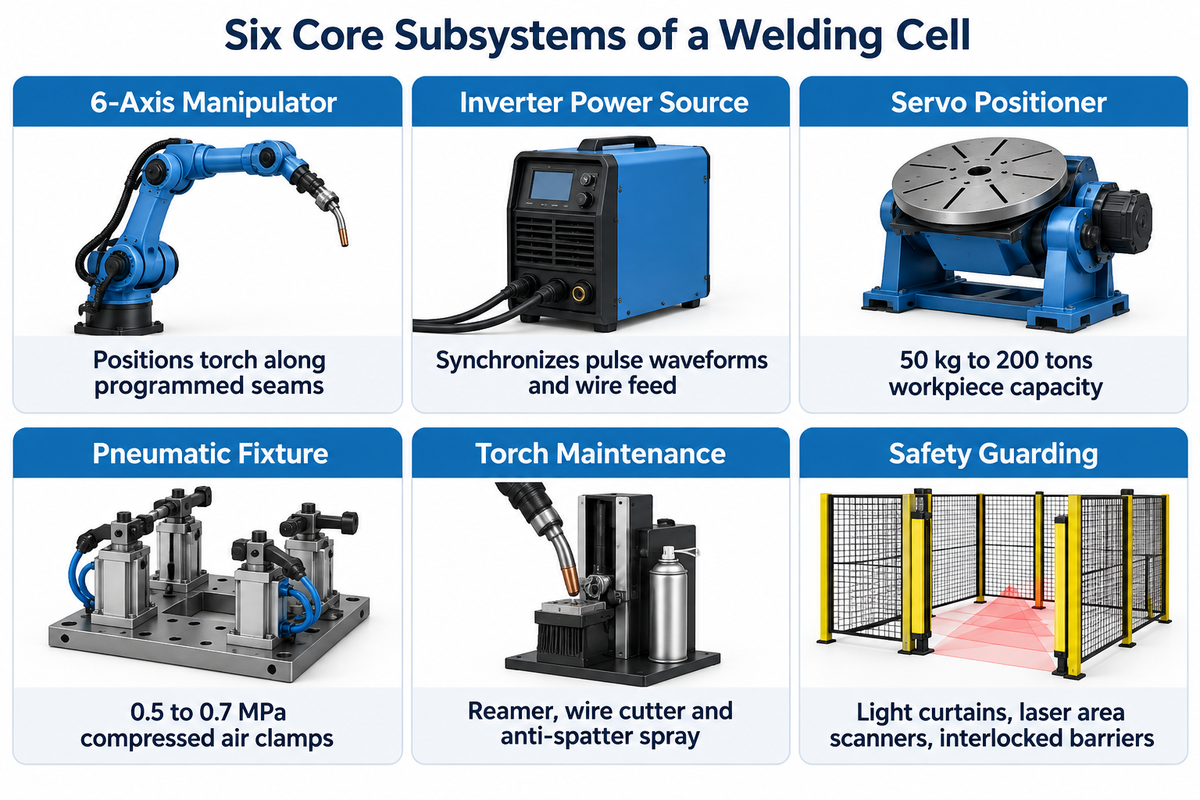
Uma célula de soldagem é uma estação de trabalho de fabricação fechada. Ela reúne um manipulador robotizado, uma fonte de soldagem, um posicionador de peças de trabalho, um dispositivo de fixação, uma unidade de manutenção da tocha e uma barreira de segurança em um sistema coordenado. Soldadores manuais mantêm o arco aceso de 20% a 40% do tempo. As células de soldagem automatizadas mantêm eficiência de aproximadamente 65% a 70% na 10ª hora do turno.
65%–70%de eficiência da célula na 10ª hora do turno
98%de disponibilidade-alvo da célula de produção
4 minpara troca rápida de configuração, em comparação com 1 hora
Na fabricação celular, cada célula de trabalho processa uma família definida de peças, da submontagem ponteada à estrutura soldada finalizada. As peças não precisam ser transportadas entre etapas por empilhadeiras que cruzam a oficina. Esse layout aumenta a produtividade no chão de fábrica e reduz o tempo de inatividade não planejado entre lotes. Programas de treinamento, como o programa de certificado em soldagem robotizada da A-B Tech, ensinam os técnicos a coordenar o movimento do robô, a fixação pelos pontos de referência do dispositivo e o controle dos parâmetros do arco. Oficinas que avaliam um sistema pré-projetado ou personalizado podem consultar nossa lista de verificação básica para o planejamento de células de soldagem robotizada. Também podem explorar configurações personalizadas turnkey de células de soldagem robotizada para estruturas pesadas de aço.
Auditoria de prontidão da célula com 6 subsistemas (a auditoria de prontidão da célula com 6 subsistemas)
A auditoria de prontidão da célula com 6 subsistemas confirma que todos os seis subsistemas de hardware interdependentes estão adequadamente dimensionados e sincronizados antes da assinatura de um contrato de integração turnkey.
Quem compra pela primeira vez costuma se concentrar no braço robótico de 6 eixos, mas ele é apenas um componente de hardware; outros cinco subsistemas, instalados na periferia do sistema completo, afetam o tempo de ciclo, a qualidade da solda e a conformidade da célula.
- Manipulador de 6 eixos com punho oco e controlador: braços robóticos industriais da FANUC, ABB, KUKA ou Yaskawa Motoman movimentam a tocha ao longo das juntas de soldagem programadas. Por exemplo, o FANUC ARC Mate 120iD (ou FANUC ArcMate) oferece repetibilidade do braço de ±0,02 mm, capacidade de carga no punho de 25 kg e alcance de 1.831 mm.
- Fonte inversora digital e alimentador de arame: fontes de soldagem multiprocesso de alto desempenho sincronizam as formas de onda pulsadas e a velocidade de avanço do arame com a velocidade de deslocamento do robô. Uma unidade da classe Lincoln PowerWave custa aproximadamente $10.000.
- Posicionador servoacionado de peças de trabalho: mesas giratórias de 1 eixo, posicionadores tipo gancho suspenso (skyhook) de 2 eixos ou viradores com cabeçote motriz e contraponto articulam peças pesadas. Gire cada junta para que fique na posição plana de soldagem descendente.
- Dispositivo de fixação pneumático ou hidráulico: as pinças pneumáticas usam ar comprimido, geralmente a 0.5 a 0,7 MPa nos atuadores pneumáticos da célula. As pinças hidráulicas usam um circuito hidráulico pressurizado para manter a geometria das peças contra a distorção térmica.
- Estação automática de manutenção da tocha: um alargador de bocal, um cortador de arame e um sistema de pulverização antirrespingo fazem a manutenção da tocha após cada ciclo de soldagem para evitar o retorno do arco e o desvio do ponto central da ferramenta.
- Proteção de segurança intertravada e cabine de fumos de soldagem: cercas perimetrais e acessos intertravados protegem contra movimentos perigosos. Cortinas de luz e scanners a laser monitoram a entrada de pessoas nas áreas protegidas. Cortinas de soldagem protegem contra a radiação do arco. Coifas de exaustão localizada capturam os fumos de soldagem.
Quais componentes principais e sistemas de segurança fazem parte de uma célula de soldagem industrial completa?
Uma célula de soldagem industrial completa inclui seis componentes principais de hardware: um braço robótico de 6 eixos com controlador, uma fonte inversora com alimentador de arame, um posicionador servoacionado de peças de trabalho, dispositivos de fixação, uma estação automática com alargador de bocal e uma proteção perimetral com cortinas para o arco e exaustão localizada de fumos de soldagem. Os sistemas de segurança completos também exigem circuitos de parada de emergência e uma avaliação de riscos da aplicação conforme a ISO 12100. As proteções para programação e manutenção incluem interruptores de habilitação de três posições, limites de velocidade reduzida para operação manual e isolamento de energia Lockout/Tagout (LOTO).
O guia de manutenção de produção da EVST informa que verificações diárias estruturadas e inspeções mecânicas a cada 1.000 horas mantêm a célula de trabalho de produção em funcionamento, com a meta de disponibilidade de 98%.
Layouts de estações de soldagem: mesas giratórias rotativas de uma ou duas estações
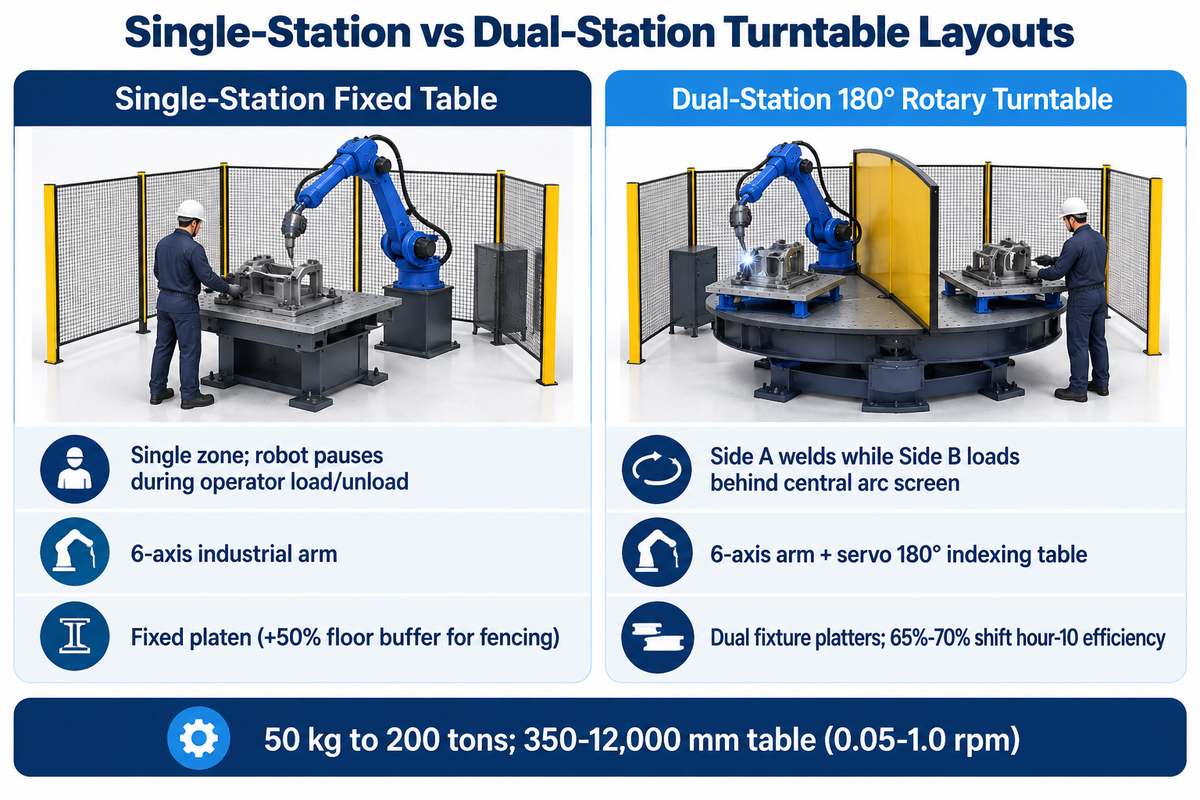
Células de soldagem de uma estação usam uma mesa fixa ou um posicionador, e o robô aguarda enquanto as peças são carregadas e descarregadas. Estações de trabalho com mesa giratória rotativa de duas estações têm uma divisória central contra o arco. Os operadores descarregam e carregam o lado B enquanto o robô solda o lado A, eliminando o tempo de espera do operador.
Escolha uma estação de trabalho de uma estação para ciclos de soldagem longos, nos quais o carregamento representa uma pequena parte do tempo de ciclo. Selecione uma mesa giratória rotativa de duas estações quando o carregamento frequente de peças deixaria o robô de soldagem ocioso. O guia de preços da Atan Robotics de 2026 informa que a instalação de cercas de segurança e áreas de espera costuma aumentar em 50% a área de piso necessária. Conforme detalhado na lista de verificação da The Fabricator para o sucesso da soldagem robotizada, adequar o volume da família de peças à área ocupada pela estação evita gargalos na movimentação de materiais. O guia de planejamento da Hirebotics de 2026 mostra que configurações padronizadas de troca rápida reduzem o tempo de troca de 1 hora para 4 minutos. Essa velocidade permite que as oficinas aceitem 20% mais trabalho sem aumentar o quadro de funcionários.
Matriz do tempo de arco aceso em mesas giratórias de uma ou duas estações
A matriz do tempo de arco aceso em mesas giratórias de uma ou duas estações compara nove tipos de estações de trabalho industriais e categorias de modelos de posicionadores, considerando o modo de carregamento, os eixos de rotação, a faixa de capacidade de carga nominal e a geometria das peças-alvo.
| Tipo de estação de trabalho e categoria do modelo | Modo de carregamento e indexação | Eixos coordenados | Capacidade de catálogo / dimensões de referência | Geometria da peça e perfil do lote mais adequados |
|---|---|---|---|---|
| Tipo 1: carrinho portátil para soldagem com cobot | Fixação manual na mesa giratória; configuração do percurso guiada por aplicativo em 4 min | Braço cobot de 6 eixos | Mesa giratória modular com ripas; carrinho móvel para oficina | Suportes, estruturas e pequenos lotes variados em oficinas de fabricação |
| Tipo 2: célula de uma estação com mesa fixa | Zona única; robô para durante o carregamento e descarregamento pelo operador | Braço industrial de 6 eixos | Mesa fixa (+50% de área livre no piso para cercas) | Submontagens com ciclos de soldagem longos e multipasse |
| Tipo 3: mesa giratória rotativa horizontal de eixo único | Zona única com rotação circunferencial contínua de 360° | Braço de 6 eixos + 1 eixo servoacionado de rotação | 50 kg a 200 tons; mesa giratória de 350–12.000 mm (0,05–1,0 rpm) | Mesas de flanges circulares, spools de tubos e costados cilíndricos |
| Tipo 4: mesa giratória rotativa de 180° com duas estações | O lado A é soldado enquanto o lado B é carregado atrás da cortina central para o arco | Braço de 6 eixos + mesa de indexação servoacionada de 180° | Pratos de fixação duplos; eficiência de 65%–70% na 10ª hora do turno | Subchassis automotivos, suportes estampados e caixas |
| Tipo 5: célula com posicionador de inclinação e rotação de 2 eixos | Zona única ou dupla com inclinação e rotação de 360° para soldagem 1G/PA | Braço de 6 eixos + 2 eixos servoacionados externos | Dimensionado para excentricidade do centro de gravidade e inércia de frenagem | Corpos de válvulas, carcaças de engrenagens e estruturas soldadas multiangulares |
| Tipo 6: célula com posicionador tipo gancho suspenso (skyhook) ou tipo L de 3 eixos | Braço elevatório, inclinável e rotativo para acesso completo à parte inferior da peça | Braço de 6 eixos + 3 eixos servoacionados externos | Orientação plana descendente 1G completa em perfis de caixa profundos | Cabines agrícolas complexas, chassis e estruturas soldadas profundas |
| Tipo 7: célula com um conjunto de cabeçote motriz e contraponto e munhão | Carregamento por ponte rolante com rotação horizontal sincronizada do munhão | Braço de 6 eixos + 1 ou 2 eixos de munhão | Suporte de munhão estrutural para serviço pesado de até 200 tons | Lanças de escavadeiras, eixos de reboques e estruturas tubulares longas |
| Tipo 8: célula tipo roda-gigante com dois conjuntos de cabeçote motriz e contraponto | Duas estações opostas de munhão indexadas através da divisória central | Braço de 6 eixos + indexador de roda-gigante de 3 eixos | Carregamento contínuo em duas zonas para estruturas soldadas longas | Chassis de caminhões, eixos e vigas estruturais de alto volume |
| Tipo 9: célula com trilho linear de piso ou pórtico como 7º eixo | O robô se desloca por um trilho linear entre várias baias de trabalho | Braço de 6 eixos + trilho linear como 7º eixo + posicionador | Envelope de trabalho ampliado, além do alcance estático de 1.831 mm do braço | Vigas principais de pontes, seções de torres eólicas e painéis de navios |
Como dimensionar uma estação de trabalho com mesa giratória de uma ou duas estações para fabricação metalmecânica pesada?
Para dimensionar uma estação de trabalho com mesa giratória de uma ou duas estações, compare o tempo de carregamento da peça com o tempo de arco. Em seguida, calcule a massa combinada da estrutura soldada e do dispositivo de fixação, a excentricidade do centro de gravidade e a inércia de frenagem rotacional, usando uma margem dinâmica de segurança de 1.25x a 1.30x. Mesas giratórias rotativas industriais variam de 50 kg a 200 tons de capacidade de carga, 350 mm a 12.000 mm de diâmetro e 0.05 a 1,0 rpm de velocidade de rotação. Cercas de segurança e áreas de espera acrescentam cerca de 50% à área de instalação necessária.
Engenheiros que dimensionam diâmetros e velocidades de rotação de mesas giratórias (0.05 a 1,0 rpm) podem consultar nossos critérios de dimensionamento para mesas giratórias rotativas de soldagem para serviço pesado. Esse guia compara a folga de giro da mesa com o alcance do robô.
Adequação do processo de soldagem à célula: células de soldagem MIG/MAG, TIG e a laser
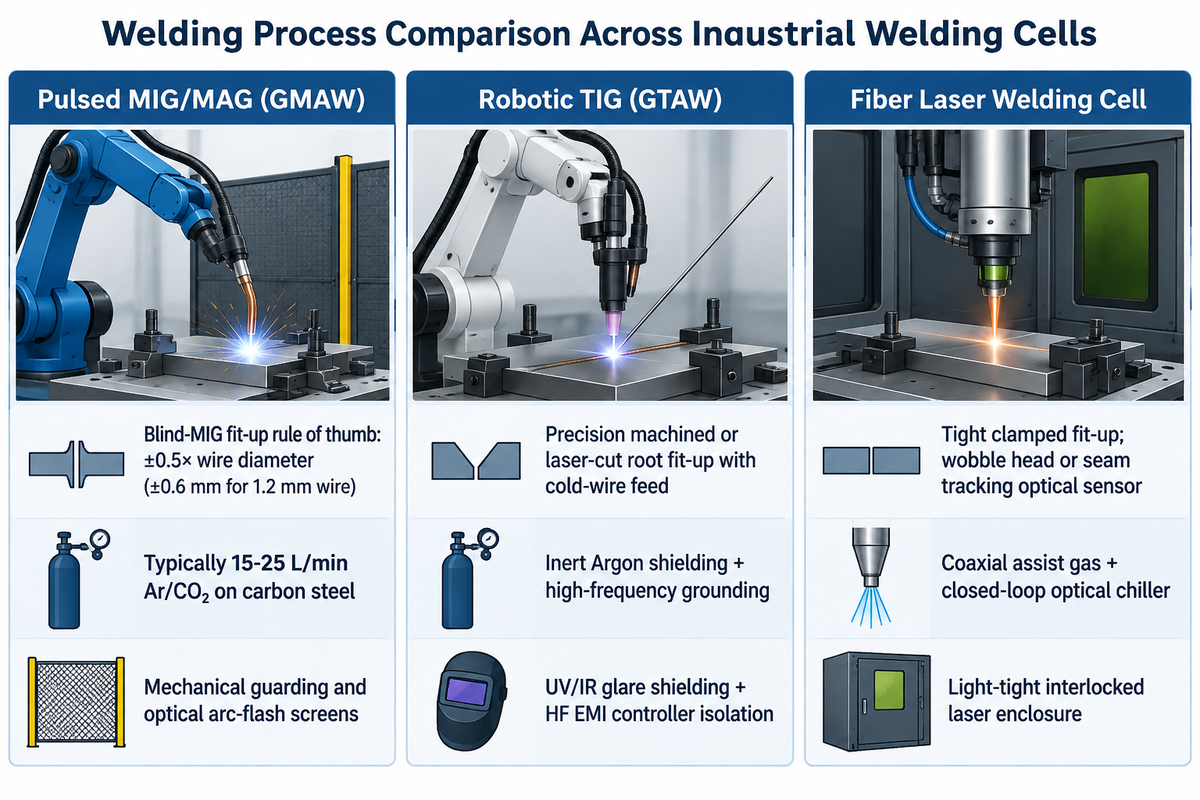
MIG/MAG pulsada e soldagem a arco com arame tubular são opções principais para fabricação estrutural. A soldagem MIG/MAG e a soldagem com arame tubular com proteção gasosa usam uma fonte externa de gás de proteção (geralmente 15 a 25 L/min para MIG/MAG em aço-carbono), enquanto a soldagem com arame tubular autoprotegido não usa. Células TIG robotizadas são usadas em conjuntos estreitos de aço inoxidável, e células de soldagem a laser de fibra são usadas dentro de uma célula de laser fechada e intertravada, que bloqueia a luz.
A mudança do processo de soldagem altera o circuito de refrigeração da tocha, o mecanismo de avanço do arame e o projeto da proteção de segurança. Em um estudo de caso documentado da Hirebotics sobre fabricação naval, a DeAngelo Marine Exhaust soldou 200 inches por unidade em um pedido de escapamentos da Guarda Costeira. Para o mesmo comprimento de solda e número de passes, aumentar a velocidade de deslocamento de 2 para 20 inches per minute reduz o tempo de arco aceso em 90%. O carregamento, a fixação e outras operações que não envolvem soldagem continuam fazendo parte do ciclo da peça. As práticas de segurança para o arco e a proteção gasosa também devem estar de acordo com o OSHA Technical Manual Section IV Chapter 4 sobre sistemas robóticos industriais.
| Processo Soldagem | Orientações para ajuste e montagem e rastreamento da junta | Gás de proteção e refrigeração | Requisitos de proteção e segurança | Principais aplicações |
|---|---|---|---|---|
| MIG/MAG pulsada (GMAW) | Regra prática para ajuste e montagem MIG sem rastreamento: ±0,5× o diâmetro do arame (±0,6 mm para arame de 1,2 mm) | Geralmente 15–25 L/min de Ar/CO₂ em aço-carbono | Proteção mecânica e cortinas ópticas contra o arco | Chassis de aço-carbono, suportes e chapas estruturais pesadas |
| TIG robotizada (GTAW) | Ajuste e montagem de raiz com usinagem de precisão ou corte a laser, com avanço de arame frio | Proteção com argônio inerte + aterramento de alta frequência | Proteção contra radiação UV/IR + isolamento do controlador contra interferência eletromagnética de alta frequência | Tubos sanitários de aço inoxidável, dutos de parede fina para o setor aeroespacial |
| Célula de soldagem a laser de fibra | Ajuste e montagem com fixação firme; cabeçote oscilante ou sensor óptico de rastreamento da junta | Gás de assistência coaxial + chiller óptico de circuito fechado | Especifique uma proteção intertravada para laser, fechada e à prova de luz, e verifique sua classificação conforme os requisitos de segurança para laser aplicáveis | Bandejas de baterias de veículos elétricos, gabinetes elétricos e chapas com baixa distorção |
Quando uma única célula de trabalho precisa soldar e movimentar peças ou rebarbar juntas de soldagem, os integradores podem instalar um trocador pneumático de ferramentas no punho do robô, permitindo que o manipulador troque automaticamente entre uma tocha MIG e um scanner a laser ou um eixo de retífica, sem intervenção manual. Para equilibrar velocidade e qualidade em aplicações exigentes de soldagem a arco, ajuste o circuito de refrigeração da tocha e o mecanismo de avanço do arame ao processo de soldagem. Soldadores robotizados para serviço pesado também precisam de conjuntos de cabos duráveis para suportar o calor radiante em ambientes rigorosos de oficina.
Célula de soldagem com cobot sem cercas versus célula de soldagem robotizada de 6 eixos com cercas
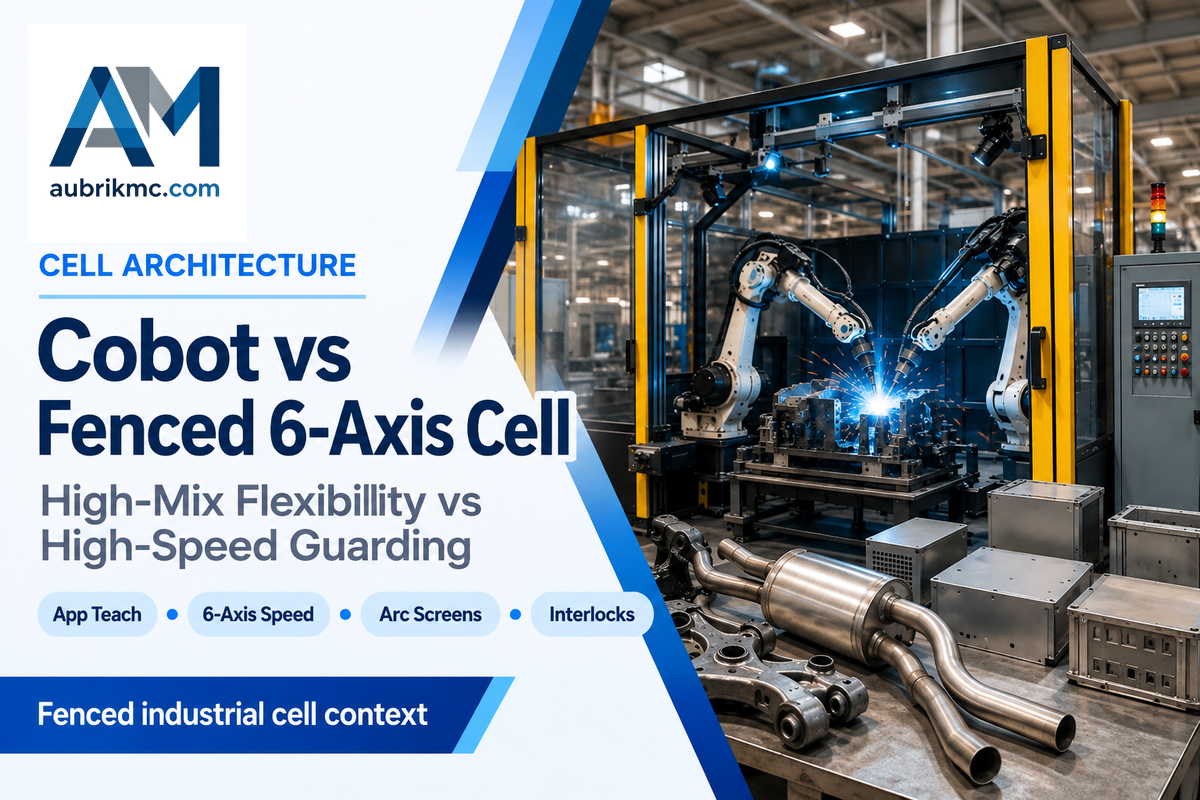
Células de soldagem colaborativas são ideais para oficinas com grande variedade de peças. Os operadores programam um novo percurso em 4 minutos com programação assistida por aplicativo, em vez de 1 hora usando um terminal de programação convencional. Células de soldagem robotizada industrial de 6 eixos com cercas atendem à produção repetitiva em regime de trabalho intensivo. Posicionadores de vários eixos e deslocamentos em alta velocidade ficam atrás de cercas perimetrais intertravadas.
Célula de soldagem colaborativa com cobot
- A programação de percursos assistida por aplicativo leva 4 minutos, em comparação com 1 hora em um terminal de programação tradicional
- Parada monitorada com classificação de segurança conforme a ISO 10218-1, limitação de velocidade e força e zonas de segurança integradas
- Configurações de velocidade reduzida e paradas de proteção podem prolongar os deslocamentos sem soldagem entre várias juntas
- Ainda exige cortinas de proteção contra radiação UV/IR do arco, proteções contra respingos e exaustão localizada de fumos de soldagem
Célula robotizada industrial de 6 eixos com cercas
- Regimes de trabalho de alta velocidade, repetibilidade de ±0,02 mm, capacidade de carga de 25 kg e alcance de 1.831 mm (FANUC ARC Mate 120iD)
- O hardware básico de um manipulador industrial de 6 eixos custa de $50.000 a mais de $200.000
- Sincroniza os eixos externos do posicionador servoacionado para soldagem descendente contínua na posição 1G
- Cercas perimetrais com acessos intertravados protegem a zona de risco do robô. Cortinas de luz ou scanners a laser para áreas monitoram a presença nos pontos de acesso designados
É comum acreditar, equivocadamente, que um robô colaborativo conforme a ISO 10218-1 pode soldar em uma baia aberta da oficina sem barreiras. O guia da American Welding Society Welding Digest sobre soldagem segura com cobot explica a regra com clareza. Todos os riscos do processo, incluindo radiação ultravioleta do arco, respingos projetados e fumos tóxicos, devem ser mitigados antes que uma pessoa trabalhe nas proximidades. A Relia-Mation também observa que os sensores de detecção de colisão no braço de um cobot não protegem as pessoas próximas contra a radiação do arco, superfícies quentes, pontos de esmagamento ou bordas afiadas.
Quando uma oficina de fabricação deve escolher uma célula de soldagem com cobot sem cercas em vez de uma célula de soldagem robotizada de 6 eixos com cercas?
Escolha uma célula de soldagem colaborativa com cobot quando sua oficina trabalha com grande variedade de peças e baixo volume, e precisa da flexibilidade de um carrinho portátil para diferentes tarefas de soldagem. Ela é adequada para equipes em que soldadores ensinam manualmente novos percursos em 4 minutos. Escolha uma célula de soldagem robotizada industrial de 6 eixos com cercas para produção repetitiva em vários turnos, posicionadores de peças pesadas sincronizados e deslocamentos em alta velocidade protegidos por cercas intertravadas e sensores optoeletrônicos.
Dimensionamento do alcance do robô e da capacidade de carga do posicionador (kg) para soldagem descendente (1G/PA)
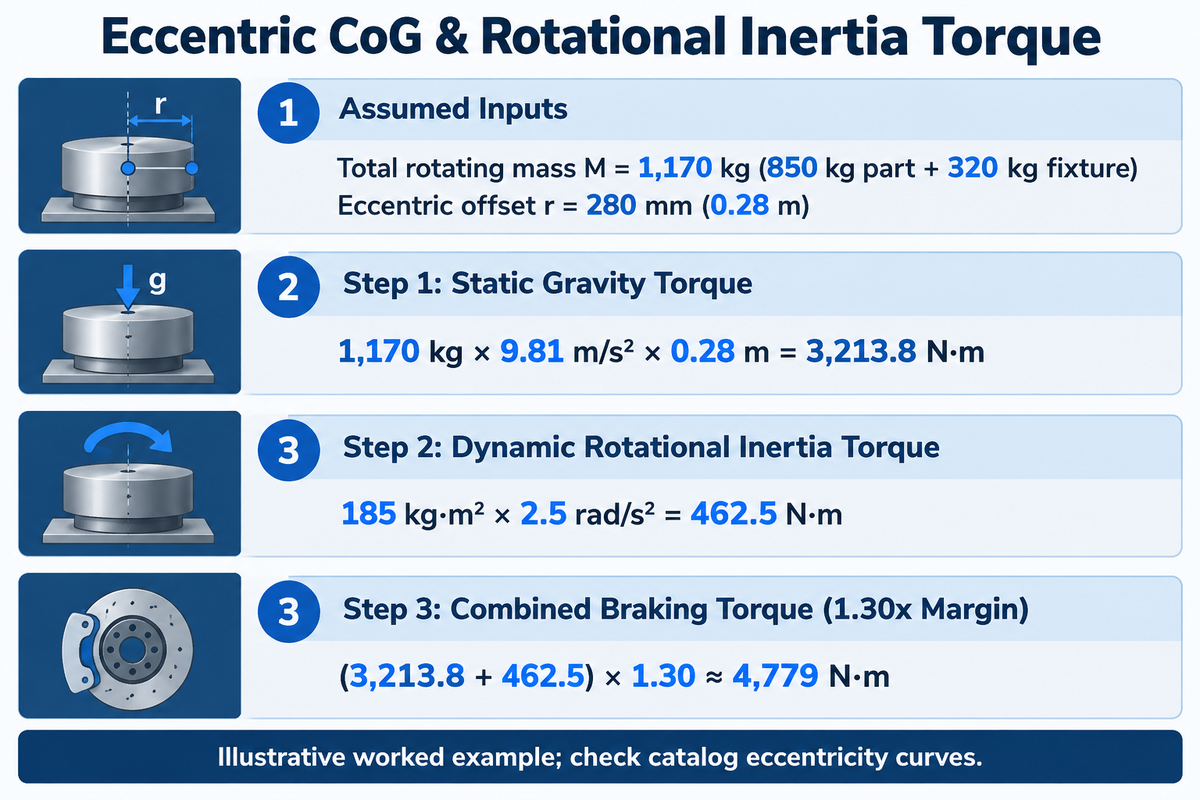
O dimensionamento de uma célula de soldagem exige separar a capacidade de carga no punho do robô (como os 25 kg do FANUC ARC Mate 120iD para o conjunto da tocha) da capacidade de carga do posicionador de peças de trabalho (de 50 kg a 200 toneladas). O exemplo abaixo combina o torque gravitacional excêntrico e o torque de inércia rotacional com um fator de segurança de frenagem presumido de 1.30x.
Por exemplo, o FANUC ARC Mate 120iD suporta uma carga máxima de 25 kg no punho, tem alcance de 1.831 mm, repetibilidade de ±0,02 mm e proteção IP67 no punho. Essa capacidade de carga no punho é usada somente para sustentar a tocha de soldagem, o conduíte do arame e o sensor de junta de soldagem. O conjunto pesado de aço fica apoiado em um posicionador de soldagem servoacionado, que inclina e gira a estrutura soldada para colocá-la na posição plana de soldagem descendente (1G/PA). Os posicionadores sincronizados de peças de trabalho mantêm as juntas em posições favoráveis à soldagem. A taxa de deposição e o controle de mordedura também dependem dos parâmetros de soldagem, dos ângulos da tocha e do ajuste e montagem da junta, conforme explicado no pedido de patente US20210086288A1 da USPTO para células robotizadas de soldagem com múltiplas estações. Considere nossos cálculos de torque para posicionadores de soldagem servoacionados multieixos em configurações complexas de três eixos.
📐 Cálculo detalhado de engenharia: torque excêntrico do centro de gravidade e da inércia rotacional
Dados presumidos (exemplo ilustrativo detalhado): Considere uma oficina de fabricação metalmecânica que monta um subconjunto de lança de escavadeira de aço de 850 kg em um dispositivo de fixação pneumático de 320 kg (massa rotativa total M = 1.170 kg). O centro de gravidade (CoG) combinado fica a uma distância excêntrica rcg = 280 mm (0,28 m) do eixo de rotação. A inércia rotacional é I = 185 kg·m² e a desaceleração angular na parada de emergência é α = 2.5 rad/s².
- Etapa 1 (torque gravitacional estático): Tstatic = 1.170 kg × 9,81 m/s² × 0,28 m = 3,213.8 N·m.
- Etapa 2 (torque dinâmico de inércia rotacional): Tinertia = I × α = 185 kg·m² × 2.5 rad/s² = 462.5 N·m.
- Etapa 3 (torque de frenagem combinado com margem de segurança presumida de 1.30x): Treq = (3,213.8 + 462.5) × 1.30 ≈ 4.779 N·m na saída do posicionador. Isso pressupõe que os torques gravitacional e de inércia atuem na mesma direção durante a frenagem.
Conclusão de engenharia: Com esses dados, o torque de saída combinado necessário para a frenagem, incluindo o fator de segurança de 1.30x, é de aproximadamente 4.779 N·m. Selecione um posicionador cuja curva de excentricidade da carga seja compatível com o conjunto rotativo de 1.170 kg a um deslocamento de 0,28 m e cuja capacidade de torque de frenagem atenda ao requisito calculado. O torque calculado, por si só, não permite escolher entre modelos de capacidades diferentes sem consultar as curvas de excentricidade do catálogo. A cada 1.000 horas de operação, as equipes de manutenção também devem inspecionar a condição da graxa do redutor, o desgaste por atrito da estria flexível da engrenagem e a folga do rolamento de saída.
Detalhamento de custos e cálculo de retorno do investimento em célula robotizada de soldagem (2026)
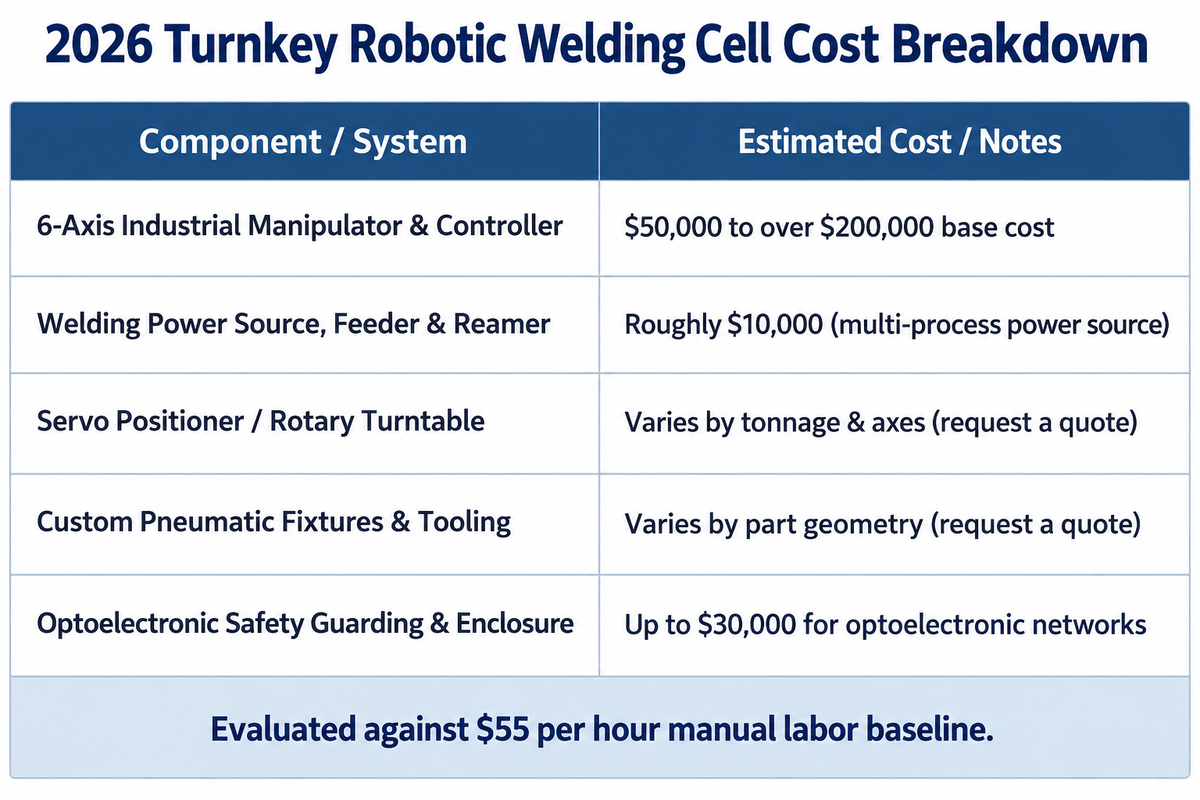
Em última análise, o dimensionamento do torque e do alcance do posicionador define o orçamento de capital de uma célula de soldagem. O guia de preços de 2026 da Atan Robotics informa que os braços manipuladores industriais padrão de 6 eixos têm custo inicial de $50.000 a mais de $200.000. Fontes de soldagem multiprocesso de alto desempenho custam cerca de $10.000, e as redes optoeletrônicas de segurança acrescentam até $30.000. O preço da célula pronta para operação depende do tamanho do posicionador e do número de dispositivos de fixação.
Quanto custa uma célula robotizada de soldagem?
De acordo com o guia de preços de 2026 da Atan Robotics, manipuladores robóticos industriais de 6 eixos custam de $50.000 a mais de $200.000, sem incluir a integração. Fontes de soldagem multiprocesso de alto desempenho custam cerca de $10.000, e as redes optoeletrônicas de segurança (scanners a laser de área e cortinas de luz) acrescentam até $30.000. O preço de uma célula de soldagem completa, pronta para operação, varia conforme a capacidade de carga do posicionador servoacionado (de 50 kg a 200 toneladas), os dispositivos de fixação pneumáticos personalizados e o escopo da cabine para fumos de soldagem. Algumas oficinas consideram usar um braço FANUC usado para reduzir o investimento de capital, embora seja necessário solicitar um orçamento para células completas, prontas para operação.
A escassez de soldadores qualificados elevou os custos totais de mão de obra direta para $55 por hora. Por isso, os compradores avaliam o investimento na célula comparando o custo total de instalação com a economia anual em mão de obra e retrabalho. Conforme o checklist de projetos de soldagem robotizada do The Fabricator, os orçamentos de células prontas para operação devem incluir engenharia dos dispositivos de fixação, proteções optoeletrônicas e Teste de Aceitação em Fábrica (FAT).
| Subsistema da célula / componente de custo | Referência de custo publicada para 2026 (USD) | Função na alocação do orçamento | Escopo e fatores de custo |
|---|---|---|---|
| Manipulador industrial de 6 eixos e controlador | Custo inicial de $50.000 a mais de $200.000 | Equipamento principal do manipulador | Alcance (por exemplo, 1.831 mm), capacidade de carga de 25 kg no punho e software do controlador |
| Fonte de soldagem, alimentador e alargador de bocais | Cerca de $10.000 (fonte de soldagem multiprocesso) | Potência do arco e manutenção da tocha | Inversor pulsado, alimentador de arame, resfriador de água e alargador de bocais |
| Posicionador servoacionado / mesa giratória | Varia conforme a capacidade em toneladas e o número de eixos (solicite um orçamento) | Subsistema de posicionamento da peça de trabalho | Capacidade de 50 kg a 200 toneladas; diâmetro de 350 mm a 12.000 mm |
| Dispositivos de fixação pneumáticos e ferramental personalizados | Varia conforme a geometria da peça (solicite um orçamento) | Fixação por referências e troca rápida | Subplacas de troca rápida (preparação em 4 min), grampos pneumáticos de 0,5–0,7 MPa |
| Proteções optoeletrônicas de segurança e cabine | Até $30.000 para redes optoeletrônicas | Conformidade da célula e coifa de exaustão localizada | Cortinas de luz, scanners a laser de área e barreiras intertravadas |
Os orçamentos totais e os prazos de retorno do investimento para células prontas para operação dependem da complexidade dos dispositivos de fixação pneumáticos e da utilização do arco em vários turnos, considerando o custo de referência de $55 por hora da mão de obra manual. Também são afetados pela inclusão de cabines a laser ou exaustão centralizada.
Normas de segurança, proteção e exaustão de fumos de soldagem para 2026 (ISO 10218-2 e AWS D16.1)
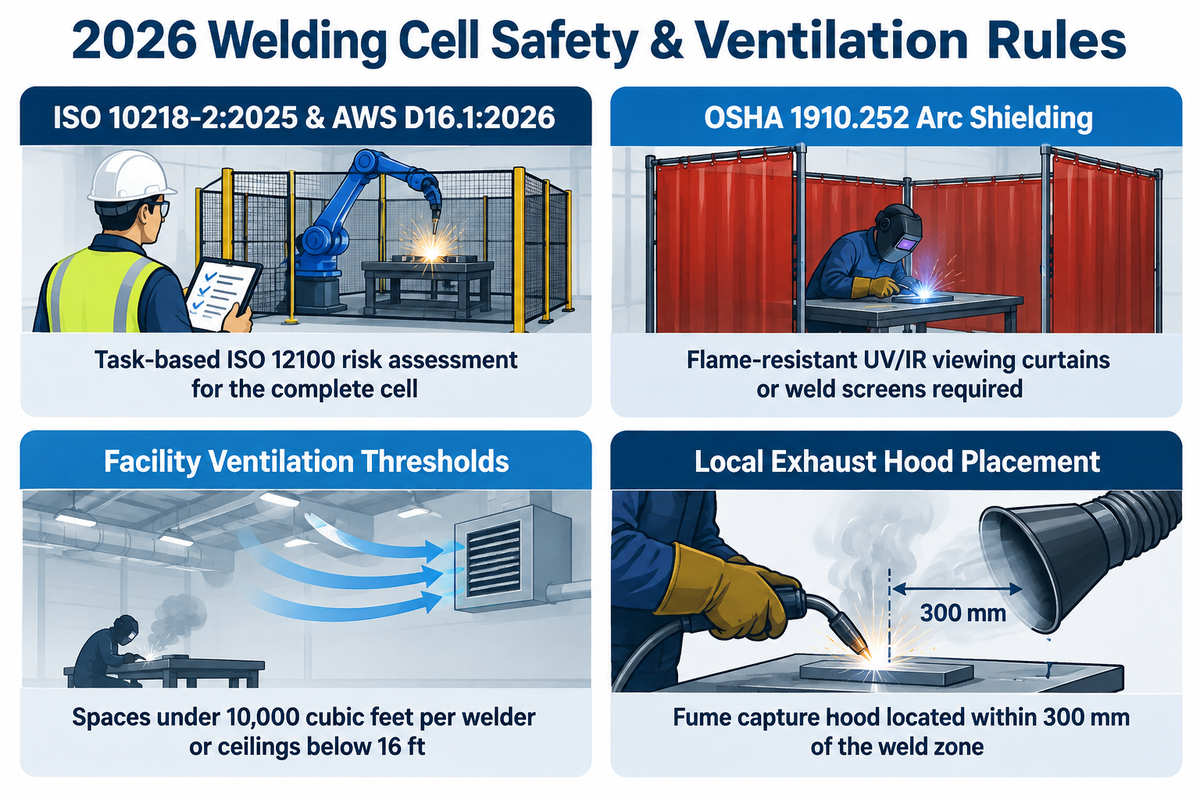
A segurança de células industriais de soldagem é abordada pela ISO 10218-2:2025, sobre a integração de sistemas robóticos industriais, e pela AWS D16.1M/D16.1:2026, sobre segurança na soldagem a arco robotizada. A revisão de 2025 da ISO 10218 e a ANSI/A3 R15.06-2025 estabelecem o Princípio de Segurança da Aplicação. A segurança é avaliada como uma propriedade da aplicação completa implantada, e não apenas do equipamento básico do robô.
A FAQ atualizada da Association for Advancing Automation (A3) sobre a ISO 10218 explica as revisões de 2025 das normas ISO 10218-1:2025 e ISO 10218-2:2025. Essas normas incorporam diretamente os requisitos de operação colaborativa, anteriormente previstos na ISO/TS 15066:2016, à norma normativa de segurança de robôs. Para as oficinas norte-americanas, o Comitê AWS D16 de soldagem robotizada e automática combina a AWS D16.1M/D16.1:2026 com o Guia de Avaliação de Riscos AWS D16.3M/D16.3:2026. Juntas, essas normas orientam a análise de perigos na produção de rotina e nos modos não rotineiros de programação ou manutenção.
- ✔ A ISO 10218:2025 aborda a segurança de robôs e células robotizadas. Um manipulador fornecido para integração, incapaz de realizar sua aplicação prevista de forma independente, pode ser considerado uma máquina parcialmente concluída conforme a legislação de máquinas. Integradores e operadores das instalações devem conduzir uma avaliação de riscos baseada nas tarefas, segundo a ISO 12100, para a célula completa.
- Em algumas configurações, é possível substituir as proteções físicas por scanners a laser ou dispositivos colaborativos de limitação de força. Ainda assim, a OSHA 1910.252 exige cortinas de visualização ou telas de soldagem resistentes a chamas e à radiação UV/IR para proteger os trabalhadores próximos da radiação do arco.
- ✔ É necessária ventilação mecânica para soldagem em espaços com menos de 10.000 pés cúbicos por soldador ou com tetos abaixo de 16 ft. Segundo o Guia de Ventilação da Zhouxiang, é necessária exaustão localizada ao soldar aço inoxidável ou metais que contenham chumbo, cádmio, berílio ou cromo, independentemente do tamanho do ambiente.
- A lista diária de manutenção da EVST exige que a coifa de captação de fumos de soldagem fique a até 300 mm da zona de soldagem e que os indicadores de saturação dos filtros do exaustor estejam dentro das faixas operacionais.
Tolerâncias de ajuste e montagem de peças, rastreamento de juntas e regras de manutenção do TCP
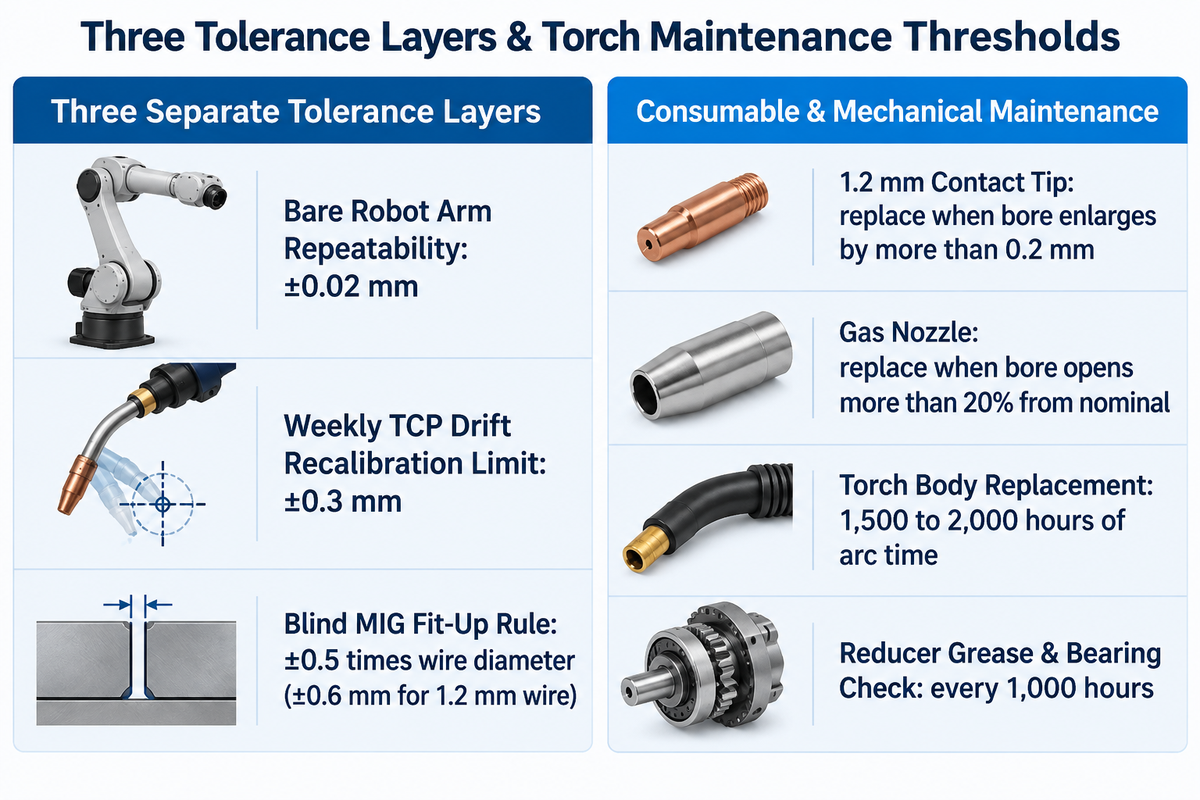
Como regra prática preliminar para soldagem MIG robotizada sem rastreamento de junta, o ajuste e a montagem devem ficar dentro de ±0.5 vez o diâmetro do arame, equivalente a ±0,6 mm para arame de 1,2 mm. Os técnicos também devem verificar semanalmente a posição do Ponto Central da Ferramenta (TCP) em relação a um pino de referência mestre. Recalibre a tocha antes de retomar a produção se algum eixo apresentar desvio superior a ±0,3 mm.
Regra de ajuste e montagem de 0.5x o diâmetro do arame (a regra de ajuste e montagem de 0.5x o diâmetro do arame)
Na soldagem MIG robotizada sem rastreamento de junta, uma regra prática de ajuste e montagem (a regra de ajuste e montagem de 0.5x o diâmetro do arame) é manter a variação da abertura entre peças e da posição da raiz da junta dentro de ±0.5 vez o diâmetro do arame de adição.
Há três camadas distintas de tolerância em uma célula robotizada, e os engenheiros precisam diferenciá-las. A repetibilidade do braço do robô sem ferramentas acopladas é de ±0,02 mm em modelos como o FANUC ARC Mate 120iD. A verificação semanal do TCP exige recalibração sempre que algum eixo apresentar desvio superior a ±0,3 mm. Para soldagem MIG programada pelo terminal, sem rastreamento de junta, o ajuste e a montagem a montante seguem a regra prática de ±0.5x o diâmetro do arame (±0,6 mm para arame de 1,2 mm). Quando a variação de corte ou dobra a montante excede a faixa de tolerância da soldagem sem rastreamento, a célula pode integrar detecção por contato, rastreamento de junta através do arco (TAST) ou medição por visão a laser 3D em tempo real. A fixação consistente por referências é igualmente importante, conforme descrito em nosso guia sobre projeto de referências para dispositivos de fixação pneumáticos de soldagem de precisão. Também recomendamos consultar o Manual Técnico da OSHA sobre proteções de segurança na manutenção de robôs industriais.
Fazer
- Verifique semanalmente a posição do TCP em relação a um pino de referência e recalibre antes da produção se algum eixo apresentar desvio superior a ±0,3 mm
- Troque os bicos de contato de 1,2 mm assim que o diâmetro do orifício aumentar mais de 0,2 mm
- Troque os bocais de gás de proteção quando o orifício aumentar mais de 20% em relação ao valor nominal ou acumular respingos fundidos
- Programe a troca do corpo da tocha após 1.500 a 2.000 horas de arco em regime de trabalho elevado
Não faça (práticas a evitar)
- Não confunda a repetibilidade do braço do manipulador sem ferramentas acopladas (±0,02 mm) com o limite de desvio semanal do TCP de ±0,3 mm que exige recalibração
- Não envie chapas cortadas a chama com variação dimensional para uma célula de soldagem robotizada sem rastreamento de junta sem detecção por contato, TAST ou rastreamento de junta a laser
- Não opere atuadores pneumáticos, unidades de limpeza da tocha ou tochas refrigeradas a ar fora da faixa de ar comprimido de 0.5 a 0,7 MPa
- Não deixe de fazer inspeções a cada 1.000 horas da condição da graxa do redutor, do desgaste por atrito da estria flexível da engrenagem e da folga do rolamento de saída
Como especificar um fabricante ou integrador de células robotizadas de soldagem prontas para operação
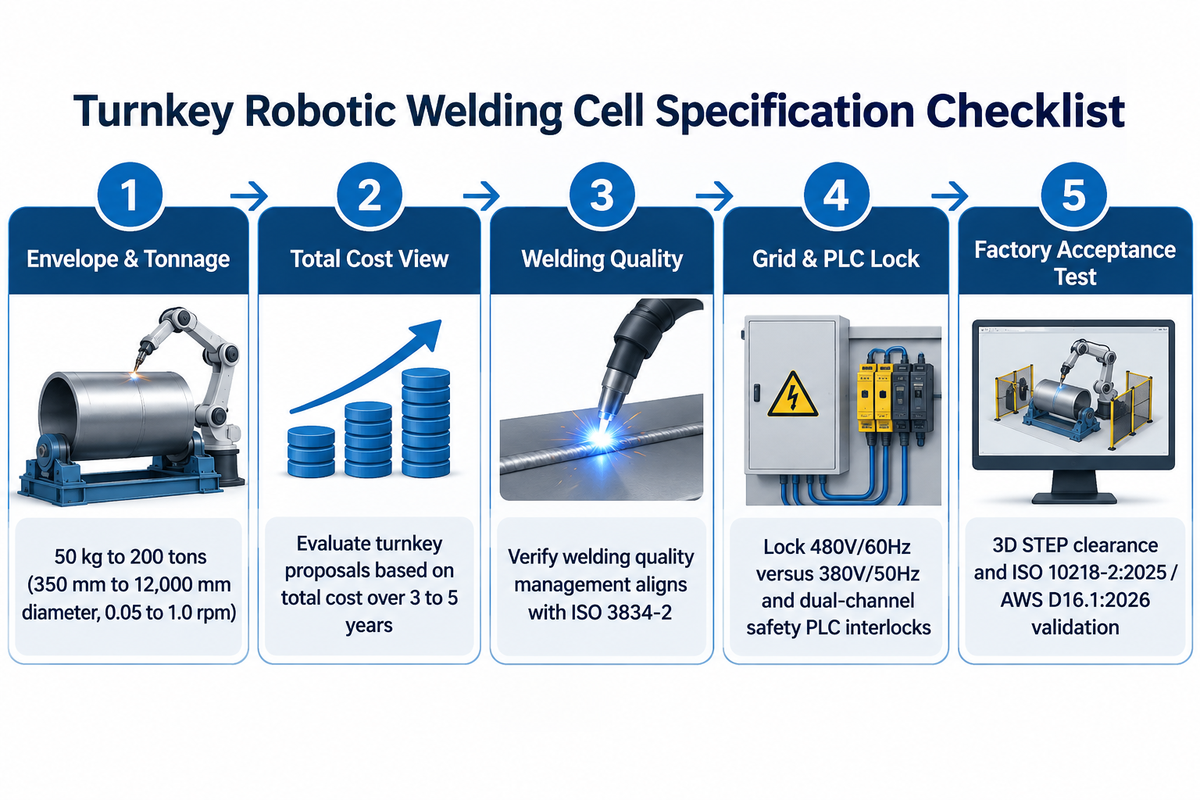
Especifique um fabricante de células robotizadas de soldagem prontas para operação compatibilizando o envelope da peça e a capacidade de carga do posicionador (de 50 kg a 200 toneladas) com a capacidade de fabricação mecânica do fornecedor, sua experiência na integração de marcas de robôs e a documentação de conformidade com a ISO 3834-2 / ISO 10218-2:2025.
Quais fabricantes e integradores de células robotizadas de soldagem prontas para operação são melhores para fabricação metalmecânica estrutural e de chapas pesadas?
Fabricantes globais de robôs, como FANUC, ABB, KUKA e Yaskawa Motoman, fornecem manipuladores industriais de 6 eixos, como o FANUC ARC Mate 120iD, com capacidade de carga de 25 kg e alcance de 1.831 mm. Fabricantes de posicionadores e estações de trabalho para serviço pesado, como a Wuxi ABK Machinery (Aubrik), fabricam mesas giratórias de soldagem e posicionadores servoacionados com capacidade de 50 kg a 200 toneladas (diâmetro de 350 mm a 12.000 mm, 0.05 a 1,0 rpm). Esses posicionadores se integram diretamente a braços de fabricantes líderes para fabricação estrutural.
O guia de planejamento de automação de 2026 da Hirebotics recomenda avaliar propostas completas com base no custo total ao longo de 3 a 5 anos. Essa análise de 3 a 5 anos considera o tempo que sua equipe leva para programar alterações, a capacidade de resposta do suporte do integrador e a facilidade de expansão para outras aplicações. Para estruturas soldadas críticas para a segurança, verifique se o sistema de gestão da qualidade de soldagem do fornecedor está alinhado à ISO 3834-2. A ISO 3834-2 complementa a ISO 9001 para organizações em que a soldagem é um processo de fabricação primário. Exija também uma avaliação de riscos obrigatória, baseada nas tarefas, para a aplicação completa implantada, conforme a ISO 12100 e a ISO 10218:2025, como indicado nas orientações de conformidade da A3 para a ISO 10218:2025. Os compradores de células completas prontas para operação em transações internacionais devem definir a tensão da alimentação principal (480V/60Hz versus 380V/50Hz) e os intertravamentos de segurança por PLC de canal duplo no protocolo do Teste de Aceitação em Fábrica (FAT), antes do envio. Compare as capacidades dos fornecedores em nossa análise sobre as capacidades globais de integradores de sistemas robotizados de soldagem.
Takeaway chave
Durante o Teste de Aceitação em Fábrica, os arquivos 3D STEP das peças permitem avaliar o acesso e as folgas. A validação da segurança da célula também exige testes das proteções, dos intertravamentos e das funções de segurança do sistema montado, conforme a ISO 10218-2:2025 e a AWS D16.1M/D16.1:2026.
Perguntas frequentes (FAQ)
P: Quanto espaço no piso uma célula robotizada de soldagem padrão exige?
As diretrizes de layout de 2026 da Atan Robotics indicam que cercas de segurança perimetrais e áreas de espera para peças frequentemente aumentam em 50% o espaço necessário na oficina em relação à área ocupada apenas pela estação de trabalho.
Um carrinho portátil para cobot ou uma mesa de estação única precisa de uma área menor do que uma mesa giratória de duas estações ou um trilho de pórtico linear. O layout perimetral da célula deve considerar as zonas de aproximação das cortinas de luz, as coifas de exaustão de fumos de soldagem e o espaço livre necessário para o carregamento por empilhadeira ou ponte rolante.
P: Qual é o tempo típico de arco ligado em uma célula de soldagem robotizada em comparação com a soldagem manual?
Soldadores que trabalham manualmente mantêm o arco ligado de 20% a 40% do tempo, pois usam o restante do turno para posicionar peças, preparar a operação e inspecionar. Células de soldagem automatizadas mantêm eficiência de aproximadamente 65% a 70%, mesmo na hora 10 de um turno.
Em um posto de soldagem manual, o operador interrompe a soldagem para virar peças de trabalho pesadas, remover a escória e fixá-las novamente. Com um posicionador de duas estações, o operador não precisa esperar: a peça do lado B é carregada enquanto o robô solda no lado A, atrás de uma barreira contra a radiação do arco.
P: Uma única célula robotizada de soldagem consegue lidar com vários números de peças em uma oficina com alta variedade de produtos?
Sim. Oficinas com alta variedade de produtos executam várias famílias recorrentes de peças em uma única célula robotizada de soldagem, combinando dispositivos de fixação pneumáticos de troca rápida com programas salvos no controlador e programação de trajetórias por aplicativo.
O guia de automação de 2026 da Hirebotics mostra que preparações padronizadas de troca rápida reduzem o tempo de troca de 1 hora para 4 minutos. A hora antes necessária para reposicionar dispositivos de fixação e ferramentas agora é usada para produzir peças. Oficinas de fabricação metalmecânica podem aumentar em 20% o volume de trabalho sem ampliar a equipe. Enquanto o robô solda no lado A, o operador prepara a próxima geometria de peça no lado B.
P: Com que frequência é necessário verificar e recalibrar o Ponto Central da Ferramenta (TCP) em uma célula de soldagem?
Verifique semanalmente a precisão do TCP em relação a um pino de referência mestre fixo e recalibre a célula antes de retomar a produção sempre que algum eixo apresentar desvio superior a ±0,3 mm.
O cronograma de manutenção da produção da EVST também exige uma recalibração multiponto completa do TCP após qualquer colisão da tocha ou substituição do pescoço de ganso, para reduzir o risco de falta de fusão na raiz de juntas de filete.
P: Qual é a diferença entre o rastreamento de junta através do arco (TAST) e o rastreamento de junta por visão a laser?
A técnica de rastreamento de junta através do arco (TAST) detecta as variações de corrente e tensão durante a oscilação da tocha. Já os sistemas de visão a laser 3D com linha laser projetam uma faixa à frente do arco de soldagem para medir, em tempo real, a largura da abertura da junta e o desalinhamento da raiz.
A visão a laser localiza as juntas quando os sinais do rastreamento através do arco são insuficientes. A trajetória programada também pode ser usada em conjuntos de chapas finas, juntas sobrepostas e alumínio, quando os dispositivos de fixação mantêm as juntas dentro da tolerância de soldagem qualificada.
P: As células robotizadas de soldagem precisam de tochas refrigeradas a água ou a ar?
Para soldagem contínua com corrente elevada, são apropriadas as tochas refrigeradas a água. Tochas refrigeradas a ar também são adequadas para células industriais com robôs quando os limites especificados de corrente e de regime de trabalho para o gás de proteção são compatíveis com o cronograma de soldagem.
Em células com regime de trabalho elevado, os corpos das tochas geralmente têm vida útil de 1.500 a 2.000 horas de arco. Por isso, continuam sendo essenciais as inspeções diárias das conexões do líquido de refrigeração, dos bicos de contato e dos bocais.
P: Quais utilidades da instalação são necessárias antes de instalar uma célula industrial de soldagem pronta para operação?
Uma célula industrial de soldagem pronta para operação precisa de alimentação elétrica trifásica principal (como 380V a 480V, compatível com a rede da fábrica) e ar comprimido limpo e seco a 0.5 a 0,7 MPa. Também requer gás de proteção regulado com vazão de 15 a 25 L/min (para MIG/MAG em aço carbono) e ventilação mecânica.
A linha de ar comprimido de 0.5 a 0,7 MPa aciona atuadores pneumáticos, unidades de limpeza da tocha e tochas refrigeradas a ar. Posicionadores servoacionados para serviço pesado transferem as cargas estáticas, dinâmicas e de tombamento para a fundação. A ancoragem adequada pode usar chumbadores pré-concretados, mecânicos ou químicos, dimensionados conforme essas cargas e as condições do concreto.
Projete sua célula robotizada de soldagem personalizada pronta para operação
Sua empresa está automatizando suportes estruturais em uma mesa giratória de duas estações com rotação de 180 graus ou integrando um posicionador de cabeçote motriz e contraponto de 200 toneladas a um braço robótico de 6 eixos da FANUC, ABB, KUKA ou Yaskawa? Nossa equipe de engenharia projeta células de soldagem completas com base nos desenhos das peças que sua empresa precisa fabricar, respeitando o takt time adequado.
Solicite uma proposta de engenharia para uma célula pronta para operação →Sobre esta análise de engenharia
Este guia técnico combina normas de segurança robótica e de soldagem, incluindo ISO 10218-2:2025 e AWS D16.1M/D16.1:2026, com os regulamentos de soldagem da OSHA dos EUA em 29 CFR 1910.252. Também reúne esses requisitos a dados de dimensionamento de posicionadores para serviço pesado e mesas giratórias de nossa unidade fabril. Todas as equações de torque para centros de gravidade excêntricos, os limites de desvio do TCP e as referências de custo por subsistema foram verificados com base em normas primárias e protocolos de manutenção em campo. Revisado pela equipe técnica da Wuxi ABK Machinery Co., Ltd. (Aubrik).
Referências e fontes
- Currículo de certificação em soldagem robotizada e normas de operação de células – Asheville-Buncombe Technical Community College (A-B Tech)
- Checklists para o sucesso na soldagem robotizada – The Fabricator (Fabricators & Manufacturers Association)
- Manual Técnico da OSHA (OTM), Seção IV, Capítulo 4: Sistemas de robôs industriais e integração de sistemas robóticos – Departamento do Trabalho dos Estados Unidos, Occupational Safety and Health Administration (OSHA)
- Welding Digest: mitigação de riscos na soldagem segura com cobots – American Welding Society (AWS)
- US20210086288A1: célula robotizada de soldagem com múltiplas estações e posicionador sincronizado de peças de trabalho – United States Patent and Trademark Office (USPTO / Google Patents)
- ISO 10218-2: robôs e dispositivos robóticos: requisitos de segurança para robôs industriais (Parte 2: sistemas robóticos e integração) – International Organization for Standardization (ISO)
- AWS D16.1M/D16.1:2026: especificação de segurança para soldagem a arco robotizada – American Welding Society (AWS)
- FAQ atualizada sobre a segurança de robôs industriais da ISO 10218:2025 – Association for Advancing Automation (A3)
- Comitê AWS D16 de soldagem robotizada e automática (Guia de Avaliação de Riscos AWS D16.3M/D16.3:2026) – American Welding Society (AWS)
Artigos Relacionados
- Guia de células robotizadas de soldagem: etapas essenciais de planejamento para quem está começando a automatizar
- Como escolher uma mesa giratória de soldagem para serviço pesado: dimensionamento de diâmetro, rpm e carga
- Guia de seleção de posicionadores de soldagem de 3 eixos para estruturas soldadas complexas
- Projeto de dispositivos de fixação para soldagem: repetibilidade da fixação e controle da distorção térmica
- Comparativo dos principais fabricantes e integradores de células robotizadas de soldagem prontas para operação







