
Entre em contato com a Aubrik Company

A soldagem TIG robotizada usa movimentos programados para conduzir a tocha de soldagem a arco com eletrodo de tungstênio e gás, com adição separada de material de enchimento quando necessário. Comece pela junta de produção: montagem repetível, acesso para a tocha e um motivo para escolher TIG. Considere o tempo total por peça e a quantidade de peças aprovadas antes de escolher o braço ou calcular o custo da célula.
O robô pode repetir sua trajetória enquanto a poça de fusão se comporta de outra forma. Em experimentos com aço inoxidável, diferenças no teor de enxofre deslocaram a zona de fusão em direção à chapa com menor teor de enxofre. Por isso, ao decidir pela automação, considere a consistência das chapas e a repetibilidade do dispositivo de fixação, além dos parâmetros de soldagem.
A soldagem TIG robotizada é indicada para juntas recorrentes, acessíveis e que exigem controle do aporte térmico e do acabamento; a decisão de compra depende da preparação da junta, do escopo completo da célula e do custo por peça aprovada.
Processo em resumo
- Eletrodo: tungstênio não consumível; o material de adição é separado ou não é utilizado.
- Proteção: gás inerte, geralmente argônio ou hélio.
- Opções de movimento: braço robótico, posicionador coordenado ou cabeçote orbital para juntas circulares compatíveis.
- Critério de compra: junta de produção demonstrada e escopo de instalação definido.
Principais conclusões
- Escolha o processo TIG conforme os requisitos da junta e, em seguida, defina a plataforma de movimento.
- Ajuste o alcance da tocha e do arame ao dispositivo de fixação real.
- Inclua carregamento, limpeza e inspeção no ciclo.
- Não confunda a precisão de posicionamento do robô com a tolerância de abertura da junta.
Como funciona a soldagem TIG robotizada
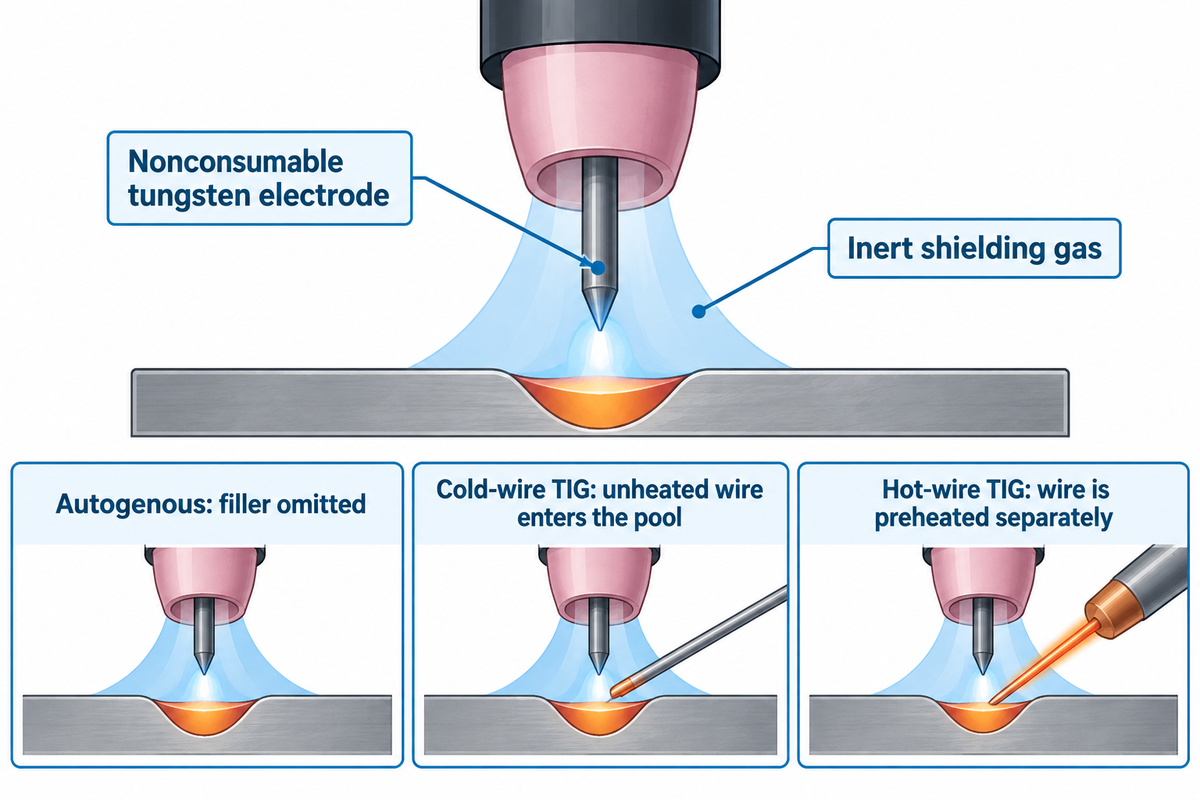
Um sistema TIG robotizado separa o controle do movimento, do calor e do material de adição. Pense no robô como uma mão firme que conduz a tocha: a fonte de energia gera o arco, o gás de proteção protege a poça de fusão e o alimentador fornece o arame quando a junta exige. Coordenar o sistema é o principal desafio de integração.
A explicação da American Welding Society sobre GTAW identifica o eletrodo de tungstênio como não consumível. Diferentemente da soldagem MIG, o eletrodo não é alimentado continuamente para dentro da solda.
| Configuração TIG | Configuração do material de adição | Impacto na seleção |
|---|---|---|
| Autógena | Sem material de adição | Juntas bem ajustadas precisam fornecer o volume de solda necessário. |
| TIG com arame frio | Arame não aquecido é introduzido na poça de fusão | O direcionamento do arame, o momento de início e as folgas passam a fazer parte da especificação do processo. |
| TIG com arame quente | O arame é preaquecido separadamente | Equipamentos adicionais e interfaces de controle passam a integrar o escopo da célula. |
Robôs podem fazer soldagem TIG?
Um robô pode conduzir uma tocha TIG e coordenar o processo de soldagem com uma fonte de energia compatível, controles de gás e alimentação opcional de arame. O sistema precisa de interfaces específicas para o processo e de uma configuração qualificada. Um robô já usado em MIG precisa dos equipamentos TIG e da integração adequados para executar soldagem TIG.
As etapas fundamentais do processo TIG continuam valendo quando a soldagem é feita com um robô: preparar a junta, manter o eletrodo e controlar o comprimento do arco. A AWS observa que o metal de adição pode ser aplicado com uma vareta separada e que juntas bem ajustadas podem ser soldadas sem material de adição. Um sistema TIG automatizado completo programa a ignição, as variações de corrente, o início da alimentação de arame quando necessário e o preenchimento da cratera. Ao reutilizar um braço existente, especifique no pedido de compra a interface de controle para cada uma dessas funções.
Quais peças são adequadas para a soldagem TIG automatizada?
Peças recorrentes com juntas estáveis e acesso desimpedido para a tocha são as melhores candidatas à soldagem TIG automatizada. Vale avaliar estruturas de aço inoxidável de pequena espessura e conjuntos com exigências rigorosas de acabamento, mas o material, por si só, não determina se a peça é adequada. A geometria da junta, a variação das peças recebidas e a possibilidade de posicionar a junta de forma consistente determinam a solução mais viável.
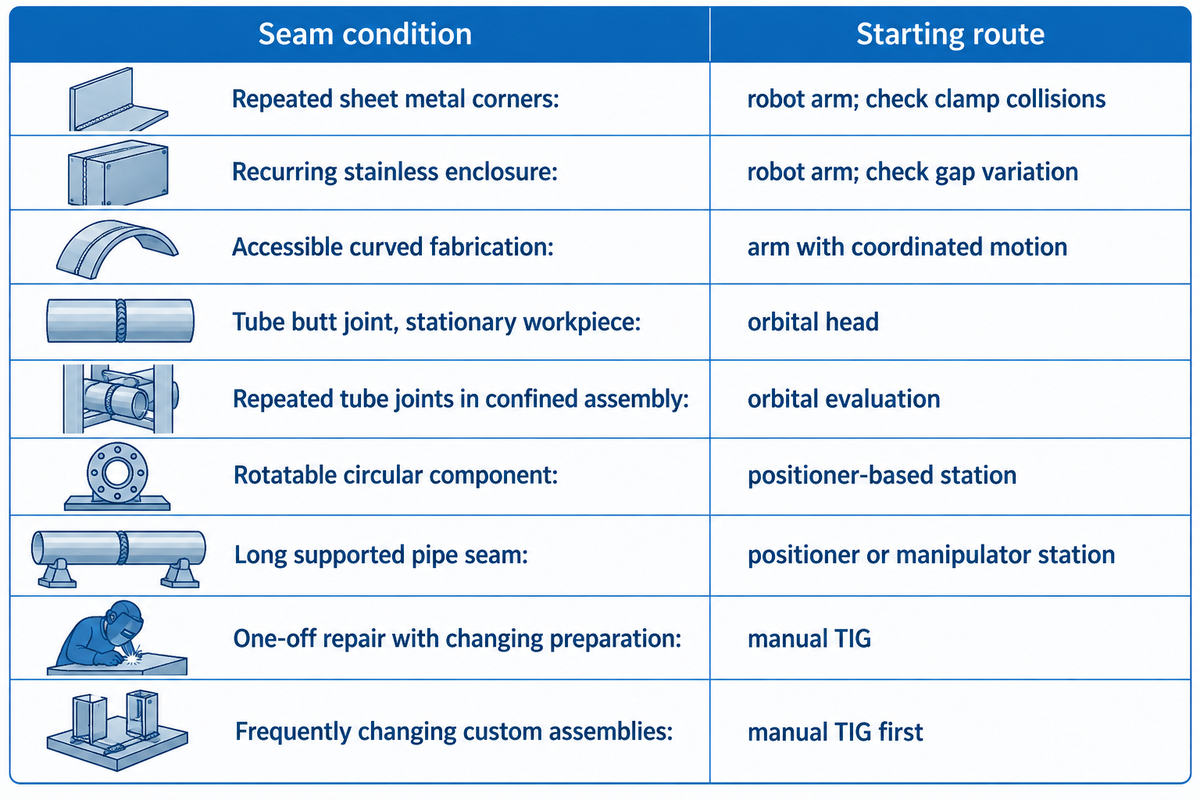
A Matriz de adequação junta-célula em 4 rotas abaixo direciona cada peça para um braço robótico, cabeçote orbital, estação com posicionador ou manipulador, ou soldagem TIG manual.
| Condição da peça ou da junta | Solução inicial | Motivo | Condição que inviabiliza |
|---|---|---|---|
| Cantos repetitivos em chapas | Braço robótico | Acesso programado a várias direções da junta | A tocha ou o alimentador colide com os grampos |
| Carcaça de aço inoxidável produzida repetidamente | Braço robótico | Sequência repetível ao redor de um conjunto | As variações das folgas excedem a janela de processo desenvolvida |
| Estrutura curva com acesso desimpedido | Braço robótico com movimento coordenado | Controla a aproximação da tocha ao longo da junta | As mudanças de posição não permitem manter o acesso |
| Junta de topo em tubo com a peça parada | Cabeçote orbital | O eletrodo percorre a junta circular | O cabeçote não consegue se ajustar ao redor do tubo |
| Juntas de tubos repetidas em um conjunto com pouco espaço | Avaliação com cabeçote orbital | Movimento compacto e específico para a junta | A folga ou o formato da junta é incompatível |
| Componente circular que pode ser girado | Estação com posicionador | Girar a peça pode simplificar o movimento da tocha | A fixação deforma a junta |
| Junta longitudinal longa em tubo com suporte controlado | Estação com posicionador ou manipulador | Facilita o posicionamento da peça | A deflexão do suporte altera a posição da junta |
| Reparo pontual com preparação variável | TIG manual | Adaptação especializada entre juntas irregulares | A demanda recorrente pode justificar ferramentas dedicadas no futuro |
| Conjuntos metálicos personalizados com mudanças frequentes | Começar com TIG manual | Evita programar e preparar dispositivos para cada variação | Surge uma família estável de peças |
Imagine uma carcaça produzida a cada turno, mas com um flange bloqueando o bocal de material de adição. Aumentar o alcance do robô não resolve a falta de espaço. Uma mudança na sequência de montagem ou nos dispositivos de fixação pode viabilizar o processamento da peça. Comprar primeiro um braço maior ainda pode deixar a junta obstruída. Essas aplicações de soldagem TIG exigem uma análise de acesso em cada junta antes de definir o layout dos equipamentos.
As orientações sobre dispositivos de fixação da Melton Machine recomendam posicionar a peça antes de prendê-la e testar a força de fixação em chapas reais de pequena espessura. Na fabricação de tubos, os manipuladores para soldagem de tubos são outra opção quando a peça pode ser posicionada em uma estação com tocha apoiada.
Soldagem TIG robotizada versus MIG, orbital e TIG manual
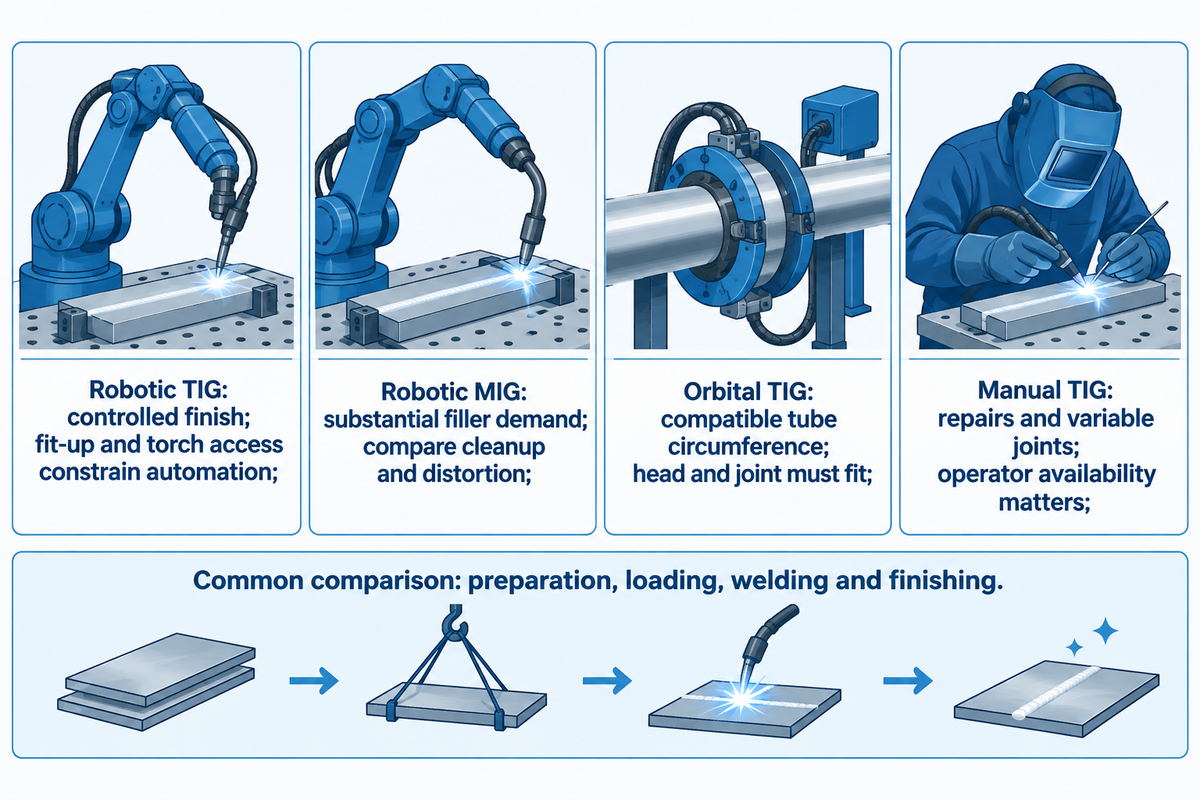
Escolha TIG robotizada quando o controle do material de adição e do aporte térmico atender aos requisitos do produto; considere MIG quando a principal limitação for a taxa de deposição. A soldagem TIG continua sendo adequada para outros requisitos de trabalho e, neste caso, se encaixa melhor. Uma comparação justa inclui preparação, carregamento e acabamento da mesma peça aprovada.
| Método | Aplicação inicial recomendada | Compromisso na produção |
|---|---|---|
| TIG robotizada | Juntas recorrentes que exigem acabamento controlado | A preparação da junta e o acesso da tocha e do arame limitam a automação. |
| MIG robotizada | Estruturas que exigem bastante material de adição | Compare respingos, limpeza e deformação com os requisitos do desenho. |
| TIG orbital | Circunferência compatível de tubo ou cano | O cabeçote e a preparação da junta precisam ser compatíveis com o conjunto. |
| TIG manual | Reparos, protótipos e juntas variáveis | A produção depende da disponibilidade do operador e da manutenção de uma técnica consistente. |
A Swagelok Edmonton define a soldagem orbital como o deslocamento do eletrodo ao redor de uma peça parada. Já um posicionador rotativo de soldagem gira a peça. Essas opções de movimento atendem a diferentes limitações de acesso.
Um estudo de 2020 de Mitru e colegas avaliou um sistema GTAW de oito eixos em corpos de prova de 3,2 mm 304L com material de adição 1,2 mm ER308L. Nesse comparativo, o tempo de soldagem caiu 50%, o tempo total de execução das peças caiu 25% e o consumo de argônio caiu 44%.
Em um suporte com um chanfro grande, a velocidade e a deposição podem favorecer a soldagem MIG robotizada. Para uma carcaça cujo aspecto determina o polimento posterior, vale comparar TIG e MIG considerando a peça inteira. Registre o tempo necessário para atingir o acabamento especificado, sem presumir que um cordão com aparência mais limpa elimina a etapa de acabamento. Considerar apenas a velocidade de soldagem deixa operações de fabricação de fora da comparação de produtividade.
A comparação de processos da The Fabricator também destaca a importância da repetibilidade nas etapas anteriores. Quando a preparação dos pontos de solda domina o turno, um arco mais rápido pode não alterar a verdadeira limitação da fábrica. Compare as tecnologias de soldagem para seus produtos metálicos pelo tempo gasto na preparação, no carregamento, na soldagem e no acabamento da mesma peça aprovada.
Como escolher um robô e uma célula para soldagem TIG
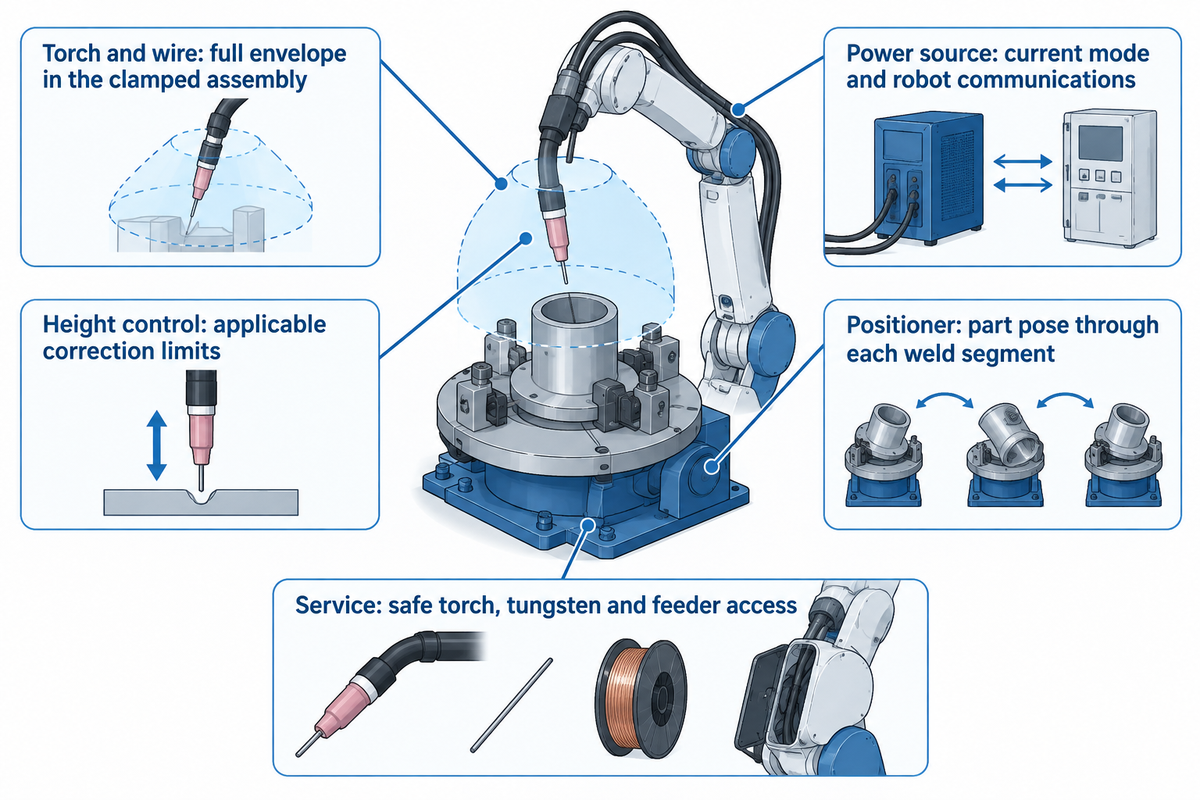
Escolha o robô de soldagem considerando o dispositivo carregado e o espaço total ocupado pela tocha. Avaliar apenas o alcance deixa de fora o espaço necessário para o alimentador, o movimento dos cabos e o ângulo de aproximação à junta. A fonte de energia, o modo de corrente e a interface de controle também precisam ser compatíveis com o material e o método de soldagem desenvolvidos para aquela família de peças.
Uma fonte TIG conectada a um braço robótico precisa de controles para ignição, ajuste de corrente e tratamento de falhas durante as operações de soldagem, além de um sinal de início. Use uma lista genérica de robôs para selecionar os braços candidatos e, depois, desenvolva o processo para escolher os equipamentos e procedimentos para alumínio e aço inoxidável.
| Recurso do equipamento | O que especificar | Falha que evita |
|---|---|---|
| Conjunto da tocha e do arame | Espaço total ocupado com o conjunto fixado | Colisão do bocal ou ângulo inacessível para o material de adição |
| Fonte de energia | Modo de corrente necessário e comunicação com o robô | Partidas sem controle ou configurações de processo indisponíveis |
| Controle de altura | Controle de tensão do arco aplicável e limites de correção | Variação do comprimento do arco ao longo da trajetória |
| Coordenação com o posicionador | Posição da peça em cada trecho da solda | Acesso ruim ou posição de soldagem desfavorável |
| Configuração para manutenção | Acesso seguro à tocha, ao tungstênio e ao alimentador | Longa recuperação após manutenção de rotina |
A repetibilidade do robô descreve seu movimento. A abertura de junta permitida depende do processo de soldagem desenvolvido. A detecção por contato ou o rastreamento da junta podem corrigir determinados desvios de posição dentro de limites definidos; não conseguem preencher uma folga sem controle. Avalie a precisão e a qualidade da solda verificando o posicionamento e a aceitação da junta, separadamente das capacidades de soldagem de precisão especificadas para o braço.
Um robô colaborativo para soldagem pode ser mais fácil de programar em algumas tarefas, enquanto robôs tradicionais podem se adequar a outros layouts de produção. Compare sistemas colaborativos de soldagem considerando toda a aplicação, inclusive o controle de riscos. Nossas configurações de máquinas para soldagem robotizada oferecem um ponto de partida para definir o pacote TIG necessário. Programe o robô conforme a sequência aprovada depois de estabelecer o processo e as ferramentas.
Custo da soldagem robotizada: compare a célula TIG completa
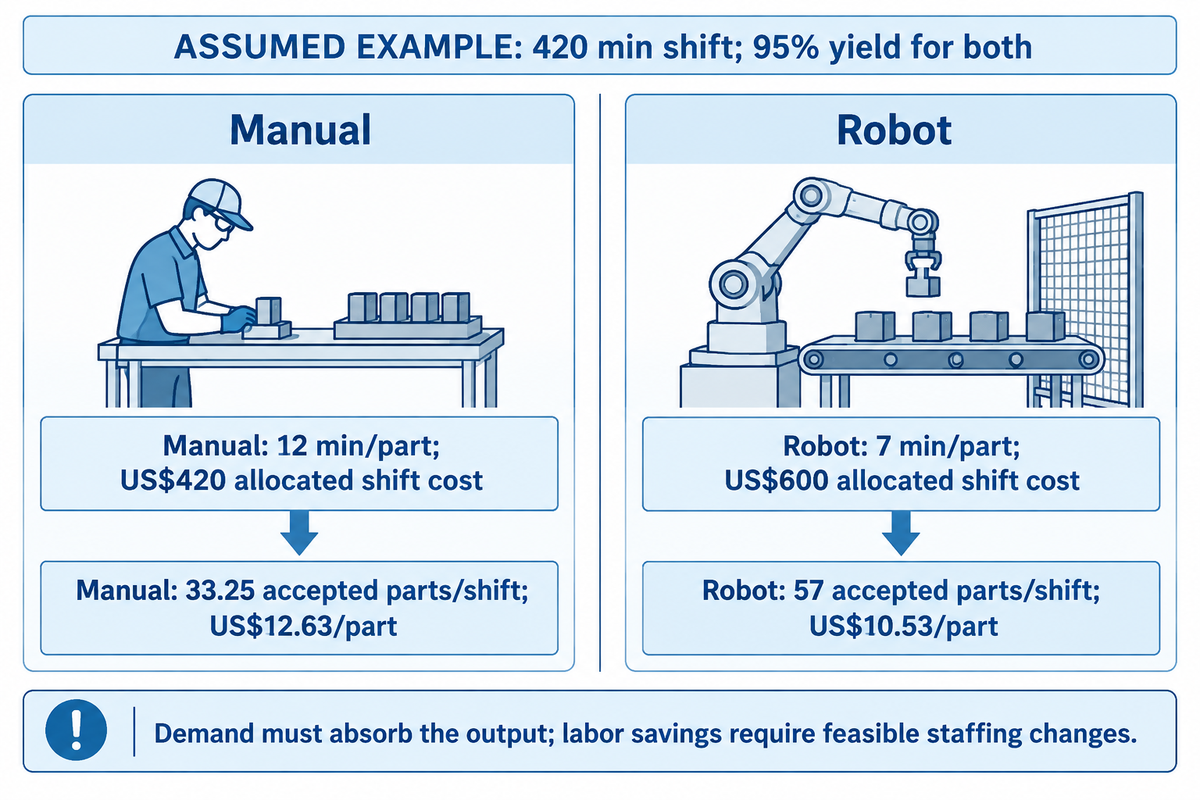
Um orçamento útil para uma célula TIG cobre o escopo acordado do trabalho: equipamentos de soldagem, ferramentas e integração, com responsabilidades de aceitação definidas. Orçamentos apenas do braço e de sistemas completos de soldagem robotizada têm escopos diferentes. Primeiro, compare escopos equivalentes; depois, calcule o custo por peça aprovada usando a mesma demanda, duração de turno e base contábil.
Quanto custa um robô de soldagem?
O guia geral de preços da Melton Machine estima células de soldagem robotizada de entrada entre US$80.000 to US$150.000, especialmente configurações colaborativas para aplicações mais simples. Em termos gerais, isso é uma comparação com soldagem robotizada. Compare com uma célula TIG configurada para sua peça, incluindo braço, tocha, fonte de energia, dispositivos de fixação, controles, proteções e qualquer equipamento necessário para o material de adição. Inclua no total os custos de desenvolvimento do processo e instalação, pois eles podem inverter uma classificação baseada apenas no preço do braço.
Para células de soldagem integradas, o setor de compras deve comparar as ferramentas e o comissionamento incluídos com base no mesmo teste de aceitação. A equipe financeira recebe os custos operacionais alocados; o gerente da fábrica, a produção resultante para atender à demanda. Faixas gerais de preço para soldagem robotizada misturam processos e configurações; por isso, a compra de uma célula TIG exige um orçamento instalado e específico para a peça.
| Item do orçamento | Limite da comparação | Responsável pelo orçamento |
|---|---|---|
| Braço e conjunto de soldagem | Controlador, tocha e fonte de energia compatíveis; alimentador quando houver material de adição | Engenharia |
| Dispositivos de fixação e movimento da peça | Famílias de peças de produção e ferramentas para troca de modelo | Produção |
| Proteções e exaustão | Aplicação instalada e interfaces da fábrica | Gerência da fábrica |
| Comissionamento e treinamento | Responsabilidades por programas, testes e entrega | Setor de compras |
| Custos operacionais | Alocação de mão de obra, gás, consumíveis, assistência técnica e encargos de capital | Finanças |
Exemplo com valores hipotéticos: considere um turno de 420 min, um ciclo manual de 12 min/part, um ciclo robótico de 7 min/part e rendimento de 95% para ambos. Suponha custos totais alocados por turno de US$420 e US$600, respectivamente.
Produção aprovada = minutos disponíveis ÷ ciclo completo por peça × rendimento. A produção manual é 420 ÷ 12 × 0.95 = 33.25 peças aprovadas/turno ; a produção robótica é 420 ÷ 7 × 0.95 = 57 peças aprovadas/turno . Portanto, o custo por peça aprovada é 420 ÷ 33.25 = US$12,63 versus 600 ÷ 57 = US$10,53 , arredondado. A demanda precisa absorver essa produção, e a economia com mão de obra depende de uma mudança viável no quadro de pessoal ou do remanejamento da equipe. As mudanças no quadro de pessoal e o remanejamento precisam gerar economia de mão de obra.
Mudanças no processo também afetam as comparações. Um estudo experimental de 2024 relatou 2 min para TIG ativado robotizado contra 10 min para TIG multipasse manual em juntas P91/304L de 6,14 mm. O fluxo e a configuração das camadas e do material de adição também variaram. A diferença de tempo diz respeito à comparação do processo completo, não apenas ao movimento do robô.
Quando a soldagem TIG robotizada perde repetibilidade
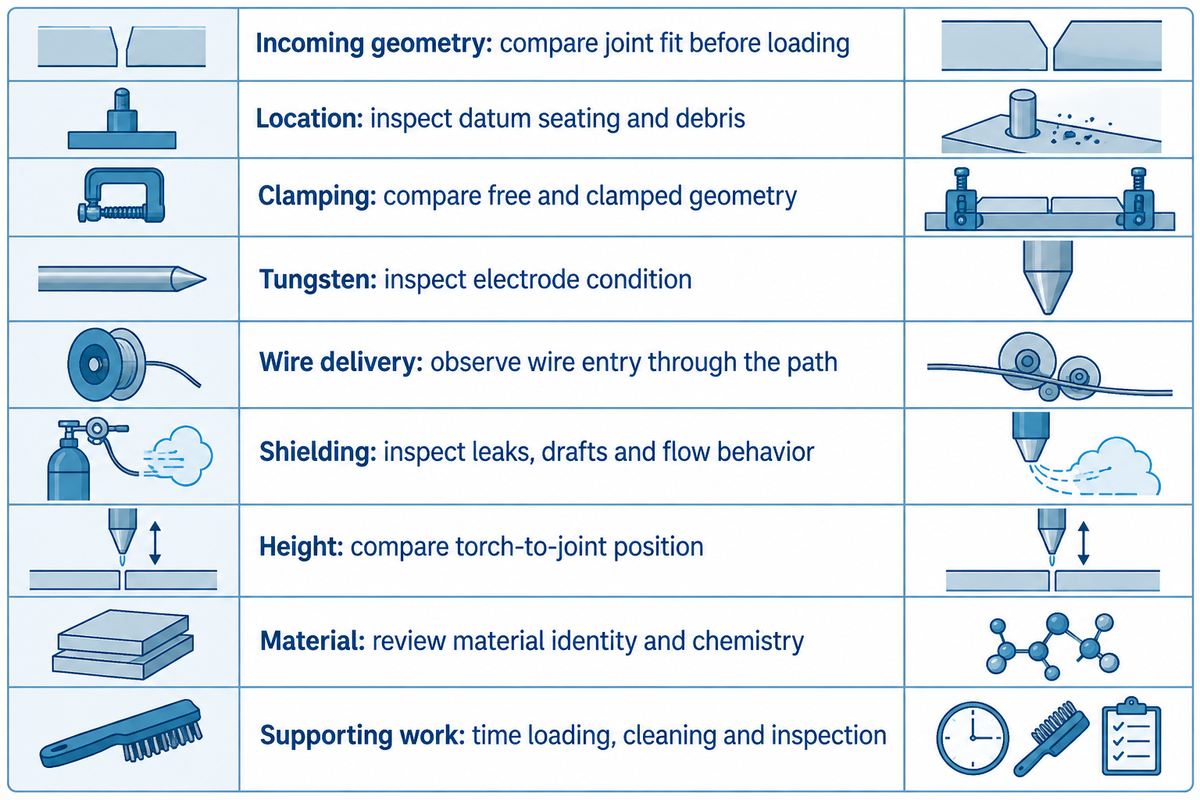
A soldagem TIG robotizada perde consistência quando muda a junta apresentada à tocha, o arco fica instável ou o material de adição chega ao lugar errado. O diagnóstico começa pela falha observada e pelo momento em que ela ocorre. Separe as causas geométricas, de material e de processo antes de alterar a trajetória programada; cada uma exige uma ação corretiva diferente.
Por que a soldagem TIG robotizada não está funcionando?
Comece pela primeira mudança que se repete: assentamento da peça, estado do tungstênio, cobertura de gás, entrada do arame ou comprimento do arco. Uma falha que acompanha um lote de material aponta para causas diferentes de uma que aparece após a manutenção da tocha. Salve o programa e compare com uma configuração conhecida antes de alterar vários parâmetros de uma só vez.
As orientações de Miller para solucionar problemas em TIG explicam que um fluxo de gás excessivo pode gerar turbulência e arrastar contaminantes. O fluxo excessivo também pode comprometer a proteção gasosa. Encurtar um arco TIG longo demais pode melhorar o controle direcional, mas os engenheiros de soldagem ainda precisam relacionar o ajuste ao procedimento qualificado e à junta.
| Grupo de falhas | Sintoma observado | Verificação para identificar a causa | Intervenção |
|---|---|---|---|
| Geometria da peça recebida | Raiz aberta de forma intermitente | Compare o encaixe da junta antes do carregamento | Corrija a preparação ou rejeite as peças fora da janela do processo |
| Posicionamento | O deslocamento da junta acompanha o carregamento | Verifique o assentamento nos pontos de referência e a presença de resíduos | Limpe as superfícies de posicionamento |
| Fixação | A chapa de pequena espessura muda de forma | Compare a geometria livre com a fixada | Revise os apoios e a força de fixação |
| Tungstênio | O arco muda após o contato | Inspecione o estado do eletrodo | Restabeleça a preparação especificada para o eletrodo |
| Alimentação de arame | Pontas de material de adição ficam fora da poça de fusão | Observe a entrada do arame ao longo da trajetória | Corrija a posição do bocal ou o momento de início |
| Proteção gasosa | Porosidade ou arco instável | Verifique vazamentos, correntes de ar e comportamento do fluxo | Restabeleça a cobertura de gás especificada |
| Altura | A fusão varia ao longo de um contorno | Compare a posição da tocha em relação à junta | Corrija a trajetória ou o controle de altura dentro de limites definidos |
| Material | A fusão se desloca entre lotes diferentes | Verifique a identificação e a composição química do material | Avalie a interação entre material e processo |
| Operações de apoio | Boas soldas, mas baixa produção expedida | Meça separadamente o tempo de carregamento, limpeza e inspeção | Resolva a limitação real |
“Um dispositivo de fixação não corrige peças recebidas com defeitos.”
Os resultados dos experimentos GTAW de Mishra e colegas com aço inoxidável mostraram que a zona de fusão se deslocou em direção ao aço com menor teor de enxofre. Se ocorrer fusão assimétrica após a troca de lote e a posição da tocha continuar estável, verifique a diferença no teor de enxofre antes de alterar a trajetória programada da tocha.
Quais fornecedores oferecem sistemas de soldagem TIG robotizada?
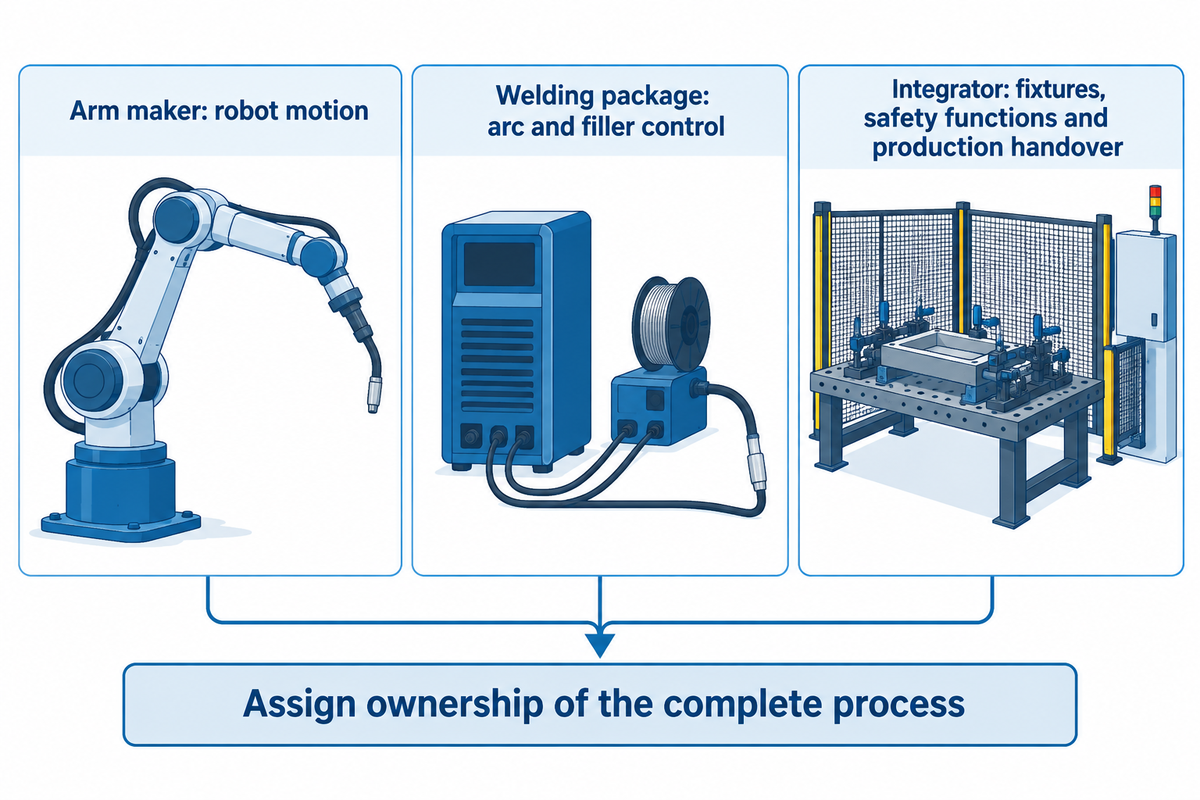
A THG Automation fornece integração de TIG robotizada, enquanto instalações documentadas da OTC e da Liburdi mostram outras opções de equipamentos. O fabricante do braço fornece o movimento; o conjunto de soldagem controla o arco e o material de adição; o integrador combina esses elementos com dispositivos de fixação, funções de segurança e entrega para a produção. Ao comparar fornecedores, defina quem será responsável pelo processo completo.
Um exemplo de produção é o estudo de caso da Raymath, da Universal Robots, que detalha o uso do sistema TIG push-pull com alimentação de arame frio da THG para fabricar peças de aço inoxidável e alumínio. O estudo de caso mostra uma integração TIG em funcionamento, em vez de presumir a capacidade do processo com base na marca do robô.
Uma instalação documentada ajuda a entender essa distinção. A Dalian University of Technology lista um robô OTC FD com uma fonte TIG DA300P, sistema de refrigeração e alimentação de arame. A faixa de corrente publicada de 10–300 A descreve essa instalação. A mesma universidade também lista configurações MIG e plasma com robôs da série FD.
A lista de capacidades do laboratório Ma²JIC identifica um sistema TIG Liburdi personalizado de cinco eixos para pesquisa em soldagem adaptativa. Trata-se de uma configuração diferente de um sistema de produção padrão.
Na Aubrik, nossos equipamentos de automação de soldagem incluem robôs e células. Reúna o processo TIG e o sistema de movimentação da peça para que uma única parte seja responsável pela solução de soldagem. Compare as soluções de soldagem robotizada considerando essa divisão de responsabilidades, em vez de tratar todo fornecedor de sistemas robotizados como integrador de células completas.
Como comprovar a qualidade da solda em peças de produção
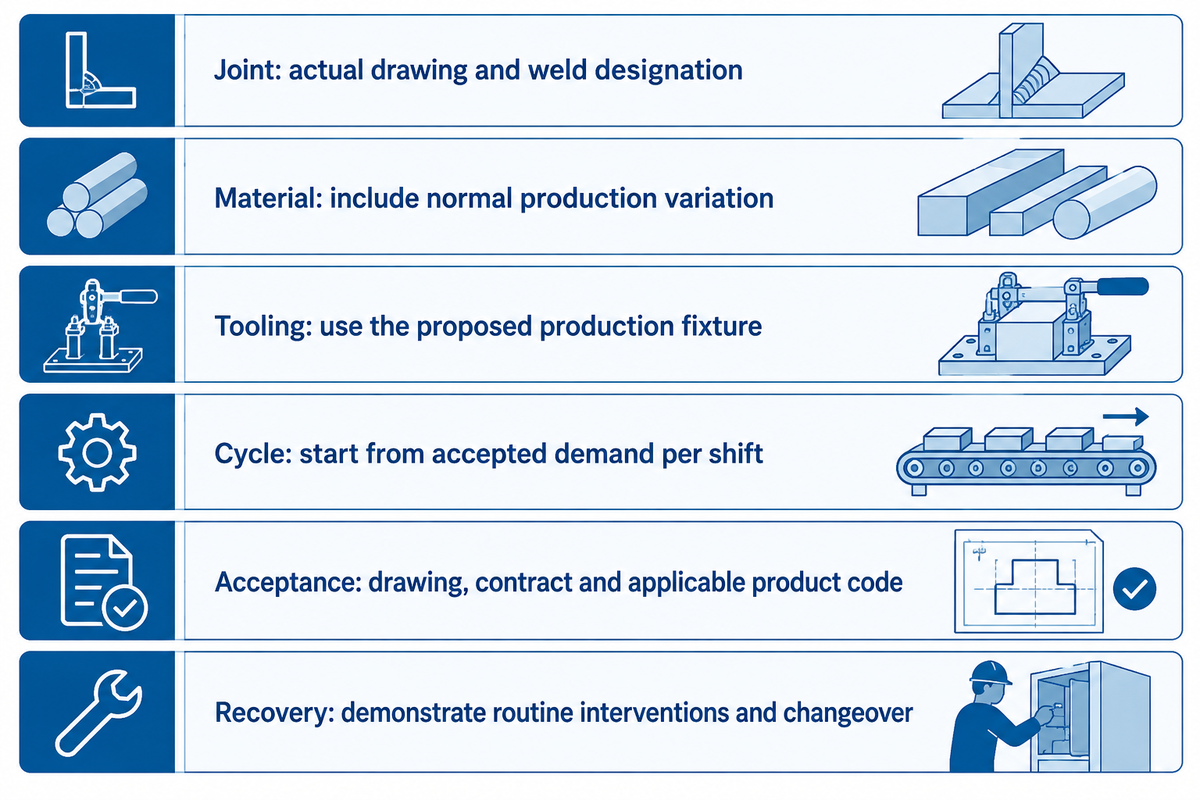
Inclua a preparação e a movimentação reais no teste. Um cordão de demonstração visualmente uniforme responde apenas a parte da questão; na entrega, é preciso obter soldas aprovadas dentro do ciclo prometido para a peça completa.
Identifique a junta no desenho. O fabricante selecionará um procedimento de soldagem para a junta que atenda aos requisitos do código aplicável e do contrato. O desenho, as especificações contratuais e o código do produto definem os critérios de aceitação da solda finalizada. A ISO 14732:2025 especifica os requisitos de qualificação de operadores e reguladores de soldagem envolvidos na soldagem mecanizada e automática de materiais metálicos. A especificação de repetibilidade do braço descreve a consistência com que ele retorna a uma posição. Avalie a junta finalizada conforme os critérios de aceitação da solda.
Suponha que a produção precise de 50 peças aprovadas em 420 min, com rendimento hipotético de 95%. O ciclo médio máximo permitido para a peça completa é 420 × 0.95 ÷ 50 = 7.98 min/peça. Esse orçamento de tempo precisa acomodar as operações atribuídas à célula, incluindo o tempo observado para trocas e recuperação.
| Parâmetro | Requisito do teste | Por que isso importa | Como verificar |
|---|---|---|---|
| Definição da junta | Comece com o desenho e a designação da solda reais | Define a solda necessária | Identifique as juntas de teste no desenho |
| Material e preparação | Inclua a variação normal da produção | Revela a sensibilidade à preparação da junta | Compare peças preparadas representativas |
| Acesso e ferramentas | Use o dispositivo de fixação proposto para a produção | Revela obstáculos para a tocha e o arame | Observe toda a trajetória da junta |
| Requisito de ciclo | Comece pela demanda de peças aprovadas por turno | Relaciona o tempo do processo à produção | Cronometre o ciclo acordado para a peça completa |
| Aceitação da solda | Critérios de aceitação do desenho, do contrato e do código de produto aplicável | Define quais soldas são aprovadas | Registre os resultados de inspeção acordados |
| Troca e recuperação | Inclua as intervenções de rotina planejadas | Revela as necessidades de suporte | Demonstre a retomada e a troca de família de peças |
Em um conjunto rotativo, inspecione as soldas após toda a sequência de fixação e orientação. Produzir soldas de alta qualidade em um corpo de prova parado não comprova a qualidade ao longo de toda a sequência. As equipes de qualidade, produção e manutenção devem aprovar cada uma suas responsabilidades na entrega. Armazene a revisão aprovada do programa junto com os parâmetros de processo e a identificação do dispositivo de fixação, para que a solução de problemas posteriores comece a partir de uma configuração conhecida.
Perspectivas do setor: integração mais segura e utilidades práticas
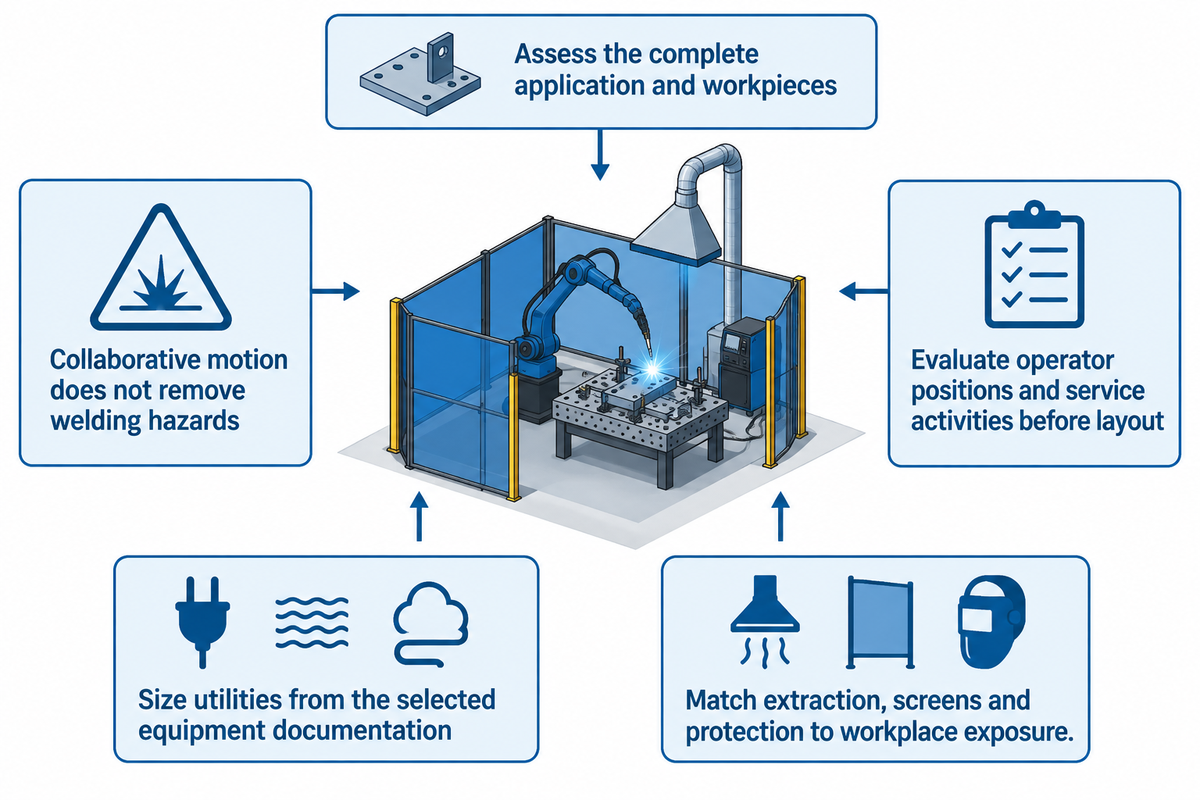
A principal mudança para quem compra é a aplicação mais completa do processo de segurança robótica. As revisões de segurança robótica de 2025 incluem a tarefa específica de soldagem, as peças e os equipamentos de apoio na discussão sobre integração. Isso é importante na soldagem porque a segurança dos movimentos é apenas um dos aspectos a considerar, junto com o controle do arco, do metal quente e dos contaminantes suspensos no ar.
A explicação da A3 sobre as normas ISO 10218 atualizadas afirma que as edições de 2025 substituem as versões de 2011. Esta revisão detalha a mudança de foco para a aplicação do robô, suas peças e tarefas programadas. Para quem compra, isso significa que as medidas de proteção precisam ser ajustadas à tarefa e aos equipamentos presentes no ambiente de trabalho.
O catálogo da ISO 10218-2:2025 abrange a integração, a operação e a manutenção. As funções de segurança de uma tarefa colaborativa podem ser fornecidas pelo robô colaborativo, por um dispositivo de proteção ou por uma combinação dos dois. Quem trabalha ao lado de um cobot de soldagem continua exposto aos riscos da soldagem. As posições planejadas para os operadores e as atividades de manutenção devem fazer parte da avaliação da aplicação antes da definição do layout da fábrica.
Requisitos de integração e utilidades
Dimensione as utilidades com base na documentação dos equipamentos selecionados. O robô, a fonte de energia TIG e o resfriador podem ter conexões elétricas e requisitos de serviço diferentes. O gás deve chegar à tocha nas condições de operação, e é necessário prever um sistema separado de purga pelo lado oposto caso o procedimento exija. Defina as rotas dos cabos e o aterramento com o fornecedor dos equipamentos para que os movimentos de rotina não sobrecarreguem as linhas de serviço.
Os recursos da OSHA sobre segurança em soldagem descrevem os riscos associados à soldagem e às atividades relacionadas. A extração de fumos, as cortinas de soldagem e os equipamentos de proteção devem ser compatíveis com o processo e com a exposição no local de trabalho. Um sistema robótico também precisa de um plano de manutenção para tochas de soldagem, consumíveis e recuperação de falhas.
Defina quem será responsável pela conexão das utilidades, pelos controles de proteção e pelo comissionamento antes do envio. O orçamento da conexão elétrica do braço robótico pode não incluir o resfriamento ou a extração de fumos, deixando uma lacuna na instalação. A soldagem automatizada exige uma aplicação documentada e de fácil manutenção, com responsabilidades claras pelas interfaces. Isso também vale para o uso de equipamentos robóticos com uma família diferente de peças.
Perguntas frequentes
Qual é outro nome para a soldagem TIG?
Gas tungsten arc welding (GTAW) é outro nome para tungsten inert gas (TIG). Ambos os nomes descrevem um arco formado com um eletrodo de tungstênio não consumível sob proteção de gás inerte. O uso de um robô muda o movimento da tocha; não cria um processo de soldagem básico diferente nem torna obrigatória a adição de metal de adição.
Que gás é usado na soldagem TIG?
A AWS identifica o argônio e o hélio como os gases inertes normalmente usados para proteger a poça de solda fundida na soldagem TIG. Escolha o gás adequado ao material e ao procedimento de soldagem. Ajuste a vazão conforme o procedimento, considerando os componentes da tocha, o acesso à junta e as correntes de ar que podem afetar a cobertura. A Millerwelds explica que uma vazão excessiva provoca turbulência, que pode levar contaminantes suspensos no ar para o gás de proteção e desestabilizar o arco.
Os sistemas de soldagem TIG robotizada são seguros?
Sim. Um sistema de soldagem TIG robotizada pode operar com segurança quando as medidas de proteção para a tarefa específica são avaliadas, implementadas e mantidas. Os controles de movimento cuidam apenas de parte da exposição. A radiação do arco, os fumos, os riscos elétricos e as peças quentes também exigem atenção, inclusive durante a manutenção e a recuperação de falhas. Um braço colaborativo não torna adequado qualquer layout de soldagem para permitir a entrada de pessoas durante a operação.
Posso aprender soldagem TIG por conta própria?
O estudo autodidata pode introduzir as técnicas TIG. O trabalho na produção exige prática supervisionada e treinamento no local de trabalho, além de instrução específica sobre programação, configuração do processo e recuperação segura em equipamentos automatizados.
Quais são os benefícios da soldagem TIG robotizada?
A soldagem TIG robotizada pode repetir uma trajetória de tocha já desenvolvida e coordenar o aporte térmico com a alimentação separada de metal de adição. Juntas recorrentes podem se beneficiar de uma sequência consistente e de menor dependência de movimentos manuais contínuos. A automação do processo de soldagem não elimina a necessidade de peças de entrada e dispositivos de fixação estáveis. Quando o carregamento ou a inspeção ocupa a maior parte do ciclo, automatizar apenas o arco pode aumentar pouco a produção. Compare a quantidade de peças aprovadas ao longo de todo o turno e inclua o tempo necessário para manter o processo.
A soldagem TIG robotizada ainda é usada?
Sim. A Raymath usa um sistema TIG THG de alimentação de arame frio push-pull para peças de aço inoxidável e alumínio, conforme documentado no estudo de caso de produção mencionado acima.
Como se tornar um soldador robótico?
Desenvolva conhecimentos sobre processos de soldagem junto com habilidades de operação e diagnóstico de falhas em robôs. Uma boa experiência em TIG ajuda a entender o comportamento da poça, enquanto a automação acrescenta configuração de referenciais, programação de trajetórias, controle de sequências e recuperação de falhas. Comece com atividades supervisionadas nos equipamentos que serão usados e aprenda os procedimentos de operação segura da fábrica. Pratique a verificação dos referenciais de base, a localização da junta e a identificação de mudanças no comportamento do arco antes de assumir a responsabilidade por uma célula em operação. As qualificações exigidas dependem de a função configurar o processo, ajustar os parâmetros ou apenas carregar as peças. A ISO 14732 distingue as funções pertinentes de operador e preparador; o treinamento no local de trabalho também é necessário para as atividades de carregamento.
Vai automatizar a soldagem TIG? Envie à Aubrik o desenho da peça, o material, os detalhes da junta e a demanda de peças aprovadas por turno. Informe a sequência atual de movimentação e o requisito de acabamento para que a conversa abranja a célula completa. Converse sobre uma célula TIG para suas peças usando a lista de verificação de aceitação e escopo acima.
Leituras relacionadas
- Configurações de robôs para uma solução completa de soldagem
- Equipamentos e opções de aplicação para soldagem colaborativa
- Escopo da célula integrada e movimentação de peças
- Posicionamento rotativo de peças
Referências e fontes
- American Welding Society: O que é GTAW?
- Mishra et al.: Estudo experimental e teórico de GTAW em aços inoxidáveis
- Mitru et al.: Estudo de GTAW robotizada adaptativa com oito eixos
- Journal of Manufacturing and Materials Processing: Comparação de A-TIG robotizada
- The Fabricator: GTAW ou GMAW robotizada?
- Dalian University of Technology: Equipamentos de laboratório de soldagem
- Ma²JIC: Recursos do laboratório
- ISO 14732:2025: Escopo de qualificação de operadores e preparadores de soldagem
- A3: Perguntas frequentes sobre a ISO 10218 atualizada
- ISO 10218-2:2025: Integração de aplicações robóticas
- OSHA: Soldagem, corte e brasagem







