
Entre em contato com a Aubrik Company

Escolha um robô de soldagem MIG testando uma peça sua na célula proposta. Confira se a junta posicionada se mantém repetível, se a tocha consegue percorrer toda a solda e quantas peças passam na inspeção dentro do tempo disponível. Depois, compare propostas para os mesmos equipamentos instalados e critérios de aceitação.
Imagine um lote de suportes dobrados enfileirados ao lado da bancada de soldagem. Eles têm o mesmo número de desenho, mas a aba de um deles voltou um pouco mais depois da dobra. O robô pode repetir exatamente a trajetória de ontem e errar a junta de hoje. Esse suporte deve entrar no teste com o fornecedor. Testá-lo pode dizer mais sobre a escolha da célula do que apenas as especificações do braço.
O que um robô de soldagem MIG faz na junta
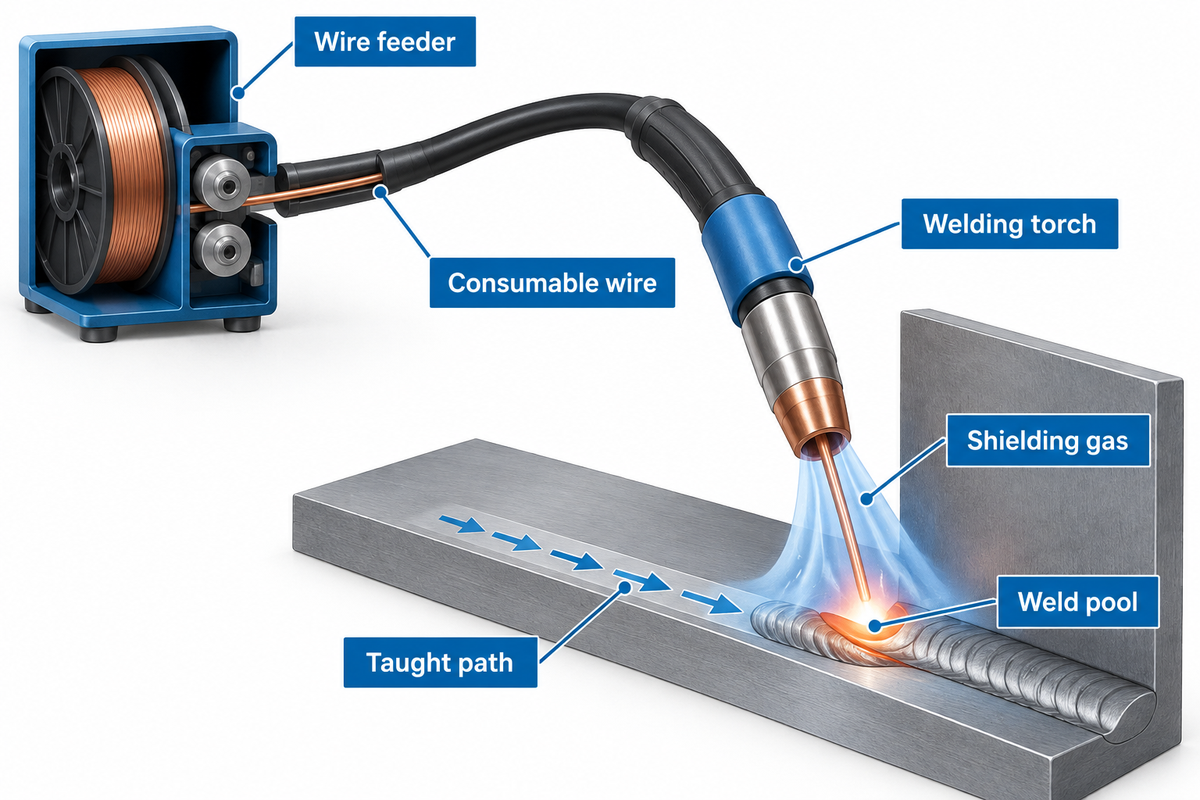
Um robô de soldagem MIG movimenta a tocha ao longo de uma junta programada, enquanto o alimentador fornece continuamente o arame-eletrodo consumível. A AWS informa que o arame passa continuamente pela tocha. O arco entre o arame e a peça funde o material de adição e o metal de base. O gás de proteção protege a poça de fusão. O robô pode repetir a solda em um lote de estruturas, desde que o dispositivo de fixação mantenha cada junta na trajetória programada. Em um suporte dobrado, a aba perto do localizador pode voltar para a mesma posição enquanto a extremidade livre se desloca. Ao comparar células, confira se a tocha acompanha a junta real nas duas extremidades de cada suporte.
É possível automatizar a soldagem MIG?
Sim. O controlador do robô aciona o programa de soldagem e sincroniza o início do arco, o deslocamento da tocha e a sequência de preenchimento da cratera no fim da solda com a fonte de energia. O soldador seleciona o arame, o gás, o modo de transferência e os parâmetros aprovados; o operador de carga posiciona as faces indicadas da peça contra os batentes do dispositivo de fixação. A American Welding Society descreve o processo de soldagem subjacente como soldagem a arco com arame e gás (GMAW). Catálogos industriais costumam agrupar equipamentos MIG e MAG. O gás de proteção determina qual termo se aplica.
Acompanhe a cadeia de controle na demonstração do processo de soldagem MIG robotizada. Qual dispositivo detecta uma junta deslocada por um ponto de solda? O que interrompe a operação de soldagem se o arame parar de avançar? Saber as respostas mostra quais problemas o equipamento identifica e quais exigem inspeção.
Um teste lado a lado com peças de produção é uma forma prática de avaliar a soldagem automatizada. Compare a soldagem MIG manual e a automatizada em uma peça que seus soldadores experientes já fabricam. Mantenha iguais a revisão do desenho e os critérios de aceitação. Observe as diferenças na qualidade da solda.
Quais metais um robô de soldagem MIG pode soldar?
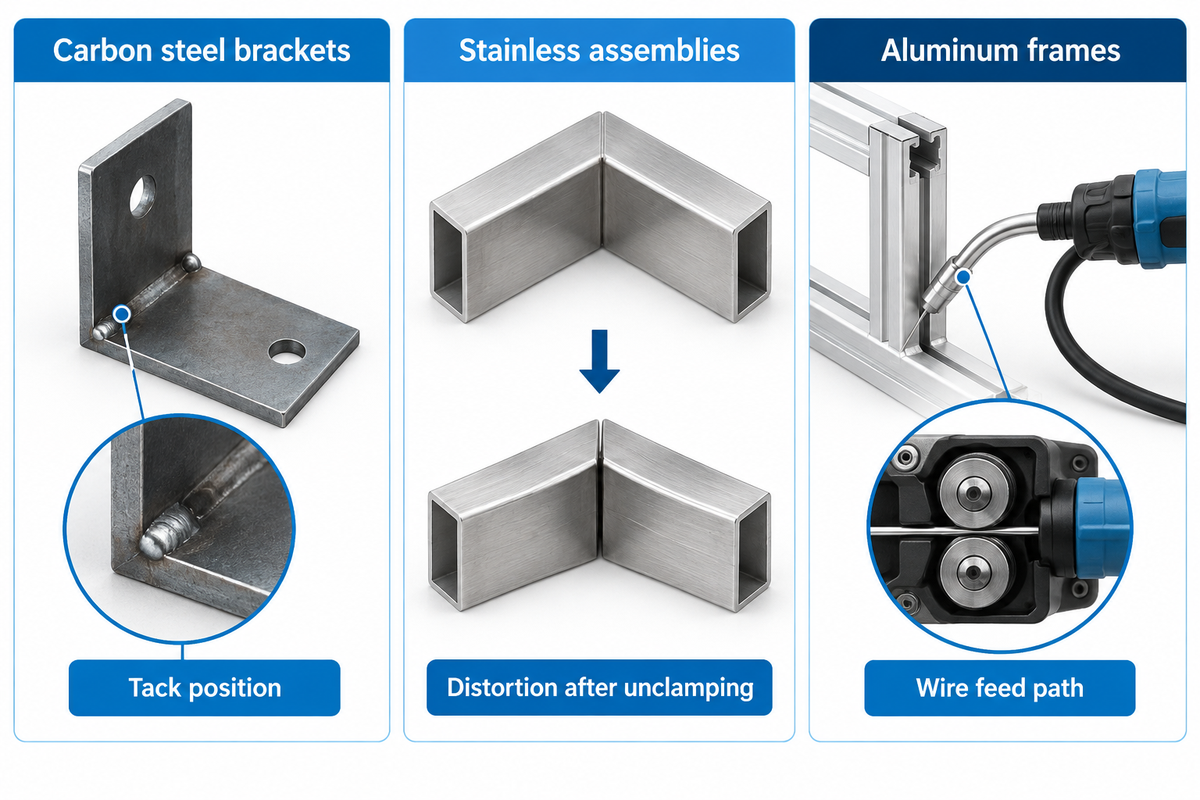
O que uma máquina de solda MIG pode soldar?
Em um sistema de soldagem MIG, a fonte de energia, o gás de proteção, o arame de adição e o procedimento qualificado determinam quais materiais a configuração pode unir. Informar apenas o nome do material não basta para o fornecedor. Envie a liga exata, a espessura dos dois lados da junta, as condições da superfície e o símbolo de soldagem.
| Família de peças | O que pedir ao fornecedor para demonstrar | O que registrar |
|---|---|---|
| Suportes de aço-carbono | Início, retomada e término da solda em um suporte preparado da mesma forma que as peças de produção. | Posição dos pontos de solda, carepa ou revestimento e resultado da inspeção. |
| Conjuntos de aço inoxidável | Use o arame de adição e o gás especificados na junta, incluindo qualquer canto sensível ao calor. | Procedimento, configurações de proteção e deformação após soltar os grampos. |
| Estruturas de alumínio | Passe o arame selecionado pela tocha proposta na posição mais desfavorável do punho. | Trajeto de alimentação, conduíte, roletes de tração e repetibilidade dos inícios de solda. |
Um robô de soldagem MIG pode soldar aço e alumínio, mas a configuração de alimentação do arame é importante ao alternar entre os dois materiais. A Lincoln Electric observa que um conduíte helicoidal de aço, comumente usado para arame de aço, pode riscar o arame macio de alumínio e acumular limalhas. No sistema push-pull descrito pela empresa, um motor auxiliar no alimentador empurra o arame enquanto um motor na tocha o puxa. Inclua no cálculo para lotes mistos o tempo de troca da tocha, do conduíte, do gás e do carretel.
A troca do metal pode mudar o valor da proposta. Um sistema de soldagem MIG robotizada cotado para aço pode precisar de outro conduíte e outros roletes de tração para alumínio. Em aplicações de soldagem mistas, consulte a indicação do processo em cada desenho. Se o desenho especificar soldagem TIG ou a plasma, encaminhe a peça para uma análise específica do processo antes de incluí-la no lote de amostras.
No experimento de solda de filete de Sikström e Öberg, os pesquisadores usaram arame de aço cobreado de 1,2 mm e forneceram gás de proteção a 20 L/min. Esses valores descrevem a configuração do teste. Use no teste de compra o procedimento referente à liga e à junta reais.
A junta vai permanecer sob a tocha?
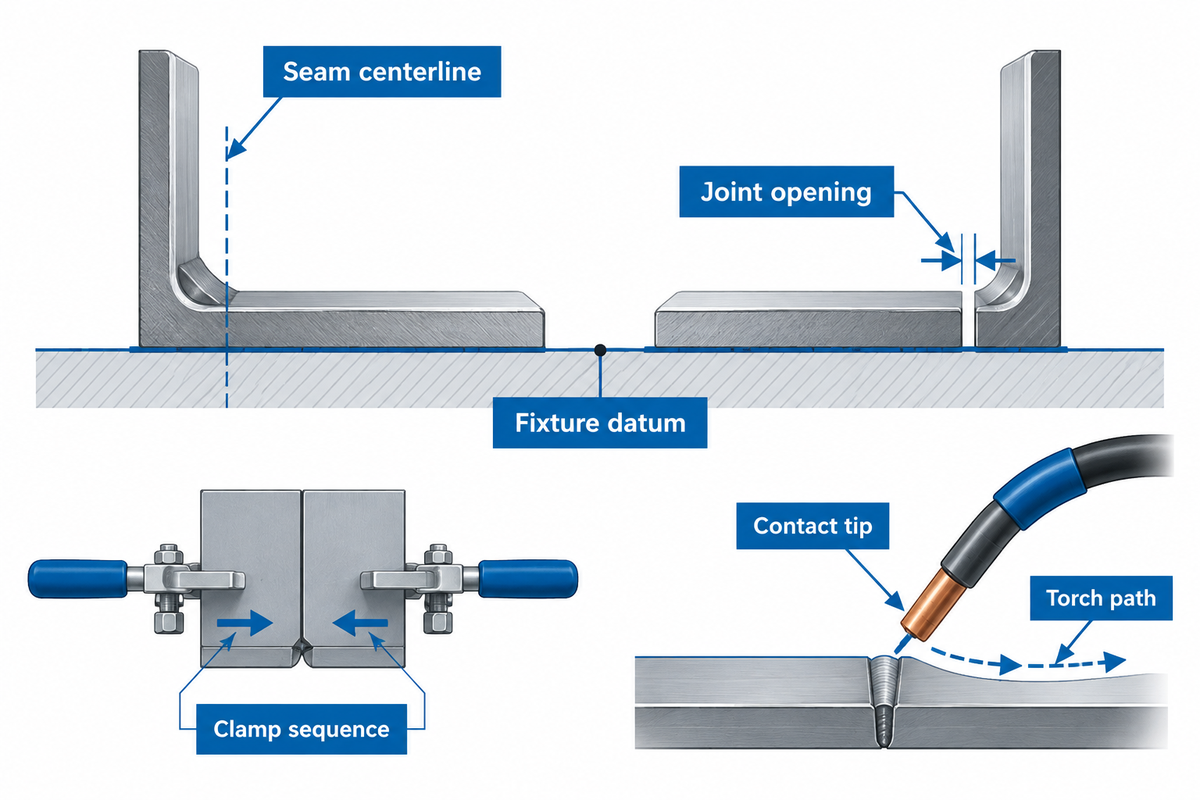
Sim, se o dispositivo de fixação mantiver a junta de forma confiável na trajetória da tocha ao longo de toda a solda (ou seja, nos pontos de início, centro e fim). Ao carregar conjuntos de diferentes lotes de produção, use a sequência padrão de fixação para posicionar as peças e anote, em cada um desses pontos, a posição do centro da junta em relação a uma referência do dispositivo. Em uma coluna separada, registre a abertura entre as peças que serão unidas. Um grampo fechado pode manter o conjunto no local correto e ainda deixar uma folga na junta.
A Miller menciona que, em peças mais simples, a posição-alvo da junta fica a aproximadamente metade do diâmetro do arame usado. Os requisitos de aceitação aplicáveis às suas peças podem estar especificados no desenho ou no procedimento de soldagem referenciado. Mesmo com o arame corretamente posicionado, uma abertura variável na junta pode afetar a penetração. Sikström e Öberg estudaram como a abertura da junta afeta a penetração em soldas de filete feitas por um lado e explicaram por que, em geral, um inspetor não consegue avaliar a penetração apenas pela superfície final.
Se algum dos dois sistemas robotizados posicionar o cordão incorretamente, confira como a peça se encaixa nos localizadores. Não presuma que o problema está no dispositivo de fixação. Verifique o bico de contato e confira o ponto central da ferramenta conforme o procedimento aprovado de configuração da célula. Um bico de contato desgastado pode alterar o ponto de saída do arame, mesmo que o robô repita a posição programada. Inclua a verificação do ângulo da tocha na ficha do teste. Peça aos responsáveis por soldagem e qualidade que selecionem casos extremos representativos e definam como a solda será avaliada.
Quando o grampo fechar, observe o ângulo da tocha na extremidade mais distante. Reduzir a velocidade de avanço altera o aporte térmico ao longo da trajetória programada. Isso não desloca a trajetória programada até uma junta que não está ali.
Escolha um robô colaborativo ou uma célula de soldagem industrial
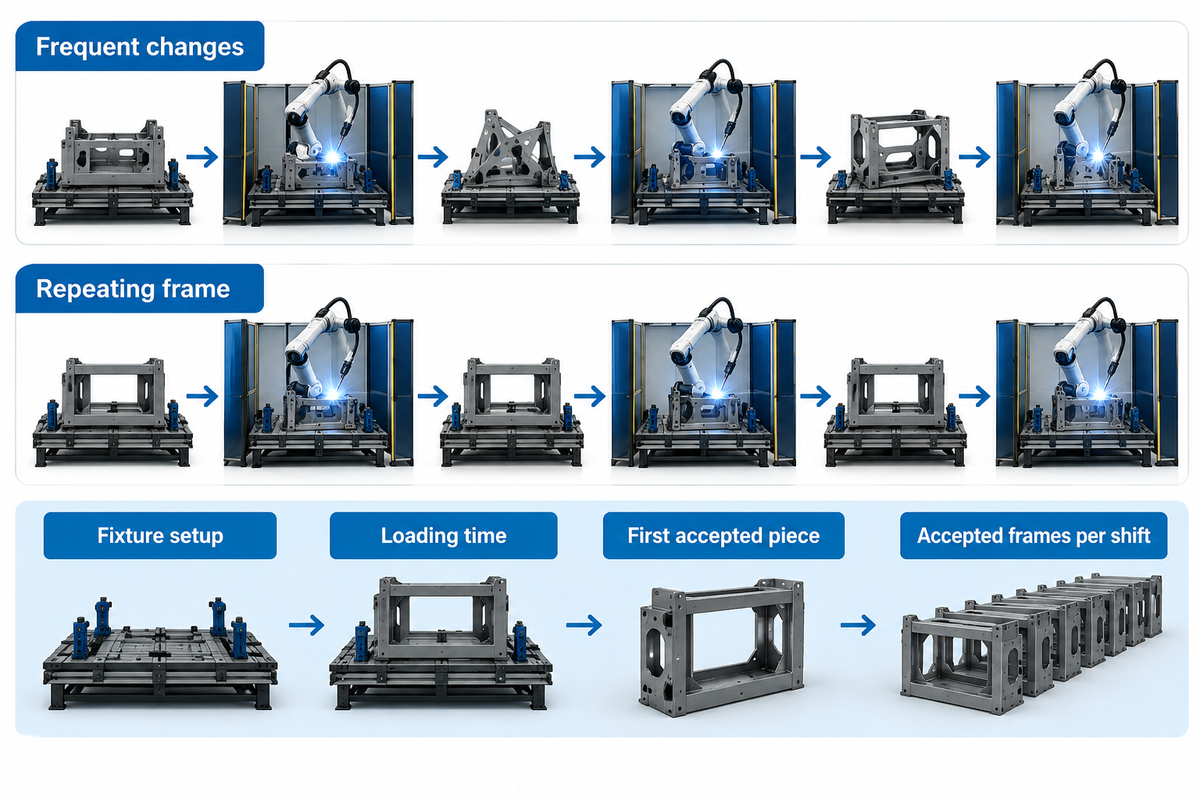
Um robô colaborativo configurado para soldagem colaborativa pode ser adequado quando há mudanças frequentes entre lotes curtos, desde que o operador consiga programar rapidamente uma nova junta e liberar a primeira peça aprovada. Uma célula de soldagem convencional vale a pena ser testada quando a soldagem repetida da mesma peça ocupa a maior parte do turno. Em qualquer uma dessas configurações, um posicionador rotativo para soldagem pode apresentar outra face sem exigir a troca manual da fixação. O tamanho do lote, por si só, não resolve a escolha.
| Condição de produção | Teste as duas propostas com | O que pode mudar a decisão |
|---|---|---|
| Várias revisões de um suporte | Tempo entre a liberação do desenho e a primeira peça aprovada. | A preparação do dispositivo e a verificação do programa podem levar mais tempo que o arco. |
| Uma estrutura repetida em uma linha de produção | Estruturas aprovadas por turno, incluindo o carregamento normal e as trocas de bico. | O abastecimento de peças, a inspeção ou a descarga podem determinar o ritmo. |
| Peça pesada ou solda na parte inferior | Carga do posicionador, acesso e uma mudança real de orientação. | Uma segunda preparação pode anular o ganho de uma passagem de soldagem mais rápida. |
A Administração de Segurança e Saúde Ocupacional dos EUA considera o braço, o efetuador final, os controles, os dispositivos de fixação e as proteções como um sistema integrado. Mesmo em uma aplicação colaborativa, o braço conduz uma tocha de soldagem a arco. Avalie os riscos no local relacionados à radiação do arco, respingos, peças quentes, fumos e movimento do posicionador. A norma de segurança de robôs dos EUA de 2025 usa o termo “aplicação colaborativa”. Peça ao integrador e ao responsável pela segurança da unidade que definam quem validará a configuração instalada.
Duas células de soldagem robotizada podem usar o mesmo tipo de robô industrial e, ainda assim, oferecer diferentes níveis de facilidade para o operador carregar o gabarito. Em uma linha de produção de alto volume com soldagem repetitiva, meça o tempo que o operador leva para carregar a peça pesada e também o tempo que o braço leva para soldá-la. Ao comparar robôs tradicionais e colaborativos, quem fará uma demonstração da troca de configuração usando seus grampos e equipamentos de içamento?
Para configurações em que o operador, as proteções e o braço ocupam o mesmo espaço no chão de fábrica, consulte o guia de layout de célula de soldagem.
Dimensione o braço, a tocha e o posicionador para a peça
Aubrik informa um alcance de 1.400 mm para sua configuração colaborativa e 1.700 mm para sua célula industrial padrão. A configuração estendida informa 2.000 mm, além de eixos externos. Consulte a comparação das configurações de máquinas de soldagem robotizada e peça um layout que indique separadamente as dimensões do braço e de qualquer trilho.
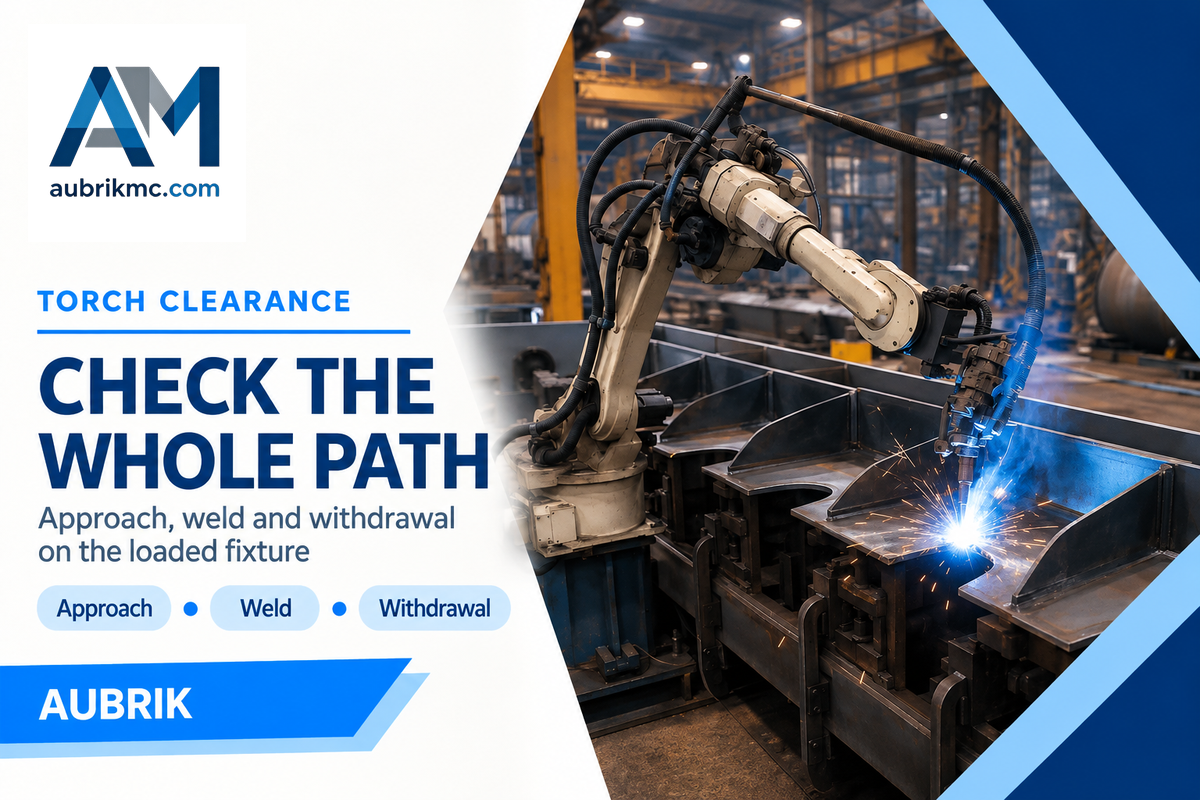
Em um suporte automotivo, verifique se a tocha passa pela aba de retorno. Em estruturas longas, a aba mais distante pode estar dentro do alcance nominal do braço. Confira se há espaço para a tocha no ângulo exigido pela solda. O pescoço da tocha ainda precisa de espaço para manter o ângulo de trabalho, o punho deve conseguir percorrer continuamente o canto e o cabo precisa passar pelos grampos. Movimentos a seco de aproximação, ao longo de toda a solda e de afastamento devem revelar possíveis restrições. Verificações isoladas das posições finais podem não revelar problemas que surgem durante uma curva.
Dimensione o posicionador considerando a massa combinada do conjunto e do dispositivo de fixação, além do deslocamento do centro de gravidade combinado em relação ao eixo de rotação. Uma estrutura grande e leve pode exigir algo diferente de uma peça fundida compacta e pesada no mesmo eixo rotativo. Forneça desenhos do maior conjunto e da peça menor mais difícil de manipular, indicando a massa da peça e mostrando a base do dispositivo e as alavancas dos grampos fechados. Confira o espaço para a tocha no ângulo exigido pela solda. No exemplo da SwitchWeld, o robô colaborativo segura a tocha a 45 graus e solda uma peça de aço presa a uma mesa.
Um braço robótico que alcança o início de uma solda pode ficar sem movimento de punho antes de chegar ao fim. No caso de peças complexas, peça ao fornecedor que mostre a aproximação, o arco de soldagem e a saída no desenho do dispositivo de fixação. Se a proposta incluir programação offline, peça que o fornecedor mostre como um técnico corrige uma divergência no terminal de programação.
Para um conjunto cilíndrico sobre roletes, o guia de dimensionamento de posicionadores rotativos considera o torque de acionamento e o ângulo dos roletes. Já um dispositivo de fixação com placa frontal exige conhecer o centro de gravidade do conjunto carregado e sua distância em relação ao eixo de inclinação.
Quanto custa um robô de soldagem?
Quanto custa um robô de soldagem?
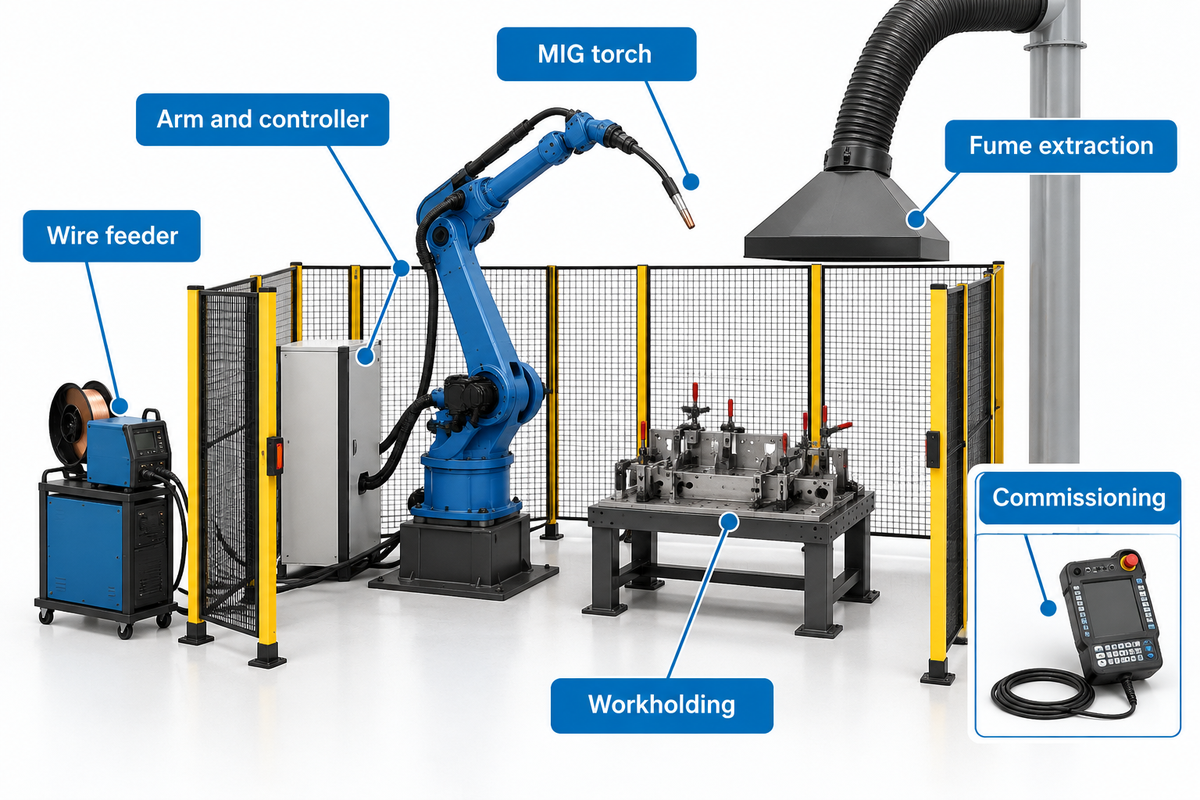
A Hirebotics informa um preço inicial de $105.000 nos EUA para seu Cobot Welder. O pacote descrito incluía um braço da Universal Robots, uma fonte de energia Miller Auto Deltaweld, uma tocha MIG refrigerada a ar e um carrinho. A Hirebotics oferece como opcionais um software de rastreamento de juntas e um kit rotativo. Para o orçamento da sua fábrica, compare o preço do pacote básico com uma proposta de instalação separada que discrimine os opcionais que pretende usar.
| Categoria de custo | Peça a cada fornecedor que especifique | Custos que podem ficar fora do preço anunciado |
|---|---|---|
| Equipamentos de soldagem | Braço, controlador, alimentador, tocha, cabos e sistema de refrigeração. | Opcionais necessários para a aplicação ou o material especificado. |
| Fixação e movimentação | Quantidade de dispositivos de fixação, grampos e eventuais eixos externos coordenados. | Ferramental para a próxima família de peças e alterações de engenharia. |
| Integração na fábrica | Alimentação elétrica, exaustão, proteções e responsável pelo comissionamento. | Mão de obra na fábrica, instalação e validação. |
| Liberação para produção | Primeiro programa, teste de aceitação, treinamento, software e suporte. | Licenças recorrentes, viagens e programas adicionais. |
| Exaustão de fumos | Posição da coifa e vazão de ar necessária junto à tocha. | Dutos, filtros e verificação da vazão de ar. |
| Manuseio das peças | Como os conjuntos pesados chegam ao dispositivo de fixação. | Talha, cintas e tempo de carregamento pelo operador. |
| Sensoriamento de juntas | Tipos de junta e variações que o sensor consegue medir. | Instalação do sensor, calibração e alterações no programa. |
| Peças de reposição | Bicos, conduítes e cabos com referências para reposição. | Peças de desgaste consumidas antes da próxima manutenção programada. |
| Propriedade dos programas | Quem pode recuperar e editar o programa liberado. | Treinamento, cópias de segurança e acesso ao software após a entrega. |
Deixe esse item em aberto na proposta até que o fornecedor atribua a responsabilidade pelo trabalho. Quando uma proposta inclui o primeiro dispositivo de fixação e outra oferece apenas uma mesa vazia, o setor de compras só consegue comparar os totais depois de incluir o escopo que falta. Para um robô industrial usado, pergunte quem dará suporte ao controlador e à interface de soldagem e como a célula completa será apresentada.
Compare as soluções de soldagem robotizada item por item. Separe o investimento inicial dos custos contínuos de serviço. Uma proposta de automação de soldagem pode incluir o software de programação no pacote da célula. Outra pode cobrar à parte por licenças adicionais ou treinamento. Peça às pessoas que farão a manutenção do sistema de soldagem robotizada que verifiquem quais acessos ao software estão incluídos no contrato.
Peça também a planilha de carga útil. Aubrik informa uma faixa de carga útil de 3 a 20 kg para suas máquinas e cita uma tocha MIG de aproximadamente 3 kg como exemplo. A Evsrobot lista sua unidade QJR6S-1 para peças pequenas com carga útil de 6 kg e alcance de 750,6 mm. Em ambos os casos, o integrador precisa pesar a tocha com todos os acessórios e verificar o momento admissível no punho antes de finalizar a escolha do braço.
Faça um teste com peças de amostra antes de fazer o pedido
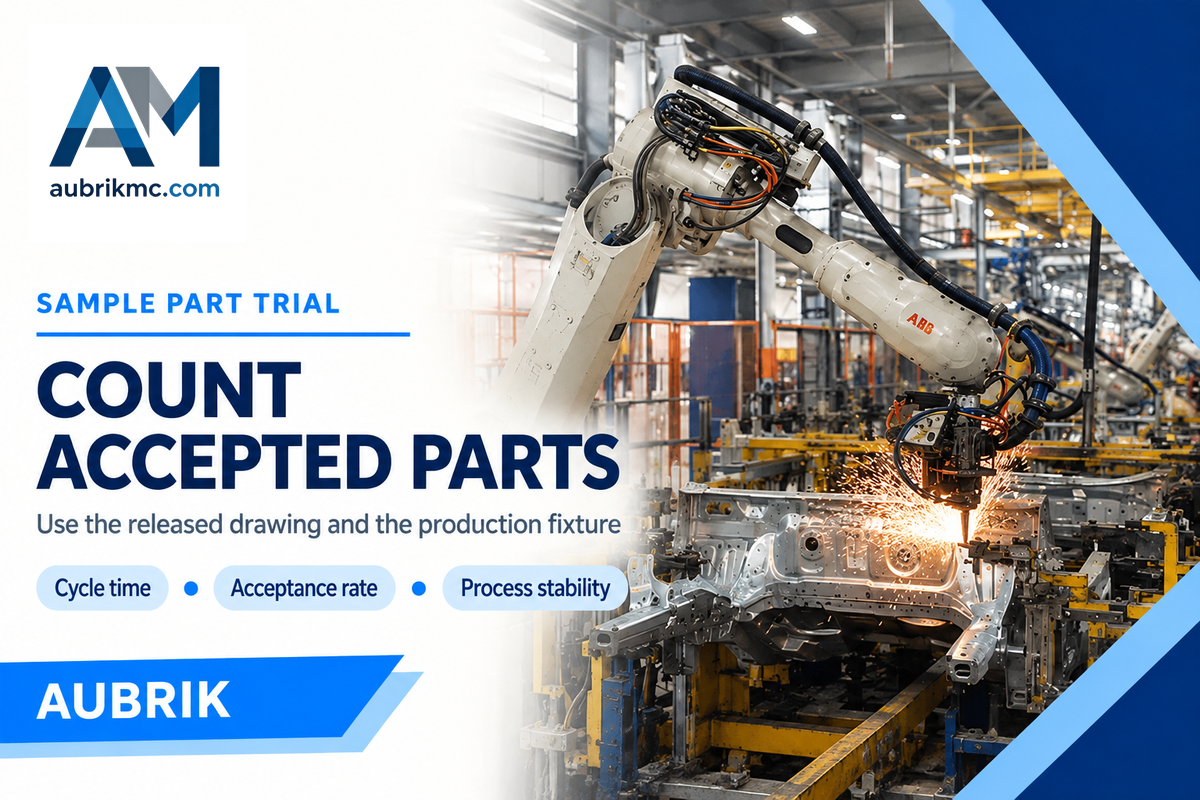
Combine com o fornecedor os critérios de aceitação das soldas de amostra antes de enviar as peças. Envie peças de produção, incluindo a revisão mais difícil e os casos extremos normalmente aceitos pela inspeção de recebimento. Use a sequência real de pontos de solda, os dispositivos de fixação, o arame e o gás. Identifique as soldas exigidas pelo desenho e quem pode aprovar os resultados. A aprovação de amostras de produção e qualquer qualificação de procedimento de soldagem exigida por contrato precisam de registros separados.
Ficha de aceitação por família de peças
| O que registrar para cada amostra | Evidências a guardar |
|---|---|
| Identificação da peça e do dispositivo | Revisão do desenho, lote, estado dos grampos, sentido de carregamento e posições dos pontos de solda. |
| Condição da junta e acesso | Posição em relação à referência, abertura da raiz, espaço para a tocha e eventuais reposicionamentos. |
| Tempo e resultado | Tempo decorrido entre o carregamento e a liberação, resultado na primeira passagem, retrabalho e decisão final. |
| Liberação | Método de inspeção, critério de aceitação, exceções e pessoa responsável. |
| Consumíveis instalados | Classe e diâmetro do arame, conduíte, rolete de tração e bico instalados para esta execução. |
| Condição térmica | Limites de pré-aquecimento ou temperatura entre passes exigidos pelo procedimento e eventuais interrupções enquanto se aguarda a temperatura da junta. |
| Identificação do programa | Revisão do controlador, programa de soldagem e operador autorizado a liberar alterações. |
| Medição da junta | Separe, em cada amostra, o erro de posicionamento do dispositivo da abertura entre as bordas que serão unidas. |
| Retomada após uma parada | Motivo da parada, tempo de reparo, destinação da peça rejeitada e responsável pela liberação da retomada. |
Suponha que um teste leve 72 minutos, da troca de configuração até a inspeção. A equipe tenta soldar nove peças e aprova oito. Isso corresponde a 9 minutos por peça aprovada. Dividir o tempo pelas nove peças resulta em 8 minutos por tentativa, que responde a uma pergunta diferente sobre a produção. Para cada peça que voltar para retrabalho, conte também o tempo até sua aprovação.
A Miller recomenda iniciar o teste abaixo da velocidade máxima. A empresa apresenta um exemplo de comissionamento em etapas, começando com três ou quatro peças e fazendo outra verificação com a velocidade ajustada para 50%. Peça ao integrador que identifique qual configuração de velocidade o teste altera e quem está autorizado a fazer essa alteração segundo o procedimento validado da célula. Se o teste terminar antes da primeira troca do bico de contato, registre esse tempo de parada como não observado. Para estimar a produtividade de um turno completo, aumente o tempo de execução para incluir uma troca de bico ou acrescente uma margem para manutenção. Peça à equipe de produção que repita o teste com a próxima família de peças e cronometre quanto tempo leva para recuperar o programa salvo. Assim, será possível ver o que a equipe consegue repetir depois que a equipe de demonstração for embora.
Ao medir os benefícios da soldagem MIG robotizada em comparação com a soldagem manual, aplique o mesmo critério de inspeção aos dois operadores. Uma proposta que prometa soldas de alta qualidade deve indicar o desenho ou o critério de inspeção que define uma peça aceitável. Registre os parâmetros de soldagem de cada peça reparada. Isso permite que o próximo turno repita as tarefas de soldagem e investigue a causa do retrabalho.
Quando vale a pena usar o sensoriamento de juntas
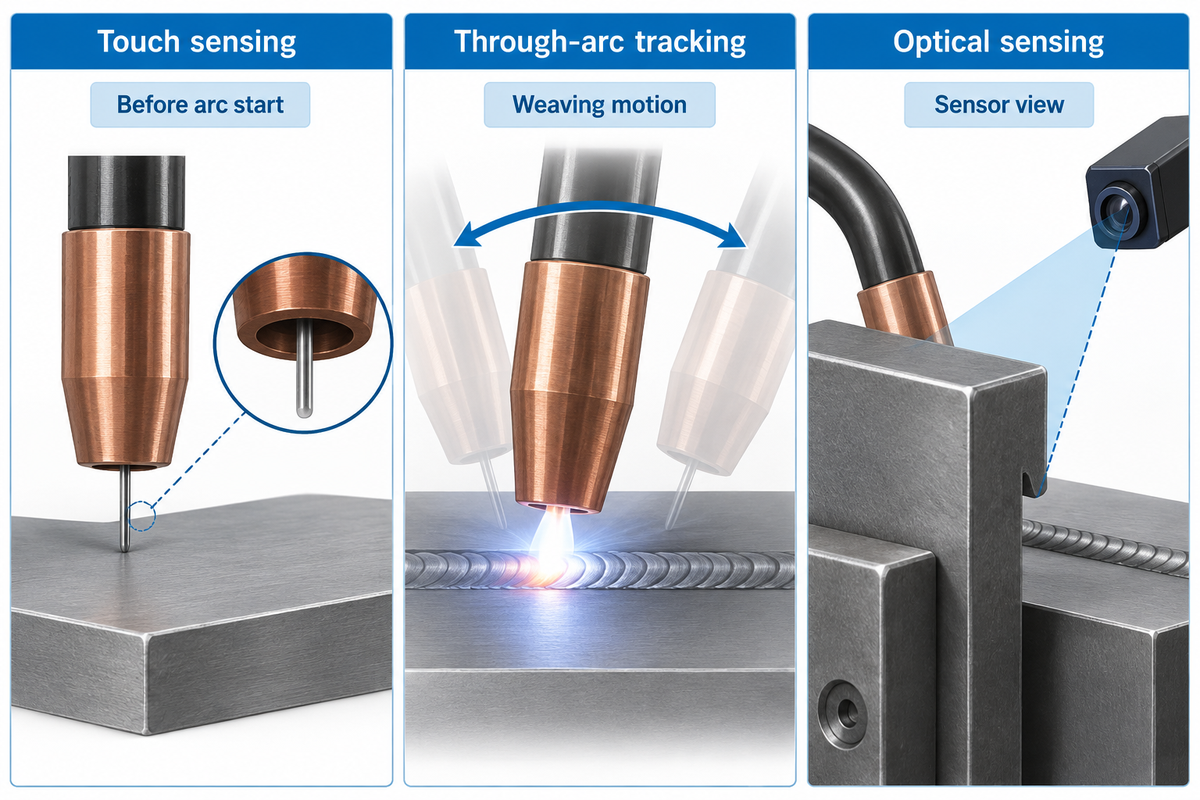
Primeiro, registre quando e onde a junta se desloca. Se a posição inicial da junta muda como um todo de uma peça para outra, o sensoriamento por toque pode localizar uma referência antes do início do arco. Se a junta se desvia durante um passe, considere usar um processo ativo de rastreamento de junta com o fornecedor. Localizar a linha central ainda deixa um problema de montagem quando as duas peças se afastam entre os grampos.
O sensoriamento por toque do arame localiza uma superfície condutiva tocando-a com um arame. A Motoman lista duas limitações desse método. Primeiro, sua capacidade de detectar folgas na junta é limitada; segundo, ele não consegue localizar juntas de topo quadradas. O rastreamento pelo arco monitora a resposta do arco durante a soldagem. O método descrito pela Motoman exige um movimento de tecimento e material mais espesso. No caso do sensoriamento óptico, verifique se contaminantes ou ferramentas obstruem a visão do sensor sobre a junta.
No registro do teste, indique o percurso programado, o que o sensor alterou e como a solda acabada foi aprovada. Se limpar o localizador restabelecer a posição da junta em carregamentos repetidos, inclua a limpeza na rotina de preparação. Faça o reparo se o desgaste ou dano impedir que a peça se assente corretamente. Se um sensor acompanhar uma junta que se desloca, mas a peça não passar na inspeção, verifique a montagem e o processo de soldagem.
Durante o teste de soldagem a arco robotizada, verifique se o sensor óptico mantém a junta no campo de visão durante todo o giro do braço. Peça ao fornecedor que demonstre a opção de sensoriamento no sistema MIG proposto, usando o revestimento real da junta e o dispositivo de fixação. Registre quais falhas interrompem o processo de soldagem robotizada. Mantenha o registro de falhas junto à peça rejeitada para que o integrador possa reproduzir o problema.
Perguntas frequentes
Quais são as desvantagens da soldagem robotizada?
Um robô de soldagem precisa de uma junta repetível, acesso para a tocha, um dispositivo de fixação adequado e alguém que possa liberar um programa alterado. Em uma oficina com produção variada, a programação e a troca de configuração podem consumir boa parte de uma produção curta. Em uma linha de produção movimentada, o gargalo pode passar para o abastecimento de peças ou a inspeção. Teste um pedido normal que inclua uma troca de configuração e uma peça difícil; depois, conte as peças aprovadas e registre as horas gastas corrigindo as rejeitadas.
Posso usar minha fonte de energia MIG atual?
Sim, se o modelo exato da fonte de energia funcionar com o alimentador e a interface do robô for compatível com os sinais de controle e retorno necessários para iniciar e interromper a soldagem automaticamente e tratar falhas. Mesmo uma fonte que solda bem manualmente pode precisar de uma interface ou de controles diferentes para iniciar e interromper a soldagem automaticamente e tratar falhas. Antes de considerar a economia por reutilização, peça ao fornecedor que demonstre a abertura do arco, a comunicação após um ciclo interrompido e a recuperação usando o equipamento previsto.
Quanto custa uma máquina MIG em comparação com uma célula robotizada completa?
O pacote dos EUA na comparação de custos começa em $105.000, antes do kit rotativo opcional e do software de rastreamento de junta. Uma máquina MIG independente e uma célula robotizada abrangem escopos de compra diferentes. A máquina fornece energia para soldagem e pode incluir um alimentador e uma tocha. O sistema completo também precisa de movimento, controle, fixação da peça e dos equipamentos necessários para colocá-lo em operação na sua unidade. Compare o preço atual de uma máquina de modelo específico com orçamentos detalhados de células. Para ter uma referência de escala, o preço do pacote acima inclui o braço e os equipamentos de processo, enquanto alguns itens de software e movimentos adicionais são cobrados à parte pelo fornecedor.
Quem programa a próxima peça?
Designe um responsável pela programação, com treinamento para fazer alterações autorizadas para a próxima peça. Se a compra foi motivada pela falta de soldadores qualificados, identifique também os profissionais de soldagem que podem liberar essas alterações em cada turno. Peça a essa pessoa que recupere a revisão correta, confira o dispositivo de fixação, faça a alteração autorizada no programa e obtenha a aprovação da primeira peça durante a aceitação. Defina quem pode editar os parâmetros de soldagem e quem mantém uma cópia de segurança do programa liberado.
Um cobot de soldagem pode operar enquanto alguém carrega a próxima peça?
Sim, mas somente se o layout instalado da célula de soldagem, o modo de operação e as proteções validadas permitirem essa sequência específica de carregamento enquanto o cobot solda. Quando um operador carrega um segundo dispositivo de fixação, as proteções da célula precisam resguardar o operador da radiação do arco, dos respingos e do contato com o braço ou com um posicionador em movimento. Peça ao integrador que demonstre a sequência de carregamento prevista de acordo com a avaliação de riscos aprovada pela unidade antes de incluir o carregamento simultâneo na estimativa de produção.
Para analisar uma peça de amostra, envie à Aubrik o desenho de soldagem e o layout do dispositivo de fixação, junto com o material, a combinação de lotes e os critérios de aceitação. Indique a junta que mais causa problemas à sua equipe.
Referências e fontes
- Guia de GMAW da American Welding Society
- Guia da Lincoln Electric para alimentação de arame de alumínio
- Estudo original sobre a penetração da solda de filete
- Orientações de segurança da OSHA para sistemas de robôs industriais
- Preços do pacote da Hirebotics nos EUA
- Orientações da Miller para testes de automação de soldagem
- Comparação de métodos de sensoriamento da Yaskawa
- ANSI, revisão da norma de segurança para robôs industriais
- The Fabricator, objetivos de projeto para dispositivos de fixação em soldagem robotizada







