
Aubrik Şirketi ile İletişime Geçin

Önerilen hücrede kendi parçanızı kaynaklayarak MIG kaynak robotunuzu seçin. Bağlanan birleşimin tekrarlanabilirliğini, torcun tüm dikiş boyunca ilerleyip ilerleyemediğini ve ayrılan sürede kontrolden geçen parça sayısını değerlendirin. Ardından aynı kurulu ekipman ve kabul testi için verilen teklifleri karşılaştırın.
Kaynak tezgâhının yanında sıralanmış bir grup bükümlü braketi gözünüzde canlandırın. Teknik resim numaraları aynı, ancak bükümden sonra birinin flanşı biraz daha fazla geri açılmış. Robot dünün yolunu kusursuzca tekrarlayabilir, ama bugünkü birleşimi ıskalayabilir. Tedarikçi denemesine bu braketi de dahil edin. Bu braketi test etmek, hücre seçimi konusunda kol özelliklerinin tek başına verebileceğinden daha fazla bilgi sağlayabilir.
MIG kaynak robotu birleşimde ne yapar?
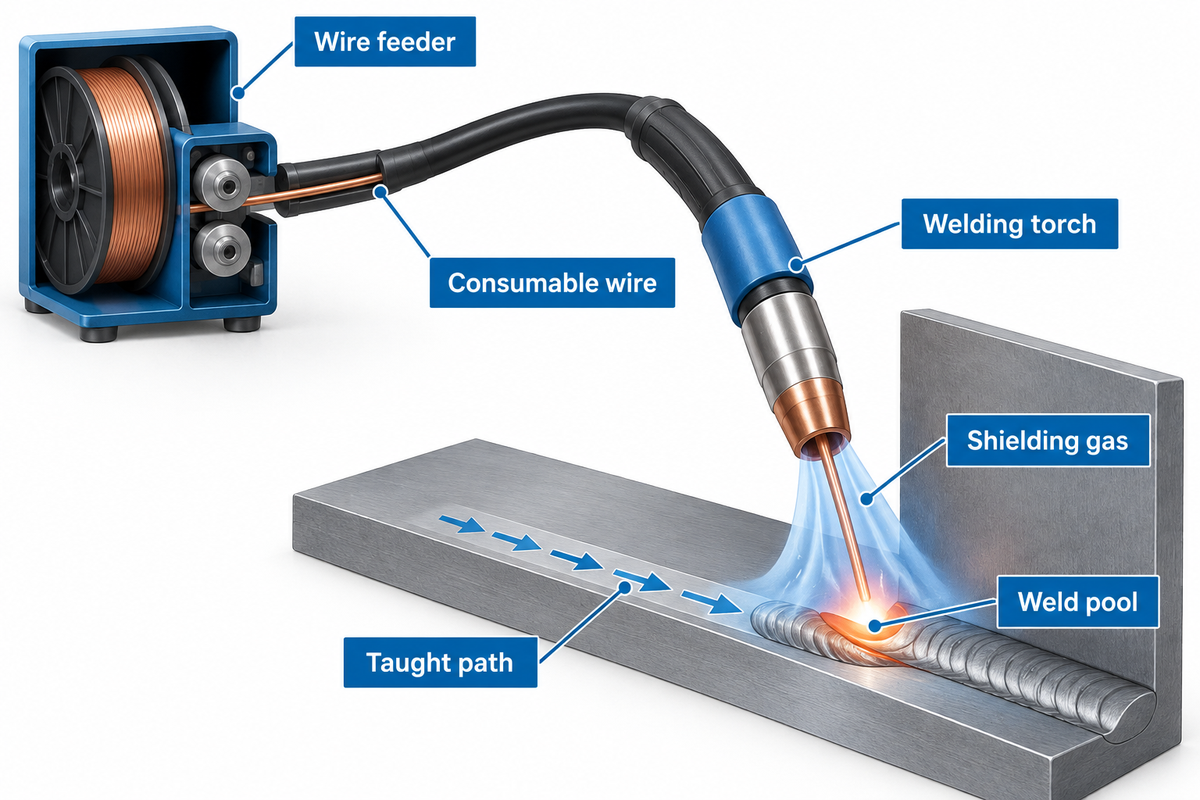
MIG kaynak robotu, öğretilen birleşim boyunca kaynak torcunu hareket ettirirken tel sürücü sarf tel elektrodunu besler. AWS’ye göre tel, torçtan sürekli olarak beslenir. Tel ile iş parçası arasındaki ark, dolgu metalini ve ana metali eritir. Koruyucu gaz kaynak banyosunu korur. Fikstür her dikişi öğretilen yolda tutarsa robot, bir seri çerçeve boyunca kaynağı tekrarlayabilir. Bükümlü bir brakette konumlandırıcıya yakın flanş aynı konuma dönerken serbest uç yer değiştirebilir. Hücreleri karşılaştırırken torcun her braketin iki ucundaki gerçek dikişi takip edip etmediğini kontrol edin.
MIG kaynağı otomatikleştirilebilir mi?
Evet. Robot kontrolörü, kaynak programını devreye alır ve ark başlangıcını, torç hareketini ve krater bitiş sırasını güç kaynağıyla eş zamanlı yürütür. Kaynakçı onaylı teli, gazı, metal aktarım modunu ve parametreleri seçer; yükleme operatörü ise belirlenen parça yüzeylerini fikstür dayamalarına oturtur. American Welding Society, temel kaynak prosesini gaz metal ark kaynağı (GMAW) olarak tanımlar. Endüstriyel kataloglarda MIG ve MAG ekipmanları çoğu zaman birlikte sınıflandırılır. Hangi terimin geçerli olduğunu koruyucu gaz belirler.
Robotik MIG kaynak prosesi demosunda kontrol zincirini takip edin. Puntanın kaydırdığı dikişi hangi cihaz algılıyor? Tel beslemesi kesilirse kaynak işlemini ne durduruyor? Yanıtları bilmek, ekipmanın hangi sorunları tespit ettiğini ve hangilerinin muayene gerektirdiğini anlamanızı sağlar.
Üretim parçalarıyla yapılacak yan yana bir deneme, otomatik kaynak için uygulanabilir bir testtir. Usta kaynakçılarınızın zaten ürettiği bir parçada manuel MIG kaynağı ile otomatik MIG kaynağını karşılaştırın. Teknik resim revizyonunu ve kabul kriterlerini aynı tutun. Kaynak kalitesindeki farklılıkları inceleyin.
Robotik MIG kaynak makinesi hangi metalleri kaynaklayabilir?
MIG kaynak makinesi hangi metalleri kaynaklar?
MIG kaynak sisteminde, güç kaynağı, koruyucu gaz, dolgu teli ve onaylı prosedür, sistemin hangi malzemeleri birleştirebileceğini belirler. Yalnızca malzeme adını vermek tedarikçiye yeterli bilgi sağlamaz. Gerçek alaşımı, birleşimin her iki yanındaki kalınlığı, yüzey durumunu ve kaynak sembolünü iletin.
| Parça ailesi | Tedarikçiden göstermesini isteyin | Kaydedilecekler |
|---|---|---|
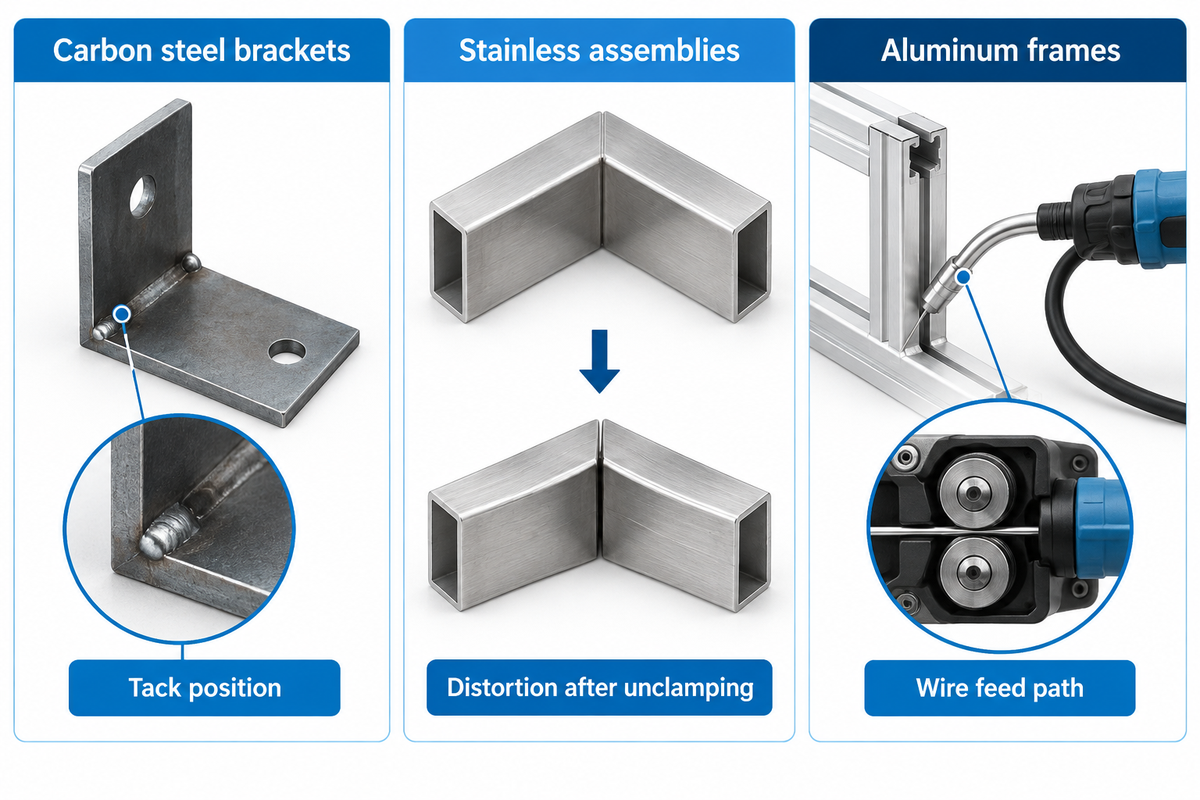
| Karbon çelik braketler | Üretim stoğuyla aynı şekilde hazırlanmış bir brakette başlangıcı, bağlantı noktasını ve bitişi gösterin. | Punta konumu, tufal veya kaplama ve muayene sonucu. |
| Paslanmaz çelik montajlar | Isıdan etkilenebilecek köşeler dahil, birleşimde belirtilen dolgu telini ve gazı kullanın. | Prosedür, koruyucu gaz düzeni ve kelepçeler açıldıktan sonraki çarpılma. |
| Alüminyum çerçeveler | Seçilen teli, önerilen torçtan bileğin en elverişsiz konumunda geçirin. | Tel besleme güzergâhı, torç spirali, tahrik makaraları ve başlangıçların tekrarlanabilirliği. |
Robotik MIG kaynak makinesi çelik ve alüminyumu kaynaklayabilir, ancak bu iki malzeme arasında geçiş yaparken tel besleme düzeni önem taşır. Lincoln Electric, çelik telde yaygın olarak kullanılan helezon sarımlı çelik torç spiralinin yumuşak alüminyum teli çizebildiğini ve talaşları biriktirebildiğini belirtiyor. Şirketin açıkladığı itme-çekme sisteminde, tel sürücüdeki yardımcı motor teli iterken torçtaki motor çeker. Farklı malzemelerin işlendiği parti tahminine torç, spiral, gaz ve makara değişim sürelerini de ekleyin.
Metal türünü değiştirmek teklif tutarını değiştirebilir. Çelik için teklif edilen robotik MIG kaynak sisteminde alüminyum için farklı bir torç spirali ve tahrik makarası gerekebilir. Farklı malzemelerin kaynak uygulamalarında her teknik resimde belirtilen prosesi okuyun. Bir teknik resimde TIG kaynağı veya plazma kaynağı isteniyorsa, numune serisine eklemeden önce ayrı bir proses incelemesi yapılmasını talep edin.
Sikström ve Öberg’in köşe kaynağı deneyinde araştırmacılar 1,2 mm bakır kaplı çelik tel kullanmış ve koruyucu gazı 20 L/min debiyle beslemiştir. Bu değerler deney düzeneğine aittir. Satın alma denemesinde gerçek alaşım ve birleşim için belirlenmiş prosedürü kullanın.
Birleşim torcun altında kalacak mı?
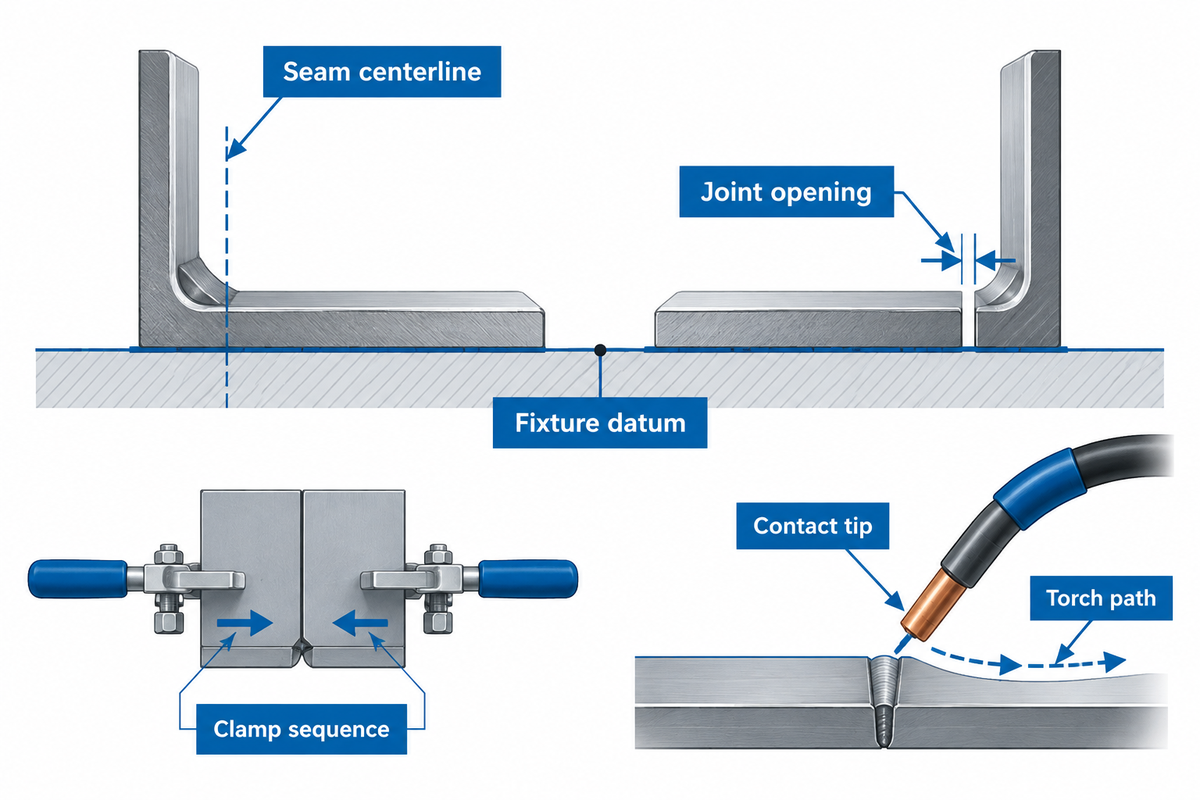
Evet, fikstür birleşimi tüm dikiş boyunca (yani başlangıç noktasında, ortada ve bitiş işaretlerinde) torcun izleyeceği yolda güvenilir biçimde tutuyorsa. Montajlar farklı üretim partilerinden yüklendiğinde parçaları konumlandırmak için standart sıkıştırma sırasını uygulayın ve her işarette dikiş merkezinin fikstür referans noktasına göre konumunu kaydedin. Ayrı bir sütunda birleşen parçalar arasındaki açıklığı not edin. Kapanan bir kelepçe, birleşimi doğru konumda tutarken birleşimde boşluk bırakabilir.
Miller, daha basit parçalardaki birleşimler için hedef konumun kullanılan tel çapının yaklaşık yarısı kadar olmasını öneriyor. Parçalarınıza uygulanacak kabul koşulları teknik resimde veya atıfta bulunulan kaynak prosedüründe belirtilmiş olabilir. Tel doğru konumda olsa bile birleşim açıklığının değişmesi nüfuziyeti etkileyebilir. Sikström ve Öberg, tek taraftan yapılan köşe kaynaklarında birleşim aralığının nüfuziyete etkisini incelemiş ve bir denetçinin nüfuziyeti neden genellikle bitmiş yüzeyden değerlendiremeyeceğini açıklamıştır.
İki robotik sistemden biri kaynak dikişini yanlış yere atarsa parçanın konumlandırıcılara nasıl oturduğunu kontrol edin. Sorunun fikstürden kaynaklandığını varsaymayın. Kontak memesini kontrol edin ve hücrenin onaylı kurulum prosedürüne göre takım merkez noktasını doğrulayın. Aşınmış bir kontak memesi, robot programlanan pozu tekrarlasa bile telin çıktığı noktayı değiştirebilir. Deneme formuna torç açısı kontrolünü ekleyin. Kaynak ve kalite sorumlularından temsili uç örnekleri seçmelerini ve kaynağın nasıl değerlendirileceğinde anlaşmalarını isteyin.
Kelepçe kapanırken uzak uçtaki torç açısını izleyin. İlerleme hızını düşürmek, programlanan yol boyunca ısı girdisini değiştirir. Olmayan bir birleşimi programlanan yolun altına getiremez.
İşbirlikçi robot mu, endüstriyel kaynak hücresi mi?
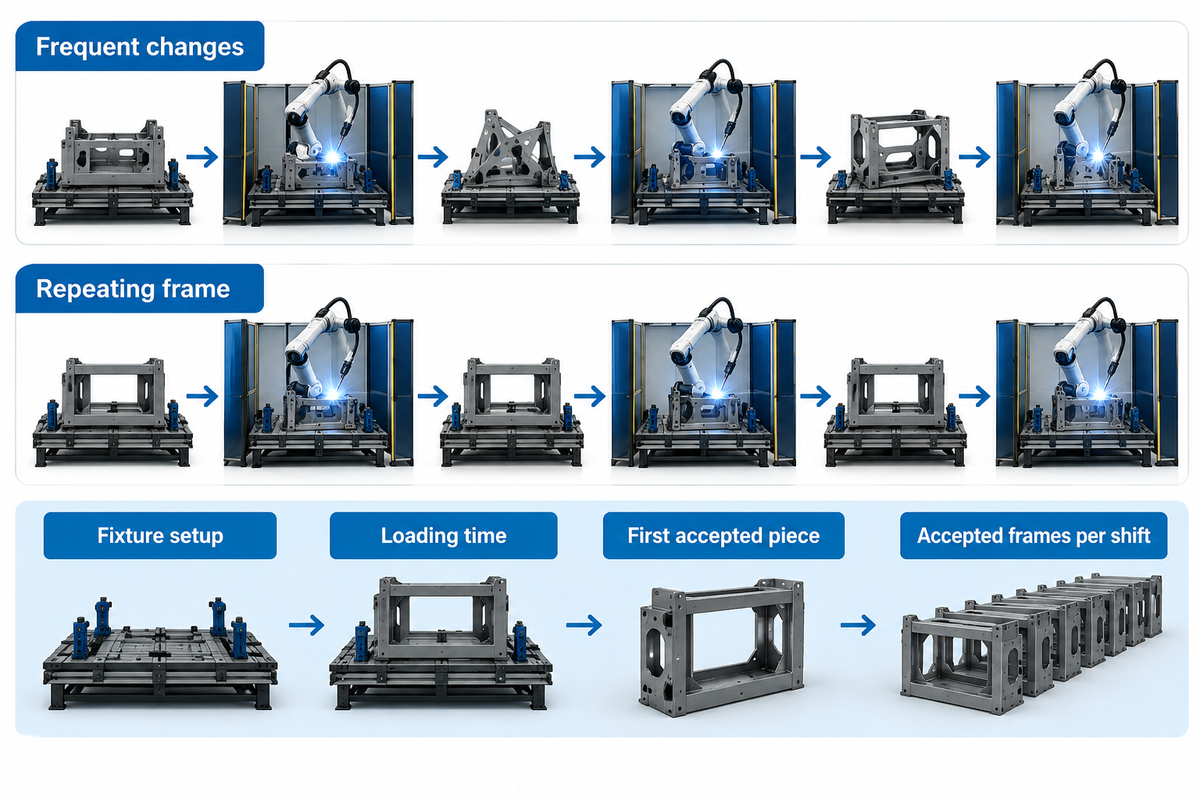
İşbirlikçi robotla kaynak için kurulan bir cobot, operatörün yeni bir dikişi hızla öğretebildiği ve kabul edilen ilk parçayı devreye alabildiği, sık model değişen kısa üretim serilerine uygun olabilir. Aynı parçanın tekrar tekrar kaynaklanması vardiyanın büyük bölümünü alıyorsa geleneksel bir kaynak hücresini denemeye değer. Her iki yerleşimde de döner kaynak pozisyoneri, parçayı elle yeniden fikstürlemeye gerek kalmadan başka bir yüzeyinden sunabilir. Yalnızca parti büyüklüğüne bakarak seçim yapılamaz.
| Atölye koşulu | Her iki öneriyi şu koşulda test edin | Kararı neler değiştirebilir? |
|---|---|---|
| Braketin çok sayıda revizyonu | Onaylı teknik resimden kabul edilen ilk parçaya kadar geçen süre. | Fikstür kurulumu ve program doğrulaması, ark süresinden uzun sürebilir. |
| Üretim hattında tekrarlanan bir çerçeve | Rutin yükleme ve kontak memesi değişimleri dahil, vardiyada kabul edilen çerçeve sayısı. | Parça tedariki, muayene veya boşaltma üretim hızını belirleyebilir. |
| Ağır iş parçası veya alt yüzeydeki dikiş | Pozisyonerin taşıma yükü, erişim ve parçanın yönünün gerçekten değiştirilmesi. | İkinci bir kurulum, daha hızlı bir kaynak geçişinin kazandırdığı süreyi silebilir. |
ABD İş Sağlığı ve Güvenliği İdaresi, robot kolu, uç efektörü, kontroller, fikstürler ve koruyucuları tümleşik bir sistem olarak ele alır. İşbirlikçi bir uygulamada bile kol, ark kaynağı torcu taşır. Ark ışınımı, sıçrantı, sıcak parçalar, dumanlar ve pozisyonerin hareketiyle ilgili saha risklerini değerlendirin. 2025 tarihli ABD robot güvenliği standardı “işbirlikçi uygulama” terimini kullanır. Kurulu düzeni kimin doğrulayacağını sistem entegratöründen ve tesisin iş güvenliği sorumlusundan belirlemelerini isteyin.
Aynı tip endüstriyel robotu kullanan iki robotik kaynak hücresi, operatörün fikstürü ne kadar kolay yüklediği açısından yine de farklılık gösterebilir. Yüksek hacimli bir üretim hattında tekrarlanan kaynak işlemleri için, operatörün ağır parçayı yükleme süresini de kaynak kolunun işlemi tamamlama süresini de ölçün. Geleneksel robotlarla iş birlikçi robotları karşılaştırırken, kendi kelepçelerinizi ve kaldırma ekipmanınızı kullanarak ürün değişimini kim gösterecek?
Operatörün, koruyucuların ve robot kolunun aynı zemin alanını paylaştığı düzenler için kaynak hücresi yerleşim kılavuzuna göz atın.
Robot kolunu, torcu ve pozisyoneri parçaya göre boyutlandırın
Aubrik, işbirlikçi robot konfigürasyonu için 1.400 mm, standart endüstriyel hücresi için 1.700 mm erişim mesafesi listeliyor. Genişletilmiş konfigürasyonda 2.000 mm ve ek eksenler belirtiliyor. Karşılaştırmayı robotik kaynak makinesi konfigürasyonlarında inceleyin ve kol ile varsa rayın ölçülerini ayrı ayrı gösteren bir yerleşim planı isteyin.
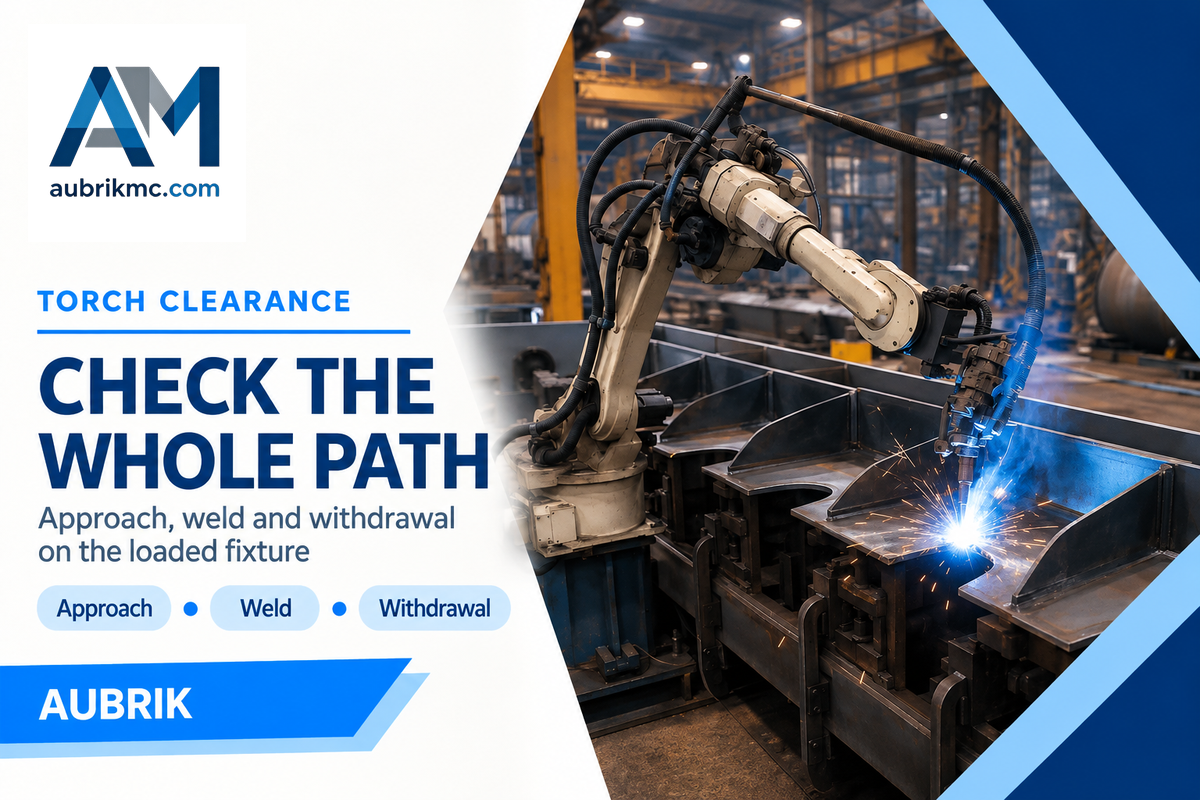
Otomotiv braketinde torcun dönüş flanşına çarpmadığından emin olun. Uzun çerçevelerde uzak flanş, kolun nominal erişim mesafesi içinde kalabilir. Torcun kaynak için gereken açıda boşluğu olup olmadığını kontrol edin. Torç boynu, çalışma açısını koruyacak alana; bilek, köşeden kesintisiz geçecek harekete; kablo ise kelepçelerin yanından geçecek bir güzergâha ihtiyaç duyar. Yaklaşma, tüm kaynak yolu ve geri çekilmeyi kapsayan kuru çalıştırmalar kısıtları ortaya çıkarmalıdır. Yalnızca uç konumları ayrı ayrı kontrol etmek, dönüş sırasında ortaya çıkan sorunları göstermeyebilir.
Pozisyoneri, montaj ile fikstürün toplam kütlesine göre boyutlandırın ve bu toplam ağırlık merkezinin dönme eksenine uzaklığını hesaba katın. Büyük ve hafif bir çerçeve ile kompakt ve ağır bir döküm parça, aynı döner eksenden farklı taleplerde bulunabilir. En büyük montajın ve kullanımı en zor küçük parçanın teknik resimlerini verin; iş parçası kütlesini belirtin, fikstür tabanını ve kapalı kelepçe kollarını gösterin. Torcun kaynak için gereken açıda boşluğu olduğunu kontrol edin. SwitchWeld örneğinde cobot, torcu 45 derece açıda tutarak masaya kelepçelenmiş çelik bir parçayı kaynaklıyor.
Dikişin başlangıcına ulaşabilen bir robot kolunun bilek hareketi bitiş noktasına varmadan yetersiz kalabilir. Karmaşık parçalarda teklif sahibinden yaklaşma, ark altında kaynak ve çıkış hareketlerini fikstür teknik resmi üzerinde göstermesini isteyin. Teklifte çevrimdışı programlama varsa teknisyenin öğretme panelinde uyumsuzluğu nasıl düzelttiğini göstermesini talep edin.
Makaralar üzerindeki silindirik bir montaj için döndürücü boyutlandırma kılavuzu, tahrik torkunu ve makara açısını dikkate alır. Buna karşılık, alın plakalı bir fikstür için yüklenmiş parçanın ağırlık merkezi ve bu noktanın eğim eksenine uzaklığı gerekir.
Robotik kaynak makinesinin maliyeti ne kadar?
Robotik kaynak makinesi ne kadar?
Hirebotics, Cobot Welder için ABD’deki başlangıç fiyatını $105.000 olarak listeliyor. Şirketin açıkladığı pakete Universal Robots robot kolu, Miller Auto Deltaweld güç kaynağı, hava soğutmalı MIG torcu ve bir taşıma arabası dahildi. Hirebotics, dikiş takibi yazılımını ve döner kiti isteğe bağlı sunuyor. Tesis bütçeniz için temel paket fiyatını, kullanmayı planladığınız seçenekleri kalem kalem gösteren ayrı bir kurulum teklifiyle karşılaştırın.
| Maliyet kalemi | Her teklif sahibinden şunları belirtmesini isteyin | Başlık fiyatının dışında kalabilecek maliyet |
|---|---|---|
| Kaynak ekipmanı | Kol, kontrolör, tel sürücü, torç, kablolar ve soğutma. | Belirlenen kullanım veya malzeme için gereken seçenekler. |
| Parça sabitleme ve hareket | Fikstür ve kelepçe sayısı ile eş zamanlı çalışan harici eksenler. | Bir sonraki parça ailesi ve mühendislik değişiklikleri için aparat. |
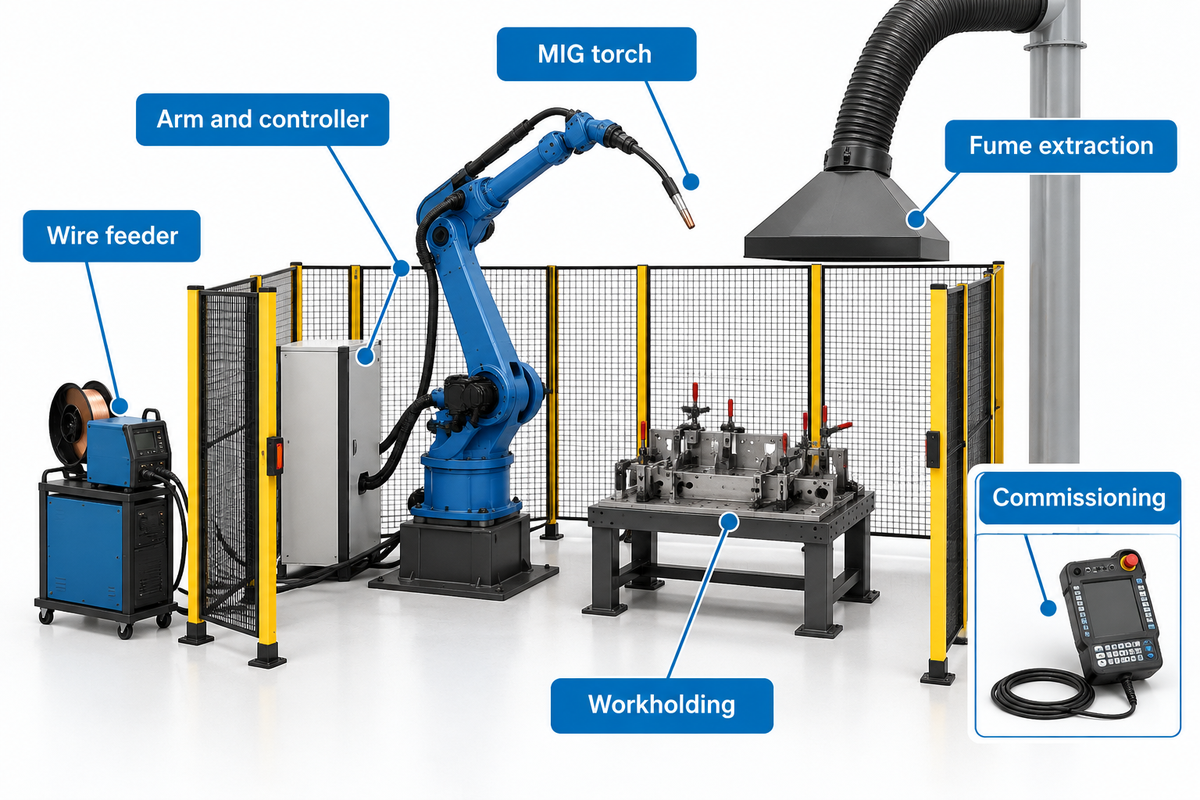
| Saha entegrasyonu | Elektrik beslemesi, duman emişi, koruyucular ve devreye almadan sorumlu kişi. | Saha işçiliği, kurulum ve doğrulama. |
| Üretime devreye alma | İlk program, kabul denemesi, eğitim, yazılım ve destek. | Düzenli lisanslar, seyahat ve ek programlar. |
| Kaynak dumanı emişi | Davlumbazın yeri ve torçta gereken hava debisi. | Kanallar, filtreler ve hava debisinin doğrulanması. |
| Parça taşıma | Ağır montajların fikstüre nasıl getirileceği. | Vinç, sapanlar ve operatörün yükleme süresi. |
| Dikiş algılama | Sensörün ölçebildiği birleşim türü ve değişkenlik aralığı. | Sensör montajı, kalibrasyon ve program değişiklikleri. |
| Yedek parçalar | Yeniden sipariş referanslarıyla birlikte kontak memeleri, spiraller ve kablolar. | Bir sonraki planlı servise kadar tüketilen aşınma parçaları. |
| Program sahipliği | Onaylı programa kimlerin erişip düzenleyebileceği. | Devir teslimden sonra eğitim, yedekler ve yazılım erişimi. |
Teklifteki sorumluluklar belirlenene kadar ilgili kalemi açık bırakın. Bir teklif ilk fikstürü içerirken diğerinde yalnızca boş bir tabla varsa satın alma ekibi, eksik kapsamı ekledikten sonra toplamları karşılaştırabilir. Kullanılmış endüstriyel robot için kontrolörü ve kaynak arayüzünü kimin destekleyeceğini ve tüm hücrenin nasıl gösterileceğini sorun.
Robotik kaynak çözümlerini kalem kalem karşılaştırın. İlk yatırımı devam eden servis maliyetlerinden ayırın. Bir kaynak otomasyonu teklifi, programlama yazılımını hücre fiyatına dahil edebilir. Başka bir teklif ise ek kullanıcılar veya eğitim için ayrı ücretler gösterebilir. Robotik kaynak sisteminin bakımını yapacak kişilere, sözleşmenin hangi yazılımlara erişim içerdiğini kontrol ettirin.
Yük kapasitesi hesap tablosunu da isteyin. Aubrik, makinelerinde 3 to 20 kg yük kapasitesi aralığına yer veriyor ve yaklaşık 3 kg ağırlığındaki bir MIG torcunu örnek gösteriyor. Evsrobot, küçük parçalar için QJR6S-1 modelini 6 kg yük kapasitesi ve 750,6 mm erişim mesafesiyle listeliyor. Her iki durumda da sistem entegratörünün, kol seçimini kesinleştirmeden önce tüm donanımı takılmış torcu tartması ve bilekteki izin verilen momenti kontrol etmesi gerekir.
Siparişten önce numune parça denemesi yapın
Parçaları göndermeden önce numune kaynakların kabul kriterlerini tedarikçiyle kararlaştırın. Zor revizyonu ve giriş muayenenizin genellikle kabul ettiği uç örnekleri dahil olmak üzere üretim parçalarını gönderin. Gerçek punta sırasını, fikstürleri, teli ve gazı kullanın. Teknik resimde istenen kaynakları ve sonuçları kimin onaylayabileceğini belirleyin. Üretim numunesi onayı ve sözleşmenin gerektirdiği kaynak prosedürü yeterliliği için ayrı kayıtlar tutulmalıdır.
Parça ailesi kabul formu
| Her numune için kaydedilecekler | Saklanacak kanıtlar |
|---|---|
| Parça ve fikstür kimliği | Teknik resim revizyonu, parti, kelepçe durumu, yükleme yönü ve punta konumları. |
| Birleşim durumu ve erişim | Referans noktasına göre konum, kök aralığı, torç boşluğu ve varsa yeniden konumlandırma. |
| Süre ve sonuç | Yüklemeden serbest bırakmaya kadar geçen süre, ilk geçişteki sonuç, yeniden işleme ve nihai karar. |
| Onay | Muayene yöntemi, kabul kriteri, istisnalar ve sorumlu kişi. |
| Takılı sarf malzemeleri | Bu üretim için takılan tel sınıfı ve çapı, torç spirali, tahrik makarası ve kontak memesi. |
| Isıl durum | Prosedürde belirtilen ön ısıtma veya paso arası sıcaklık sınırları ve birleşimin sıcaklığını beklerken oluşan duraklamalar. |
| Program kimliği | Kontrolör revizyonu, kaynak programı ve değişiklikleri onaylama yetkisi bulunan operatör. |
| Birleşim ölçümü | Her numunede fikstür konum hatasını, birleşen kenarlar arasındaki açıklıktan ayrı olarak kaydedin. |
| Duruş sonrası yeniden başlatma | Duruş nedeni, onarım süresi, reddedilen parçayla ilgili karar ve yeniden başlatmaya onay veren kişi. |
Denemenin model değişiminden muayeneye kadar 72 minutes sürdüğünü varsayın. Ekip dokuz parça üretmeyi dener ve sekizini kabul eder. Bu, kabul edilen parça başına 9 minutes ölçüm sağlar. Bunun yerine toplam dokuz parçaya bölmek, deneme başına 8 minutes sonucunu verir; bu, üretimle ilgili farklı bir soruyu yanıtlar. Yeniden işleme için iade edilen her parçanın süresini de kabul edilene kadar geçen zamana ekleyin.
Miller, denemeye tam hızın altında başlanmasını öneriyor. Miller, ilk üç veya dört parçanın düşük hızda üretilmesini ve hızın 50% olarak ayarlandığı aşamada yeniden kontrol edilmesini içeren kademeli bir devreye alma örneği veriyor. Sistem entegratöründen testte hangi hız ayarının değiştirildiğini ve hücrenin doğrulanmış prosedüründe bu değişikliği kimin yapmaya yetkili olduğunu belirtmesini isteyin. Deneme ilk kontak memesi değişiminden önce bitiyorsa, gözlemlenmeyen bu duruş süresini kaydedin. Tam vardiya üretkenliğini tahmin etmek için çalışma süresine kontak memesi değişimini ekleyin veya ilave bir bakım payı bırakın. Üretim ekibinden denemeyi bir sonraki parça ailesiyle tekrarlamasını ve kayıtlı programı bulmanın ne kadar sürdüğünü ölçmesini isteyin. Bu, demo ekibi ayrıldıktan sonra ekibin aynı sonucu tekrarlayıp tekrarlayamayacağını gösterir.
Robotik MIG kaynağının manuel kaynağa kıyasla faydasını ölçerken her iki operatöre de aynı muayene kuralını uygulayın. Yüksek kaliteli kaynaklar sunan bir teklif, kabul edilebilir parçayı tanımlayan teknik resmi veya muayene kriterini belirtmelidir. Onarılan her parçanın kaynak parametrelerini kaydedin. Bu sayede sonraki vardiya kaynak işlerini tekrarlayabilir ve yeniden işlemenin nedenini araştırabilir.
Dikiş algılama ne zaman işe yarar?
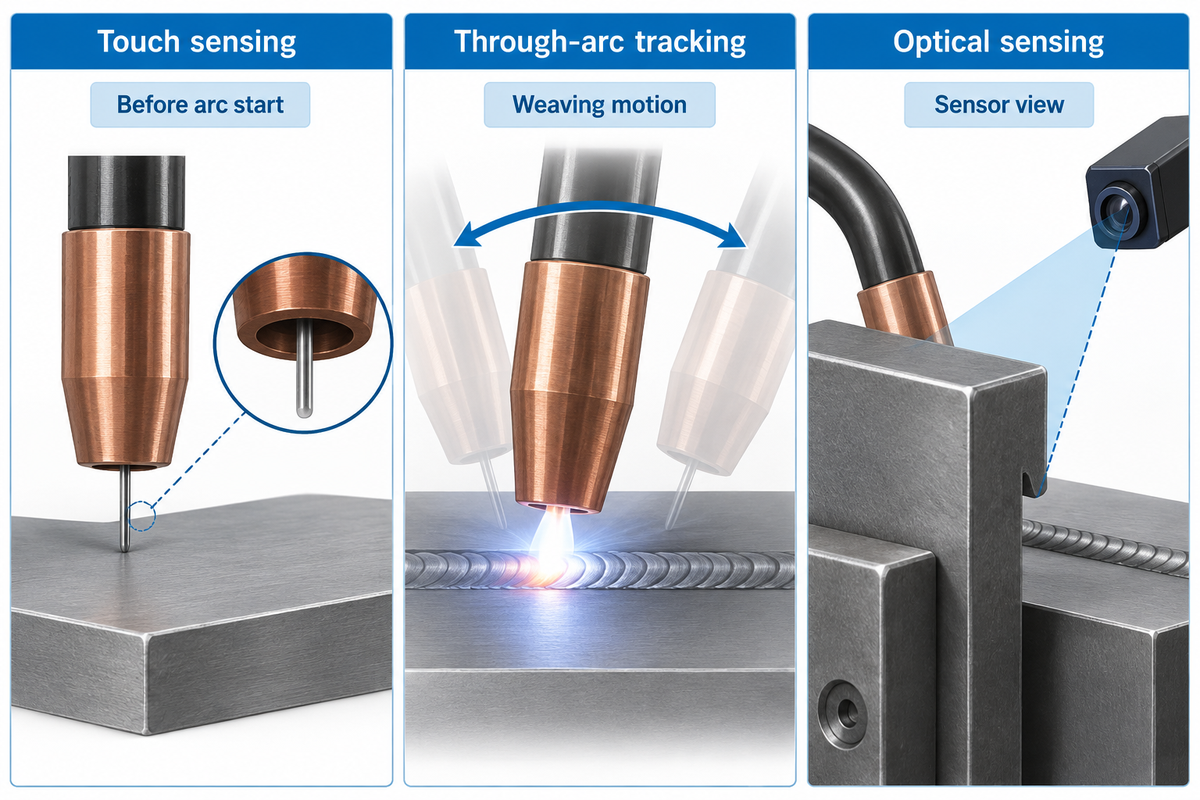
Önce birleştirmenin ne zaman ve nerede yer değiştirdiğini kaydedin. Birleştirmenin başlangıç konumu parçadan parçaya bir bütün olarak kayıyorsa, ark başlamadan önce bir referans noktası bulmak için temas algılama kullanılabilir. Birleştirme belirli bir paso sırasında yer değiştiriyorsa tedarikçinizle etkin dikiş takibi kullanma seçeneğini değerlendirin. Merkez çizgisini bulmak, iki parça kelepçeler arasında açıldığında ortaya çıkan ağız aralığı sorununu çözmez.
Tel temas algılama, iletken bir yüzeye telle dokunarak konumunu belirler. Motoman bu yöntem için iki kısıtlamaya dikkat çekiyor. İlk olarak, birleştirme aralıklarını algılama kapasitesi sınırlıdır; ikinci olarak, kare alın alına birleştirmeleri bulamaz. Ark üzerinden takip, kaynak sırasında ark tepkisini izler. Motoman’ın tarif ettiği yöntem, salınım hareketi ve daha kalın malzeme gerektirir. Optik algılama için kirlenmenin veya fikstürün sensörün dikişi görmesini engelleyip engellemediğini kontrol edin.
Deneme kayıtlarında programlanan yolu, sensörün neyi değiştirdiğini ve bitmiş kaynağın nasıl kabul edildiğini belirtin. Konumlandırıcıyı temizlemek tekrarlanan yüklemelerde birleştirme konumunu düzeltiyorsa, temizliği kurulum rutinine ekleyin. Aşınma veya hasar parçanın yerine oturmasını engelliyorsa onarın. Sensör yer değiştiren dikişi takip ettiği hâlde parça muayeneden geçemiyorsa ağız hazırlığını ve kaynak prosesini kontrol edin.
Robotik ark kaynağı denemesi sırasında optik sensörün robot kolu dönerken dikişi sürekli görüş alanında tutup tutmadığını kontrol edin. Tedarikçiden, önerilen MIG kaynak sistemindeki algılama seçeneğini gerçek birleştirme kaplaması ve fikstürüyle göstermesini isteyin. Robotik kaynak prosesini durduran arıza türlerini kaydedin. Entegratörün sorunu yeniden oluşturabilmesi için arıza kaydını reddedilen parçayla birlikte saklayın.
Sıkça sorulan sorular
Robotik kaynağın dezavantajları nelerdir?
Bir kaynak robotunun tekrarlanabilir birleştirmelere, torç erişimine, işlevsel bir fikstüre ve değiştirilen programı devreye alabilecek birine ihtiyacı vardır. Farklı işlerin yapıldığı bir atölyede programlama ve iş değişimi, kısa bir üretim serisinin önemli bölümünü alabilir. Yoğun bir üretim hattında darboğaz parça tedarikine veya muayeneye kayabilir. İş değişimini ve zor bir parçayı içeren olağan bir siparişle deneme yapın; kabul edilen parça sayısını ve reddedilen parçaları düzeltmek için harcanan süreyi kaydedin.
Mevcut MIG güç kaynağımı kullanabilir miyim?
Evet; ancak güç kaynağının tam modelinin tel sürücüyle uyumlu olması ve robot arayüzünün otomatik başlatma, durdurma ve arıza yönetimi için gereken kontrol ve geri bildirim sinyallerini desteklemesi gerekir. Elle kaynakta iyi sonuç veren bir güç kaynağı, otomatik başlatma, durdurma ve arıza yönetimi için yine de bir arayüz veya farklı kontroller gerektirebilir. Yeniden kullanım tasarrufunu hesaba katmadan önce tedarikçiden, kullanılacak ekipmanla arkın başlatılmasını, kesintiye uğramış bir çevrimden sonra iletişimi ve sistemin yeniden devreye alınmasını göstermesini isteyin.
Tam bir robot hücresine kıyasla MIG kaynak makinesinin maliyeti ne kadardır?
Maliyet karşılaştırmasındaki ABD paketi, isteğe bağlı döner tabla kiti ve dikiş takip yazılımı hariç $105.000 fiyatından başlıyor. Tek başına bir MIG kaynak makinesi ile robotik hücrenin satın alma kapsamları farklıdır. Makine kaynak gücü sağlar; tel sürücü ve torç da içerebilir. Tam sistem için ayrıca hareket kontrolü, fikstürleme ve tesisinizde devreye alma için gereken ekipmanlar gerekir. Güncel, modele özel makine fiyatlarını kalem kalem düzenlenmiş hücre teklifleriyle karşılaştırın. Ölçek açısından, yukarıdaki paket fiyatına robot kolu ve proses ekipmanı dahildir; bazı yazılımlar ve ek hareket eksenleri tedarikçi tarafından ayrıca fiyatlandırılır.
Bir sonraki parçanın programını kim hazırlayacak?
Bir sonraki parça için yetkili değişiklikleri yapacak eğitimli bir program sorumlusu belirleyin. Satın alma kararında nitelikli kaynakçı eksikliği etkili olduysa, her vardiyada bu değişiklikleri devreye alabilecek kaynak uzmanlarını da belirleyin. Kabul aşamasında bu kişinin doğru revizyonu bulmasını, fikstürü kontrol etmesini, yetkili program değişikliğini yapmasını ve ilk parça onayını almasını sağlayın. Kaynak parametrelerini kimlerin düzenleyebileceği ve devreye alınmış programın yedeğini kimin saklayacağı konusunda anlaşın.
Birisi sonraki parçayı yüklerken işbirlikçi kaynak robotu çalışabilir mi?
Evet, ancak yalnızca kurulu kaynak hücresinin yerleşimi, çalışma modu ve doğrulanmış güvenlik önlemleri, cobot kaynak yaparken söz konusu yükleme sırasına izin veriyorsa. Operatör ikinci bir fikstüre parça yüklerken hücrenin güvenlik önlemleri operatörü ark ışınımına, kaynak sıçrantılarına, robot koluna ve hareketli pozisyonere temas riskine karşı korumalıdır. Eş zamanlı yüklemeyi üretim tahminine katmadan önce entegratörden, planlanan yükleme sırasını tesisin onaylı risk değerlendirmesi kapsamında göstermesini isteyin.
Örnek bir parçayı değerlendirmemiz için kaynak resmini ve fikstür yerleşimini Aubrik’e gönderin; malzemeyi, parti dağılımını ve kabul kriterlerini de ekleyin. Ekibinizin en çok zorlandığı dikişi belirtin.
Kaynaklar
- American Welding Society’nin GMAW kılavuzu
- Lincoln Electric’in alüminyum tel sürme kılavuzu
- alın kaynağı nüfuziyeti üzerine özgün araştırma
- OSHA’nın endüstriyel robot sistemleri güvenlik kılavuzu
- Hirebotics’in ABD paket fiyatlandırması
- Miller’ın kaynak otomasyonu deneme kılavuzu
- Yaskawa’nın algılama yöntemleri karşılaştırması
- ANSI, endüstriyel robot güvenlik standardı revizyonu
- The Fabricator, robotik kaynak fikstürleri için tasarım hedefleri







