
Entrez en contact avec Aubrik Company

Le soudage TIG robotisé utilise des mouvements programmés pour guider une torche de soudage à l’arc avec électrode de tungstène, avec ajout séparé de métal d’apport si nécessaire. Commencez par le joint à produire : une préparation répétable, un accès suffisant à la torche et une raison de choisir le TIG. Évaluez le temps total par pièce et le nombre de pièces conformes avant de choisir le bras ou de chiffrer la cellule.
Un robot peut répéter sa trajectoire alors que le bain de fusion se comporte différemment. Lors d’essais sur de l’acier inoxydable, des différences de teneur en soufre ont déplacé la zone de fusion vers la tôle la moins riche en soufre. La décision d’automatiser doit donc tenir compte de la constance des tôles et de la répétabilité du montage, ainsi que des paramètres de soudage.
Le soudage TIG robotisé convient aux joints récurrents et accessibles qui exigent une chaleur maîtrisée et une belle finition. Le choix dépend de la préparation, du périmètre complet de la cellule et du coût par pièce conforme.
Le procédé en bref
- Électrode : tungstène non fusible ; le métal d’apport est ajouté séparément ou n’est pas utilisé.
- Protection gazeuse : gaz inerte, généralement de l’argon ou de l’hélium.
- Options de mouvement : bras robotisé, positionneur coordonné ou tête orbitale pour les joints circulaires adaptés.
- Base d’achat : un joint de production éprouvé et un périmètre d’installation défini.
À retenir
- Choisissez le TIG en fonction des exigences du joint, puis sélectionnez la plateforme de mouvement.
- Adaptez l’encombrement de la torche et du fil au montage réel.
- Incluez le chargement, le nettoyage et l’inspection dans le temps de cycle.
- Distinguez la précision de positionnement du robot de la tolérance du jeu du joint.
Fonctionnement du soudage TIG robotisé
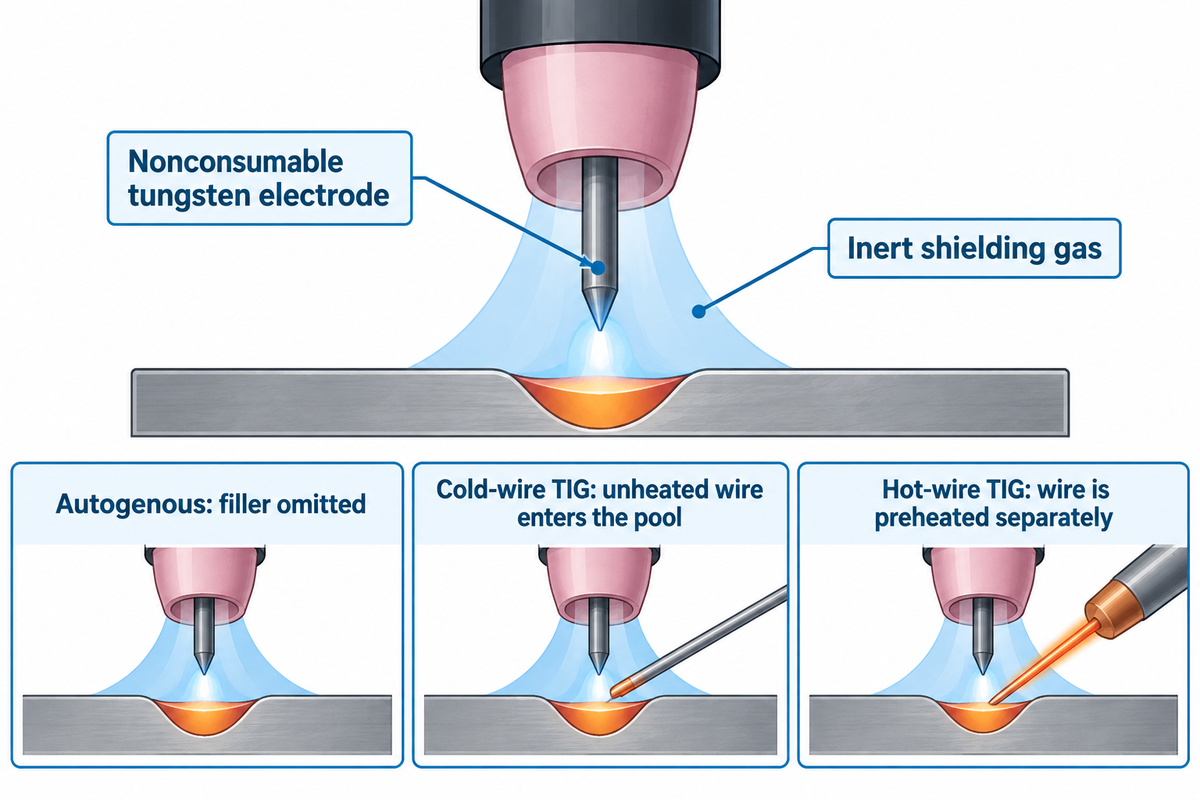
Un système TIG robotisé dissocie le mouvement, l’apport de chaleur et le contrôle du métal d’apport. Imaginez le robot comme une main stable qui porte la torche : la source de courant crée l’arc, le gaz de protection protège le bain et un dévidoir fournit le fil lorsque le joint l’exige. La coordination de ces éléments constitue le principal défi d’intégration.
L’explication du procédé GTAW par l’American Welding Society précise que l’électrode en tungstène n’est pas consommable. Contrairement au soudage MIG, l’électrode n’est pas alimentée en continu dans le bain de fusion.
| Architecture TIG | Configuration du métal d’apport | Conséquence pour le choix |
|---|---|---|
| Autogène | Sans ajout de métal d’apport | Les joints bien ajustés doivent fournir le volume de soudure requis. |
| TIG avec fil froid | Le fil non chauffé pénètre dans le bain | Le pointage du fil, le moment de son amorçage et le dégagement doivent être définis dans la spécification du procédé. |
| TIG avec fil chaud | Le fil est préchauffé séparément | La cellule doit inclure les équipements et les interfaces de commande supplémentaires. |
Les robots peuvent-ils souder en TIG ?
Un robot peut porter une torche TIG et coordonner le soudage avec une source de courant compatible, des commandes de gaz et, en option, un dévidage du fil. Le système nécessite des interfaces adaptées au procédé et une configuration qualifiée. Un robot déjà utilisé en MIG doit être équipé et intégré en conséquence pour effectuer du soudage TIG.
Les tâches fondamentales du procédé TIG restent nécessaires lorsque le soudage est effectué par un robot : préparer le joint, entretenir l’électrode et maîtriser la longueur d’arc. L’AWS indique que le métal d’apport peut être ajouté à l’aide d’une baguette séparée et que les joints bien ajustés peuvent être soudés sans métal d’apport. Un système TIG automatisé complet séquence l’amorçage, les variations de courant, le démarrage de l’apport si nécessaire et le remplissage du cratère. Pour réutiliser un bras existant, précisez dans le bon de commande l’interface de commande prévue pour chacune de ces fonctions.
Quelles pièces conviennent au soudage TIG automatisé ?
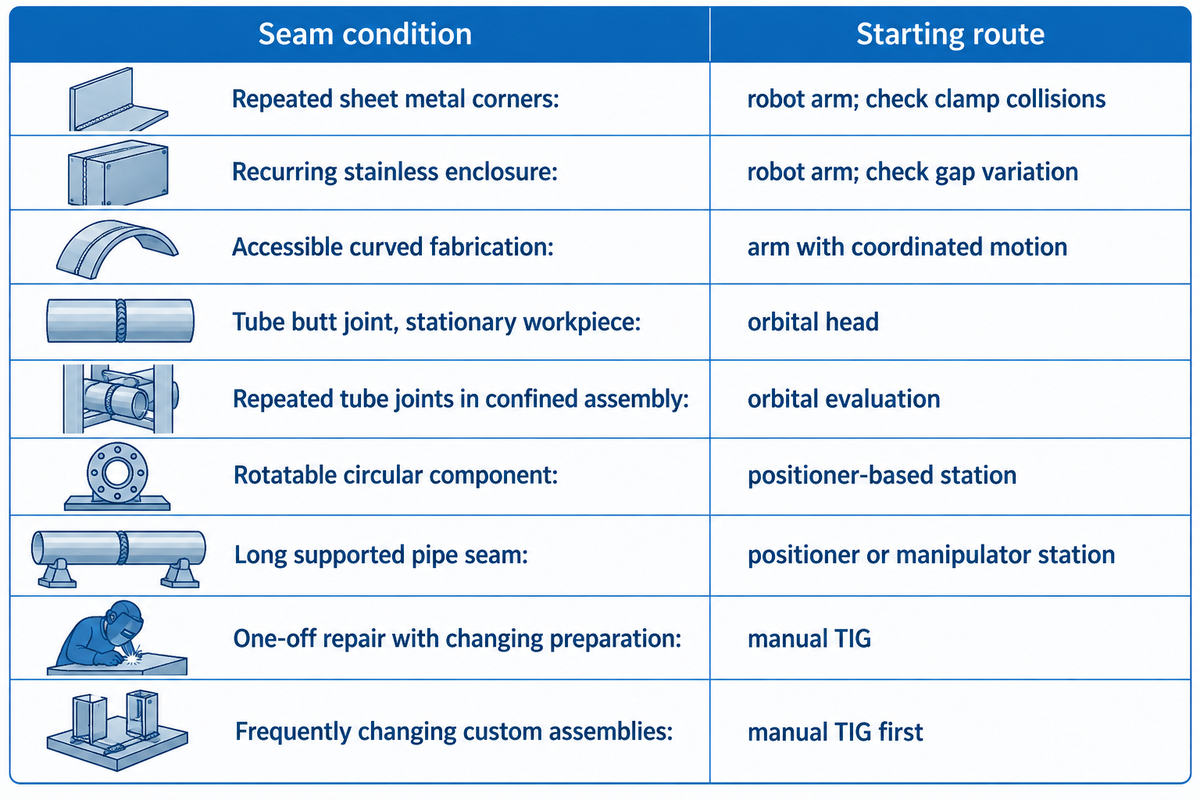
Les pièces récurrentes aux joints stables et facilement accessibles à la torche sont les meilleures candidates au soudage TIG automatisé. Les assemblages en acier inoxydable mince et ceux qui exigent une finition soignée méritent d’être évalués, mais le matériau ne suffit pas à déterminer leur compatibilité. La géométrie du joint, les variations des pièces en entrée et la possibilité de présenter le cordon de façon constante déterminent la solution à retenir.
La matrice d’adéquation joint-cellule en 4 options ci-dessous oriente le choix vers un bras robotisé, une tête orbitale, un poste à positionneur ou manipulateur, ou le TIG manuel.
| État de la pièce ou du joint | Solution de départ | Motif | Critère d’exclusion |
|---|---|---|---|
| Angles répétés sur des tôles | Bras robotisé | Accès programmé à plusieurs orientations du joint | La torche ou le dévidoir heurte les brides de serrage |
| Caisson en acier inoxydable récurrent | Bras robotisé | Séquence répétable autour d’un assemblage | Les jeux variables dépassent la fenêtre de procédé définie |
| Pièce cintrée accessible | Bras robotisé à mouvements coordonnés | Maîtrise de l’approche de la torche le long du joint | Les changements de position ne permettent pas de conserver l’accès |
| Joint bout à bout sur tube avec pièce immobile | Tête orbitale | L’électrode parcourt le joint circulaire | La tête ne peut pas entourer le tube |
| Joints de tubes récurrents dans un assemblage exigu | Évaluation d’une tête orbitale | Mouvement compact adapté au joint | Le dégagement ou la forme du joint est incompatible |
| Composant circulaire pouvant tourner | Poste avec positionneur | La rotation de la pièce peut simplifier le mouvement de la torche | Le bridage déforme le joint |
| Long joint de tuyau avec support contrôlé | Poste avec positionneur ou manipulateur | Facilite le positionnement de la pièce | La déflexion du support modifie la position du joint |
| Réparation ponctuelle avec préparation variable | TIG manuel | Adaptation d’un opérateur qualifié à des joints irréguliers | Une demande récurrente justifiera par la suite un outillage dédié |
| Assemblages métalliques sur mesure qui changent fréquemment | Commencer par le TIG manuel | Évite de programmer et de concevoir un montage pour chaque variante | Une famille de pièces stable se dessine |
Prenons un caisson produit à chaque équipe, mais dont la bride bloque la buse de métal d’apport. Augmenter la portée du robot ne créera pas le dégagement nécessaire. Une nouvelle séquence d’assemblage ou de nouveaux montages peuvent permettre de traiter la pièce. Acheter d’abord un bras plus grand peut quand même laisser le joint inaccessible. Pour ces applications de soudage TIG, il faut vérifier l’accès au niveau de chaque joint avant de finaliser l’implantation de l’équipement.
Les recommandations de Melton Machine sur les montages préconisent de positionner les pièces avant le bridage et de tester la force de serrage sur les sections minces réelles. Pour la fabrication de tuyaux, les manipulateurs de soudage de tuyaux constituent une autre solution lorsque la présentation de la pièce se prête à un poste avec torche supportée.
Soudage TIG robotisé, MIG, orbital et TIG manuel : comparaison
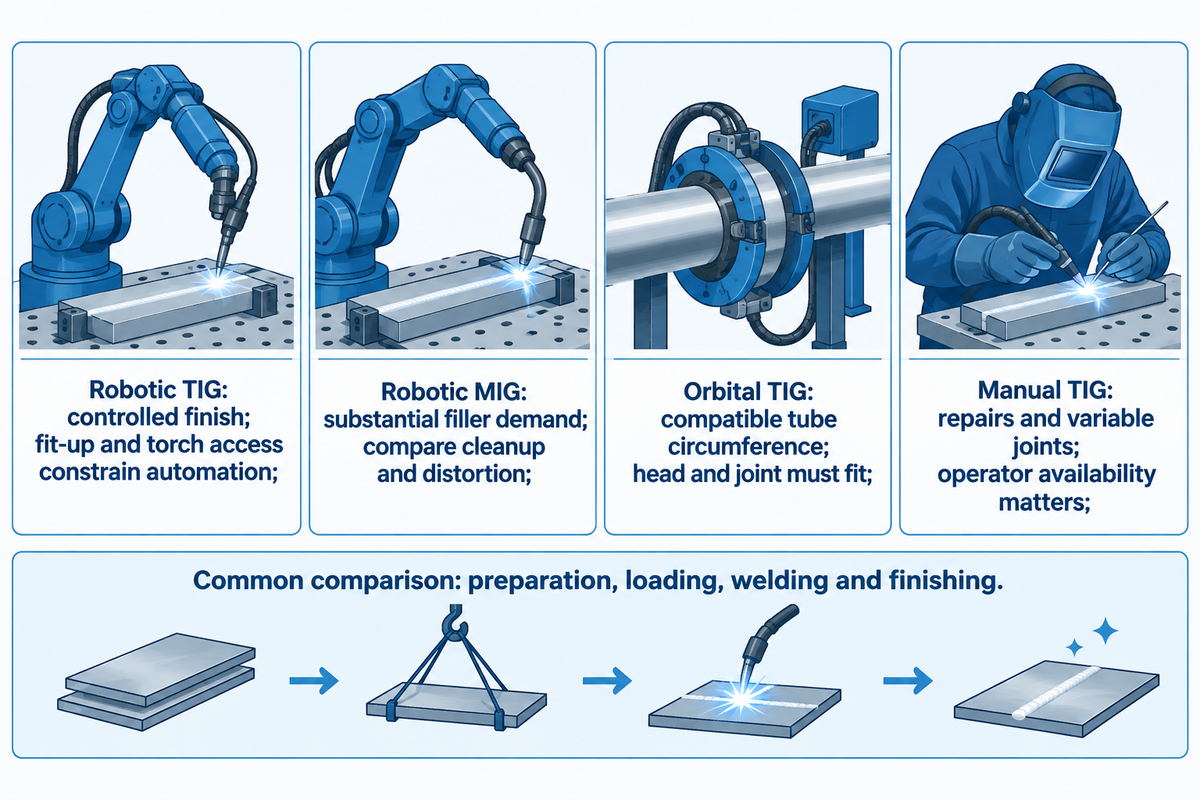
Choisissez le TIG robotisé lorsque la maîtrise du métal d’apport et de l’apport thermique répond aux exigences du produit ; comparez-le au MIG lorsque le débit de dépôt est la principale contrainte. Le soudage TIG garde sa place pour d’autres exigences de production et convient mieux dans ce cas. Pour comparer équitablement, prenez en compte la préparation, le chargement et la finition d’une même pièce conforme.
| Procédé | Application de départ adaptée | Compromis en production |
|---|---|---|
| TIG robotisé | Joints récurrents exigeant une finition maîtrisée | La préparation du joint et l’accès de la torche et du fil limitent l’automatisation. |
| MIG robotisé | Pièces nécessitant une quantité importante de métal d’apport | Comparez les projections, le nettoyage et les déformations aux exigences du plan. |
| TIG orbital | Circonférence compatible d’un tube ou d’un tuyau | La tête et la préparation du joint doivent être adaptées à l’assemblage. |
| TIG manuel | Réparations, prototypes et joints variables | La production dépend de la disponibilité de l’opérateur et de la régularité de sa technique. |
Swagelok Edmonton définit le soudage orbital comme le déplacement de l’électrode autour d’une pièce immobile. Un positionneur rotatif de soudage, lui, fait tourner la pièce. Ces solutions de mouvement répondent à des contraintes d’accès différentes.
Une étude de 2020 menée par Mitru et ses collègues a examiné un système GTAW à huit axes sur des éprouvettes 3,2 mm 304L avec un métal d’apport 1,2 mm ER308L. Dans cette comparaison, le temps de soudage a baissé de 50 %, le temps total d’exécution par pièce de 25 % et la consommation d’argon de 44 %.
Pour une pièce avec une large gorge, la vitesse et le débit de dépôt peuvent favoriser le soudage MIG robotisé. Pour un caisson dont l’aspect conditionne le polissage en aval, il faut comparer le TIG et le MIG sur l’ensemble de la pièce. Mesurez le temps nécessaire pour obtenir la finition spécifiée au lieu de supposer qu’un cordon plus net dispense de finition. La seule vitesse de soudage ne tient pas compte des autres opérations de fabrication métallique dans la comparaison de productivité.
La comparaison des procédés publiée par The Fabricator souligne également l’importance de la répétabilité en amont. Si la préparation des points de soudure occupe l’essentiel de l’équipe, un arc plus rapide peut laisser intacte la véritable contrainte de l’usine. Comparez les technologies de soudage de vos produits métalliques en mesurant le temps consacré à la préparation, au chargement, au soudage et à la finition d’une même pièce conforme.
Choisir un robot de soudage TIG et sa cellule
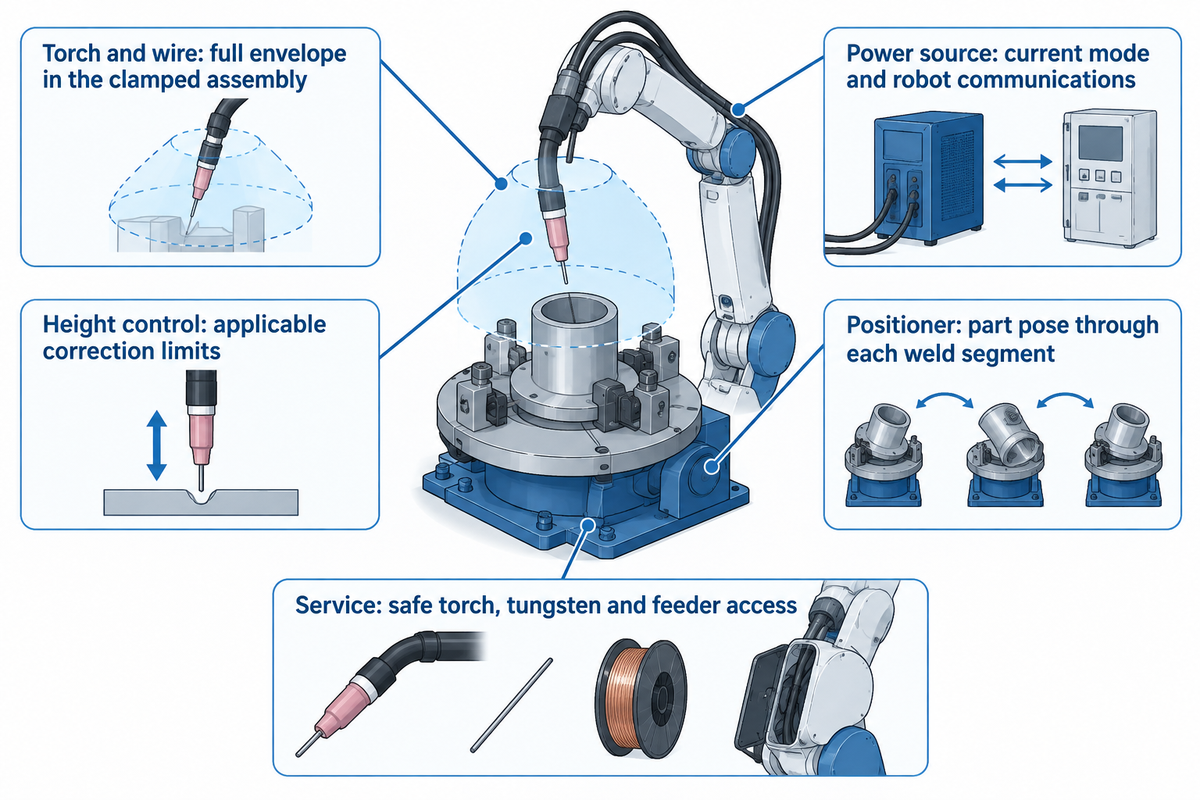
Choisissez le robot de soudage en fonction du montage chargé et de l’encombrement complet de la torche. La portée seule ne suffit pas : il faut aussi prévoir le dégagement du dévidoir, le mouvement des câbles et l’angle d’approche du joint. La source de courant, le mode de courant et l’interface de commande doivent ensuite correspondre au matériau et au procédé de soudage mis au point pour cette famille de pièces.
Un poste TIG relié à un bras robotisé doit disposer de commandes pour l’amorçage, le réglage du courant et la gestion des défauts pendant le soudage, ainsi que d’un signal de démarrage. Utilisez les fiches génériques des robots pour présélectionner les bras, puis déterminez l’équipement et le mode opératoire adaptés à l’aluminium et à l’acier inoxydable lors de la mise au point du procédé.
| Caractéristique de l’équipement | Éléments à spécifier | Défaillance évitée |
|---|---|---|
| Ensemble torche et fil | Encombrement complet dans l’assemblage bridé | Collision de la buse ou angle d’apport du fil inaccessible |
| Source de courant | Mode de courant requis et communications avec le robot | Amorçages non maîtrisés ou réglages du procédé indisponibles |
| Contrôle de hauteur | Régulation de la tension d’arc applicable et limites de correction | Variation de la longueur d’arc le long de la trajectoire |
| Coordination du positionneur | Position de la pièce pendant chaque segment de soudure | Accès insuffisant ou position de soudage défavorable |
| Configuration pour la maintenance | Accès sûr à la torche, au tungstène et au dévidoir | Rétablissement prolongé après une maintenance courante |
La répétabilité du robot décrit son mouvement. Le jeu admissible du joint relève du procédé de soudage mis au point. Le palpage ou le suivi de joint peut corriger certains écarts de position dans des limites définies ; il ne peut pas compenser un jeu incontrôlé en apportant le métal manquant. Évaluez séparément la précision et la qualité de soudure en vérifiant le positionnement du cordon et la conformité du joint, indépendamment des capacités de précision de soudage spécifiées pour le bras.
Un poste de soudage cobotisé peut être plus facile à programmer pour certaines tâches, tandis que les robots traditionnels peuvent convenir à d’autres configurations de production. Comparez les systèmes de soudage collaboratifs pour l’application dans son ensemble, y compris la maîtrise des risques. Nos configurations de machines de soudage robotisé constituent un point de départ pour définir l’équipement TIG requis. Programmez le robot selon la séquence approuvée une fois le procédé et l’outillage définis.
Coût du soudage robotisé : comparer la cellule TIG complète
Un prix de cellule TIG pertinent couvre le périmètre convenu : équipements de soudage, outillage et intégration, avec des obligations de réception définies. Le prix d’un bras seul et celui d’un système de soudage robotisé complet ne couvrent pas les mêmes éléments. Commencez par comparer des périmètres identiques, puis calculez le coût par pièce conforme avec la même demande, la même durée d’équipe et la même base comptable.
Combien coûte un poste de soudage robotisé ?
Le guide général des prix de Melton Machine situe les cellules de soudage robotisé d’entrée de gamme entre US$80 000 et US$150 000, notamment les configurations cobotisées adaptées aux applications simples. En règle générale, cette comparaison porte sur le soudage robotisé. Comparez avec une cellule TIG configurée pour votre pièce, incluant le bras, la torche, la source de courant, les montages, les commandes, les dispositifs de protection et tout équipement nécessaire au métal d’apport. Intégrez les coûts de mise au point du procédé et d’installation à chaque total : ils peuvent inverser un classement fondé uniquement sur le prix du bras.
Pour les cellules de soudage intégrées, les achats doivent comparer l’outillage inclus et la mise en service selon le même test de réception. La finance calcule les coûts d’exploitation imputés ; le responsable d’usine évalue la production obtenue au niveau de la demande. Les fourchettes de prix générales du soudage robotisé mélangent différents procédés et configurations ; l’achat d’une cellule TIG nécessite donc un devis d’installation adapté à la pièce.
| Élément du devis | Périmètre de comparaison | Responsable du budget |
|---|---|---|
| Bras et équipement de soudage | Commande, torche et source de courant compatibles ; dévidoir si du métal d’apport est utilisé | Ingénierie |
| Montages et mouvement de la pièce | Familles de pièces de production et outillage de changement de série | Production |
| Dispositifs de protection et extraction | Application installée et interfaces avec l’usine | Direction de l’usine |
| Mise en service et formation | Programmes, essais et responsabilités de transfert | Achats |
| Coûts d’exploitation | Affectation de la main-d’œuvre, gaz, consommables, maintenance et frais de capital | Finance |
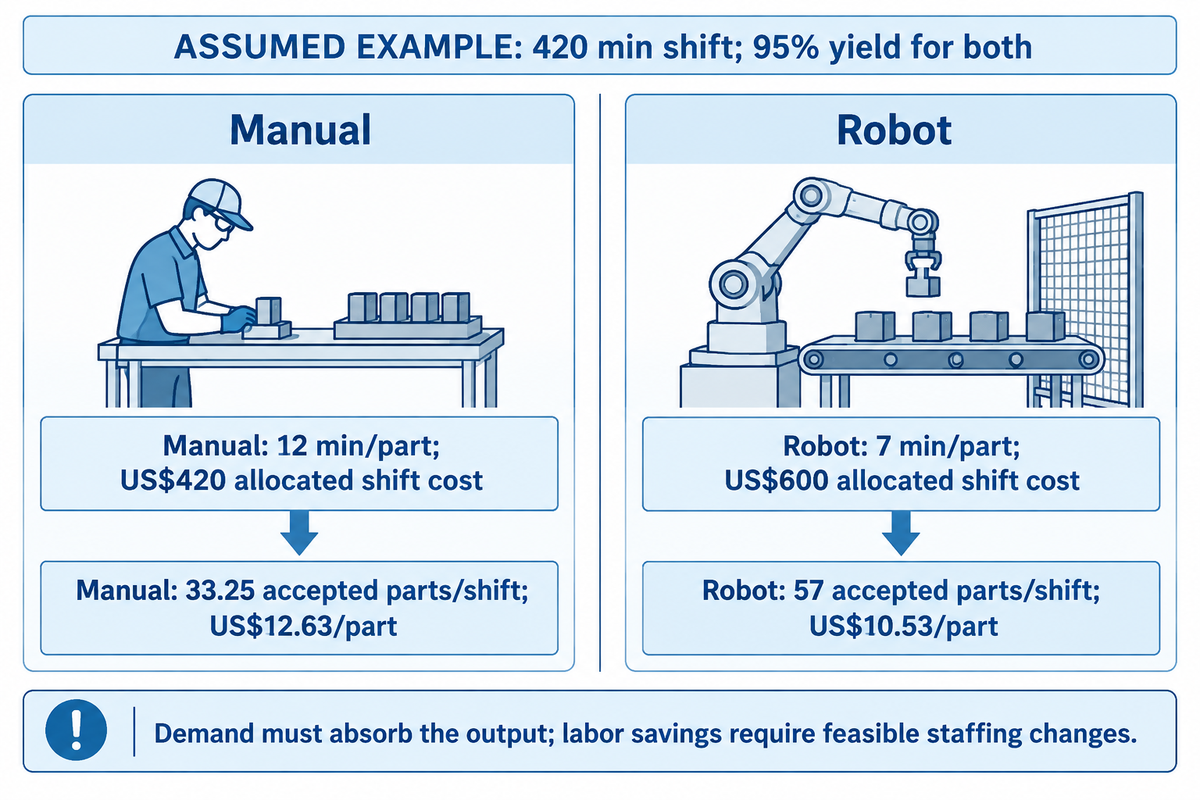
Exemple chiffré avec des données hypothétiques : prenons une équipe de 420 min, un cycle manuel de 12 min/part, un cycle robotisé de 7 min/part et un 95 % de rendement pour les deux. Supposons que les coûts totaux imputés par équipe soient respectivement de US$420 et US$600.
Production conforme = minutes disponibles ÷ cycle complet par pièce × rendement. Production manuelle : 420 ÷ 12 × 0.95 = 33.25 pièces conformes/équipe ; production robotisée : 420 ÷ 7 × 0.95 = 57 pièces conformes/équipe. Le coût par pièce conforme est donc de 420 ÷ 33.25 = US$12,63 contre 600 ÷ 57 = US$10,53, arrondi. La demande doit absorber la production, et les économies de main-d’œuvre nécessitent une modification des effectifs réalisable ou une réaffectation du personnel. Les changements d’effectifs et les réaffectations doivent se traduire par des économies de main-d’œuvre.
Les changements de procédé influent également sur les comparaisons. Une étude expérimentale de 2024 a relevé 2 min pour le TIG activé robotisé contre 10 min pour le TIG multipasse manuel sur des joints P91/304L de 6,14 mm. Le flux, les couches intermédiaires et les configurations de métal d’apport variaient aussi. L’écart de temps correspond à la comparaison globale des procédés, pas au seul mouvement du robot.
Quand le soudage TIG robotisé perd en répétabilité
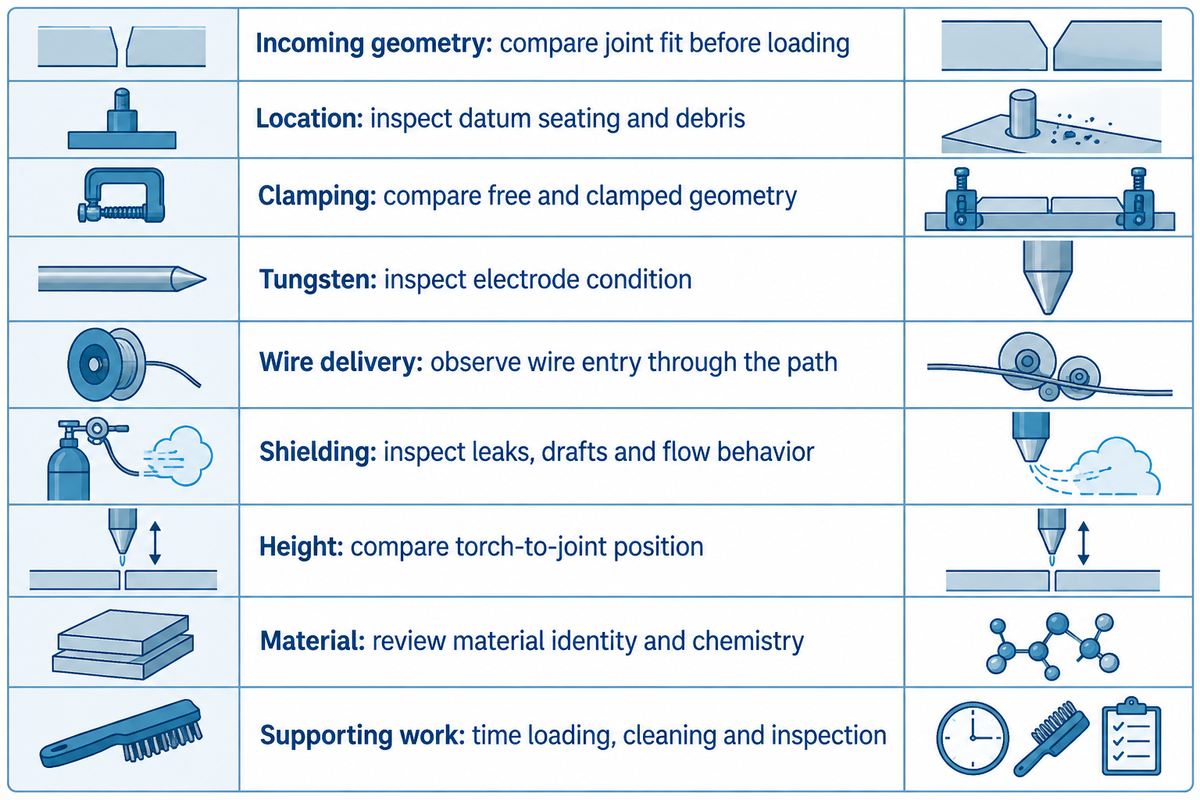
Le soudage TIG robotisé perd en régularité lorsque le joint présenté à la torche change, que l’arc devient instable ou que le métal d’apport n’arrive pas au bon endroit. Le diagnostic commence par l’observation du défaut et du moment où il apparaît. Distinguez les causes liées à la géométrie, au matériau et au procédé avant de modifier la trajectoire programmée : chacune appelle une mesure corrective différente.
Pourquoi le soudage TIG robotisé ne fonctionne-t-il pas ?
Commencez par le premier changement récurrent observé : positionnement de la pièce, état du tungstène, protection gazeuse, arrivée du fil ou longueur d’arc. Un défaut qui suit un lot de matériau a probablement d’autres causes qu’un défaut apparu après une intervention sur la torche. Enregistrez le programme et comparez-le à une configuration connue avant de modifier plusieurs paramètres à la fois.
Les conseils de dépannage TIG de Miller expliquent qu’un débit de gaz excessif peut créer des turbulences et entraîner des contaminants. Un débit trop élevé peut également compromettre la protection gazeuse. Raccourcir un arc TIG excessivement long peut améliorer le contrôle directionnel, mais les ingénieurs en soudage doivent toujours relier ce réglage au mode opératoire qualifié et au joint.
| Groupe de défauts | Symptôme observé | Contrôle permettant de distinguer les causes | Intervention |
|---|---|---|---|
| Géométrie des pièces en entrée | Racine ouverte par intermittence | Comparer l’ajustement du joint avant le chargement | Corriger la préparation ou écarter les pièces hors fenêtre de procédé |
| Positionnement | Le décalage du joint varie avec le chargement | Vérifier l’appui sur les références et la présence de débris | Remettre en état les surfaces de positionnement |
| Bridage | Une section mince se déforme | Comparer la géométrie libre et la géométrie bridée | Revoir les supports et la force de serrage |
| Tungstène | L’arc change après un contact | Inspecter l’état de l’électrode | Rétablir la préparation d’électrode spécifiée |
| Dévidage du fil | Le métal d’apport forme des excroissances hors du bain | Observer l’arrivée du fil sur toute la trajectoire | Corriger la position de la buse ou le moment de l’arrivée |
| Protection gazeuse | Porosité ou arc instable | Vérifier les fuites, les courants d’air et le comportement du débit | Rétablir la protection gazeuse spécifiée |
| Hauteur | La fusion varie le long d’un contour | Comparer la position de la torche par rapport au joint | Corriger la trajectoire ou régler le contrôle de hauteur dans les limites définies |
| Matériau | La fusion se déplace d’un lot à l’autre | Vérifier l’identité et la composition chimique du matériau | Évaluer l’interaction entre le matériau et le procédé |
| Opérations connexes | Bonnes soudures, mais faible production expédiée | Mesurer séparément le chargement, le nettoyage et l’inspection | Traiter la véritable contrainte |
« Un montage ne peut pas compenser des pièces d’entrée de mauvaise qualité. »
Les résultats des essais GTAW de Mishra et ses collègues sur l’acier inoxydable ont montré que la zone de fusion se déplaçait vers l’acier le moins riche en soufre. Si une fusion asymétrique apparaît après un changement de lot alors que la position de la torche reste stable, vérifiez la différence de teneur en soufre avant de modifier la trajectoire programmée de la torche.
Quels fournisseurs proposent des systèmes de soudage TIG robotisé ?
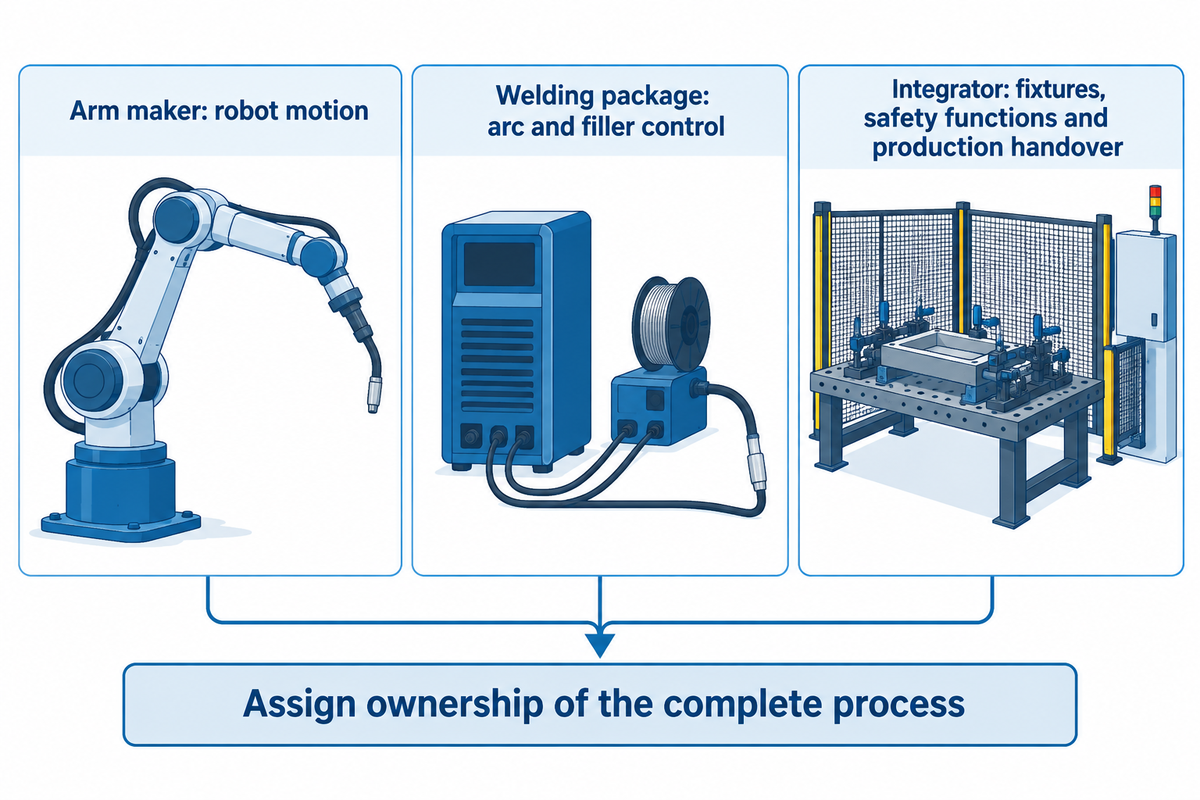
THG Automation réalise l’intégration TIG robotisée, tandis que des installations OTC et Liburdi documentées illustrent d’autres solutions d’équipement. Le fabricant du bras fournit le mouvement ; l’équipement de soudage gère l’arc et le métal d’apport ; l’intégrateur associe ces éléments aux montages, aux fonctions de sécurité et au transfert en production. Attribuez la responsabilité de l’ensemble du procédé lorsque vous comparez les fournisseurs.
Un exemple de production est l’étude de cas Raymath d’Universal Robots, qui détaille l’utilisation du système TIG push-pull à fil froid de THG pour fabriquer des pièces en acier inoxydable et en aluminium. Cette étude de cas illustre une intégration TIG opérationnelle, au lieu de déduire les capacités du procédé de la marque du robot.
Une installation documentée permet d’illustrer cette distinction. La Dalian University of Technology répertorie un robot OTC FD avec une source TIG DA300P, un système de refroidissement et un dévidoir. La plage de courant publiée de 10–300 A décrit cette installation. La même université répertorie également des configurations MIG et plasma utilisant des robots de la série FD.
La fiche des capacités du laboratoire Ma²JIC mentionne un système TIG Liburdi personnalisé à cinq axes destiné à la recherche sur le soudage adaptatif. Il ne s’agit pas d’un système de production standard.
Chez Aubrik, nos équipements d’automatisation du soudage comprennent des robots et des cellules. Regroupez le procédé TIG et le système de manutention des pièces pour confier la solution de soudage à un seul interlocuteur. Comparez les solutions de soudage robotisé en fonction de cette répartition des responsabilités, plutôt que de considérer tout fournisseur de robots comme un intégrateur de cellule complète.
Valider la qualité des soudures sur les pièces de production
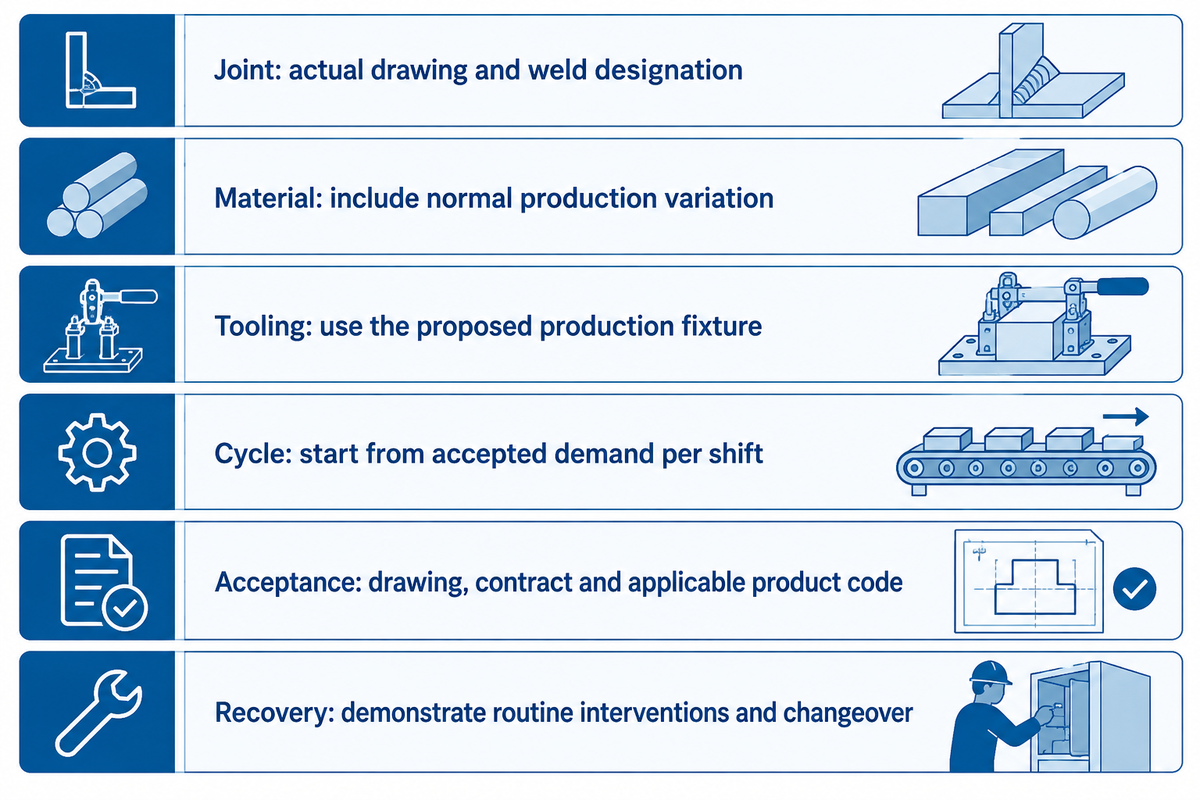
Incluez la préparation et la manutention réelles dans l’essai. Un cordon de démonstration visuellement régulier ne répond qu’à une partie de la question ; le transfert doit garantir des soudures conformes au cycle complet par pièce annoncé.
Repérez le joint sur le plan. Le fabricant choisira un mode opératoire de soudage adapté au joint et conforme aux exigences du code applicable et du contrat. Le plan, les spécifications contractuelles et le code produit définissent les critères d’acceptation de la soudure terminée. La norme ISO 14732:2025 définit les exigences de qualification des opérateurs et régleurs de soudage intervenant sur des opérations de soudage mécanisé et automatique des matériaux métalliques. La spécification de répétabilité du bras indique avec quelle constance il revient à une position donnée. Évaluez le joint terminé au regard des critères d’acceptation des soudures.
Supposons que la production exige 50 pièces conformes en 420 min, avec un rendement hypothétique de 95 %. Le cycle moyen maximal par pièce complète est de 420 × 0.95 ÷ 50 = 7.98 min/part. Ce budget doit couvrir les opérations attribuées à la cellule, y compris les temps constatés de changement de série et de reprise.
| Paramètre | Exigence de l’essai | Pourquoi c’est important | Méthode de vérification |
|---|---|---|---|
| Définition du joint | Partir du plan réel et de la désignation de la soudure | Définit la soudure requise | Repérer les joints d’essai sur le plan |
| Matériau et préparation | Inclure les variations habituelles de production | Révèle la sensibilité à la préparation du joint | Comparer des pièces préparées représentatives |
| Accès et outillage | Utiliser le montage de production proposé | Met en évidence les obstacles pour la torche et le fil | Observer le parcours complet du joint |
| Exigence de cycle | Partir du nombre de pièces conformes demandé par équipe | Relie le temps de procédé à la production | Chronométrer le cycle complet par pièce convenu |
| Acceptation des soudures | Critères d’acceptation définis par le plan, le contrat et le code produit applicable | Définit les soudures conformes | Consigner les résultats d’inspection convenus |
| Changement de série et reprise | Inclure les interventions courantes prévues | Révèle les besoins d’assistance | Démontrer le redémarrage et le changement de famille de pièces |
Pour un assemblage rotatif, inspectez les soudures après la séquence complète de bridage et d’orientation. La réalisation de soudures de qualité sur une éprouvette immobile ne garantit pas leur qualité tout au long de cette séquence. Les responsables qualité, production et maintenance doivent chacun valider leurs obligations lors du transfert. Enregistrez la version approuvée du programme avec les paramètres du procédé et l’identification du montage, afin que le dépannage ultérieur parte d’une configuration connue.
Perspectives du secteur : intégration plus sûre et utilités adaptées à la pratique
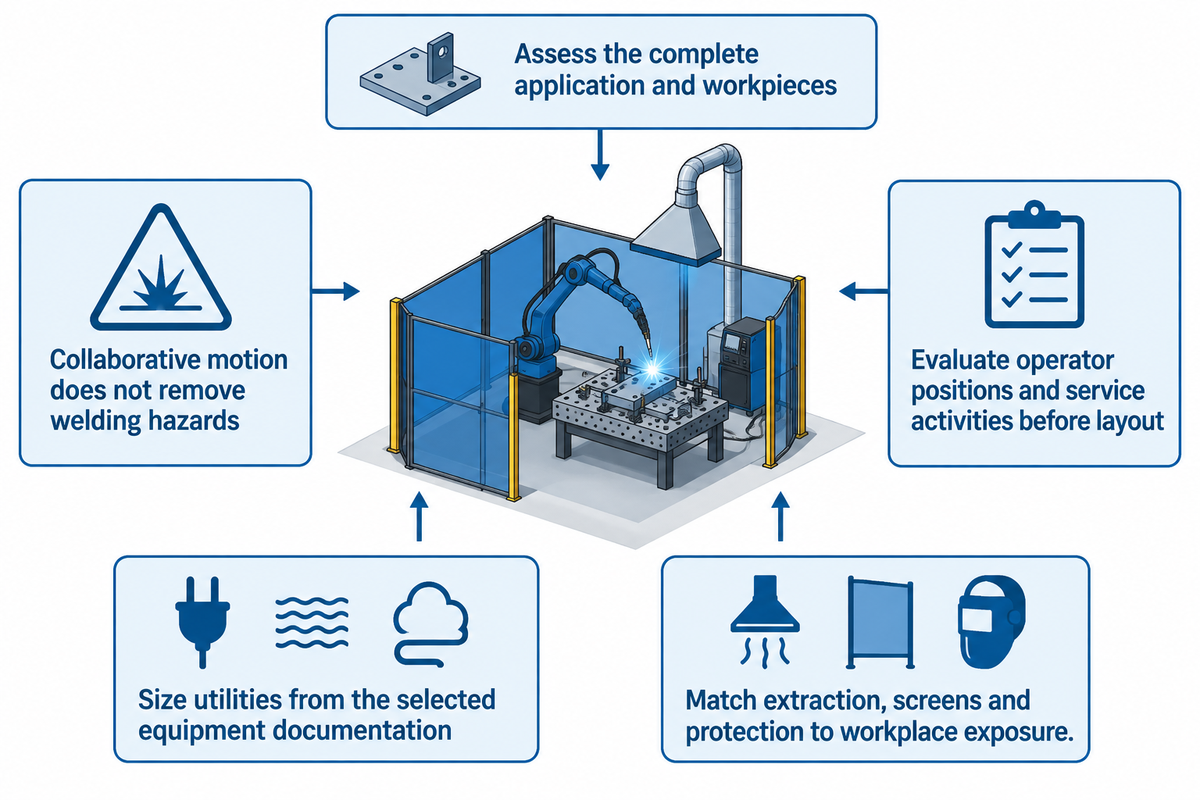
Pour les acheteurs, le principal changement tient à une application plus complète du processus de sécurité des robots. Les révisions de 2025 sur la sécurité des robots intègrent à l’analyse de l’intégration la tâche de soudage précise, les pièces et les équipements associés. C’est important en soudage, car la sécurité des mouvements n’est qu’un aspect parmi d’autres : il faut aussi maîtriser l’arc, le métal chaud et les contaminants en suspension dans l’air.
L’explication d’A3 sur les normes ISO 10218 mises à jour indique que les éditions de 2025 remplacent celles de 2011. Cette révision met l’accent sur l’application robotisée, les pièces et les tâches programmées. Pour l’acheteur, cela signifie que les mesures de protection doivent être adaptées à la tâche et aux équipements présents dans l’environnement de travail.
Le catalogue ISO 10218-2:2025 couvre l’intégration, l’exploitation et la maintenance. Pour une tâche collaborative, les fonctions de sécurité peuvent être assurées par le robot collaboratif, un dispositif de protection ou une combinaison des deux. Les personnes qui travaillent à proximité d’un cobot de soudage restent exposées aux risques liés au soudage. Les postes prévus pour les opérateurs et les activités de maintenance doivent être pris en compte dans l’évaluation de l’application avant de définir l’implantation de l’atelier.
Exigences d’intégration et de raccordement
Dimensionnez les raccordements à partir de la documentation des équipements sélectionnés. Le robot, la source de courant TIG et le refroidisseur peuvent avoir des branchements électriques et des besoins de maintenance différents. Le gaz doit parvenir à la torche dans les conditions de fonctionnement, et une alimentation distincte doit être prévue pour le balayage arrière si le mode opératoire l’exige. Définissez le cheminement des câbles et la mise à la terre avec le fournisseur des équipements afin que les mouvements habituels ne sollicitent pas les lignes de service.
Les ressources d’OSHA sur la sécurité en soudage décrivent les risques liés au soudage et aux activités connexes. Le captage des fumées, les écrans et les équipements de protection doivent être adaptés au procédé et à l’exposition sur le lieu de travail. Un système robotisé nécessite également un plan de maintenance des torches, des consommables et de la remise en service après une panne.
Avant l’expédition, précisez qui est responsable du raccordement des services, des dispositifs de protection et de la mise en service. Les devis de raccordement électrique du bras robotisé peuvent exclure le refroidissement ou le captage des fumées, ce qui laisse une lacune dans l’installation. Le soudage automatisé exige une application documentée et facile à maintenir, avec une répartition claire des responsabilités pour les interfaces. C’est également le cas lorsqu’on utilise un équipement robotisé pour une autre famille de pièces.
Questions fréquentes
Quel est l’autre nom du soudage TIG ?
Le soudage à l’arc avec électrode de tungstène (GTAW) est un autre nom du soudage au tungstène sous gaz inerte (TIG). Ces deux appellations désignent un arc créé avec une électrode de tungstène non fusible, sous protection gazeuse inerte. L’ajout d’un robot modifie le déplacement de la torche ; il ne crée pas un procédé de soudage fondamentalement différent et ne rend pas l’apport de métal obligatoire.
Quel gaz utilise-t-on pour le soudage TIG ?
AWS indique que l’argon et l’hélium sont les gaz inertes généralement utilisés pour protéger le bain de fusion lors du soudage TIG. Choisissez le gaz en fonction du matériau et du mode opératoire de soudage. Réglez le débit selon le mode opératoire, en tenant compte de l’équipement de la torche, de l’accès au joint et des courants d’air qui peuvent compromettre la protection. Millerwelds explique qu’un débit excessif crée des turbulences susceptibles d’entraîner des contaminants en suspension dans le gaz de protection et de déstabiliser l’arc.
Les systèmes de soudage TIG robotisé sont-ils sûrs ?
Oui, un système de soudage TIG robotisé peut être utilisé en toute sécurité si les mesures de protection adaptées à la tâche sont évaluées, mises en œuvre et maintenues. Les commandes de mouvement ne couvrent qu’une partie des risques d’exposition. Le rayonnement de l’arc, les fumées, les risques électriques et les pièces chaudes doivent également être pris en compte, y compris pendant la maintenance et la remise en service. Un bras collaboratif ne signifie pas que toutes les configurations de soudage permettent aux personnes d’entrer dans la zone pendant le fonctionnement.
Puis-je apprendre seul le soudage TIG ?
L’autoformation peut permettre de se familiariser avec les techniques du TIG. Le travail en production exige une pratique encadrée et une formation sur le lieu de travail, ainsi qu’une formation complémentaire à la programmation, au réglage du procédé et à la remise en service sécurisée des équipements automatisés.
Quels sont les avantages du soudage TIG robotisé ?
Le soudage TIG robotisé permet de répéter un parcours de torche défini et de coordonner l’apport de chaleur avec l’alimentation séparée du métal d’apport. Pour les assemblages récurrents, il peut assurer une séquence constante et réduire la dépendance aux mouvements manuels prolongés. L’automatisation du soudage ne dispense pas de disposer de pièces entrantes et de montages stables. Si le chargement ou l’inspection détermine l’essentiel du temps de cycle, l’automatisation de l’arc seule peut apporter peu de gains de production. Comparez le nombre de pièces conformes sur l’ensemble du poste et tenez compte du temps nécessaire au maintien du procédé.
Le soudage TIG robotisé est-il encore utilisé ?
Oui. Raymath utilise un système TIG THG à fil froid avec poussée et traction pour des pièces en acier inoxydable et en aluminium, comme le décrit l’étude de cas de production présentée plus haut.
Comment devenir soudeur robotisé ?
Développez vos connaissances des procédés de soudage parallèlement à vos compétences en conduite de robot et en dépannage. Une solide expérience du TIG aide à comprendre le comportement du bain de fusion, tandis que l’automatisation exige de savoir régler les repères, programmer les trajectoires, contrôler les séquences et remettre le système en service. Commencez par une pratique encadrée sur les équipements concernés et apprenez les procédures de sécurité de l’usine. Entraînez-vous à vérifier les repères de référence, à localiser un joint et à reconnaître un changement dans le comportement de l’arc avant de prendre la responsabilité d’une cellule en fonctionnement. Les tâches de qualification dépendent du fait que le poste consiste à définir le procédé, à régler les paramètres ou uniquement à charger les pièces. ISO 14732 distingue les rôles pertinents d’opérateur et de régleur ; une formation sur le lieu de travail reste également nécessaire pour le chargement des pièces.
Vous souhaitez automatiser le soudage TIG ? Envoyez à Aubrik le plan de la pièce, le matériau, les détails du joint et la demande en pièces conformes par poste. Fournissez la séquence de manutention actuelle et les exigences de finition afin que l’étude porte sur la cellule complète. Parlons d’une cellule TIG adaptée à vos pièces en nous appuyant sur la liste de contrôle des critères d’acceptation et du périmètre ci-dessus.
Articles associés
- Configurations de robots pour une solution de soudage complète
- Équipements de soudage collaboratif et choix de l’application
- Périmètre d’une cellule intégrée et manutention des pièces
- Positionnement rotatif des pièces
Références et sources
- American Welding Society : Qu’est-ce que le soudage GTA ?
- Mishra et al. : Étude expérimentale et théorique du GTAW des aciers inoxydables
- Mitru et al. : Étude sur le GTAW robotisé adaptatif à huit axes
- Journal of Manufacturing and Materials Processing : Comparaison du procédé A-TIG robotisé
- The Fabricator : GTAW robotisé ou GMAW ?
- Dalian University of Technology : Équipements de laboratoire de soudage
- Ma²JIC : Capacités du laboratoire
- ISO 14732:2025 : Périmètre de qualification des opérateurs et régleurs en soudage
- A3 : FAQ sur la mise à jour d’ISO 10218
- ISO 10218-2:2025 : Intégration des applications robotisées
- OSHA : Soudage, coupage et brasage







