
Entre em contato com a Aubrik Company

(Atualizado em novembro de 2026)
Especificações rápidas de engenharia: posicionadores de soldadura automáticos
- A escala de carga padrão abrange desde mesas giratórias de bancada de 50 kg até unidades de piso de 2.000 kg, e inclui sistemas personalizados de cabeçote e contraponto até 50 toneladas.
- A velocidade de rotação contínua cobre 0,03–30 RPM nas unidades rotativas da série RW e 0,08–5 RPM nas mesas giratórias da série BY.
- O curso de inclinação da mesa atinge 0 a 90 graus (motorizado) nos modelos BY-1000/BY-2000 e 0 a 135 graus nas unidades da série RW.
- A precisão da árvore e de indexação mantém-se dentro de 0,02 mm de batimento radial do prato e repetibilidade servo em malha fechada de ±0,05 mm.
- O dimensionamento em regime normal aplica um fator de segurança de binário de 1.5x até 15 toneladas em conjunto com a segurança de célula AWS D16.1M/D16.1:2018.
Um posicionador de soldadura automático fixa um conjunto metálico numa bucha motorizada ou num prato frontal. Faz rodar a peça para que o soldador ou o robô trabalhe na posição plana 1G ou 1F. Os engenheiros que analisam posicionadores de soldadura devem considerar os dispositivos de fixação descentrados. Os momentos fletores reduzem a carga útil segura quando a inclinação da mesa é ajustada para 90 graus.
De acordo com o guia de engenharia de posicionadores de soldadura publicado pela Aubrik, mesmo que um posicionador tenha capacidade nominal horizontal de 5.000 libras, a capacidade segura cai para cerca de metade quando colocado de lado. A capacidade utilizável diminui ainda mais à medida que a altura do centro de gravidade sobe. Essa curva de redução explica por que razão a escolha do posicionador de soldadura certo exige aplicar primeiro um fator de segurança de 1.5 a 2.0 ao diagrama de carga excêntrica.
Resposta direta de engenharia: Um posicionador de soldadura automático é uma máquina programável de fixação de peças (de 50 kg a 50 toneladas) que roda componentes a 0,03–30 RPM e inclina de 0–135°. Mantém o batimento radial da árvore abaixo de 0,02 mm e requer um fator de segurança de binário de 1.5x para cargas excêntricas.
Conclusões principais de engenharia (TL;DR)
- Inclinar de lado um posicionador com capacidade nominal de 5.000 lb reduz a capacidade utilizável para cerca de metade. Adicionar consola do centro de gravidade exige um fator de segurança de 1.5 a 2.0 nos diagramas de carga excêntrica.
- Some sempre o peso do dispositivo de fixação ao peso da peça: uma estrutura soldada de 4.000 kg montada num gabarito de 600 kg impõe uma carga operacional total de 4.600 kg.
- Os passes TIG de raiz e de acabamento exigem uma rotação de 0,3–0,5 RPM; os variadores VFD da Aubrik descem até 0.03 RPM, enquanto as unidades económicas bloqueiam perto de 2 RPM.
- Os posicionadores de soldadura robótica integrados com cobots devem cumprir a norma de segurança ANSI/A3 R15.06-2025 de 403 páginas publicada em 29 de outubro de 2025.
O que é um posicionador de soldadura automático e como difere das mesas giratórias manuais e dos viradores de tubos?
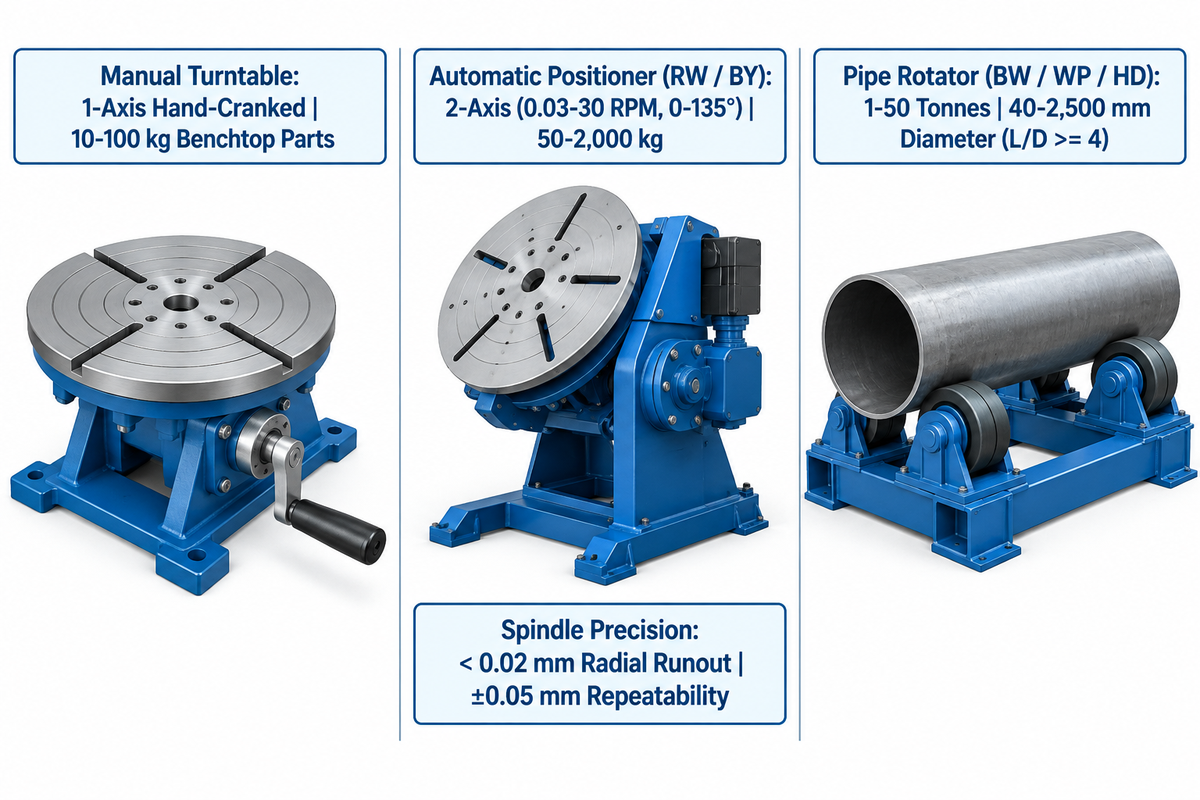
Um posicionador de soldadura automático é uma máquina motorizada de fixação que prende um conjunto soldado através de um prato com rasgos em T ou de uma bucha de 3 grampos. Ao contrário das mesas manuais ou dos rolos de fricção para tubos, controla com exatidão a velocidade periférica e o ângulo.
50 kg–50 tGama completa de posicionadores Aubrik
0,03–30 RPMvelocidade de rotação contínua da série RW
< 0,02 mmbatimento radial do prato da série BY
Na metalomecânica, os principais benefícios da utilização de posicionadores de soldadura resultam da substituição de passes verticais ascendentes por deposição ao baixo. Esta mudança ajuda as oficinas a melhorar a qualidade e a consistência do cordão, aumentando simultaneamente as taxas de deposição. Segundo estudos de fabrico da AWS, o posicionamento automatizado reduz a fadiga do operador em trabalhos de soldadura repetitivos. Em vez disso, a máquina recorre às suas capacidades de rotação e inclinação para reposicionar a junta em segundos.
Muitas oficinas de soldadura confundem mesas giratórias manuais, posicionadores automáticos de inclinação e rotação e viradores de rolos para tubagens. Uma mesa rotativa manual tem indexação manual e origina flutuações de velocidade e defeitos de colagem a frio. Em contrapartida, um posicionador de soldadura rotativo motorizado incorpora um variador de frequência ou servomotor que ajuda a manter o comprimento de arco pretendido. Este tipo de acionamento rotativo funciona como uma mesa divisora de precisão para rodar a peça ao longo de uma trajetória programada. Cada passe de soldadura circular permanece bloqueado num comprimento de arco constante para produzir soldaduras de elevada qualidade.
Os viradores de soldadura de tubos (rolos de rotação) resolvem um desafio geométrico distinto. Os rolos de rotação utilizam rodas de poliuretano ou aço para apoiar virolas cilíndricas de 40 a 2.500 mm de diâmetro. Suportam massas de reservatórios de 1 a 50 toneladas sem inclinar o tanque. Quando a relação entre comprimento e diâmetro de um reservatório é igual ou superior a 4, o peso distribui-se por uma área maior e o apoio por rolos torna-se mais adequado do que um prato frontal. Os fabricantes que comparam estas duas classes de equipamento de soldadura podem utilizar a ferramenta interativa de seleção entre virador e posicionador da Aubrik para adequar a geometria da sua peça.
Quando um sistema de soldadura automático opera no interior de uma célula mecanizada, deve cumprir os requisitos de segurança para soldadura robótica por arco da norma AWS D16.1M/D16.1:2018. Esta abrange a proteção perimetral, os comandos de paragem de emergência e a avaliação de riscos para a rotação motorizada de peças.
| Parâmetro | Mesa giratória de soldadura manual | Posicionador automático de inclinação e rotação (Aubrik RW / BY) | Virador de soldadura de tubos (Aubrik BW / WP / HD) |
|---|---|---|---|
| Eixos de movimento e acionamento | 1 eixo com manivela manual ou pedal simples | 2 eixos com rotação motorizada (0,03–30 RPM) e inclinação (0–135°) | 1 eixo com rotação contínua por rolos de fricção com VFD |
| Gama de carga nominal | 10–100 kg para peças leves de bancada | 50–2.000 kg padrão (personalizado até 50 toneladas) | 1–50 toneladas (diâmetro de tubagem 40–2.500 mm) |
| Batimento da árvore / repetibilidade | Indexação manual não controlada | < 0,02 mm de batimento radial; ±0,05 mm de repetibilidade (série RW) | Não aplicável (acionamento por fricção em berço de rolos) |
| Geometria principal da peça | Flanges planos pequenos e acessórios pingados | Joelhos excêntricos, corpos de válvulas, spools de tubagem e estruturas metálicas | Virolas cilíndricas longas e reservatórios com relação L/D igual ou superior a 4 |
Como é que a consola do centro de gravidade, a excentricidade e as equações de binário determinam o dimensionamento do posicionador?
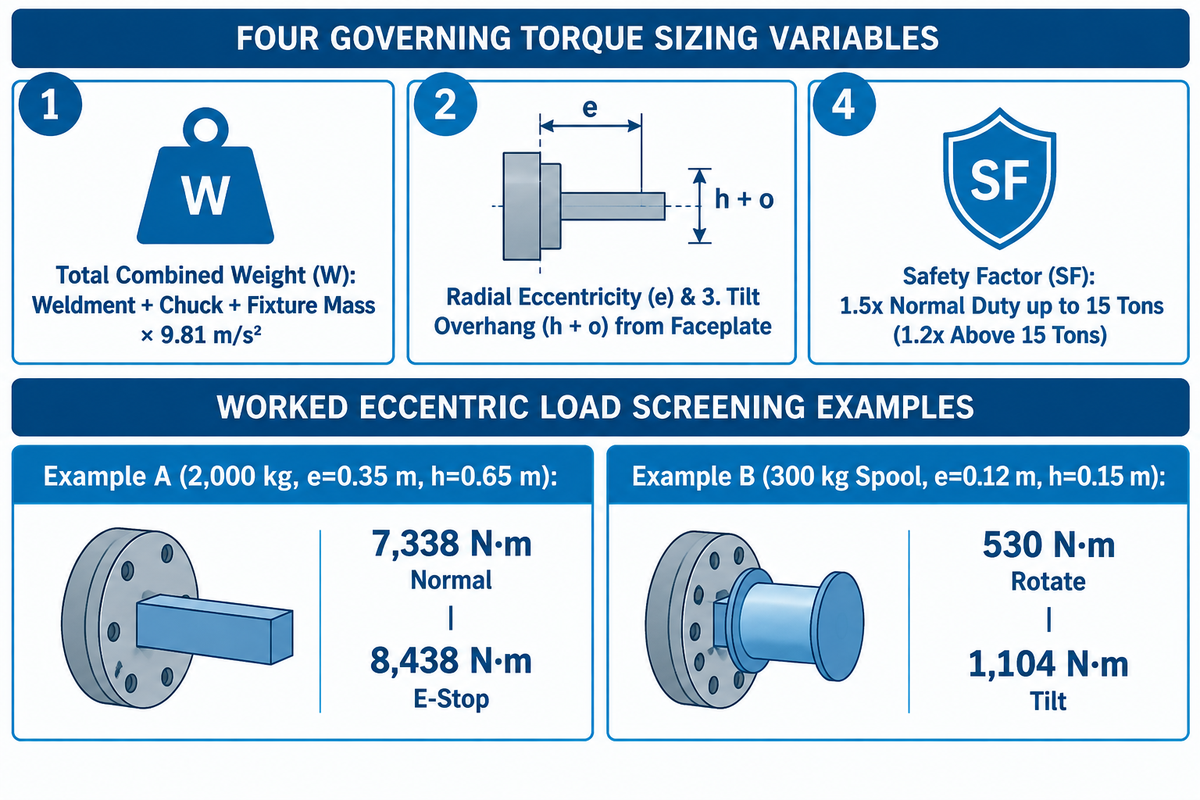
O binário necessário para o posicionador de soldadura é determinado pela excentricidade e pela consola ou centro de gravidade para além da face do prato. É expresso através de equações de binário de rotação e de inclinação. Para capacidades mais elevadas, a Cyclotron Positioners especifica um fator de segurança de 1.5x para o binário até 15 toneladas e de 1.2x para capacidades acima de 15 toneladas.
As capacidades de carga nominais da chapa de características aplicam-se apenas com a mesa horizontal a zero graus e uma carga centrada, pelo que os dispositivos excêntricos e a inclinação a 90 graus exigem redução de capacidade através de equações de binário rotacional e de consola. Conforme descrito na análise de engenharia sobre seleção de posicionadores de soldadura da The Fabricator, o binário de rotação e de inclinação necessário pode ser avaliado determinando a consola máxima e a distância do centro de gravidade relativamente ao prato frontal do posicionador de soldadura.
Ignorar o peso do dispositivo de fixação é um erro de dimensionamento frequente em soldadura e montagem. A Cyclotron Positioners apresenta um exemplo claro para uma estrutura soldada de 4.000 kg. Selecionar uma unidade nominal de quatro toneladas ignora 600 kg de peso do gabarito e eleva a carga real para 4.600 kg.
Calculadora de 4 variáveis de binário do posicionador e redução por centro de gravidade
A calculadora de 4 variáveis de binário do posicionador e redução por centro de gravidade calcula o binário de acionamento necessário utilizando a massa total, a excentricidade radial, a consola em relação ao prato e um fator de segurança.
Para evitar danos nas engrenagens do redutor ao inclinar para a posição vertical, os engenheiros consideram as seguintes 4 variáveis:
- O peso combinado total (W) é igual à massa da peça soldada mais as massas da bucha e do dispositivo de fixação, tudo multiplicado pela aceleração da gravidade (9,81 m/s²).
- A excentricidade radial (e) é a distância radial desde o eixo de rotação da árvore até ao centro de gravidade combinado.
- A consola total de inclinação (h + o) corresponde à consola do centro de gravidade combinado (h) somada ao desvio interno da máquina desde a articulação até ao prato frontal (o).
- O fator de segurança (SF) é de 1.5x para serviço normal até 15 toneladas (1.2x acima de 15 toneladas) segundo a Cyclotron Positioners, ou de 1.5x, 2.0x nos diagramas de carga da Aubrik.
Dados assumidos e resultados de verificação para o Exemplo prático A (sistema tipo L de 2.000 kg com redutor RV): No modelo de verificação tipo L publicado pela RV Reducer, a massa da peça é de 1.500 kg e a massa do dispositivo de fixação é de 500 kg. Isto resulta numa massa combinada de 2.000 kg (peso W = 19.620 N para g = 9,81 m/s²). A consola no eixo rotativo é h = 0,65 m, a excentricidade radial é e = 0,35 m, a inércia rotacional J é de 450 kg·m², a velocidade é de 5 RPM, a aceleração normal é de 0,5 s e a desaceleração de paragem de emergência é de 0,15 s. Com estes valores da RV Reducer, o momento de derrube horizontal é de 19.620 N vezes 0,35 m (6.867 N·m) e o momento de derrube vertical do prato é de 19.620 N vezes 0,65 m (12.753 N·m). Ao somar 471 N·m de binário de aceleração normal (ou 1.571 N·m de binário de paragem de emergência) ao binário gravítico de 6.867 N·m obtêm-se 7.338 N·m de binário normal e 8.438 N·m de binário de paragem de emergência.
Dados assumidos e resultados de verificação para o Exemplo prático B (spool de tubagem de 300 kg sobre prato em consola): Um spool de tubagem excêntrico de 260 kg assenta numa bucha de 3 grampos de 40 kg para uma massa total de 300 kg (2.943 N). A excentricidade radial é e = 0,12 m, a consola do prato é h = 0,15 m e o desvio interno da articulação é o = 0,10 m a 90° de inclinação. O binário rotacional de base é de 2.943 N vezes 0,12 m, ou 353 N·m (530 N·m com um fator de segurança de 1.5x). O binário de inclinação de base é de 2.943 N vezes 0,25 m, ou 736 N·m (1.104 N·m com um fator de segurança de 1.5x). Como uma consola de 150 mm excede a capacidade nominal de bancada de 300 kg a 90° de inclinação, o comprador passa para uma mesa posicionadora Aubrik BY-500 ou BY-1000.
De seguida, os engenheiros comparam a velocidade de rotação com a velocidade de avanço de soldadura pretendida. No guia de posicionadores para tubos e tubagens da The Fabricator, os operadores multiplicam o diâmetro do tubo por 3.14 para encontrar o perímetro. Para obter as RPM, a velocidade linear do arco deve ser dividida pelo perímetro. A Aubrik recomenda uma velocidade periférica de 150-400 mm/minuto para soldadura MIG ou TIG manual e uma velocidade periférica até 1.500 mm/minuto para soldadura por arco submerso (SAW). As células automatizadas também definem limites de velocidade ao abrigo da norma AWS D16.1M/D16.1:2018.
Quando deve escolher um posicionador de inclinação e rotação de 2 eixos em vez de um sistema cabeçote-contraponto ou de um sistema elevatório de 3 eixos?
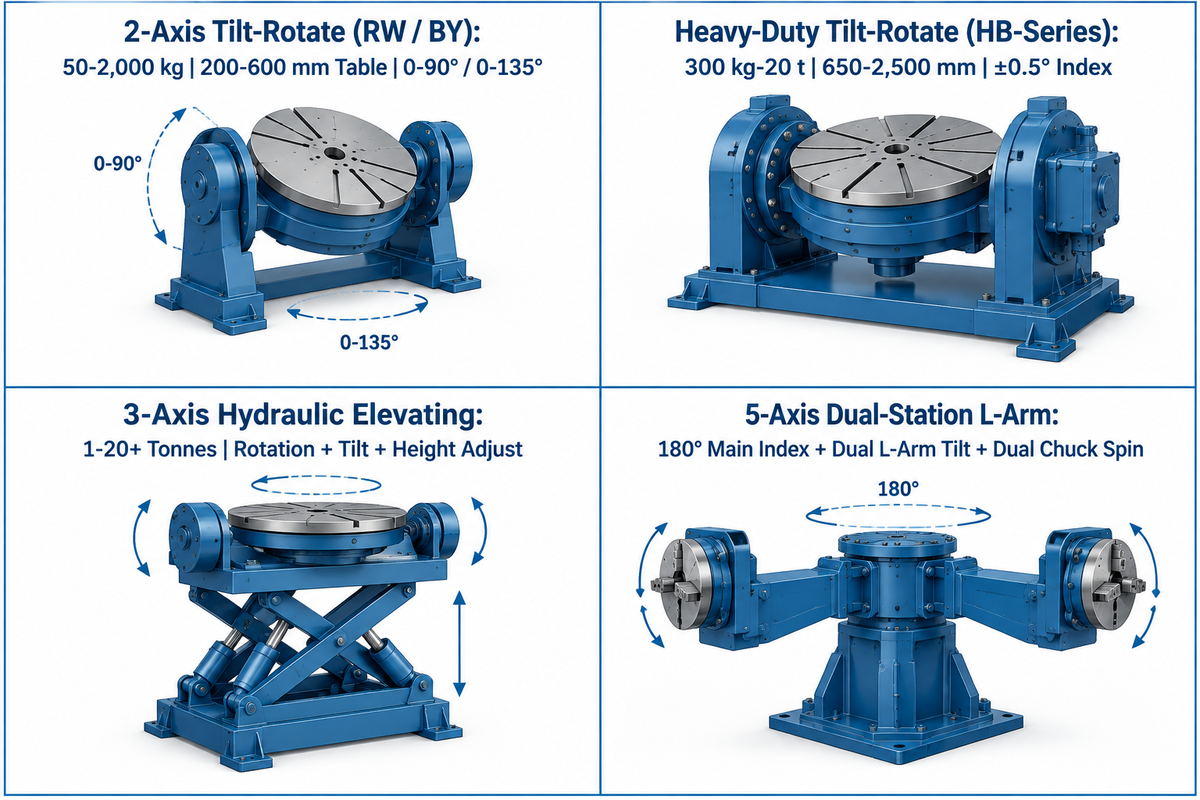
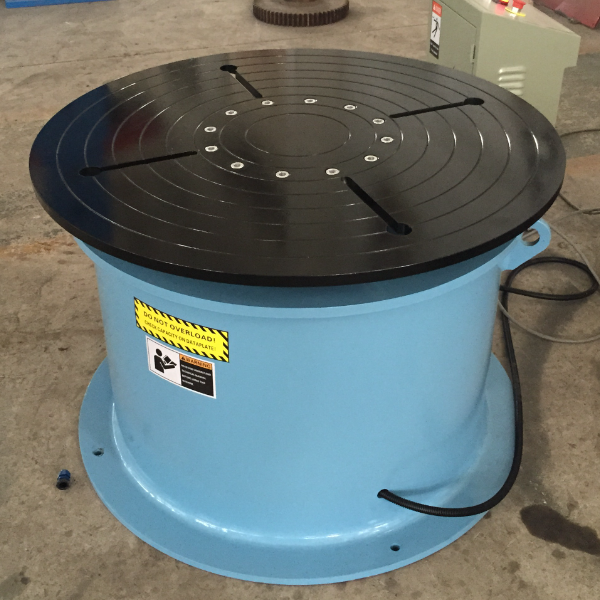
Selecione um posicionador de mesa de inclinação e rotação de 2 eixos quando as peças em consola tiverem um centro de gravidade inferior a 300 mm. Mude para um sistema de coluna dupla com cabeçote e contraponto quando o vão da peça ultrapassar 1,8 m, ou especifique uma unidade elevatória de 3 eixos com ajuste de altura quando grandes raios de rotação exigirem folga em relação ao piso.
Os posicionadores de soldadura industriais adaptam-se a volumes de trabalho específicos através de vários tamanhos e configurações. Ajustar a geometria da estrutura à sua peça evita colisões da tocha e poupa área útil. Compreender os diferentes tipos de posicionadores de soldadura ajuda os engenheiros a disponibilizar uma plataforma estável para uma ampla variedade de trabalhos de soldadura.
Num sistema de inclinação e rotação de 2 eixos, válvulas compactas, flanges e coletores ocupam a menor área de implantação. Longarinas de camiões e lanças de gruas provocam uma flexão em consola excessiva num único prato frontal. Um sistema de cabeçote e contraponto apoia os conjuntos soldados entre duas colunas sincronizadas ao longo do eixo horizontal. Os engenheiros que lidam com estruturas de grandes dimensões podem ler o nosso guia sobre dimensionamento de um posicionador de soldadura de grande porte para estruturas sobredimensionadas para conhecer as regras de fundação.
Em aplicações de soldadura robótica de elevado volume, as conceções de estação dupla eliminam o tempo de espera de carga e aumentam a produtividade. Um exemplo deste tipo de conceção é a patente de modelo de utilidade CN121339620A (Xuzhou Huaheng Robot System Co. Ltd.), que apresenta um posicionador oco de cinco eixos. Combina uma caixa rotativa principal, dois braços em forma de L, duas caixas de viragem e duas mesas rotativas. Assim que um lado da caixa de viragem conclui a soldadura, o acionamento de rotação principal do posicionador roda 180 graus e troca de estação para repetir o processo continuamente.
| Arquitetura do posicionador | Eixos e movimento | Carga e dimensões da mesa | Geometria de peça ideal |
|---|---|---|---|
| Inclinação e rotação de 2 eixos (Aubrik RW / BY) | Rotação contínua de 360° + inclinação de 0–90° ou 0–135° | 50–2.000 kg; mesa de 200–600 mm | Spools de tubagem em consola, coletores e corpos de válvulas |
| Inclinação e rotação para serviço pesado (série HB da Aubrik) | Rotação de 0,05–2 RPM + inclinação de 0–90° / 0–120°; indexação ±0,5° | 300 kg–20 t padrão (50 t personalizado); mesa de 650–2.500 mm | Caixas de engrenagens grandes e pesadas, anéis de turbina e estruturas Q355B |
| Elevação hidráulica de 3 eixos | Rotação + inclinação + ajuste vertical da altura da mesa | 1–20+ toneladas com folga variável ao solo | Conjuntos soldados de perfil profundo que exigem altura de mesa ergonómica |
| Braço em L de estação dupla e 5 eixos (CN121339620A) | Indexação da estação principal a 180° + dupla inclinação do braço em L + dupla rotação da bucha | Carga útil para célula robótica de estação dupla | Subconjuntos de soldadura complexos e indústria automóvel de grande volume |
Como escalam os patamares de carga útil desde unidades de bancada de 50 kg até posicionadores pesados de inclinação e rotação de 2.000 kg?
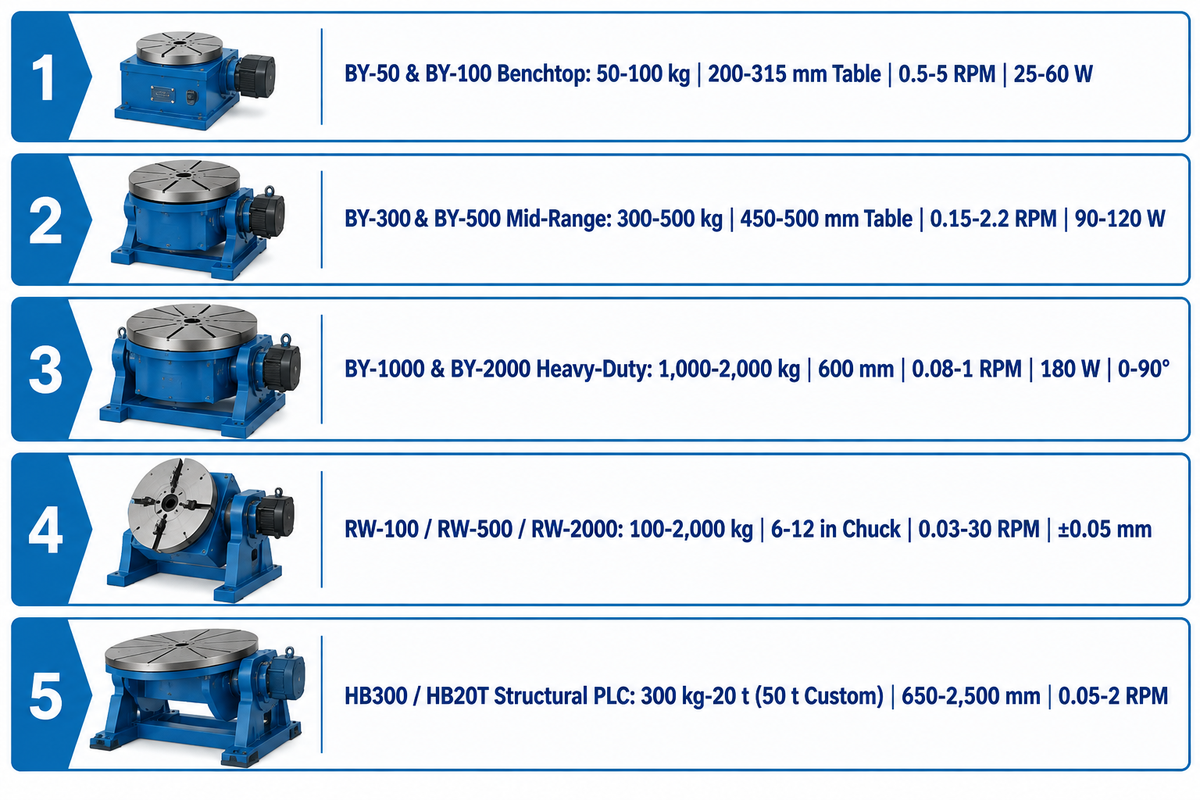
Os posicionadores de soldadura automáticos escalam em três patamares de carga útil: mesas giratórias de bancada de 50–100 kg (motores de 25–60 W, 0,5–5 RPM) e unidades intermédias de 300–500 kg (90–120 W, 0,15–2,2 RPM) para spools de tubagem. Os conjuntos estruturais pesados recorrem a unidades de piso de 1.000–2.000 kg (180 W, 0,08–1 RPM) com inclinação motorizada de 0–90°.
Conforme refere a The Fabricator, as unidades de bancada suportam habitualmente cargas úteis de 50 a 250 lb (23 a 113 kg) para soldadura de pequenos tubos e conjuntos tubulares. Acima desse patamar, entram em ação as estruturas chumbadas ao pavimento e os moentes de inclinação motorizados. A Fortune Business Insights indica que o mercado mundial de soldadura robótica atingiu 8.10 mil milhões de USD em 2025. Projeta-se que cresça de 9.00 mil milhões de USD em 2026 para 27.90 mil milhões de USD até 2034, a uma taxa composta anual de 15,20%. Esta expansão impulsiona a procura de posicionadores de soldadura robótica de 300–2.000 kg construídos segundo as normas de segurança ANSI/A3 R15.06-2025.
A tabela de especificações da série BY da Aubrik reflete os parâmetros de catálogo diretos de fábrica da Aubrik (de 50 kg a 2.000 kg). Outros fabricantes originais configuram a potência do motor e os diâmetros de mesa de forma diferente em classes de tonelagem semelhantes. Os compradores que analisam desenhos de estrutura podem consultar os posicionadores de soldadura automáticos industriais de 50 kg a 2.000 kg da série BY no website da Aubrik.
| Modelo | Patamar de carga e classe | Capacidade de carga nominal | Diâmetro da mesa | Gama de velocidade de rotação | Especificação de motor e inclinação |
|---|---|---|---|---|---|
| BY-50 | Patamar de mesa giratória ligeira de bancada | 50 kg | 200 mm | 0,5–5 RPM | Acionamento de 25 W; inclinação manual; batimento < 0,02 mm |
| BY-100 | Patamar de mesa giratória de bancada | 100 kg | 315 mm | 0,5–5 RPM | Acionamento de 60 W; inclinação por sem-fim; batimento < 0,02 mm |
| BY-300 | Patamar intermédio de posicionador para spools | 300 kg | 450 mm | 0,15–2,2 RPM | Acionamento de 90 W; inclinação de piso; batimento < 0,02 mm |
| BY-500 | Patamar intermédio de posicionador de piso | 500 kg | 500 mm | 0,15–2,2 RPM | Acionamento de 120 W; inclinação de piso; batimento < 0,02 mm |
| BY-1000 | Patamar pesado com inclinação motorizada | 1.000 kg | 600 mm | 0,08–1 RPM | Acionamento de 180 W; inclinação motorizada 0–90°; batimento < 0,02 mm |
| BY-2000 | Patamar pesado com inclinação motorizada | 2.000 kg | 600 mm | 0,08–1 RPM | Acionamento de 180 W; inclinação motorizada 0–90°; batimento < 0,02 mm |
| RW-100 | Patamar de bucha rotativa de precisão | 100 kg | Bucha de 6–12 pol | 0,03–30 RPM | Inclinação 0–135°; repetibilidade ±0,05 mm |
| RW-500 | Patamar de bucha rotativa de precisão | 500 kg | Bucha de 6–12 pol | 0,03–30 RPM | Inclinação 0–135°; repetibilidade ±0,05 mm |
| RW-2000 | Patamar rotativo pesado de precisão | 2.000 kg | Bucha de 6–12 pol | 0,03–30 RPM | Inclinação 0–135°; repetibilidade ±0,05 mm |
| HB300 / HB20T | Patamar estrutural industrial com PLC | 300 kg–20 t (50 t personalizado) | 650–2.500 mm | 0,05–2 RPM | Inclinação 0–90° / 0–120°; indexação ±0,5°; estrutura Q355B |
Servomotor CC, motor passo a passo ou redutor sem-fim com VFD: que arquitetura de motor e redutor se adequa à sua tolerância de soldadura?
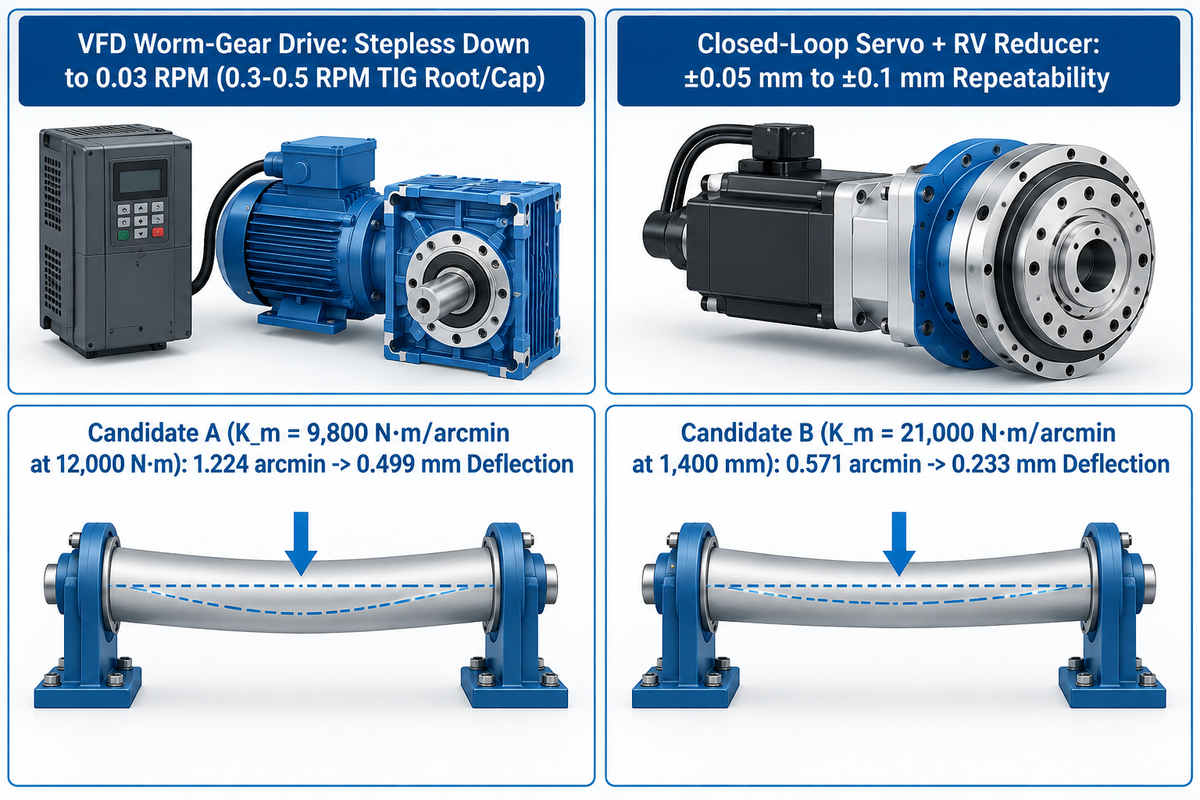
Um motor CA com redutor de parafuso sem-fim e embraiagem autoblocante realiza soldaduras circunferenciais contínuas em MIG ou SAW. Os servoacionamentos com redutores cicloidais RV (repetibilidade de ±0,05 mm a ±0,1 mm) são utilizados em soldadura TIG multipasse e soldadura com robôs onde se exige baixa folga e elevada rigidez torcional.
Os posicionadores de parafuso sem-fim com VFD em malha aberta proporcionam um controlo contínuo da velocidade de rotação, ao passo que a interpolação sincronizada de trajetórias robóticas multieixo requer servoacionamentos em malha fechada e redutores RV ou planetários sem folga. Em trabalhos circunferenciais de tubagem, a suavidade a baixa velocidade influencia diretamente a qualidade da soldadura. Os posicionadores rotativos da Aubrik operam com um variador VFD contínuo até 0.03 RPM. Esse valor fica muito abaixo das 0,3–0,5 RPM necessárias para os passes TIG de raiz e de acabamento em tubagens de grande diâmetro. Muitas mesas giratórias económicas atingem o limite inferior perto de 2 RPM e comprometem o controlo preciso da soldadura.
Nas células de soldadura automatizadas, a cadeia cinemática deve suportar cargas de flexão excêntricas, e os circuitos de monitorização de velocidade e segurança devem cumprir a norma AWS D16.1M/D16.1:2018.
Dados assumidos e resultados de verificação para o Exemplo prático C (rigidez de inclinação do redutor e deflexão da junta): A rigidez de inclinação do redutor controla a precisão do seguimento da junta durante o processo de soldadura. No modelo de rigidez publicado pela RV Reducer sob um momento de derrube assumido de 12.000 N·m a uma distância radial de soldadura de 1.400 mm, o Candidato A (rigidez de inclinação K_m = 9.800 N·m/arcmin) flete 1.224 minutos de arco e provoca 0,499 mm de desvio da junta. Sob essa mesma carga assumida, o Candidato B (rigidez de inclinação K_m = 21.000 N·m/arcmin) reduz a deflexão de inclinação para 0.571 minutos de arco e diminui o desvio da junta para 0,233 mm.
Onde é necessária uma indexação rotativa ultraprecisa, os indexadores de came de rolos como o RW-320 da Sankyo Automation atingem uma repetibilidade de ±5 segundos de arco. Mantêm também uma precisão de indexação de ±15 segundos de arco com um binário de saída de 500 N·m. Em contrapartida, os motores passo a passo sem blindagem bloqueiam ou perdem frequentemente passos durante os arranques de arco de alta frequência.
Que furo de árvore, bucha autocentrante e proteções de ligação à terra de alta frequência são necessários para a soldadura de tubos e TIG?
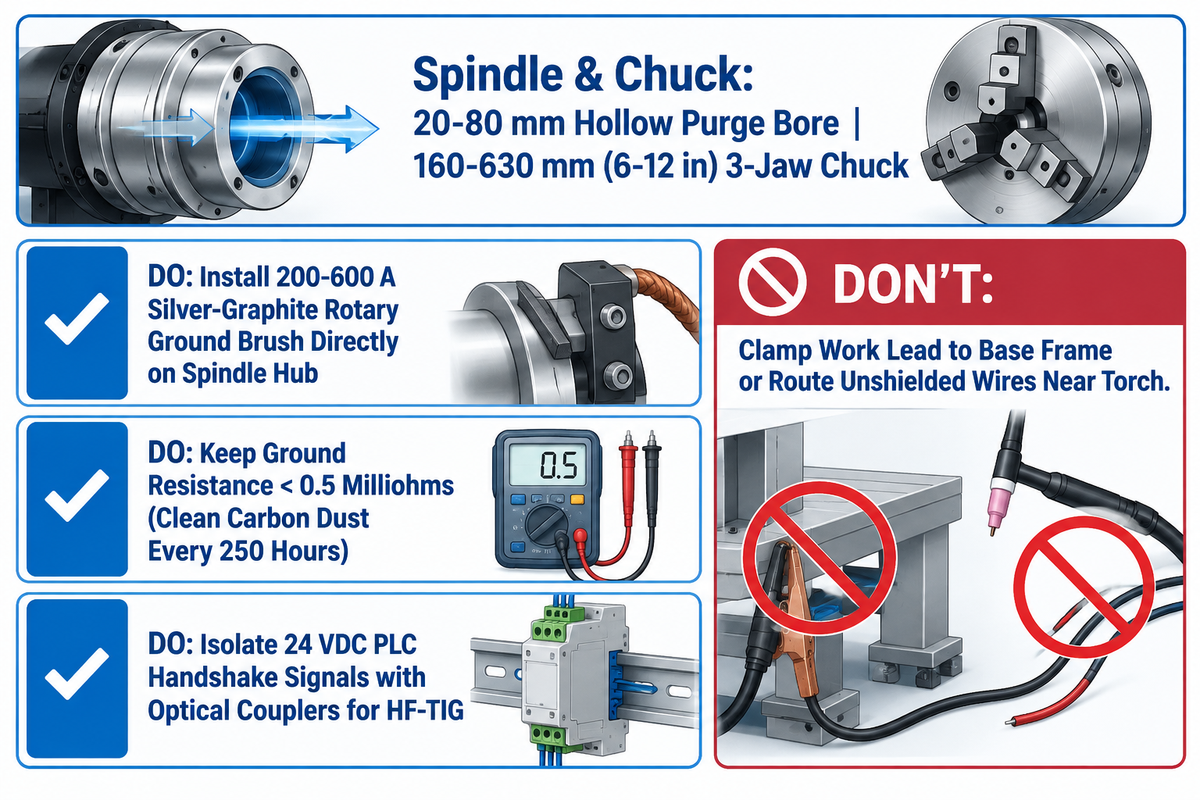
A soldadura automatizada de tubagens e TIG exige três proteções mecânicas: um furo passante de árvore oca de 20–80 mm para purga interna com árgon e uma bucha de soldadura autocentrante de 3 grampos de 160–630 mm. Cada árvore necessita ainda de uma escova de ligação à terra rotativa dedicada de prata-grafite de 200–600 A que contorne os rolamentos da árvore e evite a picagem elétrica.
Ao soldar tubos de aço inoxidável ou titânio, o oxigénio no interior do furo oxida o passe de raiz. Por este motivo, um furo oco de 20-80 mm na árvore permite aos operadores passar uma linha de árgon pelo centro da mesa giratória. Isto possibilita um movimento livre de 360 graus da mangueira de purga durante a rotação da mesa. Uma bucha autocentrante de 3 grampos (6-12 polegadas nos modelos RW ou 160-630 mm em todos os modelos) fixa o material de forma concêntrica. As buchas avançadas, como o modelo da patente CN121339620A, incorporam um mecanismo acionado por engrenagens para permitir um aperto rápido com mordentes em liga de cobre.
As correntes elétricas de retorno para a fonte de potência através dos rolamentos da árvore devem ser evitadas para garantir uma soldadura automatizada de elevada qualidade. Nas orientações sobre posicionadores de bancada da The Fabricator, uma ligação à terra rotativa de 200 amperes constitui a regra mínima para unidades pequenas. Os posicionadores industriais escalam para patins de prata-grafite de 300–600 A. A picagem das pistas e a gripagem do redutor são causadas pela formação de arco elétrico através dos rolamentos de rolos. Consulte o nosso guia de dimensionamento de RPM para binário e ligação à terra de alta frequência para mesas TIG de precisão para ver os detalhes de cablagem de isolamento EMI.
Recomenda-se
- Instalar uma escova de ligação à terra rotativa dedicada de prata-grafite de 200–600 A diretamente contra o cubo da árvore.
- Manter a resistência da terra rotativa abaixo de 0.5 miliohms limpando o pó de carvão a cada 250 horas de arco aberto.
- Isolar todos os sinais de comunicação PLC de 24 VDC com acopladores óticos durante os arranques TIG de alta frequência.
A evitar
- Não ligar o cabo de massa da máquina de soldar à estrutura base fixa, o que força a passagem de corrente pelos rolamentos.
- Não passar cabos de motores passo a passo ou de sensores sem blindagem paralelamente aos cabos da tocha TIG de alta frequência.
- Não exceder os valores nominais de binário por centro de gravidade inclinado ao montar buchas pesadas em mesas giratórias de bancada.
Como integrar um posicionador de soldadura automático com cobots, robôs de 6 eixos e redes de bus de campo PLC?
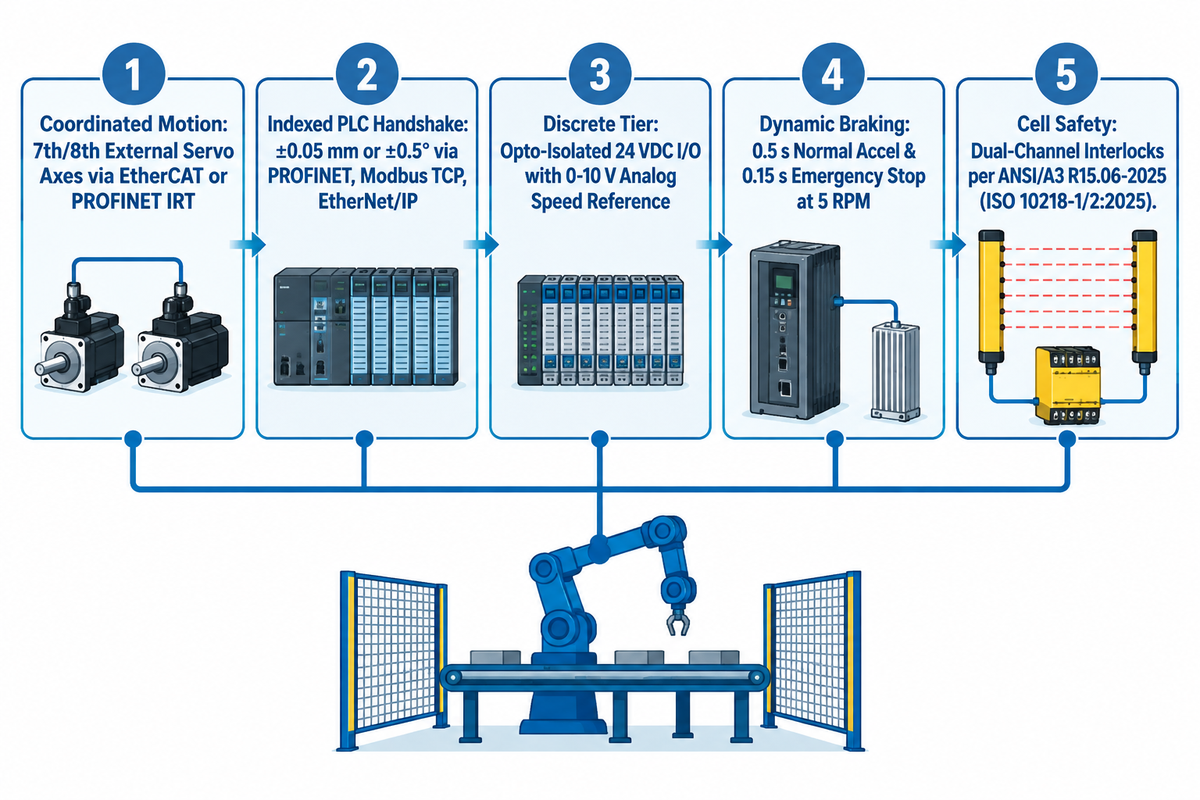
A integração de um posicionador de soldadura automático numa célula de soldadura robótica segue três níveis de controlo. As células utilizam um 7/8 eixo servo externo sincronizado via EtherCAT ou PROFINET IRT, comunicação PLC indexada sobre PROFINET ou Modbus TCP, ou E/S discretas de 24 VDC opto-isoladas com uma referência de velocidade de 0-10 V.
Ao evoluir de uma configuração manual para a automação de soldadura, a ligação entre a máquina de soldadura sob proteção gasosa, o controlador do robô e o posicionador determina a produtividade. Esta integração permite que a tocha conclua trajetórias de soldadura complexas num único ciclo de aperto e melhore a qualidade do cordão. O nosso guia de arquitetura de células de soldadura automatizadas e robóticas apresenta padrões de conceção para vedação de segurança e volumes de trabalho do posicionador para projetistas de células.
Matriz de integração de 5 pontos para cobots e posicionadores TIG
A matriz de integração de 5 pontos para cobots e posicionadores TIG serve de guia para geometrias de juntas soldadas, coordenação de eixos servo, bus de campo e encravamentos de segurança.
- O movimento da tocha e a rotação interpolam-se em conjunto nas soldaduras em sela controladas por um 7 ou 8 eixo servo externo proveniente do amplificador do robô via EtherCAT ou PROFINET IRT.
- A comunicação através de um bus de campo indexa a posição das peças dentro de ±0,05 mm ou ±0,5° utilizando um PLC Siemens e uma consola HMI sobre PROFINET, Modbus TCP ou EtherNet/IP.
- As células utilizam um 7/8 eixo servo externo sincronizado via EtherCAT ou PROFINET IRT, comunicação PLC indexada sobre PROFINET ou Modbus TCP, ou E/S discretas de 24 VDC opto-isoladas com uma referência de velocidade de 0–10 V.
- As verificações de paragem dinâmica e de inércia garantem que o dimensionamento dos travões suporta uma aceleração normal de 0,5 s e paragens de emergência de 0,15 s a 5 RPM sob binário gravítico inclinado.
- Os encravamentos de segurança de duplo canal ligam botões de paragem de emergência e barreiras óticas segundo a norma ANSI/A3 R15.06-2025 (Partes 1, 2 e 3). Essa norma de 403 páginas foi publicada em 29 de outubro de 2025 e adota a ISO 10218-1/2:2025.
Como devem os compradores avaliar fabricantes, prazos de entrega e ensaios de receção em fábrica (FAT) em sistemas de 50–2.000 kg?
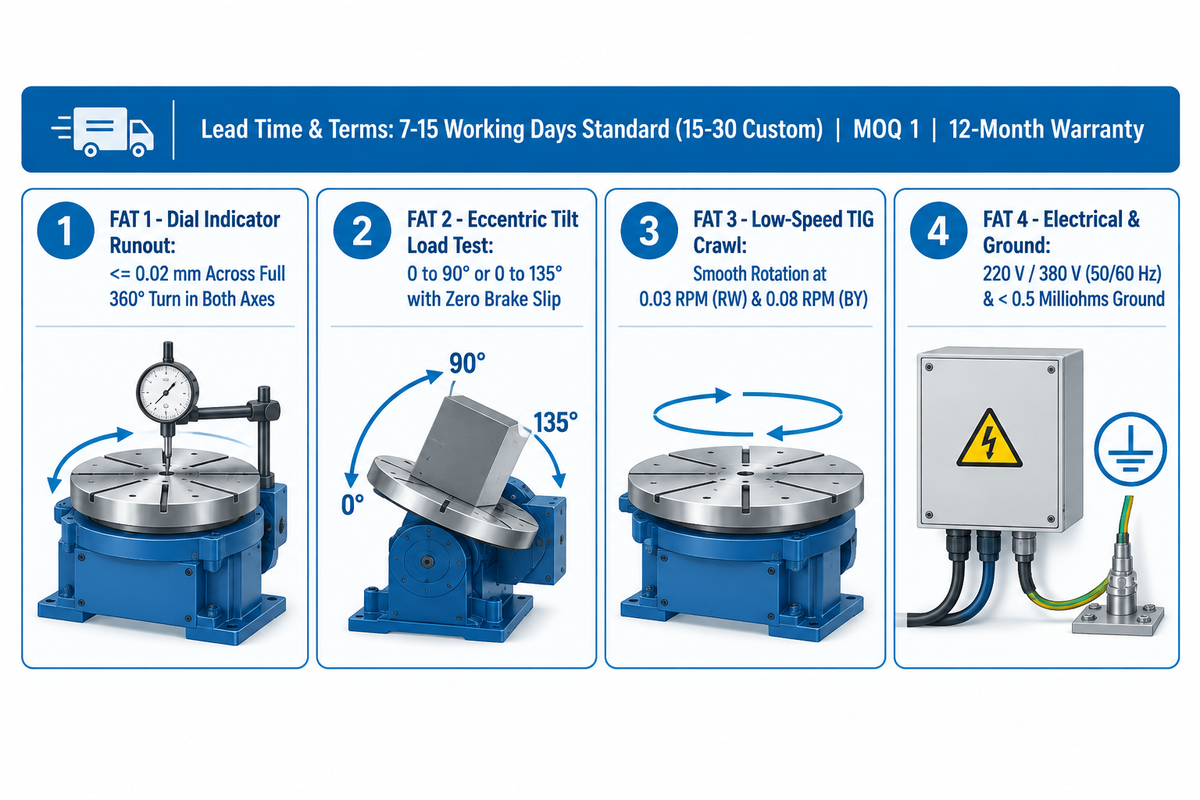
Avalie os fabricantes de posicionadores de soldadura automáticos verificando os prazos de produção à saída da fábrica (7–15 dias úteis para unidades padrão da Aubrik, 15–30 dias úteis para construções por medida). Os compradores devem também confirmar a compatibilidade de tensão de rede (220 V ou 380 V, 50/60 Hz), a quantidade mínima de encomenda (MOQ) de 1 unidade e um ensaio de receção em fábrica (FAT) de 4 pontos que comprove um batimento inferior a 0,02 mm.
As equipas de compras que comparam marcas globais (Koike Aronson, Pemamek, Bode ou Cyclotron) com fabricantes diretos como a Aubrik (Wuxi ABK Machinery Group) devem auditar os prazos de entrega e a capacidade de personalização. De acordo com as especificações de posicionadores de soldadura publicadas pela Aubrik, as unidades padrão são expedidas em 7–15 dias úteis (15–30 dias úteis por medida) com garantia de 1 ano (12 meses) e MOQ de 1.
Os tempos de trânsito indicados (7–10 dias por via aérea e 14–21 dias por via marítima) abrangem os posicionadores padrão de catálogo após a conclusão em fábrica e excluem o desalfandegamento no destino ou ciclos de engenharia multieixo por medida. Antes do embarque, os compradores devem exigir um ensaio de receção em fábrica (FAT) alinhado com a norma AWS D16.1M/D16.1:2018 e com os procedimentos de qualidade ISO 9001:
- A inspeção de batimento com comparador determina se o empeno do prato frontal e o batimento em ambos os eixos são inferiores ou iguais a 0,02 mm durante uma rotação completa de 360°.
- É realizado um ensaio de carga de 0 a 90° ou de 0 a 135° para a inclinação sob binário excêntrico, de modo a confirmar a ausência de deslizamento do travão.
- É efetuado um ensaio de avanço lento TIG a baixa velocidade para verificar se a rotação é uniforme à velocidade mínima de 0.03 RPM para a série RW e de 0.08 RPM para os modelos BY-1000/BY-2000.
- A verificação da alimentação elétrica e da terra rotativa confirma a cablagem para 220 V ou 380 V (50/60 Hz) e comprova que a resistência da ligação à terra rotativa se mantém abaixo de 0.5 miliohms.
Conclusão principal
Dimensione cada posicionador de soldadura automático com um fator de segurança de 1.5x sobre o binário do centro de gravidade inclinado a 90 graus (massa da peça mais bucha) e verifique um batimento inferior a 0,02 mm antes da expedição.
Precisa de uma verificação de carga excêntrica e dimensionamento de binário para os seus conjuntos soldados?
Pode partilhar o desenho da sua peça, a massa do componente e as dimensões da bucha com os nossos engenheiros mecânicos. É possível solicitar um cálculo personalizado de binário por centro de gravidade e orçamento direto de fábrica da Aubrik Engineering (MOQ 1 unidade; 7 a 15 dias úteis de prazo de entrega).
Perguntas frequentes sobre posicionadores de soldadura automáticos
Um posicionador de soldadura automático pode rodar continuamente enquanto um cobot ou uma tocha MIG solda?
Sim, a rotação contínua é o funcionamento padrão para juntas circunferenciais de tubagens e flanges.
Nas juntas circulares, o posicionador roda a uma velocidade periférica programada enquanto o cobot ou a tocha fixa permanece na posição plana 1G. Para soldaduras em sela perfiladas, tubuladuras elípticas ou joelhos descentrados, o posicionador funciona como um sétimo ou oitavo eixo servo sincronizado via EtherCAT ou PROFINET IRT. Essa ligação servo permite que o movimento da tocha e a rotação da mesa se interpolem em conjunto sem atraso de trajetória.
Como evitar que os arranques de arco TIG de alta frequência reiniciem o controlador de um posicionador de soldadura programável?
Instale uma escova de ligação à terra rotativa de prata-grafite de 200 a 600 amperes por baixo do prato frontal e ligue um elétrodo de terra em cobre independente ao quadro de comando.
Passe todos os cabos do variador VFD ou do servomotor no interior de condutas metálicas ligadas à terra e afastadas do cabo da tocha TIG. Isole oticamente os sinais de arranque/paragem de 24 VDC do PLC e instale filtros de linha EMI na entrada de alimentação do quadro.
Qual é a diferença entre a capacidade de carga horizontal nominal e a capacidade de carga inclinada a 90 graus num posicionador rotativo?
A capacidade horizontal nominal pressupõe uma mesa plana a zero graus com uma carga centrada sobre o rolamento axial principal.
Quando uma mesa é inclinada a 90 graus, o peso vertical transforma-se num momento fletor e de derrube em consola sobre a árvore e as engrenagens de inclinação. Mesmo uma unidade com capacidade nominal de 5.000 lb desce para cerca de metade da capacidade quando colocada de lado e sofre uma redução adicional à medida que a consola do centro de gravidade aumenta. Esta redução de capacidade explica a aplicação de um fator de segurança de 1.5x aos diagramas de carga excêntrica.
Quando é necessário um furo passante de árvore oca num posicionador de soldadura automático?
É recomendável especificar uma árvore oca de 20 a 80 milímetros no furo passante da mesa giratória. Protege igualmente as mangueiras internas de purga com árgon durante a rotação de 360 graus em tubagens de aço inoxidável e titânio.
Com que frequência devem ser intervencionados a escova de carvão da terra rotativa e o redutor sem-fim em células de soldadura automatizadas?
Inspecione a escova de carvão da ligação à terra rotativa e a tensão da mola a cada 250 horas de arco aberto para manter a resistência de contacto abaixo de 0.5 miliohms.
Em produção a dois turnos, verifique a folga do redutor de parafuso sem-fim ou RV e os níveis de óleo sintético de engrenagens a cada 1.000 horas de funcionamento. Meça anualmente o batimento radial do prato frontal com um comparador para manter uma precisão de seguimento de junta inferior a 0.02 milímetros.
Sobre este guia de engenharia: Compilado por CYH e pela equipa de engenharia mecânica da Aubrik com base em registos de dinamómetro dos modelos das séries BY e RW, aliados às normas de segurança robótica ANSI/AWS e aos modelos de rigidez de redutores RV.
Referências e fontes
- O futuro do fabrico: robôs colaborativos e posicionamento automatizado American Welding Society (AWS)
- AWS D16.1M/D16.1:2018 Especificação para a segurança na soldadura robótica por arco American National Standards Institute (ANSI) / American Welding Society
- Fortes razões para um novo posicionador de soldadura: dimensionamento por centro de gravidade e consola The Fabricator (Fabricators & Manufacturers Association)
- Tirar partido da rotação em posicionadores de bancada para soldadura de tubos e tubagens The Fabricator (Fabricators & Manufacturers Association)
- CN121339620A: Dispositivo posicionador de soldadura oco de cinco eixos Google Patents / China National Intellectual Property Administration
- ANSI/A3 R15.06-2025 Norma nacional norte-americana para robôs industriais e sistemas robóticos — Requisitos de segurança American National Standards Institute (ANSI) / Association for Advancing Automation (A3)







