
Nehmen Sie Kontakt mit der Aubrik Company auf

Aktualisiert im Juli 2026.
Eine Roboterschweißzelle ist eine integrierte automatisierte Schweißzelle aus Schweißroboter, Schweißstromquelle, Schweißpositionierer, Schutzeinhausung und Steuerung, die Werkstücke stets mit derselben Genauigkeit schweißt. Bei der Bewertung stoßen Käufer meist auf dasselbe Problem: „Roboterschweißzelle“, „Roboter“, „Schweißsystem“ und „Cobot-Zelle“ werden häufig synonym verwendet, und auf den Anbieterseiten bleibt oft unklar, welche Konfiguration für eine bestimmte Ausbringungsmenge geeignet ist.
Technische Daten im Überblick
| Zellentypen | Fester Arbeitstisch, einachsige Schwenkvorrichtung, einachsiger Drehtisch, zweiachsiger Schweißpositionierer, Cobot |
| Reichweite / Tragfähigkeit des Roboters | 1,4–2,0 m Reichweite, 6–20 kg Brenner-Tragfähigkeit (6-Achs-Arm) |
| Schweißverfahren | MIG/MAG (GMAW), WIG (GTAW), FCAW, Laser, Punktschweißen |
| Übliche Installationsdauer | 3–5 Tage für die mechanische Installation (vorkonstruiert) + 1–2 Wochen Inbetriebnahme |
| Maßgebliche Normen | ANSI/A3 R15.06-2025, ISO 10218-1/2:2025, AWS Z49.1, AWS D16.1 |
Eine Roboterschweißzelle ist ein abgestimmtes Paket aus Roboter, Stromquelle, Positionierer, Vorrichtung, Einhausung und Steuerung. Wählen Sie eine Standardzelle, ein Portal- oder Schienensystem oder einen Cobot erst nach Prüfung von Werkstückgröße, Variantenmix, Schweißverfahren, Bedienzugang und Abnahmetest. Fordern Sie außerdem eine klare Abgrenzung von Sicherheitsumfang, Programmierung, Vorrichtungswechsel und Service an.
In diesem Leitfaden
- Was eine Zelle ist und wie sie sich von einem einzelnen Roboterarm, einer vollständigen Fertigungslinie oder einer Cobot-Zelle unterscheidet
- Warum die Robotermarke weniger wichtig ist als die Integrationsqualität
- Auswahl zwischen Cobot und konventioneller Zelle mit realistischen Kostenspannen
- Wirtschaftlichkeit – und der eine Fall, in dem Automatisierung nachteilig ist
- Worauf bei der Aktualisierung der Sicherheitsnormen von 2025 zu achten ist
Was ist eine Roboterschweißzelle? Die 4 unterschiedlichen Begriffe
Eine Roboterschweißzelle integriert einen Roboterarm, eine Schweißstromquelle, einen Schweißpositionierer, eine Schutzeinhausung und eine Steuerung in einem abgeschlossenen Arbeitsbereich, in dem der Roboter eine programmierte Schweißbahn ausführt, ohne dass sich jemand im Bewegungsbereich des Arms aufhält. Dieselbe Komponentenliste – Schweißstromquelle, Schweißpositionierer und Steuerung, integriert als vernetztes Gesamtsystem – findet sich auch in den gerätebezogenen Integrationsnormen der Schweißindustrie und nicht nur in den Werbetexten der Anbieter. Fertigungsbetriebe kaufen die Zelle und nicht nur den darin enthaltenen Roboter.
Bei der Suche nach diesem Thema fassen Suchende häufig 4 eng verwandte Begriffe zusammen – Roboterschweißzelle, Roboter-Schweißzelle, Schweißroboter und Roboterschweißsystem – und behandeln sie faktisch als ein einziges Suchinteresse. Aus Sicht eines Ingenieurs haben jedoch keine 2 Begriffe genau dieselbe Bedeutung, wenn ein Angebot geprüft wird. Eine klare Zuordnung kann bereits zu Beginn des Prozesses kostspielige Bestellfehler verhindern.
| Konfigurationstyp | Beschreibung | Typischer Platzbedarf / Tragfähigkeit | Geeignet für |
|---|---|---|---|
| Roboter / Roboterarm (ohne Peripherie) | Nur 6-Achs-Roboterarm – ohne Schweißstromquelle, Spannvorrichtung oder Schutzumwehrung | 1,4–2,0 m Reichweite, 6–20 kg Tragfähigkeit | Allein keine einsatzbereite Produktionseinheit |
| Schweißzelle mit festem Arbeitstisch | Stationäre Arbeitsplattformen ohne Drehbewegung des Schweißpositionierers | ca. 3 m × 4 m (ca. 130 Quadratfuß) | Kostengünstiger Einstieg, einfache wiederkehrende Schweißstöße |
| Zelle mit einachsiger Schwenkvorrichtung | 1–2 Spindelstock-Reitstock-Positionierer, bis zu ~300 kg | ca. 3 m × 4 m | Fertigungsbetriebe mit hoher Variantenvielfalt und Bedarf an Dreh- oder Schwenkbewegungen |
| Zelle mit einachsigem Drehtisch | Horizontaler Drehtisch, bis zu ~500 kg | ca. 3 m × 4 m | Große Werkstücke, Umfangsnähte in hohen Stückzahlen |
| Zelle mit zweiachsigem Schweißpositionierer | L-Schweißpositionierer mit Bewegung in beide Richtungen, jeweils bis zu ca. 300 kg | ca. 3 m × 4 m | Komplexe Mehrwinkelbearbeitung bei hoher Variantenvielfalt |
| Cobot-Zelle | Kollaborativer Roboter mit reduzierter oder ohne umlaufende Schutzumwehrung | Kleinste Ausführung – häufig unter 10 m² | Hohe Variantenvielfalt, geringe Stückzahlen und häufige Werkstückwechsel |
| Doppelstation-Drehzelle | 2 Stationen drehen sich um 180°, während der Roboter auf einer Seite schweißt | ca. 20 m² (ca. 215 Quadratfuß) | Taktzeiten unter 3 Minuten, kontinuierliche Serienfertigung |
| Roboterschweißlinie / Roboterschweißsystem | Mehrere durch Werkstückhandhabung verbundene Zellen oder Stationen | Vollständiger Produktionsbereich | Serienfertigung mit mehreren Stationen |
| Schienen- oder portalgeführter Roboter | Der Roboter verfährt entlang einer Schiene, statt fest in einer Zelle zu stehen | Für sehr große oder unregelmäßig geformte Werkstücke geeignet | Überdimensionierte Schweißbaugruppen, die nicht in eine feste Zelle passen |
Vorab ist ein wichtiger Punkt zu klären: Eine Zelle mit festen Abmessungen ist nicht immer für jedes Werkstück geeignet. Schienen- und Portalsysteme wurden für Teile entwickelt, die nicht in den begrenzten Raum einer Zelle passen, etwa lange und schwere Stahlbauteile, äußerst unregelmäßig geformte Objekte und Werkstücke, die in der Werkhalle gehandhabt werden, statt in eine Einhausung eingesetzt zu werden.
📐 Technischer Hinweis
Die Abmessungen einer Zelle liegen üblicherweise bei etwa 3 m × 4 m (130 sq ft) für eine einzelne Station und eher bei 20 m (215 sq ft) für eine Rotationsanlage mit 2 Stationen; dies sollte berücksichtigt werden, bevor mit der Kalkulation des Projekts begonnen wird.
Kernkomponenten und Zellenarchitektur: fest oder modular
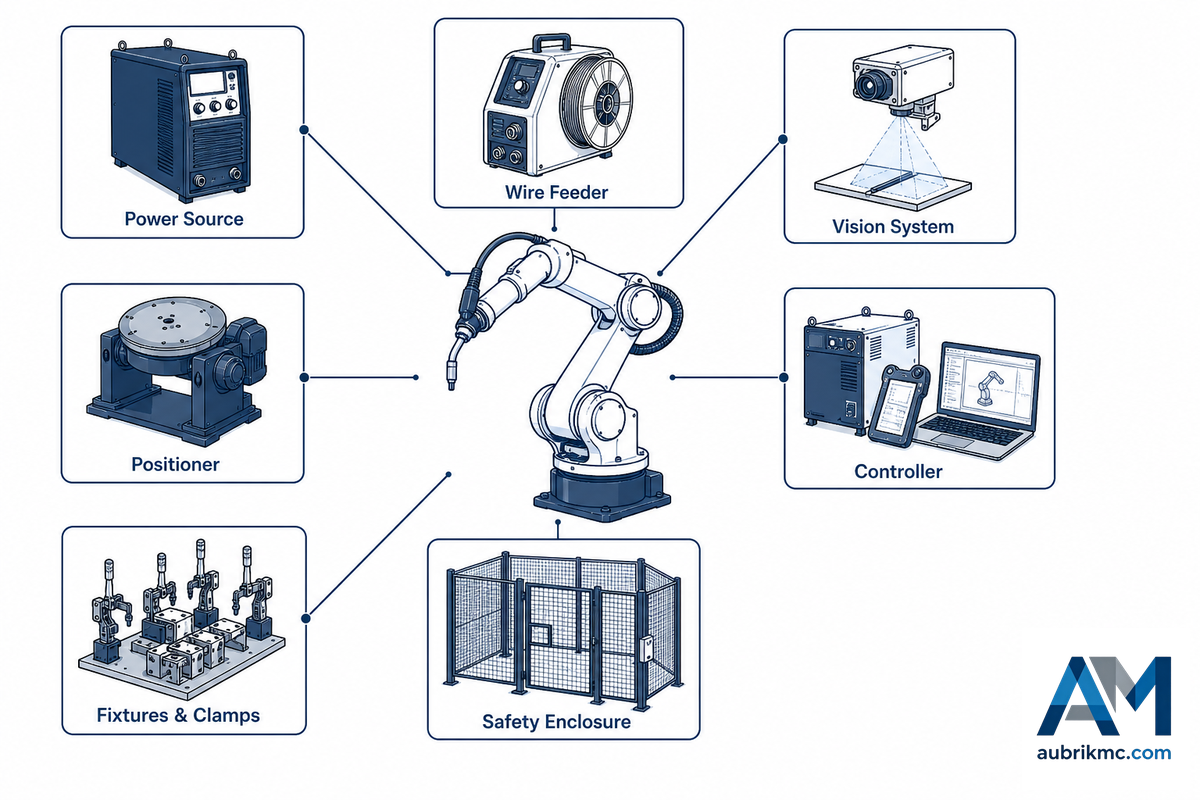
Unabhängig vom Hersteller umfasst jede leistungsfähige Zelle die folgenden 8 Komponenten: 6-Achs-Roboterarm, Schweißstromquelle, Schweißpositionierer, Spannvorrichtungen und Spannelemente, Steuerung und Software, Sicherheitssysteme, Drahtvorschubgerät sowie ein Bildverarbeitungssystem zur Schweißnahtverfolgung, häufig mit Nahtführungssensor. Ob daraus ein modulares oder ein festes System entsteht, bestimmt, in welchem Umfang die Zelle später ohne Umbau für neue Schweißanwendungen erweitert werden kann.
Das Prinzip „Integration vor Hardware“
Der Roboterarm ist die am stärksten standardisierte Komponente der Zelle – jeder 6-Achs-Arm eines namhaften Herstellers kann einen Schweißbrenner entlang einer eingelernten Bahn bewegen. Entscheidend für die Leistung der Zelle in der Produktion ist die Integrationsqualität: ob die Schweißstromquelle über ein geeignetes gerätenahes Netzwerk fortlaufend die Parameter des Schweißstoßes an die Robotersteuerung übermittelt, statt über eine zusammengestückelte Behelfslösung angebunden zu sein, ob die Spannvorrichtung das Werkstück innerhalb der Toleranzen hält, sodass der Roboter jeden Schweißstoß zuverlässig findet, und ob die Programmierung ausgereift genug ist, um reale Werkstückabweichungen auszugleichen. Wer Angebote nur anhand der Datenblätter der Roboter vergleicht, vergleicht die am wenigsten ausschlaggebende Variable.
✔ Feste Architektur
- Geringere Anfangskosten bei einer einzigen, unveränderlichen Teilefamilie
- Einfachere Inbetriebnahme und Validierung
- Keine freie Kapazität für neue Schweißstoßgeometrien
⚠ Modulare Architektur
- Höhere Anfangskosten für zunächst ungenutzte Erweiterungskapazität
- Ermöglicht die spätere Ergänzung um neue Schweißpositionierer, Verfahrschienen oder ein zweites Verfahren
- Vermeidet eine vollständige Nachrüstung bei veränderten Produktionsanforderungen
Ist die Robotermarke wichtiger als die Integration?
Antwort anzeigen
Nein. Wird ein passend ausgelegter 6-Achs-Arm mit einer einfachen Schweißstromquelle auf einem Aufspanntisch installiert, ohne die Spannvorrichtung zu berücksichtigen, entsteht eine teure Vorrichtung, die in einer Vorführung überzeugt und in der Produktion versagt. Erfolg lässt sich vielmehr daran erkennen, ob die Spannvorrichtung das Werkstück innerhalb der Toleranz hält, ob die Schweißstromquelle ihre Parameter während des Schweißens an unterschiedliche Schweißstöße anpassen kann und ob sich die Programmierung ohne vollständiges erneutes Einlernen aktualisieren lässt. Erfolgreiche Betriebe vergleichen nicht nur Robotermarke und Tragfähigkeit im Datenblatt, sondern planen auch ein Budget für die Integrationsarbeit ein, die darüber entscheidet, ob die Zelle ihr Durchsatzziel erreicht.
Cobot-Schweißzellen oder konventionelle Roboterzellen: Was passt zu Ihrem Betrieb?
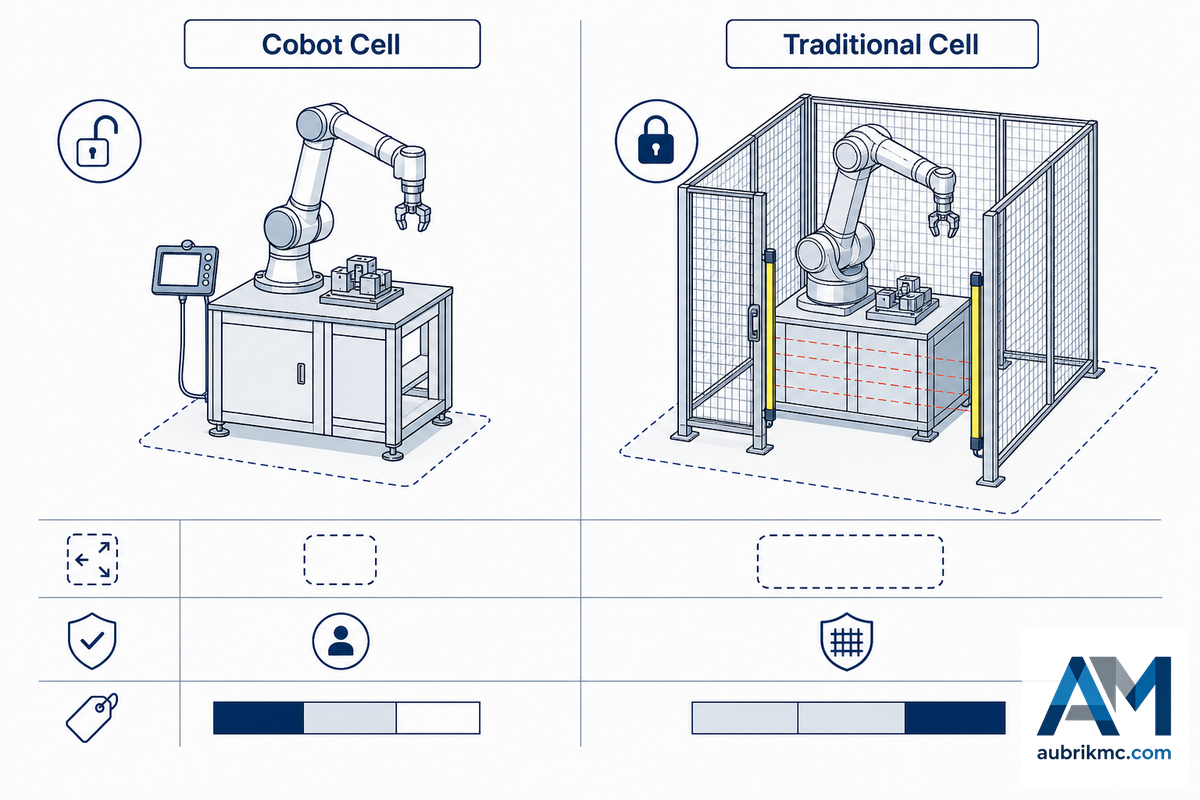
Die erste wirkliche Weichenstellung bei der Auswahl betrifft die kollaborative oder konventionelle Ausführung – nicht die Marke. Eine Cobot-Schweißzelle verwendet einen kollaborativen Roboter, der bei einer Auslegung nach den Anforderungen von ISO 10218-2 für den kollaborativen Betrieb ohne umlaufende Schutzumwehrung arbeiten kann; eine konventionelle Zelle nutzt einen Industrieroboter mit voller Leistung, für den eine vollständige umlaufende Schutzumwehrung erforderlich ist.
| Kriterium | Cobot-Zelle | Konventionelle Zelle |
|---|---|---|
| Geeignet für | Hohe Variantenvielfalt, geringe Stückzahlen und häufige Werkstückwechsel | Serienfertigung in hohen Stückzahlen |
| Programmierung | Grafisch / handgeführt, wenige Minuten je neuem Werkstück | Mit Programmierhandgerät oder offline, mehrere Stunden bis Tage |
| Sicherheitsanforderung | Reduzierte/keine umlaufende Schutzumwehrung (ISO 10218-2 + ISO/TS 15066) | Vollständige umlaufende Schutzumwehrung, Lichtvorhänge, Not-Halt-Einrichtungen |
| Platzbedarf | Kleinste Ausführung – häufig unter 10 m² | ca. 12 m² bei einer Einzelstation, ca. 20 m² bei einer Doppelstation |
| Typische Preisspanne | $50,000–$150,000 | $130.000–$250.000 (eine Station) |
Ein Trend aus der Praxis spricht dagegen, die konventionelle Zelle standardmäßig als „ernsthafte“ Alternative zu betrachten: Unternehmen, die eine vollständig eingehauste konventionelle Zelle für Arbeiten mit sehr hoher Variantenvielfalt und sehr geringen Stückzahlen kaufen, stellen häufig fest, dass sie weniger genutzt wird – sie steht genau während jener Umprogrammierungsphasen still, die ein Cobot in wenigen Minuten bewältigen würde; diese kostspielige Fehlanpassung zeigt sich in der Auslastungsübersicht des Betriebs, lange bevor jemand die ursprüngliche Kaufentscheidung erneut prüft. Das ist ein konstruktionsbedingter Unterschied und keine Frage der Anbieterqualität: Die Einstufung eines Cobots für den kollaborativen Betrieb nach ISO/TS 15066 ermöglicht den Verzicht auf Schutzumwehrung und Lichtvorhang, deren Installation bei einer konventionellen Zelle erhebliche Kosten verursacht und Stellfläche beansprucht. Stimmen Sie zuerst Architektur und Stückzahl aufeinander ab und berücksichtigen Sie anschließend die Variantenvielfalt.
Aubriks eigene Cobot-Schweißlinie ist neben dem unten beschriebenen allgemeinen Anbieterumfeld ein Beispiel für eine vorintegrierte kollaborative Lösung in diesem Segment. Kleine und mittlere Fertigungsbetriebe orientieren sich häufig zuerst in diese Richtung, da die geringeren Einstiegskosten und der reduzierte Bedarf an Schutzumwehrungen das Risiko der ersten Investition in Automatisierung senken.
Das passende Schweißverfahren für Ihre Anwendung
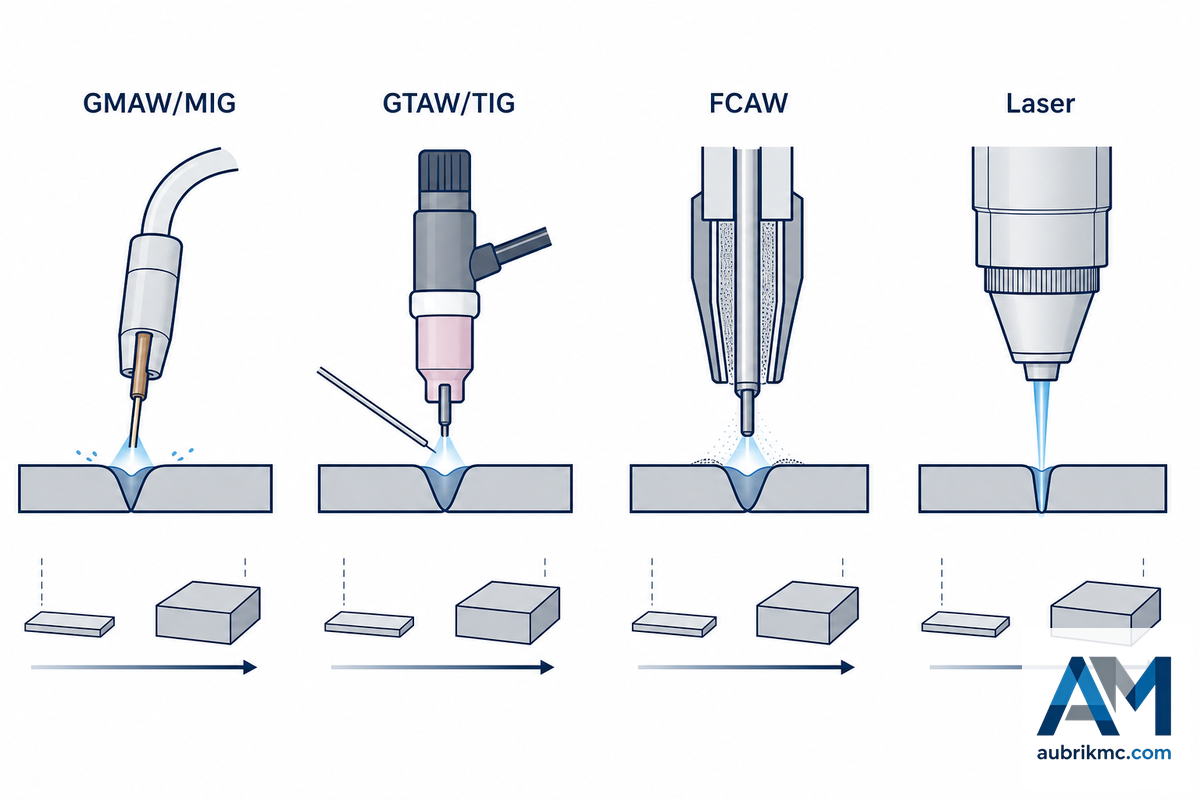
Die meisten Robotersysteme zum Lichtbogenschweißen verwenden standardmäßig GMAW/MIG, da dieses Verfahren eine hohe Abschmelzleistung bietet und leicht zu automatisieren ist; je nach Werkstoffart, Materialdicke und Qualitätsanforderungen an den Schweißstoß sind jedoch die Auswahl- und Anwendungskriterien anderer Verfahren zu berücksichtigen.
| Verfahren | Geeignet für |
|---|---|
| GMAW/MIG | Unlegierter Standardstahl unter ~12 mm, höchste Abschmelzleistung |
| GTAW/TIG | Edelstahl, Aluminium und Präzisionsschweißstöße mit hohen Anforderungen an Aussehen und Qualität |
| FCAW | Dickes Blech, hohe Abschmelzleistung, geringere Empfindlichkeit gegenüber Passungenauigkeiten am Schweißstoß |
| Laserschweißen | Dünne Werkstoffe, minimale Wärmeeinbringung und Baugruppen mit engen Toleranzen |
Werkstoffe mit einer Dicke von mehr als etwa 20mm oder Serien aus Edelstahl/ Aluminium erfordern häufig Impuls-MIG-, WIG- oder Tandemdrahtverfahren anstelle von Standardeinstellungen – jedes Verfahren verändert die Anforderungen an Schweißstromquelle und Brennertyp, weshalb die Verfahrensauswahl vor der Kalkulation der Schweißstromquelle abgeschlossen sein sollte. Eine falsche Auswahl führt zu einem kostspieligen Fehlerbild, das sich nur schwer vorhersehen lässt: Eine für Standard-GMAW an dünnem unlegiertem Stahl dimensionierte Schweißstromquelle wird bei Blech über 20mm mit Porosität und Durchbrand zu kämpfen haben, und wenn dies bei einer nicht bestandenen Schweißnahtprüfung sichtbar wird, ist die falsche Schweißstromquelle bereits fest in der Zelle montiert.
Plasmalichtbogenschweißen ist eine fünfte Option für Nischenanwendungen, die man kennen sollte, auch wenn die meisten Roboterzellen es nie einsetzen — es eignet sich für einen engen Bereich präziser Anwendungen mit geringer Wärmeeinbringung, die sich mit dem Laser nicht immer wirtschaftlich bearbeiten lassen. Unabhängig von der Wahl des Verfahrens müssen die Schweißparameter (Drahtvorschubgeschwindigkeit, Spannung, Verfahrgeschwindigkeit) weiterhin korrekt eingestellt und konstant gehalten werden, und auch der Schweißbrenner selbst muss regelmäßig kontrolliert werden: Eine verstopfte Schutzgasdüse oder ein verschlissenes Stromkontaktrohr ist eine häufige, vermeidbare Ursache für übermäßige Spritzer und ungleichmäßige Lichtbogenzündungen in einer ansonsten korrekt programmierten Roboterzelle.
Schweißpositionierer, Drehtische und Spannvorrichtungen in der Zelle
Spannvorrichtungen und Positionierung sind meist die Ursache, wenn ein Projekt für eine Roboterschweißzelle das Budget und den Zeitplan überschreitet, gerade weil sie bei der Kaufentscheidung häufig nachrangig behandelt werden, als wären sie nicht anders zu bewerten als der Roboter selbst. Das ist ein kostspieliger und vermeidbarer Fehler: Eine Spannvorrichtung, die die Toleranz nicht einhält, verursacht bei jedem Fertigungslos erneut versteckte Kosten und ist kein einmaliges Integrationsproblem.
Typen von Schweißpositionierern
- Spindelstock-Reitstock-Positionierer halten zylindrische Werkstücke oder Rahmen zwischen 2 Drehspannfuttern – geeignet für Rohrbaugruppen und Trägerprofile, einschließlich großer Schwerlastbauteile, die andernfalls während des Schweißens manuell neu positioniert werden müssten.
- Einachsige Servo-Drehtische positionieren flache Werkstücke für Kehlnähte entlang des gesamten Umfangs.
- L- oder H-förmige Neige-Dreh-Schweißpositionierer bieten eine dritte Drehachse für 3-dimensionale Schweißnähte und eignen sich für Halterungen und Knotenbleche.
Der Zusammenhang zwischen Präzision und Toleranz ist die wichtigste und zugleich überraschendste Erkenntnis dieses gesamten Leitfadens. The Fabricator stellt unmissverständlich fest, dass der Roboter nur dann eine hochwertige Schweißnaht erzeugen kann, wenn die Werkstücke mit einer Toleranz von etwa der Hälfte des Schweißdrahtdurchmessers gehalten werden. ±0,05 mm (die typische Wiederholgenauigkeit eines modernen 6-Achs-Roboterarms) lassen einer nicht fluchtenden Spannvorrichtung wenig Spielraum, und tatsächlich macht höhere Präzision des Roboters Fehler der Spannvorrichtung in der fertigen Schweißnaht oft deutlicher sichtbar, statt sie zu verringern. Wie ein Schweißer auf Reddit schrieb: „Die Maschinen sind zu präzise – wenn Baugruppe oder Toleranzen nicht perfekt sind, entstehen schlechte Schweißnähte.“ Eine Zelle kann nur dann wiederholgenaue, präzise Schweißnähte erzeugen, wenn die vorgeschaltete Spannvorrichtung ihren Anteil an der Toleranzvorgabe einhält.
Kann eine Roboterschweißzelle in Echtzeit mit einem Schweißpositionierer koordiniert werden?
Antwort anzeigen
Ja, sofern die Zelle dafür ausgelegt ist; das Verfahren wird als koordinierte Bewegung bezeichnet. Bei solchen Zellen synchronisiert die Robotersteuerung die Bewegungsbahn des Schweißbrenners mit der Drehbewegung des Schweißpositionierers, sodass die Schweißnaht während des gesamten Zyklus in Wannenlage (1G) bleibt, anstatt dass der Roboter einem bewegten Schweißstoß folgt. Alle Robotersteuerungen können ab Werk mit Schweißpositionierern koordiniert werden, wenn ein Werkstück den gleichzeitigen Einsatz von Roboter und Schweißpositionierer erfordert; es muss jedoch vor der Bestellung und nicht erst nach der Installation sichergestellt werden, dass die Steuerung koordinierte Bewegungen unterstützt.
Für Betriebe, die diese Technik als eigenständigen Bestandteil einer Spannlösung und nicht als vollständige Zelle benötigen, umfasst Aubriks eigenes Sortiment ebenfalls Schweißpositionierer, Schweißrollenböcke und Rollenböcke sowie Säulen-und-Ausleger-Schweißmanipulatoren.
Vorkonstruierte Schweißzellen: feste und modulare Ausführungen sowie Anbieteroptionen
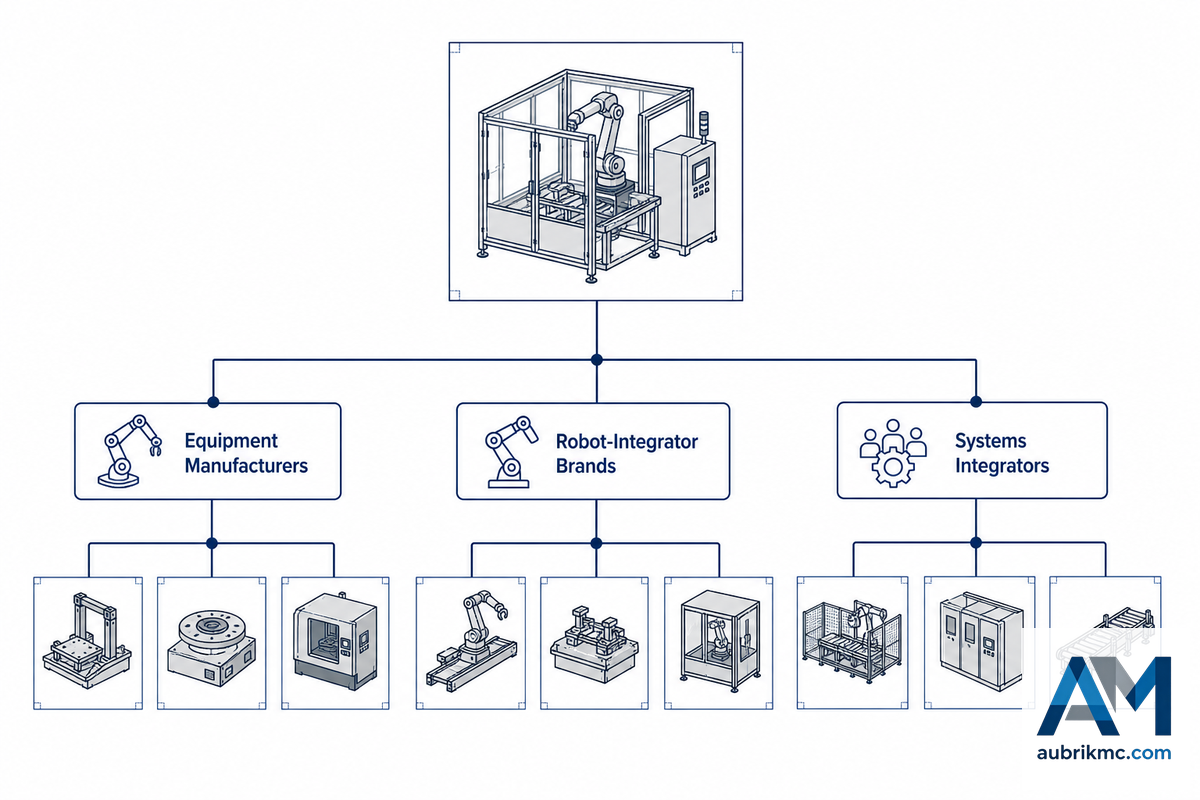
Anbieter im Segment vorkonstruierter Systeme lassen sich in Hersteller von Schweißausrüstung mit Roboterschweißlösungen (z. B. Miller PerformArc, die Standard-Roboterzellen von Lincoln Electric und die Roboterpakete von Fronius), Marken von Roboterintegratoren (z. B. Yaskawa Motoman ArcWorld und ABB) sowie spezialisierte und allgemeine Systemintegratoren (z. B. THG Automation und Zhouxiang) einteilen. Vollsortimenthersteller bauen die Zelle außerdem zusammen mit ergänzender Ausrüstung wie Schweißpositionierern und Schweißmanipulatoren. Die Produktreihe Q-Spark robotic welding cell von Aubrik ist beispielsweise in 4 Standardkonfigurationen erhältlich: fester Arbeitstisch, einachsige Schwenkvorrichtung, einachsiger Drehtisch und zweiachsiger Schweißpositionierer.
Es gibt keine einzelne Ausführung, die allen anderen überlegen ist, und der teuerste Fehler von Käufern in diesem Segment besteht darin, die Anbieterkategorie vor der Werkstückgeometrie auszuwählen. Wie ein Integrator für Automatisierung öffentlich einräumte, sind Schweißzellen „nicht immer das ideale Werkzeug für die Handhabung realer Werkstücke“ – für sperrige oder unregelmäßig geformte Teile sind schienengeführte oder Portalroboter die vergleichbaren Systeme und keine stationäre Zelle. Vergleichen Sie Anbieter zuerst anhand des Arbeitsraums Ihrer Werkstücke; die Marke ist deutlich weniger wichtig als die geometrische Eignung des Werkzeugs.
Die praktische Aufteilung zeigt sich je nach Branche. Stahlbaubetriebe und Erstausrüster für Schwermaschinen, die Träger, Halterungen und überdimensionierte Rahmen schweißen, benötigen meist gerade deshalb die Reichweite eines Portal- oder schienengeführten Systems, weil der Arbeitsraum einer festen Zelle für ihre Werkstücke zu früh an seine Grenzen stößt; Lohnfertiger mit kleineren Losgrößen und hoher Variantenvielfalt sind gewöhnlich mit einer festen oder auf Schweißpositionierern basierenden Zelle besser bedient, bei der die Umrüstgeschwindigkeit wichtiger als die Reichweite ist. Anbieter, die auch selbst fertigen – statt einen zugekauften Roboterarm auf einen universellen Rahmen zu montieren –, können Einschaltdauer und Wiederholgenauigkeit in der Regel für die gesamte Zelle und nicht nur für den Roboter zertifizieren und mit Prozessaufzeichnungen nach ISO 9001 belegen; nach diesen Werten sollte vor Unterzeichnung einer Bestellung gefragt werden. Eine technisch ausgereifte, vollständig integrierte Zelle für hohe Stückzahlen sollte diese Werte Schicht für Schicht konstant einhalten; ein zusammengeschraubter Universalrahmen mit nachträglich eingesetztem Hochleistungsroboter schafft dies nur selten.
Wirtschaftlichkeit: Lichtbogen-Einschaltzeit, Stillstand und Amortisation
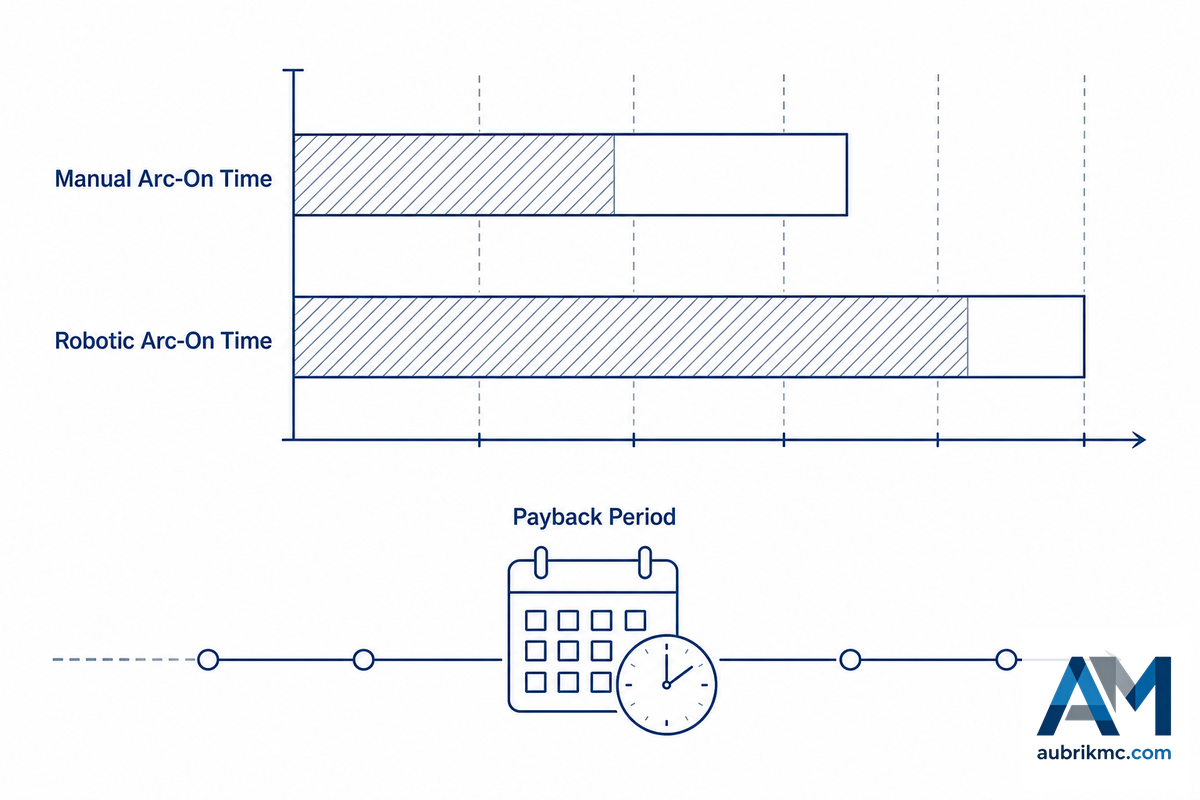
15–40%
Lichtbogen-Einschaltzeit beim manuellen Schweißen
50–85%
Lichtbogen-Einschaltzeit beim Roboterschweißen
12–24 Monate
In der Branche genannte Amortisationsspanne
Vier voneinander unabhängige Quellen kommen zum gleichen grundsätzlichen Ergebnis: Beim manuellen Schweißen liegt die Lichtbogen-Einschaltzeit pro Schicht bei etwa 15-40 %, während Roboterzellen 50-85 % erreichen. (Die Lichtbogen-Einschaltzeit bezeichnet den Anteil einer Schicht, in dem der Schweißbrenner tatsächlich schweißt – sie ist ein Maß für die Maschinenverfügbarkeit und nicht für die elektrische Einschaltdauer der Maschine, bei der es sich um etwas völlig anderes handelt.) Dieser Unterschied ist der entscheidende Grund für den Einsatz von Automatisierung, denn die Personalkosten stellen den größten Kostenfaktor einer Schweißzelle dar; der Roboter verursacht zwar auch während des Umrüstens Kosten, leidet aber nicht unter einem Leistungstief nach der Mittagspause. Und dieser Unterschied bei der Lichtbogen-Einschaltzeit ist der klarste Beleg für ein messbares Verbesserungspotenzial, das sich ohne einen Cent Investition in neue Ausrüstung ermitteln lässt – testen Sie es eine Woche lang in Ihrem eigenen Werk, bevor Sie den Angaben vertrauen, die Sie lesen.
Berechnungsbeispiel zum ROI: Ein Betrieb beschäftigt einen Schweißer zu Vollkosten von $28/Stunde im Zweischichtbetrieb. Wird diese Tätigkeit mit einer Zelle automatisiert, die gegenüber den 25 % des Schweißers eine Lichtbogen-Einschaltzeit von etwa 65 % erreicht, werden rund 40 Prozentpunkte produktiver Zeit zurückgewonnen – das entspricht 3.2 zusätzlichen produktiven Stunden je 8-Stunden-Schicht. Bei zwei Schichten und 250 Arbeitstagen im Jahr ergeben sich etwa 1.600 zurückgewonnene Arbeitsstunden beziehungsweise allein bei diesem Vollkostensatz rund $44.800 jährlich an anderweitig einsetzbarer Arbeitsleistung, noch bevor Einsparungen bei Nacharbeit und Verbrauchsmaterial berücksichtigt werden. Bezogen auf eine vorkonstruierte Einplatz-Zelle für $150.000 amortisiert sich die Zelle allein durch diese Umverteilung der Arbeitsleistung in etwa 3-4 Jahren – ein kosteneffizienter Automatisierungsprozess, noch bevor die zusätzlichen Produktivitäts- und Qualitätssteigerungen berücksichtigt werden. Die in der Branche häufig genannten Amortisationszeiten von 12-24 Monaten setzen im Allgemeinen voraus, dass zur Umverteilung der Arbeitsleistung noch Produktivitäts- und Qualitätssteigerungen hinzukommen, und beruhen nicht allein auf eingesparten Personalkosten – berechnen Sie daher die Werte für Ihre eigenen Schichten, statt die Amortisationszahl eines anderen Betriebs zu übernehmen.
Allerdings fällt die Amortisationsrechnung nicht für jeden gleich aus, und die wissenschaftliche Datenlage dazu ist interessanter als eine einzelne Fallstudie. Zwei 2024 an der Minnesota State University, Mankato im selben Studiengang für Fertigungstechnik verfasste Abschlussarbeiten verglichen jeweils das Roboter- und Handschweißen an einem anderen Bauteil aus einer Kleinserienfertigung mit hoher Variantenvielfalt und kamen zu gegensätzlichen Ergebnissen. Eine Studie (Srinivasamurthy, 2024) stellte fest, dass das manuelle Schweißen beim untersuchten Bauteil schneller und kostengünstiger war, und kam zu dem Schluss, dass „Roboterschweißen nicht immer die Lösung ist“, obwohl die Roboterzelle bei reiner Betrachtung des Durchsatzes weiterhin mehr Teile pro Tag fertigte. Die andere Studie (Mysore, 2024), die ein anderes Bauteil aus demselben Studiengang untersuchte, stellte fest, dass Roboterschweißen bei gleicher täglicher Arbeitszeit etwa 30 % kosteneffizienter war. Zusammengenommen verdeutlichen die beiden Studien den entscheidenden Punkt besser als jede für sich: Die Antwort hängt tatsächlich vom konkreten Bauteil ab und nicht von einer Faustregel. Wenn Sie tatsächlich Kleinserien mit hoher Variantenvielfalt fertigen, sollten Sie Lichtbogen-Einschaltzeit und Kosten anhand Ihrer eigenen Teilenummern berechnen, bevor Sie davon ausgehen, dass die Automatisierung im Vorteil ist, denn das ist nicht immer der Fall – und manchmal ist der Vorteil größer als erwartet.
“Die Diskussionsteilnehmer waren sich einig, dass Roboterschweißgeräte mit dem Schweißprozess schneller sein können als manuelle Bediener, aber der Hauptvorteil ist die Konsistenz und nicht die Rohgeschwindigkeit”.”
Beschaffung, Kostentreiber, Lieferzeit und Diagnose-Arbeitsblatt nach dem Vorrang-der-Spannvorrichtung-Prinzip
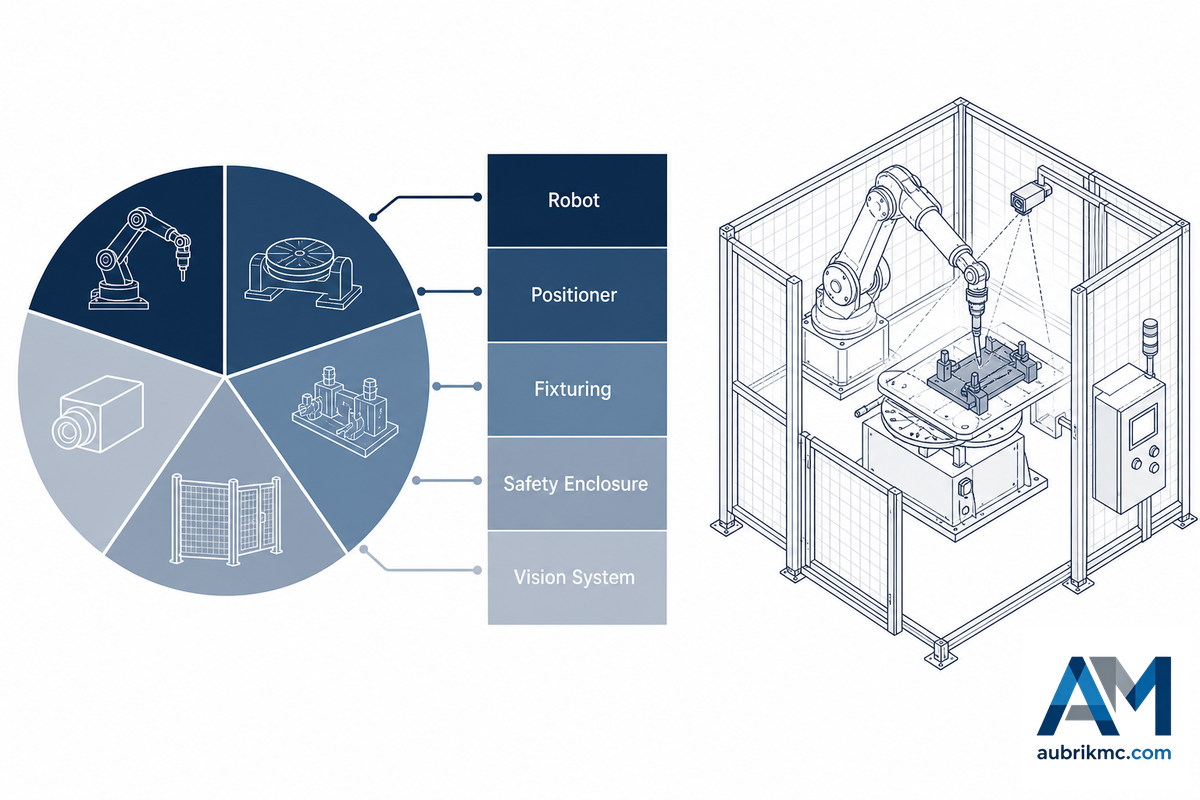
Komplette Roboterschweißzellen kosten etwa $50.000 (Cobot-Einstiegsklasse) bis $600.000+ (kundenspezifische Konfigurationen mit mehreren Robotern). Fünf Faktoren bestimmen, ob ein Angebot einer höheren oder niedrigeren Preisklasse zuzuordnen ist: Tragfähigkeitsklasse des Schweißpositionierers, Achsen, Bildverarbeitungs-/Sensorverfahren, Art der Einhausung und Grad der kundenspezifischen Anpassung. Lassen Sie sich diese Faktoren von jedem Anbieter einzeln ausweisen, statt nur einen Pauschalpreis anzufordern – nur so lassen sich Cobot-Angebote objektiv vergleichen. Eine technische Fallstudie von Cal Poly zur Konstruktion von Spannvorrichtungen für das Roboterschweißen stellte fest, dass die Spannvorrichtung selbst und nicht der Roboter darüber entschied, ob sich die Investition überhaupt rechnete.
Diagnose-Arbeitsblatt nach dem Vorrang-der-Spannvorrichtung-Prinzip — 5 Einrichtungsfehler, die den ROI verzögern
- Überspringen der Kalibrierung des Werkzeugmittelpunkts (TCP) – wird eine unkalibrierte Referenz verwendet, entstehen selbst bei geraden Schweißnähten unvorhersehbare Ergebnisse, sobald kreisförmig, schräg oder mehrlagig geschweißt wird.
- Die Spannvorrichtung wird leicht überbestimmt – schon bei geringer Wärmeausdehnung verklemmt sie sich am Werkstück, und die Schweißfolge wirkt beim Erwärmen sogar der Eigenform des Werkstoffs entgegen.
- Werden die Verschleißteile nicht instand gehalten, sammeln sich Ablagerungen in der Drahtführungsseele an, der mit Abstand häufigsten Ursache für Drahtförderprobleme – der Austausch der Drahtführungsseele und der Führungskomponenten sollte als planmäßige Instandhaltung und nicht als Reparatur bei Bedarf betrachtet werden.
- In beiden Richtungen wirkt sich eine falsch gewählte Schweißstromquelle nachteilig aus: Eine zu niedrige Spannung bei dickeren Werkstücken führt dazu, dass die Maschine ständig nach geeigneten Lichtbogeneinstellungen sucht, während eine zu hohe Spannung unnötige Kosten verursacht.
- Wer auf die Programmierung mit Offline-Software verzichtet, muss jeden einzelnen Auftrag direkt am Roboter manuell programmieren, was bei Anwendungen mit hoher Variantenvielfalt zwischen 20 % und 30 % einer Schicht beanspruchen kann, während der Konstrukteur mit Offline-Programmierung Werkzeugbahnen erstellen und testen kann, ohne die Verfügbarkeit der Zelle zu beeinträchtigen.
Neben dem Maschinenpreis selbst sollten auch Kosten für Spannvorrichtungen (abhängig von der Komplexität und bei sehr komplexen Anwendungen mit $5.000-$40.000+ unter Umständen vergleichbar mit dem Maschinenpreis), Versand und Installation ($5.000-$15.000), Bedienerschulung ($3.000-$10.000) sowie einen jährlichen Servicevertrag ($5.000-$25.000) eingeplant werden. Spannvorrichtungen sind der Kostenpunkt, den Erstkäufer am häufigsten übersehen; eine einzelne komplexe Spannstation kann zusätzlich zum Zellenpreis bereits bis zu $5.000 kosten.
Sicherheit, Normen und Konformität: die regulatorische Weichenstellung 2025
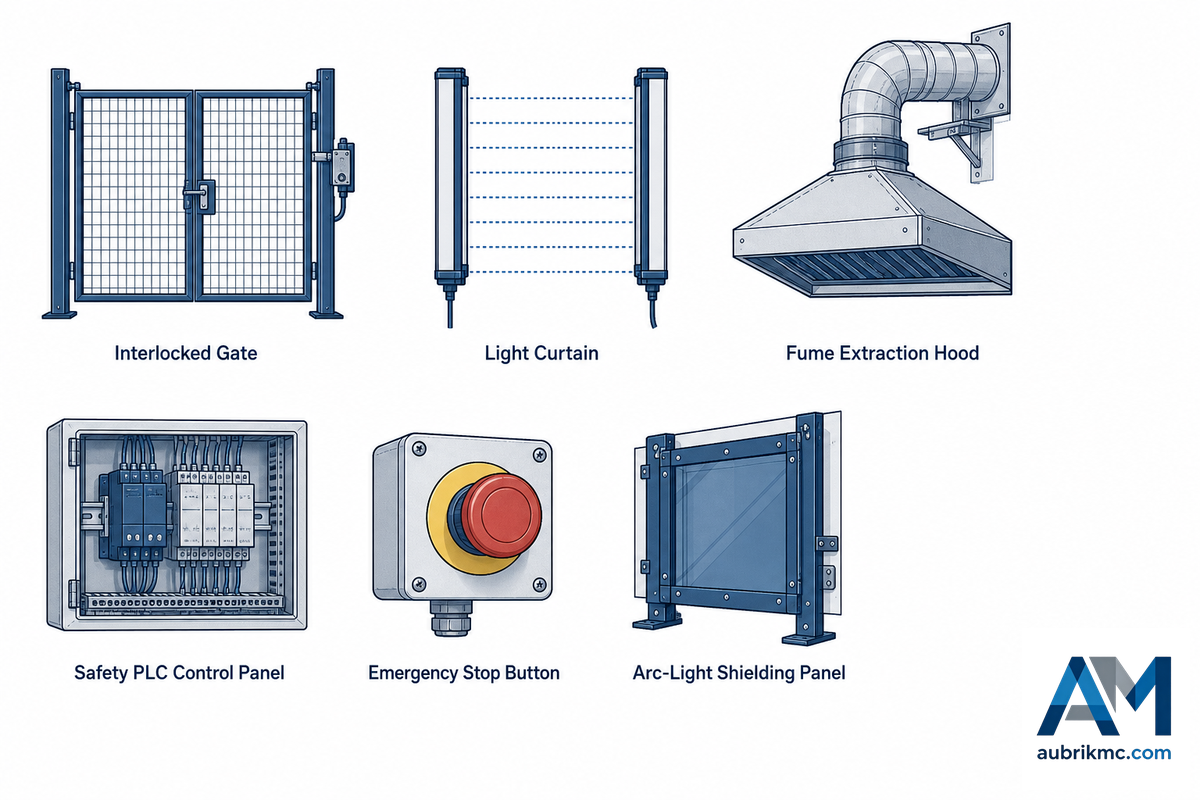
Ab dem späteren Verlauf des Jahres 2025 verkaufte und/oder installierte Roboterschweißzellen stehen im Mittelpunkt einer bedeutenden Weichenstellung bei der Sicherheitskonformität: Im Jahr 2025 wurden die Normen, die seit 2012 als Grundlage für die Sicherheit von Industrierobotern in den USA dienten, umfassend überarbeitet, wobei sogar die normgebende Organisation umbenannt wurde.
| Norm | Anwendungsbereich |
|---|---|
| ANSI/A3 R15.06-2025 | US-amerikanische Übernahme der Teile 1–2 von ISO 10218; überarbeitet die unter dem früheren Namen der Norm, ANSI/RIA R15.06, veröffentlichte Ausgabe von 2012 |
| ISO 10218-1/2:2025 | Internationale Sicherheitsanforderungen für Roboter und Robotersysteme; dritte Ausgabe, gültig ab 2025 |
| ISO/TS 15066 | Kraft-/Geschwindigkeitsbegrenzung für kollaborative Roboter – gilt speziell für Cobot-Zellen |
| AWS Z49.1 | Allgemeine Sicherheit beim Schweißen, Schneiden und bei verwandten Verfahren |
| AWS D16.1M/D16.1 | Sicherheitspraktiken speziell für das robotergestützte Lichtbogenschweißen – eine von den allgemeinen Sicherheitsnormen für Roboter getrennte Ebene |
Für Käufer ist die praktische Konsequenz begrenzt, aber bedeutend: Bei jeder in Betracht gezogenen Maschine muss geklärt werden, nach welcher Ausgabe der Sicherheitsnorm R15.06 die Zelle ausgelegt wurde. Eine nach der älteren Version von 2012 konstruierte Maschine ist zwar nicht automatisch nicht konform, doch bei einer Anschaffung im Jahr 2026 empfiehlt sich eine Maschine, die nach der neueren Version von 2025 ausgelegt wurde – und möglicherweise überrascht Sie, wie wenige aktuelle Marketingunterlagen dies berücksichtigen.
Es geht jedoch nicht nur um physische Schutzeinrichtungen. Ein 2025 in Scientific Reports veröffentlichter Artikel über die Zuverlässigkeit von Bedienern von Schweißrobotern, der die Verfahren TESEO und HEART zur Bewertung der menschlichen Zuverlässigkeit (HRA) auf den menschlichen Aspekt des Anlagenbetriebs anwendet, hebt die Qualität der Mensch-Maschine-Schnittstelle, die Arbeitsbelastung, die Verständlichkeit der Aufgabendokumentation und die Aufgabenkomplexität als wesentliche Einflussfaktoren für das Unfallrisiko hervor.
⚠️ Wichtig
Die Praxis ist keine abstrakte Überlegung: In den OSHA-Unfallakten findet sich der Fall eines Mitarbeiters, dessen Wagen an der erhöhten Einhausung hängen blieb, als er ihn in den Arbeitsbereich einer Roboterschweißzelle schieben wollte. Die Schweißrauchabsaugung ist ein damit zusammenhängender, häufig übersehener Konformitätsaspekt – in einer eingehausten Zelle konzentrieren sich Dämpfe, die aus einem manuellen Schweißbereich ansonsten auf natürliche Weise entweichen würden, weshalb die Absaugleistung auf die Einhausung und nicht nur auf das Verfahren abgestimmt werden muss.
Was hat sich bei der Überarbeitung der Robotersicherheitsnorm 2025 geändert?
Antwort anzeigen
ANSI/A3 R15.06-2025 ist die nationale Übernahme von ISO 10218-1:2025 und ISO 10218-2:2025 in den Vereinigten Staaten und ersetzt ANSI/RIA R15.06:2012.
Unabhängige Berichte der Fachpresse deuten darauf hin, dass es sich um eine grundlegende Überarbeitung und nicht lediglich um eine Umbenennung handelt, sodass eine nach der Norm von 2012 konstruierte Maschine die Anforderungen von 2025 nicht automatisch erfüllt. Käufer, die im Jahr 2026 eine Zelle bewerten, sollten den Anbieter fragen, auf welche Ausgabe sich seine Sicherheitsdokumentation bezieht, bevor sie von der Konformität ausgehen.
Offline-Programmierung, Bildverarbeitung und Aufrechterhaltung des Zellenbetriebs
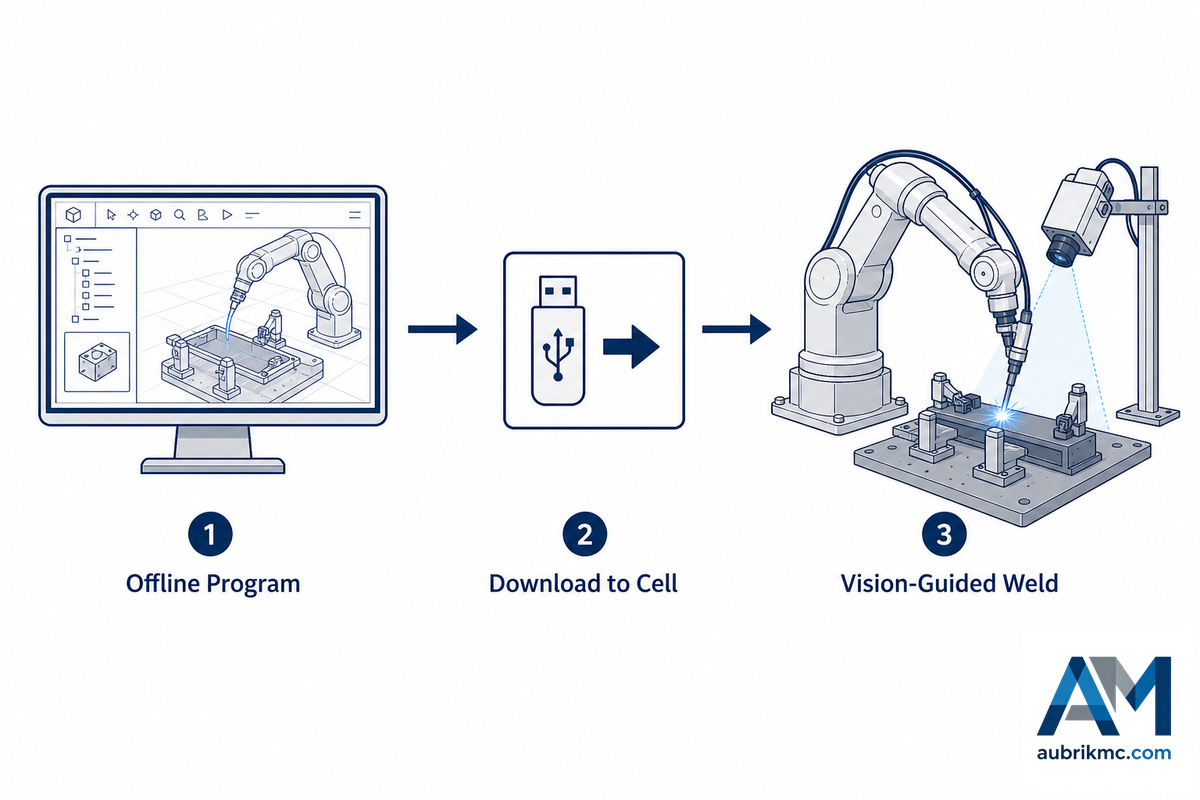
Statt direkt am Roboter zu programmieren und dadurch die Anlage bei einem Schichtwechsel zu blockieren, kann ein Ingenieur eine Schweißbahn per Offline-Programmierung (OLP) am Arbeitsplatzrechner erstellen und sie beim Schichtwechsel auf die Zelle übertragen. Dass dieser Ansatz der Offline-Programmierung weiterhin eine dynamische und aktiv weiterentwickelte Technologie ist, zeigt ein aktuelles US-Patent (US12277369B2) zur Simulation von Schweißbahnen direkt aus 3D-Scans eines realen Bauteils. Den größten praktischen Nutzen aus der Offline-Programmierung ziehen Lohnfertiger mit hoher Variantenvielfalt und Stahlbaubetriebe, bei denen in jeder Schicht ein neues Bauteil in die Fertigung gelangen kann, denn die Programmierung einer neuen Bahn direkt am Roboter über das Programmierhandgerät verursacht genau die Zellenstillstandszeit, die durch Offline-Programmierung vermieden werden soll. Moderne Offline-Software ist so benutzerfreundlich, dass ein Techniker die Schweißbahn in einer 3D-Visualisierung erstellen und prüfen, die Endpunkte für jede Lage festlegen und mögliche Kollisionen ausschließen kann, ohne zuvor den realen Roboter zu bedienen.
Bildverarbeitungs- und Nahtverfolgungssensoren gleichen die Abweichung zwischen der programmierten Bahn und einem physischen Bauteil aus, das geringfügig vom CAD-Modell abweicht; häufig ermittelt ein Laser- oder Streifenlichtsensor die tatsächliche Lage des Schweißstoßes und passt die Brennerbahn unverzüglich an – durch diesen Mechanismus hält eine integrierte Nahtverfolgung die Schweißnahtqualität auch bei erheblichen Abweichungen beim Ausrichten und Zusammenbauen auf dem erforderlichen Niveau. Insbesondere bei Schweißaufgaben mit hoher Variantenvielfalt gewährleistet dies eine gleichbleibende Qualität, ohne dass bei jeder Bauteilvariante eine vollständige Neuprogrammierung erforderlich ist.
💡 Praxistipp
Im technischen Handbuch der OSHA selbst heißt es: „Die Programmierung von Robotersteuerungen ist in der Robotikbranche nicht standardisiert, und Anbieter verwenden üblicherweise eigene Programmiersprachen oder Verfahren, die eine spezielle Schulung der Beschäftigten erfordern.“ Planen Sie die Kosten für anbieterspezifische Programmierschulungen als legitime Betriebsausgabe in Ihr Budget ein.
Branchenausblick: Was sich 2026 verändert
Die Beschaffungssituation im Jahr 2026 wird von zwei konkreten Faktoren geprägt, die über die Marktgröße hinausgehen; beide wirken als grundlegende Treiber: Der branchenweite Fachkräftemangel veranlasst immer mehr große wie kleine Unternehmen, Automatisierung als dauerhafte Lösung zur Sicherung ihrer personellen Kontinuität und nicht nur unter Kostengesichtspunkten einzusetzen; Cobot-Zellen dienen insbesondere dazu, erfahrene Schweißer für höherwertige Arbeiten freizustellen – ein Produktivitätshebel, durch den eine Person mehrere Arbeitszellen betreuen oder programmieren kann, statt jeden Schweißstoß einzeln manuell zu bearbeiten. Der ehrliche Ausgangspunkt für eine Kaufentscheidung im Jahr 2026 besteht zunehmend darin, den Automatisierungsbedarf an der tatsächlichen Verfügbarkeit von Schweißern und nicht nur am Budget auszurichten. Die Überarbeitung von ANSI/A3 R15.06-2025 bedeutet, dass Käufer bei der Beschaffung von Zellen für den Einsatz im Jahr 2026 die Lösungen anhand der neuesten Fassung der Sicherheitsnorm bewerten müssen, statt sich auf die ältere Version von 2012 zu verlassen, auf die noch in vielen Anbieterbroschüren und Datenblättern verwiesen wird; sie verändert die Kriterien für eine sachgerechte Kaufentscheidung in diesem Jahr grundlegend. Wird diese Prüfung ausgelassen, ist das Risiko keineswegs abstrakt: Eine nach der auslaufenden Ausgabe von 2012 spezifizierte und zertifizierte Zelle kann eine kostspielige Neuzertifizierung oder Nachrüstung erforderlich machen, sobald ein Prüfer oder Versicherer die Abweichung beanstandet – und diese Kosten trägt vollständig der Käufer, nicht der Anbieter, der die Zelle nach der älteren Norm verkauft hat.
Die Schätzungen verschiedener Marktforschungsunternehmen zur Größe des Marktes für Roboterschweißen unterscheiden sich, doch in mehreren Marktforschungsquellen finden sich für 2025 Prognosen von rund $7 Milliarden bis $11 Milliarden und ein anhaltendes Wachstum bis in die frühen 2030er-Jahre. Diese Zahlen dienen als grober Kontext; bei Kaufentscheidungen im Jahr 2026 sollte den oben genannten Branchen- und Arbeitsmarkttrends mehr Gewicht beigemessen werden als einer bestimmten prognostizierten Wachstumsrate.
Für Ihr Automatisierungsprojekt 2026: Ermitteln Sie zunächst das Produktionsmengenprofil Ihres Bauteils (siehe Abschnitt 7 oben). Vergewissern Sie sich anschließend, dass der vorgesehene Anbieter in seinen Datenblättern auf die neueste Ausgabe der Sicherheitsnorm (2025) verweist (siehe Abschnitt 8), und bewerten Sie danach die Kostenangebote anhand des in Abschnitt 7 beschriebenen Rahmens.
Häufig gestellte Fragen
F: Warum sollte man sich statt des manuellen Schweißens für eine Roboterschweißzelle entscheiden?
Antwort aufklappen
Der Hauptgrund ist die Lichtbogen-Einschaltzeit und nicht einfach die maximale reine Schweißgeschwindigkeit. Bei menschlichen Bedienern brennt der Lichtbogen in der Regel während 15-40 % einer Schicht; eine Roboterzelle kann diesen Anteil auf 50-85 % erhöhen, da das System zwischen den Bauteilen keine Pausen einlegt, nicht ermüdet und seine Arbeit zum Schichtende nicht allmählich reduziert. Da die Arbeitskosten den weitaus größten Anteil an den Kosten einer bestimmten Schweißnaht ausmachen, ist die Rückgewinnung dieser ungenutzten Zeit häufig der wichtigste Faktor für die Wirtschaftlichkeit der Automatisierung – wie bereits erwähnt, bedeutet dies jedoch nicht, dass sich die Anschaffung bei jedem Produktionsprofil rechnet.
F: Wie lange dauern Installation und Inbetriebnahme einer Roboterschweißzelle normalerweise?
Antwort anzeigen
Die Installation einer vorkonstruierten Zelle dauert in der Regel 3-5 Tage; für Programmierung und Bedienerschulung kommen weitere 1-2 Wochen hinzu. Bei kundenspezifischen oder umfassend konfigurierten Zellen mit Schweißpositionierer beträgt die Gesamtdauer üblicherweise 4-8 Wochen. Cobot-Zellen liegen aufgrund ihrer benutzerfreundlichen Programmierschnittstellen im Allgemeinen am kürzeren Ende dieser Zeitspanne.
F: Lässt sich eine Roboterschweißzelle für unterschiedliche Bauteile umprogrammieren?
Antwort anzeigen
Ja, darin unterscheidet sich eine Zelle grundlegend von einer fest installierten Automatisierungslinie für nur einen Einsatzzweck. Die Umprogrammierung kann über Befehle am Programmierhandgerät, Offline-Programmiersoftware oder bei Cobots durch Handführung und den Import eines 3D-CAD-Modells zur automatisierten Bahngenerierung erfolgen, sodass keine vollständige manuelle Neuprogrammierung erforderlich ist.
F: Benötigt eine Roboterschweißzelle einen eigenen Bediener?
Details anzeigen
Nicht in Vollzeit. In der Regel übernimmt ein Techniker die Programmierung und fortlaufende Qualitätsüberwachung einer Zelle, während eine weitere Person in Teilzeit die Bauteile ein- und auslegt, gegebenenfalls für mehrere Zellen.
F: Worin unterscheidet sich eine Cobot-Schweißzelle von einer herkömmlichen Roboterschweißzelle?
Details aufklappen
Eine Cobot-Schweißzelle verwendet einen kollaborativen Roboter, der für den Betrieb unter den Kraft- und Geschwindigkeitsbegrenzungen gemäß ISO 10218-2 und ISO/TS 15066 ausgelegt ist und wenig bis keine trennenden Schutzeinrichtungen am Umfang benötigt. Dadurch eignet sie sich besonders für Anwendungen mit hoher Variantenvielfalt, kleinen Stückzahlen und häufigem Umrüsten, bei denen eine geringe Stellfläche gewünscht ist. Herkömmliche Zellen verwenden einen Industrieroboter mit voller Geschwindigkeit, der eine vollständige Schutzumhausung (Lichtvorhänge, verriegelte Türen usw.) erfordert und auf die Serienfertigung ausgerichtet ist, bei der die maximale reine Ausbringung entscheidend ist. Diese Unterschiede spiegeln sich in den Kosten wider: Cobot-Zellen fallen häufig in die Preiskategorie $50.000-$150,000, während vorkonstruierte Einplatz-Zellen in die Kategorie $130.000-$250.000 fallen. Keine der beiden Technologien ist grundsätzlich überlegen; die Entscheidung hängt von Ihrer Bauteilvielfalt und Ihrem Produktionsvolumen ab.
F: Lohnt sich eine Roboterschweißzelle für einen kleinen oder mittelständischen Betrieb?
Erläuterung anzeigen
Häufig ja, insbesondere bei Cobots, sofern täglich mehrere Dutzend gleiche Bauteile gefertigt werden. Wichtig ist, die eigene Lichtbogen-Einschaltzeit und die eigenen Arbeitskosten dem Angebotspreis gegenüberzustellen; das Produktionsprofil ist wesentlich entscheidender als die Betriebsgröße.
Warum wir diesen Leitfaden schreiben
Aubrik entwickelt und fertigt seit 1999 Schweißautomatisierungstechnik (Schweißpositionierer, Schweißmanipulatoren und Roboterschweißsysteme); dieser Leitfaden verbindet Erkenntnisse aus unserer Fertigungserfahrung mit unabhängig geprüften Quellen aus Industrie, Wissenschaft und Behörden. Wo sich ein Datenpunkt nicht unabhängig bestätigen ließ, haben wir darauf hingewiesen, statt ihn als exakten Wert darzustellen. Geprüft vom technischen Team von Aubrik.
Literatur und Quellen
- Robotik: ÜberblickOccupational Safety and Health Administration
- Technisches Handbuch der OSHA, Abschnitt IV: Kapitel 4, Sicherheit beim robotergestützten LichtbogenschweißenU.S. Department of Labor
- ISO 10218-2:2025, Robotik, SicherheitsanforderungenInternational Organization for Standardization
- Aktualisierte ANSI/A3-Normen behandeln die Sicherheit von IndustrieroboternThe Robot Report
- Auswahl der richtigen Roboterschweißzelle für Ihren BetriebThe Fabricator
- Checklisten für erfolgreiches RoboterschweißenThe Fabricator
- Vergleichsstudie zum Roboter- und Handschweißen in einer Fertigungsumgebung mit kleinen Stückzahlen und hoher Variantenvielfalt (JR Test 3)Minnesota State University, Mankato
- Vergleichsstudie zum Roboter- und Handschweißen in einer Fertigungsumgebung mit kleinen Stückzahlen und hoher Variantenvielfalt (JR Test 2)Minnesota State University, Mankato
- Zuverlässigkeitsanalyse von Bedienern von Schweißrobotern mithilfe erweiterter TESEO- und HEART-VerfahrenScientific Reports (Nature)
- US12277369B2, Erzeugung simulierter Schweißbahnen für einen SchweißroboterUSPTO / Google Patents
- AWS/ANSI Z49.1, Sicherheit beim Schweißen, Schneiden und bei verwandten VerfahrenAmerican Welding Society
- AWS D16.1M/D16.1, Spezifikation zur Sicherheit beim robotergestützten LichtbogenschweißenAmerican Welding Society
- Dreizehnte Internationale Konferenz zur Computerisierung des SchweißensGovInfo / U.S. Government Publishing Office
- Modul 2, Schweiß- und SchneidverfahrenU.S. Nuclear Regulatory Commission
- Konstruktion und Umsetzung einer Spannvorrichtung für das RoboterschweißenCalifornia Polytechnic State University
- ISO 10218-2:2025, Robotik, Sicherheitsanforderungen, Teil 2International Organization for Standardization
Verwandte Artikel
- Auswahl eines Hochleistungs-Schweißpositionierers: Neigen, Neigen per Getriebe und automatisiertes Schweißen
- So dimensionieren Sie einen Schweißpositionierer für Rohre vor der Angebotsanfrage
- Schweißrollenbock für Rohre: der Betriebsleitfaden
- Leitfaden zu Schweißrollenböcken und Behälterdrehvorrichtungen



