
Aubrik Şirketi ile İletişime Geçin

Temmuz 2026’da güncellendi.
Bir robotik kaynak hücresi, parçaları her seferinde aynı hassasiyetle kaynaklamak için kaynak robotu, kaynak güç kaynağı, kaynak pozisyoneri, güvenlik kabini ve kontrolör içeren entegre bir otomatik kaynak hücresidir. Alıcılar değerlendirme aşamasında genellikle aynı engelle karşılaşır: “robotik kaynak hücresi”, “robot”, “kaynak sistemi” ve “kobot hücresi” ifadeleri çoğu zaman birbirinin yerine kullanılır ve belirli bir üretim hızına hangi konfigürasyonun uygun olduğu tedarikçi sayfalarında çoğu kez belirsizdir.
Hızlı Teknik Özellikler
| Hücre Türleri | Sabit çalışma tezgâhı, tek eksenli eğme, tek eksenli döner tabla, iki eksenli, kobot |
| Robot Erişimi / Taşıma Kapasitesi | 1.4–2.0 m erişim, 6–20 kg kaynak torcu taşıma kapasitesi (6 eksenli kol) |
| Kaynak Yöntemleri | MIG/MAG (GMAW), TIG (GTAW), FCAW, lazer, punta kaynağı |
| Tipik Kurulum Süresi | 3–5 gün mekanik kurulum (ön mühendislik uygulanmış) + 1–2 hafta devreye alma |
| Geçerli Standartlar | ANSI/A3 R15.06-2025, ISO 10218-1/2:2025, AWS Z49.1, AWS D16.1 |
Bu rehber; terminolojiyi, gerçek bileşenleri, kobot ile geleneksel sistemler arasındaki ödünleşimleri, kaynak yöntemleriyle uyumluluğu, fikstürleri, tedarikçi ortamını, ekonomik değerlendirmeyi, tedariki, güvenlik standartlarını, programlamayı ve 2026’daki gelecek eğilimlerini ele alır; ayrıca tüm verileri tedarikçi web sayfaları yerine harici kaynaklara dayandırır. Robotik kaynağın avantajları parça çeşitliliğine göre farklı düzeylerde ortaya çıktığından bu rehber, satış söylemini değil ödünleşimleri öne çıkarır.
Bu rehberde
- Hücrenin ne olduğu ve yalnızca robot kolu, komple üretim hattı veya kobot hücresiyle nasıl karşılaştırıldığı
- Robot markasının entegrasyon kalitesinden neden daha az önemli olduğu
- Gerçek maliyet aralıklarıyla kobot ve geleneksel hücre seçimi
- Ekonomik değerlendirme ve otomasyonun dezavantajlı olduğu tek durum
- 2025 güvenlik standardı güncellemesinde dikkat edilmesi gerekenler
Robotik Kaynak Hücresi Nedir? Dörtlü Terminoloji Ayrımı
Robotik kaynak hücresi; robotun kolun hareket alanında hiç kimse bulunmadan programlanmış bir kaynak yörüngesini izlediği, sınırları belirlenmiş bağımsız bir çalışma alanında robot kolunu, kaynak güç kaynağını, kaynak pozisyonerini, güvenlik kabinini ve kontrolörü entegre eder. Tek bir ağ bağlantılı sistem olarak entegre edilen aynı bileşen listesi — kaynak güç kaynağı, kaynak pozisyoneri ve kontrolör — yalnızca tedarikçilerin pazarlama metinlerinde değil, kaynak sektörünün cihaz düzeyindeki entegrasyon standartlarında da yer alır. İmalatçılar yalnızca içindeki robotu değil, hücrenin tamamını satın alır.
Bu konu arandığında kullanıcılar genellikle birbiriyle yakından ilişkili dört ifadeyi — robotik kaynak hücresi, robot kaynak hücresi, robotik kaynakçı ve robotik kaynak sistemi — aynı arama amacını temsil edecek şekilde bir arada değerlendirir. Ancak bir mühendis teklifi incelerken bu terimlerin hiçbirini tamamen aynı anlamda kullanmaz. Bunların gruplandırılması, sürecin başındaki maliyetli sipariş hatalarını önleyebilir.
| Konfigürasyon Türü | Tanımı | Tipik Yerleşim Alanı / Kapasite | En Uygun Olduğu Alan |
|---|---|---|---|
| Robot / robotik kol (yalın) | Yalnızca 6 eksenli robot kolu — kaynak güç kaynağı, fikstür veya koruyucu çit yok | 1.4–2.0 m erişim, 6–20 kg taşıma kapasitesi | Tek başına satın alınabilir bir üretim ünitesi değildir |
| Sabit çalışma tezgâhlı hücre | Sabit çalışma platformları, kaynak pozisyoneriyle dönme yok | ~3 m × 4 m (~130 fit kare) | Küçük ölçekli başlangıç uygulamaları, basit ve tekrarlanabilir kaynak birleştirmeleri |
| Tek eksenli eğme hücresi | 1–2 tahrikli başlık-karşı punta kaynak pozisyoneri, ~300 kg’a kadar | ~3 m × 4 m boyutlarında | Dönme veya eğme gerektiren yüksek ürün çeşitliliğine sahip atölyeler |
| Tek eksenli döner tabla hücresi | Yatay döner tabla, ~500 kg’a kadar | ~3 m × 4 m boyutlarında | Büyük iş parçaları, yüksek hacimli çevresel kaynak dikişleri |
| İki eksenli kaynak pozisyonerli hücre | L tipi çift yönlü kaynak pozisyonerleri, her biri ~300 kg’a kadar | ~3 m × 4 m boyutlarında | Karmaşık, çok açılı ve yüksek ürün çeşitliliğine sahip üretim |
| Kobot hücresi | Kolaboratif robot, azaltılmış çevre çiti veya çevre çiti olmadan kullanım | En küçük yerleşim alanı — çoğu zaman 10 m²’nin altında | Yüksek ürün çeşitliliği, düşük üretim hacmi, sık parça değişimi |
| Çift istasyonlu döner hücre | Robot bir tarafta kaynak yaparken iki istasyon 180° döner | ~20 m² (~215 fit kare) | 3 dakikanın altındaki çevrim süreleri, sürekli yüksek hacimli üretim |
| Robotik kaynak hattı / sistemi | Parça taşıma ve konumlandırma sistemiyle birbirine bağlanan birden fazla hücre veya istasyon | Tüm üretim alanı | Çok istasyonlu seri imalat |
| Raylı/portal üzerine monte edilmiş robot | Robot, tek bir hücrede sabit durmak yerine ray boyunca hareket eder | Çok büyük/düzensiz parçalar için genişletilmiş çalışma alanı | Sabit hücreye sığmayan büyük boyutlu kaynaklı konstrüksiyonlar |
Başlangıçta açıklığa kavuşturulması gereken önemli bir nokta, sabit boyutlu bir hücrenin her iş parçasına uygun olmayabileceğidir. Raylı ve portal sistemler; uzun ve ağır yapısal elemanlar, son derece düzensiz şekilli nesneler ve bir kabine yerleştirilmek yerine atölye zemininde taşınıp konumlandırılacak parçalar gibi hücrenin sınırlı alanına sığmayan parçalar için tasarlanmıştır.
📐 Mühendislik Notu
Hücre boyutları genellikle tek istasyon için yaklaşık 3 m × 4 m (130 fit kare), iki istasyonlu döner bir düzen içinse 20 m’ye (215 fit kare) daha yakındır ve proje fiyatlandırılmaya başlanmadan önce hesaba katılmalıdır.
Temel Bileşenler ve Hücre Mimarisi: Sabit ve Modüler Sistemler
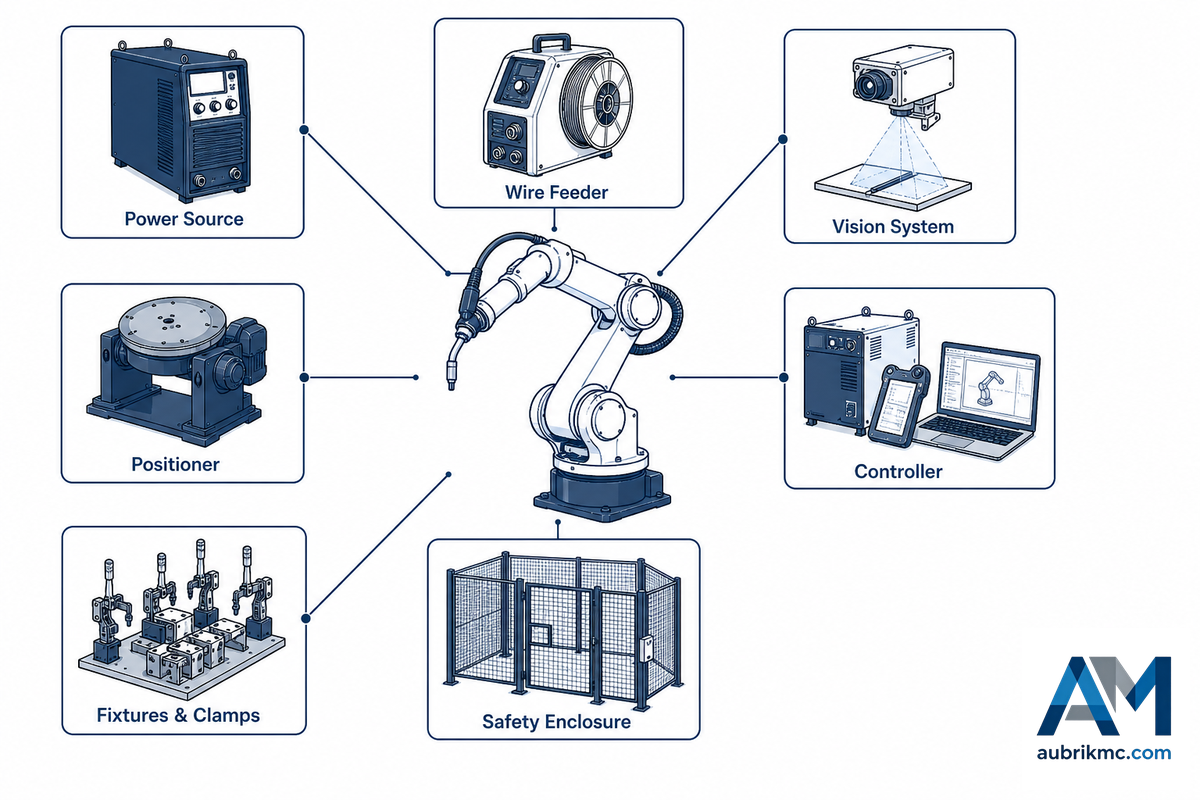
Üreticisinden bağımsız olarak her etkili hücre şu sekiz bileşeni içerir: 6 eksenli robot kolu, kaynak güç kaynağı, kaynak pozisyoneri, fikstürler ve kelepçeler, kontrolör ve yazılım, güvenlik sistemleri, tel sürme ünitesi ve kaynak dikişlerini izlemek için çoğu zaman dikiş takip sistemiyle birlikte kullanılan bir görüntü sistemi. Bunların modüler veya sabit bir sistem oluşturması, hücrenin ileride yeniden kurulmadan ne ölçüde yeni kaynak uygulamalarına uyarlanabileceğini belirler.
Donanımdan Önce Entegrasyon İlkesi
Robot kolu, hücrenin en standartlaşmış bileşenidir; güvenilir herhangi bir üreticinin 6 eksenli kolu, öğretilmiş bir yörünge üzerinde kaynak torcunu hareket ettirebilir. Hücrenin üretimdeki performansını asıl belirleyen entegrasyon kalitesidir: kaynak güç kaynağının, kaynak birleştirmesi parametrelerini robot kontrolörüne sürekli iletip iletmediği ve bunun birbirine sonradan bağlanmış geçici bir çözüm yerine uygun cihaz düzeyi ağı üzerinden yapılıp yapılmadığı, fikstürün robotun her kaynak birleştirmesini güvenilir biçimde bulmasını sağlayacak toleransları koruyup korumadığı ve programlamanın gerçek parça farklılıklarını karşılayacak kadar gelişmiş olup olmadığıdır. Teklifleri yalnızca robot teknik özelliklerine göre karşılaştıran alıcı, etkisi en düşük değişkeni karşılaştırmış olur.
✔ Sabit Mimari
- Tek ve değişmeyen bir parça ailesi için daha düşük başlangıç maliyeti
- Devreye alınması ve doğrulanması daha kolaydır
- Yeni kaynak birleştirmesi geometrileri için yedek kapasite yoktur
⚠ Modüler Mimari
- Kullanılmayan genişletme kapasitesi nedeniyle daha yüksek başlangıç maliyeti
- İleride yeni kaynak pozisyonerlerinin, rayların veya ikinci bir yöntemin eklenmesine olanak verir
- Üretim gereksinimleri değiştiğinde kapsamlı bir modernizasyona gerek bırakmaz
Robot Markası Entegrasyondan Daha mı Önemlidir?
Yanıtı Görüntüle
Hayır. Uygun kapasitedeki herhangi bir 6 eksenli kol, temel bir kaynak güç kaynağıyla bir tablaya kurulup fikstüre dikkat edilmezse ortaya, gösterimde yeterli görünen ancak üretimde başarısız olan pahalı bir düzenek çıkar. Başarıyı asıl öngören unsurlar; fikstürün iş parçasını tolerans içinde tutup tutmadığı, kaynak güç kaynağının kaynak birleştirmesindeki farklılıklara göre kaynak sırasında parametreleri değiştirip değiştiremediği ve programın baştan sona yeniden öğretilmeden güncellenip güncellenemediğidir. Başarılı atölyeler teknik özellik sayfasında yalnızca robot markasını ve taşıma kapasitesini karşılaştırmaz — hücrenin hedeflenen üretim hızına ulaşıp ulaşmayacağını belirleyen entegrasyon çalışmaları için de bütçe ayırır.
Kobot Kaynak Hücreleri ve Geleneksel Robotik Hücreler: Atölyeye Hangisi Uygun?
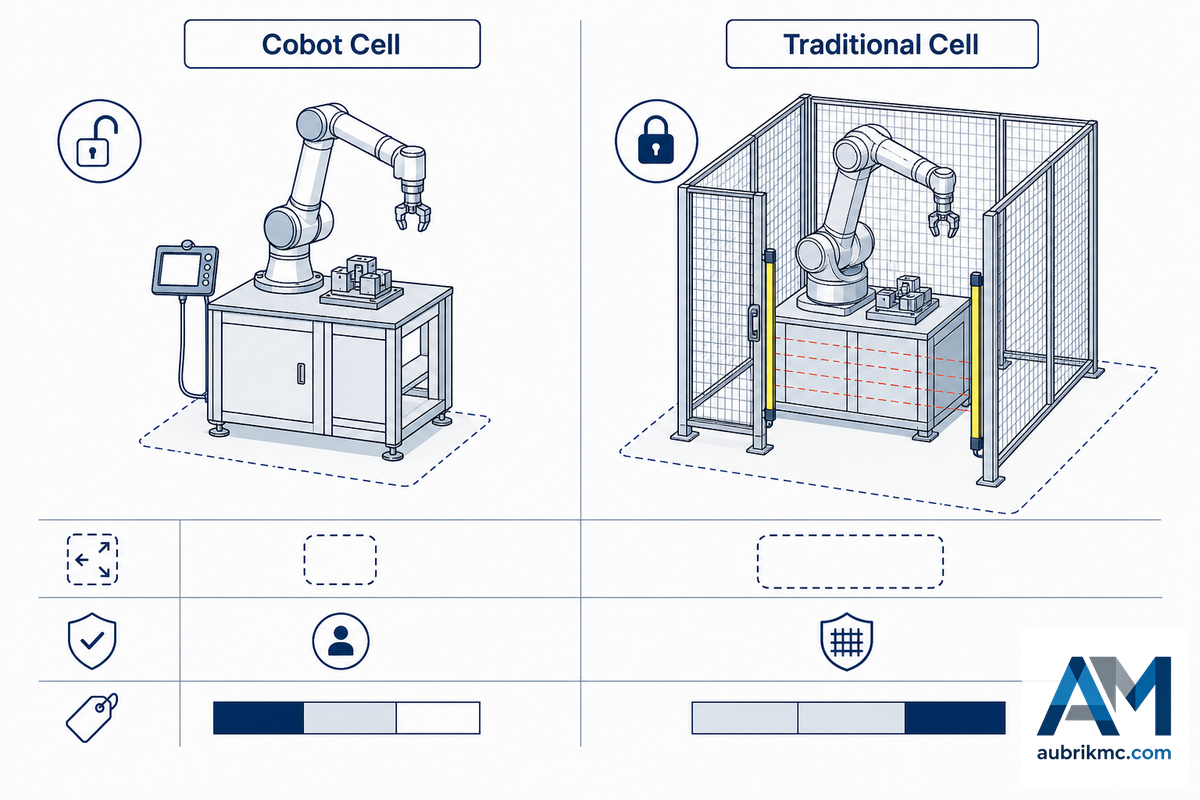
Seçim sürecindeki ilk gerçek ayrım marka değil, kolaboratif veya geleneksel sistem tercihidir. Kobot kaynak hücresi, ISO 10218-2 kolaboratif çalışma standartlarına göre üretildiğinde çevre çiti olmadan çalışmak üzere tasarlanan bir kolaboratif robot kullanır; geleneksel hücre ise tam çevre çiti gerektiren tam güçlü bir endüstriyel robot kolu kullanır.
| Faktör | Kobot Hücresi | Geleneksel Hücre |
|---|---|---|
| En uygun olduğu alan | Yüksek ürün çeşitliliği, düşük üretim hacmi, sık parça değişimi | Seri, yüksek hacimli üretim |
| Programlama | Grafik arayüzlü / elle yönlendirmeli, yeni parça başına birkaç dakika | Öğretme kumandasıyla veya çevrim dışı, birkaç saat ile birkaç gün |
| Güvenlik gereksinimi | Azaltılmış çevre çiti/çitsiz kullanım (ISO 10218-2 + ISO/TS 15066) | Tam çevre çiti, ışık perdeleri, acil durdurma butonları |
| Yerleşim alanı | En küçük yerleşim alanı — çoğu zaman 10 m²’nin altında | Tek istasyonlu ~12 m², çift istasyonlu ~20 m² |
| Tipik fiyat aralığı | $50,000–$150,000 | $130,000–$250,000 (tek istasyon) |
Gerçek dünyadaki bir eğilim, geleneksel hücrenin varsayılan “ciddi” seçenek olarak değerlendirilmesine karşı güçlü bir gerekçe sunar: çok yüksek ürün çeşitliliğine ve çok düşük üretim hacmine sahip işler için tamamen koruyucu çitlerle çevrili geleneksel bir hücre satın alan şirketler, çoğu zaman sistemi daha az kullandıklarını görür; kobotun dakikalar içinde tamamlayabileceği yeniden programlama aralıklarında hücre atıl kalır — bu maliyetli uyumsuzluk, ilk satın alma kararı yeniden incelenmeden çok önce atölyenin kullanım raporuna yansır. Bu, tedarikçi kalitesiyle değil yapısal farklılıkla ilgilidir: kobotun ISO/TS 15066 kolaboratif çalışma sınıflandırması, geleneksel hücreye gerçek maliyet ve yer ihtiyacı ekleyen çevre çiti ile ışık perdesi kurulumuna gerek bırakmaz. Önce mimariyi ve üretim hacmini eşleştirin, ardından ürün çeşitliliğine göre ayarlayın.
Aubrik’in kendi kobot kaynak hattı, aşağıda ele alınan genel tedarikçi ortamıyla birlikte bu segmentteki önceden entegre edilmiş kolaboratif çözümlere bir örnektir. Daha düşük giriş maliyeti ve azaltılmış çevre çiti gereksinimi ilk otomasyon yatırımını daha az riskli kıldığından küçük ve orta ölçekli imalatçılar genellikle ilk olarak bu alana yönelir.
Kaynak Yönteminin Uygulamayla Eşleştirilmesi
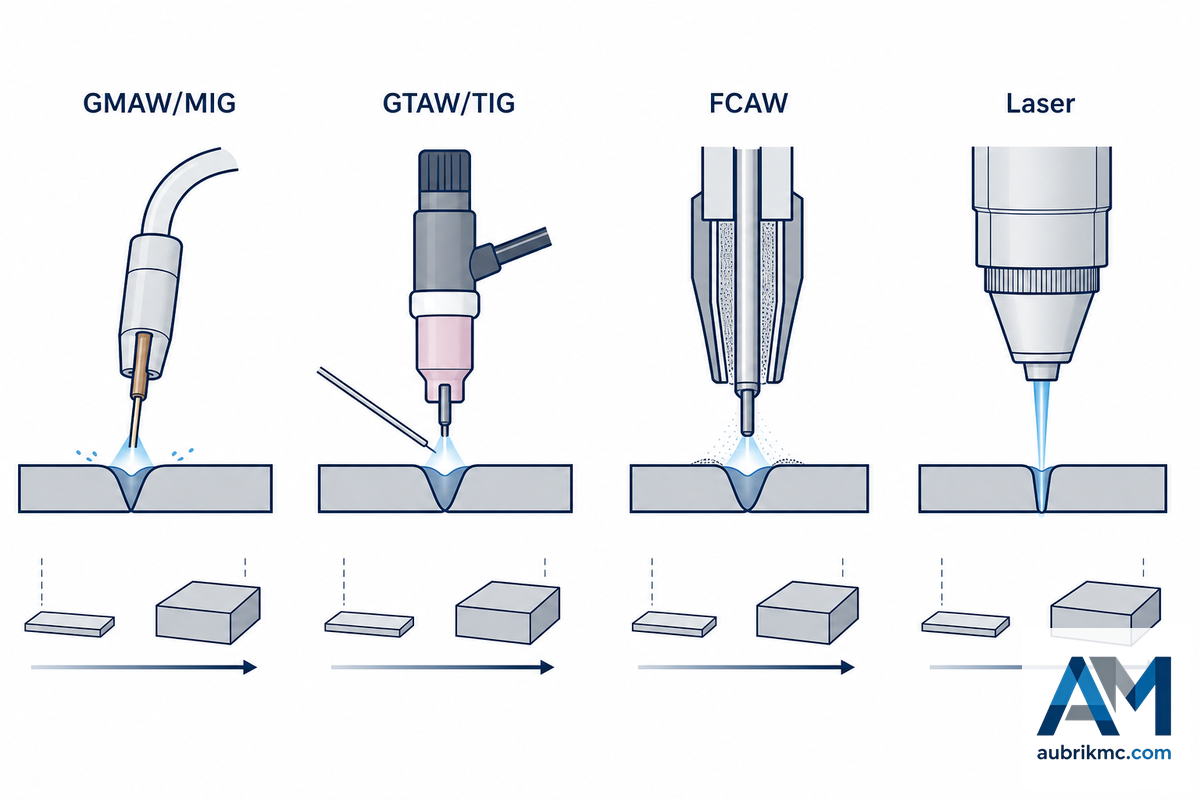
Çoğu robotik ark kaynağı sisteminde, yüksek dolgu hızına ve otomasyona elverişli olmasına bağlı olarak varsayılan yöntem GMAW/MIG’dir; ancak malzeme türüne, malzeme kalınlığına ve kaynak birleştirmesi kalite gereksinimlerine göre diğer yöntemlerin seçim ve uygulama kriterleri devreye girer.
| Yöntem | En Uygun Olduğu Alan |
|---|---|
| GMAW/MIG | ~12 mm altındaki standart karbon çeliği, en yüksek dolgu hızı |
| GTAW/TIG | Paslanmaz çelik, alüminyum, görünümün/kalitenin önemli olduğu hassas kaynak birleştirmeleri |
| FCAW | Kalın sac levha, yüksek yığma miktarı, kaynak birleştirmesi uyumuna daha düşük hassasiyet |
| Lazer kaynağı | İnce malzemeler, minimum ısı girdisi, dar toleranslı montajlar |
Yaklaşık 20 mm’den kalın malzemeler veya paslanmaz çelik/alüminyum üretim serileri, standart parametreler yerine sıklıkla darbeli MIG, TIG ya da tandem tel yöntemlerini gerektirir — her yöntem kaynak güç kaynağını ve kaynak torcu türünü değiştirdiğinden yöntem seçimi, kaynak güç kaynağı fiyatlandırılmadan önce kesinleştirilmelidir. Burada yanlış seçim yapmak maliyetlidir ve sorun önceden kolayca fark edilmez: ince karbon çeliğinde standart GMAW için boyutlandırılmış bir kaynak güç kaynağı, 20 mm üzeri sac levhada gözeneklilik ve yanma deliği sorunları yaşar; bu durum başarısız bir kaynak muayenesinde ortaya çıktığında yanlış kaynak güç kaynağı hücreye çoktan cıvatalanmış olur.
Plazma ark kaynağı, çoğu hücrede hiç kullanılmasa da bilinmesi gereken beşinci bir niş seçenektir — lazerin her zaman uygun maliyetle erişemediği, hassas ve düşük ısı girdili dar bir uygulama aralığına uygundur. Hangi yöntem seçilirse seçilsin, kaynak parametrelerinin (tel besleme hızı, gerilim, hareket hızı) ayarlanması ve kararlı tutulması gerekir; ayrıca kaynak torcu düzenli bakım gerektirir: tıkanmış bir gaz nozulu veya aşınmış bir kontak meme, diğer yönlerden doğru programlanmış bir hücrede aşırı sıçrantının ve tutarsız ark başlangıçlarının yaygın ancak önlenebilir bir nedenidir.
Hücre İçindeki Kaynak Pozisyonerleri, Döner Tablalar ve Fikstürler
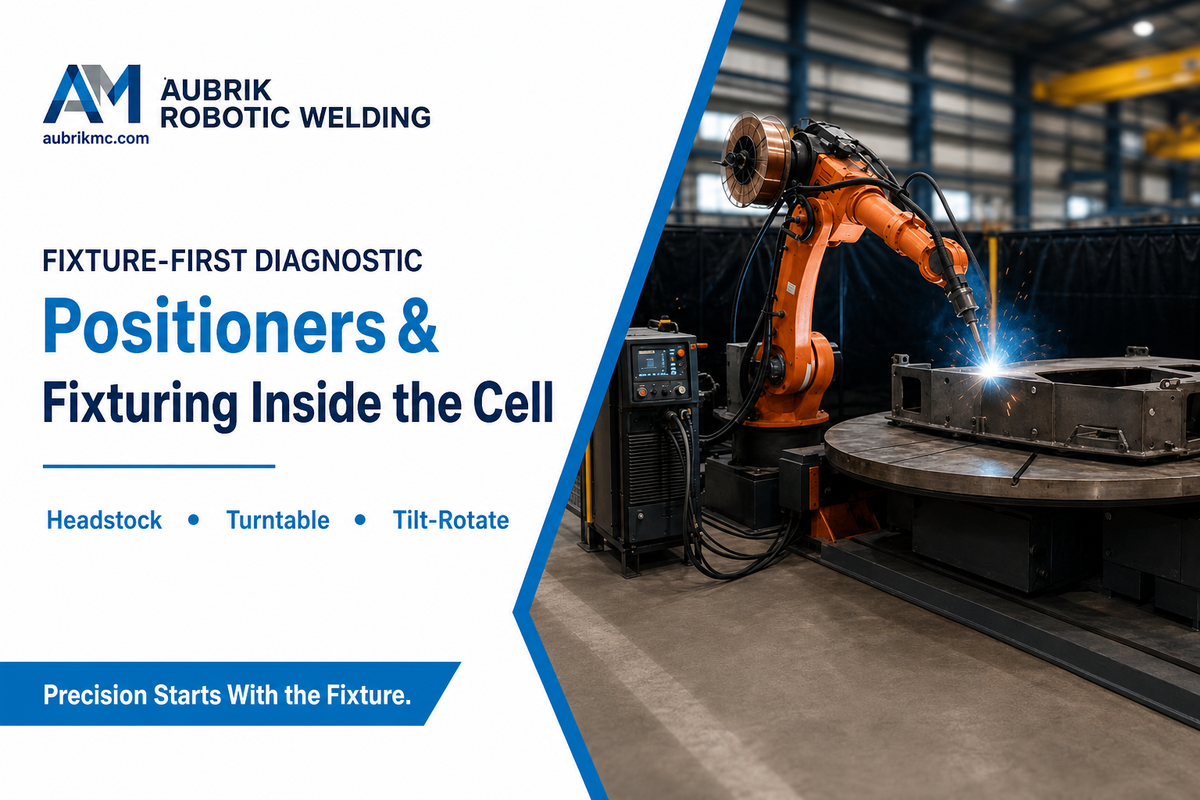
Robotik kaynak hücresi projesinin bütçeyi ve programı aşmasının olağan nedenleri fikstür ve konumlandırmadır; çünkü satın alma kararında bunlar, robotun kendisinden farksız biçimde genellikle sonradan düşünülen unsurlar olarak ele alınır. Bu, maliyetli ve önlenebilir bir hatadır: toleransı koruyamayan bir fikstür, tek seferlik bir entegrasyon sorunu değil, her parça üretiminde yeniden ortaya çıkan gizli ve sürekli bir giderdir.
Kaynak Pozisyoneri Türleri
- Tahrikli başlık ve karşı puntalı kaynak pozisyonerleri, silindirik veya çerçeve biçimindeki iş parçalarını iki döner ayna arasında tutar; kaynak sırasında aksi hâlde elle yeniden konumlandırılması gerekecek ağır hizmet tipi büyük bileşenler dâhil olmak üzere boru montajları ve profil kesitleri için uygundur.
- Tek eksenli servo döner tablalar, düz iş parçalarını tüm çevre boyunca köşe kaynakları yapılacak şekilde konumlandırır.
- L veya H biçimli eğme-döndürme kaynak pozisyonerleri, 3 boyutlu kaynaklar için üçüncü bir dönme ekseni sağlar ve braketler ile takviye sac levhaları için uygundur.
Hassasiyet ile tolerans arasındaki bu ilişki, tüm rehberdeki en önemli ve en beklenmedik noktadır. The Fabricator, yüksek kaliteli bir kaynak dikişi elde edilebilmesi için parçaların kaynak teli çapının yaklaşık yarısı kadar bir tolerans içinde tutulması gerektiğini açıkça belirtir. ±0.05 mm (modern 6 eksenli bir robot kolunun tipik tekrarlanabilirlik değeridir), eksen kaçıklığı bulunan bir fikstür için geniş bir tolerans değildir ve robotta daha yüksek hassasiyet bulunması, fikstür hatalarının tamamlanan kaynak dikişinde daha az değil, çoğu zaman daha fazla görünmesine yol açar. Bir kaynakçının Reddit’te yazdığı gibi, “makineler gereğinden fazla hassas — montaj veya toleranslar kusursuz değilse kötü kaynak dikişleri elde edilir.” Bir hücre ancak kendisinden önceki fikstür tolerans açısından üzerine düşeni yaptığında tekrarlanabilir ve hassas kaynak dikişleri üretebilir.
Robotik Kaynak Hücresi Bir Kaynak Pozisyoneriyle Gerçek Zamanlı Koordinasyon Sağlayabilir mi?
Yanıtı Göster
Evet, bunun için tasarlanan hücrelerde koordineli hareket adı verilen yöntemle sağlanabilir. Bu hücrelerde robot kontrolörü, kaynak torcunun hareket yörüngesini kaynak pozisyonerinin dönme hareketiyle senkronize eder; böylece robot hareket eden bir kaynak birleştirmesini takip etmek yerine kaynak dikişini tüm çevrim boyunca düz (1G) konumda tutar. Parça robot ile kaynak pozisyonerinin aynı anda kullanılmasını gerektiriyorsa tüm robot kontrolörleri standart olarak kaynak pozisyonerleriyle koordinasyon sağlayabilir; ancak kontrolörün koordineli hareketi desteklediğinden kurulumdan sonra değil, parça sipariş edilmeden önce emin olunmalıdır.
Bu donanımın komple hücre yerine fikstür çözümünün bir parçası olarak bağımsız sürümünü isteyen atölyeler için Aubrik’in kendi ekipman serilerinde de — kaynak pozisyonerleri, kaynak rotatörleri ve çevirme ruloları ile kolon-bom kaynak manipülatörleri — ürün seçenekleri bulunur.
Ön Mühendislik Uygulanmış Hücre Pazarı: Sabit, Modüler ve Tedarikçi Seçenekleri
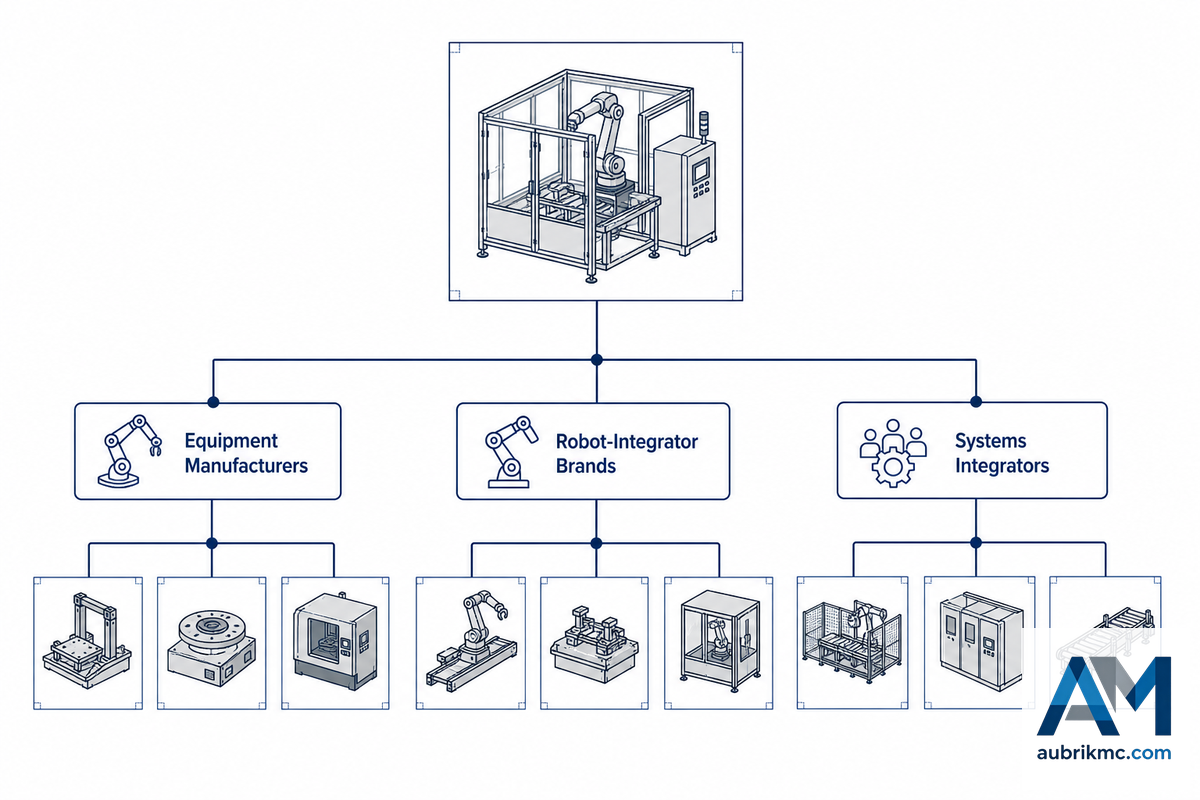
Ön mühendislik uygulanmış sistem segmentindeki tedarikçiler; robotik kaynak çözümleri sunan ekipman üreticileri (ör. Miller PerformArc, Lincoln Electric’in standart robotik hücreleri, Fronius robotik paketleri), robot entegratörü markaları (ör. Yaskawa Motoman’ın ArcWorld’ü, ABB) veya uzman ve genel sistem entegratörleri (ör. THG Automation, Zhouxiang) olarak sınıflandırılabilir. Geniş ürün yelpazesine sahip üreticiler, hücreyi kaynak pozisyonerleri ve kaynak manipülatörleri gibi tamamlayıcı ekipmanlarla birlikte de üretir. Örneğin Aubrik’in Q-Spark robotik kaynak hücresi serisi dört standart konfigürasyonda sunulur: sabit çalışma tezgâhı, tek eksenli eğme, tek eksenli döner tabla ve iki eksenli kaynak pozisyoneri.
Diğerlerinin tümünden üstün tek bir format yoktur ve alıcıların bu segmentte yaptığı en maliyetli hata, parça geometrisinden önce tedarikçi kategorisini seçmektir. Bir otomasyon entegratörünün kamuya açık biçimde kabul ettiği gibi, kaynak hücreleri “gerçek parçaların taşınması ve konumlandırılması için her zaman ideal araç değildir” — hacimli veya düzensiz şekilli parçalar için karşılaştırılması gereken sistemler sabit hücreler değil, raylı veya portal robotlardır. Önce tedarikçileri parçanın kapladığı çalışma hacmine göre karşılaştırın; marka, aracın fiziksel uyumundan çok daha az önemlidir.
Uygulamadaki ayrım sektöre göre ortaya çıkar. Profil, braket ve büyük boyutlu çerçevelere kaynak yapan yapısal çelik imalatçıları ile ağır ekipman OEM’leri, sabit hücrenin çalışma alanı parçaları için yetersiz kaldığından genellikle portal veya raylı sistemlerin erişimine ihtiyaç duyar; daha küçük ve yüksek ürün çeşitliliğine sahip üretim serileri yürüten fason atölyeler içinse erişimden çok değişim hızının önemli olduğu sabit ya da kaynak pozisyoneri tabanlı hücreler genellikle daha uygundur. Üçüncü taraf bir robot kolunu genel amaçlı bir çerçeveye cıvatalayıp yeniden satanlar yerine kendi tesisinde imalat yapan tedarikçiler, genellikle yalnızca robotun değil tüm hücrenin çalışma çevrimi ve tekrarlanabilirlik değerlerini ISO 9001 proses kayıtlarıyla destekleyerek belgelendirebilir — satın alma siparişi imzalanmadan önce bu değerler talep edilmelidir. Yüksek hacimli üretim serileri için tasarlanmış, iyi mühendislik uygulanmış hepsi bir arada hücre bu değerleri vardiyadan vardiyaya korumalıdır; içine yüksek performanslı bir robot yerleştirilmiş, birbirine cıvatalanmış genel amaçlı bir çerçeve bunu nadiren başarır.
Ekonomik Değerlendirme: Arkın Açık Kalma Süresi, Duruş Süresi ve Geri Ödeme
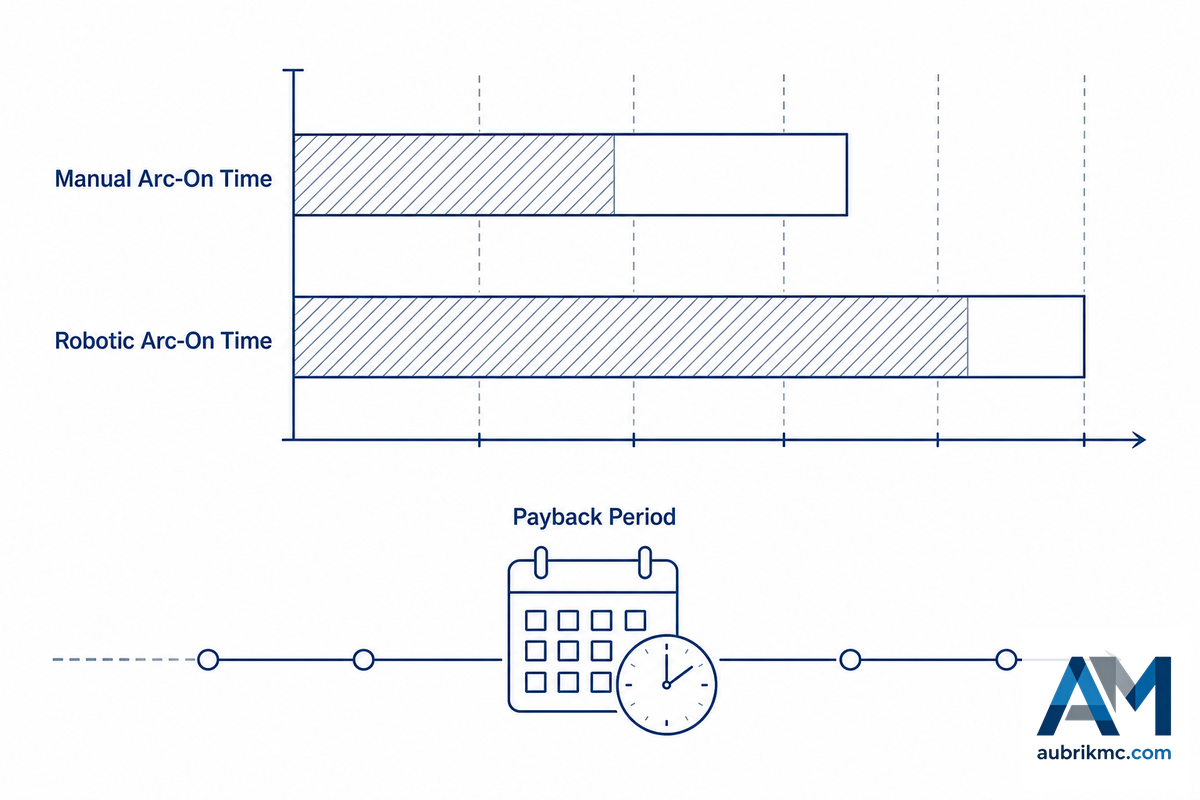
15–40%
Manuel kaynakta arkın devrede olduğu süre
50–85%
Robotik kaynakta arkın devrede olduğu süre
12–24 ay
Sektörde belirtilen amortisman süresi aralığı
Birbirinden bağımsız dört kaynak aynı temel farkı ortaya koyuyor: manuel kaynakçılarda vardiya başına arkın devrede olduğu süre yaklaşık 15-40% iken robotik hücrelerde bu oran 50-85% düzeyine çıkıyor. (Arkın devrede olduğu süre, vardiyanın ne kadarında kaynak torcunun fiilen kaynak yaptığını ifade eder; bu, makinenin çalışma süresini gösterir ve tamamen farklı bir konu olan elektriksel görev çevrimi değildir.) Otomasyona sahip olmanın temel gerekçesi bu farktır; çünkü bir kaynak hücresindeki en büyük gider işçiliktir ve robot değişim sırasında da maliyet oluştursa bile öğle yemeği sonrası yorgunluktan etkilenmez. Arkın devrede olduğu süredeki bu fark, yeni ekipmana tek kuruş yatırmadan ölçülebilecek bir iyileştirme fırsatının en açık kanıtıdır; okunanlara güvenmeden önce bunu kendi tesisinizde bir hafta deneyin.
Uygulamalı ROI örneği: Bir atölyede, tüm yan maliyetleri dâhil $28/saat maliyetle çalışan bir manuel kaynakçı günde iki vardiya görev yapıyor. Kaynakçının 25% olan arkta çalışma oranına karşılık yaklaşık 65% arkta çalışma oranına sahip bir hücreyle bu görevin otomatikleştirilmesi, yaklaşık 40 yüzde puanlık üretken süreyi geri kazandırır; bu da 8 saatlik vardiya başına ilave 3.2 üretken saat olarak hesaplanabilir. Yılda 250 iş günü ve iki vardiya üzerinden bu, yaklaşık 1,600 geri kazanılmış işçilik saati veya yalnızca bu toplam saatlik maliyet üzerinden başka işlere yönlendirilebilecek yılda yaklaşık $44,800 tutarında işçilik anlamına gelir; yeniden işleme ve sarf malzemesi tasarrufları buna dâhil değildir. $150,000 değerindeki ön mühendisliği yapılmış tek istasyonlu bir hücreye göre hesaplandığında yalnızca bu işçilik aktarımı, hücrenin yaklaşık 3-4 yılda kendini amorti etmesini sağlar; buna eklenen üretim kapasitesi ve kalite kazanımları hesaba katılmadan bile uygun maliyetli bir otomasyon yöntemidir. Sektörde yaygın olarak belirtilen 12-24 aylık amortisman süreleri, genellikle yalnızca işçilik tasarrufunu değil, işçiliğin yeniden tahsisine eklenen üretim kapasitesi ve kalite kazanımlarını da varsayar; bu nedenle başka birinin amortisman rakamını kullanmak yerine kendi vardiya hesabınızı yapın.
Bununla birlikte amortisman hesabı herkes için aynı değildir ve konuyla ilgili akademik çalışmalar, tek bir vaka incelemesinden daha ilgi çekici bir tablo ortaya koymaktadır. Minnesota State University, Mankato bünyesindeki aynı imalat mühendisliği programında hazırlanan iki 2024 tezi, farklı düşük hacimli ve yüksek çeşitlilikteki parçalar üzerinde robotik kaynak ile manuel kaynağı karşılaştırmış ve birbirine zıt sonuçlara ulaşmıştır. Bir çalışma (Srinivasamurthy, 2024), robotik hücre salt üretim kapasitesi açısından hâlâ günde daha fazla parça üretse de test parçası için manuel kaynağın daha hızlı ve daha ucuz olduğunu belirleyerek “robotik kaynak her zaman çözüm değildir” sonucuna varmıştır. Aynı programdaki farklı bir parçayı ele alan diğer çalışma (Mysore, 2024), robotik kaynağın günlük eşdeğer çalışma süresinde yaklaşık 30% daha uygun maliyetli olduğunu belirlemiştir. İki çalışma birlikte değerlendirildiğinde, tek başlarına sunduklarından daha güçlü bir sonuç ortaya çıkar: doğru cevap genel bir kurala değil, gerçekten ilgili parçaya bağlıdır. Üretim gerçekten düşük hacimli ve yüksek çeşitlilikteyse otomasyonun her zaman üstün geleceğini varsaymadan önce kendi parça numaralarınız, arkın devrede olduğu süre ve maliyetler üzerinden hesaplama yapın; çünkü otomasyon her zaman üstün gelmez, ancak bazen beklenenden çok daha avantajlı olabilir.
“Panelistler, robotik kaynak sistemlerinin kaynak yönteminde manuel operatörlerden daha hızlı olabileceği konusunda hemfikirdi; ancak başlıca avantaj salt hız değil, tutarlılıktır.”
Satın Alma, Maliyet Etkenleri, Teslim Süresi ve Önce Fikstür Tanılama Çalışma Sayfası
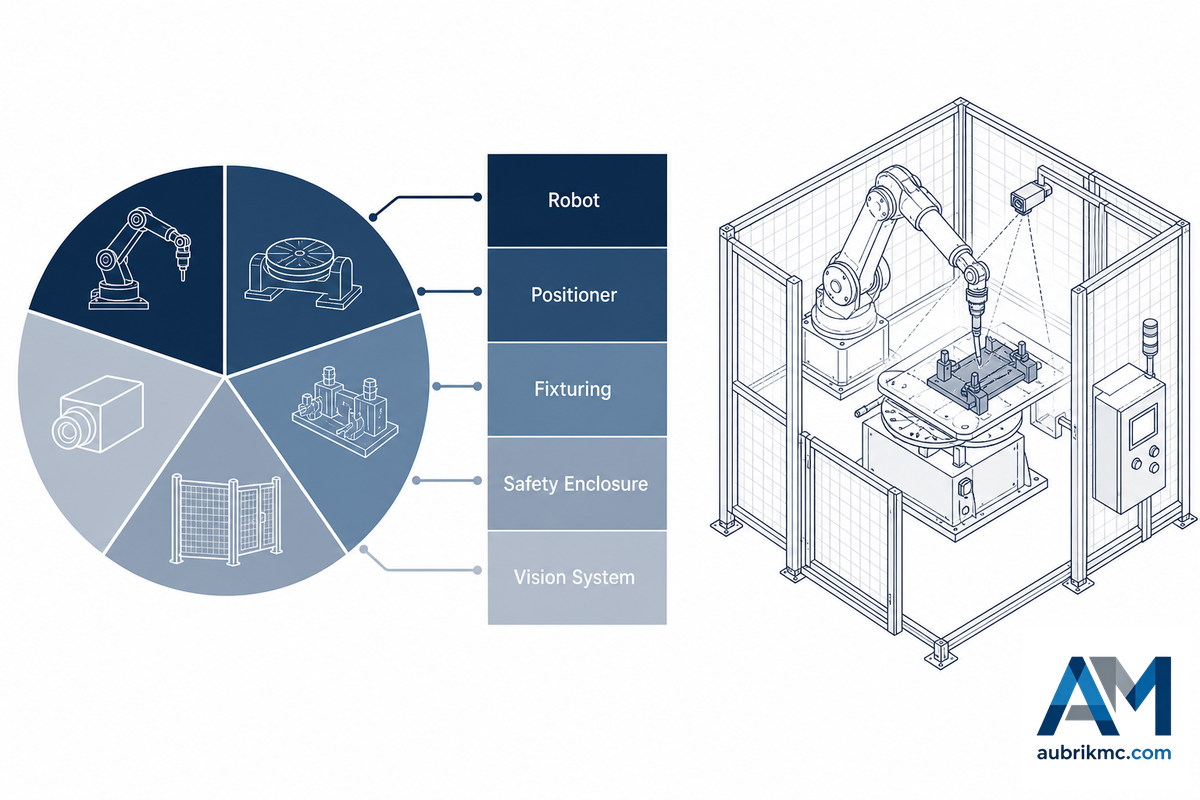
Komple robotik kaynak hücrelerinin fiyatı yaklaşık $50,000 (giriş seviyesi kobot sınıfı) ile $600,000+ (çok robotlu özel konfigürasyonlar) arasında değişir. Bir teklifin daha yüksek veya daha düşük bir sınıfa girmesini belirleyen beş etken vardır: pozisyonerin taşıma kapasitesi sınıfı, eksenler, görüntüleme/algılama yöntemi, kabin tipi ve özelleştirme düzeyi. Kobot tekliflerini nesnel biçimde karşılaştırmanın tek yolu bu olduğundan her tedarikçiden toplu bir fiyat vermek yerine her etkeni ayrı ayrı belirtmesini isteyin. Robotik kaynak fikstürü tasarımına ilişkin bir Cal Poly mühendislik vaka çalışması, ekonomik açıdan uygulanabilirliği belirleyen unsurun robot değil, fikstürün kendisi olduğunu ortaya koymuştur.
Önce Fikstür Tanılama Çalışma Sayfası — ROI’yi Geciktiren 5 Kurulum Hatası
- Takım Merkez Noktası (TCP) kalibrasyonunu atlamak — kalibre edilmemiş bir referans kullanıldığında düz kaynak dikişlerinde bile dairesel, açılı veya çok pasolu kaynaklarda rastgele sonuçlar elde edilir.
- Fikstürü gereğinden fazla kısıtlamak kolaydır — en küçük termal genleşmede bile iş parçasını sıkıştırır ve kaynak sırası, malzeme ısındığında malzemenin kendi şekline karşı kuvvet uygular.
- Sarf parçalarının bakımının yapılmaması, tel kılavuzunda kalıntı birikmesine yol açar ve bu, tel besleme sorunlarının en büyük nedenidir; tel kılavuzu ve yönlendirme bileşenlerinin değiştirilmesi, gerektiğinde yapılan bir onarım değil, planlı bakım olarak değerlendirilmelidir.
- Her iki yöndeki yanlış kaynak güç kaynağı seçimi de olumsuz sonuç doğurur; kalın parçalar için gerilimin düşük tutulması makinenin sürekli uygun ark parametrelerini aramasına neden olurken gerilimin aşırı yüksek tutulması mali açıdan israfa yol açar.
- Çevrimdışı yazılımla programlama yapılmaması, her işin doğrudan robot üzerinde tek tek manuel olarak programlanmasını gerektirir ve bu işlem yüksek çeşitliliğe sahip uygulamalarda bir vardiyanın 20% ila 30% kadarını tüketebilir; çevrimdışı programlama ise tasarımcının hücre kullanılabilirliğini etkilemeden takım yollarını oluşturup test etmesini sağlar.
Makinenin kendi fiyatının yanı sıra fikstür ($5,000-$40,000+; maliyeti karmaşıklığa göre değişir ancak çok karmaşık uygulamalarda makine fiyatına yaklaşabilir), nakliye ve kurulum ($5,000-$15,000), operatör eğitimi ($3,000-$10,000) ve yıllık servis sözleşmesi ($5,000-$25,000) için de bütçe ayırın. Fikstür, ilk kez satın alanların en sık gözden kaçırdığı maliyettir; tek bir karmaşık fikstür istasyonu, hücre fiyatına ek olarak kendi başına $5,000 tutabilir.
Güvenlik, Standartlar ve Uygunluk: 2025 Uygunluk Ayrımı
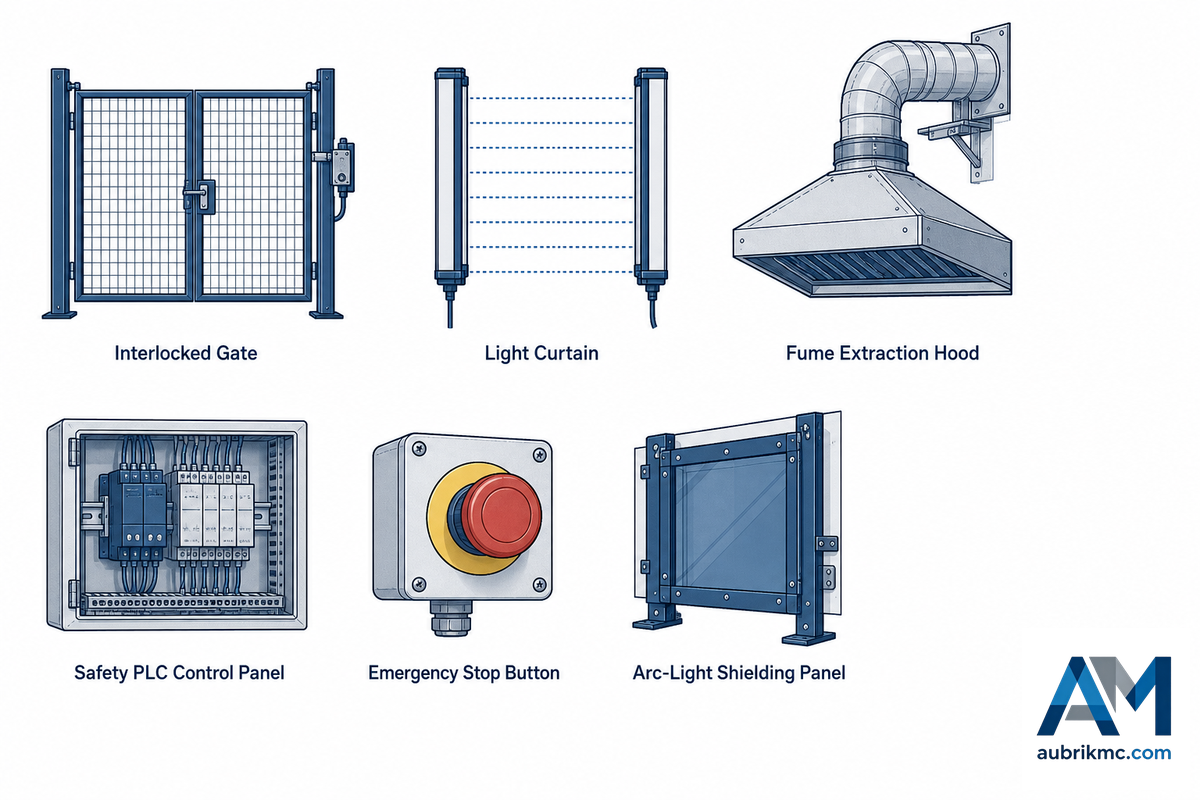
2025’in ikinci yarısından itibaren satılan ve/veya kurulan robotik kaynak hücreleri, güvenlik uygunluğundaki önemli bir ayrımın ön saflarında yer alacaktır: 2012’den beri ABD’deki endüstriyel robot güvenliğine yön veren standartlar, standartları yayımlayan kuruluşun adının değiştirilmesi de dâhil olmak üzere 2025’te kapsamlı biçimde revize edilmiştir.
| Standart | Kapsam |
|---|---|
| ANSI/A3 R15.06-2025 | ISO 10218 Bölüm 1–2’nin ABD ulusal uyarlaması; standardın önceki adı olan ANSI/RIA R15.06 ile yayımlanan 2012 baskısını revize eder |
| ISO 10218-1/2:2025 | Uluslararası robot ve robot sistemi güvenlik gereklilikleri; 2025’te yürürlüğe giren üçüncü baskı |
| ISO/TS 15066 | Kolaboratif robotlarda kuvvet/hız sınırlaması — özellikle kobot hücreleri için geçerlidir |
| AWS Z49.1 | Kaynak, kesme ve ilgili yöntemlerde genel güvenlik |
| AWS D16.1M/D16.1 | Robotik ark kaynağına özgü güvenlik uygulamaları — genel robot güvenliği standartlarından ayrı bir katman |
Her alıcı için pratik sonuç sınırlı ancak önemlidir: değerlendirmeye alınan her makinede, hücrenin R15.06 güvenlik standardının hangi baskısına göre tasarlandığı belirlenmelidir. Eski 2012 sürümüne göre tasarlanan bir makine otomatik olarak uygunsuz sayılmasa da 2026’da satın alma yapılıyorsa yeni 2025 sürümüne göre tasarlanmış bir makine tercih edilmelidir; mevcut pazarlama materyallerinin ne kadar azının bunu yansıttığı şaşırtıcı olabilir.
Ancak konu yalnızca fiziksel koruyuculardan ibaret değildir. Sistem işletiminin insan unsuruna TESEO ve HEART insan güvenilirliği değerlendirmesi (HRA) yöntemlerini uygulayan, kaynak robotu operatörlerinin güvenilirliğine ilişkin bir 2025 Scientific Reports makalesi; HMI kalitesi, iş yükü, görev dokümantasyonunun açıklığı ve görev karmaşıklığının olay riskini önemli ölçüde etkilediğini vurgulamaktadır.
⚠️ Önemli
Gerçek dünyadaki riskler soyut değildir: OSHA olay kayıtlarında, bir robotik kaynak hücresinin çalışma alanına yerleştirmeye çalışırken arabası yükseltilmiş kabine takılan bir işçi vakası bulunmaktadır. Kaynak dumanı emişi de ilişkili ve sıklıkla gözden kaçırılan bir uygunluk unsurudur — kapalı hücre, manuel bir kaynak bölümünde doğal olarak dağılabilecek dumanı yoğunlaştırdığından emiş kapasitesi yalnızca yönteme değil, kabine göre de ölçeklendirilmelidir.
2025 Robot Güvenliği Standardı Revizyonunda Neler Değişti?
Yanıtı Görüntüle
ANSI/A3 R15.06-2025, ISO 10218-1:2025 ve ISO 10218-2:2025’in Amerika Birleşik Devletleri ulusal uyarlamasıdır ve ANSI/RIA R15.06:2012’nin yerini alır.
Bağımsız sektörel yayınlardaki haberler, bunun basit bir ad değişikliği değil, kapsamlı bir revizyon olduğunu göstermektedir; dolayısıyla 2012 standardına göre tasarlanmış bir makine, 2025 gerekliliklerini otomatik olarak karşılamaz. 2026’da bir hücreyi değerlendiren alıcılar, uygunluğu varsaymadan önce güvenlik dokümantasyonunun hangi baskıyı referans aldığını tedarikçiye sormalıdır.
Çevrimdışı Programlama, Görüntüleme ve Hücrenin Çalışır Tutulması
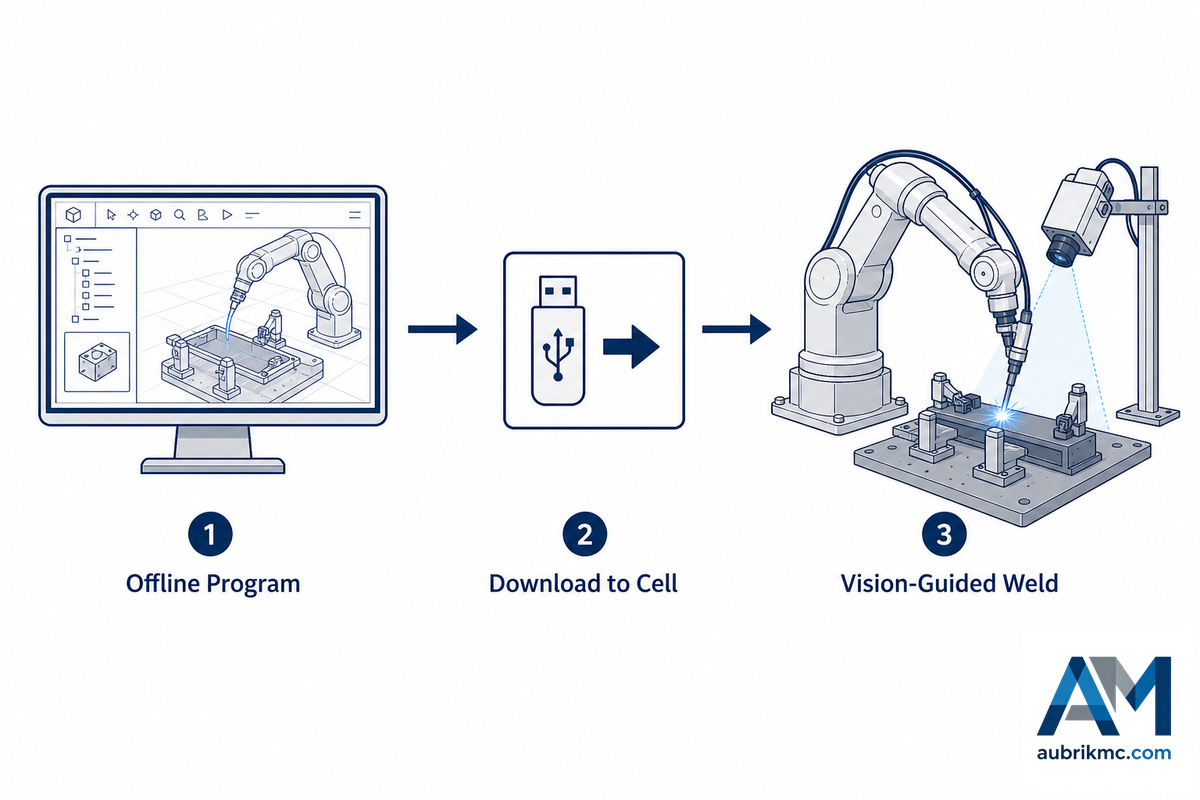
Bir mühendis, vardiya değişiminde ekipmanı meşgul ederek gerçek robot üzerinde programlama yapmak yerine kaynak yolunu masaüstü bilgisayarında çevrimdışı programlayabilir (OLP) ve vardiya değişiminde hücreye aktarabilir. Bu çevrimdışı programlama yaklaşımının canlı ve aktif biçimde geliştirilen bir mühendislik teknolojisi olmayı sürdürdüğü, gerçek bir parçanın 3D taramalarından doğrudan kaynak yolları simüle etmeye yönelik yakın tarihli bir ABD patentinde (US12277369B2) görülmektedir. Her vardiyada üretim alanına yeni bir parçanın gelebildiği yüksek çeşitliliğe sahip fason üretim atölyeleri ve yapısal çelik imalatçıları, çevrimdışı programlamadan en büyük pratik yararı elde eder; çünkü yeni bir yolun robot üzerinde teach pendant ile programlanması, çevrimdışı programlamanın ortadan kaldırmayı amaçladığı hücre duruşunun tam kendisidir. Modern çevrimdışı yazılımlar, bir teknisyenin gerçek robota hiç dokunmadan 3D görselleştirmede kaynak yolunu oluşturup kontrol edebileceği, her paso için bitiş noktalarını belirleyebileceği ve çarpışma olmadığını doğrulayabileceği kadar kolay kullanılır.
Görüntüleme ve dikiş takip sensörleri, öğretilen yol ile CAD modelinden biraz farklı olan fiziksel parça arasındaki farkı kapatır; lazer veya yapılandırılmış ışık sensörü çoğu zaman kaynak birleştirmesinin gerçek konumunu belirleyerek kaynak torcu yolunu anlık olarak düzeltir ve böylece önemli fit-up sapmaları olduğunda bile entegre dikiş takibi kaynak kalitesini korur. Bu özellik, özellikle yüksek çeşitlilikteki kaynak işlerinde her parça varyasyonu için yolu tamamen yeniden öğretmeye gerek kalmadan kalitenin tutarlı kalmasını sağlar.
💡 Uzman İpucu
OSHA’nın teknik kılavuzu, “robot kumanda sistemi programlamasının robotik endüstrisinde standartlaştırılmadığını ve tedarikçilerin genellikle özel çalışan eğitimi gerektiren kendi programlama dillerine veya yöntemlerine sahip olduğunu” belirtmektedir. Tedarikçiye özgü programlama eğitiminin maliyetini geçerli bir işletme gideri olarak bütçeye dâhil edin.
Sektöre Bakış: 2026’da Neler Değişiyor?
2026’daki satın alma ortamını, pazar büyüklüğünün ötesine geçen iki somut etken şekillendiriyor; her ikisi de temel belirleyicilerdir: sektör genelindeki nitelikli çalışan sıkıntısı, büyük ve küçük şirketleri otomasyona yalnızca bir maliyet unsuru olarak değil, iş gücü sürekliliğine yönelik kalıcı bir çözüm olarak yöneltiyor; kobot hücreleri özellikle deneyimli kaynakçıların daha yüksek değerli işlere ayrılmasını sağlamak için vardır ve bu verimlilik aracı, tek bir kişinin her kaynak birleştirmesini ayrı ayrı manuel yönetmek yerine birden fazla çalışma hücresini yönetmesine veya programlamasına olanak tanır. Otomasyon ihtiyaçlarını yalnızca bütçeye değil, kaynakçıların fiilî mevcudiyetine göre belirlemek, 2026 satın alma kararının giderek daha gerçekçi başlangıç noktası olmaktadır. ANSI/A3 R15.06-2025 revizyonu, 2026’da devreye alınacak hücreler satın alınırken çözümlerin birçok tedarikçi broşürü ve teknik özellik belgesinde atıf yapılan eski 2012 sürümüne göre değil, güvenlik standardının en güncel sürümüne göre değerlendirilmesini gerektirir; bu, bu yıl doğru satın alma kararını oluşturan ölçütlerde temel bir değişikliği temsil eder. Bu kontrolün atlanması hâlinde risk soyut değildir: kullanımdan kaldırılan 2012 baskısına göre teknik özellikleri belirlenmiş ve belgelendirilmiş bir hücre, denetçi veya sigorta şirketi uyumsuzluğu tespit ettiğinde pahalı bir yeniden belgelendirme ya da sonradan uyarlama işlemini zorunlu kılabilir ve bu maliyet, eski standarda göre satış yapan tedarikçiye değil, tamamen alıcıya ait olur.
Pazar araştırma şirketlerinin robotik kaynak pazarının büyüklüğüne ilişkin tahminleri değişmekle birlikte, birden fazla pazar araştırması kaynağında 2025 için $7 milyar ila $11 milyar aralığında ve 2030’ların başlarına kadar sürekli büyüme öngören tahminler yer almaktadır. Bu rakamlar genel bağlam sağlamak içindir; 2026’da alınacak satın alma kararlarında yukarıda belirtilen sektör ve iş gücü piyasası eğilimlerine, öngörülen herhangi bir belirli büyüme oranından daha fazla ağırlık verilmelidir.
2026 otomasyon projeniz için: Önce parçanızın üretim hacmi profilini belirleyin (yukarıdaki Bölüm 7’ye bakın). Ardından tercih edilen tedarikçinin teknik özellik belgelerinde güvenlik standardının en güncel baskısına (2025) atıfta bulunduğundan emin olun (Bölüm 8’e bakın). Daha sonra Bölüm 7’de açıklanan çerçeveyi kullanarak maliyet tekliflerini değerlendirmeye geçin.
Sıkça Sorulan Sorular
S: Manuel kaynak yerine neden robotik kaynak hücresi tercih edilmelidir?
Yanıtı Genişlet
Başlıca neden yalnızca azami kaynak hızı değil, arkın devrede olduğu süredir. İnsan operatörler genellikle vardiyanın 15-40% kadarında arkı devrede tutarken robotik bir hücre, sistem parçalar arasında mola vermediği, yorulmadığı veya vardiya sonunda yavaşlama ihtiyacı duymadığı için bu oranı 50-85% düzeyine çıkarabilir. Belirli bir kaynağın maliyetinin büyük çoğunluğunu işçilik oluşturduğundan kullanılmayan bu sürenin geri kazanılması, otomasyonun ticari gerekçesindeki en büyük etkenlerden biridir; ancak belirtildiği gibi bu, her üretim profili için satın almayı haklı çıkarmaz.
S: Bir robotik kaynak hücresinin kurulması ve devreye alınması genellikle ne kadar sürer?
Yanıtı Görüntüle
Kurulum, ön mühendisliği yapılmış bir hücrede genellikle 3-5 gün; programlama ve operatör eğitimi ise ilave 1-2 hafta sürer. Özel veya kapsamlı biçimde yapılandırılmış pozisyonerli hücre çözümlerinde uçtan uca süre genellikle 4-8 hafta arasında değişir. Kobot hücreleri, kullanıcı dostu programlama arayüzleri sayesinde genellikle bu aralığın kısa tarafında yer alır.
S: Robotik kaynak hücresi farklı parçalar için yeniden programlanabilir mi?
Yanıtı Göster
Evet, bir hücrenin tek amaçlı sabit otomasyon hattından temel farkı budur. Yeniden programlama; teach pendant komutlarıyla, çevrimdışı programlama yazılımıyla veya kobotlarda elle yönlendirme ve otomatik yol oluşturmak için 3D CAD modeli içe aktarılarak yapılabilir ve böylece yolun tamamen manuel olarak yeniden öğretilmesi gerekmez.
S: Robotik kaynak hücresi özel bir operatör gerektirir mi?
Ayrıntıları Görüntüle
Tam zamanlı olarak gerekmez. Genellikle bir teknisyen hücrenin programlanmasını ve sürekli kalite izlemesini yürütürken başka biri, birden fazla hücrede çalışması da mümkün olacak şekilde parçaların yüklenmesi ve boşaltılmasıyla yarı zamanlı ilgilenir.
S: Kobot kaynak hücresi ile geleneksel robotik kaynak hücresi arasındaki fark nedir?
Ayrıntıları Genişlet
Kobot kaynak hücresi, ISO 10218-2 ve ISO/TS 15066 kuvvet ve hız sınırlamaları kapsamında, çevre çiti çok az olan veya hiç olmayan çalışma için tasarlanmış kolaboratif bir robot kullanır. Bu yapı, küçük bir yerleşim alanının istendiği yüksek çeşitlilikli, düşük hacimli ve sık değişim gerektiren uygulamalar için sistemi ideal kılar. Geleneksel hücreler; eksiksiz koruma donanımı (ışık perdeleri, kilitlemeli kapılar vb.) gerektiren tam hızlı bir endüstriyel robot kullanır ve azami üretim miktarının öncelikli olduğu seri üretime yöneliktir. Maliyetler bu farkları yansıtır; kobot hücreleri genellikle $50,000-$150,000, kategorisinde, ön mühendisliği yapılmış tek istasyonlu hücreler ise $130,000-$250,000 kategorisinde yer alır. İki teknoloji de doğası gereği diğerinden üstün değildir; karar, parça çeşitliliğine ve üretim hacmine bağlıdır.
S: Robotik kaynak hücresi küçük veya orta ölçekli bir atölye için yatırıma değer mi?
Açıklamayı Görüntüle
Günde onlarca tekrarlı parça üretiliyorsa özellikle kobotlarda çoğu zaman yatırıma değerdir. Arkın devrede olduğu süre ile işçilik maliyetlerini teklif edilen fiyatla karşılaştırarak kendi hesabınızı yapmak önemlidir; üretim profili, atölyenin büyüklüğünden çok daha belirleyicidir.
Bunu Neden Yazıyoruz?
Aubrik, 1999’dan beri kaynak otomasyonu ekipmanları (pozisyonerler, kaynak manipülatörleri, robotik kaynak sistemleri) tasarlamakta ve üretmektedir; bu rehber, imalat uzmanlığımızdan elde edilen bilgilerin yanı sıra bağımsız olarak doğrulanmış sektörel, akademik ve resmî kaynaklardan yararlanmaktadır. Bir veri noktasının bağımsız olarak doğrulanamadığı durumları kesin bilgi gibi sunmak yerine açıkça belirttik. Aubrik teknik ekibi tarafından incelenmiştir.
Referanslar ve Kaynaklar
- Robotiğe Genel BakışOccupational Safety and Health Administration
- OSHA Teknik Kılavuzu, Bölüm IV: Kısım 4, Robotik Ark Kaynağı GüvenliğiU.S. Department of Labor
- ISO 10218-2:2025, Robotik, Güvenlik GereklilikleriInternational Organization for Standardization
- Güncellenen ANSI/A3 Standartları Endüstriyel Robot Güvenliğini Ele AlıyorThe Robot Report
- İşletmeniz İçin Doğru Robotik Kaynak Hücresini SeçmeThe Fabricator
- Başarılı Robotik Kaynak İçin Kontrol ListeleriThe Fabricator
- Düşük Hacimli ve Yüksek Çeşitliliğe Sahip Bir İmalat Ortamında Robotik ve Manuel Kaynağın Karşılaştırmalı İncelemesi (JR Test 3)Minnesota State University, Mankato
- Düşük Hacimli ve Yüksek Çeşitliliğe Sahip Bir İmalat Ortamında Robotik ve Manuel Kaynağın Karşılaştırmalı İncelemesi (JR Test 2)Minnesota State University, Mankato
- Genişletilmiş TESEO ve HEART Yöntemleriyle Kaynak Robotu Operatörü Güvenilirlik AnaliziScientific Reports (Nature)
- US12277369B2, Kaynak Robotu İçin Simüle Edilmiş Kaynak Yollarının OluşturulmasıUSPTO / Google Patents
- AWS/ANSI Z49.1, Kaynak, Kesme ve İlgili Yöntemlerde GüvenlikAmerican Welding Society
- AWS D16.1M/D16.1, Robotik Ark Kaynağı Güvenliği ŞartnamesiAmerican Welding Society
- Kaynağın Bilgisayarlaştırılması Hakkında On Üçüncü Uluslararası KonferansGovInfo / U.S. Government Publishing Office
- Modül 2, Kaynak ve Kesme YöntemleriU.S. Nuclear Regulatory Commission
- Robotik Kaynak İçin Fikstür Tasarımı ve UygulamasıCalifornia Polytechnic State University
- ISO 10218-2:2025, Robotik, Güvenlik Gereklilikleri, Bölüm 2International Organization for Standardization



