
Aubrik Şirketi ile İletişime Geçin

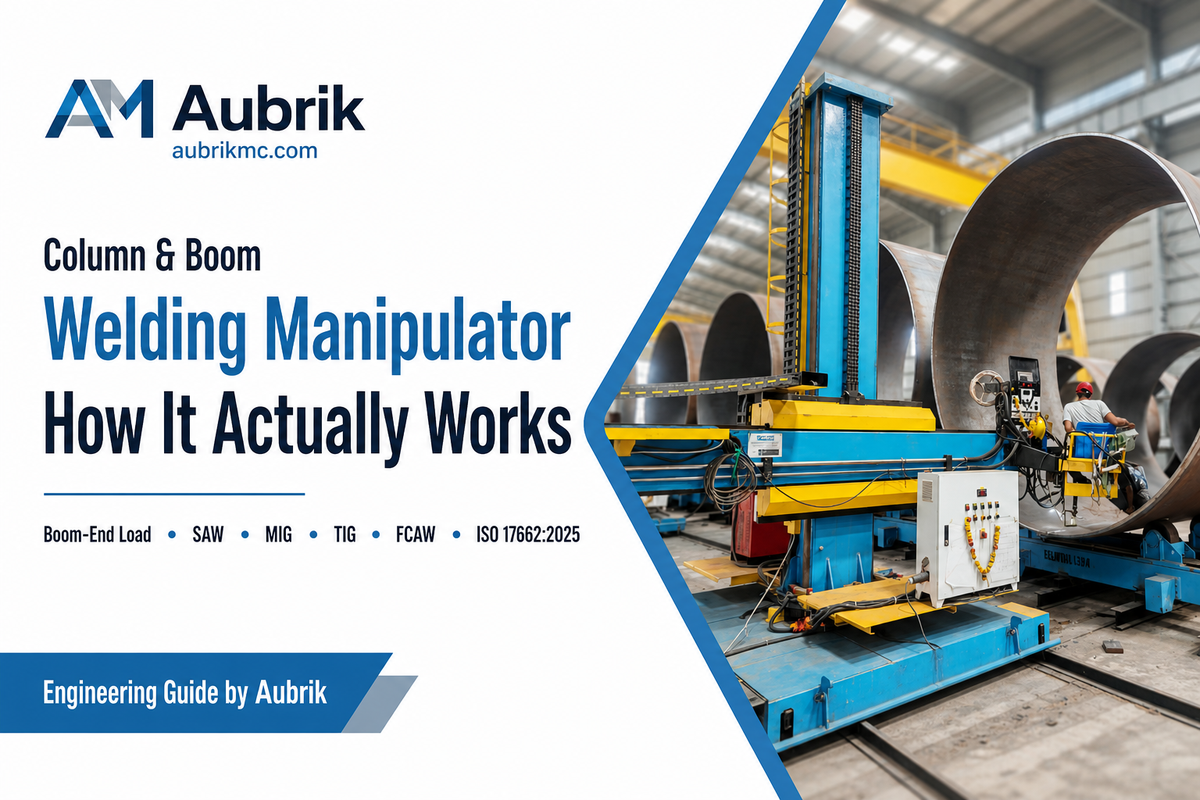
Kolon-bom kaynak manipülatörü, operatörün kaynak torcunu eliyle tutup onunla birlikte yürümesi yerine torcu bir bom aracılığıyla kaynak birleştirmesi boyunca sabit hızla hareket ettiren bir makinedir.
Kısa Teknik Özellikler: Kolon-Bom Kaynak Manipülatörü
| Bom ucu taşıma kapasitesi | Model sınıfına ve montaj noktasına bağlı olarak ~7 kg (taşınabilir) ile 600 kg+ (ağır hizmet) arası |
| Kolon/bom hareket stroku | Model sınıfı başına yaklaşık 1–5 m (yayınlanan değerler, yaygın ürün serilerinde 42–192 in aralığındadır) |
| Hareket hızı | 5–120 in/min (127–3,048 mm/min), değişken hızlı AC veya servo tahrik |
| Desteklenen kaynak yöntemleri | SAW, MIG/GMAW, TIG/GTAW, FCAW — tek veya çift proses kafası |
| Ark yanma süresi | Manuel/yarı otomatik kaynakta ~10–25%; tam otomatik SAW uygulamasında ise 100% düzeyine yakın. |
Kolon-bom kaynak manipülatörü, kaynak torcunu kaynak birleştirmesi üzerinde tutarken kolon yüksekliği, bom ise erişim mesafesini belirler. Bir model seçmeden önce kaynak uzunluğunu, kaynak torcu donanımını, hareket hızını, çalışma zarfını, ray veya zemin düzenini ve yük durumunu belirtin. Kabul listesinde ayrıca dikiş takibi, operatör erişimi, emniyet kilitlemeleri ve manipülatörün kaynak pozisyoneriyle nasıl entegre olduğu belirtilmelidir.
Kısaca
- Manipülatör torcu, pozisyoner veya kaynak rotatörü ise iş parçasını hareket ettirir; ağır malzemelerle çalışan işletmelerin çoğu zamanla her iki ekipmanı da edinir.
- Bomların taşıma kapasiteleri yükün konumuna bağlıdır: AMET teknik föyünde, yük bomun ortası yerine karşı ucuna yerleştirildiğinde kapasite yalnızca 50kg artmaktadır.
- “Otomasyon ark yanma süresini iki veya üç katına çıkarır” şeklindeki yaygın iddia genel eğilim açısından doğru olsa da çoğunlukla abartılıdır. Bağımsız kaynaklı veriler, manuel kaynak uygulamalarında gerçek oranın yüzde 10 ila 25 düzeyinde olduğunu; tam otomasyona geçildiğinde ise SAW işleminin neredeyse 100% oranında çalıştığını göstermektedir.
- Yeni yayımlanan ISO 17662:2025 standardı çok az değişiklik içermektedir veya hiç değişiklik içermemektedir ve “yeni baskı” ifadesinin yarattığı izlenimin aksine, tasarımın kendisinden çok kalibrasyona odaklanmaktadır.
Kolon-Bom Kaynak Manipülatörü Gerçekte Ne Yapar?
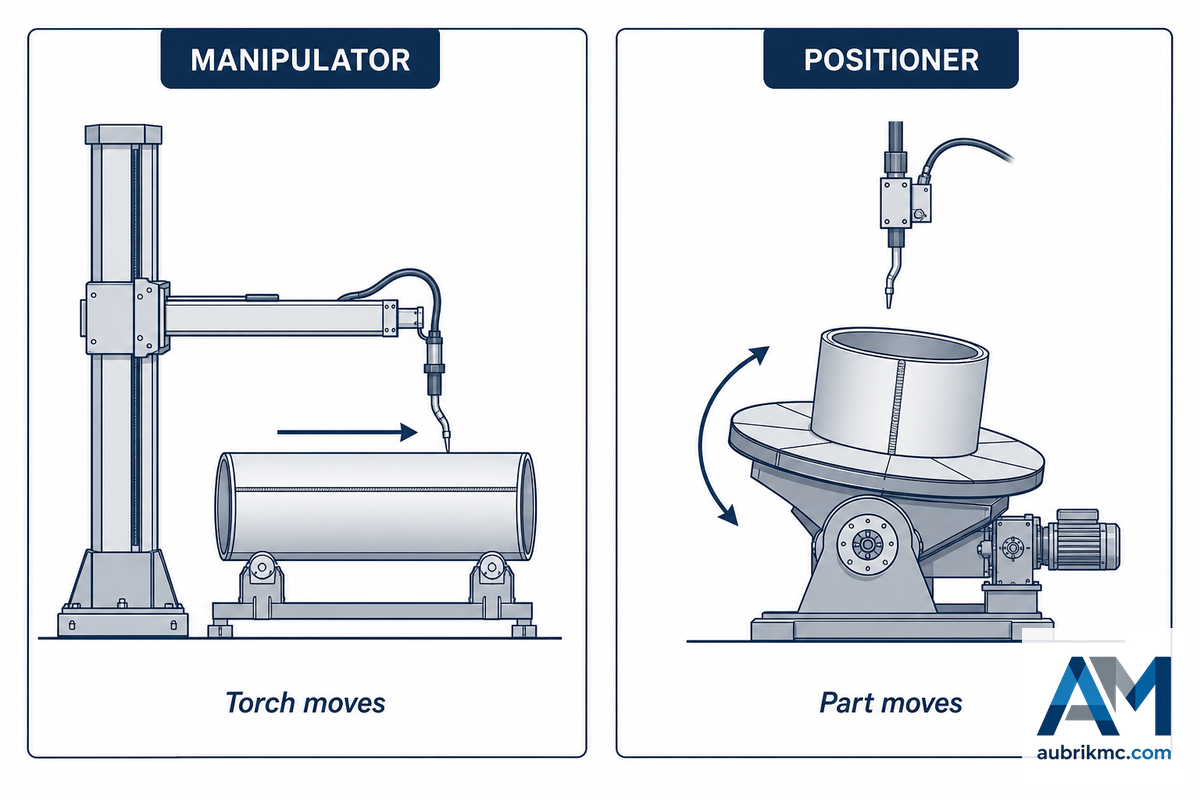
Kolon-bom kaynak manipülatörlerinde, dikey kolon üzerinde yukarı ve aşağı hareket eden yatay bom boyunca kaynak dikişini izleyen bir kaynak kafası bulunur. Bu kafa sabit hızla hareket ederken iş parçası sabit kalabilir veya kolon-bom sisteminin altına yerleştirilen bir cihaz üzerinde döndürülebilir. Kolon-bom sistemiyle pozisyoner arasındaki temel fark, parçanın değil kaynak kafasının hareket etmesidir.
Kaynak sektöründe farklı adlarla anılsa da her kolon-bom manipülatör sistemi kaynak uygulamalarında aynı işlevi görür: Torcu manuel kullanımdan kurtararak uzun kaynak geçişlerinde sürekli operatör müdahalesi gerektirmeyecek şekilde konumlandırır. eng-tips.com forumlarındaki bir uygulamacı, 2010 tarihli gerçek bir yazışmada deneyimsiz bir mühendise bu tür bir ark manipülatörünün “kaynak kafasını taşıyan radyal kollu veya portal tipte tek bir kolondan oluşan bir kaynak manipülatörü…” olduğunu ve bu nedenle pozisyonerden farklılaştığını belirtmiştir. Ayrıca Lincoln Electric Canada pazarlama müdürünün bir sektör dergisindeki yazısında, kolon-bom kaynak makinesi veya manipülatörlü kaynak ekipmanı arayan çoğu müşterinin gerçekte kastettiği “kaynak manipülatörünün” “kolon-bom, yan kiriş veya portal sistem” olarak da adlandırıldığı ve yüksek çeşitliliğe sahip düşük hacimli otomotiv üretiminde kullanılan altı eksenli robotun aksine petrol ve gaz, basınçlı kap, gemi inşası ve yapısal çelik gibi ağır sanayiler için “standart mekanize otomasyon biçimi” olduğu açıkça belirtilmektedir.
Manipülatör, Pozisyoner ve Kaynak Rotatörü: Torcu mu, Parçayı mı Hareket Ettirir?
Kaynak manipülatörü
Torcu kaynak dikişi boyunca hareket ettirir. Parça genellikle sabit kalır veya ayrı bir ekipman üzerinde döner.
Kaynak pozisyoneri/kaynak rotatörü
Parçayı hareket ettirir — sabit kalan torcun altında döndürür veya yatırır.
Gerçekte ağır imalat atölyelerinin çoğunda iki ekipman da bulunur; çünkü her makine farklı bir soruya yanıt verir: Manipülatör, “Bir kişinin kaynak kafasıyla birlikte yürümesine gerek kalmadan kafa 30 fitlik bir kaynak dikişi boyunca nasıl hareket ettirilir?” sorusunu yanıtlar. Pozisyoner ise “Yuvarlak bir parça, kaynak dikişi sabit torcun altında zemine paralel kalacak şekilde nasıl döndürülür?” sorusunu yanıtlar. Tek başına hiçbiri işi tamamlayamaz: Manipülatör bir rüzgâr türbini kulesi gövdesini döndüremez, pozisyoner ise tek başına torcu rüzgâr türbini kulesi gövdesi boyunca 20 fit hareket ettiremez. İkinci makinenin iç yapısı hakkında daha fazla bilgi için Aubrik’in kaynak pozisyoneri ve kaynak rotatörü ve çevirme ruloları satın alma kılavuzlarına bakın.
Makinenin İç Yapısı: Kolon, Bom, Araba ve Kumanda Sistemi
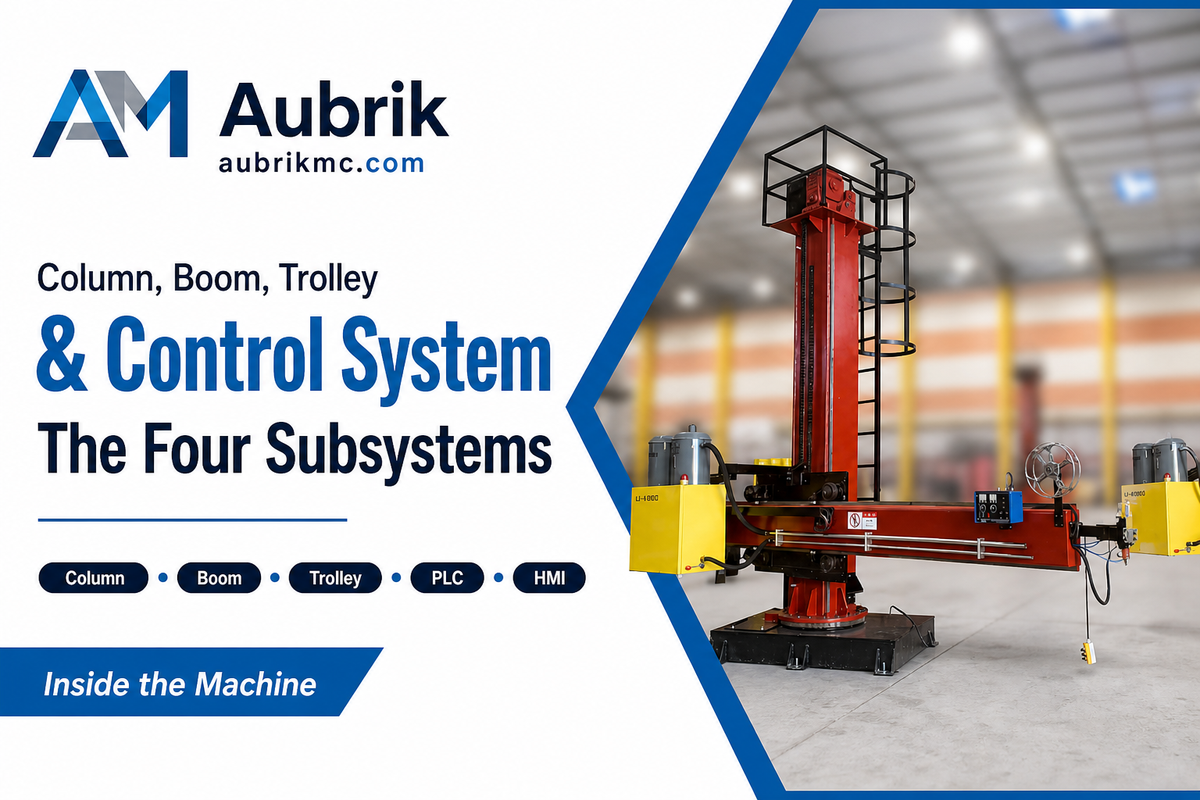
Her kolon-bom sisteminde gerçek kaynağı dört sistem gerçekleştirir: Çalışma yüksekliğini kontrol eden kolon, kaynak kafasının yatay erişimini kontrol eden bom, tekrarlanan kaynak dikişlerini oluşturmak üzere tüm sistemi ray boyunca hareket ettiren ve raylı kaynak istasyonlarında sıklıkla hareketli araba olarak adlandırılan opsiyonel motorlu araba ve tüm hücreye ait operatör kumandaları üzerinden hareket hızını ayarlayan basit bir askılı kumandadan tam PLC/HMI sistemine kadar değişebilen kumanda sistemi. Bu dört sistemden herhangi birinde hata yapıldığında sonuç teknik föyde değil kaynak dikişinde görülür; torcun kayması, gerçekte hareket eksenindeki kaynak kafası kararlılığı sorunudur.
| Alt sistem | İşlev | Hata belirtisi |
|---|---|---|
| Kolon | Çalışma yüksekliğini ayarlar, dikey yükü taşır | Parça üzerinde yetersiz açıklık; kaideye binen konsol yükü |
| Bom | Yatay erişimi ayarlar, torcu rijit biçimde tutar | Yük altında sehim → torç geçişin ortasında kaynak birleştirmesinden sapar |
| Araba (raylı) | Sistemi uzun kaynak dikişleri arasında kademeli olarak konumlandırır | Manuel yeniden konumlandırma, manipülatörün tasarruf sağlaması beklenen süreyi tüketir |
| Kumanda sistemi (askılı kumanda/PLC/HMI) | Hareket hızını ayarlayıp sabit tutar, çok prosesli reçeteleri sıralı olarak yürütür | Açık çevrimli tahrikler yük altında hız kaybeder; tekrarlanabilir ve denetlenebilir hareket hızı kaydı oluşmaz |
Bu dört sistemli yaklaşım, hem kolonların hem de bomların eşit oranda büyütüldüğü Aubrik kolon-bom kaynak manipülatörü model serisinde de uygulanmaktadır.
Gerçek ve patentli bir tasarımın gösterdiği üzere, kaba konumlandırma ile hassas hız arasındaki bu denge her kolon-bom sistemiyle birlikte satın alınmaktadır: EP4347177B1, “Kaynak bomu,” Mv Welding Oy, Finlandiya, 2025. Tasarım, kullanıcının bomu başlangıç noktasına manuel olarak itmesine ve ardından kaynak dikişi boyunca kontrollü hızlarda hareket ettirmek için ayrı bir kendinden kilitlemeli mekanizmayı devreye almasına olanak tanıyan iki aşamalı bir kilitleme mekanizmasına sahiptir; bunun nedenlerinden biri, önceki bomlarda kaynak öncesi ayar işleminin “yavaş ve zahmetli” olması ve bu bomları “üretken bir atölye için uygunsuz” hâle getirmesidir.
Bom Ucu Yük Bileşenleri: Alıcılar Bom Kapasitesini Neden Düşük Belirler?
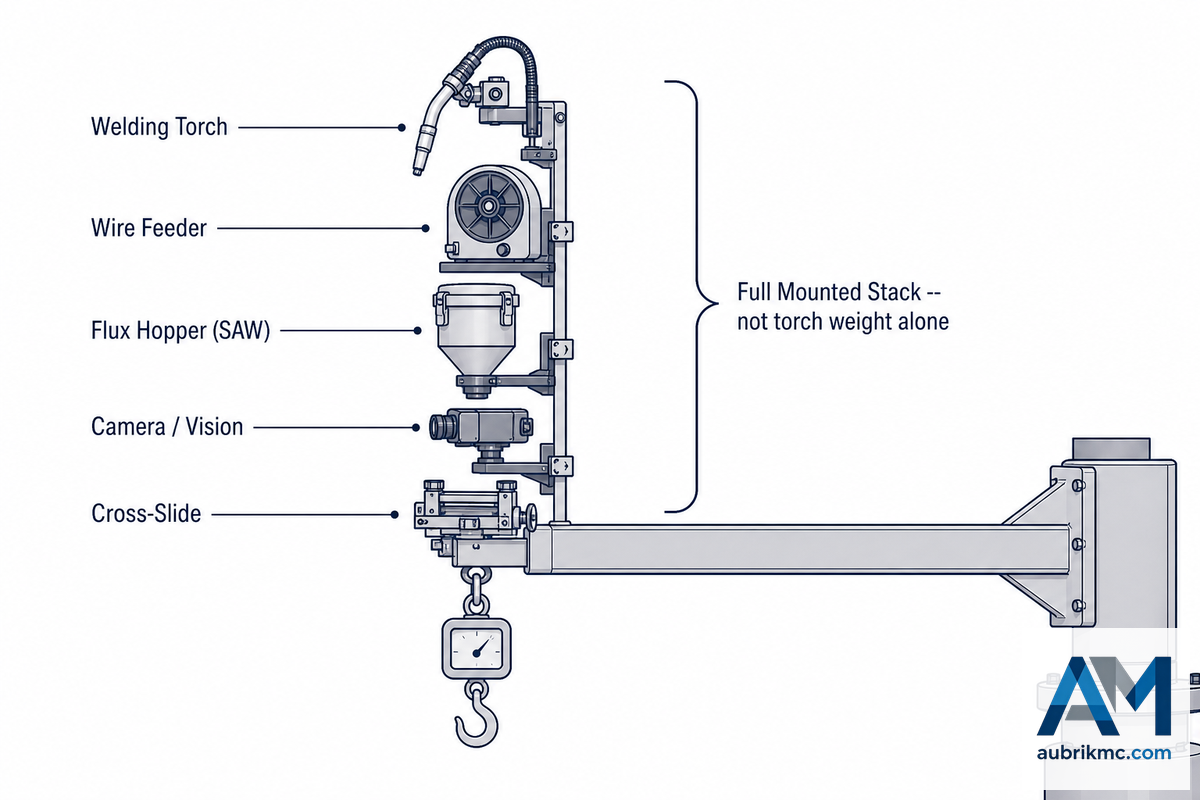
Bom ucu taşıma kapasitesi, bomun çalışma uzantısında torç konumunu koruyarak taşıyabileceği en yüksek ağırlığı ifade eder ve teknik föyde belirtilen değer bomun tüm erişim mesafesi için geçerli değildir. Koike’nin manipülatör boyutlandırma kılavuzu bu noktayı açıkça şöyle ifade eder: “Manipülatörün taşıma kapasitesinde yalnızca kaynak kafası değil, eklenen tüm ağırlıklar dikkate alınmalıdır”; operatör platformları ve çapraz kızaklar gibi kalemlerin sıklıkla hesaba katılmadığı ve yalnızca bir operatör platformunun bile korkuluklarla güvenli çalışma zemini hesaba katıldığında çok sayıda pound ekleyebileceği belirtilir. AMET teknik föyü de konuma dayalı somut bir örnekle bu görüşü destekler: Manipülatörün azami kaldırma kapasitesi, nominal bom kapasitesine ek olarak 50 kg (110 lbs) daha fazladır-ancak bu ek ağırlık yalnızca bomun karşı ucuna yerleştirilirse. 600-kg kapasiteli bir makineyi, bu değerin bomun çalışma ucundaki torç, besleyici, akı haznesi ve kamerayı kapsadığını varsayarak seçerseniz kullanılabilir çalışma payınız düşündüğünüzden daha az olur. Çoğu atölye ekipmanının aksine kolon-bom kaynak manipülatörü fiyatı neredeyse hiçbir zaman açıkça yayımlanmaz. Bu kılavuz için görüşülen her tedarikçi talep üzerine fiyat vermektedir; bu nedenle teklifteki değeri rakip fiyatlarıyla karşılaştırmadan önce yukarıdaki nominal ölçüm noktası ayrıntılarını yazılı olarak doğrulayın.
| Hizmet sınıfı | Bom ucu yükü | Tipik kullanım | Sınırlamalar/uygun olmayan uygulamalar |
|---|---|---|---|
| Ultra hafif/taşınabilir | Yaklaşık 7 kg (15.5 lb) | Küçük MIG/MAG torcunun konumlandırılması | SAW kafası veya akı haznesi için uygun değildir — yalnızca torç ağırlığı |
| Hafif hizmet | ~100 kg (bom ucundan ~300 mm mesafede) | Küçük imalat atölyeleri, başlangıç düzeyi otomasyon | Uzantı belirtilen noktayı aştıkça nominal taşıma kapasitesi hızla düşer |
| Orta hizmet | ~200–300 kg | Genel SAW/MIG uygulamaları, yapısal imalat | Bazı serilerde aynı değer farklı model boyutları için tekrarlanır — ürün ailesine göre değil, modele göre kontrol edin |
| Ağır hizmet | ~150–600 kg (karşı uca monte edilirse +50 kg) | Rüzgâr türbini kulesi gövdeleri, büyük basınçlı kaplar, kalın cidarlı borular | +50 kg toleransı konuma özgüdür — çalışma ucundaki yükler için geçerli değildir |
✔ Yapın
- Nominal taşıma kapasitesini işle karşılaştırmadan önce torç, besleyici, akı ünitesi, kamera ve çapraz kızağın ağırlıklarını ekleyin
- Yayımlanan değerin bom üzerindeki hangi noktada ölçüldüğünü sorun
✘ Yapmayın
- Makine teklifini yalnızca torç ağırlığına göre hazırlamayın
- “Daha yüksek kapasitenin” kendiliğinden daha güvenli veya gelecekteki ihtiyaçlara daha uygun olduğunu varsaymayın — aşağıdaki boyutlandırma yanılgısına bakın
Ekipmanla ilgili yaygın bir yanılgıyı açıklığa kavuşturalım: Daha yüksek nominal kapasiteler kendiliğinden daha ekonomik veya daha güvenli değildir. Teknik föylerdeki statik kapasite değerleri eksantrik yüklemeyi kapsamaz ve çok büyük parçalar için doğru kapasiteye sahip bir makine, hassas küçük işler için ekonomik olmayabilir. Büyük makineler özünde hassasiyetten ödün vermese de herhangi bir toleransı korumanın maliyeti nominal kapasiteyle birlikte artar. Farklı boyutlarda parçalarla çalışan atölyeler için genellikle her işi kapsamaya çalışan aşırı büyük, özel amaçlı tek bir makine yerine doğru boyutlandırılmış ve ihtiyaca uyarlanmış iki çözüm kullanmak daha pratiktir; bu, Aubrik’in parça döndürme tarafında sunduğu çeşitli ağır hizmet tipi kaynak pozisyoneri seçenekleri arasından seçim yapılırken kullanılan boyutlandırma yöntemiyle aynıdır.
Proses Uyumluluğu: Tek Gövdede SAW, MIG, TIG ve FCAW
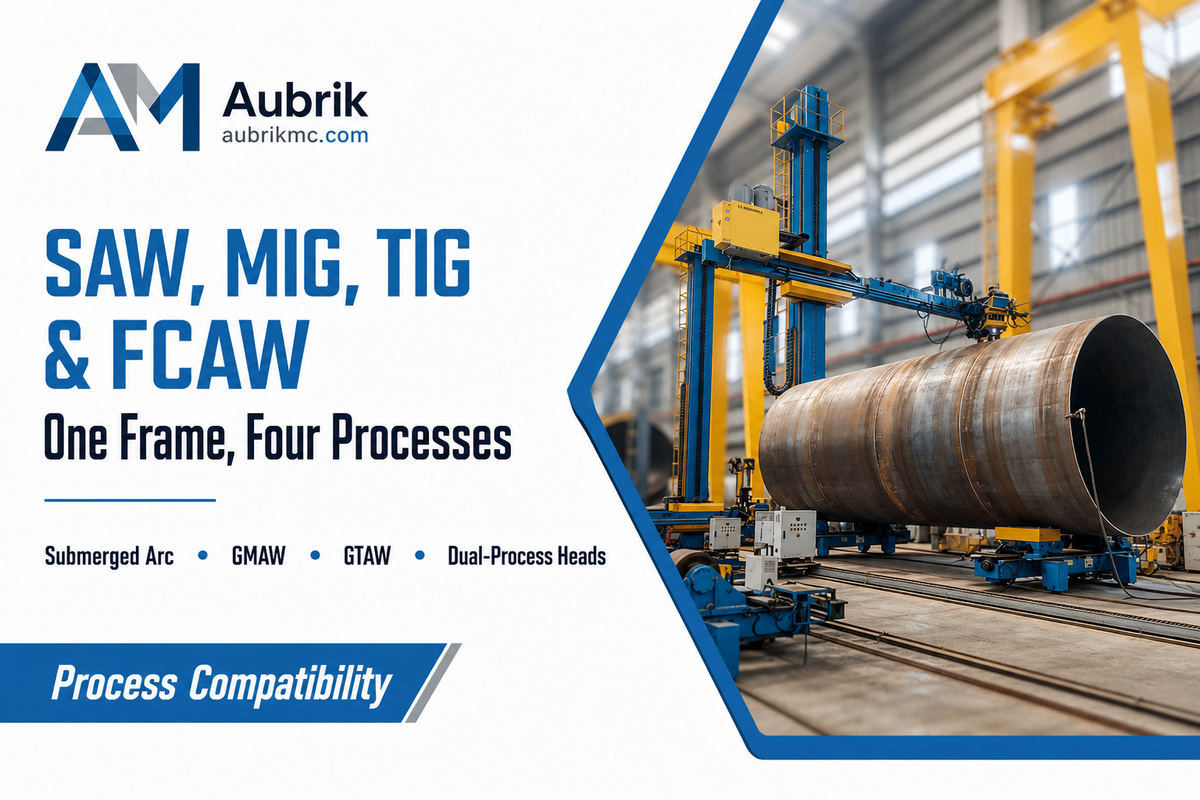
Kolon-bom kaynak sistemlerinin çoğunda tek bir bom üzerinde toz altı kaynağı (SAW), MIG kaynağı (GMAW), TIG/GTAW ve özlü tel kaynağı (FCAW) kullanılır ve sistem genellikle belirli işe uygun, atölyede mevcut bir kaynak güç kaynağıyla eşleştirilir. Gerçek çift proses kapasitesine örnek olarak SAW, GTAW ve GMAW uygulayabilen Koike Cricket-II manipülatörü azami 500 lb kapasiteye sahiptir; AMET ise TIG + Plasma, TIG + MIG ve SAW + GMAW olmak üzere çift kafalı düzenleri ayrı ayrı yapılandırmaktadır-bunun bir örneği, LJ Welding için üretilen ve hâlen bir müşteri tesisinde kurulu olan çift kafalı MIG ve SAW kolon-bom manipülatörüdür. İki üreticiye dayanan bu doğrulama önemlidir; çünkü tek bir manipülatörün atölyeyi makinenin tüm hizmet ömrü boyunca tek bir kaynak yöntemine mahkûm ettiği yönündeki yaygın alıcı yanılgısını çürütmektedir.
SAW yönteminin kendine özgü bir verimlilik sınırı vardır: Miller Electric kaynak mühendisinin bir makalesinde, 3/16 ile 5 inç kalınlığındaki metalde 350A (daha ince parçalar) ile 1,000A üzerinde (kalın parçalar) akımlar ve çoğunlukla 100% görev çevrimi kullanıldığında, tek telli SAW için azami yığma hızı yaklaşık 40 lbs/hr, çift telli SAW için ise 100 lbs/hr üzerinde belirtilmektedir. MIG/GMAW bu üst sınırın bir kısmından ödün verebilir; ancak kurulumu daha hızlıdır ve bakım gerektiren akı geri kazanım sistemleri yoktur. TIG/GTAW, hızdan ödün vererek korozif uygulamalarda üstün kök paso ve kaynak kaplaması kalitesi sağlayabilir; kaliteli kaynak dikişlerinin hızdan daha önemli olduğu durumlarda üç yöntem arasında en homojen kaynak dikişlerini ve en kararlı kaynak performansını sunar. Aubrik boru kaynağı manipülatörü (FWM series), tek bir makine gövdesinin birleşik SAW ve GMAW kaynak kafası kullanılarak boru kaynağı otomasyonu için nasıl üretildiğini göstermektedir.
Manipülatör, Pozisyoner veya Robot: 3 Yollu Hareket Ayrımı
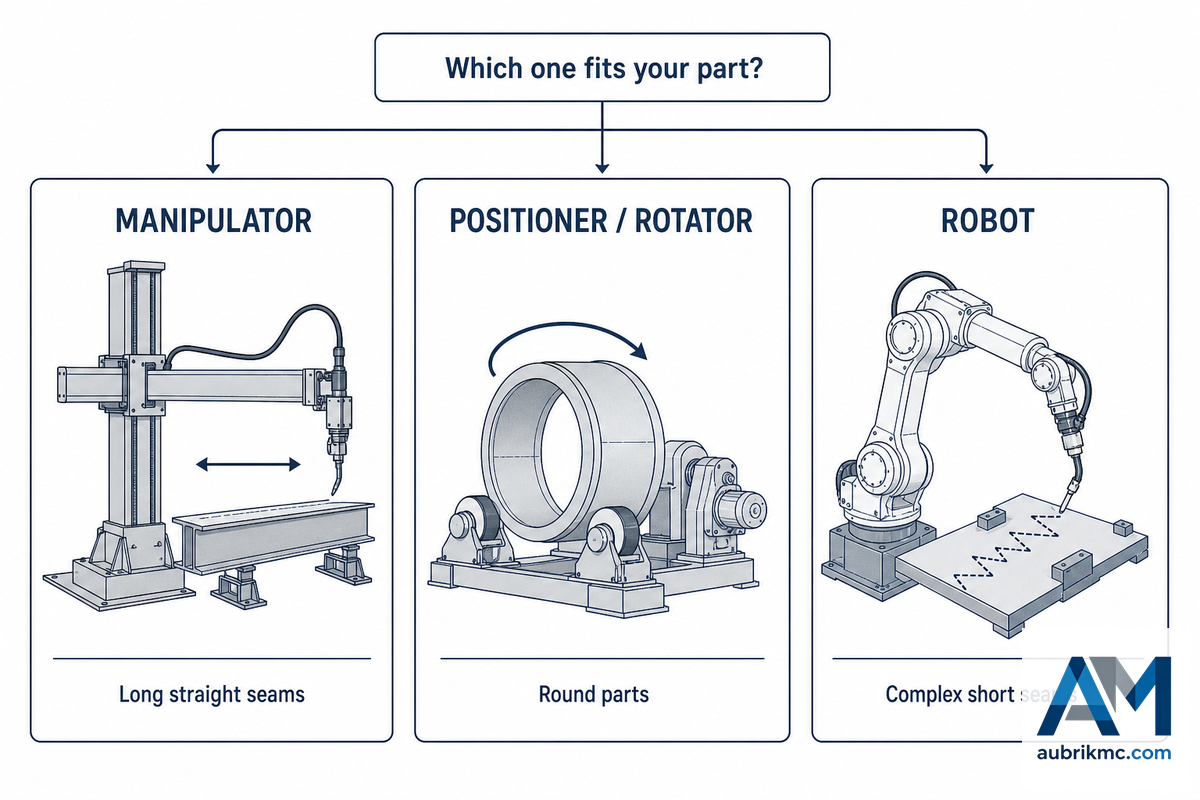
Belirli bir iş için en uygun makineyi seçerken üç unsur dikkate alınmalıdır: Kaynak dikişi ne kadar uzun, iş parçası ne kadar büyük ve geometri işten işe tekrarlanıyor mu? Bu üç soru yanıtlandığında, üç makine kategorisinden ikisi genellikle hemen elenir. Alıcıların burada sık yaptığı hata, önce kaynak dikişini ve parça profilini aşağıdaki tabloya göre kontrol etmek yerine varsayılan olarak atölyelerinde zaten bulunan ekipman sınıfına yönelmektir.
| Kriter | Kolon-Bom Kaynak Manipülatörü | Kaynak pozisyoneri/kaynak rotatörü | 6 Eksenli Robot |
|---|---|---|---|
| Gerçekte hareket eden unsur | Torç hareket eder; parça genellikle sabittir | Parça döner/yatar; torç sabittir | Torç, öğretilmiş 3D yolu izler |
| En uygun kaynak dikişi | Uzun, düz veya hafif kavisli | Yuvarlak parçalarda çevresel | Kısa, karmaşık, çok açılı |
| Tipik parça boyutu | Büyük: tanklar, kaplar, rüzgâr türbini kulesi gövdeleri | Silindirik; boyut kapasiteyle ölçeklenir | Küçük ve orta boy braketler, kaynaklı imalat parçaları |
| Programlama çabası | Dakikalar — hız ve açıyı ayarlayın | Dakikalar — dönme hızını ayarlayın | Saatler — her parça için öğretme |
| Göreli yatırım maliyeti | Orta | Düşük-orta | En yüksek |
| Proses uyumu | SAW/MIG/TIG/FCAW, yüksek yığma hızı | Aynı yöntemler, parça tarafında | Çoğunlukla GMAW, yüksek parça çeşitliliği |
| Yatırımı gerekçelendirmek için gereken tekrarlı üretim hacmi | Düşük — düşük hacimde bile uzun kaynak dikişlerinde yatırım karşılığını verir | Düşük-orta | Yüksek — öğretme maliyeti yalnızca yeterli hacimle karşılanır |
| Sınırlamalar/uygun olmayan uygulamalar | Ek araba/bom kombinasyonu olmadan karmaşık, çok açılı erişim | Tabla veya rulo erişiminden daha uzun kaynak dikişleri | Uzun, düşük çeşitlilikte ve tek geometrili kaynak dikişi işleri — öğretme maliyeti nadiren karşılanır |
Üç makine türünün gerçek kullanımında bunların her zaman birbirinin alternatifi olmadığı görülür; manipülatöre çoğu zaman pozisyoner veya kaynak rotatörü eşlik eder ve böylece parça torcun çevresinde dönerken torç sabit kalır – bu makine ailesi tam olarak bu iş için geliştirilmiştir. Çeşitli imalat projelerinin yürütüldüğü gerçek üretim hatlarında ekonomik uygunluk genellikle tekrarlanabilirlik ve üretim hızına bağlıdır: Kaynak dikişi yeterince sık tekrarlanıyorsa manipülatörün sağladığı verimlilik artışı, kurulum süresini ve yatırımı gerekçelendirir. Aubrik, ekipman kombinasyonunun parça döndürme kısmına aynı üç sorulu yaklaşımı uygulayan bir kaynak rotatörü ve pozisyoner seçim aracı hazırlamıştır.
Ark Yanma Süresi Ekonomisi: Gerçek Operatör Faktörü Değerleri
“Operatör faktörü” — ark yanma süresinin toplam vardiya süresine oranı — manuel kaynak verimliliğini bu ekipmanın çoğu alıcısının düşündüğünden daha doğru biçimde belirler. Örneğin Miller Welds, ortalama yarı otomatik kaynak operatörünün yalnızca 10-12% operatör faktörüne sahip olduğunu belirtirken günde yaklaşık 4,000 lbs masif tel kullanılan bir tesiste bulut tabanlı ark izleme sisteminden yararlanan bir tesis müdürü 25% değerinin “sağlam”, 40% değerinin ise olağanüstü bir üst performans sınırı olduğunu düşünmektedir. Practical Welding Today dergisinin yayını The Welder’ın Mayıs sayısında ESAB çalışanları, sektör ortalaması operatör faktörünün yaklaşık 20% olduğunu ve bunun saatte 12 dakika ark yanma süresine karşılık geldiğini belirtmiştir. “100% ark yanma süresine kolayca yaklaşan ve daha fazla uygulama tam otomatik hâle geldikçe muhtemelen bu değere ulaşacak tek kaynak yöntemi SAW’dır”. 2,000 üzerinde atölyeden veri derleyen Airgas’a göre operatör faktörü artık düşmektedir ve şu anda 10-12% civarındadır – beş yıl önce yaklaşık 15% idi.
“Beş yıl önce çoğu atölyede operatör faktörü yaklaşık 15% idi; ancak artık daha fazla çalışma yaptıkça bu değerin 12% ile 10% aralığına doğru gerilediğini görüyoruz.”
Manuel kaynak için yaklaşık 10-25% olan ve SAW uygulamasında bile ancak tam otomatik kaynakla 100% düzeyine yaklaşan bu ortak aralık, tek bir manuel ve otomatik kaynak karşılaştırmasına göre planlama açısından daha güvenilir bir değerdir; çünkü tedarikçi pazarlama verilerine değil, birbirinden farklı yayımlanmış dört kaynağa dayanmaktadır. Bu ekonomik gerekçe belirleyici olmaya devam eder ve 15% operatör faktöründe kaynakçı, her 60 dakikalık saatin yalnızca 9 dakikasını kaynak birleştirmelerini oluşturarak geçirir; uzun ve tekrarlanan bir kaynak dikişinde duruş, yeniden işleme veya ek işçilik maliyeti oluşturmadan sağlanan her verimlilik artışı, zaman içinde manipülatör maliyetini fazlasıyla karşılar. Adı belirtilen gerçek bir örnek, faydaların ölçülmesine yardımcı olmaktadır: Custom Steel Fabricators Inc. (Columbia, TN), yakın zamanda 156” çap x 0.5” kalınlığındaki 2205 dubleks paslanmaz alaşımlı bir gövde için kullanılan manuel çevirme ruloları ve manipülatör düzenini Pemamek kolon-bom sistemiyle değiştirmiştir; şirket başkanı Tony Sciotto bunu basitçe şöyle açıklamaktadır: “Yan destek kolları sayesinde artık hem kaynak birleştirmesinin fit-up işlemi sırasında hem de tüm kaynak yöntemi boyunca silindiri destekleyebiliyoruz. Artık manuel fit-up yok.”
Kurulum, Kaynak Dikişi Takibi ve Yaygın Torç Konumlandırma Sorunları
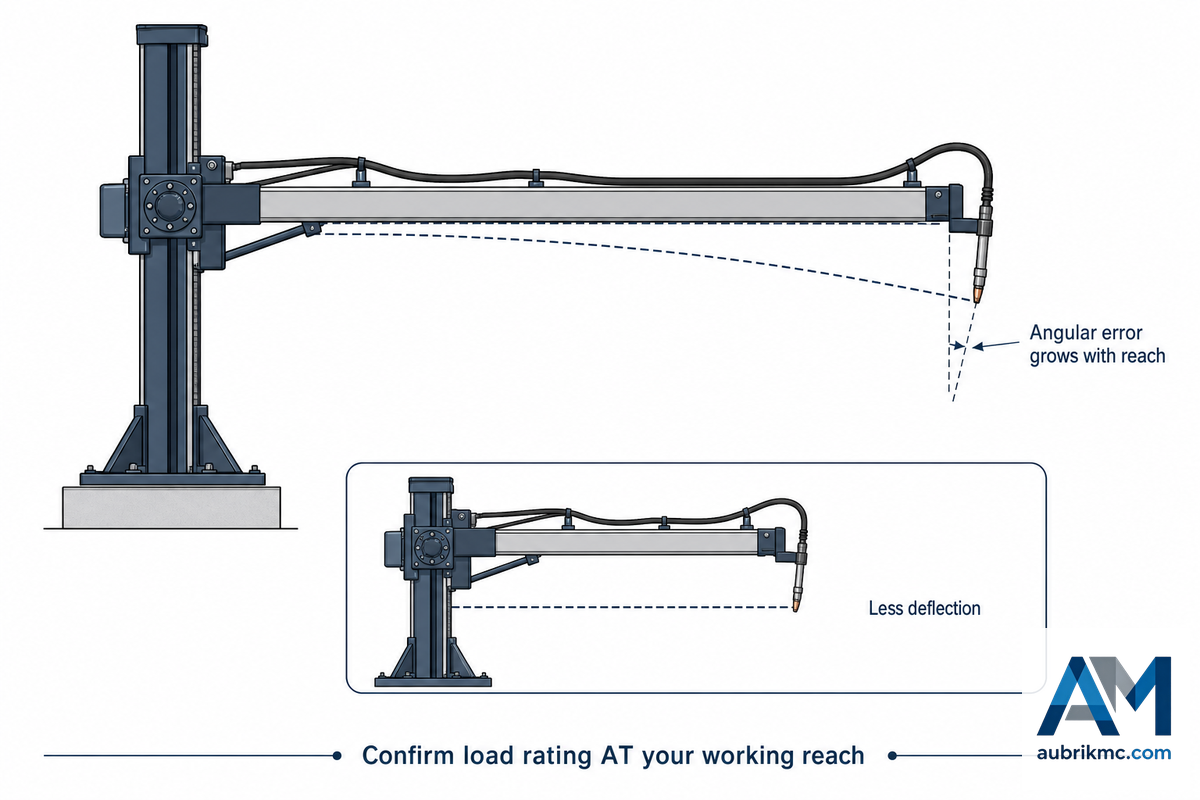
C/B manipülatöründeki kaynak torcu konumlandırma hataları çoğu zaman arızalı bir kumanda sisteminden değil, bomun kendisinden kaynaklanır; bu durum özellikle boyuna kaynaklarda ve uzun boru boylarında belirgindir: küçük bir açısal sapma, mesafe uzadıkça ciddi bir soruna dönüşür ve vardiyanın geri kalanında tüm atölyenin iş akışını aksatır. Çevrim içi mekanik forum eng-tips.com’da bir makine mühendisi, gerçek anlamda dengesiz 400 kg’lık bir bom yükünün dinamiğini şöyle açıklıyor: “bomunuzun ağırlık merkezini belirlemeniz ve bu bilgiyi yapınıza uygulamanız gerekir…bomu birkaç derece döndürdüğünüzde ve yük artık ‘dikey’ elemanlarınızı eğmeye başladığında ne olur?” — bu konsol etkisi, tam da tolere edilemeyeceği anda, yani en uzak erişim noktasında ve en az gözlemlenen konumda bomun kayması olarak ortaya çıkar.
Mühendislik Notu: Bir kolon-bom kaynak manipülatörünün bomundaki sehim, geri çekilmiş durumdakine kıyasla maksimum erişimde daha az değil, daha fazla olacaktır–bu nedenle kapasiteyi, listelenen maksimum değerde değil, gerekli *çalışma* erişiminde doğrulayın. Ayrıca kurulum sırasında modelinize özel kolon-bom kaynak manipülatörü kılavuzunu el altında bulundurun; çünkü burada belirtilen tork ve çapraz kızak boşluğu değerleri, genel bir kontrol listesini güvenilmez kılacak ölçüde tedarikçiden tedarikçiye değişir.
Sahada en iyi yöntem genellikle iki aşamalı bir düzen izler — tasarımcıların optimum verimlilik için sistemi neden sürekli yeniden ele aldıkları da böylece anlaşılır: önce operatörün kaynak torcunu enerjisiz durumda kaynak yolu yakınına hızlı ve kolay biçimde konumlandırabilmesini sağlayın, ardından kaynak işlemi için hassas biçimde kumanda edilen tahrike geçin. Yalnızca son kaynak torcu konumlandırma aşamasının enerjisiz yapılması, çoğu zaman manuel emeğin büyük kısmının boşa harcanmasına neden olur. Aubrik’in kaynak pozisyoneri taşıma kapasitesi hesaplayıcısı da hücrenin parça döndürme tarafında benzer bir saha yaklaşımını izler.
Manipülatör Hücresindeki Kaynak Kalitesini Belirleyen Standartlar
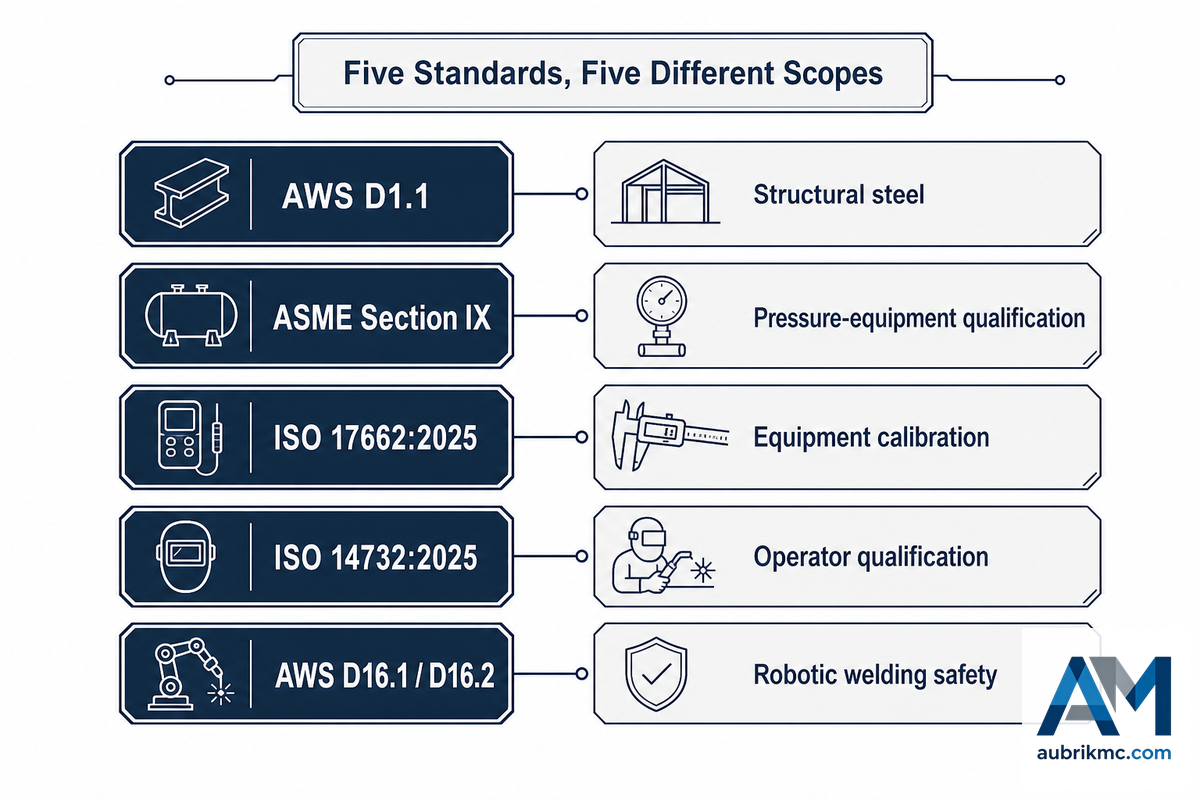
Atölyede ister kaynak kolon-bom sistemi ister manipülatör olarak adlandırılsın, bu makine için tek bir ürün belgelendirmesi yoktur – makinenin kendisi genellikle elektriksel ve mekanik güvenlik açısından CE işareti taşırken kaynak kalitesi ile hücre güvenliği, gerçekten farklı ve birbiriyle örtüşmeyen kapsamlara sahip bir dizi standartla düzenlenir. Bunları ayrım gözetmeden tek bir “uygunluk yığını” olarak ele almak başlı başına yaygın bir hatadır: AWS D1.1, genel bir manipülatör hücresi otoritesi değil, özellikle çelik yapılar için kaynak standardıdır ve mekanize bir hücrenin doğurduğu robot/otomasyon güvenliği konularını kapsamaz.
| Standart | Fiilen düzenlediği konu |
|---|---|
| AWS D1.1 | Yapısal çelik kaynak prosedürü ve kaynakçı/operatör yeterliliği — genel amaçlı bir otorite olmayıp yapısal çelikle sınırlıdır |
| ASME Bölüm IX | Basınçlı ekipman kodları kapsamında kaynak prosedürü ve performans yeterliliği |
| ISO 17662:2025 | Kurulumu tamamlanmış kaynak yöntemi kumanda ekipmanının kalibrasyonu, doğrulanması ve geçerli kılınması — bir tasarım veya imalat standardı değildir |
| ISO 14732:2025 | Mekanize ve otomatik kaynak ekipmanını kullanan kaynak operatörünün/kaynak ayarcısının yeterlilik sınavı |
| AWS D16.1 / D16.2 | Ark kaynağı robot sistemleri ile yardımcı ekipmanın tasarımı, imalatı ve işletilmesine yönelik güvenlik gereklilikleri ve robotik/otomatik kaynak tesislerinin bileşenlerine ilişkin kılavuz |
Bunların en yenisi olan, 09.09.2025 tarihinde yayımlanan ve yürürlükten kaldırılan 2016 baskısının yerini alan ISO 17662:2025, ilan edilen nominal değere göre değil, tam kapsamıyla okunmalıdır: bu revizyondaki madde düzeyinde gerçek değişiklikler saplama kaynağı maddesiyle, sert lehimleme maddesine yumuşak lehimlemenin eklenmesiyle ve kaynakça güncellemesiyle sınırlıdır – SAW/MIG/TIG/FCAW manipülatör kalibrasyonu açısından en önemli ark kaynağı maddesi bu çevrimde revize edilmemiştir. Standart, hâlihazırda hizmette olan ekipmanın doğrulanmasını düzenlediğinden ISO 3834’e göre kendi denetimini yapan bir atölyenin, bu standarda göre fiilen kalibre edilip belgelendirilebilen bir hareket hızı kumandasına ihtiyacı vardır – bu, standardın belirli bir tahrik teknolojisini zorunlu tuttuğu iddiası değil, açık çevrimli VFD kumandası yerine enkoder geri beslemeli kapalı çevrim tahriklerin tercih edilmesine yönelik pratik gerekçedir.
Manipülatörün Kaynak Pozisyoneri veya Kaynak Rotatörüyle Entegrasyonu
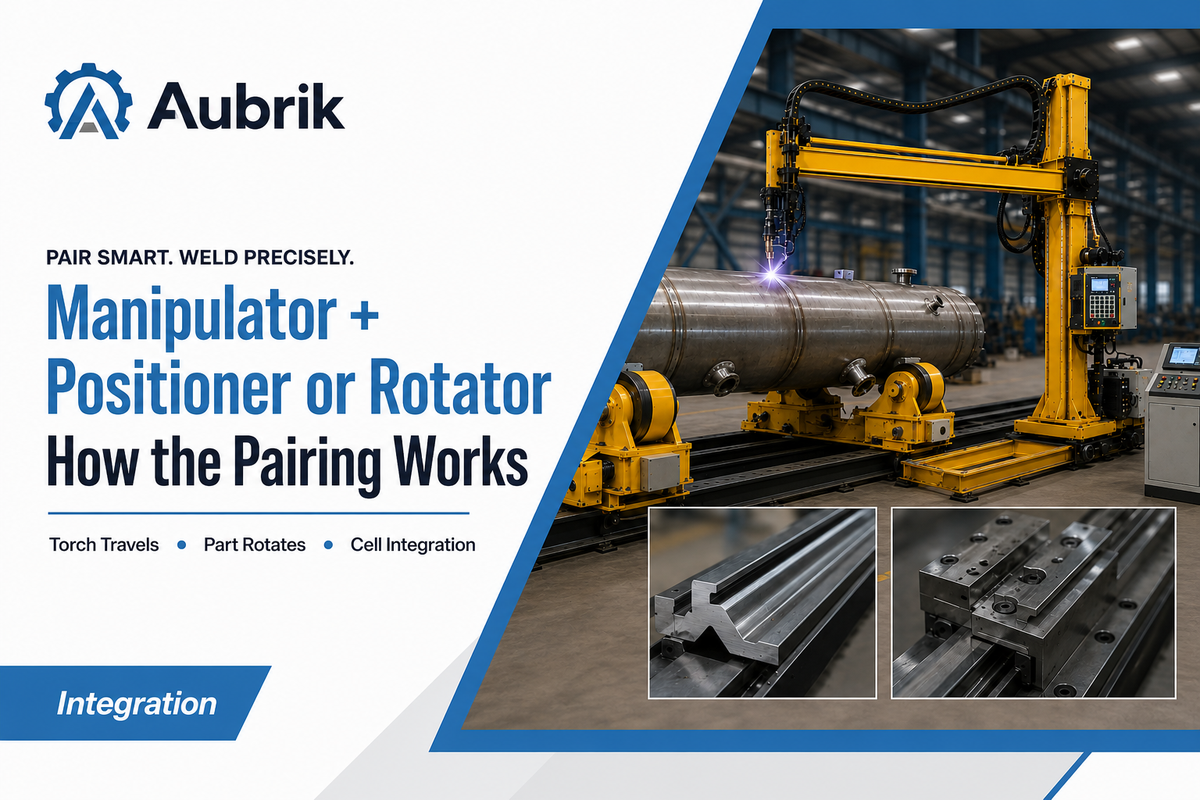
Silindirik iş parçalarında standart hücre eşleşmesi, kaynak torcunu hareket yönünde sabit tutan bir manipülatör ile parçayı döndüren bir kaynak pozisyoneri veya kaynak rotatöründen oluşur – iki makine arasındaki ölçek farkı açıkça planlanmalıdır. AMET’in kendi ürün serisi bunu gösterir: kolon-bom manipülatörleri bom ucunda 150-600 kg taşırken bunlarla birlikte sattığı kaynak rotatörleri, döner tablalar ve kaynak pozisyonerleri 2.5 ila 150 ton arasında kapasite sunar. Bu eşleşmede toplam parça boyutunu sınırlayan hiçbir zaman manipülatör değil, döndürme ekipmanıdır. Koike’nin boru kaynağı paketi de ürün açısından aynı noktayı ortaya koyar: kaynak rotatörleri ve bir toz haznesiyle eşleştirilen Cricket-II manipülatörü, iki ayrı satın alma yerine tek bir sistem olarak satılır – Aubrik’in kendi boru kaynak rotatörü serisinin uzun boru spool’ları için boma monte kaynak torcuyla eşleştirilmesinin ardında da aynı yerleşim mantığı vardır.
Entegrasyonda en sık atlanan konu hareket değil, koruyucu donanım ve erişimdir. Hareketli eksenlerin, taşıma kapasitesinin ve erişimin ölçeği büyüdükçe – özellikle manipülatör altındaki bir kaynak rotatörüyle birleştirildiğinde – hücre çevresindeki koruyucu donanım, kısıtlı alan ve havalandırma gereklilikleri de buna paralel olarak artar; OSHA’nın genel makine koruma kuralı (29 CFR 1910.212), manipülatör dâhil atölye zeminindeki motorlu tüm döner veya hareketli ekipmana uygulanır ve tam otomasyonun sağladığı daha yüksek sürekli yığma hızları, atölyenin genel kaynak bölümleri için zaten ele alması gereken kaynak dumanı emişi konusunu gündeme getirir.
Neler Değişiyor: Kapalı Çevrim Hareket Kumandası ve ISO 17662:2025
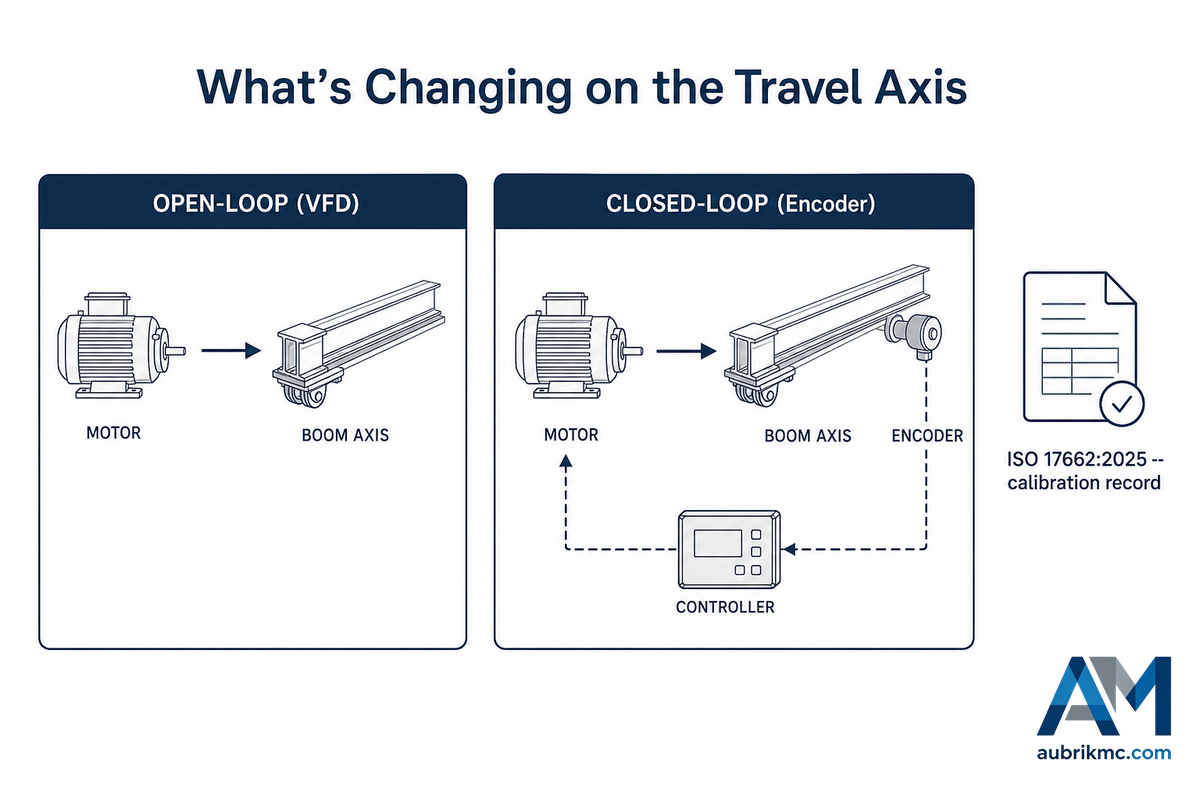
Kapalı çevrim manipülatör kumandasına güncel geçişi yalnızca hız değil, belgelendirme gereklilikleri de yönlendiriyor. ISO 17662:2025’in proses kumanda ekipmanına yönelik kalibrasyon/doğrulama gerekliliği, ISO 3834 kalite sistemlerini uygulayan atölyelere enkoder geri beslemeli hareket hızı kumandasını sonradan eklemek yerine şimdiden belirtmeleri için somut bir gerekçe sunuyor.
AMET bu modernizasyonu doğrudan satıyor — manuel veya açık çevrimli herhangi bir bom eksenini “hassas programlanabilir kumandaya” sahip bir üniteye dönüştüren servo motor ve enkoder modernizasyonunu, makinenin tamamen değiştirilmesi yerine bom performansı yükseltmesi olarak tanımlıyor; çözüm, büyük basınçlı kapların ve boru bölümlerinin kaynağında pasolar arasındaki bom bekleme süresini en aza indirmeyi amaçlıyor. Aynı zaman aralığında onaylanan EP4347177B1 numaralı başka bir patent başvurusu da imalatçıların yalnızca kumanda sistemlerini değil, bom konumlandırma sisteminin kendisini de aktif olarak yeniden tasarladığını gösteriyor.
2026 yılında satın alma düşünen bir alıcı için uygulanabilir yaklaşım şudur: makinenin hizmet ömrü içinde herhangi bir zamanda ISO 3834 denetimi yapılması ihtimali en uzak olasılık bile olsa, mevcut iş teknik olarak gerektirmese dahi hareket ekseni için enkoder geri beslemesini şimdiden sipariş edin; sonradan modernizasyon her zaman daha pahalı olacak ve ISO 17662:2025’in talep ettiği kalibrasyon kanıtları kapalı çevrimli bir eksenden, açık çevrimli bir eksene göre her zaman daha kolay elde edilecektir. Kaynak otomasyonu pazarının büyüklüğüne ilişkin genel tahminler pek çok sektör raporunda kolayca bulunabilse de raporlar kaynağa göre önemli ölçüde farklılaştığından burada bu yönlendirmenin ana dayanağı olarak değil, yalnızca bir referans noktası olarak kullanılacaktır.
Kolon-Bom Manipülatörü Satın Alınmaması Gereken Durumlar
Dikiş çok kısaysa, parça geometrisi işten işe büyük ölçüde değişiyorsa veya üretim hacmi birkaç dakikalık kurulum süresini bile amorti etmeye yetmiyorsa 6 eksenli bir robotun parça başına öğretme maliyeti (ya da manuel kaynağın maliyetleri) rekabet unsuru olarak değerlendirilmelidir; bu seçeneklerin toplam maliyeti, söz konusu işler için bomlu manipülatör satın almaktan daha düşük olacaktır.
Bu gerekçe ters yönde de geçerlidir: darboğaz hareket değil dönme olduğunda makine doğru seçim değildir. Yuvarlak parçaların çevresel dikişlerinin kaynağında güçlük yaşayan bir imalatçı için en uygun çözüm, önce uygun boyutta bir kaynak pozisyoneri veya kaynak rotatörü satın almak ve ardından bunun üzerine bomlu manipülatör monte etmektir. “Boyutlandırma” bölümünde belirtildiği üzere, mevcut en büyük manipülatör şasisini “ne olur ne olmaz” diye satın almak nadiren akıllıca bir karardır; gerçek ihtiyacın üzerindeki kapasite ek fayda sağlamadan bekleme süresini ve maliyetleri artırır.
Temel Çıkarım
Bomlu kaynak manipülatörünü, genellikle sıra dışı ancak daha az yaygın bir senaryoyu ima eden ilan edilmiş nominal değerde görülen maksimum kaynak torcu yüküne göre değil, bom ve kaynak tabancası grubunun tam çalışma erişiminde taşıdığı toplam yüke göre boyutlandırın. AWS D1.1 kapsamlı bir otorite olmadığından, yapısal çelik işleriniz için geçerli olup olmadığını mutlaka kontrol edin. Yine, makinenin hizmet ömrü boyunca ISO 3834 denetimi yapılması makul bir olasılıksa enkoder geri beslemesini şimdiden belirtin.
Wuxi ABK Machinery (Aubrik) Teknik Ekibi Tarafından İncelenmiştir
Aubrik, 1999’dan bu yana bomlu kaynak manipülatörleri, kaynak pozisyonerleri ve kaynak rotatörleri dâhil çok çeşitli kaynak ve kesme otomasyonu çözümleri sunmaktadır. Burada ele alınan manipülatör boyutlandırma ve iş kapsamı yönergeleri, mühendislik ekibimizin manuel kaynaktan otomatik kaynağa geçen müşteriler için manipülatör hücrelerini belirlerken ve yapılandırırken kullandığı metodolojiye dayanmaktadır. Tek bir kaynaktan alınan bilgilere dayanmadığımız için bu bilgileri bağımsız sektörel yayınlardaki makalelere, ilgili standartlara ve patent başvurularına atıfta bulunarak destekliyoruz.
Sık Sorulan Sorular
S: Kolon-bom kaynak manipülatörü nedir ve nasıl çalışır?
Kolon-bom kaynak manipülatörü; operatörün kaynak torcunu tutup yürütmesi yerine, kaynak torcunu taşıyan ve belirlenen hareket hızında bir kaynak birleştirmesi boyunca ilerleten dikey kolonlu ve yatay bomlu bir makinedir.
Kolon çalışma yüksekliğini, bom yatay erişimi belirler; motorlu bir araba ise tekrarlanan dikişler için tüm grubu ray boyunca kademeli olarak konumlandırabilir. Alt taraftaki iş parçası genellikle sabit kalır veya eşleştirilmiş bir kaynak pozisyoneri ya da kaynak rotatörü üzerinde döner. Asıl işi 4 alt sistem yapar: kolon, bom, dikişler arasında kademeli konumlandırma için isteğe bağlı araba ve hareket hızını ayarlayıp sabit tutan kumanda sistemi — bu 4 unsurdan herhangi biri yanlış seçildiğinde belirti, alıcıların genellikle ilk karşılaştırdığı teknik özellikler listesinde değil, kayan bir kaynak torcu veya tutarsız bir kaynak dikişi olarak ortaya çıkar.
S: Kaynak manipülatörü ile kaynak pozisyoneri arasındaki fark nedir?
Kaynak manipülatörü kaynak torcunu hareket ettirir; kaynak pozisyoneri ise iş parçasını tek bir yerde duran kaynak torcunun altında eğilen veya dönen bir tablaya bağlayarak hareket ettirir.
Çoğu ağır imalat atölyesi sonunda her ikisine de sahip olur: manipülatör kaynak kafasını taşır ve uzun dikişler boyunca ilerletirken kaynak pozisyoneri, kaynak birleştirmesini düz ve aşağı yönlü konuma getirmek için parçayı döndürür veya eğer. Makinelerden hiçbiri diğerinin yerini tutmaz — manipülatör yuvarlak bir tank gövdesini döndüremez; kaynak pozisyoneri ise uzun bir boru spool’u veya rüzgâr türbini kulesi segmenti boyunca hareket edemez, bu nedenle ikisi çoğu zaman birbirine alternatif seçenekler olarak değil, uyumlu bir çift olarak belirlenir.
S: İş parçam için hangi boyutta manipülatör gerekir?
Erişilmesi gereken en uzun dikişten veya en büyük yarıçaptan başlayın, ardından bom ucu yükünü yalnızca kaynak torcuna göre değil, monte edilen grubun tamamına — kaynak torcu, tel sürme ünitesi, toz geri kazanım ünitesi, kamera ve çapraz kızak — göre boyutlandırın.
Bir tozaltı kaynak paketi, donanımsız bir MIG kaynak torcunun neredeyse iki katı ağırlığında olabilir. Gerçek değerin bir boy üzerindeki kapasiteyi seçmek, kullanılabilir kapasite sağlamaz; yalnızca atıl hareket süresini ve maliyeti artırır — sipariş vermeden önce yük kapasitesinin hangi noktada belirtildiğini (çalışma ucu veya karşı uç) tedarikçiyle teyit edin. Bu kılavuz için yayımlanan tedarikçi teknik föylerinde bom ucu yük kapasitesi, en küçük taşınabilir şasilerde yaklaşık 7 kg’dan ağır hizmet modellerinde 600 kg’ın üzerine kadar uzanan kabaca dört çalışma sınıfında toplanmaktadır; bu nedenle gerçek ekipman grubunu doğru sınıfla eşleştirmek, sayfadaki en büyük değerin peşinden gitmekten daha önemlidir.
S: Kolon-bom manipülatörü hangi kaynak yöntemlerini uygulayabilir?
Çoğu şasi aynı bom üzerinde tek veya tandem telli tozaltı ark kaynağı (SAW), MIG/MAG, TIG ve özlü tel kaynağı (FCAW) uygulayabilir; çift yöntemli kafalar yalnızca bir pazarlama iddiası değil, ticari olarak gerçekten sunulan bir seçenektir.
SAW, yığma hızının ve arkın açık kalma süresinin en önemli olduğu kalın yapısal parçalar ile basınçlı kap işlerine uygundur; MIG, kaynak tozu taşıma gerektirmeden orta kalınlıktaki sac levha işlerini daha hızlı gerçekleştirir; TIG ve kaynak kaplaması ise kaynak dikişi kalitesinin kritik olduğu kök pasolarında ve korozyona dayanıklı kaynak dolgu kaplamalarında kullanılır.
S: Kolon-bom manipülatörünün 6 eksenli robottan farkı nedir?
6 eksenli bir robot koluna karmaşık 3D yol nokta nokta öğretilir ve çok sayıda kısa, düzensiz dikişe sahip küçük parçalar için uygundur; kolon-bom manipülatörü ise hareket yolunun parçadan parçaya neredeyse hiç değişmediği uzun, tekrarlanan ve çoğunlukla düz ya da dairesel dikişler için özel olarak üretilir.
Bu daha dar kapsamlı işte manipülatör, aynı çalışma hacmini kapsayan bir robota kıyasla genellikle yatırılan her birim sermaye başına daha yüksek yığma hızı sağlar; çünkü çok daha az programlama gerektirir ve parça başına öğretme ihtiyacı yoktur — robotun öğretme maliyeti ancak parça hacmi yeterince yükseldiğinde amorti edilir; bu ise manipülatörün yatırımını geri kazanma biçiminin tam tersidir: manipülatör düşük hacimde tek bir uzun dikişte, ilk çalıştırıldığı andan itibaren maliyetini karşılamaya başlar.
S: Bom ucu taşıma kapasitesi nedir ve neden önemlidir?
Bom ucu taşıma kapasitesi, bomun tam uzatılmış durumda kaynak torcu konumlandırma hassasiyetini kaybetmeden taşıyabileceği ağırlıktır ve önemlidir; çünkü bu kapasitenin gerekenden düşük belirlenmesi, alıcıların yaptığı en yaygın boyutlandırma hatasıdır.
Kapasite yalnızca kaynak torcunu değil, monte edilen grubun tamamını karşılamalıdır; aksi hâlde bom sehim yapar ve kaynak dikişleri kaynak birleştirmesinden sapar — ayrıca bazı tedarikçilerin yayımladığı kapasite değeri bom boyunca eşit biçimde değil, yalnızca belirli bir montaj noktasında geçerlidir.
Referanslar ve Kaynaklar
- ISO 17662:2025, Kaynak, ekipmanın kalibrasyonu, doğrulanması ve geçerli kılınması — International Organization for Standardization
- ISO 14732:2025, Kaynak operatörleri ve kaynak ayarcılarının yeterlilik sınavı — International Organization for Standardization
- AWS D1.1 Yapısal Kaynak Kodu, Çelik — American Welding Society
- Robotik ve Otomatik Kaynak AWS D16 Komitesi (D16.1 / D16.2) — American Welding Society
- 29 CFR 1910.212, Tüm Makineler İçin Genel Gereklilikler — Occupational Safety and Health Administration
- Arkın Açık Kalma Süresini En Üst Düzeye Çıkarma — The Fabricator / The Welder
- Tozaltı Ark Kaynağıyla Yığma Hızlarını Artırma — The Fabricator / The Welder
- Kaynakta Arkın Açık Kalma Süresi Nedir ve Bu Süreyi Olduğundan Fazla mı Tahmin Ediyorsunuz? — Miller Electric
- EP4347177B1, Kaynak bomu — European Patent Office / Google Patents
İlgili Makaleler
- Kaynak Rotatörleri ve Çevirme Ruloları, 2026 Mühendislik Kılavuzu — çoğu manipülatör hücresi eşleşmesinin dönen tarafı
- Kaynak Pozisyonerleri ve Döner Tabla Seçim Kılavuzu — manipülatörle eşleştirilecek parça tarafı ekipmanın seçimi
- Kaynak Pozisyoneri Nasıl Kullanılır? — eşleştirilen ekipmanın günlük kullanımı
- Aubrik Kolon-Bom Kaynak Manipülatörleri — model seçenekleri, boyutlandırma araçları ve teklif talebi
- Boru Kaynak Manipülatörü (FWM Serisi) — 50–3,000mm borular için SAW/GMAW çift yöntemli manipülatörler







