
Póngase en contacto con la empresa Aubrik

Actualizado en julio de 2026.
Una celda de soldadura robotizada es una celda automatizada integrada que consta de un robot industrial de soldadura, una fuente de poder para soldadura, un posicionador de soldadura, un cerramiento de seguridad y un controlador para soldar piezas con la misma precisión en cada ciclo. Los compradores suelen encontrarse con el mismo obstáculo al evaluar una: los términos “celda de soldadura robotizada”, “robot industrial”, “sistema de soldadura” y “celda con cobot” suelen usarse indistintamente, y en las páginas de los proveedores no siempre queda claro qué configuración se adapta a un determinado ritmo de producción.
Especificaciones rápidas
| Tipos de celda | Mesa de trabajo fija, inclinación de un eje, mesa giratoria de un eje, dos ejes, cobot |
| Alcance del robot industrial/carga útil | Alcance de 1.4–2.0 m, carga útil de antorcha de 6–20 kg (brazo de 6 ejes) |
| Procesos de soldadura | MIG/MAG (GMAW), TIG (GTAW), FCAW, láser, por puntos |
| Tiempo habitual de instalación | 3–5 días de montaje mecánico (prediseñada) + 1–2 semanas de puesta en marcha |
| Normas aplicables | ANSI/A3 R15.06-2025, ISO 10218-1/2:2025, AWS Z49.1, AWS D16.1 |
Esta guía explica la terminología, los componentes reales, las ventajas y desventajas de los cobots frente a los sistemas tradicionales, la compatibilidad con los procesos de soldadura, los dispositivos de sujeción, el panorama de proveedores, los aspectos económicos, las compras, las normas de seguridad, la programación y las tendencias futuras en 2026, con cada dato respaldado por una fuente externa y no por la página web de un proveedor. Las ventajas de la soldadura robotizada varían según la combinación de piezas, por lo que esta guía comienza con las ventajas y desventajas, no con el discurso de ventas.
En esta guía
- Qué es una celda y cómo se compara con un brazo independiente, una línea de producción completa o una celda con cobot
- Por qué la marca del robot industrial importa menos que la calidad de la integración
- Selección entre una celda con cobot y una tradicional, con rangos de costos reales
- Aspectos económicos y la única situación en la que la automatización resulta desventajosa
- Qué debe revisar en la actualización de 2025 de las normas de seguridad
Qué es una celda de soldadura robotizada: las cuatro categorías terminológicas
Una celda de soldadura robotizada integra un brazo robótico, una fuente de poder para soldadura, un posicionador de soldadura, un cerramiento de seguridad y un controlador dentro de una zona de trabajo autónoma donde el robot industrial ejecuta una trayectoria de soldadura programada sin que haya personas dentro de su radio de movimiento. Esa misma lista de componentes —fuente de poder para soldadura, posicionador de soldadura y controlador integrados como un único sistema conectado en red— aparece en las propias normas de integración de dispositivos de la industria de la soldadura, no solo en los textos comerciales de los proveedores. Los fabricantes de estructuras metálicas compran la celda, no solo el robot industrial que contiene.
Al buscar este tema, los usuarios suelen agrupar cuatro frases estrechamente relacionadas —celda de soldadura robotizada, celda de soldadura con robot, soldador robotizado y sistema de soldadura robotizada— que, en la práctica, representan un mismo interés de búsqueda. Sin embargo, desde el punto de vista de un ingeniero que revisa una cotización, ninguno de estos términos tiene exactamente el mismo significado. Agruparlos permite evitar costosos errores de pedido desde las primeras etapas del proceso.
| Tipo de configuración | Qué es | Espacio ocupado/capacidad habitual | Aplicación ideal |
|---|---|---|---|
| Robot industrial/brazo robótico (independiente) | Solo un manipulador de 6 ejes, sin fuente de poder para soldadura, dispositivo de sujeción ni resguardos | Alcance de 1.4–2.0 m, carga útil de 6–20 kg | Por sí solo, no constituye una unidad de producción disponible para compra |
| Celda con mesa de trabajo fija | Plataformas de trabajo estacionarias, sin rotación del posicionador de soldadura | ~3 m × 4 m (~130 pies²) | Opción básica a pequeña escala, para juntas sencillas y repetibles |
| Celda de inclinación de un eje | 1–2 posicionadores de cabezal motriz y contrapunto, hasta ~300 kg | Aprox. 3 m × 4 m | Talleres con alta variedad de piezas que necesitan rotación o inclinación |
| Celda con mesa giratoria de un eje | Mesa giratoria horizontal, hasta ~500 kg | Aprox. 3 m × 4 m | Piezas de trabajo grandes y soldaduras circunferenciales de gran volumen |
| Celda con posicionador de soldadura de dos ejes | Posicionadores bidireccionales tipo L, hasta ~300 kg cada uno | Aprox. 3 m × 4 m | Producción compleja, con múltiples ángulos y alta variedad de piezas |
| Celda con cobot | Robot colaborativo, con cercado perimetral reducido o inexistente | La más compacta, a menudo de menos de 10 m² | Alta variedad, bajo volumen y cambios frecuentes de pieza |
| Celda giratoria de dos estaciones | Dos estaciones giran 180° mientras el robot industrial suelda un lado | ~20 m² (~215 pies²) | Tiempos de ciclo inferiores a 3 minutos y series continuas de gran volumen |
| Línea/sistema de soldadura robotizada | Varias celdas o estaciones interconectadas mediante sistemas de manejo de materiales | Planta de producción completa | Fabricación en serie con múltiples estaciones |
| Robot industrial montado sobre riel/pórtico | El robot industrial se desplaza por un riel en lugar de permanecer fijo en una celda | Amplía la capacidad a piezas muy grandes o irregulares | Conjuntos soldados sobredimensionados que no caben dentro de una celda fija |
Un aspecto importante que debe aclararse desde el principio es que una celda de tamaño fijo no siempre resulta adecuada para una pieza de trabajo determinada. Los sistemas sobre rieles y pórticos se diseñaron para piezas que no caben en el espacio limitado de una celda, como elementos estructurales largos y pesados, objetos de formas extremadamente irregulares y piezas que se manipularán en el piso del taller en lugar de colocarse dentro de un cerramiento.
📐 Nota de ingeniería
Por lo general, las celdas miden cerca de 3 m por 4 m (130 pies²) para una sola estación y alrededor de 20 m (215 pies²) para una configuración giratoria de dos estaciones; estas dimensiones deben considerarse antes de comenzar a calcular el precio del proyecto.
Componentes principales y arquitectura de la celda: fija frente a modular
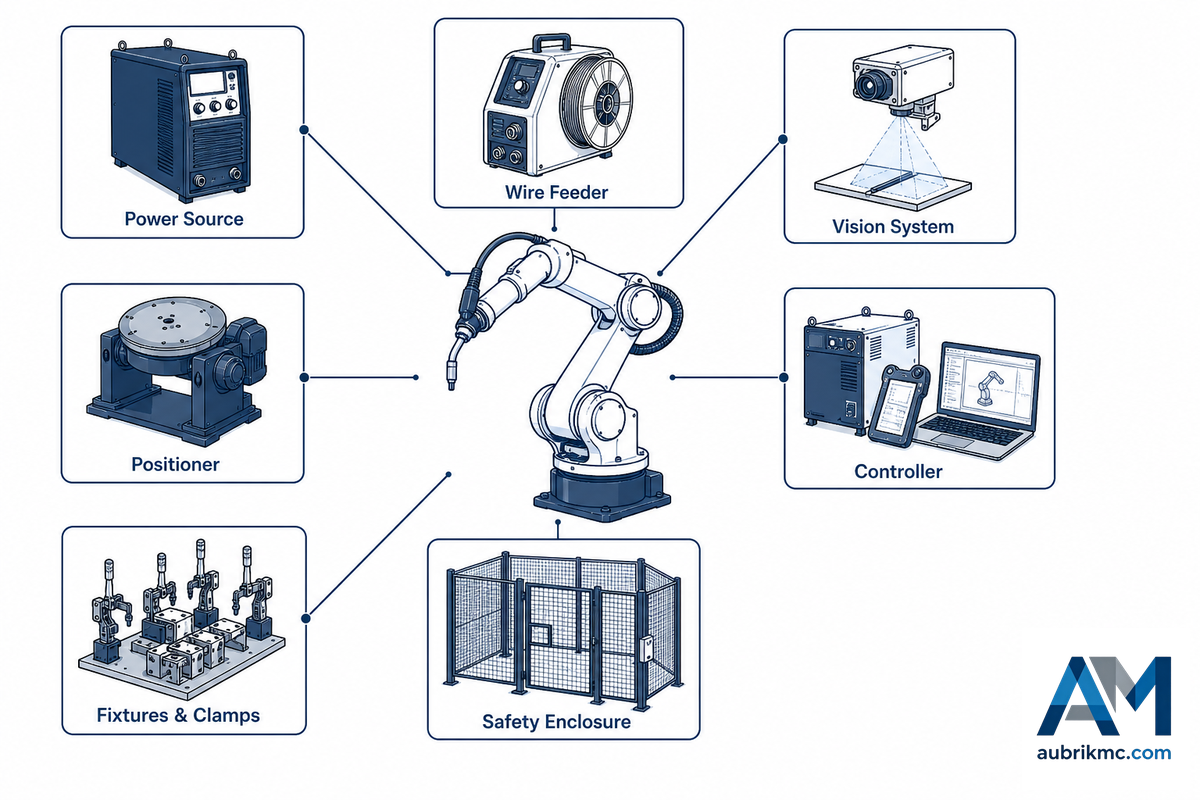
Independientemente del fabricante, toda celda eficaz incorporará los siguientes ocho componentes: brazo robótico de 6 ejes, fuente de poder para soldadura, posicionador de soldadura, dispositivos de sujeción y abrazaderas, controlador y software, sistemas de seguridad, alimentador de alambre y un sistema de visión —a menudo con seguimiento de junta— para supervisar las soldaduras. La configuración modular o fija de estos componentes determina hasta qué punto la celda podrá incorporar nuevas aplicaciones de soldadura en el futuro sin tener que reconstruirse.
El principio de priorizar la integración sobre el hardware
El brazo robótico es el componente más estandarizado de la celda: cualquier brazo de 6 ejes de un fabricante reconocido puede mover una antorcha de soldadura por una trayectoria programada. Lo que realmente determina el desempeño de la celda en producción es la calidad de la integración: si la fuente de poder para soldadura comunica constantemente los parámetros de la junta al controlador del robot industrial mediante una red adecuada a nivel de dispositivo, en lugar de recurrir a una solución improvisada; si el dispositivo de sujeción mantiene las tolerancias necesarias para que el robot industrial encuentre cada junta de manera confiable; y si la programación tiene la sofisticación suficiente para adaptarse a las variaciones reales de las piezas. Un comprador que compara cotizaciones basándose únicamente en las fichas técnicas de los robots industriales está comparando la variable menos determinante.
✔ Arquitectura fija
- Menor costo inicial para una sola familia de piezas que no cambia
- Puesta en marcha y validación más sencillas
- Sin capacidad disponible para nuevas geometrías de junta
⚠ Arquitectura modular
- Mayor costo inicial por capacidad de expansión que aún no se utiliza
- Permite incorporar posteriormente nuevos posicionadores de soldadura, rieles o un segundo proceso
- Evita una modernización completa cuando cambian los requisitos de producción
¿Importa más la marca del robot industrial que la integración?
Ver respuesta
No. Instale cualquier brazo de 6 ejes con la capacidad nominal adecuada sobre una mesa, con una fuente de poder para soldadura básica y sin prestar atención al dispositivo de sujeción, y el resultado será un costoso montaje que parecerá aceptable en una demostración, pero fallará en producción. Lo que realmente permite prever el éxito es que el dispositivo de sujeción mantenga la pieza de trabajo dentro de tolerancia, que la fuente de poder para soldadura pueda variar los parámetros durante la soldadura para adaptarse a las variaciones de la junta y que la programación pueda actualizarse sin repetir por completo el proceso de enseñanza. Los talleres exitosos no se limitan a comparar la marca y la carga útil del robot industrial en una ficha técnica: también presupuestan el trabajo de integración que determina si la celda alcanza su objetivo de productividad.
Celdas de soldadura con cobot frente a celdas robotizadas tradicionales: ¿cuál se adapta a su taller?
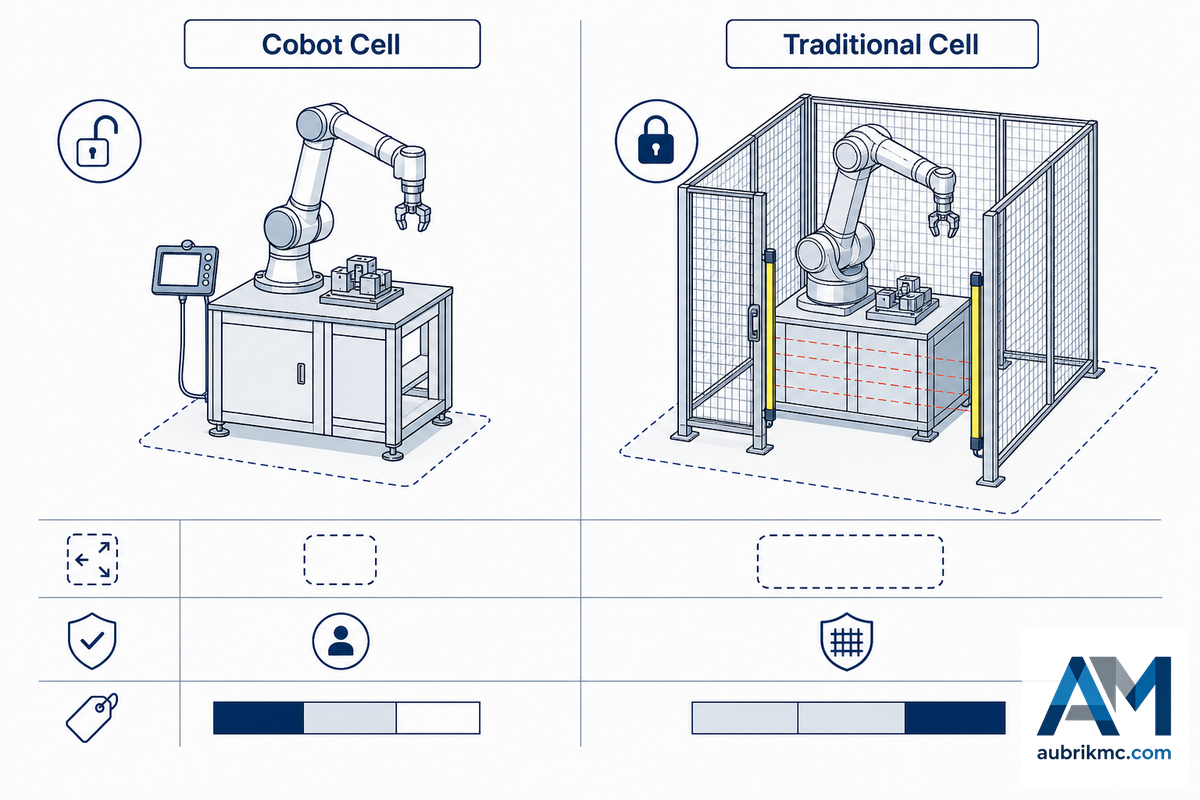
La primera disyuntiva real del proceso de selección es colaborativa frente a tradicional, no una marca frente a otra. Una celda de soldadura con cobot utiliza un robot colaborativo diseñado para funcionar sin cercado perimetral cuando se construye conforme a las normas de operación colaborativa ISO 10218-2; una celda tradicional emplea un brazo industrial a plena potencia que requiere un cercado perimetral completo.
| Factor | Celda con cobot | Celda tradicional |
|---|---|---|
| Aplicación ideal | Alta variedad, bajo volumen y cambios frecuentes de pieza | Producción en serie de gran volumen |
| Programación | Gráfica/guiada manualmente, minutos por cada pieza nueva | Mediante panel de enseñanza o fuera de línea, de horas a días |
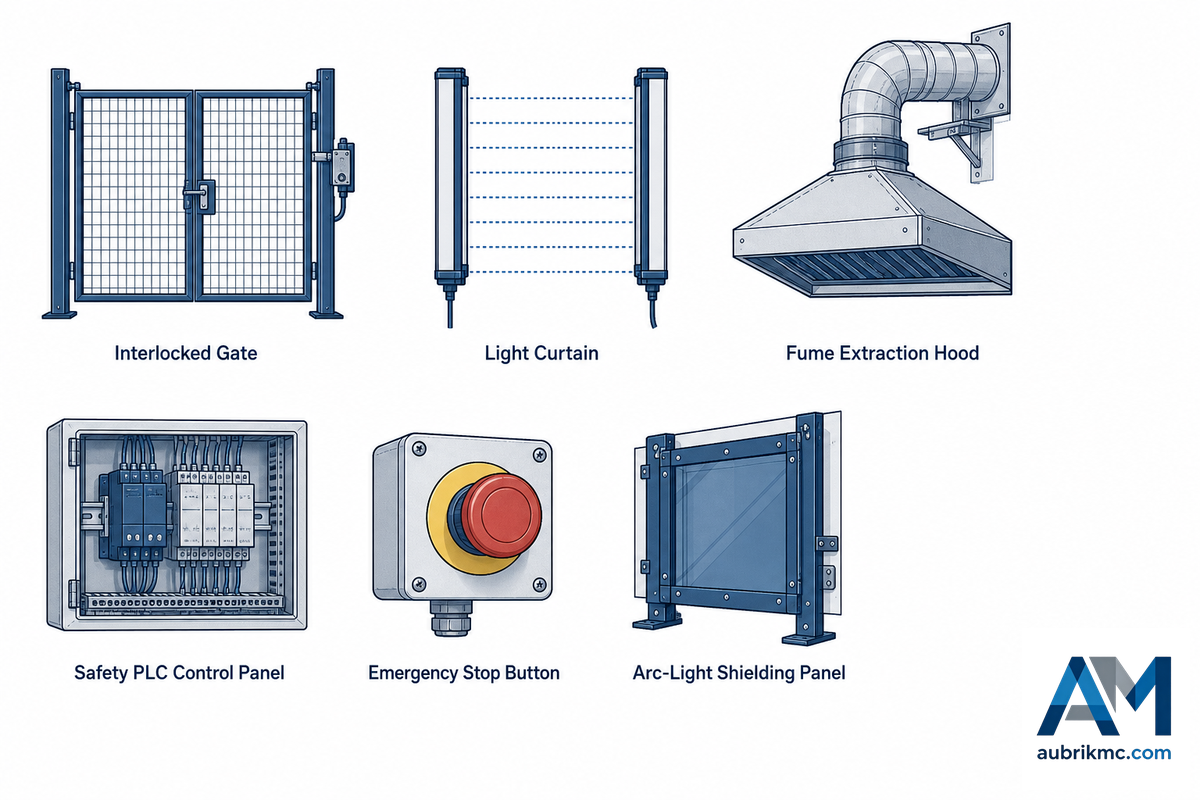
| Requisito de seguridad | Cercado perimetral reducido o inexistente (ISO 10218-2 + ISO/TS 15066) | Cercado perimetral completo, cortinas fotoeléctricas y paros de emergencia |
| Espacio ocupado | La más compacta, a menudo de menos de 10 m² | ~12 m² con una estación, ~20 m² con dos estaciones |
| Rango de precios habitual | $50,000–$150,000 | $130,000–$250,000 (una estación) |
Una tendencia real desaconseja considerar la celda tradicional como la alternativa “seria” predeterminada: las empresas que compran una celda tradicional con resguardos completos para trabajos de muy alta variedad y muy bajo volumen suelen descubrir que la utilizan menos, pues permanece inactiva precisamente durante los periodos de reprogramación que un cobot podría resolver en minutos; se trata de una costosa incompatibilidad que aparece en el informe de utilización del taller mucho antes de que alguien vuelva a examinar la decisión de compra original. Es una diferencia estructural, no una cuestión de calidad del proveedor: la clasificación para operación colaborativa ISO/TS 15066 del cobot es lo que permite prescindir del cercado y de la instalación de cortinas fotoeléctricas que añaden costos y ocupan espacio real en una celda tradicional. Primero adapte la arquitectura y el volumen; después, ajuste la solución según la variedad de piezas.
La propia línea de soldadura con cobot de Aubrik es un ejemplo de solución colaborativa preintegrada en este segmento, junto con la oferta general de proveedores que se presenta a continuación. Los fabricantes metalmecánicos pequeños y medianos suelen comenzar por esta opción, ya que el menor costo de entrada y la reducción de los requisitos de cercado hacen que la primera compra de automatización sea menos riesgosa.
Cómo adaptar el proceso de soldadura a su aplicación
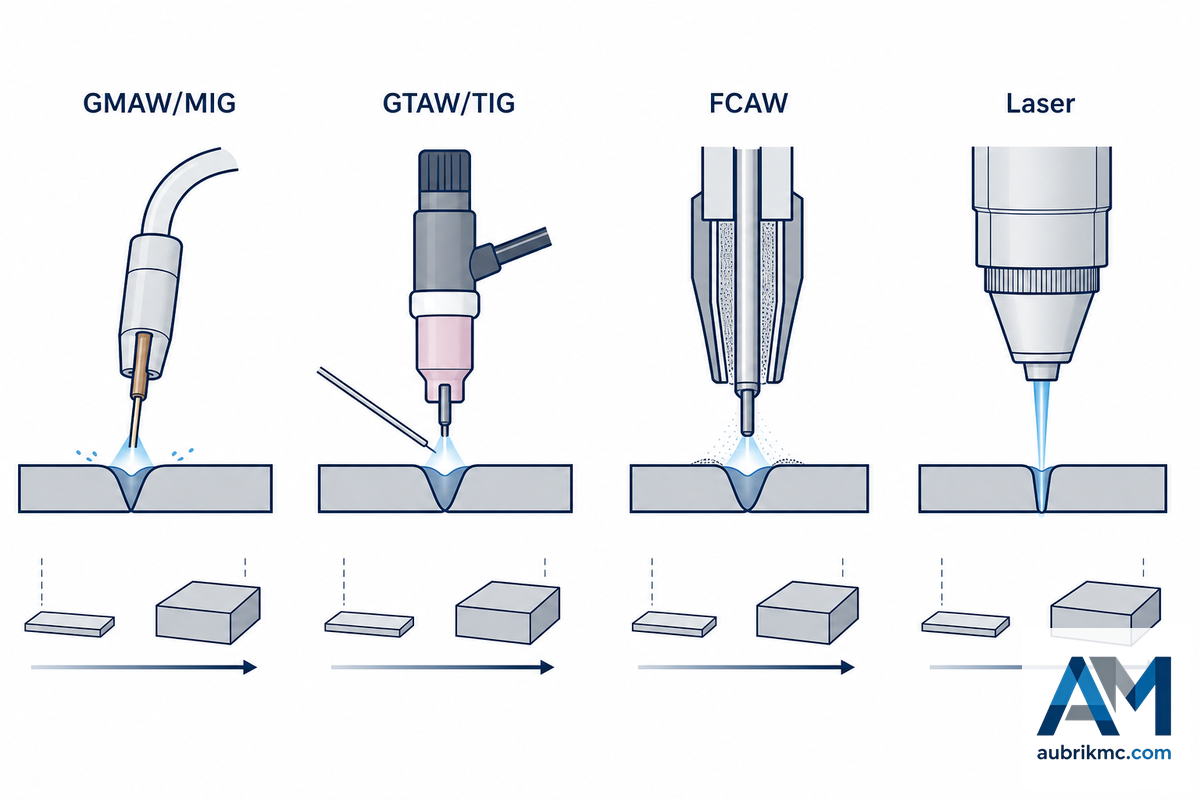
La mayoría de los sistemas robotizados de soldadura por arco utilizan GMAW/MIG como opción predeterminada debido a su alta tasa de deposición y facilidad de automatización, pero los criterios de selección y aplicación de otros procesos entran en juego según el tipo y el espesor del material, así como los requisitos de calidad de la junta.
| Proceso | Aplicación ideal |
|---|---|
| GMAW/MIG | Acero al carbono estándar de menos de ~12 mm, máxima tasa de deposición |
| GTAW/TIG | Acero inoxidable, aluminio y juntas de precisión en las que importan la apariencia y la calidad |
| FCAW | Placa de acero pesada, alta deposición y menor sensibilidad al armado de la junta |
| Soldadura láser | Materiales delgados, aporte térmico mínimo y conjuntos con tolerancias estrechas |
Los materiales con un espesor superior a unos 20 mm, o las series de acero inoxidable/aluminio, suelen requerir MIG pulsado, TIG u operaciones con alambre en tándem en lugar de ajustes estándar; cada método modifica el tipo de fuente de poder para soldadura y de antorcha, por lo que el proceso debe definirse antes de cotizar la fuente de poder para soldadura. Una selección incorrecta genera una falla costosa y difícil de prever: una fuente de poder para soldadura dimensionada para GMAW estándar en acero al carbono delgado tendrá problemas de porosidad y perforación en placas de acero de más de 20 mm, y cuando esto se detecte en una inspección de soldadura fallida, la fuente incorrecta ya estará instalada en la celda.
La soldadura por arco de plasma es una quinta opción de nicho que conviene conocer, aunque la mayoría de las celdas nunca la utilizan: se adapta a un rango limitado de aplicaciones de precisión y bajo aporte térmico que el láser no siempre puede cubrir de forma rentable. Cualquiera que sea el proceso elegido, los parámetros de soldadura —velocidad de alimentación de alambre, voltaje y velocidad de recorrido— deben ajustarse y mantenerse estables, y la propia antorcha de soldadura requiere atención periódica: una boquilla de gas de protección obstruida o una punta de contacto desgastada son causas comunes y evitables del exceso de salpicaduras y de inicios de arco irregulares en una celda que, por lo demás, está programada correctamente.
Posicionadores de soldadura, mesas giratorias y dispositivos de sujeción dentro de la celda
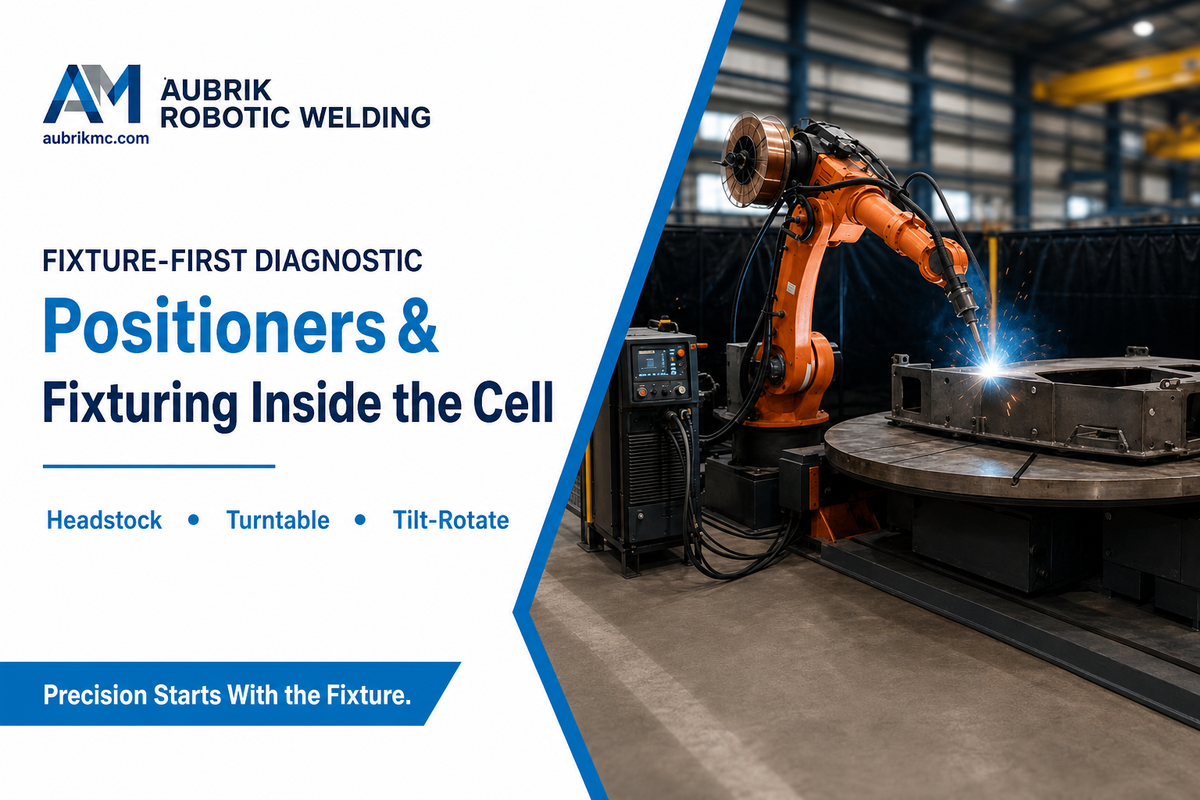
Los dispositivos de sujeción y el posicionamiento suelen ser los responsables de que un proyecto de celda de soldadura robotizada exceda el presupuesto y se retrase, precisamente porque en la decisión de compra suelen tratarse como elementos secundarios, sin diferenciarlos del propio robot industrial. Es un error costoso y evitable: un dispositivo de sujeción que no mantiene la tolerancia constituye un gasto oculto y recurrente que reaparece en cada serie de piezas, no un problema de integración que se presenta una sola vez.
Tipos de posicionadores de soldadura
- Los posicionadores de cabezal motriz y contrapunto sujetan piezas de trabajo cilíndricas o con bastidor entre dos platos de sujeción giratorios; son adecuados para conjuntos de tuberías y secciones de vigas, incluidos componentes grandes para servicio pesado que, de otro modo, tendrían que reposicionarse manualmente durante la soldadura.
- Las mesas giratorias servoaccionadas de un eje posicionan piezas de trabajo planas para realizar soldaduras de filete alrededor de todo el perímetro.
- Los posicionadores de inclinación y rotación con forma de L o H incorporan un tercer eje giratorio para soldaduras en 3 dimensiones y son adecuados para soportes y placas de refuerzo.
Esta relación entre precisión y tolerancia es el aspecto más importante y más inesperado de toda la guía. The Fabricator afirma categóricamente que el robot industrial solo puede producir una soldadura de alta calidad cuando las piezas se mantienen a aproximadamente la mitad de la tolerancia correspondiente al diámetro del alambre de soldadura. ±0.05 mm —la repetibilidad habitual de un brazo robótico moderno de 6 ejes— no deja mucho margen para un dispositivo de sujeción desalineado y, de hecho, una mayor precisión del robot industrial suele hacer más evidentes los errores del dispositivo de sujeción en la soldadura terminada, no menos. Como publicó un soldador en Reddit: “las máquinas son demasiado precisas: si el conjunto o las tolerancias no son perfectos, se obtienen soldaduras deficientes”. Una celda solo puede producir soldaduras precisas y repetibles cuando el dispositivo de sujeción situado antes de ella cumple con la parte que le corresponde en materia de tolerancias.
¿Puede una celda de soldadura robotizada coordinarse con un posicionador de soldadura en tiempo real?
Mostrar respuesta
Sí, en las celdas diseñadas para ello, mediante un proceso denominado movimiento coordinado. En estas celdas, el controlador del robot industrial sincroniza la trayectoria de la antorcha de soldadura con la rotación del posicionador de soldadura para que la soldadura permanezca en posición plana (1G) durante todo el ciclo, en lugar de que el robot industrial siga una junta en movimiento. Todos los controladores de robots industriales pueden coordinarse de fábrica con posicionadores de soldadura cuando una pieza exige usar simultáneamente el robot industrial y el posicionador, pero debe asegurarse de que el controlador admita movimiento coordinado antes de pedir el equipo, no después de instalarlo.
Para los talleres que buscan una versión independiente de este equipo como parte de una solución de sujeción, en lugar de una celda completa, las líneas de equipos de Aubrik —posicionadores de soldadura, rotadores de soldadura y rodillos viradores, y manipuladores de soldadura de columna y brazo horizontal— también incluyen productos de este tipo.
Panorama de celdas prediseñadas: opciones fijas, modulares y de proveedores
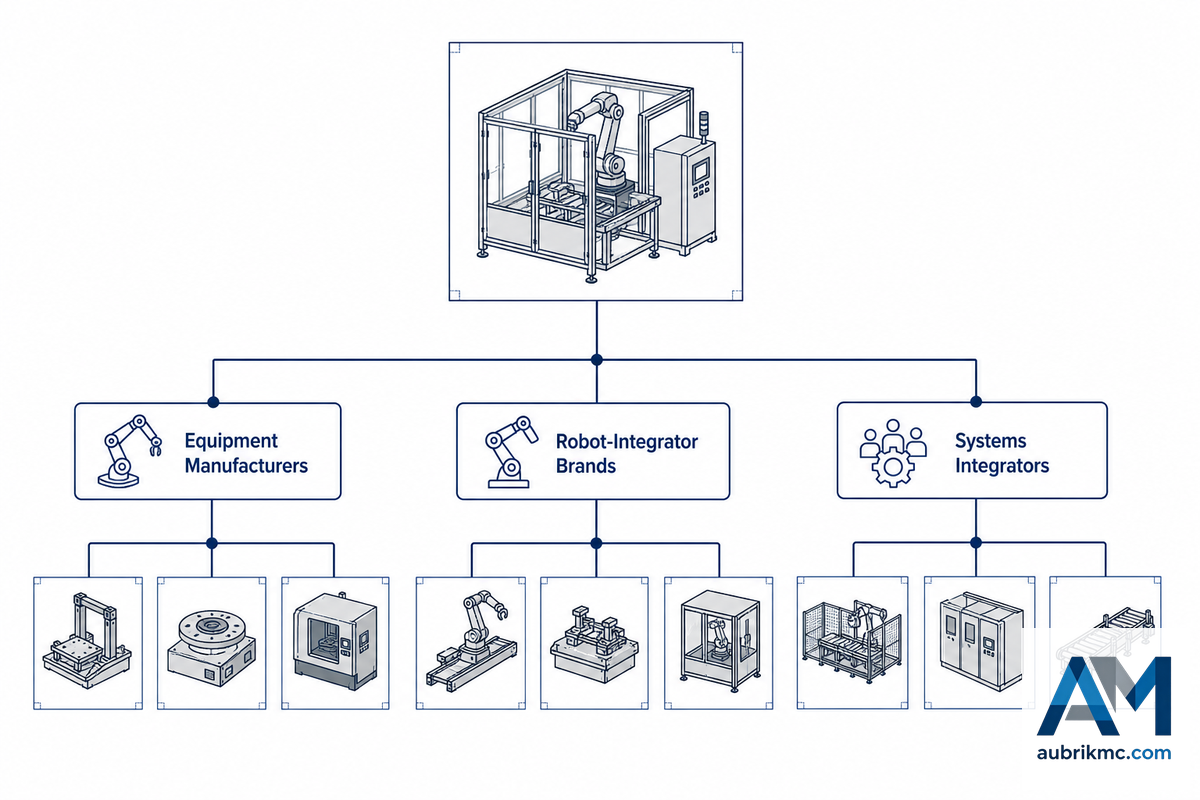
Los proveedores del segmento de sistemas prediseñados pueden clasificarse en fabricantes de equipos que ofrecen soluciones de soldadura robotizada —como Miller PerformArc, las celdas robotizadas estándar de Lincoln Electric y los paquetes robotizados de Fronius—; marcas de robots industriales e integradores —como ArcWorld de Yaskawa Motoman y ABB—; o integradores de sistemas generales y especializados —como THG Automation y Zhouxiang—. Los fabricantes con gamas completas también construyen la celda junto con equipos complementarios, como posicionadores y manipuladores de soldadura. Por ejemplo, la línea Q-Spark de celdas de soldadura robotizada de Aubrik se ofrece en cuatro configuraciones estándar: mesa de trabajo fija, inclinación de un eje, mesa giratoria de un eje y posicionador de soldadura de dos ejes.
No existe un formato único que supere a todos los demás, y el error más costoso que cometen los compradores en este segmento es elegir la categoría de proveedor antes de considerar la geometría de las piezas. Como reconoció públicamente un integrador de automatización, las celdas de soldadura “no siempre son la herramienta ideal para manipular piezas reales”; para piezas voluminosas o de forma irregular, los sistemas comparables eran robots industriales montados sobre rieles o pórticos, no una celda estacionaria. Primero compare a los proveedores con las dimensiones máximas de sus piezas; la marca importa mucho menos que la compatibilidad física de la herramienta.
La diferencia práctica se observa en cada industria. Los fabricantes de estructuras de acero y los fabricantes de equipo original (OEM) para maquinaria pesada que sueldan vigas, soportes y bastidores sobredimensionados suelen necesitar el alcance de un sistema sobre pórtico o riel, precisamente porque la zona de trabajo de una celda fija resulta insuficiente para sus piezas; los talleres que producen series más pequeñas con alta variedad suelen obtener mejores resultados con una celda fija o basada en posicionadores de soldadura, donde la rapidez del cambio de pieza importa más que el alcance. Los proveedores que además fabrican internamente —en lugar de revender un brazo de otra empresa instalado sobre un bastidor genérico— normalmente pueden certificar las cifras de factor de trabajo y repetibilidad de toda la celda, no solo del robot industrial, respaldadas por registros de procesos ISO 9001; conviene solicitar estas cifras antes de firmar una orden de compra. Una celda integral y bien diseñada para series de producción de gran volumen debe mantener constantes esas cifras turno tras turno; un bastidor genérico ensamblado al que se incorpora un robot industrial de alto rendimiento rara vez lo consigue.
Aspectos económicos: tiempo de arco activo, tiempo de inactividad y recuperación de la inversión
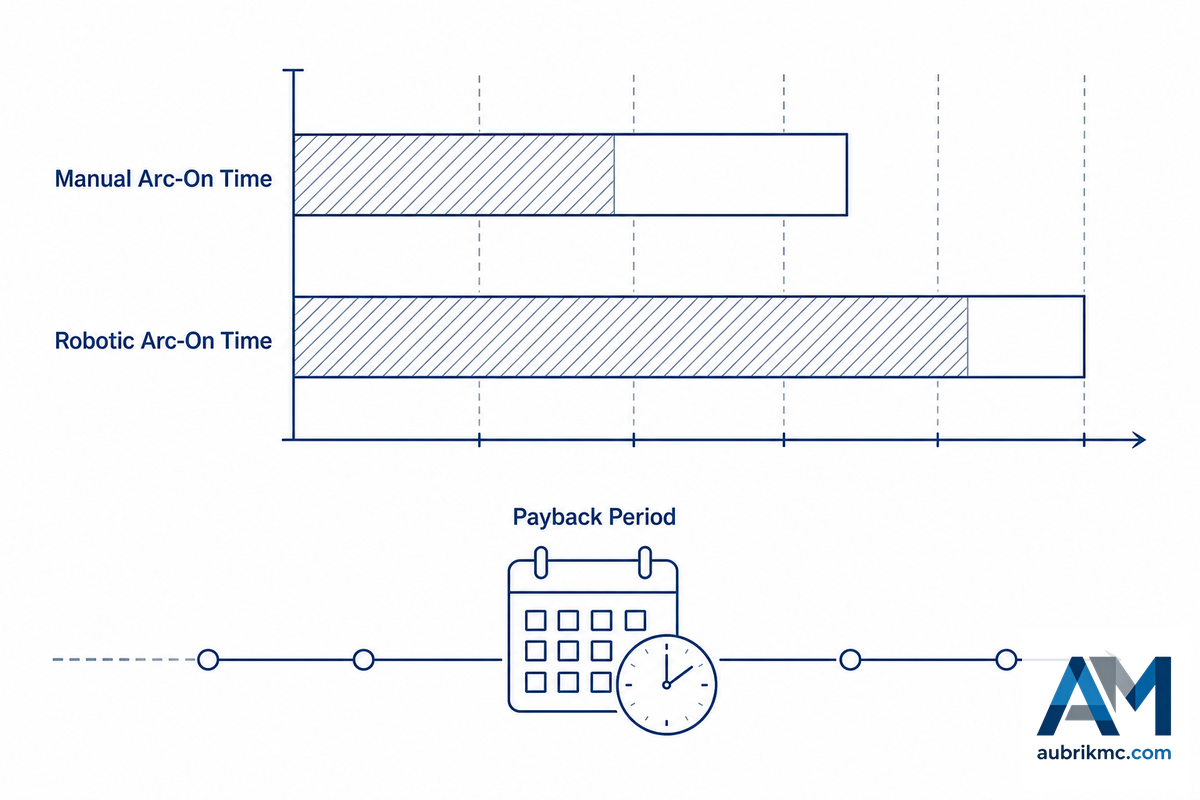
15–40%
Tiempo de arco encendido en soldadura manual
50–85%
Tiempo de arco encendido en soldadura robotizada
12–24 meses
Plazo de amortización citado por la industria
Cuatro fuentes independientes coinciden en la misma diferencia general: los soldadores manuales mantienen el arco encendido durante aproximadamente el 15-40% de cada turno, mientras que las celdas robotizadas elevan esa cifra al 50-85%. (El tiempo de arco encendido indica durante cuánto tiempo de un turno la antorcha de soldadura está soldando realmente; es una medida del tiempo operativo de la máquina, no de su factor de trabajo eléctrico, que es algo completamente distinto.) Esa diferencia es la razón principal para invertir en automatización, ya que la mano de obra representa el mayor gasto de una celda de soldadura; el robot sigue generando costos durante el cambio de producción, pero no se fatiga después del almuerzo. Y esa diferencia en el tiempo de arco encendido es la evidencia más clara de una mejora disponible que puede medir sin invertir un centavo en equipos nuevos: pruébelo durante una semana en su propia planta antes de confiar en lo que lee.
Ejemplo práctico de ROI: Un taller emplea a un soldador manual con un costo laboral total de $28/hora durante dos turnos al día. Automatizar ese puesto con una celda que mantiene aproximadamente un 65% de tiempo de arco encendido, frente al 25% del soldador, recupera cerca de 40 puntos porcentuales de tiempo productivo, es decir, 3.2 horas productivas adicionales por cada turno de 8 horas. En dos turnos y 250 días laborables al año, esto equivale a unas 1,600 horas de trabajo recuperadas, o aproximadamente $44,800 anuales de mano de obra reasignada considerando únicamente ese costo total, sin contar el ahorro en retrabajo y consumibles. Si se calcula sobre una celda prediseñada de una estación con un costo de $150,000, esa reasignación de mano de obra por sí sola permite amortizar la celda en aproximadamente 3-4 años: un proceso de automatización rentable incluso antes de sumar las mejoras de productividad y calidad. Los plazos de amortización de 12-24 meses citados habitualmente por la industria suelen considerar mejoras adicionales de productividad y calidad, además de la reasignación de mano de obra, no solo el ahorro de mano de obra; por eso, haga sus propios cálculos por turno en lugar de adoptar el plazo de amortización de otra empresa.
Dicho esto, la ecuación de amortización no es igual para todos, y la evidencia académica al respecto resulta más interesante que un solo estudio de caso. Dos tesis de 2024 de Minnesota State University, Mankato, pertenecientes al mismo programa de ingeniería de manufactura, compararon la soldadura robotizada y la manual en dos piezas diferentes de bajo volumen y alta variedad, y llegaron a conclusiones opuestas. Un estudio (Srinivasamurthy, 2024) determinó que la soldadura manual era más rápida y menos costosa para la pieza evaluada, y concluyó que “la soldadura robotizada no siempre es la respuesta”, aunque la celda robotizada sí producía más piezas al día en términos de productividad pura. El otro estudio (Mysore, 2024), realizado con una pieza diferente del mismo curso, determinó que la soldadura robotizada era aproximadamente un 30% más rentable con un tiempo de trabajo diario equivalente. En conjunto, ambos estudios demuestran mejor que cualquiera de ellos por separado que la respuesta depende realmente de la pieza específica, no de una regla general. Si su producción es verdaderamente de bajo volumen y alta variedad, haga los cálculos con sus propios números de pieza, tiempos de arco encendido y costos antes de suponer que la automatización será más conveniente, porque no siempre lo es y, en ocasiones, ofrece más ventajas de las esperadas.
“Los panelistas coincidieron en que los sistemas de soldadura robotizada pueden ejecutar el proceso de soldadura con mayor rapidez que los operadores manuales, pero la ventaja principal es la uniformidad, no la velocidad pura.”
Compras, factores de costo, plazo de entrega y hoja de diagnóstico con prioridad al dispositivo de sujeción
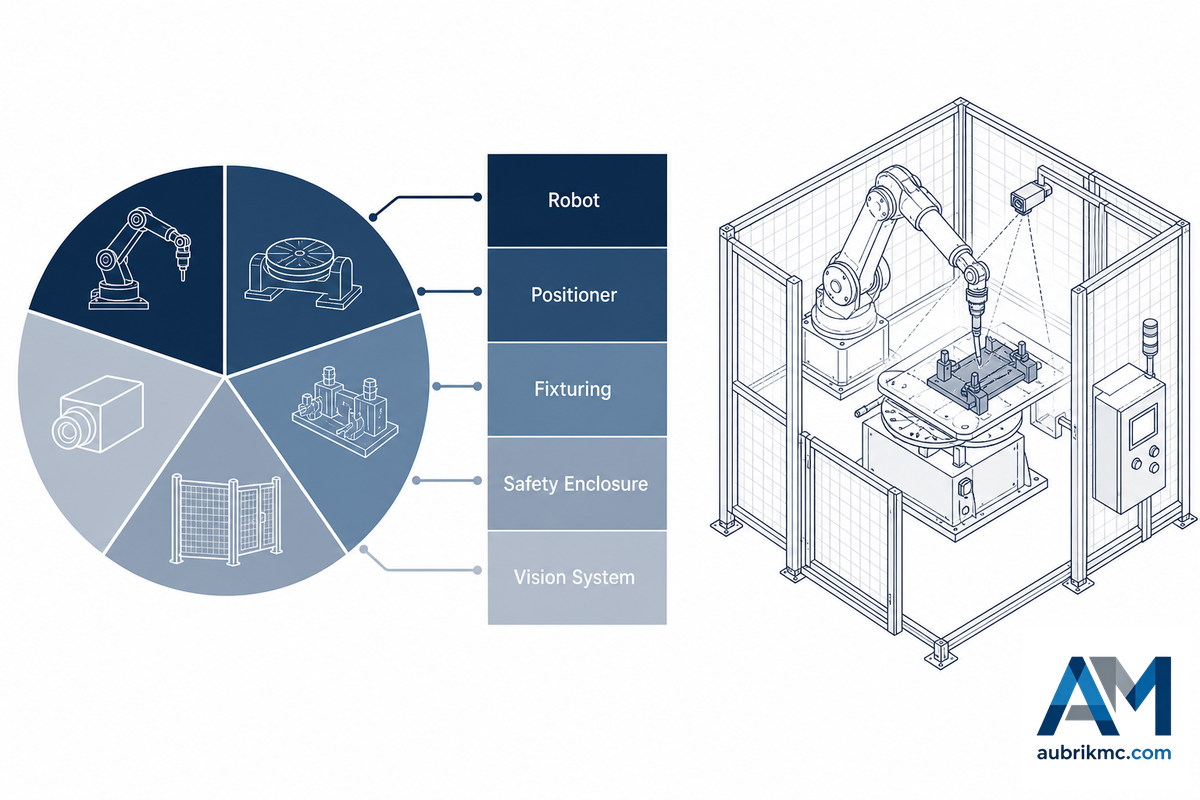
El precio de las celdas completas de soldadura robotizada oscila entre aproximadamente $50,000 (categoría básica con cobot) y $600,000+ (configuraciones personalizadas con varios robots). Se utilizan cinco factores para ubicar una cotización en una categoría superior o inferior: clase de carga útil del posicionador de soldadura, ejes, método de visión o detección, tipo de cerramiento y grado de personalización. Pida a cada proveedor que desglose cada factor en lugar de presentar una única cotización global; esta es la única forma de comparar objetivamente las cotizaciones de cobots. Un estudio de caso de ingeniería de Cal Poly sobre el diseño de dispositivos de sujeción para soldadura robotizada determinó que el dispositivo de sujeción, no el robot, era el factor decisivo para que el proyecto resultara económicamente viable.
Hoja de diagnóstico con prioridad al dispositivo de sujeción: 5 errores de configuración que retrasan el ROI
- Omitir la calibración del punto central de la herramienta (TCP): cuando se utiliza una referencia sin calibrar, incluso en soldaduras rectas, se obtienen resultados impredecibles al soldar en círculo, en ángulo o con varias pasadas.
- El dispositivo de sujeción queda fácilmente sobrerrestringido: se atascará contra la pieza de trabajo incluso con una ligera expansión térmica, y la secuencia de soldadura llegará a oponerse a la forma que adopta el propio material al calentarse.
- No dar mantenimiento a los consumibles provocará la acumulación de residuos en la guía del alambre de soldadura, la principal causa de los problemas de alimentación; los cambios de la guía y sus componentes deben considerarse mantenimiento programado, no una reparación bajo demanda.
- En ambos sentidos, seleccionar incorrectamente la fuente de poder para soldadura resulta perjudicial: aplicar un voltaje insuficiente a piezas de mayor espesor hace que la máquina busque constantemente los parámetros de arco adecuados, mientras que un voltaje excesivo desperdicia dinero.
- No utilizar software de programación fuera de línea obliga a programar manualmente cada trabajo directamente en el robot, lo que puede consumir entre el 20% y el 30% de un turno en aplicaciones de alta variedad, mientras que la programación fuera de línea permite al diseñador crear y probar las trayectorias de la herramienta sin afectar la disponibilidad de la celda.
Además del precio de la propia máquina, contemple un presupuesto para los dispositivos de sujeción (cuyo costo varía según la complejidad, pero puede ser comparable al precio de la máquina en aplicaciones muy complejas: $5,000-$40,000+), el envío y la instalación ($5,000-$15,000), la capacitación de operadores ($3,000-$10,000) y un contrato anual de servicio ($5,000-$25,000). Los dispositivos de sujeción son el costo que los compradores primerizos omiten con mayor frecuencia; una sola estación compleja de sujeción puede costar hasta $5,000 por sí sola, además del precio de la celda.
Seguridad, normas y cumplimiento: la disyuntiva normativa de 2025
Las unidades de celdas de soldadura robotizada vendidas o instaladas desde finales de 2025 estarán en el centro de una importante disyuntiva de cumplimiento en materia de seguridad: en 2025, las normas que orientaban la seguridad de los robots industriales en Estados Unidos desde 2012 se revisaron de manera sustancial, incluido el cambio de nombre del organismo emisor de las normas.
| Norma | Alcance |
|---|---|
| ANSI/A3 R15.06-2025 | Adopción nacional de Estados Unidos de las partes 1–2 de ISO 10218; revisa la edición de 2012 publicada con el nombre anterior de la norma, ANSI/RIA R15.06 |
| ISO 10218-1/2:2025 | Requisitos internacionales de seguridad para robots y sistemas robóticos; tercera edición, vigente desde 2025 |
| ISO/TS 15066 | Limitación de fuerza y velocidad para robots colaborativos; se aplica específicamente a las celdas con cobot |
| AWS Z49.1 | Seguridad general en soldadura, corte y procesos afines |
| AWS D16.1M/D16.1 | Prácticas de seguridad específicas para la soldadura robotizada por arco, una capa distinta de las normas generales de seguridad robótica |
Para cualquier comprador, la consecuencia práctica es limitada pero importante: debe verificar para cada máquina que esté considerando con qué edición de la norma de seguridad R15.06 se diseñó la celda. Aunque una máquina diseñada conforme a la versión anterior de 2012 no queda automáticamente fuera de cumplimiento, si compra en 2026 le convendrá una máquina diseñada conforme a la versión más reciente de 2025, y podría sorprenderle que tan pocos materiales comerciales actuales lo indiquen.
Sin embargo, no se trata únicamente de resguardos físicos. Un artículo de 2025 publicado en Scientific Reports sobre la confiabilidad de los operadores de robots de soldadura, que aplica los métodos TESEO y HEART de evaluación de la confiabilidad humana (HRA) al componente humano de la operación del sistema, destaca la calidad de la interfaz hombre-máquina (HMI), la carga de trabajo, la claridad de la documentación de las tareas y la complejidad de estas como factores importantes del riesgo de incidentes.
⚠️ Importante
El mundo real no es una consideración abstracta: los registros de incidentes de OSHA incluyen el caso de un trabajador cuyo carro quedó atrapado en el cerramiento elevado mientras intentaba colocarlo en el área de trabajo de una celda de soldadura robotizada. La extracción de humos de soldadura es un requisito de cumplimiento relacionado que suele pasarse por alto: una celda cerrada concentra humos que un puesto manual ventilaría naturalmente, por lo que la capacidad de extracción debe dimensionarse según el cerramiento, no solo según el proceso.
¿Qué cambió en la revisión de 2025 de la norma de seguridad para robots?
Ver respuesta
ANSI/A3 R15.06-2025 es la adopción nacional de Estados Unidos de ISO 10218-1:2025 e ISO 10218-2:2025, y sustituye a ANSI/RIA R15.06:2012.
La cobertura independiente de medios especializados indica que se trata de una revisión sustancial, no de un simple cambio de nombre, lo que significa que una máquina diseñada conforme a la norma de 2012 no cumplirá automáticamente los requisitos de 2025. Los compradores que evalúen una celda en 2026 deben preguntar al proveedor qué edición se menciona en su documentación de seguridad antes de dar por sentado el cumplimiento.
Programación fuera de línea, visión y continuidad operativa de la celda
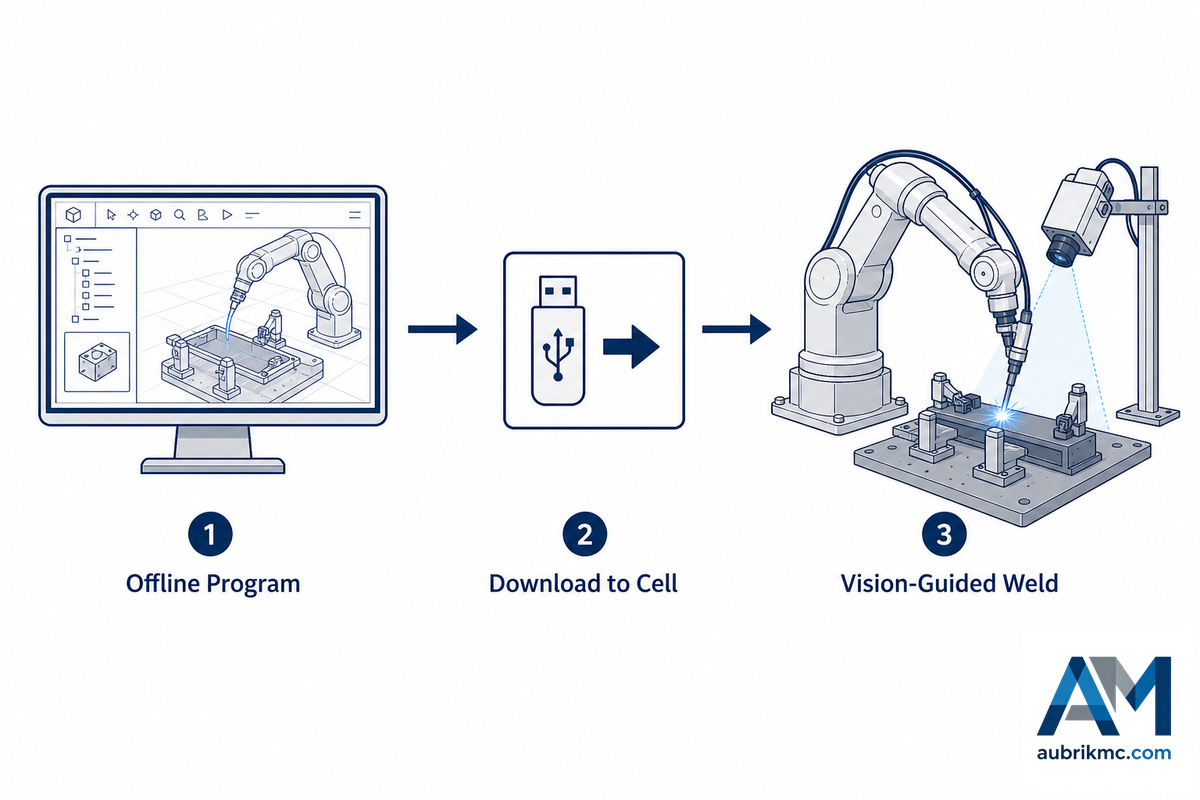
En lugar de programar directamente en el robot y mantener el equipo ocupado durante un cambio de turno, un ingeniero puede programar fuera de línea (OLP) una trayectoria de soldadura en su computadora y descargarla a la celda durante el cambio de turno. Este enfoque de programación fuera de línea sigue siendo una tecnología de ingeniería dinámica y en desarrollo activo, como lo demuestra una patente reciente de Estados Unidos (US12277369B2) para simular trayectorias de soldadura directamente a partir de escaneos 3D de una pieza real. Los talleres con alta variedad de trabajos y los fabricantes de estructuras de acero, donde una pieza nueva puede llegar al área de producción en cada turno, obtienen el mayor beneficio práctico de la programación fuera de línea, ya que programar una trayectoria nueva directamente en el robot mediante el panel de enseñanza genera precisamente el tiempo de inactividad que esta tecnología busca eliminar. El software moderno de programación fuera de línea es suficientemente fácil de usar para que un técnico pueda crear y revisar la trayectoria de soldadura mediante visualización 3D, definir los puntos finales de cada pasada y confirmar que no habrá colisiones antes de tocar el robot real.
Los sensores de visión y seguimiento de junta reducen la diferencia entre la trayectoria programada y una pieza física que varía ligeramente respecto del modelo CAD; con frecuencia, un sensor láser o de luz estructurada determina la ubicación real de la junta y ajusta al instante la trayectoria de la antorcha de soldadura, un mecanismo que permite al seguimiento de junta integrado mantener el nivel de calidad de la soldadura incluso cuando existen desviaciones importantes en el armado y ajuste de la junta. En particular, para las tareas de soldadura de alta variedad, esto mantiene una calidad uniforme sin necesidad de volver a programar por completo cada variación de pieza.
💡 Consejo profesional
El propio manual técnico de OSHA señala que “la programación de controladores de robots no está estandarizada por la industria robótica, y los proveedores suelen tener lenguajes o métodos de programación propios que exigen capacitación especial para los trabajadores”. Recuerde incluir en su presupuesto el costo de la capacitación en programación específica del proveedor como un gasto operativo legítimo.
Panorama de la industria: qué está cambiando en 2026
El panorama de compras de 2026 está determinado por dos factores concretos que trascienden el tamaño del mercado; ambos son cuestiones fundamentales: la escasez generalizada de trabajadores calificados está impulsando a más empresas, grandes y pequeñas, hacia la automatización como solución continua para asegurar la disponibilidad de personal, no solo como una consideración de costos; las celdas con cobot existen específicamente para liberar a los soldadores experimentados y permitirles realizar trabajos de mayor valor, una ventaja de productividad que permite a una persona gestionar o programar varias celdas de trabajo en lugar de ocuparse manualmente de cada junta por separado. Ajustar las necesidades de automatización a la disponibilidad real de soldadores, y no solo al presupuesto, es cada vez más el punto de partida realista para una decisión de compra en 2026. La revisión de ANSI/A3 R15.06-2025 significa que, al comprar celdas destinadas a implementarse en 2026, los compradores deben evaluar las soluciones conforme a la versión más reciente de la norma de seguridad, en vez de basarse en la versión anterior de 2012 que aparece en muchos folletos y fichas técnicas de proveedores; esto representa un cambio fundamental en los criterios que definen una decisión de compra correcta este año. Omitir esta verificación supone un riesgo concreto: una celda especificada y certificada conforme a la edición saliente de 2012 puede exigir una costosa recertificación o modificación cuando un auditor o una aseguradora detecten la discrepancia, y ese costo recae por completo en el comprador, no en el proveedor que vendió conforme a la norma anterior.
Las estimaciones del tamaño del mercado de soldadura robotizada varían entre las empresas de investigación de mercados, pero varias fuentes proyectan para 2025 cifras de entre $7 mil millones y $11 mil millones, con un crecimiento continuo hasta principios de la década de 2030. Estas cifras solo ofrecen un contexto general, y las tendencias de la industria y del mercado laboral citadas anteriormente deben tener mayor peso en las decisiones de compra de 2026 que cualquier tasa de crecimiento proyectada específica.
Para su proyecto de automatización de 2026: primero determine el perfil de volumen de producción de su pieza (consulte la Sección 7 anterior). A continuación, confirme que el proveedor previsto mencione en sus fichas técnicas la edición más reciente de la norma de seguridad (2025) (consulte la Sección 8) y después evalúe las cotizaciones mediante el marco descrito en la Sección 7.
Preguntas frecuentes
P: ¿Por qué elegir una celda de soldadura robotizada en lugar de soldadura manual?
Mostrar respuesta
La razón principal es el tiempo de arco encendido, no simplemente la velocidad máxima de soldadura. Por lo general, los operadores humanos mantienen el arco encendido durante el 15-40% de un turno; una celda robotizada puede elevar esa cifra al 50-85% porque el sistema no hace pausas entre piezas, no se fatiga ni necesita reducir el ritmo al final del turno. Como la mano de obra representa la gran mayoría del costo de cualquier soldadura, recuperar ese tiempo desaprovechado suele ser el factor más importante para justificar económicamente la automatización, aunque, como ya se indicó, esto no garantiza que la compra sea conveniente para todos los perfiles de producción.
P: ¿Cuánto tiempo suele requerir la instalación y puesta en servicio de una celda de soldadura robotizada?
Ver respuesta
La instalación de una celda prediseñada suele requerir 3-5 días, más 1-2 semanas adicionales para la programación y capacitación de operadores. Las soluciones personalizadas o altamente configuradas de celdas con posicionador de soldadura suelen requerir entre 4-8 semanas de principio a fin. Las celdas con cobot suelen ubicarse en el extremo más corto de este intervalo gracias a sus interfaces de programación fáciles de usar.
P: ¿Puede reprogramarse una celda de soldadura robotizada para diferentes piezas?
Mostrar respuesta
Sí, esta es la diferencia fundamental entre una celda y una línea de automatización fija destinada a una sola función. La reprogramación puede realizarse mediante comandos del panel de enseñanza, software de programación fuera de línea o, en el caso de los cobots, guiado manual e importación de un modelo CAD 3D para generar automáticamente la trayectoria, lo que elimina la necesidad de volver a programarla por completo de forma manual.
P: ¿Una celda de soldadura robotizada necesita un operador dedicado?
Ver detalles
No a tiempo completo. Por lo general, un técnico se encarga de la programación y del monitoreo continuo de la calidad de una celda, mientras otra persona carga y descarga las piezas a tiempo parcial, posiblemente en varias celdas.
P: ¿Cuál es la diferencia entre una celda de soldadura con cobot y una celda de soldadura robotizada tradicional?
Mostrar detalles
Una celda de soldadura con cobot utiliza un robot colaborativo diseñado para operar conforme a las limitaciones de fuerza y velocidad de ISO 10218-2 e ISO/TS 15066, con poco o ningún vallado perimetral. Esto la hace ideal para aplicaciones de alta variedad, bajo volumen y cambios frecuentes donde se requiere un espacio de instalación reducido. Las celdas tradicionales utilizan un robot industrial a velocidad completa que exige resguardos integrales (cortinas de luz, puertas con enclavamiento, etc.) y está orientado a la producción en serie, donde el máximo volumen de producción es primordial. El costo refleja estas diferencias: las celdas con cobot suelen encontrarse en la categoría de $50,000-$150,000, mientras que las celdas prediseñadas de una estación se encuentran en la categoría de $130,000-$250,000. Ninguna tecnología es intrínsecamente superior; la decisión depende de la variedad y el volumen de sus piezas.
P: ¿Vale la pena una celda de soldadura robotizada para un taller pequeño o mediano?
Ver explicación
Con frecuencia sí, especialmente con cobots, siempre que produzca decenas de piezas repetitivas al día. Es importante hacer sus propios cálculos del tiempo de arco encendido y los costos de mano de obra frente al precio cotizado; el perfil de producción importa mucho más que el tamaño del taller.
Por qué escribimos esta guía
Aubrik diseña y fabrica equipos de automatización para soldadura (posicionadores de soldadura, manipuladores de soldadura y sistemas de soldadura robotizada) desde 1999, y esta guía incorpora conocimientos derivados de nuestra experiencia en fabricación junto con fuentes independientes verificadas de la industria, el ámbito académico y organismos gubernamentales. Cuando no fue posible corroborar de manera independiente un dato, lo indicamos en lugar de presentarlo como exacto. Revisado por el equipo técnico de Aubrik.
Referencias y fuentes
- Robótica: panorama generalOccupational Safety and Health Administration
- Manual técnico de OSHA, Sección IV: Capítulo 4, seguridad en la soldadura robotizada por arcoU.S. Department of Labor
- ISO 10218-2:2025, robótica, requisitos de seguridadInternational Organization for Standardization
- Las normas ANSI/A3 actualizadas abordan la seguridad de los robots industrialesThe Robot Report
- Cómo elegir la celda de soldadura robotizada adecuada para su operaciónThe Fabricator
- Listas de verificación para lograr buenos resultados en la soldadura robotizadaThe Fabricator
- Estudio comparativo de la soldadura robotizada y manual en un entorno de manufactura de bajo volumen y alta variedad (JR Test 3)Minnesota State University, Mankato
- Estudio comparativo de la soldadura robotizada y manual en un entorno de manufactura de bajo volumen y alta variedad (JR Test 2)Minnesota State University, Mankato
- Análisis de confiabilidad de operadores de robots de soldadura mediante los métodos TESEO y HEART ampliadosScientific Reports (Nature)
- US12277369B2, generación de trayectorias de soldadura simuladas para un robot de soldaduraUSPTO / Google Patents
- AWS/ANSI Z49.1, seguridad en soldadura, corte y procesos afinesAmerican Welding Society
- AWS D16.1M/D16.1, especificación de seguridad para soldadura robotizada por arcoAmerican Welding Society
- Decimotercera Conferencia Internacional sobre Informatización de la SoldaduraGovInfo / U.S. Government Publishing Office
- Módulo 2, procesos de soldadura y corteU.S. Nuclear Regulatory Commission
- Diseño e implementación de un dispositivo de sujeción para soldadura robotizadaCalifornia Polytechnic State University
- ISO 10218-2:2025, robótica, requisitos de seguridad, parte 2International Organization for Standardization
Artículos relacionados
- Selección de posicionadores de soldadura para servicio pesado: inclinación, inclinación por engranajes y soldadura automatizada
- Cómo dimensionar un posicionador para soldadura de tuberías antes de solicitar una cotización
- Rotador para soldadura de tuberías: guía de operación
- Guía de rotadores de soldadura y rodillos viradores



