Póngase en contacto con la empresa Aubrik

Cómo elegir un posicionador de soldadura grande para piezas de gran tamaño

Un posicionador de soldadura grande sostiene y mueve piezas de gran tamaño para mantener sus juntas al alcance. Se selecciona según el espacio total que ocupan la pieza y el dispositivo de sujeción, la carga permitida en su centro de gravedad y la ruta de carga. Una mesa puede soportar el peso y, aun así, dejar una mordaza demasiado cerca del piso.
Para piezas largas, una buena opción es comenzar con un sistema de cabezal motriz y cabezal de apoyo. Si se trata de un recipiente redondo con una superficie adecuada para rodar, considere usar rodillos de giro. Una mesa basculante y giratoria permite rotar la pieza y cambiar el ángulo de soldadura. Colocar la junta en posición plana puede reducir las posturas incómodas al soldar manualmente.
El dimensionamiento de un posicionador de soldadura grande comienza con dos envolventes
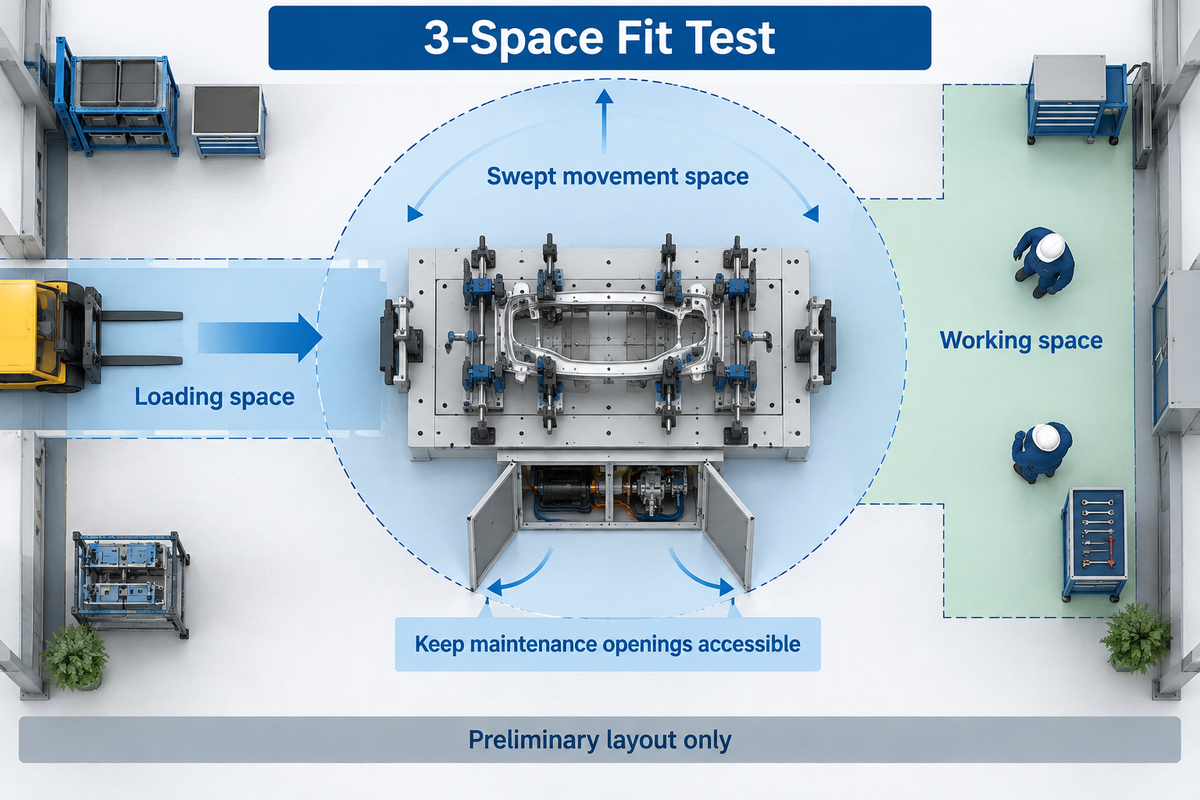
Todo lo que se mueve tiene una envolvente de carga y otra geométrica. Los límites geométricos evitan colisiones, mientras que los límites de carga consideran el peso, el centro de gravedad y el movimiento. Un bastidor ancho y equilibrado puede tener un radio de giro grande aunque su masa esté cerca del eje de rotación. En AWS Welding Digest, Ron Krasnek, de Koike, explica por qué el peso, el tamaño y el centro de gravedad deben considerarse al planificar la elevación y el posicionamiento.
Mover un sofá largo por una puerta ilustra cómo comprobar si algo cabe en un espacio y si puede pasar junto a un obstáculo en el trayecto. De manera similar, un taller de fabricación debe determinar tanto los límites de la pieza instalada como los del recorrido de carga. El acceso de la grúa, el espacio de preparación y la puerta importan antes de hacer la primera soldadura. Incluya el conjunto más pesado y el más ancho si se trata de piezas distintas.
La prueba de ajuste en 3 espacios es una revisión preliminar de la distribución: dibuje en un mismo plano el espacio de carga, el espacio barrido durante el movimiento y el espacio de trabajo. La ilustración del espacio de trabajo debe mostrar las aberturas para acceder al mantenimiento. Use los planos para comparar distintas distribuciones. El proveedor de la máquina y el equipo de ingeniería de planta determinarán las cargas permitidas y las medidas de seguridad necesarias.
| Dato o verificación | Dato de ejemplo | Qué modifica / responsable |
|---|---|---|
| Longitud de la pieza | 4.0 m, supuesto | Acceso de la grúa y espacio de preparación; gerente de planta |
| Ancho total de giro | 1.6 m, supuesto | Incluya los salientes de las mordazas; diseñador del dispositivo de sujeción |
| Altura total de giro | 0.8 m, supuesto | Incluya el dispositivo debajo de la pieza; diseñador del dispositivo de sujeción |
| Ubicación del eje | Centrado en esa sección transversal | Supuesto necesario para el cálculo diagonal; ingeniero |
| Radio hasta la esquina más alejada | 0.894 m, calculado | Compare con los obstáculos durante el giro; ingeniero |
| Separación geométrica al piso | 0.10 m, supuesto | Solo como dato para el cálculo; no es una distancia de seguridad para el personal; ingeniero |
| Altura del eje para esa separación | 0.994 m, calculado | Dimensión hasta el eje, no la altura total de la máquina; proveedor |
| Ruta de carga | La pieza entra desde el pasillo | Mantenga los equipos de izaje alejados de los controles; planificador de izaje |
| Espacio de trabajo | El soplete y el brazo de extracción alcanzan ambos lados | Reserve espacio de acceso fuera del área barrida; equipos de soldadura y seguridad |
Las mesas más largas y las bases más grandes no resuelven los accesos bloqueados. Si la distribución propuesta exige retirar una guarda cada vez que llega una pieza, revise el método de carga con el proveedor antes de hacer el pedido.
Espacio de giro: mida todo el conjunto giratorio
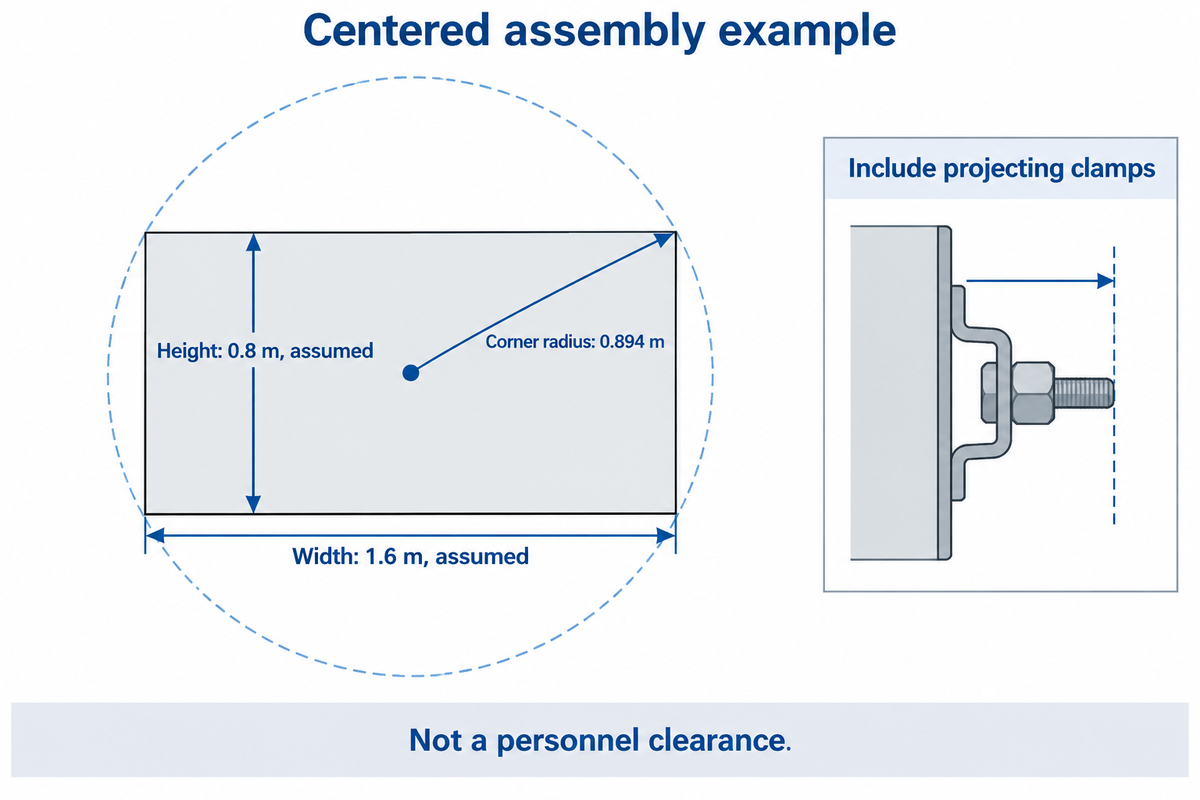
En el conjunto rectangular centrado del ejemplo, la esquina más alejada queda aproximadamente a ½ de la diagonal desde el centro. Medir solo el ancho no contempla esa esquina durante el giro. Mida todo el dispositivo de sujeción, incluidas las mordazas y los pernos de posicionamiento, y trace su recorrido junto al piso, el bastidor de la máquina y los equipos cercanos en todas las orientaciones previstas.
La mitad del ancho y de la altura del ejemplo da 0.8 m y 0.4 m. Al elevar al cuadrado cada valor, sumar los resultados y sacar la raíz cuadrada, se obtiene un radio de 0.894 m. Al agregar la separación geométrica supuesta, se obtiene la altura del eje indicada en la tabla. Los ejes descentrados, los soportes salientes y los planos de giro inclinados requieren analizar por separado el recorrido barrido.
Bill Morgan, entonces gerente de ingeniería en Bluco, escribió sobre el equilibrio de los dispositivos de sujeción y el diámetro de giro en Don’t Forget the Fixturing. Bajar el dispositivo puede acercar el centro de gravedad al eje y, al mismo tiempo, hacer que un borde exterior exceda el espacio de giro disponible. Sin embargo, en algunos casos, se pueden resolver las interferencias cambiando la forma del dispositivo.
“El posicionador debe soportar el peso tanto de la pieza o las piezas como del dispositivo de sujeción.”
Considere un bastidor cuyas mordazas inferiores no tocan el piso cuando está en posición vertical. Aproximadamente a mitad del giro, la manija de una mordaza se convierte en el punto más bajo. Tanto acortar la manija como cambiarla de lugar modifica la envolvente barrida; en cambio, elevar toda la máquina cambia la altura de carga y la disposición de la cimentación. Compare ambos cambios en el plano antes de elegir una base elevadora.
La separación al piso es solo uno de los aspectos de seguridad para el operador. La separación del ejemplo no significa que alguien pueda permanecer junto a una pieza que está girando. Las guardas y los controles para trabajos en caliente requieren una evaluación aparte de la estación de trabajo real.
¿Mesa basculante y giratoria, sistema con cabezal motriz y cabezal de apoyo, o rodillos de giro?
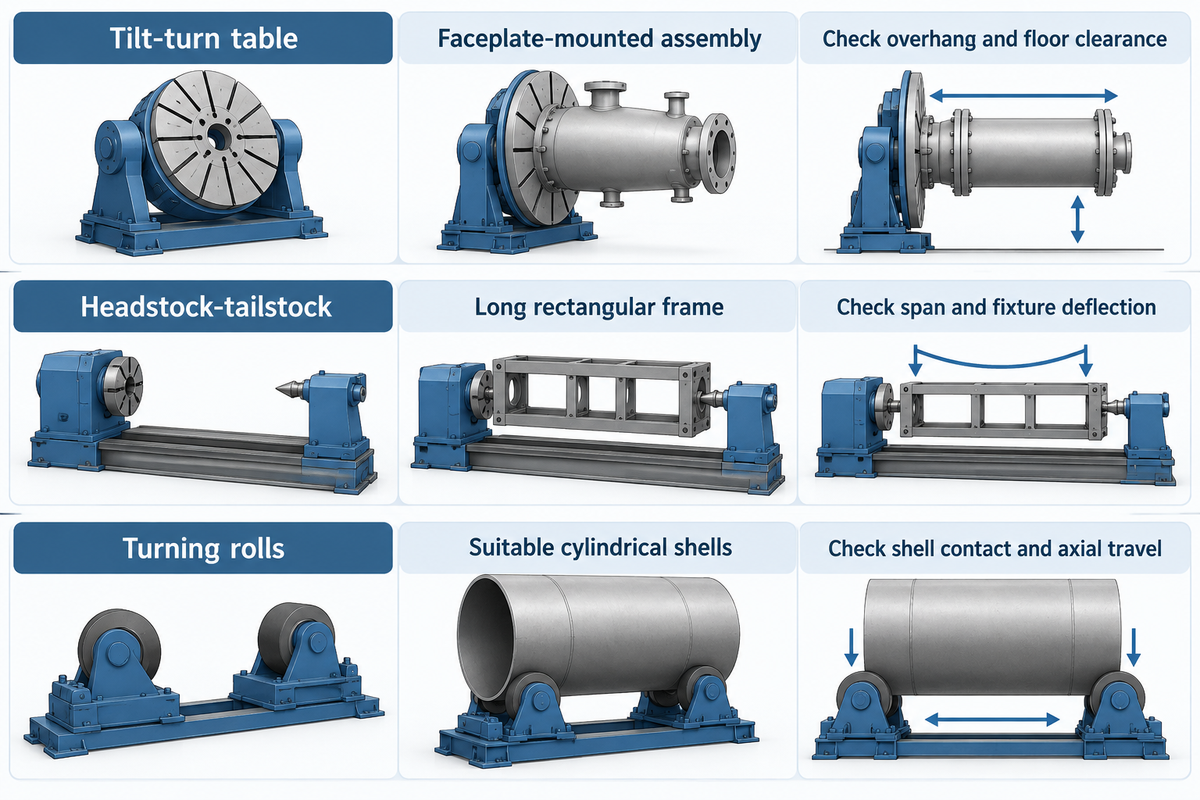
Adapte el equipo de posicionamiento a las superficies disponibles para el soporte. Una mesa basculante y giratoria puede sostener un conjunto montado sobre su plato frontal. Un sistema con cabezal motriz y cabezal de apoyo también puede sostener un dispositivo entre ambos extremos. Los rodillos de giro sostienen virolas cilíndricas adecuadas por su superficie exterior. La longitud, el voladizo y el acceso a la soldadura determinan qué disposición se adapta al trabajo.
En Welcome to the World of Positioneering se describen distintas configuraciones de soporte y movimiento para los equipos. Su autor, Don Burgart, gerente de producto de Koike, también destaca las dimensiones de la pieza y el acceso del soldador. A continuación, se aplican esas diferencias a tareas de fabricación comunes.
| Trabajo o movimiento necesario | Disposición por considerar | Cuello de botella oculto |
|---|---|---|
| Conjunto corto que requiere inclinación y giro | Posicionador basculante y giratorio de altura fija | Voladizo y separación al piso con la inclinación máxima |
| Dispositivo alto que requiere otra altura de trabajo | Posicionador elevador | Envolvente de carga elevada y altura de carga |
| Bastidor rectangular largo | Dispositivo con cabezal motriz y cabezal de apoyo | Distancia entre soportes y deflexión del dispositivo |
| Recipiente cilíndrico con bandas de contacto adecuadas | Rodillos de giro | Contacto con la virola, salientes y desplazamiento axial |
| Conjunto plano que requiere posicionamiento horizontal por pasos | Mesa giratoria horizontal | Sin inclinación para acceder a las juntas de la parte inferior |
| Brida de tubería o tramo corto | Posicionador con plato de sujeción o plato frontal | Interferencia de las mordazas en la junta |
| Piezas ligeras que se recolocan a mano | Dispositivo manual equilibrado | El equilibrio cambia al agregar piezas |
| Junta circunferencial repetitiva | Mesa motorizada con soporte para soplete | Movimiento uniforme a baja velocidad con carga |
| Soldaduras programadas en varias caras | Posicionador integrado con robot | Ejes coordinados, recorrido de cables y acceso a la celda |
Los recipientes con soportes en la trayectoria de contacto de los rodillos requieren un sistema de apoyo distinto al de una virola lisa. Nuestra guía sobre rodillos de giro para piezas cilíndricas aborda el tema en detalle. Un rotador no puede sujetar un bastidor irregular solo porque su capacidad anunciada en toneladas sea suficiente.
Para una pieza larga, incluya en la distribución el dispositivo de sujeción entre el cabezal motriz y el cabezal de apoyo. El soporte en los extremos puede facilitar el acceso por los lados, pero el dispositivo puede bloquear la raíz de una junta. Puntear previamente algunos subconjuntos puede simplificar el dispositivo posterior, siempre que la secuencia de soldadura lo permita.
Capacidad de carga: incluya los dispositivos y el centro de gravedad
Al verificar la capacidad de carga, considere la masa combinada de la pieza y las herramientas, y ubique el centro de gravedad del conjunto con respecto a los ejes de la máquina. La carga permitida depende de las condiciones especificadas por el fabricante. Aumentar el diámetro de la mesa no aumenta el torque permitido, y la carga nominal indicada no se aplica a todos los ángulos de inclinación.
Considere un conjunto soldado hipotético de 4,200 kg, montado en un dispositivo de sujeción de 600 kg con mordazas de 100 kg. La masa montada es de 4,900 kg. Por lo tanto, una máquina anunciada para 5,000 kg es una candidata a revisar en la tabla de carga, no una selección aprobada. La ubicación de esa masa y el movimiento requerido determinan si la configuración está permitida.
¿Dónde queda el centro de gravedad después de montar el dispositivo?
El centro de gravedad combinado se desplaza hacia el dispositivo de sujeción agregado, las mordazas y las partes más pesadas de la pieza. Ubique la masa y la posición de cada componente en un sistema de coordenadas común y calcule el centro combinado. Vuelva a calcularlo después de agregar un subconjunto que cambie la distribución de la masa. Compare los resultados del análisis con la tabla de carga del proveedor. Tenga presentes los ejes de referencia del proveedor.
Un bastidor geométricamente ancho puede estar equilibrado con respecto a su eje de rotación. Una pieza fundida compacta montada lejos de un eje de inclinación puede generar un momento considerable. Aumentar la separación de giro puede resolver el primer problema; para el segundo, quizá se necesite otra máquina o un dispositivo distinto. Ninguno se resuelve comparando solo los kilogramos.
La guía de carga para posicionadores de soldadura de servicio pesado explica con más detalle las diferencias entre el torque de rotación y los momentos de inclinación. Incluya la masa del dispositivo y los desplazamientos reales en cualquier modelo propuesto. Si un proveedor ofrece un motor más grande sin abordar las condiciones de carga especificadas, la selección está incompleta.
Velocidad de giro, acceso a la soldadura y diseño del dispositivo
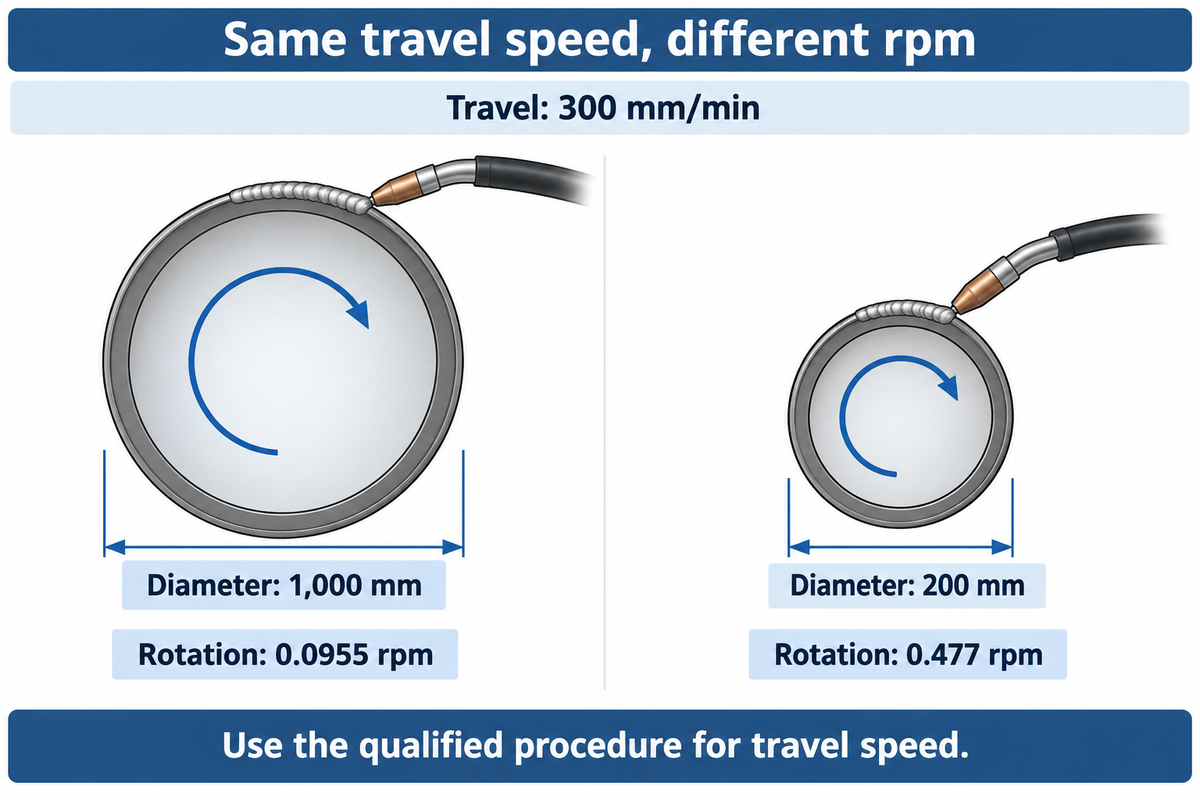
Adapte la velocidad de giro al diámetro de la junta y a la velocidad de desplazamiento requerida por el procedimiento de soldadura. Cuando una circunferencia grande pasa frente a un soplete fijo, es importante que el giro sea lento y uniforme. Las rpm máximas por sí solas no definen la capacidad para ese trabajo. El acceso al dispositivo, el retorno de corriente y la capacidad de arrancar de manera uniforme con carga también afectan el sistema de soldadura utilizable.
Para una junta de 1,000 mm de diámetro y una velocidad de desplazamiento de 300 mm/min, rpm = 300 ÷ (π × 1,000) = 0.0955. A la misma velocidad de desplazamiento, una junta de 200 mm de diámetro requiere aproximadamente 0.477 rpm. La velocidad de giro requerida cambia según el diámetro; el procedimiento calificado establece la velocidad de desplazamiento.
La rotación de velocidad variable debe ofrecer un rango útil suficiente para ambas piezas. El movimiento controlado durante la primera fracción de giro importa tanto como la rotación uniforme una vez que se estabiliza el accionamiento. Solicite una demostración con carga cerca de la baja velocidad requerida, incluidos los arranques, las paradas y la inversión del sentido de giro.
La soldadura de piezas pequeñas ilustra el límite opuesto de velocidad. Un posicionador de mesa anunciado con un rango de 0-5 rpm puede ser adecuado para su propio rango de trabajo, pero no sirve para una carga de varias toneladas. Además, los posicionadores compactos dejan menos espacio alrededor de una brida grande. Mantenga asociados los requisitos de sujeción y acceso con cada comparación de máquinas.
¿Puedo usar un posicionador de soldadura con procesos MIG, SMAW y TIG?
Sí, un posicionador adecuado puede usarse para trabajos MIG, SMAW y TIG si su trayectoria de corriente de soldadura, sujeción y movimiento son compatibles con el proceso. La rotación motorizada puede mejorar la calidad de la soldadura al ayudar al operador a mantener la velocidad de desplazamiento y el ángulo de soldadura previstos. No sustituye la preparación de la junta, la protección de la soldadura ni el procedimiento de soldadura aplicable.
En bridas de tubería para soldadura MIG y TIG, deje espacio para el cuerpo del soplete, el acceso del material de aporte y el brazo de extracción. La mordaza que sujeta la brida aún podría impedir que el soldador complete la junta. La guía de configuración de posicionadores de soldadura para tuberías aborda este problema de sujeción.
Según OSHA 29 CFR 1910.254, si se usa habitualmente un dispositivo como retorno de corriente de soldadura, debe contar con una conexión equipotencial adecuada o incluir un dispositivo colector de corriente. Las cadenas de izaje y las grúas no deben formar parte del circuito de retorno. Una trayectoria de corriente correcta protege la configuración de soldadura prevista; la capacidad de carga nominal no indica nada al respecto.
En la soldadura semiautomatizada, el operador controla el armado y la alineación de la junta y revisa el cordón. Un dispositivo repetible coloca la junta en una posición uniforme. Un giro uniforme ayuda a mantener un cordón consistente. Si cambiar las mordazas lleva más tiempo que soldar, aumentar la velocidad del accionamiento no eliminará esa limitación del rendimiento. Reducir la manipulación manual repetida puede liberar tiempo de estación; aun así, la carga y descarga requieren un sistema de izaje adecuado.
Costo de un posicionador de soldadura grande: compare el paquete instalado
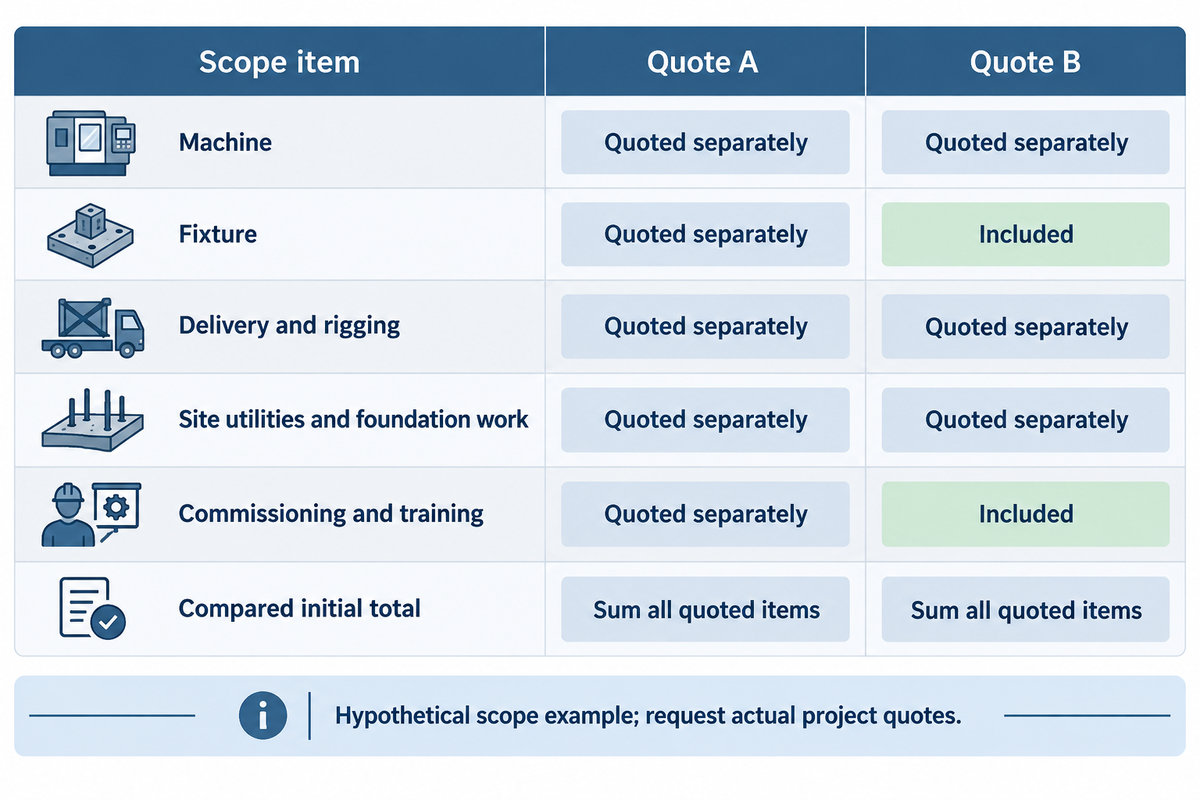
El costo de un posicionador de soldadura grande debe basarse en una cotización del proyecto que incluya la máquina, el dispositivo de sujeción, la entrega, los trabajos en planta y la puesta en marcha. Compare estos conceptos con el mismo alcance de instalación y luego considere por separado los costos de mantenimiento y energía. El ejemplo muestra dos posibles combinaciones de alcance; no indica precios de mercado ni afirma que se recuperará la inversión.
| Concepto del alcance | Cotización A | Cotización B |
|---|---|---|
| Máquina | Cotizada por separado | Cotizada por separado |
| Dispositivo de sujeción | Cotizada por separado | Incluido |
| Entrega y aparejos | Cotizada por separado | Cotizada por separado |
| Servicios de planta y trabajos de cimentación | Cotizada por separado | Cotizada por separado |
| Puesta en marcha y capacitación | Cotizada por separado | Incluido |
| Total inicial comparado | Sume todos los conceptos cotizados | Sume todos los conceptos cotizados |
Para comparar la Cotización A con la Cotización B, este ejemplo de alcance requiere cotizar por separado cada dispositivo y la puesta en marcha. Antes de usar el total como presupuesto del proyecto, agregue a cualquiera de las ofertas las guardas, la extracción, los impuestos o la integración con el robot que estén excluidos. Para las máquinas de ubicación fija, el requisito de anclaje de OSHA también debe tratarse al hablar de los trabajos en planta: las máquinas diseñadas para una ubicación fija deben anclarse firmemente para evitar que se desplacen.
Un gerente de planta quizá prefiera el dispositivo que acorta los cambios de modelo; el área de finanzas necesita conocer las horas y los costos que sustentan esa decisión. Sin embargo, finanzas debe entender el costo y el tiempo necesarios para lograr esa mejora. Suponga que una mejora medida demuestra después que ahorra 15 minutos por pieza terminada a razón de 8 piezas por turno: eso libera 2 horas de tiempo de estación. No elimina automáticamente 2 horas de mano de obra pagadas ni genera ventas por otras dos horas de producción.
Incluya estos conceptos en la solicitud de cotización
- Pieza montada más grande, masa del dispositivo, centro de gravedad y orientaciones requeridas.
- Plano de carga, envolvente barrida completa y distribución del acceso de trabajo.
- Rango de velocidad con carga, sujeción y trayectoria de corriente de soldadura especificada.
- Responsabilidades por las guardas, los servicios, la cimentación, la extracción y la integración.
- Aceptación con pieza representativa, capacitación, repuestos y alcance del servicio.
Los equipos de soldadura usados requieren un presupuesto propio para inspección, reparaciones y compatibilidad de controles. Compárelos con equipos nuevos solo después de incluir estos conceptos y la documentación vigente de carga. De lo contrario, un precio de compra bajo puede ocultar trabajos que el taller tendrá que financiar por separado. Para trabajos variados en el taller, incluya el tiempo de cambio de dispositivo para la combinación real de lotes y luego evalúe el ahorro de mano de obra.
Capacidad indicada por el fabricante: compare la misma base de carga
El catálogo de servicio pesado de Aubrik indica que los modelos HB5000, HB10T y HB20T soportan 5,000 kg, 10,000 kg y 20,000 kg, respectivamente. Las fichas de los modelos ayudan a preseleccionar el tamaño de mesa y el movimiento. La selección final se basa en la carga montada y sus desplazamientos, junto con los límites específicos de la configuración indicados por el proveedor, no en la mayor capacidad anunciada para una familia de productos.
| Modelo | Carga indicada | Diámetro de la mesa | Rango de giro | Inclinación indicada |
|---|---|---|---|---|
| HB5000 | 5,000 kg | 1,600 mm | 0.05–0.5 rpm | 0–90° |
| HB10T | 10,000 kg | 2,000 mm | 0.05–0.3 rpm | 0–90° |
| HB20T | 20,000 kg | 2,500 mm | 0.05–0.2 rpm | 0–90° |
Consulte los rangos indicados en la tabla de modelos de especificaciones de posicionadores de servicio pesado de Aubrik. El diámetro de la mesa mide la cara de montaje; no es el diámetro máximo de giro permitido. La altura total de la máquina es distinta de la altura del eje de rotación que se usa en el cálculo de la distribución.
Compare la carga nominal en las mismas unidades. Si una cotización indica toneladas, debe especificar si se refiere a toneladas métricas o toneladas cortas antes de comparar en kilogramos. Distinga un modelo estándar de una capacidad personalizada. La etiqueta «listo para robot» y un control programable no demuestran que el equipo pueda coordinar ejes en la celda propuesta.
Para comparar otros productos de la familia, consulte los posicionadores de soldadura según su configuración de soporte. Un posicionador de alta calidad para un dispositivo puede no ser adecuado para otro de la misma masa pero con un voladizo distinto. La especificación de compra debe indicar el conjunto y las condiciones de carga reales.
Espacio de instalación, guardas y mantenimiento
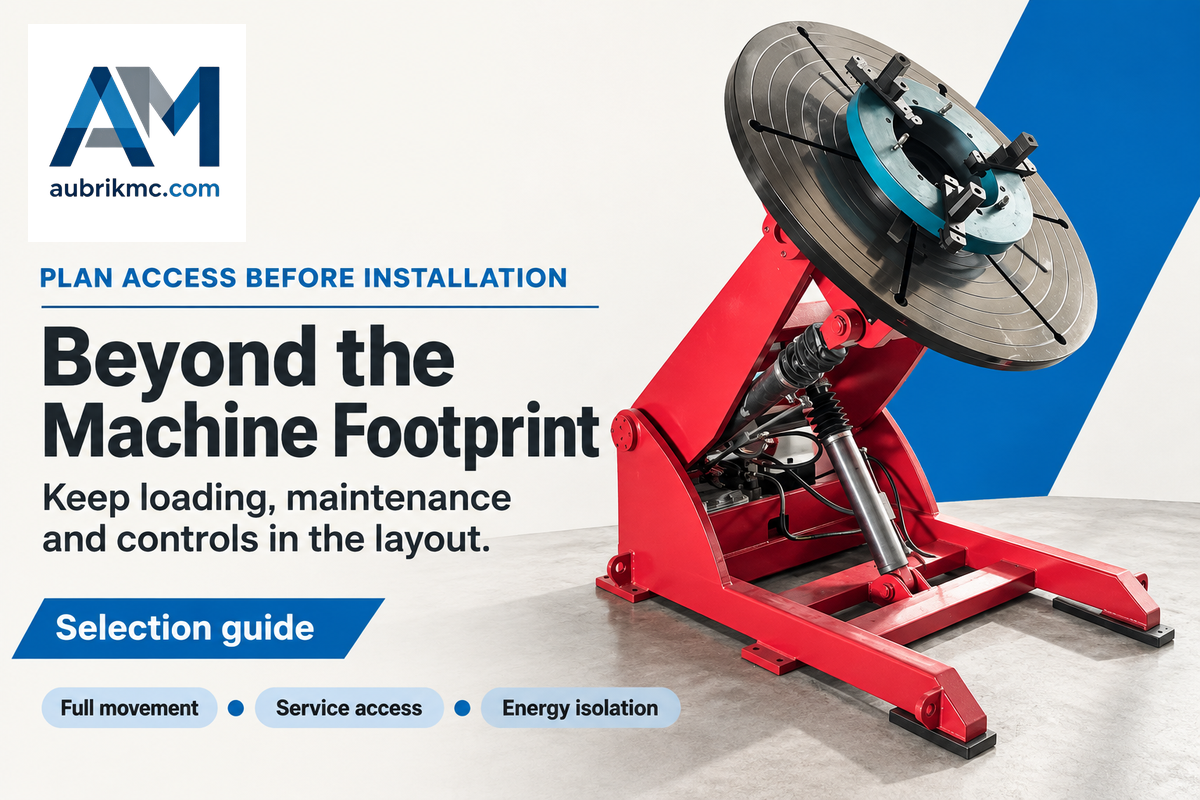
Antes de instalar la máquina, reserve espacio para la carga, el movimiento completo y el acceso del personal para las tareas de mantenimiento y soldadura. Incluya en la distribución las guardas y los controles de trabajo en caliente de la planta. Los equipos fijos deben asegurarse y debe haber acceso para el servicio que permita aislar la energía. La huella de la máquina no incluye el área que ocupa una pieza al girar ni la del personal que trabaja alrededor de ella.
OSHA 29 CFR 1910.212 aborda los peligros de las piezas giratorias y del punto de operación, además del anclaje de máquinas diseñadas para una ubicación fija. Un pedestal alto modifica la instalación; no es un reemplazo improvisado de una base bien dimensionada. El diseño de la cimentación también debe considerar las cargas del proveedor y las condiciones reales del piso.
El espacio para trabajos en caliente es distinto del espacio de giro. OSHA 29 CFR 1910.252 establece que, si es posible, los materiales combustibles deben retirarse al menos 35 pies (10.7 m) del lugar de trabajo; de lo contrario, se requieren medidas de protección. Las condiciones de vigilancia contra incendios y el alcance de las chispas también pueden importar más allá de esa distancia; no es un límite seguro universal.
El mismo reglamento describe campanas móviles de extracción localizada, colocadas lo más cerca posible del trabajo de soldadura. Debe haber espacio para mover la campana cuando el trabajo cambia de ubicación. Un brazo de extracción atrapado detrás del dispositivo no puede llegar a la siguiente junta.
El servicio requiere más que un paro de emergencia. Las definiciones de OSHA 29 CFR 1910.147 establecen que un botón o un selector no es un dispositivo de aislamiento de energía. Para realizar tareas de servicio comprendidas por la norma, incluido el mantenimiento, el empleador debe establecer procedimientos de control de energía. El control de la energía almacenada y la verificación del aislamiento por parte de personal autorizado forman parte de las tareas de servicio cubiertas.
Verifique que el suministro eléctrico coincida con el equipo pedido, incluidas la fase y la frecuencia. Que un modelo pequeño requiera 110V no determina los requisitos de suministro de un equipo industrial pesado; tampoco una referencia de catálogo a 220V confirma la compatibilidad con cualquier taller. La ergonomía también influye en la ubicación de los controles: el operador debe poder ver la junta y alcanzar los controles desde la posición de trabajo prevista. Nuestros principios de operación de los posicionadores ofrecen más detalles sobre el contexto de uso; para la unidad instalada, prevalecen las instrucciones específicas del equipo.
Panorama de la industria: normas para la integración de celdas robotizadas
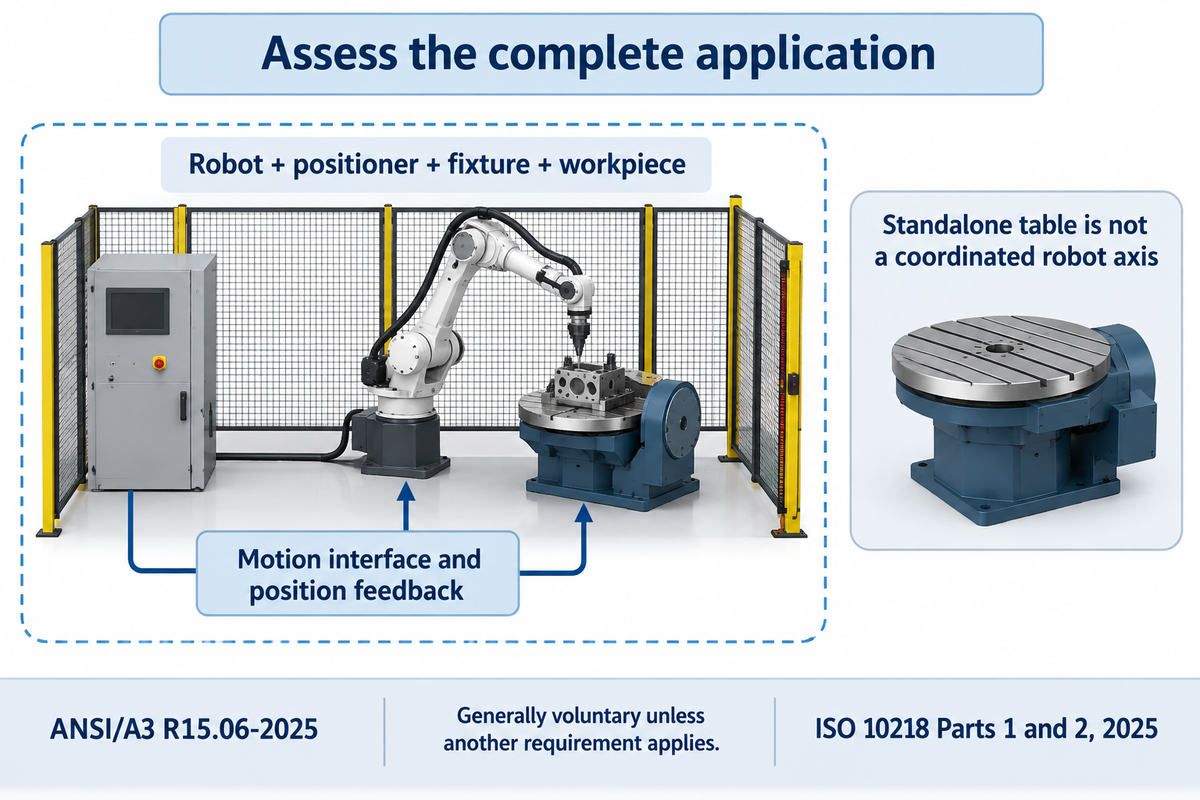
Las revisiones de 2025 sobre seguridad robótica hacen que la integración completa de una célula robotizada sea un aspecto central de la planificación. El posicionador, el dispositivo de sujeción y la pieza de trabajo influyen en esa aplicación, además del robot. Si la compra busca respaldar la automatización, acuerde las ediciones de las normas aplicables y las responsabilidades de integración antes de definir la distribución de la célula o pedir controles independientes.
En su actualización de septiembre de 2026 sobre normas de seguridad robótica, A3 explica que ANSI/A3 R15.06-2025 incorpora las Partes 1 y 2 de ISO 10218 de 2025. La Parte 3 aborda los requisitos para usuarios en Estados Unidos. Por lo general, estas son normas de consenso voluntarias, salvo que una regulación u otro requisito aplicable haga referencia a ellas; su publicación no convierte cada posicionador independiente en una célula robotizada.
La soldadura automatizada también requiere una presentación uniforme de las piezas. Una mesa giratoria de un posicionador de soldadura, con velocidad variable y utilizada para soldadura manual, no constituye por sí sola un eje externo coordinado para robot. El control preciso requiere la interfaz de movimiento especificada y retroalimentación de posición con una repetibilidad adecuada para las aplicaciones de soldadura asignadas a la célula.
Si prevé instalar un robot más adelante, reserve desde ahora rutas para los cables y espacio de acceso para cambiar los dispositivos de sujeción. Analice el ciclo completo del proceso e identifique dónde se pueden lograr mejoras. Demuestre que la celda de trabajo cumple con los requisitos definidos de seguridad, movimiento y producción. El beneficio real es completar trabajo aceptable; una mesa giratoria vacía más rápida no permite determinar cuánto producirá la célula de soldadura industrial.
Preguntas frecuentes
¿Por qué un posicionador de soldadura de servicio pesado puede soportar la carga, pero no tener suficiente espacio para girar?
Un posicionador de soldadura de alta capacidad requiere espacio para mover la pieza y permitir que el operador acceda a la junta en todas las posiciones de soldadura requeridas. Algunos ejemplos de cargas son bastidores, bridas y otros conjuntos fabricados. El diámetro de la mesa mide su superficie de montaje; el espacio barrido depende del conjunto completo y de sus salientes. La idoneidad depende de la carga total montada, su centro de gravedad, el movimiento requerido, el espacio libre disponible y los límites de la estructura en movimiento.
¿Qué es un posicionador de soldadura de sobremesa?
Un posicionador de soldadura de sobremesa es una unidad compacta que se instala sobre un banco o soporte y está diseñada para operar dentro de los límites publicados de carga y movimiento. Una pieza extremadamente grande pero ligera puede exceder el espacio de giro; una pieza muy pequeña pero densa puede superar la capacidad de carga. Deben comprobarse ambos casos.
¿Debo incluir un plato de sujeción de 3 mordazas en el espacio de giro para soldar tubos o bridas?
Un plato de sujeción de tres mordazas para sujetar componentes redondos añade sus salientes al espacio de giro; no basta con medir solo el tubo o la brida. Otros métodos de sujeción pueden ser preferibles si su geometría deja más espacio libre alrededor del componente. Incluya el peso del método de sujeción elegido en los cálculos de capacidad y evalúe la seguridad de la sujeción, el acceso de soldadura y la deformación del conjunto real.
¿Necesito inclinación hacia adelante?
La inclinación hacia adelante es útil cuando permite colocar la junta en una posición de trabajo sin configuraciones adicionales. El ángulo requerido depende de la soldadura y de la geometría del dispositivo de sujeción. Compruebe el espacio libre durante todo el movimiento; un mayor rango de inclinación anunciado no garantiza un mejor acceso.
¿Se puede integrar un posicionador de soldadura a una futura célula de soldadura robotizada sin cambiar la distribución?
Un posicionador puede funcionar con un robot de soldadura en una futura célula si la distribución reserva espacio para el movimiento, los controles, las protecciones y el acceso. Una mesa independiente de velocidad variable no constituye por sí sola un eje robotizado coordinado. El integrador debe establecer la precisión de posicionamiento, la repetibilidad, la comunicación, el comportamiento de parada y las rutas de los cables requeridos. Además, los dispositivos de sujeción deben presentar la junta de manera uniforme. Evalúe el sistema propuesto con una pieza representativa, incluidas las rutas de carga y descarga, antes de considerar que la distribución actual es adecuada para una futura célula robotizada. Compruebe si una rotación más rápida o un eje adicional aumenta la producción.
¿Necesito giro completo?
El giro completo es útil si la soldadura o la secuencia de acceso lo requieren. Algunos trabajos exigen indexar entre posiciones. Las rutas de cables, las mangueras, los dispositivos de sujeción y las protecciones deben ser compatibles con el movimiento previsto; que una mesa gire en círculo no permite una rotación continua ilimitada.
¿Qué debo comprobar sobre el espacio de carga antes de aceptar un posicionador de servicio pesado?
Use la pieza representativa y el dispositivo de sujeción acordados para comprobar la carga, el montaje, los movimientos permitidos, el acceso de soldadura y la descarga, de acuerdo con las especificaciones de compra. Compare el movimiento real y la velocidad con carga con las condiciones indicadas por el proveedor. Confirme que la documentación suministrada especifique el envolvente de carga aprobado, los servicios requeridos, las responsabilidades de protección y el procedimiento de mantenimiento. La demostración de aceptación debe incluir la orientación difícil y la secuencia de operación prevista, no solo una rotación sin carga. Registre y resuelva las desviaciones antes de poner la máquina en producción en sus instalaciones.
Comience con un dibujo del conjunto montado más grande y de la ruta para cargarlo. Envíe a Aubrik la masa de la pieza, los detalles del dispositivo de sujeción, los movimientos previstos y las ubicaciones de soldadura mediante nuestra solicitud de asesoría para seleccionar un posicionador.
Referencias y fuentes
- Bill Morgan, Don’t Forget the Fixturing, The Fabricator, agosto de 2009. Guía técnica de un proveedor sobre dispositivos de sujeción y geometría del espacio de giro.
- Don Burgart, Welcome to the World of Positioneering, The Fabricator, mayo de 2015. Cargas y familias de equipos.
- OSHA 29 CFR 1910.212, protección y anclaje de máquinas.
- OSHA 29 CFR 1910.147, control de energía peligrosa durante las tareas de servicio comprendidas en la norma.
- OSHA 29 CFR 1910.254, disposiciones sobre soldadura por arco y retorno de corriente.
- OSHA 29 CFR 1910.252, precauciones para trabajos en caliente y ventilación.
- A3, 2026 Robot Safety Standards Update, septiembre de 2026. Alcance de las normas de consenso de Estados Unidos y contexto de integración.
Tendencia ahora



