Aubrik Şirketi ile İletişime Geçin

Büyük Kaynak Pozisyoneri Seçimi: Büyük İş Parçaları İçin

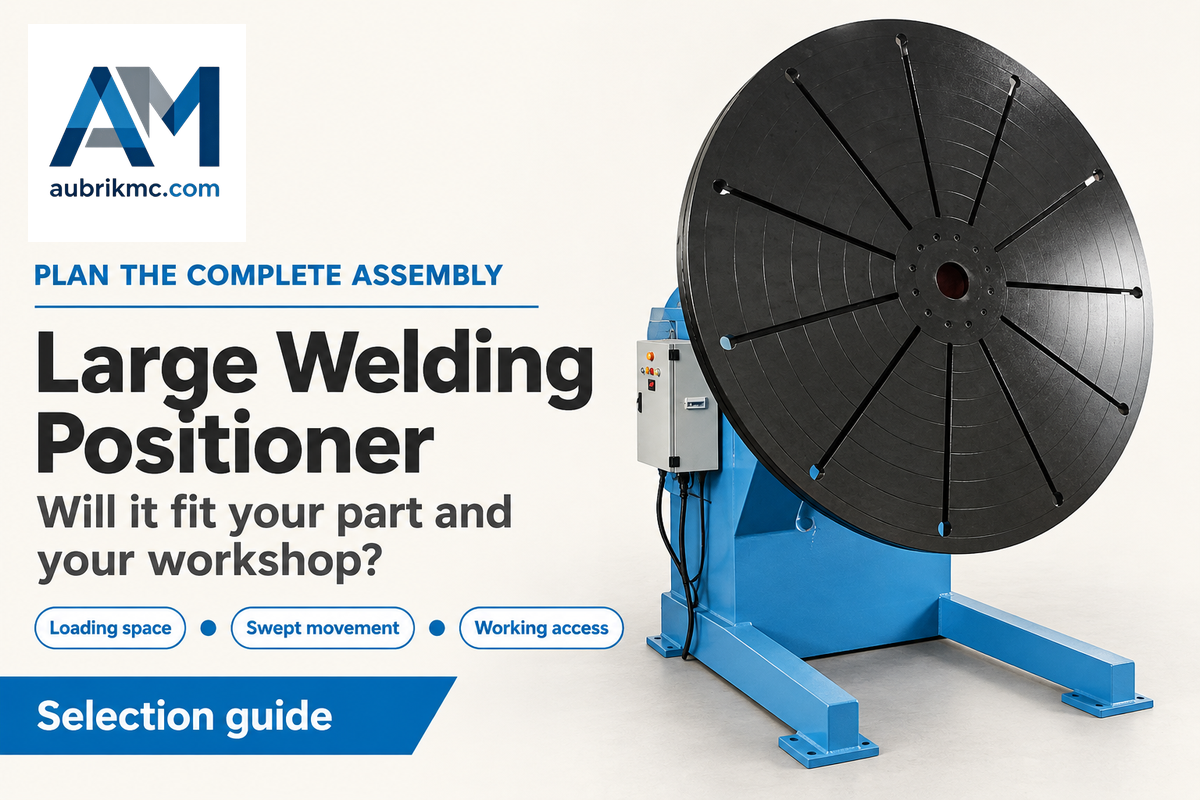
Büyük bir kaynak pozisyoneri, büyük boyutlu bir kaynaklı parçayı tutar ve eklemlerini erişilebilir konuma getirmek için hareket ettirir. Seçim; parça ve bağlama fikstürünün tamamının kapladığı alana, ağırlık merkezindeki izin verilen yüke ve parçayı makineye yükleme yöntemine göre yapılır. Tabla ağırlığı taşıyabilir ancak bir kelepçe zemine fazla yakın kalabilir.
Uzun şasiler için punta başlığı-karşı punta düzeniyle destek sağlamak iyi bir seçenektir. Bir kap yuvarlaksa ve yuvarlanmaya uygun bir yüzeye sahipse kaynak rotatörlerini değerlendirin. Hem dönüş hem de kaynak açısını değiştirme olanağı için eğme-döndürme tablası iyi bir seçenektir. Bir kaynak birleşimini düz kaynak konumuna getirmek, manuel kaynak sırasında zorlayıcı erişim ihtiyacını azaltabilir.
Büyük kaynak pozisyonerinin boyutlandırılması iki zarfla başlar
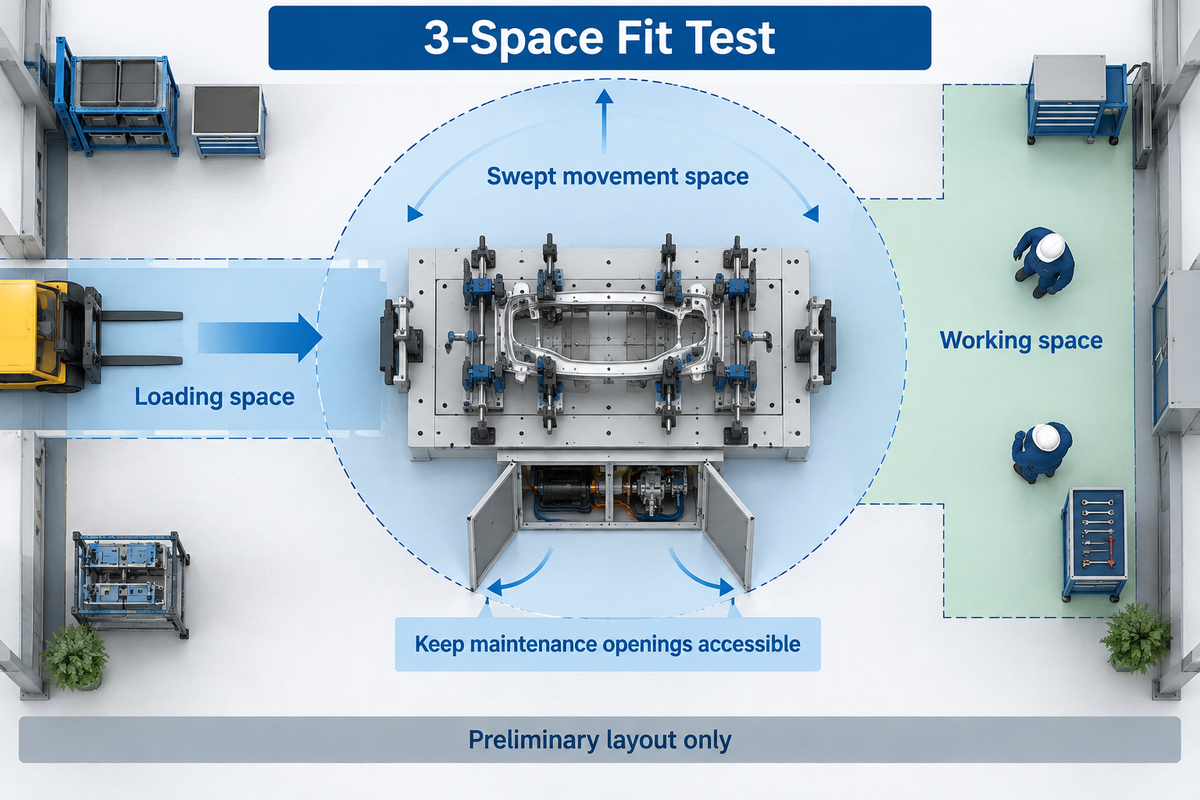
Hareket ettirilen her şeyin bir yük zarfı ve geometrik zarfı vardır. Çarpışmaları geometrik sınırlar önler; yük sınırları ise ağırlığı, ağırlık merkezini ve hareketi hesaba katar. Geniş ve dengeli bir şasinin dönüş yarıçapı büyük olabilirken kütlesi dönme eksenine yakın kalabilir. AWS Welding Digest dergisinde Koike’den Ron Krasnek, ağırlığın, boyutun ve ağırlık merkezinin kaldırma ve konumlandırma planlarında neden hesaba katılması gerektiğini açıklıyor.
Uzun bir kanepeyi kapıdan geçirmek, bir nesnenin alana sığmasını sağlarken güzergâh üzerindeki engelleri aşıp aşamayacağını da belirlemeye iyi bir örnektir. Benzer şekilde, bir imalat atölyesi hem kurulu iş parçasının sınırlarını hem de yükleme güzergâhının sınırlarını belirlemelidir. İlk kaynak dikişi atılmadan önce vinç erişimi, bekletme alanı ve kapı açıklığı önemlidir. En ağır montajı ve en geniş montajı (bunlar farklı parçalar olsa bile) hesaba katın.
3 Alanlı Yerleşim Testi, ön yerleşim kontrolüdür: yükleme alanını, hareket sırasında taranan alanı ve çalışma alanını aynı plana çizin. Çalışma alanı çiziminde bakım erişim açıklıklarını gösterin. Alternatif yerleşimleri karşılaştırmak için çizimleri kullanın. İzin verilen yükleri ve gerekli güvenlik önlemlerini makine tedarikçisi ile tesis mühendislik ekibi belirlemelidir.
| Girdi veya kontrol | Örnek değer | Etkisi / sorumlusu |
|---|---|---|
| Parça uzunluğu | 4,0 m, varsayılan | Vinç yaklaşımı ve bekletme alanı; tesis müdürü |
| Dönen parçanın toplam genişliği | 1,6 m, varsayılan | Kelepçe çıkıntılarını dahil edin; bağlama fikstürü tasarımcısı |
| Dönen parçanın toplam yüksekliği | 0,8 m, varsayılan | Parçanın altındaki bağlama fikstürünü dahil edin; bağlama fikstürü tasarımcısı |
| Eksenin konumu | İlgili kesitin merkezinde | Çapraz ölçüm hesabı için gerekli varsayım; mühendis |
| En uzak köşenin yarıçapı | 0,894 m, hesaplanan | Dönüş boyunca engellere göre kontrol edin; mühendis |
| Geometrik zemin boşluğu | 0,10 m, varsayılan | Yalnızca hesaplama girdisi; personel için güvenlik mesafesi değildir; mühendis |
| Bu boşluk için gereken eksen yüksekliği | 0,994 m, hesaplanan | Makinenin toplam yüksekliği değil, eksene olan ölçü; tedarikçi |
| Yükleme güzergâhı | Parça koridor tarafından girer | Kaldırma donanımını kumandalardan uzak tutun; kaldırma planlamacısı |
| Çalışma alanı | Kaynak torcu ve emiş kolu her iki yüze de erişiyor | Hareket alanının dışında erişim için yer ayırın; kaynak ve iş güvenliği ekipleri |
Daha uzun tablalar ve daha büyük kaideler, kapalı girişleri çözmez. Önerilen yerleşimde her parça geldiğinde bir koruyucunun sökülmesi gerekiyorsa sipariş vermeden önce yükleme düzenini tedarikçiyle birlikte gözden geçirin.
Dönüş açıklığı: dönen parçanın tamamını ölçün
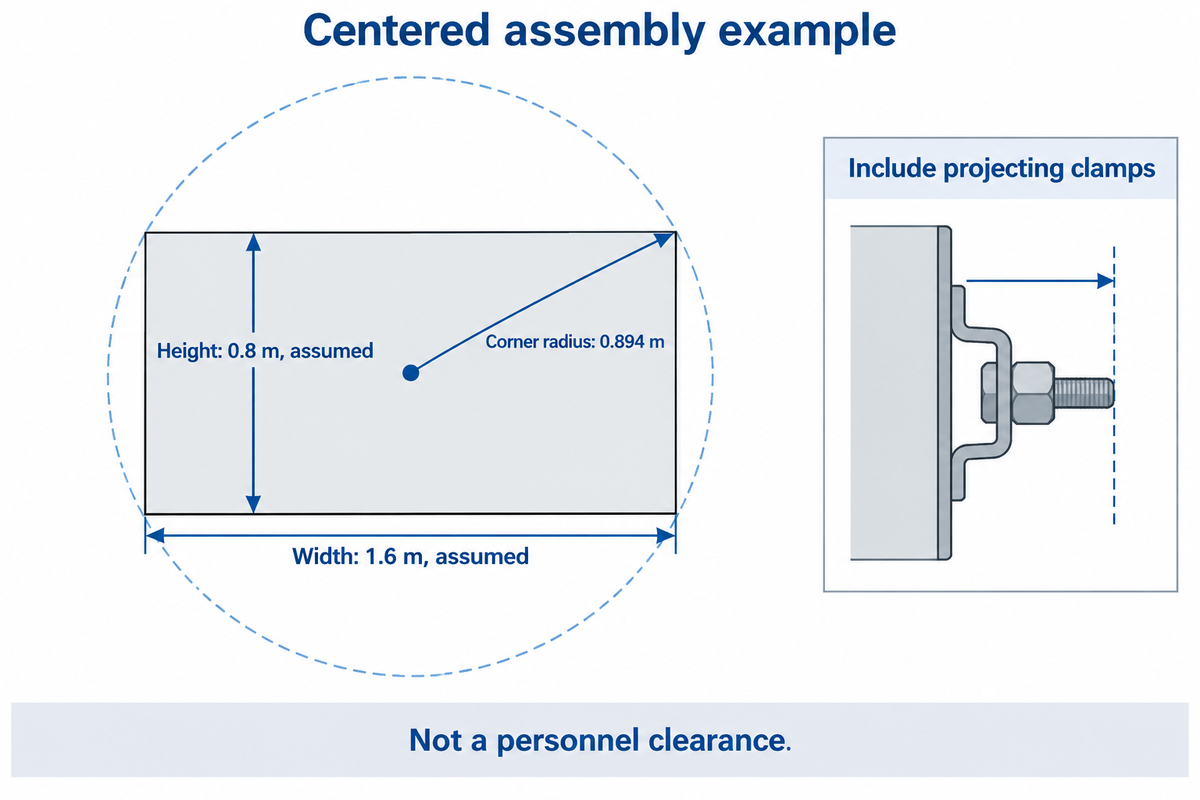
Yerleşim örneğindeki ortalanmış dikdörtgen parçada en uzak köşe, merkezden yaklaşık olarak köşegenin yarısı kadar uzaktadır. Yalnızca genişliği hesaba katmak, dönüş sırasında bu köşeyi dikkate almaz. Kelepçeler ve konumlandırma pimleri dahil bağlama fikstürünün tamamını ölçün; ardından parçanın amaçlanan her konumdaki hareket yolunu zemine, makine şasisine ve yakındaki ekipmanlara göre izleyin.
Örnek genişlik ile yüksekliğin yarısı sırasıyla 0,8 m ve 0,4 m’dir. Bu değerlerin her birinin karesini alıp sonuçları toplayın ve karekökünü bulun; yarıçap 0,894 m olur. Varsayılan geometrik boşluğu ekleyince tabloda gösterilen eksen yüksekliği elde edilir. Merkezden kaçık eksenler, çıkıntılı braketler ve eğik dönüş düzlemleri için ayrıca taranan hareket yolu analizi gerekir.
Bluco’da mühendislik müdürü olan Bill Morgan, Don’t Forget the Fixturing başlıklı yazısında bağlama fikstürünün dengesini ve dönüş çapını ele almıştı. Bağlama fikstürünü alçaltmak ağırlık merkezini eksene yaklaştırabilir, ancak dış kenarı kullanılabilir dönüş alanının dışına taşıyabilir. Bununla birlikte bazı durumlarda çakışmalar, bağlama fikstürünün şeklini değiştirerek giderilebilir.
“Pozisyoner, hem parçanın hem de bağlama fikstürünün ağırlığını taşımalıdır.”
Alt yüzündeki kelepçeleri dik konumdayken zemine değmeyen bir şasi düşünün. Dönüşün yaklaşık yarısında bir kelepçe kolu en alt noktaya gelir. Kolu kısaltmak veya yerini değiştirmek, hareket zarfını değiştirir; ancak makinenin tamamını yükseltmek yükleme yüksekliğini ve temel düzenini değiştirir. Yükseltici kaide seçmeden önce her iki değişikliği de çizimde karşılaştırın.
Zemin boşluğu, operatör güvenliğiyle ilgili konulardan yalnızca biridir. Örnekteki boşluk, dönen bir kaynaklı parçanın yanında durma izni anlamına gelmez. Koruyucular ve sıcak çalışma kontrolleri için gerçek çalışma istasyonunun ayrıca değerlendirilmesi gerekir.
Eğme-döndürme tablası mı, punta başlığı-karşı punta sistemi mi, kaynak rotatörleri mi?
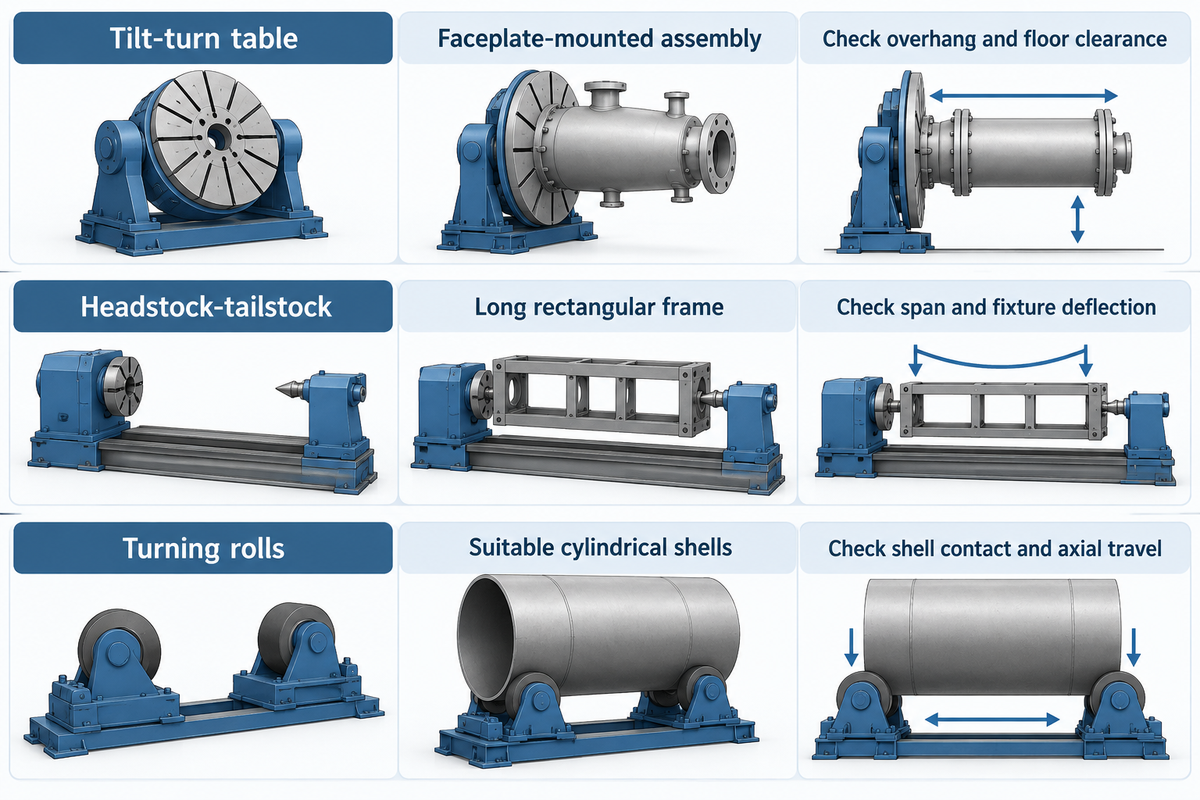
Konumlandırma ekipmanını kullanılabilir destek yüzeylerine göre seçin. Eğme-döndürme tablası, alın plakasına monte edilmiş bir parçayı destekleyebilir. Punta başlığı-karşı punta sistemi de iki uç arasındaki bir bağlama fikstürünü destekleyebilir. Kaynak rotatörleri, uygun silindirik gövdeleri dış yüzeylerinden destekler. Uzunluk, çıkıntı mesafesi ve kaynak dikişine erişim, iş için hangi düzenin uygun olduğunu belirler.
Welcome to the World of Positioneering başlıklı yazıda ekipman grupları için çeşitli destek ve hareket düzenleri ele alınıyor. Yazının yazarı ve Koike ürün müdürü Don Burgart, parça ölçülerinin ve kaynakçının erişiminin önemini de vurguluyor. Aşağıda, açıklanan farklar yaygın imalat işlerine uygulanıyor.
| Gerekli iş veya hareket | Değerlendirilecek düzen | Gizli darboğaz |
|---|---|---|
| Eğme ve döndürme gereken kısa montaj | Sabit yükseklikte eğme-döndürme pozisyoneri | Tam eğimde çıkıntı mesafesi ve zemin boşluğu |
| Farklı çalışma yüksekliği gereken yüksek bağlama fikstürü | Yükseltilebilir pozisyoner | Yükseltilmiş yük zarfı ve yükleme yüksekliği |
| Uzun dikdörtgen şasi | Punta başlığı-karşı punta bağlama fikstürü | Destek açıklığı ve bağlama fikstürünün esnemesi |
| Uygun temas bantları olan silindirik kap | Kaynak rotatörleri | Silindirik gövde teması, çıkıntılar ve eksenel hareket mesafesi |
| Yatay indeksleme gereken düz montaj | Yatay döner tabla | Alt yüzeydeki kaynak birleşimlerini açığa çıkarmak için eğme olanağı yok |
| Boru flanşı veya kısa makara | Bağlama aynalı veya alın plakalı pozisyoner | Kaynak birleşiminin yakınındaki kelepçelerin engel oluşturması |
| Elle yeniden konumlandırılan hafif parçalar | Manuel dengeli bağlama fikstürü | Parçalar eklendikçe denge değişiyor |
| Tekrarlanan çevresel kaynak dikişi | Torç destekli tahrikli tabla | Yük altında düşük hızda sarsıntısız çalışma |
| Birden fazla yüzde programlanmış kaynak dikişleri | Robot entegreli pozisyoner | Koordineli eksenler, kablo güzergâhı ve hücre erişimi |
Makaraların temas güzergâhında braketler bulunan kaplar, pürüzsüz silindirik gövdelerden farklı bir destek gerektirir. Silindirik iş parçaları için kaynak rotatörleri kılavuzumuz bu konuyu ayrıntılı olarak ele alıyor. İlan edilen tonajı yeterli diye bir rotatör, düzensiz bir şasiyi kavrayamaz.
Uzun bir kaynaklı parçada, punta başlığı ile karşı punta arasındaki bağlama fikstürünü yerleşime dahil edin. Uçlardan destek, yanlara erişimi kolaylaştırabilir ancak bağlama fikstürü bir eklemin kökünü kapatabilir. Kaynak sıralaması elveriyorsa seçili alt montajları önceden puntalamak, sonraki bağlama fikstürünü basitleştirebilir.
Yük kapasitesi: bağlama fikstürlerini ve ağırlık merkezini hesaba katın
Yük kapasitesini kontrol ederken iş parçası ile takımın toplam kütlesini kullanın ve montajın ağırlık merkezini makine eksenlerine göre belirleyin. İzin verilen yük, üreticinin belirttiği koşullara bağlıdır. Tabla çapını büyütmek, izin verilen torku artırmaz; nominal ağırlık etiketi de her eğim açısı için geçerli değildir.
Varsayımsal olarak 600 kg’lık bir bağlama fikstürüne 100 kg kelepçenin eklendiği 4.200 kg’lık bir kaynaklı parçayı ele alalım. Monte edilmiş kütle 4.900 kg olur. Dolayısıyla 5.000 kg olarak tanıtılan bir makine, onaylanmış bir seçim değil, yük çizelgesine göre kontrol edilmesi gereken bir adaydır. Bu düzenin izin verilen sınırlar içinde olup olmadığını kütlenin konumu ve gereken hareket belirler.
Bağlama fikstürü takıldıktan sonra ağırlık merkezi nerededir?
Birleşik ağırlık merkezinin konumu, eklenen bağlama fikstürüne, kelepçelere ve kaynaklı parçanın daha ağır bölümlerine doğru kayar. Her bileşenin kütlesini ve konumunu ortak bir koordinat sisteminde belirleyin, ardından birleşik ağırlık merkezini hesaplayın. Kütle dağılımını değiştiren bir alt montaj eklendikten sonra hesabı tekrarlayın. Sonuçları tedarikçinin yük çizelgesiyle karşılaştırın. Tedarikçinin referans eksenlerini dikkate alın.
Geometrik olarak geniş bir şasi, dönme eksenine göre dengeli olabilir. Eğim ekseninden uzakta monte edilmiş kompakt bir döküm parça ise önemli bir moment oluşturabilir. Dönüş açıklığını artırmak ilk sorunu, farklı bir makine veya bağlama fikstürü seçmek ikinci sorunu çözebilir. Bu iki sorun da yalnızca kilogramları karşılaştırarak çözülemez.
Dönüş torku ile eğme momentleri arasındaki farklar ağır hizmet tipi kaynak pozisyoneri yük kılavuzunda ayrıntılı olarak ele alınıyor. Önerilen her modelde bağlama fikstürünün kütlesini ve gerçek eksen kaçıklıklarını belirtin. Tedarikçi belirtilen yük durumunu ele almadan daha büyük bir motor öneriyorsa seçim eksik kalmıştır.
Dönüş hızı, kaynak erişimi ve bağlama fikstürü tasarımı
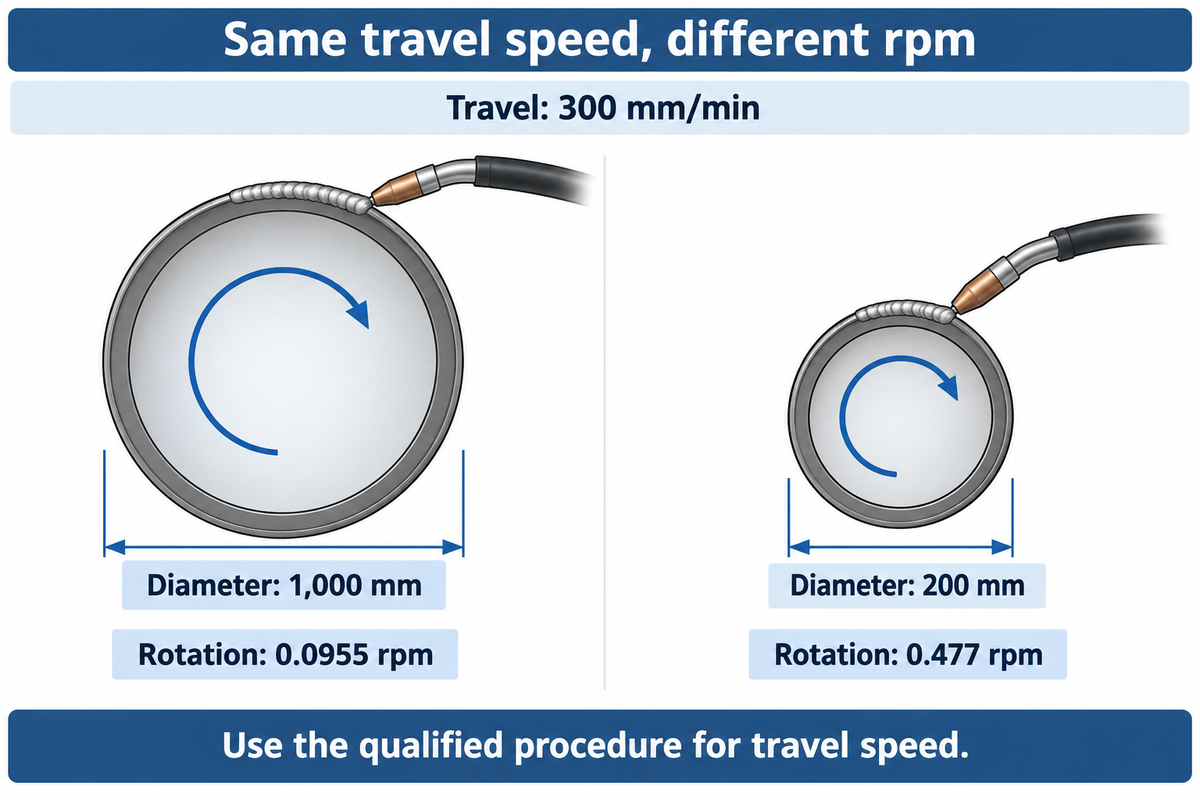
Dönüş hızını kaynak dikişinin çapına ve kaynak prosedürünün gerektirdiği hareket hızına göre belirleyin. Büyük bir çevre sabit duran kaynak torcunun önünden geçerken yavaş ve sarsıntısız dönüş önemlidir. Yalnızca azami devir, bu işteki kapasiteyi göstermez. Bağlama fikstürüne erişim, kaynak akımının dönüş yolu ve tahrikin yük altında kararlı biçimde çalışmaya başlayabilmesi de kullanılabilir kaynak sistemini etkiler.
1.000 mm çaplı bir kaynak dikişi ve 300 mm/min hareket hızı için rpm = 300 ÷ (π × 1.000) = 0,0955. Aynı hareket hızında 200 mm çaplı bir kaynak dikişi için yaklaşık 0,477 rpm gerekir. Gerekli dönüş hızı çapa göre değişir; hareket hızını onaylanmış prosedür belirler.
Değişken hızlı dönüş, her iki parçaya da yetecek kullanılabilir bir hız aralığı gerektirir. Dönüşün ilk kısmındaki kontrollü hareket, tahrik kararlı hale geldikten sonraki sabit dönüş kadar önemlidir. Başlatma, durdurma ve yön değiştirme dahil, gereken düşük hıza yakın bir hızda yük altında deneme çalışması talep edin.
Küçük parçaların kaynağı, hız sınırının diğer ucunu gösterir. 0-5 rpm aralığında listelenen tezgâh üstü bir pozisyoner kendi çalışma aralığındaki parçalar için uygun olabilir, ancak çok tonlu bir yük durumu için hiçbir çözüm sunmaz. Kompakt pozisyonerlerde büyük bir flanşın çevresindeki alan da daha sınırlıdır. Her makine karşılaştırmasında iş parçasını bağlama ve erişim gereksinimlerini hesaba katın.
Kaynak pozisyonerini MIG, örtülü elektrot ve TIG kaynağında kullanabilir miyim?
Evet, uygun bir pozisyoner; kaynak akımı yolu, iş parçasını bağlama düzeni ve hareket kabiliyeti kaynak işlemine uygunsa MIG, örtülü elektrot ve TIG kaynağında kullanılabilir. Tahrikli dönüş, operatörün hedeflenen hareket hızını ve kaynak açısını korumasına yardımcı olarak kaynak kalitesini artırabilir. Ancak kaynak birleşimi hazırlığının, kaynak korumasının veya geçerli kaynak prosedürünün yerini tutmaz.
MIG ve TIG kaynağında boru flanşları için kaynak torcunun gövdesine, ilave metal erişimine ve emiş koluna yeterli boşluk bırakın. Flanşı tutan kelepçe yine de kaynakçının eklemin tamamına erişmesini engelleyebilir. Boru kaynak pozisyoneri kurulumu kılavuzu, iş parçasını bağlama konusunu ele alıyor.
OSHA 29 CFR 1910.254 uyarınca, bir bağlama fikstürü kaynak akımının dönüş yolu olarak düzenli biçimde kullanılıyorsa uygun şekilde eşpotansiyel bağlanmalı veya akım toplama cihazı içermelidir. Kaldırma zincirleri ve vinçler dönüş devresinin parçası olmamalıdır. Doğru akım yolu, amaçlanan kaynak düzenini korur; nominal yük değeri bu konuda bilgi vermez.
Yarı otomatik kaynakta operatör, parçaların birleştirme uyumunu kontrol eder ve kaynak dikişini denetler. Tekrarlanabilir bir bağlama fikstürü, kaynak birleşimini tutarlı bir konuma getirir. Sarsıntısız dönüş, kaynak dikişinin tutarlı olmasını destekler. Kelepçeleri değiştirmek kaynak yapmaktan uzun sürüyorsa tahrik hızını artırmak bu üretim kısıtını ortadan kaldırmaz. Tekrarlanan manuel taşıma işlemlerini azaltmak istasyon süresini serbest bırakabilir; ancak yükleme ve boşaltma için yine uygun bir kaldırma düzeni gerekir.
Büyük kaynak pozisyoneri maliyeti: kurulu sistemi karşılaştırın
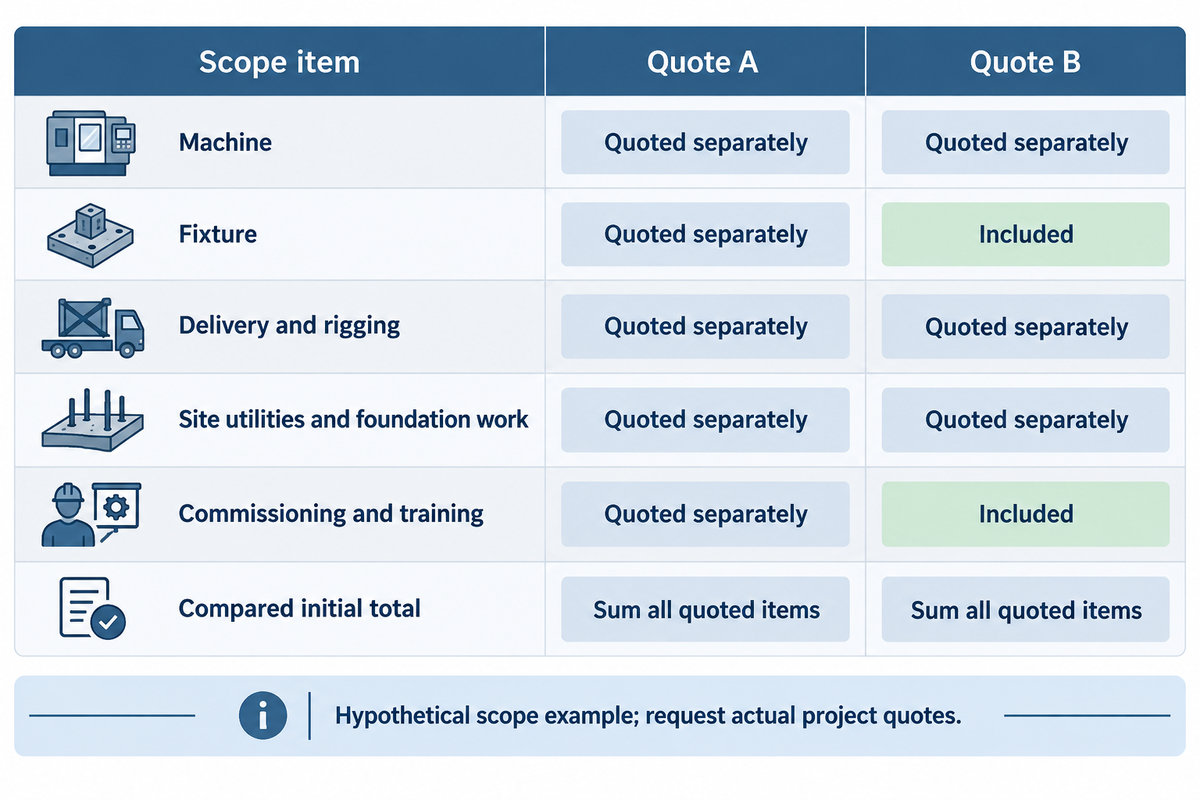
Büyük kaynak pozisyonerinin maliyetini belirlemek için makineyi, bağlama fikstürünü, teslimatı, saha işlerini ve devreye almayı kapsayan bir proje teklifi gerekir. Önce bu kalemleri aynı kurulu sistem kapsamı üzerinden karşılaştırın, ardından bakım ve enerji maliyetlerini ayrıca değerlendirin. Örnek, olası iki kapsam bileşimini gösterir; piyasa maliyeti sunmaz ve yatırımın geri dönüşü hakkında bir iddiada bulunmaz.
| Kapsam kalemi | Teklif A | Teklif B |
|---|---|---|
| Makine | Ayrı fiyatlandırılmış | Ayrı fiyatlandırılmış |
| Bağlama fikstürü | Ayrı fiyatlandırılmış | Dahil |
| Teslimat ve kaldırma-taşıma | Ayrı fiyatlandırılmış | Ayrı fiyatlandırılmış |
| Saha altyapısı ve temel işleri | Ayrı fiyatlandırılmış | Ayrı fiyatlandırılmış |
| Devreye alma ve eğitim | Ayrı fiyatlandırılmış | Dahil |
| Karşılaştırılan başlangıç toplamı | Teklif edilen tüm kalemleri toplayın | Teklif edilen tüm kalemleri toplayın |
Bu kapsam örneğinde Teklif A’nın Teklif B ile karşılaştırılabilmesi için her bağlama fikstürünün ve devreye almanın ayrı fiyatlandırılması gerekir. Toplamı proje bütçesi olarak kullanmadan önce kapsam dışı koruyucuları, emiş sistemini, vergileri veya robot entegrasyonunu her iki teklife de ekleyin. Sabit konumlu makineler için OSHA’nın sabitleme şartı da saha işleri görüşmesine dahil edilmelidir: sabit konumda kullanılmak üzere tasarlanan makineler, yerlerinden oynamalarını veya hareket etmelerini önlemek için güvenli biçimde sabitlenmelidir.
Bir tesis müdürü, değişim süresini kısaltan bağlama fikstürünü tercih edebilir; finans ekibinin bu tercihin arkasındaki saatleri ve maliyetleri bilmesi gerekir. İyileşmenin maliyetini ve bunu gerçekleştirmek için gereken süreyi de anlamalıdır. Ölçülen bir iyileşmenin daha sonra tamamlanan parça başına 15 dakika kazandırdığı ve vardiyada 8 parça üretildiği varsayılsın: bu, istasyon süresinden 2 saat kazandırır. Ancak bu durum, ücretli iş gücünden otomatik olarak 2 saat tasarruf edildiği veya 2 saatlik ek üretimin otomatik olarak satış sağladığı anlamına gelmez.
Teklif isteğine şu kalemleri ekleyin
- Monte edilmiş en büyük parça, bağlama fikstürünün kütlesi, ağırlık merkezi ve gereken konumlar.
- Yükleme çizimi, hareket sırasında taranan alanın tamamı ve çalışma erişimi yerleşimi.
- Yük altındaki hız aralığı, iş parçasını bağlama düzeni ve beyan edilen kaynak akımı yolu.
- Koruyucular, tesis altyapısı, temel, emiş ve entegrasyon için sorumluluk.
- Temsili parça için kabul koşulları, eğitim, yedek parçalar ve servis kapsamı.
Kullanılmış kaynak ekipmanı için inceleme, onarım ve kumanda sistemi uyumluluğuna ayrıca bütçe ayırın. Bu kalemler ve güncel yük belgeleri dahil edilmeden ekipmanı yenisiyle karşılaştırmayın. Aksi takdirde düşük satın alma fiyatı, atölyenin ayrıca karşılaması gereken işleri gizleyebilir. Atölyede farklı türde işler yapılıyorsa gerçek parti çeşitliliğine göre bağlama fikstürü değiştirme süresini hesaba katın, ardından iş gücü tasarrufunu değerlendirin.
Üreticinin kapasite iddiaları: aynı yük esasına göre karşılaştırın
Aubrik’in ağır hizmet kataloğunda HB5000, HB10T ve HB20T modelleri sırasıyla 5.000 kg, 10.000 kg ve 20.000 kg yük kapasiteleriyle listeleniyor. Model bilgileri, tabla boyutunu ve hareket özelliklerini ön elemeden geçirmek için yardımcı olur. Son seçim, ürün ailesindeki en yüksek kapasite ilanına göre değil, monte edilmiş yüke ve eksen kaçıklıklarına, ayrıca tedarikçinin yapılandırmaya özgü sınırlarına göre yapılır.
| Model | Belirtilen yük | Tabla çapı | Dönüş hızı aralığı | Belirtilen eğim |
|---|---|---|---|---|
| HB5000 | 5.000 kg | 1.600 mm | 0,05–0,5 rpm | 0–90° |
| HB10T | 10.000 kg | 2.000 mm | 0,05–0,3 rpm | 0–90° |
| HB20T | 20.000 kg | 2.500 mm | 0,05–0,2 rpm | 0–90° |
Belirtilen aralıklar için Aubrik ağır hizmet tipi pozisyoner teknik özellikleri tablosuna bakın. Tabla çapı, montaj yüzeyinin ölçüsüdür; izin verilen en büyük dönüş çapı değildir. Makinenin toplam yüksekliği, yerleşim hesabında kullanılan dönme ekseni yüksekliğinden farklıdır.
Nominal yükü aynı birimlerle karşılaştırın. Kilogram cinsinden karşılaştırma yapmadan önce ton cinsinden verilen teklifin metrik ton mu yoksa kısa ton mu olduğunu belirtmesini isteyin. Standart modeli özel kapasite iddiasından ayırın. Robot entegrasyonuna hazır etiketi de programlanabilir kumanda da önerilen hücrede koordineli eksen performansını kanıtlamaz.
Ailedeki diğer ürünleri destek düzenlerine göre kaynak pozisyonerlerini karşılaştırarak değerlendirin. Bir bağlama fikstürü için kaliteli olan pozisyoner, kütlesi aynı ancak çıkıntı mesafesi farklı başka bir fikstüre uygun olmayabilir. Satın alma şartnamesinde gerçek montajı ve yük durumunu belirtin.
Kurulum alanı, koruyucular ve bakım
Makineyi yerleştirmeden önce yükleme ve tam hareket için, ayrıca bakım ve kaynak işleri sırasında personelin erişimi için alan ayırın. Tesisin koruyucu ve sıcak çalışma kontrollerini yerleşime dahil edin. Sabit ekipman güvenli biçimde sabitlenmeli, servis sırasında enerjinin izole edilebilmesi için erişim sağlanmalıdır. Makinenin kapladığı alan, dönen parçanın kapladığı alanı veya çevresinde çalışan personelin bulunduğu alanı kapsamaz.
OSHA 29 CFR 1910.212, sabit konumda kullanılmak üzere tasarlanan makinelerin sabitlenmesinin yanı sıra dönen parçalardan ve çalışma noktalarından kaynaklanan tehlikeleri ele alır. Yüksek bir yükseltici, kurulu düzeni değiştirir; doğru boyutlandırılmış bir kaidenin gelişigüzel yerine kullanılamaz. Temel tasarımında tedarikçinin yükleri ve mevcut zemin de dikkate alınmalıdır.
Sıcak çalışma alanı, dönüş açıklığından farklıdır. OSHA 29 CFR 1910.252, mümkünse yanıcı malzemelerin çalışma alanından en az 35 feet (10,7 m) uzağa taşınması gerektiğini belirtir; bu mümkün değilse koruyucu önlemler alınmalıdır. Yangın gözcülüğü ve kıvılcımların ulaşabileceği mesafe de bu mesafenin ötesinde önem taşıyabilir; bu, her durumda geçerli güvenli sınır değildir.
Aynı düzenleme, hareketli yerel emiş davlumbazlarının kaynak işine mümkün olduğunca yakın yerleştirilmesini açıklar. İş farklı bir konuma taşındığında davlumbazın hareket ettirilebilmesi için boşluk bırakılmalıdır. Bağlama fikstürünün arkasında sıkışıp kalan bir emiş kolu, sonraki eklemi takip edemez.
Servis için acil durdurma düğmesinden fazlası gerekir. OSHA 29 CFR 1910.147 tanımlarında, basmalı düğmenin veya seçici anahtarın enerji izolasyon cihazı olmadığı belirtilir. Kapsam dahilindeki ekipman servis işlemleri (bakım dahil) için işveren enerji kontrol prosedürlerini hazırlamalıdır. Kapsam dahilindeki servis sırasında depolanmış enerjinin kontrol edilmesi ve yetkili personelin izolasyonu doğrulaması gerekir.
Sipariş edilen ekipmanın elektrik beslemesini faz ve frekans dahil kontrol edin. Küçük bir 110V model, ağır sanayi ekipmanının besleme gereksinimlerini göstermez; katalogda 220V yazması da her atölyeyle uyumlu olduğu anlamına gelmez. Ergonomi, kumandaların konumunu da etkiler; operatör, amaçlanan çalışma konumundan kaynak birleşimini görebilmeli ve kumandalara erişebilmelidir. Pozisyoner çalışma ilkeleri kılavuzumuz çalışma ortamına ilişkin daha fazla bilgi sunar; kurulan ünite için ekipmana özel talimatlar geçerlidir.
Sektöre bakış: robot hücresi entegrasyon standartları
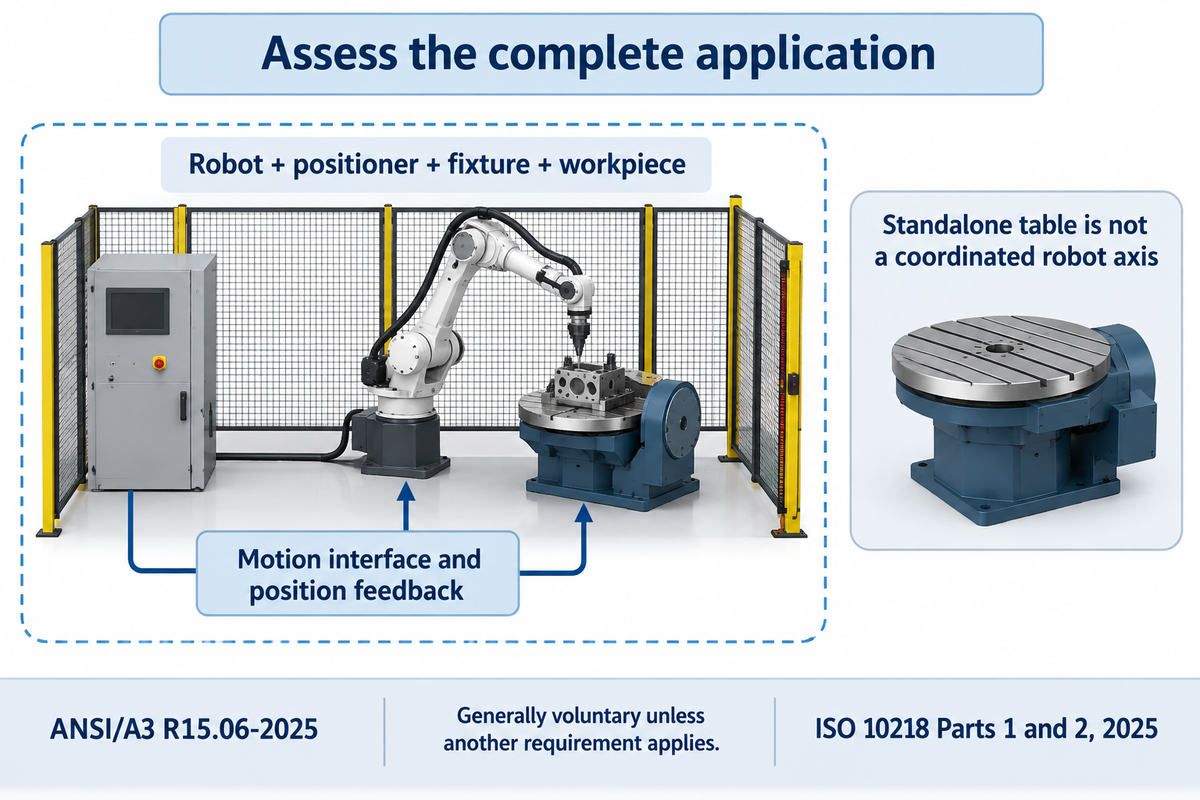
2025 robot güvenliği revizyonları, robot hücresinin tümleşik yapısının planlamada merkezi bir konu hâline geldiği anlamına gelir. Robotun yanı sıra kaynak pozisyoneri, bağlama fikstürü ve iş parçası da bu uygulamayı etkiler. Otomasyonu desteklemesi amacıyla yapılacak bir satın alma öncesinde, hücre yerleşimini kesinleştirmeden veya bağımsız kumandaları sipariş etmeden önce geçerli standartların sürümlerini ve entegrasyon sorumluluklarını kararlaştırın.
A3, Eylül 2026 tarihli robot güvenliği standartları güncellemesinde, ANSI/A3 R15.06-2025’in 2025 tarihli ISO 10218 Bölüm 1 ve 2’yi içerdiğini açıklıyor. Bölüm 3, ABD’deki kullanıcı gerekliliklerini ele alıyor. Bu standartlar, bir yönetmelikte veya başka bir geçerli gereklilikte atıfta bulunulmadıkça genellikle gönüllü uzlaşı standartlarıdır; yayımlanmaları her bağımsız kaynak pozisyonerini robot hücresine dönüştürmez.
Otomatik kaynakta, parçanın tutarlı biçimde konumlandırılması da gerekir. Manuel kaynakta kullanılan değişken hızlı bir kaynak pozisyoneri döner tablası, tek başına koordineli bir harici robot ekseni değildir. Hassas kumanda için belirtilen hareket arayüzü ve hücreye atanan kaynak uygulamalarına uygun tekrarlanabilirlikte konum geri bildirimi gerekir.
İleride robot kurulumu yapılacaksa kablo güzergâhlarını ve fikstür değişiklikleri için gereken erişimi şimdiden planlayın. İş akışının tüm çevrimini analiz edin ve iyileştirme yapılabilecek noktaları belirleyin. İş hücresinin tanımlanan güvenlik, hareket ve üretim gerekliliklerini karşıladığını gösterin. Önemli olan, kabul edilebilir iş parçalarının tamamlanmasıdır; boş döner tablanın daha hızlı dönmesi, hücrenin ne kadar endüstriyel kaynak üretimi sağlayacağını göstermez.
Sık sorulan sorular
Ağır hizmet tipi bir kaynak pozisyoneri yükü taşıdığı hâlde neden dönme hareketi için yeterli açıklık sağlamayabilir?
Ağır hizmet tipi bir kaynak pozisyonerinde, kaynaklı parçayı hareket ettirecek ve operatörün gereken her kaynak pozisyonunda bağlantı yerine erişmesini sağlayacak alan bulunmalıdır. Yükler arasında şaseler, flanşlar ve diğer imalat montajları sayılabilir. Tabla çapı, montaj yüzeyinin ölçüsünü belirtir; gereken hareket alanını ise montajın tamamı ve dışarı taşan kısımları belirler. Uygunluk; monte edilmiş yükün tamamına, ağırlık merkezine, gereken harekete, mevcut açıklığa ve hareketli yapının sınırlarına göre belirlenir.
Tezgâh üstü kaynak pozisyoneri nedir?
Tezgâh üstü kaynak pozisyoneri, tezgâha veya bir desteğe monte edilen kompakt bir ünitedir ve belirtilen yük ve hareket sınırları içinde kullanılmak üzere tasarlanmıştır. Çok büyük ancak hafif bir parça, dönüş için gereken açıklığı aşabilir; çok küçük ancak yoğun bir parça ise yük kapasitesini aşabilir. Her iki durum da kontrol edilmelidir.
Boru veya flanş kaynağında 3 çeneli bağlama aynasını dönüş hareket alanı hesabına katmalı mıyım?
Yuvarlak parçaları tutmak için kullanılan üç çeneli bağlama aynasının dışarı taşan kısımları, dönüş hareket alanına eklenir; yalnızca boruyu veya flanşı ölçmek yeterli değildir. Parça çevresinde daha fazla açıklık sağlayan geometrilere sahip başka iş parçası bağlama yöntemleri tercih edilebilir. Seçilen bağlama yönteminin ağırlığını kapasite hesaplarına katın; gerçek montaj için sıkma güvenliğini, kaynak erişimini ve deformasyonu değerlendirin.
Öne eğme özelliğine ihtiyacım var mı?
Öne eğme, bağlantı yerini ek kurulum gerektirmeden çalışmaya elverişli bir konuma getiriyorsa faydalıdır. Gereken açı, kaynak dikişine ve fikstür geometrisine göre belirlenir. Hareket boyunca açıklığı kontrol edin; ilan edilen daha geniş bir eğim aralığı, daha iyi erişim sağlayacağını garanti etmez.
Kaynak pozisyoneri, yerleşimi değiştirmeden gelecekte kurulacak robotik kaynak hücresine uyum sağlayabilir mi?
Yerleşimde hareket, kumandalar, güvenlik önlemleri ve erişim için alan ayrılmışsa kaynak pozisyoneri gelecekte bir kaynak robotuyla birlikte kullanılabilir. Bağımsız, değişken hızlı bir tabla tek başına koordineli bir robot ekseni değildir. Entegratör; gerekli konumlandırma hassasiyetini, tekrarlanabilirliği, iletişimi, duruş davranışını ve kablo güzergâhını belirlemelidir. Fikstürlerin de bağlantı yerini tutarlı biçimde konumlandırması gerekir. Mevcut yerleşimi gelecekteki robot hücresi için uygun kabul etmeden önce, yükleme ve boşaltma güzergâhları dâhil önerilen sistemi temsili bir kaynaklı parça üzerinde değerlendirin. Daha hızlı dönüşün veya ek bir eksenin üretimi artırıp artırmadığını inceleyin.
Tam dönüşe ihtiyacım var mı?
Kaynak dikişi veya erişim sıralaması gerektiriyorsa tam dönüş faydalıdır. Bazı işler, konumlar arasında indeksleme gerektirir. Kablo güzergâhları, hortumlar, fikstürler ve koruyucular planlanan harekete uygun olmalıdır; tam tur dönen bir tabla sınırsız sürekli dönüş sağlamaz.
Ağır hizmet tipi bir kaynak pozisyonerini kabul etmeden önce yükleme alanıyla ilgili neleri kontrol etmeliyim?
Üzerinde anlaşılmış temsili parçayı ve fikstürü kullanarak yükleme, montaj, izin verilen hareketler, kaynak erişimi ve boşaltma koşullarını satın alma şartnamesiyle karşılaştırın. Gerçek hareketi ve yük altındaki hızı tedarikçinin belirttiği koşullarla karşılaştırın. Sağlanan belgelerde onaylı yük zarfının, yardımcı tesisatın, güvenlik sorumluluklarının ve bakım prosedürünün tanımlandığını doğrulayın. Kabul gösterimi yalnızca yüksüz dönüşü değil, zorlayıcı yönelimi ve planlanan çalışma sıralamasını da kapsamalıdır. Makine tesisinizde üretime girmeden önce sapmalar kaydedilmeli ve giderilmelidir.
En büyük montajlı parçanızın ve yükleme güzergâhının çizimiyle başlayın. Parça kütlesini, fikstür ayrıntılarını, planlanan hareketleri ve kaynak konumlarını kaynak pozisyoneri seçimi talep formumuz üzerinden Aubrik’e iletin.
Kaynaklar ve başvuru kaynakları
- Bill Morgan, Fikstürü Unutmayın, The Fabricator, Ağustos 2009. Fikstürler ve dönüş geometrisi hakkında tedarikçi tarafından hazırlanmış teknik rehber.
- Don Burgart, Pozisyonlama Dünyasına Hoş Geldiniz, The Fabricator, Mayıs 2015. Yükler ve ekipman aileleri.
- OSHA 29 CFR 1910.212, makine koruyucuları ve sabitleme.
- OSHA 29 CFR 1910.147, kapsam dâhilindeki servis işlemleri sırasında tehlikeli enerjinin kontrolü.
- OSHA 29 CFR 1910.254, ark kaynağı ve akım dönüşü hükümleri.
- OSHA 29 CFR 1910.252, sıcak çalışma önlemleri ve havalandırma.
- A3, 2026 Robot Güvenliği Standartları Güncellemesi, Eylül 2026. ABD’de uzlaşı standartlarının kapsamı ve entegrasyon bağlamı.