Aubrik Şirketi ile İletişime Geçin

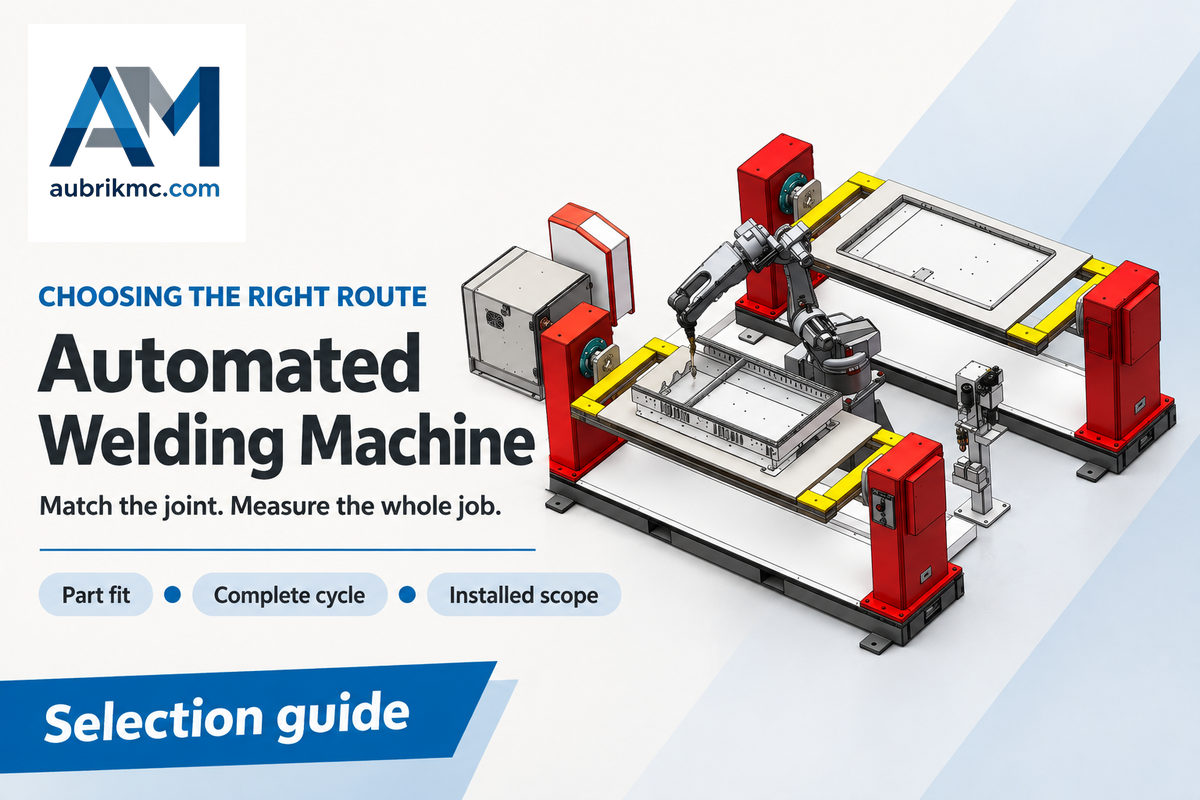
Bileşenlerinizin hareketi, iş parçası bağlama yöntemi ve kaynak prosesi bir kaynak makinesinde uygulanabilenlerle örtüşüyorsa, bu makineyi değerlendirmeye değer. Ancak önce tekrarlanabilirliği ve birleşim geometrisini, ardından vardiya başına kabul edilen parça sayısını ve kurulu sistemin toplam maliyetini inceleyin. Yalnızca kaynak torçlarının daha hızlı olması, parçaların hazırlanması, yüklenmesi veya denetlenmesindeki verimi artırmaz.
Aubrik · Ekim 2026’da güncellendi
Bir borudaki çevresel kaynak dikişi, birden fazla yüzeyinde kaynak bulunan bir çerçeve ve düz bir kirişteki kaynak dikişi farklı hareket türleri gerektirir. Bu kılavuz, birleşim farklılıklarını ekipman seçimi ve tam çevrim hesabıyla ilişkilendiriyor. Tedarikçi teklifinde nelerin yer alması gerektiğini de açıklıyor. Kılavuz, özel amaçlı makineleri, endüstriyel robotları ve cobotları değerlendiren imalat atölyeleri için hazırlanmıştır.
Otomatik kaynak makineleri: bu terim neleri kapsar
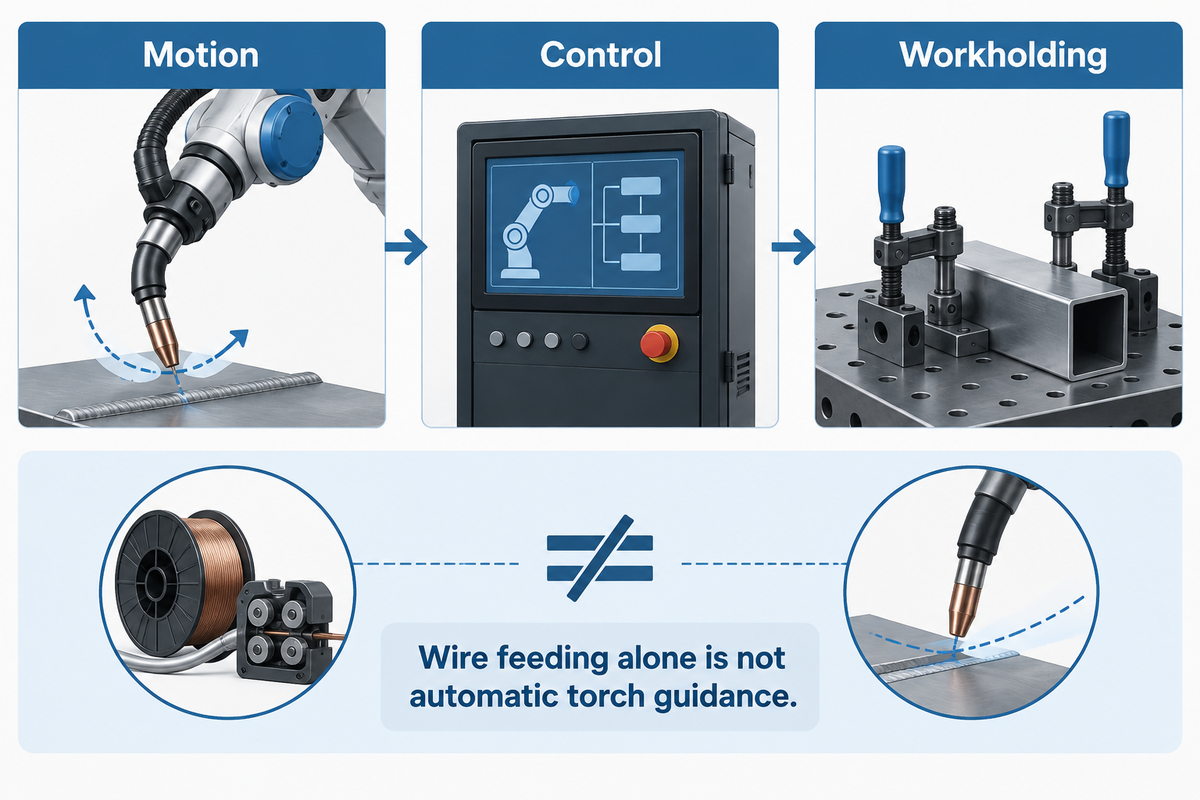
Otomatik kaynak makineleri, kaynak sırasında iş parçasını, torcu ya da her ikisini hareket ettirerek ve prosesi kontrol ederek kaynak işlemlerini gerçekleştirir. Parçaların elle yüklenmesi, tek başına bir kaynak yöntemini yarı otomatik hâle getirmez.
Makineyle kaynak ile otomatik kaynak arasındaki fark nedir?
Makineyle kaynak, farklı ekipman türlerini kapsar. Otomatik kaynak ise kaynak işlemlerinin kontrol yöntemini tanımlar. TWI’nin terminoloji açıklamasına göre mekanize kaynakta operatörler, kaynak işlemi sırasında parametreleri elle ayarlayabilir. Otomatik kaynakta parametreler önceden belirlenir ve ayarlamalar işlemler arasında yapılır. Robotik kaynak, otomatik kaynak türlerinden biridir.
Elle yönlendirilen bir MIG kaynak makinesi aradaki farkı gösterir. Tel sürme ünitesi elektrodu ilerletir; ancak manuel kaynakta operatörün kaynak torcunu yönlendirmesi gerekir. Telin otomatik sürülmesi, torcun otomatik yönlendirilmesiyle aynı şey değildir. Buna karşılık operatör, fikstüre parça yükleyip makine kontrollü kaynağı başlatabilir ve kaynak sırasında torcu elle yönlendirmesi gerekmez.
Ekipman seçenekleri arasında robot kolları ve özel amaçlı hareket sistemleri bulunur; kaynak prosesini otomatikleştirmek için her ikisi de bir güç kaynağından fazlasını gerektirir. Hareket, kontrol ve iş parçası bağlama birlikte çalışmalıdır. Aubrik’in robotik kaynak sistemleri, bu geniş ekipman ailesinin bir koludur; diğer birleşimler için özel doğrusal veya döner makineler kullanılır.
Sabit otomasyon, robotik kaynak ve cobot ile kaynak
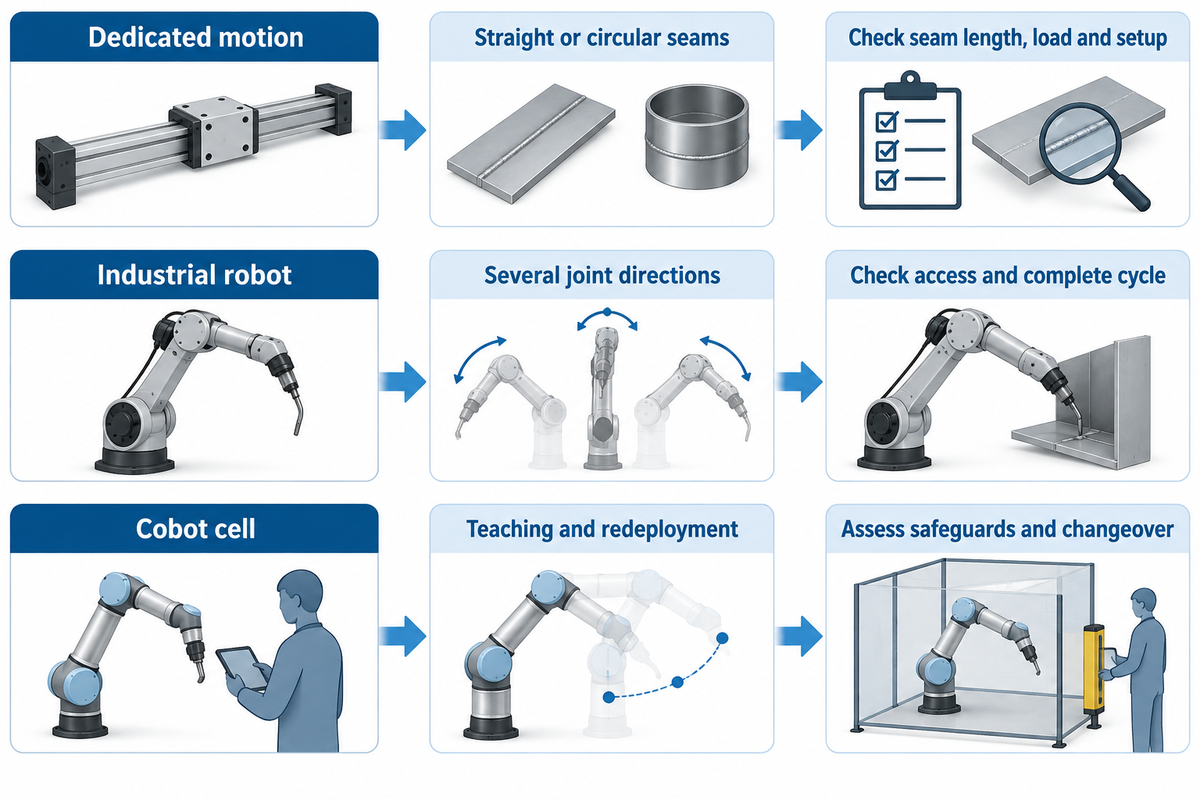
Sabit otomasyon, kararlı bir hareket yolu için uygundur; robotik kaynak ise birden fazla birleşime yeniden programlanabilir erişim gereken parçalar için uygundur. Cobot ile kaynak, program öğretimini ve yeniden devreye almayı kolaylaştırabilir; ancak yine de uygun fikstürleme ve güvenlik önlemleri gerektirir. Kaynak otomasyonunun faydaları parça ailesine, kurulum iş yüküne ve üretim programına bağlıdır. Otomasyon türünü bu gereksinimlere göre seçin, ardından robot kolu markalarını karşılaştırın.
| Yaklaşım | Uygun parça düzeni | Önce ölçülmesi gerekenler |
|---|---|---|
| Özel doğrusal veya döner hareket | Tekrarlanan düz veya çevresel kaynak dikişleri | Kaynak dikişi uzunluğu (mm); dönen yük ve fikstür kütlesi (kg); kurulum süresi (min) |
| Endüstriyel robot hücresi | Birden fazla yönden erişilebilen birleşimlere sahip çerçeveler ve montajlar | Torç erişimi, fikstür zarfı (mm), tam çevrim süresi (min) |
| Cobot kaynak hücresi | Program öğretiminin ve sık yeniden devreye almanın önemli olduğu parça aileleri | Program öğretimi ve ürün değişim süresi (min); uygulamaya özgü güvenlik önlemlerinin değerlendirilmesi |
Hareket ayrımı, TWI’nin robotik ark kaynağı açıklamasına dayanır; seçim soruları ise mühendislik sentezidir. Robot kolunun erişim mesafesi, torcunun her birleşime erişebileceğini kanıtlamaz. Fikstür, kablo güzergâhı ve iş parçası erişimi kısıtlayabilir.
Seri üretimde ve yüksek hacimli kaynak işlerinde sabit otomasyon sistemleri, dar kapsamlı bir işi programda çok az değişiklikle tekrarlayabilir. Ancak programlanabilir otomasyondan her zaman daha ucuz değildir: özel takımlar ve sonradan yapılacak ürün değişiklikleri maliyet karşılaştırmasını tersine çevirebilir. Esnek otomasyonda kullanılan ekipmanlar yeniden kullanılabilir fikstürler, erişilebilir programlar ve uygulanabilir bir ürün değişim süreci gerektirir.
Küçük partiler daha yakından değerlendirilmelidir. GH Metal Solutions hakkındaki 2012 tarihli bir raporda, tekrarlanan işler yeniden kullanılabilir hızlı değiştirilebilir fikstürleri mümkün kılarken, tekrarlanmayan bazı işler manuel yapılmaya devam etti. İşin tekrarlanması avantaj sağlar ama mutlak bir koşul değildir. Carnegie Mellon’un kaynak sıralaması projesi, özel bir uzay kafesinin hazırlık ve fikstür planlamasını otomatikleştirdi. Kurulumun kendisi de otomasyon projesinin parçası olabilir.
Cobot kaynak seçeneklerini, kaynak programlarını oluşturma ve düzenleme, parçaları konumlandırma ve arızaları giderme için gereken çabayla karşılaştırın. Öğretme kolaylığı, kumanda üzerindeki ekran sayısını azaltmasından ziyade kurulum işini gerçekten azaltması ölçüsünde önemlidir.
Kaynak uygulamaları: düz dikişler, borular ve çerçeveler
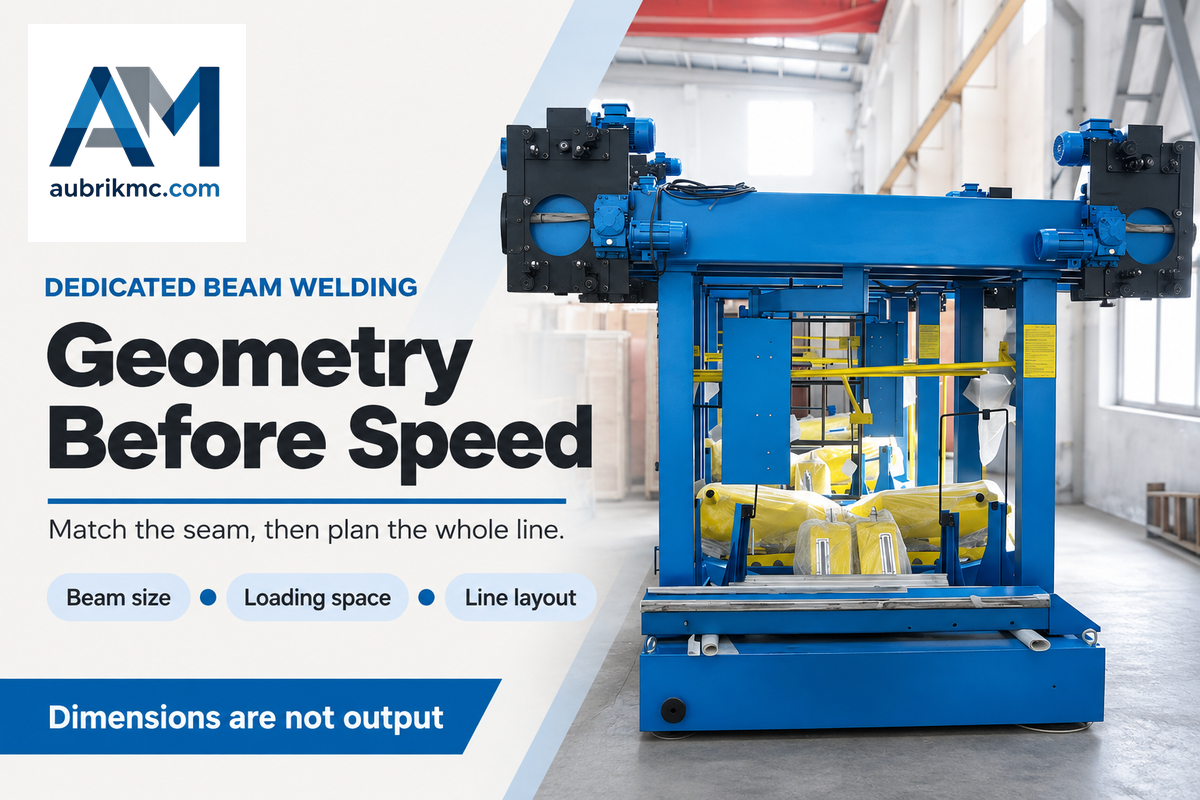
Birleşim geometrisi, iş parçasının işlenmesi için gereken hareketin başlangıç noktasını belirler. Düz kaynak dikişleri hareketli bir kafaya, dairesel birleşimler dönen bir iş parçasına uygun olabilir. Karmaşık bir çerçeve için robot ve kaynak pozisyoneri gerekebilir. Ardından kaynak prosesi malzemeye, kalınlığa, birleşim tasarımına ve muayene gerekliliklerine uygun olmalıdır.
Uzun yapısal kaynak dikişleri için H-kiriş portal kaynak makineleri özel bir hareket düzeni sunar. Aubrik’in yayımladığı AM-HG4000, AM-HG5000 ve AM-HG6000 model tablosunda kiriş uzunluğu üst sınırları sırasıyla 12.000 mm, 15.000 mm ve 18.000 mm olarak verilir. Bunlar model ölçüleridir; bitmiş kiriş üretim hızları değildir.
Portal sistemleri örneğinde yayımlanan model ölçüleri, özel H-kiriş ekipmanını tanımlar. Önce kaynak dikişi uzunluğunu ve kiriş boyutunu eşleştirin. Ardından işin nasıl yükleneceğini ve tüm üretim hattının nereye sığacağını belirleyin.
| Model parametresi | AM-HG4000 | AM-HG5000 | AM-HG6000 |
|---|---|---|---|
| Ray açıklığı | 4.000 mm | 5.000 mm | 6.000 mm |
| Gövde yüksekliği | 200–1.500 mm | 200–2.000 mm | 200–2.500 mm |
| Başlık genişliği | 200–800 mm | 200–800 mm | 200–800 mm |
| Kiriş uzunluğu | 2.000–12.000 mm | 2.000–15.000 mm | 2.000–18.000 mm |
| Kaynak hareket hızı | 300–600 mm/min | 300–800 mm/min | 300–900 mm/min |
| Boşta hareket hızı | 3.000 mm/min | 3.000 mm/min | 3.000 mm/min |
| Kaynak akımı | 200–1.000 A | 200–1.000 A | 200–1.000 A |
| Tel çapı | 3,2–5,0 mm | 3,2–5,0 mm | 3,2–5,0 mm |
| Belirtilen makine gücü | 10,5 kW | 10,86 kW | 11,2 kW |
Kaynak: Yukarıda bağlantısı verilen Aubrik AM-HG modelleri. Hareket, kaynak kafasının kaynak dikişi boyunca ilerlemesidir; yükleme, parçaları yerleştirme veya muayene bu kapsama dahil değildir. Belirtilen makine gücü, kaynak güç kaynakları ve tüm hat ekipmanlarıyla birlikte değerlendirilmelidir.
Boru rotatörleri silindirik iş parçalarını döndürür; döner kaynak pozisyonerleri ise fikstürü ve parçayı uygun konuma getirir. Destek ekipmanının boyutunu belirlerken yalnızca kütleleri değil, ağırlık merkezini de hesaba katın. Tek başına döndürme ekipmanı, tam otomatik kaynak sistemi için gereken torcu, proses kontrolünü ve iş parçası bağlama donanımını sağlamaz.
Atölyelerde genellikle MIG kaynağı olarak anılan gazaltı metal ark kaynağında sürekli sürülen tel elektrot kullanılır. TIG kaynağında sarf olmayan bir tungsten elektrot kullanılır; ilave metal ayrı olarak sürülebilir. Ark kaynak robotları farklı kaynak proseslerine göre kurulabilir; ancak proses değişikliği kaynak araçlarını, besleme ekipmanını ve prosedürü de değiştirir.
Direnç nokta kaynağı, üst üste binen sacları belirli noktalarda birleştirir; lazer kaynağı enerjiyi odaklanmış bir ışında yoğunlaştırır. Bu proseslerin hiçbiri, ark prosesi etrafında oluşturulmuş karmaşık kaynak işleri için yalnızca daha hızlı bir alternatif değildir. Önce kaynak teknolojisini ve kaynak türünü, ardından kaynak makinelerinin prosesi ilgili birleşime uygulamak için kullandığı otomasyon teknolojisini seçin. Modern kaynak takımları, her malzeme ve şekle uygun tek bir evrensel torç sunmak için değil, belirli kaynak uygulamalarına uyum sağlamak üzere tasarlanır.
Kaynak parametreleri, ağız hazırlığı ve fikstür sınırları
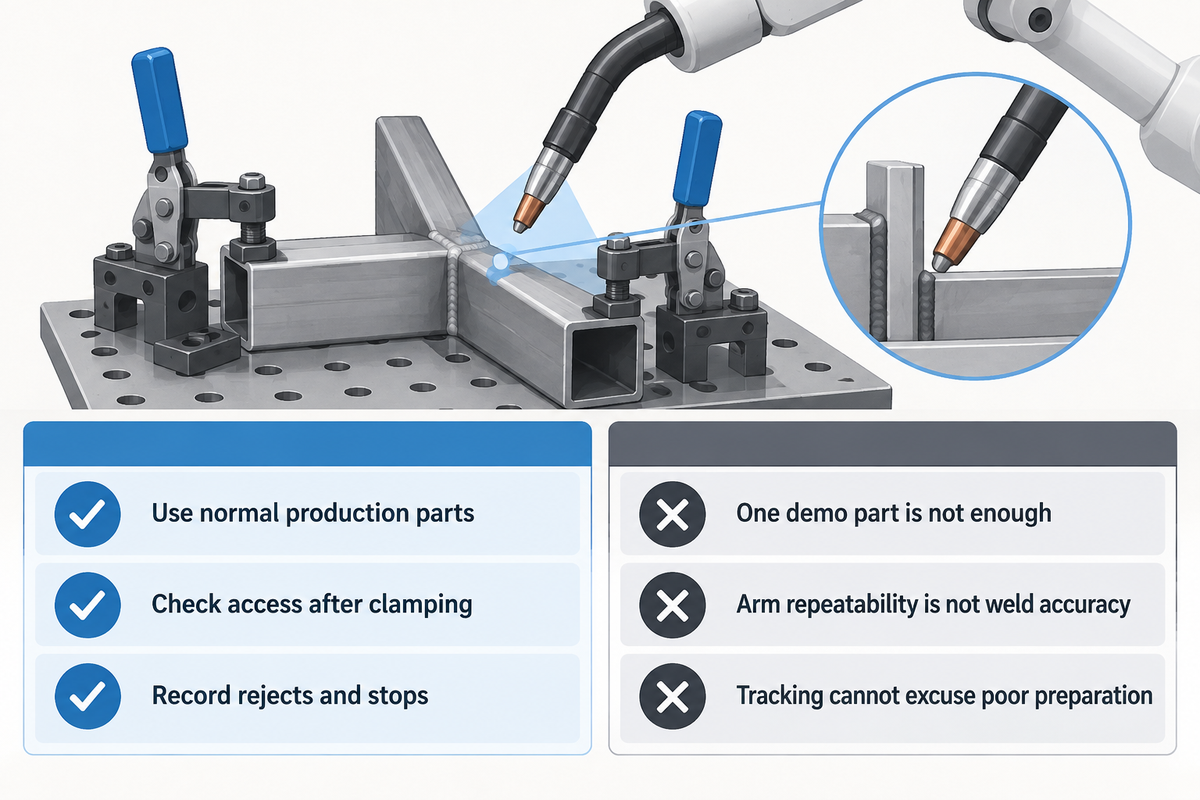
Tutarlı ağız hazırlığı ve torcun birleşime erişebilmesi, tekrarlanabilir otomatik kaynak için ön koşullardır. Robot komut verilen yolu izler; ancak örneğin çarpılmış bir birleşim, birleşimin bu yola göre yanlış konumda kalmasına neden olabilir. Algılama ve yönlendirme sistemleri, tanımlanmış bir uygulama kapsamında kaynak parametrelerini ayarlayabilir; ancak birleşimdeki her türlü değişkenliği kabul edilebilir hâle getiremez.
Tedarikçiler kaynak prosesini özelleştirmeden önce gerçek teknik çizim ve kaynak prosedürüyle başlayın. Parçanın konumunu ve kelepçelerdeki hareketini inceleyin. Torcun doğru açıyı koruyup koruyamadığını kontrol edin. Puntaları, ısı birikimini ve soğuk, boş fikstürü değerlendirin. İlk parçayı doğru konumlandıran bir takım, kaynak ilerledikçe diğer parçaları sabit tutamayabilir.
The Fabricator’ın fikstür tasarımı makalesinde, Lincoln Electric mühendisi Geoff Lipnevicius; birleşime erişim, yönelim, ısıl genleşme ve kaynak devresini fikstür tasarımıyla ilişkilendiriyor. Bu ayrıntılar, deneyimli bir manuel kaynakçının kullanabildiği bir fikstürün robotik otomasyon için neden değişiklik gerektirebileceğini açıklar. İnsanlar, öğretilmiş yolun hesaba katmadığı engellerin çevresinde torcu yeniden konumlandırabilir.
Dokunmatik algılama, kaynak öncesinde konumu belirler; bazı izleme sistemleri ise kaynak sırasında meydana gelen değişiklikleri takip edebilir. Sensörün hangi konum değişikliğini algılaması gerektiğini ve sistemin ne tür bir kontrol sağlayabileceğini açıklığa kavuşturun. Uyarlamalı kaynak; kaynak parametrelerini belirleme, sarf malzemelerini koruma ve sonucu denetleme gerekliliğinin yerini tutmaz. Düzgün görünen bir kaynak dikişi, iç birleşmenin kabul edilebilir olduğunu garanti etmez.
Yapın
- Normal ağız hazırlığı değişkenliğini yansıtan üretim parçalarını kullanın.
- Kelepçeler ve puntalar yerleştirildikten sonra erişimi kontrol edin.
- Reddedilen kaynakların ve duruşların nedenini kaydedin.
Yapmayın
- Hücreyi, önceden hazırlanmış tek bir gösterim parçasına bakarak değerlendirmeyin.
- Robot kolunun tekrarlanabilirliğini bitmiş kaynağın doğruluğu olarak kabul etmeyin.
- İzleme sistemini kontrolsüz birleşim hazırlığını mazur göstermek için kullanmayın.
Kalite personelinin en önemli sorusu şudur: Proses, normal parça değişkenliklerinde nasıl işliyor? Üretim personelinin en önemli sorusu ise şudur: Bir arıza ne kadar çabuk belirlenip giderilebilir? Her ikisi de kaynak prosesinin tutarlılığını etkiler. Personelin güvenlik önlemlerini devre dışı bırakmasını veya güvenli olmayan bir kaynak yapmasını gerektirmeden, arıza giderme görüşmesine aşınmış bir sarf malzemesini ya da yerinden oynamış bir parçayı da dahil edin.
Otomatik kaynak makinesi maliyeti: teklif kapsamının tamamını karşılaştırın
Eksiksiz bir kaynak sistemi için robot kolu ve kontrol ünitesinden fazlasına ödeme yaparsınız; proses ekipmanı, fikstürler, parça taşıma, güvenlik önlemleri ve kurulum da maliyet getirir. Teklif kapsamlarını bu temelde karşılaştırın. İlk yatırım maliyetini sarf malzemeleri, bakım, destek ve hücrenin işletilmesi için gereken iş gücünden ayrı değerlendirin.
Robotik kaynak makinesi ne kadar tutar?
2026 tarihli, THG Automation CEO’su Matt Hendey imzalı bir Automation World makalesinde, sistemler ve entegrasyon dahil eksiksiz bir robotik kaynak hücresi için $120.000 ile $500.000 ve üzeri bir fiyat aralığı veriliyor. Bu aralık Aubrik teklifi değil, planlamaya yönelik yaklaşık bir tutardır. Yalnızca otomatik bir robot kolu satın alırsanız, proses ekipmanı ve entegrasyon için de bütçe ayırmanız gerekir. Yalnızca robotu içeren bir ilanla devreye alınmış bir hücre, farklı satın alımları tanımlar.
Diğer tekliflerde de benzer bir durum söz konusudur. LeTourneau University’nin eğitim tesisi hakkındaki Nisan 2026 tarihli bir AWS raporu, kaynak hücresi satın almak için robot kolları ve kontrol ünitelerinin yeterli olmadığını; kaynak ekipmanı, güvenlik sistemleri, iş istasyonları ve arayüzlerin de gerektiğini belirtiyor. Bu rapor, toplamları karşılaştırmadan önce kalemleri karşılaştırmak için sağlam bir dayanak sunuyor.
Her teklifte tedarikçiden kaynak güç kaynağını ve torcu, fikstürleri ve pozisyonerleri, duman emiş ve güvenlik sistemlerini, programlamayı, devreye almayı, eğitimi ve saha çalışmalarını belirtmesini isteyin. Nakliye de teklife dahil edilmelidir. Teklifte yer almayan unsurları netleştirmek için istisnaları her fiyatın yanında belirtin. Daha ayrıntılı bir maliyet dökümü için kaynak robotu maliyet kılavuzuna bakın. Bir sonraki hesaplamada, bu bütçenin dayandığı üretim varsayımları ele alınacaktır.
Robotik kaynak ve manuel kaynak: kullanılabilir üretim çıktısı
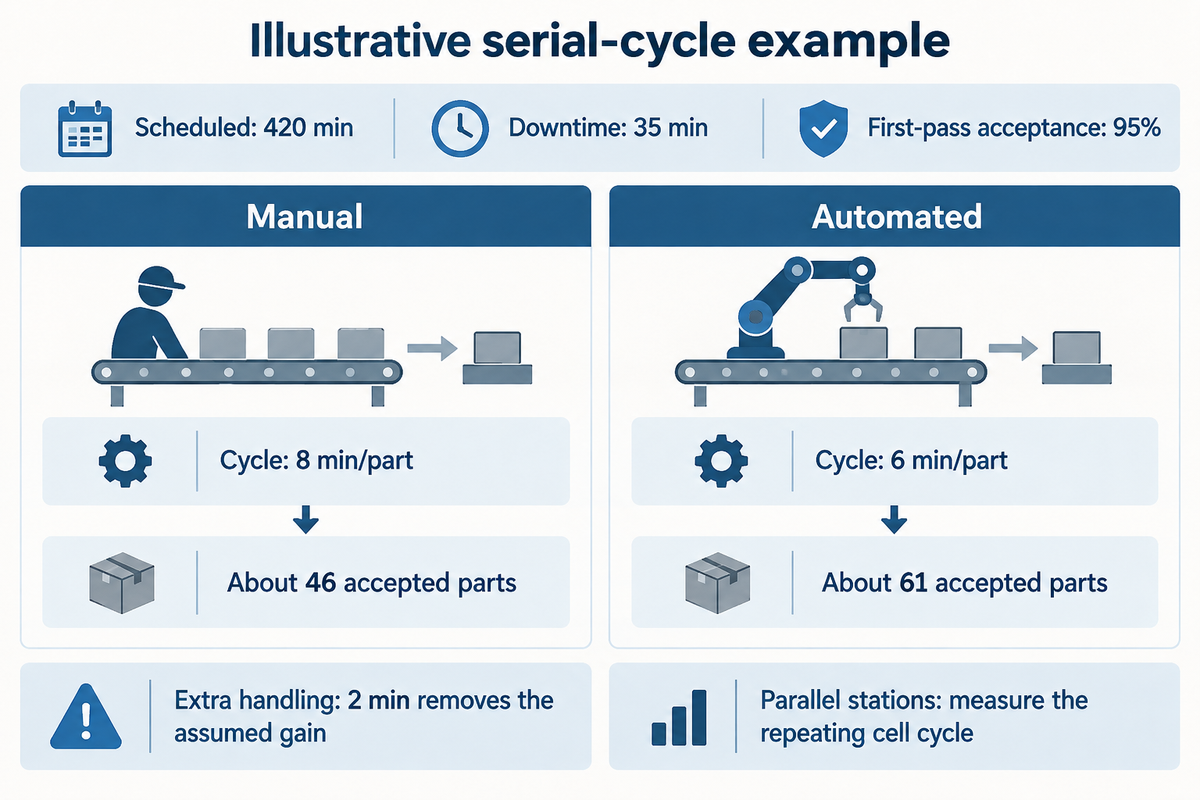
Kullanılabilir üretim çıktısını, mevcut üretim süresinde üretilen kabul edilebilir parçalar belirler. Robotik kaynak, manuel kaynağa kıyasla kaynak süresini kısaltabilir; ancak hazırlık, yükleme ve muayene sürelerini değiştirmeyebilir. Kapasite artışı iddiasında bulunmadan önce duruşları hesaba katın, olağan parça taşıma işlerini dahil edin ve her iki seçeneğe de aynı kabul ölçütlerini uygulayın.
Robotik kaynak yatırım yapmaya değer mi?
Robotik kaynak, prosesin tamamı işletme ve kurulum maliyetini karşılayacak kadar kabul edilebilir ürün üretiyorsa değerlendirmeye değerdir. Robotik kaynak daha akıcı hareket sunabilir ve iş gücüne zaman kazandırabilir. Ancak bu faydalar prosesin tamamı boyunca ölçülmelidir. İşletmeye mali fayda sağlaması için ücretli iş gücü maliyetlerini düşürmeli, ek iş gücü ihtiyacını ortadan kaldırmalı ya da işletmenin satabileceği ek işleri desteklemelidir.
İyi Parça Çevrim Testi: işin tamamını hesaba katın
Verilen vaka çalışması yalnızca örnek amaçlıdır ve bir üretim tesisinde ölçülen sonuçlara dayanmamaktadır. Her iki yöntem için de aynı parça, prosedür ve muayene ölçütlerinin yanı sıra planlanan 420 dakika üretim süresi, 35 dakika duruş ve ilk seferde %95 kabul oranı varsayılmıştır. Bu örnekte tüm adımlar sırasıyla yapılır ve kaynak sırasında parça yüklenmez.
| Ölçülen unsur | Manuel kaynak örneği | Otomatik kaynak örneği |
|---|---|---|
| Hazırlama ve ağız ayarı | 2.0 min/parça | 2.0 min/parça |
| Yükleme ve sıkıştırma | 1.0 min/parça | 1.0 min/parça |
| Kaynak | 3.0 min/parça | 1.0 min/parça |
| Boşaltma ve muayene | 2.0 min/parça | 2.0 min/parça |
| Tam seri çevrim | 8.0 min/parça | 6.0 min/parça |
| Planlanan üretim süresi | 420 min | 420 min |
| Duruş payı | 35 min | 35 min |
| Duruş sonrası net süre | 385 min | 385 min |
| İlk seferde kabul oranı | 95% | 95% |
| Beklenen kabul edilmiş üretim | Yaklaşık 46 parça | Yaklaşık 61 parça |
Beklenen kabul edilmiş üretim, net üretim dakikalarının parça başına tam çevrim dakikalarına bölünmesi ve sonucun ilk seferde kabul oranıyla çarpılmasıyla bulunur. Manuel kaynak hesabı: 385 ÷ 8 × 0.95 = 45.72; otomatik kaynak hesabı: 385 ÷ 6 × 0.95 = 60.96. Bunlar planlanan ortalama üretim miktarlarıdır; belirli bir gündeki gerçek tam sayıdaki üretim miktarını garanti etmez.
Şimdi otomatik istasyona 2 dakika parça taşıma süresi ekleyin. Çevrim süresi yeniden 8 dakikaya çıkar ve varsayılan üretim avantajı ortadan kalkar. Gizli darboğaz burada ortaya çıkar: hazırlık → konumlandırma ve sıkıştırma → kaynak → boşaltma ve muayene. İstasyonlar paralel çalışıyorsa çakışan süreleri toplamak yerine ölçülen tekrarlanan hücre çevrim süresini kullanın.
The Fabricator’da yayımlanan Midmark vaka çalışması, parça taşıma konusundaki bu farkı gösterir. Vaka çalışmasında, parça taşımanın kaynaktan ayrılması; bir taşıma robotunun fikstürleri istasyonlar arasında hareket ettirerek kaynak sırasında yükleme yapılmasını nasıl sağladığını açıklar. Aynı üretim, her koşulda geçerli bir üretim çarpanı olarak değil, daha az operatörle gerçekleştirilen bir iş olarak tanımlanmıştır. NIST’in 2019 tarihli robot doğruluğu araştırması, performans düşüşünü izlemenin kaynak için kritik olduğunu belirtiyor. Kesintisiz hareket varsaymak yerine bakımı bütçelendirin ve arıza giderme sürecini kaydedin.
Bu hesaplama, tesis yöneticilerinin kaybedilen dakikaları belirlemesine yardımcı olur. Kabul oranlarını kalite personeli belirler. Finans personeli, kazanılan zamanın maliyet tasarrufuna mı yoksa gelir getiren kapasiteye mi dönüştüğünü değerlendirir. Ölçülen değerleri kaynak yatırım geri dönüşü hesaplayıcısına girin. Kaynak sırasında gözetim gerektirmeyen her dakikayı bordro giderinde azalma olarak göstermeyin.
Kaynak çözümleri: tedarikçi ve desteği seçin
Yalnızca robot markasını değil, birleştirilmiş prosesin tedarikçisini ve destek sorumluluklarını da seçin. Robot kolu üreticisi, kaynak ekipmanı tedarikçisi ve hücre entegratörü farklı şirketler olabilir. Devirlerin ve arıza bildirimlerinin net olması için fikstürler, arayüzler, programlar, kabul işlemleri, eğitim ve arıza teşhisi konularındaki sorumlulukları belirleyin.
Her teklif için aynı parça çizimlerini ve kaynak gerekliliklerini kullanın. Aşağıdaki örnek, kısa bir satın alma şartnamesi olarak kullanılabilir; boyutlar ve sınırlar, genel proses ekipmanları için varsayımsal bir aralıktan değil, gerçek üretim parçalarınızdan ve proseslerinizden alınmalıdır.
| Parametre | Önerilen aralık | Önemi | Doğrulama yöntemi |
|---|---|---|---|
| Parça zarfı | Minimum–maksimum uzunluk, genişlik ve yükseklik değerleriniz (mm) | Erişim ve yükleme alanı | Çizimler ve yüklenmiş hücrenin yerleşimi |
| Dönen yük | Parça ve fikstür kütlesi (kg); ağırlık merkezi aralığı (mm) | Pozisyoner yükü ve momenti | Tedarikçinin yük ve moment kontrolü |
| Birleşim değişkenliği | Çizim ve prosedürdeki sınırlar (mm) | Konumlandırma, izleme ve kaynak kabulü | Üretimi temsil eden parçalar |
| Üretim çıktısı | Vardiyada gereken kabul edilmiş parça sayısı ve mevcut süre (min) | Tam çevrim kapasitesi | Parça taşıma ve duruşları içeren zaman ölçümlü çalışma |
| Ürün değişimi | Planlanan parça aileleriniz arasında izin verilen süre (min) | Üretim karması ve kurulum iş gücü | Fikstür ve program değişikliği denemesi |
| Tesis altyapısı | Tesis gerilimi, Hz, kullanılabilir kVA ve belirtilen gaz debisi | Kurulum uyumluluğu | Eksiksiz hücrenin altyapı gereksinimleri listesi |
Düzenlenebilir programların kime ait olduğunu, sarf malzemelerini kimin stokladığını ve robot ile kaynak güç kaynağını ilgilendiren bir arızadan kimin sorumlu olduğunu sorun. Aubrik robotik kaynak makinesi hakkında görüşürken bu şartnameyi çizimlerle birlikte gönderin. Görüşmelerin işe odaklanması için parça ailesini ve üretim hedefini belirtin.
Nitelikli kaynakçılar ve uyarlamalı kaynak
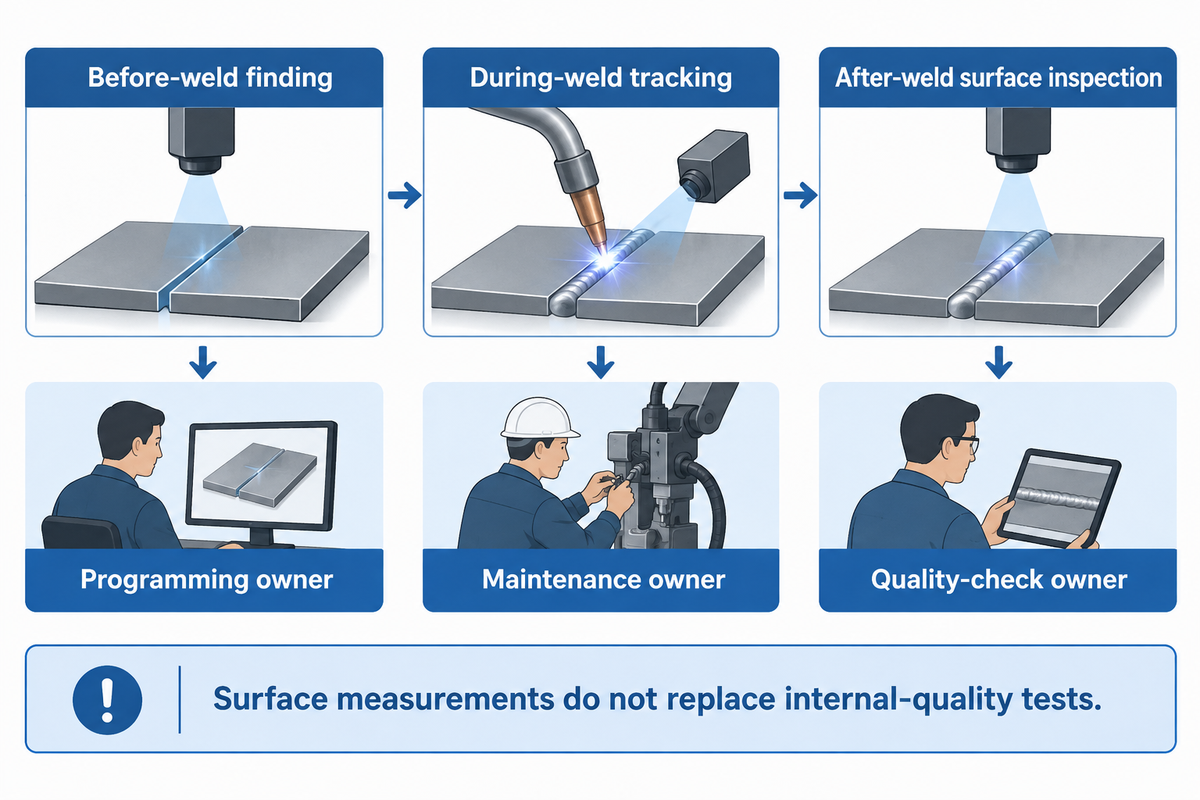
Nitelikli kaynakçılar otomatik bir proseste prosedürleri belirlemeye, birleşim hazırlığını değerlendirmeye ve kusurları incelemeye devam eder. Robotların kullanılması kaynak bilgisini gereksiz kılmaz. Farklı kaynak işleri için programlama, bakım ve kalite kontrollerinin sorumluları açıkça belirlenmelidir; algılama ve uyarlamalı kontroller de üretim sırasındaki değişkenliklere verilen yanıtı etkiler.
Yapay zekâ kaynakçıların yerini mi alıyor?
Yapay zekâ ve algılama sistemleri kaynak işlerini otomatikleştirebilir; ancak kaynakçıların tüm sorumluluklarını üstlenmez. Örneğin kaynak dikişini bulma, yolu ayarlama ve yüzey muayenesi belirli işleri karşılar. Kabul edilebilir prosedürleri belirlemek, parçaları hazırlayıp konumlandırmak, muayene sonuçlarını yorumlamak ve hücrenin bakımını yapmak yine insanların sorumluluğundadır. Personel planlaması, yapay zekâ özelliğinin varlığına değil, üretim düzeninin tamamına göre yapılır.
Servo-Robot başkanı Jeff Noruk, kaynak öncesi bulma, kaynak sırasında izleme ve kaynak sonrası yüzey muayenesini Ağustos 2026 tarihli bir AWS muayene makalesinde açıklıyor. Gelişmiş kaynak robotlarını değerlendirirken bu terimler yararlıdır: Tam olarak neyin algılandığını, nelerin değiştirilebildiğini ve hangi muayenelerin hâlâ gerektiğini sorun. Örneğin yüzey ölçümleri, kaynağın iç kalitesini değerlendirmek için gereken testlerin yerini tutmaz.
AWS B2.1/B2.1M:2026 standardı; kaynak prosedürlerinin, kaynakçıların ve kaynak operatörlerinin yeterliliklerini kapsar. AWS B2.1/B2.1M:2026 standardının kamuya açık kapsamı, manuel kaynaktan otomatik kaynağa kadar prosedür şartnamelerini, kaynakçıları ve kaynak operatörlerini içerir. Kaynak yeterliliklerinde, geçerli yönetmelik veya müşteri sözleşmesinde belirtilen yeterlilik koşulları uygulanır. Robot eğitim sertifikası bu koşulları kendiliğinden karşılamaz.
Kaynak otomasyonunun gelecekteki faydası, belirli işlere yönelik olmasına bağlıdır; daha iyi algılama sistemleri makinelerin değişkenliklerle çalışmasına yardımcı olabilir, daha iyi planlama da kurulum süresini kısaltabilir. Ancak bunların hiçbiri, tüm kaynak işlemlerinde manuel muayene ve uzman değerlendirmesine duyulan ihtiyacı ortadan kaldırmayı haklı çıkarmaz. Tanımlı bir kabiliyete yatırım yapın ve bakımının yapıldığından emin olun.
Kaynak otomasyon sistemleri: tesis altyapısı ve güvenlik önlemleri
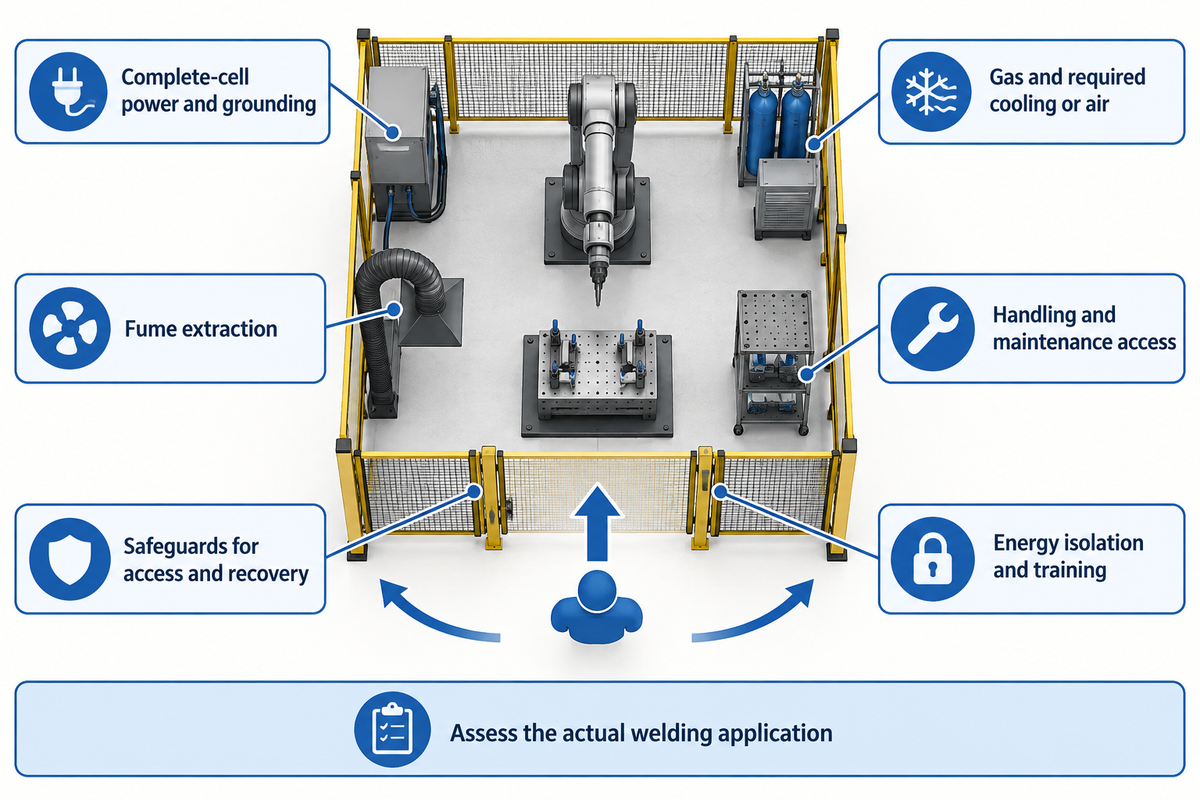
Otomatik kaynak hücreleri; güç, gaz, duman emişi, erişim, parça taşıma ve koruyucu önlemler için eksiksiz bir kurulum planı gerektirir. Tesisat kapasitesini yalnızca robot koluna göre değil, kurulmuş hücrenin tamamına göre belirleyin. Robot hareketini ark ışınımı, sıcak metal, duman, elektrik tehlikeleri ve bağlama fikstürleriyle birlikte değerlendirin; hücrenin işbirlikçi olarak tanımlanması, proses kaynaklı tehlikeleri ortadan kaldırmaz.
ISO 10218’in 2025 sürümleri, uygulamalar arasındaki ayrımı daha da netleştiriyor. A3’ün güncellemesine göre Bölüm 1 endüstriyel robotları, Bölüm 2 ise endüstriyel robot uygulamalarını ve robot hücrelerini kapsıyor; bu sürümler 2011 baskılarının yerini alıyor. Yeni bir satın alımda entegratörden geçerli sürümü belirtmesini ve gerçek kaynak uygulamasını değerlendirmesini isteyin. İşbirlikçi kaynak, değerlendirilmiş konfigürasyonun bir özelliğidir; aktif arkın yanında durma hakkı vermez.
“Operatör, otomatik çalışma sırasında tüm tehlikelere karşı korunmalıdır.”
OSHA Teknik El Kitabı, Endüstriyel Robot Sistemleri ve Endüstriyel Robot Sistemi Güvenliği
Bu koruma yalnızca olağan kaynak yolunu değil, yükleme ve arıza sonrası kurtarma işlemlerini de kapsar. Koruyucu önlemler, öngörülebilir erişim ve bakım görevlerini ele almalıdır. Servis sırasında operatörlerin tehlikeli enerjiyi nasıl izole edeceğini ve yetkili kişilerin arıza sonrasında hücreyi nasıl yeniden devreye alacağını planlayın. Satın alma kapsamına bu görevlerin yerine getirilmesine yönelik eğitimi de dahil edin.
Duman emiş sistemi de kapsamda yer almalıdır. OSHA’nın Endüstriyel Havalandırma kılavuzu, havadaki kirleticilerin kontrolünü etkileyebilecek kaynakta yakalama, davlumbaz mesafesi ve çapraz hava akımlarını ele alır. Kirleticilerin operatörün solunum bölgesinden geçerek çekilmeyeceği şekilde emiş sistemi yerleştirin ve bunun koruyucu gaza etkisini değerlendirin. Kapı açılması veya fan çalışması da kaynak ortamında değişikliklere yol açabilir.
Yeni otomasyon sistemini kurmadan önce hücre yerleşimini vinç veya forklift erişimi, fikstür depolama alanı ve bakım alanıyla birlikte değerlendirin. Şebeke frekansının, geriliminin, güç talebinin ve topraklamanın eksiksiz ekipman listesine uygun olduğunu doğrulayın. Gaz beslemesini ve varsa soğutma ya da basınçlı hava gereksinimlerini tüm ekipman listesine göre teyit edin. Verimli otomatik kaynak sistemlerinde, güvenilir hareket kadar parça ve tesisatların da hazır bulunması gerekir.
Önemli nokta
Önce birleşime uygun makineyi seçin, ardından işin tamamını karşılaştırın: hazırlık, parça taşıma, kaynak, muayene ve duruş süresi. Hücrenin tamamını kapsayan kapsam ve kabul edilmiş ürün çıktısı, satın alma kararını yalnızca robot kolu fiyatı veya kaynak hızı üzerinden değerlendirmekten daha güçlü biçimde destekler.
Sıkça sorulan sorular
Küçük işletmeler robotik kaynaktan yararlanabilir mi?
Kurulum ve parça taşıma, üretimde yeterli verimli çalışma süresi bırakıyorsa küçük işletmeler robotik kaynaktan yararlanabilir.
Her parti küçük olsa bile tekrarlanan parçalar, yeniden kullanılabilir fikstürleri ekonomik kılabilir. Bir parça ailesiyle başlayın ve yükleme, kaynak, boşaltma ve muayene sürelerini birlikte ölçün. Bir cobot programlamayı kolaylaştırabilir; ancak tutarsız birleştirme veya fikstürün tekrar tekrar yeniden yapılması bu avantajı ortadan kaldırabilir. Hazırlık ve kurulum da otomatikleştirildiğinde özel üretim işler de otomasyona uygun olabilir.
Bir kaynak otomasyon sisteminin temel bileşenleri nelerdir?
Eksiksiz bir sistem; proses ekipmanını, kontrollü hareketi, iş parçası bağlama düzenini ve uygulamaya özgü koruyucu önlemleri bir araya getirir.
Temel bileşenler arasında kaynak güç kaynağı, kaynak torcu veya kaynak kafası, kontrol ünitesi ve fikstür bulunur. Prosese özgü ek bileşenler arasında tel sürme sistemi, koruyucu gaz, soğutma, algılama ve parça konumlandırma ekipmanı yer alabilir. Emiş sistemini, yükleme düzeneklerini ve kurulu hücrenin birlikte çalışmasını sağlayan arayüzleri de kapsama dahil edin. Tek tek makinelerin ve robotların listesi, henüz bir entegrasyon kapsamı oluşturmaz.
Robotik kaynak istasyonunun hangi bakımlara ihtiyacı vardır?
Bakım, ekipman üreticilerinin programına ve kullanılan kaynak prosesine göre yapılır.
Bakım görevleri arasında kaynak torcu sarf malzemelerini, tel sürme sistemini, gaz beslemesini, kabloları, varsa soğutma sıvısını, fikstürleri ve robot için belirtilen servis kalemlerini kontrol etmek yer alır. Duruşu beklemek yerine ark davranışındaki, konumlandırmadaki ve parça kalitesindeki değişiklikleri kaydedin. Servis öncesinde tehlikeli enerjiyi izole edin. Elektrik veya robot onarımlarını eğitimli personele verin ve arıza geçmişini kaydedin.
Kaynakçılarım bir cobot ile nasıl çalışır?
Kaynakçılar prosesi ve parçaları hazırlar, cobot ise öğretilen hareketi gerçekleştirir.
Kaynakçılar programları öğretir veya seçer, ayarları yapar ve sonuçları değerlendirir. Operatörlerin de uygulamaya özgü proses bilgisine ve eğitime ihtiyacı vardır. Paylaşılan çalışma alanı, değerlendirilmiş koruyucu önlemlere uygun olmalıdır; durmuş bir robotu elle yönlendirebilmek, kaynak sırasında tehlikeye maruz kalmaya izin vermez.
Robotik kaynak istasyonları hangi sektörlerde kullanılır?
Robotik kaynak; birleşimlere tekrarlanabilir biçimde erişilebilen otomotiv, makine, metal mobilya ve genel metal imalat sektörlerinde kullanılır.
Bir sektörün kaynak sektörü olarak tanımlanması tek başına uygunluğu göstermez. Bir şase imalat atölyesinde robota uygun, tekrarlanabilir montajlar yapılabilirken aynı sektördeki başka bir atölye değişken onarım işleri yürütebilir. Parça ailesini, hazırlığı, erişimi, muayeneyi ve üretim takvimini değerlendirin. Ön montaj, parça sağlayamıyorsa yüksek hızlı kaynak pek az değer katar. Doğru karşılaştırma; tüm imalat atölyeleri için geçerli olduğu iddia edilen bir üretkenlik vaadi değil, ürün değişimlerini, personel ihtiyacını ve kabul edilen ürün çıktısı talebini de içeren eksiksiz iş akışıdır.
Tek bir makine her metali ve birleşimi otomatik olarak kaynaklayabilir mi?
Her malzemeye, kalınlığa ve birleşime uygun tek bir makine yoktur.
Bir sistem birden fazla kaynak yöntemini destekleyebilir; ancak kaynak torcunu veya programı değiştirmek, erişim ya da muayene kısıtlarını ortadan kaldırmaz. Önce belirli kaynak uygulamasına uygun yöntemi seçin, ardından hareket sistemi, güç kaynağı, takımlama ve kontrol kapasitesini bu yönteme göre belirleyin.
Personel, otomatik sistemin çevrim süresine yetişecek kadar parça sağlayabilir mi?
Personel, hazırlık ve parça teslimi ölçülen hücre çevrimiyle uyumluysa üretim temposuna yetişebilir.
Ekipman siparişi vermeden önce bu görevlerin süresini ölçün. Birleştirme ve yükleme kaynak işleminden uzun sürüyorsa daha hızlı bir robot, üretimi artırmak yerine daha sık bekleyebilir. Fikstürleri, parça taşımayı ve önceki hazırlık aşamalarını tek bir sistem olarak değerlendirin. Temsili bir üretim denemesi; olağan parça farklılıklarını, ürün değişimlerini, muayeneyi ve arıza sonrası kurtarmayı içermelidir. Vardiya başına kabul edilen parça sayısını müşteri talebi ve mevcut personelle karşılaştırın. Kaynağın tamamen otomatikleştirilmesi, yoğun bir atölyenin geri kalanında malzeme hareketinin, muayenenin veya ikmalin de tamamen otomatik olduğu anlamına gelmez.
Parça ailenizi Aubrik ile değerlendirin
Çizimleri, malzeme ve kalınlık bilgilerini, birleşim ayrıntılarını, parça çeşitliliğini ve istenen kabul edilmiş ürün miktarını paylaşın. Aubrik, işe uygun ekipman seçeneğini belirlemenize ve teklif kapsamını tanımlamanıza yardımcı olabilir.
Robotik kaynak makinesi hakkında görüşünİlgili makaleler
- Robotik kaynak sistemleri kılavuzu — hücre mimarisini daha ayrıntılı inceleyin.
- Kaynak pozisyoneri nasıl kullanılır — iş parçasının yönlendirilmesini öğrenin.
- Kaynak için boru rotatörü kılavuzu — döndürme düzeneklerini karşılaştırın.
- Kaynak manipülatörü kılavuzu — kaynak torcunun kontrollü konumlandırılmasını inceleyin.