
Póngase en contacto con la empresa Aubrik

Un accionamiento giratorio para posicionador de soldadura combina un rodamiento de soporte de carga y un accionamiento rotativo con engranajes. Selecciónelo evaluando las cargas en el rodamiento, el torque de movimiento, la velocidad de soldadura, el juego y el sistema de retención de la máquina. La carga útil por sí sola no permite determinar cuál es el accionamiento adecuado: el desplazamiento del dispositivo de sujeción y la orientación del eje pueden cambiar el caso de carga determinante.
Una junta giratoria compacta puede simplificar un posicionador, pero la compra aún requiere definir el motor, el freno y el paquete de control. Comience por el conjunto completo en movimiento y la trayectoria de soldadura; después, compare las capacidades nominales del accionamiento con los requisitos.
Función de un accionamiento giratorio en un posicionador de soldadura
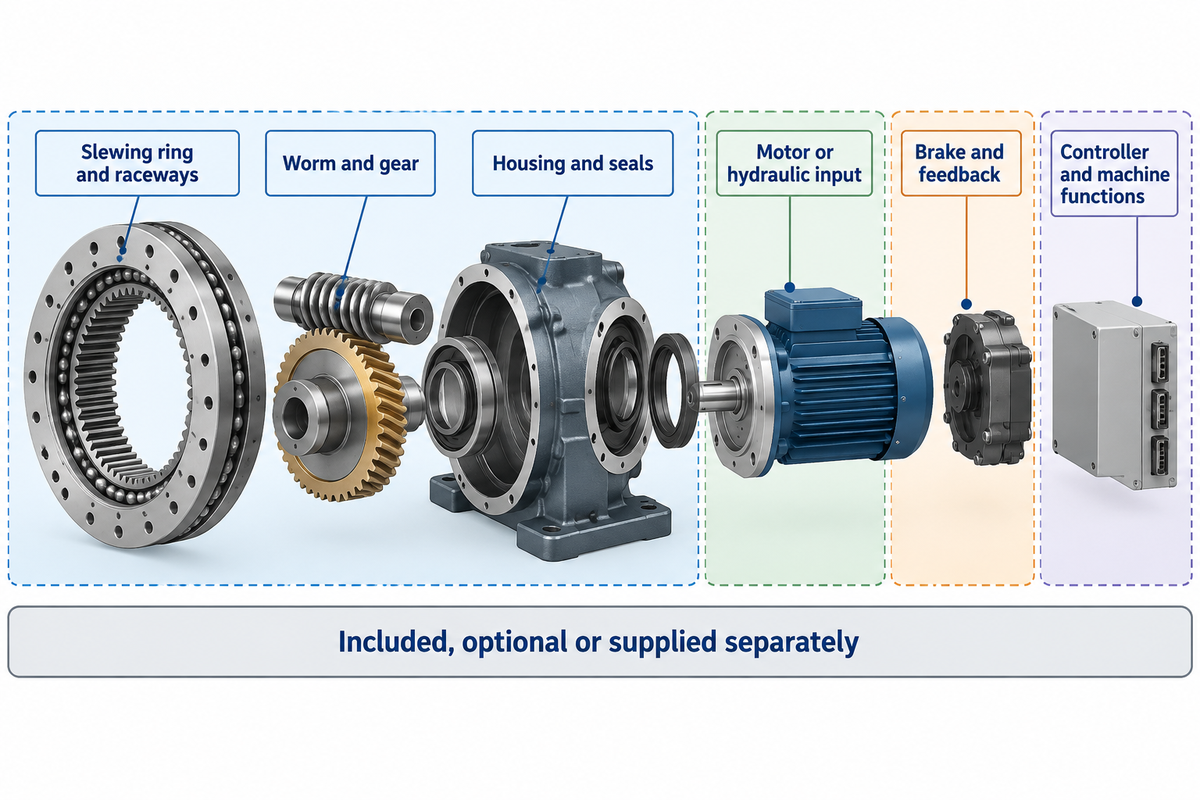
Un accionamiento de giro soporta el conjunto en movimiento y transmite el movimiento rotativo mediante un rodamiento con engranajes. Por lo general, un modelo de tornillo sin fin integra el rodamiento de giro, el tornillo sin fin y la carcasa. El motor proporciona la potencia de entrada; la cotización debe especificar si incluye el motor, el freno y el codificador, en lugar de dejarlo a interpretación a partir de la imagen del accionamiento.
| Elemento | Función | Aspectos que debe confirmar en la compra |
|---|---|---|
| Corona de giro y pistas de rodadura | Soportan las cargas axiales, radiales y de momento especificadas | Curvas de carga y condiciones de montaje |
| Tornillo sin fin y engranaje | Transmiten el torque rotativo mediante una reducción | Relación de reducción, ciclo de trabajo y torque de salida |
| Carcasa y sellos | Ubican el conjunto y protegen las piezas internas | Caras de montaje y grado de protección ambiental |
| Motor o entrada hidráulica | Proporcionan la fuente de accionamiento | Incluidos, opcionales o suministrados por separado |
| Freno y retroalimentación | Proporcionan las funciones de retención y posicionamiento especificadas | Ciclo de trabajo del freno, ubicación del encoder e interfaces |
| Controlador y funciones de la máquina | Coordinan la velocidad, los comandos y las paradas | Responsabilidad del integrador y alcance de aceptación |
El alto nivel de integración reduce la cantidad de interfaces mecánicas individuales. Esto no hace que todos los rodamientos de giro, reductores y combinaciones de controladores sean intercambiables. Una corona de giro sin accionamiento requiere un mecanismo de accionamiento independiente; un paquete modular puede no incluir un gabinete eléctrico. Para una máquina completa, compare la propuesta de accionamiento con el dispositivo de sujeción, la mesa de trabajo y los controles incluidos en los posicionadores de soldadura de Aubrik.
Selector de accionamientos giratorios: 5 puntos
El selector de accionamientos giratorios de 5 puntos organiza los datos del comprador en cinco aspectos: soporte de carga, torque de movimiento, velocidad y ciclo de trabajo, precisión, y retención e integración.
Use estos cinco encabezados en su solicitud al proveedor. El selector es una lista de verificación informativa; la evaluación de carga del fabricante y el diseño de la máquina por parte del integrador determinan la configuración aprobada.
Carga y torque: dimensione cada eje por separado
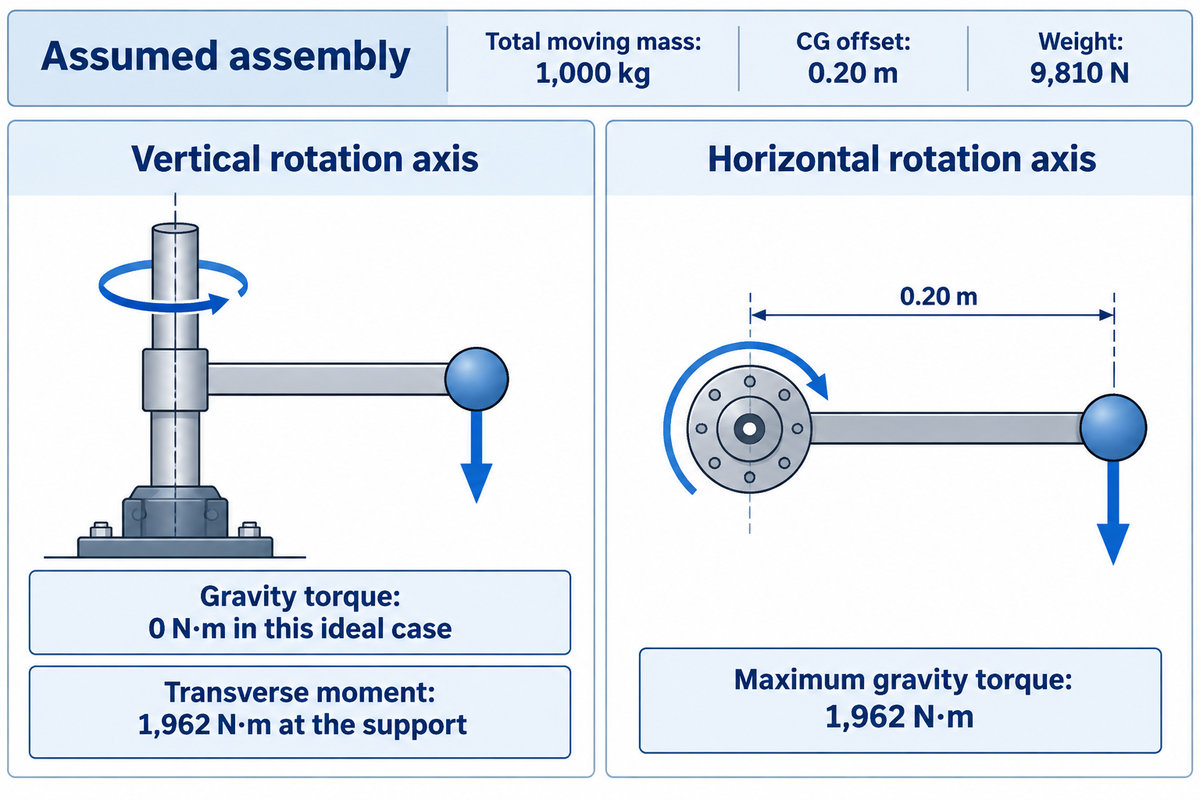
Dimensione cada eje del posicionador con su propio diagrama de cargas. La pieza de trabajo y el dispositivo de sujeción en conjunto determinan el peso y el centro de gravedad; la dirección del eje define qué componentes actúan en sentido axial o radial y si la gravedad genera torque de rotación. El momento de vuelco aplicado al rodamiento representa una exigencia distinta del torque transmitido a través del engranaje.
¿Qué cargas se deben especificar para un accionamiento giratorio de posicionador de soldadura?
Especifique la masa total del conjunto en movimiento, el centro de gravedad y las fuerzas radiales y axiales, además del momento de vuelco, la aceleración y las fuerzas externas del proceso. Las cargas axiales actúan a lo largo del eje del rodamiento; las radiales, perpendicularmente a este. Estas definiciones se mantienen cuando la máquina se inclina. Registre la configuración más desfavorable a medida que se agregan piezas al conjunto soldado.
Supongamos una pieza de trabajo de 800 kg sobre un dispositivo de sujeción de 200 kg, para una masa total de 1,000 kg. El centro de gravedad combinado se encuentra a 0.20 m del eje de rotación y se toma 9.81 m/s² como valor de la gravedad. El peso es 1,000 × 9.81 = 9,810 N. En un eje vertical ideal, la gravedad no genera torque alrededor de ese eje vertical, pero el peso excéntrico impone un momento transversal de vuelco de 9,810 × 0.20 = 1,962 N·m en el soporte. Si el eje de rotación se coloca en posición horizontal, el torque máximo de rotación por gravedad pasa a ser 1,962 N·m, cuando el brazo de palanca es perpendicular a la gravedad. La misma masa da lugar a un ciclo de trabajo distinto para el accionamiento.
La fórmula de torque de NASA Glenn relaciona el momento con la fuerza y el brazo de palanca perpendicular. El cálculo supuesto anterior considera únicamente la gravedad. Aún deben evaluarse otros factores, como la aceleración, la fricción, los cables y las fuerzas del proceso, para completar el caso de carga.
| Dato o resultado | Eje de rotación vertical | Eje de rotación horizontal |
|---|---|---|
| Masa de la pieza de trabajo | 800 kg | 800 kg |
| Masa del dispositivo de sujeción | 200 kg | 200 kg |
| Masa total en movimiento | 1,000 kg | 1,000 kg |
| Desplazamiento del centro de gravedad respecto al eje de rotación | 0.20 m | 0.20 m |
| Peso | 9,810 N | 9,810 N |
| Torque de gravedad alrededor del eje de rotación | 0 N·m en este caso ideal | Máximo de 1,962 N·m |
| Momento transversal por peso excéntrico | 1,962 N·m en el soporte | Determinar según la geometría del soporte y del centro de gravedad |
| Torque de aceleración | Calcular a partir de la inercia rotacional y la aceleración | Calcular a partir de la inercia rotacional y la aceleración |
| Cargas de fricción y del proceso | Agregar según el mecanismo seleccionado | Agregar según el mecanismo seleccionado |
Envíe juntos los casos de carga en lugar de revisar por separado cada valor máximo de catálogo. La norma ISO 17956:2025 aborda un cálculo eficaz del factor de seguridad estático para rodamientos, que considera efectos como la desalineación y la distribución interna de la carga. Su alcance estático no sustituye la evaluación de fatiga o desgaste. Una guía para seleccionar un posicionador rotativo ayuda a definir la máquina circundante; el proveedor del accionamiento aún necesita las cargas específicas de cada eje.
Velocidad de soldadura, ciclo de trabajo y selección del motor
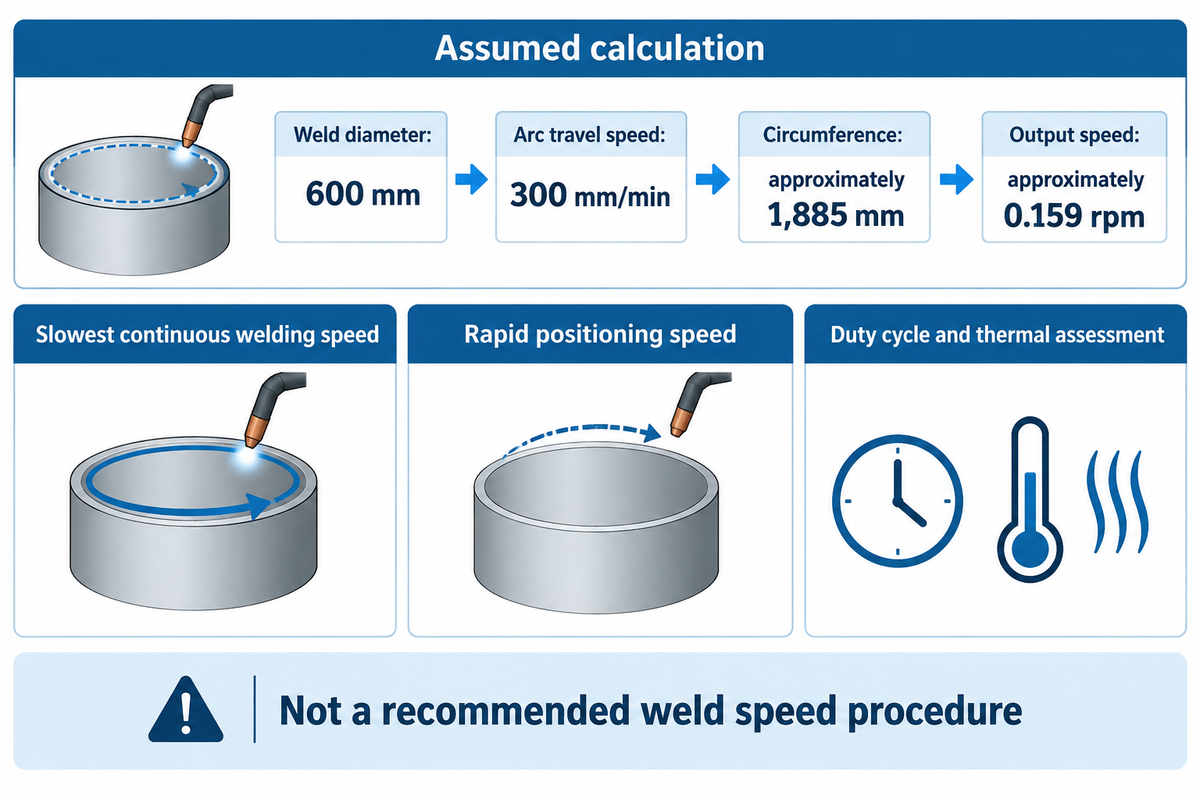
La velocidad de soldadura requerida es la velocidad de salida estable de la mesa con la carga de producción, no las rpm máximas del motor. Calcúlela a partir de la velocidad de avance de soldadura y la circunferencia de la junta; después, especifique la aceleración, la velocidad de reposicionamiento y el tiempo de operación. Un accionamiento que alcanza la velocidad máxima aún puede regular mal durante una soldadura circunferencial lenta.
«La velocidad de alimentación del alambre no es lo mismo que la velocidad de avance del arco».
Para un diámetro supuesto de soldadura circular de 600 mm y una velocidad de avance del arco de 300 mm/min, la circunferencia es π × 600 ≈ 1,885 mm. La velocidad de salida requerida es 300 ÷ 1,885 ≈ 0.159 rpm. Estos son valores de entrada para el cálculo, no un procedimiento de velocidad de soldadura recomendado. Para determinar la velocidad de avance, consulte el proceso de soldadura aprobado. Pida al proveedor del accionamiento que demuestre la regulación de velocidad cerca de 0.159 rpm con la carga especificada, en vez de presentar únicamente una demostración a alta velocidad sin carga. Si el dispositivo de sujeción debe invertir el giro o acelerar entre juntas, incluya esos movimientos en el ciclo de trabajo y la evaluación térmica.
La guía técnica de QCB suele limitar a 3 rpm la velocidad de carga de sus accionamientos de giro y señala que hay opciones más rápidas con engranajes rectos. Esta limitación de una familia de productos no representa una limitación de toda la industria. Al seleccionar un motor eléctrico, un motor hidráulico o un paquete servo, se deben considerar la relación de reducción seleccionada y la eficiencia del sistema. Los requisitos de entrada y control pueden variar considerablemente.
Al especificar posicionadores rotativos de soldadura, indique por separado la velocidad de soldadura continua más baja y la velocidad de posicionamiento rápido. Términos como velocidad continua o movimiento de precisión no establecen una tolerancia medible. La variación aceptable debe especificarse en la junta de soldadura, en la carga que se posiciona y en el método de medición.
Juego y rigidez en la junta de soldadura
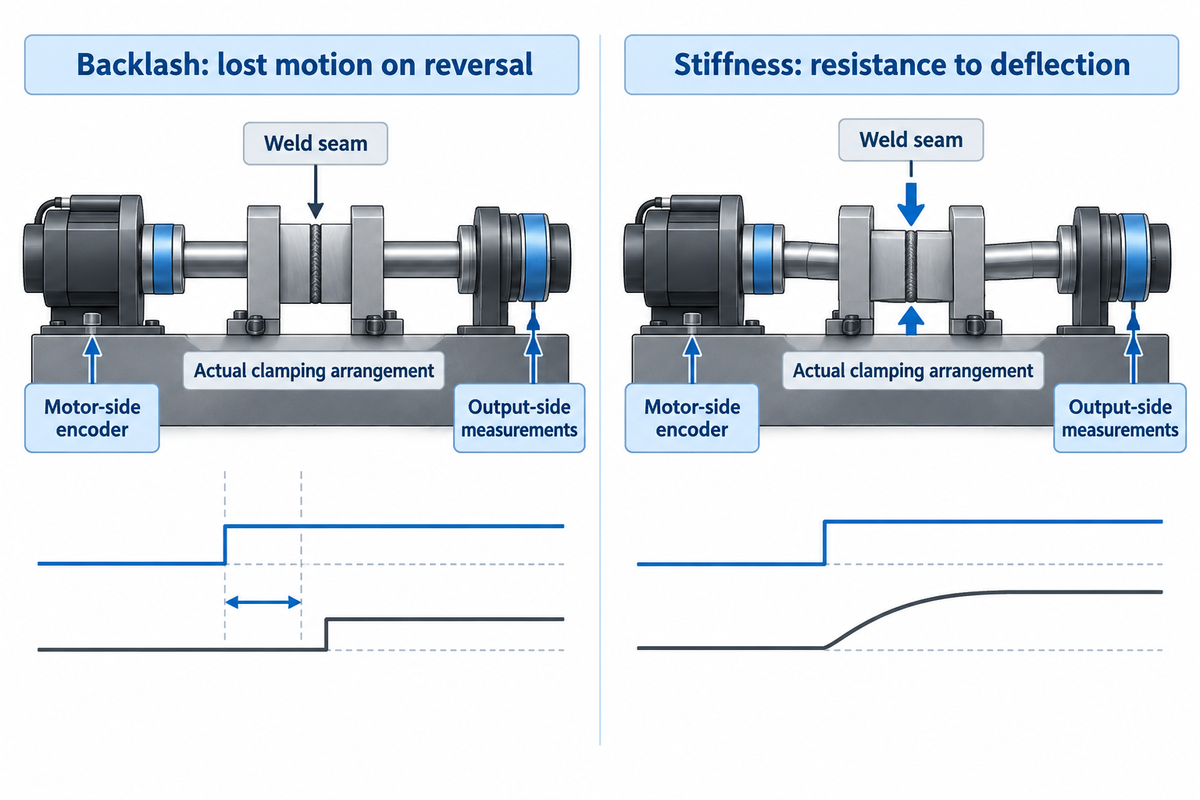
El juego es el movimiento perdido cuando se invierte un accionamiento; la rigidez es su resistencia a la deformación bajo carga. La distinción también aparece en la investigación sobre la flexibilidad y el juego en el maquinado con robots; esos resultados se refieren a robots de maquinado y no proporcionan una clasificación de precisión para posicionadores de soldadura. Ambos pueden desplazar la junta, pero corregir uno no necesariamente corrige el otro. Compare las mediciones del lado de salida realizadas con la misma carga y en la misma dirección, y distinga la precisión de posicionamiento de la repetibilidad antes de aceptar una afirmación de alta precisión.
La guía de medición de QCB distingue el ángulo de seguimiento del ángulo medido en el eje del tornillo sin fin. El ángulo del eje de entrada incorpora la relación de reducción y no puede trasladarse directamente a una especificación de juego en la salida. Determine dónde se coloca el indicador o encoder, qué se mantiene fijo y qué carga se aplica durante la prueba.
Considere un dispositivo de sujeción que permite soldar de manera continua en una dirección e invierte el giro para una segunda junta. Una primera junta satisfactoria indica que el accionamiento con carga puede girar de manera estable en esa dirección. No determina en qué posición quedará la junta al invertir el giro. Un diseñador puede examinar por separado la holgura del engranaje y la deformación elástica del dispositivo de sujeción. Después, el equipo de producción puede definir una prueba de aceptación en el radio de la pieza de trabajo, con el sistema de sujeción real. Aumentar la resolución del encoder no elimina los errores estructurales si la posición indicada corresponde a un encoder del lado del motor mientras el dispositivo de sujeción se deforma. La especificación de compra debe indicar qué medición de salida debe cumplir el requisito.
El soporte de la corona, la fijación de la carcasa, la rigidez del dispositivo de sujeción y el engranaje deben revisarse con el mismo nivel de precisión. Una clasificación nominalmente alta de torque rotativo no describe la precisión de ubicación de la junta. Para piezas de trabajo de mayor tamaño, considere el caso en el que cambia la dirección de la carga mientras gira el conjunto.
Autobloqueo, frenado y accionamientos alternativos
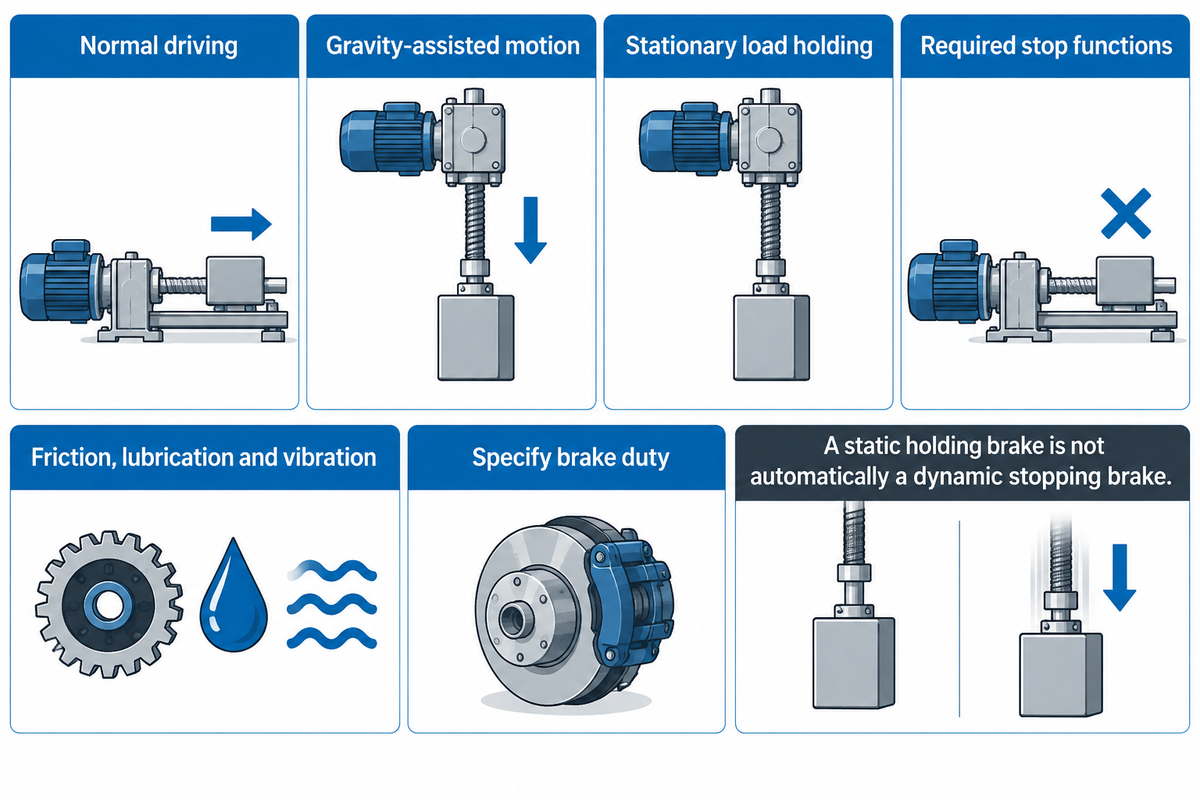
En un accionamiento de tornillo sin fin autobloqueante, puede impedirse el retroaccionamiento bajo determinadas condiciones, pero esa descripción no especifica el desempeño de parada o retención de la máquina. La fricción, la lubricación y la vibración afectan el comportamiento. Evalúe por separado el funcionamiento normal, el movimiento asistido por gravedad, la retención de una carga en reposo y las funciones de parada requeridas.
En el autobloqueo con tornillo sin fin se describen los efectos del ángulo de avance y la fricción, y se presenta el uso de un freno como opción preferible a depender del autobloqueo. Los frenos deben especificarse para el ciclo de trabajo previsto. Un freno de retención estática no puede considerarse automáticamente un freno de parada dinámica de aplicación repetida.
QCB describe el fenómeno de adherencia y deslizamiento cuando la inercia o las cargas gravitacionales impulsan la carga por delante de un mecanismo de tornillo sin fin de baja eficiencia. Su guía pide específicamente accionamientos de doble entrada para ejes de rotación horizontales con accionamiento eléctrico. Esa es su regla de configuración. Pregunte al fabricante seleccionado cómo maneja su propuesta una carga que ayuda al movimiento, en lugar de aplicar esa regla a todos los diseños de giro personalizados.
Accionamiento giratorio integrado con tornillo sin fin
- Combina el soporte del rodamiento con el movimiento rotativo mediante engranajes.
- Requiere verificaciones específicas del producto para el retroaccionamiento y el ciclo de trabajo a baja velocidad.
- Requiere definir el alcance del freno y los controles.
Accionamiento con rodamiento y reductor independientes
- Permite seleccionar por separado el reductor y el paquete de entrada.
- Requiere coordinar el diseño del rodamiento, el piñón y el montaje.
- Requiere definir el alcance del freno y los controles.
Una etapa de engranajes planetarios también puede proporcionar reducción en un paquete de accionamiento, pero no sustituye la función de soporte de carga del rodamiento de giro. Las soluciones con engranajes rectos y tornillo sin fin deben compararse con los mismos requisitos de velocidad, retención de carga y ciclo de trabajo, en lugar de clasificarlas con una afirmación general.
Uso de las capacidades nominales del catálogo de la serie SE de Aubrik
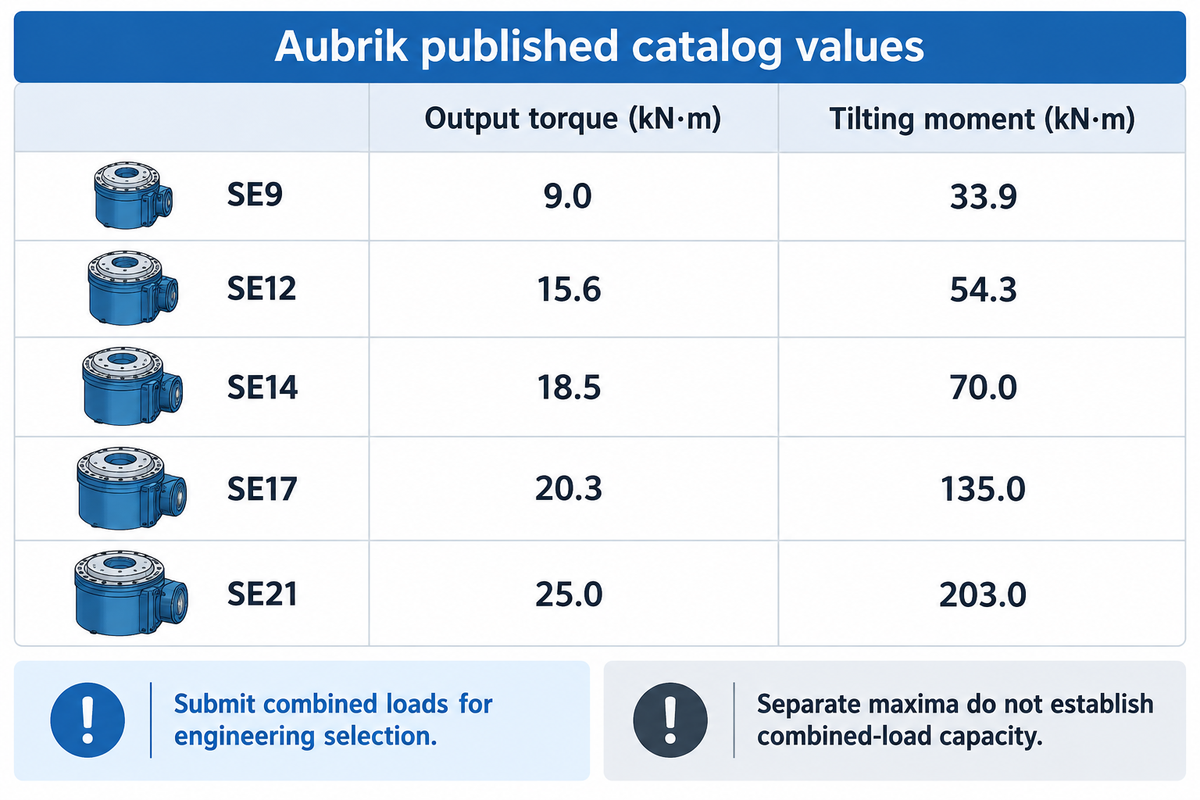
La serie SE de Aubrik tiene cinco modelos con valores independientes de momento de vuelco, carga axial, carga radial y torque de salida. Use estos valores como filtro inicial y después envíe las cargas combinadas para una selección de ingeniería. Los valores máximos no garantizan que un accionamiento soporte todas las cargas combinadas durante el ciclo de trabajo de soldadura requerido.
| Modelo | Momento de vuelco (kN·m) | Carga axial (kN) | Carga radial (kN) | Torque de salida (kN·m) | Relación de reducción | Masa (kg) |
|---|---|---|---|---|---|---|
| SE9 | 33.9 | 338 | 159 | 9.0 | 61:1 | 48 |
| SE12 | 54.3 | 475 | 190 | 15.6 | 78:1 | 60 |
| SE14 | 70.0 | 555 | 220 | 18.5 | 85:1 | 65 |
| SE17 | 135.0 | 900 | 350 | 20.3 | 102:1 | 98 |
| SE21 | 203.0 | 1,598 | 640 | 25.0 | 125:1 | 120 |
El dimensionador de accionamientos giratorios de la serie SE es el punto de partida dentro del rango publicado. El torque de salida y el momento de vuelco cumplen funciones distintas; el ejemplo de 1,962 N·m no permite identificar el modelo sin conocer las demás cargas en el rodamiento, el ciclo de trabajo y los requisitos de instalación.
Para posicionadores de soldadura de servicio pesado, proporcione el plano completo del dispositivo de sujeción y todas las orientaciones de trabajo. Un gran desplazamiento y cargas pesadas pueden volver crítica la evaluación del rodamiento antes de que el motor alcance su límite de torque.
Costo y opciones de fabricantes de accionamientos giratorios
Compare las cotizaciones de accionamientos giratorios con base en el alcance completo del suministro. Para una máquina completa, compare los requisitos del dispositivo de sujeción y de control con el alcance completo del suministro del posicionador. El precio del componente no incluye costos que pueden corresponder a otras partes del paquete de motor, freno, controlador o montaje. Algunas páginas de fabricantes revisadas ofrecen productos configurados o solicitudes de cotización, pero no presentan un precio general de comparación para un paquete instalado.
| Artículo cotizado | Evidencia que debe solicitar | Responsable de la decisión |
|---|---|---|
| Accionamiento y rodamiento de giro | Modelo exacto, relación de reducción y evaluación de carga | Diseño mecánico |
| Motor y adaptador | Especificación del motor, acoplamiento y plano de interfaz | Diseño mecánico y controles |
| Freno | Ciclo de trabajo de retención o parada y alcance de integración | Integrador de la máquina |
| Encoder | Tipo, ubicación y compatibilidad con el controlador | Controles |
| Controlador y gabinete | Funciones incluidas e interfaces eléctricas | Controles y producción |
| Piezas de montaje | Bridas, soportes y alcance del suministro de sujetadores | Diseño mecánico |
| Retorno de corriente de soldadura | Configuración nominal de la trayectoria de retorno para el proceso | Ingeniería de soldadura |
| Puesta en marcha | Aceptación de la velocidad con carga, la inversión de giro y las funciones de la máquina | Producción e integrador |
| Soporte de servicio | Especificación del lubricante, refacciones y documentación | Mantenimiento y compras |
Supongamos que el área de compras recibe una cotización para un accionamiento sellado con brida de entrada y otra para un accionamiento con motor y freno. Al comparar los costos totales, asignar un precio de cero al motor y al freno faltantes en la primera cotización subestimaría el costo instalado. Es mejor pedir a ambos proveedores que completen la hoja para indicar si cada artículo está incluido, es opcional o lo suministra el integrador. Finanzas solo puede comparar los alcances de trabajo después de que el fabricante de la máquina identifique los trabajos del gabinete, el montaje y la puesta en marcha. Mantenimiento también debe revisar la documentación y la lista de refacciones antes de hacer el pedido. Los precios más bajos de los componentes pueden ser útiles, pero solo después de identificar el alcance del proveedor y los costos asociados, y de contar con una cotización correspondiente.
Un fabricante de accionamientos giratorios proporciona el subconjunto rotativo; un integrador de posicionadores coordina los dispositivos de sujeción, el control de movimiento y las funciones de la máquina. IMO identifica motores, frenos, etapas planetarias y encoders como opciones de configuración; Slewmaster describe aplicaciones de accionamientos para posicionadores de soldadura. Estos ejemplos muestran distintos límites de suministro y no son paquetes aprobados intercambiables. Compare las soluciones personalizadas con base en el mismo plano y los mismos criterios de aceptación.
Mantenimiento y diagnóstico de fallas
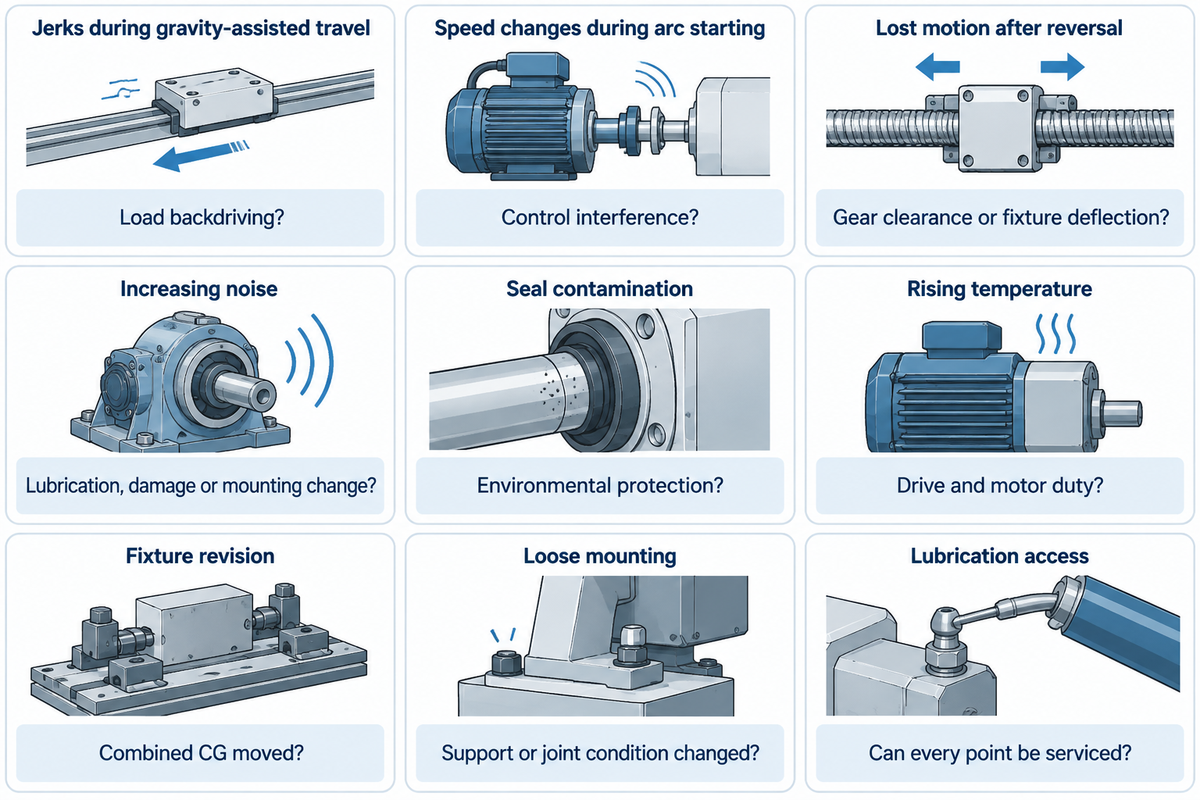
Las instrucciones de lubricación e inspección del accionamiento seleccionado son el punto de partida para el mantenimiento planificado. Las pistas de rodadura, los engranajes de tornillo sin fin y los rodamientos de soporte del tornillo pueden tener distintos puntos y cantidades de lubricación. Un ruido inusual, calor excesivo o movimiento irregular pueden indicar una falla que requiere diagnóstico. Agregar grasa por sí solo no permite identificar si la falla es mecánica o eléctrica. El movimiento irregular también puede deberse a una carga desequilibrada.
QCB distingue sus recomendaciones de lubricación según el entorno: en condiciones secas y limpias, indica 1,000 horas o 12 meses; en condiciones agresivas, 50 horas o 2 meses. Estos intervalos corresponden a los productos y las condiciones de QCB; la familia WGR tiene recomendaciones distintas. No aplique estos límites a los conjuntos de Aubrik. Al solicitar el programa de servicio, los talleres de soldadura deben informar al proveedor sobre el polvo, las salpicaduras y las condiciones de limpieza.
| Condición observada | Pregunta por resolver | Evidencia requerida |
|---|---|---|
| Tirones durante el desplazamiento asistido por gravedad | ¿La carga está retroaccionando el mecanismo? | Dirección de la carga y guía del accionamiento seleccionado |
| La velocidad cambia solo al iniciar el arco | ¿Hay interferencia que afecta el sistema de control? | Resultados de aceptación del integrador con el proceso en marcha |
| Movimiento perdido después de invertir el giro | ¿Holgura del engranaje o deformación del dispositivo de sujeción? | Mediciones independientes de la salida y de la estructura |
| Aumento del ruido | ¿Lubricación, daño o cambio en el montaje? | Inspección según el manual de mantenimiento |
| Contaminación de los sellos | ¿La protección corresponde al entorno? | Estado de los sellos e historial de limpieza |
| Aumento de temperatura | ¿El ciclo de trabajo corresponde a las capacidades nominales del accionamiento y el motor? | Registro del ciclo de trabajo con carga y límites del proveedor |
| Cambio de carga después de modificar el dispositivo de sujeción | ¿Se desplazó el centro de gravedad combinado? | Plano actualizado de masa y casos de carga |
| Conexión de montaje floja | ¿Cambió el estado del soporte o de la unión? | Inspección según el procedimiento de montaje especificado |
| Acceso desigual a los puntos de lubricación | ¿Es posible dar servicio a todos los puntos requeridos? | Plano de instalación e instrucciones del lubricante |
Un operador identificado como dkmc comentó en una conversación de Practical Machinist de 2024 que un posicionador de corriente directa (DC) de fabricación casera funcionaba con MIG, pero que el TIG de alta frecuencia hacía que arrancara a toda velocidad. El mismo operador publicó preguntas relacionadas con el controlador en 2025. Estas publicaciones señalan una prueba de integración útil; no constituyen una reparación verificada ni una tasa de fallas de los sistemas de soldadura modernos. Pida al integrador que evalúe los controles ensamblados con el proceso de soldadura previsto.
Haga
- Registre los síntomas junto con la dirección de la carga y el estado del proceso.
- Siga las instrucciones de servicio y lubricación del accionamiento seleccionado.
- Vuelva a evaluar la carga después de modificar el dispositivo de sujeción.
No haga
- Copiar el intervalo de lubricación de otro fabricante.
- Tomar un cambio de controlador como prueba de una reparación mecánica.
- Suponer que el autobloqueo hace seguro el acceso para mantenimiento.
Requisitos de integración y puesta en marcha
Antes de liberar un posicionador para producción, el integrador debe coordinar la rigidez del montaje, las holguras, el retorno de corriente de soldadura, los controles y las funciones de protección. La capacidad nominal del accionamiento ensamblado cubre solo una parte de estos aspectos. La aceptación debe realizarse con el dispositivo de sujeción previsto, una carga representativa y el proceso de soldadura, e incluir el movimiento a baja velocidad y el comportamiento de parada requerido.
¿Existe una orientación óptima para montar el accionamiento giratorio?
La orientación de montaje debe corresponder a los casos de carga y las disposiciones de lubricación aprobados por el fabricante. Un eje vertical y uno horizontal generan diferentes condiciones de carga por gravedad y en el rodamiento. En un posicionador ensamblado, la trayectoria de carga cambia cuando se mueve el eje de inclinación. Verifique que los puntos de lubricación sean accesibles y que el soporte de la cara de montaje y las holguras sean adecuados en todo el rango de operación.
En su análisis de posicionadores, Honhart advierte que el paso de corriente de soldadura por los rodamientos puede dañarlos. Se recomienda instalar una trayectoria de retorno de corriente de soldadura con capacidad nominal adecuada para el proceso, en vez de depender del contacto incidental a través del accionamiento. La soldadura rotativa se usa en distintas industrias, pero los dispositivos de sujeción de maquinaria de construcción y las piezas tubulares pequeñas requieren interfaces y holguras diferentes.
La norma ISO 12100:2010 proporciona un marco para la evaluación y reducción de riesgos en maquinaria. La norma IEC 60204-1:2016+AMD1:2021 aborda el equipo eléctrico de las máquinas. Hacer referencia a estos documentos define el trabajo de diseño pertinente; no establece una certificación del producto.
La norma OSHA 1910.212 (US) se relaciona con la protección, incluidos los componentes rotativos y los puntos de atrapamiento. La norma OSHA 1910.147 (US) se relaciona con el servicio y mantenimiento especificados de máquinas cuando un arranque inesperado o la liberación de energía almacenada pueden representar un peligro. Un botón de control no es un dispositivo de aislamiento de energía. Para evaluar una máquina específica, es necesario diferenciar las condiciones de producción normal de las de servicio y mantenimiento.
Se recomienda solicitar al integrador un registro de aceptación que incluya la rotación con carga, la inversión del giro, el comportamiento de los controles con el proceso en marcha, las holguras y las funciones de protección requeridas. Solo vale la pena solicitar un desempeño de larga vida y calidad y eficiencia de soldadura cuando el proveedor haya acordado cómo se verificará el conjunto.
Preguntas frecuentes
¿Qué es un accionamiento giratorio?
Un accionamiento de giro combina un rodamiento giratorio que soporta cargas con un mecanismo de accionamiento con engranajes y una carcasa.
Componentes y detalles del suministro
El conjunto soporta las cargas especificadas mientras transmite el movimiento giratorio mediante sus engranajes. Una configuración común es la de un accionamiento de giro con tornillo sin fin. El motor, el encoder y el freno dependen del paquete suministrado. Un rodamiento con engranajes por sí solo sigue siendo un componente y no genera movimiento giratorio motorizado. Revise el plano y la cotización para distinguir el conjunto mecánico del eje completo con control.
¿Por qué se usan accionamientos de giro en los posicionadores de soldadura?
Los accionamientos de giro permiten soportar y girar de forma compacta un dispositivo de sujeción para soldadura y la pieza de trabajo.
Aplicaciones adecuadas
El rodamiento y los engranajes comparten un mismo conjunto, lo que puede reducir las interfaces mecánicas independientes en un accionamiento giratorio. La idoneidad sigue dependiendo de la orientación del eje, la masa total del conjunto en movimiento, la velocidad de operación y el ciclo de trabajo. Un mecanismo muy integrado requiere controles y dispositivos de sujeción compatibles. Su diseño modular puede facilitar la integración del eje, pero el fabricante de la máquina debe definir el sistema de sujeción requerido y el rendimiento con carga.
¿Cuál es la eficiencia de un accionamiento de giro?
La eficiencia depende del producto; QCB describe muchos de sus accionamientos de tornillo sin fin de una entrada como eficientes en aproximadamente 40 por ciento.
Cómo interpretar una cifra de eficiencia
Esa cifra de eficiencia corresponde a los productos y condiciones que describe QCB. No representa la eficiencia de todos los accionamientos giratorios, motores eléctricos o posicionadores de soldadura completos. Una sola etapa de engranajes también es distinta de un paquete que incluye etapas adicionales de reducción. Solicite la información de desempeño de la configuración seleccionada para realizar los cálculos del motor y térmicos. La eficiencia por sí sola no permite determinar si la función de frenado es segura.
¿Cuál es la velocidad máxima de un accionamiento de giro?
Consulte la velocidad de salida nominal y el límite del ciclo de trabajo del accionamiento seleccionado.
Velocidad de entrada y de salida
QCB suele limitar a 3 rpm la velocidad de carga de sus accionamientos de giro y señala que ofrece opciones más rápidas con engranajes rectos. Esta especificación corresponde a sus productos. La velocidad de entrada del motor no es la velocidad de salida de la mesa de trabajo.
¿Debo usar toda la grasa interna para lubricar la pista de rodadura del rodamiento?
Use la cantidad especificada para cada punto de lubricación en las instrucciones del accionamiento seleccionado.
Lubricación de la pista de rodadura y los engranajes
QCB distingue entre la pista de rodadura, el tornillo sin fin y los rodamientos de soporte del tornillo sin fin, y especifica cantidades de grasa distintas para cada uno. Aplicar la misma cantidad en todos los puertos pasa por alto esas diferencias. Antes de realizar el mantenimiento, obtenga las especificaciones del lubricante, la cantidad, el intervalo y el procedimiento de distribución. Consulte el plano del conjunto para identificar la disposición interna de los engranajes o de la pista de rodadura, en lugar de suponer que es igual a la de otro modelo. Registre los puntos atendidos y cualquier contaminación detectada para que el mantenimiento pueda dar seguimiento a los cambios en la misma configuración.
¿Un accionamiento de giro es lo mismo que un reductor de tornillo sin fin?
Un reductor de tornillo sin fin reduce la velocidad; un accionamiento de giro ensamblado también incorpora el conjunto de rodamientos que soporta la carga.
Mecanismos independientes
Un reductor independiente puede accionar un rodamiento con engranajes. Aun así, es necesario coordinar el diseño de sus interfaces, las cargas del rodamiento, el montaje y las funciones de retención.
¿Se puede adaptar un accionamiento distinto a un posicionador de soldadura existente?
Para adaptar otro accionamiento, este debe ser compatible con las cargas, las interfaces y las funciones de la máquina modificada.
Información que debe recopilar para la adaptación
Compare las dimensiones de montaje, las interfaces del motor, las relaciones de transmisión, el rango de velocidad de salida y el sistema de retención. Incluya la geometría del dispositivo de sujeción y de la pieza de trabajo, en lugar de basarse únicamente en la capacidad de carga indicada en la etiqueta anterior. Solicite una evaluación de cargas combinadas para la configuración propuesta. Una vez instalado el reemplazo, el integrador debe verificar la rigidez, las holguras, el tendido de cables, el retorno de corriente de soldadura y el comportamiento de parada. Conserve los planos actualizados, los ajustes y el registro de aceptación con la documentación de mantenimiento para evaluar futuros cambios con referencia a la máquina correcta.
Referencias y fuentes
- Torque, Centro de Investigación Glenn de la NASA.
- ISO 17956:2025, rodamientos: factor de seguridad estática efectivo, Organización Internacional de Normalización, alcance público.
- Cómo sacar partido a los posicionadores de banco para soldar tubos y tuberías, Keith Honhart, The Fabricator, mayo de 2003.
- Compensación de cumplimiento híbrido para mejorar la precisión de trayectoria en el maquinado con robots, Production Engineering; investigación relacionada con robótica.
- Autobloqueo en engranajes de tornillo sin fin: ¿cómo funciona y dónde es útil?, Motion Control Tips.
- ISO 12100:2010, evaluación y reducción de riesgos en maquinaria, Organización Internacional de Normalización, alcance público.
- IEC 60204-1:2016+AMD1:2021, equipo eléctrico de las máquinas, Comisión Electrotécnica Internacional, descripción pública del producto.
- 29 CFR 1910.212, requisitos generales para todas las máquinas, Administración de Seguridad y Salud Ocupacional de Estados Unidos.
- 29 CFR 1910.147, control de energías peligrosas, Administración de Seguridad y Salud Ocupacional de Estados Unidos.
Lecturas relacionadas
- Cómo seleccionar un posicionador de soldadura para trabajo pesado
- Cómo usar un posicionador de soldadura
- Rodillos viradores para soldadura de tuberías
- Posicionadores de soldadura y mesas giratorias
Consulte sus requisitos de accionamiento para el posicionador
Envíe a Aubrik la masa total del conjunto en movimiento, el dibujo del centro de gravedad, las orientaciones de los ejes, la velocidad de avance de soldadura y las funciones de control requeridas. Incluya el dispositivo de sujeción previsto y el proceso de soldadura para que puedan evaluarse en conjunto el accionamiento y el posicionador completo.







