
Entrez en contact avec Aubrik Company

(Mis à jour en novembre 2026)
Spécifications techniques rapides : positionneurs de soudage automatiques
- La gamme de charges standard s’étend des tables tournantes d’établi de 50 kg aux unités au sol de 2 000 kg, et comprend des systèmes sur mesure à poupée fixe et mobile jusqu’à 50 tonnes.
- La vitesse de rotation continue couvre 0,03–30 tr/min sur les unités rotatives de la série RW et 0,08–5 tr/min sur les tables tournantes de la série BY.
- La plage d’inclinaison de la table atteint 0 à 90 degrés (motorisée) sur les modèles BY-1000/BY-2000 et 0 à 135 degrés sur les unités de la série RW.
- La précision de broche et d’indexage reste dans une limite de faux-rond radial de plateau de 0,02 mm avec une répétabilité servo en boucle fermée de ±0,05 mm.
- Le dimensionnement en service normal applique un coefficient de sécurité de couple de 1.5x jusqu’à 15 tonnes en association avec la sécurité de cellule AWS D16.1M/D16.1:2018.
Un positionneur de soudage automatique bride un assemblage métallique sur un mandrin motorisé ou un plateau rainuré. Il fait tourner la pièce afin que le soudeur ou le robot travaille à plat en position 1G ou 1F. Les ingénieurs qui étudient les positionneurs de soudage doivent tenir compte des montages excentrés. Les moments de flexion réduisent la charge utile admissible lorsque l’inclinaison de la table est réglée à 90 degrés.
Selon le guide d’ingénierie des positionneurs de soudage publié par Aubrik, même si un positionneur est homologué pour 5 000 livres à l’horizontale, sa capacité admissible chute d’environ moitié lorsqu’il est basculé sur le côté. La capacité utile diminue encore lorsque la hauteur du centre de gravité augmente. Cette courbe de déclassement explique pourquoi le choix du bon positionneur de soudage impose d’appliquer d’abord un coefficient de sécurité de 1.5 à 2.0 à votre abaque de charge excentrée.
Réponse technique directe : Un positionneur de soudage automatique est une machine programmable de maintien de pièce (de 50 kg à 50 tonnes) qui fait tourner les pièces à 0,03–30 tr/min et les incline de 0–135°. Il maintient le faux-rond de broche sous 0,02 mm et exige un coefficient de sécurité de couple de 1.5x pour les charges excentrées.
Points techniques essentiels à retenir (TL;DR)
- Basculer sur le côté un positionneur d’une capacité nominale de 5 000 lb réduit d’environ moitié sa capacité utile. L’ajout d’un porte-à-faux du centre de gravité impose un coefficient de sécurité de 1.5 à 2.0 sur les abaques de charge excentrée.
- Ajoutez toujours le poids de l’outillage au poids de la pièce : un assemblage mécano-soudé de 4 000 kg monté sur un gabarit de 600 kg impose une charge totale en service de 4 600 kg.
- Les passes TIG de racine et de finition exigent une rotation de 0,3–0,5 tr/min ; les variateurs VFD Aubrik descendent jusqu’à 0.03 tr/min tandis que les modèles d’entrée de gamme calent vers 2 tr/min.
- Les positionneurs de soudage robotisés intégrés avec des cobots doivent respecter la norme de sécurité ANSI/A3 R15.06-2025 de 403 pages publiée le 29 octobre 2025.
Qu’est-ce qu’un positionneur de soudage automatique et en quoi diffère-t-il des tables tournantes manuelles et des vireurs à rouleaux ?
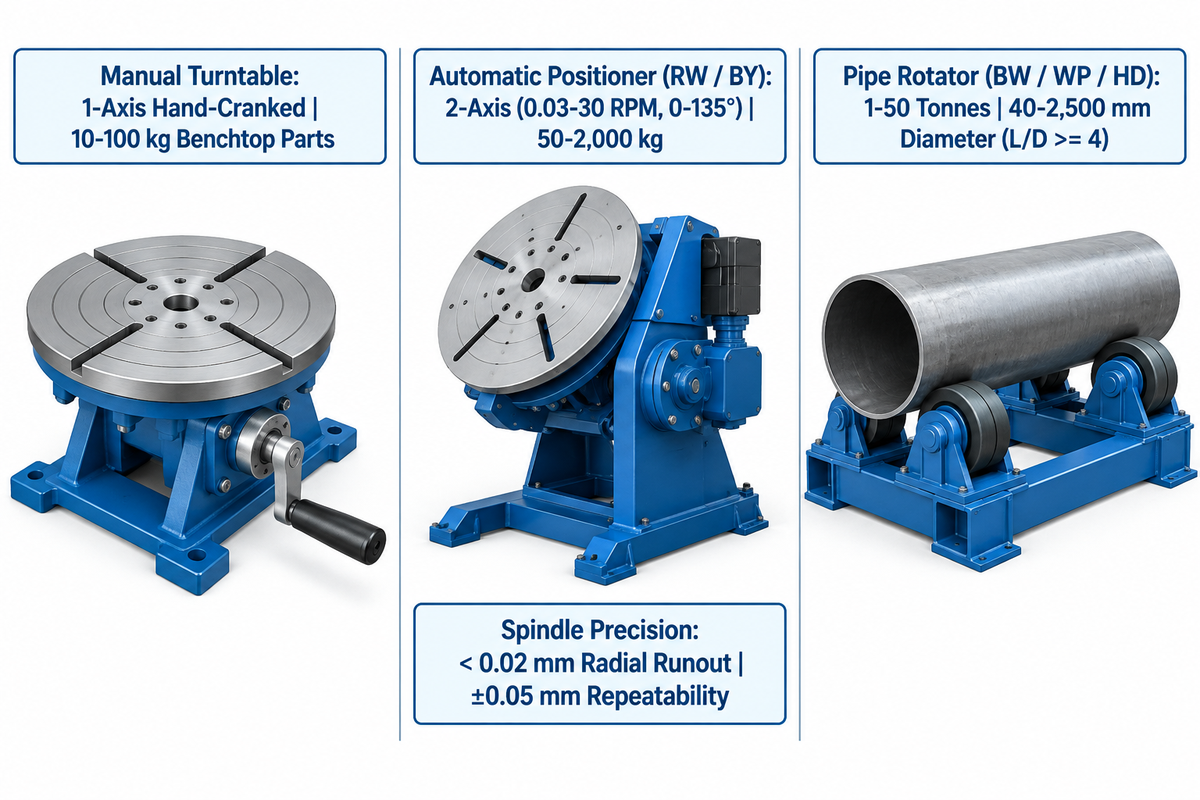
Un positionneur de soudage automatique est une machine motorisée de maintien de pièce qui serre un assemblage soudé via un plateau à rainures en T ou un mandrin à 3 mors. Contrairement aux tables manuelles ou aux vireurs à friction pour tuyauteries, il pilote avec précision la vitesse linéaire de surface et l’angle.
50 kg–50 tGamme complète de positionneurs Aubrik
0,03–30 tr/minvitesse de rotation continue série RW
< 0,02 mmfaux-rond radial du plateau série BY
En chaudronnerie et mécano-soudure, les principaux avantages des positionneurs de soudage proviennent du remplacement des passes verticales montantes par un dépôt à plat. Ce changement aide les ateliers à améliorer la qualité et la régularité des cordons tout en augmentant les taux de dépôt. Selon les travaux de recherche en fabrication de l’AWS, le positionnement automatisé réduit la fatigue de l’opérateur lors des tâches de soudage répétitives. La machine utilise ses fonctions de rotation et d’inclinaison pour repositionner le joint en quelques secondes.
De nombreux ateliers de soudage confondent les tables tournantes manuelles, les positionneurs automatiques rotatifs-inclinables et les vireurs à galets pour viroles. Une table tournante manuelle repose sur un indexage à la main qui entraîne des variations de vitesse et des défauts de collage à froid. À l’inverse, un positionneur de soudage rotatif motorisé intègre un variateur de fréquence ou un servomoteur qui maintient la longueur d’arc souhaitée. Ce type d’entraînement rotatif agit comme un plateau diviseur de précision pour faire tourner la pièce suivant une trajectoire programmée. Chaque passe de soudage circulaire conserve une longueur d’arc constante afin de produire des soudures de haute qualité.
Les vireurs de soudage de tubes (rouleaux tourne-viroles) répondent à une contrainte géométrique différente. Les vireurs utilisent des galets en polyuréthane ou en acier pour supporter des viroles cylindriques de 40 à 2 500 mm de diamètre. Ils soutiennent des masses de réservoirs de 1 à 50 tonnes sans incliner la cuve. Lorsque le rapport longueur sur diamètre d’un appareil est supérieur ou égal à 4, la masse se répartit sur une plus grande surface et un support à galets devient plus adapté qu’un plateau frontal. Les fabricants qui comparent ces deux catégories d’équipements de soudage peuvent utiliser l’outil interactif de sélection Vireur vs Positionneur d’Aubrik pour qualifier la géométrie de leur pièce.
Lorsqu’un système de soudage automatique fonctionne au sein d’une cellule mécanisée, il doit satisfaire aux exigences de sécurité pour le soudage à l’arc robotisé AWS D16.1M/D16.1:2018. Cette norme couvre la protection périmétrique, les commandes d’arrêt d’urgence et l’évaluation des risques liés à la rotation motorisée des pièces.
| Paramètre | Table tournante de soudage manuelle | Positionneur automatique rotatif-inclinable (Aubrik RW / BY) | Vireur de soudage de tubes (Aubrik BW / WP / HD) |
|---|---|---|---|
| Axes de mouvement et entraînement | 1 axe à manivelle manuelle ou pédale simple | 2 axes à rotation motorisée (0,03–30 tr/min) et inclinaison (0–135°) | 1 axe à rotation continue par galets de friction à variateur VFD |
| Plage de charge nominale | 10–100 kg pour pièces légères d’établi | 50–2 000 kg en standard (sur mesure jusqu’à 50 tonnes) | 1–50 tonnes (diamètre de tube 40–2 500 mm) |
| Faux-rond de broche / répétabilité | Indexage manuel non contrôlé | < 0,02 mm de faux-rond radial ; ±0,05 mm de répétabilité (série RW) | Non applicable (entraînement par friction sur berceau à galets) |
| Géométrie principale de la pièce | Petites brides plates et raccords pointés | Coudes excentrés, corps de vannes, manchettes de tuyauterie et châssis | Longues viroles cylindriques et réservoirs avec rapport L/D de 4 ou plus |
Comment le porte-à-faux du centre de gravité, l’excentricité et les équations de couple gouvernent-ils le dimensionnement d’un positionneur ?
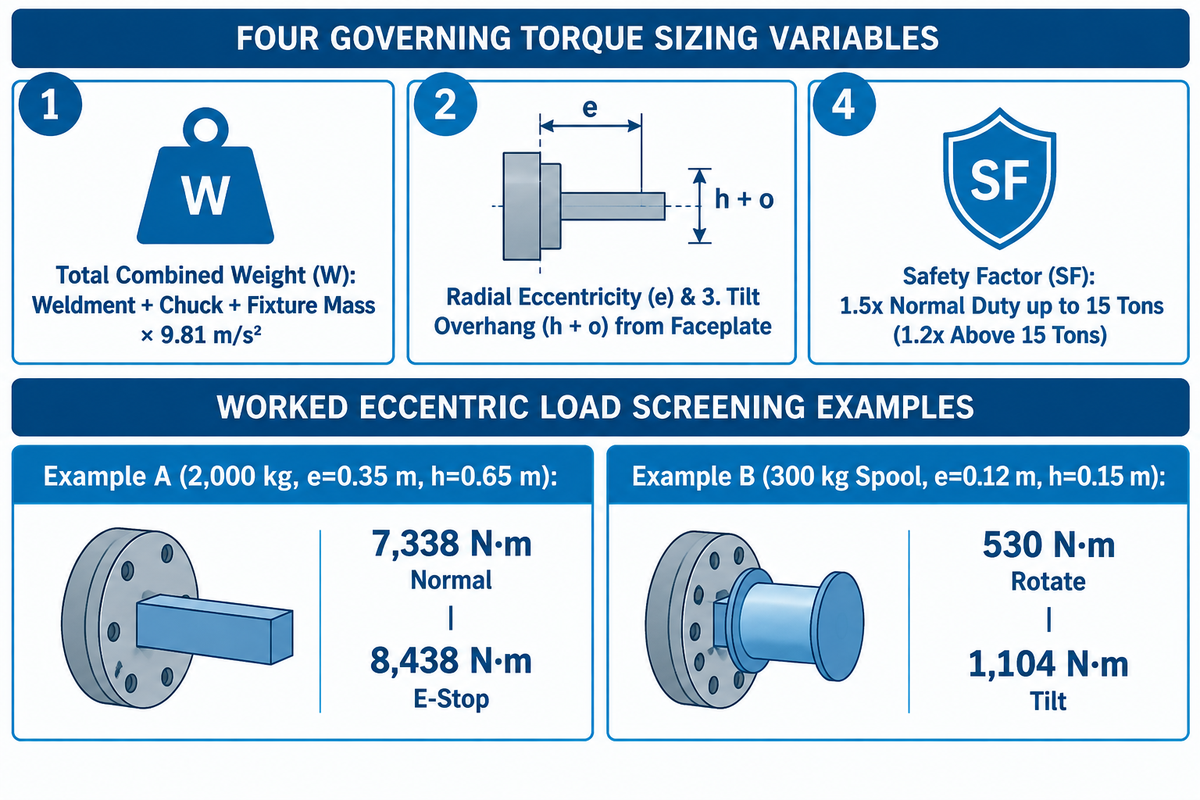
Le couple requis pour le positionneur de soudage est déterminé par l’excentricité ainsi que par le porte-à-faux ou la distance du centre de gravité au-delà de la face du plateau. Il s’exprime au moyen d’équations de couple de rotation et de basculement. Pour les capacités élevées, Cyclotron Positioners prescrit un coefficient de sécurité de 1.5x sur le couple jusqu’à 15 tonnes et de 1.2x au-delà de 15 tonnes.
Les capacités nominales inscrites sur la plaque signalétique ne s’appliquent qu’avec une table horizontale à zéro degré et une charge centrée ; les montages excentrés et le basculement à 90 degrés imposent donc un déclassement via les équations de couple de rotation et de porte-à-faux. Comme l’explique l’étude technique de The Fabricator sur la sélection des positionneurs de soudage, les couples de rotation et d’inclinaison requis s’évaluent en déterminant le porte-à-faux maximal et la distance du centre de gravité par rapport au plateau du positionneur de soudage.
Oublier la masse de l’outillage est une erreur de dimensionnement fréquente en soudage et en assemblage. Cyclotron Positioners cite un exemple parlant pour un ensemble mécano-soudé de 4 000 kg. Choisir une unité nominale de quatre tonnes revient à ignorer 600 kg de gabarit et porte la charge réelle à 4 600 kg.
Calculateur à 4 variables du couple de positionneur et du déclassement CoG
Le calculateur à 4 variables du couple de positionneur et du déclassement CoG détermine le couple d’entraînement requis à partir de la masse totale, de l’excentricité radiale, du porte-à-faux sur plateau et d’un coefficient de sécurité.
Pour éviter d’endommager la denture du réducteur lors du basculement à la verticale, les ingénieurs prennent en compte les 4 variables suivantes :
- Le poids total combiné (W) est égal à la masse de la pièce soudée additionnée des masses du mandrin et du gabarit, le tout multiplié par l’accélération de la pesanteur (9,81 m/s²).
- L’excentricité radiale (e) est la distance radiale entre l’axe de rotation de la broche et le centre de gravité combiné.
- Le porte-à-faux total de basculement (h + o) correspond au porte-à-faux du centre de gravité combiné (h) augmenté du déport interne de la machine entre l’axe de pivotement et la face du plateau (o).
- Le coefficient de sécurité (SF) vaut 1.5x en service normal jusqu’à 15 tonnes (1.2x au-delà de 15 tonnes) selon Cyclotron Positioners, ou 1.5x, 2.0x sur les abaques de charge Aubrik.
Hypothèses d’entrée et résultats de vérification pour l’Exemple chiffré A (système en L de 2 000 kg à réducteur RV) : Dans le modèle de dimensionnement de type L publié par RV Reducer, la masse de la pièce est de 1 500 kg et la masse de l’outillage est de 500 kg. Cela donne une masse combinée de 2 000 kg (poids W = 19 620 N pour g = 9,81 m/s²). Le porte-à-faux sur l’axe rotatif est h = 0,65 m, l’excentricité radiale est e = 0,35 m, l’inertie de rotation J vaut 450 kg·m², la vitesse est de 5 tr/min, l’accélération normale dure 0,5 s et la décélération d’arrêt d’urgence dure 0,15 s. Avec ces paramètres RV Reducer, le moment de renversement horizontal vaut 19 620 N fois 0,35 m (6 867 N·m) et le moment de renversement vertical sur plateau vaut 19 620 N fois 0,65 m (12 753 N·m). En ajoutant 471 N·m de couple d’accélération normale (ou 1 571 N·m de couple d’arrêt d’urgence) au couple de gravité de 6 867 N·m, on obtient 7 338 N·m de couple normal et 8 438 N·m de couple d’arrêt d’urgence.
Hypothèses d’entrée et résultats de vérification pour l’Exemple chiffré B (manchette de tuyauterie de 300 kg sur plateau en porte-à-faux) : Une manchette de tube excentrée de 260 kg est serrée dans un mandrin à 3 mors de 40 kg, soit une masse totale de 300 kg (2 943 N). L’excentricité radiale est e = 0,12 m, le porte-à-faux devant le plateau est h = 0,15 m et le déport interne de pivot est o = 0,10 m à 90° d’inclinaison. Le couple de rotation de base vaut 2 943 N fois 0,12 m, soit 353 N·m (530 N·m avec un coefficient de sécurité de 1.5x). Le couple de basculement de base vaut 2 943 N fois 0,25 m, soit 736 N·m (1 104 N·m avec un coefficient de sécurité de 1.5x). Comme un porte-à-faux de 150 mm dépasse la capacité nominale d’un modèle d’établi de 300 kg incliné à 90°, l’acheteur passe à une table de positionnement Aubrik BY-500 ou BY-1000.
Les ingénieurs comparent ensuite la vitesse de rotation à la vitesse d’avance de soudage visée. Dans le guide des positionneurs pour tubes et tuyauteries de The Fabricator, les opérateurs multiplient le diamètre du tube par 3.14 pour obtenir la circonférence. Pour trouver le régime en tr/min, la vitesse linéaire d’arc doit être divisée par la circonférence. Aubrik recommande une vitesse linéaire de surface de 150-400 mm/minute en soudage MIG ou TIG manuel et jusqu’à 1 500 mm/minute en soudage à l’arc submergé (SAW). Les cellules automatisées fixent également des limites de vitesse conformément à AWS D16.1M/D16.1:2018.
Quand faut-il choisir un positionneur rotatif-inclinable à 2 axes plutôt qu’un système poupée fixe-mobile ou un système élévateur à 3 axes ?
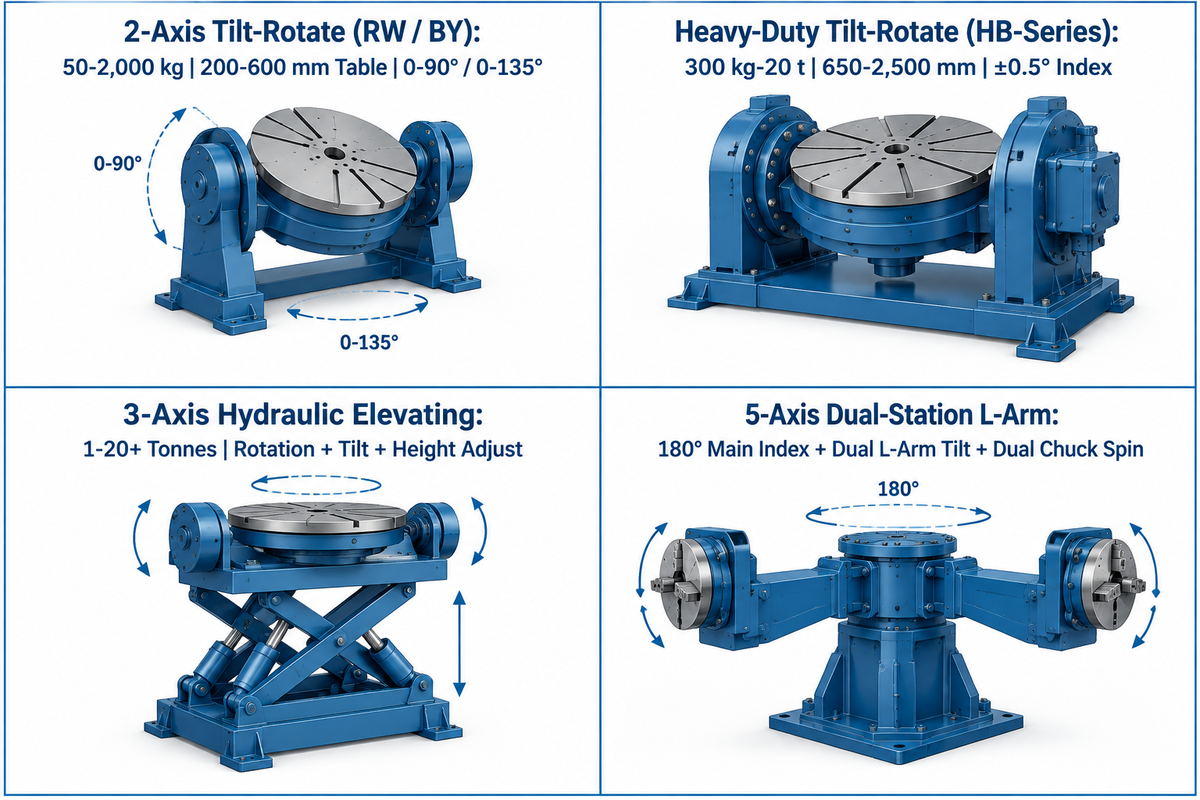
Sélectionnez un positionneur à table rotative-inclinable à 2 axes lorsque les pièces en porte-à-faux présentent un déport du centre de gravité inférieur à 300 mm. Passez à un système à double colonne poupée fixe et mobile lorsque la portée de la pièce dépasse 1,8 m, ou spécifiez une unité élévatrice à 3 axes avec réglage en hauteur lorsque de grands rayons de giration exigent un dégagement au sol.
Les positionneurs de soudage industriels s’intègrent dans des enveloppes de travail précises grâce à différentes tailles et architectures. Adapter la géométrie du bâti à votre pièce évite les collisions de torche et économise la surface au sol. Comprendre les différents types de positionneurs de soudage aide les ingénieurs à fournir une plateforme stable pour une grande variété d’opérations de soudage.
Sur un système rotatif-inclinable à 2 axes, les vannes compactes, brides et collecteurs occupent l’empreinte au sol la plus réduite. Les longs châssis de camions et les flèches de grues engendrent une flexion en porte-à-faux excessive sur un plateau unique. Un système poupée fixe et mobile soutient les ensembles mécano-soudés entre deux colonnes synchronisées le long de l’axe horizontal. Les ingénieurs qui traitent des assemblages hors gabarit peuvent consulter notre guide sur le dimensionnement d’un grand positionneur de soudage pour charpentes hors gabarit afin de connaître les règles de fondation.
Dans les applications de soudage robotisé à grand volume, les architectures à double station éliminent les temps d’attente de chargement et augmentent la productivité. Un exemple de cette conception est le brevet de modèle d’utilité CN121339620A (Xuzhou Huaheng Robot System Co. Ltd.), qui décrit un positionneur creux à cinq axes. Il associe un caisson rotatif principal, deux bras en L, deux boîtiers de retournement et deux plateaux tournants. Dès qu’un côté du boîtier de retournement termine le soudage, l’entraînement d’orientation principal du positionneur tourne de 180 degrés et permute les stations pour répéter le cycle en continu.
| Architecture du positionneur | Axes et mouvement | Charge et dimensions de table | Géométrie de pièce idéale |
|---|---|---|---|
| Rotatif-inclinable 2 axes (Aubrik RW / BY) | Rotation continue sur 360° + inclinaison 0–90° ou 0–135° | 50–2 000 kg ; plateau de 200–600 mm | Manchettes de tuyauterie en porte-à-faux, collecteurs et corps de vannes |
| Rotatif-inclinable intensif (série HB Aubrik) | Rotation 0,05–2 tr/min + inclinaison 0–90° / 0–120° ; indexage ±0,5° | 300 kg–20 t standard (50 t sur mesure) ; plateau de 650–2 500 mm | Grands carters d’engrenages lourds, couronnes de turbines et châssis Q355B |
| Élévateur hydraulique 3 axes | Rotation + inclinaison + réglage vertical de la hauteur de table | 1–20+ tonnes avec garde au sol variable | Assemblages soudés à profil profond nécessitant une hauteur de travail ergonomique |
| Bras en L double station 5 axes (CN121339620A) | Indexage station principale 180° + double inclinaison bras en L + double rotation mandrin | Charge utile pour cellule robotisée à double station | Sous-ensembles soudés complexes et pièces automobiles en grande série |
Comment s’échelonnent les paliers de charge utile entre les unités d’établi de 50 kg et les positionneurs lourds de 2 000 kg ?
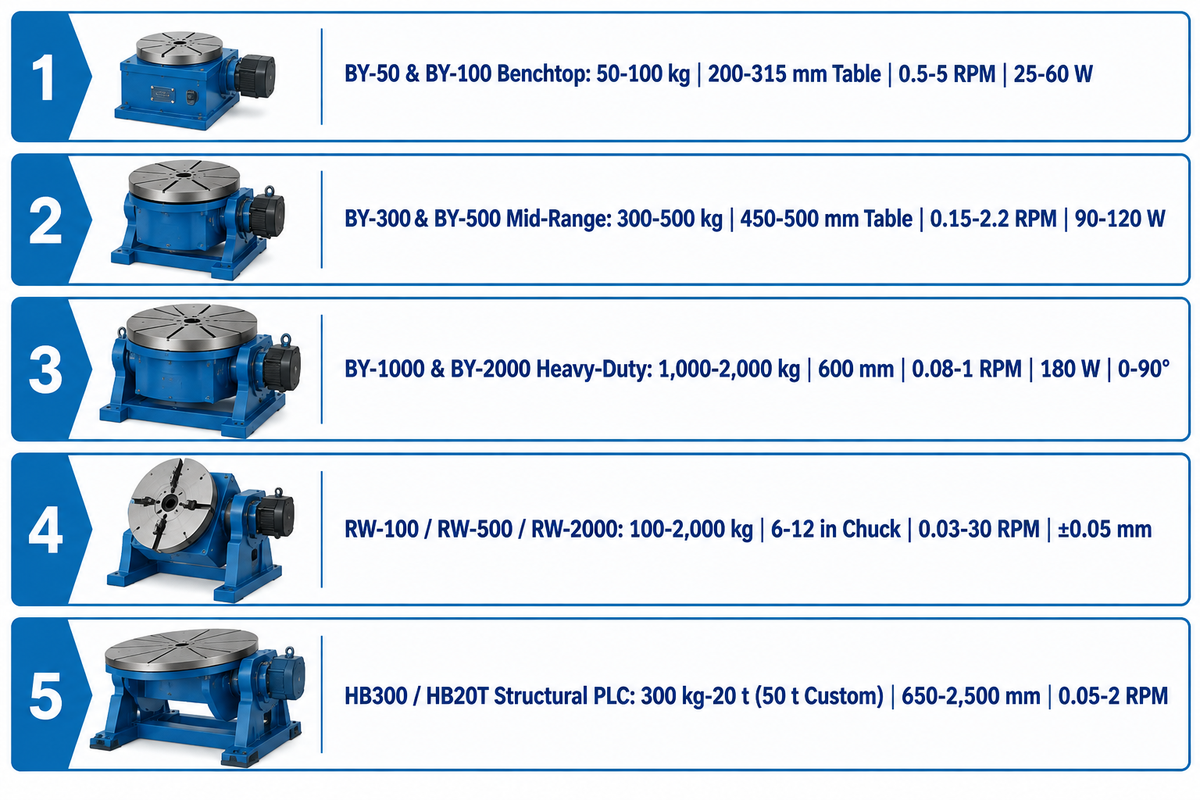
Les positionneurs de soudage automatiques s’échelonnent sur trois paliers de charge : les tables tournantes d’établi de 50–100 kg (moteurs de 25–60 W, 0,5–5 tr/min) et les unités intermédiaires de 300–500 kg (90–120 W, 0,15–2,2 tr/min) pour les manchettes de tubes. Les ensembles structurels lourds font appel à des modèles au sol de 1 000–2 000 kg (180 W, 0,08–1 tr/min) avec inclinaison motorisée de 0–90°.
Comme le souligne The Fabricator, les modèles d’établi prennent généralement en charge des masses de 50 à 250 lb (23 à 113 kg) pour le soudage de petits tubes et de sous-ensembles tubulaires. Au-dessus de ce palier, les châssis ancrés au sol et les tourillons de basculement motorisés prennent le relais. Fortune Business Insights indique que le marché mondial du soudage robotisé s’élevait à 8.10 milliards USD en 2025. Il devrait passer de 9.00 milliards USD en 2026 à 27.90 milliards USD d’ici 2034, soit un taux de croissance annuel composé de 15,20 %. Cette progression stimule la demande en positionneurs de soudage robotisés de 300–2 000 kg conformes aux normes de sécurité ANSI/A3 R15.06-2025.
Le tableau de spécifications de la série BY d’Aubrik reflète les paramètres catalogue directs d’usine d’Aubrik (de 50 kg à 2 000 kg). D’autres constructeurs configurent différemment la puissance moteur et le diamètre de plateau sur des classes de tonnage comparables. Les acheteurs qui examinent les plans d’encombrement peuvent consulter les positionneurs de soudage automatiques industriels de 50 kg à 2 000 kg de la série BY sur le site d’Aubrik.
| Modèle | Palier de charge et catégorie | Capacité de charge nominale | Diamètre du plateau | Plage de vitesse de rotation | Spécification moteur et inclinaison |
|---|---|---|---|---|---|
| BY-50 | Catégorie table tournante légère d’établi | 50 kg | 200 mm | 0,5–5 tr/min | Entraînement 25 W ; inclinaison manuelle ; faux-rond < 0,02 mm |
| BY-100 | Catégorie table tournante d’établi | 100 kg | 315 mm | 0,5–5 tr/min | Entraînement 60 W ; inclinaison par vis sans fin ; faux-rond < 0,02 mm |
| BY-300 | Catégorie intermédiaire pour manchettes de tubes | 300 kg | 450 mm | 0,15–2,2 tr/min | Entraînement 90 W ; inclinaison au sol ; faux-rond < 0,02 mm |
| BY-500 | Catégorie positionneur au sol intermédiaire | 500 kg | 500 mm | 0,15–2,2 tr/min | Entraînement 120 W ; inclinaison au sol ; faux-rond < 0,02 mm |
| BY-1000 | Catégorie lourde à inclinaison motorisée | 1 000 kg | 600 mm | 0,08–1 tr/min | Entraînement 180 W ; inclinaison motorisée 0–90° ; faux-rond < 0,02 mm |
| BY-2000 | Catégorie lourde à inclinaison motorisée | 2 000 kg | 600 mm | 0,08–1 tr/min | Entraînement 180 W ; inclinaison motorisée 0–90° ; faux-rond < 0,02 mm |
| RW-100 | Catégorie mandrin rotatif de précision | 100 kg | Mandrin 6–12 pouces | 0,03–30 tr/min | Inclinaison 0–135° ; répétabilité ±0,05 mm |
| RW-500 | Catégorie mandrin rotatif de précision | 500 kg | Mandrin 6–12 pouces | 0,03–30 tr/min | Inclinaison 0–135° ; répétabilité ±0,05 mm |
| RW-2000 | Catégorie rotative lourde de précision | 2 000 kg | Mandrin 6–12 pouces | 0,03–30 tr/min | Inclinaison 0–135° ; répétabilité ±0,05 mm |
| HB300 / HB20T | Catégorie charpente industrielle à automate PLC | 300 kg–20 t (50 t sur mesure) | 650–2 500 mm | 0,05–2 tr/min | Inclinaison 0–90° / 0–120° ; indexage ±0,5° ; bâti Q355B |
Servomoteur CC, moteur pas à pas ou réducteur à vis sans fin VFD : quelle architecture moteur-réducteur correspond à vos tolérances de soudage ?
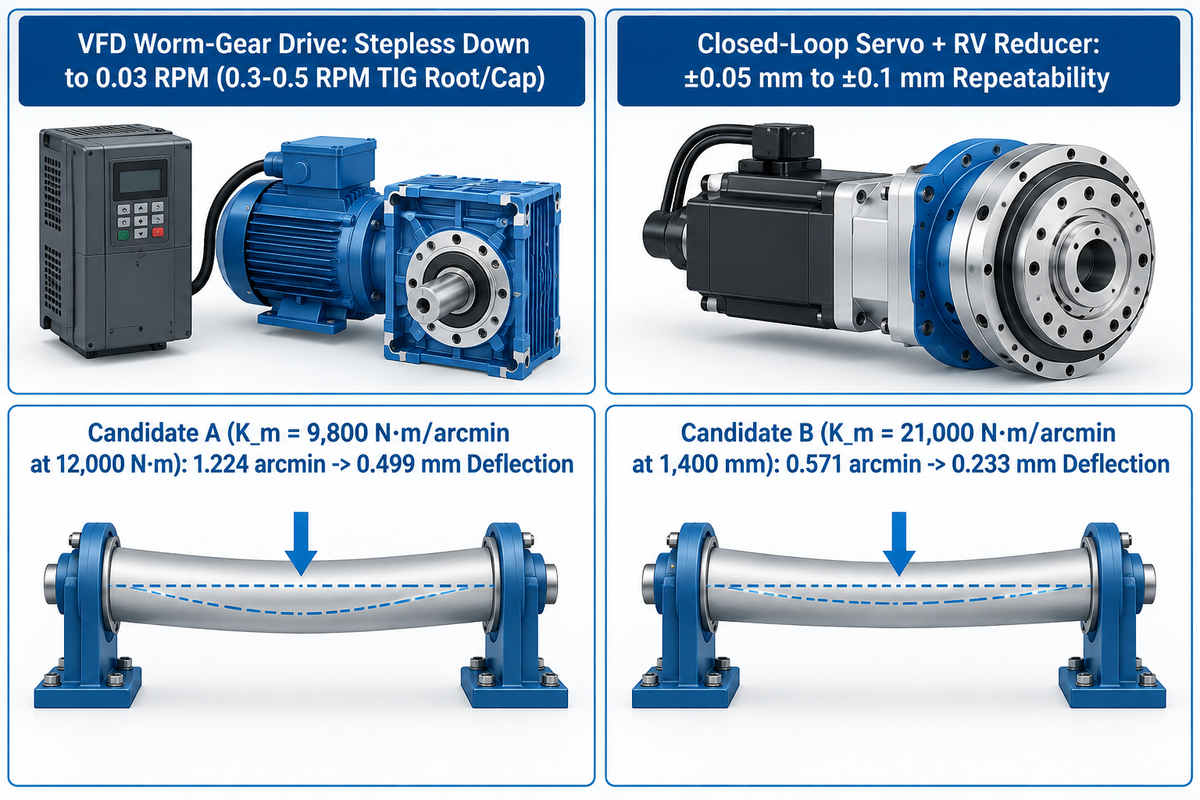
Un moteur asynchrone CA couplé à un réducteur à vis sans fin et à un embrayage autobloquant assure des soudures circonférentielles continues en MIG ou SAW. Les servomoteurs associés à des réducteurs cycloïdaux RV (répétabilité de ±0,05 mm à ±0,1 mm) sont retenus pour le soudage TIG multipasse et le soudage robotisé exigeant un faible jeu angulaire et une forte rigidité en torsion.
Les positionneurs à vis sans fin et variateur VFD en boucle ouverte assurent une régulation continue de la vitesse de rotation, tandis que l’interpolation synchronisée des trajectoires robotisées multi-axes requiert des servovariateurs en boucle fermée et des réducteurs RV ou planétaires sans jeu. Pour le soudage circulaire de tuyauteries, la régularité à très basse vitesse conditionne directement la qualité du cordon. Les positionneurs rotatifs Aubrik pilotent un variateur VFD continu jusqu’à 0.03 tr/min. Ce seuil se situe bien en dessous des 0,3–0,5 tr/min nécessaires aux passes TIG de racine et de finition sur les tubes de grand diamètre. Beaucoup de tables d’entrée de gamme plafonnent vers 2 tr/min minimum et compromettent la maîtrise du bain de fusion.
Dans les cellules de soudage automatisées, la chaîne cinématique doit encaisser les moments de flexion excentrés, et les circuits de surveillance de vitesse et de sécurité doivent être conformes à la norme AWS D16.1M/D16.1:2018.
Hypothèses d’entrée et résultats de vérification pour l’Exemple chiffré C (rigidité de basculement du réducteur et déviation du joint) : La rigidité au basculement du réducteur gouverne la précision du suivi de joint pendant le soudage. Dans le modèle de rigidité publié par RV Reducer sous un moment de renversement supposé de 12 000 N·m à un rayon de soudage de 1 400 mm, le Candidat A (rigidité de basculement K_m = 9 800 N·m/arcmin) fléchit de 1.224 minute d’arc et provoque 0,499 mm de décalage du cordon. Sous cette même charge, le Candidat B (rigidité de basculement K_m = 21 000 N·m/arcmin) abaisse la déflexion angulaire à 0.571 minute d’arc et réduit le décalage du joint à 0,233 mm.
Lorsqu’un indexage rotatif ultra-précis est requis, les indexeurs à came à galets tels que le modèle RW-320 de Sankyo Automation atteignent une répétabilité de ±5 secondes d’arc. Ils maintiennent également une précision d’indexage de ±15 secondes d’arc sous un couple de sortie de 500 N·m. À l’inverse, les moteurs pas à pas non blindés décrochent ou perdent fréquemment des pas lors des amorçages d’arc à haute fréquence.
Quels alésages de broche, mandrins auto-centrants et protections de masse HF sont requis pour le soudage de tubes et le soudage TIG ?
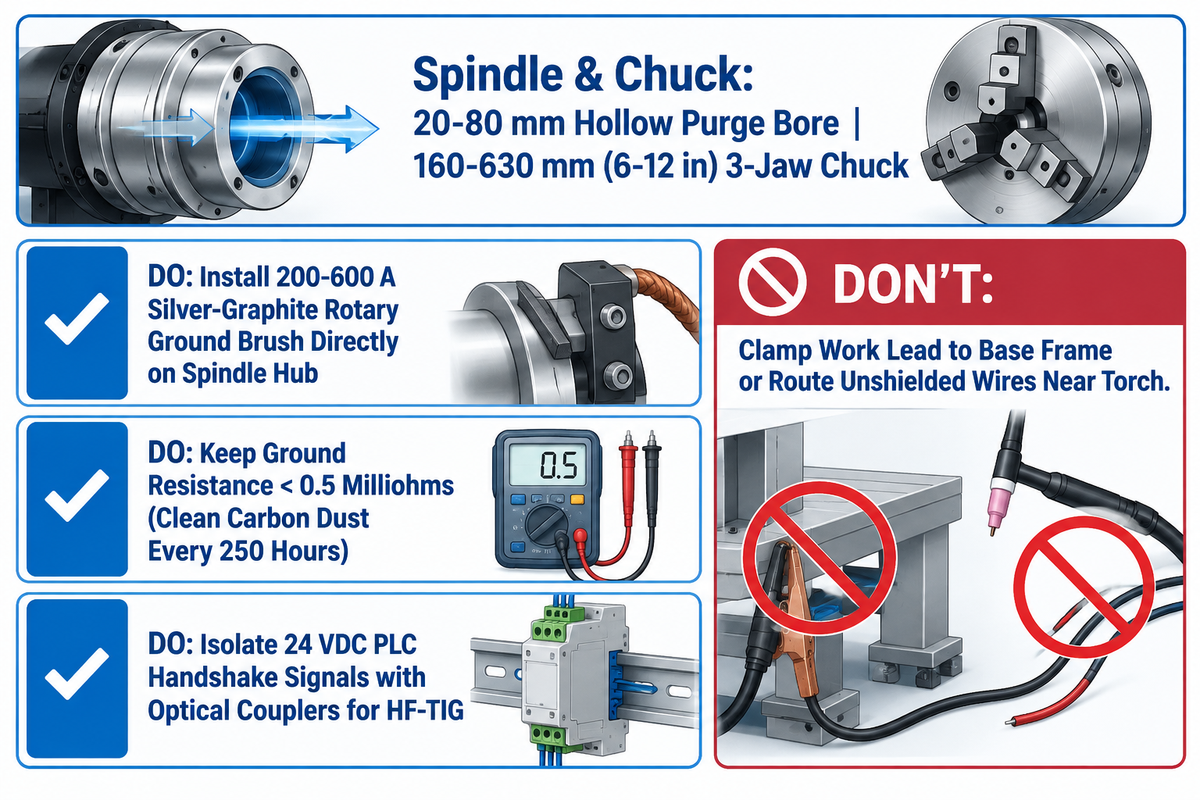
Le soudage automatisé de tuyauteries et le procédé TIG exigent trois protections mécaniques : un alésage traversant de broche creuse de 20–80 mm pour l’inertage envers à l’argon et un mandrin de soudage auto-centrant à 3 mors de 160–630 mm. Chaque broche nécessite également un balai de masse tournante dédié en argent-graphite de 200–600 A qui contourne les roulements de broche et empêche le piquage électrique.
Lors du soudage de tubes en acier inoxydable ou en titane, l’oxygène présent dans l’alésage oxyde la passe de racine. C’est pourquoi un alésage creux de 20-80 mm dans la broche permet aux opérateurs de faire passer une conduite d’argon au centre du plateau tournant. Le flexible d’inertage dispose ainsi d’une liberté de rotation complète sur 360 degrés pendant la marche de la table. Un mandrin auto-centrant à 3 mors (6-12 pouces sur les modèles RW ou 160-630 mm sur l’ensemble des gammes) maintient la pièce de façon concentrique. Les mandrins avancés, comme celui décrit dans le brevet CN121339620A, intègrent un mécanisme à engrenages permettant un serrage rapide avec des mors en alliage de cuivre.
Le retour du courant de soudage vers le générateur à travers les roulements de broche doit impérativement être évité pour garantir un soudage automatisé fiable. Dans les recommandations de The Fabricator sur les positionneurs d’établi, une masse tournante de 200 ampères constitue la règle minimale pour les petites unités. Les positionneurs industriels passent à des patins en argent-graphite de 300–600 A. Le piquage des bagues et le grippage du réducteur sont causés par l’amorçage d’arcs électriques à travers les roulements à rouleaux. Consultez notre guide de dimensionnement vitesse-couple et de mise à la terre HF pour tables TIG de précision pour connaître les détails de câblage d’isolation CEM.
À faire
- Installer un balai de masse tournante dédié en argent-graphite de 200–600 A directement contre le moyeu de broche.
- Maintenir la résistance de contact de la masse tournante sous 0.5 milliohm en nettoyant la poussière de carbone toutes les 250 heures d’arc.
- Isoler tous les signaux d’échange automate 24 VDC par optocoupleurs lors des amorçages TIG à haute fréquence.
À éviter
- Ne jamais pincer le câble de masse du poste de soudage sur le châssis fixe, ce qui force le courant à traverser les roulements.
- Ne pas faire cheminer des câbles de moteurs pas à pas ou de capteurs non blindés parallèlement aux faisceaux de torche TIG haute fréquence.
- Ne pas dépasser les couples admissibles de centre de gravité incliné lors du montage de mandrins lourds sur des tables d’établi.
Comment intégrer un positionneur de soudage automatique avec des cobots, des robots 6 axes et des réseaux de bus de terrain PLC ?
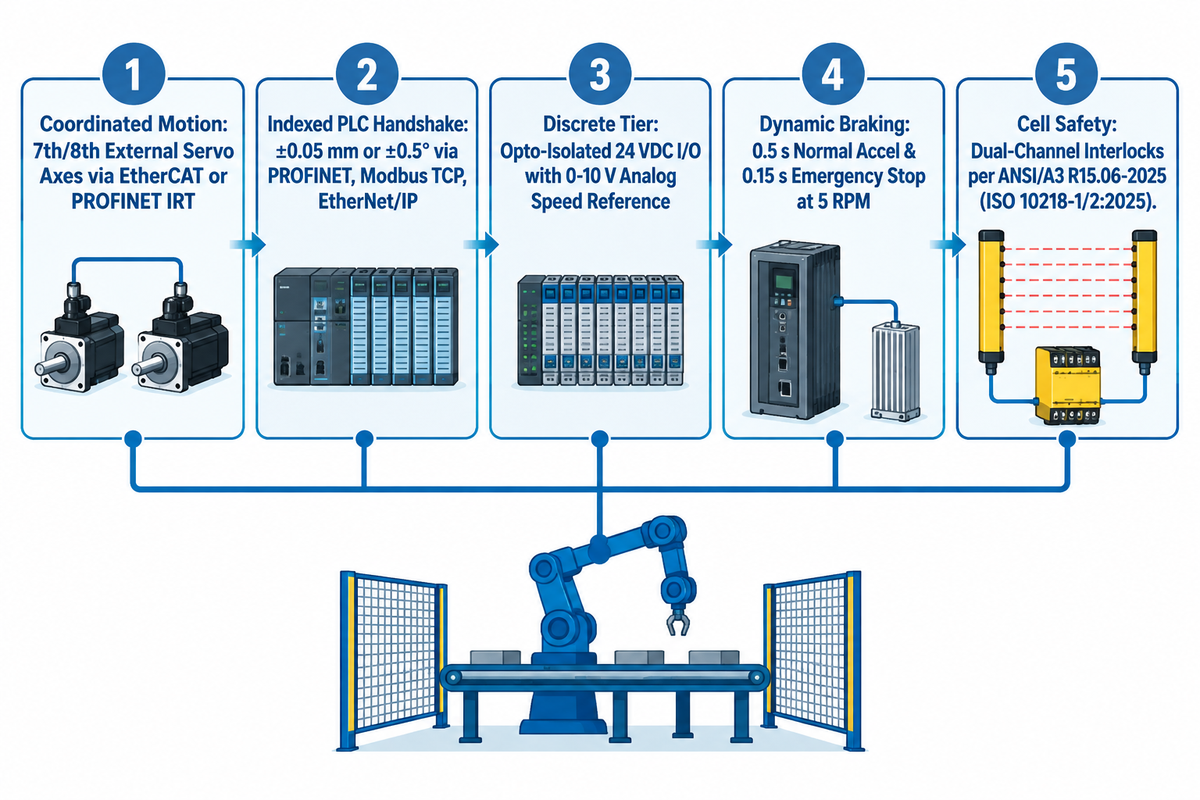
L’intégration d’un positionneur de soudage automatique dans une cellule de soudage robotisée suit trois niveaux de commande. Les cellules utilisent un 7/8 axe servo externe synchronisé via EtherCAT ou PROFINET IRT, un échange automate PLC indexé sur PROFINET ou Modbus TCP, ou des E/S tout-ou-rien 24 VDC opto-isolées avec une consigne de vitesse analogique 0-10 V.
Lors du passage d’un poste manuel à l’automatisation du soudage, la liaison entre le générateur de soudage sous flux gazeux, l’armoire du robot et le positionneur détermine la productivité. Cette intégration permet à la torche d’exécuter des trajectoires complexes en un seul cycle de bridage et d’améliorer la qualité des soudures. Notre guide d’architecture des cellules de soudage automatisées et robotisées propose aux concepteurs des schémas d’implantation pour les enceintes de sécurité et les enveloppes d’évolution des positionneurs.
Matrice d’intégration en 5 points pour cobots et positionneurs TIG
La matrice d’intégration en 5 points pour cobots et positionneurs TIG sert de référentiel pour la géométrie des joints soudés, la coordination des axes servo, les bus de terrain et les verrouillages de sécurité.
- Le mouvement de la torche et la rotation s’interpolent simultanément sur les soudures de piquage pilotées par un 7 ou 8 axe servo externe issu du variateur du robot via EtherCAT ou PROFINET IRT.
- L’échange de signaux sur bus de terrain indexe la position des pièces à ±0,05 mm ou ±0,5° près à l’aide d’un automate Siemens et d’une IHM via PROFINET, Modbus TCP ou EtherNet/IP.
- Les cellules utilisent un 7/8 axe servo externe synchronisé via EtherCAT ou PROFINET IRT, un échange automate PLC indexé sur PROFINET ou Modbus TCP, ou des E/S tout-ou-rien 24 VDC opto-isolées avec une consigne de vitesse 0–10 V.
- Les vérifications d’arrêt dynamique et d’inertie garantissent que le dimensionnement des freins supporte une accélération normale de 0,5 s et des arrêts d’urgence de 0,15 s à 5 tr/min sous couple de gravité incliné.
- Des verrouillages de sécurité à double canal raccordent les arrêts d’urgence et les barrières immatérielles selon la norme ANSI/A3 R15.06-2025 (parties 1, 2 et 3). Ce référentiel de 403 pages a été publié le 29 octobre 2025 et reprend la norme ISO 10218-1/2:2025.
Comment les acheteurs doivent-ils évaluer les fabricants, les délais de livraison et les essais de réception en usine (FAT) sur les systèmes de 50–2 000 kg ?
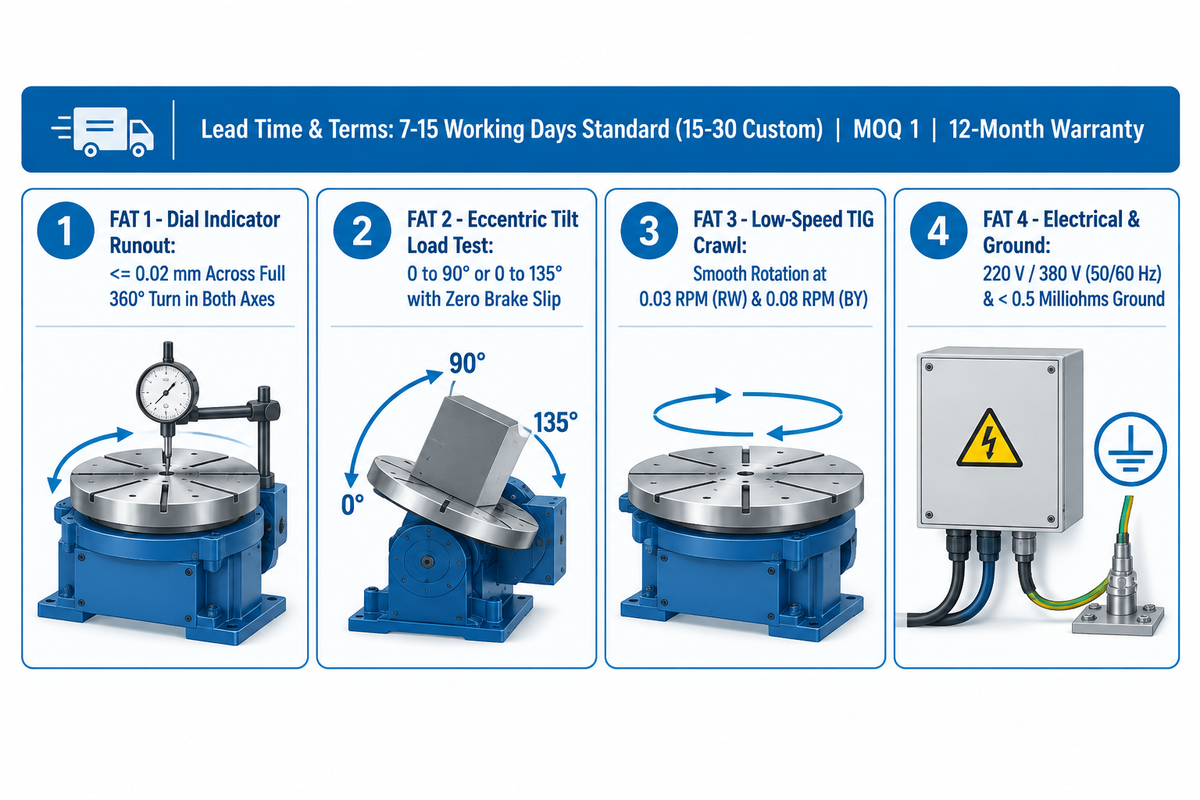
Évaluez les fabricants de positionneurs de soudage automatiques en vérifiant les délais de fabrication départ usine (7–15 jours ouvrés pour les modèles standard Aubrik, 15–30 jours ouvrés pour les exécutions sur mesure). Les acheteurs doivent également confirmer la compatibilité de tension secteur (220 V ou 380 V, 50/60 Hz), la quantité minimale de commande (MOQ) de 1 unité et un essai de réception en usine (FAT) en 4 points attestant un faux-rond inférieur à 0,02 mm.
Les équipes achats qui comparent les marques internationales (Koike Aronson, Pemamek, Bode ou Cyclotron) à des constructeurs directs d’usine comme Aubrik (Wuxi ABK Machinery Group) doivent auditer les délais de fabrication et les possibilités d’adaptation. Selon les spécifications des positionneurs de soudage publiées par Aubrik, les unités standard sont expédiées en 7–15 jours ouvrés (15–30 jours ouvrés sur mesure) avec une garantie de 1 an (12 mois) et un MOQ de 1.
Les délais d’acheminement annoncés (7–10 jours par fret aérien et 14–21 jours par fret maritime) s’appliquent aux positionneurs standard du catalogue après achèvement départ usine et excluent le dédouanement à destination ainsi que les études d’ingénierie multi-axes spécifiques. Avant l’expédition, les acheteurs doivent exiger un essai de réception en usine (FAT) conforme à la norme AWS D16.1M/D16.1:2018 et aux procédures qualité ISO 9001 :
- Le contrôle du faux-rond au comparateur à cadran vérifie que le voile du plateau et le faux-rond sur les deux axes restent inférieurs ou égaux à 0,02 mm sur une rotation complète de 360°.
- Un essai en charge de 0 à 90° ou de 0 à 135° est réalisé en basculement sous couple excentré afin de confirmer l’absence totale de glissement du frein.
- Un essai de rampement TIG à très basse vitesse contrôle la régularité de la rotation à la vitesse minimale de 0.03 tr/min pour la série RW et de 0.08 tr/min pour les modèles BY-1000/BY-2000.
- La vérification de l’alimentation secteur et de la masse tournante confirme le câblage en 220 V ou 380 V (50/60 Hz) et contrôle que la résistance de masse tournante demeure inférieure à 0.5 milliohm.
Point essentiel à retenir
Dimensionnez chaque positionneur de soudage automatique avec un coefficient de sécurité de 1.5x sur le couple du centre de gravité incliné à 90 degrés (masse de la pièce plus mandrin), et vérifiez un faux-rond inférieur à 0,02 mm avant expédition.
Besoin d’une vérification de charge excentrée et de dimensionnement de couple pour vos assemblages soudés ?
Vous pouvez transmettre votre plan de pièce, la masse de l’ensemble et l’encombrement du mandrin à nos ingénieurs mécaniciens. Un calcul sur mesure de couple de centre de gravité et un devis d’usine réalisés par Aubrik Engineering (MOQ 1 unité ; délai de 7 à 15 jours ouvrés) peuvent être établis rapidement.
Foire aux questions sur les positionneurs de soudage automatiques
Un positionneur de soudage automatique peut-il tourner en continu pendant qu’un cobot ou une torche MIG soude ?
Oui, la rotation continue est le mode standard pour les soudures circonférentielles de tubes et de brides.
Sur les joints circulaires, le positionneur tourne à une vitesse linéaire programmée tandis que le cobot ou la torche fixe demeure en position à plat 1G. Pour les soudures de piquage profilées, les tubulures elliptiques ou les coudes excentrés, le positionneur fonctionne comme un septième ou huitième axe servo synchronisé via EtherCAT ou PROFINET IRT. Cette liaison servo permet d’interpoler simultanément le mouvement de la torche et la rotation du plateau sans retard de suivi de trajectoire.
Comment empêcher les amorçages d’arc TIG à haute fréquence de réinitialiser le contrôleur d’un positionneur de soudage programmable ?
Installez un balai de masse tournante en argent-graphite de 200 à 600 ampères sous le plateau et reliez un piquet de terre en cuivre indépendant à l’armoire de commande.
Faites cheminer tous les câbles de variateur VFD ou de servomoteur dans des conduits métalliques mis à la terre, à l’écart du faisceau de la torche TIG. Isolez par optocoupleurs les signaux marche/arrêt 24 VDC de l’automate et équipez l’entrée d’alimentation de l’armoire de filtres secteur CEM.
Quelle est la différence entre la capacité de charge horizontale nominale et la capacité de charge inclinée à 90 degrés sur un positionneur rotatif ?
La capacité horizontale nominale suppose un plateau à plat à zéro degré avec une charge centrée au-dessus de la butée axiale principale.
Lorsqu’un plateau est incliné à 90 degrés, le poids vertical se transforme en un moment de flexion et de renversement en porte-à-faux sur la broche et la pignonnerie de basculement. Même une unité d’une capacité nominale de 5 000 lb perd environ la moitié de sa capacité sur le côté et subit un déclassement supplémentaire à mesure que le déport du centre de gravité augmente. Ce déclassement explique pourquoi un coefficient de sécurité de 1.5x est appliqué aux abaques de charge excentrée.
Quand avez-vous besoin d’un alésage traversant de broche creuse sur un positionneur de soudage automatique ?
Il est recommandé de spécifier une broche creuse de 20 à 80 millimètres au niveau de l’alésage traversant de la table tournante. Elle protège également les flexibles internes d’inertage envers à l’argon lors des rotations sur 360 degrés sur les tuyauteries en acier inoxydable et en titane.
À quelle fréquence faut-il entretenir le balai en carbone de la masse tournante et le réducteur à vis sans fin dans les cellules de soudage automatisées ?
Inspectez le balai en carbone de la masse tournante et la tension du ressort toutes les 250 heures d’arc afin de maintenir la résistance de contact sous 0.5 milliohm.
En production en deux équipes, contrôlez le jeu angulaire du réducteur à vis sans fin ou du réducteur RV ainsi que le niveau d’huile synthétique toutes les 1 000 heures de service. Mesurez chaque année le faux-rond radial du plateau au comparateur à cadran pour préserver une précision de suivi de joint inférieure à 0.02 millimètre.
À propos de ce guide d’ingénierie : Rédigé par CYH et l’équipe d’ingénierie mécanique d’Aubrik à partir des relevés au banc dynamométrique des modèles des séries BY et RW, associés aux normes de sécurité robotique ANSI/AWS et aux modèles de rigidité des réducteurs RV.
Références et sources
- L’avenir de la fabrication : robots collaboratifs et positionnement automatisé American Welding Society (AWS)
- AWS D16.1M/D16.1:2018 Spécification relative à la sécurité du soudage à l’arc robotisé American National Standards Institute (ANSI) / American Welding Society
- De solides raisons d’adopter un nouveau positionneur de soudage : dimensionnement selon le centre de gravité et le porte-à-faux The Fabricator (Fabricators & Manufacturers Association)
- Tirer parti des positionneurs d’établi pour le soudage des tubes et tuyauteries The Fabricator (Fabricators & Manufacturers Association)
- CN121339620A : Dispositif positionneur de soudage creux à cinq axes Google Patents / China National Intellectual Property Administration
- ANSI/A3 R15.06-2025 Norme nationale américaine pour les robots industriels et systèmes robotisés — Exigences de sécurité American National Standards Institute (ANSI) / Association for Advancing Automation (A3)







