Nehmen Sie Kontakt mit der Aubrik Company auf

Auslegung und Spezifikation von WIG-Drehtischen und Schweißpositionierern für präzise Rundnähte

Ein WIG-Drehtisch ist ein motorisierter Dreh-Schweißpositionierer, der Rohre und Flansche unter dem Brenner dreht. Die aufgeführten BY-Modelle von Aubrik decken einen Bereich von 0.08 bis 5 RPM ab und weisen unterschiedliche Drehzahlgrenzen auf. Bei der Auswahl eines Schweißdrehtisches sind eine Traglastreserve von 1.5x bis 2x für außermittige Vorrichtungen sowie genaue Berechnungen des Schwerkraftmoments erforderlich. Einkäufer müssen außerdem eine geschlossene Regelung für niedrige Drehzahlen und eine HF-Erdungsisolierung spezifizieren.
Welche Aufgaben ein WIG-Drehtisch-Schweißpositionierer in der Präzisionsfertigung übernimmt
Ein spezieller WIG-Drehtisch (oder Schweißpositionierer) dreht ein rundes Werkstück um eine zentrale Spindel. Durch diese Bewegung kann der Schweißer einen konstanten Brennerwinkel in der Wannenposition (1G) oder horizontalen Kehlnahtposition (2F) als Schweißposition einhalten. Laut Produktionsdaten für industrielle Schweißdrehtische von Aubrik beanspruchen Rundnähte 30 % bis 50 % der Werkstattzeit. Eine motorisierte 360-Grad-Drehung steigert die Schweißeffizienz um bis zu 40 %.
Berufsbildende und automatisierte Lehrpläne für das GTAW-Rohrschweißen und Roboterpositionierer nutzen eine konstante Oberflächengeschwindigkeit, um einen gleichmäßigen Wärmeeintrag bei dünnwandigem Edelstahl und Titan sicherzustellen. Ein stabiler Schweißstrom und eine stabile Lichtbogenspannung sind für einen ruhigen Lichtbogen notwendig. Eine gesteuerte Stromabsenkung und Drahtzufuhr unterstützen das Endkraterfüllen am Nahtende. Fallstudien in The Fabricator zeigen, dass das Positionieren in Wannenlage die Kranhandhabungszeit verkürzt sowie Gleichmäßigkeit und Schweißnahtqualität verbessert.
Was ist ein Schweißdrehtisch und wie wird er beim WIG-Schweißen eingesetzt?
Ein Schweißdrehtisch ist ein einachsiger oder kippbarer Rundtisch, der runde Bauteile in einem 3-Backen-Futter oder auf einer T-Nuten-Planscheibe spannt. Er unterstützt das umlaufende Wolfram-Inertgas-Schweißen (GTAW) in der Industrie. Zur Bedienung stellt der Werker die Drehzahl in RPM ein, zündet den Lichtbogen und betätigt einen Fußschalter. Das Bauteil dreht sich anschließend gleichmäßig unter dem Schweißbrenner. Besonders wichtig ist dabei, wie gleichmäßig die Drehbewegung auf dünne Abgasrohre und Formstücke übertragen wird. Werkstückrundlauf, Brennerabstand und Stromregelung beeinflussen den Wolframkontakt und lokale Wärmeeintragsspitzen. Das Drehen des Werkstücks unter dem Brenner ermöglicht dem Schweißer einen konstanten Brennerwinkel über gesamte Fertigungslose hinweg.
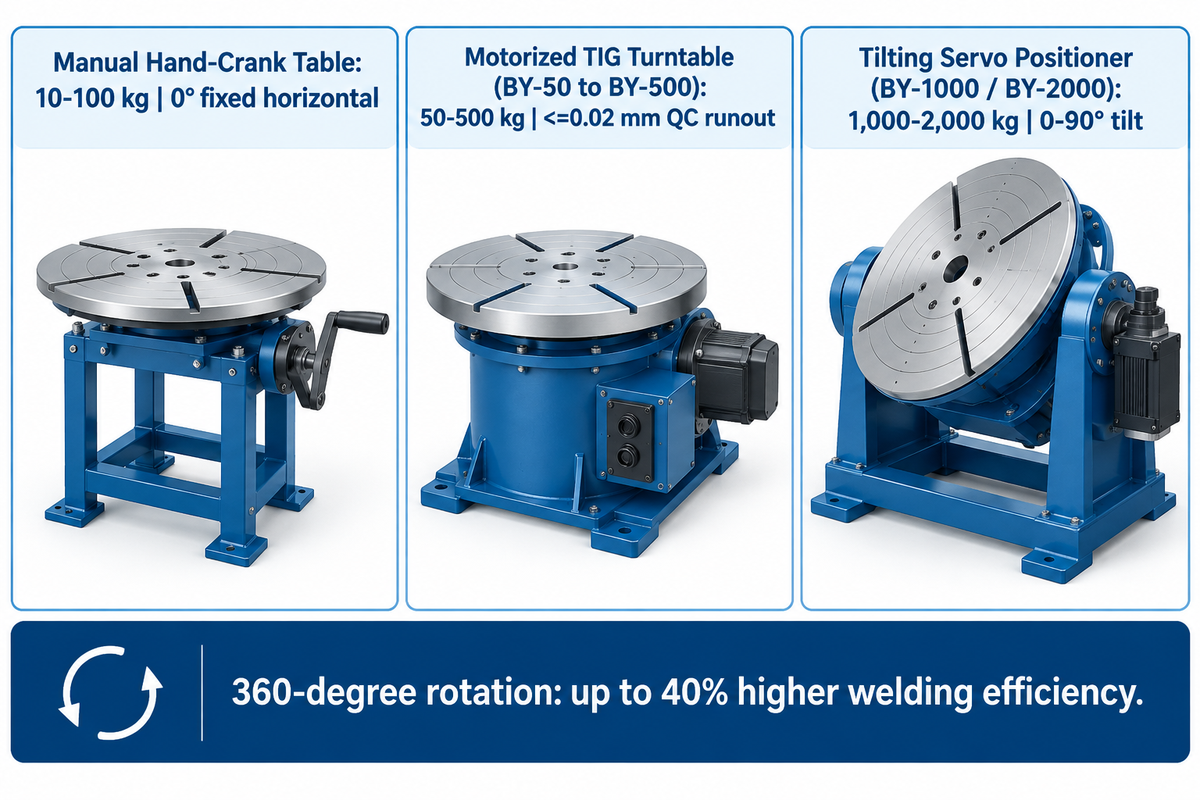
| Gerätetyp | Traglastbereich | Drehzahlregelung & Wiederholgenauigkeit | Kippbereich | Werkstattanwendung & Kostenbasis |
|---|---|---|---|---|
| Manueller Handkurbel- / Lagertisch | 10–100 kg | Manuelles Weiterdrehen von Hand | 0° fest horizontal | Nur für Kleinserien-Heftarbeiten und Anreißen |
| Motorisierter horizontaler WIG-Drehtisch (BY-50 bis BY-500) | 50–500 kg | 0,5–5 RPM (BY-50) und 0,3–4 RPM (BY-100) stufenloser AC-Antrieb; ≤0,02 mm QC-Rundlauf | 0° fest horizontal | Fest horizontale Vergleichsbasis; durchlaufende Rundnähte |
| Kippbarer Servo-Dreh-Schweißpositionierer (BY-1000 / BY-2000) | 1.000–2.000 kg (5.000 kg Sonderausführung) | 0,1–2 RPM (BY-1000) und 0,08–1,5 RPM (BY-2000) DC-Servoantrieb | 0–90° motorisiert (135° Sonderausführung) | Schwere außermittige Rohrformstücke, Kehlnähte in Wannenlage und Roboterzellen |
WIG-Drehtisch-Tragfähigkeit, exzentrisches Drehmoment und Kippauslegung
Die Traglastangaben auf dem Typenschild von Dreh-Schweißpositionierern und Drehtischen gelten nur, wenn der Schwerpunkt (CG) auf der Spindelachse liegt. Sobald ein Verteiler außermittig montiert oder aus der Horizontalen in Richtung Vertikale gekippt wird, erzeugt die Schwerkraft ein Drehmoment und ein Biegemoment, die zur Kippbelastung beitragen. Das Drehmoment-Lehrprogramm der University of Guelph und der Auslegungsleitfaden von Koike Aronson trennen diese beiden Lastvektoren.
Ermitteln Sie zunächst die Bruttolast, indem Sie die Massen von Werkstück, 3-Backen-Futter sowie sämtlichen Sondervorrichtungen oder Gegengewichten addieren. US-Händlerleitsätze auf WeldingMart empfehlen einen Sicherheitsfaktor von 1.5X-2X bei außermittigen Spannvorrichtungen. Ingenieure legen die Drehmoment-Auslegungsreserve separat fest. Bewerten Sie anschließend das Rotationsmoment und das Kippmoment für alle Achsen.
- Das maximale Schwerkraftmoment wirkt im Abstand eradial von der Spindel und verläuft entlang der Planscheibe, die um den Winkel θ gegenüber der Horizontalen geneigt ist. Dabei ist eradial der radiale Abstand des Schwerpunkts von der Spindel und W die Gewichtskraft des Bauteils.
- Das schwerkraftbedingte Kipp-Drehmoment entspricht dem Gewicht der Schweißbaugruppe multipliziert mit dem vorzeichenbehafteten horizontalen Hebelarm von der Kippachse zum Schwerpunkt. Wenn das Werkstück kippt und rotiert, beeinflussen sowohl der axiale Überhang als auch die radiale Exzentrizität diesen Hebelarm.
Betrachten wir ein Rechenbeispiel für eine kombinierte Baugruppe aus 316L-Edelstahlrohr und Vorrichtung mit 85 kg Masse und 120 mm (0,12 m) radialem Schwerpunktversatz. Die Gewichtskraft beträgt 85 kg × 9,81 m/s² = 833.85 N. Bei horizontaler Spindel erzeugen 833.85 N bei einer radialen Exzentrizität von 0,12 m ein maximales Schwerkraftmoment von 100.1 N·m um die Spindel. Mit einem separat gewählten Drehmoment-Sicherheitsfaktor von 1,25× ergibt sich ein Wert von 125.1 N·m, wobei die Antriebsauslegung zusätzlich Reibungs- und Beschleunigungsmomente berücksichtigt. Bei vertikaler Spindel erzeugt die Schwerkraft kein Drehmoment um diese Achse. Unterscheiden Sie die Traglastreserve von der Drehmoment-Auslegungsreserve. Wenden Sie für diese exzentrische Baugruppe die Traglastreserve von 1,5× bis 2× an und prüfen Sie das Exzenterlastdiagramm des Herstellers. Beim gedrehten 1G-Rohr-Schweißen hält eine horizontale Rohrachse mit Drehbewegung die Schweißnaht in der oberen Scheitelposition. Unter den hier aufgeführten Modellen von Aubrik bieten der BY-1000 und der BY-2000 eine motorisierte Planscheibenneigung (bis zu 500 N·m Getriebedrehmoment), um ein spindelmontiertes Rohr horizontal auszurichten. Beachten Sie bei der Prüfung außermittiger Lasten die Leitfäden Drehmoment und Futterbohrungsauslegung bei Rohrschweißdrehtischen sowie Überlastungsanzeichen und Ursachen bei Schweißpositionierern.
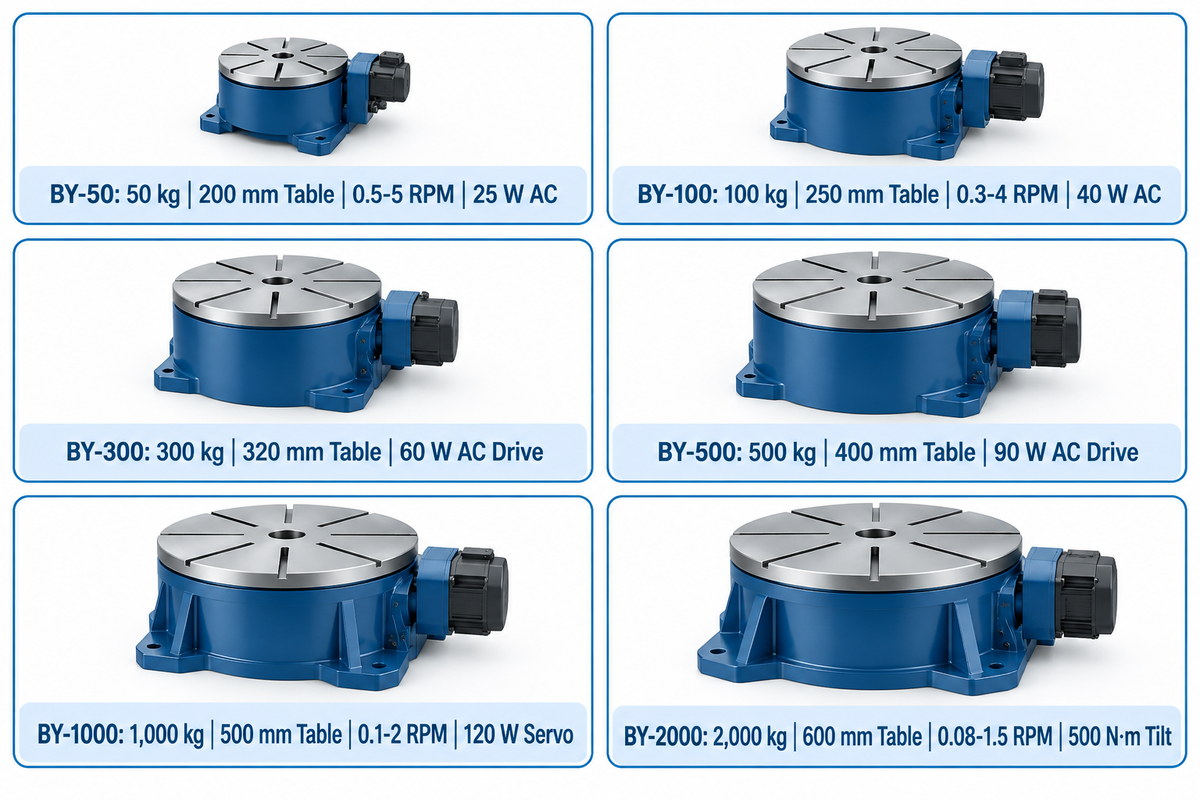
| Modell | Nenntragfähigkeit | Tischdurchmesser | Drehzahlbereich | Antriebsmotorleistung | Kippwinkel & Antriebsklasse |
|---|---|---|---|---|---|
| BY-50 | 50 kg | 200 mm | 0,5–5 RPM | 25 W | 0° fest horizontal; stufenlose AC-Regelung |
| BY-100 | 100 kg | 250 mm | 0,3–4 RPM | 40 W | 0° fest horizontal; stufenlose AC-Regelung |
| BY-300 | 300 kg | 320 mm | Anhand des modellspezifischen Datenblatts prüfen (Baureihe umfasst 0,08–5 RPM) | 60 W | 0° fest horizontal; stufenlose AC-Regelung |
| BY-500 | 500 kg | 400 mm | Anhand des modellspezifischen Datenblatts prüfen (Baureihe umfasst 0,08–5 RPM) | 90 W | 0° fest horizontal; stufenlose AC-Regelung |
| BY-1000 | 1.000 kg | 500 mm | 0,1–2 RPM | 120 W | 0–90° motorisierte Neigung; DC-Servoantrieb |
| BY-2000 | 2.000 kg (5.000 kg Sonderausführung) | 600 mm | 0,08–1,5 RPM | 180 W | 0–90° / 135° motorisierte Neigung; DC-Servoantrieb (500 N·m Getriebedrehmoment) |
Drehzahlregelung für Schweißdrehtische, RPM-Formel und Auswahl des Motorantriebs
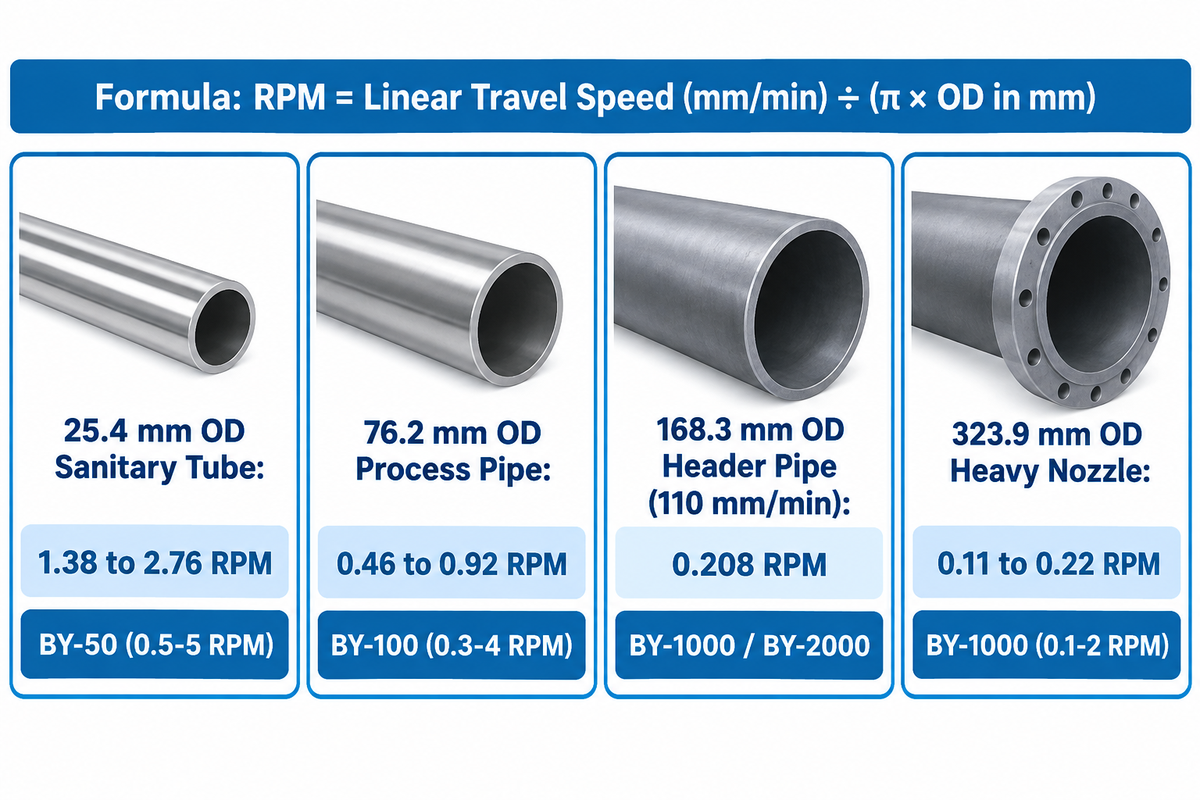
Die passende Auswahl von Drehzahlbereich und Drehzahlregelung eines drehzahlvariablen Drehtisches reduziert Gleichlaufschwankungen bei großen Rohren und sichert eine ausreichende Höchstdrehzahl bei kleinen Formstücken. Ingenieure rechnen die lineare Vorschubgeschwindigkeit beim WIG-Schweißen mithilfe der Umfangskinematik in die Spindel-Drehung um: RPM ist gleich der linearen Vorschubgeschwindigkeit (mm/min) geteilt durch den Werkstückumfang (π × Außendurchmesser in mm).
Betrachten wir ein 6-Zoll-Edelstahlrohr nach Schedule 10S (168,3 mm AD, Umfang 528,7 mm), das mit 110 mm/min linearer Vorschubgeschwindigkeit geschweißt wird. Die erforderliche Spindeldrehzahl beträgt 110 ÷ 528.7 = 0.208 RPM. Bei einem Behälterring mit 1.520 mm AD beträgt der Umfang rund 4.775,2 mm (188.0 in). Dieser Ring erfordert bei 300 mm/min gemäß der RPM-Berechnung von Koike Aronson etwa 0.0628 RPM. Umgekehrt erfordern kleine Rohre von 25 mm bis 150 mm AD bei 75 bis 350 mm/min eine Drehzahl von 0.16 bis 4.46 RPM. Staatlich anerkannte Ausbildungslisten wie der Bericht zur Schweißfertigung der kalifornischen BPPE kombinieren über diese Durchmesserbereiche hinweg GTAW-Rohrstationen mit motorisierten Positionierern.
Bediener passen die Drehzahl (oder eine Feineinstellung am Bedienfeld) an der Steuerung an den Rohrdurchmesser an. Bei niedrigen Ausgangsdrehzahlen können ungeregelte Bürsten-Gleichstromantriebe unter Last langsamer werden oder ungleichmäßig drehen, wenn das verfügbare Drehmoment Reibung und Rastmoment nicht überwinden kann. Dieses Verhalten hängt von der Getriebeuntersetzung und der Reglerleistung ab. Eine geeignete Getriebeuntersetzung und eine geschlossene Drehzahlregelung unterstützen einen ruhigen Langsamlauf unter wechselnden Lasten. Unter wechselnden Lasten kann die Drehzahlregelung eine gleichmäßige Drehung bei niedrigen Geschwindigkeiten aufrechterhalten. Eine dynamische Bremsung kann genutzt werden, um beim Abbremsen Energie abzubauen. Für einen gleichmäßigen manuellen und halbautomatischen Betrieb setzt Aubrik bei den Modellen BY-50 bis BY-500 stufenlose AC-Getriebeantriebe ein. Für den BY-1000 und BY-2000 verwendet Aubrik präzise DC-Servoantriebe. Die Genauigkeit des Positioniersystems variiert mit der Last und wird durch Geberauflösung, Getriebespiel und Struktursteifigkeit beeinflusst. Ein gegebener Winkelfehler verursacht mit zunehmendem Abstand von der Spindelachse einen größeren linearen Versatz.
| Rohrkategorie & Werkstück-Außendurchmesser (AD) | Umfang (π × AD) | RPM bei 110 mm/min (Wurzellage GTAW) | RPM bei 150 mm/min (Standard-Fülllage) | RPM bei 220 mm/min (Schnelle Decklage / Puls-WIG) | Passende Aubrik-Modellklasse (Dauerbetriebsbereich) |
|---|---|---|---|---|---|
| Kleines Sanitärrohr — 25,4 mm AD | 79,8 mm | 1.38 RPM | 1.88 RPM | 2.76 RPM | BY-50 (0,5–5 RPM deckt alle drei Geschwindigkeiten ab) |
| Dünnes Abgasrohr — 38,1 mm AD | 119,7 mm | 0.92 RPM | 1.25 RPM | 1.84 RPM | BY-50 (0,5–5 RPM deckt alle drei Geschwindigkeiten ab) |
| Molkerei-Prozessleitung — 50,8 mm AD | 159,6 mm | 0.69 RPM | 0.94 RPM | 1.38 RPM | BY-50 (0,5–5 RPM) oder BY-100 (0,3–4 RPM) |
| Sanitär-Sammelrohr — 63,5 mm AD | 199,5 mm | 0.55 RPM | 0.75 RPM | 1.10 RPM | BY-50 (0,5–5 RPM) oder BY-100 (0,3–4 RPM) |
| Schedule-Prozessrohr — 76,2 mm AD | 239,4 mm | 0.46 RPM | 0.63 RPM | 0.92 RPM | BY-100 (0,3–4 RPM deckt alle drei Geschwindigkeiten ab) |
| Mittleres Versorgungsrohr — 101,6 mm AD | 319,2 mm | 0.34 RPM | 0.47 RPM | 0.69 RPM | BY-100 (0,3–4 RPM deckt alle drei Geschwindigkeiten ab) |
| Standard-Rohrspool — 114,3 mm AD | 359,1 mm | 0.31 RPM | 0.42 RPM | 0.61 RPM | BY-100 (0,3–4 RPM deckt alle drei Geschwindigkeiten ab) |
| Chemie-Sammelrohr — 168,3 mm AD | 528,7 mm | 0.21 RPM | 0.28 RPM | 0.42 RPM | BY-1000 (0,1–2 RPM) oder BY-2000 (0,08–1,5 RPM) |
| Schwerer Behälterstutzen — 323,9 mm AD | 1.017,6 mm | 0.11 RPM | 0.15 RPM | 0.22 RPM | BY-1000 (0,1–2 RPM) oder BY-2000 (0,08–1,5 RPM) |
Vermeidung von WIG-Hochfrequenzstörungen und Schäden an der Dreherdung
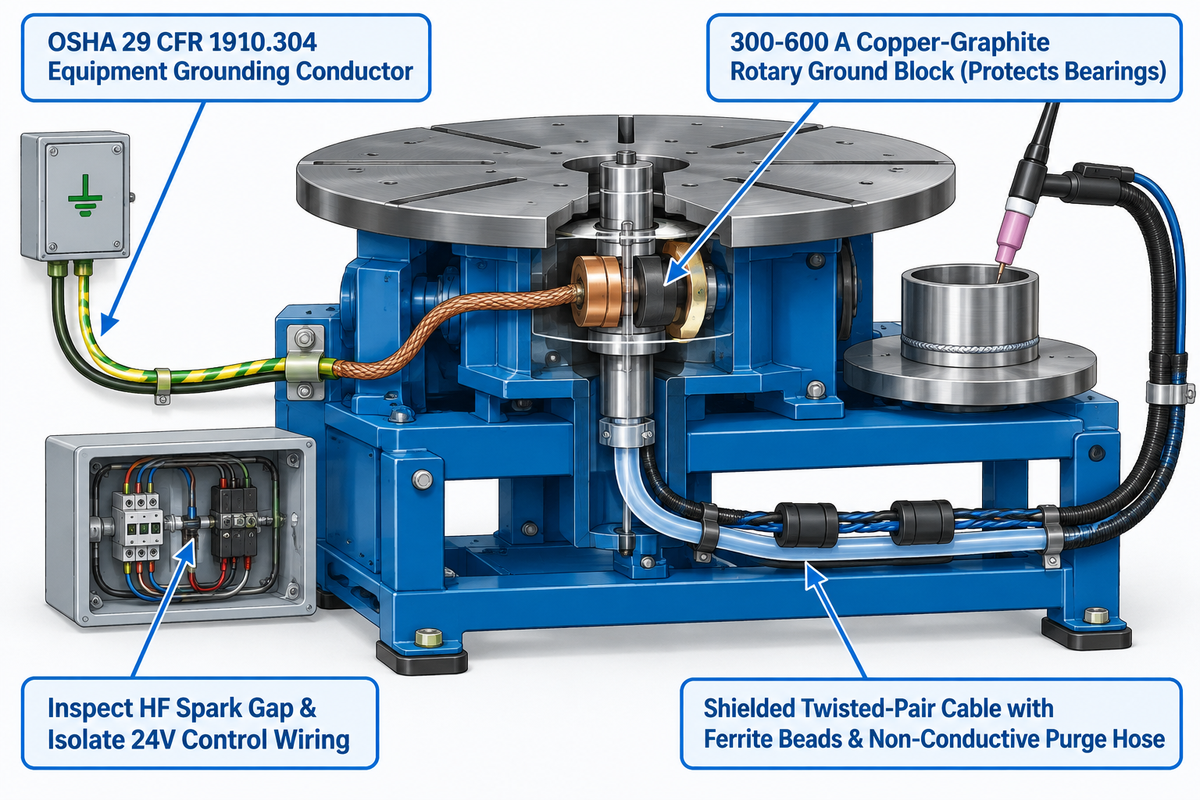
Die Hochfrequenz-(HF)-Lichtbogenzündung beim GTAW erzeugt hochfrequente Hochspannungsimpulse, die in ungeschirmte Motordrehzahlplatinen, Drehgeber und Fußschalterkabel einkoppeln. Gleichzeitig verursacht ein Schweißrückstrom von 100 A bis 350 A beim Fluss über Kugellager Mikrolichtbögen, die zu Lochfraß führen und den mechanischen Gleichlauf zerstören. Dieser Lochfraß beeinträchtigt zudem, wie ein Drehverbindungslager Axial- und Kippmomente aufnimmt.
Warum funktioniert mein WIG-Drehtisch nicht oder läuft beim Zünden des Lichtbogens unregelmäßig?
Ein WIG-Drehtisch bleibt stehen, setzt seine Anzeige zurück oder läuft beim Zünden des Lichtbogens unregelmäßig, wenn hochfrequente elektromagnetische Störungen (EMI) in einen ungeschirmten PWM-Regler eindringen. Unregelmäßige Bewegungen treten auch auf, wenn der Schweißrückstrom über die Lager der Haupt-Welle überschlägt. Technische Mitteilungen von Bancroft Engineering bestätigen, dass die GTAW-Hochfrequenzstabilisierung starke Funkfrequenzstörungen in Halbleiterantrieben von Positionierern verursacht. Um einen Ausfall der Platine zu verhindern, müssen ein niederohmiger Erdungspfad und isolierte Steuerstromkreise eingerichtet werden. Technische Mitteilungen von Bancroft Engineering bestätigen diesen Zusammenhang.
Die folgenden vier Maßnahmen schützen den Bediener und die Maschinenelektronik.
4-Punkt-HF-Erdungs- & Spülbohrungsmatrix
- Gemäß OSHA 29 CFR 1910.304(g)(5) und (g)(8)(i) erfordern feste Metallrahmen einen dauerhaften, durchgehenden Schutzleiter zur Geräteerdung. Verlegen Sie diesen Leiter zusammen mit den Stromversorgungsleitern; ein einzelner Erderstab ersetzt diesen Fehlerstrompfad niemals.
- Klemmen Sie das Massekabel der Schweißstromquelle an den federbelasteten Kupfer-Graphit-Dreherdungsblock (300-600 A) am Drehtisch an. Eine eigene Schleifbürste mit gutem elektrischem Kontakt bildet einen niederohmigen Rückstrompfad und verringert Lichtbogenüberschläge über die Lager.
- Die Hochfrequenz-(HF)-Funkenstrecke des Schweißgeräts muss geprüft und die 24V-Steuerleitungen müssen im Rahmen des RFI-Schutzprotokolls von Bancroft Engineering räumlich von den Brennerleitungen getrennt werden. Zusätzlich kann eine weiterführende Erdung nach den Schaltplänen des Herstellers umgesetzt werden.
- Für die Signalübertragung vom Fußpedal sowie für die Roboter-Schnittstelle sollten geschirmte, verdrillte Leitungen mit Ferritkernen verwendet werden. Durch die Hohlspindelbohrung sollten nichtleitende Gasschlauchverschraubungen geführt werden, damit die Formiergasleitung niemals Streuströme leitet.
3-Backen-Schweißfutter, radiale Rundlaufgrenzen und Hohlspindel-Formiergasspülung
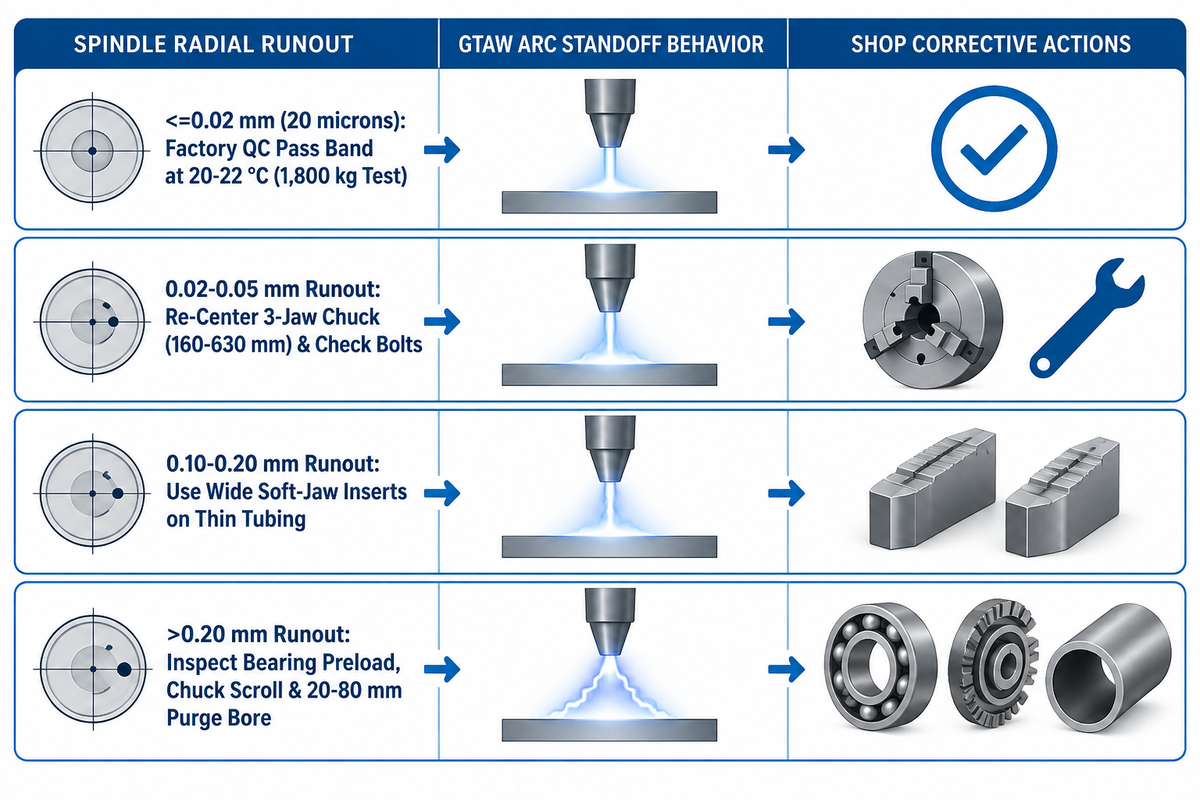
Beim manuellen und mechanisierten GTAW liegt die Lichtbogenlänge zwischen Wolframelektrode und Werkstück zwischen 1,0 mm und 2,0 mm. Planscheibenschlag oder eine Exzentrizität am Spannfutter verändert den Brennerabstand während der Drehung. Die vorliegenden Untersuchungsdaten weisen bei einem 24-Stunden-Belastungstest mit 1.800 kg Last bei 20–22 °C einen radialen Rundlauf von ≤0,02 mm (20 Mikrometer) aus. Diese Qualifizierung über 14 Getriebekonfigurationen hinweg gab den Ausschlag für das gehärtete Zahnradpaar aus legiertem Stahl für langfristige Haltbarkeit.
Ingenieure sollten zwei Maschinengenauigkeitskennzahlen—Positionswiederholgenauigkeit und radialen Spindelrundlauf—von anwendungsspezifischen Anforderungen an die Nahtvorbereitung unterscheiden. In der Robotikliteratur beschreibt die Leistungsprüfung für Manipulatoren nach ISO 9283:1998 (sowie Studien zur Positionswiederholgenauigkeit von Robotern nach 14 Kriterien) Prüfverfahren für die Positionswiederholgenauigkeit von Manipulatoren. Die Drehgenauigkeit an der Schweißfuge spiegelt außerdem den Messradius und die Futterspannung wider. Sobald ein dünnes Rohr in einem 3-Backen-Futter gespannt wird, kann übermäßiger Backoleindruck dünnwandige Rohre unrund drücken. Hersteller geben die Langsamlaufstabilität qualitativ als gleichmäßige stufenlose Drehung anstatt als numerische RPM-Prozenttoleranz an. Kohlenstoffstahl-Baugruppen nach AWS D1.1/D1.1M:2025 Structural Welding Code—Steel (und den zugehörigen Aktualisierungen der Ausgabe 2025) unterliegen den Fügetoleranzen des Stahlbaus. Gleichzeitig zeigen Studien zum rotierenden GTAW-Schweißen in MDPI Materials und PubMed-Untersuchungen zum mehrlagigen GTAW-Schweißen, dass Schwerkraftausrichtung und Abstandsschwankungen die Nahtgeometrie verändern.
Welche Dreh-Schweißpositionierer werden mit selbstzentrierenden Dreibackenfuttern geliefert?
Industrielle Schweißdrehtisch-Pakete von Aubrik (BY-50 bis BY-2000), MK Products (CobraTurn mit optionalem Futter 005-0812) sowie Arc-Zone / PROFAX lassen sich mit selbstzentrierenden 3-Backen-Schnellspann-Schweißfuttern kombinieren. Diese Futter werden über eine gefräste Adapterplatte auf die Planscheibe geschraubt und decken Spanndurchmesser von 160 mm bis 630 mm ab. Umkehrbare Spannbacken schaffen mehr Brennerfreiheit. Aubrik bietet für die BY-Serie konfigurierbare Hohlspindeln von 20 mm bis 80 mm zur Formiergasspülung sowie HF-geschirmte Schaltschränke an. Kunden wird empfohlen, bei einer Angebotsanfrage (RFQ) modellspezifische Exzenterlastdiagramme anzufordern.
Beim Schweißen von austenitischem Edelstahl (304L/316L), Duplex-Legierungen oder Titanrohren führt eine Hohlspindel-Durchgangsbohrung von 20 mm bis 80 mm einen internen Formiergasschlauch durch die Drehachse. Diese Durchgangsbohrung verhindert ein Aufwickeln des Schlauchs, während Sie das Werkstück drehen. Die Patentveröffentlichung CN103600196A zu Steuerungssystemen für Schweißpositionierer beschreibt als Offenlegungsschrift ein Steuerungssystem für Schweißpositionierer mit koordinierter Drehzahlregelung der Drehplattform. Saubere Wurzellagen erfordern außerdem lokale Spüldämme, einen Sinterdiffusor zur Vermeidung von Turbulenzen sowie eine passend dimensionierte Entlüftungsöffnung gegen Überdruck. Kombinieren Sie diese Armaturen mit Schutzgasprüfungen beim Argon-Auftragschweißen.
| Radialer Rundlaufbereich | Verhalten des Lichtbogenabstands | Einflussfaktoren auf Schmelzbad & Nahtgeometrie | Empfohlene Werkstattmaßnahme |
|---|---|---|---|
| ≤0,02 mm (20 Mikrometer) | Begrenzt spindelbedingte Schwankungen des Lichtbogenspalts | Wurzeldurchschweißung und Nahtbreite hängen zudem vom Rundlauf des gespannten Werkstücks und den Schweißparametern ab | Aubrik gibt diesen werkseitigen Rundlauf-Prüfbereich für BY-50 bis BY-2000 bei 20–22 °C an |
| 0,02–0,05 mm | Geringfügige periodische Abstandsschwankung bei feststehendem Brenner | Nahtbild spiegelt Vorschubgeschwindigkeit, Stromstabilität und Fugenpassung wider | Spannbacken des 3-Backen-Futters neu zentrieren und Befestigungsschrauben der Planscheibe prüfen |
| 0,10–0,20 mm | Periodische Abstandsschwankung bei feststehendem Brenner; >1,5 mm Abweichung erfordert zusätzlichen Ausgleich | Einbrand und Nahtform hängen außerdem von den Schweißparametern und der Fugenpassung ab | Breite weiche Aufsatzbacken verteilen die Spannkraft bei dünnwandigen Rohren |
| >0,20 mm | Deutliche Schwankung des Abstands zwischen Elektrode und Werkstück während der Drehung | Erhöhtes Risiko ungleichmäßiger Verschmelzung oder einer Elektrodenberührung bei fester Brennerhöhe | Spindellager-Vorspannung, Verschleiß der Futterspirale und Konzentrizität der Vorrichtung prüfen |
Fußpedale, Brennerhalter und Feldbus-Integration in Roboterzellen
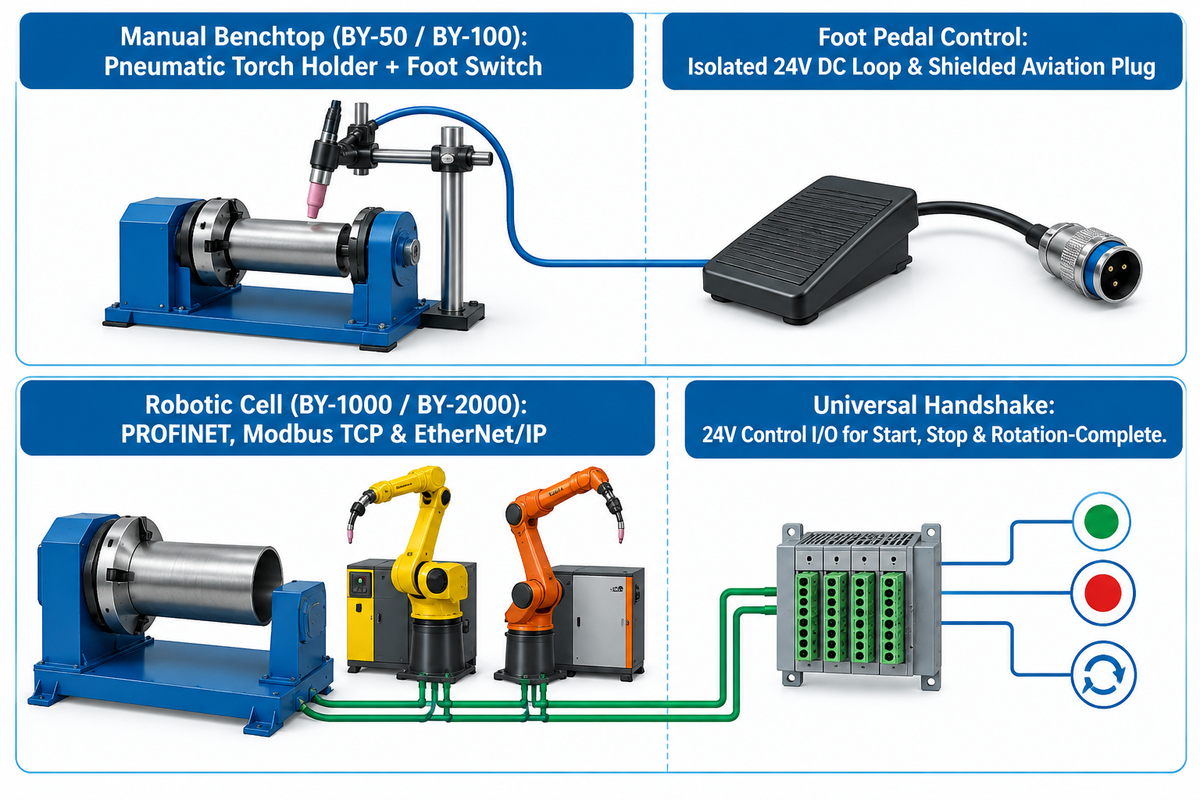
Stimmen Sie die Bedienersteuerung eines motorisierten Drehtisches auf die Losgröße in der Werkstatt ab: Nutzen Sie Fußpedale für manuelle Aufgaben und Steuerungsschnittstellen für automatisierte Anlagen und Cobot-Zellen. Verwenden Sie für manuelle Tischarbeiten an Kfz-Abgassammlern, Steckmuffen-Adaptern und Luftfahrt-Halterungen einen kompakten BY-50 oder BY-100 mit verstellbarem pneumatischem Brennerhalter. Diese Konfiguration bietet eine hohe Betriebssicherheit.
Kann man einen Dreh-Schweißtisch mit einem Fußpedal bedienen?
Dreh-Schweißpositionierer mit kompatiblem Schalteingang ermöglichen den Einsatz eines Start/Stopp-Fußpedals, etwa des Standard-Fußschalters von Aubrik oder des MK Products 005-0747. Modelle mit kompatiblem Steuereingang für variable Drehzahlen unterstützen ein robustes Potentiometer-Drehzahlpedal wie das MK Products 005-0746. Damit kann der Schweißer die RPM während des Schweißvorgangs dynamisch anpassen. Prüfen Sie bei HF-WIG-Arbeiten, ob das Pedal über einen isolierten 24V-DC-Steuerkreis und einen geschirmten Industriestecker verfügt.
In automatisierten Anlagen und Cobot-Zellen können Protokollabweichungen bei der Inbetriebnahme die Anbindung an Steuerungen vom Typ FANUC R-2000iC, FANUC CRX oder KUKA KR CYBERTECH verzögern. Fachbegutachtete Literatur zur Kalibrierung und Positionierung von Industrierobotern belegt, dass eine synchronisierte Mehrachsbewegung eine deterministische Steuerungskommunikation voraussetzt. Aubrik installiert auf den Steuerungen des BY-1000 und BY-2000 werkseitig PROFINET-, Modbus TCP- und EtherNet/IP-Protokollstacks. Alle sechs BY-Modelle bieten zudem 24V-Steuer-E/A für einfache Start-, Stopp- und Drehung-beendet-Signale.
WIG-Drehtisch im Vergleich zu Rollenböcken und Orbitalschweißköpfen
Fest horizontale Schweißdrehtisch-Modelle decken den Großteil der Flansch- und kurzen Rohrspoolfertigung bei rund 60 % der Investitionskosten eines zweiachsigen Kipppositionierers ab. Lange oder schwere Baugruppen können auf einem passend ausgelegten Positionierer mit zusätzlichen Stützrollen bearbeitet werden. Behälter-Rollenböcke stützen und drehen zylindrische Werkstücke, während ein geschlossener Orbitalschweißkopf den Brenner um ein feststehendes Werkstück führt.
Eine frei tragende Planscheibe überschreitet ihre zulässige Biegebelastbarkeit, sobald die kombinierte Gewichtskraft aus Werkstück und Vorrichtung multipliziert mit dem senkrechten Hebelarm das Nennbiegemoment übersteigt. Prüfen Sie vor dem Aufspannen langer Rohrspools das Überhangmoment und den Bedarf an zusätzlichen Abstützungen. Setzen Sie einen passenden Reitstock oder Rollenböcke ein, wenn die ungestützte Baugruppe die Nenngrenzen des Positionierers überschreitet. Steigt die Behältermasse in den Bereich von 5 Tonnen bis 1.000 Tonnen (wie in The Fabricator dokumentiert), tragen Rollenböcke den Zylinder ohne Spindelüberlastung. Einkäufer können Grenzfälle mithilfe des Auswahlwerkzeugs Rollenbock vs. Positionierer von Aubrik gegenprüfen.
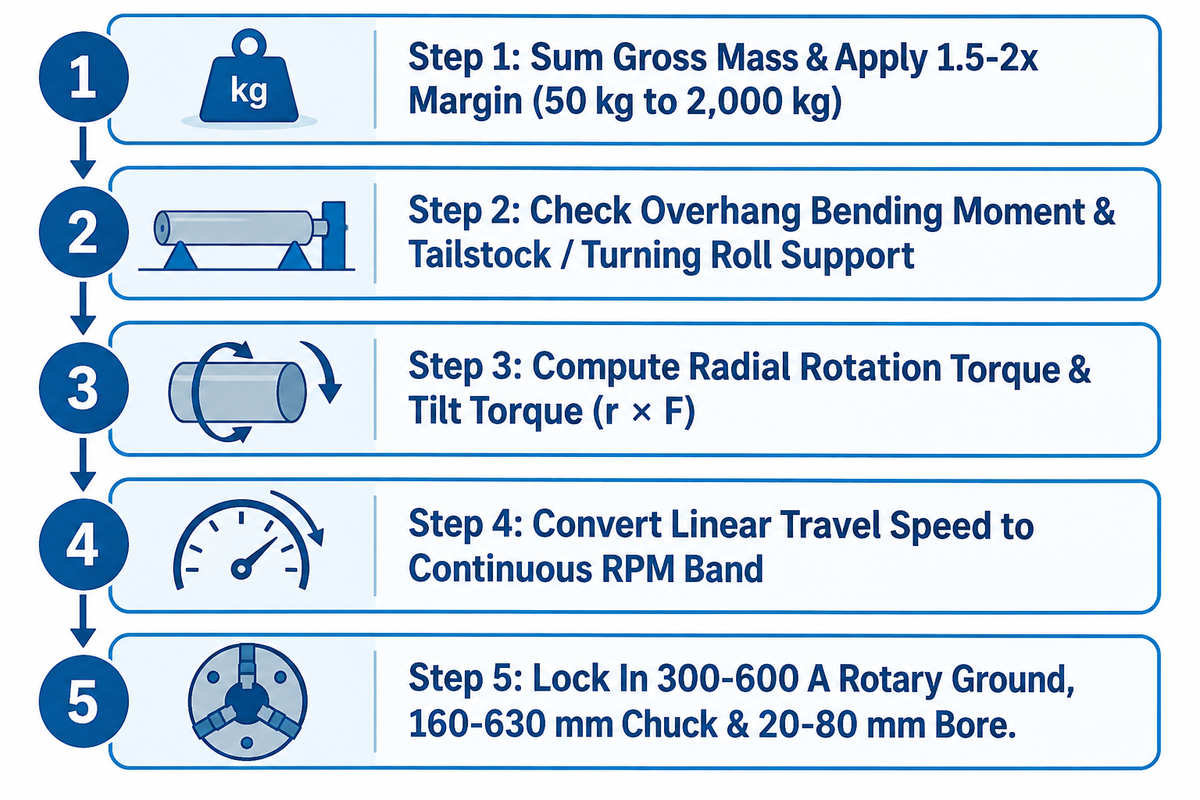
5-Schritte-Auslegung für WIG-Drehtische von RPM bis Drehmoment
- Schritt 1 – Bruttomasse addieren & Faktor 1,5-2x anwenden: Addieren Sie das Gewicht von Werkstück, 3-Backen-Futter und Vorrichtung. Wenden Sie bei exzentrischen Vorrichtungen eine Reserve von 1,5-2x an, um die Grundtraglastklasse (50 kg bis 2.000 kg) zu wählen.
- Schritt 2 – Überhangmoment & Stützbedarf prüfen: Vergleichen Sie die kombinierte Gewichtskraft mal dem senkrechten Schwerpunkt-Hebelarm mit dem Nennbiegemoment der Maschine. Ergänzen Sie einen Reitstock oder Rollenböcke, wenn ein ungestützter Zylinder die Nenngrenzen überschreitet.
- Schritt 3 – Radiales Rotationsmoment & Kippmoment berechnen: Das Schwerkraftmoment um jede Achse entspricht der Komponente des kombinierten Werkstück- und Vorrichtungsmoments r × F entlang dieser Achse, wobei r der Vektor vom Drehpunkt zum Gesamtschwerpunkt (CG) und F die Gewichtskraft ist. Eine vertikale Drehachse weist kein schwerkraftbedingtes Antriebsmoment auf, erfordert jedoch weiterhin Antriebsmoment für Reibung und Beschleunigung.
- Schritt 4 – Vorschubgeschwindigkeit in RPM-Bereich umrechnen: Berechnen Sie RPM = v ÷ (π × AD) anhand des minimalen und maximalen Rohrdurchmessers. Ordnen Sie jede Vorschubanforderung dem zulässigen Dauer-RPM-Bereich eines konkreten Modells zu.
- Schritt 5 — HF-Erdung, Spannfutter & Durchgangsbohrung festlegen: Spezifizieren Sie eine Dreherdungsbürste für 300–600 A und ein Schweißfutter für 160–630 mm. Ergänzen Sie eine Hohlspindelbohrung von 20–80 mm für die interne Formiergasführung.
| Auswahlkriterium | WIG-Drehtisch-Positionierer (Aubrik BY-Serie) | Rohr- / Behälter-Rollenböcke (ZT / AD / PP Serie) | Geschlossener Orbital-WIG-Schweißkopf |
|---|---|---|---|
| Ideale Bauteilgeometrie | Flansche, Formstücke, Klöpperböden und Rohrspools innerhalb des zulässigen Überhangmoments | Lange horizontale Zylinderschüsse, Tanks, Kessel und schwere Rohre | Fest installierte Reinraumrohrleitungen, die nicht gedreht werden können |
| Nenntraglastbereich | 50 kg bis 2.000 kg Standard (5.000 kg Sonderausführung) | 1 Tonne bis 1.000+ Tonnen über angetriebene und mitlaufende Rollenböcke | Feststehendes Rohr in Rohrhalterungen; Schweißkopf klemmt auf dem Rohr |
| Verfahrensflexibilität | Manuelles WIG, mechanisiertes WIG, MIG, UP-Schweißen (SAW) und Cobot-Schweißen | Umlaufendes UP-Schweißen (SAW), MIG und mechanisiertes WIG an Zylinderschüssen | Nur autogenes oder drahtgeführtes GTAW; enger Durchmesserbereich pro Schweißkopf |
| Relative Investitionskosten | Fest horizontale Modelle bilden die Vergleichsbasis; kippbare Konfigurationen BY-1000/2000 separat kalkulieren | Angebote bei gleicher Traglast- und Stützanforderung vergleichen | Spezielle Orbital-Schweißstromquelle in das Angebot einbeziehen |
Preisklassen, Lieferzeiten und Herstellerauswahl bei WIG-Drehtischen
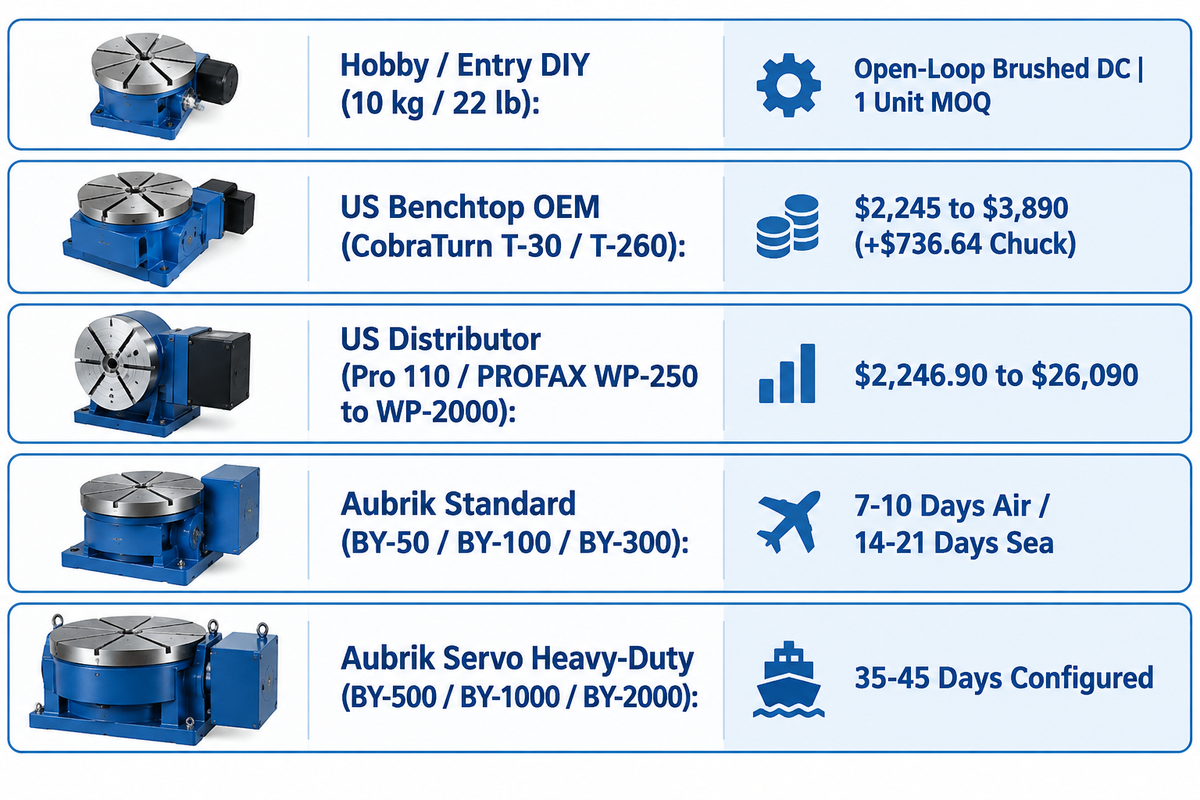
Dieser Leitfaden unterteilt Dreh-Schweißgeräte in drei Preisklassen: Hobbygeräte, US-Tischgeräte und schwere Industrieanlagen. Einfache importierte 10kg-Hobbytische und Dreh-Schweißpositionierer der Marke vevor dienen für leichte Heimwerker-Schweißarbeiten und Heftarbeiten. In den USA gefertigte Geräte sowie über den Fachhandel vertriebene Systeme wie der Dreh-Schweißpositionierer der Baureihe tig turret bieten eine hochwertige Leistung für den Werkbankeinsatz.
Veröffentlichte US-Katalogpreise bei MK Products führen den CobraTurn T-30 (30 lb) mit $2.245 und den T-260 (260 lb) mit $3.890. WeldingMart listet das 5-Zoll-3-Backen-Futter (005-0812) mit $736,64. Bei Arc-Zone ist der Positionierer Pro 110 lb mit $2.246,90–$2.939,80 und der 440 lb PROFAX WP-250 mit $2.558,99–$3.936,99 gelistet. Auf derselben Katalogseite von Arc-Zone steht der 900 lb WP-500 bei $7.474,99–$8.594,99 und der 3.500 lb WP-2000 bei $21.100–$26.090. Wenn Betriebe schwere Rohrspools motorisieren, decken industrielle Schweißdrehtische aus dem Werk von Aubrik in Wuxi die BY-Serie von 50 kg bis 2.000 kg auf Basis direkter Werksangebote ab. Das Werk arbeitet nach einem gemäß ISO 9001:2015 zertifizierten Qualitätsmanagementsystem. Komplettpaketpreise mit Schweißfutter, Brennerstativ und pneumatischem Reitstock werden individuell für jede Vorrichtungskonfiguration angeboten, statt als starre Katalogpakete veröffentlicht zu werden.
| Marktsegment & repräsentative Modelle | Horizontale Nenntraglast | Veröffentlichter Preis / Kostenstruktur | Antriebs- & Rundlaufspezifikation | Standardlieferzeit & Mindestbestellmenge (MOQ) |
|---|---|---|---|---|
| Hobby / Einsteiger-Heimwerker (10 kg Minitische) | 10 kg (22 lb) | Katalogpreis variiert je nach Händler; Angebot anfordern | Ungeregelter Bürsten-Gleichstrommotor; — | Paketversand ab Lager; 1 Stück MOQ |
| US-Tischgeräte OEM (MK Products CobraTurn T-30 / T-260) | 13,6 kg (30 lb) / 118 kg (260 lb) | $2.245 (T-30) / $3.890 (T-260); 3-Backen-Futter $736,64 Aufpreis | Digitale RPM-Anzeige; 0–90° manuelle Neigung; 5 in oder 10 in Tisch | Händlerlieferzeit anfragen; 1 Stück MOQ |
| US-Fachhandel leicht bis schwer (Arc-Zone Pro 110 / PROFAX WP-250 bis WP-2000) | 50 kg (110 lb) bis 1.588 kg (3.500 lb) | $2.246,90–$2.939,80 (110 lb); $2.558,99–$3.936,99 (440 lb); $7.474,99–$26.090 (900–3.500 lb) | 0,5–8 RPM (Pro 110) oder 0–5,5 RPM (WP-250); elektronische Drehzahlregelung | Händlerlieferzeit anfragen; 1 Stück MOQ |
| Aubrik Direkt ab Werk Standard Werkbank & Werkstatt (BY-50 / BY-100 / BY-300) | 50 kg / 100 kg / 300 kg | Angebot direkt ab Werk (Angebot nach Futter- und Bohrungsspezifikation anfordern) | 0,5–5 RPM (BY-50) / 0,3–4 RPM (BY-100) stufenloser AC-Antrieb; ≤0,02 mm QC-Rundlauf | 7–10 Tage Luftfracht / 14–21 Tage Seefracht; MOQ 1 Stück |
| Aubrik Konfiguriert & Schwerlast-Servo (BY-500 / BY-1000 / BY-2000) | 500 kg / 1.000 kg / 2.000 kg (5.000 kg Sonderausführung) | Angebot direkt ab Werk (Angebot für DC-Servooption anfordern) | 0,1–2 RPM (BY-1000) / 0,08–1,5 RPM (BY-2000); 0–90° / 135° Neigung; DC-Servo | 35–45 Tage kundenspezifisch konfiguriert; MOQ 1 Stück |
Integrations- & Anschlussanforderungen für die Werkstatt-Inbetriebnahme
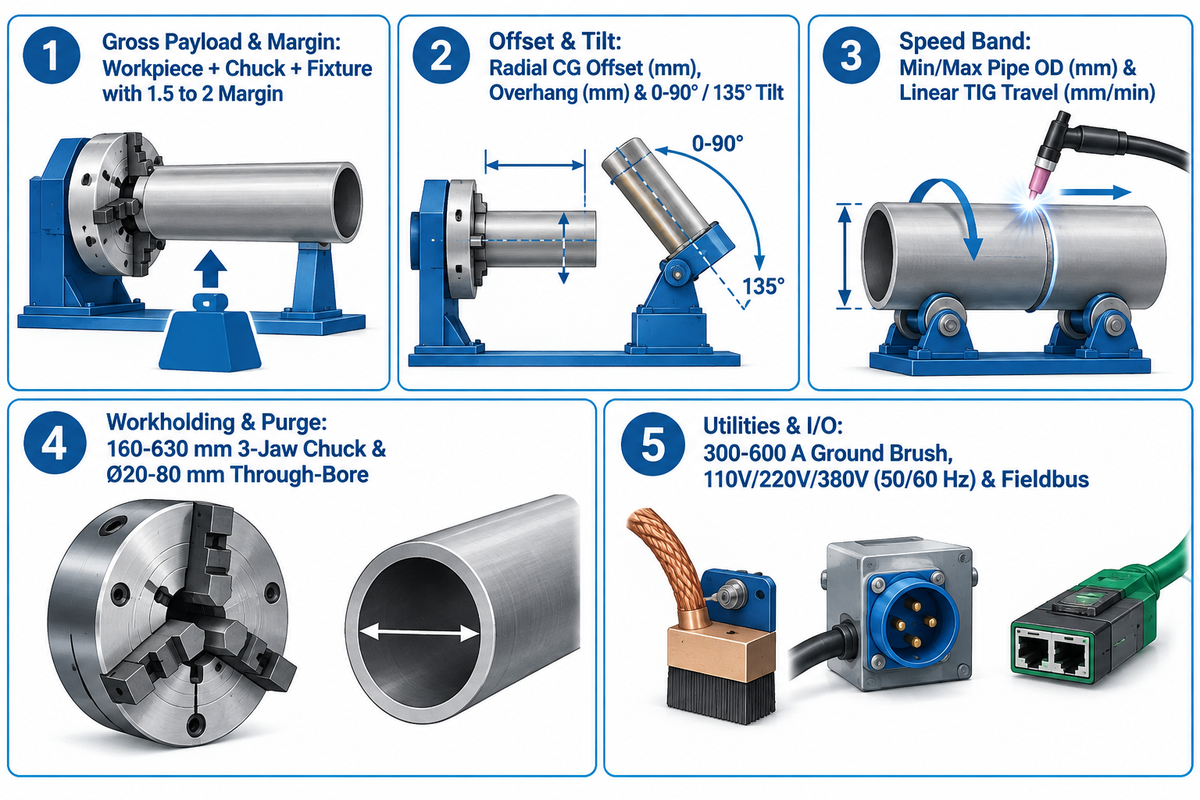
Vor dem Verschrauben eines neuen Positionierers neben einem Schweißtisch in der Werkstatt sollten Instandhaltungsteams die Stromversorgung, die Erdung sowie die Unterlagen der Werksabnahmeprüfung (FAT) kontrollieren. Aubrik fertigt die Drehtische der BY-Serie für variable Werkstattnetze mit 110V, 220V oder 380V (50/60 Hz). Die Antriebsmotorleistung reicht von 25 W beim tragbaren, leichten BY-50 (mit kompakter Bauweise) bis zu 180 W beim schweren BY-2000.
Alle elektrischen Anschlüsse müssen neben der separaten Dreh-Schweißerdung die Erdungsvorschriften nach OSHA 29 CFR 1910.304 erfüllen. Die angeführten Untersuchungen belegen einen radialen Rundlauf von ≤0,02 mm bei 20–22 °C während eines 24-Stunden-Belastungstests mit 1.800 kg Last. Die Unterlagen zur CE-Konformität des Produkts und zum Qualitätsmanagement nach ISO 9001:2015 werden gesondert geführt. Einkäufer können die nachstehende Checkliste bei der Auftragserteilung mit unserem Praxisleitfaden für Schweißpositionierer-Anfragen (RFQ) und Lieferantenprüfung kombinieren.
Technische Anfrage- (RFQ) & Inbetriebnahme-Checkliste für einen WIG-Drehtisch
- Geben Sie das maximale Werkstückgewicht zuzüglich des Gewichts von 3-Backen-Futter und Vorrichtung an und wenden Sie bei exzentrischen Baugruppen eine Traglastreserve von 1.5 bis 2 an.
- Nennen Sie den radialen Schwerpunktversatz (mm) und den axialen Überhang (mm). Spezifizieren Sie 0° horizontale Drehung (BY-50 bis BY-500) oder 0-90° / 135° motorisierte Neigung (BY-1000 / BY-2000).
- Geben Sie den minimalen und maximalen Rohr-AD (mm) sowie den linearen WIG-Vorschub (mm/min) an. Nutzen Sie den RPM-Bereich zur Auswahl des Antriebs, wobei die Langsamlaufregelung unter Last und die Winkel-Positionierwiederholgenauigkeit separat spezifiziert werden.
- Wählen Sie den Durchmesser eines selbstzentrierenden 3-Backen-Futters (160-630 mm), das Lochbild der Adapterplatte sowie eine durchgehende Hohlspindelbohrung (Ø20-80 mm) für die interne Argon-Formiergasspülung.
- Spezifizieren Sie eine Dreherdungsbürste für 300–600 A, die Netzspannung in der Werkstatt (110V / 220V / 380V, 50/60 Hz), den Fußpedaltyp sowie die Kommunikationsschnittstelle zum Roboter.
Häufig gestellte Fragen
Wie berechne ich die richtige Drehzahl (RPM) für einen WIG-Drehtisch?
Teilen Sie Ihre gewünschte lineare WIG-Vorschubgeschwindigkeit (in mm/min) durch den Werkstückumfang (π x Außendurchmesser in mm). Das Schweißen eines Edelstahlrohrs mit 168,3 mm Außendurchmesser bei 110 mm/min erfordert beispielsweise 0.208 RPM. Ordnen Sie jede Vorschubanforderung einem konkreten Drehtischmodell zu, dessen zulässiger Dauer-RPM-Bereich diese Geschwindigkeit abdeckt.
Warum verursacht die WIG-Hochfrequenzzündung unregelmäßige Drehzahlen bei einem Dreh-Schweißpositionierer?
Die hochfrequente WIG-Lichtbogenzündung erzeugt starke Funkfrequenzimpulse, die in ungeschirmte Leiterplatten und Fußpedale einkoppeln. Ein über Kugellager fließender Schweißrückstrom verursacht außerdem Mikrolichtbögen. Eine rotierende Schweißstromrückführung hält den Schweißstrom von den Spindellagern fern. Geschirmte Steuerleitungen und ein fachgerechter Potentialausgleich in Verbindung mit Ferritkernen helfen dabei, HF-Störungen zu unterdrücken.
Welche Traglastreserve sollte ich bei der Auslegung eines Schweißdrehtisches für gekippte Rohrspools ansetzen?
Verwenden Sie bei außermittigen Baugruppen einen Traglast-Sicherheitsfaktor von 1.5x bis 2x über dem Gesamtgewicht aus Werkstück, Spannfutter und Vorrichtung. Bei 90° Neigung ergibt die Gewichtskraft multipliziert mit dem radialen Schwerpunktversatz das maximale exzentrische Drehmoment um die Drehachse. Ein Kippmoment um die Kippachse entsteht durch den Hebelarm des Schwerpunkts. Berücksichtigen Sie bei außermittigen Baugruppen sowohl das Überhang-Biegemoment als auch das Kippmoment um die Kippachse.
Wie viel radialer Rundlauffehler ist bei einem WIG-Schweißdrehtisch zulässig?
Aubrik gibt für den radialen Spindelrundlauf einen werkseitigen QC-Prüfwert von ≤ 0,02 mm (20 Mikrometer) an. Der Werkstückrundlauf an der Schweißfuge schließt die Futterspannung ein und verändert den Brennerabstand während der Drehung.
Wann sollte ich einen WIG-Drehtisch mit Hohlspindel anstelle eines Modells mit Vollwelle bestellen?
Ein Hohlspindel-Drehtisch mit einer Durchgangsbohrung von 20 mm bis 80 mm kann einen internen Formiergasschlauch durch die Drehachse führen. Dies verhindert ein Aufwickeln des Schlauchs beim Schweißen von Rohren aus Edelstahl, Duplexstahl oder Titan. Diese zentrale Bohrung ist zudem hilfreich, wenn lange Rohrspools während einer Endlosdrehung gerade durch die Mittelachse des Spannfutters geführt werden. Beim Wurzelschutz reaktiver Legierungen sollten Bediener die Formiergaszufuhr mit internen Spüldämmen, einem Sinterdiffusor und einer passend dimensionierten Entlüftungsöffnung kombinieren.
Wie lauten Lieferzeit und Mindestbestellmenge (MOQ) für einen industriellen Schweißdrehtisch der BY-Serie?
Standard-Drehtische der Modelle BY-50, BY-100 und BY-300 von Aubrik werden in 7 bis 10 Tagen per Luftfracht oder in 14 bis 21 Tagen per Seefracht versandt. Die Mindestbestellmenge beträgt 1 Stück.
Lässt sich ein Tisch- oder Schwerlast-WIG-Drehtisch direkt in einen Cobot oder 6-Achs-Schweißroboter integrieren?
Für die Integration der BY-Serie von Aubrik mit Cobots wie der Baureihe FANUC CRX erfordern industrielle 24V-E/A, TTL-Logik und Relaiskontakte jeweils unterschiedliche elektrische Anschlüsse. Für schwere Mehrachszellen mit Robotern vom Typ FANUC R-2000iC oder KUKA KR CYBERTECH bieten die servogesteuerten Modelle BY-1000 und BY-2000 native Feldbusschnittstellen für PROFINET, Modbus TCP und EtherNet/IP. Die Feldbusschnittstellen unterstützen die Kommunikation zwischen der Drehtischsteuerung und der Robotersteuerung. Alle weiteren Schritte einschließlich Roboterprogrammierung und Signalzuordnung sind weiterhin Bestandteil der Inbetriebnahme.
Literatur & Quellen
- Northcentral Technical College — Lehrplan für den Associate Degree in Schweißfertigung & Robotik (GTAW & programmierbare Positionierer)
- California Bureau for Private Postsecondary Education (BPPE) — Ausrüstungsstandards für Schweißpositionierer & GTAW-Rohrschweißen
- U.S. Occupational Safety and Health Administration (OSHA) — 29 CFR 1910.304 Auslegung der Verkabelung und Schutz durch Geräteerdung
- University of Guelph Department of Physics — Lehrprogramm zu Drehmoment- und Drehbewegungsvektoren
- National Center for Biotechnology Information (PMC / NIH) — Bewertung der Positioniergenauigkeit und Wiederholgenauigkeit von Industriemanipulatoren nach ISO 9283
- National Center for Biotechnology Information (PMC / NIH) — Leistungskriterien und Umgebungsprüfbedingungen in ISO 9283
- American Welding Society (AWS) — AWS D1.1/D1.1M Regelwerk für das Stahlbauschweißen — Stahl
- American National Standards Institute (ANSI) — AWS D1.1/D1.1M:2025 Regelwerk für das Stahlbauschweißen – Aktualisierungen
- MDPI Materials — Gleichmäßigkeit der Schweißraupe beim umlaufenden Rohrschweißen und Drehpositionierung
- PubMed/National Library of Medicine — Einfluss der Schwerkraftausrichtung auf die Nahtgeometrie beim mehrlagigen Orbital-GTAW
- Google Patents — CN103600196A Steuerungssystem für Schweißpositionierer




Im Trend



