Nehmen Sie Kontakt mit der Aubrik Company auf

Roboterschweißen ist ein automatisiertes Schweißverfahren, bei dem ein programmierbarer Roboter einen Schweißbrenner, eine Elektrode oder ein Werkstück positioniert, während ein gesteuertes Schweißsystem den Schweißstoß herstellt. Der Roboterarm ist nur ein Teil der Lösung: Eine Fertigungszelle benötigt außerdem Schweißtechnik, Werkstückaufnahmen, Steuerungen, Schutzeinrichtungen und ein wiederholgenaues Verfahren zur Positionierung jedes Schweißstoßes.
Was ist Roboterschweißen?
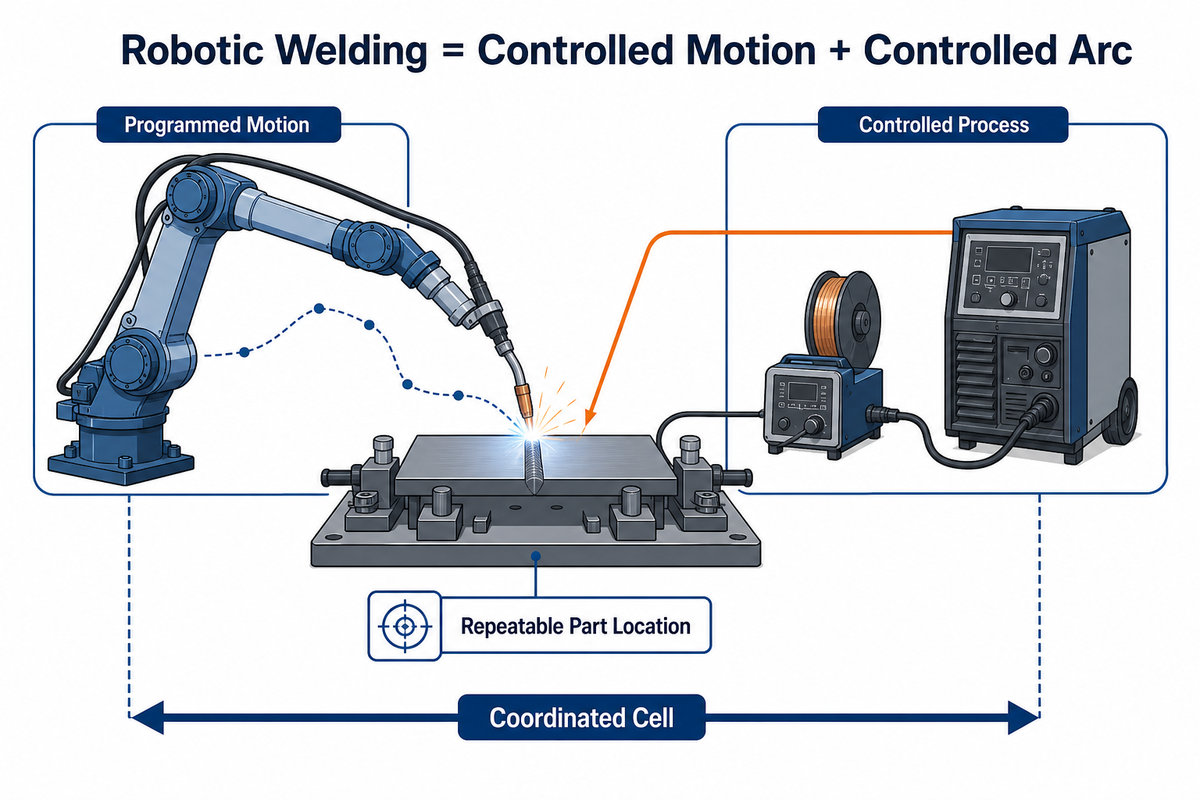
Beim Roboterschweißen steuert ein programmierbarer Roboter während eines automatisierten Zyklus die Bewegung und Position der Schweißausrüstung oder des Werkstücks. Dabei geht es nicht nur um den Roboter: Die Schweißstromquelle regelt Stromstärke, Spannung, Drahtvorschubgeschwindigkeit und Wellenform, während die Robotersteuerung Position, Bahn, Geschwindigkeit, Brennerausrichtung und Abfolge steuert.
Diese Unterscheidung ist wichtig, denn ein Roboter erzeugt nicht allein dadurch eine einwandfreie Schweißnaht, dass er einer Bahn folgt. TWI beschreibt ein grundlegendes Robotersystem zum Lichtbogenschweißen als zwei miteinander verbundene Teilsysteme: Die Schweißausrüstung überträgt Energie auf das Werkstück, während der Roboter die Wärmequelle relativ dazu positioniert. Eine reale Fertigungsanlage umfasst zusätzlich Werkstückaufnahmen, Schutzeinrichtungen, Steuerungen, Software und die für die wiederholgenaue Ausführung dieses Vorgangs erforderliche Materialhandhabung.
Roboterschweißen kann vollautomatisch erfolgen, wobei die Teile eine abgesicherte Zelle durchlaufen, oder mit manueller Beschickung, wobei jedes Teil vor Beginn eines validierten Zyklus in eine Spannvorrichtung eingelegt wird. Je nach Anwendung kann ein Roboterschweißsystem einen herkömmlichen Industrieroboter, einen kollaborativen Roboter oder einen Roboter in Kombination mit einem Schweißpositionierer zum Drehen des Werkstücks einsetzen.
Aufstellungen der Vorteile des Roboterschweißens konzentrieren sich auf die Gleichmäßigkeit der Bewegungen, während andere Nutzenaspekte vor allem Kapazität und Arbeitsbedingungen betreffen. Beides hängt von derselben Voraussetzung ab: Die vollständige Roboterzelle muss ihre Eingangsgrößen beherrschen und Bedingungen erkennen, die außerhalb des Programms liegen.
Kurz gesagt: Roboterschweißen ist als kontrollierte Automatisierungsanwendung zu verstehen, nicht lediglich als sechsachsiger Roboterarm mit Schweißbrenner.
Was gehört zu einer Roboterschweißzelle?
Jede Roboterschweißzelle besteht aus einem Roboter, Schweißtechnik, Werkstückaufnahmen, Steuerungen, Sicherheitstechnik und den Sensoren, die zum Herstellen und Prüfen einer Schweißnaht erforderlich sind. Innerhalb der Zellgrenze müssen außerdem die Zuständigkeiten für Beschickung, Prüfung, Versorgungsmedien und Störungsbehebung festgelegt sein. Bleibt einer dieser Punkte außerhalb der Projektgrenze, entsteht eine Integrationslücke.
| Komponententyp | Was die Komponente steuert | Typischer Fehler bei fehlender oder unzureichender Auslegung |
|---|---|---|
| Roboterarm und Steuerung | Bahn, Verfahrgeschwindigkeit, Ausrichtung, Abfolge | Unzureichender Arbeitsbereich, unzureichende Tragfähigkeit, Zugänglichkeit oder Bewegungsreserve |
| Schweißstromquelle und Prozesssteuerung | Schweißwellenform und elektrische Parameter | Instabiler Werkstoffübergang, instabile Wärmeeinbringung oder Prozessreaktion |
| Schweißbrenner, Drahtvorschubgerät und Schlauchpaket | Zuführung von Verbrauchsmaterial und Werkzeugposition | Vorschubstörungen, Kabelkollisionen oder Abweichung des Werkzeugmittelpunkts |
| Spannvorrichtung oder Schweißpositionierer | Lage des Schweißstoßes und Schweißposition | Bewegung beim Ausrichten und Zusammenbauen, Verzug oder schlechte Brennerzugänglichkeit |
| Sensoren und industrielle Bildverarbeitung | Teileanwesenheit, Nahtlage, Nachführung, Zustandsprüfungen | Der Roboter führt an einem fehlerhaften Teil ein gültiges Programm aus |
| Sicherheitssystem | Zugang, Stillsetzen, Verriegelungen, sichere Zustände | Unkontrollierte Gefährdung während der Produktion oder Instandhaltung |
| Schweißrauchabsaugung und Versorgungsmedien | Luftqualität, Schutzgas, Stromversorgung, Kühlung und Erdung | Prozessinstabilität oder Gefährdung von Beschäftigten |
| Prüf- und Datenschnittstelle | Qualitätsprüfungen, Rückverfolgbarkeit, vor- und nachgelagerte Signale | Schnelle Produktion fehlerhafter Teile ohne Ausschleusung |
Auf der öffentlichen Seite von Aubrik zur Roboterschweißzelle werden Roboter, Schweißstromquelle, Schweißpositionierer, Schutzumhausung, Steuerung und optionale Bildverarbeitung zu einem System zusammengefasst.
Dies ist ein nützlicher Kontext aus erster Hand. Die endgültige Architektur hängt jedoch weiterhin von der tatsächlichen Teilefamilie und der qualifizierten Schweißanweisung ab.
Entscheidungspunkt: Legen Sie die Zellgrenze fest, bevor Sie Robotermodelle vergleichen. Ein fehlendes Teilsystem ist häufig bedeutender als ein kleiner Unterschied bei den Roboterspezifikationen.
Welche Schweißverfahren können Roboter ausführen?
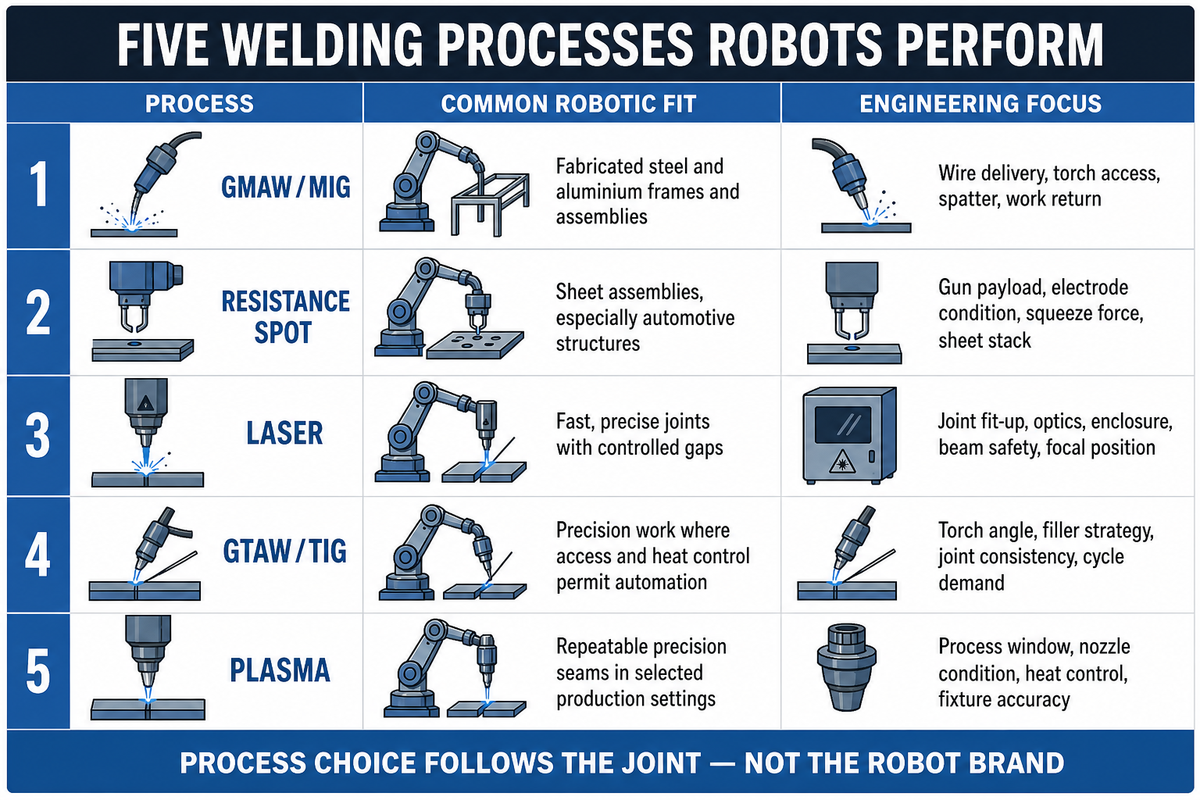
Roboter können Lichtbogenschweißen, Widerstandspunktschweißen, Laserschweißen sowie ausgewählte WIG- und Plasmaschweißanwendungen ausführen, wenn sich Schweißverfahren, Schweißstoß und Werkstoffbereitstellung dafür eignen. Roboterschweißen ist daher eine Kategorie der Bewegungssteuerung und kein einzelnes Schweißverfahren. Roboter zum Lichtbogenschweißen koordinieren beispielsweise die Bewegung des Schweißbrenners mit einer separat geregelten Schweißstromquelle.
| Verfahren | Typische Eignung für den Robotereinsatz | Technischer Schwerpunkt |
|---|---|---|
| Metall-Schutzgasschweißen / MIG-Schweißen | Gefertigte Stahl- und Aluminiumteile, Rahmen, Baugruppen | Drahtzuführung, Brennerzugänglichkeit, Spritzer, Schweißstromrückleitung, Nahtlage |
| Widerstandspunktschweißen | Blechbaugruppen, insbesondere Fahrzeugstrukturen | Tragfähigkeit für die Schweißzange, Elektrodenzustand, Anpresskraft, Blechpaket |
| Laserschweißen | Schnelle, präzise Schweißstöße mit kontrollierten Spalten | Ausrichten und Zusammenbauen des Schweißstoßes, Optik, Umhausung, Strahlsicherheit, Fokuslage |
| Wolfram-Inertgasschweißen / WIG-Schweißen | Präzisionsarbeiten, bei denen Zugänglichkeit und Wärmesteuerung eine Automatisierung ermöglichen | Brennerwinkel, Zusatzwerkstoffstrategie, Gleichmäßigkeit des Schweißstoßes, Zyklusanforderung |
| Plasmaschweißen | Wiederholgenaue Präzisionsnähte in ausgewählten Produktionsumgebungen | Prozessfenster, Düsenzustand, Wärmesteuerung, Genauigkeit der Spannvorrichtung |
Die Verfahrenswahl wird durch Metallurgie, Schweißstoßgestaltung, erforderlichen Einbrand, Wärmeeinbringung, Einschaltdauer, Taktanforderung und zulässiges Prozessfenster bestimmt. Kein Roboter kann ein Verfahren, das an einem repräsentativen Muster instabil ist, in eine stabile Produktionsmethode verwandeln. Beginnen Sie mit einem qualifizierten Schweißverfahren und wählen Sie anschließend den Roboter und die Zelle passend dazu aus.
Wie die vorstehende Übersicht zeigt, verwenden diese Arten des Roboterschweißens unterschiedliche Ausrüstung und Regelgrenzen. Beim Widerstandsschweißen sind beispielsweise Elektrodenkraft und Zustand des Blechpakets maßgeblich, nicht die in einer Zelle zum Metall-Schutzgasschweißen verwendete Drahtzuführung.
Eine gezielte Erläuterung zur Auswahl von Roboter und Ausstattung bietet der Leitfaden für Roboterschweißanlagen, sobald Schweißverfahren und Teilefamilie festgelegt sind.
Grundgedanke: Stimmen Sie zuerst das Verfahren auf den Schweißstoß ab. „Robotergeeignet“ bedeutet nicht, dass jedes Verfahren für dasselbe Teil gleichermaßen praktikabel ist.
Wie funktioniert Roboterschweißen?
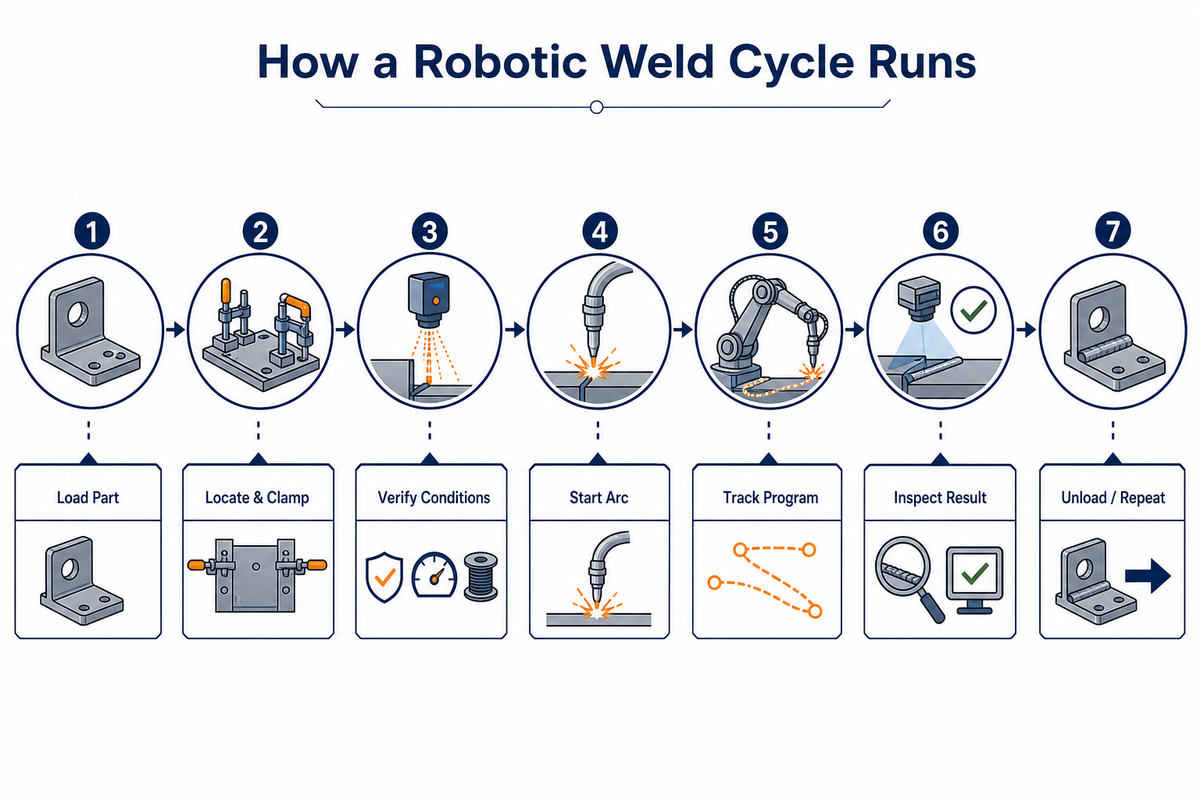
Beim Roboterschweißen wird ein bekannter Schweißstoß bereitgestellt, die Betriebsbereitschaft der Zelle bestätigt, eine programmierte Bewegungs- und Prozessabfolge ausgeführt, das Ergebnis geprüft und die Zelle wieder in einen sicheren Beladezustand versetzt. Ein typischer Zyklus umfasst sieben Phasen. Für jede Phase sind Bereitschafts-, Fehler- und Wiederanlaufbedingungen festgelegt.
- Teil laden und identifizieren. Ein Bediener oder eine Materialhandhabungseinrichtung legt das Werkstück in die Spannvorrichtung ein. Eine Anwesenheitserkennung verhindert, dass eine falsche oder fehlende Komponente in den Zyklus gelangt.
- Spannen und ausrichten. Die Spannvorrichtung legt die Bezugspunkte fest, durch die der Schweißstoß innerhalb des programmierten oder durchsuchbaren Bereichs positioniert wird.
- Programm auswählen und validieren. Die Steuerung bestätigt das richtige Rezept, den Sicherheitszustand, die Versorgungsmedien, den Draht, das Schutzgas und die Zusatzausrüstung.
- Schweißstoß bei Bedarf lokalisieren. Tastsensorik, Lichtbogensensorik, Lasersensorik oder industrielle Bildverarbeitung können eine Naht innerhalb eines definierten Bereichs suchen oder verfolgen. TWI weist in seinen Ausführungen zur Prozess- und Geometriesensorik außerdem auf Störeinflüsse durch Lichtbogenstrahlung, Wärme, Rauch, Strom, Schmelzbad und Spritzer hin.
- Schweißung ausführen. Die Robotersteuerung koordiniert Verfahrgeschwindigkeit und Brennerhaltung, während die Schweißsteuerung die qualifizierten Parameter regelt.
- Prüfen und ausschleusen. Die Zelle zeichnet Prozessgrenzen oder Prüfergebnisse auf und verhindert, dass ein bekanntes nichtkonformes Teil in den nächsten Prozessschritt gelangt.
- Entladen und zurücksetzen. Der Roboter fährt in eine verifizierte sichere Position, die Spannvorrichtungen öffnen sich und der nächste Zyklus beginnt.
Die Roboterprogrammierung kann mit einem Handbediengerät, durch Offline-Programmierung, in einigen Cobot-Abläufen durch direktes Vormachen oder durch eine Kombination dieser Methoden erfolgen. Bei diesem automatisierten Prozess führen Schweißbrenner, Robotersteuerung und gegebenenfalls der Werkstückpositionierer ein koordiniertes Rezept aus. Ausgereifte Roboterautomatisierung behandelt dieses Programm als Produktionsressource mit Versionsverwaltung, Anweisungen zur Störungsbehebung und klar festgelegter Zuständigkeit.
Prozessprüfung: Der sichtbare Lichtbogen ist nur ein Teil des Prozesses. Beschickung, Validierung, Sensorik, Prüfung und Störungsbehebung bestimmen die Zykluszeit für ein Gutteil.
Welche Teile eignen sich für das Roboterschweißen?
Geeignete Teile besitzen Schweißstöße, die von der Zelle wiederholgenau lokalisiert und erreicht werden können, und bieten einen ausreichenden Produktionswert, um Programmierung, Werkstückaufnahme, Validierung und Umrüstung zu rechtfertigen. Das Jahresvolumen allein ist kein verlässliches Kriterium für Eignung oder Nichteignung. Gemeinsamkeiten innerhalb der Teilefamilie und eine stabile Teilebereitstellung sind ebenso wichtig wie das Volumen.
- Bei der Teilebereitstellung bleiben geformte und geschnittene Merkmale in einer bekannten Lagebeziehung zu den Bezugspunkten der Spannvorrichtung.
- Die Zugänglichkeit des Schweißstoßes ermöglicht es Schweißbrenner, Roboterhandgelenk, Schlauchpaket und gegebenenfalls dem Schweißpositionierer, sich ohne Kollisions- oder Singularitätsrisiko zu bewegen.
- Beim Ausrichten und Zusammenbauen bleiben Spalte, Kantenversatz, Lage der Heftpunkte und Verzug innerhalb des qualifizierten Prozess- oder Sensorbereichs.
- Eine durchdachte Teilefamilienlogik stellt sicher, dass Varianten genügend gemeinsame Bezugspunkte, Schweißstoßarten und Belademethoden aufweisen, damit die Umrüstung beherrschbar bleibt.
- Qualitätskriterien und Prüfverfahren sind bekannt, bevor die Roboterprogrammierung beginnt.
- Die Wirtschaftlichkeitsbetrachtung der Produktion umfasst neben der Lichtbogenzeit auch Beschickung, Heftzeit, Prüfung, geplante Instandhaltung und Behebung von Ausnahmezuständen.
Die Strategie für Spannvorrichtungen hat eine wichtige Grenze. In seiner Erörterung kollaborativer Roboter in der variantenreichen Kleinserienfertigung erläutert NIST, dass die Anpassung an Abweichungen bei Teileposition und -größe die Abhängigkeit von kundenspezifischen Spannvorrichtungen verringern kann. Zugleich werden Grenzen bei Geschwindigkeit, Tragfähigkeit und anwendungsspezifischer Sicherheit genannt. In der Praxis müssen Abweichungen mechanisch beherrscht oder innerhalb eines validierten Bereichs erkannt und ausgeglichen werden.
Das Produktionsvolumen ist für die Wirtschaftlichkeitsrechnung weiterhin relevant, beseitigt jedoch keine Teileabweichungen. Eine Schweißvorrichtung, Schweißstoßverfolgung, Nahtverfolgung oder eine Kombination daraus muss den Schweißstoß innerhalb des validierten Bereichs halten. Klären Sie im Gespräch mit einem Systemintegrator, was bei jedem Vorgang mechanisch beherrscht und was gemessen wird.
Dokumentieren Sie diese Eingangsgrößen, bevor Sie gemeinsam mit einem Integrator herkömmliche Roboter, Cobots und auf Schweißpositionierern basierende Lösungen vergleichen; der Ausrüstungsselektor von Aubrik dient als Einstiegspunkt für die betreffenden Ausrüstungsfamilien.
Eignungsregel: Eine wiederholgenaue Teilefamilie mit geringerem Volumen kann sich besser für die Roboterautomatisierung eignen als ein Großserienteil mit stark schwankenden Schweißstoßpositionen.
Roboterschweißen im Vergleich zum Handschweißen
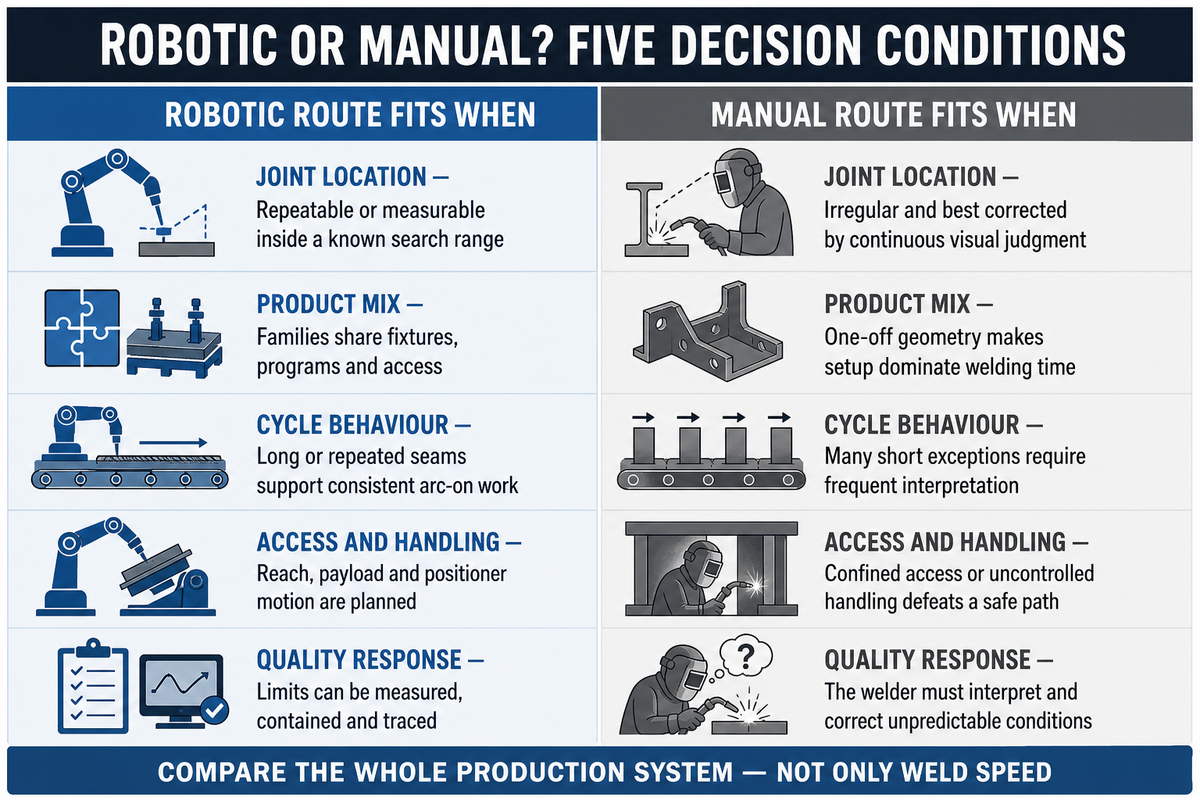
Roboterschweißen eignet sich in der Regel für wiederholgenaue Teile und Produktionsserien. Ein menschlicher Schweißer bleibt anpassungsfähiger, wenn Teile unregelmäßig sind, der Zugang eingeschränkt ist, Einzelstücke gefertigt werden oder wechselnde Prozessbedingungen eine kontinuierliche Beurteilung erfordern. Vergleichen Sie die Kosten pro abgenommenem Teil und die Zykluszeit, nicht nur die Schweißgeschwindigkeit.
| Entscheidungsbedingung | Roboterschweißen eignet sich eher, wenn … | Handschweißen eignet sich eher, wenn … |
|---|---|---|
| Lage des Schweißstoßes | Wiederholgenau oder innerhalb eines bekannten Suchbereichs messbar | Unregelmäßig und am besten durch fortlaufende Sichtprüfung zu korrigieren |
| Produktmix | Teilefamilien nutzen gemeinsame Spannvorrichtungen, Programme und Zugangswege | Bei Einzelgeometrien beansprucht das Einrichten mehr Zeit als das Schweißen |
| Zyklusverhalten | Lange oder wiederkehrende Nähte ermöglichen gleichmäßige Lichtbogenarbeit | Viele kurze Ausnahmefälle erfordern häufige Beurteilungen |
| Zugänglichkeit und Handhabung | Arbeitsbereich, Tragfähigkeit und Bewegung des Schweißpositionierers sind eingeplant | Beengte Zugänglichkeit oder unkontrollierte Handhabung verhindern eine sichere Bahn |
| Qualitätsreaktion | Grenzwerte können gemessen, Abweichungen ausgeschleust und Ergebnisse rückverfolgt werden | Der Schweißer muss unvorhersehbare Bedingungen beurteilen und korrigieren |
Gleichmäßige Roboterbewegungen können Produktivität und Durchsatz erhöhen, indem sie Abweichungen bei Verfahrgeschwindigkeit, Brennerposition, Anfahrt an den Schweißstoß und Abfolge verringern. Die Bewegungstechnik ist nur ein Bestandteil dieser Schweißanwendungen, für die ein menschlicher Schweißer weiterhin unverzichtbar ist. In der Produktion entwickeln qualifizierte Schweißer nach wie vor Schweißanweisungen, übernehmen schwierige Aufgaben, diagnostizieren Fehler, treffen Qualitätsentscheidungen, lösen Prozessprobleme und unterstützen die Instandhaltung. Bei Fachkräftemangel kann die Automatisierung dieses Fachwissen auf höherwertige Tätigkeiten verlagern; sie macht Schweißkompetenz nicht überflüssig. Beim Vergleich von Teilefamilien in der Fertigung muss die Umrüstzeit weiterhin berücksichtigt werden.
Berücksichtigen Sie für eine projektspezifische Kostenschätzung Investitionskosten, Beschickung, Umrüstung, Prüfung, Nacharbeit, Störungsbehebung und die Zykluszeit pro abgenommenem Teil. Aubrik veröffentlicht eine Seite zur Kapitalrendite von Automatisierungslösungen, auf der diese Kostenfaktoren behandelt werden.
Vergleichsregel: Wählen Sie eine Robotersystemlösung, die die gesamte Produktionskette beherrscht, nicht nur die schnellstmögliche Brennerbewegung entlang des Schweißstoßes.
Welche Faktoren bestimmen die Qualität robotergeschweißter Nähte?
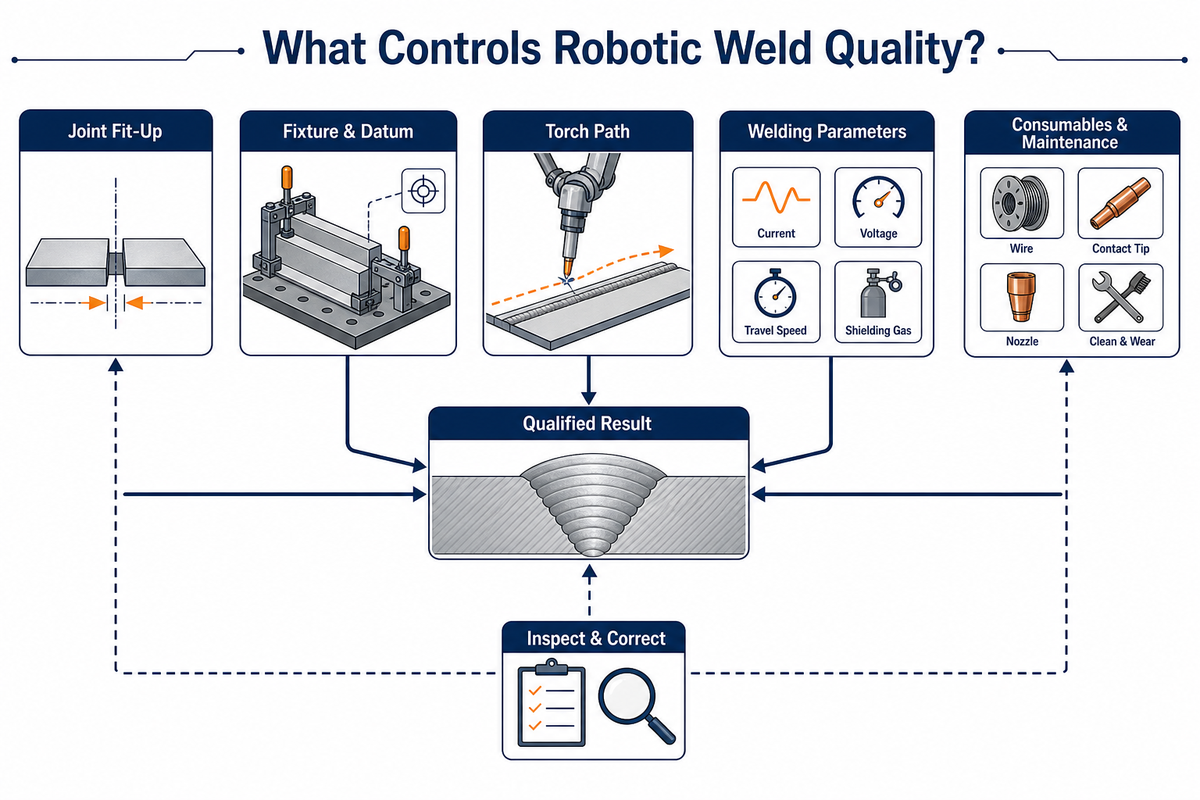
Eine qualifizierte Schweißanweisung, der Zustand des Schweißstoßes, die Werkzeugkalibrierung, die Werkstückaufnahme, Verbrauchsmaterialien, der elektrische Strompfad, die Sensorik und die Prüfung bestimmen die Qualität robotergeschweißter Nähte. Die Wiederholgenauigkeit des Roboters allein kann nicht verhindern, dass die Zelle einen fehlerhaften Zustand reproduziert, und gewährleistet für sich genommen keine gleichmäßigen Schweißnähte.
Ein praxisgerechter Prüfplan würde folgende Punkte untersuchen:
- qualifizierte Variablen der Schweißanweisung und verantwortliches Schweißpersonal;
- Vorbereitung des Schweißstoßes, Spalt, Kantenversatz, Heftnähte und Sauberkeit;
- Position der Spannvorrichtung, Spannfolge, Verschleiß und thermischer Verzug;
- Prüfungen des Werkzeugmittelpunkts, Zustand des Brennerhalses, Drahtführung, Kontaktspitze und Düse;
- Drahtvorschubgeschwindigkeit, Schutzgas, Schweißstromrückleitung, Stromversorgung/Wärmeeinbringung;
- Verfolgungs- oder Suchverfahren einschließlich der Bedingungen für eine fehlgeschlagene Suche;
- Prüfung, Prüfhäufigkeit, Rückverfolgbarkeit und Ausschleusungsregeln; sowie
- vorbeugende Instandhaltung mit Auslösekriterien für Kalibrierung und Verbrauchsmaterialwechsel.
Die folgende Übersicht ist ein Beispiel für die Erfassung von Nachweisen und stellt weder Abnahmekriterien noch Prozessempfehlungen dar. Alle Zahlen dienen lediglich der Veranschaulichung und zeigen, wie ein Team gemessene Eingangsgrößen vor der Freigabe für die Produktion dokumentieren könnte.
| Nachweisquelle | Vor der Freigabe zu dokumentieren | Nur beispielhafter Wert — kein Abnahmegrenzwert |
|---|---|---|
| Qualifizierung der Schweißanweisung | Stromstärke und Spannung | 230 A; 24 V |
| Repräsentatives Schweißstoßmuster | Spalt und Kantenversatz | 0,8 mm; 1,2 mm |
| Prozessfähigkeitsuntersuchung der Spannvorrichtung | Wiederholte Lage des Schweißstoßes | 0,5 mm |
| Brennerprüfung | Abweichung des Werkzeugmittelpunkts | 0,4 mm |
| Schutzgasprotokoll | Durchfluss | 18 L/min |
| Zyklusbeobachtung | Lichtbogenzeit und Ladeverzögerung | 45 Sek.; 20 Sek. |
| Produktionsbeobachtung | Stichprobe abgenommener Teile | 50 Teile in 2 Std. |
| Instandhaltungsprotokoll | Prüfintervall | 8 Std.; 7 Tage |
Das US-Patent 11.648.683 von Path Robotics, Inc. mit dem Titel „Autonome Schweißroboter“ beschreibt ein vorgeschlagenes Verfahren, um potenzielle Nähte zu identifizieren, geometrische Modelle an Teilen auszurichten, eine Bahn zu berechnen und diese auszuführen. Dies ist ein Nachweis für eine Sensor- und Steuerungskette, nicht für die Produktionsfähigkeit: Adaptive Funktionen beseitigen weder die Notwendigkeit von Werkstückaufnahmen noch die der Verfahrensqualifizierung.
Qualitätsregel: Dauerhaft wiederholgenaue Schweißnähte entstehen durch beherrschte Eingangsgrößen, validierte Werkzeuge und zuverlässige Ausschleusung — nicht allein durch das Datenblatt des Roboters.
Wie wird die Sicherheit einer Roboterschweißzelle gewährleistet?
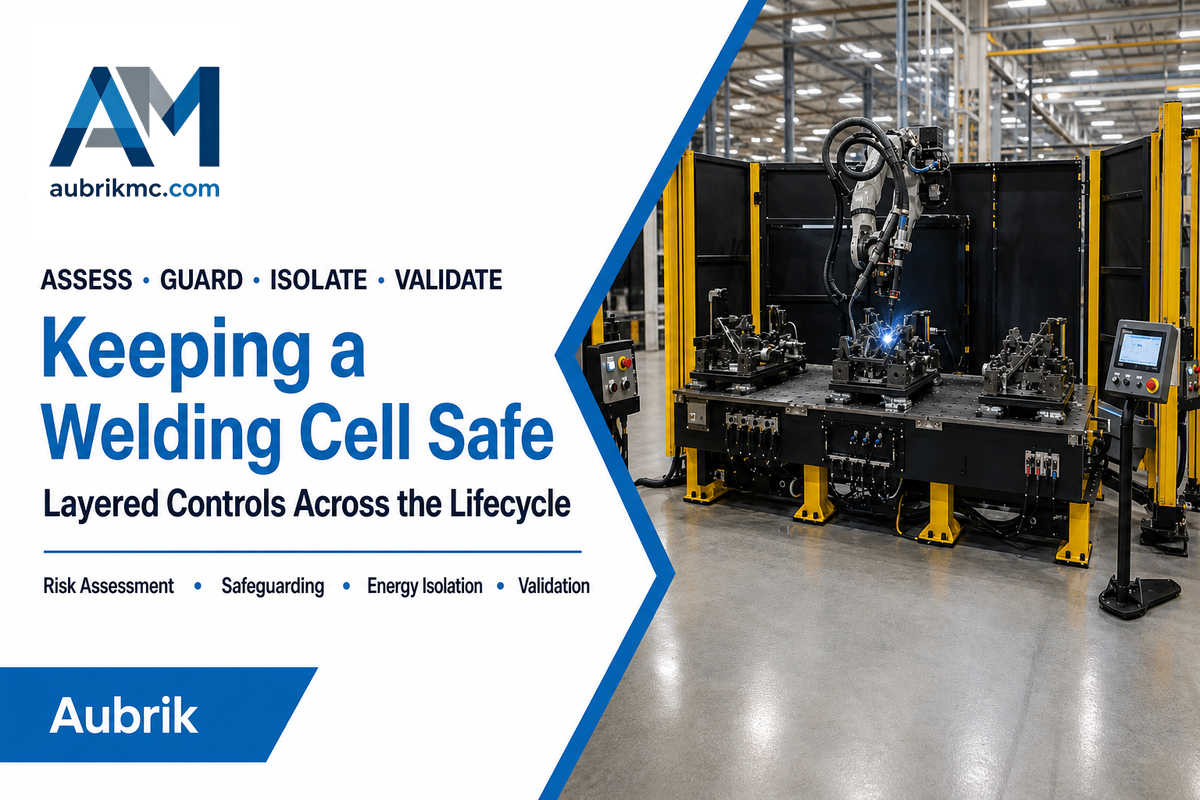
Die Sicherheit einer Roboterschweißzelle wird durch eine anwendungsbezogene Risikobeurteilung, konstruktive Schutzeinrichtungen, kontrollierten Zugang, Verfahren zur Beherrschung gefährlicher Energien, Rauchkontrolle und die Validierung sämtlicher Produktions- und Instandhaltungsaufgaben gewährleistet. Die Roboterbewegung ist nur eine Gefahrenquelle innerhalb der Zelle. Die Risikobeurteilung muss auch Lichtbogenstrahlung, Rauch, Wärme und den Zugang für Instandhaltungsarbeiten berücksichtigen.
Auf der Seite von OSHA zu Normen für Robotik wird festgestellt, dass es keine robotikspezifische OSHA-Norm gibt; stattdessen wird auf einschlägige Normen für die allgemeine Industrie und Konsensnormen verwiesen, unter anderem zur Integration von Robotersystemen, Maschinenabsicherung, Beherrschung gefährlicher Energien und Sicherheit beim robotergestützten Lichtbogenschweißen. Die Auflistung von ISO 10218-1:2025 durch ISO ist eine aktuelle Referenz, doch Kunden müssen weiterhin die nationale Anerkennung und den Validierungsumfang des Integrators prüfen.
Bewegung von Roboter und Schweißpositionierer
Arbeitsbereich, Quetsch- und Fangstellen, Herausschleudern, unerwarteter Wiederanlauf, Schwerkraft und gespeicherte Energie.
Schweißverfahren
Lichtbogenstrahlung, Wärme, Spritzer, heiße Werkstücke, elektrische Energie, Schutzgas und Rauch.
Aufgaben im Lebenszyklus
Beschickung, Einlernen, Störungsbehebung, Kontaktspitzenwechsel, Wartung der Spannvorrichtung, Fehlersuche und Instandhaltung.
Schutzfunktionen
Schutzvorrichtungen, Schutzblenden, Verriegelungen, Scanner, sichere Stopps, Energieabschaltung, Schweißrauchabsaugung und validierte Wiederanlauflogik.
Eine Lebenszyklusanalyse ist praxisbezogen und keine akademische Übung. Das Material von OSHA zur Gefahrenerkennung behandelt auch tödliche Gefährdungen während Instandhaltungsarbeiten innerhalb des Arbeitsbereichs eines Roboters. Eine Risikobeurteilung, die manuelle Tätigkeiten ausklammert, lässt genau die Situationen unberücksichtigt, in denen Bediener wahrscheinlich Zugang zur Zelle benötigen.
Die Sicherheit der Bediener wird auch durch die Exposition gegenüber dem Schweißverfahren beeinflusst. Schweißrauchabsaugung, Schutzblenden, die Auslegung der Schweißstromrückleitung und kontrollierte Störungsbehebung können zu einer sichereren Arbeitsumgebung beitragen, müssen jedoch für die jeweiligen Aufgaben und Werkstoffe validiert werden.
Sicherheitsregel: Sicherheitsmaßnahmen sind validierte Funktionen der Zelle. Sie müssen beim Schweißverfahren und bei jeder menschlichen Interaktion wirksam sein, nicht nur beim Kontakt mit dem Roboter.
Cobot-Schweißen im Vergleich zum Schweißen mit Industrierobotern
Cobot-Schweißen ermöglicht eine einfachere Interaktion und vielseitige Wiederverwendung, während das Schweißen mit herkömmlichen Industrierobotern höhere Tragfähigkeiten, Geschwindigkeiten, Arbeitsbereiche und eine abgeschirmte Produktion unterstützt; keine der beiden Lösungen ist automatisch sicherer oder besser. Die Auswahl muss sich nach der Aufgaben- und Risikobeurteilung richten. Zellenlayout und Produktionsauslastung bestimmen anschließend den praktischen Zielkonflikt.
| Faktor | Cobot-Schweißen | Schweißen mit Industrierobotern |
|---|---|---|
| Interaktionsmodell | Für ausgewählte kollaborative Funktionen und einfacheres Einlernen ausgelegt | Während automatischer Bewegungen üblicherweise von Personen getrennt |
| Produktionsschwerpunkt | Zellen für hohe Variantenvielfalt, unterstützte Arbeitsabläufe, flexibler Einsatz | Dauerbetrieb, größere Arbeitsbereiche, höhere Tragfähigkeit oder Geschwindigkeit |
| Schutzmaßnahmen | Aufgabenspezifisch; Schweißgefahren können weiterhin Schutzblenden oder eine räumliche Trennung erfordern | Schutzumhausung und verriegelter Zugang sind üblich |
| Wesentlicher Zielkonflikt | Flexibilität gegenüber Grenzen bei Geschwindigkeit, Tragfähigkeit und Arbeitsbereich | Produktionsleistung gegenüber einem größeren Integrationsflächenbedarf |
„Kollaborativ“ beschreibt eine Funktion und einen Konstruktionsansatz; die Gefahren durch Lichtbogenstrahlung, Rauch, heißes Metall, scharfe Kanten oder angetriebene Schweißpositionierer werden dadurch nicht beseitigt. Jede Cobot-Schweißanlage muss weiterhin in einen vollständigen Prozess integriert werden. Prüfen Sie Optionen für das Cobot-Schweißen zusammen mit der Teilefamilie, den menschlichen Tätigkeiten und den Schutzmaßnahmen.
Auswahlregel: Wählen Sie zuerst Produktionsart und Interaktion aus; validieren Sie anschließend sämtliche Gefährdungen im Gesamtprozess.
Das 5-Eingaben-Modell zur Bewertung der Einsatzbereitschaft von Teil und Zelle
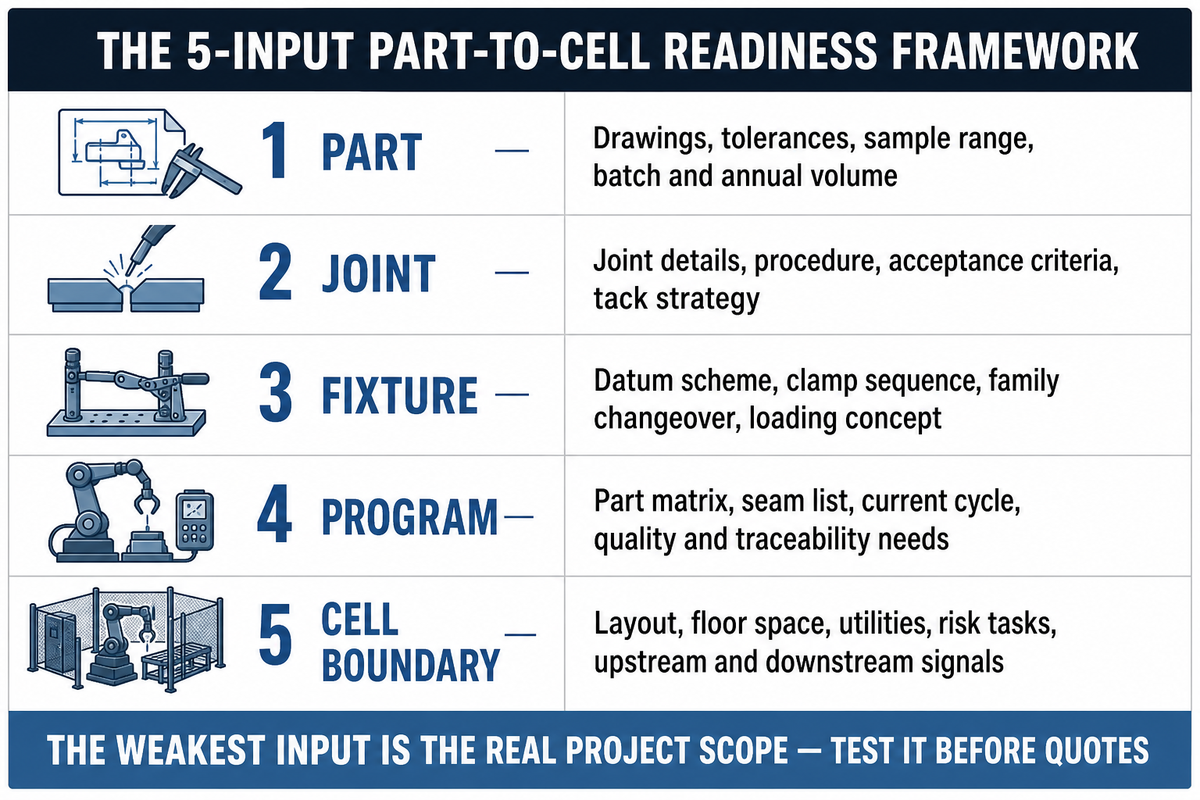
Das 5-Eingaben-Rahmenwerk zur Prüfung der Bauteil- und Zellenreife ermittelt die Randbedingung, die darüber entscheidet, ob Roboterschweißen realisierbar ist: Bauteil, Schweißstoß, Spannvorrichtung, Programm und Zellengrenze. Es macht aus einer vagen Anfrage nach dem Preis eines Roboters eine technische Aufgabenstellung.
Alle in den vorangegangenen Abschnitten aufgeworfenen Fragen lassen sich auf diese fünf messbaren Eingaben zurückführen. Die Eingaben zu Spannvorrichtung und Zellengrenze berücksichtigen außerdem die anwendungsspezifischen Grenzwerte für Geschwindigkeit, Tragfähigkeit und Sicherheit, die im MEP-Blogbeitrag von NIST über kollaborative Roboter erläutert werden.
| Eingabe | Diese Frage stellen | Nachweise für den Integrator |
|---|---|---|
| Bauteil | Wie stark variieren zugeschnittene, umgeformte, bearbeitete und montierte Merkmale? | Zeichnungen, Toleranzen, Musterspektrum, Losgröße und Jahresstückzahl |
| Schweißstoß | Verträgt das Verfahren die tatsächlichen Spaltmaße, den Kantenversatz, die Zugänglichkeit und den Verzug? | Schweißstoßdetails, Schweißanweisung, Abnahmekriterien, Heftstrategie |
| Spannvorrichtung | Wodurch wird der Schweißstoß positioniert, und wo ist adaptive Sensorik vorzuziehen? | Bezugssystem, Spannfolge, Umrüstung innerhalb der Produktfamilie, Beladekonzept |
| Programm | Wie viele Parametersätze, Suchläufe, Ausnahmen und Wiederanlaufabläufe sind erforderlich? | Bauteilmatrix, Nahtliste, aktueller Takt, Qualitäts- und Rückverfolgbarkeitsanforderungen |
| Zellengrenze | Wer ist für Beladung, Schweißpositionierer, Medienversorgung, Schweißrauchabsaugung, Sicherheit, Prüfung und Schnittstellen verantwortlich? | Layout, Stellfläche, Medienversorgung, risikobehaftete Aufgaben, vor- und nachgelagerte Signale |
| Messprotokoll | Nur beispielhaftes Format, keine Maschinenempfehlung |
|---|---|
| Produktion und Zelle | 6 mm Werkstoffdicke; 5.000 Teile/Jahr; 50 Teile/Los; 1.200 mm Schweißnaht; 8 min/Teil; 20 min Umrüstzeit/Los; 30 m² Zelle; Verfügbarkeitsgrad 0.85 |
| Medienversorgung und Inbetriebnahme | 45 Kilowatt; 15 L/min Schutzgas; 400 V; 80 A; 60 Hz; 6 bar; 30 s Spannkontrolle; 2 min Wiederanlauf; 4 h Beobachtungszeit |
| Zugänglichkeit und Planung | 25 kg Spannvorrichtungsmodul; 1.200 min⁻¹ Wartungswerkzeug; 8 mm Ausschussgrenze; 150 cm Freiraum; 1,5 m Gangbreite; Lichtbogen-Einschaltanteil 0.70; 20 Tage Lieferzeit für Ersatzteile; 4 Jahre Planungshorizont |
Bewerten Sie jede Projekteingabe als bekannt und stabil, messbar, aber variabel oder unbekannt, und legen Sie die zu erfassende Messauflösung fest — beispielsweise Positionen in Schritten von 1 mm, gehandhabte Lasten in Schritten von 1 kg, kurze Verzögerungen in Schritten von 1 s und Umrüstzeiten in Schritten von 1 min. Entfernen Sie alle Beispielwerte aus der Tabelle und ersetzen Sie sie durch gemessene Projektdaten; es handelt sich um Formatierungsbeispiele und nicht um Abnahmegrenzen.
Eine unbekannte Eingabe führt nicht automatisch zum Ausschluss des Projekts, wird jedoch zum ersten Prüfpunkt. Vor der endgültigen Investitionsschätzung sollten eine Probeschweißung, eine Untersuchung der Spannvorrichtung, ein Sensortest, eine Reichweitensimulation oder eine Risikobeurteilung erfolgen.
Wenn die fünf Eingaben feststehen, kann eine Berechnung der Rentabilität und Amortisationszeit beim Schweißen realistische Annahmen zu Gutteil-Zykluszeit, Arbeitsaufteilung, Nacharbeit, Instandhaltung und Umrüstung berücksichtigen.
Bereitschaftsregel: Die schwächste der fünf Eingaben bestimmt in der Regel den tatsächlichen Projektumfang. Prüfen Sie sie, bevor Sie Angebote einholen.
Häufig gestellte Fragen
Ist Roboterschweißen schneller als manuelles Schweißen?
Roboterschweißen kann schneller sein, wenn die Bauteile in einem reproduzierbaren Zustand bereitgestellt werden und die Zelle eine produktive Lichtbogen-Einschaltzeit aufrechterhält. Es kann Schwankungen bei Verfahrgeschwindigkeit, Brennerwinkel und Schweißfolge verringern. Dadurch wird jedoch nicht jede Zelle schneller. Beladung, Spannen, Heftnähte, Programmwechsel, Prüfung und die Wiederaufnahme nach unzureichendem Ausrichten und Zusammenbauen können die Zykluszeit bestimmen. Vergleichen Sie die gesamte Gutteil-Zykluszeit und nicht allein die Verfahrgeschwindigkeit des Roboters.
Was ist der größte Nachteil des Roboterschweißens?
Der größte Nachteil ist der technische Aufwand, der erforderlich ist, um die Eingaben zu kontrollieren oder zu messen. Roboter wiederholen programmierte Bahnen auch dann, wenn sich die Lage eines Schweißstoßes aufgrund uneinheitlichen Zuschneidens, Umformens oder Spannens verändert. Die Arbeit verlagert sich von manuellen Korrekturen am Schweißbrenner auf Vorbereitung, Spannvorrichtungen, Roboterprogrammierung, Sensorik, Instandhaltung und Zellensicherheit. Eine variantenreiche Fertigung mit unkontrollierten Abweichungen kann weiterhin besser für manuelle oder unterstützte Arbeitsabläufe geeignet sein.
Benötigt man einen Schweißer, um einen Schweißroboter zu bedienen?
Schweißfachliche Kompetenz ist weiterhin erforderlich, auch wenn der reguläre Bediener den Schweißbrenner nicht von Hand führt. Jemand muss die Schweißanweisung entwickeln und qualifizieren, die Prozessparameter einstellen, Schweißbrenner und Schweißstromrückleitung prüfen, Fehler bewerten und entscheiden, wann ein Programm oder eine Spannvorrichtung korrigiert werden muss. Roboterprogrammierung und Produktionsbetrieb können getrennte Aufgabenbereiche sein, doch automatisiertes Schweißen hebt die schweißtechnische Verantwortung nicht auf.
Kann ein Schweiß-Cobot ohne Schutzeinrichtung arbeiten?
Nicht automatisch. Lichtbogenstrahlung, Hitze, Rauch, Spannvorrichtungen und Schweißpositionierer verursachen jeweils eigene Gefährdungen, und eine aufgabenspezifische Risikobeurteilung entscheidet, ob die Zelle Schutzwände, Verriegelungen, Bereiche mit Zugangsbeschränkung, Scanner oder konventionelle Schutzeinrichtungen benötigt; die OSHA-Leitlinien zu Robotergefährdungen behandeln außerdem die Exposition bei Arbeiten innerhalb des Roboterarbeitsbereichs.
Welche Informationen sollte ich einem Integrator für Roboterschweißanlagen senden?
Übermitteln Sie die vollständigen Randbedingungen für Produktion und Qualität und nicht nur eine einzelne Zeichnung. Dazu gehören Bauteilzeichnungen, Werkstoffe, Varianten der Produktfamilie, Jahres- und Losstückzahlen, Schweißstoßarten, Anforderungen an die Schweißanweisung, zulässige Abweichungen, repräsentative Muster, die aktuelle Gutteil-Zykluszeit, Qualitäts- und Prüfkriterien, verfügbare Stellfläche und Medienversorgung, vor- und nachgelagerter Werkstofffluss, Beladeverfahren, Bedieneraufgaben, Sicherheitsbeschränkungen sowie die von der Zelle erwarteten Daten oder Rückverfolgbarkeit. Fügen Sie Fotos der aktuellen Spannvorrichtungen, Fehler und Beladevorgänge hinzu; benennen Sie die für Schweißanweisung und Qualität verantwortlichen Personen; und beschreiben Sie, wie nichtkonforme Teile gesperrt werden. Anhand dieser Angaben kann der Systemintegrator Reichweite, Werkstückspannung, Sensorik, Prüfung und Wiederanlauf unter realen Produktionsbedingungen statt nur anhand eines idealen Musters prüfen.
Fazit: Mit dem Schweißstoß beginnen, nicht mit dem Roboter
Beim Roboterschweißen wird ein automatisierter Schweißvorgang in eine kontrollierte, programmierbare Zelle eingeführt. Es funktioniert am besten, wenn die Variation in Teil und Verbindung entweder begrenzt oder innerhalb eines validierten Sensorfensters gemessen wird Stellen Sie eine nützlichere Frage als “Kann ein Roboter schweißen?”: “Kann diese vollständige Zelle diese Verbindung wiederholt lokalisieren, schweißen, prüfen und bergen?”
Füllen Sie vor der Angebotsanfrage das 5-Eingaben-Rahmenwerk zur Prüfung der Bauteil- und Zellenreife aus. Wenn der beste Lösungsweg noch nicht feststeht, vergleichen Sie Aubriks Optionen für Roboterschweißanlagen mit Ihren Anforderungen an Bauteil, Verfahren und Zellengrenze.
Eine aussagekräftige Projektbeschreibung erstellen
Senden Sie Aubrik repräsentative Bauteile, Zeichnungen, Schweißanforderungen, Produktionsmengen, aktuelle Zyklusdaten und die fünf Bereitschaftseingaben. Damit erhält das Engineering-Team eine fundiertere Grundlage für ein Zellkonzept als durch die bloße Anfrage nach einem Robotermodell.
Systeme zum Roboterschweißen entdeckenWeitere Ressourcen von Aubrik
- Leitfaden für Roboterschweißzellen: Dimensionierung und Layout
- Leitfaden zum Cobot-Schweißen: Tragfähigkeit, Reichweite und Schutzeinrichtungen
- Kostenleitfaden für Schweißroboter
Literatur und Quellen
- TWI, Robotergestütztes Lichtbogenschweißen
- OSHA, Robotiknormen
- OSHA, Erkennung von Robotergefährdungen
- ISO, Eintrag zu ISO 10218-1:2025
- NIST, Hersteller mit hoher Variantenvielfalt und kleinen Stückzahlen sowie kollaborative Roboter
- Boldrin et al. (2024), „Nahtverfolgung und Spaltüberbrückung beim robotergestützten Laserstrahlschweißen mittels Graustufenbildgebung und Oszillation“, Robotics and Computer-Integrated Manufacturing 89, 102774, DOI 10.1016/j.rcim.2024.102774
- Path Robotics, Inc., US11648683B2, „Autonome Schweißroboter“