Nehmen Sie Kontakt mit der Aubrik Company auf

Wie funktioniert ein Rohrschweißmanipulator, und welchen Typ benötigen Sie?

Ein Rohrschweißmanipulator ist eine Säulen-und-Ausleger- oder Kragarmmaschine, die einen SAW- oder GMAW-Schweißkopf entlang einer festen oder verfahrbaren Bahn führt, während das Rohr stillsteht oder sich auf einem separaten Schweißrollenbock dreht, sodass der Schweißstoß gleichmäßig geschweißt wird, ohne dass ein Schweißer die Naht von Hand abfahren muss. Betriebe, die Rohrspools, Druckbehälter oder Rohrleitungsabschnitte fertigen, setzen ihn ein, um Schweißgeschwindigkeit, Lichtbogenposition und Nahtgeometrie über einen vollständigen Fertigungslauf konstant zu halten.
Dieser Leitfaden konzentriert sich auf die rohrspezifischen technischen Fragen: wie ein Schweißmanipulator anhand von Rohraußendurchmesser und Wanddicke dimensioniert wird, wie er mit einem Schweißrollenbock zusammenarbeitet, welches Regelwerk tatsächlich für einen Rohrschweißstoß gilt und wodurch eine Anlage bei fehlerhafter Installation oder Bedienung ausfällt. Wenn Sie bereits wissen, dass Sie einen Schweißmanipulator benötigen, und die Anlagen von Aubrik kennenlernen möchten, finden Sie die Produktreihe direkt auf der Lösungsseite für Rohrschweißmanipulatoren.
Von Cherry · Aktualisiert im August 2026
Technische Daten der Rohrschweißmanipulator-Baureihe im Überblick
- Abgedeckte Rohraußendurchmesser: 50 mm bis 3.000 mm in vier Belastungsklassen
- Positioniergenauigkeit: ±0,1 mm bei der Baureihe ABOKE FWM
- Schweißverfahren: SAW und GMAW, für zwei Schweißköpfe geeignet
- Hub von Säule und Ausleger: 1.000×1.000 mm bis 8.000×8.000 mm
- Verfahrgeschwindigkeit des Schweißbrenners: je nach Modell bis zu 300–1.400 mm/min
Kurz gesagt
Ein Rohrschweißmanipulator ist ein am Ausleger montierter Schweißbrennerträger, der den Lichtbogen entlang einer Rohrnaht führt, während das Rohr selbst feststeht oder sich auf einem separaten Schweißrollenbock dreht, sodass eine reproduzierbare Rund- oder Längsnaht entsteht, ohne dass ein Schweißer den Schweißstoß von Hand verfolgen muss.
Kurzfassung
- Ein Schweißmanipulator führt den Schweißbrenner; ein Schweißrollenbock dreht das Rohr, und die meisten Rohrschweißzellen verwenden beide gemeinsam (H2-2).
- Die Dimensionierung richtet sich nach Rohraußendurchmesser, Wanddicke und Belastungsklasse, nicht allein nach der Tragfähigkeit des Auslegers (H2-3).
- Praxiswert: Eine Schweißzelle ABOKE FWM-0404 verkürzte die Zykluszeit von 8h auf 4.8h und erhöhte die Erstabnahmequote nach AWS D1.1 von 85 % auf 99,5 % (H2-3).
- API 1104 und die Normenfamilie ASME B31 gelten für Rohr- und drucktragende Schweißnähte und gehören damit zu einer anderen Regelwerksfamilie als die Stahlbaunorm AWS D1.1 (H2-5).
- Die Vorschriften für Arbeiten in engen Räumen gemäß 29 CFR 1910.146 gelten, sobald jemand zur Einrichtung in ein Rohr mit großem Durchmesser einsteigt (H2-8).
1. Was ein Rohrschweißmanipulator tatsächlich bewegt – und was nicht
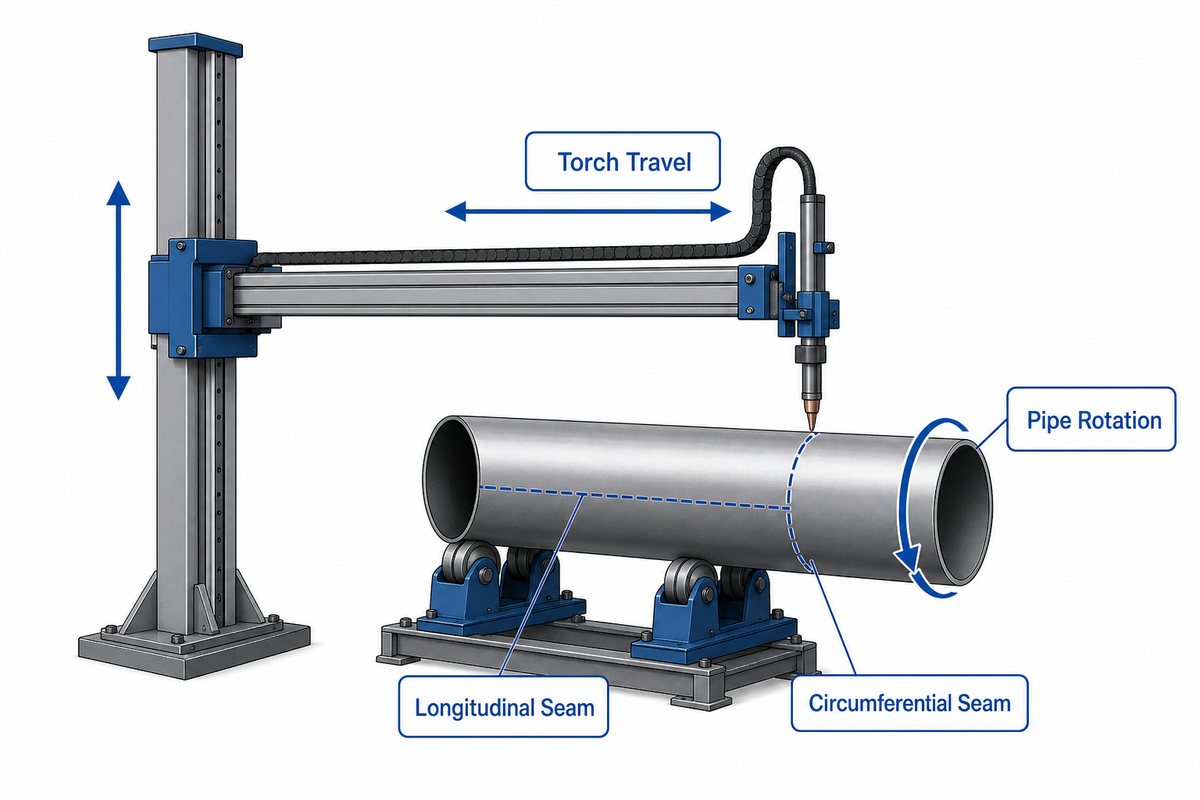
Ein Rohrschweißmanipulator bewegt den Schweißbrenner, nicht das Rohr. Sein Säulen-und-Ausleger-Rahmen führt den Schweißkopf nach oben, nach unten und entlang eines horizontalen Auslegers, sodass der Lichtbogen der Naht folgt, während der eigene Antrieb des Auslegers Verfahrgeschwindigkeit und Brennerwinkel konstant hält. Bei Rohrarbeiten bearbeitet die Maschine üblicherweise eine von drei Nahtgeometrien: eine Rundnaht, die um das Rohr verläuft, eine Längsnaht, die parallel zur Rohrachse verläuft, oder eine kombinierte oder spiralförmige Naht, die beide Richtungen an einem schraubenförmig gewickelten oder auf Gehrung gefügten Schweißstoß verbindet.
Servomotoren treiben Säule, Ausleger und Fahrwagen an, der den Schweißbrenner am zylindrischen Rohr entlangführt und bei Rohrschweißanwendungen und -aufgaben von kleinen Rohrspools bis zu Schiffbausektionen eine gleichmäßige Schweißnaht erzeugt. Diese Kombination unterscheidet automatisierte oder teilautomatisierte Schweißzellen von Arbeiten, die früher manuell ausgeführt wurden.
- Bei Rundnähten muss sich das Rohr üblicherweise unter einem feststehenden oder nur geringfügig verfahrenden Schweißbrenner drehen, weshalb ein Schweißmanipulator so häufig mit einem Schweißrollenbock kombiniert wird.
- Bei Längsnähten muss der Schweißbrenner über die Länge eines feststehenden Rohrs verfahren, wobei nahezu die gesamte Arbeit allein vom Ausleger des Schweißmanipulators übernommen wird.
- Kombinierte oder spiralförmige Nähte erfordern die gleichzeitige Synchronisierung beider Bewegungen, die unten in H2-9 ausführlicher behandelt wird.
Dies funktioniert, weil der Säulenantrieb, der Auslegerwagen und die Steuerungslogik zur Konstanthaltung von Brennerwinkel und Stick-out auch bei Anwendungen ohne Rohre, etwa beim Schweißen von Flachblechen und im Stahlbau, eingesetzt werden. Eine umfassendere Erläuterung der allgemeinen Funktionsweise eines Säulen-und-Ausleger-Systems finden Sie in unserem Leitfaden zu Säulen-und-Ausleger-Schweißmanipulatoren. Dieser Artikel konzentriert sich darauf, was sich ändert, wenn das Werkstück ein Rohr ist.
2. Schweißmanipulator, Schweißrollenbock oder beides: Entscheidungshilfe für Rohrarbeiten
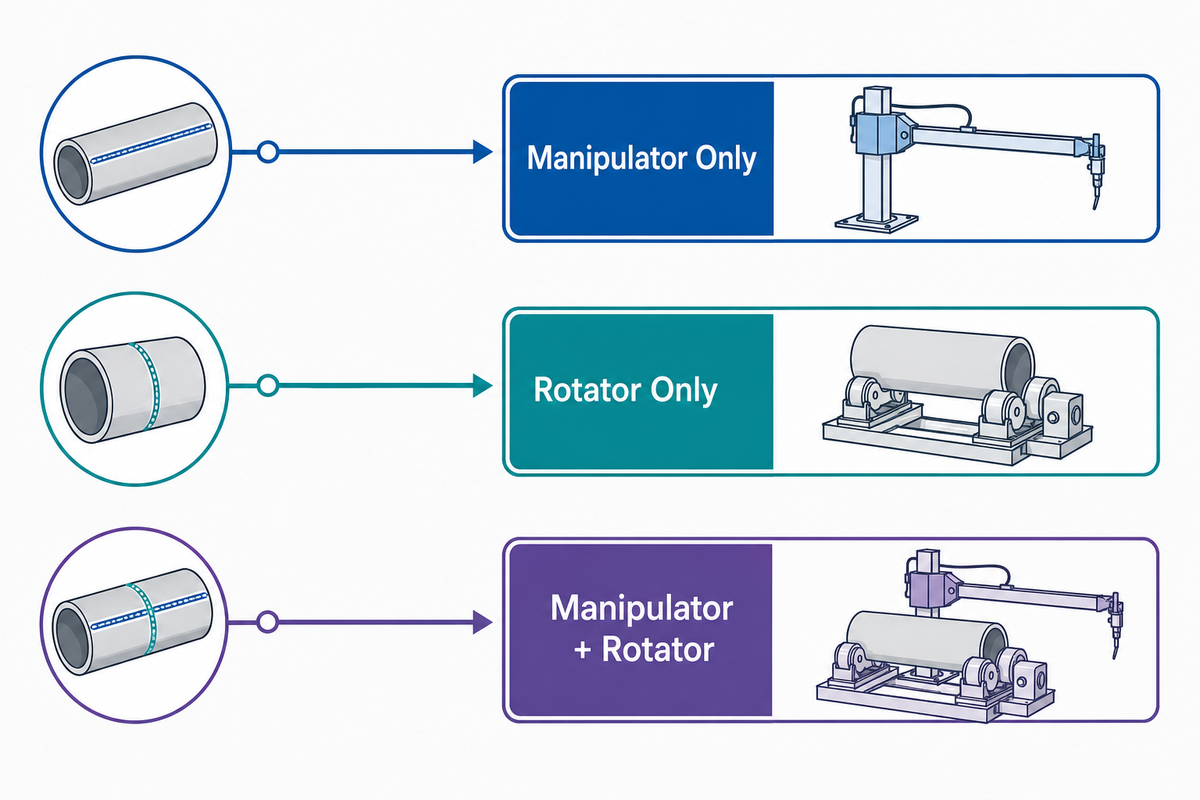
Ein Schweißmanipulator allein bearbeitet eine Längsnaht an einem feststehenden Rohr, ein Schweißrollenbock allein eine Rundnaht an einem Rohr, das sich unter einem festen Schweißbrenner frei drehen kann, und die meisten Rohrschweißzellen in der Produktion benötigen tatsächlich beide Maschinen, da reale Rohrarbeiten innerhalb eines einzigen Fertigungslaufs verschiedene Nahtarten umfassen. Die folgende Übersicht ordnet die Auswahl deshalb nach Nahtgeometrie statt nach Anlagenkategorie und bleibt so auf Rohrarbeiten ausgerichtet, anstatt einen allgemeinen Vergleich zwischen Schweißmanipulator, Schweißpositionierer und Roboter zu wiederholen.
| Nahtausrichtung | Bewegte Maschine | Typischer Bereich des Rohraußendurchmessers | Eine oder zwei Maschinen | Typisch geeignetes Verfahren |
|---|---|---|---|---|
| Rundnaht (Umfangsnaht) | Das Rohr dreht sich; der Schweißbrenner bleibt fest oder verfährt geringfügig | Alle Bereiche, am häufigsten bei 200–1.500 mm | Zwei Maschinen: Schweißmanipulator + Schweißrollenbock | SAW oder GMAW |
| Längsnaht | Der Schweißbrenner verfährt am Ausleger; das Rohr bleibt fest | Alle Bereiche | Eine Maschine: nur Schweißmanipulator | SAW oder GMAW |
| Kombinierte oder spiralförmige Naht | Synchronisierte Brennerfahrt und Rohrdrehbewegung | Typischerweise 300–3.000 mm | Zwei Maschinen: Schweißmanipulator + Schweißrollenbock, geschwindigkeitssynchronisiert | SAW, für zwei Schweißköpfe geeignet |
In der Praxis schaffen die meisten Betriebe mit unterschiedlichen Rohrarbeiten letztlich beide Maschinen an, statt sich für eine zu entscheiden. Ohne Schweißrollenbock kann ein Schweißmanipulator eine Rundnaht nicht fertigstellen, ohne dass das Rohr zwischen den Schweißlagen manuell gedreht wird, und ohne Schweißmanipulator kann ein Schweißrollenbock überhaupt keine Längsnaht bearbeiten. Die Kombination und die Synchronisierung der Geschwindigkeiten beider Maschinen werden in H2-9 anhand eines eigenen Beispiels erläutert; diese Vorgehensweise entspricht der AWS-D10-Empfehlung für das Rohrschweißen.
Etablierte Hersteller in diesem Bereich, darunter Koike Aronson, Ransome und Aubrik, bieten weitgehend ähnliche Säulen-und-Ausleger-Schweißsysteme an, wobei Belastungsbereich und Steuerungsoptionen je nach Modell variieren. Kompakte Schweißmanipulatoren, die teilweise unter Bezeichnungen wie Cricket-II manipulator oder Scarab vermarktet werden, bieten eine kleinere Aufstellfläche bei geringerer Belastungsgrenze und können dennoch die wirtschaftlichere Wahl für einen Betrieb sein, der niemals Rohre mit großem Durchmesser bearbeitet. Automatisierte Schweißsysteme jeder dieser Klassen unterliegen weiterhin der in der obigen Übersicht dargestellten Logik der Nahtgeometrie.
3. Dimensionierung eines Rohrschweißmanipulators: Außendurchmesser, Wanddicke und Belastungsklasse
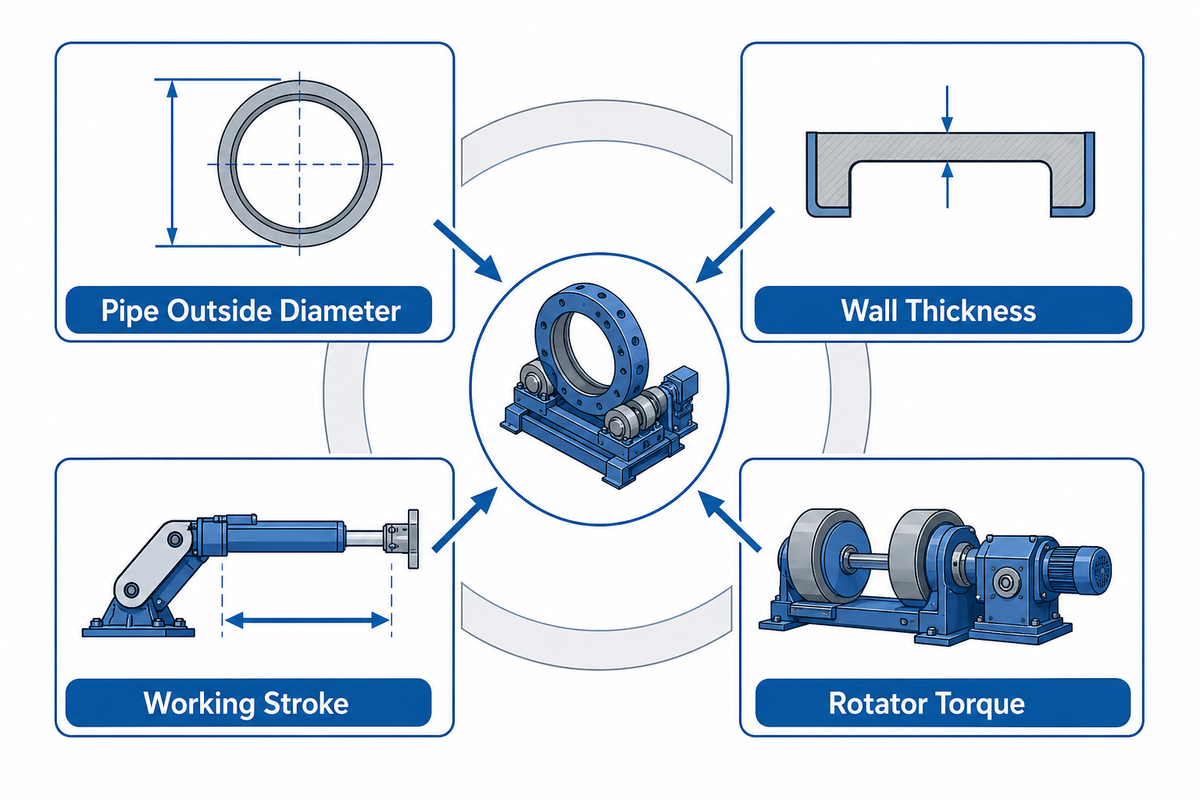
Vier Belastungsklassen decken Rohraußendurchmesser von 50 mm bis 3.000 mm ab; die richtige Auswahl hängt vom gesamten Arbeitsbereich, dem Rohraußendurchmesser, der Wanddicke und dem daraus resultierenden Metergewicht, dem Arbeitshub sowie dem Drehmoment des Schweißrollenbocks ab und nicht von der größten Einzelangabe auf einem Datenblatt. Die Dimensionierung ausschließlich nach der angegebenen Tragfähigkeit des Auslegers ist eine verbreitete Abkürzung und zugleich der Fehler, der am ehesten dazu führt, dass ein Betrieb einen Schweißmanipulator erhält, dessen eigenes Werkstück nach Berücksichtigung von Spannvorrichtung und Belastung des Schweißrollenbocks nicht mehr genügend Freiraum hat.
50–3.000 mmBereich des Rohraußendurchmessers bei der Baureihe ABOKE FWM
±0,1 mmPositioniergenauigkeit bei allen vier FWM-Modellen
Die folgende Übersicht enthält reale technische Daten der Belastungsklassen statt einer allgemeinen Einteilung in klein, mittel und groß, sodass Außendurchmesser und Hub direkt mit den Rohrabmessungen eines Projekts abgeglichen werden können.
| Modell / Klasse | Bereich des Rohraußendurchmessers | Hub von Säule und Ausleger | Tragfähigkeit | Verfahrgeschwindigkeit des Schweißbrenners | Verfahren |
|---|---|---|---|---|---|
| ABOKE FWM-0101 (Mini) | 50–300 mm | 1.000×1.000 mm | 50 kg | bis zu 300 mm/min | SAW + GMAW |
| ABOKE FWM-0203 (Leichtlast) | 200–800 mm | 2.000×3.000 mm | 150 kg | bis zu 1.000 mm/min | SAW + GMAW |
| ABOKE FWM-0404 (Mittellast) | 500–1.500 mm | 4.000×4.000 mm | 200 kg | bis zu 1.000 mm/min | SAW + GMAW |
| ABOKE FWM-0808 (Schwerlast) | 1.000–3.000 mm | 8.000×8.000 mm | 300 kg | bis zu 1.400 mm/min | SAW + GMAW |
| AM-CB-30 (Säule und Ausleger) | Rohrspools + kleine Behälter | ~3×3 m (~3.000 mm Hub) | 150–500 kg | 120–3.000 mm/min | SAW/GMAW, allgemeine Fertigung |
| AM-CB-40 | Druckbehälter + Trommeln | 4×4 m | 300–800 kg | Projektspezifisch | Allgemeine Fertigung |
| AM-CB-50 | Sektionen für Türme von Windenergieanlagen | 5×5 m | 500–1.200 kg | Projektspezifisch | Allgemeine Fertigung |
| AM-CB-60 | Große Behälter + schwere Stahlkonstruktionen | 6×6 m | 800–2.000 kg | Projektspezifisch | Allgemeine Fertigung |
| Sonderausführung / Übergröße | Über 3.000 mm Außendurchmesser oder über einen Arbeitsbereich von 6×6 m hinaus | Projektspezifisch ausgelegt | Projektspezifisch ausgelegt | Projektspezifisch ausgelegt | Projektspezifisch ausgelegt |
Welche technischen Daten sollte ich bei der Auswahl eines Rohrschweißmanipulators berücksichtigen?
Beginnen Sie mit dem Rohraußendurchmesser und der Wanddicke, da beide zusammen das fertige Gewicht bestimmen, das Ausleger und Schweißrollenbock ohne Durchbiegung tragen müssen. Prüfen Sie anschließend das Schweißverfahren: Ein SAW-Schweißkopf ist schwerer und benötigt ein Pulverrückgewinnungssystem, während ein GMAW-Schweißbrennerkopf leichter und einfacher montiert wird. Gleichen Sie abschließend den Arbeitshub mit dem längsten Bauteil ab, das im Betrieb tatsächlich bearbeitet wird, nicht mit dem durchschnittlichen Auftrag.
An einer realen Fertigungslinie zeigt sich diese konsequente Dimensionierung in den Kennzahlen. Ein Betrieb, der eine Mittellast-Schweißzelle ABOKE FWM-0404 wiederholt für Rohrspool-Arbeiten einsetzte, meldete eine Verkürzung der Zykluszeit von ungefähr 8 Stunden auf 4.8 Stunden je Spool, eine Steigerung der Erstabnahmequote nach AWS D1.1 von etwa 85 % auf 99,5 % und eine Senkung der Arbeitskosten je Rohr von rund $120 auf $84 (Fallreferenz SGS-MEX-2024-0789). Anbieter vermarkten diese Maschinen als fortschrittliche Anlagen, doch ein solches Ergebnis entsteht durch die Abstimmung der Belastungsklasse auf die tatsächliche Aufgabe und nicht allein durch die Anlage.
Sobald die Belastungsklasse zur Aufgabe passt, benötigen die meisten Betriebe für Rundnähte dennoch einen Schweißrollenbock, der die Drehbewegung des Rohrs übernimmt. Die FWM-Baureihe von Aubrik wird mit einer passenden Schweißrollenbock-Baureihe kombiniert, statt eine einzelne Maschine für beide Aufgaben gleichzeitig zu dimensionieren. Die Preise hängen von Belastungsklasse, Steuerungspaket und Kombination mit dem Schweißrollenbock ab, weshalb konkrete Angebote auf der Lösungsseite und nicht hier bearbeitet werden.
Durch die Abstimmung der Belastungsklasse auf den Rohraußendurchmesser wird aus einer allgemeinen Schweißlösung eine Anlage, die dem tatsächlichen Schweißbedarf eines Betriebs entspricht. Die obige Fallstudie zur FWM-0404 zeigt das Ergebnis in der Praxis: Nach korrekter Dimensionierung folgen kürzere Schweißzeiten, höhere Produktivität und Effizienzsteigerungen beim Schweißen. Betriebe, die neue und gebrauchte Schweißmanipulatoren vergleichen, sollten dieselbe Belastungsklassenlogik anwenden, bevor sie annehmen, dass ein größerer Ausleger hochwertige Schweißnähte garantiert.
Möchten Sie ein Datenblatt zur Angebotseinholung versenden? Übernehmen Sie die folgende Checkliste in Ihre Anfrage, damit die Anbieter mit vergleichbaren Zahlen statt mit ungenauen Bereichen antworten.
Checkliste für Angebotsanfragen — übernehmen Sie diese Angaben in Ihre Anfrage:
| Parameter | Empfohlener Bereich | Warum dies wichtig ist | Prüfmethode |
|---|---|---|---|
| Bereich des Rohraußendurchmessers | Mindest- und Höchstwert angeben, z. B. 500–1.500 mm | Bestimmt die Belastungsklasse aus H2-3 | Mit dem veröffentlichten Außendurchmesserbereich des Anbieters abgleichen |
| Wanddicke und Metergewicht | Die schwerste verwendete Rohrklasse angeben | Bestätigt die Reserven bei Drehmoment des Schweißrollenbocks und Auslegerlast | Eine Lastberechnung und nicht nur einen Nennwert anfordern |
| Hub von Säule und Ausleger | Längstes Bauteil + 500 mm Freiraum | Verhindert einen zu kurzen Auslegerhub bei langen Rohrspools | Eine maßstäbliche Aufstellzeichnung anfordern |
| Schweißverfahren | SAW, GMAW oder zwei Schweißköpfe | Bestimmt Kopfgewicht und Komplexität der Steuerung | Bei SAW prüfen, ob die Pulverrückgewinnung enthalten ist |
| Kombination mit Schweißrollenbock | Ja/nein, abgestimmtes Nenndrehmoment | Für jede Rundnaht erforderlich (H2-2) | Gemeinsame Synchronisationsspezifikation anfordern (H2-9) |
| Steuerungsart und Verfahrgeschwindigkeit | Auf den Verfahrgeschwindigkeitsbereich der Schweißanweisung abstimmen | Sowohl eine zu geringe als auch eine zu hohe Geschwindigkeit beeinträchtigt die Nahtqualität | Einen beaufsichtigten Trockenlauf anfordern |
| Unterstützung bei der Inbetriebnahme | Vor Ort oder aus der Ferne, mit Lieferzeit | Beeinflusst die Checkliste in H2-6 | Umfang der Inbetriebnahme schriftlich festhalten lassen |
4. Nahtverfolgung an einem rotierenden Rohr: mechanische, lichtbogenbasierte und lasergestützte Verfahren im Vergleich
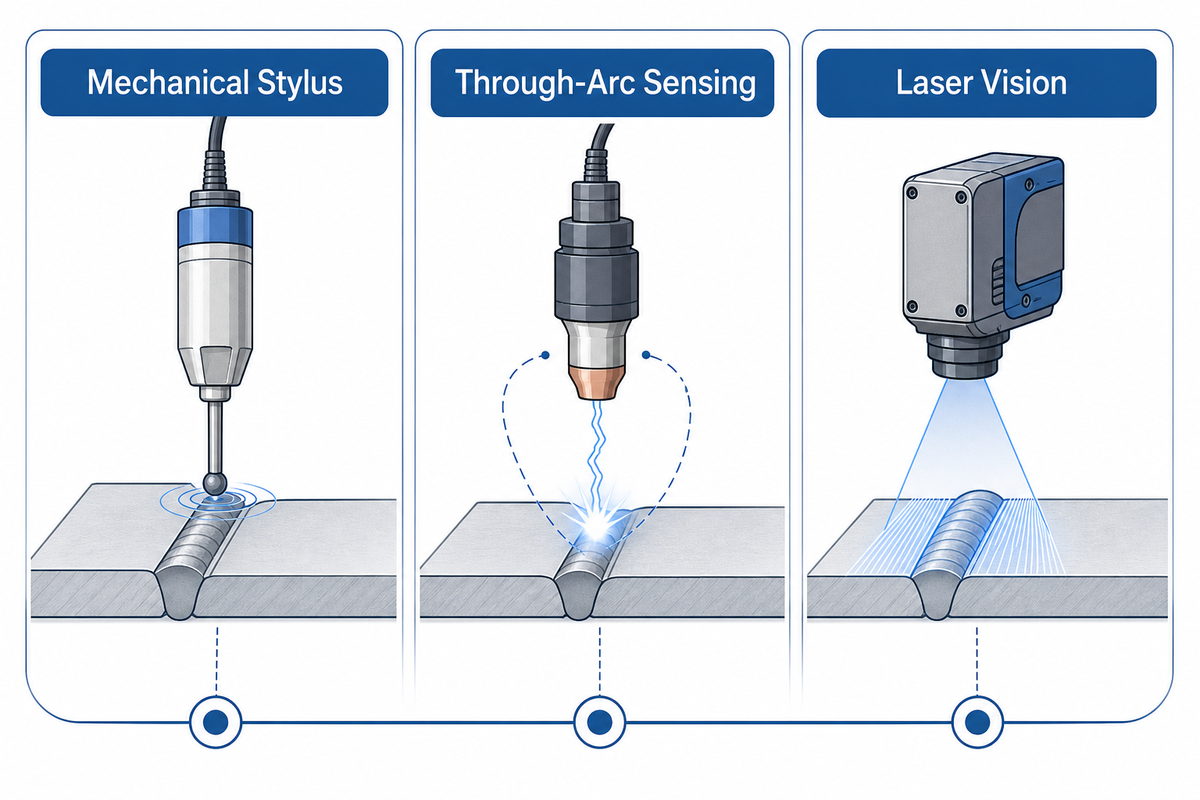
Ein rotierendes Rohr ist selten vollkommen rund, weshalb der Schweißbrenner dem Schweißstoß folgen können muss, wenn Ovalität, Walztoleranzen und Abweichungen der Spannvorrichtung die Naht geringfügig aus der programmierten Maschinenbahn verschieben. Mechanische Taststiftführungen kosten am wenigsten und erfordern die meiste mechanische Wartung; die Lichtbogenspannungserfassung benötigt keine zusätzliche Hardware, reagiert jedoch langsamer auf plötzliche Positionsänderungen; Laser-Vision-Systeme verfolgen die Naht am schnellsten und genauesten, kosten aber am meisten und erfordern eine regelmäßige Reinigung der Linse sowie Neukalibrierung.
| Verfahren | Typische Genauigkeit | Relative Kosten | Toleranz gegenüber Oberflächenabweichungen | Instandhaltung | Optimaler Außendurchmesserbereich |
|---|---|---|---|---|---|
| Mechanischer Taststift / Kontaktrad | Mittel | Niedrig | Erfordert eine saubere, frei zugängliche Nahtfuge | Hoch — Verschleißteile berühren den Schweißstoß | 200–1.500 mm |
| Lichtbogenspannungserfassung (AVC) | Mittel | Niedrig bis mittel | Erfordert einen stabilen Lichtbogen, toleriert Zunder | Niedrig — keine zusätzliche Kontakthardware | Alle Bereiche |
| Induktiver Näherungssensor | Mittel | Niedrig bis mittel | Erfordert einen konstanten Abstand zwischen Metall und Sensor | Mittel | 200–1.000 mm |
| Ultraschall-Nahtsensor | Mittel | Mittel | Toleriert Zunder und mäßige Schweißspritzer | Mittel | 300–2.000 mm |
| Taktiler Tastfinger / Rollenführung | Mittel bis hoch | Niedrig | Erfordert eine zugängliche Nahtfugenkante | Hoch — Verschleißteile | 200–1.500 mm |
| Kamerabasierter Lichtbogensensor | Hoch | Mittel bis hoch | Empfindlich gegenüber Schweißspritzern und Blendung | Mittel — Reinigung der Linse | 300–3.000 mm |
| Laser-Vision, Einlinien-Triangulation | Hoch | Hoch | Toleriert Zunder, empfindlich gegenüber reflektierenden Oberflächen | Mittel — Reinigung der Linse und Neukalibrierung | Alle Bereiche |
| Laser-Vision, strukturiertes Licht / 3D | Am höchsten | Am höchsten | Höchste Toleranz gegenüber Oberflächenabweichungen | Mittel — regelmäßige Neukalibrierung | Alle Bereiche |
| Hybridverfahren aus AVC + Laser-Vision | Am höchsten | Am höchsten | Kombiniert die Toleranz beider Verfahren | Höchste Komplexität | Alle Bereiche, bevorzugt bei hochwertigen Schweißstößen |
Die lasergestützte Nahtverfolgung an rotierenden Schweißstößen ist keine neue Idee: Patentanmeldungen für laserbasierte Lichtbogenführungssysteme an Rohr- und Behälterschweißnähten reichen Jahrzehnte zurück (siehe GB9300403D0). Das Vertrauen in die Genauigkeit der Laser-Vision-Nahtverfolgung ist seitdem gewachsen. Neuere Erkenntnisse bestätigen dies: Eine im Jahr 2026 veröffentlichte, begutachtete Übersicht über Sensoren zur automatisierten Nahtverfolgung in Sensors bestätigt, dass triangulationsbasierte Laser-Vision weiterhin den Genauigkeitsmaßstab für moderne Roboter- und Schweißmanipulatorzellen zum Rohrschweißen bildet, während die Lichtbogenerfassung bei weniger anspruchsvollen Schweißstößen die kostengünstigere Standardlösung bleibt.
Die automatisierte Nahtverfolgung bei Rohr- und Behälterschweißnähten hat sich von einer Spezialoption zu einer Standardposition bei neuen Fertigungsanlagen entwickelt, was ebenso durch den Druck auf die Qualität beim ersten Durchgang wie durch die Verfügbarkeit von Arbeitskräften vorangetrieben wird.
Nichts davon ist markenspezifisch: Der obige Vergleich ist anbieterneutral, da das richtige Verfahren vom Zustand der Rohroberfläche, vom Wert des Schweißstoßes und vom Budget abhängt, nicht vom Marketing eines einzelnen Herstellers.
5. Welches Regelwerk gilt für Ihre Rohrschweißnaht: API 1104, ASME B31 oder ein Druckbehälterregelwerk?
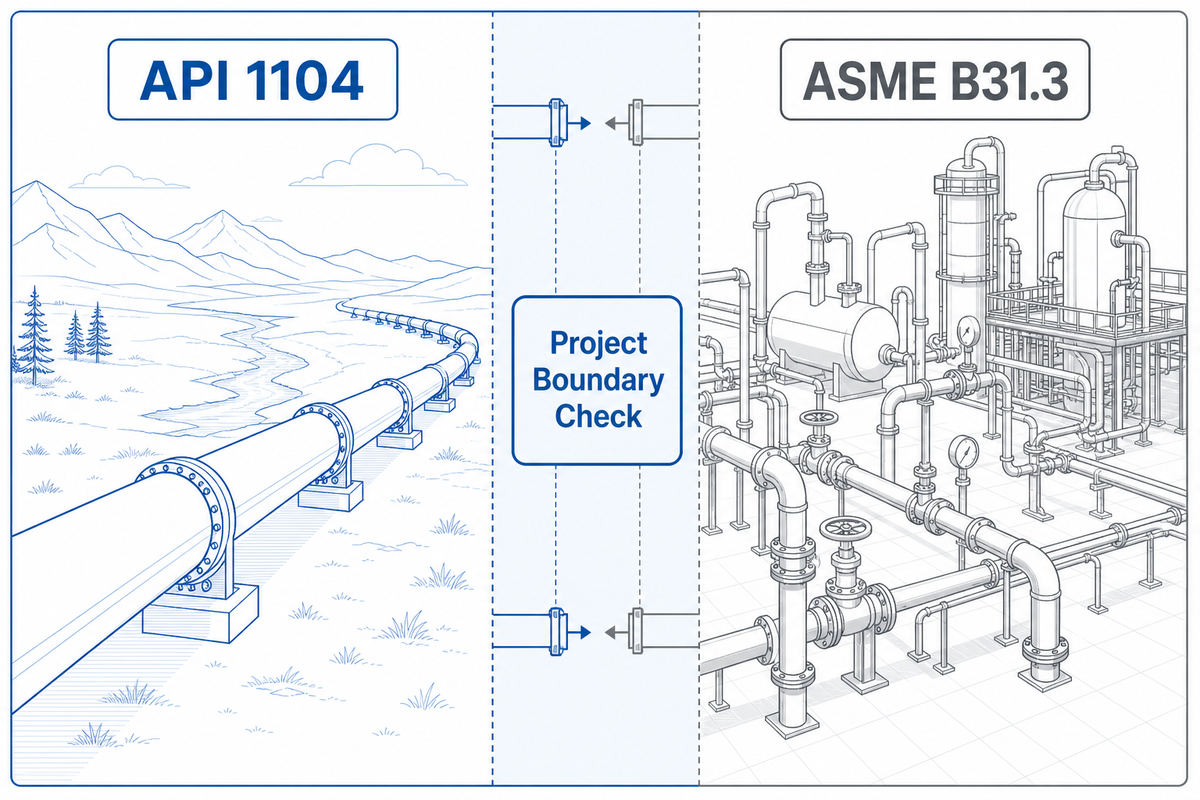
API 1104 gilt im Allgemeinen für Rundnähte an Fernleitungen, während ASME B31.3 typischerweise für Prozessrohrleitungen innerhalb von Anlagen gilt; die Abgrenzung ist jedoch nicht immer eindeutig: Je nach Rechtsraum und danach, ob das Rohr eine regulierte Fernleitungsgrenze überschreitet, können für manche Projekte beide Regelwerke vorgeschrieben sein. Dies ist eine andere Regelwerksfamilie als die in unserem allgemeinen Leitfaden zu Schweißmanipulatoren behandelte Stahlbaunorm AWS D1.1, und eine Qualifizierung nach dem falschen Regelwerk kann eine ansonsten einwandfreie Schweißnaht ungültig machen.
| Regelwerk | Gilt im Allgemeinen für | Typische Anwendung |
|---|---|---|
| API 1104 | Rundnähte an Rohrleitungen | Fernleitungen, Öl- und Gassammelleitungen |
| ASME B31.3 | Prozessrohrleitungen | Rohrleitungen in Raffinerien, Chemieanlagen und Verarbeitungsbetrieben |
| ASME B31.1 | Kraftwerksrohrleitungen | Kesselexterne Rohrleitungen und Energieerzeugungssysteme |
| ASME BPVC Section IX | Qualifizierung von Schweißern und Schweißanweisungen | Wird allgemein zusammen mit B31 und bei Druckbehälterarbeiten herangezogen |
| AWS D10 series | Empfohlene Praxis für das Rohrschweißen | Ergänzt die Anforderungen von API/ASME, ersetzt sie jedoch nicht |
Sowohl die bundesweite Regelsetzung zur Sicherheit von Rohrleitungen als auch Einreichungen bei einzelstaatlichen Versorgungskommissionen verweisen auf diese Konsensregelwerke, statt Schweißanforderungen von Grund auf neu zu formulieren; dies ist eine nützliche Plausibilitätsprüfung, wenn eine Vertragsspezifikation ein Regelwerk namentlich nennt: Die Grundanforderung ist üblicherweise einer der obigen Einträge und wird durch auftraggeberspezifische Ergänzungen erweitert.
Wie unterscheidet sich ein UP-Schweißmanipulator von einem herkömmlichen Rohrschweißmanipulator?
Schweißmanipulatoren für das Unterpulverschweißen (SAW) tragen einen schwereren Kopf mit Pulverbehälter und Pulverrückgewinnungssystem, weshalb Ausleger und Säule eine höhere Tragfähigkeit benötigen als eine vergleichbare Maschine ausschließlich für GMAW. Drahtvorschub und Pulverzufuhr müssen zudem mit der Verfahrgeschwindigkeit synchronisiert bleiben, da SAW schneller arbeitet und weniger Abweichungen toleriert, bevor die Nahtform beeinträchtigt wird. Ein herkömmlicher Schweißmanipulator ausschließlich für GMAW trägt einen leichteren Schweißbrenner, benötigt kein Pulversystem und erlaubt bei gleichem Rohraußendurchmesser im Allgemeinen einen Ausleger mit geringerer Tragfähigkeit.
6. Installation und Inbetriebnahme eines Rohrschweißmanipulators
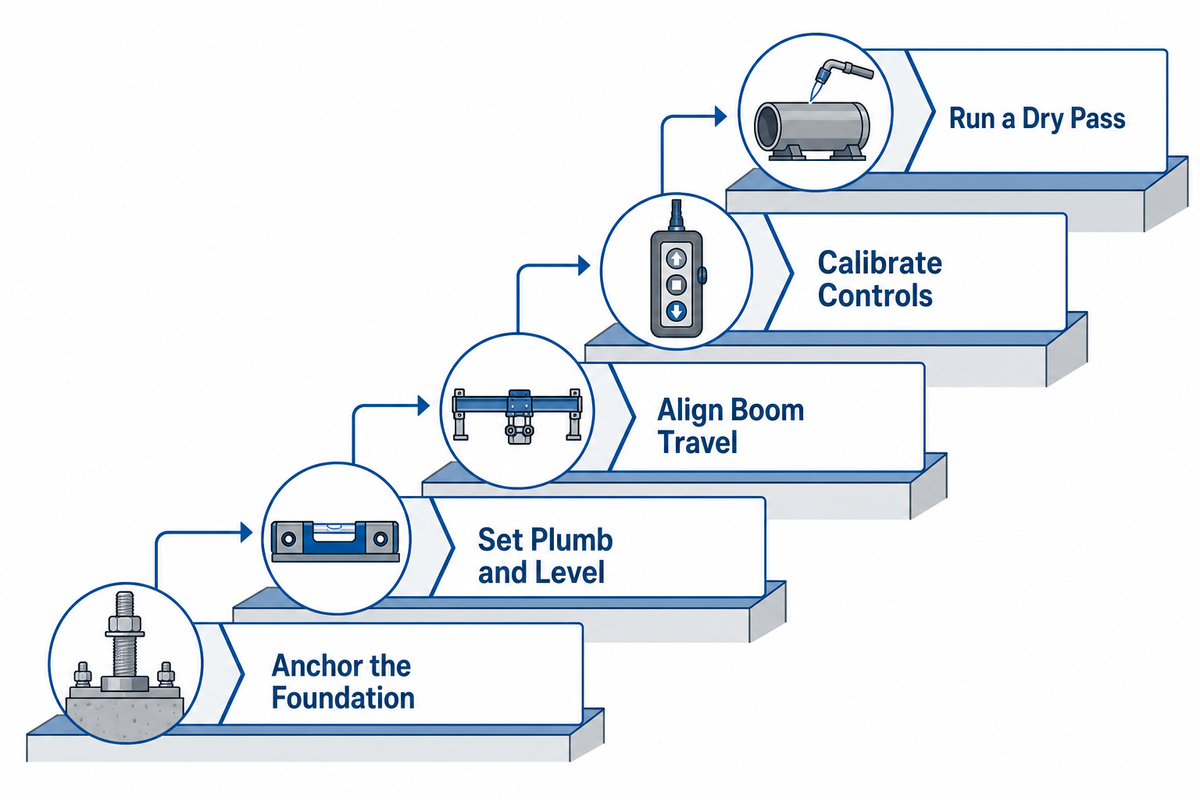
Fünf Inbetriebnahmestufen liegen zwischen der Lieferung eines Schweißmanipulators und einer produktionsbereiten Schweißzelle; wird eine davon ausgelassen, tritt das Problem meist erst beim ersten realen Fertigungslauf statt während der Einrichtung auf, wenn die Behebung erheblich teurer ist.
- Fundament verankern. Prüfen Sie noch vor dem Eintreffen der Maschine, ob Bodentragfähigkeit und Ankerbolzenbild zum Säulenfuß passen, da die nachträgliche Anpassung eines Fundaments nach der Lieferung mehrere Wochen zusätzlich beansprucht.
- Säule lot- und waagerecht ausrichten. Prüfen Sie die Säule mit einer Präzisionswasserwaage in beiden Achsen; eine nicht lotrechte Säule verstärkt sich über einen langen Hub zu einem Fehler an der Auslegerspitze.
- Auslegerfahrt ausrichten. Verfahren Sie den Ausleger über seinen vollständigen Hub und prüfen Sie, ob die Bewegung parallel zur vorgesehenen Rohrmittellinie bleibt; korrigieren Sie vor dem Schweißen die Ausrichtung der Schiene oder Fahrbahn.
- Steuerungssystem kalibrieren. Stellen Sie Grenzwerte der Verfahrgeschwindigkeit, Pendelparameter und die Nullpunkte aller Nahtverfolgungssensoren anhand eines bekannten Referenzschweißstoßes ein; dies folgt derselben Qualifizierungslogik, die ASME BPVC Section IX allgemein für die Qualifizierung von Schweißern und Schweißanweisungen verlangt.
- Trockenlauf durchführen. Führen Sie den vollständigen Ablauf bei ausgeschaltetem Schweißbrenner an einem echten Rohr oder einem Musterrohr aus, bevor erstmals ein Lichtbogen unter Spannung gezündet wird.
Eine vollständig integrierte CNC-ähnliche Bedientafel mit bedienfreundlicher Oberfläche und variablen Geschwindigkeitseinstellungen kann diesen Ablauf vereinfachen, ist jedoch weiterhin auf ein tragfähiges Fundament und einen darunter ordnungsgemäß kalibrierten Servoantrieb angewiesen.
7. Betrieb eines Rohrschweißmanipulators: Einrichtungsablauf und Fehler, die eine Schweißlage unbrauchbar machen
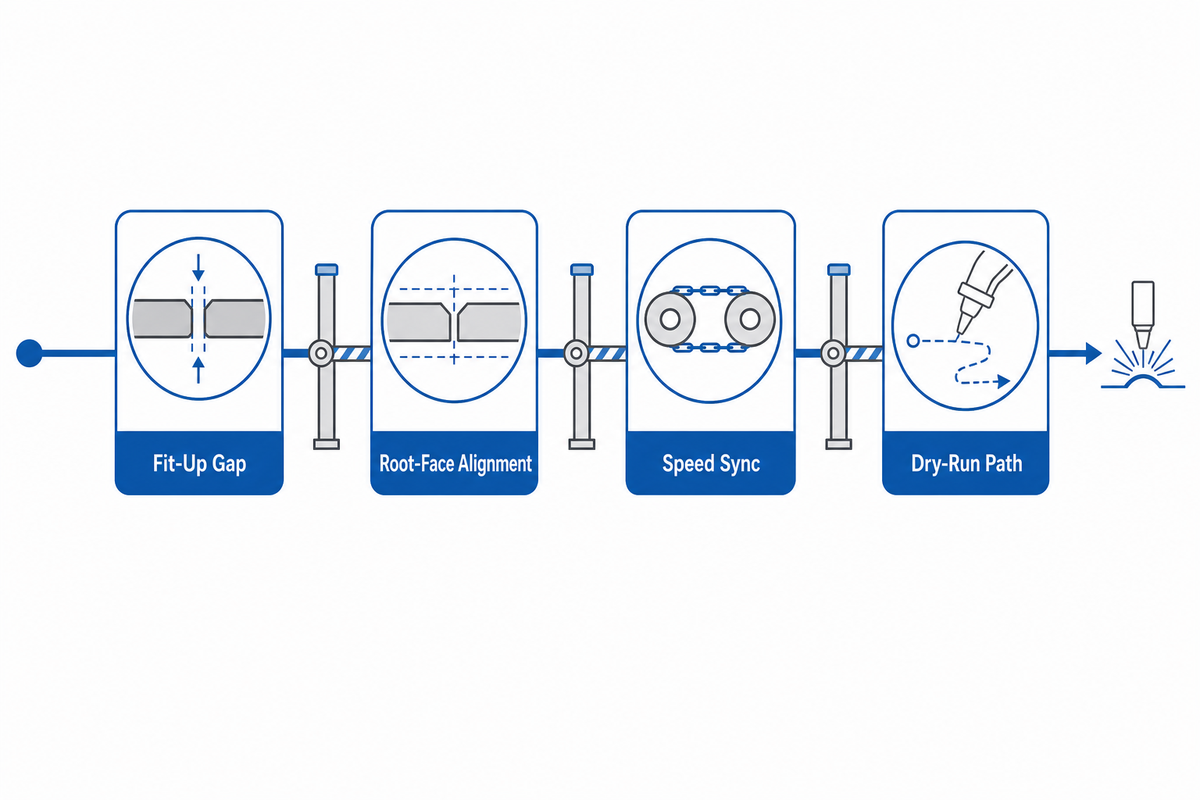
Wird der Ablauf in der falschen Reihenfolge ausgeführt, zeigt sich dies üblicherweise bereits in der ersten Schweißlage, meist als ungleichmäßige Nahtbreite oder als Fehler am Nahtanfang, der sich unmittelbar auf einen ausgelassenen Einrichtungsschritt zurückführen lässt. Ein fester Ablauf gemäß der Empfehlung AWS D10 für das Rohrschweißen hilft, dies zu vermeiden: Ausrichten und Zusammenbauen sowie den Wurzelspalt prüfen, das Rohr in seiner Spannvorrichtung oder auf dem Schweißrollenbock sichern, den Schweißbrenner positionieren und den Stick-out einstellen, Verfahrgeschwindigkeit und Pendelbewegung gemäß der qualifizierten Schweißanweisung einstellen, einen kurzen Trockenlaufabschnitt ausführen und anschließend die vollständige Schweißlage durchführen.
4-Signal-Bereitschaftsprüfung für die Rohrausrichtung verwenden
Vor dem Zünden des Lichtbogens sind die Toleranz des Fit-up-Spalts, die Ausrichtung der Stege, die Synchronisierung der Geschwindigkeiten von Schweißrollenbock und Schweißmanipulator sowie ein freier Weg für den Trockenlauf der Lage 1 zu prüfen – vier Anzeichen, anhand derer sich die meisten vermeidbaren Fehler der ersten Lage bereits im Vorfeld erkennen lassen.
Diese vier Anzeichen weisen auf die Fehler hin, die eine ansonsten gut programmierte Schweißlage am häufigsten beeinträchtigen:
Ein stabiler Arbeitsablauf erfordert eine präzise Geschwindigkeitsregelung, eine gleichmäßige Bewegung des Schweißbrenners und eine an die qualifizierte Schweißanweisung statt an Gewohnheiten angepasste Schweißgeschwindigkeit. Ebenso wichtig ist die Ergonomie für den Bediener: Mit einem ergonomischen kabellosen Bediengerät kann der Techniker an einer Stelle nahe dem Schweißstoß bleiben, anstatt für Anpassungen die gesamte Auslegerlänge ablaufen zu müssen.
Das ist zu tun
- Vor jedem neuen Rohrsegment den Fit-up-Spalt und die Wurzelausrichtung anhand der WPS prüfen.
- Vor einer Schweißlage an einer kombinierten Naht prüfen, ob die Geschwindigkeiten von Schweißrollenbock und Schweißmanipulator synchronisiert sind.
- Bei jedem Wechsel der Spannvorrichtung oder Rohrgröße einen Trockenlauf mit ausgeschaltetem Schweißbrenner durchführen.
- Die Nahtverfolgungssensoren nach jeder Kollision oder abrupten Abschaltung neu auf null stellen.
Das ist zu vermeiden
- Davon ausgehen, dass die Verfahrgeschwindigkeit des letzten Auftrags auch für eine andere Wanddicke geeignet ist.
- Eine umlaufende Schweißlage beginnen, bevor das Drehmoment des Schweißrollenbocks im Verhältnis zum Eigengewicht des Rohrs geprüft wurde.
- Den Trockenlauf auslassen, um bei einem vermeintlich vertrauten Auftrag Zeit zu sparen.
- Einen Nahtverfolgungssensor nach einem Wechsel der Spannvorrichtung unkalibriert lassen.
8. Sicherheit bei einem rotierenden Rohr und einem angetriebenen Ausleger
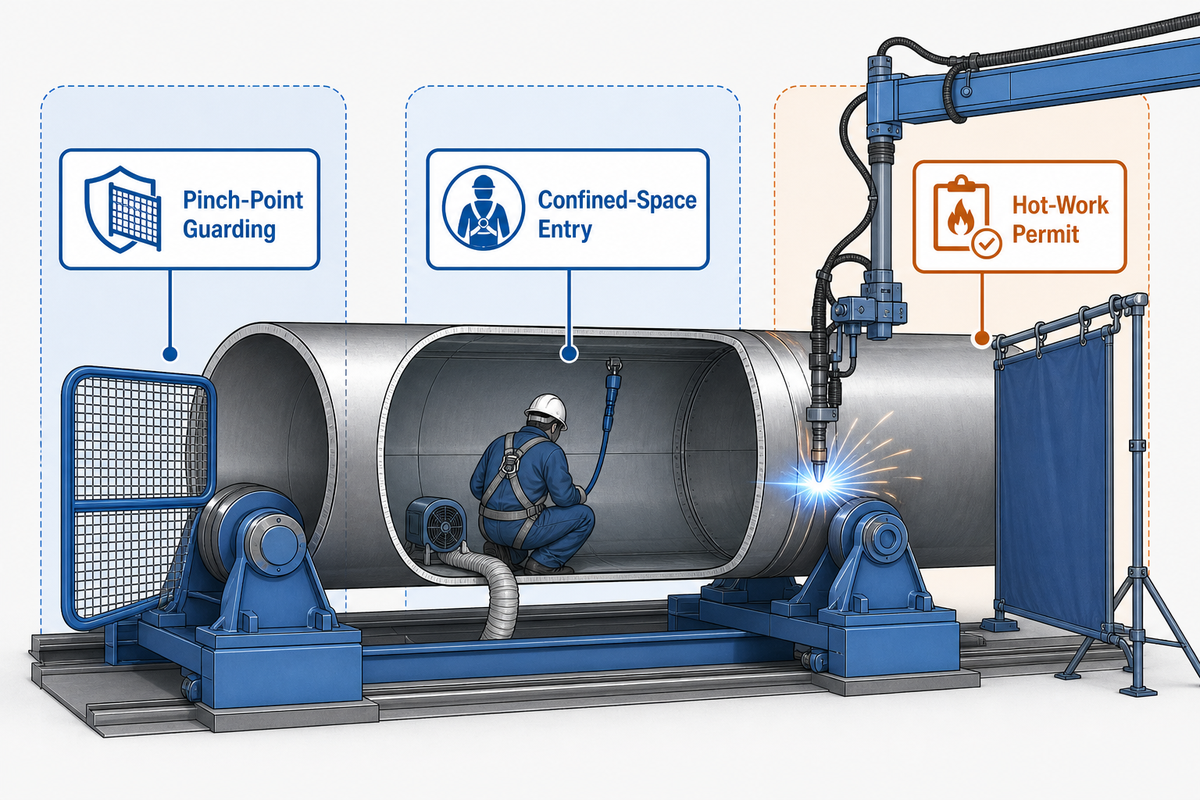
Sobald ein Techniker eine Rohrschweißzelle mit Schweißmanipulator und Schweißrollenbock einrichtet, gelten zwei OSHA-Normen: 29 CFR 1910.212 regelt die allgemeine Schutzeinrichtung an rotierenden und verfahrenden Maschinenteilen, und 29 CFR 1910.146 ergänzt die Anforderungen für genehmigungspflichtige enge Räume, sobald jemand zum Ausrichten und Zusammenbauen, zur Inspektion oder für den Zugang zur Wurzellage in ein Rohr mit großem Durchmesser einsteigen muss.
- Das Innere von Rohren mit großem Durchmesser kann gemäß 29 CFR 1910.146 als genehmigungspflichtiger enger Raum gelten, sodass vor dem Einstieg eine Prüfung der Atmosphäre, eine Belüftung und ein Sicherungsposten erforderlich sind.
- Die synchronisierte Drehbewegung unter am Ausleger montierten Werkzeugen verursacht Quetsch- und Einzugsstellengefahren, die sich von den Gefahren einer stationären Spannvorrichtung unterscheiden, insbesondere bei Geschwindigkeitsänderungen.
- Schweißarbeiten innerhalb oder in unmittelbarer Nähe eines engen Rohrabschnitts erfordern in der Regel zusätzlich zu den Vorschriften für den Einstieg in enge Räume ein separates Erlaubnisverfahren für Heißarbeiten.
Diese Anforderungen gelten zusätzlich zu den allgemeinen Schutzmaßnahmen für Maschinen, die bereits umfassend in unserem allgemeinen Leitfaden zu Schweißmanipulatoren für Säulen-und-Ausleger-Systeme behandelt werden, und ersetzen sie nicht; eine Rohrschweißzelle ergänzt die üblichen Schutzmaßnahmen lediglich um die Anforderungen für enge Räume und den Einstieg in das Rohrinnere.
9. Kopplung eines Schweißmanipulators mit einem Schweißrollenbock: So arbeiten beide Maschinen synchron
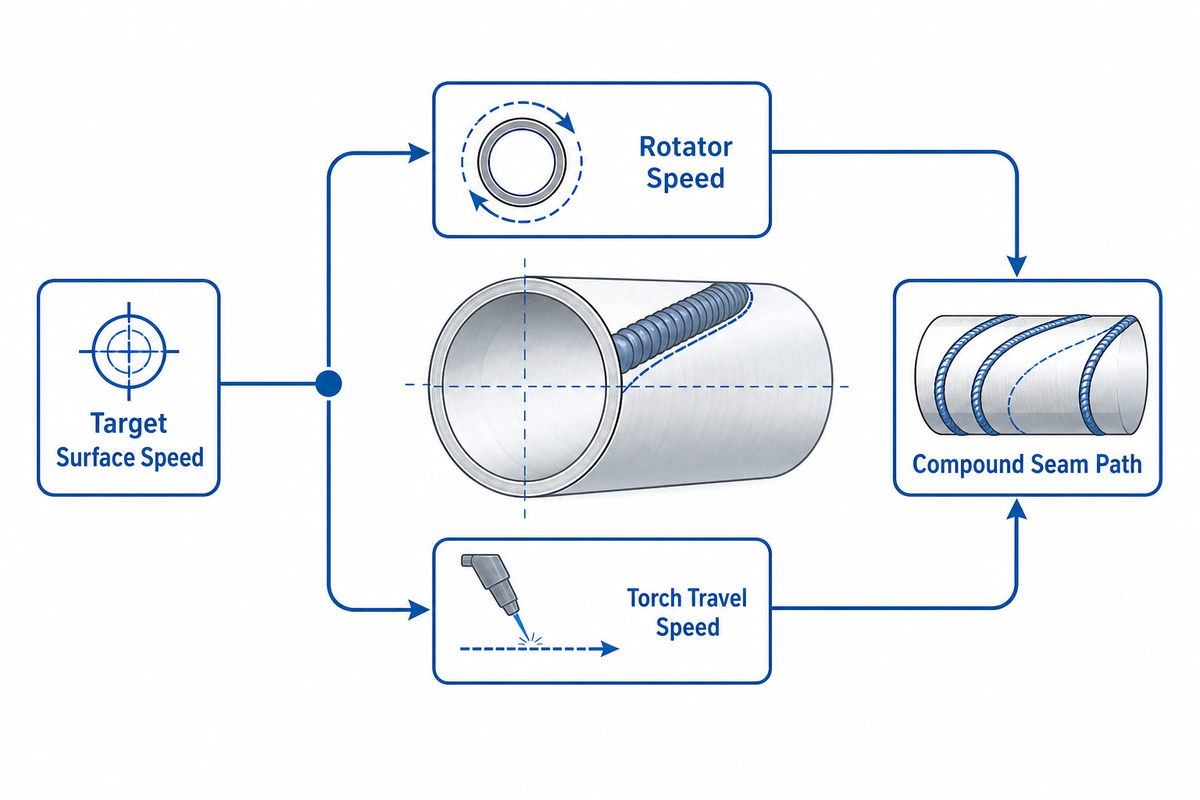
Wenn sich das Rohr dreht und der Schweißbrenner zugleich entlang einer kombinierten Naht oder Spiralnaht verfährt, müssen beide Bewegungen auf eine gemeinsame resultierende Verfahrgeschwindigkeit abgestimmt sein, da die Schweißraupe sonst mit der falschen Steigung verläuft. Sowohl die Drehgeschwindigkeit des Schweißrollenbocks als auch die lineare Verfahrgeschwindigkeit des Schweißmanipulators müssen ausgehend von derselben Soll-Oberflächengeschwindigkeit eingestellt und anhand des Rohrumfangs umgerechnet werden.
Beispiel zur Veranschaulichung: Angenommen wird ein Rohr mit 610 mm (24-Zoll) Außendurchmesser und einer linearen Soll-Verfahrgeschwindigkeit von 300 mm/min am Schweißstoß. Der Umfang beträgt π × 610 mm ≈ 1.916 mm. Die Division der Soll-Verfahrgeschwindigkeit durch diesen Umfang ergibt die dafür erforderliche Drehzahl des Schweißrollenbocks: 300 ÷ 1.916 ≈ 0.157 U/min. Dreht der Schweißrollenbock schneller oder langsamer, ohne dass die Verfahrgeschwindigkeit des Schweißmanipulators entsprechend angepasst wird, weicht die tatsächliche Steigung der Schweißraupe vom vorgesehenen Nahtverlauf ab – deshalb ist in einer gekoppelten Zelle die Synchronisierung und nicht nur die Leistungsfähigkeit der einzelnen Maschinen die eigentliche technische Herausforderung.
Die Kopplung von Schweißmanipulator und Schweißrollenbock bei Aubrik folgt in der Praxis derselben Synchronisierungslogik: Die Zweikopf-Serie ABOKE FWM für SAW/GMAW wird mit Aubriks Baureihe von Schweißrollenböcken für Rohre kombiniert, sodass Verfahr- und Drehgeschwindigkeit über eine gemeinsame Steuerungsreferenz eingestellt werden können, anstatt sie unabhängig voneinander durch Versuch und Irrtum abzustimmen.
Welche Aufgabe hat die Positionierausrüstung beim Rohrschweißen?
Die Positionierausrüstung in einer gekoppelten Rohrschweißzelle erfüllt zwei unterschiedliche Aufgaben. Schweißrollenböcke oder Rollenböcke übernehmen die Drehbewegung des Rohrs und halten unabhängig vom Schweißkopf eine konstante Umfangsgeschwindigkeit. Der Schweißmanipulator positioniert und verfährt den Schweißbrenner dagegen separat entlang des Auslegers. Keine der beiden Maschinen ersetzt die andere: Ein Schweißrollenbock allein benötigt weiterhin eine stationäre Schweißbrennerhalterung, während ein Schweißmanipulator allein keine Rundnaht fertigstellen kann, ohne das Rohr zwischen den Schweißlagen manuell weiterzudrehen.
Einige Betriebe halten außerdem einen speziellen Schweißpositionierer für Rohre bereit, um Arbeiten an Flanschen oder Endkappen auszuführen, bei denen kein durchgehendes Schweißen über den gesamten Umfang erforderlich ist; für die reine Drehbewegung des Rohrs bleibt jedoch ein Schweißrollenbock die Standardlösung.
Wichtigste Erkenntnis
Ein Schweißmanipulator und ein Schweißrollenbock übernehmen jeweils eine andere Hälfte einer Rohrschweißaufgabe, und erst die Abstimmung ihrer Geschwindigkeiten anhand des Rohrumfangs – nicht nur ihrer jeweiligen Leistungsdaten – hält eine kombinierte Naht auf dem vorgesehenen Verlauf.
10. Instandhaltung und Fehlerbehebung: Gleichbleibende Rohrschweißnähte von Lage zu Lage
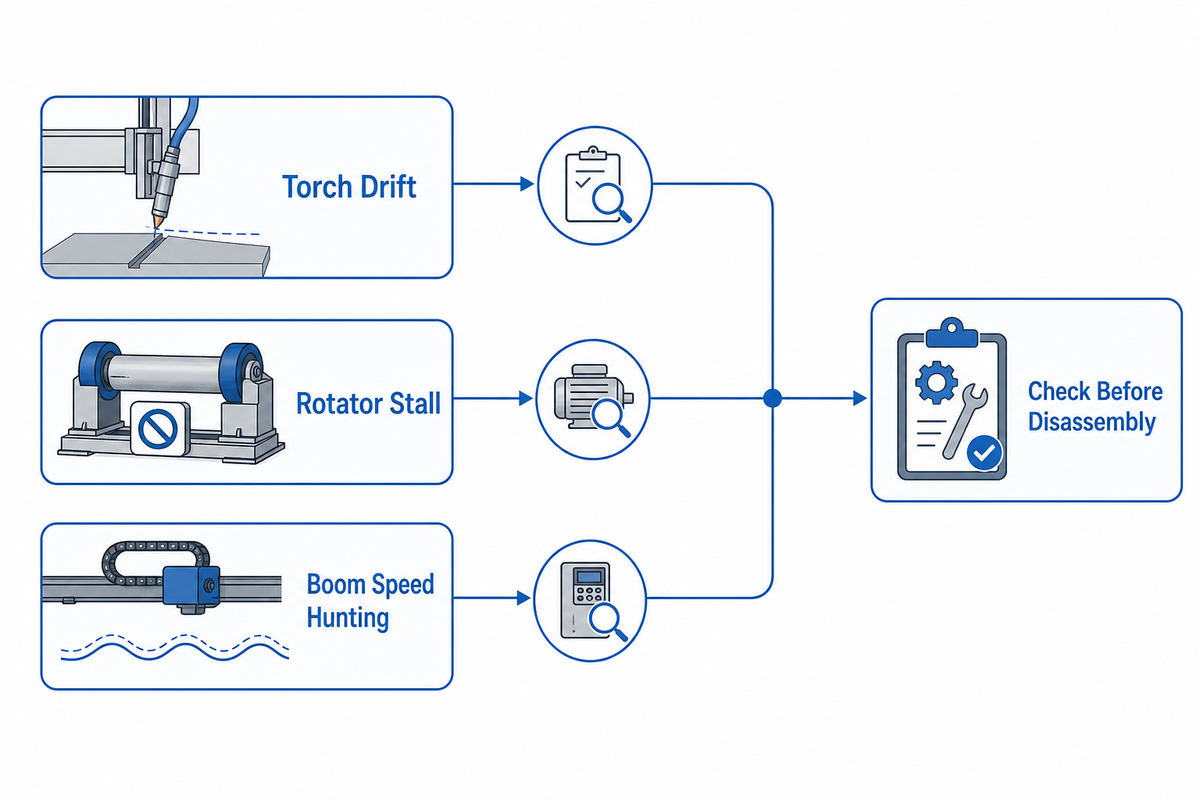
Ein abwandernder Schweißbrenner und ein stockender Schweißrollenbock sehen aus der Entfernung ähnlich aus, doch ihre Ursachen unterscheiden sich so stark, dass bloßes Raten eine ganze Schicht kostet. Die folgende Zuordnung von Fehlern und Ursachen grenzt die Suche ein, bevor ein Techniker mit der Demontage beginnt.
| Fehleranzeichen | Wahrscheinliche Ursache | Erste Prüfung |
|---|---|---|
| Der Schweißbrenner wandert während der Schweißlage von der Naht ab | Drift des Nahtverfolgungssensors oder Spiel an der Befestigung | Sensor neu auf null stellen; Befestigungsteile auf Spiel prüfen |
| Ungleichmäßige Schweißraupenbreite innerhalb einer Schweißlage | Schwankende Verfahrgeschwindigkeit oder verschlissene Antriebskomponenten | Tatsächliche Verfahrgeschwindigkeit über eine vollständige Schweißlage aufzeichnen und mit dem Sollwert vergleichen |
| Schweißrollenbock bleibt unter Last stehen | Drehmomentreserve für das Rohrgewicht zu gering | Rohrgewicht erneut mit dem Nenndrehmoment des Schweißrollenbocks abgleichen |
| Schwankende oder stoßartige Geschwindigkeit am Ausleger | Verschlissener Antriebsriemen beziehungsweise verschlissenes Getriebe oder abgewanderte Reglereinstellung | Antriebsstrang prüfen; Regelung erneut kalibrieren |
| Ausrichtungsverlust bei wiederholten Aufträgen | Setzung der Säule oder Schiene, Verschiebung des Fundaments | Lot und Niveau erneut anhand des ursprünglichen Inbetriebnahmeprotokolls prüfen |
Die meisten dieser Betriebsstörungen lassen sich auf dieselben fünf Inbetriebnahmeprüfungen aus H2-6 zurückführen, deren Werte im Lauf der Zeit unbemerkt aus dem Toleranzbereich driften; deshalb gewährleistet eine planmäßige erneute Prüfung von Lot, Ausrichtung und Kalibrierung – und nicht nur eine reaktive Fehlerbehebung – eine gleichbleibende Schweißnahtqualität von Lage zu Lage, was auch dem Ergebnis zur regelmäßigen Neukalibrierung in der oben zitierten Übersicht zu Nahtverfolgungssensoren von 2026 entspricht.
Bleibt eine dieser Störungen ungelöst, beeinträchtigt sie die Wiederholgenauigkeit und verursacht zusätzliche Stillstandszeiten, die ein Betrieb nur selten einplant.
11. Warum sich die Einführung der Automatisierung beim Rohrschweißen 2026 beschleunigt
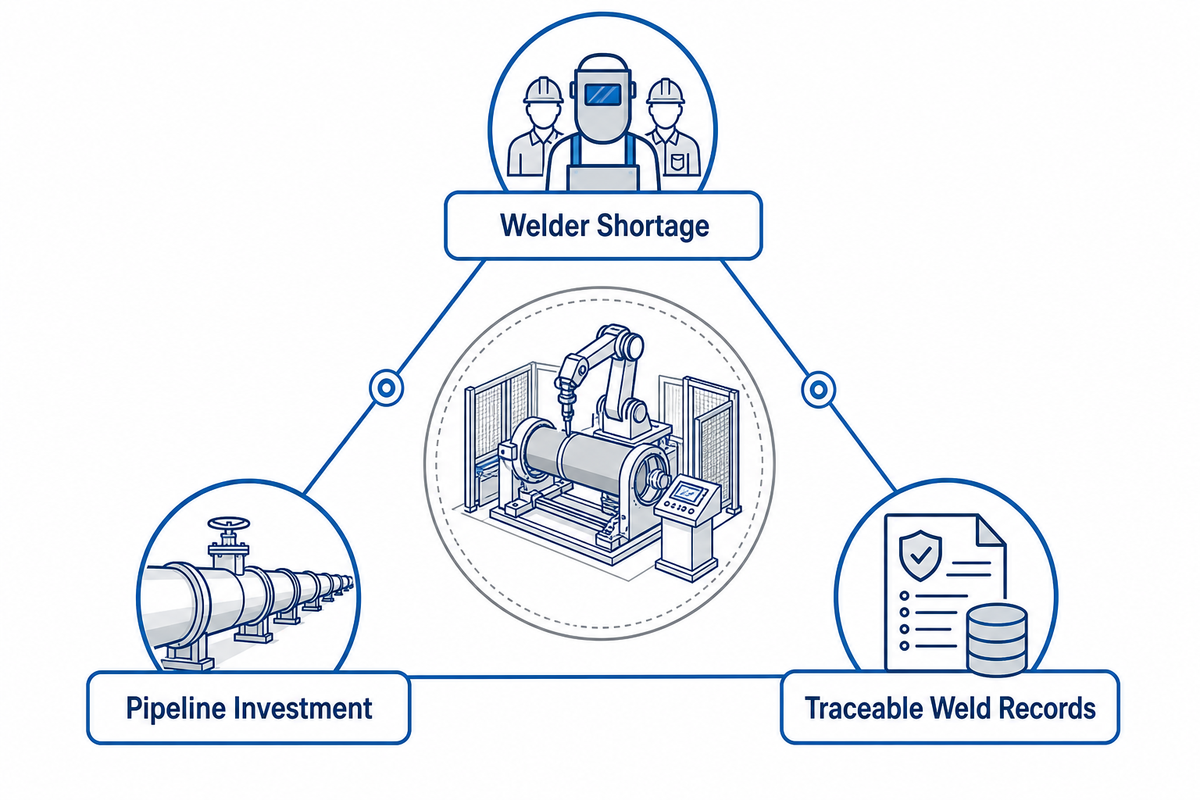
Drei Faktoren treiben die Automatisierung beim Rohrschweißen 2026 voran, wobei die Marktgröße der unbedeutendste davon ist. Der anhaltende Mangel an qualifizierten Rohrschweißern bewegt Betriebe zum Einsatz von Zellen mit Schweißmanipulator und Schweißrollenbock, in denen ein Bediener Arbeiten ausführen kann, für die eine manuelle Arbeitsgruppe zuvor mehrere Schweißer benötigte. Fortgesetzte Investitionen in die Infrastruktur für Öl-, Schutzgas- und Wasserleitungen vergrößern den Umfang der Fertigungsarbeiten an Rohren mit großem Durchmesser, die automatisierte Zellen gleichmäßiger ausführen als manuelles Schweißen. Auch die Dokumentationsanforderungen nach dem Vorbild von Industrie 4.0 – rückverfolgbare Schweißparameter, Aufzeichnungen zu Schweißanweisungen und Qualitätsdaten für jede Schweißlage – lassen sich mit einem kontrollierten, wiederholbaren Maschinenzyklus leichter erfüllen als allein mit manueller Arbeitsweise. In der gesamten Schweißindustrie verlagern sich der Rohrleitungsbau und andere Fertigungsarbeiten an großen Durchmessern genau aus diesen Gründen hin zum automatisierten Schweißen, was sich auch in den Betriebsdaten der Schweißanwendungen widerspiegelt.
Diese Marktdaten spiegeln die genannten Faktoren wider, statt sie selbst voranzutreiben: Der Markt für automatische Rohrschweißmaschinen wird für 2025 auf rund USD 2,87 Milliarden geschätzt (Spherical Insights) und soll bis 2035 voraussichtlich etwa USD 5,91 Milliarden erreichen, was einer durchschnittlichen jährlichen Wachstumsrate von 7,49 % entspricht (Persistence Market Research). Diese Zahl liefert lediglich Hintergrundinformationen dazu, warum mehr Betriebe die zuvor in diesem Leitfaden behandelten Fragen zur Dimensionierung und Nahtverfolgung stellen, und ist kein Grund für den Kauf einer bestimmten Maschine.
Häufig gestellte Fragen
Was ist ein Schweißmanipulator für Rohre?
Betriebe verwenden ihn, um einen SAW- oder GMAW-Schweißbrennerkopf automatisch entlang eines Rohrschweißstoßes zu führen und dabei Verfahrgeschwindigkeit, Schweißbrennerwinkel und Lichtbogenposition über die gesamte Schweißlage konstant zu halten, statt die Naht von einem Schweißer manuell verfolgen zu lassen. Bei Rundnähten wird er üblicherweise mit einem Schweißrollenbock gekoppelt, der das Rohr selbst dreht, während bei Längsnähten allein die Verfahrbewegung des Auslegers am Schweißmanipulator die Arbeit übernimmt und dabei Rohre von Rohrsegmenten mit kleinem Durchmesser bis zu Behälter- und Rohrleitungsabschnitten mit großem Durchmesser abdeckt.
Welche Arten von Schweißmanipulatoren für Rohre gibt es?
Schweißmanipulatoren für Rohre werden im Allgemeinen nach Leistungsklassen und nicht nach einem einzigen universellen Typ eingeteilt: Minigeräte eignen sich für Rohraußendurchmesser von etwa 50–300 mm, während Schwerlastmaschinen 1.000–3.000 mm erreichen. Innerhalb jeder Klasse unterscheiden sich die Maschinen nach ihren möglichen Schweißverfahren (Einkopf-GMAW, Einkopf-SAW oder Zweikopfausführung), den Hüben von Ausleger und Säule sowie danach, ob die Maschine als eigenständiger Schweißmanipulator oder als vorab abgestimmte Kombination mit einem Schweißrollenbock für umlaufende Arbeiten angeboten wird.
Wie funktioniert ein Schweißmanipulator mit Säule und Ausleger?
Ein Schweißmanipulator mit Säule und Ausleger nutzt eine vertikale Säule zur Einstellung der Höhe des Schweißkopfs und einen horizontalen Ausleger, der den Schweißbrenner entlang seines Verfahrwegs führt; Antriebsmotoren steuern dabei beide Achsen sowie die Verfahrgeschwindigkeit des Schweißbrenners während des Schweißens. Bei einigen Modellen kann sich auch die Säule drehen, um den Ausleger um ein feststehendes Werkstück herum neu zu positionieren. Eine vollständige Erläuterung des Mechanismus über die rohrspezifische Anwendung hinaus finden Sie in unserem allgemeinen Leitfaden zu Schweißmanipulatoren mit Säule und Ausleger.
Kann eine Schweißstation in einen Schweißmanipulator für Rohre integriert werden?
Ja. Schweißmanipulatoren für Rohre werden üblicherweise als eine Station innerhalb einer größeren Schweißzelle installiert und mit einem Schweißrollenbock oder Rollenböcken, einer Schweißrauchabsaugung sowie einem Steuerungssystem verbunden, das die gesamte Ausrüstung über eine gemeinsame Bedienoberfläche koordiniert.
Welche Vorteile bieten kabellose Steuerungen bei einem Schweißmanipulator?
Mit kabellosen Handbediengeräten kann sich der Bediener um das Rohr und die Spannvorrichtung herum bewegen, ohne dass sich ein Anschlusskabel an Werkzeugen verfängt; dies ist besonders bei Zellen für größere Durchmesser wichtig, in denen der Bediener während des Einrichtens und Überwachens die gesamte Auslegerlänge ablaufen muss.
Welche Vorteile bietet ein Schweißmanipulator mit Ausleger?
Ein Schweißmanipulator mit Ausleger hält Verfahrgeschwindigkeit und Schweißbrennerwinkel über eine vollständige Schweißlage konstant, verringert dadurch Schwankungen der Schweißraupenqualität infolge manueller Schweißbrennerführung und ermöglicht es dem Schweißer, während langer automatisierter Schweißlagen andere Arbeiten auszuführen.
Was ist ein Schweißpositionierer, und wie hängt er mit einem Schweißmanipulator für Rohre zusammen?
Ein Schweißpositionierer neigt und dreht ein Werkstück, um einen Schweißstoß in einen günstigen Schweißwinkel zu bringen; dies ist eine verwandte, aber eigenständige Aufgabe gegenüber der eines Schweißrollenbocks, der das Rohr lediglich mit geregelter Geschwindigkeit dreht, damit der Schweißbrenner eines Schweißmanipulators dem Schweißstoß folgen kann.
Welche Schweißverfahren kann ein Schweißmanipulatorsystem ausführen?
Die meisten Schweißmanipulatoren für Rohre unterstützen standardmäßig SAW und GMAW und entsprechen damit der von AWS D10 empfohlenen Praxis für das Rohrschweißen; Zweikopfmodelle führen beide Verfahren am selben Ausleger aus, wenn bei einem Auftrag die Wurzellage mit einem Verfahren und die Füll- und Decklagen mit einem anderen geschweißt werden müssen.
Bereit, eine Zelle für Ihre Rohrarbeiten auszulegen?
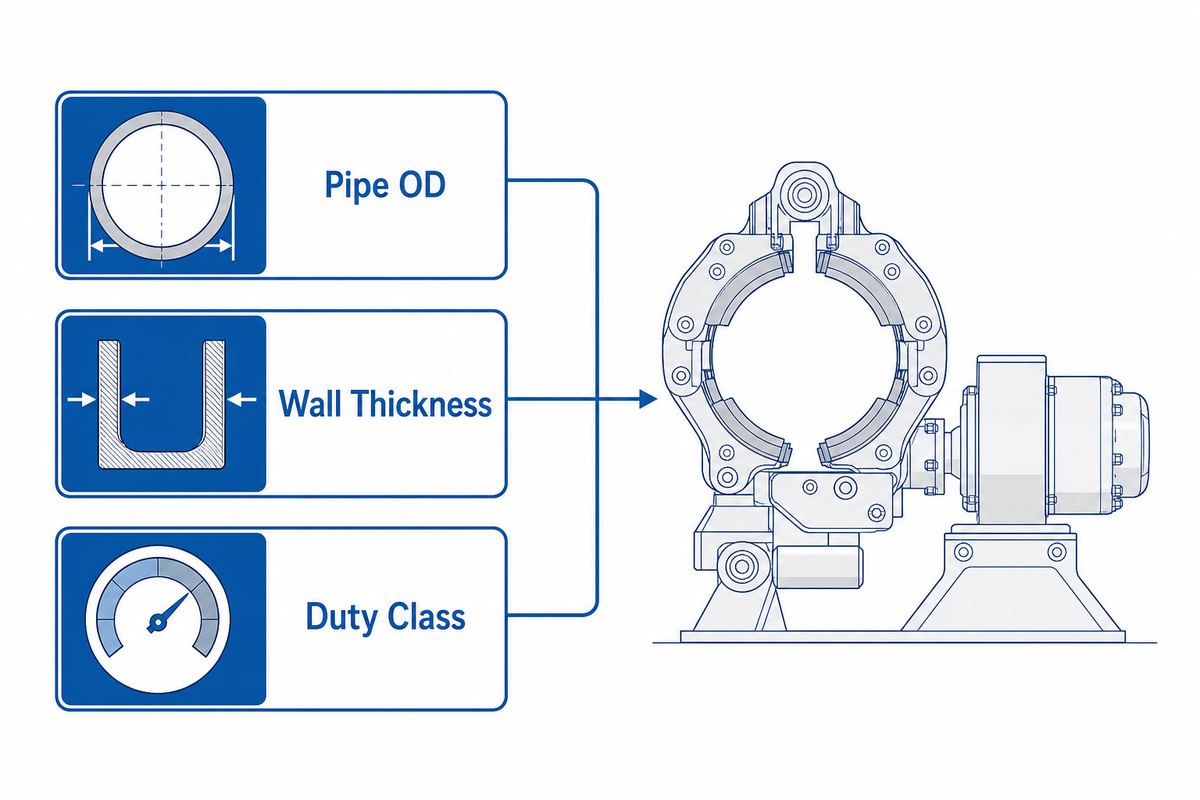
Vergleichen Sie Aubriks Schweißmanipulator-Baureihe ABOKE FWM und die darauf abgestimmte Baureihe von Schweißrollenböcken mit Ihren Anforderungen an Rohraußendurchmesser, Wanddicke und Leistungsklasse.
Baureihe der Schweißmanipulatoren für Rohre ansehenQuellengrundlage dieses Leitfadens
Die Quellengrundlage dieses Leitfadens umfasst Aubriks eigene Produktdaten, darunter die Spezifikationen der Leistungsklassen von ABOKE FWM und die Fallstudie SGS-MEX-2024-0789 zu Rohrsegmenten, sowie öffentliche Normen (API, AWS, ASME), Vorschriftentexte von OSHA, ein erteiltes Patent zur Nahtverfolgung, eine von Fachkollegen begutachtete Sensorstudie von 2026 und veröffentlichte Untersuchungen zur Marktgröße. Die Angaben zu Leistungsklassen und Fallstudien beziehen sich auf Aubriks eigene Schweißausrüstung; die Hinweise zur Auslegung von Maschinen anderer Hersteller beruhen auf allgemeiner technischer Praxis und stellen keine Aussage zu deren Produkten dar.
Literatur und Quellen
- API 1104, Schweißen von Rohrleitungen und zugehörigen Anlagen, American Petroleum Institute
- AWS D10-Reihe, Empfohlene Praxis für das Rohrschweißen, American Welding Society
- ASME B31.3 Prozessrohrleitungen, ASME
- 29 CFR 1910.146, Genehmigungspflichtige enge Räume, OSHA
- Federal Register, Sicherheitsvorschriften für Rohrleitungen
- South Dakota Public Utilities Commission, Unterlagen zur Einhaltung der Vorschriften für das Rohrschweißen
- GB9300403D0, Patent zur lasergestützten Lichtbogenverfolgung, Google Patents
- Übersicht zu automatisierten Nahtverfolgungssensoren (2026), Sensors, MDPI
- Fachbericht zur Automatisierung der Nahtverfolgung, The Fabricator
- Marktbericht zu automatischen Rohrschweißmaschinen, Spherical Insights
- Marktprognose für automatische Rohrschweißmaschinen, Persistence Market Research