Aubrik Şirketi ile İletişime Geçin

Boru Kaynak Manipülatörü Nasıl Çalışır ve Hangi Tür Gereklidir?

Bir boru kaynak manipülatörü, boru sabit dururken veya ayrı bir kaynak rotatörü üzerinde dönerken SAW ya da GMAW kaynak kafasını sabit veya hareketli bir güzergâh boyunca taşıyan kolon-bomlu ya da konsollu bir makinedir; böylece kaynakçı dikişi elle takip etmeden birleştirme boyunca tutarlı bir paso elde edilir. Boru parçaları, basınçlı kaplar veya boru hattı bölümleri imal eden işletmeler, tüm üretim boyunca kaynak hızını, ark konumunu ve dikiş geometrisini kararlı tutmak için bu sistemi kullanır.
Bu kılavuz boruya özgü mühendislik sorularına odaklanır: manipülatörün boru dış çapına ve et kalınlığına göre nasıl boyutlandırılacağı, kaynak rotatörüyle nasıl eşleştirileceği, boru birleştirmesini gerçekte hangi kaynak standardının düzenlediği ve yanlış kurulan ya da çalıştırılan bir düzenin neden başarısız olduğu. Manipülatör gerektiği zaten biliniyorsa ve Aubrik ekipmanları incelenmek isteniyorsa Boru Kaynak Manipülatörü çözüm sayfası ürün serisini doğrudan ele alır.
Cherry tarafından · Ağustos 2026’da güncellendi
Boru Kaynak Manipülatörü Serisinin Kısa Teknik Özeti
- Boru dış çapı kapsamı: dört çalışma sınıfında 50 mm ila 3,000 mm
- Konumlandırma hassasiyeti: ABOKE FWM serisinde ±0.1 mm
- Kaynak yöntemleri: SAW ve GMAW, çift kafa seçeneği
- Kolon ve bom stroku: 1,000×1,000 mm ila 8,000×8,000 mm
- Kaynak torcu hareket hızı: modele bağlı olarak 300–1,400 mm/dak değerine kadar
Kısaca
Boru kaynak manipülatörü, boru sabit dururken veya ayrı bir kaynak rotatörü üzerinde dönerken arkı boru dikişi boyunca hareket ettiren, boma monte edilmiş bir kaynak torcu taşıyıcısıdır; kaynakçının birleştirmeyi elle takip etmesine gerek kalmadan tekrarlanabilir çevresel veya boyuna paso oluşturur.
Özet
- Manipülatör kaynak torcunu taşır; kaynak rotatörü boruyu döndürür ve çoğu boru kaynak hücresinde ikisi birlikte kullanılır (H2-2).
- Boyutlandırmayı yalnızca bom kapasitesine göre değil, boru dış çapına, et kalınlığına ve çalışma sınıfına göre yapın (H2-3).
- Gerçek sonuç: Bir ABOKE FWM-0404 hücresi çevrim süresini 8 saatten 4.8 saate düşürürken AWS D1.1 ilk paso kabul oranını 85% seviyesinden 99.5% seviyesine çıkardı (H2-3).
- API 1104 ve ASME B31 ailesi, AWS D1.1 yapısal kaynak standardından farklı bir standart ailesi olarak boru ve basınç sınırı kaynaklarını düzenler (H2-5).
- Kurulum amacıyla herhangi biri büyük çaplı bir borunun içine girdiği anda 29 CFR 1910.146 kapalı alan kuralları geçerli olur (H2-8).
1. Boru Kaynak Manipülatörü Gerçekte Neyi Hareket Ettirir, Neyi Ettirmez?
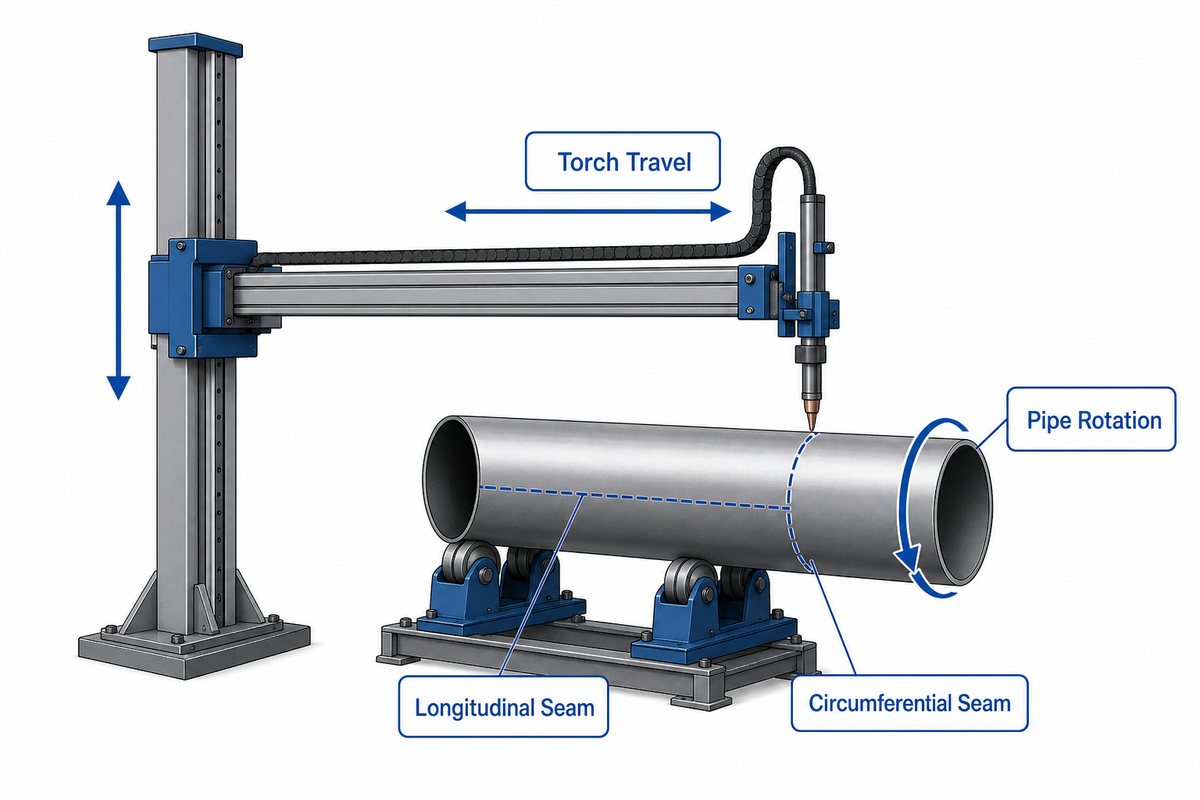
Boru kaynak manipülatörü boruyu değil, kaynak torcunu hareket ettirir. Kolon-bom gövdesi kaynak kafasını yukarı, aşağı ve yatay bom boyunca taşır; böylece bomun kendi tahrik sistemi hareket hızını ve torç açısını sabit tutarken ark dikişi izler. Makine, boru uygulamalarında genellikle üç dikiş geometrisinden birini işler: boruyu çevreleyen çevresel dikiş, boru eksenine paralel uzanan boyuna dikiş veya helisel sarımlı ya da gönyeli bir birleştirmede her iki yönü birleştiren bileşik ya da spiral dikiş.
Servo motorlar; kolon, bom ve kaynak torcunu silindirik borunun çevresinde taşıyan hareket arabasını tahrik ederek küçük boru parçalarından gemi inşa bölümlerine kadar uzanan boru kaynak uygulamalarında eş biçimli kaynak dikişleri oluşturur. Daha önce elle yürütülen işleri otomatik veya yarı otomatik hücrelerden ayıran unsur bu bileşimdir.
- Çevresel dikişlerde borunun genellikle sabit veya çok az hareket eden bir kaynak torcunun altında dönmesi gerekir; bu nedenle manipülatör çoğu zaman bir kaynak rotatörüyle eşleştirilir.
- Boyuna dikişlerde kaynak torcunun sabit duran borunun uzunluğu boyunca ilerlemesi gerekir; işin neredeyse tamamını manipülatörün bomu tek başına yapar.
- Bileşik veya spiral dikişlerde iki hareketin aynı anda senkronize edilmesi gerekir; bu konu aşağıdaki H2-9 bölümünde daha ayrıntılı ele alınmıştır.
Bu düzen çalışır; çünkü torç açısını ve serbest tel uzunluğunu koruyan kolon tahriki, bom arabası ve kontrol mantığı, düz panel ve yapısal kaynak gibi boru dışındaki uygulamalarla ortaktır. Kolon-bom sisteminin genel çalışma biçimi için kolon-bom manipülatörü kılavuzumuza bakın. Bu makale, iş parçası boru olduğunda nelerin değiştiğine odaklanır.
2. Manipülatör, Kaynak Rotatörü veya İkisi Birlikte: Boruya Özgü Karar Çerçevesi
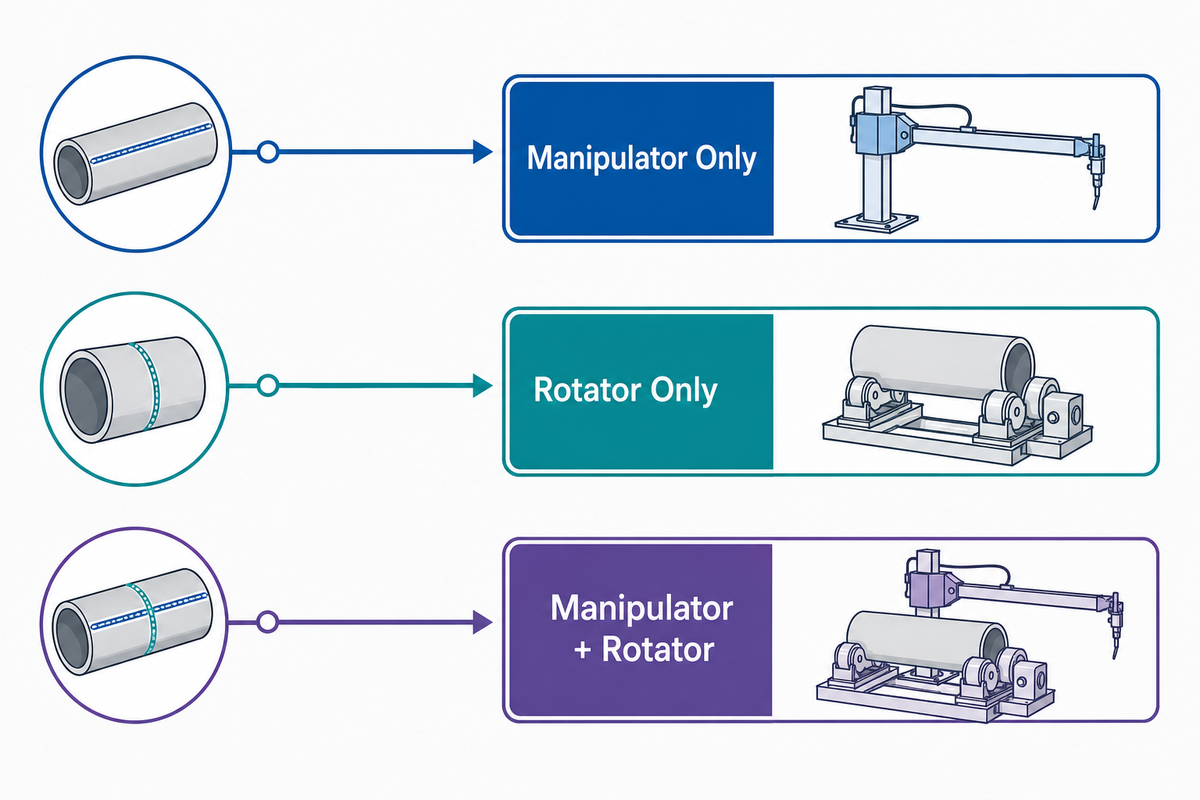
Tek başına manipülatör sabit duran borudaki boyuna dikişi, tek başına kaynak rotatörü ise sabit bir kaynak torcunun altında serbestçe dönebilen borudaki çevresel dikişi işler; gerçek boru işleri tek bir boru parçası üretiminde farklı dikiş türlerini bir araya getirdiği için çoğu üretim hücresinde iki makinenin birlikte çalışması gerekir. Aşağıdaki tablo, genel bir manipülatör-pozisyoner-robot karşılaştırmasını yinelemek yerine seçimi ekipman kategorisine değil dikiş geometrisine göre sınıflandırır ve boru uygulamasına özgü tutar.
| Dikiş yönü | Hareket eden makine | Tipik boru dış çapı aralığı | Tek veya çift makine | Tipik yöntem uygunluğu |
|---|---|---|---|---|
| Çevresel dikiş | Boru döner; kaynak torcu sabit kalır veya hafifçe ilerler | Tüm aralıklar, en yaygın olarak 200–1,500 mm | Çift: manipülatör + kaynak rotatörü | SAW veya GMAW |
| Boyuna dikiş | Kaynak torcu bom boyunca ilerler; boru sabit kalır | Tüm aralıklar | Tek: yalnızca manipülatör | SAW veya GMAW |
| Bileşik veya spiral dikiş | Kaynak torcunun ilerlemesi ile borunun dönmesi senkronizedir | Genellikle 300–3,000 mm | Çift: hızları eşleştirilmiş manipülatör + kaynak rotatörü | SAW, çift kafa seçeneği |
Gerçekte karma boru işleri yürüten çoğu işletme, makinelerden birini seçmek yerine ikisini de edinir. Manipülatör, kaynak rotatörü olmadan pasolar arasında borunun elle çevrilmesi gerekmedikçe çevresel dikişi tamamlayamaz; kaynak rotatörü de manipülatör olmadan boyuna dikişi hiçbir şekilde işleyemez. İki makinenin eşleştirilmesi ve hızlarının nasıl aynı tutulduğu, boru kaynağına ilişkin AWS D10 tavsiye edilen uygulamasıyla uyumlu bir eşleştirme yöntemi olarak H2-9 bölümündeki ayrı bir uygulamalı örnekte açıklanır.
Koike Aronson, Ransome ve Aubrik dâhil bu alandaki köklü üreticiler, çalışma aralıkları ve kontrol seçenekleri modellere göre değişse de büyük ölçüde benzer kolon-bom kaynak sistemleri sunar. Bazen Cricket-II manipulator veya Scarab gibi adlarla pazarlanan kompakt manipülatörler, daha küçük kurulum alanı karşılığında daha düşük çalışma kapasitesi sunar; bu da büyük çaplı boru işlemeyen bir işletme için yine de daha uygun maliyetli olabilir. Bu sınıflardaki tüm otomatik kaynak sistemleri, yukarıdaki tablonun dikiş geometrisi mantığına bağlıdır.
3. Boru Kaynak Manipülatörünün Boyutlandırılması: Dış Çap, Et Kalınlığı ve Çalışma Sınıfı
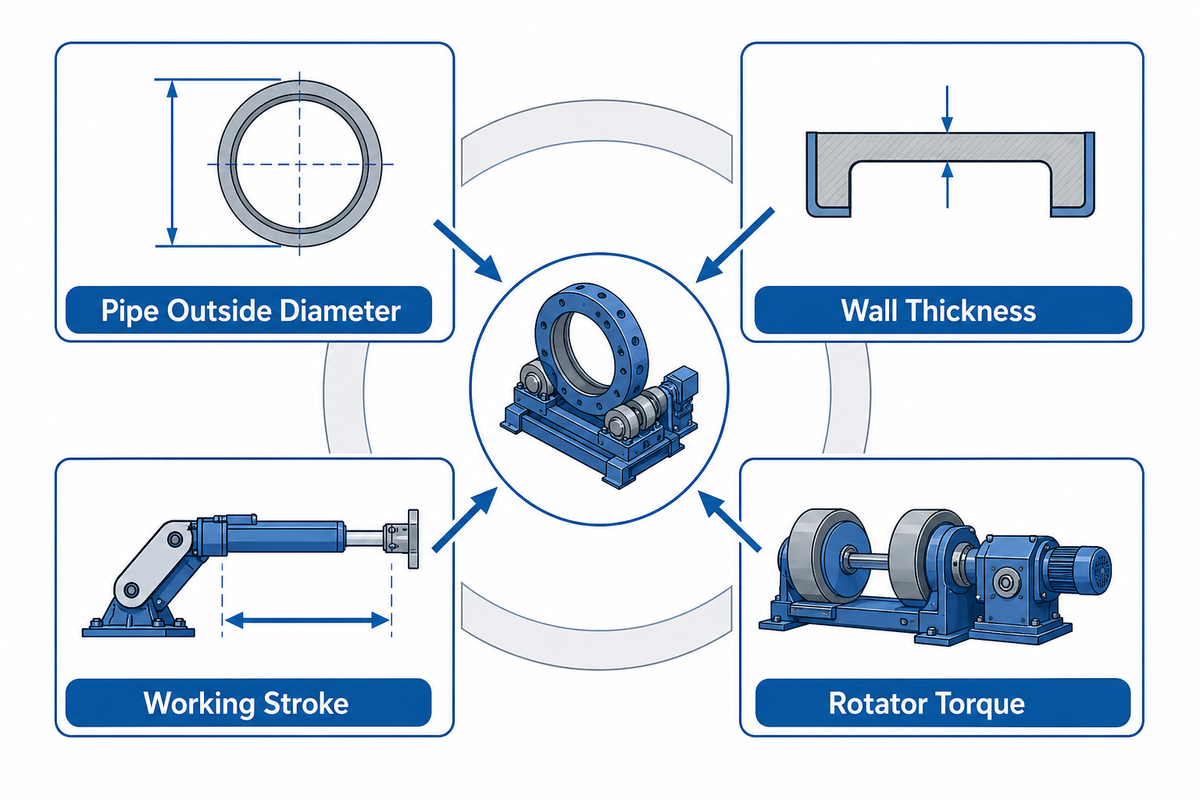
Dört çalışma sınıfı 50 mm ila 3,000 mm boru dış çapını kapsar; doğru sınıf, teknik özellik sayfasındaki tek bir en büyük değere göre değil, çalışma zarfı, boru dış çapı, et kalınlığı ve bunların belirlediği metre başına ağırlık, çalışma stroku ve kaynak rotatörü torku birlikte değerlendirilerek seçilir. Yalnızca bom için ilan edilen nominal kapasiteye göre boyutlandırma yaygın bir kestirme yöntemdir; fikstür ve kaynak rotatörü yükü eklendiğinde manipülatörün kendi iş parçasına yeterli açıklık sağlayamamasına en çok yol açan hata da budur.
50–3,000 mmABOKE FWM serisi genelinde boru dış çapı aralığı
±0.1 mmdört FWM modelinin tamamında konumlandırma hassasiyeti
Aşağıdaki tabloda genel küçük/orta/büyük ayrımı yerine gerçek çalışma sınıfı özellikleri listelenir; böylece dış çap ve strok değerleri projenin boru et kalınlığı sınıfıyla doğrudan karşılaştırılabilir.
| Model / sınıf | Boru dış çapı aralığı | Kolon ve bom stroku | Taşıma kapasitesi | Kaynak torcu hareket hızı | Kaynak yöntemi |
|---|---|---|---|---|---|
| ABOKE FWM-0101 (Mini) | 50–300 mm | 1,000×1,000 mm | 50 kg | 300 mm/dak değerine kadar | SAW + GMAW |
| ABOKE FWM-0203 (Hafif Hizmet) | 200–800 mm | 2,000×3,000 mm | 150 kg | 1,000 mm/dak değerine kadar | SAW + GMAW |
| ABOKE FWM-0404 (Orta Hizmet) | 500–1,500 mm | 4,000×4,000 mm | 200 kg | 1,000 mm/dak değerine kadar | SAW + GMAW |
| ABOKE FWM-0808 (Ağır Hizmet) | 1,000–3,000 mm | 8,000×8,000 mm | 300 kg | 1,400 mm/dak değerine kadar | SAW + GMAW |
| AM-CB-30 (kolon ve bom) | Boru parçaları + küçük tanklar | ~3×3 m (~3,000 mm strok) | 150–500 kg | 120–3,000 mm/dak | SAW/GMAW, genel imalat |
| AM-CB-40 | Basınçlı kaplar + tamburlar | 4×4 m | 300–800 kg | Projeye özel | Genel imalat |
| AM-CB-50 | Rüzgâr türbini kulesi bölümleri | 5×5 m | 500–1,200 kg | Projeye özel | Genel imalat |
| AM-CB-60 | Büyük kaplar + ağır yapılar | 6×6 m | 800–2,000 kg | Projeye özel | Genel imalat |
| Özel üretim / büyük boyutlu | 3,000 mm dış çapın veya 6×6 m çalışma zarfının üzeri | Projeye göre mühendislik tasarımı | Projeye göre mühendislik tasarımı | Projeye göre mühendislik tasarımı | Projeye göre mühendislik tasarımı |
Boru kaynak manipülatörü seçerken hangi teknik özellikler dikkate alınmalıdır?
Bom ve kaynak rotatörünün sehim oluşmadan taşıması gereken bitmiş ağırlığı birlikte belirledikleri için öncelikle boru dış çapını ve et kalınlığını değerlendirin. Ardından kaynak yöntemini doğrulayın: SAW kafası daha ağırdır ve toz geri kazanım sistemi gerektirir; GMAW kaynak torcu kafası ise daha hafiftir ve daha basit monte edilir. Son olarak çalışma strokunu ortalama işe göre değil, işletmede gerçekten işlenen en uzun parçaya göre kontrol edin.
Gerçek bir üretim hattında bu boyutlandırma disiplini rakamlara yansır. Tekrarlı boru parçası işlerinde ABOKE FWM-0404 orta hizmet hücresi kullanan bir işletme, boru parçası başına çevrim süresinin yaklaşık 8 saatten 4.8 saate düştüğünü, AWS D1.1 ilk paso kabul oranının yaklaşık 85% seviyesinden 99.5% seviyesine çıktığını ve boru başına işçilik maliyetinin yaklaşık $120 tutarından $84 tutarına düştüğünü bildirdi (vaka referansı SGS-MEX-2024-0789). Tedarikçiler bu makineleri gelişmiş ekipman olarak pazarlar; ancak böyle bir sonuç yalnızca ekipmandan değil, çalışma sınıfının gerçek işe uygun seçilmesinden kaynaklanır.
Çalışma sınıfı işe uygun seçildikten sonra bile çoğu işletme, çevresel dikişlerde borunun dönmesini sağlamak için bir kaynak rotatörüne ihtiyaç duyar. Aubrik’in FWM serisi, tek makineyi her iki işe göre boyutlandırmaya çalışmak yerine uyumlu bir kaynak rotatörü serisiyle eşleştirilir. Fiyat çalışma sınıfına, kontrol paketine ve kaynak rotatörü eşleştirmesine bağlı olduğundan, özel teklifler burada değil çözüm sayfasında hazırlanır.
Çalışma sınıfının boru dış çapıyla eşleştirilmesi, genel bir kaynak çözümünü işletmenin gerçek kaynak gereksinimlerine uygun hâle getirir. Yukarıdaki FWM-0404 vaka çalışması bunun uygulamadaki karşılığını gösterir: doğru boyutlandırma yapıldığında kaynak süresi azalır, üretkenlik artar ve kaynak verimliliği yükselir. Yeni ve kullanılmış kaynak manipülatörlerini karşılaştıran işletmeler, daha büyük bir bomun yüksek kaliteli kaynak dikişlerini garanti ettiğini varsaymadan önce aynı çalışma sınıfı mantığını uygulamalıdır.
Teknik özellik sayfasını teklif almak üzere göndermeye hazır mısınız? Tedarikçilerin belirsiz aralıklar yerine karşılaştırılabilir değerlerle yanıt vermesi için aşağıdaki kontrol listesini teklif talebine kopyalayın.
Teklif talebi kontrol listesi — aşağıdakileri teklif talebine kopyalayın:
| Parametre | Önerilen aralık | Neden önemli? | Nasıl doğrulanır? |
|---|---|---|---|
| Boru dış çapı aralığı | Asgari ve azami değerleri belirtin, ör. 500–1,500 mm | H2-3 bölümündeki çalışma sınıfını belirler | Tedarikçinin yayımladığı dış çap aralığıyla karşılaştırın |
| Et kalınlığı ve metre başına ağırlık | İşlenen en ağır boru et kalınlığı sınıfını ekleyin | Kaynak rotatörü torkunu ve bom yük kapasitesi payını doğrular | Yalnızca kapasite değerini değil, yük hesabını isteyin |
| Kolon ve bom stroku | En uzun parça + 500 mm açıklık | Uzun boru parçalarında yetersiz bom strokunu önler | Ölçekli yerleşim planı teknik resmi isteyin |
| Kaynak yöntemi | SAW, GMAW veya çift kafa | Kafa ağırlığını ve kontrol karmaşıklığını belirler | SAW için toz geri kazanım sisteminin dâhil olduğunu doğrulayın |
| Kaynak rotatörü eşleştirmesi | Evet/hayır, eşleştirilmiş tork değeri | Tüm çevresel dikişler için gereklidir (H2-2) | Birleşik senkronizasyon özelliğini isteyin (H2-9) |
| Kontrol türü ve hareket hızı | Kaynak yöntemi WPS hareket hızı aralığıyla eşleştirin | Düşük veya yüksek hızın ikisi de dikiş kalitesini bozar | Tanık huzurunda yüksüz deneme gösterimi isteyin |
| Devreye alma desteği | Teslim süresi belirtilerek sahada veya uzaktan | H2-6 bölümündeki kontrol listesini etkiler | Devreye alma kapsamını yazılı olarak alın |
4. Dönen Boruda Dikiş Takibi: Mekanik, Ark Üzerinden ve Lazer Yöntemlerinin Karşılaştırması
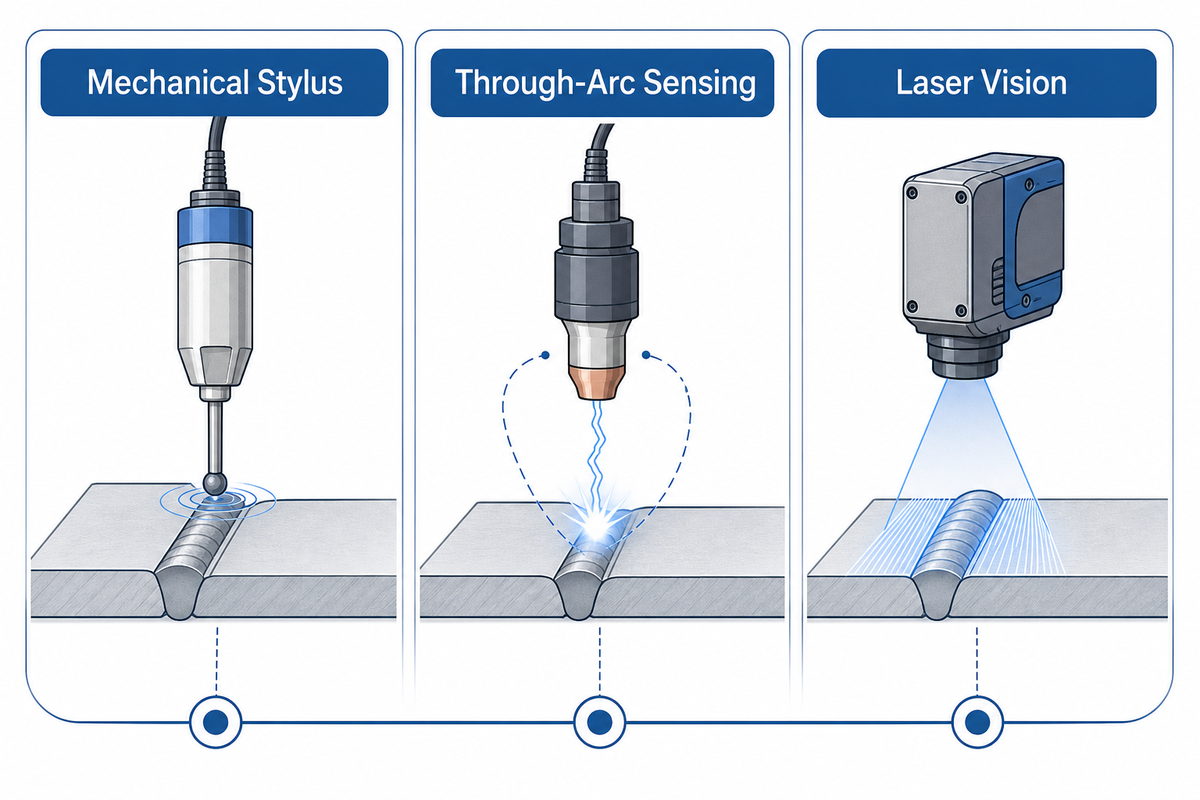
Dönen bir boru nadiren kusursuz bir dairesellik gösterir; bu nedenle ovallik, hadde toleransı ve fikstür sapması dikişi makinenin programlanan güzergâhından hafifçe uzaklaştırdıkça kaynak torcunun birleştirmeyi izleyebilmesi gerekir. Mekanik uçlu takip sistemleri en düşük maliyetli seçenektir ve en fazla fiziksel bakımı gerektirir; ark gerilimi üzerinden algılama ek donanım gerektirmez ancak ani konum değişikliklerine daha yavaş tepki verir; lazer görüş sistemleri en hızlı ve en hassas takibi sağlar fakat en yüksek maliyete sahiptir ve düzenli mercek temizliği ile yeniden kalibrasyon gerektirir.
| Yöntem | Tipik hassasiyet | Göreli maliyet | Yüzey toleransı | Bakım | En uygun dış çap aralığı |
|---|---|---|---|---|---|
| Mekanik uç / temas tekerleği | Orta | Düşük | Temiz ve engelsiz bir kaynak ağzı gerektirir | Yüksek — aşınan parçalar birleştirme yerine temas eder | 200–1,500 mm |
| Ark gerilimi üzerinden algılama (AVC) | Orta | Düşük ila orta | Kararlı ark gerektirir, tufali tolere eder | Düşük — ek temas donanımı yoktur | Tüm aralıklar |
| Endüktif yakınlık sensörü | Orta | Düşük ila orta | Metal ile sensör arasında sabit boşluk gerektirir | Orta | 200–1,000 mm |
| Ultrasonik dikiş sensörü | Orta | Orta | Tufali ve orta düzeyde sıçrantıyı tolere eder | Orta | 300–2,000 mm |
| Dokunsal parmak / makaralı takip sistemi | Orta ila yüksek | Düşük | Erişilebilir bir kaynak ağzı kenarı gerektirir | Yüksek — aşınan parçalar | 200–1,500 mm |
| Kamera tabanlı ark ışığı sensörü | Yüksek | Orta ila yüksek | Sıçrantıya ve parlamaya duyarlıdır | Orta — mercek temizliği | 300–3,000 mm |
| Lazer görüş, tek çizgili üçgenleme | Yüksek | Yüksek | Tufali tolere eder, yansıtıcı yüzeylere duyarlıdır | Orta — mercek temizliği ve yeniden kalibrasyon | Tüm aralıklar |
| Lazer görüş, yapılandırılmış ışık / 3D | En yüksek | En yüksek | Yüzey değişimlerine karşı en yüksek tolerans | Orta — düzenli yeniden kalibrasyon | Tüm aralıklar |
| Hibrit AVC + lazer görüş | En yüksek | En yüksek | İki yöntemin tolerans özelliklerini birleştirir | En yüksek karmaşıklık | Tüm aralıklar, yüksek değerli birleştirmelerde tercih edilir |
Dönen birleştirmelerde lazer yönlendirmeli dikiş takibi yeni bir fikir değildir: boru ve kap kaynaklarında lazer tabanlı ark takip sistemlerine ilişkin patent başvuruları onlarca yıl öncesine uzanır (bkz. GB9300403D0). Lazer görüşle takip hassasiyetine duyulan güven o zamandan beri arttı. Daha yeni kanıtlar da bunu destekler: Sensors dergisinde yayımlanan otomatik dikiş takip sensörlerine ilişkin 2026 tarihli hakemli bir inceleme, üçgenleme tabanlı lazer görüşün modern robotik ve manipülatör tabanlı boru kaynak hücrelerinde hassasiyet ölçütü olmayı sürdürdüğünü, ark üzerinden algılamanın ise daha az zorlayıcı birleştirmeler için düşük maliyetli standart seçenek olarak kaldığını doğrular.
Boru ve kap kaynaklarında otomatik dikiş takibinin kullanımı, işçilik bulunabilirliği kadar ilk paso kalitesi baskısının da etkisiyle özel bir seçenek olmaktan çıkıp yeni imalat ekipmanlarında standart bir kalem hâline geldi.
Bunların hiçbiri belirli bir markaya özgü değildir: doğru yöntem tek bir üreticinin pazarlamasına değil, boru yüzeyinin durumuna, kaynak birleştirmesinin değerine ve bütçeye bağlı olduğundan yukarıdaki karşılaştırma tedarikçiden bağımsızdır.
5. Boru Kaynağını Hangi Standart Düzenler: API 1104, ASME B31 veya Basınçlı Kap Standardı?
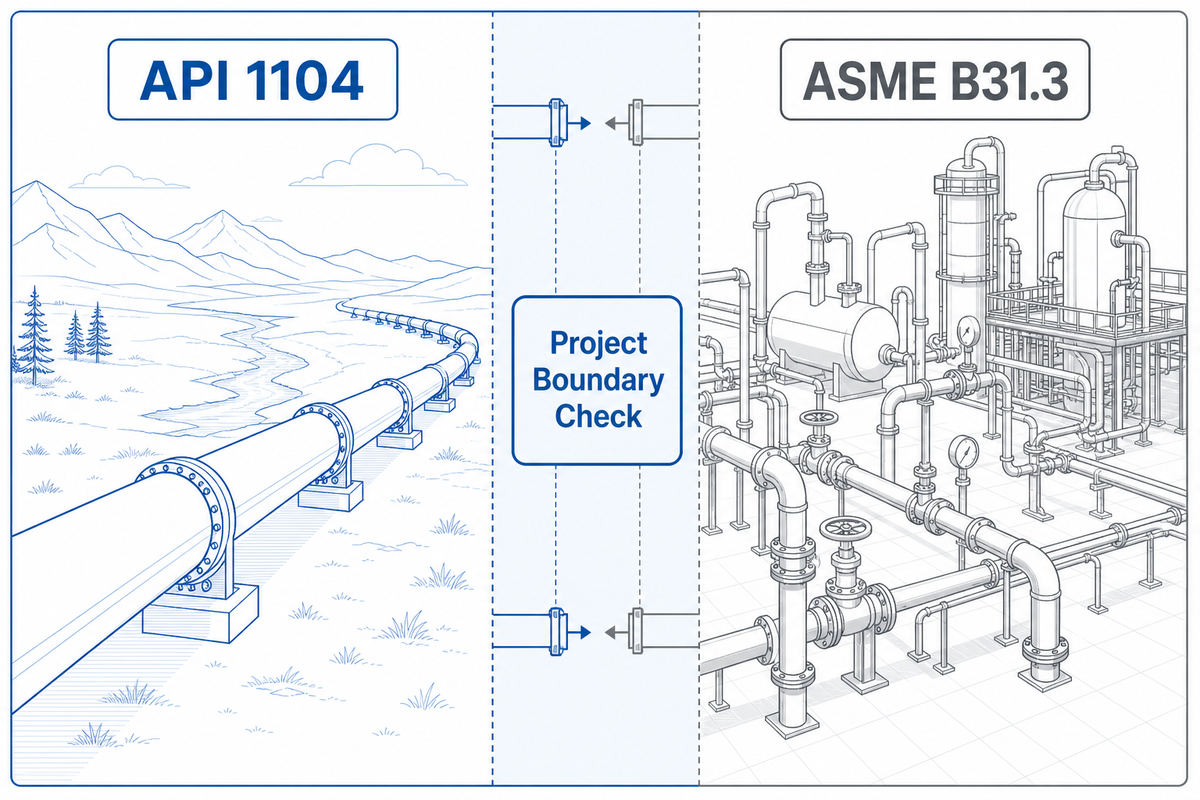
API 1104 genellikle uzun mesafeli boru hatlarındaki çevresel kaynakları düzenlerken ASME B31.3 çoğunlukla tesis içi proses borulamalarına uygulanır ve aralarındaki sınır her zaman kesin değildir: yetki alanına ve borunun düzenlemeye tabi bir iletim sınırını geçip geçmediğine bağlı olarak bazı projeler her ikisini de şart koşar. Bu standart ailesi, genel manipülatör kılavuzumuzda ele alınan AWS D1.1 yapısal kaynak standardından farklıdır ve yanlış standarda göre yeterlilik alınması, teknik açıdan sağlam bir kaynak dikişini geçersiz kılabilir.
| Standart | Genellikle düzenlediği alan | Tipik uygulama |
|---|---|---|
| API 1104 | Boru hattı çevresel kaynakları | Uzun mesafeli iletim boru hatları, petrol ve gaz toplama hatları |
| ASME B31.3 | Proses borulaması | Rafineri, kimya tesisi ve işleme tesisi borulamaları |
| ASME B31.1 | Enerji borulaması | Kazan dış borulamaları ve enerji üretim sistemleri |
| ASME BPVC Bölüm IX | Kaynakçı ve kaynak prosedürü yeterliliği | Genellikle B31 ve basınçlı kap çalışmalarıyla birlikte referans gösterilir |
| AWS D10 serisi | Boru kaynağı için tavsiye edilen uygulama | API/ASME gerekliliklerini tamamlar, bunların yerine geçmez |
Hem federal boru hattı güvenliği mevzuat çalışmaları hem de eyalet kamu hizmetleri komisyonu başvuruları, kaynak gerekliliklerini sıfırdan yazmak yerine bu uzlaşı standartlarına atıfta bulunur; bu, sözleşme şartnamesinde bir standardın adı belirtildiğinde yararlı bir tutarlılık kontrolü sağlar: temel gereklilik genellikle yukarıdaki maddelerden biridir ve bunun üzerine işletme sahibine özgü ilaveler eklenir.
Toz altı kaynak manipülatörü geleneksel boru kaynak manipülatöründen nasıl ayrılır?
Toz altı kaynak (SAW) manipülatörleri, toz bunkeri ve toz geri kazanım sistemi bulunan daha ağır bir kafa taşır; bu nedenle bom ile kolonun taşıma kapasitesi, yalnızca GMAW kullanan eşdeğer bir makineden daha yüksek olmalıdır. SAW daha hızlı çalıştığı ve dikiş şekli bozulmadan önce daha az değişimi tolere ettiği için tel besleme ile toz beslemesinin de hareket hızıyla senkronize kalması gerekir. Geleneksel ve yalnızca GMAW kullanan manipülatör daha hafif bir kaynak torcu taşır, toz sistemi gerektirmez ve aynı boru dış çapı için genellikle daha düşük kapasiteli bom kullanılmasına imkân verir.
6. Boru Kaynak Manipülatörünün Kurulması ve Devreye Alınması
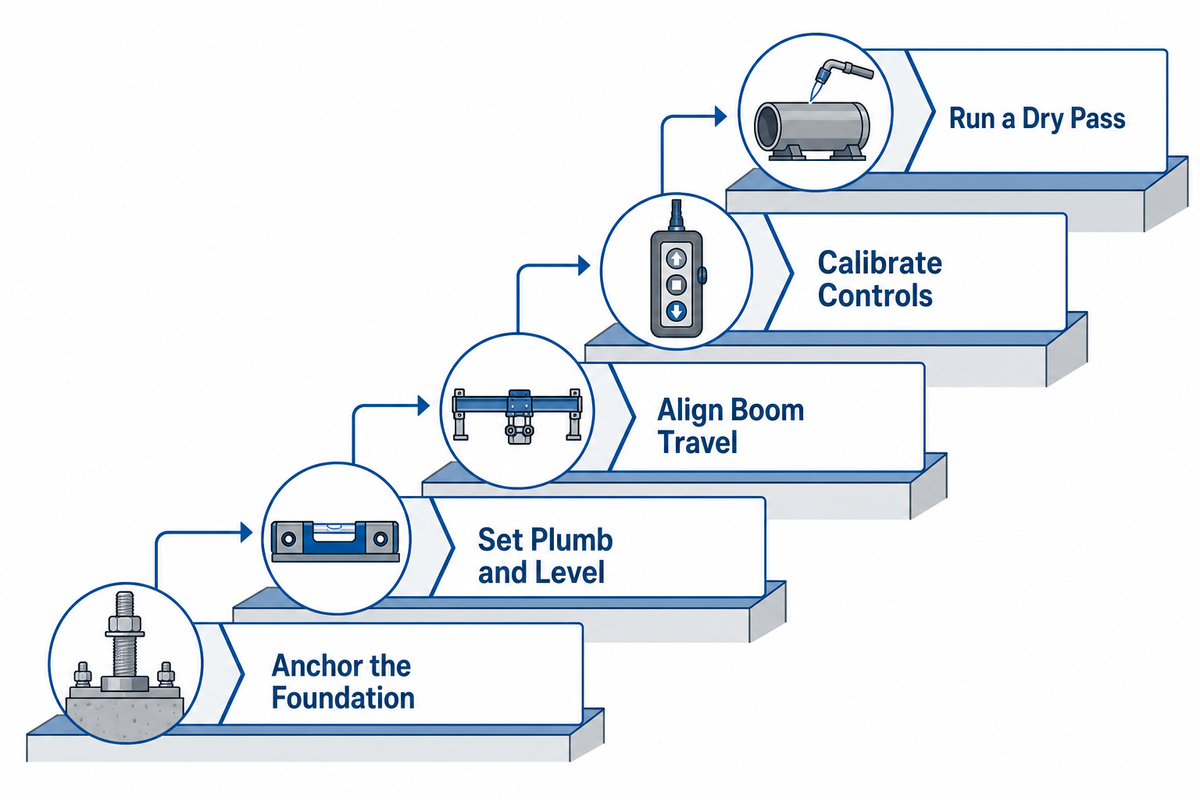
Manipülatörün teslimatı ile üretime hazır bir hücre arasında beş devreye alma aşaması vardır; bunlardan herhangi birinin atlanması, sorunun kurulum sırasında değil genellikle ilk gerçek üretim çalışmasında ortaya çıkmasına neden olur ve o aşamada düzeltme maliyeti çok daha yüksektir.
- Temeli ankrajlayın. Makine gelmeden önce döşemenin yük kapasitesinin ve ankraj cıvatası düzeninin kolon tabanıyla uyumlu olduğunu doğrulayın; çünkü teslimattan sonra temelin uyarlanması sürece haftalar ekler.
- Kolonu düşey ve terazisinde ayarlayın. Kolonu her iki eksende hassas bir teraziyle kontrol edin; düşeyden sapmış bir kolon, uzun bir strok boyunca bom ucundaki hatayı büyütür.
- Bom hareketini hizalayın. Bomu tam stroku boyunca hareket ettirin ve hareketin hedeflenen boru merkez çizgisine paralel kaldığını doğrulayın; herhangi bir kaynak işleminden önce ray veya kılavuz hizasını ayarlayın.
- Kumanda sistemini kalibre edin. Hareket hızı sınırlarını, salınım parametrelerini ve tüm dikiş takip sensörlerinin sıfır noktalarını bilinen bir referans birleştirmeye göre ayarlayın; bu, ASME BPVC Bölüm IX standardının kaynakçı ve kaynak prosedürü yeterliliği için daha genel olarak gerektirdiği kaynak prosedürü yeterlilik mantığıyla aynıdır.
- Yüksüz deneme pasosu yapın. Enerji verilerek ark başlatılmadan önce, gerçek veya temsili bir boru üzerinde kaynak torcu kapalıyken tüm sıralamayı çalıştırın.
Kullanıcı dostu arayüz ve değişken hız ayarları bulunan, tamamen entegre CNC tipi bir kontrol panelinin eklenmesi bu sıralamayı kolaylaştırabilir; ancak sistem yine de yük taşıyan bir temele ve doğru kalibre edilmiş bir servo tahrik sistemine bağlıdır.
7. Boru Kaynak Manipülatörünün Çalıştırılması: Kurulum Sırası ve Pasoyu Bozan Hatalar
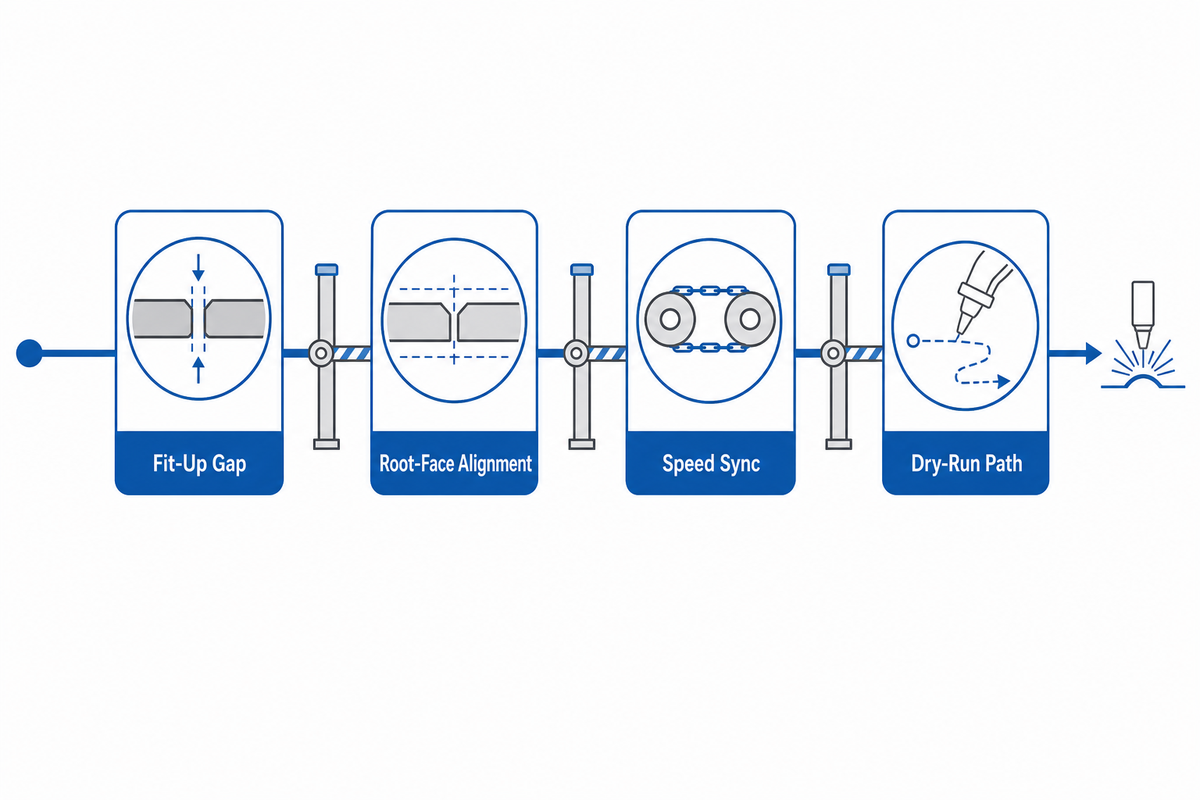
Sıralama yanlış uygulanırsa bunun etkisi genellikle ilk pasoda, çoğunlukla tutarsız dikiş genişliği veya doğrudan atlanan bir kurulum adımından kaynaklanan paso başlangıcı kusuru olarak görülür. Boru kaynağına ilişkin AWS D10 tavsiye edilen uygulamasıyla uyumlu sabit bir sıralamanın izlenmesi bunu önlemeye yardımcı olur: fit-up durumunu ve kök aralığını doğrulayın, boruyu fikstürüne veya kaynak rotatörüne sabitleyin, kaynak torcunu konumlandırıp serbest tel uzunluğunu ayarlayın, hareket hızını ve salınımı onaylı kaynak prosedürüne göre ayarlayın, kısa bir yüksüz deneme bölümü çalıştırın ve ardından tam pasoyu uygulayın.
4 Sinyalli Boru Fit-up Hazırlık Kontrolünü Uygulayın
Arkı başlatmadan önce fit-up boşluğu toleransını, kök yüzü hizasını, kaynak rotatörü ile kaynak manipülatörü arasındaki hız senkronizasyonunu ve 1. paso için engelsiz kuru deneme yolunu doğrulayın; bu dört gösterge, önlenebilir ilk paso kusurlarının çoğunu oluşmadan önce belirler.
Bu dört gösterge, doğru programlanmış bir pasoyu en sık bozan hataları belirler:
İş akışının kararlılığı; hassas hız kontrolüne, kaynak torcunun istikrarlı hareketine ve alışkanlıklara değil, onaylı kaynak prosedürüne uygun kaynak hızına bağlıdır. Ayrıca operatör konforuna da bağlıdır: kablosuz kumanda ünitesinin ergonomik yapısı, teknisyenin ayar yapmak için bomun tüm uzunluğu boyunca yürümesi yerine kaynak birleştirmesinin yakınında tek bir konumda kalmasını sağlar.
Yapılması gerekenler
- Her yeni boru parçasından önce fit-up boşluğunu ve kök hizasını WPS’ye göre kontrol edin.
- Bileşik dikiş pasosundan önce kaynak rotatörü ile kaynak manipülatörünün hızlarının senkronize olduğunu doğrulayın.
- Fikstür veya boru ölçüsü her değiştiğinde kaynak torcu kapalıyken kuru deneme pasosu gerçekleştirin.
- Herhangi bir çarpışma veya sert duruştan sonra dikiş takip sensörlerini yeniden sıfırlayın.
Yapılmaması gerekenler
- Önceki işte kullanılan hareket hızının farklı bir et kalınlığı için de uygun olduğunu varsaymayın.
- Kaynak rotatörünün torkunu borunun kendi ağırlığına göre doğrulamadan çevresel pasoyu başlatmayın.
- Tanıdık görünen bir işte zaman kazanmak için kuru deneme pasosunu atlamayın.
- Fikstür değişikliğinden sonra dikiş takip sensörünü kalibre etmeden bırakmayın.
8. Dönen Boru ve Motorlu Bom Çevresinde Güvenlik
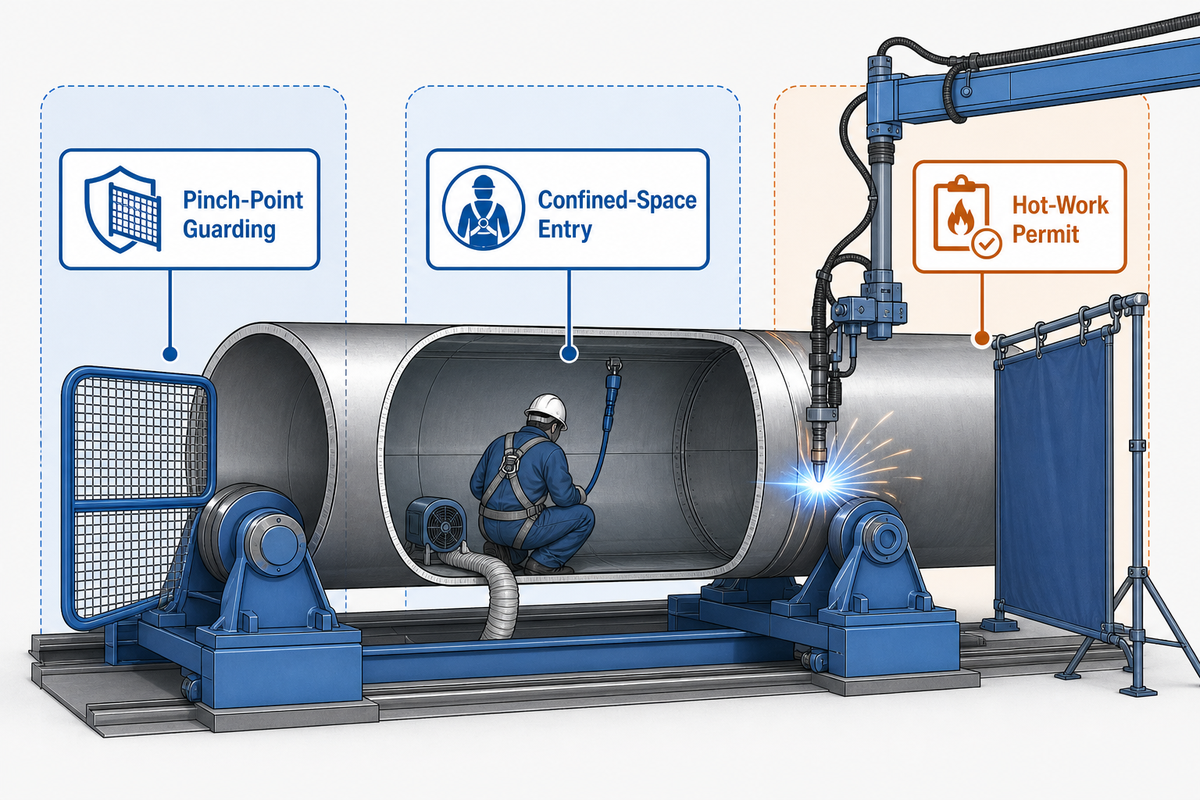
Bir teknisyen boru kaynak manipülatörü ve kaynak rotatöründen oluşan bir hücrenin kurulumuna başladığı anda iki OSHA standardı geçerli olur: 29 CFR 1910.212, dönen ve hareket eden makine parçalarındaki genel koruyucuları kapsar; 29 CFR 1910.146 ise herhangi birinin fit-up, muayene veya kök pasosuna erişim amacıyla büyük çaplı bir borunun içine girmesi gerektiği anda izin gerektiren kapalı alan şartlarını ekler.
- Büyük çaplı boruların içi, 29 CFR 1910.146 kapsamında izin gerektiren kapalı alan olarak sınıflandırılabilir ve girişten önce atmosfer testi, havalandırma ve bir gözetmen gerektirir.
- Boma monte edilen ekipmanın altında senkronize dönme hareketi, özellikle hız değişiklikleri sırasında sabit bir fikstürdekilerden farklı ezilme ve sıkışma noktası tehlikeleri oluşturur.
- Kapalı bir boru bölümünün içinde veya bitişiğinde kaynak yapılması, kapalı alana giriş kurallarına ek olarak genellikle ayrı bir sıcak çalışma izni sürecini de gerektirir.
Bu gereklilikler, genel kaynak manipülatörü kılavuzumuzda kolon-bom ekipmanı için kapsamlı biçimde ele alınan genel makine koruma uygulamalarının yerine geçmez, bunlara eklenir; boru hücresi, standart korumaya yalnızca kapalı alan ve boru içine giriş katmanını ekler.
9. Kaynak Manipülatörünü Boru Kaynak Rotatörüyle Eşleştirme: İki Makinenin Birlikte Takip Etmesini Sağlama
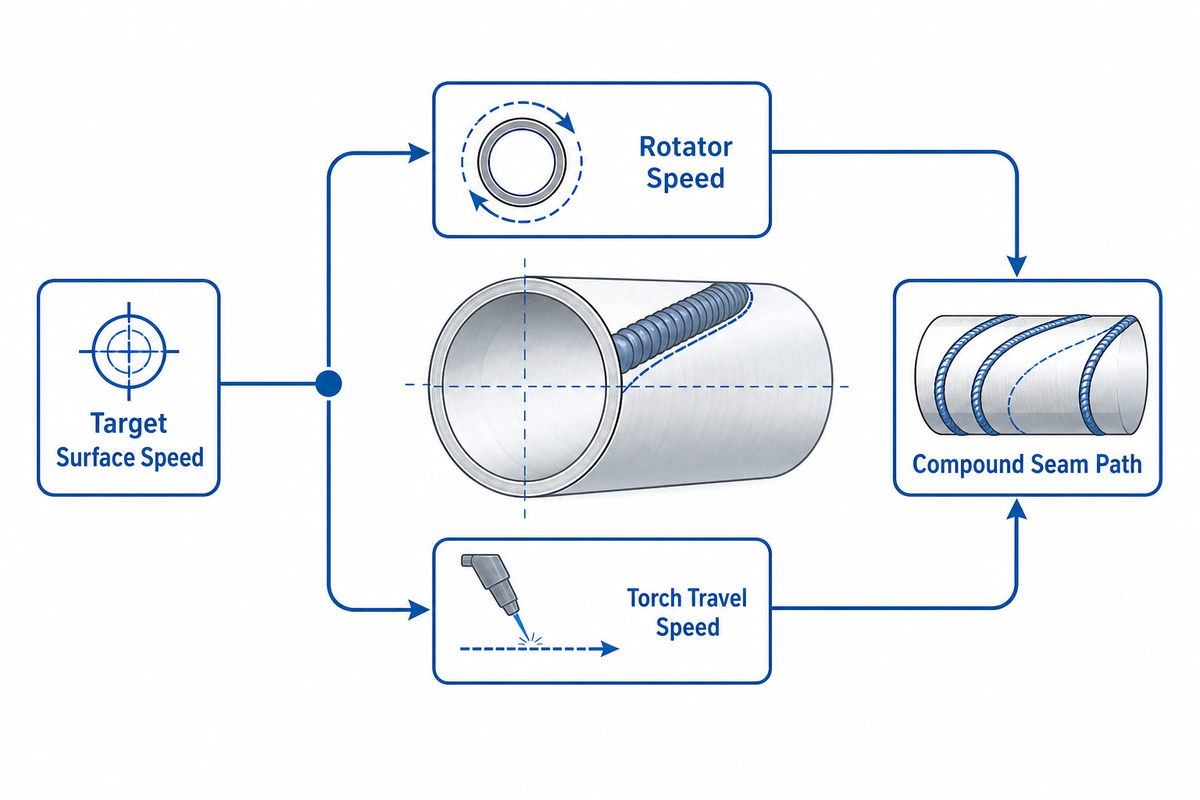
Bileşik veya spiral bir dikişte boru dönerken kaynak torcu da aynı anda hareket ediyorsa iki hareketin tek bir birleşik hareket hızına uyması gerekir; aksi hâlde kaynak dikişi yanlış hatvede spiral çizer. Kaynak rotatörünün dönme hızı ile kaynak manipülatörünün doğrusal hareket hızı, borunun kendi çevresi üzerinden hesaplanan aynı hedef yüzey hızına göre ayarlanmalıdır.
Örnek hesaplama: dış çapı 610 mm (24 inç) olan bir boruda, kaynak birleştirmesindeki hedef doğrusal hareket hızını 300 mm/dak olarak alın. Borunun çevresi π × 610 mm ≈ 1,916 mm olarak hesaplanır. Hedef hareket hızı bu çevre değerine bölündüğünde gerekli kaynak rotatörü hızı elde edilir: 300 ÷ 1,916 ≈ 0.157 dev/dak. Kaynak rotatörü bu değerden daha hızlı veya daha yavaş döner ve kaynak manipülatörünün hareket hızı buna uygun şekilde değişmezse etkin dikiş hatvesi amaçlanan dikiş yolundan sapar; bu nedenle eşleştirilmiş bir hücrede asıl mühendislik konusu, makinelerin ayrı ayrı kapasiteleri değil senkronizasyondur.
Aubrik’in kaynak manipülatörü ve kaynak rotatörü eşleştirmesi de uygulamada aynı senkronizasyon mantığını izler: SAW/GMAW çift kafalı ABOKE FWM serisi, hareket ve dönme hızlarının deneme yanılma yoluyla bağımsız biçimde ayarlanması yerine ortak bir kumanda referansından belirlenebilmesi için Aubrik’in boru kaynak rotatörü ürün serisiyle eşleştirilir.
Boru kaynağında konumlandırma ekipmanının rolü nedir?
Eşleştirilmiş bir boru kaynak hücresindeki konumlandırma ekipmanı iki ayrı görevi yerine getirir. Kaynak rotatörleri veya çevirme ruloları, kaynak kafasından bağımsız ve sabit bir çevresel hızı koruyarak borunun dönmesini sağlar. Kaynak manipülatörü ise kaynak torcunu bom boyunca ayrı olarak konumlandırır ve hareket ettirir. Bu makineler birbirinin yerine geçmez: tek başına kullanılan bir kaynak rotatörü yine de sabit bir kaynak torcu bağlantısına ihtiyaç duyar; tek başına kullanılan bir kaynak manipülatörü ise pasolar arasında boru elle kademeli olarak döndürülmeden çevresel dikişi tamamlayamaz.
Bazı atölyeler, tüm çevre boyunca kesintisiz kaynak gerektirmeyen flanş veya uç kapak işlerinde kullanılmak üzere özel bir boru kaynak pozisyoneri de bulundurur; ancak yalnızca boruyu döndürmek için standart tercih kaynak rotatörüdür.
Temel çıkarım
Kaynak manipülatörü ile kaynak rotatörü, boru kaynağının iki farklı yarısını gerçekleştirir; bileşik dikişin doğru yolu izlemesini sağlayan unsur, yalnızca makinelerin ayrı kapasitelerini eşleştirmek değil, hızlarını borunun çevresine göre uyumlu hâle getirmektir.
10. Bakım ve Arıza Giderme: Boru Kaynaklarında Pasodan Pasoya Tutarlılığı Koruma
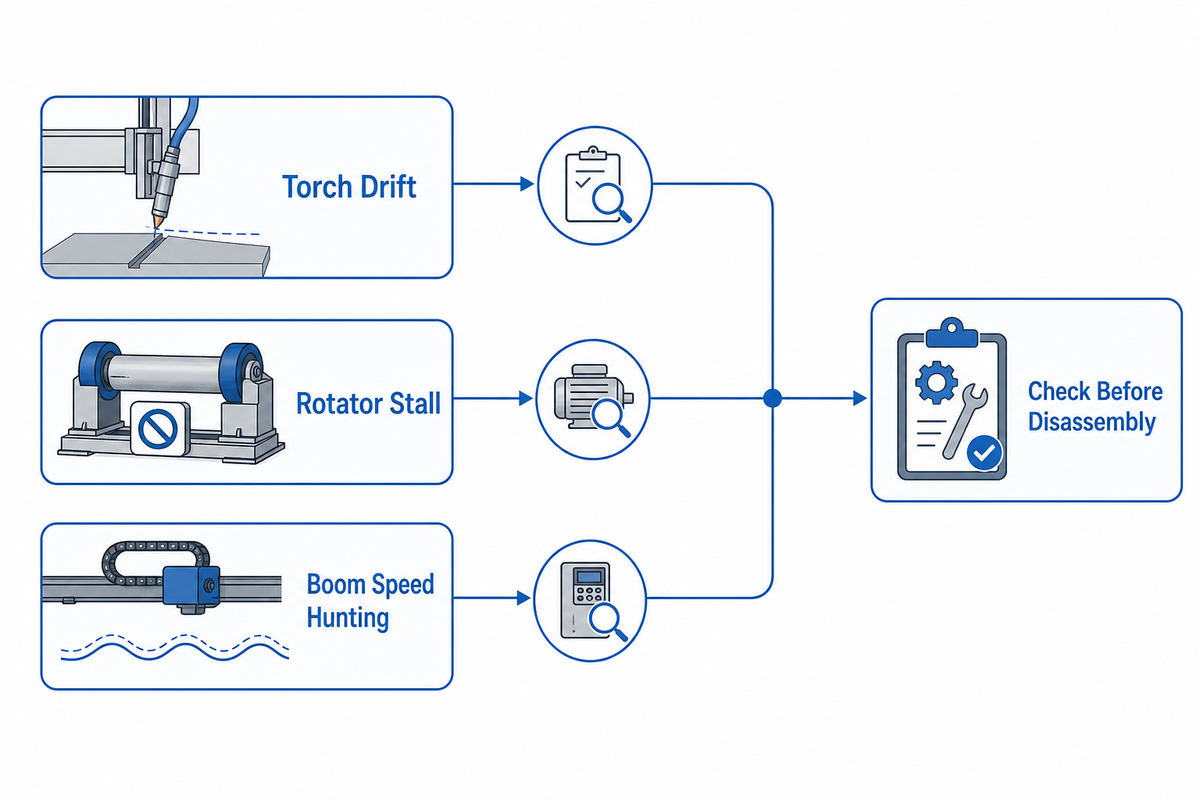
Kaynak torcunun sapması ile kaynak rotatörünün duraklaması, atölyenin diğer tarafından bakıldığında benzer görünür; ancak temel nedenler o kadar farklıdır ki tahminde bulunmak bir vardiyanın boşa harcanmasına yol açar. Aşağıdaki arıza-neden tablosu, teknisyen herhangi bir parçayı sökmeye başlamadan önce arama alanını daraltır.
| Arıza göstergesi | Olası neden | İlk kontrol |
|---|---|---|
| Kaynak torcu paso sırasında dikişten sapıyor | Dikiş takip sensöründe sapma veya bağlantıda boşluk | Sensörü yeniden sıfırlayın; bağlantı donanımında boşluk olup olmadığını kontrol edin |
| Tek bir paso boyunca tutarsız dikiş genişliği | Hareket hızında dalgalanma veya aşınmış tahrik bileşenleri | Tam bir paso boyunca gerçek hareket hızını ayar değeriyle karşılaştırarak kaydedin |
| Kaynak rotatörü yük altında duraklıyor | Borunun ağırlığı için tork rezervi yetersiz | Borunun ağırlığını kaynak rotatörünün nominal torkuna göre yeniden kontrol edin |
| Bomda hız dalgalanması veya ani hızlanma | Aşınmış tahrik kayışı/dişli sistemi veya kumanda ayarlarında sapma | Tahrik sistemini inceleyin; kumanda kalibrasyonunu yeniden gerçekleştirin |
| Tekrarlanan işlerde hizalama kaybı | Kolon veya rayda oturma, temelde kayma | Düşeyliği/yataylığı ilk devreye alma kaydına göre yeniden kontrol edin |
Bu işletim arızalarının çoğu, H2-6’da belirtilen aynı beş devreye alma kontrolünün zaman içinde fark edilmeden tolerans dışına çıkmasından kaynaklanır; bu nedenle yalnızca arıza sonrası müdahale etmek yerine düşeylik, hizalama ve kalibrasyonun planlı olarak yeniden kontrol edilmesi, yukarıda atıfta bulunulan 2026 tarihli dikiş takip sensörü incelemesindeki periyodik yeniden kalibrasyon bulgusuyla uyumlu biçimde, kaynak kalitesinin pasodan pasoya tutarlı kalmasını sağlar.
Çözüme kavuşturulmadığında bu arızaların her biri tekrarlanabilirliği azaltır ve atölyenin genellikle planlamadığı duruş sürelerine yol açar.
11. Boru Kaynak Otomasyonunun Benimsenmesi 2026’da Neden Hızlanıyor?
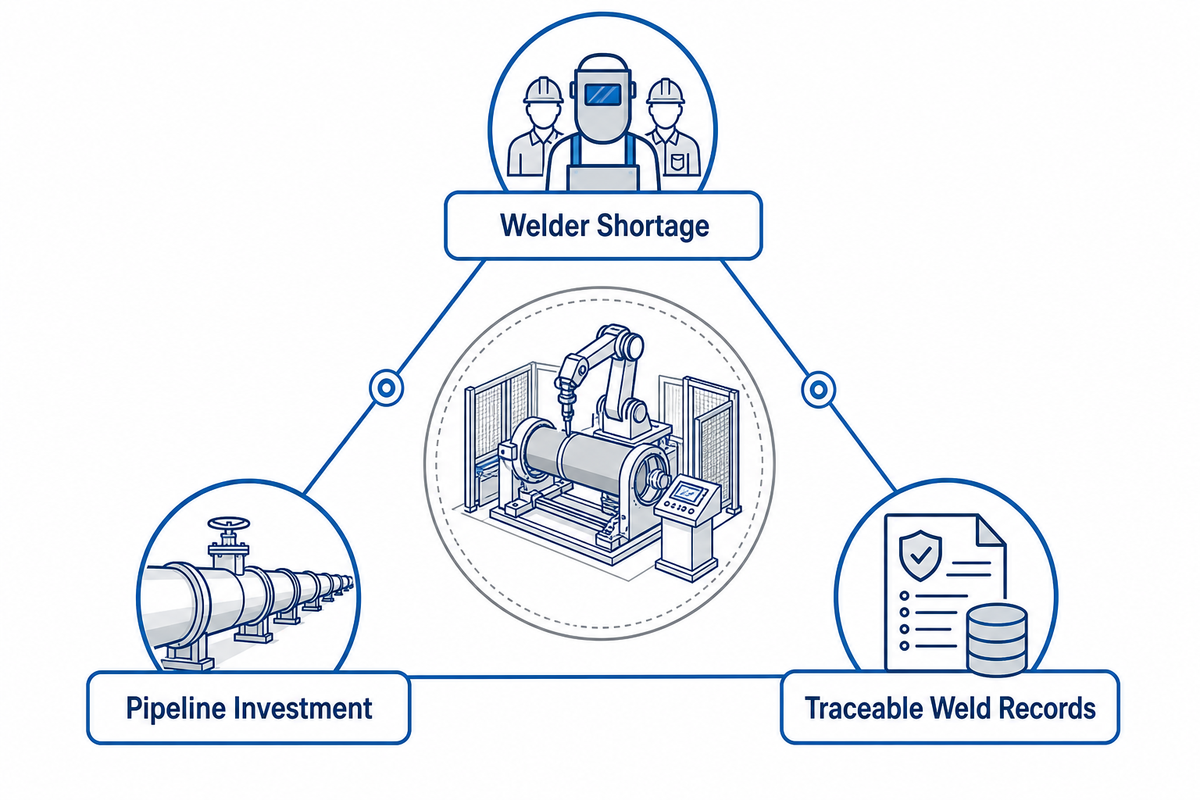
2026’da boru kaynak otomasyonunu ileri taşıyan üç etken vardır ve pazar büyüklüğü bunların en küçüğüdür. Nitelikli boru kaynakçılarındaki sürekli eksiklik, atölyeleri daha önce birkaç kaynakçıdan oluşan bir ekibin yürüttüğü işi tek bir operatörün gerçekleştirmesini sağlayan kaynak manipülatörü ve kaynak rotatörü hücrelerine yöneltmektedir. Petrol, gaz ve su boru hattı altyapısına yönelik yatırımların sürmesi, otomatik hücrelerin manuel kaynağa kıyasla daha tutarlı biçimde gerçekleştirdiği büyük çaplı boru imalatı işlerinin sayısını artırmaktadır. Industry 4.0 tarzı dokümantasyon şartlarının, izlenebilir kaynak parametrelerinin, kaynak prosedürü kayıtlarının ve her pasoya ait kalite verilerinin karşılanması da yalnızca manuel tekniğe kıyasla kontrollü ve tekrarlanabilir bir makine çevrimiyle daha kolaydır. Kaynak sektöründe boru hattı inşaatı ve diğer büyük çaplı imalat işleri tam olarak bu nedenlerle otomatik kaynağa yönelmekte ve kaynak operasyonlarına ilişkin veriler de bu eğilimi yansıtmaktadır.
Bu pazar verileri, söz konusu etkenleri tek başına oluşturmak yerine onları yansıtmaktadır: otomatik boru kaynak makineleri pazarının 2025’te yaklaşık USD 2.87 billion olduğu tahmin edilmekte (Spherical Insights) ve 7.49% bileşik yıllık büyüme oranıyla 2035’e kadar yaklaşık USD 5.91 billion seviyesine ulaşacağı öngörülmektedir (Persistence Market Research). Bu değer, daha fazla atölyenin bu kılavuzda daha önce ele alınan boyutlandırma ve dikiş takibi sorularını neden sorduğunu açıklayan arka plan bilgisidir; belirli bir makineyi satın alma gerekçesi değildir.
Sık Sorulan Sorular
Boru kaynak manipülatörü nedir?
Atölyeler, kaynakçının dikişi elle takip etmesine gerek kalmadan paso boyunca hareket hızını, kaynak torcu açısını ve ark konumunu sabit tutarak SAW veya GMAW kaynak torcu kafasını boru birleştirmesi boyunca otomatik olarak taşımak için bu sistemi kullanır. Çevresel dikişlerde genellikle boruyu döndüren bir kaynak rotatörüyle eşleştirilir; boyuna dikişlerde ise küçük çaplı boru parçalarından büyük çaplı kap ve boru hattı bölümlerine kadar kaynak manipülatörünün kendi bom hareketi işi tek başına gerçekleştirir.
Hangi tür boru kaynak manipülatörleri vardır?
Boru kaynak manipülatörleri genellikle tek bir evrensel tür yerine çalışma sınıfına göre gruplandırılır: mini üniteler yaklaşık 50–300 mm boru dış çapını kapsarken ağır hizmet makineleri 1,000–3,000 mm değerlerine ulaşır. Her sınıftaki makineler; yöntem kapasitesine (tek kafalı GMAW, tek kafalı SAW veya çift kafalı), bom ve kolon strokuna ve makinenin bağımsız bir kaynak manipülatörü olarak mı yoksa çevresel işler için kaynak rotatörüyle önceden eşleştirilmiş bir sistem olarak mı satıldığına göre farklılık gösterir.
Kolon-bom kaynak manipülatörü nasıl çalışır?
Kolon-bom kaynak manipülatörü, kaynak kafasının yüksekliğini ayarlamak için dikey bir kolon ve kaynak torcunu hareket yolu boyunca taşımak için yatay bir bom kullanır; tahrik motorları kaynak sırasında hem iki ekseni hem de kaynak torcunun hareket hızını kontrol eder. Bazı modellerde kolon, bomu sabit bir iş parçasının çevresinde yeniden konumlandırmak için de dönebilir. Boruya özel kullanımın ötesindeki mekanizmanın tam açıklaması için genel kolon-bom kaynak manipülatörü kılavuzumuza bakın.
Bir kaynak istasyonu boru kaynak manipülatörüyle entegre edilebilir mi?
Evet. Boru kaynak manipülatörleri genellikle daha büyük bir kaynak hücresindeki istasyonlardan biri olarak kurulur ve kaynak rotatörü veya çevirme ruloları, kaynak dumanı emişi ve tüm ekipmanı ortak bir operatör arayüzünden koordine eden kumanda sistemiyle entegre edilir.
Kablosuz kumanda sistemi bir kaynak manipülatöründe ne gibi avantajlar sağlar?
Kablosuz el kumandası, operatörün kablolu bir bağlantının ekipmana takılması riski olmadan boru ve fikstür çevresinde yeniden konumlanmasını sağlar; bu özellik, operatörün kurulum ve izleme sırasında bomun tüm uzunluğu boyunca yürümesi gereken büyük çaplı hücrelerde özellikle önemlidir.
Bomlu kaynak manipülatörü kullanmanın faydaları nelerdir?
Bomlu kaynak manipülatörü, tam bir paso boyunca hareket hızını ve kaynak torcu açısını tutarlı biçimde koruyarak kaynak torcunun elle kullanılmasından kaynaklanan dikiş kalitesi değişkenliğini azaltır ve uzun otomatik pasolar sırasında kaynakçının başka işleri yürütmesine imkân tanır.
Kaynak pozisyoneri nedir ve boru kaynak manipülatörüyle nasıl ilişkilidir?
Kaynak pozisyoneri, kaynak birleştirmesini uygun bir kaynak açısına getirmek için iş parçasını yatırır ve döndürür; bu görev, kaynak manipülatörünün kaynak torcunun takip edebilmesi için boruyu kontrollü bir hızda döndürmekle yetinen boru kaynak rotatörünün ilgili ancak farklı görevinden ayrılır.
Bir kaynak manipülatörü sistemi hangi kaynak yöntemlerini destekleyebilir?
Çoğu boru kaynak manipülatörü, boru kaynağına yönelik AWS D10 tavsiye edilen uygulamasıyla uyumlu olarak standart biçimde SAW ve GMAW yöntemlerini destekler; çift kafalı modeller ise bir yöntemin kök pasosu, diğerinin dolgu/kapak pasoları için gerektiği işlerde iki yöntemi aynı bom üzerinde uygular.
Boru İşleriniz İçin Bir Hücreyi Boyutlandırmaya Hazır mısınız?
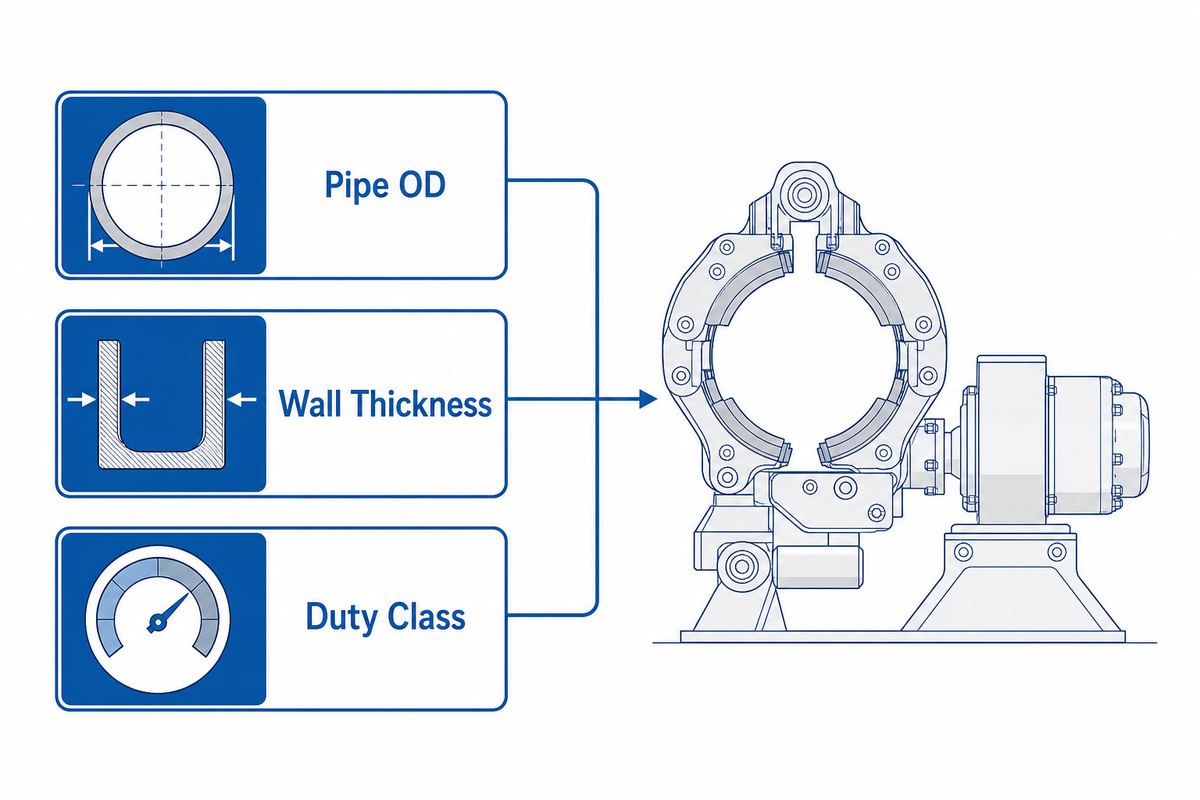
Aubrik’in ABOKE FWM kaynak manipülatörü serisini ve uyumlu kaynak rotatörü ürün serisini kendi boru dış çapı, et kalınlığı ve çalışma sınıfı gereksinimlerinizle karşılaştırın.
Boru Kaynak Manipülatörü Serisini İnceleyinBu Kılavuzun Kaynaklarını Nasıl Belirledik?
Bu kılavuzun kaynak temeli; ABOKE FWM çalışma sınıfı teknik özellikleri ve SGS-MEX-2024-0789 boru parçası vaka çalışması dâhil Aubrik’in birinci taraf ürün verilerinin yanı sıra kamuya açık standartları (API, AWS, ASME), OSHA mevzuat metnini, onaylanmış bir dikiş takip patentini, 2026 tarihli hakemli bir sensör çalışmasını ve yayımlanmış pazar boyutlandırma araştırmalarını içerir. Çalışma sınıfı ve vaka çalışması değerleri Aubrik’in kendi ekipmanını yansıtır; diğer imalatçıların makinelerine yönelik boyutlandırma kılavuzu, bu imalatçıların ürünleri hakkında bir iddia değil, genel mühendislik uygulamasını yansıtır.
Referanslar ve Kaynaklar
- API 1104, Boru Hatları ve İlgili Tesislerin Kaynağı, American Petroleum Institute
- AWS D10 Serisi, Boru Kaynağı İçin Tavsiye Edilen Uygulamalar, American Welding Society
- ASME B31.3 Proses Borulaması, ASME
- 29 CFR 1910.146, İzin Gerektiren Kapalı Alanlar, OSHA
- Federal Register, Boru Hattı Güvenliği Yönetmeliği
- South Dakota Public Utilities Commission, Boru Hattı Kaynağı Uygunluk Dosyaları
- GB9300403D0, Lazer Kılavuzlu Ark Takip Patenti, Google Patents
- Otomatik Dikiş Takip Sensörü İncelemesi (2026), Sensors, MDPI
- Dikiş Takip Otomasyonu Hakkında Sektörel Haber, The Fabricator
- Otomatik Boru Kaynak Makineleri Pazar Raporu, Spherical Insights
- Otomatik Boru Kaynak Makineleri Pazar Tahmini, Persistence Market Research
İlgili Makaleler


Şimdi trend