Aubrik Şirketi ile İletişime Geçin

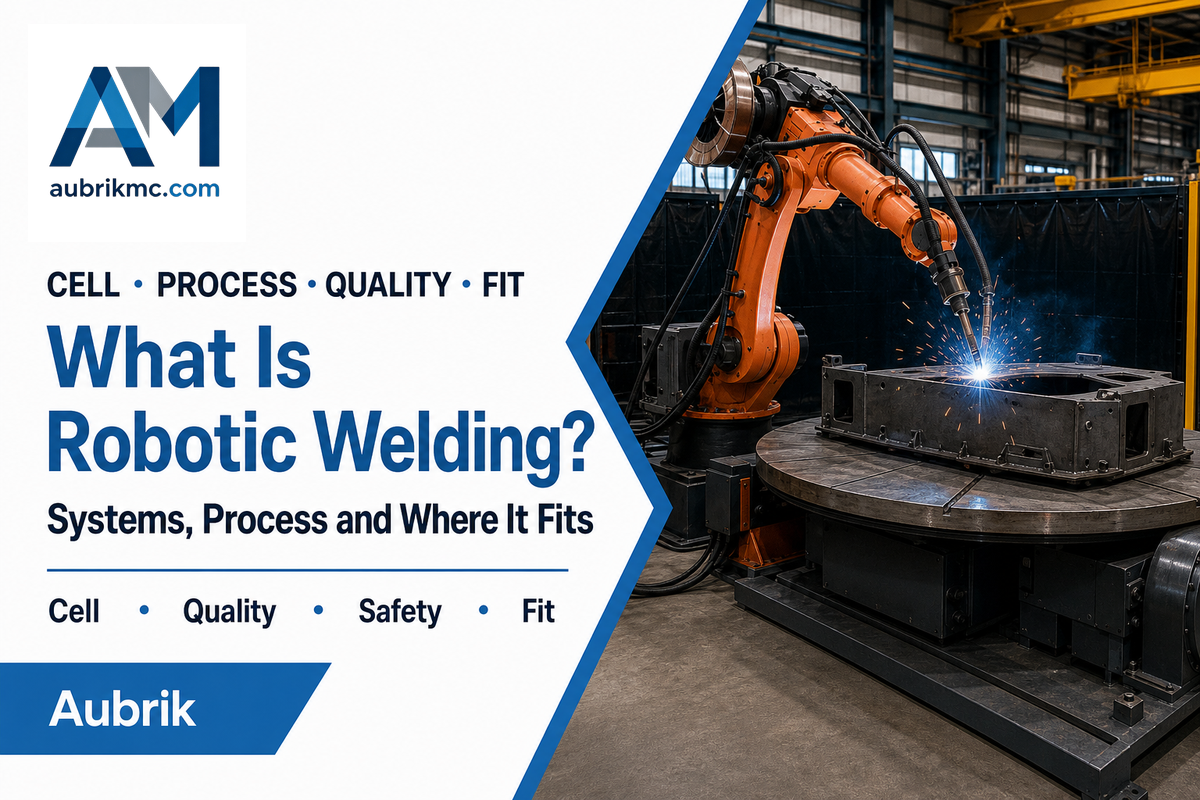
Robotik kaynak, kontrollü bir kaynak sistemi birleştirmeyi gerçekleştirirken programlanabilir bir robotun kaynak torcunu, elektrodu veya iş parçasını konumlandırdığı otomatik bir kaynak yöntemidir. Robot kolu çözümün yalnızca bir parçasıdır: üretim hücresinde ayrıca proses ekipmanı, iş parçası bağlama sistemi, kumanda sistemi, koruyucu önlemler ve her bir kaynak birleştirmesini tekrarlanabilir biçimde sunan bir yöntem gerekir.
Robotik Kaynak Nedir?
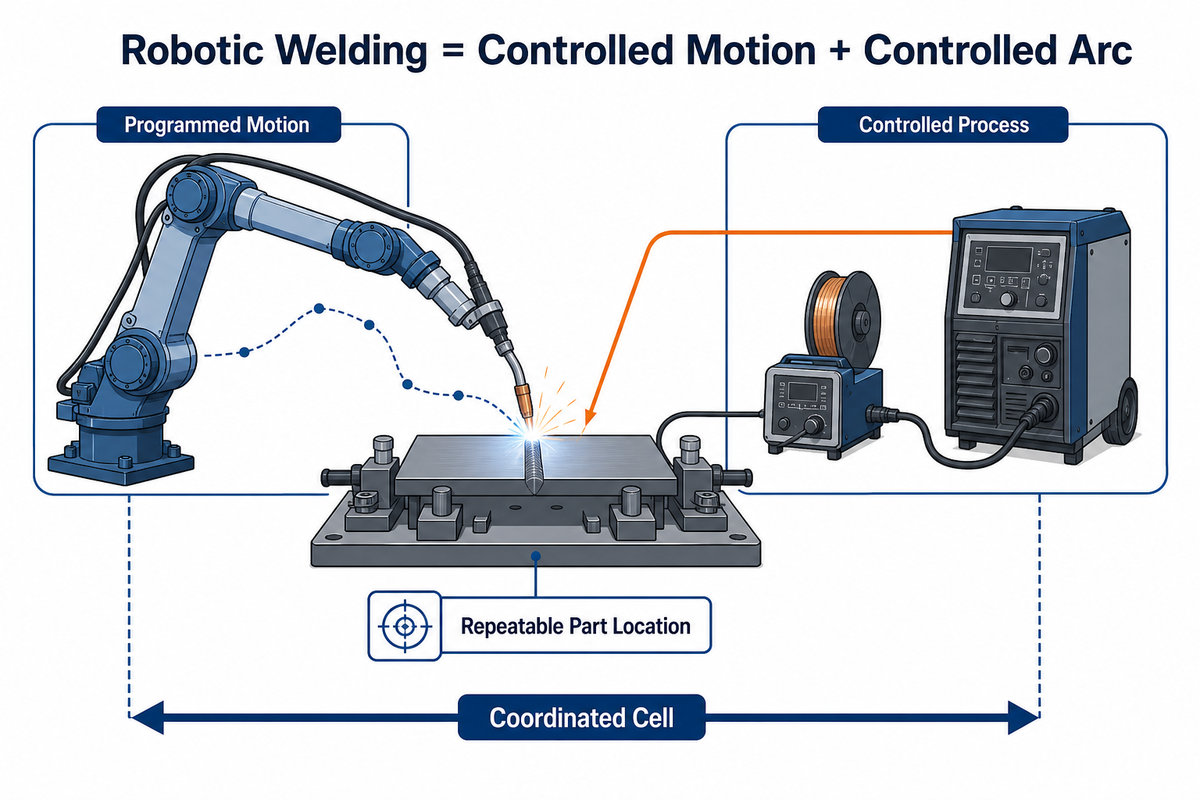
Robotik kaynakta programlanabilir bir robot, otomatik çevrim sırasında kaynak ekipmanının veya iş parçasının hareketini ve konumunu kontrol eder. Sistem yalnızca robottan ibaret değildir: kaynak güç kaynağı akımı, gerilimi, tel besleme hızını ve dalga biçimini kontrol ederken robot kontrolörü konumu, yolu, hızı, kaynak torcu yönelimini ve sıralamayı yönetir.
Bu ayrım önemlidir; çünkü robot yalnızca bir yolu izleyerek sağlam bir kaynak dikişi oluşturamaz. TWI, temel bir robotik ark kaynağı sistemini birbirine bağlı iki alt sistem olarak tanımlar: kaynak ekipmanı enerjiyi iş parçasına aktarırken robot, ısı kaynağını iş parçasına göre konumlandırır. Gerçek bir üretim tesisinde bu işlemi tekrarlamak için gereken iş parçası bağlama sistemi, koruyucu önlemler, kumanda sistemi, yazılım ve malzeme taşıma sistemi de bulunur.
Robotik kaynak, parçaların korumalı bir hücreden geçtiği tamamen otomatik bir sistemle veya doğrulanmış çevrim başlamadan önce her parçanın operatör tarafından fikstüre yerleştirildiği bir düzenle gerçekleştirilebilir. Uygulamaya bağlı olarak bir robotik kaynak sistemi, geleneksel bir endüstriyel robotu, bir kolaboratif robotu veya parçayı döndüren bir kaynak pozisyoneriyle eşleştirilmiş robotu kullanabilir.
Robotik kaynağın avantajlarını sıralayan listeler hareket tutarlılığına, faydalarını sıralayan listeler ise kapasite ve çalışma koşullarına odaklanır. Her ikisi de aynı sınıra bağlıdır: eksiksiz robotik hücre, girdilerini kontrol etmeli ve programın dışında kalan koşulları tespit etmelidir.
Kısaca: Robotik kaynağı yalnızca altı eksenli bir robot kolu ve kaynak torcu olarak değil, kontrollü bir otomasyon uygulaması olarak değerlendirin.
Robotik Kaynak Hücresinde Neler Bulunur?
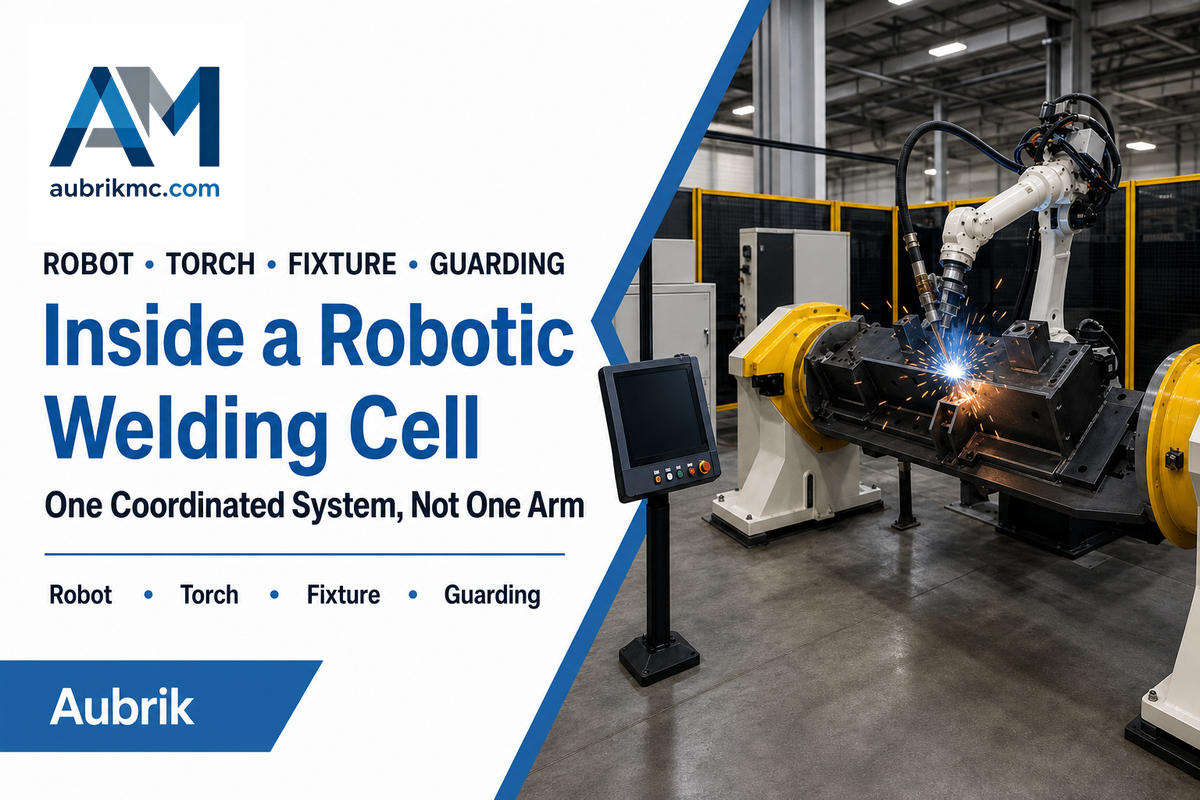
Her robotik kaynak hücresi, kaynak dikişini oluşturmak ve doğrulamak için gereken robot, kaynak ekipmanı, iş parçası bağlama sistemi, kumanda sistemi, güvenlik donanımı ve sensörlerden oluşur. Hücre sınırı ayrıca yükleme, muayene, yardımcı tesisler ve arıza sonrası toparlama sorumluluklarını belirlemelidir. Bunlardan herhangi birini proje sınırının dışında bırakmak entegrasyon boşluğu oluşturur.
| Bileşen türü | Kontrol ettiği unsur | Atlanması veya yetersiz tanımlanması durumunda tipik arıza |
|---|---|---|
| Robot kolu ve kontrolörü | Yol, hareket hızı, yönelim, sıralama | Yetersiz erişim, taşıma kapasitesi, ulaşılabilirlik veya hareket payı |
| Kaynak güç kaynağı ve proses kontrolörü | Kaynak dalga biçimi ve elektriksel parametreler | Kararsız metal transferi, ısı girdisi veya proses tepkisi |
| Kaynak torcu, tel besleyici ve kablo paketi | Sarf malzemesi beslemesi ve takım konumu | Besleme arızaları, kablo engellemesi veya takım merkez noktası sapması |
| Fikstür veya kaynak pozisyoneri | Kaynak birleştirmesinin konumu ve kaynak yönelimi | Fit-up hareketi, deformasyon veya kaynak torcuna yetersiz erişim |
| Sensörler ve makine görüşü | Parça varlığı, dikiş konumu, izleme, durum kontrolleri | Robotun uygun olmayan bir parçada geçerli bir programı izlemesi |
| Güvenlik sistemi | Erişim, durdurma, kilitlemeler, güvenli durumlar | Üretim veya servis sırasında kontrolsüz maruziyet |
| Kaynak dumanı emişi ve yardımcı tesisler | Hava kalitesi, gaz, güç, soğutma ve topraklama | Proses kararsızlığı veya çalışanların maruziyeti |
| Muayene ve veri arayüzü | Kalite kontrolleri, izlenebilirlik, yukarı ve aşağı akış sinyalleri | Karantinaya alma olmadan kusurların hızlı üretimi |
Aubrik’in herkese açık robotik kaynak hücresi sayfası; robotu, kaynak güç kaynağını, kaynak pozisyonerini, güvenlik kabinini, kontrolörü ve isteğe bağlı görüş sistemini tek bir sistemde toplar.
Bu, üreticinin sağladığı yararlı bir bağlamdır. Ancak nihai mimari yine de gerçek parça ailesine ve yeterliliği doğrulanmış kaynak prosedürüne bağlıdır.
Karar noktası: Robot modellerini karşılaştırmadan önce hücre sınırını tanımlayın. Atlanmış bir alt sistem çoğu zaman robot teknik özelliklerindeki küçük bir farktan daha önemlidir.
Robotlar Hangi Kaynak Yöntemlerini Uygulayabilir?
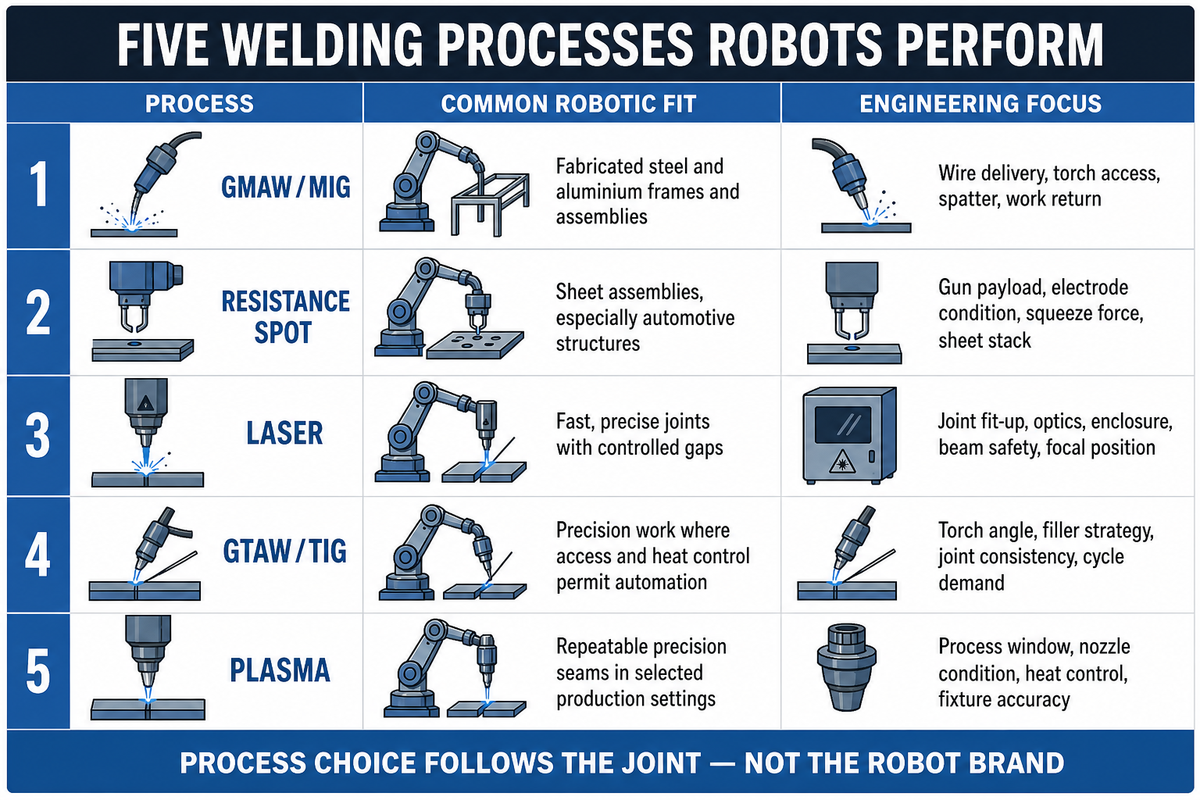
Proses, kaynak birleştirmesi ve malzeme sunumu uygun olduğunda robotlar ark kaynağı, direnç nokta kaynağı, lazer kaynağı ile belirli TIG ve plazma kaynağı uygulamalarını gerçekleştirebilir. Bu nedenle robotik kaynak, tek bir kaynak yöntemi değil, hareket ve kontrol kategorisidir. Örneğin ark kaynağı robotları, kaynak torcu hareketini ayrı kontrol edilen bir kaynak güç kaynağıyla koordine eder.
| Proses | Yaygın robotik uygulama alanı | Mühendislik odağı |
|---|---|---|
| Gazaltı ark kaynağı / MIG kaynağı | İmal edilmiş çelik ve alüminyum parçalar, çerçeveler, montajlar | Tel besleme, kaynak torcu erişimi, sıçrantı, iş parçası dönüş bağlantısı, dikiş konumu |
| Direnç nokta kaynağı | Sac montajları, özellikle otomotiv yapıları | Tabanca taşıma kapasitesi, elektrot durumu, sıkma kuvveti, sac katmanları |
| Lazer kaynağı | Kontrollü boşluklara sahip hızlı ve hassas kaynak birleştirmeleri | Kaynak birleştirmesinin fit-up durumu, optik sistem, kabin, ışın güvenliği, odak konumu |
| Gaz tungsten ark kaynağı / TIG kaynağı | Erişim ve ısı kontrolünün otomasyona olanak tanıdığı hassas işler | Kaynak torcu açısı, dolgu metali stratejisi, kaynak birleştirmesi tutarlılığı, çevrim gereksinimi |
| Plazma kaynağı | Belirli üretim ortamlarında tekrarlanabilir hassas dikişler | Proses penceresi, nozul durumu, ısı kontrolü, fikstür hassasiyeti |
Proses seçimini metalürji, kaynak birleştirmesi tasarımı, gerekli nüfuziyet, ısı girdisi, çalışma çevrimi, takt süresi talebi ve kabul edilebilir proses penceresi belirler. Hiçbir robot, temsili bir numunede kararsız olan prosesi kararlı bir üretim yöntemine dönüştüremez. Önce yeterliliği doğrulanmış bir kaynak yöntemi belirleyin, ardından robotu ve hücreyi bu yönteme göre seçin.
Yukarıdaki tabloda görüldüğü gibi bu robotik kaynak türlerinde farklı ekipmanlar ve kontrol sınırları kullanılır. Örneğin direnç kaynağı, gazaltı ark kaynağı hücresinde kullanılan tel beslemeden ziyade elektrot kuvvetine ve sac katmanlarının durumuna bağlıdır.
Robot ve paket seçimine odaklanan bir açıklama için proses ve parça ailesi tanımlandıktan sonra robotik kaynak makinesi rehberini kullanın.
Temel fikir: Önce prosesi kaynak birleştirmesine uygun hâle getirin. “Robotla uyumlu” olması, her prosesin aynı parça için eşit ölçüde uygulanabilir olduğu anlamına gelmez.
Robotik Kaynak Nasıl Çalışır?
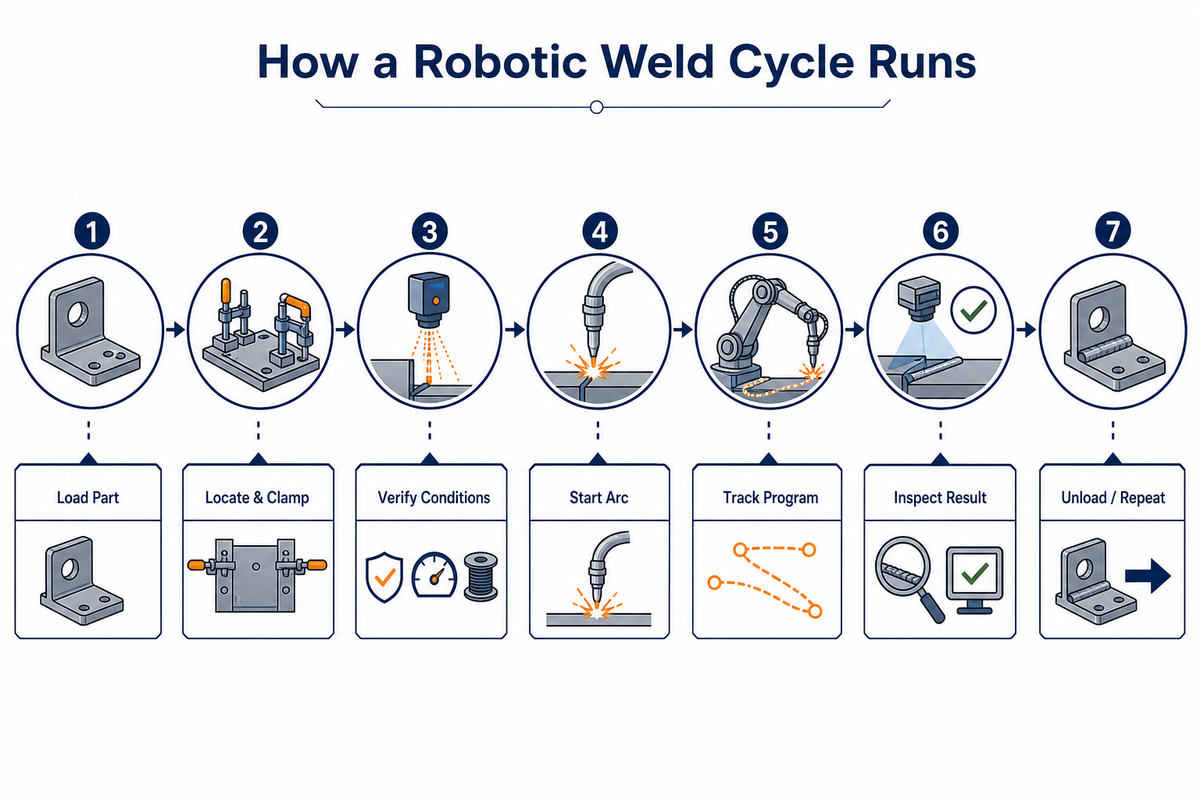
Robotik kaynak; bilinen bir kaynak birleştirmesinin sunulması, hücrenin hazır olduğunun doğrulanması, programlanmış hareket ve proses sırasının yürütülmesi, sonucun kontrol edilmesi ve hücrenin güvenli yükleme durumuna döndürülmesiyle çalışır. Tipik bir çevrim yedi aşamadan oluşur. Her aşama için tanımlanmış bir hazır olma, arıza ve toparlama koşulu vardır.
- Parçayı yükleyin ve tanımlayın. Operatör veya malzeme taşıma cihazı iş parçasını fikstüre yerleştirir. Parça varlığı algılama sistemi, yanlış bir bileşenin veya eksik parçanın çevrime girmesini önler.
- Bağlayın ve konumlandırın. Fikstür, kaynak birleştirmesini programlanmış veya taranabilir bölgeye yerleştiren referans noktalarını oluşturur.
- Programı seçin ve doğrulayın. Kontrolör; doğru reçeteyi, güvenlik durumunu, yardımcı tesisleri, teli, gazı ve destek ekipmanını doğrular.
- Gerektiğinde kaynak birleştirmesini bulun. Temasla algılama, ark üzerinden algılama, lazerle algılama veya makine görüşü, tanımlanmış bir sınır içinde dikişi arayabilir ya da izleyebilir. TWI’nin proses ve geometrik algılama hakkındaki değerlendirmesi de ark ışığı, ısı, duman, akım, erimiş metal ve sıçrantının oluşturduğu parazitlere dikkat çeker.
- Kaynağı gerçekleştirin. Robot kontrolörü hareket hızını ve kaynak torcunun duruşunu koordine ederken kaynak kontrolörü yeterliliği doğrulanmış parametreleri uygular.
- Muayene edin ve karantinaya alın. Hücre, proses sınırlarını veya muayene sonuçlarını kaydeder ve uygunsuz olduğu bilinen bir parçanın sonraki aşamaya geçmesini önler.
- Boşaltın ve sıfırlayın. Robot doğrulanmış güvenli bir konuma geçer, kelepçeler açılır ve sonraki çevrim başlar.
Robot programlama; öğretme el terminaliyle, çevrim dışı programlamayla, bazı kobot iş akışlarında doğrudan gösterimle veya bunların birleşimiyle yapılabilir. Bu robotik proseste kaynak torcu, robot kontrolörü ve varsa iş parçası kaynak pozisyoneri, koordineli tek bir reçeteyi uygular. Olgun robotik otomasyon uygulamalarında bu program; revizyon kontrolü, toparlama talimatları ve tanımlanmış bir sorumlusu bulunan üretim varlığı olarak ele alınır.
Proses kontrolü: Görünür ark, prosesin yalnızca bir parçasıdır. Yükleme, doğrulama, algılama, muayene ve toparlama, uygun parça çevrim süresini belirler.
Hangi Parçalar Robotik Kaynak İçin Uygundur?
Uygun adaylar, hücrenin tekrarlı biçimde bulup erişebileceği kaynak birleştirmelerine ve programlama, iş parçası bağlama, doğrulama ile değişimi gerekçelendirecek yeterli üretim değerine sahiptir. Yıllık hacim tek başına güvenilir bir uygunluk ölçütü değildir. Parça ailesindeki ortaklıklar ve istikrarlı parça sunumu da hacim kadar önemlidir.
- Parça sunumu, şekillendirilmiş ve kesilmiş unsurları fikstür referans noktalarıyla bilinen bir ilişkide tutar.
- Kaynak birleştirmesine erişim; kaynak torcunun, robot bileğinin, kablo paketinin ve varsa kaynak pozisyonerinin çarpışma veya tekillik riski olmadan hareket etmesini sağlar.
- Fit-up; boşlukları, hizasızlığı, punta kaynağı yerleşimini ve deformasyonu yeterliliği doğrulanmış proses ya da algılama kapsamı içinde tutar.
- Parça ailesi mantığı, değişimi yönetilebilir düzeyde tutmak için varyantların yeterli sayıda ortak referans noktasına, kaynak birleştirmesi türüne ve yükleme yöntemine sahip olmasını sağlar.
- Kalite kriterleri ve muayene yöntemleri robot programlama başlamadan önce belirlenir.
- Üretim ekonomisi, arkın açık kaldığı sürenin yanı sıra yükleme, punta kaynağı süresi, muayene, planlı bakım ve istisna durumlarından toparlanmayı da kapsar.
Fikstür stratejisinin önemli bir sınırı vardır. NIST’in yüksek çeşitlilikte, düşük hacimli imalatta kolaboratif robotlar hakkındaki değerlendirmesi, parça konumu ve boyutundaki değişkenliğe uyum sağlamanın özel fikstürlere bağımlılığı azaltabileceğini açıklar. Ayrıca hız, taşıma kapasitesi ve uygulamaya özgü güvenlik sınırlarına dikkat çeker. Uygulamada değişkenliği mekanik olarak kontrol edin veya doğrulanmış bir sınır içinde tespit edip telafi edin.
Üretim hacmi yatırım gerekçesi açısından yine de önemlidir, ancak parça değişkenliğini ortadan kaldırmaz. Kaynak fikstürü, kaynak birleştirmesi izleme sistemi, dikiş izleme sistemi veya bunların birleşimi, kaynak birleştirmesini doğrulanmış kapsam içinde tutmalıdır. Bir sistem entegratörüyle görüşürken her işlemde hangi unsurun mekanik olarak kontrol edildiğini ve hangisinin ölçüldüğünü belirleyin.
Geleneksel robotları, kobotları ve kaynak pozisyoneri odaklı çözümleri bir entegratörle karşılaştırmadan önce bu girdileri belgeleyin; Aubrik’in ekipman seçicisi, ilgili ekipman aileleri için başlangıç noktasıdır.
Uygunluk kuralı: Düşük hacimli ve tekrarlanabilir bir parça ailesi, kaynak birleştirmesi konumları son derece tutarsız olan yüksek hacimli bir parçaya kıyasla robotik otomasyon için daha uygun olabilir.
Robotik Kaynak ve Manuel Kaynak Karşılaştırması
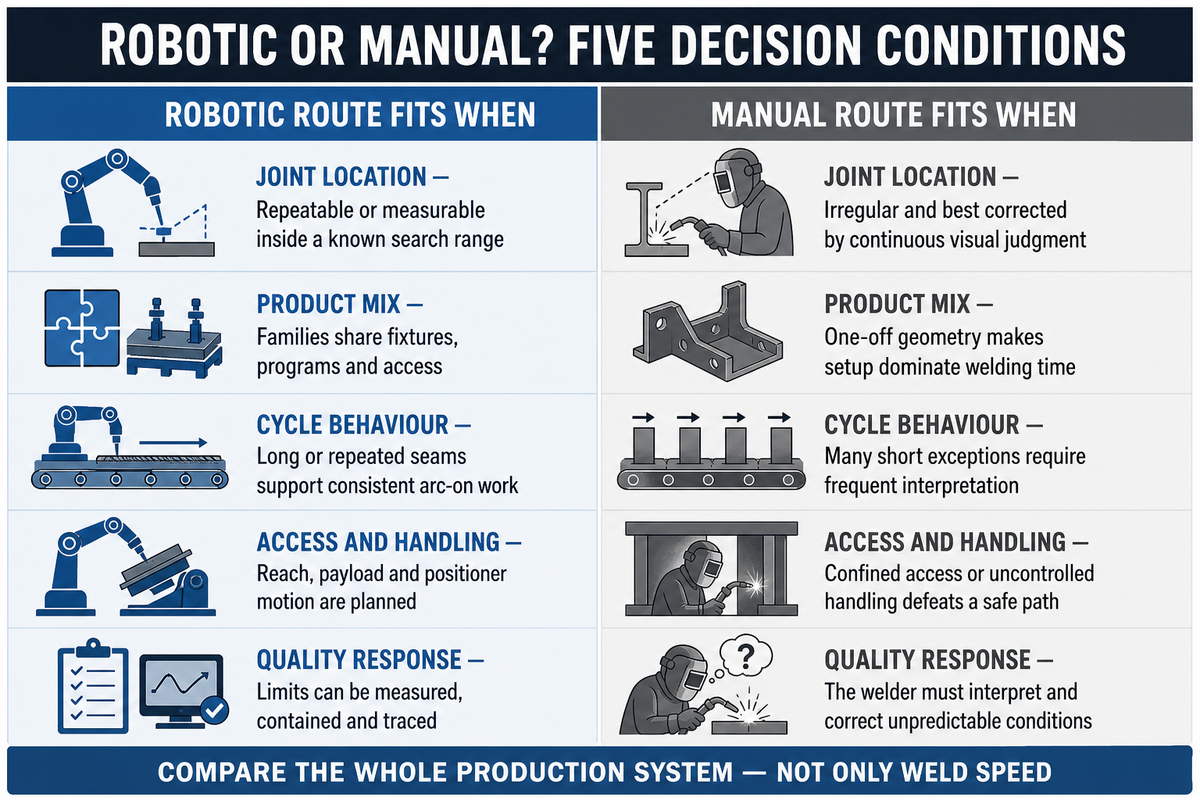
Robotik kaynak genellikle tekrarlanabilir parçalara ve seri üretime uygundur. Parçalar düzensiz olduğunda, erişim kısıtlandığında, üretim tek seferlik olduğunda veya değişen proses koşulları sürekli değerlendirme gerektirdiğinde insan kaynakçı daha uyarlanabilirdir. Yalnızca kaynak hızını değil, kabul edilen parça maliyetini ve çevrim süresini karşılaştırın.
| Karar koşulu | Robotik çözüm şu durumlarda daha uygundur… | Manuel çözüm şu durumlarda daha uygundur… |
|---|---|---|
| Kaynak birleştirmesinin konumu | Bilinen bir arama aralığında tekrarlanabilir veya ölçülebilir olduğunda | Düzensiz olduğunda ve en iyi sürekli görsel değerlendirmeyle düzeltilebildiğinde |
| Ürün çeşitliliği | Parça aileleri ortak fikstürleri, programları ve erişim yöntemlerini kullandığında | Tek seferlik geometri nedeniyle hazırlık süresi kaynak süresine baskın geldiğinde |
| Çevrim davranışı | Uzun veya tekrarlanan dikişler, arkın tutarlı biçimde açık kaldığı çalışmayı desteklediğinde | Çok sayıda kısa istisna sık değerlendirme gerektirdiğinde |
| Erişim ile taşıma ve konumlandırma | Erişim, taşıma kapasitesi ve kaynak pozisyoneri hareketi planlandığında | Dar erişim veya kontrolsüz taşıma ve konumlandırma güvenli bir yolu olanaksız kıldığında |
| Kalite tepkisi | Sınırlar ölçülebildiğinde, uygunsuzluklar karantinaya alınabildiğinde ve izlenebildiğinde | Kaynakçının öngörülemeyen koşulları yorumlaması ve düzeltmesi gerektiğinde |
Tutarlı robot hareketi; hareket hızı, kaynak torcu konumu, kaynak birleştirmesine yaklaşım ve sıralamadaki değişkenliği azaltarak üretkenliği ve iş hacmini artırabilir. Hareket ekipmanı bu kaynak uygulamalarının yalnızca bir parçasıdır ve insan kaynakçı bu uygulamalar için vazgeçilmezliğini korur. Üretimde vasıflı kaynakçılar kaynak prosedürleri geliştirmeye, zorlu işleri yürütmeye, kusurları teşhis etmeye, kalite kararları almaya, proses sorunlarını çözmeye ve bakımı desteklemeye devam eder. İşçilik sıkıntısı sırasında otomasyon bu uzmanlığı daha yüksek değerli işlere yönlendirebilir; kaynak becerisini gereksiz kılmaz. İmalatta parça aileleri karşılaştırılırken değişim süresi de hesaba katılmalıdır.
Projeye özgü maliyet tahmini için sermaye maliyetini, yüklemeyi, değişimi, muayeneyi, yeniden işlemeyi, toparlanmayı ve kabul edilen parça çevrim süresini hesaba katın. Aubrik, bu maliyet unsurlarını ele alan bir otomasyon yatırım geri dönüşü sayfası yayımlar.
Karşılaştırma kuralı: Yalnızca kaynak torcunun kaynak birleştirmesi boyunca mümkün olan en hızlı hareketini değil, tüm üretim zincirini kontrol eden robotik sistem çözümünü seçin.
Robotik Kaynak Kalitesini Neler Kontrol Eder?
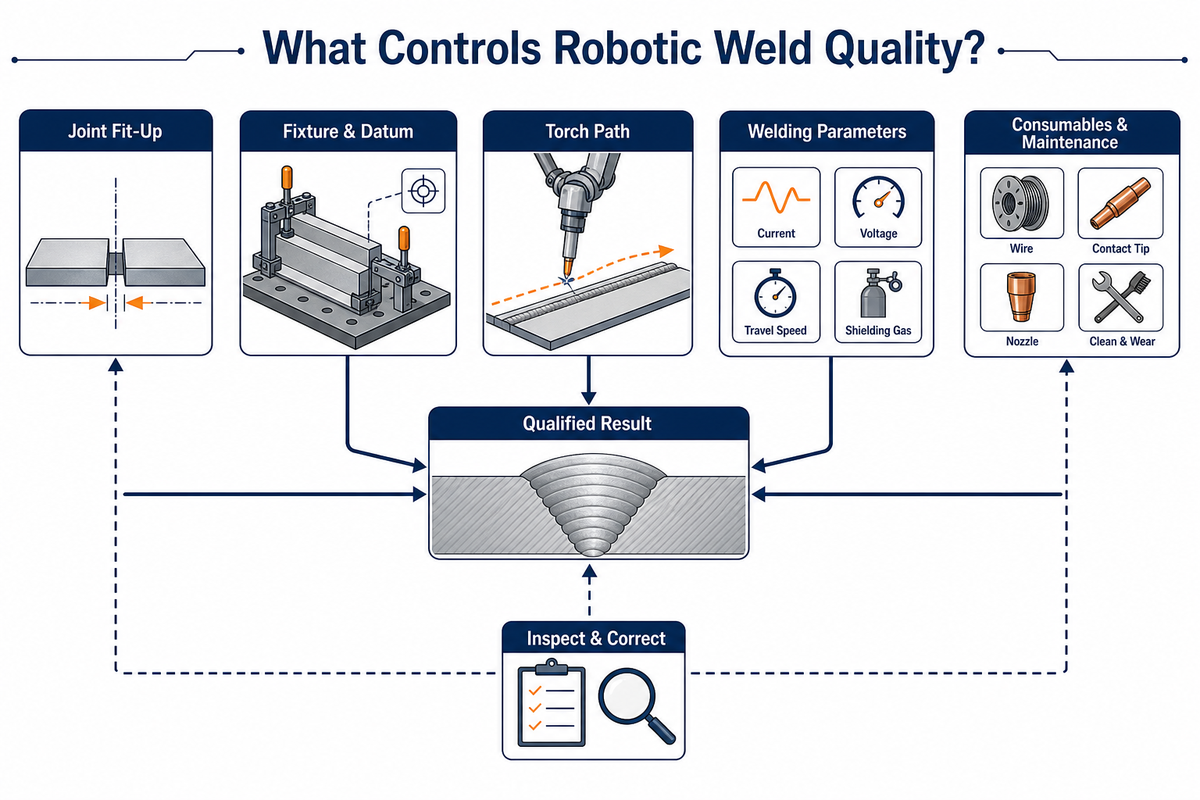
Yeterliliği doğrulanmış kaynak prosedürü, kaynak birleştirmesinin durumu, takım kalibrasyonu, iş parçası bağlama sistemi, sarf malzemeleri, elektriksel yol, algılama sistemi ve muayene robotik kaynak kalitesini kontrol eder. Robotun tekrarlanabilirliği tek başına hücrenin kötü bir koşulu tekrarlamasını önleyemez ve tutarlı kaynak dikişleri sağlamaz.
Pratik bir kontrol planında şu konular incelenir:
- yeterliliği doğrulanmış kaynak prosedürü değişkenleri ve sorumlu kaynak personeli;
- kaynak birleştirmesi hazırlığı, boşluk, hizasızlık, punta kaynakları ve temizlik;
- fikstür konumu, bağlama sırası, aşınma ve termal deformasyon;
- takım merkez noktası kontrolleri, kaynak torcu boynunun durumu, kılavuz, kontak meme ve nozul;
- tel besleme hızı, koruyucu gaz, dönüş yolu, güç beslemesi/ısı girdisi;
- başarısız arama koşulları dâhil olmak üzere izleme veya arama yöntemi;
- muayene, test sıklığı, izlenebilirlik ve karantinaya alma kuralları; ve
- kalibrasyon ve sarf malzemesi değişim tetikleyicilerini içeren önleyici bakım.
Aşağıdaki tablo, kabul kriterleri veya proses önerileri bütünü değil, bir kanıt toplama örneğidir. Her sayı yalnızca örnek niteliğindedir ve bir ekibin üretim onayı vermeden önce ölçülen girdileri nasıl kaydedebileceğini gösterir.
| Kanıt kaynağı | Onaydan önce kaydedilecek unsur | Yalnızca örnek değer—kabul sınırı değildir |
|---|---|---|
| Kaynak prosedürü yeterlilik doğrulaması | Akım ve gerilim | 230 A; 24 V |
| Temsili kaynak birleştirmesi numunesi | Boşluk ve hizasızlık | 0.8 mm ve 1.2 mm |
| Fikstür yeterlilik çalışması | Tekrarlanan kaynak birleştirmesi konumu | 0.5 mm |
| Kaynak torcu kontrolü | Takım merkez noktası sapması | 0.4 mm |
| Koruyucu gaz kaydı | Debi | 18 L/min |
| Çevrim gözlemi | Arkın açık kalma süresi ve yükleme gecikmesi | 45 sn; 20 sn |
| Üretim gözlemi | Kabul edilen parça numunesi | 2 saatte 50 parça |
| Bakım günlüğü | Kontrol aralığı | 8 saat; 7 gün |
Path Robotics, Inc. şirketinin “Otonom kaynak robotları” başlıklı 11,648,683 sayılı ABD Patenti, olası dikişleri belirlemek, geometrik modelleri parçalarla hizalamak, bir yol hesaplamak ve bu yolu uygulamak için önerilen bir yöntemi açıklar. Bu, üretim yeterliliğinin kanıtı değil, algılama ve kontrol zincirinin kanıtıdır: uyarlanabilir özellikler, iş parçası bağlama veya kaynak prosedürü yeterlilik doğrulaması gereksinimini ortadan kaldırmaz.
Kalite kuralı: Sürdürülebilir ve tekrarlanabilir kaynak dikişleri yalnızca robotun teknik özelliklerinden değil; kontrollü girdilerden, doğrulanmış takımlardan ve uygunsuzlukların karantinaya alınmasından doğar.
Robotik Kaynak Hücresinin Güvenliği Nasıl Sağlanır?
Robotik kaynak hücresinin güvenliği; uygulama düzeyinde risk değerlendirmesi, mühendislik ürünü koruyucu önlemler, kontrollü erişim, tehlikeli enerji prosedürleri, kaynak dumanı kontrolü ve üretim ile servis görevlerinin doğrulanmasıyla sağlanır. Robot hareketi, hücre içindeki tehlike kaynaklarından yalnızca biridir. Risk değerlendirmesi ayrıca ark ışığını, dumanı, ısıyı ve bakım erişimini de ele almalıdır.
OSHA’nın robotik standartları sayfası, robotik sistemlere özgü bir OSHA standardı bulunmadığını belirtir ve robot sistemi entegrasyonu, makine koruyucuları, tehlikeli enerji kontrolü ve robotik ark kaynağı güvenliği dâhil olmak üzere ilgili genel endüstri standartlarına ve uzlaşı standartlarına yönlendirir. ISO’nun ISO 10218-1:2025 kaydı güncel bir referanstır, ancak müşterilerin ulusal kabulü ve entegratörün doğrulama kapsamını yine de teyit etmesi gerekir.
Robot ve kaynak pozisyoneri hareketi
Erişim, sıkışma, fırlama, beklenmedik yeniden başlatma, yer çekimi ve depolanmış enerji.
Kaynak yöntemi
Ark ışığı, ısı, sıçrantı, sıcak iş parçaları, elektrik enerjisi, koruyucu gaz ve duman.
Yaşam döngüsü görevleri
Yükleme, öğretme, toparlama, kontak meme değişimi, fikstür servisi, arıza giderme ve bakım.
Koruyucu işlevler
Koruyucular, perdeler, kilitlemeler, tarayıcılar, güvenli duruşlar, kilitleme, kaynak dumanı emişi ve doğrulanmış yeniden başlatma mantığı.
Yaşam döngüsü analizi akademik değil, uygulamaya dönüktür. OSHA’nın tehlike tanımlama materyali, bir robotun çalışma alanı içinde bakım sırasında meydana gelen ölümcül maruziyeti de kapsar. Manuel görevleri hariç tutan herhangi bir risk değerlendirmesi, operatörlerin hücreye erişme olasılığının yüksek olduğu durumları gözden kaçırır.
Kaynak yöntemine maruziyet de operatör güvenliğini etkiler. Kaynak dumanı emişi, perdeler, iş parçası dönüş bağlantısı tasarımı ve kontrollü toparlama daha güvenli bir çalışma ortamını destekleyebilir, ancak bunların belirli görevler ve malzemeler için doğrulanması gerekir.
Güvenlik kuralı: Güvenlik önlemleri, doğrulanmış hücre işlevleridir. Yalnızca robotla temasta değil, kaynak yöntemi ve her türlü insan etkileşimi sırasında da etkili olmalıdır.
Kobot Kaynağı ve Endüstriyel Robot Kaynağı Karşılaştırması
Kobot kaynağı daha kolay etkileşim ve farklı işlere esnek biçimde yeniden tahsis olanağı sunarken geleneksel endüstriyel robot kaynağı daha yüksek taşıma kapasitesini, hızı, erişimi ve korumalı üretimi destekler; iki çözümden hiçbiri kendiliğinden daha güvenli veya daha iyi değildir. Doğru seçeneği görev ve risk değerlendirmesi belirlemelidir. Hücre yerleşimi ve üretim görev koşulları da uygulamadaki ödünleşimi belirler.
| Faktör | Kobot kaynağı | Endüstriyel robot kaynağı |
|---|---|---|
| Etkileşim modeli | Belirli kolaboratif işlevler ve daha kolay öğretme için tasarlanmıştır | Otomatik hareket sırasında genellikle insanlardan ayrılmıştır |
| Üretim odağı | Yüksek ürün çeşitliliğine sahip hücreler, destekli iş akışları, esnek kullanım | Kesintisiz çalışma, daha geniş çalışma alanları, daha yüksek taşıma kapasitesi veya hız |
| Koruyucu önlemler | Göreve özgüdür; kaynak tehlikeleri yine de perde veya ayırma gerektirebilir | Korumalı kabin ve kilitlemeli erişim yaygındır |
| Temel ödünleşim | Hız, taşıma kapasitesi ve erişim sınırlarına karşı esneklik | Daha geniş entegrasyon alanı gereksinimine karşı üretim yeterliliği |
“Kolaboratif” ifadesi bir işlevi ve tasarım yaklaşımını tanımlar; ark radyasyonu, duman, sıcak metal, keskin kenarlar veya motorlu kaynak pozisyonerlerinin oluşturduğu tehlikeleri ortadan kaldırmaz. Her kobot kaynak sistemi yine de eksiksiz bir prosese entegre edilmelidir. Kobot kaynağı seçeneklerini parça ailesi, insan görevleri ve koruyucu önlemlerle birlikte değerlendirin.
Seçim kuralı: Önce üretim modunu ve etkileşimi seçin; ardından eksiksiz prosesteki tüm tehlikeleri doğrulayın.
5 Girdili Parçadan Hücreye Hazırlık Çerçevesi
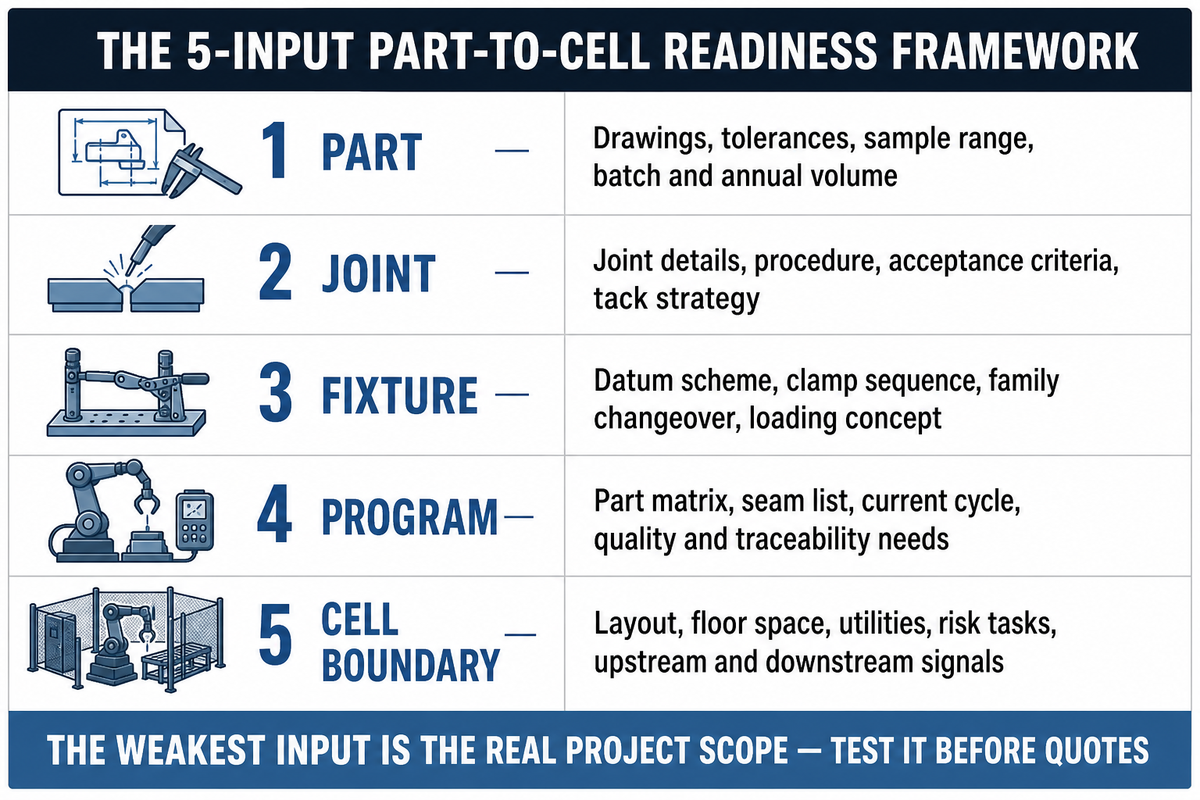
5 Girdili Parçadan Hücreye Hazırlık Çerçevesi, robotik kaynağın uygulanabilir olup olmadığını belirleyecek kısıtı saptar: Parça, Kaynak Birleştirmesi, Fikstür, Program ve Hücre Sınırı. Belirsiz bir robot fiyatı talebini mühendislik şartnamesine dönüştürür.
Yukarıdaki bölümlerde ortaya konan her soru, ölçülebilir bu 5 girdiye indirgenebilir. Çerçevenin fikstür ve hücre sınırı girdileri, NIST’in MEP blogunda kolaboratif robotlar hakkında ele alınan uygulamaya özgü hız, taşıma kapasitesi ve güvenlik sınırlarını da yansıtır.
| Girdi | Şunu sorun | Entegratöre gönderilecek kanıtlar |
|---|---|---|
| Parça | Kesilmiş, şekillendirilmiş, işlenmiş ve monte edilmiş unsurlar ne ölçüde değişkenlik gösteriyor? | Teknik resimler, toleranslar, numune aralığı, parti ve yıllık üretim hacmi |
| Kaynak birleştirmesi | Kaynak yöntemi gerçek boşluğu, hizasızlığı, erişim koşullarını ve deformasyonu tolere edebiliyor mu? | Kaynak birleştirmesi ayrıntıları, kaynak prosedürü, kabul kriterleri, puntalama stratejisi |
| Fikstür | Kaynak birleştirmesinin konumunu ne belirliyor ve uyarlanabilir algılama nerede tercih edilmelidir? | Referans sistemi, bağlama sırası, ürün ailesi değişimi, yükleme konsepti |
| Program | Kaç reçete, arama, istisna ve kurtarma yolu gerekiyor? | Parça matrisi, dikiş listesi, mevcut çevrim, kalite ve izlenebilirlik gereksinimleri |
| Hücre sınırı | Yükleme, kaynak pozisyonerleri, yardımcı tesisatlar, kaynak dumanı emişi, güvenlik, muayene ve arayüzlerden kim sorumlu? | Yerleşim, zemin alanı, yardımcı tesisatlar, riskli görevler, önceki ve sonraki proseslerden gelen sinyaller |
| Ölçüm kaydı | Yalnızca örnek format; makine önerisi değildir |
|---|---|
| Üretim ve hücre | 6 mm malzeme; yılda 5,000 parça; üretim serisi başına 50 parça; 1,200 mm kaynak dikişi; parça başına 8 dk; üretim serisi değişimi başına 20 dk; 30 m² hücre; kullanılabilirlik oranı 0.85 |
| Yardımcı tesisatlar ve devreye alma | 45 kilovat; 15 L/dk gaz; 400 V; 80 A; 60 Hz; 6 bar; 30 sn bağlama kontrolü; 2 dk kurtarma; 4 saat gözlem |
| Erişim ve planlama | 25 kg fikstür modülü; 1,200 dev/dak servis aleti; 8 mm ret eşiği; 150 cm boşluk; 1.5 m koridor; ark açık kalma oranı 0.70; yedek parçalar için 20 gün teslim süresi; 4 yıllık planlama dönemi |
Her proje girdisini bilinen ve kararlı, ölçülebilir ancak değişken veya bilinmeyen olarak puanlayın ve bunları kaydedeceğiniz ölçüm çözünürlüğünü belirleyin — örneğin konumu 1 mm’lik, taşınan yükü 1 kg’lık, kısa gecikmeleri 1 sn’lik ve ürün değişimini 1 dk’lık artışlarla kaydedin. Tablodaki tüm örnek değerleri kaldırıp bunların yerine ölçülmüş proje verilerini girin; bunlar kabul sınırları değil, format örnekleridir.
Bilinmeyen tek bir girdi, projenin otomatik olarak reddedilmesini gerektirmez; ancak ilk test edilecek unsur bu olur. Nihai yatırım maliyeti tahmininden önce deneme kaynağı, fikstür etüdü, algılama testi, erişim simülasyonu veya risk incelemesi yapılmalıdır.
5 girdi belirlendiğinde kaynak yatırım getirisi ve geri ödeme hesabında gerçekçi sağlam parça çevrim süresi, işçilik dağılımı, yeniden işleme, bakım ve ürün değişimi varsayımları kullanılabilir.
Hazırlık kuralı: 5 girdinin en zayıfı genellikle projenin gerçek kapsamını belirler. Teklif talep etmeden önce bu girdiyi test edin.
Sık Sorulan Sorular
Robotik kaynak, manuel kaynaktan daha hızlı mıdır?
Parçalar tekrarlanabilir durumda geldiğinde ve hücre verimli ark açık kalma süresini koruduğunda robotik kaynak daha hızlı olabilir. Torç ilerleme hızı, kaynak torcu açısı ve işlem sırasındaki değişkenliği azaltabilir. Ancak bu, her hücrenin daha hızlı olacağı anlamına gelmez. Yükleme, fikstürleme, punta kaynakları, program değişiklikleri, muayene ve kötü fit-up nedeniyle gereken kurtarma işlemleri çevrim süresine hâkim olabilir. Yalnızca robotun hareket hızını değil, toplam sağlam parça çevrim süresini karşılaştırın.
Robotik kaynağın başlıca dezavantajı nedir?
Başlıca dezavantaj, girdileri kontrol etmek veya ölçmek için gereken mühendislik çalışmasıdır. Robotlar, tutarsız kesme, şekillendirme veya bağlama nedeniyle kaynak birleştirmesinin konumu değişse bile programlanmış yolları tekrarlar. İş yükü, kaynak torcunda elle düzeltme yapmaktan hazırlık, fikstürler, robot programlama, algılama, bakım ve hücre güvenliğine kayar. Kontrolsüz değişkenliğe sahip, ürün çeşitliliği yüksek işler için manuel veya destekli iş akışları daha uygun olmaya devam edebilir.
Kaynak robotunu çalıştırmak için kaynakçı gerekir mi?
Rutin operatör kaynak torcunu elle kullanmasa bile kaynak yetkinliği gerekir. Bir kişinin kaynak prosedürünü geliştirmesi ve yeterliliğini doğrulaması, proses parametrelerini ayarlaması, kaynak torcunu ve kaynak akımı dönüş bağlantısını kontrol etmesi, kusurları değerlendirmesi ve programın ya da fikstürün ne zaman düzeltilmesi gerektiğine karar vermesi gerekir. Robot programlama ve üretim operasyonu ayrı roller olabilir, ancak otomatik kaynak, kaynak mühendisliği sorumluluğunu ortadan kaldırmaz.
Kaynak kobotu koruyucu çevreleme olmadan çalışabilir mi?
Bu, kendiliğinden mümkün sayılmaz. Ark ışığı, ısı, dumanlar, fikstürler ve kaynak pozisyonerleri ayrı tehlikeler oluşturur; hücrenin ekranlara, kilitleme sistemlerine, erişimi kısıtlanmış bölgelere, tarayıcılara veya geleneksel koruyucu çevrelemeye ihtiyaç duyup duymadığını göreve özgü risk değerlendirmesi belirler; OSHA’nın robot tehlikelerine ilişkin kılavuzu da robotun çalışma hacmi içinde çalışırken maruz kalınan tehlikeleri ele alır.
Robotik kaynak entegratörüne hangi bilgileri göndermeliyim?
Yalnızca tek bir teknik resmi değil, üretim ve kalite kapsamının tamamını gönderin. Parça teknik resimlerini, malzemeleri, ürün ailesi varyantlarını, yıllık üretim ve parti hacmini, kaynak birleştirmesi türlerini, kaynak prosedürü gereksinimlerini, izin verilen değişkenliği, temsili numuneleri, mevcut sağlam parça çevrimini, kalite ve muayene kriterlerini, kullanılabilir zemin alanını ve yardımcı tesisatları, önceki ve sonraki proseslerdeki malzeme akışını, yükleme yöntemini, operatör görevlerini, güvenlik kısıtlarını ve hücreden beklenen verileri veya izlenebilirliği ekleyin. Mevcut fikstürlerin, kusurların ve yükleme işleminin fotoğraflarını ekleyin; sorumlu kaynak prosedürü ve kalite yetkililerini belirtin ve uygun olmayan parçaların nasıl kontrol altına alındığını açıklayın. Bu ayrıntılar, sistem entegratörünün erişim, iş parçası bağlama, algılama, muayene ve kurtarma işlevlerini tek bir ideal numune yerine gerçek üretim koşullarına göre test etmesini sağlar.
Sonuç: Robottan Değil, Kaynak Birleştirmesinden Başlayın
Robotik kaynak, otomatik bir kaynak işlemini kontrollü ve programlanabilir bir hücreye yerleştirir. Parça ve kaynak birleştirmesindeki değişkenlik sınırlandırıldığında veya doğrulanmış bir algılama aralığında ölçüldüğünde en iyi sonucu verir. “Bir robot kaynak yapabilir mi?” sorusu yerine daha işlevsel bir soru sorun: “Bu hücrenin tamamı söz konusu kaynak birleştirmesini tekrar tekrar bulabilir, kaynaklayabilir, muayene edebilir ve aksaklıklardan sonra çalışmayı sürdürebilir mi?”
Teklif istemeden önce 5 Girdili Parçadan Hücreye Hazırlık Çerçevesini tamamlayın. En uygun yaklaşım henüz net değilse Aubrik’in robotik kaynak makinesi seçeneklerini parça, kaynak yöntemi ve hücre sınırı gereksinimleriyle karşılaştırın.
İşe yarar bir proje özeti hazırlayın
Aubrik’e temsili parçaları, teknik resimleri, kaynak gereksinimlerini, üretim hacmini, mevcut çevrim verilerini ve 5 hazırlık girdisini gönderin. Bu bilgiler, mühendislik ekibine yalnızca robot modeli talep edilmesine kıyasla hücre konsepti için daha sağlam bir temel sağlar.
Robotik kaynak sistemlerini inceleyinİlgili Aubrik kaynakları
- Robotik kaynak hücresi kılavuzu: boyutlandırma ve yerleşim
- Kobot kaynak kılavuzu: taşıma kapasitesi, erişim ve koruyucu çevreleme
- Kaynak robotu maliyet kılavuzu
Referanslar ve Kaynaklar
- TWI, Robotik Ark Kaynağı
- OSHA, Robotik Standartları
- OSHA, Robotik Tehlikelerin Tanınması
- ISO, ISO 10218-1:2025 kaydı
- NIST, Yüksek Ürün Çeşitliliğine/Düşük Üretim Hacmine Sahip İmalatçılar ve Kolaboratif Robotlar
- Boldrin ve diğerleri (2024), “Gri Tonlamalı Görüntüleme ve Salınım Yoluyla Robotik Lazer Işını Kaynağı Sırasında Dikiş Takibi ve Boşluk Köprüleme,” Robotics and Computer-Integrated Manufacturing 89, 102774, DOI 10.1016/j.rcim.2024.102774
- Path Robotics, Inc., US11648683B2, “Otonom Kaynak Robotları”