Aubrik Şirketi ile İletişime Geçin

İmalat Alıcıları İçin Robotik Kaynak Makinesi Rehberi

Temmuz 2026’da güncellendi
Robotik kaynak makinesi; robot hareketini, kaynak güç kaynağını, ekipmanları, kumanda sistemini, güvenlik sistemlerini ve operatör devir sürecini bir araya getiren otomatik bir kaynak hücresidir. Kompakt bir kobot paketi, korumalı bir endüstriyel kaynak hücresi veya daha büyük bir üretim hattının parçası olabilir.
Hızlı Teknik Özellikler Kartı
| Temel ekipman | Robot kolu, kaynak güç kaynağı, kaynak torcu, kontrol ünitesi, fikstürler, güvenlik sistemi, isteğe bağlı kaynak pozisyoneri ve entegrasyon desteği. |
|---|---|
| Yaygın yöntemler | GMAW/MIG, TIG, punta kaynağı, lazer kaynağı ve diğer ark kaynağı yöntemleri. |
| En uygun işler | Tekrarlanabilir parçalar, kararlı fit-up, her parça ailesi için yeterli hacim, belgelenmiş kaynak sırası ve tanımlanmış kaynak kalitesi kuralları. |
| Yaygın engeller | Yetersiz fikstürler, değişken boşluklar, kaynak torcuna erişim sorunları, eksik programlama desteği, belirsiz kalite kabul ölçütleri ve yetersiz devreye alma kayıtları. |
| Sonraki adım | Konfigüre edilmiş bir hücre talep etmeden önce 4 Aşamalı Atölye Hazırlık Filtresi’ni kullanın. |
Bu makine yalnızca kaynak torcu bulunan bir kaynak robotu değildir. Faaliyet hâlindeki bir imalat atölyesinde hareketi, kaynak gücünü, ekipmanları, koruyucu donanımı, algılamayı, programlamayı ve operatör devir sürecini tekrarlanabilir tek bir yöntemde birleştiren otomatik kaynak sistemidir. OSHA, endüstriyel robot sistemini yalnızca robotun kendisinden ibaret görmez: kumanda sistemi, güç kaynakları, sensörler, giriş/çıkış cihazları ve bağlı ekipmanların tümü önemlidir. Bu nedenle teklif karşılaştırması markayla değil, kapsamla başlar.
Robotik Kaynak Makinesi Nedir? Alıcı Açısından Güvenli Bir Tanım
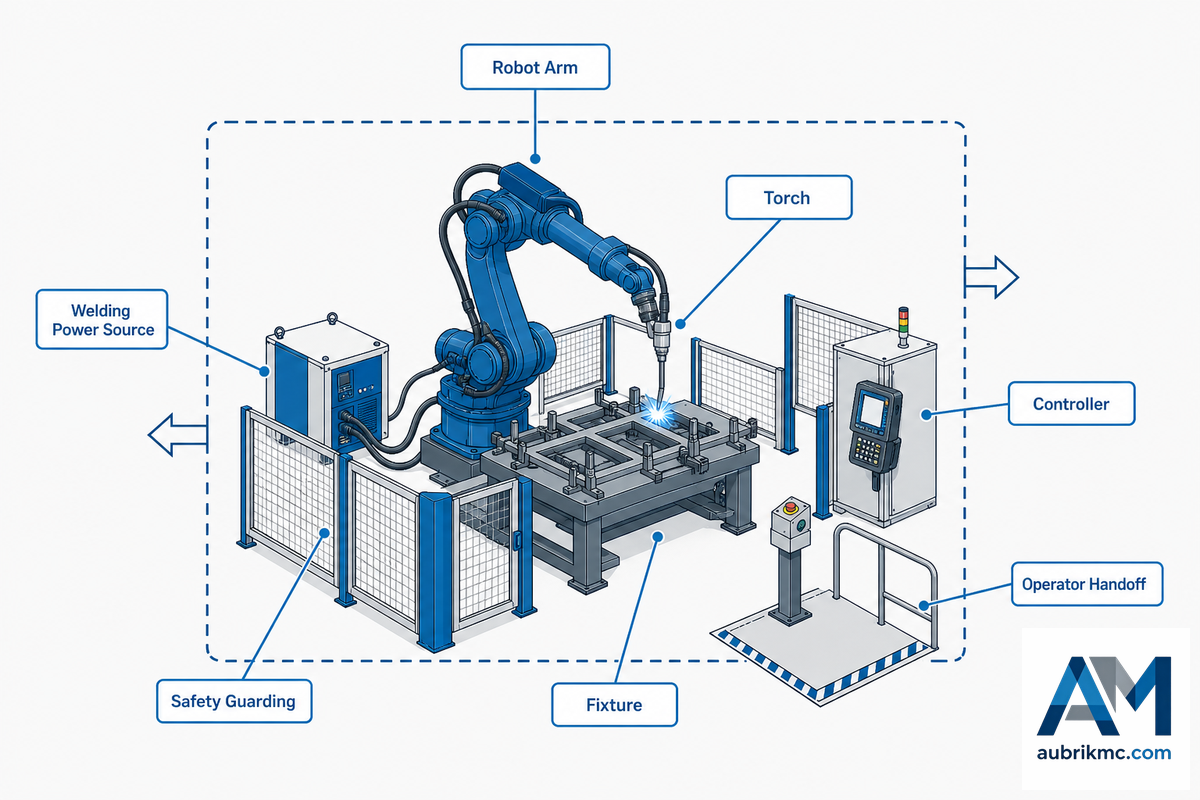
Robotik kaynak makinelerinin çoğu; programlanabilir bir robot, kaynak güç kaynağı, kaynak torcu, kontrol ünitesi, ekipmanlar ve güvenlik sistemi temelinde oluşturulan otomatik kaynak düzenekleridir. Sistemde standart bir endüstriyel robot, kobot veya özel portal tipi bir düzen kullanılabilir. Makine ancak kaynak yöntemi, fikstür, parça sunumu ve operatör iş akışı tekrarlanabilir kaynak dikişleri için yeterince kararlı olduğunda değer yaratır.
Bu tanım önemlidir; çünkü alıcılar çoğu zaman tek bir anahtar kelime altında üç farklı şeyi karşılaştırır: robot kolu, kobot kaynak paketi ve tamamen entegre kaynak hücresi. Robot kolları hareket edebilir; çalışan kaynak hücreleri ise parçayı tutmalı, kaynağı kontrol etmeli, insanları korumalı ve kabul şartlarını karşıladığını kanıtlamalıdır.
Yaygın hatalardan biri, bunu bir katalog seçimi olarak değerlendirmektir. 2 vardiya çalışan bir atölye bile fikstür referansı kayarsa, boşluk değişirse veya operatör devir süreci tanımlanmamışsa çalışma süresi kaybedebilir. Risk yalnızca düşük kaynak kalitesi değildir; demo testini geçen ancak gerçek parça farklılıklarında başarısız olan bir hücredir.
Markanın yeterlilikleri kapsam kontrolünü desteklemeli, onun yerini almamalıdır. Aubrik’in kamuya açık profili ISO 9001 sertifikasına, CE’ye ve kaynak otomasyonu alanındaki uzun süreli deneyime atıfta bulunsa da alıcılar bu kabiliyetlerin kendi parça aileleri için fikstür tasarımına, saha kabul testine, operatör eğitimine ve kurulum sonrası desteğe nasıl yansıdığını yine de sormalıdır. Tarafsız bir sınır belirlemek için teklif kapsamını; robotu, kumanda sistemlerini, sensörleri, güç kaynaklarını ve bağlı ekipmanları tek bir sistem olarak ele alan OSHA’nın endüstriyel robot sistemi kılavuzuyla karşılaştırın.
Kol, Hücre, Fikstür, Güç Kaynağı, Kontrol Ünitesi: Gerçekte Ne Satın Alıyorsunuz?
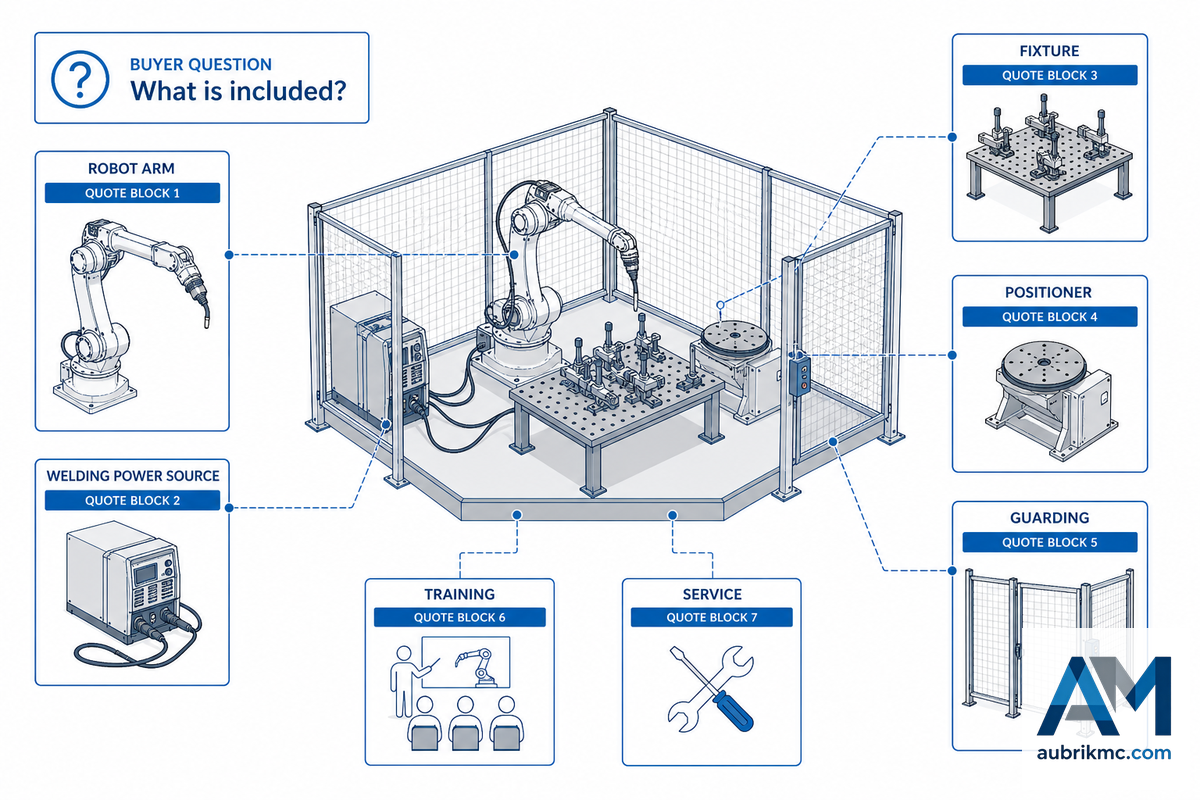
İki robotik kaynak teklifi ilk sayfada benzer görünebilir, ancak çok farklı kapsamları içerebilir. Tekliflerden biri yalnızca kolu, kaynak torcunu, güç kaynağını ve basit bir tablayı içerebilir. Diğeri ise fikstürleri, kaynak pozisyonerini, koruyucu donanımı, kaynak dumanı emişini, programlamayı, eğitimi, güvenlik doğrulamasını, yedek parçaları ve satış sonrası desteği içerebilir.
| Kapsam kalemi | Teklifi neden değiştirir? | Alıcının sorusu |
|---|---|---|
| Robot kolu | Taşıma kapasitesi, erişim, eksen tasarımı ve kontrol ünitesi ailesi hareket altyapısını belirler. | Teklif edilen kol, en büyük parça ve kaynak torcu açısı için yeterli mi? |
| Güç kaynağı ve kaynak torcu | MIG, TIG, lazer ve punta kaynağı farklı kaynak ekipmanları ve kumanda sistemleri gerektirir. | Paket, gerçek kaynak yöntemine uygun mu? |
| Fikstür ve kaynak pozisyoneri | Fikstürler tekrarlanabilirliği, erişimi, boşluk kontrolünü ve değişim süresini belirler. | Fikstürü kim tasarlıyor, üretiyor ve doğruluyor? |
| Güvenlik ve uygunluk | Koruyucu donanım, sensörler, havalandırma, kaynak dumanı kontrolü ve OSHA’nın kaynakla yapılan sıcak çalışma kuralları yerleşimi değiştirebilir. | Risk değerlendirmesi ve saha kabulü kapsama dâhil mi? |
| Programlama ve eğitim | Robot kontrol ünitesi programlaması üreticiler arasında tamamen standartlaştırılmamıştır. | Ekip; yolları düzenleyebilir, arızaları giderebilir ve parça varyantları ekleyebilir mi? |
MIG, TIG, Punta, Lazer ve Ark Kaynağı: Yöntemi Parçayla Eşleştirin
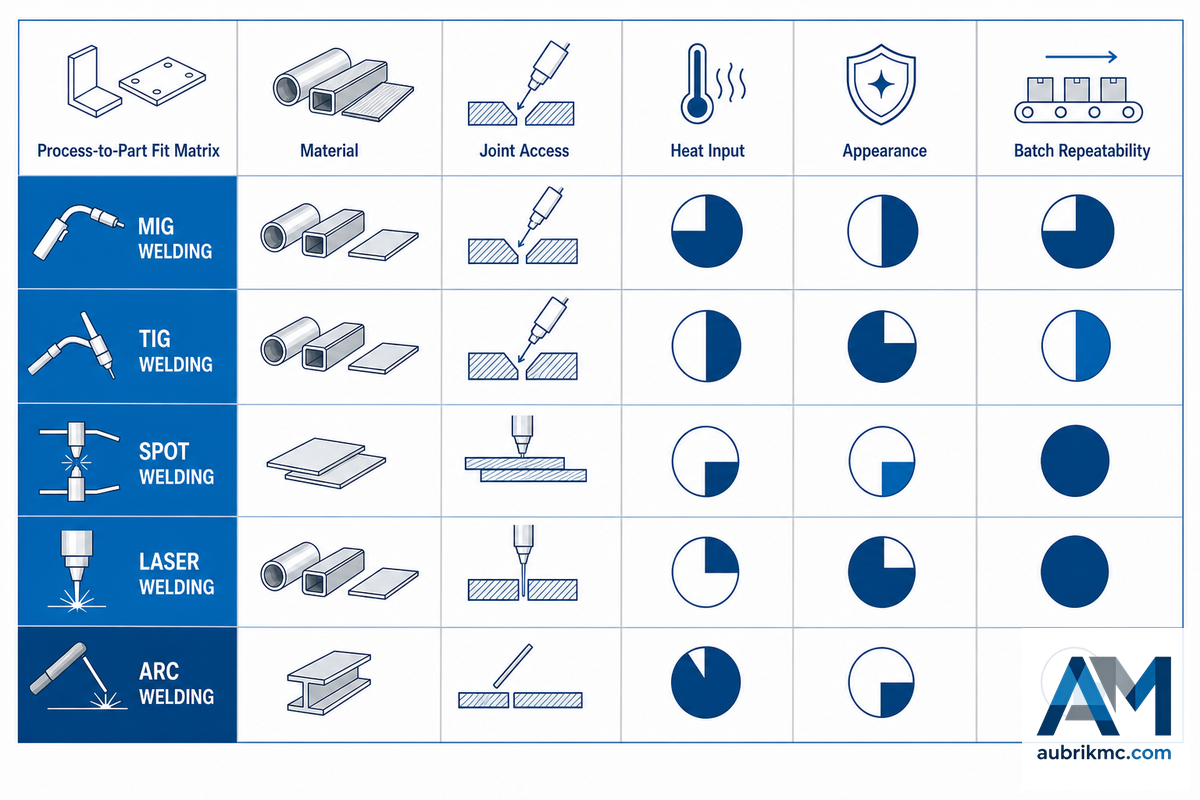
Kaynak yöntemi, robot seçiminden önce belirlenmelidir. AWS, robotik kaynak teknisyenliği çalışmalarını otomatik sistemler ile gmaw/MIG, GTAW/TIG ve punta kaynağı gibi yöntemlere ilişkin bilgi çerçevesinde tanımlar. Bu, yararlı bir hatırlatmadır: kalite yükünü hâlâ kaynak yöntemi taşır.
Proses güvenliği bağlamında soru havalandırma, sıcak çalışma, ark maruziyeti veya çalışanların korunmasıyla ilgiliyse OSHA’nın kaynak, kesme ve sert lehimleme standartları sayfası tedarikçi broşüründen daha iyi bir kaynaktır.
| Yöntem | Genellikle uygundur | Önce kontrol edilmesi gerekenler |
|---|---|---|
| MIG / GMAW | Tekrarlanabilir çelik imalatı, çerçeveler, braketler, yapısal parçalar. | Tel besleme, koruyucu gaz kapsamı, fit-up boşluğu, sıçrantı kontrolü. |
| TIG / GTAW | Düzgün kaynak görünümü, paslanmaz çelik, alüminyum, daha ince parçalar, kontrollü ısı girdisi. | Çevrim süresi, kaynak torcu açısı, ilave metal yönetimi, operatör becerisinin aktarılması. |
| Punta kaynağı | Sac montajları ve tekrarlanabilir üretim fikstürleri. | Elektrot erişimi, parça katman dizilimi, sıkma kuvveti, kaynak programı kontrolü. |
| Lazer kaynağı | Parça hazırlığının ve kabinin kontrol edilebildiği yüksek hızlı, düşük deformasyonlu kaynak birleştirmeleri. | Kaynak birleştirmesi uyumu, yansıtıcılık, kabin, güvenlik sınıfı, yatırım maliyeti. |
Aşağıdaki örnek sayılar evrensel kaynak ayarları değil, RFQ alanlarıdır. Her örneği kaynak prosedürünüzden, fikstür denemesinden ve saha kabul kaydından elde edilen test edilmiş değerlerle değiştirin.
| Makine türü/kategorisi | Genellikle değerlendirildiği uygulamalar | RFQ öncesinde kaydedilecek teknik özellikler |
|---|---|---|
| MIG hücresi | Tekrarlanabilir çelik parçalarda gaz metal ark kaynağı. | 1.0 mm tel çapı, 450 mm/min örnek hareket hızı ve 120 A ile 220 A gibi bir deneme akımı aralığı. |
| TIG hücresi | Görünümün ve ısı girdisinin önemli olduğu gaz tungsten ark kaynağı. | 1.5 mm ile 6 mm malzeme kalınlığı aralığı, min cinsinden arkta kalma süresi ve ilave metal yönetim yöntemi. |
| Punta kaynağı hücresi | Kontrollü katman dizilimine sahip sac montajları. | mm cinsinden katman kalınlığı, kg cinsinden sıkma kuvveti ve hr cinsinden elektrot bakım aralığı. |
| Lazer ışını kaynak hücresi | Kabin ve parça hazırlığı hazır olduğunda düşük deformasyonlu kaynak birleştirmeleri. | kW cinsinden güç sınıfı, 0.2 mm gibi bir kaynak birleştirmesi boşluğu sınırı ve kabin kontrol listesi. |
| Kobot kaynak paketi | Operatör gözetimli, yüksek çeşitliliğe sahip parçalar. | 15 kg parça ağırlığı, 5 min fikstür değiştirme süresi ve operatör mesafesi kuralı. |
| Korumalı endüstriyel hücre | Uzun çalışma çevrimli üretim ve daha büyük kaynak pozisyonerleri. | 250 kg kaynak pozisyoneri taşıma kapasitesi, mm cinsinden güvenlik bölgesi mesafesi ve 24 hr servis planı. |
| Ray üzerinde hareket eden robot | Uzun kirişler, tanklar, çerçeveler ve gemi inşa bölümleri. | 6 m ray uzunluğu, mm cinsinden kablo bükülme yarıçapı ve tüm kaynak dikişine erişim için erişim etüdü. |
| Kaynak pozisyonerli hücre | Yuvarlak, silindirik veya çok yüzlü parçalar. | 5 rpm dönme hızı, 800 mm parça çapı ve 0.5 mm fikstür tekrarlanabilirliği. |
| Görsel yönlendirmeli hücre | Boşluk kayması veya kaynak yolu farklılığı bulunan parçalar. | 2 mm sensör ofseti, 8 hr kalibrasyon aralığı ve deneme numunesiyle kabul edilmiş algılama kontrolleri. |
| Pnömatik fikstürlü hücre | Hızlı sıkma gerektiren tekrarlı parçalar. | 80 PSI hava beslemesi, 10 sec sıkma sırası süresi ve gün cinsinden kaçak kontrol aralığı. |
Tekrarlanabilir imalat işleri için en uygun robotik kaynak yöntemi hangisidir? Birçok atölye için MIG kaynağı ilk adaydır; çünkü yaygın çelik imalat uygulamalarına zaten uygundur. Görünüm, ısı girdisi veya malzeme davranışı ham çevrim süresinden daha önemli olduğunda TIG ve lazer kaynağı güçlü seçenekler olabilir. En güvenli ilk adım, kararlı bir parça ailesi seçmek ve ardından erişim ile taşıma kapasitesini satın almadan önce kaynak yöntemini doğrulamaktır.
Kobot mu, Endüstriyel Robot mu? Taşıma Kapasitesi, Erişim, Çalışma Çevrimi ve Korumaya Göre Karar Verin
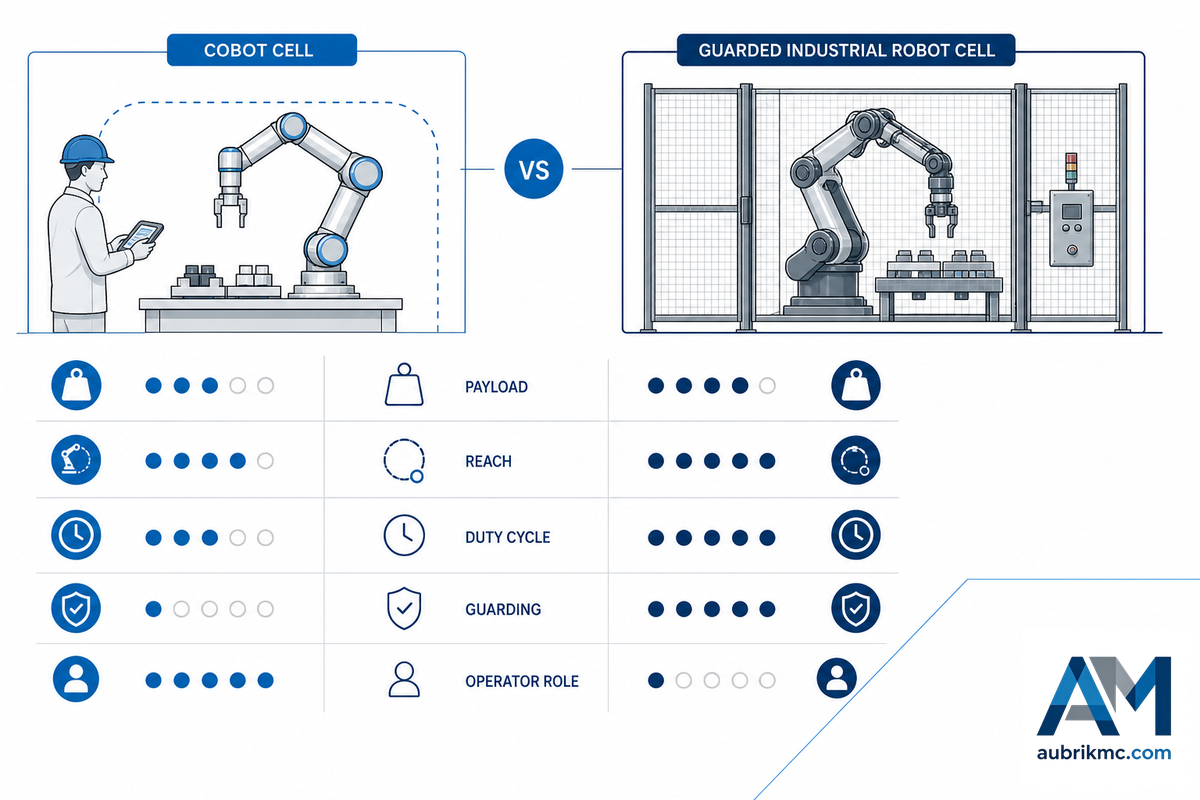
Kobot kaynağı; yüksek çeşitliliğe sahip işler, daha küçük parçalar ve operatör gözetimli kaynak hücreleri için yararlı olabilir. Korumalı endüstriyel robotlar; daha ağır parçalara, daha uzun çalışma çevrimlerine, daha büyük kaynak pozisyonerlerine, daha hızlı harekete veya fiziksel ayırma gerektiren yerleşimlere uygun olabilir. Etiket seçimi, risk değerlendirmesinden daha az önemlidir.
Kolaboratif olması, inceleme yapılmadan güvenli olduğu anlamına gelmez. Yalnızca kol değil, robot hücresinin tamamı değerlendirilmelidir; OSHA’nın robot güvenliği kılavuzu alıcıları robot sisteminin ve uygulamanın tamamına yönlendirir. Buna uç ekipmanları, fikstür, iş parçası kenarları, ısı, ark parlaması, kaynak dumanı ve operatörün görevleri dâhildir.
| Karar faktörü | Kobot şu durumlarda uygun olabilir… | Endüstriyel robot şu durumlarda uygun olabilir… |
|---|---|---|
| Parça boyutu | Parçalar, operatörün yakından gözetimi için yeterince küçüktür. | Büyük parçalar uzun erişim, ray veya kaynak pozisyoneri gerektirir. |
| Üretim düzeni | Yüksek çeşitliliğe sahip parçalar, aile bazında tekrarlanır. | Yüksek hacimli parçalar uzun vardiyalar boyunca üretilir. |
| Koruyucu donanım | Risk değerlendirmesi, ortak çalışma alanında işletimi destekler. | Hız, ısı, ekipman ve parça ağırlığı fiziksel ayırma gerektirir. |
| Programlama | Operatörler yönlendirmeli yol öğretimine ve sık düzenlemelere ihtiyaç duyar. | Atölye, çevrim dışı programlamayı veya entegratör desteğini sağlayabilir. |
4 Aşamalı Atölye Hazırlık Filtresi
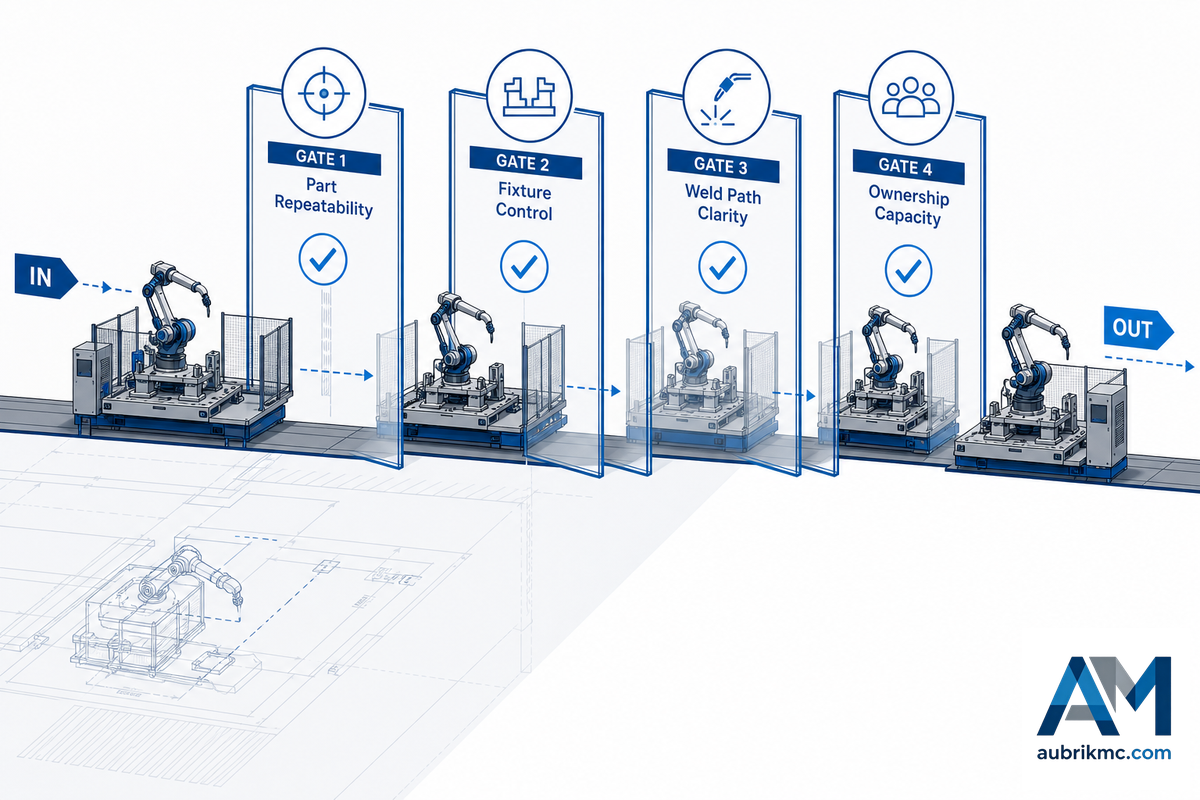
Yanlış ilk soru: Hangi robotu satın almalıyız? Daha iyi ilk soru: Bu atölye yarın aynı kaynağı robota yine aynı şekilde sunabilir mi? Satın alma siparişinden önce 4 Aşamalı Atölye Hazırlık Filtresi’ni uygulayın.
Alıcı kuralı: hazırlık yalnızca tekrarlanabilir parçalardan ibaret değildir. OSHA, saha kabulünü, risk değerlendirmesini ve uygunluğun sürdürülmesini robot uygulama güvenliğinin bir parçası olarak ele aldığından alıcı; programlama sorumluluğunu, ISO 10218 ile uyumlu güvenlik incelemesini ve üretime geçmeden önce değişiklik sonrası doğrulamayı teyit etmelidir.
- Parça ailesi tekrarlanabilirliği: tekrar siparişler, kararlı kaynak birleştirmesi geometrisi, onaylanmış teknik resimler, bilinen malzeme değişkenliği.
- Fikstür kontrolü: tekrarlanabilir referans yüzeyi, sıkma sırası, kaynak torcu açıklığı, değişim süresi.
- Kaynak yolunun netliği: başlangıçlar, bitişler, erişim açısı, yeniden işleme eşiği, muayene ölçütleri.
- Sorumluluk kapasitesi: eğitimli operatör, programlama desteği, bakım sorumlusu, güvenlik sorumlusu, servis planı.
Bu dört aşama büyük ölçüde netse bilgilendirme sürecinden konfigüre edilmiş bir proje görüşmesine geçilebilir. Konfigüre edilmiş üretim hücreleri için Aubrik’in konfigüre edilmiş üretim hücrelerine yönelik robotik kaynak makinesi çözümünü inceleyin.
Robot Maliyet Katmanları Haritası: Gerçek Fiyatı Neler Değiştirir?
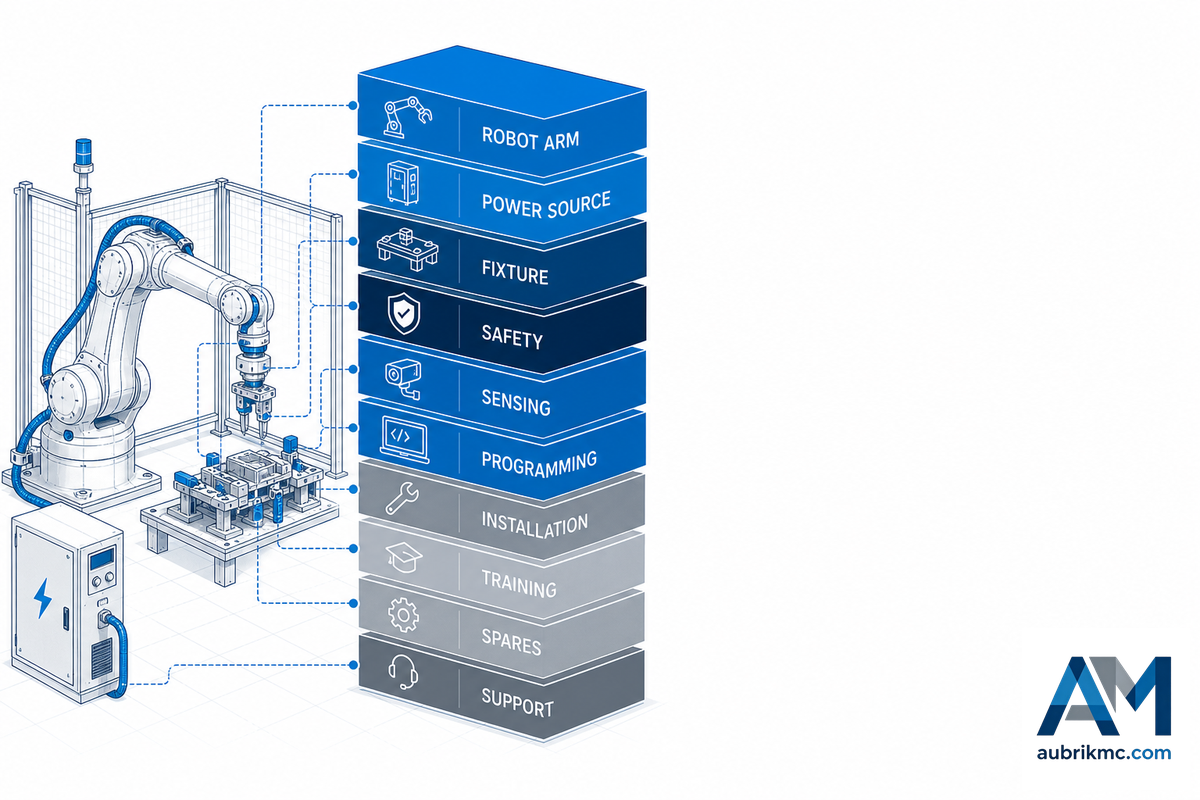
Robotik kaynak ekipmanlarının kamuya açık fiyat aralıkları geniştir ve çoğu zaman ticari amaçlıdır. Küçük paketler, kol ve güç kaynağı paketleri, konfigüre edilmiş kaynak hücreleri ve anahtar teslim üretim hatları bire bir eş değer alımlar olarak değerlendirilmemelidir. Tek bir fiyat taahhüdü yerine maliyet katmanlarını kullanın.
İş gücü planlaması da maliyet katmanlarının bir parçasıdır. BLS, kaynakçılara yönelik iş gücü piyasasındaki açık pozisyonları ve otomasyon baskısını bildiriyor; bu nedenle alıcı yalnızca kol donanımının fiyatını sormak yerine eğitim, kurulum, muayene ve bakım rollerini de maliyetlendirmelidir.
Destek şartları da aynı maliyet katmanlarına dâhildir: desteğin 24 saat içinde mi, sonraki iş gününde mi yoksa yalnızca planlı bakım kapsamında mı sağlandığını sorun.
| Maliyet katmanı | İçeriği | Teklif riski |
|---|---|---|
| Temel robot paketi | Robot kolu, kontrol ünitesi, öğretme kumandası, temel kablolar. | Kaynak ekipmanı kapsam dışında olabilir. |
| Kaynak paketi | Güç kaynağı, kaynak torcu, tel besleyici, gaz hattı, kaynak torcu temizleyicisi. | Kaynak yöntemine uygun olmalıdır. |
| Hücre donanımı | Tabla, fikstür, kaynak pozisyoneri, koruyucu donanım, kaynak dumanı emişi. | Gerçek fark çoğu zaman burada ortaya çıkar. |
| Entegrasyon | Programlama, güvenlik doğrulaması, saha kabulü, eğitim. | Yetersiz devir süreci duruşa yol açabilir. |
| Yaşam döngüsü desteği | Yedek parçalar, güncellemeler, servis müdahalesi, değişiklik kontrolü ve belirtilmiş 2 days müdahale hedefi. | Sorumluluğun belirlenmemesi, küçük değişiklikleri gecikmelere dönüştürebilir. |
Robotik kaynakçı ne kadara mal olur? Bu, kaynakçı derken neyin kastedildiğine bağlıdır. Yalnızca robot koluna ilişkin fiyat, güvenli ve çalışan bir kaynak hücresinin maliyeti değildir. Kullanışlı RFQ’larda robot, kaynak gücü, fikstür, kaynak pozisyoneri, güvenlik sistemi, algılama, programlama, kurulum, eğitim, yedek parçalar ve destek listelenir.
Alıcıların Satın Alma Siparişinden Önce Gözden Kaçırdığı Entegrasyon Riskleri
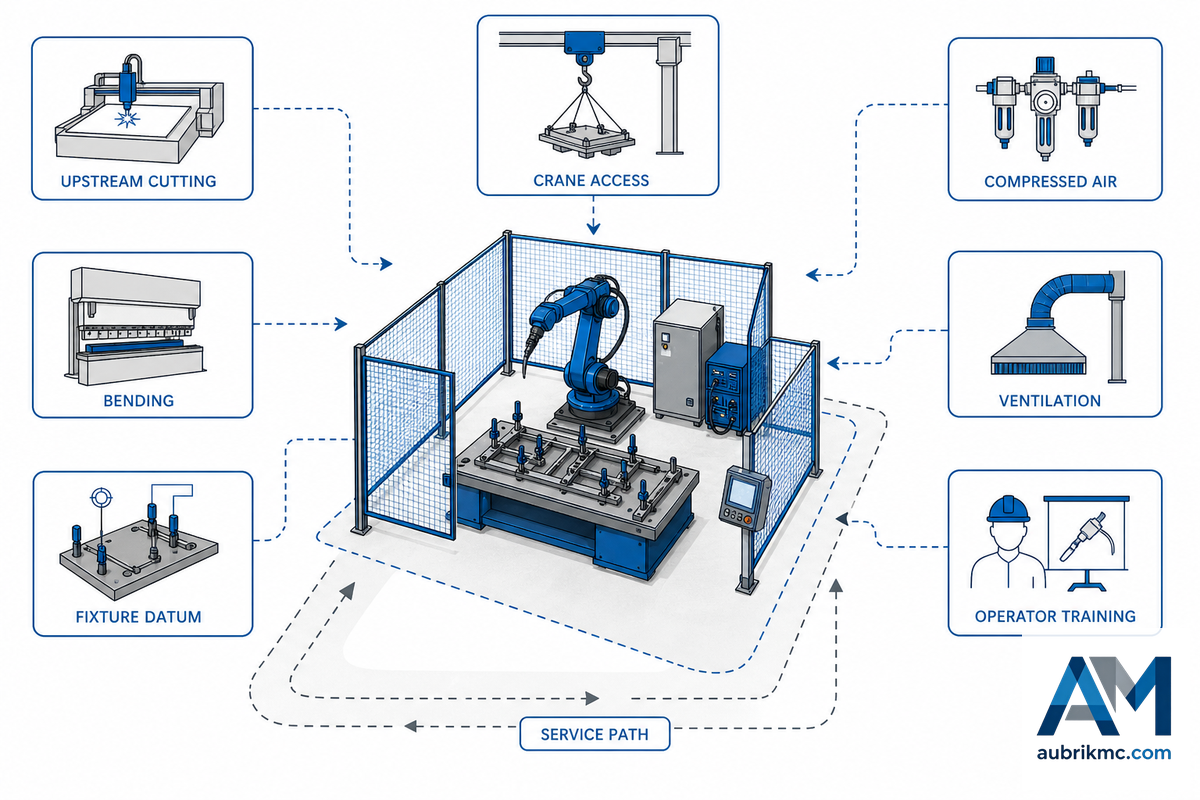
İlk robotik kaynak projelerinin çoğunun başlangıçta düşünülenden daha zor hâle geldiği alan entegrasyon riskidir. OSHA, saha kabul testinin entegratör tarafından yapılması ve kullanıcı tarafından doğrulanması gerektiğini, ayrıca devreye alma sonrasında uygulamanın uygunluğunu koruma sorumluluğunun işverenlerde kaldığını belirtir.
| Risk alanı | İmzalamadan önce sorun |
|---|---|
| Programlama sorumluluğu | Yolları kim düzenleyebilir, arızaları kim giderebilir ve yeni parça varyantlarını kim ekleyebilir? |
| Entegratör kapsamı | Fikstür, koruyucu donanım, kaynak dumanı emişi ve saha kabulü iş tanımına dâhil mi? |
| Kaynak uygunluğu | Sıcak çalışma iznini, yanıcı maddeleri, göz korumasını, havalandırmayı ve kaynak dumanı kontrolünü kim inceliyor? |
| Siber güvenlik ve erişim kontrolü | Kontrol ünitesine erişim, uzaktan servis, veri kaybı ve yetkisiz değişiklikler nasıl kontrol ediliyor? |
| Doğrulama kayıtları | Risk değerlendirmesini, saha kabul testini, güvenlik fonksiyonu ayarlarını, sensör kontrollerini ve eğitim kayıtlarını alacak mısınız? |
Mühendislik Notu: Kobot veya korumalı robot, arka doğrudan maruziyeti azaltabilir ancak kaynağa özgü görevleri ortadan kaldırmaz. Havalandırma, kaynak dumanının yakalanması, yangın önleme, göz koruması ve sıcak çalışma kontrolleri proje planında yer almalıdır.
İlk kez robotik kaynak sistemi satın alan bir alıcı için entegrasyon ayrıca kaynak operasyonlarıyla uyumluluk, vinç erişimi, basınçlı hava beslemesi, atölye havalandırması ve önceki kesme/bükme prosesleri anlamına gelir. Sıkışık bir imalat alanında küçük yerleşim alanı yararlıdır; ancak çalışma süresi daha çok fikstüre erişime, servis yanıt hızına ve parça ailesi otomasyona hazır olmadığında bir kaynakçının güvenli biçimde devreye girip giremeyeceğine bağlıdır.
Kalite Kontrolleri: Kaynak Dikişi Takibi, Kaynak Torcu Konumu, İzlenebilirlik ve Kaynak Verileri
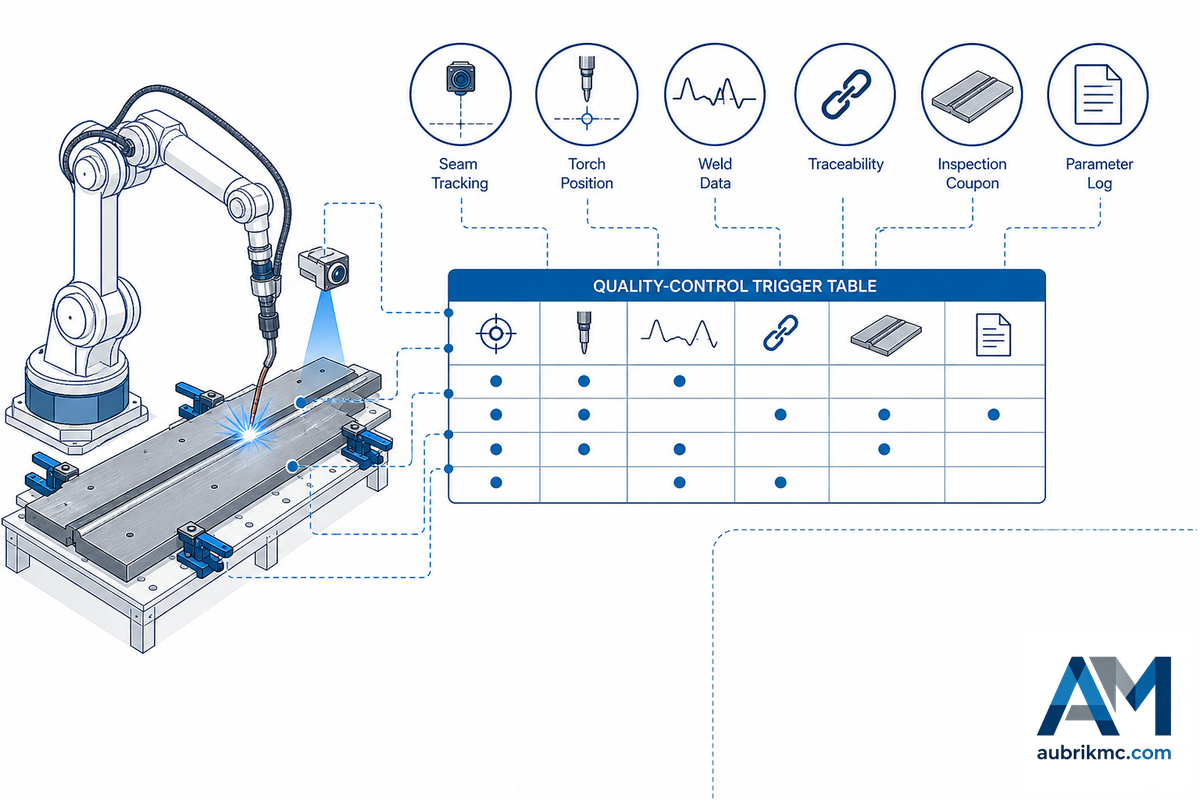
Parça farklılığı az ve fikstürler sağlamsa öğretilmiş bir yol yeterli olabilir. Boşluklar değiştiğinde, ısı kaynak birleştirmesini deforme ettiğinde veya müşteri veri istediğinde algılama, kaynak çözümünün bir parçası hâline gelir. Aktif görsel algılamaya ilişkin bir 2024 incelemesi, robotik kaynağı kaynak dikişi takibi, kusur tespiti, 3D kaynak banyosu ölçümü ve yol planlama olarak sınıflandırır.
Hücre kapsamı açısından OSHA’nın endüstriyel robot sistemi kılavuzu da sensörleri, giriş/çıkış cihazlarını ve bağlı ekipmanları sistemin bir parçası olarak ele alır; bu nedenle algılama, fikstür ve güvenlik incelemesinden ayrı değerlendirilemez.
Akıllı kalite kontrolü, kaynak verimliliği kabiliyetleri değerlendirilirken dikkate alınması gereken diğer bir alandır. Çok pasolu kaynak, gemi montajları, kalın sac levhalar veya uzun kaynak dikişi uygulamaları değerlendiriliyorsa hücre üretim hızında yüksek kaliteli kaynak dikişleri oluşturmaya başlamadan önce algılama, kalibrasyon ve muayene kuralları ayarlanmalıdır. Bunlar sayesinde robotik sistemler yalnızca kuru çevrim hareketine göre değil, kabul edilebilir kaynak dikişlerine göre değerlendirilir.
| Tetikleyici | Olası kontrol | Kabul sorusu |
|---|---|---|
| Boşluk veya fit-up kayması | Temasla algılama, ark üzerinden kaynak dikişi takibi, lazerle kaynak dikişi takibi. | Hücre, kaynak işleminden önce kaynak birleştirmesini algılayabilir mi? |
| Kaynak torcu erişim riski | Kaynak pozisyoneri, artırılmış erişim, yol simülasyonu, kaynak torcu açısı incelemesi. | Kaynak torcu, çarpışmadan açısını koruyabilir mi? |
| Gözenek veya kaynak dikişi kusuru riski | Proses aralığı, gaz kontrolü, kaynak dikişi muayenesi, numune testleri. | Hangi kusur oranı veya muayene kuralı kabul edilebilir? |
| İzlenebilirlik gereksinimi | Kaynak verilerinin kaydedilmesi, program revizyon kontrolü, operatör kayıtları. | Her parça için hangi parametreler saklanmalıdır? |
2026 Alıcı Eğilimi: Yalnızca Pazar Tahminini Değil, RFQ’yu Neler Değiştiriyor?
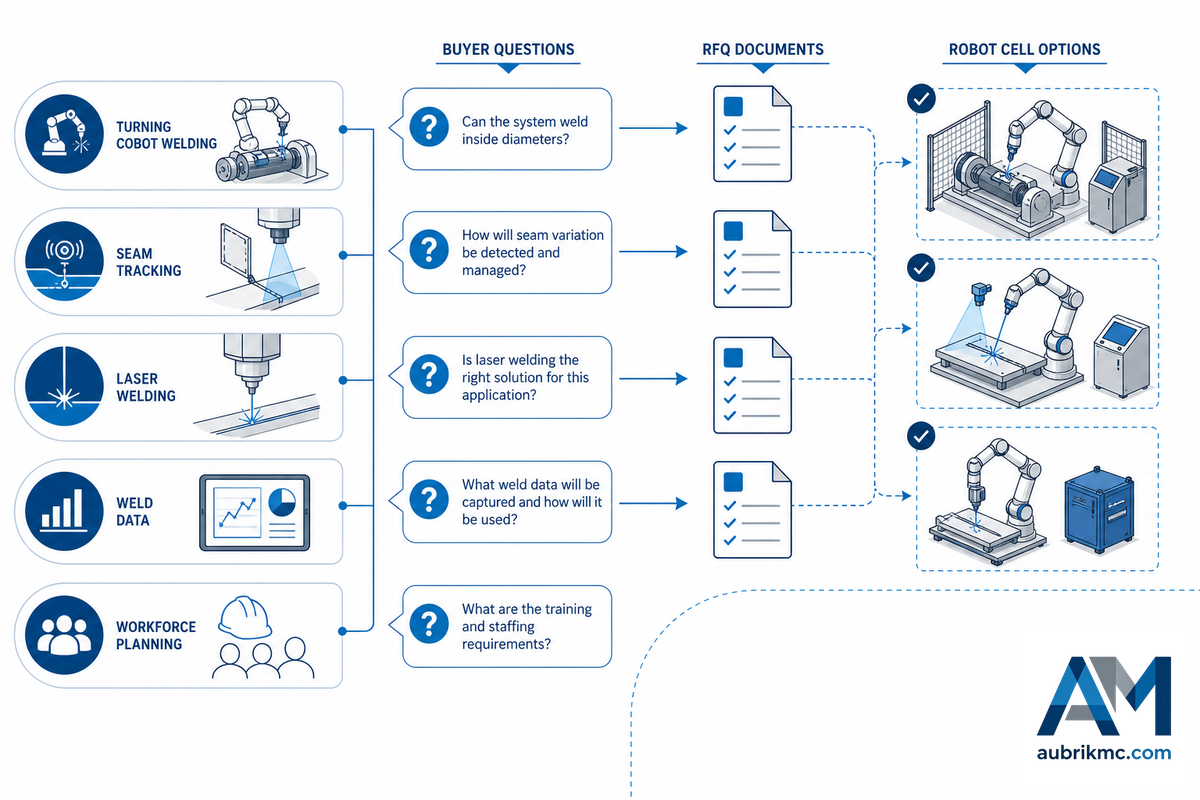
Eğilim rakamları bağlamı belirlemeye yardımcı olur ancak RFQ’nuzu tek başına yönlendirmemelidir. International Federation of Robotics, 2024’te dünya genelinde 542,000 endüstriyel robot kurulumu bildirirken Amerika kıtasındaki ve Amerika Birleşik Devletleri’ndeki kurulumlar 2023’e göre azaldı. ABD’deki alıcılar için daha iyi soru “Otomasyon büyüyor mu?” değil, “Hangi eğilimler entegratörüme sormam gerekenleri değiştiriyor?” sorusudur.
| Eğilim | RFQ eylemi |
|---|---|
| Kobot kaynağı | Parça boyutunun, çalışma çevriminin ve koruyucu donanımın ortak çalışma alanında kuruluma uygun olup olmadığını sorun. |
| Kaynak dikişi takibi | Değişken boşlukların daha iyi fikstürlerle, algılamayla veya her ikisiyle ele alınıp alınmayacağını sorun. |
| Lazer kaynak robotları | Malzemenin, kaynak birleştirmesi tasarımının, kabinin ve yatırım maliyetinin yöntemi haklı çıkarıp çıkarmadığını sorun. |
| Kaynak verileri ve izlenebilirlik | Hangi kaynak parametrelerinin, program revizyonlarının ve muayene kayıtlarının saklanması gerektiğini sorun. |
| İş gücü planlaması | BLS, 2024-2034 dönemi için Amerika Birleşik Devletleri’nde kaynakçılar, kesimciler, lehimciler ve sert lehimciler için yılda yaklaşık 45,600 açık pozisyon bildiriyor, ancak otomasyonun toplam talebi sınırlayabileceğini de belirtiyor. Rollerinin kurulum, gözetim, muayene ve bakıma nasıl kayacağını sorun. |
SSS
Robotik kaynakçı ne kadara mal olur?
Robotik kaynakçı maliyeti kapsama bağlıdır: robot kolu, kobot paketi, kaynak güç kaynağı, fikstür, koruyucu donanım, programlama, kurulum, yedek parçalar ve servis. Fiyatları ancak tedarikçiler her teklif için hücre sınırını, parça ailesini, kabul testini ve eğitim sorumluluğunu yazılı olarak belirttikten sonra karşılaştırın.
Robotik kaynak yatırıma değer mi?
Parçalar tekrarlanıyorsa, fikstürler geometriyi koruyorsa, kaynak hacmi kararlıysa ve manuel kaynakla ilgili kalite sorunları ölçülebiliyorsa robotik kaynak değerlendirmeye değerdir. Tek seferlik imalat, yetersiz teknik resimler, kararsız boşluklar veya net kabul ölçütü bulunmayan işler için daha az uygundur.
Robotik kaynak makinesi nedir?
Uygulamada robotik kaynak makinesi; programlanabilir robot, kaynak güç kaynağı, kaynak torcu, kontrol ünitesi, güvenlik sistemleri ve ekipmanları içeren otomatik bir kaynak çalışma hücresidir. Müşteri açısından makine, yalnızca bir robot kolu olarak değil, çalışan bir hücre olarak değerlendirilmelidir. Hücrenin her vardiyada güvenilir biçimde kabul edilebilir kaynak dikişleri üretebilmesi için fikstür tasarımı, programlama ve proses kontrolü, güvenlik koruması, kaynak dumanı emişi ve kabul edilebilir kaynak dikişlerine yönelik testler gibi birçok unsur mevcut olmalıdır.
Otomatik kaynak robotunun maliyeti nedir?
Otomatik kaynak robotunun maliyeti, teklifin yalnızca robot paketini mi yoksa eksiksiz bir kaynak hücresini mi kapsadığına bağlıdır. Fiyatları veya proje geri ödeme süresini karşılaştırmadan önce her tedarikçiden robot kolunu, kaynak ekipmanını, fikstürü, güvenlik sistemini, programlamayı, kurulumu, eğitimi, desteği, ilk numune çalışmasını, saha kabul testini, yedek parça paketini ve gelecekteki yol düzenleme desteğini ayrı ayrı belirtmesini isteyin. Ayrıca fikstür revizyonlarından, havalandırmadan, güvenlik doğrulamasından, kontrol ünitesi yedeklemelerinden, garanti müdahalesinden ve sahada devreye almadan kimin sorumlu olduğunu teyit edin.
Kaynak otomasyonunu öğrenmek zor mudur?
Kaynak otomasyonunun zorluk düzeyi hücreye ve kontrol ünitesine göre değişir. Bazı kobotlar yönlendirmeli öğretimi desteklerken birçok endüstriyel robot öğretme kumandasına veya çevrim dışı programlama yöntemlerine dayanır. OSHA, robot kontrol ünitesi programlamasının robotik sektörü genelinde standartlaştırılmadığını belirtir; bu nedenle alıcılar programlama desteğini, servisi ve operatör eğitimini şartnamede belirtmelidir.
Robotik kaynağın manuel kaynağa göre avantajları nelerdir?
Robotik kaynak sistemleri; tekrarlanabilir kaynak torcu hareketi, tutarlı hız, daha güvenilir kaynak kalitesi, ısıdan, kaynak dumanından ve ark ışığından daha fazla uzaklık sağlamanın yanı sıra daha iyi belgelendirme sunabilir. Bu avantajların elde edilip edilemeyeceği fikstürlere, parça uyumunun tutarlılığına, operatör eğitimine, kaynak prosedürü kontrolüne ve kalite kontrol önlemlerine bağlıdır. Kötü fit-up, yalnızca robot kullanılmasıyla iyileşmez.
Otomobil imalatında hangi kaynak türü kullanılır?
Otomobil imalatında kaynak konumları yüksek hacimde tekrarlandığı için sac gövde yapılarında çoğu zaman robotik direnç punta kaynağı kullanılır. Proses testlerinin ardından braketler, şasiler, akü tablaları, egzoz parçaları veya daha ağır imalatlar için MIG, ark, lazer ve diğer yöntemler kullanılabilir.
Rehberden Proje Kapsamına Ne Zaman Geçilmeli?
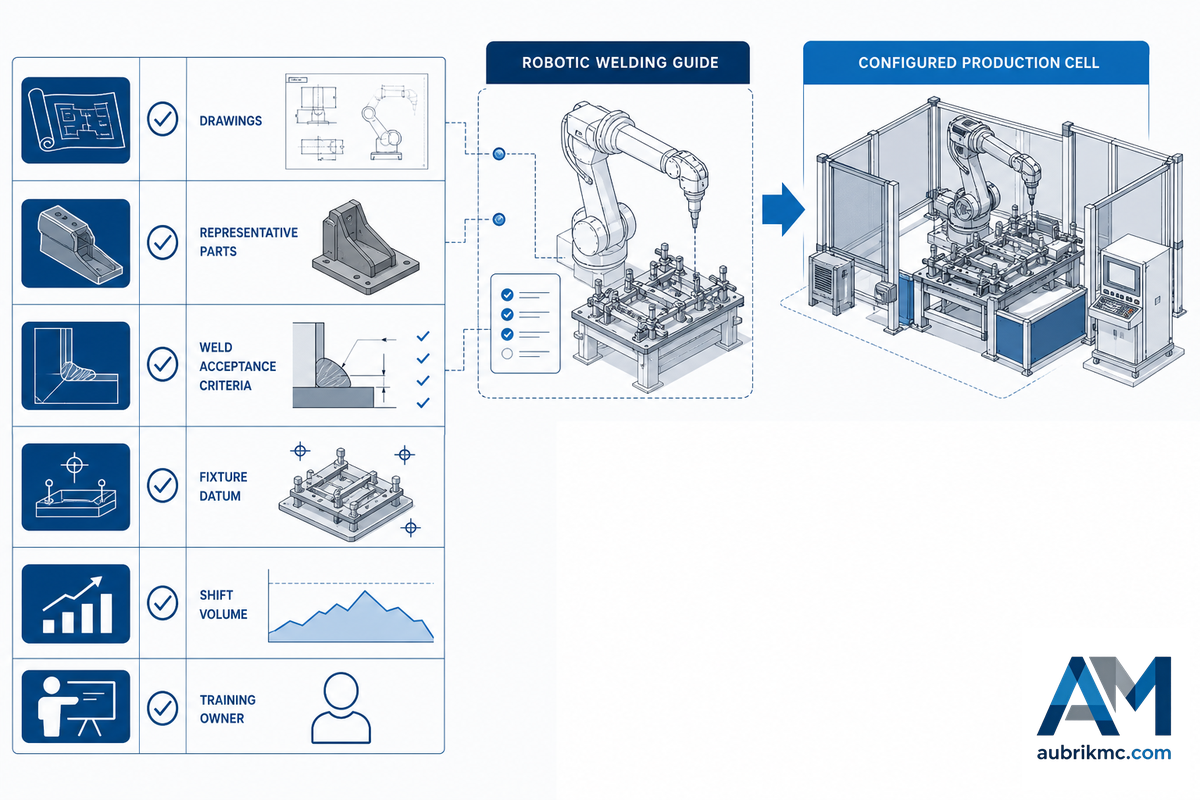
Sorun somutlaştığında okumadan kapsam belirlemeye geçin: 2 teknik resim veya temsili parça, kaynak kabul kriterleri, fikstür referans noktaları, 8 saatlik vardiya üretim hacmi ve operatör eğitiminden sorumlu bir kişi. Bu önemlidir; çünkü bir üretim hücresi katalogdan seçilen bir makine değil, mühendislik çalışması gerektiren bir projedir ve asıl maliyetli risk, uygulama, güvenlik incelemesi ve destek modeli tanımlanmadan önce hareket sisteminin satın alınmasıdır.
Aubrik (Wuxi ABK Machinery), profesyonel ağır imalat alıcılarına yönelik kaynak otomasyonu makineleri ve üretim hatları sunar. Kamuya açık marka materyallerinde ISO 9001 sertifikası, CE ve 1999 kuruluş geçmişi belirtilmektedir. Parça aileniz, fikstür kontrolünüz, kaynak güzergâhınız ve operasyonel sorumluluk stratejiniz yeterince olgunsa bir sonraki adım, daha fazla genel araştırma değil, konfigüre edilmiş bir hücre üzerine görüşmektir. Bu aşamada robotik kaynak çözümü, eğitim amaçlı bir konudan çıkarak işçilik maliyeti, fikstür çalışmaları, operatör eğitimi, destek ve bakımı içeren anahtar teslim bir çözüm kapsamına dönüşür.
Aubrik’in üretim hattı projeleri için konfigüre edilmiş robotik kaynak makinesini inceleyin
Kaynaklar
- OSHA Teknik El Kitabı: Endüstriyel Robot Sistemleri ve Endüstriyel Robot Sistemi Güvenliği
- OSHA 1910.252: Kaynak, Kesme ve Sert Lehimleme İçin Genel Gereklilikler
- OSHA Kaynak, Kesme ve Sert Lehimleme Standartları
- AWS Robotik Kaynak Teknisyeni Kariyer Yolu
- ANSI: ISO 10218-1:2025 Robot Güvenliği
- TUV Rheinland: ISO 10218 Standardı Güncelleme Uyarısı
- International Federation of Robotics: World Robotics 2025 Basın Bülteni
- BLS Mesleki Görünüm: Kaynakçılar, Kesimciler, Lehimciler ve Sert Lehimciler
- Robotik Kaynak İçin Aktif Görsel Algılama Yöntemleri İncelemesi



