Póngase en contacto con la empresa Aubrik

¿Cómo funciona un manipulador de soldadura de tuberías y qué tipo necesita?

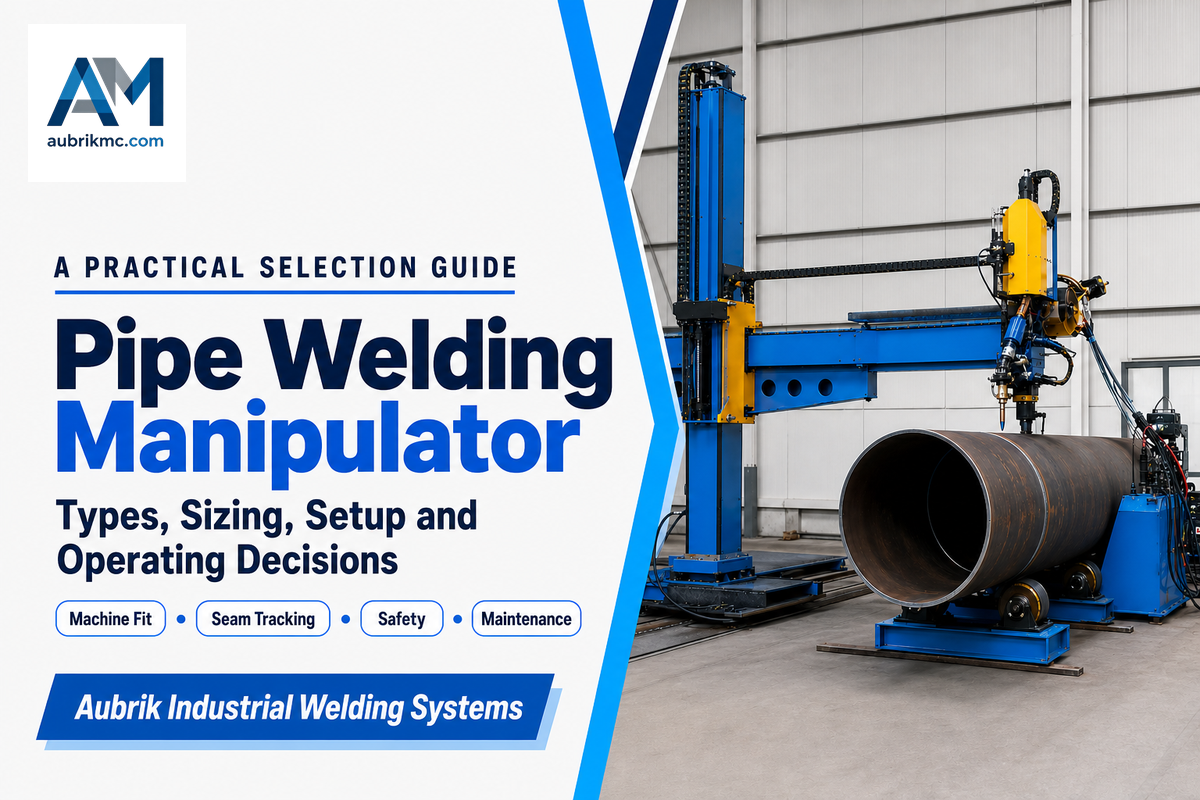
Un manipulador de soldadura de tuberías es una máquina de columna y brazo horizontal o en voladizo que desplaza un cabezal con antorcha de soldadura SAW o GMAW a lo largo de una trayectoria fija o con desplazamiento, mientras la tubería permanece inmóvil o gira sobre un rotador de soldadura independiente, de modo que la junta reciba una pasada uniforme sin que un soldador tenga que recorrerla manualmente. Los talleres que fabrican spools de tubería, recipientes a presión o secciones de tuberías usan este equipo para mantener constantes la velocidad de soldadura, la posición del arco y la geometría del cordón durante toda una serie de producción.
Esta guía se centra en las cuestiones de ingeniería específicas de las tuberías: cómo dimensionar un manipulador según el diámetro exterior y el espesor de pared de la tubería, cómo combinarlo con un rotador de soldadura, qué código de soldadura rige realmente una junta de tubería y qué puede arruinar la configuración si se instala u opera incorrectamente. Si ya sabe que necesita un manipulador y desea conocer los equipos de Aubrik, la página de soluciones de manipuladores de soldadura de tuberías presenta directamente la línea de productos.
Por Cherry · Actualizado en agosto de 2026
Especificaciones rápidas de la gama de manipuladores de tuberías
- Cobertura de diámetro exterior de tubería: de 50 mm a 3,000 mm en cuatro clases de servicio
- Precisión de posicionamiento: ±0.1 mm en la serie ABOKE FWM
- Procesos de soldadura: SAW y GMAW, con opción de doble cabezal
- Carrera de la columna y el brazo: de 1,000×1,000 mm a 8,000×8,000 mm
- Velocidad de recorrido de la antorcha: hasta 300–1,400 mm/min, según el modelo
En pocas palabras
Un manipulador de soldadura de tuberías es un portador de antorcha montado sobre un brazo que desplaza el arco a lo largo de la junta de una tubería mientras esta permanece fija o gira sobre un rotador independiente, lo que produce una pasada circunferencial o longitudinal repetible sin que un soldador tenga que seguir la junta manualmente.
En resumen
- El manipulador transporta la antorcha; el rotador hace girar la tubería, y la mayoría de las celdas para tuberías utilizan ambos equipos juntos (H2-2).
- Dimensione el equipo según el diámetro exterior, el espesor de pared y la clase de servicio de la tubería, no solo por la capacidad del brazo (H2-3).
- Resultado real: una celda ABOKE FWM-0404 redujo el tiempo de ciclo de 8h a 4.8h y elevó la tasa de aceptación a la primera conforme a AWS D1.1 del 85% al 99.5% (H2-3).
- API 1104 y la familia ASME B31 rigen las soldaduras de tuberías y límites de presión, una familia de códigos distinta del código estructural AWS D1.1 (H2-5).
- Las reglas para espacios confinados de 29 CFR 1910.146 se aplican desde el momento en que alguien entra en una tubería de gran diámetro para realizar la configuración (H2-8).
1. Qué mueve realmente un manipulador de soldadura de tuberías y qué no mueve
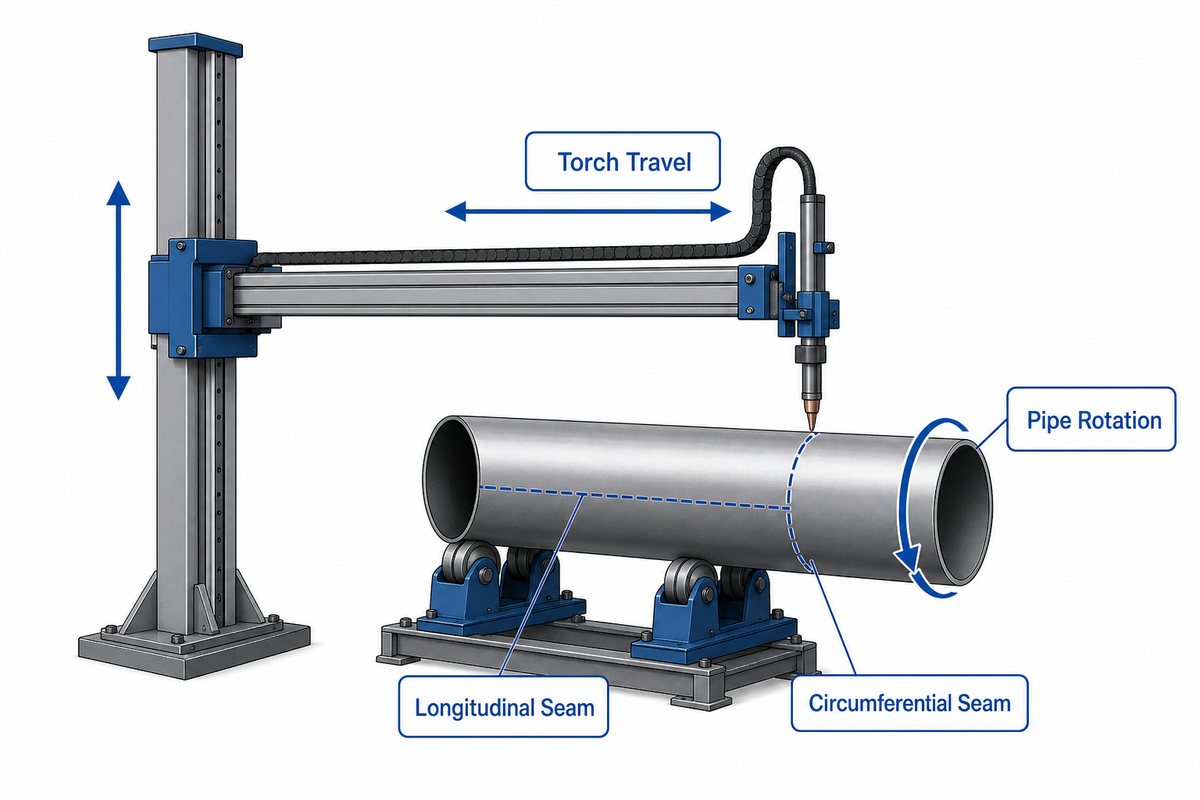
Un manipulador de soldadura de tuberías mueve la antorcha, no la tubería. Su bastidor de columna y brazo desplaza el cabezal de soldadura hacia arriba, hacia abajo y a lo largo de un brazo horizontal para que el arco siga una junta, mientras el accionamiento del propio brazo mantiene constantes la velocidad de recorrido y el ángulo de la antorcha. En trabajos con tuberías, la máquina suele manejar una de tres geometrías de junta: una junta circunferencial que rodea la tubería, una junta longitudinal paralela al eje de la tubería o una junta compuesta o helicoidal que combina ambas direcciones en una unión enrollada helicoidalmente o a inglete.
Los servomotores accionan la columna, el brazo y el carro de desplazamiento que lleva la antorcha de soldadura alrededor de la tubería cilíndrica, con lo que producen una soldadura uniforme en aplicaciones y tareas de soldadura de tuberías que abarcan desde pequeños tramos prefabricados hasta secciones para construcción naval. Esa combinación es lo que distingue las celdas automatizadas o semiautomatizadas de los trabajos que antes se realizaban manualmente.
- Las juntas circunferenciales suelen requerir que la tubería gire bajo una antorcha fija o con un desplazamiento mínimo, por lo que el manipulador se combina con tanta frecuencia con un rotador de soldadura.
- Las juntas longitudinales requieren que la antorcha recorra la longitud de una tubería fija, por lo que el brazo del manipulador realiza prácticamente todo el trabajo por sí solo.
- Las juntas compuestas o helicoidales requieren que ambos movimientos se sincronicen simultáneamente, como se explica con mayor detalle en H2-9 más adelante.
Esto funciona porque el accionamiento de la columna, el carro del brazo y la lógica de control que mantiene el ángulo y la extensión del electrodo de la antorcha se comparten con aplicaciones que no utilizan tuberías, como la soldadura de paneles planos y estructuras. Para consultar una explicación más amplia sobre el funcionamiento general de un sistema de columna y brazo, vea nuestra guía de manipuladores de columna y brazo. Este artículo se centra en lo que cambia cuando la pieza de trabajo es una tubería.
2. Manipulador, rotador o ambos: marco de decisión específico para tuberías
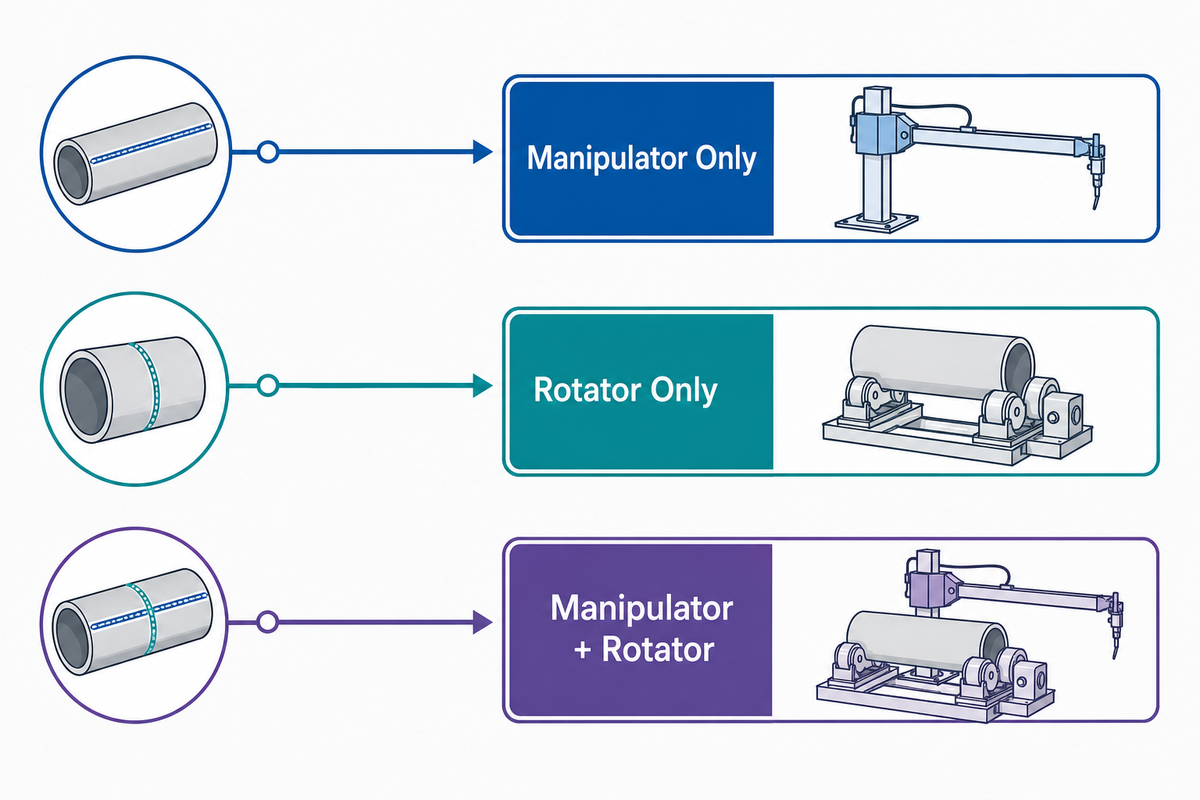
Un manipulador por sí solo cubre una junta longitudinal en una tubería inmóvil; un rotador por sí solo cubre una junta circunferencial en una tubería que puede girar libremente bajo una antorcha fija; y la mayoría de las celdas de producción para tuberías necesitan ambos equipos trabajando juntos porque los trabajos reales combinan tipos de juntas en una misma serie de tramos prefabricados. La tabla siguiente los clasifica por geometría de la junta y no por categoría de equipo, por lo que se mantiene específica para trabajos con tuberías en vez de repetir una comparación genérica entre manipulador, posicionador y robot.
| Orientación de la junta | Qué máquina se mueve | Intervalo típico de diámetro exterior de tubería | Una o dos máquinas | Proceso habitual adecuado |
|---|---|---|---|---|
| Junta circunferencial (perimetral) | La tubería gira; la antorcha permanece fija o se desplaza ligeramente | Todos los intervalos, más común entre 200–1,500 mm | Dos máquinas: manipulador + rotador | SAW o GMAW |
| Junta longitudinal | La antorcha recorre el brazo; la tubería permanece fija | Todos los intervalos | Una máquina: solo el manipulador | SAW o GMAW |
| Junta compuesta o helicoidal | Recorrido de la antorcha y rotación de la tubería sincronizados | Normalmente 300–3,000 mm | Dos máquinas: manipulador + rotador, con velocidades coordinadas | SAW, con opción de doble cabezal |
En la práctica, la mayoría de los talleres que realizan distintos trabajos con tuberías terminan adquiriendo ambas máquinas en vez de elegir una. Sin un rotador, un manipulador no puede terminar una junta perimetral sin girar manualmente la tubería entre pasadas; y sin un manipulador, un rotador no puede manejar una junta longitudinal. La cuestión de cómo combinar las máquinas y mantener coordinadas sus velocidades cuenta con un ejemplo práctico en H2-9, una práctica de integración compatible con la práctica recomendada de AWS D10 para la soldadura de tuberías.
Los fabricantes establecidos en este sector, incluidos Koike Aronson, Ransome y Aubrik, venden sistemas de soldadura de columna y brazo muy similares, aunque el intervalo de servicio y las opciones de control varían entre modelos. Los manipuladores compactos, comercializados en ocasiones con nombres como Cricket-II manipulator o Scarab, cambian una menor superficie ocupada por un límite de servicio inferior, lo que aun así puede ser la opción más rentable para un taller que nunca trabaja con tuberías de gran diámetro. Los sistemas de soldadura automatizada de cualquiera de estos niveles siguen dependiendo de la lógica de geometría de juntas indicada en la tabla anterior.
3. Dimensionamiento de un manipulador de soldadura de tuberías: diámetro exterior, espesor de pared y clase de servicio
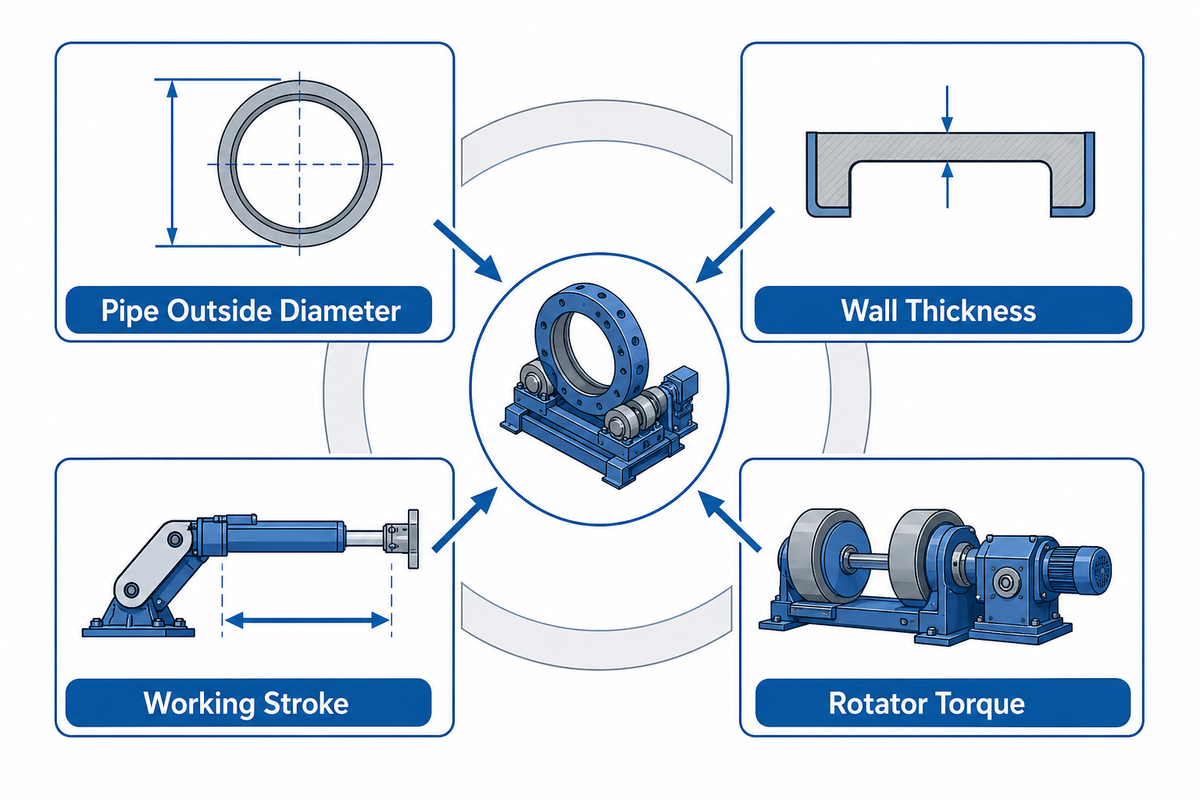
Cuatro clases de servicio cubren tuberías con diámetros exteriores de 50 mm a 3,000 mm, y la elección correcta depende conjuntamente de todo el espacio operativo, el diámetro exterior y el espesor de pared de la tubería, el peso resultante por metro, la carrera de trabajo y el par del rotador, no del mayor número impreso en una ficha técnica. Dimensionar únicamente por la capacidad anunciada del brazo es un atajo común y también el error con mayor probabilidad de dejar al taller con un manipulador que no puede librar su propia pieza de trabajo una vez añadidos el dispositivo de sujeción y la carga del rotador.
50–3,000 mmde intervalo de diámetro exterior de tubería en la serie ABOKE FWM
±0.1 mmde precisión de posicionamiento en los cuatro modelos FWM
La tabla siguiente presenta especificaciones reales por clase de servicio, en vez de una división genérica entre equipos pequeños, medianos y grandes, para poder cotejar directamente las cifras de diámetro exterior y carrera con la cédula de tubería de un proyecto.
| Modelo / clase | Intervalo de diámetro exterior de tubería | Carrera de la columna y el brazo | Capacidad de carga | Velocidad de recorrido de la antorcha | Proceso |
|---|---|---|---|---|---|
| ABOKE FWM-0101 (Mini) | 50–300 mm | 1,000×1,000 mm | 50 kg | hasta 300 mm/min | SAW + GMAW |
| ABOKE FWM-0203 (servicio ligero) | 200–800 mm | 2,000×3,000 mm | 150 kg | hasta 1,000 mm/min | SAW + GMAW |
| ABOKE FWM-0404 (servicio medio) | 500–1,500 mm | 4,000×4,000 mm | 200 kg | hasta 1,000 mm/min | SAW + GMAW |
| ABOKE FWM-0808 (servicio pesado) | 1,000–3,000 mm | 8,000×8,000 mm | 300 kg | hasta 1,400 mm/min | SAW + GMAW |
| AM-CB-30 (columna y brazo) | Tramos prefabricados de tubería + tanques pequeños | ~3×3 m (~3,000 mm de carrera) | 150–500 kg | 120–3,000 mm/min | SAW/GMAW, fabricación general |
| AM-CB-40 | Recipientes a presión + tambores | 4×4 m | 300–800 kg | Específico del proyecto | Fabricación general |
| AM-CB-50 | Secciones de torres eólicas | 5×5 m | 500–1,200 kg | Específico del proyecto | Fabricación general |
| AM-CB-60 | Recipientes grandes + estructuras pesadas | 6×6 m | 800–2,000 kg | Específico del proyecto | Fabricación general |
| Personalizado / sobredimensionado | Más de 3,000 mm de diámetro exterior o más de un espacio operativo de 6×6 m | Diseñado según el proyecto | Diseñado según el proyecto | Diseñado según el proyecto | Diseñado según el proyecto |
¿Qué especificaciones debo considerar al elegir un manipulador de soldadura de tuberías?
Comience por el diámetro exterior y el espesor de pared de la tubería, ya que juntos determinan el peso final que el brazo y el rotador deben soportar sin deformarse. Después confirme el proceso de soldadura: un cabezal SAW es más pesado y necesita un sistema de recuperación de fundente, mientras que un cabezal de antorcha GMAW es más ligero y sencillo de montar. Por último, compare la carrera de trabajo con el elemento más largo que el taller realmente procesa, no con el trabajo promedio.
En una línea de producción real, esta disciplina de dimensionamiento se refleja en las cifras. Un taller que utilizaba una celda ABOKE FWM-0404 de servicio medio para producir repetidamente tramos prefabricados de tubería informó que el tiempo de ciclo disminuyó de aproximadamente 8 horas a 4.8 horas por tramo, que la aceptación a la primera conforme a AWS D1.1 aumentó de cerca del 85% al 99.5% y que el costo de mano de obra por tubería bajó de alrededor de $120 a $84 (referencia del caso SGS-MEX-2024-0789). Los proveedores promocionan estas máquinas como equipos avanzados, pero un resultado así proviene de adaptar la clase de servicio al trabajo real, no únicamente del equipo.
Una vez elegida una clase de servicio adecuada para el trabajo, la mayoría de los talleres todavía necesita un rotador que se encargue del giro de la tubería en las juntas circunferenciales. La serie FWM de Aubrik se combina con una línea de rotadores correspondiente, en vez de intentar dimensionar una sola máquina para realizar ambos trabajos a la vez. El precio depende de la clase de servicio, el paquete de control y la combinación con el rotador, por lo que las cotizaciones específicas se gestionan en la página de soluciones y no aquí.
Adaptar la clase de servicio al diámetro exterior de la tubería convierte una solución de soldadura genérica en una que responde a las necesidades reales del taller. El caso práctico de la FWM-0404 anterior muestra cómo se ve esto en la práctica: la reducción del tiempo de soldadura, el aumento de la productividad y las mejoras en la eficiencia de soldadura se obtienen cuando el dimensionamiento es correcto. Los talleres que comparan manipuladores de soldadura nuevos y usados deben aplicar la misma lógica de clase de servicio antes de suponer que un brazo más grande garantiza soldaduras de alta calidad.
¿Está listo para enviar una ficha técnica y solicitar cotizaciones? Copie la siguiente lista de verificación en una solicitud de cotización para que los proveedores respondan con cifras comparables en vez de intervalos imprecisos.
Lista de verificación para la solicitud de cotización — copie estos datos en su solicitud:
| Parámetro | Intervalo recomendado | Por qué es importante | Cómo verificarlo |
|---|---|---|---|
| Intervalo de diámetro exterior de tubería | Indique el mínimo y el máximo, p. ej., 500–1,500 mm | Determina la clase de servicio de H2-3 | Compárelo con el intervalo de diámetro exterior publicado por el proveedor |
| Espesor de pared y peso por metro | Incluya la cédula más pesada que procesa | Confirma el par del rotador y el margen de carga del brazo | Solicite el cálculo de carga, no solo una capacidad nominal |
| Carrera de la columna y el brazo | Elemento más largo + 500 mm de espacio libre | Evita que la carrera del brazo sea insuficiente para tramos largos | Solicite un plano de planta a escala |
| Proceso de soldadura | SAW, GMAW o doble cabezal | Determina el peso del cabezal y la complejidad del control | Confirme que se incluya la recuperación de fundente para SAW |
| Combinación con el rotador | Sí/no, capacidad de par compatible | Necesario para cualquier junta circunferencial (H2-2) | Solicite la especificación de sincronización conjunta (H2-9) |
| Tipo de control y velocidad de recorrido | Adáptelos al intervalo de velocidad de recorrido de la WPS del proceso | Una velocidad demasiado baja o alta perjudica la calidad del cordón | Solicite una demostración presenciada de la prueba en seco |
| Asistencia para la puesta en marcha | En sitio o remota, con plazo de entrega | Afecta la lista de verificación de H2-6 | Obtenga por escrito el alcance de la puesta en marcha |
4. Seguimiento de junta en una tubería giratoria: comparación de sistemas mecánicos, por arco y láser
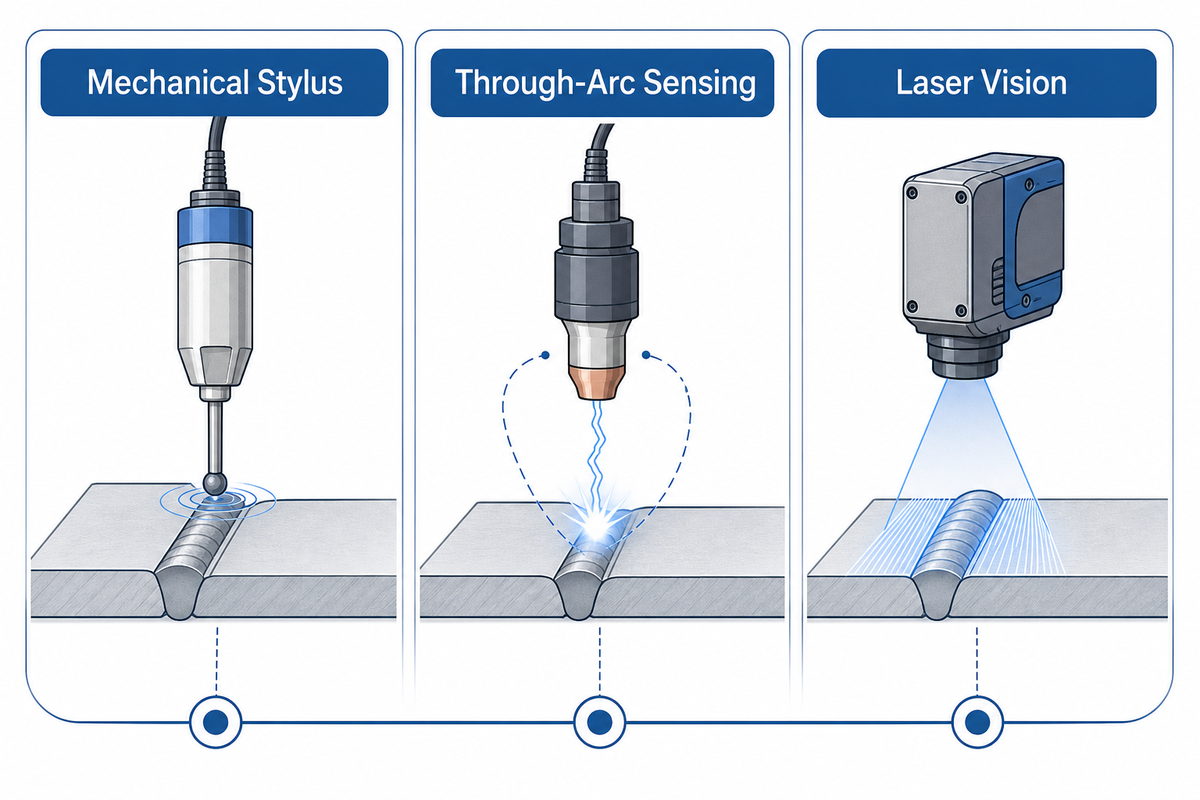
Una tubería giratoria rara vez conserva una circunferencia perfecta, por lo que la antorcha necesita un método para seguir la junta cuando la ovalidad, las tolerancias de laminación y la desviación del dispositivo de sujeción desplazan ligeramente la línea de unión fuera de la trayectoria programada de la máquina. Los palpadores mecánicos son los menos costosos y requieren más mantenimiento físico; la detección de voltaje por arco no necesita equipos adicionales, pero reacciona con mayor lentitud a los cambios repentinos de posición; los sistemas de visión láser realizan el seguimiento con mayor rapidez y precisión, pero son los más costosos y requieren limpieza periódica de las lentes y recalibración.
| Método | Precisión típica | Costo relativo | Tolerancia a la superficie | Mantenimiento | Intervalo de diámetro exterior más adecuado |
|---|---|---|---|---|---|
| Palpador mecánico / rueda de contacto | Moderada | Bajo | Necesita una ranura limpia y sin obstrucciones | Alto — las piezas de desgaste entran en contacto con la junta | 200–1,500 mm |
| Detección de voltaje por arco (AVC) | Moderada | Bajo a moderado | Requiere un arco estable y tolera la cascarilla | Bajo — sin equipos de contacto adicionales | Todos los intervalos |
| Sensor inductivo de proximidad | Moderada | Bajo a moderado | Necesita una distancia constante entre el metal y el sensor | Moderado | 200–1,000 mm |
| Sensor ultrasónico de junta | Moderada | Moderado | Tolera la cascarilla y una cantidad moderada de salpicaduras | Moderado | 300–2,000 mm |
| Palpador táctil / seguidor de rodillo | Moderada a alta | Bajo | Necesita un borde de ranura accesible | Alto — piezas de desgaste | 200–1,500 mm |
| Sensor de luz de arco basado en cámara | Alta | Moderado a alto | Sensible a las salpicaduras y al resplandor | Moderado — limpieza de lentes | 300–3,000 mm |
| Visión láser con triangulación de una sola línea | Alta | Alto | Tolera la cascarilla y es sensible a las superficies reflectantes | Moderado — limpieza de lentes y recalibración | Todos los intervalos |
| Visión láser con luz estructurada / 3D | Máxima | Máximo | La mejor tolerancia a las variaciones de la superficie | Moderado — recalibración periódica | Todos los intervalos |
| AVC híbrido + visión láser | Máxima | Máximo | Combina la tolerancia de ambos métodos | Máxima complejidad | Todos los intervalos, preferido para juntas de alto valor |
El seguimiento de juntas guiado por láser en uniones giratorias no es una idea nueva: las solicitudes de patentes de sistemas de seguimiento del arco basados en láser para soldaduras de tuberías y recipientes datan de hace décadas (vea GB9300403D0). Desde entonces ha aumentado la confianza en la precisión del seguimiento por visión láser. Evidencia más reciente lo respalda: una revisión de 2026 evaluada por pares sobre sensores automatizados de seguimiento de junta, publicada en Sensors, confirma que la visión láser basada en triangulación sigue siendo la referencia de precisión para las celdas modernas de soldadura de tuberías robotizadas y basadas en manipuladores, mientras que la detección por arco continúa siendo la opción predeterminada de menor costo para juntas menos exigentes.
La adopción del seguimiento automatizado de juntas en soldaduras de tuberías y recipientes pasó de ser una opción especializada a convertirse en una especificación estándar de los nuevos equipos de fabricación, impulsada tanto por las exigencias de calidad a la primera como por la disponibilidad de mano de obra.
Nada de esto es específico de una marca: la comparación anterior es independiente del proveedor porque el método adecuado depende del estado de la superficie de la tubería, el valor de la junta y el presupuesto, no de la mercadotecnia de un fabricante concreto.
5. Qué código rige la soldadura de su tubería: ¿API 1104, ASME B31 o un código para recipientes a presión?
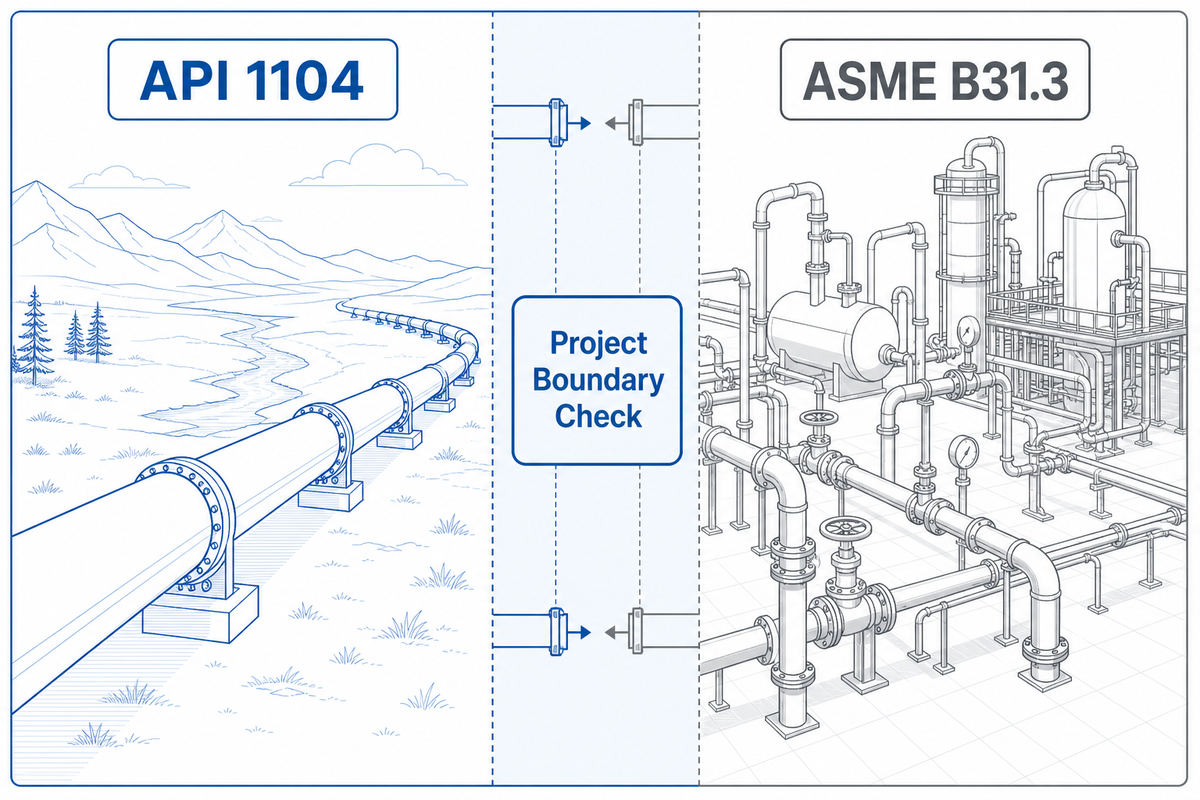
Por lo general, API 1104 rige las soldaduras circunferenciales de ductos de transporte de larga distancia, mientras que ASME B31.3 suele aplicarse a las tuberías de proceso dentro de plantas; el límite no siempre está claramente definido, pues algunos proyectos invocan ambos códigos según la jurisdicción y si la tubería cruza el límite regulado de un sistema de transporte. Esta familia de códigos es distinta del código estructural AWS D1.1 tratado en nuestra guía general de manipuladores, y una calificación conforme al código incorrecto puede invalidar una soldadura que, por lo demás, es adecuada.
| Código | Ámbito que rige generalmente | Aplicación típica |
|---|---|---|
| API 1104 | Soldaduras circunferenciales de ductos | Ductos de transporte de larga distancia y líneas de recolección de petróleo y gas |
| ASME B31.3 | Tuberías de proceso | Tuberías de refinerías, plantas químicas e instalaciones de procesamiento |
| ASME B31.1 | Tuberías para sistemas de potencia | Tuberías externas de calderas y sistemas de generación de energía |
| ASME BPVC Sección IX | Calificación de soldadores y procedimientos | Se cita generalmente junto con B31 y los trabajos en recipientes a presión |
| Serie AWS D10 | Práctica recomendada para la soldadura de tuberías | Complementa los requisitos de API/ASME, pero no los sustituye |
Tanto la reglamentación federal sobre seguridad de ductos como los expedientes de las comisiones estatales de servicios públicos hacen referencia a estos códigos de consenso en vez de redactar desde cero los requisitos de soldadura, lo que sirve como comprobación razonable cuando la especificación de un contrato cita un código por su nombre: el requisito base suele ser una de las entradas anteriores, con requisitos adicionales específicos del propietario.
¿En qué se diferencia un manipulador de arco sumergido de un manipulador tradicional de soldadura de tuberías?
Los manipuladores de arco sumergido (SAW) llevan un cabezal más pesado con tolva y sistema de recuperación de fundente, por lo que el brazo y la columna necesitan mayor capacidad de carga que una máquina comparable destinada únicamente a GMAW. La alimentación de alambre y el suministro de fundente también deben permanecer sincronizados con la velocidad de recorrido, ya que SAW funciona a mayor velocidad y tolera menos variaciones antes de que se deteriore la forma del cordón. Un manipulador tradicional destinado únicamente a GMAW lleva una antorcha más ligera, no necesita un sistema de fundente y generalmente permite usar un brazo de menor capacidad para el mismo diámetro exterior de tubería.
6. Instalación y puesta en marcha de un manipulador de soldadura de tuberías
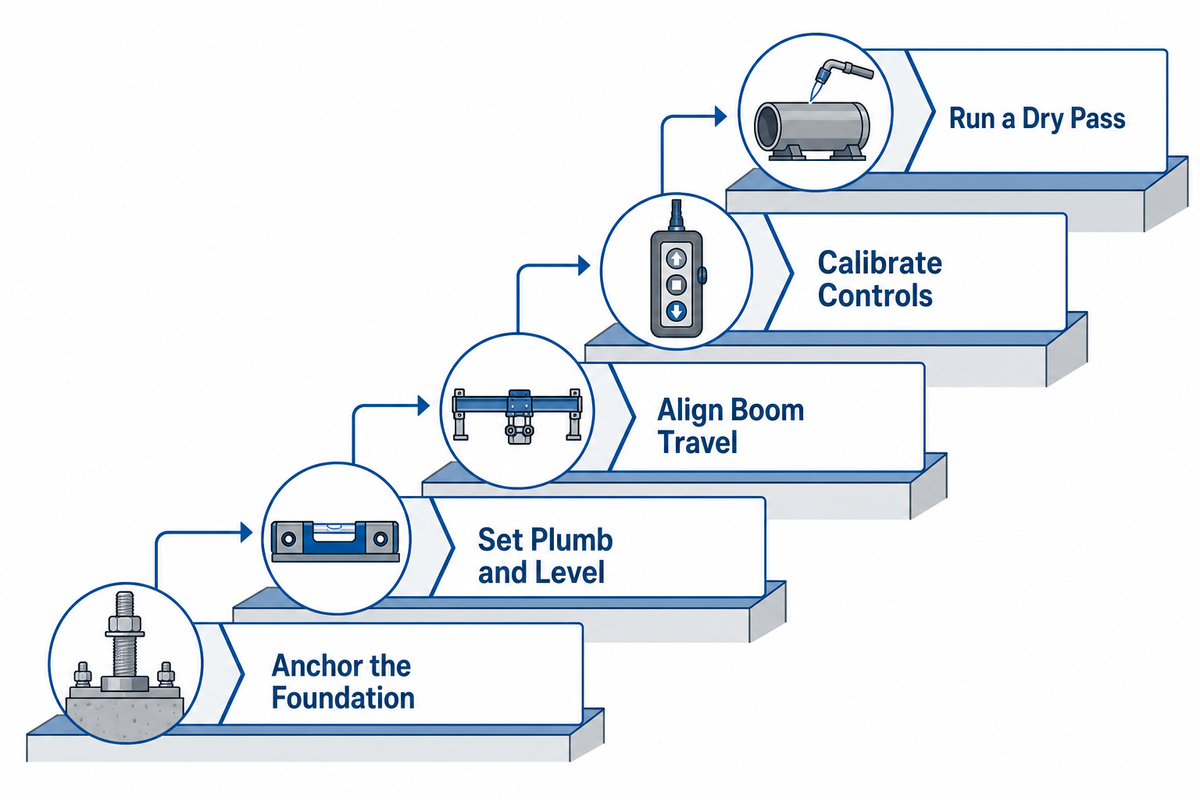
Cinco etapas de puesta en marcha separan la entrega de un manipulador de una celda lista para producir, y omitir cualquiera de ellas suele hacer que el problema aparezca durante la primera serie de producción real, en vez de durante la configuración, cuando corregirlo resulta mucho más costoso.
- Ancle la cimentación. Confirme que la capacidad de carga del piso y el patrón de pernos de anclaje coincidan con la base de la columna antes de que llegue la máquina, ya que adaptar una cimentación después de la entrega añade semanas al proceso.
- Aplome y nivele la columna. Compruebe la columna con un nivel de precisión en ambos ejes; una columna desaplomada multiplica el error en la punta del brazo a lo largo de una carrera extensa.
- Alinee el recorrido del brazo. Desplace el brazo por toda su carrera y confirme que el recorrido permanezca paralelo al eje central previsto de la tubería; ajuste la alineación de los rieles o la vía antes de realizar cualquier soldadura.
- Calibre el sistema de control. Ajuste los límites de velocidad de recorrido, los parámetros de oscilación y los puntos cero de cualquier sensor de seguimiento de junta respecto de una junta de referencia conocida, con la misma lógica de calificación de procedimientos que ASME BPVC Sección IX exige de manera más general para calificar soldadores y procedimientos.
- Realice una pasada de prueba en seco. Ejecute la secuencia completa con la antorcha apagada sobre una tubería real o simulada antes de iniciar un arco con la máquina energizada.
Añadir un panel de control totalmente integrado, similar a un CNC, con una interfaz fácil de usar y ajustes de velocidad variable puede simplificar esta secuencia, pero el sistema sigue dependiendo de una cimentación con capacidad de carga y de un servoaccionamiento correctamente calibrado.
7. Operación de un manipulador de soldadura de tuberías: secuencia de configuración y errores que arruinan una pasada
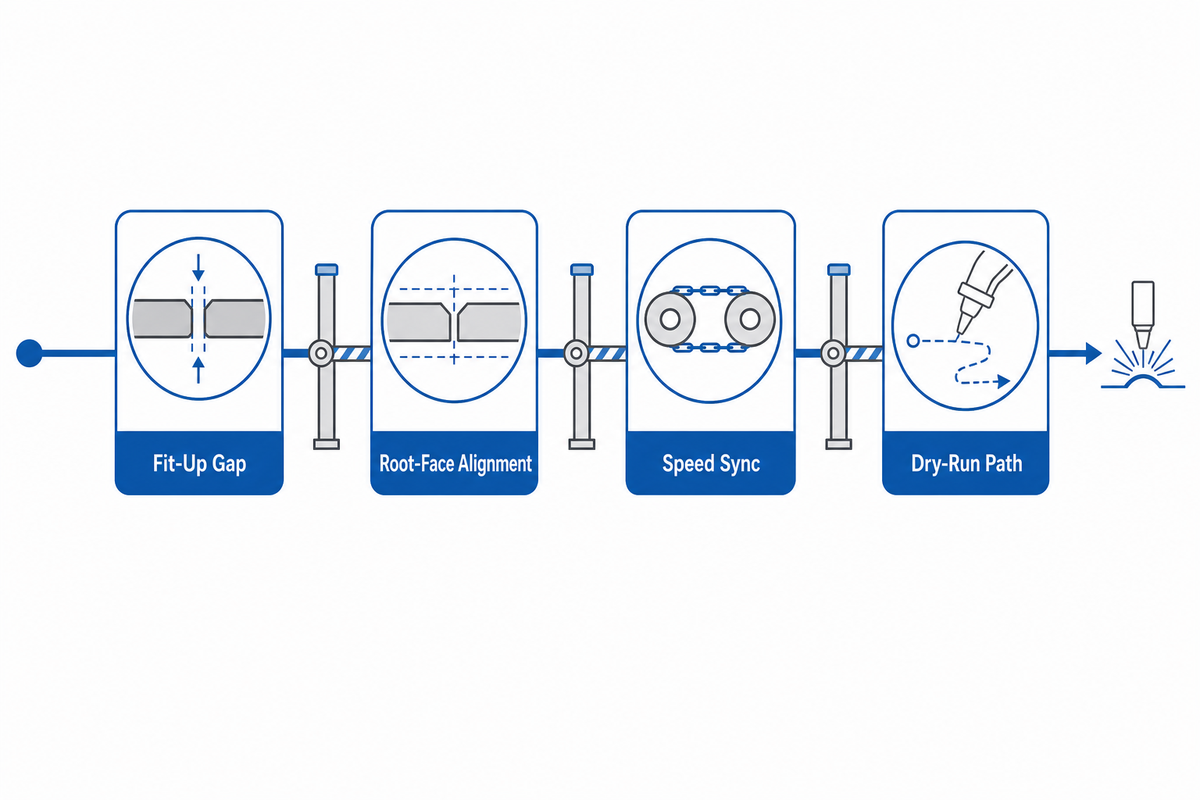
Si ejecuta la secuencia fuera de orden, la primera pasada suele evidenciarlo, casi siempre mediante una anchura irregular del cordón o un defecto al inicio de la pasada que se remonta directamente a un paso de configuración omitido. Seguir una secuencia fija, compatible con la práctica recomendada de AWS D10 para la soldadura de tuberías, ayuda a evitarlo: confirme el armado y ajuste y la separación de raíz, asegure la tubería en su dispositivo de sujeción o rotador, coloque la antorcha y ajuste la extensión del electrodo, configure la velocidad de recorrido y la oscilación según el procedimiento calificado, ejecute un segmento corto de prueba en seco y después realice la pasada completa.
Use la comprobación de preparación del armado de tuberías con 4 señales
Antes de iniciar el arco, confirme la tolerancia de la separación del armado y ajuste, la alineación de la cara de raíz, la sincronización de velocidad entre el rotador de soldadura y el manipulador de soldadura, y una trayectoria despejada para el recorrido de prueba de la pasada 1; estas cuatro señales permiten detectar la mayoría de los defectos evitables de la primera pasada antes de que ocurran.
Estas cuatro señales permiten detectar los errores que con mayor frecuencia arruinan una pasada que, por lo demás, está bien programada:
La estabilidad del flujo de trabajo depende de un control preciso de la velocidad, un movimiento uniforme de la antorcha de soldadura y una velocidad de soldadura ajustada al procedimiento calificado, no a la costumbre. También depende de la comodidad del operador: la ergonomía de un control colgante inalámbrico permite que el técnico permanezca en una posición cerca de la junta, en lugar de recorrer toda la longitud del brazo horizontal para realizar ajustes.
Qué hacer
- Verifique la separación del armado y ajuste y la alineación de la raíz conforme a la WPS antes de cada nuevo carrete de tubería.
- Confirme que las velocidades del rotador de soldadura y del manipulador de soldadura estén sincronizadas antes de una pasada sobre una junta compuesta.
- Realice una pasada de prueba con la antorcha apagada cada vez que cambie el dispositivo de sujeción o el tamaño de la tubería.
- Vuelva a poner en cero los sensores de seguimiento de junta después de cualquier colisión o parada brusca.
Qué no hacer
- Suponer que la velocidad de recorrido del trabajo anterior sigue siendo adecuada para un espesor de pared diferente.
- Iniciar una pasada circunferencial antes de confirmar que el par del rotador de soldadura sea adecuado para el peso propio de la tubería.
- Omitir la pasada de prueba para ahorrar tiempo en un trabajo que parece conocido.
- Dejar sin calibrar un sensor de seguimiento de junta después de cambiar el dispositivo de sujeción.
8. Seguridad alrededor de una tubería giratoria y un brazo horizontal motorizado
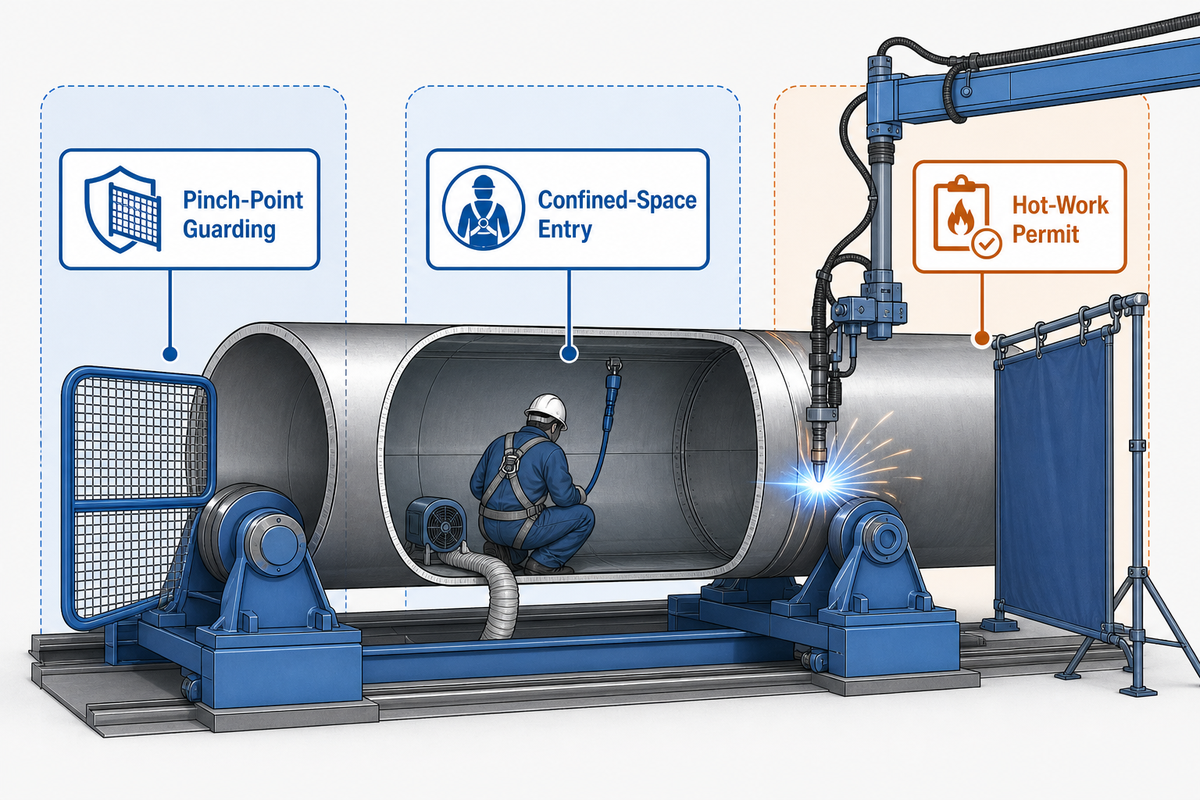
Dos normas de OSHA se aplican desde el momento en que un técnico configura una celda con manipulador de soldadura y rotador de soldadura para tuberías: 29 CFR 1910.212 cubre la protección general de las piezas giratorias y móviles de las máquinas, y 29 CFR 1910.146 añade los requisitos para espacios confinados que requieren permiso desde el momento en que alguien necesita entrar al interior de una tubería de gran diámetro para realizar el armado y ajuste, una inspección o acceder a la pasada de raíz.
- El interior de las tuberías de gran diámetro puede clasificarse como espacio confinado que requiere permiso conforme a 29 CFR 1910.146, lo que exige realizar pruebas atmosféricas, proporcionar ventilación y contar con un asistente antes del ingreso.
- La rotación sincronizada debajo de herramientas montadas en el brazo horizontal genera riesgos de aplastamiento y puntos de atrapamiento distintos de los de un dispositivo de sujeción estático, especialmente durante los cambios de velocidad.
- La soldadura dentro de una sección de tubería confinada o junto a ella normalmente también activa un proceso independiente de permiso para trabajos en caliente, además de las reglas de ingreso a espacios confinados.
Estos requisitos se suman a las prácticas generales de protección de maquinaria ya descritas ampliamente para equipos de columna y brazo horizontal en nuestra guía general sobre manipuladores de soldadura; no las sustituyen, pues una celda para tuberías simplemente añade los requisitos de espacios confinados e ingreso al interior de tuberías a las protecciones estándar.
9. Integración de un manipulador de soldadura con un rotador de soldadura para tuberías: cómo sincronizar ambas máquinas
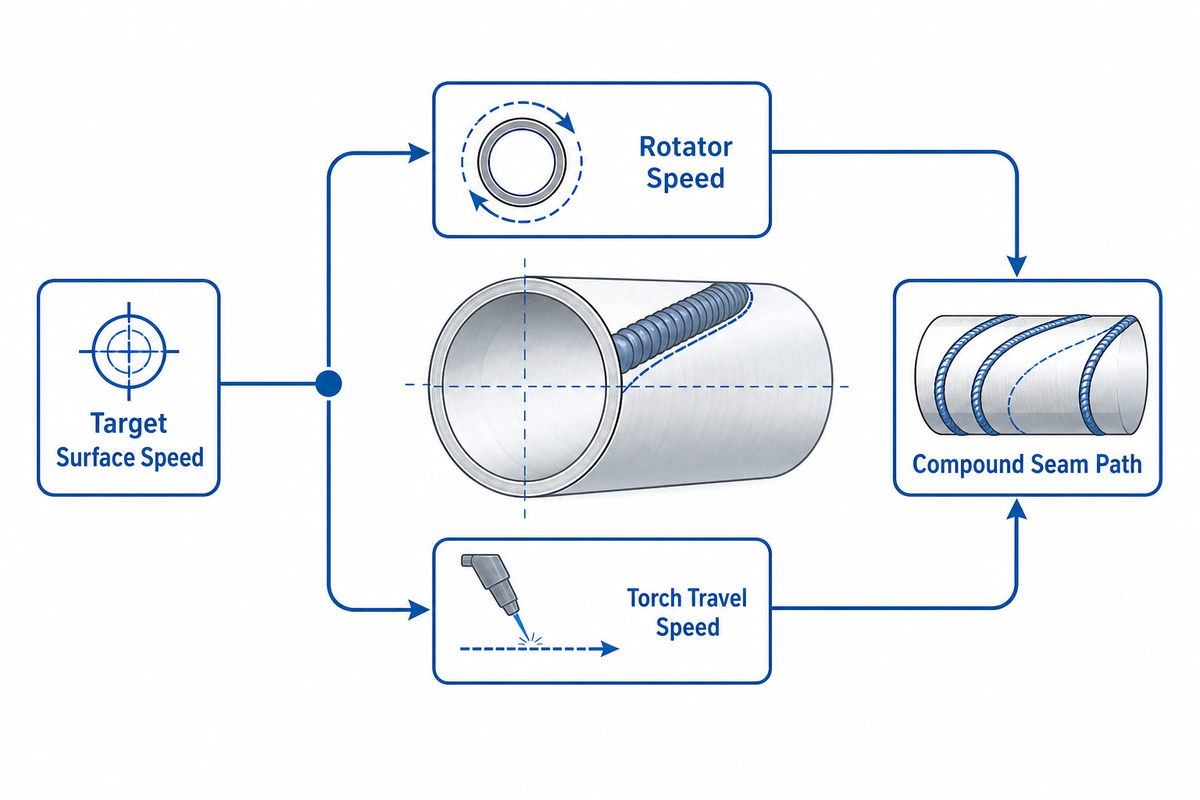
Cuando la tubería gira y la antorcha de soldadura se desplaza al mismo tiempo sobre una junta compuesta o helicoidal, ambos movimientos deben coincidir en una sola velocidad de recorrido combinada; de lo contrario, el cordón de soldadura formará una espiral con un paso incorrecto. Tanto la velocidad de rotación del rotador de soldadura como la velocidad de recorrido lineal del manipulador de soldadura deben configurarse a partir de la misma velocidad superficial objetivo, convertida mediante la circunferencia de la propia tubería.
Ejemplo ilustrativo: considere una tubería con DE de 610 mm (24 pulgadas) y una velocidad de recorrido lineal objetivo de 300 mm/min en la junta. La circunferencia es π × 610 mm ≈ 1,916 mm. Al dividir la velocidad de recorrido objetivo entre esa circunferencia se obtiene la velocidad necesaria del rotador de soldadura para igualarla: 300 ÷ 1,916 ≈ 0.157 rpm. Si el rotador de soldadura gira a una velocidad mayor o menor sin que la velocidad de recorrido del manipulador de soldadura cambie para compensarla, el paso efectivo del cordón se desvía de la trayectoria prevista de la junta; precisamente por eso, el verdadero problema de ingeniería en una celda combinada es la sincronización, no solo la capacidad de cada máquina.
En la práctica, la combinación de manipulador de soldadura y rotador de soldadura de Aubrik sigue esta misma lógica de sincronización: la serie ABOKE FWM de doble cabezal SAW/GMAW se integra con la línea de rotadores de soldadura para tuberías de Aubrik para que las velocidades de recorrido y rotación puedan configurarse desde una referencia de control compartida, en lugar de ajustarse por separado mediante prueba y error.
¿Cuál es la función de los equipos de posicionamiento en la soldadura de tuberías?
Los equipos de posicionamiento de una celda combinada para soldadura de tuberías realizan dos tareas distintas. Los rotadores de soldadura o rodillos viradores se encargan de hacer girar la tubería y mantienen una velocidad circunferencial uniforme, independiente del cabezal de soldadura. Por separado, el manipulador de soldadura posiciona y desplaza la antorcha de soldadura a lo largo del brazo horizontal. Ninguno sustituye al otro: un rotador de soldadura por sí solo aún necesita un soporte fijo para la antorcha, y un manipulador de soldadura por sí solo no puede completar una junta circunferencial sin cambiar manualmente la posición angular de la tubería entre pasadas.
Algunos talleres también tienen disponible un posicionador de soldadura específico para tuberías para trabajos en patines o tapas terminales que no requieren soldadura continua alrededor de toda la circunferencia, aunque el rotador de soldadura sigue siendo la opción estándar para hacer girar únicamente la tubería.
Conclusión clave
Un manipulador de soldadura y un rotador de soldadura resuelven dos partes diferentes de la soldadura de una tubería, y sincronizar sus velocidades mediante la circunferencia de la tubería, en lugar de limitarse a igualar sus capacidades individuales, es lo que mantiene una junta compuesta en su trayectoria.
10. Mantenimiento y solución de problemas: cómo mantener la uniformidad de las soldaduras de tuberías pasada tras pasada
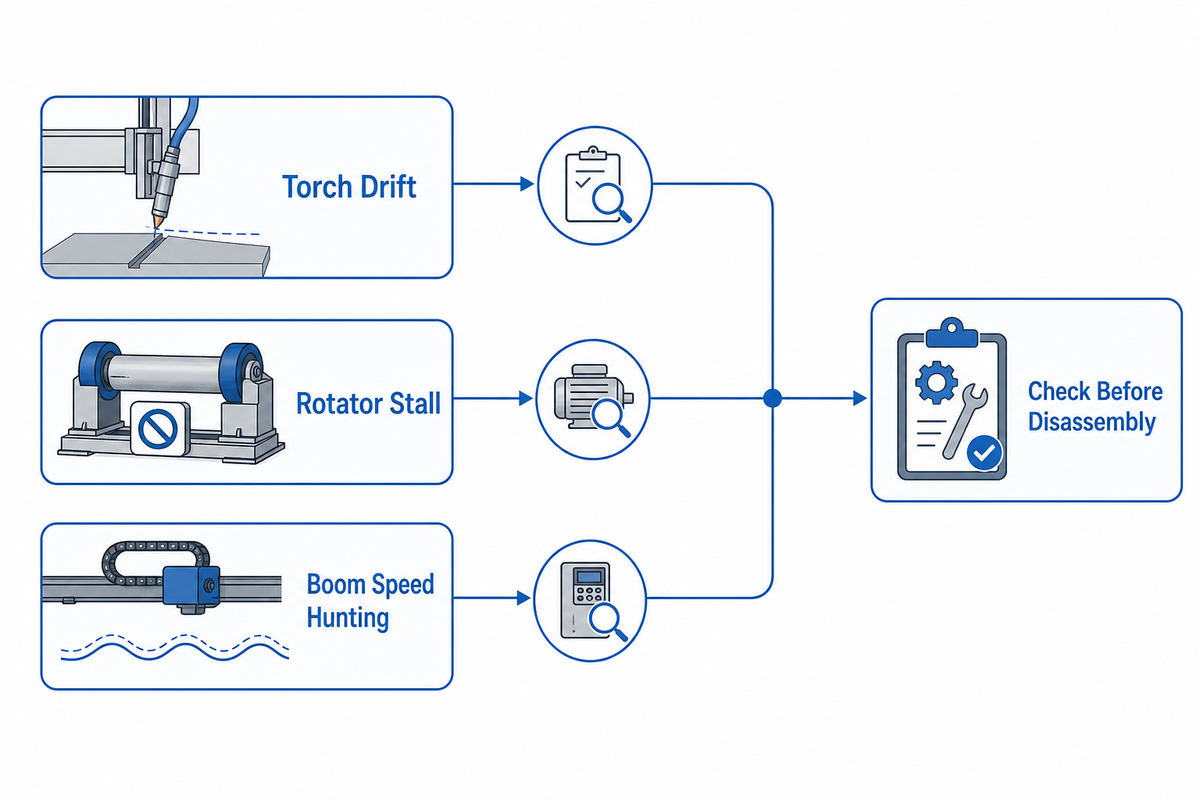
Desde el otro lado del taller, una antorcha de soldadura que se desvía y un rotador de soldadura que se detiene parecen problemas similares, pero sus causas subyacentes son tan diferentes que tratar de adivinarlas hace perder un turno. La siguiente tabla de fallas y causas permite acotar la búsqueda antes de que un técnico empiece a desmontar algún componente.
| Indicador de falla | Causa probable | Primera verificación |
|---|---|---|
| La antorcha de soldadura se desvía de la junta a mitad de la pasada | Deriva del sensor de seguimiento de junta u holgura en el montaje | Vuelva a poner en cero el sensor; revise si hay holgura en los elementos de montaje |
| Ancho irregular del cordón durante una pasada | Oscilación de la velocidad de recorrido o componentes desgastados del accionamiento | Registre la velocidad de recorrido real frente al valor establecido durante una pasada completa |
| El rotador de soldadura se detiene bajo carga | Margen de par demasiado reducido para el peso de la tubería | Vuelva a comparar el peso de la tubería con el par nominal del rotador de soldadura |
| Oscilaciones o aumentos repentinos de velocidad en el brazo horizontal | Correa de accionamiento o engranajes desgastados, o deriva en el ajuste del control | Inspeccione el tren de accionamiento; vuelva a ejecutar la calibración del control |
| Pérdida de alineación después de trabajos repetidos | Asentamiento de la columna o el riel, desplazamiento de la cimentación | Vuelva a comprobar la verticalidad y nivelación con respecto al registro original de puesta en servicio |
La mayoría de estas fallas operativas se deben a que las mismas cinco verificaciones de puesta en servicio de H2-6 se desvían gradualmente de la tolerancia con el tiempo; por eso, una revisión programada de la verticalidad, la alineación y la calibración, y no solo una corrección reactiva, mantiene uniforme la calidad de la soldadura pasada tras pasada, lo que coincide con el hallazgo sobre recalibración periódica de la revisión de sensores de seguimiento de junta de 2026 citada anteriormente.
Si no se resuelven, todas estas fallas reducen la repetibilidad y generan tiempo de inactividad que el taller rara vez tiene previsto.
11. Por qué se está acelerando la adopción de la automatización de la soldadura de tuberías en 2026
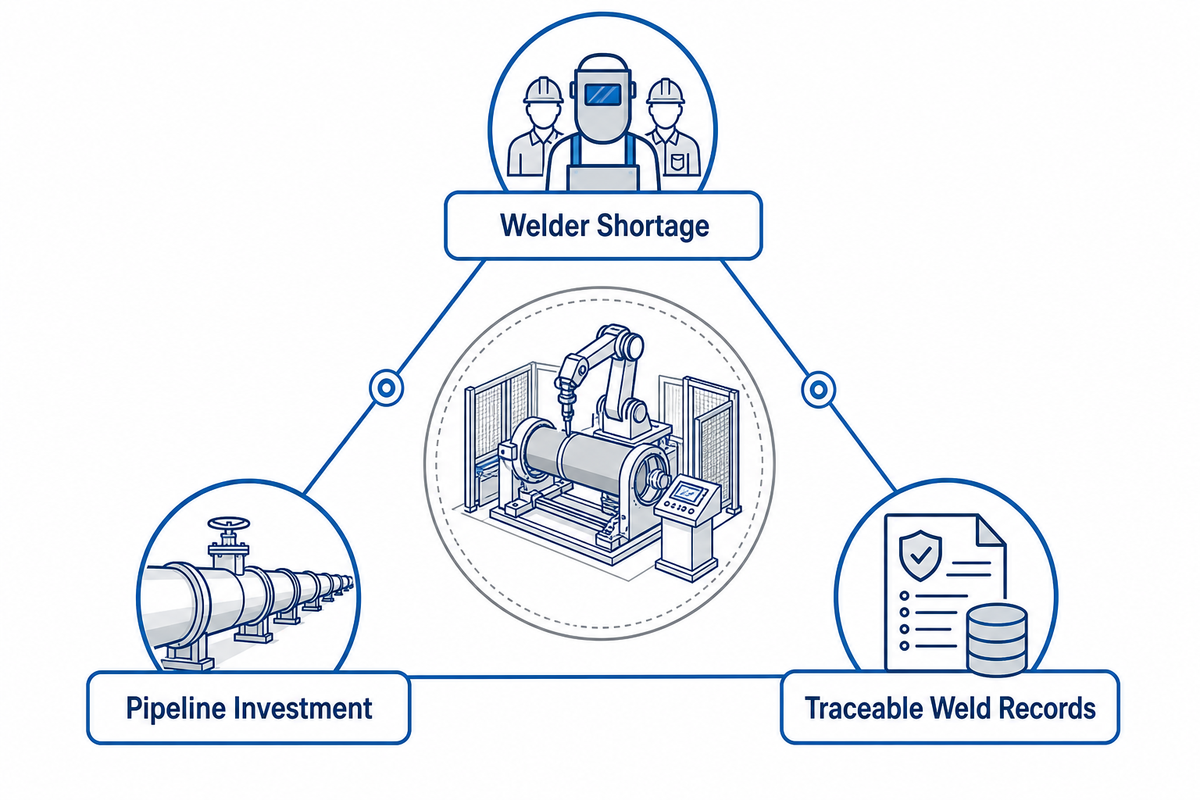
Tres factores impulsan la automatización de la soldadura de tuberías en 2026, y el tamaño del mercado es el menos importante. La persistente escasez de soldadores de tuberías calificados está llevando a los talleres a adoptar celdas con manipulador de soldadura y rotador de soldadura, que permiten que un solo operador realice un trabajo para el que antes un equipo manual necesitaba varios soldadores. La inversión continua en infraestructura de ductos de petróleo, gas y agua está ampliando el volumen de trabajos de fabricación de tuberías de gran diámetro que las celdas automatizadas ejecutan con mayor uniformidad que la soldadura manual. Los requisitos de documentación propios de la Industria 4.0, como parámetros de soldadura trazables, registros de procedimientos y datos de calidad de cada pasada, también son más fáciles de cumplir con un ciclo de máquina controlado y repetible que únicamente con una técnica manual. En toda la industria de la soldadura, la construcción de ductos y otros trabajos de fabricación de gran diámetro están migrando hacia la soldadura automatizada precisamente por estas razones, y los datos sobre las operaciones de soldadura lo reflejan.
Esos datos de mercado reflejan dichos factores, en lugar de impulsarlos por sí solos: se estima que el mercado de máquinas automáticas para soldadura de tuberías alcanzó aproximadamente USD 2.87 mil millones en 2025 (Spherical Insights) y se proyecta que llegará a alrededor de USD 5.91 mil millones para 2035, con una tasa de crecimiento anual compuesta de 7.49% (Persistence Market Research). Esa cifra ofrece un contexto general sobre por qué más talleres plantean las preguntas de dimensionamiento y seguimiento de junta abordadas anteriormente en esta guía; no es una razón para comprar una máquina específica.
Preguntas frecuentes
¿Qué es un manipulador de soldadura para tuberías?
Los talleres lo utilizan para desplazar automáticamente un cabezal de antorcha SAW o GMAW a lo largo de la junta de una tubería, manteniendo uniformes la velocidad de recorrido, el ángulo de la antorcha de soldadura y la posición del arco durante la pasada, en lugar de depender de que un soldador siga manualmente la junta. En juntas circunferenciales, normalmente se combina con un rotador de soldadura que hace girar la propia tubería, mientras que en juntas longitudinales el recorrido del brazo horizontal del manipulador de soldadura realiza el trabajo por sí solo, desde carretes de tubería de diámetro pequeño hasta secciones de recipientes y ductos de gran diámetro.
¿Qué tipos de manipuladores de soldadura para tuberías existen?
Los manipuladores de soldadura para tuberías suelen agruparse por clase de servicio, no conforme a un único tipo universal: las unidades mini cubren tuberías con un DE aproximado de 50–300 mm, mientras que las máquinas para servicio pesado alcanzan 1,000–3,000 mm. Dentro de cada clase, las máquinas varían según la capacidad de proceso (GMAW con un solo cabezal, SAW con un solo cabezal o cabezal doble), la carrera del brazo horizontal y la columna, y si la máquina se vende como manipulador de soldadura independiente o en una combinación previamente adaptada con un rotador de soldadura para trabajos circunferenciales.
¿Cómo funciona un manipulador de soldadura de columna y brazo horizontal?
Un manipulador de soldadura de columna y brazo horizontal utiliza una columna vertical para ajustar la altura del cabezal de soldadura y un brazo horizontal para desplazar la antorcha de soldadura por su trayectoria, con motores de accionamiento que controlan ambos ejes y la velocidad de recorrido de la antorcha durante la soldadura. En algunos modelos, la columna también puede girar para reposicionar el brazo horizontal alrededor de una pieza de trabajo fija. Para consultar un desglose completo del mecanismo más allá de su aplicación específica en tuberías, consulte nuestra guía general sobre manipuladores de soldadura de columna y brazo horizontal.
¿Se puede integrar una estación de soldadura con un manipulador de soldadura para tuberías?
Sí. Los manipuladores de soldadura para tuberías suelen instalarse como una estación dentro de una celda de soldadura más amplia, integrada con un rotador de soldadura o rodillos viradores, un sistema de extracción de humos y un sistema de control que coordina todos los equipos desde una interfaz de operador compartida.
¿Qué ventajas ofrecen los controles inalámbricos en un manipulador de soldadura?
Los controles colgantes inalámbricos permiten que el operador se desplace alrededor de la tubería y del dispositivo de sujeción sin que un cable conectado se enganche en las herramientas, lo cual resulta especialmente importante en celdas para diámetros mayores, donde el operador necesita recorrer toda la longitud del brazo horizontal durante la configuración y el monitoreo.
¿Cuáles son las ventajas de usar un manipulador de soldadura con brazo horizontal?
Un manipulador de soldadura con brazo horizontal mantiene uniformes la velocidad de recorrido y el ángulo de la antorcha de soldadura durante toda una pasada, lo que reduce la variación en la calidad del cordón causada por el manejo manual de la antorcha y permite que el soldador realice otros trabajos durante las pasadas automatizadas prolongadas.
¿Qué es un posicionador de soldadura y qué relación tiene con un manipulador de soldadura para tuberías?
Un posicionador de soldadura inclina y gira una pieza de trabajo para presentar una junta en un ángulo favorable para la soldadura, una tarea relacionada pero distinta de la de un rotador de soldadura para tuberías, que simplemente hace girar la tubería a una velocidad controlada para que la siga la antorcha de soldadura de un manipulador.
¿Qué procesos de soldadura admite un sistema manipulador de soldadura?
La mayoría de los manipuladores de soldadura para tuberías admiten SAW y GMAW como procesos estándar, en consonancia con las prácticas recomendadas de AWS D10 para la soldadura de tuberías, y los modelos de doble cabezal ejecutan ambos procesos en el mismo brazo horizontal para trabajos que requieren una pasada de raíz con un proceso y pasadas de relleno y acabado con otro.
¿Está listo para dimensionar una celda para sus trabajos con tuberías?
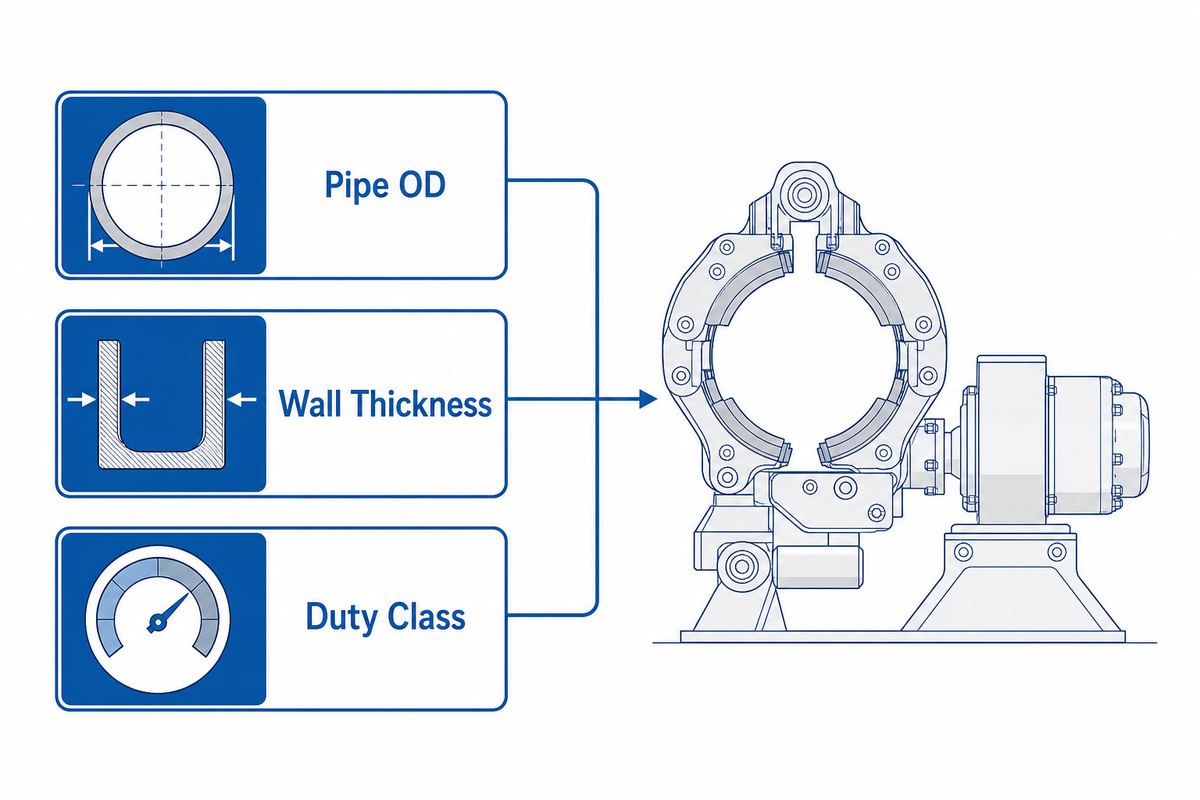
Compare la gama de manipuladores de soldadura ABOKE FWM de Aubrik y su línea de rotadores de soldadura compatibles con sus propios requisitos de DE de tubería, espesor de pared y clase de servicio.
Ver la gama de manipuladores de soldadura para tuberíasCómo obtuvimos las fuentes para esta guía
La base de fuentes de esta guía incluye datos de producto de primera mano de Aubrik, entre ellos las especificaciones por clase de servicio de ABOKE FWM y el caso de estudio sobre carretes de tubería SGS-MEX-2024-0789, además de normas públicas (API, AWS, ASME), textos reglamentarios de OSHA, una patente concedida sobre seguimiento de junta, un estudio de sensores de 2026 revisado por pares e investigaciones publicadas sobre el tamaño del mercado. Las cifras sobre clases de servicio y el caso de estudio corresponden a los equipos de Aubrik; las recomendaciones de dimensionamiento para máquinas de otros fabricantes reflejan prácticas generales de ingeniería, no afirmaciones sobre sus productos.
Referencias y fuentes
- API 1104, Soldadura de ductos e instalaciones relacionadas, American Petroleum Institute
- Serie AWS D10, prácticas recomendadas para la soldadura de tuberías, American Welding Society
- ASME B31.3 Tuberías de proceso, ASME
- 29 CFR 1910.146, Espacios confinados que requieren permiso, OSHA
- Federal Register, reglamentación sobre seguridad de ductos
- South Dakota Public Utilities Commission, documentos de cumplimiento sobre soldadura de ductos
- GB9300403D0, patente de seguimiento de arco guiado por láser, Google Patents
- Revisión de sensores automatizados de seguimiento de junta (2026), Sensors, MDPI
- Informe especializado sobre automatización del seguimiento de junta, The Fabricator
- Informe del mercado de máquinas automáticas para soldadura de tuberías, Spherical Insights
- Pronóstico del mercado de máquinas automáticas para soldadura de tuberías, Persistence Market Research