Entrez en contact avec Aubrik Company

Comment fonctionne un manipulateur de soudage de tubes et quel type choisir ?

Un manipulateur de soudage de tubes est une machine à colonne et flèche ou en porte-à-faux qui déplace une tête de torche SAW ou GMAW selon une trajectoire fixe ou mobile, tandis que le tube reste immobile ou tourne sur un vireur de soudage distinct, afin d’obtenir une passe régulière sans que le soudeur suive manuellement le joint. Les ateliers qui fabriquent des tronçons de tuyauterie, des appareils à pression ou des sections de pipeline l’utilisent pour maintenir constants la vitesse de soudage, la position de l’arc et la géométrie du cordon pendant toute une série de production.
Ce guide traite des questions techniques propres aux tubes : comment dimensionner un manipulateur en fonction du diamètre extérieur et de l’épaisseur de paroi du tube, comment l’associer à un vireur de soudage, quel code de soudage régit réellement un assemblage tubulaire et quels défauts peuvent compromettre une installation incorrectement montée ou exploitée. Si vous savez déjà qu’un manipulateur est nécessaire et souhaitez découvrir les équipements Aubrik, la page consacrée à la solution de manipulateur de soudage de tubes présente directement la gamme de produits.
Par Cherry · Mis à jour en août 2026
Caractéristiques essentielles de la gamme de manipulateurs pour tubes
- Plage de diamètres extérieurs des tubes : 50 mm à 3 000 mm, répartie en quatre classes de service
- Précision de positionnement : ±0,1 mm sur la série ABOKE FWM
- Procédés de soudage : SAW et GMAW, configuration à double tête possible
- Course de la colonne et de la flèche : de 1 000×1 000 mm à 8 000×8 000 mm
- Vitesse de déplacement de la torche : jusqu’à 300–1 400 mm/min selon le modèle
En bref
Un manipulateur de soudage de tubes est un porte-torche monté sur flèche qui déplace l’arc le long du joint d’un tube, tandis que celui-ci reste fixe ou tourne sur un vireur de soudage distinct, afin de réaliser une passe circonférentielle ou longitudinale répétable sans que le soudeur suive manuellement l’assemblage.
En résumé
- Le manipulateur porte la torche ; le vireur de soudage fait tourner le tube, et la plupart des cellules de soudage de tubes utilisent les deux conjointement (H2-2).
- Le dimensionnement doit reposer sur le diamètre extérieur du tube, l’épaisseur de paroi et la classe de service, et non sur la seule capacité de la flèche (H2-3).
- Résultat réel : une cellule ABOKE FWM-0404 a réduit le temps de cycle de 8h à 4.8h et porté le taux d’acceptation du premier coup selon AWS D1.1 de 85 % à 99,5 % (H2-3).
- API 1104 et la famille ASME B31 régissent les soudures de tubes et d’enceintes sous pression, qui relèvent d’une famille de codes différente de celle du code AWS D1.1 applicable aux structures métalliques (H2-5).
- Les règles relatives aux espaces confinés de la norme 29 CFR 1910,146 s’appliquent dès qu’une personne pénètre dans un tube de grand diamètre pour effectuer le réglage (H2-8).
1. Ce qu’un manipulateur de soudage de tubes déplace réellement — et ce qu’il ne déplace pas
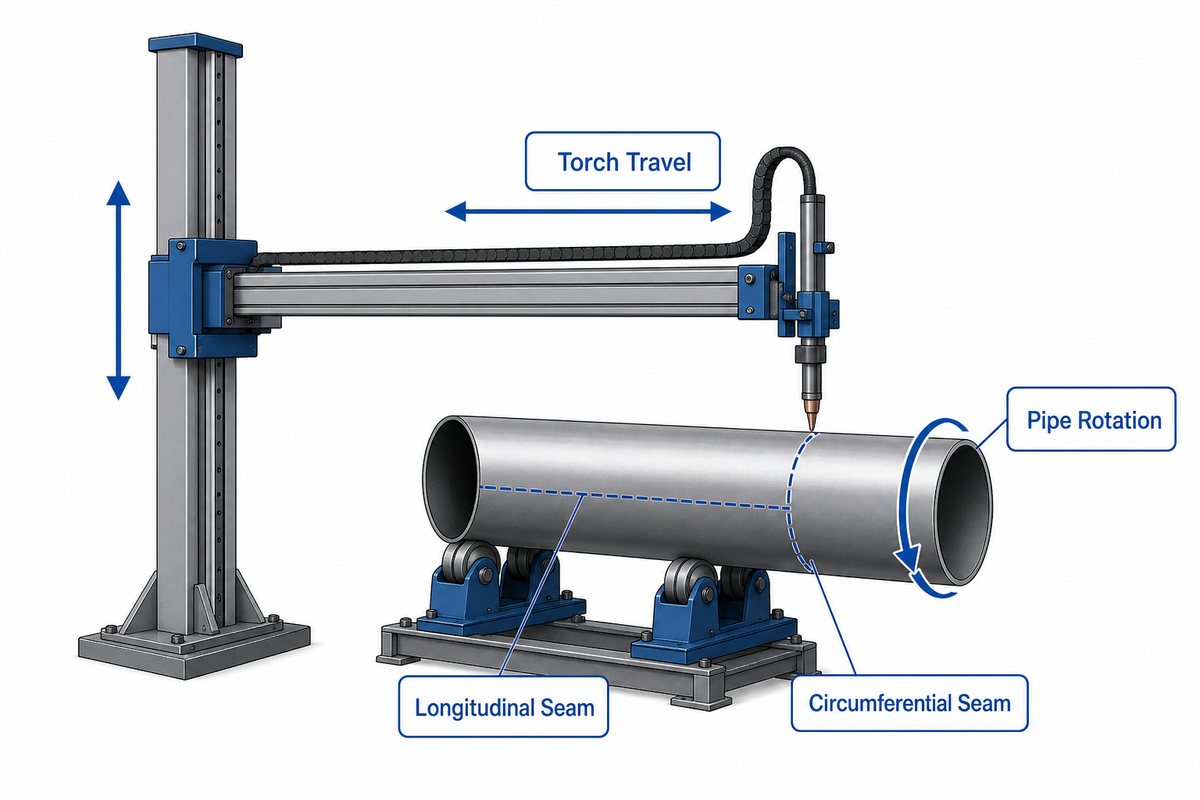
Un manipulateur de soudage de tubes déplace la torche, pas le tube. Son bâti à colonne et flèche déplace la tête de soudage verticalement et le long d’une flèche horizontale afin que l’arc suive le joint, tandis que l’entraînement propre à la flèche maintient constants la vitesse de déplacement et l’angle de la torche. Pour le soudage de tubes, la machine traite généralement l’une des trois géométries de joint suivantes : un joint circonférentiel qui fait le tour du tube, un joint longitudinal parallèle à l’axe du tube ou un joint combiné ou hélicoïdal associant les deux directions sur un assemblage hélicoïdal ou en onglet.
Des servomoteurs entraînent la colonne, la flèche et le chariot mobile qui porte la torche de soudage autour du tube cylindrique, afin de produire une soudure uniforme dans des applications et opérations de soudage de tubes allant des petits tronçons aux sections destinées à la construction navale. Cette combinaison distingue les cellules automatisées ou semi-automatisées des installations autrefois commandées manuellement.
- Les joints circonférentiels exigent généralement que le tube tourne sous une torche fixe ou se déplaçant légèrement, ce qui explique pourquoi un manipulateur est si souvent associé à un vireur de soudage.
- Les joints longitudinaux exigent que la torche parcoure toute la longueur d’un tube fixe ; la flèche du manipulateur effectue alors presque tout le travail à elle seule.
- Les joints combinés ou hélicoïdaux nécessitent la synchronisation simultanée des deux mouvements, comme l’explique plus en détail la section H2-9 ci-dessous.
Ce fonctionnement est possible parce que l’entraînement de la colonne, le chariot de la flèche et la logique de commande qui maintient l’angle et la longueur libre de la torche sont communs aux applications autres que tubulaires, comme le soudage de panneaux plans et de structures métalliques. Pour une présentation plus générale du fonctionnement d’un système à colonne et flèche, consultez notre guide des manipulateurs à colonne et flèche. Cet article reste centré sur les différences propres aux pièces tubulaires.
2. Manipulateur, vireur de soudage ou les deux : cadre de décision propre aux tubes
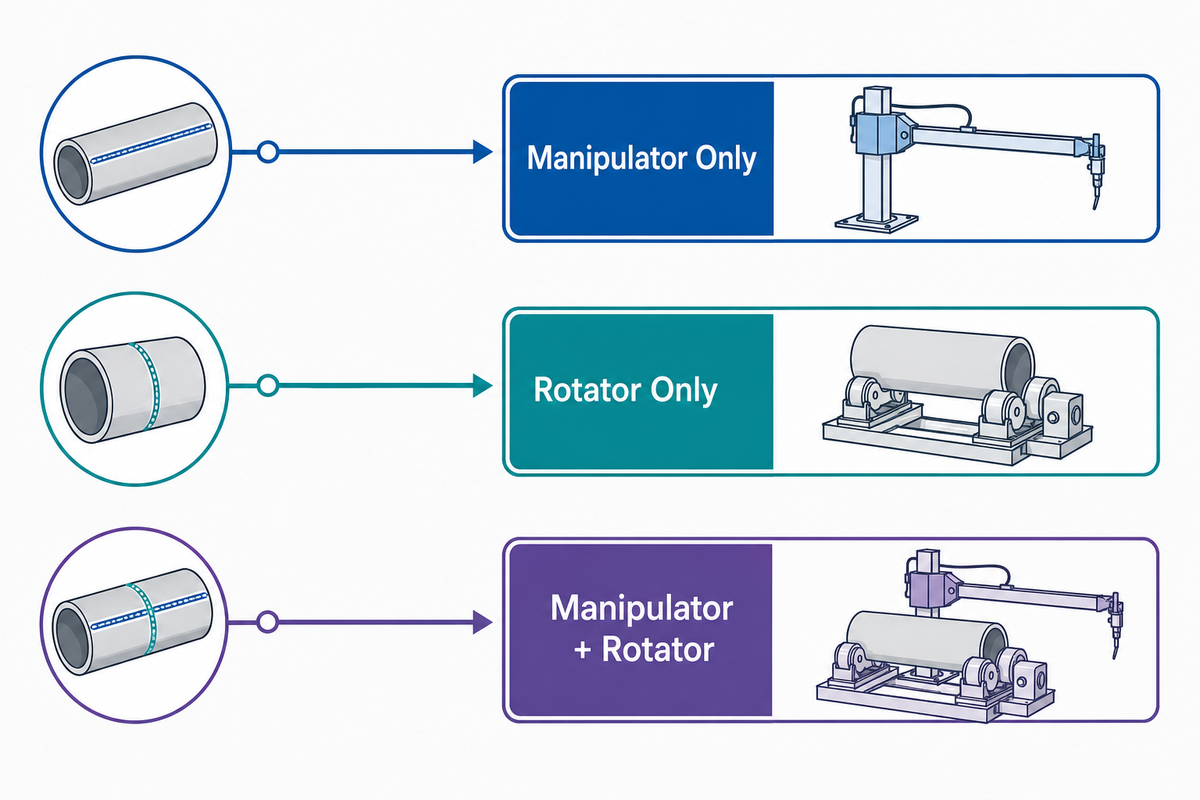
Un manipulateur seul convient à un joint longitudinal sur un tube immobile, un vireur de soudage seul convient à un joint circonférentiel sur un tube pouvant tourner librement sous une torche fixe, et la plupart des cellules de production de tubes nécessitent en réalité que les deux machines fonctionnent ensemble, car les travaux réels combinent plusieurs types de joints sur une même série de tronçons. Le plateau ci-dessous classe les solutions selon la géométrie du joint plutôt que selon la catégorie d’équipement, afin de rester propre au travail sur tubes au lieu de répéter une comparaison générique entre manipulateur, positionneur de soudage et robot industriel.
| Orientation du joint | Machine assurant le mouvement | Plage type de diamètres extérieurs des tubes | Machine unique ou double équipement | Procédé généralement adapté |
|---|---|---|---|---|
| Joint circonférentiel (annulaire) | Le tube tourne ; la torche reste fixe ou se déplace légèrement | Toutes les plages, le plus souvent de 200–1 500 mm | Double équipement : manipulateur + vireur de soudage | SAW ou GMAW |
| Joint longitudinal | La torche se déplace le long de la flèche ; le tube reste fixe | Toutes les plages | Machine unique : manipulateur seul | SAW ou GMAW |
| Joint combiné ou hélicoïdal | Déplacement de la torche et rotation du tube synchronisés | Généralement 300–3 000 mm | Double équipement : manipulateur + vireur de soudage, vitesses synchronisées | SAW, configuration à double tête possible |
En pratique, la plupart des ateliers qui traitent différents travaux sur tubes finissent par posséder les deux machines plutôt que d’en choisir une seule. Sans vireur de soudage, un manipulateur ne peut pas achever un joint circonférentiel sans rotation manuelle du tube entre les passes, et sans manipulateur, un vireur de soudage ne peut pas du tout traiter un joint longitudinal. La question de l’association et de la synchronisation des vitesses des deux machines fait l’objet d’un exemple détaillé dans la section H2-9 ; cette pratique d’association est conforme aux recommandations AWS D10 pour le soudage de tubes.
Les constructeurs reconnus dans ce domaine, notamment Koike Aronson, Ransome et Aubrik, commercialisent des systèmes de soudage à colonne et flèche globalement similaires, bien que les plages de service et les options de commande varient selon les modèles. Les manipulateurs compacts parfois commercialisés sous des noms tels que Cricket-II manipulator ou Scarab offrent un encombrement réduit en contrepartie d’une classe de service inférieure, ce qui peut néanmoins constituer le choix le plus rentable pour un atelier ne traitant jamais de tubes de grand diamètre. À tous ces niveaux, les systèmes de soudage automatisés restent tributaires de la logique fondée sur la géométrie du joint présentée dans le plateau ci-dessus.
3. Dimensionnement d’un manipulateur de soudage de tubes : diamètre extérieur, épaisseur de paroi et classe de service
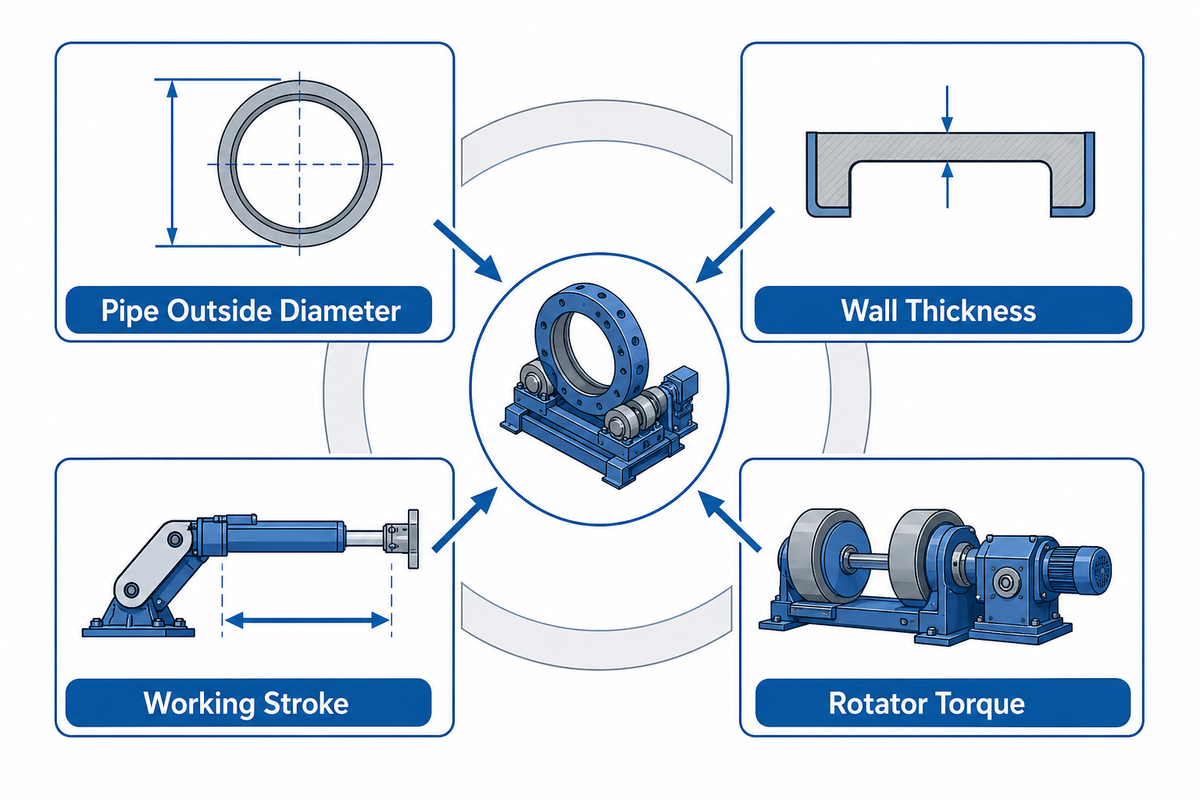
Quatre classes de service couvrent des diamètres extérieurs de tubes allant de 50 mm à 3 000 mm, et le choix approprié dépend de l’enveloppe complète : diamètre extérieur du tube, épaisseur de paroi et masse linéique qui en résulte, course utile et couple du vireur de soudage doivent être considérés ensemble, et non à partir de la seule valeur maximale indiquée sur une fiche technique. Dimensionner uniquement selon la capacité nominale de la flèche est un raccourci courant, mais c’est aussi l’erreur la plus susceptible de laisser un atelier avec un manipulateur incapable de dégager sa propre pièce après l’ajout de l’outillage et de la charge du vireur de soudage.
50–3 000 mmde diamètre extérieur de tube sur toute la série ABOKE FWM
±0,1 mmde précision de positionnement sur les quatre modèles FWM
Le plateau ci-dessous présente les caractéristiques réelles des classes de service plutôt qu’une répartition générique en petites, moyennes et grandes capacités, afin de comparer directement les diamètres extérieurs et les courses au schedule des tubes du projet.
| Modèle / classe | Plage de diamètres extérieurs des tubes | Course de la colonne et de la flèche | Capacité de charge | Vitesse de déplacement de la torche | Procédé |
|---|---|---|---|---|---|
| ABOKE FWM-0101 (Mini) | 50–300 mm | 1 000×1 000 mm | 50 kg | jusqu’à 300 mm/min | SAW + GMAW |
| ABOKE FWM-0203 (Service léger) | 200–800 mm | 2 000×3 000 mm | 150 kg | jusqu’à 1 000 mm/min | SAW + GMAW |
| ABOKE FWM-0404 (Service moyen) | 500–1 500 mm | 4 000×4 000 mm | 200 kg | jusqu’à 1 000 mm/min | SAW + GMAW |
| ABOKE FWM-0808 (Service intensif) | 1 000–3 000 mm | 8 000×8 000 mm | 300 kg | jusqu’à 1 400 mm/min | SAW + GMAW |
| AM-CB-30 (colonne et flèche) | Tronçons de tuyauterie + petites cuves | ~3×3 m (course d’environ ~3 000 mm) | 150–500 kg | 120–3 000 mm/min | SAW/GMAW, fabrication métallique générale |
| AM-CB-40 | Appareils à pression + tambours | 4×4 m | 300–800 kg | Selon le projet | Fabrication métallique générale |
| AM-CB-50 | Sections de tours éoliennes | 5×5 m | 500–1 200 kg | Selon le projet | Fabrication métallique générale |
| AM-CB-60 | Grands appareils + structures métalliques lourdes | 6×6 m | 800–2 000 kg | Selon le projet | Fabrication métallique générale |
| Sur mesure / hors gabarit | Diamètre extérieur supérieur à 3 000 mm ou enveloppe supérieure à 6×6 m | Conçu selon le projet | Conçu selon le projet | Conçu selon le projet | Conçu selon le projet |
Quelles caractéristiques faut-il prendre en compte pour choisir un manipulateur de soudage de tubes ?
Commencez par le diamètre extérieur et l’épaisseur de paroi du tube, car ils déterminent ensemble la masse finale que la flèche et le vireur de soudage doivent supporter sans fléchir. Confirmez ensuite le procédé de soudage : une tête SAW est plus lourde et nécessite un système de récupération du flux, tandis qu’une tête de torche GMAW est plus légère et plus simple à monter. Vérifiez enfin que la course utile convient à l’élément le plus long réellement traité par l’atelier, et non à un travail moyen.
Sur une véritable ligne de production, cette rigueur de dimensionnement se reflète dans les chiffres. Un atelier utilisant une cellule ABOKE FWM-0404 de service moyen pour la production répétitive de tronçons de tuyauterie a indiqué une réduction du temps de cycle d’environ 8 heures à 4.8 heures par tronçon, une hausse du taux d’acceptation du premier coup selon AWS D1.1 d’environ 85 % à 99,5 % et une baisse du coût de main-d’œuvre par tube d’environ $120 à $84 (référence de l’étude de cas SGS-MEX-2024-0789). Les fournisseurs présentent ces machines comme des équipements avancés, mais un tel résultat découle de l’adéquation entre la classe de service et le travail réel, et non du seul équipement.
Une fois la classe de service adaptée au travail, la plupart des ateliers ont encore besoin d’un vireur de soudage pour assurer la rotation du tube lors du soudage des joints circonférentiels. La série FWM d’Aubrik est associée à une gamme correspondante de vireurs de soudage, plutôt que de chercher à dimensionner une seule machine pour exécuter simultanément les deux fonctions. Le prix dépend de la classe de service, du système de commande et de l’association avec le vireur de soudage ; les devis précis sont donc traités sur la page de la solution plutôt qu’ici.
Adapter la classe de service au diamètre extérieur du tube transforme une solution de soudage générique en une installation répondant aux besoins réels de l’atelier. L’étude de cas FWM-0404 ci-dessus montre ce que cela donne en pratique : la réduction du temps de soudage, l’augmentation de la productivité et les gains d’efficacité du soudage découlent tous d’un dimensionnement correct. Les ateliers qui comparent des manipulateurs de soudage neufs et d’occasion doivent appliquer la même logique de classe de service avant de supposer qu’une flèche plus grande garantit des soudures de haute qualité.
Prêt à envoyer une fiche technique pour obtenir des devis ? Copiez la liste de contrôle ci-dessous dans votre demande de prix afin que les fournisseurs répondent avec des valeurs comparables plutôt qu’avec des plages vagues.
Liste de contrôle de la demande de prix — éléments à copier dans votre demande de devis :
| Paramètre | Plage recommandée | Pourquoi ce point est important | Comment le vérifier |
|---|---|---|---|
| Plage de diamètres extérieurs des tubes | Indiquer le minimum et le maximum, p. ex. 500–1 500 mm | Détermine la classe de service selon H2-3 | Comparer avec la plage de diamètres extérieurs publiée par le fournisseur |
| Épaisseur de paroi et masse linéique | Inclure le schedule le plus lourd utilisé | Confirme la marge disponible pour le couple du vireur de soudage et la charge de la flèche | Demander un calcul de charge, pas seulement une capacité nominale |
| Course de la colonne et de la flèche | Élément le plus long + dégagement de 500 mm | Évite une course de flèche insuffisante pour les longs tronçons | Demander un plan d’implantation à l’échelle |
| Procédé de soudage | SAW, GMAW ou double tête | Détermine la masse de la tête et la complexité du système de commande | Confirmer l’inclusion de la récupération du flux pour le SAW |
| Association avec le vireur de soudage | Oui/non, couple nominal adapté | Requis pour tout joint circonférentiel (H2-2) | Demander les caractéristiques de synchronisation de l’ensemble (H2-9) |
| Type de commande et vitesse de déplacement | Adapter à la plage de vitesses de déplacement du DMOS | Une vitesse trop faible ou trop élevée dégrade la qualité du cordon | Demander une démonstration à vide en présence d’un témoin |
| Assistance à la mise en service | Sur site ou à distance, avec délai de livraison | Influe sur la liste de contrôle de H2-6 | Obtenir par écrit le périmètre de la mise en service |
4. Suivi de joint sur un tube en rotation : comparaison des systèmes mécaniques, à travers l’arc et laser
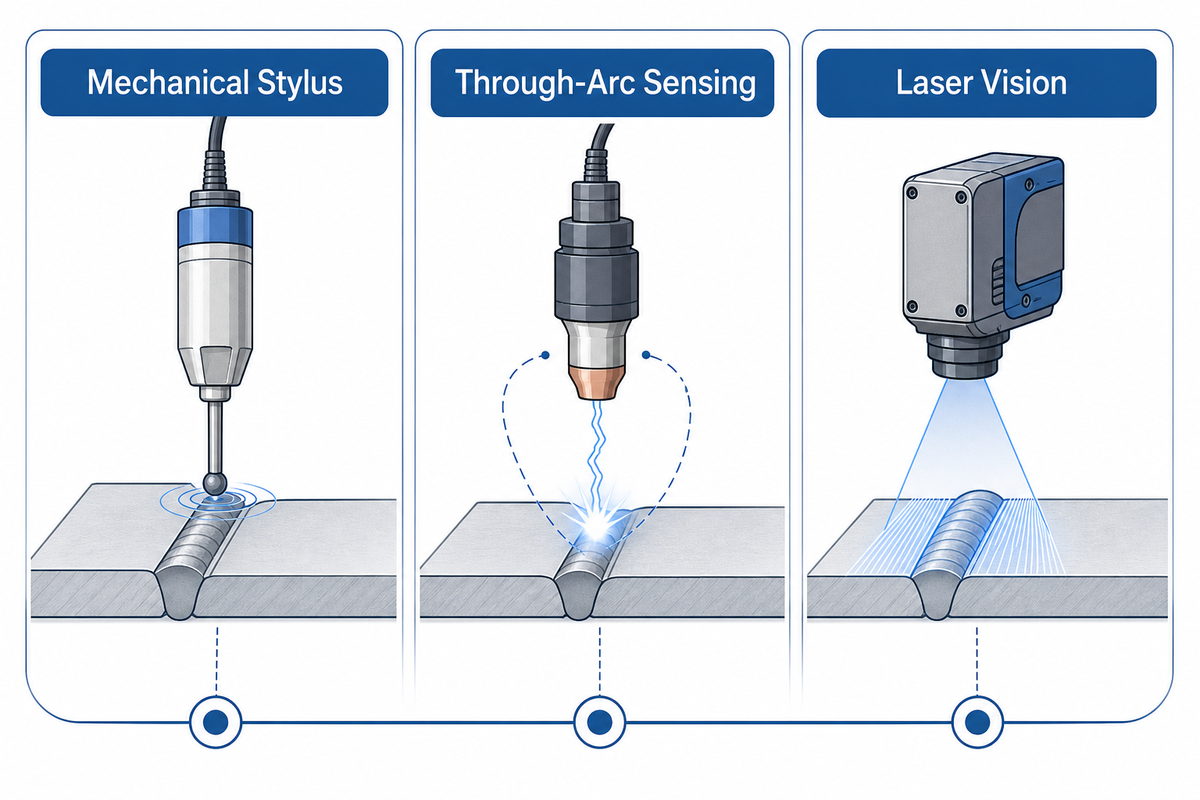
Un tube en rotation présente rarement une circularité parfaite ; la torche doit donc pouvoir suivre l’assemblage lorsque l’ovalisation, les tolérances de laminage et les dérives de l’outillage déplacent légèrement le joint hors de la trajectoire programmée de la machine. Les palpeurs mécaniques sont les moins coûteux, mais nécessitent le plus de maintenance physique ; la détection de tension à travers l’arc n’exige aucun matériel supplémentaire, mais réagit plus lentement aux changements brusques de position ; les systèmes de vision laser offrent le suivi le plus rapide et le plus précis, mais sont les plus chers et nécessitent un nettoyage périodique de l’optique ainsi qu’un réétalonnage.
| Méthode | Précision type | Coût relatif | Tolérance à l’état de surface | Maintenance | Plage de diamètres extérieurs la mieux adaptée |
|---|---|---|---|---|---|
| Palpeur mécanique / galet de contact | Moyenne | Faible | Nécessite un chanfrein propre et dégagé | Élevée — les pièces d’usure touchent l’assemblage | 200–1 500 mm |
| Détection de tension à travers l’arc (AVC) | Moyenne | Faible à moyen | Nécessite un arc stable, tolère la calamine | Faible — aucun matériel de contact supplémentaire | Toutes les plages |
| Capteur de proximité inductif | Moyenne | Faible à moyen | Nécessite un écart constant entre le métal et le capteur | Moyenne | 200–1 000 mm |
| Capteur ultrasonique de joint | Moyenne | Moyen | Tolère la calamine et des projections modérées | Moyenne | 300–2 000 mm |
| Doigt tactile / galet suiveur | Moyenne à élevée | Faible | Nécessite un bord de chanfrein accessible | Élevée — pièces d’usure | 200–1 500 mm |
| Capteur optique de lumière d’arc | Élevée | Moyen à élevé | Sensible aux projections et aux reflets | Moyenne — nettoyage de l’optique | 300–3 000 mm |
| Vision laser, triangulation monoligne | Élevée | Élevé | Tolère la calamine, sensible aux surfaces réfléchissantes | Moyenne — nettoyage de l’optique et réétalonnage | Toutes les plages |
| Vision laser, lumière structurée / 3D | La plus élevée | Le plus élevé | Meilleure tolérance aux variations de surface | Moyenne — réétalonnage périodique | Toutes les plages |
| AVC hybride + vision laser | La plus élevée | Le plus élevé | Combine la tolérance des deux méthodes | Complexité la plus élevée | Toutes les plages, privilégié pour les assemblages à forte valeur |
Le suivi de joint guidé par laser sur des assemblages en rotation n’est pas une idée nouvelle : les dépôts de brevets relatifs aux systèmes laser de suivi d’arc pour le soudage de tubes et d’appareils remontent à plusieurs décennies (voir GB9300403D0). La confiance accordée à la précision du suivi par vision laser s’est renforcée depuis. Des données plus récentes le confirment : une revue de 2026 évaluée par les pairs sur les capteurs de suivi automatique des joints, publiée dans Sensors, confirme que la vision laser par triangulation reste la référence en matière de précision pour les cellules modernes de soudage de tubes robotisées ou équipées de manipulateurs, tandis que la détection à travers l’arc demeure la solution standard moins coûteuse pour les assemblages moins exigeants.
L’adoption du suivi automatique des joints pour le soudage de tubes et d’appareils est passée d’une option spécialisée à un poste standard sur les nouveaux équipements de fabrication métallique, sous l’effet de la pression exercée tant sur la qualité du premier coup que sur la disponibilité de la main-d’œuvre.
Aucun de ces éléments n’est propre à une marque : la comparaison ci-dessus est indépendante des fournisseurs, car la méthode appropriée dépend de l’état de surface du tube, de la valeur de l’assemblage et du budget, et non du discours commercial d’un fabricant particulier.
5. Quel code régit le soudage de vos tubes : API 1104, ASME B31 ou un code relatif aux appareils à pression ?
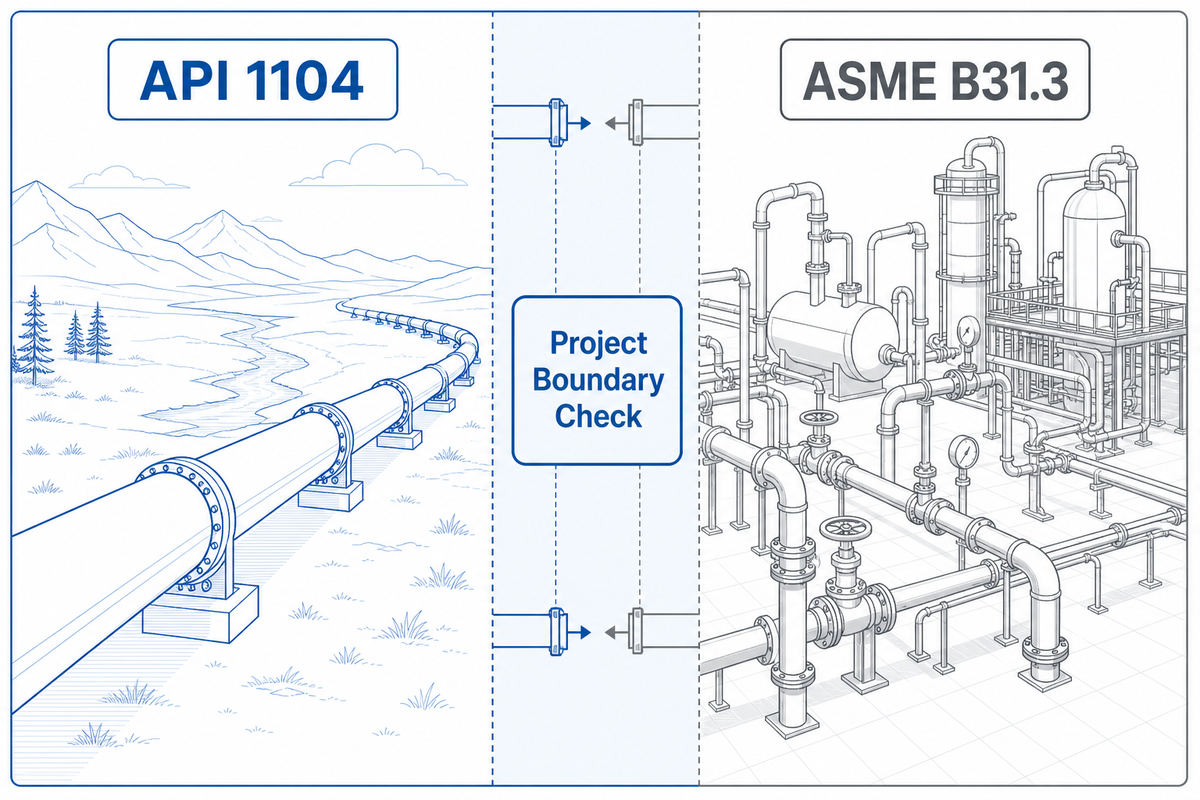
La norme API 1104 régit généralement les soudures circonférentielles des pipelines de transport, tandis que la norme ASME B31.3 s’applique habituellement aux tuyauteries de procédé en usine, sans que la frontière soit toujours nette : certains projets invoquent les deux selon la juridiction et selon que le tube franchit ou non la limite réglementaire d’un réseau de transport. Il s’agit d’une famille de codes différente de celle du code AWS D1.1 applicable aux structures métalliques et abordé dans notre guide général des manipulateurs ; une qualification selon le mauvais code peut invalider une soudure pourtant saine.
| Code | Régit généralement | Application type |
|---|---|---|
| API 1104 | Soudures circonférentielles de pipelines | Pipelines de transport longue distance, conduites de collecte de pétrole et de gaz |
| ASME B31.3 | Tuyauteries de procédé | Tuyauteries de raffineries, d’usines chimiques et d’installations de traitement |
| ASME B31.1 | Tuyauteries de centrales énergétiques | Tuyauteries externes de chaudières et systèmes de production d’énergie |
| ASME BPVC Section IX | Qualification des soudeurs et des modes opératoires de soudage | Généralement citée conjointement avec B31 et les travaux sur appareils à pression |
| Série AWS D10 | Pratiques recommandées pour le soudage de tubes | Complète les exigences API/ASME sans les remplacer |
La réglementation fédérale sur la sécurité des pipelines et les dossiers des commissions de réglementation des services publics des États font toutes deux référence à ces codes consensuels plutôt que de rédiger de toutes pièces les exigences de soudage, ce qui constitue une vérification utile lorsqu’un cahier des charges contractuel cite nommément un code : l’exigence de base correspond généralement à l’une des entrées ci-dessus, à laquelle s’ajoutent les prescriptions propres au donneur d’ordre.
Quelle est la différence entre un manipulateur de soudage à l’arc submergé et un manipulateur traditionnel de soudage de tubes ?
Les manipulateurs de soudage à l’arc submergé (SAW) portent une tête plus lourde, équipée d’une trémie à flux et d’un système de récupération du flux ; la flèche et la colonne doivent donc offrir une capacité de charge supérieure à celle d’une machine comparable destinée uniquement au GMAW. L’alimentation en fil et l’acheminement du flux doivent également rester synchronisés avec la vitesse de déplacement, car le SAW fonctionne plus rapidement et tolère moins de variations avant que la forme du cordon ne se dégrade. Un manipulateur traditionnel réservé au GMAW porte une torche plus légère, ne nécessite aucun système de flux et permet généralement d’utiliser une flèche de moindre capacité pour un même diamètre extérieur de tube.
6. Installation et mise en service d’un manipulateur de soudage de tubes
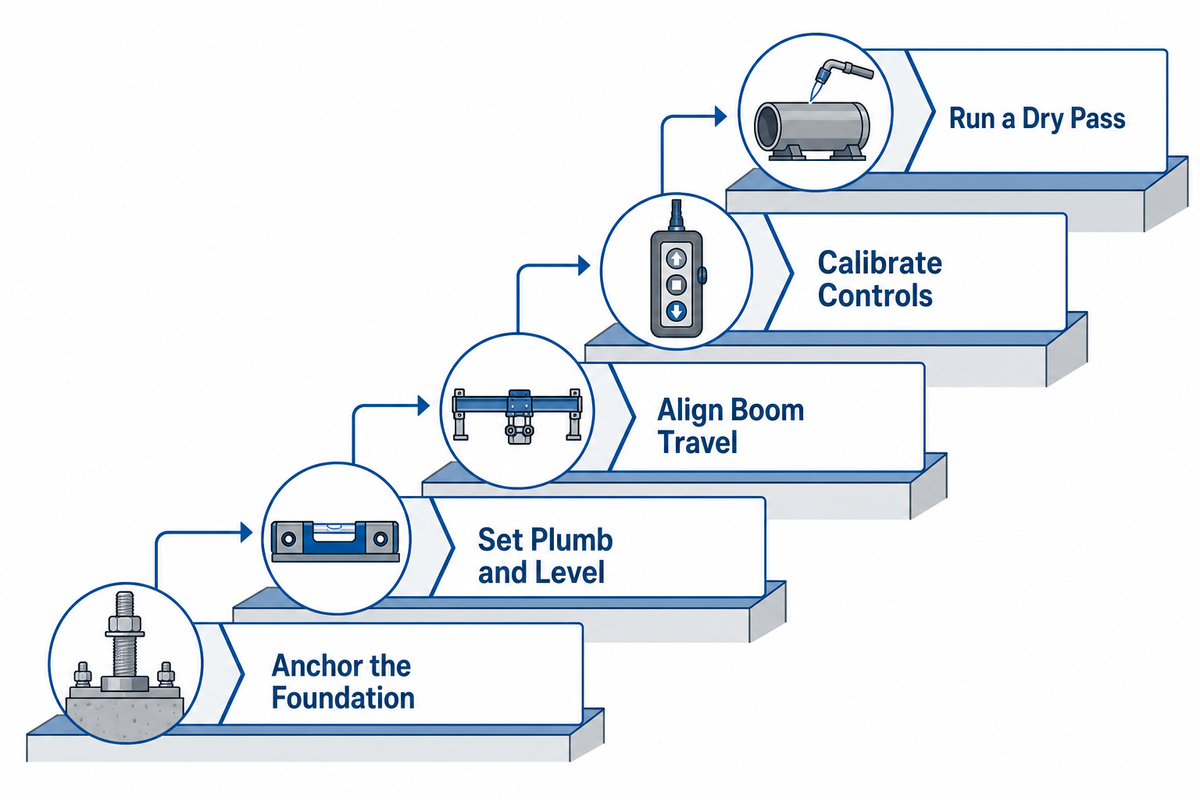
Cinq étapes de mise en service séparent la livraison d’un manipulateur d’une cellule prête pour la production, et l’omission de l’une d’elles tend à provoquer un problème pendant la première véritable série de production plutôt que lors de l’installation, lorsqu’il est bien plus coûteux de le corriger.
- Ancrer la fondation. Confirmez que la capacité portante du sol et le schéma des boulons d’ancrage correspondent à l’embase de la colonne avant même l’arrivée de la machine, car la modification ultérieure d’une fondation après la livraison ajoute plusieurs semaines.
- Régler l’aplomb et le niveau de la colonne. Contrôlez la colonne avec un niveau de précision sur les deux axes ; un défaut d’aplomb amplifie l’erreur à l’extrémité de la flèche sur une course importante.
- Aligner la course de la flèche. Déplacez la flèche sur toute sa course et confirmez que son déplacement reste parallèle à l’axe prévu du tube, en corrigeant l’alignement des rails ou de la voie avant tout soudage.
- Étalonner le système de commande. Réglez les limites de vitesse de déplacement, les paramètres d’oscillation et les points zéro des éventuels capteurs de suivi de joint par rapport à un assemblage de référence connu, selon la même logique de qualification des modes opératoires que la norme ASME BPVC Section IX impose plus généralement pour la qualification des soudeurs et des modes opératoires.
- Effectuer une passe à vide. Exécutez la séquence complète avec la torche éteinte, sur un tube réel ou factice, avant d’amorcer pour la première fois un arc sous tension.
L’ajout d’un pupitre de commande entièrement intégré de type CNC, doté d’une interface conviviale et de réglages de vitesse variable, peut simplifier cette séquence, mais l’ensemble repose toujours sur une fondation porteuse et un servomoteur correctement étalonné.
7. Utilisation d’un manipulateur de soudage de tubes : séquence de réglage et erreurs qui compromettent une passe
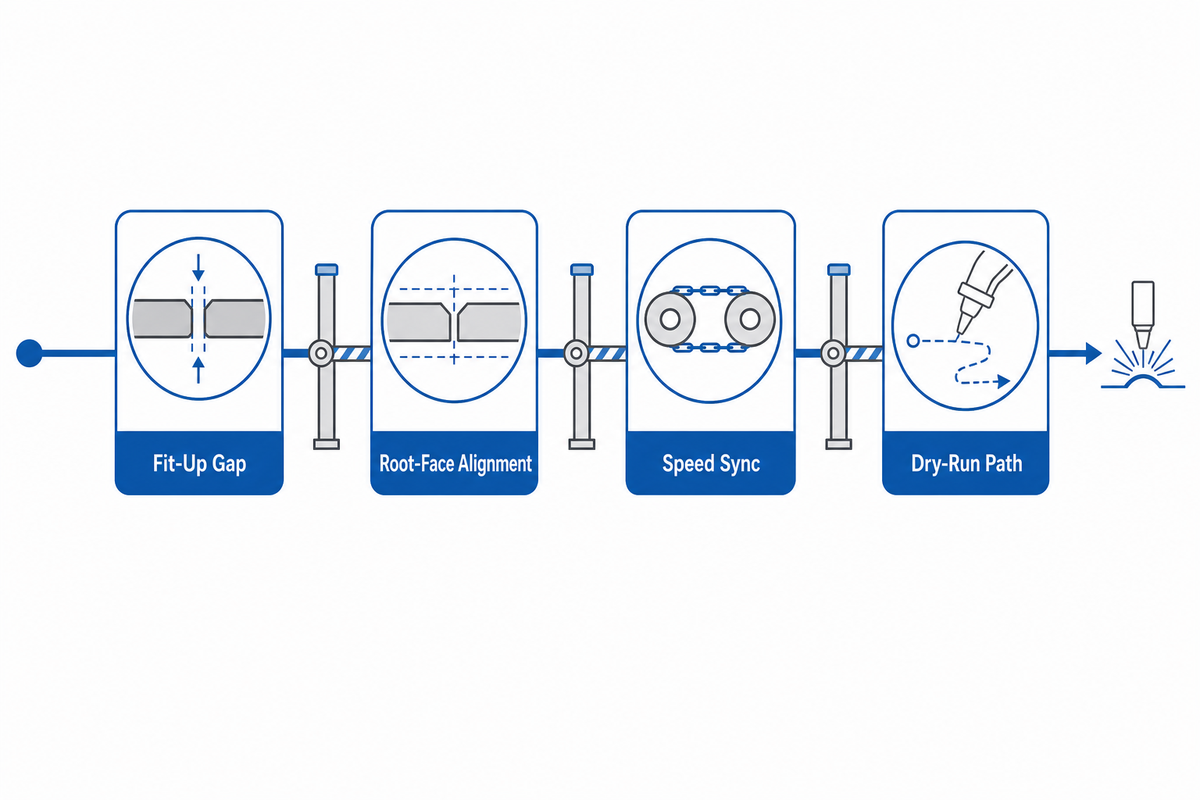
Si la séquence est exécutée dans le désordre, la première passe en porte généralement les traces, le plus souvent sous la forme d’une largeur de cordon irrégulière ou d’un défaut en début de passe directement imputable à une étape de réglage omise. Pour éviter ce problème, suivez une séquence fixe conforme aux recommandations AWS D10 pour le soudage de tubes : contrôlez l’accostage et l’écartement à la racine, immobilisez le tube dans son outillage ou sur le vireur de soudage, positionnez la torche et réglez sa longueur libre, réglez la vitesse de déplacement et l’oscillation selon le mode opératoire qualifié, effectuez un court déplacement à vide, puis lancez la passe complète.
Utilisez le contrôle de préparation de l’accostage des tubes à 4 indicateurs
Avant d’amorcer l’arc, vérifiez la tolérance de l’écartement d’accostage, l’alignement du talon, la synchronisation des vitesses du vireur de soudage et du manipulateur, ainsi que le dégagement de la trajectoire lors d’un essai à blanc de la passe 1 : ces 4 indicateurs permettent de détecter la plupart des défauts évitables avant la première passe.
Ces 4 indicateurs permettent de détecter les erreurs qui compromettent le plus souvent une passe pourtant bien programmée :
La stabilité du flux de travail dépend d’un réglage précis de la vitesse, d’un déplacement régulier de la torche de soudage et d’une vitesse de soudage conforme au mode opératoire de soudage qualifié plutôt qu’aux habitudes. Elle dépend également du confort de l’opérateur : l’ergonomie d’une télécommande sans fil permet au technicien de rester près de l’assemblage au lieu de parcourir toute la longueur de la flèche pour effectuer les réglages.
À faire
- Vérifiez l’écartement d’accostage et l’alignement à la racine par rapport au WPS avant chaque nouveau tronçon de tube.
- Vérifiez la synchronisation des vitesses du vireur de soudage et du manipulateur avant une passe sur un joint à trajectoire combinée.
- Effectuez une passe à blanc, torche de soudage éteinte, à chaque changement d’outillage ou de diamètre de tube.
- Refaites le zéro des capteurs de suivi de joint après toute collision ou tout arrêt brutal.
À éviter
- Présumer que la vitesse de course de la dernière opération convient toujours à une épaisseur de paroi différente.
- Commencer une passe circonférentielle avant d’avoir vérifié que le couple du vireur de soudage est adapté au poids propre du tube.
- Supprimer la passe d’essai à blanc pour gagner du temps sur une opération qui semble familière.
- Laisser un capteur de suivi de joint non étalonné après un changement d’outillage.
8. Sécurité autour d’un tube en rotation et d’une flèche motorisée
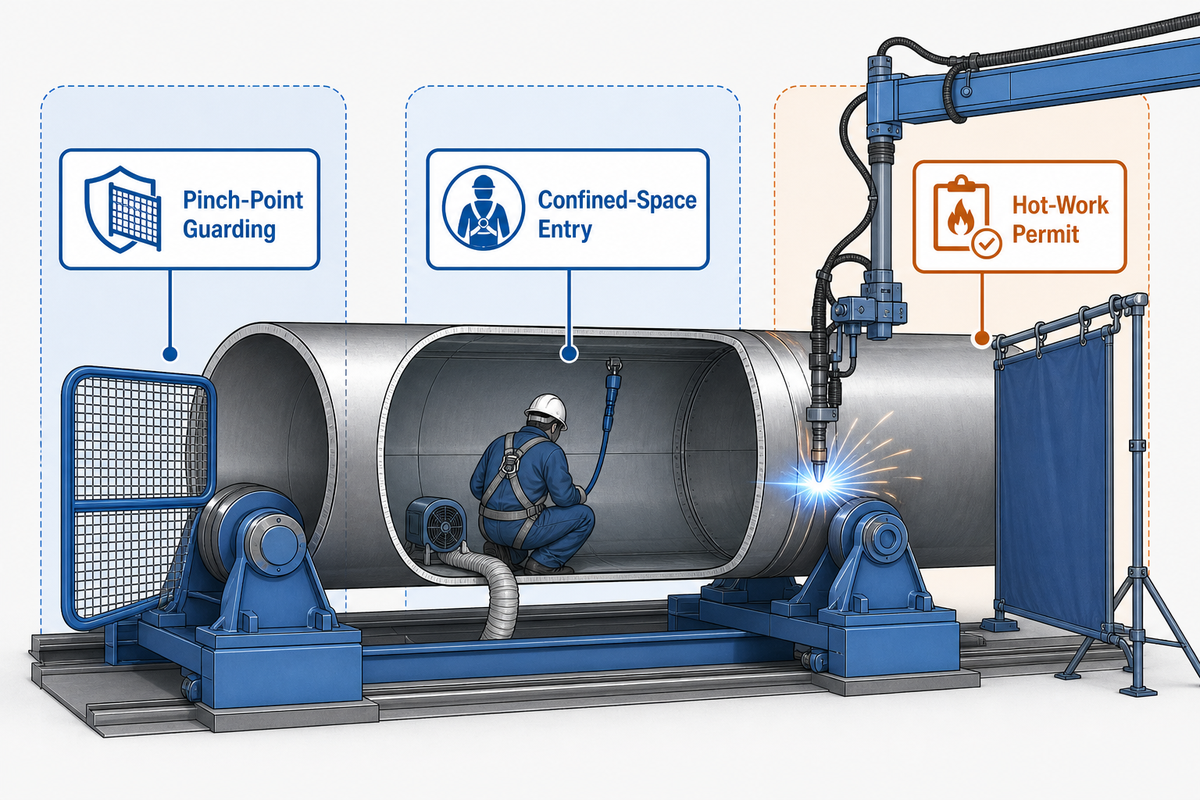
Deux normes OSHA s’appliquent dès qu’un technicien configure une cellule associant un manipulateur de soudage de tubes à un vireur de soudage : la norme 29 CFR 1910.212 couvre les protections générales des pièces de machines en rotation et en déplacement, tandis que la norme 29 CFR 1910.146 impose en plus les exigences relatives aux espaces confinés nécessitant un permis dès qu’une personne doit pénétrer à l’intérieur d’un tube de grand diamètre pour l’accostage, l’inspection ou l’accès à la passe de fond.
- L’intérieur des tubes de grand diamètre peut être considéré comme un espace confiné nécessitant un permis au titre de la norme 29 CFR 1910.146, ce qui impose un contrôle de l’atmosphère, une ventilation et la présence d’un surveillant avant toute entrée.
- La rotation synchronisée sous un outillage monté sur flèche crée des risques d’écrasement et de pincement propres à cette configuration, contrairement à un outillage statique, notamment lors des changements de vitesse.
- Le soudage à l’intérieur ou à proximité d’une section de tube confinée déclenche généralement aussi une procédure distincte de permis de feu, en plus des règles d’accès aux espaces confinés.
Ces exigences complètent, sans les remplacer, les pratiques générales de protection des machines déjà présentées pour les équipements à colonne et flèche dans notre guide général des manipulateurs de soudage ; une cellule pour tubes ajoute simplement les exigences relatives aux espaces confinés et à l’accès à l’intérieur des tubes aux protections standard.
9. Association d’un manipulateur à un vireur de soudage de tubes : fonctionnement synchronisé des machines
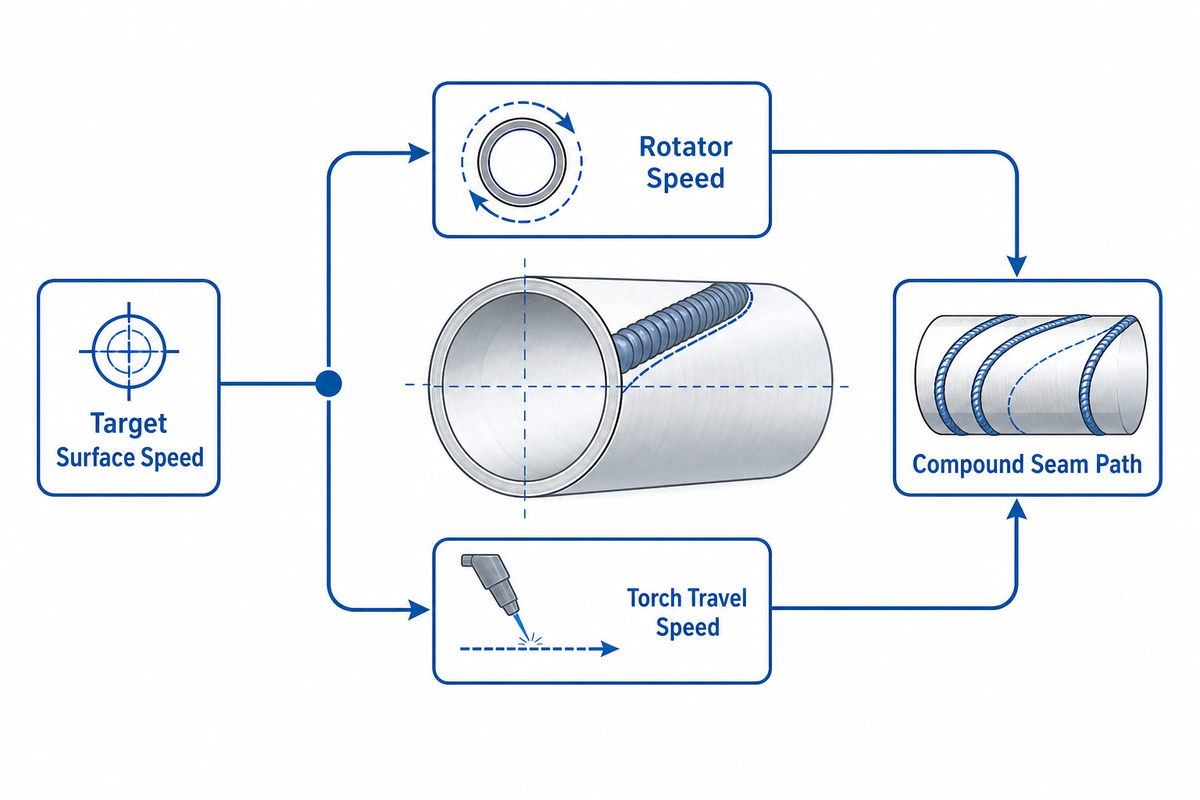
Lorsque le tube tourne et que la torche se déplace simultanément sur un assemblage composé ou hélicoïdal, les mouvements doivent correspondre à une même vitesse de déplacement combinée, faute de quoi le cordon de soudure forme une spirale au pas incorrect. La vitesse de rotation du vireur et la vitesse de déplacement linéaire du manipulateur doivent toutes deux être réglées à partir de la même vitesse périphérique cible, calculée selon la circonférence du tube.
Exemple indicatif : prenons un tube de diamètre extérieur 610 mm (24 pouces), avec une vitesse d’avance linéaire cible de 300 mm/min au niveau de l’assemblage. Sa circonférence est égale à π × 610 mm ≈ 1 916 mm. La division de la vitesse d’avance cible par cette circonférence donne la vitesse requise du vireur de soudage : 300 ÷ 1 916 ≈ 0.157 tr/min. Si le vireur tourne plus vite ou plus lentement sans modification correspondante de la vitesse de course du manipulateur, le pas effectif du cordon s’écarte de la trajectoire prévue du joint ; c’est précisément pourquoi la synchronisation, et non la seule capacité de chaque machine, constitue le véritable enjeu technique d’une cellule couplée.
Dans la pratique, l’association d’un manipulateur et d’un vireur proposée par Aubrik repose sur cette même logique de synchronisation : la série ABOKE FWM à double tête SAW/GMAW est associée à la gamme de vireurs de soudage de tubes Aubrik, ce qui permet de régler les vitesses de déplacement et de rotation à partir d’une référence de commande commune plutôt que de les ajuster séparément par tâtonnements.
Quel est le rôle des équipements de positionnement dans le soudage de tubes ?
Dans une cellule couplée de soudage de tubes, les équipements de positionnement remplissent 2 fonctions distinctes. Les vireurs de soudage assurent la rotation du tube en maintenant une vitesse circonférentielle constante, indépendamment de la tête de soudage. De son côté, le manipulateur positionne et déplace la torche de soudage le long de la flèche. Aucun ne remplace l’autre : un vireur seul nécessite toujours un support fixe pour la torche de soudage, tandis qu’un manipulateur seul ne peut pas réaliser entièrement un joint circulaire sans indexer manuellement le tube entre les passes.
Certains ateliers disposent également d’un positionneur de soudage dédié aux tubes pour les travaux sur semelles ou fonds d’extrémité qui ne nécessitent pas un soudage continu sur toute la circonférence, mais le vireur de soudage reste le choix standard pour assurer uniquement la rotation des tubes.
À retenir
Un manipulateur et un vireur de soudage assurent 2 fonctions différentes lors du soudage d’un tube ; c’est la synchronisation de leurs vitesses en fonction de la circonférence du tube, et non la simple adéquation de leurs capacités respectives, qui maintient un joint à trajectoire combinée sur le tracé prévu.
10. Maintenance et dépannage : préserver la régularité des soudures de tubes passe après passe
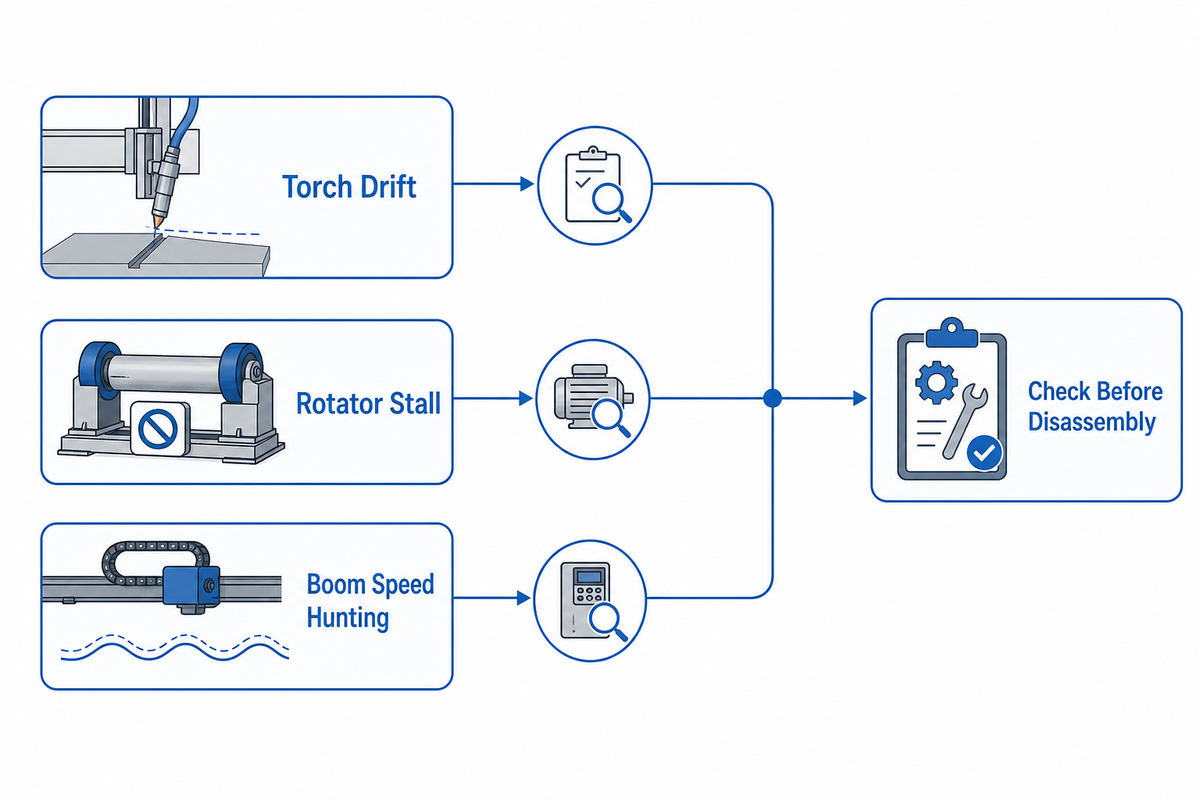
Vue de l’autre côté de l’atelier, une dérive de la torche de soudage peut ressembler à un calage du vireur de soudage, mais leurs causes sont suffisamment différentes pour que toute supposition fasse perdre une équipe entière. Le tableau de correspondance entre défauts et causes ci-dessous permet de cibler la recherche avant que le technicien ne commence à démonter quoi que ce soit.
| Indicateur de défaut | Cause probable | Premier contrôle |
|---|---|---|
| La torche de soudage s’écarte du joint en cours de passe | Dérive du capteur de suivi de joint ou jeu dans son montage | Refaire le zéro du capteur ; vérifier l’absence de jeu dans les éléments de montage |
| Largeur irrégulière du cordon au cours d’une même passe | Oscillation de la vitesse de course ou usure des composants d’entraînement | Enregistrer la vitesse de course réelle par rapport à la consigne pendant une passe complète |
| Le vireur de soudage cale sous charge | Marge de couple insuffisante pour la masse du tube | Vérifier à nouveau la masse du tube par rapport au couple nominal du vireur de soudage |
| Oscillations ou à-coups de vitesse sur la flèche | Courroie d’entraînement ou engrenages usés, ou dérive du réglage du système de commande | Inspecter la chaîne cinématique ; recommencer l’étalonnage du système de commande |
| Perte d’alignement au fil des opérations | Tassement de la colonne ou du rail, déplacement des fondations | Vérifier à nouveau l’aplomb et le niveau par rapport au relevé initial de mise en service |
La plupart de ces défauts de fonctionnement proviennent d’une dérive progressive hors tolérance des mêmes 5 contrôles de mise en service présentés dans la section H2-6 ; c’est pourquoi une vérification planifiée de l’aplomb, de l’alignement et de l’étalonnage, plutôt qu’une simple intervention corrective, préserve la régularité de la qualité des soudures passe après passe, conformément aux conclusions sur le réétalonnage périodique de l’étude de 2026 consacrée aux capteurs de suivi de joint citée précédemment.
Sans correction, chacun de ces défauts dégrade la répétabilité et entraîne des arrêts rarement prévus par l’atelier.
11. Pourquoi l’adoption de l’automatisation du soudage de tubes s’accélère en 2026
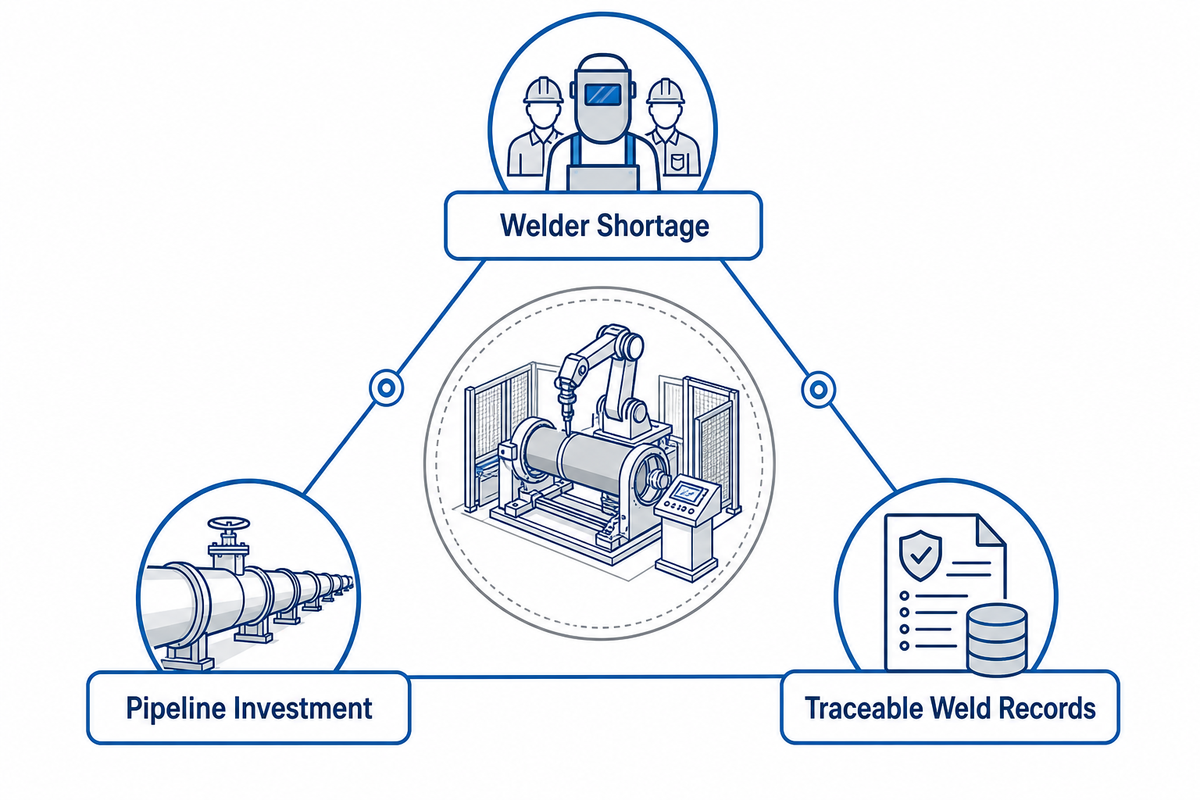
En 2026, 3 facteurs favorisent l’automatisation du soudage de tubes, et la taille du marché est le moins important d’entre eux. La pénurie persistante de soudeurs de tubes qualifiés conduit les ateliers à adopter des cellules associant manipulateur et vireur de soudage, qui permettent à un seul opérateur d’exécuter des travaux nécessitant auparavant plusieurs soudeurs au sein d’une équipe manuelle. Les investissements continus dans les infrastructures de transport de pétrole, de gaz et d’eau augmentent le volume des travaux de fabrication métallique de tubes de grand diamètre, que les cellules automatisées réalisent avec davantage de régularité que le soudage manuel. Les exigences documentaires de type Industrie 4.0, notamment la traçabilité des paramètres de soudage, les relevés des modes opératoires et les données de qualité pour chaque passe, sont également plus faciles à respecter avec un cycle machine maîtrisé et répétable qu’avec la seule technique manuelle. Dans l’ensemble du secteur du soudage, la construction de pipelines et les autres travaux de fabrication métallique de grand diamètre évoluent vers le soudage automatisé précisément pour ces raisons, comme le montrent les données d’exploitation du secteur.
Ces données de marché reflètent ces facteurs plutôt qu’elles ne les déterminent à elles seules : le marché des machines automatiques de soudage de tubes est estimé à environ 2.87 milliards USD en 2025 (Spherical Insights) et devrait atteindre approximativement 5.91 milliards USD d’ici 2035, soit un taux de croissance annuel composé de 7,49 % (Persistence Market Research). Ce chiffre explique en toile de fond pourquoi un nombre croissant d’ateliers s’interrogent sur le dimensionnement et le suivi de joint abordés précédemment dans ce guide ; il ne justifie pas l’achat d’une machine particulière.
Foire aux questions
Qu’est-ce qu’un manipulateur de soudage de tubes ?
Les ateliers l’utilisent pour déplacer automatiquement une tête de torche SAW ou GMAW le long d’un assemblage de tubes, en maintenant une vitesse de course, un angle de torche et une position d’arc constants pendant toute la passe, au lieu de demander à un soudeur de suivre manuellement le joint. Pour les joints circonférentiels, il est généralement associé à un vireur de soudage qui fait tourner le tube lui-même, tandis que, pour les joints longitudinaux, la course de la flèche du manipulateur assure seule le déplacement, des tronçons de tubes de faible diamètre jusqu’aux sections de réservoirs et de pipelines de grand diamètre.
Quels sont les différents types de manipulateurs de soudage de tubes ?
Les manipulateurs de soudage de tubes sont généralement classés par catégorie de service plutôt que selon un type universel unique : les unités compactes couvrent approximativement les tubes d’un diamètre extérieur de 50–300 mm, tandis que les machines pour service intensif atteignent 1 000–3 000 mm. Au sein de chaque catégorie, les machines varient selon les procédés pris en charge (GMAW à tête unique, SAW à tête unique ou double tête), la course de la flèche et de la colonne, et selon qu’elles sont vendues comme manipulateurs autonomes ou en association préconfigurée avec un vireur pour les travaux de soudage circonférentiel.
Comment fonctionne un manipulateur de soudage à colonne et flèche ?
Un manipulateur à colonne et flèche utilise une colonne verticale pour régler la hauteur de la tête de soudage et une flèche horizontale pour déplacer la torche le long de sa course, des moteurs d’entraînement commandant les axes ainsi que la vitesse de déplacement de la torche pendant le soudage. Sur certains modèles, la colonne peut également pivoter afin de repositionner la flèche autour d’une pièce fixe. Pour une présentation complète du mécanisme au-delà des applications propres aux tubes, consultez notre guide général des manipulateurs à colonne et flèche.
Un poste de soudage peut-il être intégré à un manipulateur de soudage de tubes ?
Oui. Les manipulateurs de soudage de tubes sont généralement installés comme un poste au sein d’une cellule de soudage plus vaste, avec une intégration à un vireur de soudage, à un système d’aspiration des fumées et à un système de commande qui coordonne l’ensemble des équipements depuis une interface opérateur commune.
Quels avantages les commandes sans fil offrent-elles sur un manipulateur de soudage ?
Une télécommande sans fil permet à l’opérateur de se déplacer autour du tube et de l’outillage sans qu’un câble ne s’accroche aux équipements, un avantage particulièrement important dans les cellules pour tubes de grand diamètre où l’opérateur doit parcourir toute la longueur de la flèche pendant la préparation et la surveillance.
Quels sont les avantages d’un manipulateur de soudage à flèche ?
Un manipulateur à flèche maintient une vitesse de course et un angle de torche constants pendant toute la passe, réduisant ainsi les variations de qualité du cordon dues au maniement manuel de la torche de soudage, tout en permettant au soudeur d’effectuer d’autres travaux durant les longues passes automatisées.
Qu’est-ce qu’un positionneur de soudage et quel est son rapport avec un manipulateur de soudage de tubes ?
Un positionneur de soudage incline et fait tourner une pièce afin de présenter l’assemblage sous un angle favorable au soudage, une fonction apparentée mais distincte de celle d’un vireur de soudage pour tubes, qui fait simplement tourner le tube à une vitesse maîtrisée afin que la torche de soudage du manipulateur puisse suivre le joint.
Quels procédés de soudage un système de manipulation peut-il prendre en charge ?
La plupart des manipulateurs de soudage de tubes prennent en charge de série les procédés SAW et GMAW, conformément aux pratiques recommandées par AWS D10 pour le soudage de tubes, les modèles à double tête exécutant ces procédés sur la même flèche pour les travaux nécessitant une passe de racine avec un procédé et des passes de remplissage et de finition avec l’autre.
Prêt à dimensionner une cellule pour vos travaux sur tubes ?
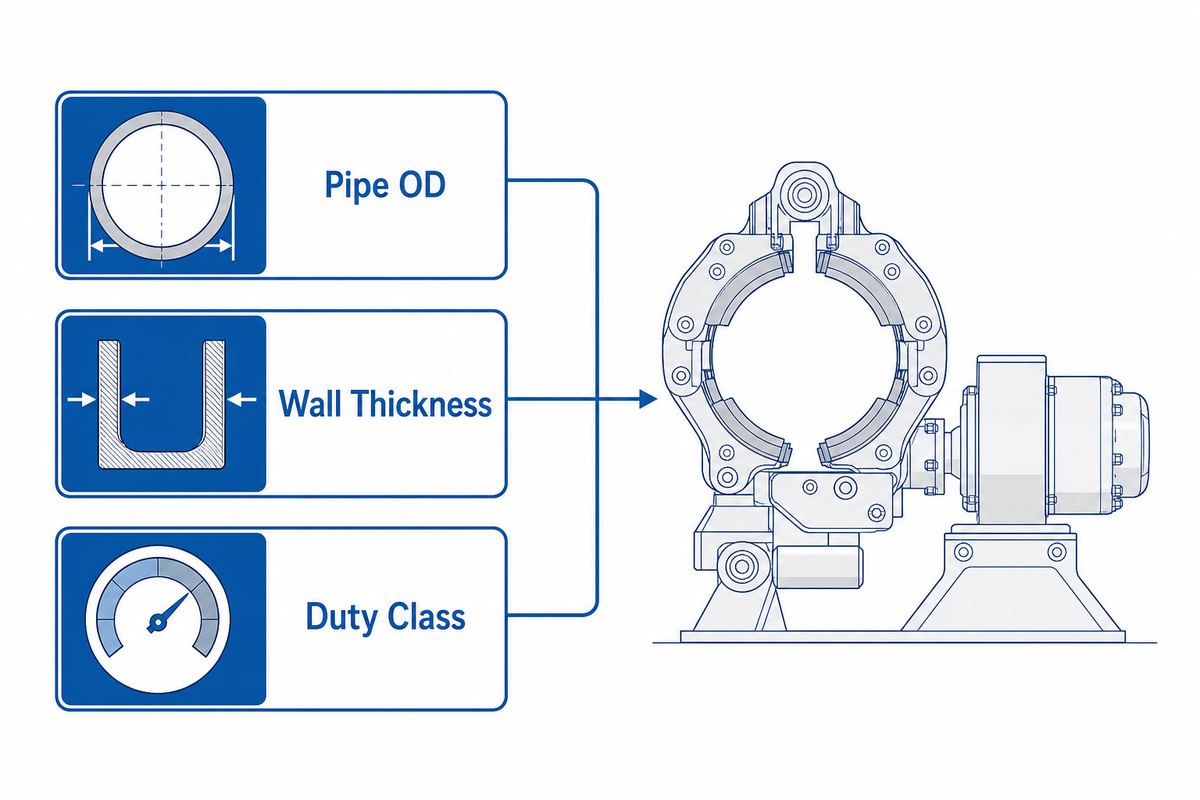
Comparez la gamme de manipulateurs ABOKE FWM d’Aubrik et sa gamme de vireurs de soudage compatibles avec vos exigences en matière de diamètre extérieur des tubes, d’épaisseur de paroi et de catégorie de service.
Voir la gamme de manipulateurs de soudage de tubesSources utilisées pour ce guide
Les sources de ce guide comprennent les données produit de première main d’Aubrik, notamment les spécifications des catégories de service de la gamme ABOKE FWM et l’étude de cas SGS-MEX-2024-0789 consacrée aux tronçons de tubes, ainsi que des normes publiques (API, AWS, ASME), les textes réglementaires de l’OSHA, un brevet accordé sur le suivi de joint, une étude de 2026 évaluée par les pairs sur les capteurs et des études publiées sur la taille du marché. Les chiffres relatifs aux catégories de service et à l’étude de cas concernent les équipements d’Aubrik ; les conseils de dimensionnement applicables aux machines d’autres fabricants relèvent des pratiques générales d’ingénierie et ne constituent pas une affirmation concernant leurs produits.
Références et sources
- API 1104, Soudage des pipelines et des installations connexes, American Petroleum Institute
- Série AWS D10, pratiques recommandées pour le soudage de tubes, American Welding Society
- ASME B31.3, tuyauteries de procédé, ASME
- 29 CFR 1910.146, espaces confinés nécessitant un permis, OSHA
- Federal Register, réglementation sur la sécurité des pipelines
- South Dakota Public Utilities Commission, dossiers de conformité relatifs au soudage des pipelines
- GB9300403D0, brevet de suivi d’arc guidé par laser, Google Patents
- Revue des capteurs automatisés de suivi de joint (2026), Sensors, MDPI
- Article professionnel sur l’automatisation du suivi de joint, The Fabricator
- Rapport sur le marché des machines automatiques de soudage de tubes, Spherical Insights
- Prévisions du marché des machines automatiques de soudage de tubes, Persistence Market Research
Articles connexes
Articles connexes


Tendance actuelle