Entrez en contact avec Aubrik Company

Positionneurs et plateaux de soudage — 50 kg à 50 t
Rotatifs · Pour tubes · À plateau · Forte charge | Certifiés ISO 9001 et CE | ±0,05 mm | 0,03–30 RPM
50 kg–50 t Plage de charge, un seul fournisseur
±0,05 mm Répétabilité en rotation
0,03–30 RPM Vitesse variable en continu (lente pour TIG)
0–135° Plage d’inclinaison
ISO 9001 + CE Certifié, 50+ pays
12 mois Garantie · MOQ 1 · OEM
Le coût caché d’un mauvais positionnement des pièces
Un positionneur de soudage maintient, fait tourner et incline une pièce afin que chaque assemblage soit placé à plat, en position à plat. Lorsque les soudeurs doivent lutter contre la gravité — travailler bras levés, tourner autour d’une pièce, interrompre puis réamorcer l’arc — la qualité des soudures et le rendement en pâtissent.
La cause fondamentale relève de l’ergonomie, et non des compétences. Les postures contraignantes sont aussi inefficaces : chaque geste malaisé prend du temps et accélère l’usure physique à l’origine des troubles musculosquelettiques liés au travail, que l’OSHA classe parmi les principaux risques maîtrisables de la fabrication métallique.
- Les amorçages et arrêts répétés lors des soudures multipasses hors position augmentent les risques de porosité, de caniveau et de manque de fusion.
- Le repositionnement manuel des assemblages mécano-soudés lourds constitue la source #1 de fatigue des opérateurs et de perte de temps de cycle.
- Une vitesse de déplacement irrégulière autour d’une soudure circulaire appauvrit ou surcharge le cordon.
La solution consiste à déplacer la pièce, pas le soudeur. Un positionneur motorisé présente le joint dans la position optimale et maintient une vitesse périphérique constante, raison pour laquelle l’OSHA considère les équipements de repositionnement comme une mesure technique réduisant à la fois les taux d’accident et augmentant la productivité. Ce double avantage justifie à lui seul l’existence de cette catégorie — et la suite de cette page vous indique comment choisir le modèle adapté.
Le véritable coût correspond aux conséquences d’un mauvais positionnement sur une année : reprises pouvant atteindre 20-30 % d’un lot, assemblages mécano-soudés mis au rebut et retards de livraison qui en découlent. Un fabricant régional de structures en acier soudant des appareils de 30 tonnes le ressent sous forme de perte de rendement — précisément le problème que les positionneurs Aubrik éliminent, puisque chaque assemblage peut être placé à plat. Nos ingénieurs dimensionnent chaque unité Aubrik en fonction de ce mode de défaillance, et non de la seule plaque signalétique.
Ingénierie système Découvrez où un positionneur sera le plus rapidement rentabilisé dans votre atelier — demandez une évaluation technique personnalisée →Gamme Aubrik de positionneurs et plateaux de soudage — modèles, caractéristiques et sélection
Aubrik fabrique sous un même toit toute la gamme de positionneurs, du plateau d’établi de 50 kg à l’unité sur mesure à poupée fixe de 50 tonnes. Quatre familles de produits couvrent la manière dont les fabricants recherchent et achètent réellement leur matériel — selon le type de pièce, et non selon une série de modèles arbitraire.
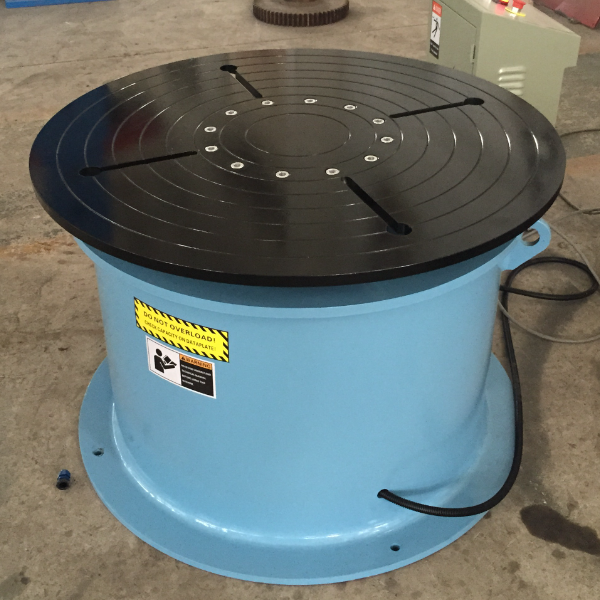
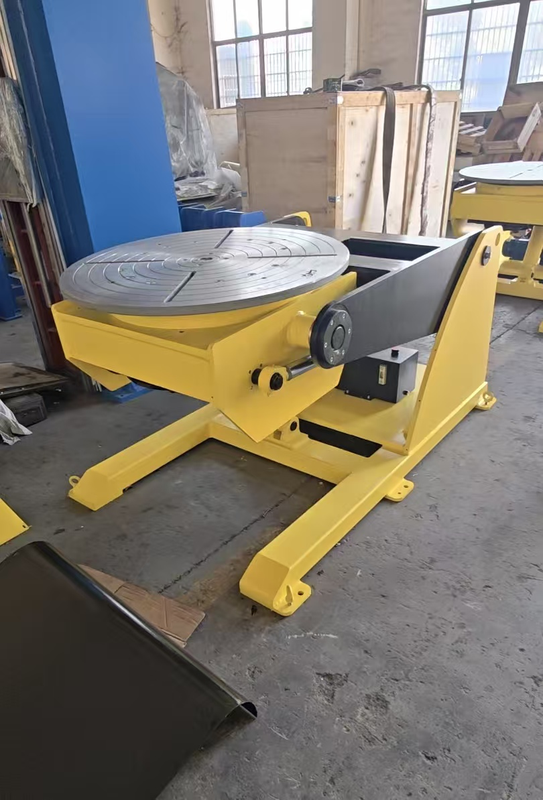
Positionneur de soudage rotatif
RW-100 / RW-500 / RW-2000 100–2 000 kg (50 t sur mesure) Mandrin à 3/4 mors, 6–12 in 0,03–30 RPM · inclinaison 0–135° Répétabilité ±0,05 mm
Voir les positionneurs rotatifs →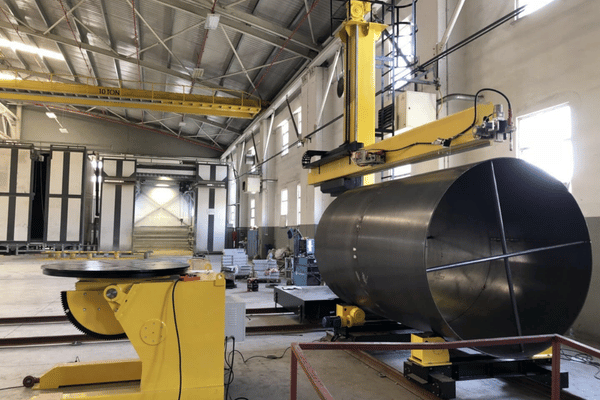
Positionneur pour soudage de tubes
Séries BW / WP / HD 1–50 tonnes Diamètre de tube 40–2 500 mm Variateur VFD en continu · 0–135° Mandrin autocentrant + galets
Voir les positionneurs pour tubes →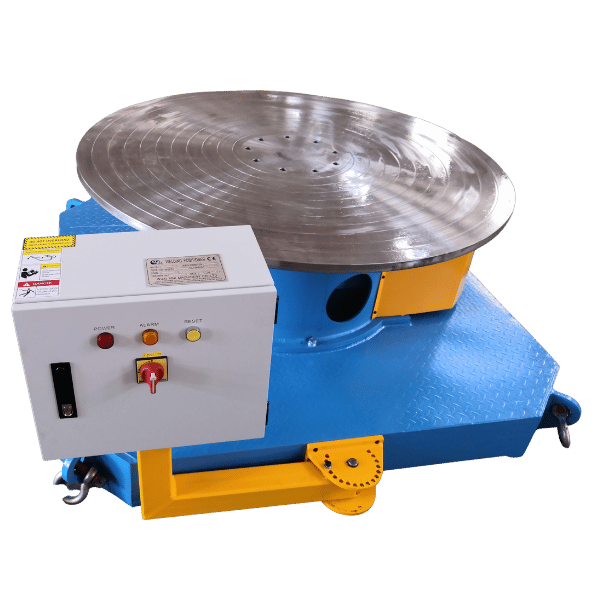
Plateau de soudage
BY-50 … BY-2000 50–2 000 kg Plateau 200–600 mm Faux-rond < 0.02 mm MIG / TIG / MMA / plasma
Voir les plateaux de soudage →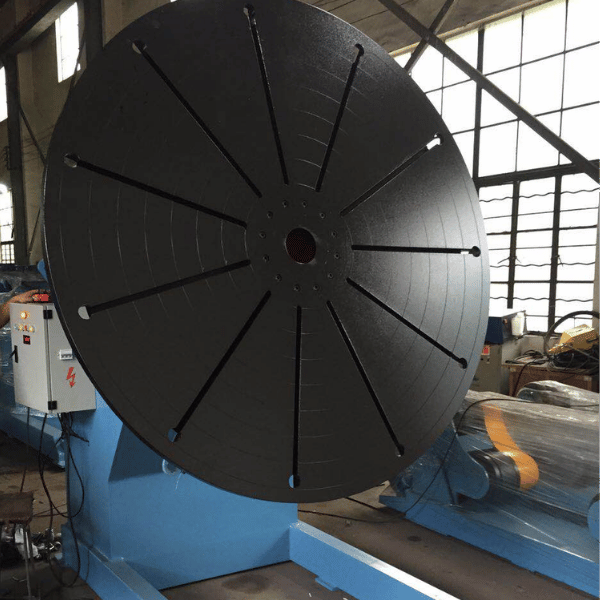
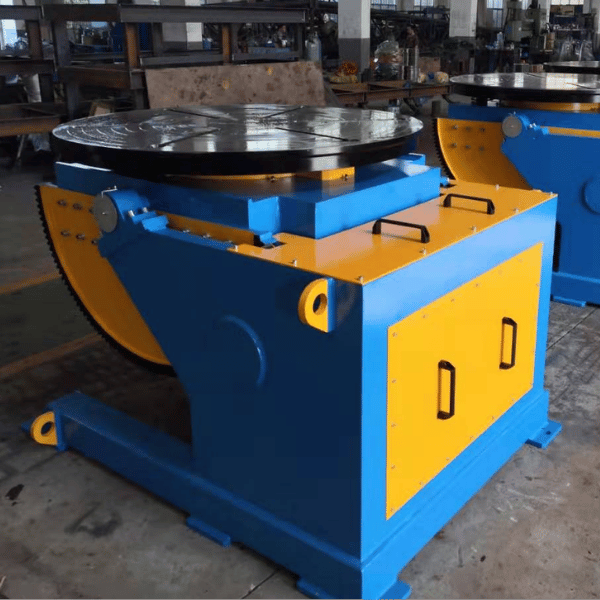
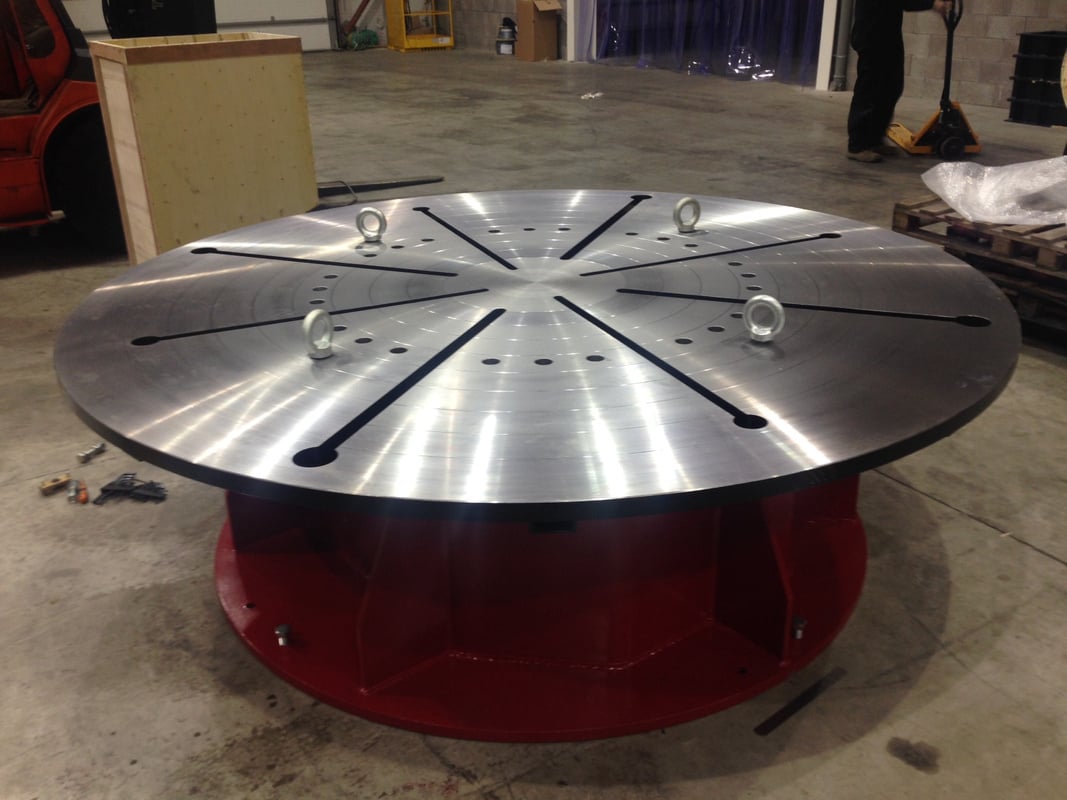
Positionneur de soudage forte charge
HB300 / HB3000 / HB20T 300 kg–20 t (50 t sur mesure) Indexage ±0,5° · API Siemens Bâti Q355B · plateau à rainures en T Option antidéflagrante ATEX
Voir les positionneurs forte charge →Les positionneurs rotatifs et plateaux maintiennent les pièces rondes, plates ou montées sur équerre au moyen d’un mandrin ou d’un plateau à rainures en T ; les positionneurs pour tubes font tourner les tronçons cylindriques sur un mandrin autocentrant et des galets libres ; les unités forte charge à poupée fixe portent les appareils sous pression et les viroles de tours éoliennes entre pointes. Le principe du positionneur est ancien et éprouvé — la rotation à 360° avec galets réglables pour compenser l’excentration apparaît dans les brevets dès les années 1950.
L’achat d’un type inadapté est une erreur coûteuse qui peut ajouter 30 % au temps de préparation : un vireur de soudage de tubes convient à un long tronçon, mais pas à une équerre décentrée, tandis qu’un plateau de soudage rotatif ou un manipulateur de soudage répond à un besoin totalement différent. Un acheteur américain fabriquant des appareils sous pression de 20 tonnes a besoin du modèle HB à poupée fixe, pas d’un modèle d’établi — c’est pourquoi Aubrik associe chaque famille à une catégorie de pièces, car un matériel inadapté est la source #1 de préparations lentes et coûteuses.
Sélecteur de capacité et de précision
| Famille | Charge nominale | Diamètre du plateau / tube | Vitesse (RPM) | Inclinaison | Précision | Commande |
|---|---|---|---|---|---|---|
| Plateau (BY) | 50–2 000 kg | 200–600 mm | 0.08–5 | 0–90° | faux-rond <0.02 mm | VFD / pédale |
| Rotatif (RW) | 100–2 000 kg | mandrin 6–12 in | 0.03–30 | 0–135° | ±0,05 mm | Manuel / API / servomoteur |
| Pour tubes (BW/WP/HD) | 1–50 t | 40–2 500 mm | 0.02–3 | 0–135° | autocentrant | VFD / API |
| Forte charge (HB) | De 300 kg à 50 t | 650–2 500 mm | 0.05–2 | 0–135° | indexage ±0,5° | API Siemens + IHM |
Tous les modèles acceptent les procédés MIG (GMAW), TIG (GTAW), à l’électrode enrobée (SMAW) et à l’arc submergé, et sont prévus pour 220 V ou 380 V à 50/60 Hz, ce qui permet d’expédier la même unité dans tout atelier des États-Unis, de l’UE ou du Moyen-Orient sans convertisseur de phase. Ce matériel est utilisé dans les secteurs suivants : appareils sous pression, tuyauteries, énergie éolienne, construction navale, machines lourdes, automobile et fabrication générale de structures en acier.
Vous ne savez pas quelle famille convient à votre pièce ?
Demandez à un ingénieur Aubrik de vous recommander un modèle →Comment choisir un positionneur de soudage : méthode de dimensionnement SOLVE
Voici l’erreur de dimensionnement la plus coûteuse dans cette catégorie : supposer que la charge nominale mise en avant correspond à la charge réellement soudable. Ce n’est pas le cas. La capacité nominale ne s’applique que lorsque le centre de gravité de la pièce se trouve sur l’axe central du plateau — dès que le CDG se déplace vers le haut ou vers l’extérieur, la capacité utile chute fortement.
La cause est le couple, et non la masse. La capacité utile suit la formule Charge effective = Couple nominal maximal ÷ distance entre l’axe et le CDG ; une pièce décentrée ou haute réduit donc fortement la capacité d’une unité.
Déclassement selon l’excentration / la hauteur du CDG — pourquoi la « charge nominale » est trompeuse
Même si un positionneur est donné, par exemple, pour 5000 livres dans l’axe, il ne supportera probablement que ~ 1/2 de cette charge sur le côté, et sa capacité diminuera encore à mesure que le CDG s’élève.
| Hauteur du CDG au-dessus du plateau | 4 in | 8 in | 12 in | 16 in | 20 in |
|---|---|---|---|---|---|
| Capacité utile (lb) | 325 | 226 | 173 | 140 | 118 |
Même machine, capacité utile réduite de 64 % à 20 in par rapport à 4 in. Voici la réalité : la valeur de charge pertinente est celle en excentration, et non celle mise en avant, et le dimensionnement doit tenir compte d’un véritable compromis entre vitesse de rotation et couple de maintien. Ces deux valeurs figurent sur la fiche technique Aubrik afin que le dimensionnement repose sur les lois physiques, et non sur un chiffre marketing.
S · O · L · V · E
S
Somme de la charge réelle. Additionnez la masse de la plus grande pièce à celle de tous les outillages, mandrins, dispositifs de serrage, etc. Dimensionnez selon la pièce la plus lourde, et non selon la pièce moyenne.
O
CDG décentré de la pièce : le centre de gravité et l’ampleur de son décalage par rapport au centre du plateau.
L
Abaque de charge (PAS la plaque signalétique !) : le décalage du centre de gravité divisé par le coefficient de sécurité (recommandation : 1.5 à 2), à reporter sur notre abaque des charges excentrées.
V
Vitesse : elle est liée à la vitesse périphérique ; une valeur de 150-400 mm/minute est recommandée pour le soudage manuel, ou jusqu’à 1500 mm/minute pour le SAW ; vous vérifierez que la plage de RPM correspondant au décalage du CDG et aux dimensions de la pièce couvre la vitesse périphérique souhaitée.
E
Environnement : facteur de marche de cent pour cent pour une cellule robotisée, mise à la masse adaptée à toute l’intensité de soudage. Ainsi que le bus de terrain approprié pour la cellule robotisée, ou le système de commande adapté à votre système de soudage.
Ce dernier point est la caractéristique que personne ne publie. Le courant de retour de soudage doit atteindre la pièce par une masse rotative dimensionnée (bague collectrice ou balai) ; s’il traverse plutôt les roulements, les arcs les piquent et l’entraînement tombe en panne en quelques mois. Sur chaque unité Aubrik, le circuit de mise à la masse est dimensionné selon l’intensité de soudage — les principes de conception des galets excentrés et de la rotation remontent directement aux brevets fondateurs des positionneurs.
Vous souhaitez disposer de ces informations sous forme de liste de contrôle d’une page ?
Obtenir le guide de dimensionnement SOLVE et le calculateur de charge →Positionneur de soudage, outillage manuel ou modèle d’importation économique classique
La plupart des ventes de positionneurs se résument à deux comparaisons : surpasse-t-il une pièce maintenue par un outillage manuel et un positionneur de qualité est-il meilleur que le modèle d’importation le moins cher ? Les chiffres, et non les affirmations, tranchent ces deux questions — le principe même du positionneur est documenté depuis longtemps dans les brevets.
Positionneur ou repositionnement manuel
| Critère | Outillage manuel | Positionneur Aubrik |
|---|---|---|
| Position de l’assemblage | hors position, au plafond | à plat / en position à plat, à chaque passe |
| Amorçages/arrêts de l’arc par soudure circulaire | nombreux (déplacement autour de la pièce) | une passe continue |
| Maîtrise de la vitesse de déplacement | cadencée manuellement, variable | 0,03–30 RPM, variation continue |
| Posture de l’opérateur | bras tendus / penché | neutre (taille–épaules) |
Aubrik face à un modèle d’importation économique classique
| Caractéristique réellement vérifiée par les acheteurs | Modèle d’importation économique classique | Aubrik |
|---|---|---|
| Rotation minimale pour le TIG | ~2 RPM (trop rapide) | 0.03 RPM, stable |
| Capacité de charge publiée | uniquement la valeur mise en avant | horizontale + excentrée |
| Mise à la masse du courant de soudage | aucune valeur nominale (risque pour les roulements) | masse rotative dimensionnée |
| Tension / fréquence | un seul marché | 220/380 V, 50/60 Hz |
| Certification | aucune indiquée | ISO 9001 + CE |
| Garantie et service | type eBay, pièces rares | 12 mois + ingénieur à l’étranger |
La colonne des modèles d’importation économiques ne caricature pas la réalité — elle reprend exactement les plaintes publiées par les soudeurs au sujet des unités à moins de $300 : plateaux incapables de tourner à moins de 2 RPM pour le TIG, charges nominales mises en avant qui ne retiennent plus l’assemblage mécano-soudé lorsqu’il est incliné et absence de pièces de rechange après la vente. En tant que fabricant direct, et non simple revendeur, Aubrik inverse chacun de ces constats.
ANALYSE DU COÛT TOTAL DE POSSESSION
Retour sur investissement et coût total de possession d’un positionneur de soudage
Le prix affiché est le plus petit chiffre de cette équation. Examinez l’effet de chaque positionneur sur les heures de travail, les reprises et la durée de vie de la machine :
3 leviers qui influencent davantage le coût total de possession que le prix d’achat : temps de travail en position, rendement au premier passage et durée de vie des roulements
Modèle de coût total de possession — fondements techniques ci-dessous. Les résultats sont communiqués par Aubrik et dépendent de l’application.
- Temps de travail en position — amener le joint en position à plat élimine le temps passé à tourner autour de la pièce ainsi que les postures contraignantes que l’OSHA associe directement aux pertes de productivité.
- Rendement au premier passage — une vitesse périphérique constante en position à plat réduit les caniveaux et les manques de fusion, diminuant ainsi les échecs aux contrôles non destructifs et les reprises.
- Durée de vie des roulements — une masse rotative dimensionnée empêche le courant de soudage de traverser les roulements et protège le composant le plus coûteux contre les piqûres d’arc.
- Investissement correctement dimensionné — le dimensionnement d’après l’abaque des charges excentrées évite aussi bien une unité qui cale qu’une unité surdimensionnée et payée trop cher.
Dans des projets communiqués par Aubrik — une ligne de semelles pour tours éoliennes et une cellule pour appareils sous pression de 20 tonnes — les clients ont signalé une baisse notable des reprises et une réduction des temps de cycle après l’abandon de la manutention manuelle. Ces résultats doivent être considérés comme indicatifs : le rendement durable et défendable repose sur la logique technique exposée ci-dessus, valable dans tous les ateliers.
SPÉCIFICATIONS D’INTÉGRATION
Intégration robotisée et ingénierie de commande
Dans une cellule robotisée, le positionneur cesse d’être un plateau pour devenir un axe auxiliaire. Grâce au mouvement coordonné, le robot et le positionneur peuvent se déplacer simultanément — le point central de l’outil qui réalise la soudure conserve ainsi un angle et une vitesse de torche constants — tout en suivant un assemblage en mouvement permanent, sans séquence d’arrêt, de repositionnement et de redémarrage.
Cependant, trois conditions doivent être remplies simultanément pour y parvenir — et une solution à bas coût en négligera généralement au moins une :
- Axes synchronisés : le positionneur doit pouvoir être utilisé comme un axe piloté intelligemment, et non comme un simple plateau marche/arrêt.
- Prise en charge des bus de terrain : EtherCAT, PROFINET ou DeviceNet — avec compatibilité avec votre système de commande. Nous utilisons un API Siemens avec IHM et interfaces standard.
- Compatibilité avec au moins les trois principales marques de robots : FANUC, ABB et KUKA.
Le fonctionnement continu est essentiel en automatisation
Les robots ne prennent aucune pause de refroidissement ; le système de mouvement exige donc un entraînement et une mise à la masse prévus pour un facteur de marche de 100 %. Une unité forte charge de série HB associe un bâti Q355B détensionné, une répétabilité d’indexage de ±0,5° et une configuration antidéflagrante ATEX en option pour les cellules des secteurs pétrolier, gazier et de la fabrication de batteries.
C’est ce niveau de détail que demandent réellement les intégrateurs — protocoles et marques de robots nommément désignés, nuance de matériau précisée et tolérance d’indexage réelle — plutôt que de vagues « options de commande avancées ». Le positionnement coordonné sur trois axes est solidement établi dans les brevets.
Une erreur à ce niveau entraîne des coûts considérables : un positionneur de soudage robotisé qui se laisse entraîner en sens inverse ou perd sa synchronisation impose des reprises manuelles et peut immobiliser une cellule pendant 2–3 jours. Un acheteur américain du secteur automobile utilisant un outillage de 5 tonnes est directement exposé à ce risque — problème résolu par Aubrik, car l’entraînement HB est prévu pour un mouvement coordonné continu. Chaque cellule Aubrik est vérifiée avec la marque de robot du client avant expédition.
Vous planifiez une cellule automatisée ? Demandez des spécifications d’intégration détaillées pour votre robot →
CONFORMITÉ ET SÉCURITÉ
Certifications et conformité aux codes de soudage
Dans ce domaine, une réponse honnête vaut mieux qu’un argument marketing. Il existe deux types de normes différents en soudage, et un fournisseur crédible ne les confond jamais.
IDENTIFIANT DE LA NORME
CHAMP D’APPLICATION
STATUT
■ CERTIFICATION DE LA MACHINE
ISO 9001
SMQ de l’entreprise
DÉTENUE
CE / EN ISO 12100
Sécurité des machines
DÉTENUE
■ CONFORMITÉ DU PROCÉDÉ
AWS D1.1
Structures en acier
PERMET
ASME VIII
Appareils sous pression
PERMET
API 1104
Soudures de conduites
PERMET
EN 1090-2
Cadre de la sidérurgie de l’UE.
PERMET
Ce que détient Aubrik et ce que permet Aubrik
Un positionneur possède les certifications applicables à une machine : ISO 9001 pour la gestion de la qualité de fabrication et le marquage CE au titre de la directive Machines de l’UE, qui exige une appréciation des risques selon EN ISO 12100. ISO 9001 et CE sont les seules certifications auxquelles un positionneur peut légitimement prétendre.
Les codes de soudage relèvent d’un autre domaine : AWS D1.1, ISO 3834-2, ASME Section VIII, API 1104, EN 1090-2 et IEC 61400 régissent les soudures et le système qualité du fabricant, et non le matériel. Les positionneurs Aubrik sont conçus pour permettre une fabrication conforme à ces codes — grâce à la vitesse périphérique constante et à l’accès en position à plat requis pour des soudures conformes. Nous n’affirmons pas que la machine est « certifiée ASME », car aucun positionneur ne l’est.
Guide des achats : prix, délai de livraison, garantie et service après-vente mondial
La principale objection à l’achat direct d’un positionneur auprès d’un fabricant chinois ne concerne pas le prix — mais ce qui se passe après l’arrivée de la caisse. Nous y répondons par des engagements contractuels, et non par des promesses.
Le prix est celui de l’usine, sans marge de distributeur entre vous et les personnes qui construisent la machine. Chaque unité étant configurée selon la pièce à souder, le prix juste découle de vos spécifications — charge, mandrin, inclinaison, commande et destination — et non d’un tarif standard. La rigueur de gestion de la qualité appliquée à cette fabrication repose sur le même système ISO 9001 que la garantie.
« Sur chaque unité, nous dimensionnons le circuit de mise à la masse selon l’intensité de soudage et publions l’abaque des charges excentrées, pas seulement la valeur dans l’axe. Ces deux caractéristiques déterminent si un positionneur durera dix ans ou tombera en panne en un an — c’est pourquoi elles figurent sur la fiche technique. »
Les engagements réels d’une commande Aubrik
- Délai de livraison — modèles standard : 7–15 jours ouvrés ; fabrications sur mesure : 15–30 jours.
- MOQ 1 et OEM — commandes à l’unité, avec plateau, mandrin, commande et capacité spécifiés par le client.
- Garantie — couverture gratuite de 12 mois contre les défauts de fabrication et les défaillances de composants.
- Service après-vente — fourniture à long terme de pièces de rechange et intervention d’ingénieurs sur site à l’étranger dans 50+ pays d’exportation.
- Alimentation — configuration adaptée à votre réseau (220 V ou 380 V, 50/60 Hz), sans mauvaise surprise liée à un convertisseur de phase.
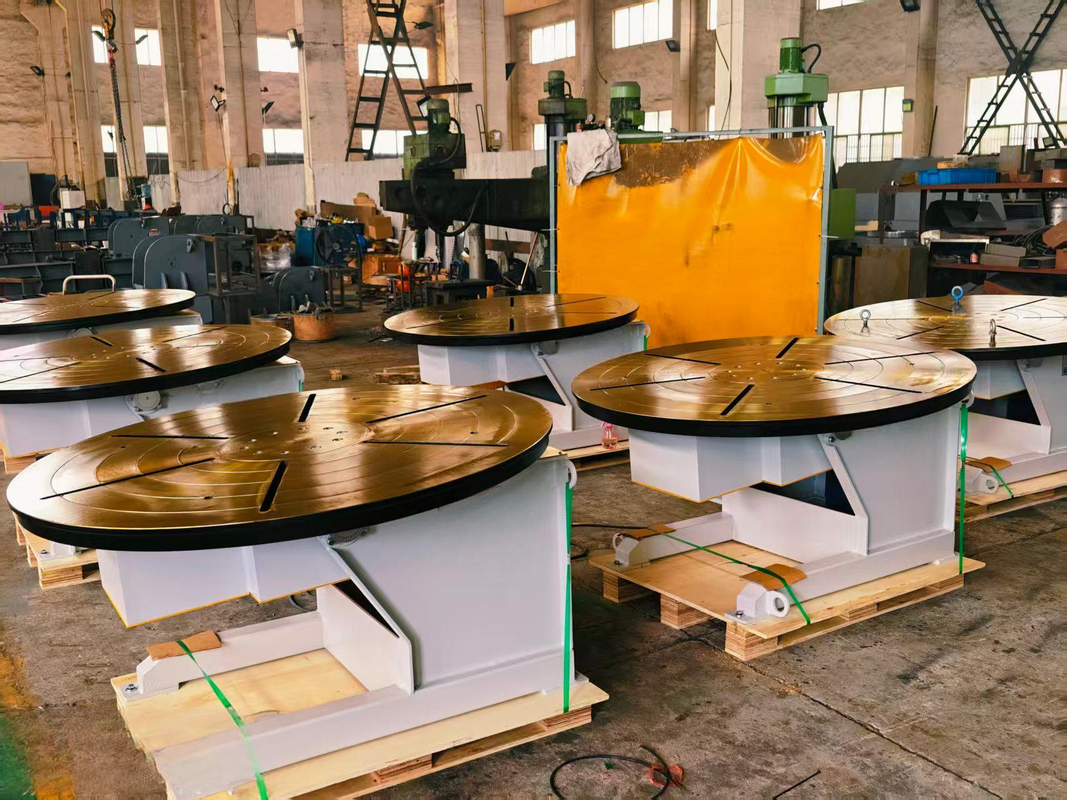
[SYS-FACILITY] INSPECTION VISUELLE
Site de fabrication et atelier de production
OUTILS D’INGÉNIERIE
Outils de calcul technique
Utilisez ces outils techniques pour déterminer avec précision les capacités de charge, les vitesses de déplacement et les configurations de matériel adaptées à vos besoins de fabrication métallique.
OUTIL.01
Calculateur de charge pour positionneur de soudage
OUVRIR LE CALCULATEUR →OUTIL.02
Convertisseur RPM ↔ vitesse périphérique (de déplacement)
OUVRIR LE CONVERTISSEUR →OUTIL.03
Sélecteur de famille de positionneurs de soudage
OUVRIR LE SÉLECTEUR →BASE DE CONNAISSANCES TECHNIQUES
Questions fréquentes
01
Comment dimensionner un positionneur de soudage pour ma pièce ?
Additionnez la masse de la pièce la plus lourde à celle de tous les outillages et dispositifs de serrage, appliquez un coefficient de sécurité de 1,5–2,0×, puis consultez l’abaque des charges excentrées au décalage correspondant à votre centre de gravité — et non la valeur nominale mise en avant. La capacité verticale (inclinée) correspond approximativement à la moitié de la valeur horizontale et diminue encore à mesure que le centre de gravité s’élève au-dessus du plateau. En cas de doute, envoyez-nous le plan de la pièce et un ingénieur Aubrik effectuera le dimensionnement avec vous.
02
Le plateau peut-il tourner assez lentement pour le TIG ?
Oui. Les positionneurs rotatifs Aubrik utilisent un entraînement VFD à variation continue à partir de 0.03 RPM, bien en dessous des ~0,3–0,5 RPM nécessaires aux passes de fond et de finition TIG sur les grands diamètres. De nombreuses unités économiques ne descendent pas sous environ 2 RPM, ce qui constitue la plainte la plus courante concernant le TIG sur les forums de soudage.
03
Comment le courant de soudage est-il mis à la masse pour ne pas endommager les roulements ?
Par une masse rotative dimensionnée (bague collectrice ou balai) adaptée à votre intensité de soudage, afin que le courant de retour contourne les roulements. Sans elle, le courant produit des arcs au point de contact entre les billes et la piste, puis pique le roulement — une défaillance fréquente sur les modèles d’importation sans caractéristiques nominales.
04
Sous quelle tension fonctionnent les positionneurs Aubrik ?
220 V ou 380 V à 50/60 Hz. À préciser lors de la commande ; aucun convertisseur de phase n’est nécessaire.
05
Peut-il être intégré à des cellules robotisées Fanuc, ABB ou KUKA ?
Oui, les unités SEMI-AUTOMATIQUES ET FORTE CHARGE reposent sur un API SIEMENS doté d’interfaces ETHERCAT / PROFINET / DeviceNet permettant un fonctionnement synchronisé en axe externe avec les principaux fabricants de robots.
06
Quels sont le délai de livraison, la garantie et la quantité minimale de commande ?
7-15 jours ouvrés pour les unités standard ; 15-30 jours ouvrés pour les unités sur mesure. Garantie de 1 an ; MOQ de 1 ; projets OEM acceptés ; option antidéflagrante ATEX.
Tendance actuelle



