
Nehmen Sie Kontakt mit der Aubrik Company auf

Ein Säulen-und-Ausleger-Schweißmanipulator ist eine Maschine, die den Schweißbrenner mithilfe eines Auslegers mit konstanter Geschwindigkeit über den Schweißstoß führt, anstatt dass der Bediener den Brenner von Hand hält und mit ihm mitgeht.
Technische Daten im Überblick: Säulen-und-Ausleger-Schweißmanipulator
| Tragfähigkeit am Auslegerende | ~7 kg (tragbar) bis 600 kg+ (Schwerlastausführung), abhängig von Modellklasse und Befestigungspunkt |
| Hub von Säule/Ausleger | Je nach Modellklasse etwa 1–5 m (die veröffentlichten Bereiche gängiger Baureihen reichen von 42–192 in) |
| Verfahrgeschwindigkeit | 5–120 in/min (127–3.048 mm/min), drehzahlgeregelter AC- oder Servoantrieb |
| Unterstützte Schweißverfahren | SAW, MIG/GMAW, TIG/GTAW, FCAW — Köpfe für ein oder zwei Schweißverfahren |
| Lichtbogenbrennzeit | ~10–25 % beim manuellen/halbautomatischen Schweißen gegenüber annähernd 100 % beim vollautomatisierten SAW. |
Ein Schweißmanipulator mit Säule und Ausleger hält den Schweißbrenner am Schweißstoß, während die Säule die Höhe und der Ausleger die Reichweite vorgibt. Legen Sie vor der Modellauswahl Schweißnahtlänge, Brennerpaket, Verfahrgeschwindigkeit, Arbeitsraum, Schienen- oder Bodenaufstellung und Lastfall fest. Die Abnahmeliste sollte außerdem Nahtverfolgung, Bedienerzugang, Verriegelungen und die Schnittstelle zwischen Manipulator und Schweißpositionierer festlegen.
Kurz gesagt
- Ein Schweißmanipulator bewegt den Schweißbrenner, während ein Schweißpositionierer oder Schweißrollenbock das Werkstück bewegt, und die meisten Betriebe, die schwere Werkstoffe bearbeiten, verfügen letztlich über beides.
- Die Tragfähigkeit von Auslegern hängt vom Belastungspunkt ab: Laut Datenblatt von AMET erhöht sich die Tragfähigkeit lediglich um 50kg, wenn die Last am gegenüberliegenden Ende des Auslegers statt in dessen Mitte angebracht wird.
- Die häufig zitierte Behauptung, dass „Automatisierung die Lichtbogenbrennzeit verdoppelt oder verdreifacht“, trifft zwar der Tendenz nach zu, ist im Allgemeinen jedoch übertrieben. Unabhängig erhobene Daten beziffern den tatsächlichen Bereich bei einer manuell geschweißten Anwendung eher auf 10 bis 25 Prozent, verglichen mit einem SAW-Schweißbetrieb, der nach vollständiger Automatisierung nahezu 100 % erreicht.
- Die gerade veröffentlichte neue Norm ISO 17662:2025 bringt, wenn überhaupt, nur sehr wenige Änderungen mit sich und konzentriert sich entgegen dem durch die Bezeichnung „neue Ausgabe“ erweckten Eindruck auf die Kalibrierung statt auf die Konstruktion selbst.
Was ein Säulen-und-Ausleger-Schweißmanipulator tatsächlich leistet
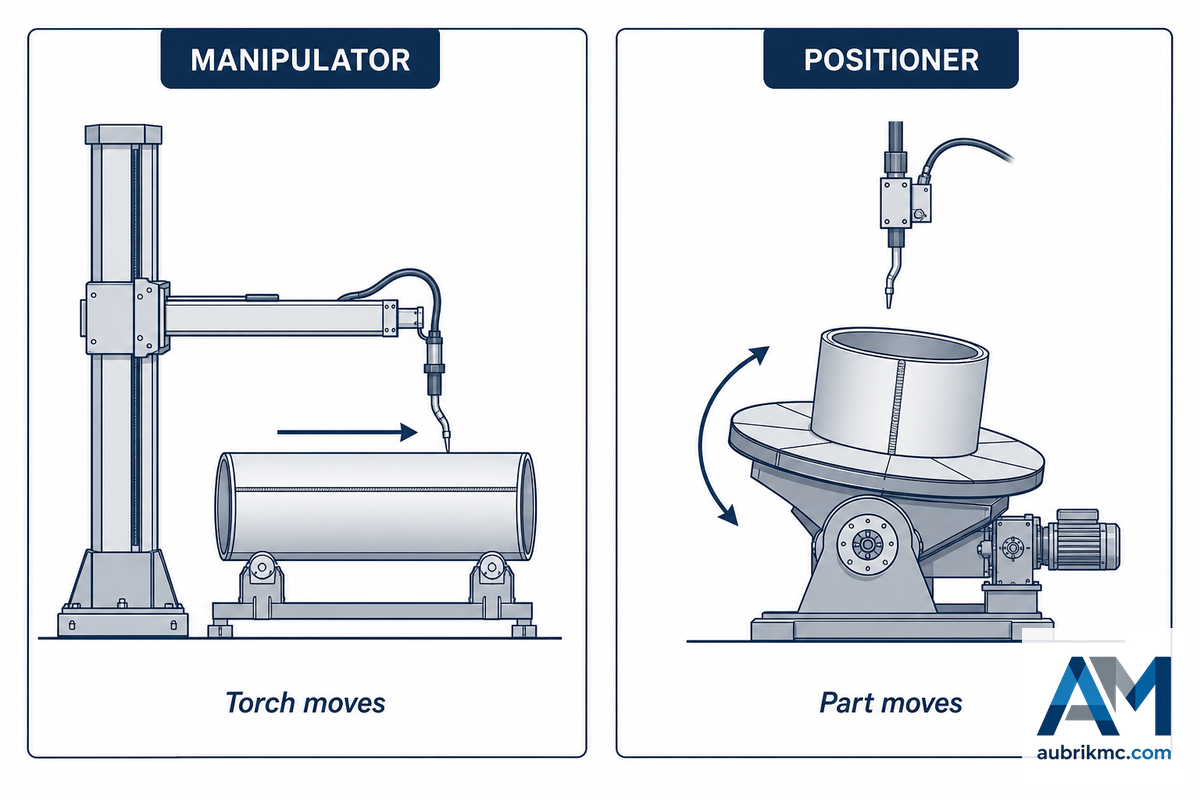
Säulen-und-Ausleger-Schweißmanipulatoren verfügen über einen Schweißkopf, der auf einem horizontalen Ausleger entlang der Schweißnaht verfährt, während sich der Ausleger an einer vertikalen Säule auf- und abbewegt. Dieser Kopf verfährt mit konstanter Geschwindigkeit, während das Werkstück stillstehen oder sich auf einer unter dem Säulen-und-Ausleger-System angeordneten Vorrichtung drehen kann. Dass der Kopf und nicht das Bauteil bewegt wird, ist das entscheidende Unterscheidungsmerkmal zwischen einem Säulen-und-Ausleger-System und einem Schweißpositionierer.
Obwohl in der Schweißbranche unterschiedliche Bezeichnungen verwendet werden, erfüllt jedes Säulen-und-Ausleger-Schweißmanipulatorsystem bei Schweißanwendungen dieselbe Funktion: Es macht die manuelle Führung des Schweißbrenners überflüssig und positioniert ihn so, dass bei langen Schweißstrecken kein ständiger Eingriff des Bedieners erforderlich ist. Ein Praktiker wies 2010 in einem tatsächlichen Diskussionsfaden im Forum eng-tips.com einen unerfahrenen Ingenieur darauf hin, dass ein solcher Lichtbogenmanipulator „Schweißmanipulator … aus einer einzelnen Säule mit einem Radialarm oder Portal besteht, der beziehungsweise das den Schweißkopf trägt“, wodurch er sich von einem Schweißpositionierer unterscheidet. Unabhängig davon erklärt ein namentlich gekennzeichneter Beitrag eines Marketingmanagers von Lincoln Electric Canada in einer Fachzeitschrift unmissverständlich, dass ein „Schweißmanipulator“ – wonach die meisten Kunden, die eine Säulen-und-Ausleger-Schweißmaschine oder eine Manipulator-Schweißausrüstung suchen, tatsächlich suchen – „auch als Säulen-und-Ausleger-, Seitenträger- oder Portalsystem bezeichnet wird“ und die „übliche Form der mechanisierten Automatisierung“ für Schwerindustrien wie Öl und Gas, Druckbehälterbau, Schiffbau und Stahlbau darstellt, im Gegensatz zu einem sechsachsigen Roboter für die variantenreiche Automobilproduktion in kleinen Stückzahlen.
Schweißmanipulator, Schweißpositionierer oder Schweißrollenbock: Was bewegt sich, Schweißbrenner oder Bauteil?
Schweißmanipulator
Bewegt den Schweißbrenner entlang der Naht. Das Bauteil bleibt normalerweise stehen oder dreht sich auf einer separaten Vorrichtung.
Schweißpositionierer/Schweißrollenbock
Bewegt das Bauteil — es wird unter einem feststehenden Schweißbrenner gedreht oder geneigt.
In Wirklichkeit besitzen die meisten schweren Fab-Shops beides, da jede Maschine eine andere Frage beantwortet: Ein Manipulator fragt “Wie bewege ich den Schweißkopf eine 30 Fuß lange Naht hinunter, ohne dass ein Mensch damit gehen muss?”, ein Positionierer antwortet “Wie drehe ich eine runde Sache, so dass die Naht flach auf dem Boden unter einer stationären Fackel liegt?” Man allein kann die Arbeit nicht erledigen: Ein Manipulator kann eine Windturmdose nicht drehen, und ein Positionierer allein kann einen Windturm nicht 20 Fuß hinunterfahren. Mehr zu den Eingeweiden der zweiten Maschine, siehe Aubrik’s Schweißpositionierer und Schweißrotator & Drehwalzen Kaufratgeber.
Im Inneren der Maschine: Säule, Ausleger, Fahrwagen und Steuerungssystem
Bei jedem Säulen-und-Ausleger-System bestimmen vier Systeme die tatsächliche Schweißnaht: eine Säule, die die Arbeitshöhe festlegt, ein Ausleger, der den horizontalen Arbeitsbereich des Schweißkopfs bestimmt, ein optionaler motorisierter Fahrwagen, der bei Schweißstationen auf Schienen häufig als Verfahrwagen bezeichnet wird und die gesamte Baugruppe auf einer Schiene bewegt, um wiederkehrende Nähte auszuführen, sowie ein Steuerungssystem — von einem einfachen Handbediengerät bis hin zu einer vollständigen SPS/HMI –, das über die Bedienelemente für die gesamte Schweißzelle die Verfahrgeschwindigkeit einstellt. Ein Fehler in einem dieser vier Systeme zeigt sich an der Schweißraupe und nicht im Datenblatt; ein abwandernder Schweißbrenner ist in Wirklichkeit ein Stabilitätsproblem des Schweißkopfs auf der Verfahrachse.
| Teilsystem | Funktion | Fehlersymptom |
|---|---|---|
| Säule | Legt die Arbeitshöhe fest und trägt die vertikale Last | Unzureichender Freiraum über dem Bauteil; auskragende Belastung des Sockels |
| Ausleger | Legt den horizontalen Arbeitsbereich fest und hält den Schweißbrenner verwindungssteif | Durchbiegung unter Last → Schweißbrenner wandert während des Schweißdurchgangs vom Schweißstoß ab |
| Fahrwagen (schienengeführt) | Positioniert die Baugruppe zwischen langen Nähten neu | Die manuelle Neupositionierung verbraucht die Zeit, die mit dem Schweißmanipulator eingespart werden sollte |
| Steuerungssystem (Handbediengerät/SPS/HMI) | Stellt die Verfahrgeschwindigkeit ein und hält sie konstant; steuert Abläufe mit mehreren Schweißverfahren | Ungeregelte Antriebe verlieren unter Last an Geschwindigkeit; keine reproduzierbare, prüfbare Aufzeichnung der Verfahrgeschwindigkeit |
Dieses Konzept mit vier Systemen findet sich auch in Aubriks eigener Modellreihe von Säulen-und-Ausleger-Schweißmanipulatoren, bei der Säulen und Ausleger gleichermaßen mit der Baugröße wachsen.
Das Spannungsverhältnis zwischen grober Positionierung und präziser Geschwindigkeitsregelung wird bei jedem Säulen-und-Ausleger-System implizit mitgekauft, wie eine reale patentierte Konstruktion zeigt: EP4347177B1, „Schweißausleger“, Mv Welding Oy, Finnland, 2025. Die Konstruktion umfasst einen zweistufigen Verriegelungsmechanismus, mit dem der Benutzer einen Ausleger manuell zum Startpunkt schieben und anschließend einen separaten selbsthemmenden Mechanismus aktivieren kann, der den Ausleger mit geregelter Geschwindigkeit entlang der Naht bewegt, unter anderem weil das „langsame und mühsame“ Einrichten bisheriger Ausleger vor dem Schweißen sie „für einen produktiven Betrieb ungeeignet“ macht.
Die Lasten am Auslegerende: Warum Käufer den Ausleger zu klein auslegen
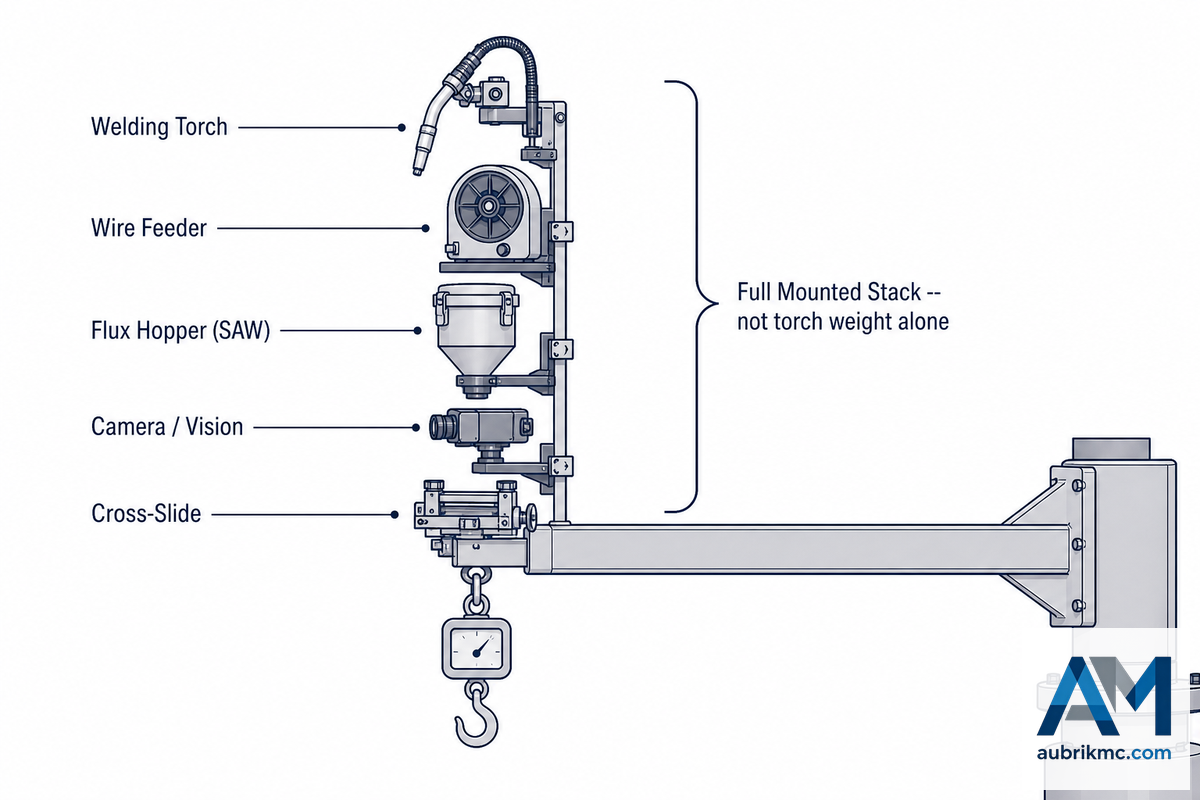
Die Tragfähigkeit am Auslegerende bezeichnet das maximale Gewicht, das ein Ausleger bei seiner Arbeitsausladung tragen kann, ohne die Positioniergenauigkeit des Schweißbrenners zu verlieren; der im Datenblatt angegebene Wert gilt nicht über den gesamten Ausladungsbereich des Auslegers. Koikes eigener Leitfaden zur Dimensionierung von Schweißmanipulatoren bringt dies ausdrücklich auf den Punkt: „Bei der Tragfähigkeit eines Schweißmanipulators muss sämtliches zusätzliches Gewicht berücksichtigt werden, nicht nur der Schweißkopf“, und weist darauf hin, dass Bediener häufig Positionen wie Bedienplattformen und Kreuzschlitten nicht hinzurechnen-eine einzige Bedienplattform kann unter Berücksichtigung von Geländern und einer sicheren Arbeitsfläche viele Pfund zusätzlich wiegen. Das Datenblatt von AMET untermauert dieses Argument anhand eines konkreten, vom Belastungspunkt abhängigen Beispiels: Die maximale Hubkapazität eines Schweißmanipulators entspricht der Nenntragfähigkeit seines Auslegers zuzüglich weiterer 50 kg (110 lbs)-jedoch nur, wenn dieses Zusatzgewicht am gegenüberliegenden Ende des Auslegers angebracht wird. Wenn Sie eine Maschine für 600-kg spezifizieren und davon ausgehen, dass dieser Wert einen am Arbeitsende des Auslegers eingesetzten Schweißbrenner, Drahtvorschub, Flussmittelbehälter und eine Kamera einschließt, fällt Ihre verfügbare Betriebsreserve geringer aus als erwartet. Anders als bei den meisten Werkstattmaschinen wird der Preis eines Säulen-und-Ausleger-Schweißmanipulators fast nie offen veröffentlicht. Jeder für diesen Leitfaden befragte Anbieter nennt Preise auf Anfrage; daher müssen Sie sich die oben genannten Einzelheiten zum Nennlastpunkt schriftlich bestätigen lassen, bevor Sie die Angebotszahl für den Preisvergleich mit Wettbewerbern verwenden.
| Belastungsklasse | Last am Auslegerende | Typische Anwendung | Einschränkungen/nicht geeignet für |
|---|---|---|---|
| Ultraleicht/tragbar | ~7 kg (15,5 lb) | Positionierung kleiner MIG/MAG-Schweißbrenner | Nicht für einen SAW-Kopf oder Flussmittelbehälter — nur Schweißbrennergewicht |
| Leicht | ~100 kg (bei ~300 mm Abstand vom Auslegerende) | Kleine Fertigungsbetriebe, Einstieg in die Automatisierung | Die zulässige Last sinkt schnell, wenn die Ausladung über den angegebenen Punkt hinaus zunimmt |
| Mittel | ~200–300 kg | Allgemeines SAW/MIG-Schweißen, Stahlbau | Bei einigen Baureihen wird dieselbe Tragfähigkeit für mehrere Modellgrößen angegeben — je Modell und nicht nur je Baureihe prüfen |
| Schwer | ~150–600 kg (+50 kg bei Montage am gegenüberliegenden Ende) | Turmschüsse von Windenergieanlagen, große Druckbehälter, dickwandige Rohre | Der Zuschlag von +50 kg ist an einen bestimmten Belastungspunkt gebunden — er gilt nicht für Lasten am Arbeitsende |
✔ Empfohlen
- Gewicht von Schweißbrenner, Drahtvorschub, Flussmitteleinheit, Kamera und Kreuzschlitten addieren, bevor Sie eine Tragfähigkeitsangabe mit Ihrer Aufgabe abgleichen
- Erfragen, an welchem Punkt des Auslegers die veröffentlichte Tragfähigkeit gemessen wurde
✘ Nicht empfohlen
- Eine Maschine allein anhand des Schweißbrennergewichts anbieten lassen
- Annehmen, eine „höhere Tragfähigkeit“ sei automatisch die sicherere oder zukunftssicherere Wahl — siehe den nachfolgenden Dimensionierungsmythos
Räumen wir mit einem verbreiteten Irrtum über diese Schweißausrüstung auf: Höhere Nenntragfähigkeiten bedeuten nicht automatisch mehr Wirtschaftlichkeit oder Sicherheit. Statische Tragfähigkeitsangaben in Datenblättern berücksichtigen keine exzentrische Belastung, und eine Maschine mit der richtigen Tragfähigkeit für sehr große Bauteile muss für präzise kleine Arbeiten nicht wirtschaftlich sein. Größere Maschinen sind zwar nicht grundsätzlich weniger präzise, doch der Aufwand zur Einhaltung einer beliebigen Toleranz steigt mit der Nenntragfähigkeit. Bei einer Mischung verschiedener Bauteilgrößen erweisen sich zwei passend dimensionierte, maßgeschneiderte Lösungen im Allgemeinen als praktikabler als eine einzelne, überdimensionierte Sondermaschine, die jede Aufgabe abdecken soll-nach derselben Dimensionierungsmethode, die bei der Auswahl aus den verschiedenen von Aubrik angebotenen Schwerlast-Schweißpositionierern für die Werkstückdrehung angewendet wird.
Verfahrenskompatibilität: SAW, MIG, TIG und FCAW auf einem Maschinengestell
Die meisten Säulen-und-Ausleger-Schweißsysteme ermöglichen Unterpulverschweißen (SAW), MIG-Schweißen (GMAW), TIG/GTAW und Fülldrahtschweißen (FCAW) an einem einzigen Ausleger und werden üblicherweise mit einer für die jeweilige Aufgabe geeigneten, im Betrieb verfügbaren Schweißstromquelle kombiniert. Ein Beispiel für echte Zweiverfahrensfähigkeit ist Koikes Schweißmanipulator Cricket-II, der für SAW, GTAW und GMAW geeignet ist und eine maximale Tragfähigkeit von 500 lb aufweist; AMET konfiguriert außerdem individuelle Doppelkopfanordnungen – TIG + Plasma, TIG + MIG und SAW + GMAW-wie bei einem für LJ Welding gefertigten und derzeit bei einem Kunden installierten Säulen-und-Ausleger-Schweißmanipulator mit MIG- und SAW-Doppelkopf. Der Nachweis anhand dieser beiden Hersteller ist entscheidend, da er den verbreiteten Irrtum widerlegt, ein einzelner Schweißmanipulator lege den Betrieb für die gesamte Nutzungsdauer der Maschine auf ein Schweißverfahren fest.
SAW hat eine eigene Produktivitätsgrenze innerhalb dieser Gruppe: Ein Artikel eines Schweißingenieurs von Miller Electric beziffert die maximale Abschmelzleistung beim Eindraht-SAW auf etwa 40 lbs/hr und beim Doppeldraht-SAW auf mehr als 100 lbs/hr, und zwar bei Werkstoffdicken zwischen 3/16 und 5 inch sowie Stromstärken von 350A (dünnere Bauteile) bis über 1,000A (dicke Bauteile), häufig bei 100 % Einschaltdauer. MIG/GMAW verzichtet zwar auf einen Teil dieser maximalen Leistung, lässt sich jedoch schneller einrichten und erfordert keine instandzuhaltenden Flussmittel-Rückgewinnungssysteme. TIG/GTAW kann zugunsten einer hervorragenden Qualität bei Wurzellagen und beim Auftragsschweißen korrosionsbeanspruchter Werkstücke auf Geschwindigkeit verzichten und liefert von den drei Verfahren die gleichmäßigsten Schweißnähte und die stabilste Schweißleistung, wenn hochwertige Schweißnähte wichtiger als Geschwindigkeit sind. Aubriks Schweißmanipulator für das Rohrschweißen (FWM series) zeigt beispielhaft, wie ein Maschinengestell mit einem kombinierten SAW- und GMAW-Schweißkopf für die Automatisierung des Rohrschweißens ausgeführt wurde.
Schweißmanipulator, Schweißpositionierer oder Roboter: Die 3 Arten der Bewegungsaufteilung
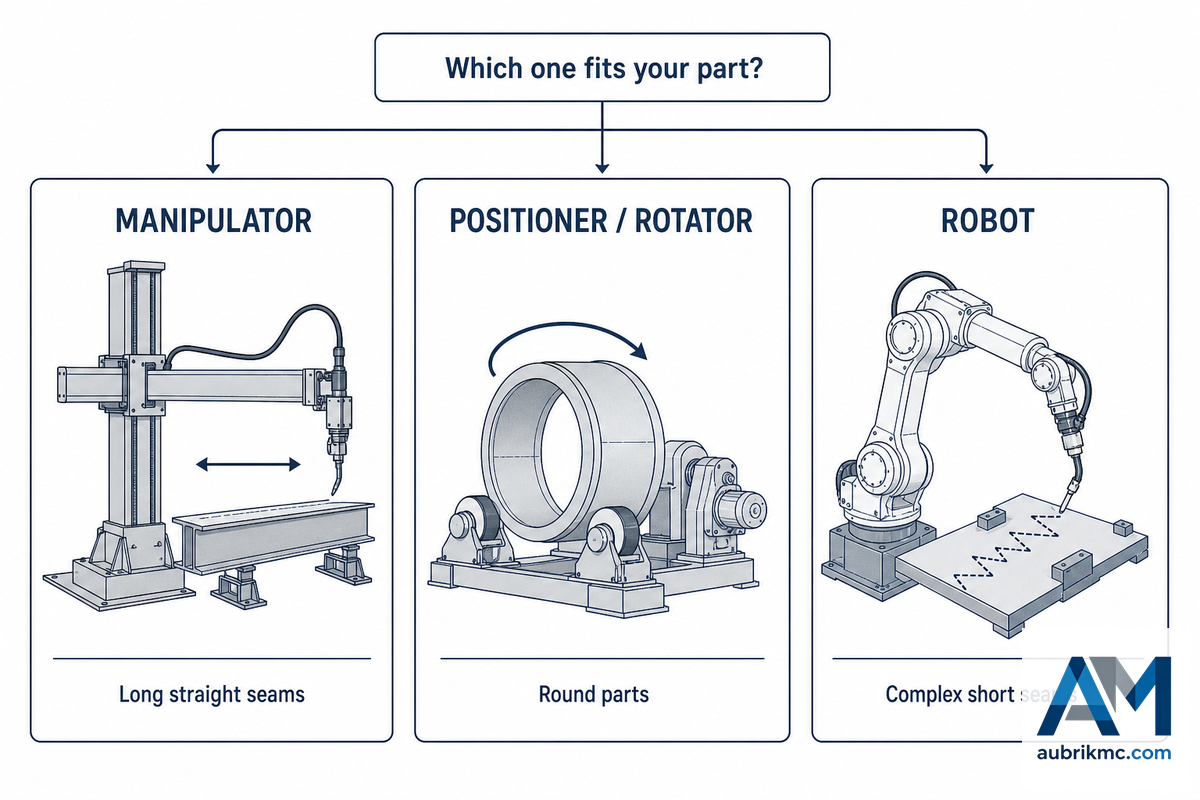
Bei der Auswahl der besten Maschine für eine bestimmte Aufgabe sind drei Punkte zu berücksichtigen: Wie lang ist die Naht, wie groß ist das Werkstück und wiederholt sich die Geometrie von Auftrag zu Auftrag? Wenn diese drei Fragen beantwortet sind, scheiden in der Regel sofort zwei der drei Maschinenkategorien aus. Ein häufiger Fehler besteht darin, standardmäßig die Anlagenklasse zu wählen, die im Betrieb bereits vorhanden ist, statt zuvor das Naht- und Bauteilprofil mit der nachstehenden Übersicht abzugleichen.
| Kriterium | Säulen-und-Ausleger-Schweißmanipulator | Schweißpositionierer/Schweißrollenbock | 6-Achs-Roboter |
|---|---|---|---|
| Was sich tatsächlich bewegt | Schweißbrenner verfährt; Bauteil normalerweise feststehend | Bauteil dreht/neigt sich; Schweißbrenner feststehend | Schweißbrenner folgt einer eingelernten 3D-Bahn |
| Optimal geeignetes Nahtprofil | Lang, gerade oder leicht gekrümmt | Umlaufend, an runden Bauteilen | Kurz, komplex, mit mehreren Winkeln |
| Typische Bauteilgröße | Groß: Tanks, Behälter, Turmschüsse von Windenergieanlagen | Zylindrisch, Größe abhängig von der Tragfähigkeit | Kleine bis mittelgroße Halterungen und Schweißbaugruppen |
| Programmieraufwand | Minuten — Geschwindigkeit und Winkel einstellen | Minuten — Drehgeschwindigkeit einstellen | Stunden — Einlernen je Bauteil |
| Relative Investitionskosten | Mittel | Niedrig bis mittel | Am höchsten |
| Verfahrenseignung | SAW/MIG/TIG/FCAW, hohe Abschmelzleistung | Dieselben Verfahren, werkstückseitig | Überwiegend GMAW, hohe Bauteilvielfalt |
| Zur Rechtfertigung erforderliches Wiederholvolumen | Niedrig — amortisiert sich bei langen Nähten auch bei geringem Volumen | Niedrig bis mittel | Hoch — Einlernkosten amortisieren sich nur bei entsprechendem Volumen |
| Einschränkungen/nicht geeignet für | Komplexer Zugang aus mehreren Winkeln ohne zusätzliche Kombination aus Fahrwagen und Ausleger | Nähte, die länger sind als der Arbeitsbereich des Drehtischs oder Rollenbocks | Lange Nähte mit geringer Variantenvielfalt und gleichbleibender Geometrie — die Einlernkosten amortisieren sich selten |
Der Praxiseinsatz der drei Maschinentypen zeigt, dass es sich nicht immer um eine Entweder-oder-Entscheidung handelt; häufig wird der Schweißmanipulator vielmehr mit einem Schweißpositionierer oder Schweißrollenbock kombiniert, sodass der Schweißbrenner feststeht, während sich das Bauteil um ihn dreht – genau dafür wurde diese Maschinenfamilie entwickelt. Bei realen Fertigungslinien mit einer Mischung verschiedener Fertigungsprojekte hängt die Wirtschaftlichkeit in der Regel von Wiederholgenauigkeit und Durchsatz ab: Wenn die Naht häufig genug vorkommt, rechtfertigt die höhere Produktivität eines Schweißmanipulators die Einrichtungszeit und Investition. Aubrik hat ein Auswahlwerkzeug zum Vergleich von Schweißrollenbock und Schweißpositionierer entwickelt, das denselben Ansatz mit drei Fragen auf den für die Werkstückdrehung zuständigen Teil der Anlagenkombination anwendet.
Wirtschaftlichkeit der Lichtbogenbrennzeit: die tatsächlichen Bedienfaktorwerte
Der „Bedienfaktor“ — das Verhältnis der Lichtbogenbrennzeit zur gesamten Schichtzeit — bestimmt die Produktivität beim manuellen Schweißen genauer, als den meisten Käufern dieser Schweißausrüstung bewusst ist. Miller Welds geht beispielsweise davon aus, dass ein durchschnittlicher Bediener beim halbautomatischen Schweißen nur einen Bedienfaktor von 10-12 % erreicht, während ein Betriebsleiter, der täglich bei etwa 4.000 lbs Massivdraht eine cloudbasierte Lichtbogenüberwachung einsetzt, 25 % als „solide“ und 40 % als bemerkenswert hohe Leistungsgrenze betrachtet. In der Mai-Ausgabe von The Welder, einer Publikation des Magazins Practical Welding Today, bezifferten Mitarbeiter von ESAB den durchschnittlichen Bedienfaktor der Branche auf etwa 20 %, was 12 Minuten Lichtbogenbrennzeit pro Stunde entspricht. „Das einzige Schweißverfahren, das ohne Weiteres annähernd 100 % Lichtbogenbrennzeit erreicht und diesen Wert wahrscheinlich erreichen wird, wenn weitere Anwendungen vollständig automatisiert werden, ist SAW“. Laut Airgas, einem Unternehmen, das Daten aus mehr als 2.000 Betrieben zusammengestellt hat, sinkt der Bedienfaktor inzwischen und liegt derzeit bei etwa 10-12 % – vor fünf Jahren betrug er ungefähr 15 %.
“Vor fünf Jahren lag der Betreiberfaktor für die meisten Shops bei etwa 151TP3 T, aber je mehr Studien wir jetzt machen, desto mehr beobachten wir, wie er auf 121TP3 T auf 101TP3 T herunterschleicht.”
Dieser Konvergenzpunkt – etwa 10-25% für manuelles Schweißen, der sich nur beim vollautomatischen Schweißen in Richtung 100% bewegt, selbst für SAW – ist eine sicherere Zahl, um einen Plan zu erstellen als ein einzelner manueller vs. automatisierter Datenpunkt, da er auf vier basiert unterschiedliche, veröffentlichte Quellen, nicht auf Marketingdaten von Anbietern. Diese wirtschaftliche Logik bleibt der treibende Faktor, und bei 15%-Bedienerzeit nimmt der Schweißer immer noch nur 9 Minuten jedes 60-minütigen Schweißgelenks ein; Jeder Effizienzgewinn auf einer langen, sich wiederholenden Naht, ohne zusätzliche Arbeitskosten, Manipulations- oder zusätzliche Arbeitskosten-Vorteile, hilft jetzt, um den Hub-Verständer zu quantifizieren, einfach zu einem”
Einrichtung, Nahtverfolgung und häufige Probleme bei der Schweißbrennerpositionierung
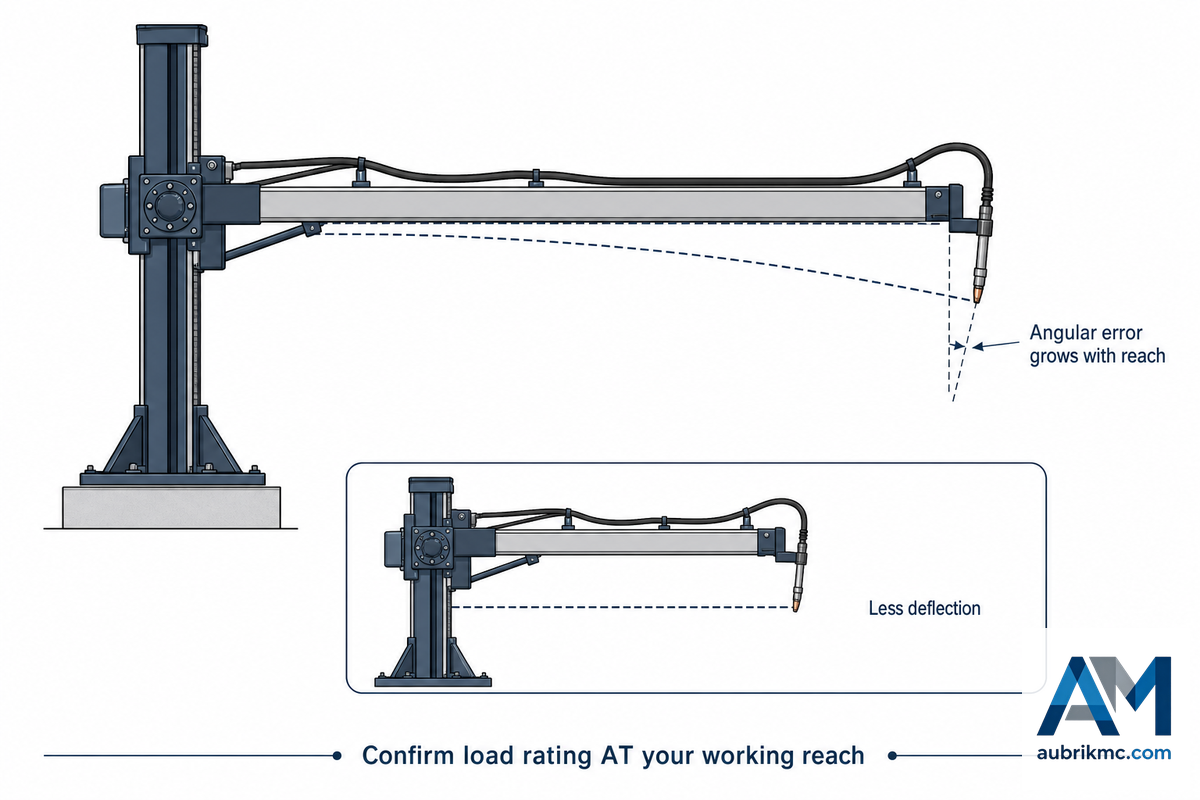
Meist sind Positionierungsfehler des Schweißbrenners an einem C/B-Schweißmanipulator nicht auf eine fehlerhafte Steuerung zurückzuführen, sondern auf den Ausleger selbst — besonders deutlich zeigt sich dies bei Längsnähten und längeren Rohrabschnitten, bei denen sich eine winzige Winkelabweichung mit zunehmendem Verfahrweg zu einem erheblichen Problem entwickelt und den Arbeitsablauf der gesamten Werkstatt für den Rest der Schicht stört. Im Online-Forum für Maschinenbau eng-tips.com erläutert ein Maschinenbauingenieur die Dynamik einer tatsächlich unausgewuchteten Auslegerlast von 400 kg: “Sie müssen den Schwerpunkt Ihres Auslegers bestimmen und diese Information bei Ihrer Konstruktion berücksichtigen…was geschieht, wenn Sie den Ausleger um einige Grad drehen und die Last nun Ihre ‘vertikalen’ Bauteile auf Biegung beansprucht?” — eine Kragarmwirkung, die sich genau dann als Abdriften des Auslegers bemerkbar macht, wenn dies am wenigsten hinnehmbar ist: nämlich am äußersten Punkt des Verfahrwegs und in der am schlechtesten einsehbaren Position.
Technischer Hinweis: Der Ausleger eines Säulen-und-Ausleger-Schweißmanipulators weist bei maximalem Verfahrweg eine stärkere, nicht geringere Durchbiegung auf als im eingefahrenen Zustand–prüfen Sie seine Tragfähigkeit daher bei dem erforderlichen *Arbeitsverfahrweg* und nicht anhand des angegebenen Maximalwerts. Halten Sie bei der Einrichtung außerdem die Betriebsanleitung für das jeweilige Modell des Säulen-und-Ausleger-Schweißmanipulators bereit, da sie Spezifikationen für Drehmoment und Umkehrspiel des Kreuzschlittens enthält, die sich je nach Anbieter so stark unterscheiden, dass eine allgemeine Checkliste unzuverlässig wäre.
In der Praxis folgt die beste Methode in der Regel einem zweistufigen Muster — und es wird deutlich, warum Konstrukteure das System weiterhin auf optimale Effizienz auslegen: Zunächst muss der Bediener den Schweißbrenner bei ausgeschaltetem Antrieb schnell und einfach nahe an seiner Schweißbahn positionieren können; anschließend wird für den eigentlichen Schweißvorgang auf einen präzise geregelten Antrieb umgeschaltet. Wenn der Antrieb nur für die abschließende Positionierung des Schweißbrenners ausgeschaltet werden kann, entsteht dabei häufig der größte Anteil des manuellen Aufwands. Aubriks eigener Tragfähigkeitsrechner für Schweißpositionierer folgt auf der Werkstückdrehseite einer Schweißzelle einer ähnlichen, praxisorientierten Philosophie.
Normen zur Regelung der Schweißnahtqualität in einer Schweißmanipulatorzelle
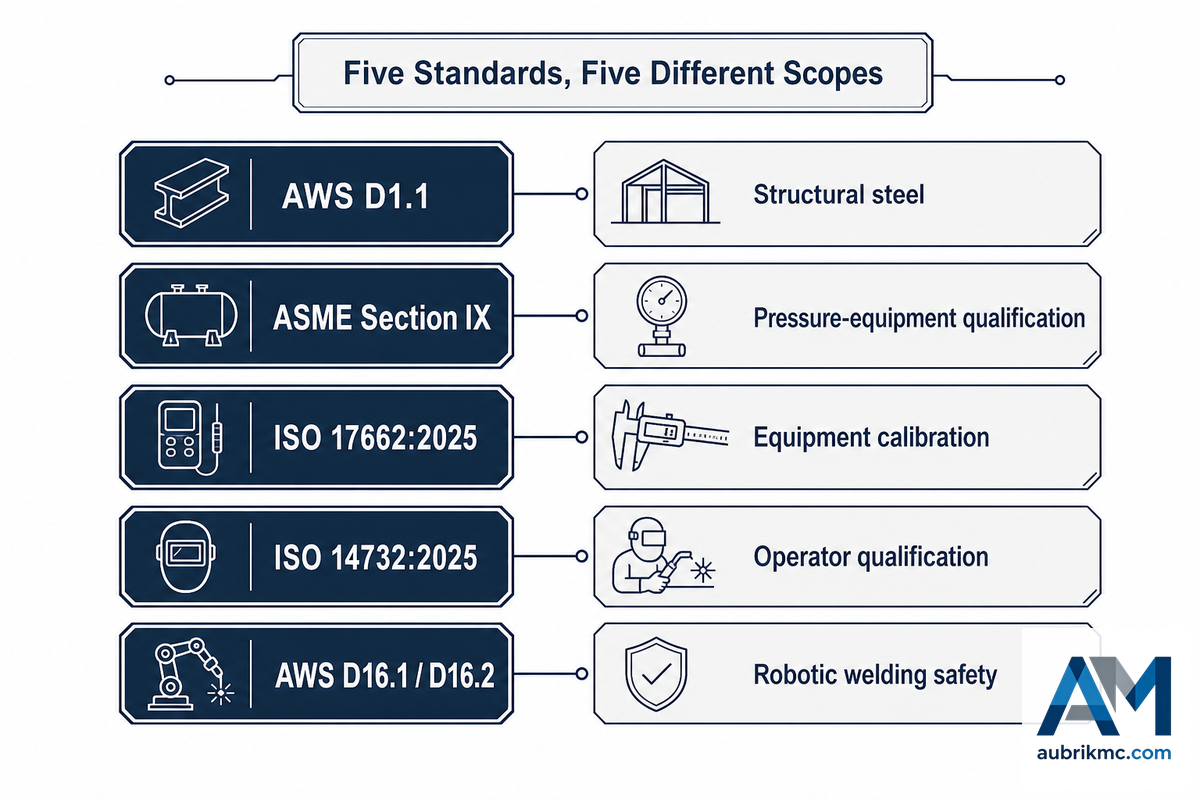
Unabhängig davon, ob Ihr Betrieb die Anlage als Säulen-und-Ausleger-Schweißanlage oder als Schweißmanipulator bezeichnet, gibt es dafür keine einzelne Produktzertifizierung – die Maschine selbst trägt in der Regel die CE-Kennzeichnung für elektrische und mechanische Sicherheit, während für die Schweißnahtqualität und die Sicherheit der Schweißzelle mehrere Normen mit tatsächlich unterschiedlichen, nicht überlappenden Geltungsbereichen maßgeblich sind. Sie als einen undifferenzierten „Compliance-Block“ zu behandeln, ist bereits ein häufiger Fehler: AWS D1.1 ist speziell die Schweißnorm für den Stahlbau und keine allgemeine maßgebliche Norm für Schweißmanipulatorzellen; sie behandelt zudem nicht die Sicherheitsfragen zu Robotern und Automatisierung, die sich bei einer mechanisierten Schweißzelle tatsächlich stellen.
| Norm | Was sie tatsächlich regelt |
|---|---|
| AWS D1.1 | Schweißanweisungen für den Stahlbau sowie Qualifizierung von Schweißern und Bedienern — auf den Stahlbau begrenzt, keine allgemeingültige maßgebliche Norm |
| ASME Section IX | Qualifizierung von Schweißanweisungen und Personal im Geltungsbereich von Regelwerken für Druckgeräte |
| ISO 17662:2025 | Kalibrierung, Verifizierung und Validierung bereits installierter Einrichtungen zur Steuerung von Schweißverfahren — keine Norm für Konstruktion oder Herstellung |
| ISO 14732:2025 | Qualifikationsprüfung von Bedienern und Einrichtern, die mechanisierte und automatische Schweißausrüstung bedienen |
| AWS D16.1 / D16.2 | Sicherheitsanforderungen an Konstruktion, Herstellung und Betrieb von Robotersystemen zum Lichtbogenschweißen und deren Zusatzausrüstung sowie ein Leitfaden zu den Komponenten robotergestützter und automatischer Schweißanlagen |
Die neueste dieser Normen – ISO 17662:2025, veröffentlicht am 09.09.2025 und Ersatz für die zurückgezogene Ausgabe von 2016 – sollte genau und nicht nur anhand ihrer Überschrift gelesen werden: Die konkreten Änderungen auf Abschnittsebene beschränken sich in dieser Überarbeitung auf den Abschnitt zum Bolzenschweißen, die Aufnahme des Weichlötens in den Abschnitt zum Hartlöten und eine Aktualisierung des Literaturverzeichnisses – der für die Kalibrierung von SAW/MIG/TIG/FCAW-Schweißmanipulatoren besonders relevante Abschnitt zum Lichtbogenschweißen wurde in diesem Überarbeitungszyklus nicht geändert. Sie regelt die Verifizierung bereits in Betrieb befindlicher Ausrüstung; daher benötigt ein Betrieb, der sich selbst nach ISO 3834 auditiert, eine Regelung der Verfahrgeschwindigkeit, die tatsächlich entsprechend dieser Norm kalibriert und dokumentiert werden kann – darin liegt das praktische Argument für geschlossene Antriebsregelkreise mit Encoder-Rückführung gegenüber einer offenen VFD-Regelung, nicht in der Behauptung, dass die Norm eine bestimmte Antriebstechnologie vorschreibt.
Integration eines Schweißmanipulators mit einem Schweißpositionierer oder Schweißrollenbock
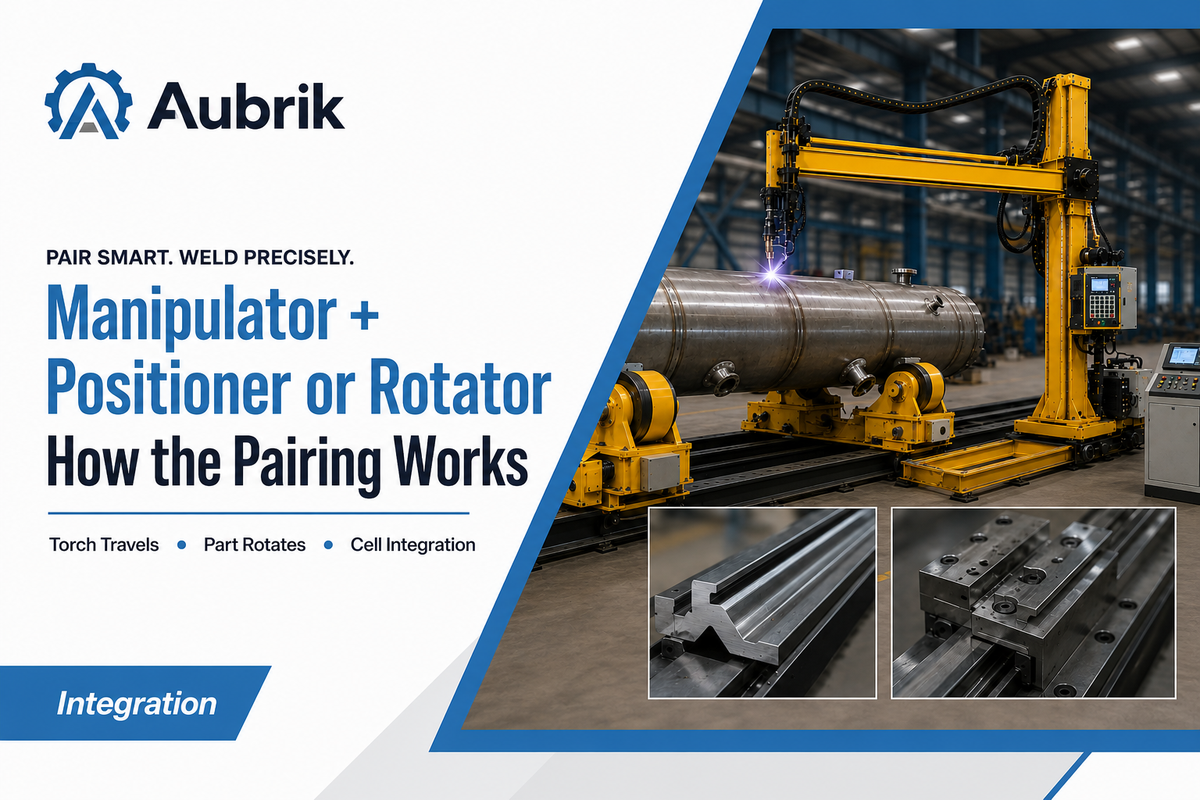
Bei zylindrischen Werkstücken besteht die übliche Anlagenkombination aus einem Schweißmanipulator, der den Schweißbrenner ohne Verfahrbewegung stationär hält, während ein Schweißpositionierer oder Schweißrollenbock das Werkstück dreht – dabei sollte der Größenunterschied zwischen den beiden Maschinen ausdrücklich berücksichtigt werden. Die eigene Produktlinie von AMET veranschaulicht dies: Die Säulen-und-Ausleger-Schweißmanipulatoren tragen am Auslegerende 150-600 kg, während die dazu angebotenen Rollenböcke, Drehtische und Schweißpositionierer für 2.5 bis 150 Tonnen ausgelegt sind. Bei dieser Kombination begrenzt nie der Schweißmanipulator die Gesamtgröße des Werkstücks – entscheidend ist die Drehausrüstung. Das Rohrschweißpaket von Koike verdeutlicht aus Produktsicht denselben Punkt: Ein Cricket-II-Schweißmanipulator wird zusammen mit Rollenböcken und einem Pulverbehälter als ein System statt als zwei separate Anschaffungen angeboten – nach derselben Anordnungslogik wird Aubriks eigene Schweißrollenbock-Baureihe für lange Rohrsegmente mit einem am Ausleger montierten Schweißbrenner kombiniert.
Die am häufigsten übersehene Integrationsfrage betrifft Schutzeinrichtungen und Zugang, nicht die Bewegung. Mit zunehmender Größe der bewegten Achsen, der zulässigen Nutzlast und des Verfahrwegs – insbesondere wenn ein Schweißmanipulator mit einem darunter angeordneten Schweißrollenbock kombiniert wird – steigen auch die Anforderungen an Schutzeinrichtungen, den gesicherten Bereich und die Belüftung der Schweißzelle; die allgemeine OSHA-Vorschrift zu Maschinenschutzeinrichtungen (29 CFR 1910.212) gilt für alle angetriebenen rotierenden oder verfahrenden Maschinen in der Werkstatt, einschließlich des Schweißmanipulators, und die höheren kontinuierlichen Abschmelzleistungen einer vollständigen Automatisierung werfen dieselbe Frage zur Schweißrauchabsaugung auf, die sich ein Betrieb ohnehin für seine Schweißbereiche stellt.
Was sich ändert: Bewegungsregelung im geschlossenen Regelkreis und ISO 17662:2025
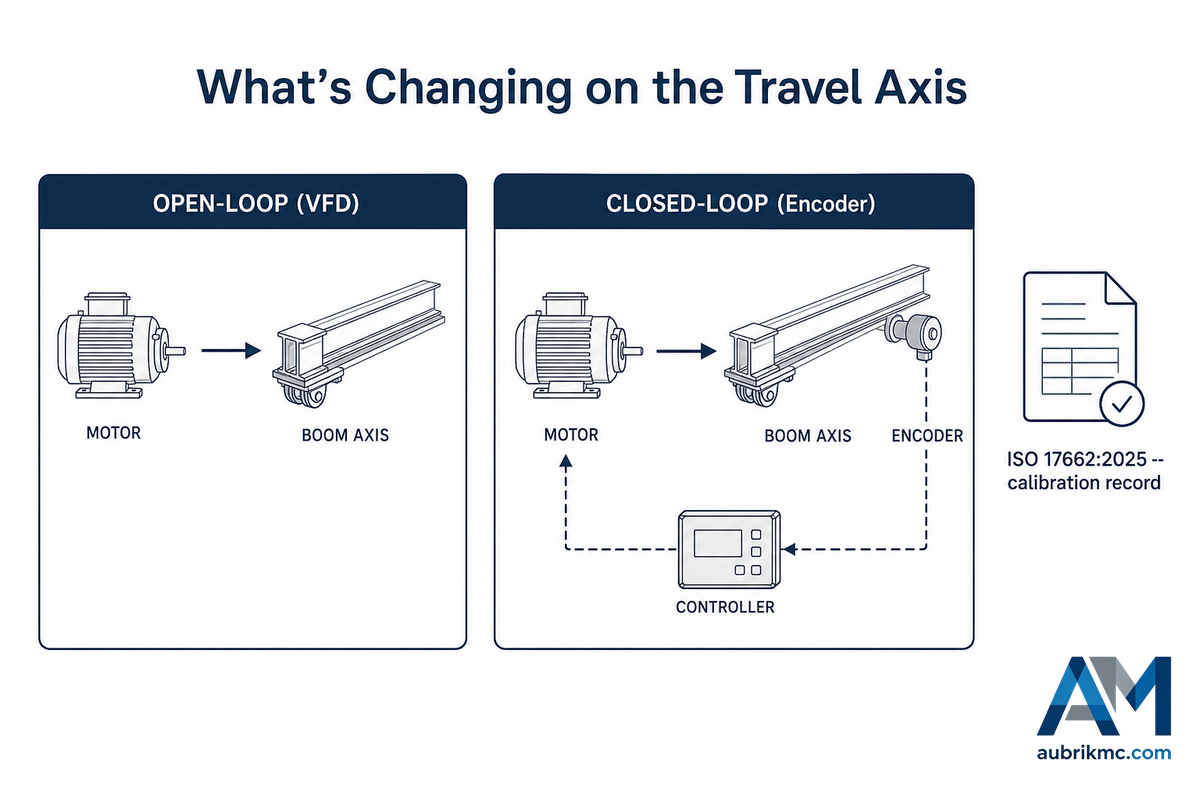
Nicht nur die Geschwindigkeit, sondern auch die Dokumentationsanforderungen treiben den aktuellen Wechsel zur Regelung von Schweißmanipulatoren im geschlossenen Regelkreis voran. Die Kalibrierungs- und Verifizierungsanforderung von ISO 17662:2025 für Einrichtungen zur Schweißprozesssteuerung gibt Betrieben mit Qualitätsmanagementsystemen nach ISO 3834 einen konkreten Grund, bereits jetzt eine Regelung der Verfahrgeschwindigkeit mit Encoder-Rückführung vorzugeben, statt sie später nachzurüsten.
AMET bietet diese Nachrüstung direkt an — eine Nachrüstung mit Servomotor und Encoder, die jede manuelle oder offen geregelte Auslegerachse in eine Einheit mit „präziser programmierbarer Steuerung“ umwandelt; sie wird als Leistungssteigerung des Auslegers und nicht als Ersatz der gesamten Maschine bezeichnet und soll beim Schweißen großer Druckbehälter und Rohrabschnitte die Stillstandszeit des Auslegers zwischen den Schweißlagen minimieren. Eine weitere im selben Zeitfenster erteilte Patentanmeldung, EP4347177B1, deutet zudem darauf hin, dass Hersteller im selben Zeitraum auch das Auslegerpositioniersystem selbst aktiv neu konstruieren und nicht nur dessen Steuerung.
Für einen Käufer, der 2026 eine Anschaffung erwägt, lautet die pragmatische Empfehlung: Besteht auch nur die entfernteste Möglichkeit eines Audits nach ISO 3834 während der Lebensdauer der Maschine, sollte die Encoder-Rückführung für die Verfahrachse bereits jetzt bestellt werden, selbst wenn der aktuelle Auftrag sie technisch nicht erfordert; eine spätere Nachrüstung wird immer teurer sein, und die von ISO 17662:2025 geforderten Kalibrierungsnachweise lassen sich bei einer Achse mit geschlossenem Regelkreis immer leichter erbringen als bei einer offen geregelten Achse. Allgemeine Schätzungen zur Marktgröße der Schweißautomatisierung sind in zahlreichen Branchenberichten leicht verfügbar, werden hier jedoch lediglich als Referenz und nicht als Hauptgrundlage für diese Empfehlung herangezogen, da sich die Berichte je nach Quelle erheblich unterscheiden.
Wann sich der Kauf eines Säulen-und-Ausleger-Schweißmanipulators nicht empfiehlt
Wenn die Naht zu kurz ist, die Werkstückgeometrie von Auftrag zu Auftrag stark variiert oder das Volumen nicht ausreicht, um selbst wenige Minuten Einrichtzeit zu amortisieren, sollten die Programmierkosten je Werkstück für einen 6-Achs-Roboter (oder die Kosten des manuellen Schweißens) die entscheidenden Wettbewerbsfaktoren sein; insgesamt werden diese bei solchen Aufgaben günstiger ausfallen als die Anschaffung eines Ausleger-Schweißmanipulators.
Diese Begründung gilt auch umgekehrt: Die Maschine ist nicht die richtige Wahl, wenn die Drehbewegung und nicht der Verfahrweg den Engpass darstellt. Ein Hersteller, dessen Herausforderung im Schweißen von Rundnähten an runden Werkstücken liegt, sollte zunächst einen passend dimensionierten Schweißpositionierer oder Schweißrollenbock anschaffen, an dem anschließend ein Ausleger-Schweißmanipulator montiert werden kann. Wie unter „Dimensionierung“ erläutert, ist es selten sinnvoll, „vorsichtshalber“ den größten verfügbaren Schweißmanipulatorrahmen zu kaufen; eine über den tatsächlichen Bedarf hinausgehende Tragfähigkeit verursacht durch längere Leerlaufzeiten zusätzliche Kosten, ohne zusätzlichen Nutzen zu bieten.
Wichtigste Erkenntnis
Dimensionieren Sie einen Ausleger-Schweißmanipulator für die Gesamtlast, die der Ausleger und die Brennereinheit bei vollem Arbeitsverfahrweg tragen, und nicht anhand der angegebenen maximalen Schweißbrennerlast (die häufig als hervorgehobener Nennwert erscheint und ein extremes, aber selteneres Szenario voraussetzt). Prüfen Sie unbedingt, ob AWS D1.1 für den Stahlbau auf Ihre Arbeiten anzuwenden ist, da sie keine allumfassende maßgebliche Norm darstellt. Besteht eine realistische Wahrscheinlichkeit für ein Audit nach ISO 3834 während der Lebensdauer der Maschine, sollten Sie auch hier bereits jetzt eine Encoder-Rückführung vorgeben.
Geprüft vom Technikteam von Wuxi ABK Machinery (Aubrik)
Seit 1999 liefert Aubrik eine breite Auswahl an Lösungen zur Automatisierung des Schweißens und Schneidens, darunter Ausleger-Schweißmanipulatoren und Schweißpositionierer sowie Rollenböcke. Die hier erläuterten Richtlinien zur Dimensionierung von Schweißmanipulatoren und zum Arbeitsumfang beruhen auf der Methodik, die unser Konstruktionsteam bei der Auslegung und Konfiguration von Schweißmanipulatorzellen für Kunden einsetzt, die vom manuellen auf automatisiertes Schweißen umstellen. Wir ergänzen diese Informationen durch Verweise auf unabhängige Fachpresseartikel, relevante Normen und Patentanmeldungen, da wir uns nicht auf Informationen aus einer einzigen Quelle stützen.
Häufig gestellte Fragen
F: Was ist ein Säulen-und-Ausleger-Schweißmanipulator und wie funktioniert er?
Ein Säulen-und-Ausleger-Schweißmanipulator ist eine Maschine mit einer vertikalen Säule und einem horizontalen Ausleger, der den Schweißbrenner trägt und ihn mit einer festgelegten Verfahrgeschwindigkeit entlang eines Schweißstoßes bewegt, sodass der Bediener den Brenner nicht selbst halten und mitführen muss.
Die Säule bestimmt die Arbeitshöhe, der Ausleger den horizontalen Verfahrweg, und ein motorisierter Fahrwagen kann die gesamte Baugruppe für wiederkehrende Nähte entlang einer Schiene positionieren. Darunter bleibt das Werkstück selbst normalerweise stehen oder wird auf einem zugeordneten Schweißpositionierer oder Schweißrollenbock gedreht. Vier Teilsysteme leisten die eigentliche Arbeit: Säule, Ausleger, ein optionaler Fahrwagen zur Positionierung zwischen den Nähten und ein Steuerungssystem, das die Verfahrgeschwindigkeit vorgibt und konstant hält — ist auch nur eines dieser vier Systeme falsch ausgelegt, zeigt sich dies durch einen abdriftenden Schweißbrenner oder eine ungleichmäßige Schweißraupe und nicht als der Kennwert im Datenblatt, den Käufer üblicherweise zuerst vergleichen.
F: Worin unterscheidet sich ein Schweißmanipulator von einem Schweißpositionierer?
Ein Schweißmanipulator bewegt den Schweißbrenner; ein Schweißpositionierer bewegt stattdessen das Werkstück und spannt es auf einem neig- oder drehbaren Drehtisch unter einem ortsfesten Schweißbrenner auf.
Die meisten Schwermaschinenbaubetriebe verfügen letztlich über beide: Der Schweißmanipulator hält den Schweißkopf und verfährt ihn entlang langer Nähte, während der Schweißpositionierer das Werkstück dreht oder neigt, damit sich der Schweißstoß in der günstigen Wannenlage befindet. Keine der beiden Maschinen kann die andere ersetzen — ein Schweißmanipulator kann einen runden Behältermantel nicht drehen, und ein Schweißpositionierer kann nicht über die Länge eines langen Rohrsegments oder eines Schusses für den Turm einer Windenergieanlage verfahren; deshalb werden beide so häufig als aufeinander abgestimmtes Paar statt als Entweder-oder-Lösung spezifiziert.
F: Welche Größe muss der Schweißmanipulator für mein Werkstück haben?
Gehen Sie von der längsten Naht oder dem größten zu erreichenden Radius aus und dimensionieren Sie anschließend die Last am Auslegerende für die gesamte montierte Ausrüstung — Schweißbrenner, Drahtvorschubgerät, Pulverrückgewinnungseinheit, Kamera und Kreuzschlitten — und nicht nur für den Schweißbrenner.
Ein Unterpulverschweißpaket kann nahezu doppelt so viel wiegen wie ein einfacher MIG-Schweißbrenner. Eine Ausführung über diesem tatsächlichen Wert verursacht lediglich zusätzliche Leerlauf-Verfahrzeit und Kosten, nicht aber nutzbare Tragfähigkeit — klären Sie vor der Bestellung mit dem Lieferanten, auf welchen Lastangriffspunkt sich der Nennwert bezieht (Arbeitsende oder gegenüberliegendes Ende). Die für diesen Leitfaden veröffentlichten Datenblätter der Anbieter ordnen die Last am Auslegerende grob vier Beanspruchungsklassen zu, von etwa 7 kg bei den kleinsten tragbaren Rahmen bis zu mehr als 600 kg bei Schwerlastmodellen; daher ist die Zuordnung Ihrer tatsächlichen Ausrüstung zur richtigen Klasse wichtiger, als dem größten Wert auf dem Datenblatt nachzujagen.
F: Welche Schweißverfahren kann ein Säulen-und-Ausleger-Schweißmanipulator ausführen?
Die meisten Rahmen ermöglichen Unterpulverschweißen (SAW), MIG/MAG, TIG und Fülldrahtschweißen (FCAW) am selben Ausleger, mit Einzeldraht oder Tandemdraht; Köpfe für zwei Schweißverfahren sind eine tatsächlich am Markt erhältliche Option und nicht nur eine Werbeaussage.
SAW eignet sich für dickwandige Arbeiten im Stahl- und Druckbehälterbau, bei denen Abschmelzleistung und Lichtbogeneinschaltdauer am wichtigsten sind; MIG ermöglicht schnellere Arbeiten an mitteldicken Blechen ohne Pulverhandhabung; TIG und Auftragsschweißen / Plattieren decken Wurzellagen und korrosionsbeständige Auftragsschweißungen ab, bei denen die Qualität der Schweißraupe entscheidend ist.
F: Worin unterscheidet sich ein Säulen-und-Ausleger-Schweißmanipulator von einem 6-Achs-Roboter?
Bei einem 6-Achs-Roboterarm wird eine komplexe 3D-Bahn Punkt für Punkt eingelernt, was sich für kleine Werkstücke mit vielen kurzen, unregelmäßigen Nähten eignet; ein Säulen-und-Ausleger-Schweißmanipulator ist speziell für lange, wiederkehrende und überwiegend gerade oder kreisförmige Nähte ausgelegt, bei denen sich die Verfahrbahn von Werkstück zu Werkstück kaum ändert.
Bei dieser enger abgegrenzten Aufgabe erzielt ein Schweißmanipulator je investiertem Dollar in der Regel eine höhere Abschmelzleistung als ein Roboter mit demselben Arbeitsbereich, da er erheblich weniger Programmierung und kein Einlernen für jedes einzelne Werkstück erfordert — die Einlernkosten eines Roboters amortisieren sich erst bei einem ausreichend hohen Werkstückvolumen, also genau umgekehrt zu einem Schweißmanipulator: Dieser rechnet sich bereits bei der ersten Bearbeitung einer einzigen langen Naht und bei geringem Volumen.
F: Was ist die Tragfähigkeit am Auslegerende und warum ist sie wichtig?
Die Tragfähigkeit am Auslegerende gibt an, welches Gewicht der Ausleger bei vollem Verfahrweg tragen kann, ohne dass die Positioniergenauigkeit des Schweißbrenners beeinträchtigt wird; sie ist wichtig, weil eine zu niedrige Auslegung der häufigste einzelne Dimensionierungsfehler von Käufern ist.
Sie muss die gesamte montierte Ausrüstung und nicht nur den Schweißbrenner abdecken, da sich der Ausleger sonst durchbiegt und die Schweißnähte vom Schweißstoß abwandern — außerdem gilt die von einigen Anbietern veröffentlichte Tragfähigkeit nur an einem bestimmten Montagepunkt und nicht gleichmäßig über den gesamten Ausleger.
Literatur und Quellen
- ISO 17662:2025, Schweißen, Kalibrierung, Verifizierung und Validierung von Einrichtungen — International Organization for Standardization
- ISO 14732:2025, Qualifikationsprüfung von Bedienern und Einrichtern für das Schweißen — International Organization for Standardization
- AWS D1.1 Schweißnorm für den Stahlbau, Stahl — American Welding Society
- AWS-D16-Ausschuss für Roboterschweißen und automatisches Schweißen (D16.1 / D16.2) — American Welding Society
- 29 CFR 1910.212, Allgemeine Anforderungen an alle Maschinen — Occupational Safety and Health Administration
- Maximierung der Lichtbogeneinschaltdauer — The Fabricator / The Welder
- Steigerung der Abschmelzleistung beim Unterpulverschweißen — The Fabricator / The Welder
- Was ist die Lichtbogeneinschaltdauer beim Schweißen, und überschätzen Sie sie? — Miller Electric
- EP4347177B1, Schweißausleger — European Patent Office / Google Patents
Verwandte Artikel
- Schweißrotatoren und Rollenböcke, technischer Leitfaden 2026 — die drehende Seite der meisten Kombinationen von Schweißmanipulatorzellen
- Auswahlleitfaden für Schweißpositionierer und Drehtische — Auswahl der werkstückseitigen Ausrüstung, mit der ein Schweißmanipulator kombiniert wird
- Verwendung eines Schweißpositionierers — täglicher Betrieb der zugeordneten Ausrüstung
- Säulen-und-Ausleger-Schweißmanipulatoren von Aubrik — Modellprogramm, Dimensionierungswerkzeuge und Angebotsanfrage
- Rohrschweißmanipulator (FWM Series) — SAW/GMAW-Schweißmanipulatoren für zwei Schweißverfahren und Rohre von 50–3,000mm







