
Entrez en contact avec Aubrik Company

Choisissez un robot de soudage MIG en faisant réaliser un essai de vos propres pièces dans la cellule proposée. Vérifiez la répétabilité du joint une fois la pièce bridée, la capacité de la torche à suivre toute la soudure et le nombre de pièces conformes produites dans le temps imparti. Comparez ensuite des devis portant sur le même équipement installé et le même essai de réception.
Imaginez un lot de supports pliés alignés près de la table de soudage. Ils portent le même numéro de plan, mais la bride de l’un d’eux s’est davantage redressée après le pliage. Le robot peut reproduire exactement la trajectoire d’hier et manquer le joint d’aujourd’hui. Ce support doit faire partie de l’essai chez le fournisseur. Le tester vous en apprendra davantage sur le choix de la cellule que la seule fiche technique du bras.
Le rôle d’un robot de soudage MIG au niveau du joint
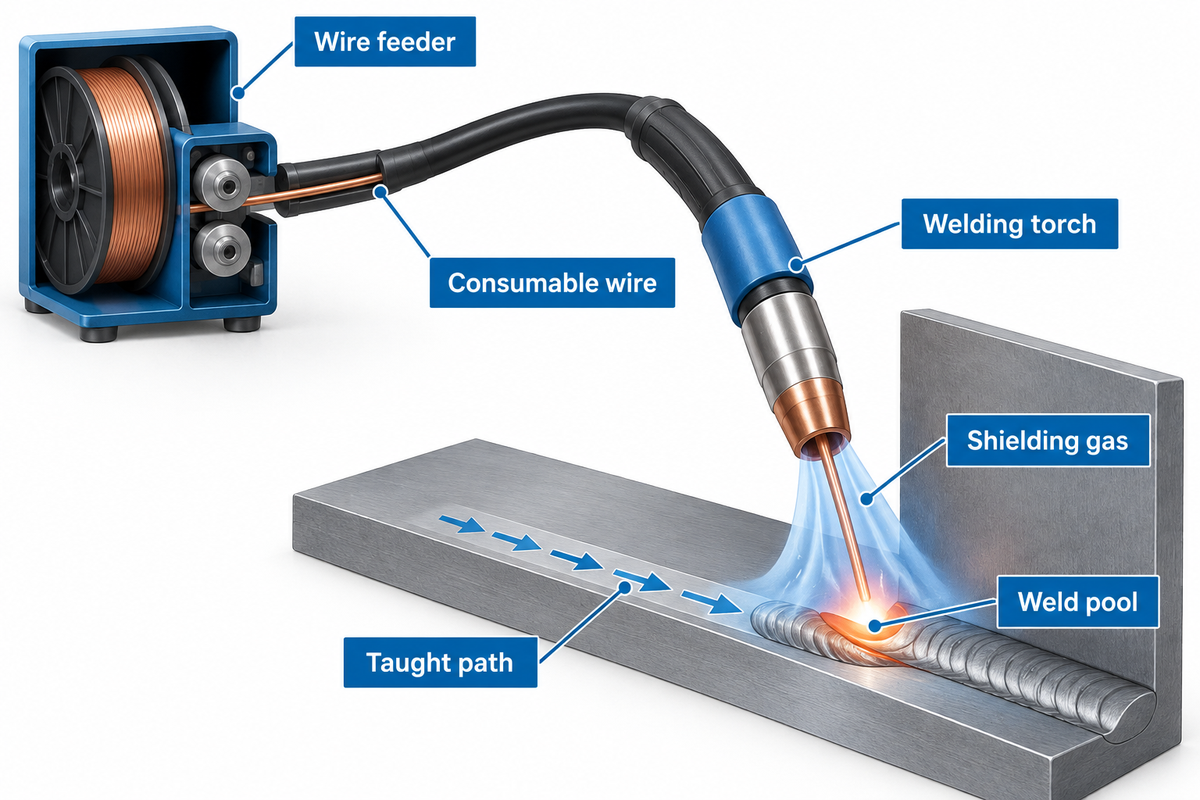
Un robot de soudage MIG déplace une torche le long d’un joint programmé, tandis qu’un dévidoir alimente le fil-électrode fusible. Selon l’AWS, le fil avance en continu dans la torche. L’arc entre le fil et la pièce fait fondre le métal d’apport et le métal de base. Le gaz de protection protège le bain de fusion. Le robot peut reproduire la soudure sur une série de bâtis si le montage maintient chaque joint sur la trajectoire programmée. Sur un support plié, la bride près du positionneur peut revenir à la même position tandis que l’extrémité libre se déplace. Lors de la comparaison des cellules, vérifiez que la torche suit le joint réel aux deux extrémités de chaque support.
Le soudage MIG peut-il être automatisé ?
Oui. Le contrôleur du robot appelle le programme de soudage et synchronise le départ de l’arc, le déplacement de la torche et la séquence de fin de cordon avec la source de courant. Le soudeur choisit le fil, le gaz, le mode de transfert et les paramètres homologués ; l’opérateur de chargement plaque les faces prévues de la pièce contre les butées du montage. L’American Welding Society désigne le procédé de soudage sous-jacent par le terme « gas metal arc welding » (GMAW). Les catalogues industriels regroupent souvent les équipements MIG et MAG. Le gaz de protection détermine le terme applicable.
Suivez la chaîne de commande de la démonstration du procédé de soudage MIG robotisé. Quel dispositif détecte un joint déplacé par un pointage ? Qu’est-ce qui arrête le soudage si le fil cesse d’avancer ? Les réponses vous indiquent quels problèmes l’équipement détecte et lesquels nécessitent une inspection.
Un essai comparatif sur des pièces de production est un moyen concret d’évaluer le soudage automatisé. Comparez le soudage MIG manuel et automatisé sur une pièce que vos soudeurs qualifiés fabriquent déjà. Conservez la même révision de plan et les mêmes critères d’acceptation. Recherchez les différences de qualité des soudures.
Quels métaux un robot de soudage MIG peut-il souder ?
Quels matériaux peut-on souder en MIG ?
Dans un système de soudage MIG, la source de courant, le gaz de protection, le fil d’apport et le mode opératoire qualifié déterminent les matériaux que l’installation peut assembler. Le seul nom du matériau ne suffit pas au fournisseur. Indiquez l’alliage réel, l’épaisseur de chaque côté du joint, l’état de surface et le symbole de soudage.
| Famille de pièces | Démonstration à demander au fournisseur | Éléments à consigner |
|---|---|---|
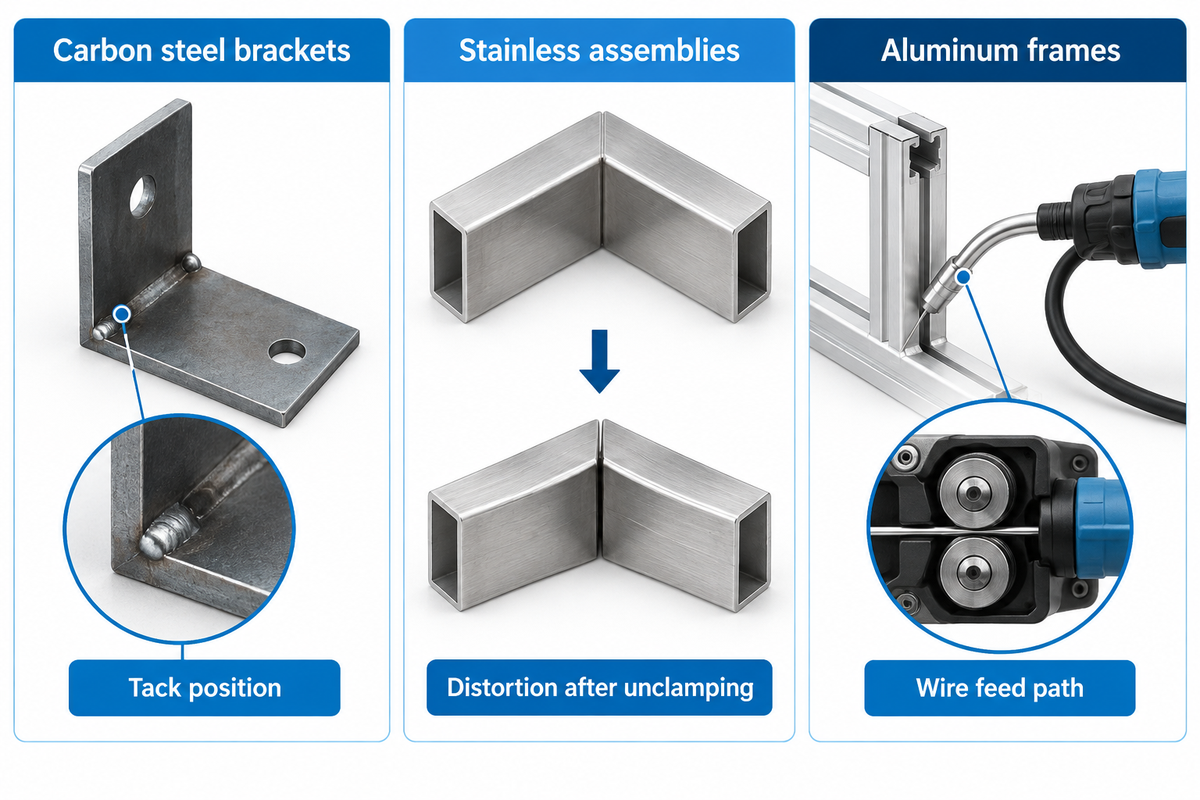
| Supports en acier au carbone | Départ, raccordement et fin du cordon sur un support préparé comme les pièces de production. | Position des points de soudure, calamine ou revêtement et résultat de l’inspection. |
| Ensembles en acier inoxydable | Utiliser le fil d’apport et le gaz spécifiés sur le joint, y compris dans les zones sensibles à la chaleur. | Mode opératoire, dispositions de protection et déformation après débridage. |
| Bâtis en aluminium | Faire avancer le fil choisi dans la torche proposée, dans la position de poignet la moins favorable. | Trajet du fil, gaine, galets d’entraînement et répétabilité des départs. |
Un robot de soudage MIG peut souder l’acier et l’aluminium, mais le système de dévidage doit être adapté lors du passage de l’un à l’autre. Lincoln Electric précise qu’une gaine hélicoïdale en acier, couramment utilisée avec le fil acier, peut rayer le fil d’aluminium, plus tendre, et accumuler les copeaux. Dans le système push-pull décrit par l’entreprise, un moteur d’assistance au dévidoir pousse le fil tandis qu’un moteur dans la torche le tire. Intégrez au temps estimé pour les lots mixtes le changement de torche, de gaine, de gaz et de bobine.
Le changement de métal peut modifier le devis. Un système de soudage MIG robotisé chiffré pour l’acier peut nécessiter une autre gaine et d’autres galets d’entraînement pour l’aluminium. Pour les applications de soudage mixtes, consultez l’indication de procédé sur chaque plan. Si un plan prescrit le soudage TIG ou plasma, demandez une analyse distincte du procédé avant de l’inclure dans le lot d’essai.
Dans l’expérience de soudage d’angle de Sikström et Öberg, les chercheurs ont utilisé un fil d’acier cuivré de 1,2 mm et un débit de gaz de protection de 20 L/min. Ces valeurs décrivent le montage expérimental. Pour l’essai d’achat, appliquez le mode opératoire correspondant à l’alliage et au joint réels.
Le joint restera-t-il sous la torche ?
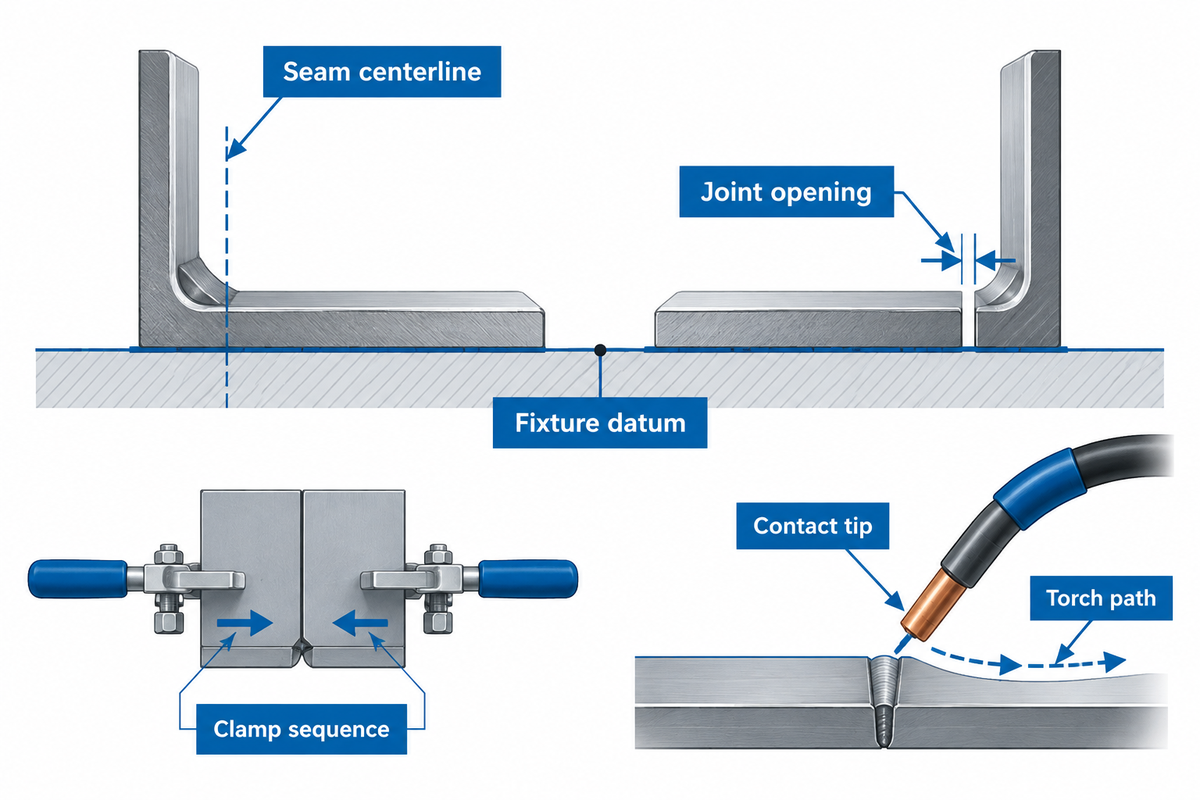
Oui, si le montage maintient de façon fiable le joint sur la trajectoire de la torche sur toute la longueur de la soudure, c’est-à-dire au départ, au milieu et à l’extrémité. Lorsque les ensembles proviennent de différents lots de production, utilisez la séquence de bridage standard pour positionner les pièces et notez, à chacun de ces points, la position du centre du joint par rapport à un repère du montage. Consignez séparément l’écartement entre les pièces à assembler. Un bridage fermé peut maintenir l’ensemble au bon emplacement tout en laissant un jeu dans le joint.
Miller indique que, pour les joints de pièces simples, la position cible se situe à environ la moitié du diamètre du fil utilisé. Les exigences d’acceptation applicables à vos pièces peuvent être précisées sur le plan ou dans le mode opératoire de soudage auquel il renvoie. Même si le fil est correctement positionné, une variation de l’ouverture du joint peut affecter la pénétration. Sikström et Öberg ont étudié l’effet du jeu sur la pénétration des soudures d’angle réalisées d’un seul côté et expliqué pourquoi un inspecteur ne peut généralement pas juger la pénétration à partir de la seule surface finie.
Si l’un des deux systèmes robotisés dépose un cordon au mauvais endroit, vérifiez comment la pièce repose sur ses butées de positionnement. Ne supposez pas que le montage est en cause. Contrôlez le tube contact et vérifiez le point central de l’outil selon la procédure de réglage approuvée pour la cellule. Un tube contact usé peut modifier le point de sortie du fil, même si le robot répète la position programmée. Consignez le contrôle de l’angle de la torche sur la fiche d’essai. Demandez aux responsables du soudage et de la qualité de choisir des cas représentatifs aux limites de tolérance et de convenir de la méthode d’évaluation de la soudure.
Lors de la fermeture du bridage, observez l’angle de la torche à l’extrémité opposée. Réduire la vitesse d’avance modifie l’apport thermique le long de la trajectoire programmée. Cela ne permet pas de ramener cette trajectoire sur un joint manquant.
Choisir un cobot ou une cellule de soudage industrielle
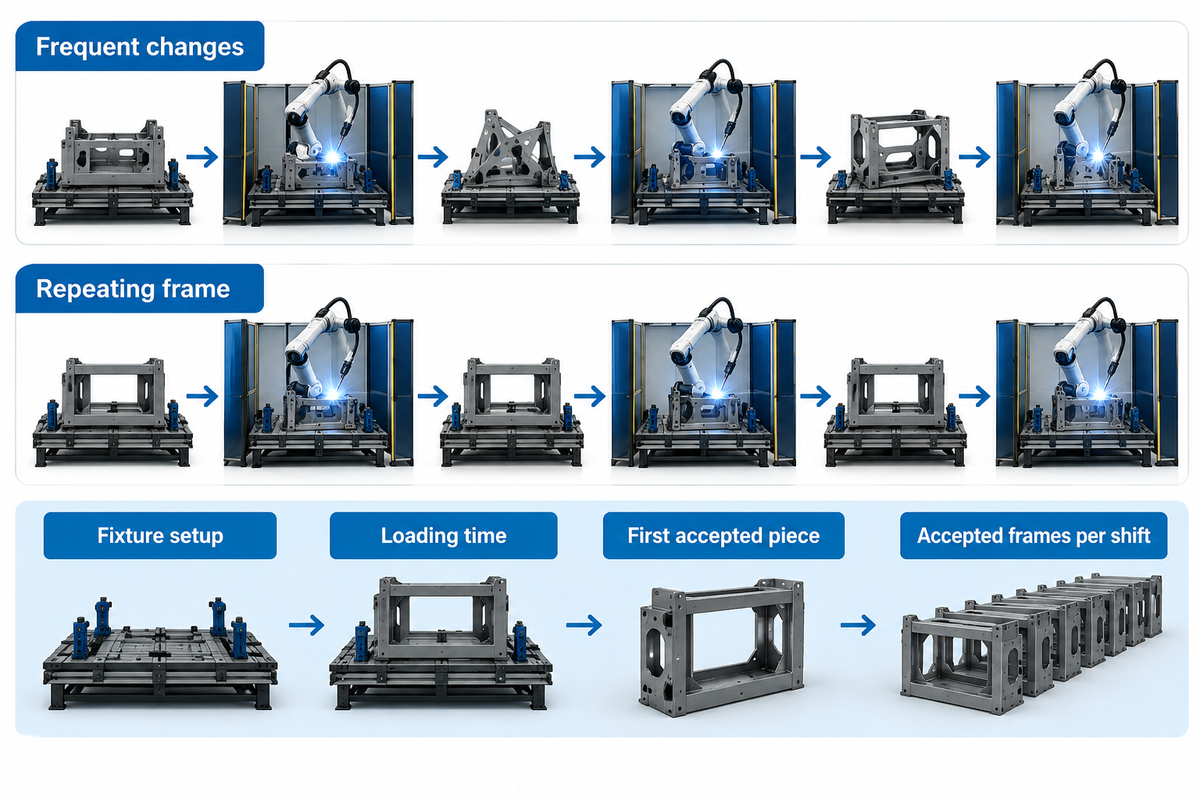
Un robot collaboratif configuré pour le soudage par cobot peut convenir lorsque les petites séries changent souvent, à condition que l’opérateur puisse rapidement programmer un nouveau joint et valider la première pièce conforme. Une cellule de soudage conventionnelle mérite d’être testée lorsque le soudage répété de la même pièce occupe la majeure partie d’un poste. Pour l’une ou l’autre configuration, un positionneur rotatif de soudage peut présenter une autre face sans devoir repositionner manuellement la pièce dans son montage. La taille du lot ne suffit pas à trancher.
| Situation de l’atelier | Éléments à tester pour les deux solutions | Facteurs qui peuvent faire pencher la décision |
|---|---|---|
| Un support décliné en de nombreuses versions | Délai entre la diffusion du plan et la première pièce acceptée. | Le réglage du montage et la vérification du programme peuvent prendre plus de temps que le soudage à l’arc. |
| Un bâti récurrent sur une ligne de production | Nombre de bâtis acceptés par poste, avec le chargement habituel et les changements de tube contact. | L’approvisionnement des pièces, l’inspection ou le déchargement peuvent imposer la cadence. |
| Pièce lourde ou soudure sur la face inférieure | Charge du positionneur, accès et changement réel d’orientation. | Un second réglage peut annuler le gain de temps d’une passe de soudage plus rapide. |
L’Occupational Safety and Health Administration des États-Unis considère le bras, l’effecteur, les commandes, les montages et les dispositifs de protection comme un système intégré. Même dans une application collaborative, le bras porte une torche de soudage à l’arc. Évaluez les risques du site liés au rayonnement de l’arc, aux projections, aux pièces chaudes, aux fumées et au mouvement du positionneur. La norme américaine de sécurité des robots de 2025 emploie le terme « application collaborative ». Demandez à l’intégrateur et au responsable sécurité du site de préciser qui validera l’installation mise en place.
Deux cellules de soudage robotisées peuvent utiliser le même type de robot industriel tout en différant par la facilité avec laquelle l’opérateur charge le gabarit. Pour les opérations de soudage répétitives sur une ligne de production à grand volume, chronométrez le chargement de la pièce lourde par l’opérateur, ainsi que le temps que le bras met à effectuer la soudure. Lorsque vous comparez des robots traditionnels et des robots collaboratifs, qui vous fera une démonstration du changement de série avec vos brides et votre équipement de levage ?
Pour les configurations où l’opérateur, les protections et le bras occupent le même espace au sol, consultez le guide d’implantation d’une cellule de soudage.
Dimensionner le bras, la torche et le positionneur en fonction de la pièce
Aubrik indique une portée de 1 400 mm pour sa configuration collaborative et de 1 700 mm pour sa cellule industrielle standard. La configuration étendue annonce 2 000 mm, avec des axes externes. Consultez la comparaison des configurations de machines de soudage robotisé et demandez un plan cotant séparément le bras et tout rail éventuel.
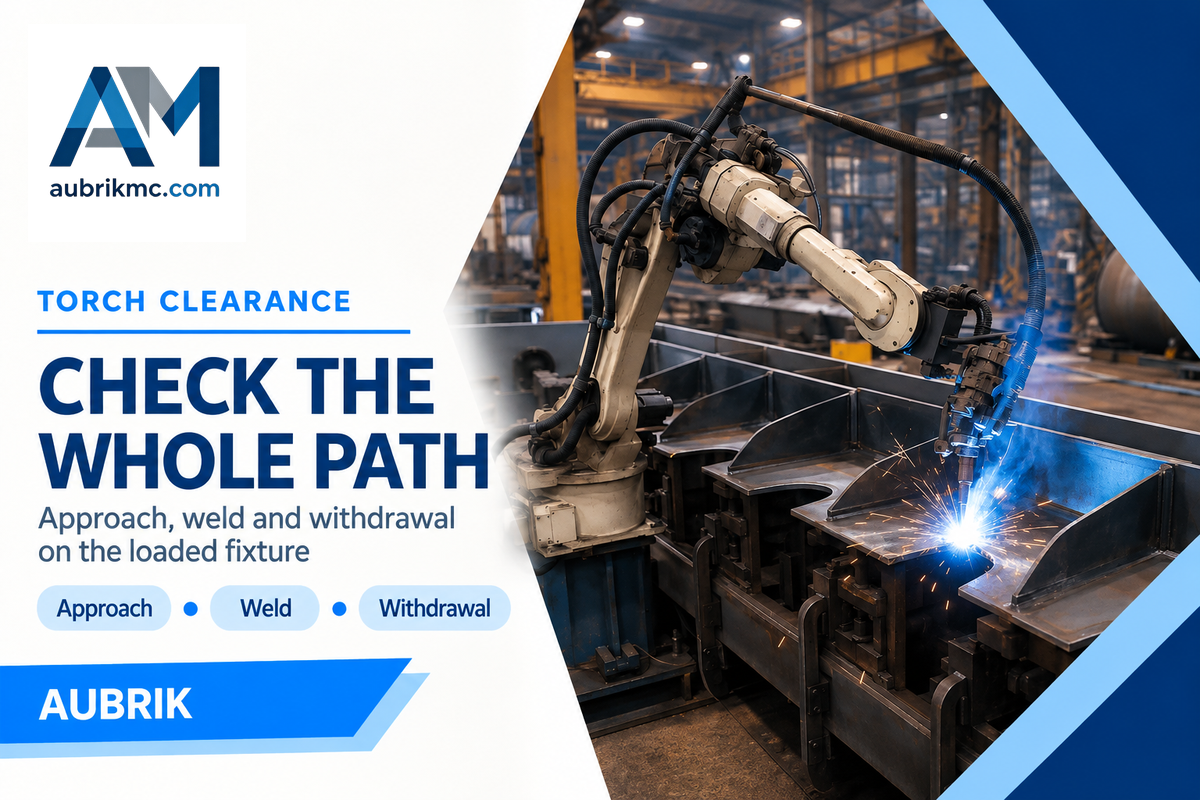
Sur un support automobile, vérifiez que la torche passe au-delà de la bride de retour. Sur les bâtis longs, la bride la plus éloignée peut se trouver dans la portée nominale du bras. Vérifiez que la torche dispose du dégagement nécessaire à l’angle imposé par la soudure. Le col de la torche doit pouvoir conserver son angle de travail, le poignet doit suivre une trajectoire continue dans l’angle et le câble doit passer sans encombre près des brides. Des déplacements à vide sur l’approche, toute la soudure et le retrait devraient révéler les contraintes. Des vérifications isolées aux positions de départ et d’arrivée peuvent ne pas montrer les problèmes qui surviennent pendant un changement de direction.
Dimensionnez le positionneur en fonction de la masse cumulée de l’ensemble et du montage, en tenant compte de l’écart entre leur centre de gravité combiné et l’axe de rotation. Un grand bâti léger et une pièce moulée compacte et lourde peuvent solliciter différemment le même axe rotatif. Fournissez les plans du plus grand ensemble et de la pièce la plus petite à manipuler, en indiquant la masse de la pièce, la base du montage et les poignées de bridage en position fermée. Vérifiez le dégagement de la torche à l’angle imposé par la soudure. Dans l’exemple de SwitchWeld, le cobot tient la torche à 45 degrés et soude une pièce en acier bridée sur une table.
Un bras robotisé capable d’atteindre le départ d’un joint peut manquer de débattement au poignet avant l’extrémité. Pour les pièces complexes, demandez au soumissionnaire de montrer l’approche, le soudage à l’arc et la sortie sur le plan du montage. Si l’offre comprend une programmation hors ligne, demandez-lui de montrer comment un technicien corrige un écart depuis le pupitre d’apprentissage.
Pour un ensemble cylindrique posé sur des rouleaux, le guide de dimensionnement d’un vireur prend en compte le couple d’entraînement et l’angle des rouleaux. Un montage sur plateau, en revanche, nécessite de connaître le centre de gravité de l’ensemble chargé et son éloignement de l’axe d’inclinaison.
Combien coûte un robot de soudage ?
Quel est le prix d’un robot de soudage ?
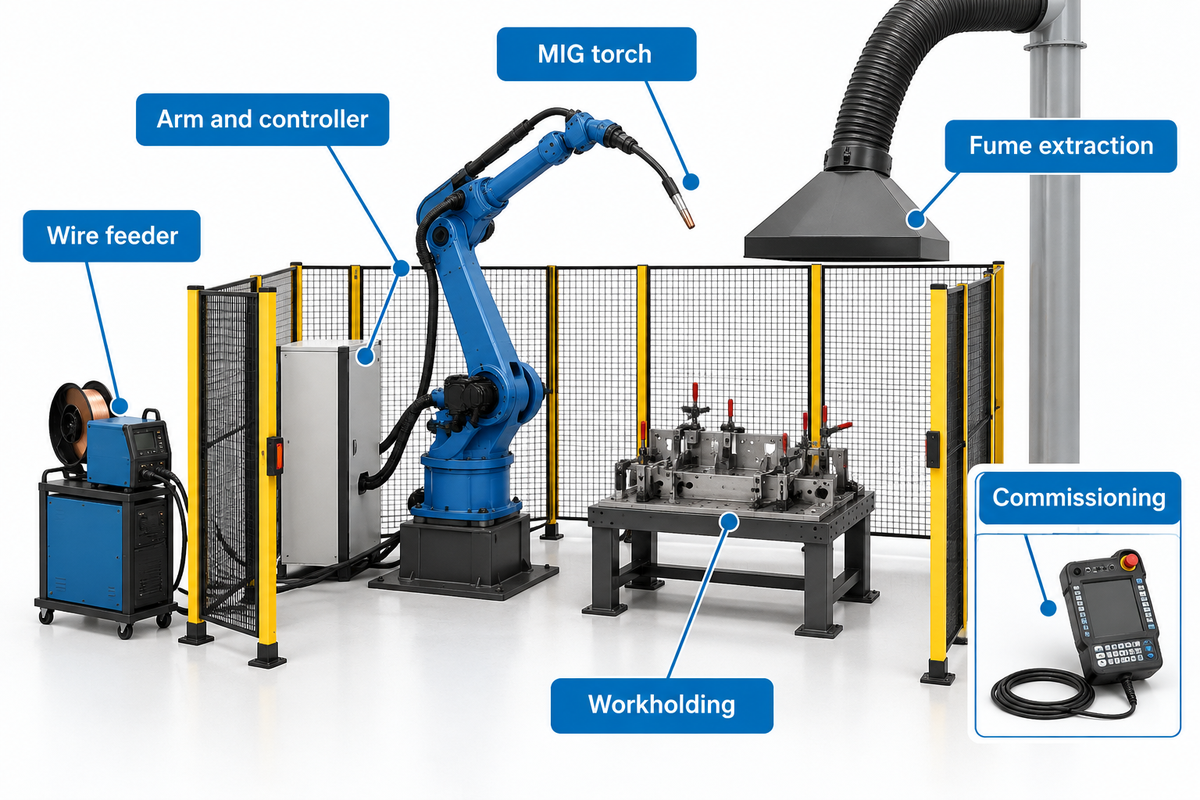
Hirebotics affiche un prix de départ de $105 000 aux États-Unis pour son Cobot Welder. Le système présenté comprenait un bras Universal Robots, une source de courant Miller Auto Deltaweld, une torche MIG refroidie par air et un chariot. Hirebotics propose en option un logiciel de suivi de joint et un kit rotatif. Pour établir le budget de votre usine, comparez le prix du système de base à un devis distinct pour une installation complète, détaillant les options que vous comptez utiliser.
| Poste de coût | Éléments à faire préciser par chaque soumissionnaire | Coûts susceptibles de ne pas figurer dans le prix affiché |
|---|---|---|
| Équipement de soudage | Bras, contrôleur, dévidoir, torche, câbles et refroidissement. | Options nécessaires pour le cycle de production ou le matériau spécifié. |
| Maintien de la pièce et mouvements | Nombre de montages, brides et axes externes synchronisés éventuels. | Outillage pour la prochaine famille de pièces et les évolutions techniques. |
| Intégration sur site | Alimentation électrique, extraction, protections et responsable de la mise en service. | Main-d’œuvre sur site, installation et validation. |
| Mise en production | Premier programme, essai de réception, formation, logiciels et assistance. | Licences récurrentes, déplacements et programmes supplémentaires. |
| Extraction des fumées | Emplacement de la hotte et débit d’air requis au niveau de la torche. | Conduits, filtres et vérification du débit d’air. |
| Manutention des pièces | Mode d’acheminement des ensembles lourds jusqu’au montage. | Palan, élingues et temps de chargement par l’opérateur. |
| Détection du joint | Type de joint et variations mesurables par le capteur. | Montage du capteur, étalonnage et modifications du programme. |
| Pièces de rechange | Buses, gaines et câbles avec leurs références de commande. | Pièces d’usure consommées avant la prochaine maintenance planifiée. |
| Propriété des programmes | Personne habilitée à récupérer et modifier le programme validé. | Formation, sauvegardes et accès aux logiciels après la remise de l’installation. |
Laissez ce poste en attente dans l’offre tant que le soumissionnaire n’a pas attribué la responsabilité de ces travaux. Si une offre comprend le premier montage et une autre ne propose qu’une table nue, il faut ajouter les prestations manquantes avant de comparer les totaux. Pour un robot industriel d’occasion, demandez qui assurera l’assistance sur le contrôleur et l’interface de soudage, et comment la cellule complète sera présentée.
Comparez les solutions de soudage robotisé à partir de devis détaillés. Distinguez l’investissement initial des coûts de service récurrents. Une offre d’automatisation du soudage peut inclure le logiciel de programmation dans la cellule. Une autre peut facturer séparément les postes supplémentaires ou la formation. Demandez aux personnes qui assureront la maintenance du système robotisé de vérifier quels accès logiciels sont compris dans le contrat.
Demandez également la fiche de calcul de charge utile. Aubrik indique une plage de charge utile de 3 to 20 kg pour ses machines et donne l’exemple d’une torche MIG d’environ 3 kg. Evsrobot présente son unité QJR6S-1 pour petites pièces avec une charge utile de 6 kg et une portée de 750,6 mm. Dans les deux cas, l’intégrateur doit peser la torche entièrement équipée et vérifier le moment admissible au poignet avant de finaliser le choix du bras.
Réaliser un essai sur pièces avant de commander
Convenez avec le fournisseur des critères d’acceptation des soudures d’essai avant d’expédier les pièces. Envoyez des pièces de production, y compris celles de la révision la plus difficile et les pièces aux limites de tolérance habituellement admises lors du contrôle à réception. Utilisez la séquence réelle de pointage, les montages, le fil et le gaz prévus. Indiquez les soudures requises par le plan et les personnes habilitées à approuver les résultats. L’approbation des pièces de production et toute qualification du mode opératoire de soudage exigée par contrat doivent faire l’objet de dossiers distincts.
Fiche de réception par famille de pièces
| À consigner pour chaque pièce d’essai | Éléments justificatifs à conserver |
|---|---|
| Identification de la pièce et du montage | Révision du plan, lot, état du bridage, sens de chargement et positions des points de soudure. |
| État du joint et accessibilité | Position par rapport au repère, ouverture à la racine, dégagement de la torche et tout repositionnement. |
| Durée et résultat | Temps écoulé entre le chargement et la libération, résultat du premier contrôle, retouches et décision finale. |
| Validation | Méthode d’inspection, critère d’acceptation, exceptions et personne responsable. |
| Consommables installés | Nuance et diamètre du fil, gaine, galet d’entraînement et tube contact utilisés pour cet essai. |
| État thermique | Préchauffage requis ou limites de température entre passes prévues par le mode opératoire, et toute interruption dans l’attente de la température du joint. |
| Identification du programme | Version du contrôleur, programme de soudage et opérateur autorisé à valider les modifications. |
| Mesure du joint | Distinguez, sur chaque pièce d’essai, l’erreur de position du montage de l’écartement entre les bords à assembler. |
| Reprise après un arrêt | Cause de l’arrêt, durée de réparation, décision concernant la pièce rejetée et personne ayant autorisé le redémarrage. |
Supposons qu’un essai dure 72 minutes, du changement de série à l’inspection. L’équipe tente de souder neuf pièces et en accepte huit. Cela correspond à 9 minutes par pièce acceptée. Diviser par les neuf pièces donne plutôt 8 minutes par tentative, ce qui répond à une autre question de production. Pour chaque pièce renvoyée en retouche, comptez le temps nécessaire avant son acceptation.
Miller conseille de commencer l’essai à une vitesse inférieure à la vitesse maximale. Son exemple de mise en service progressive prévoit trois ou quatre pièces initiales, puis un nouveau contrôle à un réglage de vitesse de 50 %. Demandez à l’intégrateur quel paramètre de vitesse est modifié pendant l’essai et qui est autorisé à effectuer cette modification dans la procédure validée de la cellule. Si l’essai se termine avant le premier changement de tube contact, consignez ce temps d’arrêt comme non observé. Pour estimer la productivité sur un poste complet, prolongez l’essai jusqu’à inclure un changement de tube contact ou ajoutez une marge pour la maintenance. Demandez à l’équipe de production de répéter l’essai avec la famille de pièces suivante et chronométrez la récupération du programme sauvegardé. Vous saurez ainsi ce que l’équipe peut reproduire après le départ de l’équipe de démonstration.
Pour mesurer les bénéfices du soudage MIG robotisé par rapport au soudage manuel, appliquez la même règle d’inspection aux deux opérateurs. Une offre promettant des soudures de haute qualité doit préciser le plan ou le critère d’inspection qui définit une pièce conforme. Consignez les paramètres de soudage de chaque pièce réparée. L’équipe du poste suivant pourra ainsi reproduire les opérations de soudage et rechercher la cause des retouches.
Quand la détection du joint est-elle justifiée ?
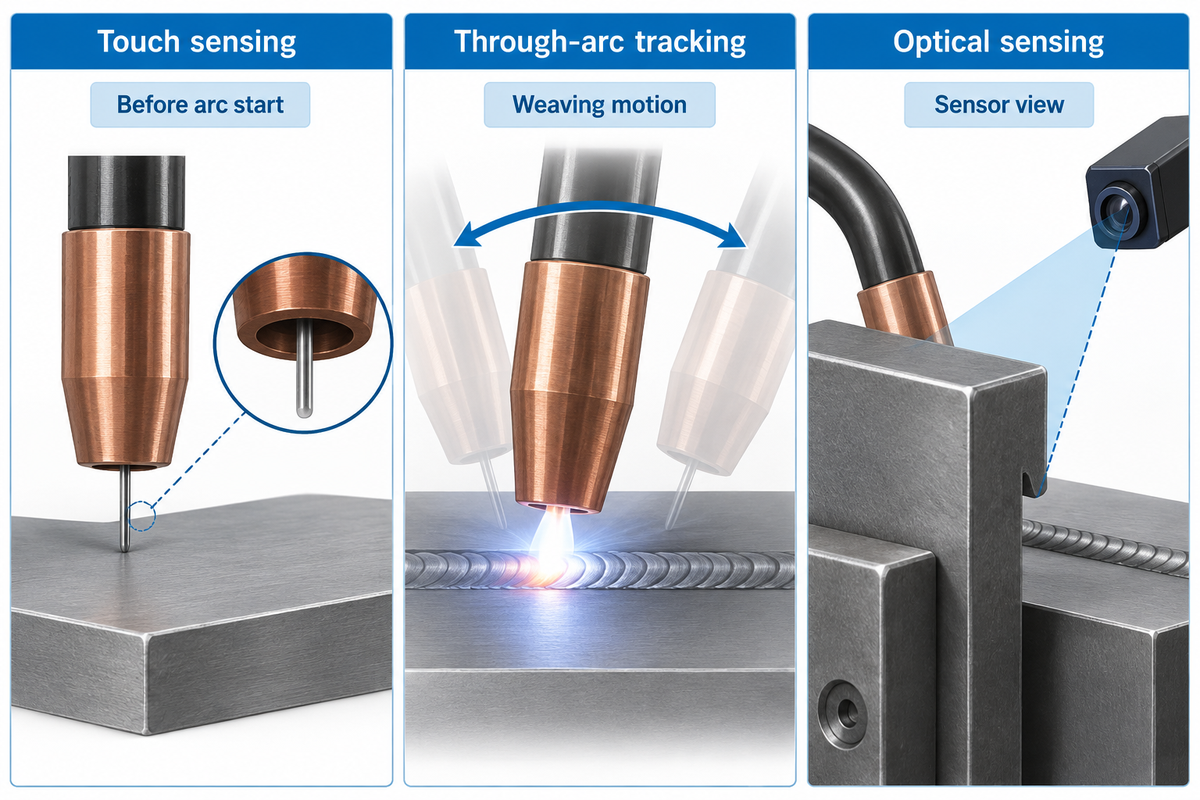
Commencez par noter quand et où le joint se déplace. Si sa position de départ change d’une pièce à l’autre, le palpage peut repérer une référence avant le démarrage de l’arc. Si le joint dérive pendant une passe, envisagez avec le fournisseur un procédé de suivi actif du joint. Repérer l’axe du joint ne résout pas le problème d’ajustement lorsque les deux pièces s’écartent entre les brides.
Le palpage par contact du fil repère une surface conductrice en la touchant avec le fil. Motoman indique deux limites à cette méthode. Premièrement, sa capacité à détecter les jeux entre les pièces est limitée et, deuxièmement, elle ne permet pas de détecter les joints bout à bout à bords droits. Le suivi par l’arc surveille la réponse de l’arc pendant le soudage. La méthode décrite par Motoman nécessite un mouvement oscillant et un matériau plus épais. Pour le suivi optique, vérifiez si des impuretés ou l’outillage obstruent le champ de vision du capteur sur le joint.
Dans le compte rendu de l’essai, indiquez la trajectoire programmée, les modifications apportées par le capteur et les critères d’acceptation de la soudure finie. Si le nettoyage du dispositif de positionnement rétablit la position du joint lors de chargements répétés, ajoutez cette opération à la procédure de mise en place. Effectuez une réparation si l’usure ou les dommages empêchent la pièce de se positionner correctement. Si un capteur suit un joint qui se déplace, mais que la pièce échoue au contrôle, vérifiez l’ajustement et le procédé de soudage.
Pendant l’essai de soudage à l’arc robotisé, vérifiez si le capteur optique garde le joint dans son champ de vision pendant toute la rotation du bras. Demandez au fournisseur de présenter l’option de suivi sur le système MIG proposé, avec le revêtement réel du joint et le montage de fixation. Notez les défauts qui interrompent le procédé de soudage robotisé. Joignez le relevé des défauts à la pièce rejetée afin que l’intégrateur puisse reproduire le problème.
Questions fréquentes
Quels sont les inconvénients du soudage robotisé ?
Un robot de soudage nécessite un joint reproductible, un accès suffisant pour la torche, un montage de fixation adapté et une personne habilitée à valider toute modification de programme. Dans un atelier où les séries sont variées, la programmation et les changements de série peuvent absorber une grande partie du temps disponible pour une petite série. Sur une ligne de production très sollicitée, le goulot d’étranglement peut se déplacer vers l’approvisionnement en pièces ou le contrôle. Essayez une commande habituelle comprenant un changement de série et une pièce difficile, puis comptez les pièces acceptées et notez le temps passé à corriger les pièces rejetées.
Puis-je utiliser ma source de courant MIG existante ?
Oui, si le modèle exact de la source de courant est compatible avec le dévidoir et si l’interface du robot prend en charge les signaux de commande et de retour nécessaires aux démarrages, aux arrêts et à la gestion des défauts automatisés. Une source de courant qui donne de bons résultats en soudage manuel peut tout de même nécessiter une interface ou des commandes différentes pour automatiser les démarrages, les arrêts et la gestion des défauts. Avant de comptabiliser les économies liées à la réutilisation, demandez au fournisseur de faire une démonstration de l’amorçage de l’arc, de la communication après une interruption du cycle et de la reprise avec l’équipement prévu.
Combien coûte un poste MIG par rapport à une cellule robotisée complète ?
Le prix de départ de l’offre aux États-Unis indiquée dans la comparaison des coûts est de $105 000, avant l’ajout du kit rotatif et du logiciel de suivi de joint en option. Un poste MIG autonome et une cellule robotisée correspondent à des périmètres d’achat différents. Le poste fournit la puissance de soudage et peut inclure un dévidoir et une torche. Le système complet nécessite aussi le mouvement, la commande, le maintien de la pièce et l’équipement requis pour sa mise en service sur votre site. Comparez le prix actuel d’un poste dont le modèle est précisé aux devis détaillés de cellules. À titre indicatif, le prix de l’offre ci-dessus comprend le bras et l’équipement de soudage, tandis que certains logiciels et équipements de mouvement supplémentaires sont facturés séparément par le fournisseur.
Qui programme la pièce suivante ?
Désignez un responsable de programme formé, habilité à effectuer les modifications pour la pièce suivante et, si l’achat est motivé par le manque de soudeurs qualifiés, identifiez les professionnels du soudage qui pourront valider ces modifications à chaque poste. Cette personne devra récupérer la bonne version, vérifier le montage de fixation, effectuer la modification autorisée du programme et obtenir l’approbation de la première pièce lors de la réception. Définissez qui peut modifier les paramètres de soudage et qui conserve une copie de sauvegarde du programme validé.
Un robot collaboratif de soudage peut-il fonctionner pendant qu’une personne charge la pièce suivante ?
Oui, mais uniquement si l’agencement de la cellule de soudage installée, le mode de fonctionnement et les dispositifs de sécurité validés autorisent cette séquence de chargement pendant que le robot collaboratif soude. Lorsqu’un opérateur charge un second montage de fixation, les dispositifs de sécurité de la cellule doivent le protéger du rayonnement de l’arc, des projections et de tout contact avec le bras ou un positionneur en mouvement. Avant d’inclure le chargement simultané dans une estimation de production, demandez à l’intégrateur de faire une démonstration de la séquence prévue dans le cadre de l’évaluation des risques approuvée sur le site.
Pour examiner une pièce témoin, envoyez à Aubrik le plan de soudage et le plan du montage de fixation, avec le matériau, la variété des lots et les critères d’acceptation. Indiquez le joint qui pose le plus de difficultés à votre équipe.
Références et sources
- Guide de soudage GMAW de l’American Welding Society
- Guide de Lincoln Electric sur le dévidage du fil d’aluminium
- Étude originale sur la pénétration des soudures d’angle
- Consignes de l’OSHA sur la sécurité des systèmes robotisés industriels
- Tarifs de l’offre de Hirebotics aux États-Unis
- Consignes de Miller pour les essais d’automatisation du soudage
- Comparaison des méthodes de détection de Yaskawa
- Révision de la norme ANSI sur la sécurité des robots industriels
- The Fabricator : objectifs de conception des montages de fixation pour le soudage robotisé







