
Nehmen Sie Kontakt mit der Aubrik Company auf

Wählen Sie einen MIG-Schweißroboter aus, indem Sie Ihr eigenes Bauteil in der vorgeschlagenen Zelle schweißen lassen. Prüfen Sie, ob die ausgerichtete Fuge reproduzierbar ist, der Brenner der gesamten Naht folgen kann und wie viele Teile innerhalb der verfügbaren Zeit die Prüfung bestehen. Vergleichen Sie anschließend Angebote für dieselbe installierte Anlage und Abnahmeprüfung.
Stellen Sie sich eine Reihe gekanteter Halterungen neben dem Schweißtisch vor. Sie haben dieselbe Zeichnungsnummer, doch bei einer ist ein Schenkel nach dem Kanten etwas weiter zurückgesprungen. Ein Roboter kann exakt denselben Weg wie gestern wiederholen und dabei die heutige Fuge verfehlen. Genau diese Halterung gehört in den Lieferantenversuch. Ihre Prüfung kann mehr über die Auswahl der Zelle aussagen als die technischen Daten des Roboterarms allein.
Was ein MIG-Schweißroboter an der Fuge leistet
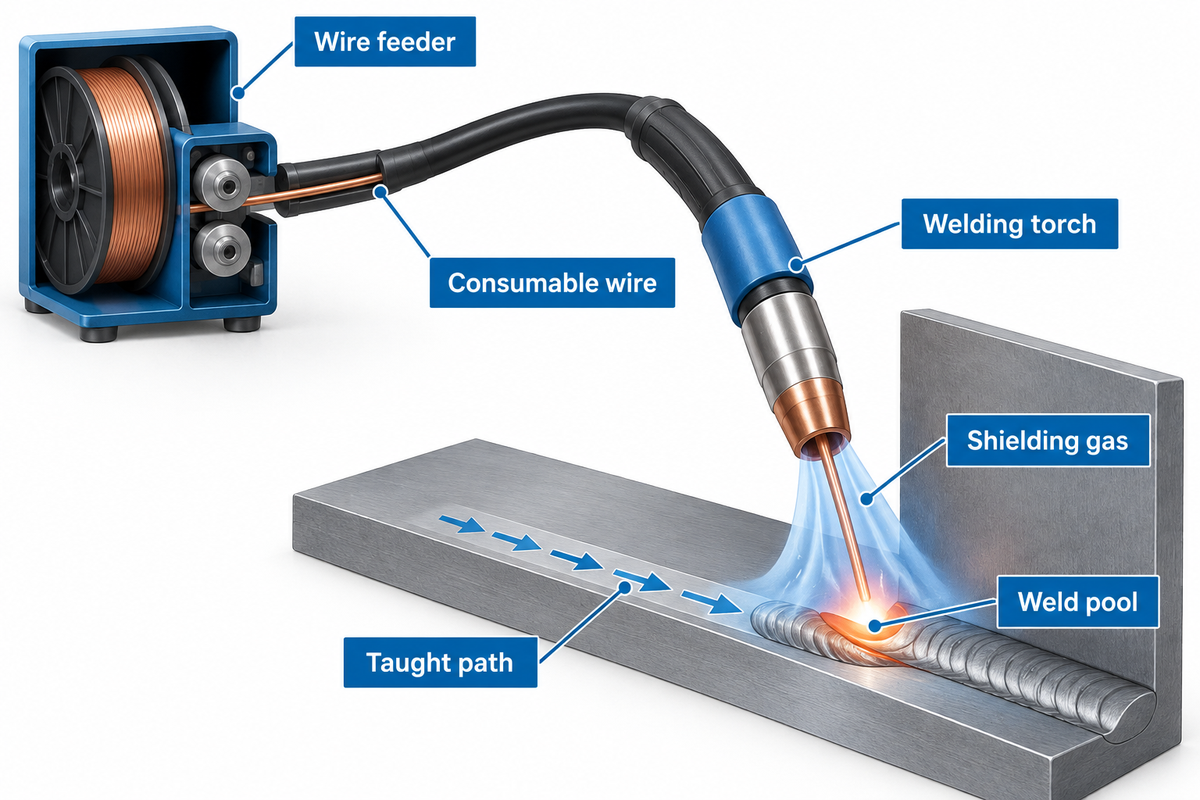
Ein MIG-Schweißroboter führt einen Schweißbrenner entlang einer eingelernten Fuge, während ein Drahtvorschub den abschmelzenden Drahtelektrodenwerkstoff zuführt. Laut AWS wird der Draht kontinuierlich durch den Brenner gefördert. Der Lichtbogen zwischen Draht und Werkstück schmilzt Zusatz- und Grundwerkstoff auf. Schutzgas schützt das Schmelzbad. Der Roboter kann die Schweißung an einer Serie von Rahmen wiederholen, wenn die Vorrichtung jede Naht auf dem eingelernten Pfad hält. Bei einer gekanteten Halterung kann der Schenkel nahe dem Anschlag stets dieselbe Position einnehmen, während sich das freie Ende verschiebt. Prüfen Sie beim Vergleich der Zellen, ob der Brenner an beiden Enden jeder Halterung der tatsächlichen Fuge folgt.
Lässt sich MIG-Schweißen automatisieren?
Ja. Die Robotersteuerung ruft das Schweißprogramm auf und synchronisiert Lichtbogenstart, Brennerbewegung und Endkratersequenz mit der Stromquelle. Der Schweißer wählt den freigegebenen Draht, das Gas, das Übertragungsverfahren und die Parameter aus. Der Bediener beim Einlegen legt die vorgesehenen Bauteilflächen an die Anschläge der Vorrichtung an. Die American Welding Society bezeichnet das zugrunde liegende Schweißverfahren als Gas Metal Arc Welding (GMAW). In Industriekatalogen werden MIG- und MAG-Anlagen häufig gemeinsam geführt. Welcher Begriff zutrifft, hängt vom Schutzgas ab.
Verfolgen Sie die Steuerungskette in der Demo zum robotergestützten MIG-Schweißen. Welches Gerät erkennt eine durch einen Heftpunkt verschobene Naht? Was stoppt den Schweißvorgang, wenn der Draht nicht mehr gefördert wird? Die Antworten zeigen, welche Probleme die Anlage erkennt und welche eine Prüfung erfordern.
Ein direkter Vergleichsversuch mit Produktionsteilen ist ein praxisnaher Test für das automatisierte Schweißen. Vergleichen Sie manuelles und automatisiertes MIG-Schweißen an einem Bauteil, das Ihre erfahrenen Schweißer bereits fertigen. Verwenden Sie dieselbe Zeichnungsrevision und dieselben Abnahmekriterien. Achten Sie auf Unterschiede in der Schweißnahtqualität.
Welche Metalle kann ein MIG-Schweißroboter schweißen?
Was kann ein MIG-Schweißgerät schweißen?
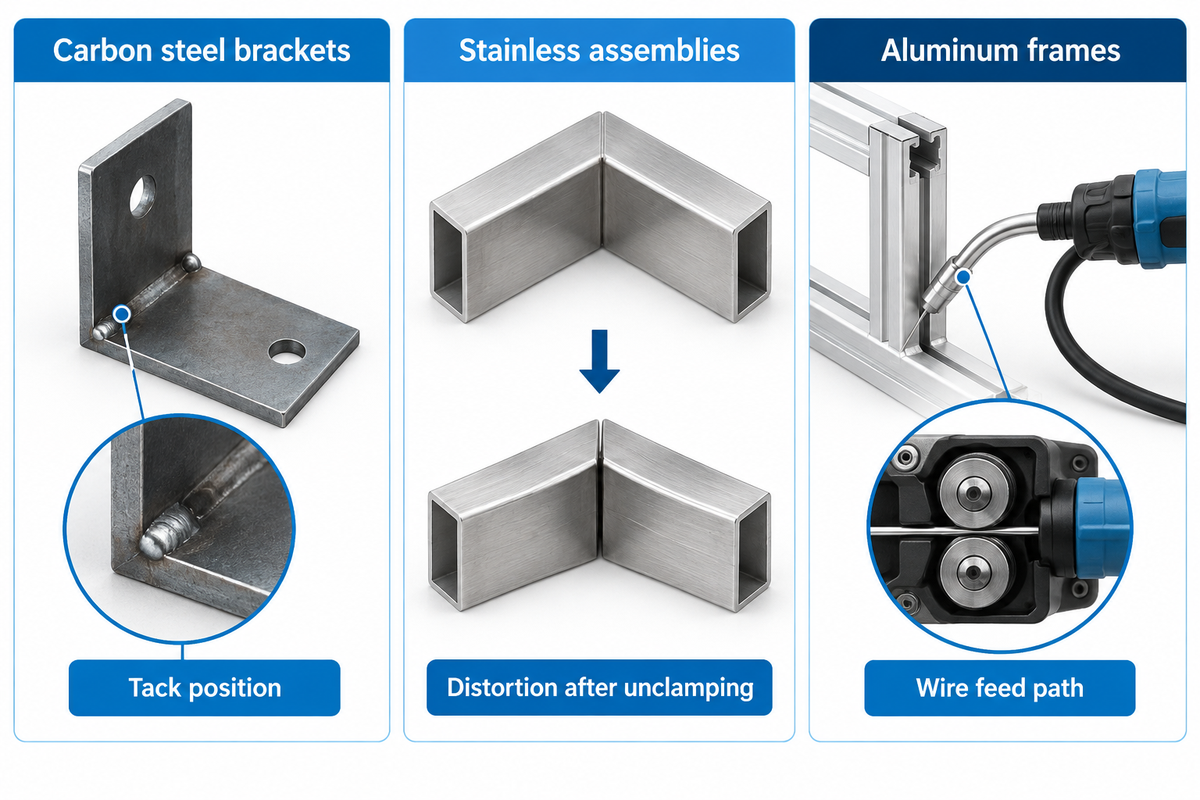
Bei einem MIG-Schweißsystem bestimmen Stromquelle, Schutzgas, Zusatzdraht und qualifizierte Schweißanweisung, welche Werkstoffe sich damit verbinden lassen. Die Materialbezeichnung allein liefert dem Anbieter nicht genug Informationen. Übermitteln Sie die tatsächliche Legierung, die Dicke beider Werkstücke an der Fuge, den Oberflächenzustand und das Schweißsymbol.
| Bauteilfamilie | Was der Anbieter vorführen soll | Was zu dokumentieren ist |
|---|---|---|
| Halterungen aus unlegiertem Stahl | Nahtanfang, Einbrandstelle und Nahtende an einer Halterung, die wie das Produktionsmaterial vorbereitet wurde. | Heftpunktposition, Zunder oder Beschichtung und Prüfergebnis. |
| Baugruppen aus Edelstahl | Den vorgegebenen Zusatzwerkstoff und das Schutzgas an der Fuge einsetzen, einschließlich einer wärmeempfindlichen Ecke. | Schweißanweisung, Schutzmaßnahmen und Verzug nach dem Ausspannen. |
| Aluminiumrahmen | Den ausgewählten Draht durch den vorgeschlagenen Brenner führen, auch bei der ungünstigsten Brennerstellung. | Drahtführungsweg, Drahtseele, Vorschubrollen und Reproduzierbarkeit der Zündungen. |
Ein MIG-Schweißroboter kann Stahl und Aluminium schweißen, doch beim Wechsel zwischen beiden Werkstoffen kommt es auf die Drahtförderung an. Lincoln Electric weist darauf hin, dass eine spiralförmige Stahldrahtseele, wie sie üblicherweise für Stahldraht verwendet wird, weichen Aluminiumdraht beschädigen und Späne ansammeln kann. Beim vom Unternehmen beschriebenen Push-Pull-System schiebt ein Hilfsmotor am Drahtvorschub den Draht, während ein Motor im Brenner ihn zieht. Berücksichtigen Sie beim Mischlos die Zeit für den Wechsel von Brenner, Drahtseele, Gas und Drahtspule.
Ein Werkstoffwechsel kann den Preis verändern. Ein für Stahl angebotenes MIG-Schweißsystem benötigt für Aluminium möglicherweise eine andere Drahtseele und andere Vorschubrollen. Prüfen Sie bei Anwendungen mit verschiedenen Schweißverfahren die Verfahrensangabe auf jeder Zeichnung. Verlangt eine Zeichnung WIG- oder Plasmaschweißen, sollte das Bauteil vor der Aufnahme in die Versuchspalette separat verfahrenstechnisch geprüft werden.
Im Kehlnahtexperiment von Sikström und Öberg verwendeten die Forschenden einen kupferbeschichteten Stahldraht mit 1,2 mm Durchmesser und führten Schutzgas mit 20 L/min zu. Diese Werte beschreiben den Versuchsaufbau. Verwenden Sie beim Abnahmeversuch das Verfahren für die tatsächliche Legierung und Fuge.
Bleibt die Fuge unter dem Brenner?
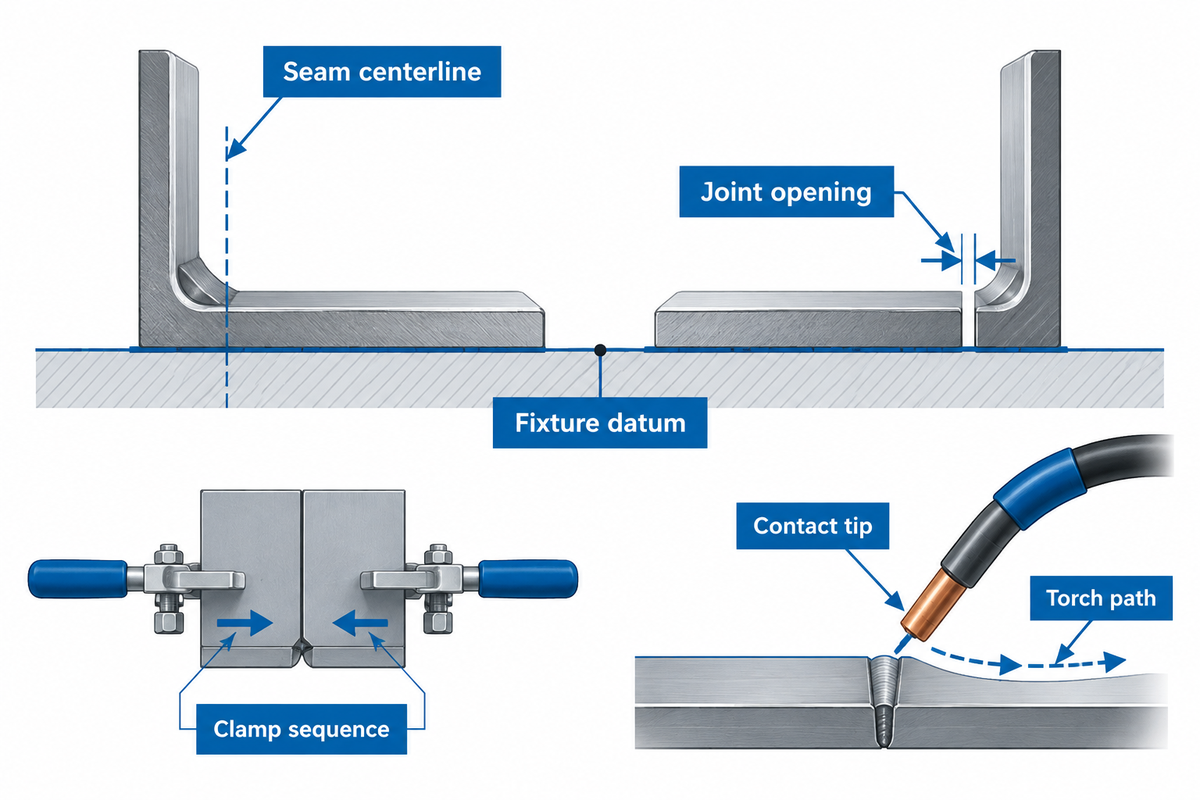
Ja, sofern die Vorrichtung die Fuge über die gesamte Nahtlänge zuverlässig auf dem Brennerpfad hält, also am Startpunkt, in der Mitte und an den Endmarkierungen. Werden Baugruppen aus verschiedenen Produktionslosen eingelegt, positionieren Sie die Teile mit der standardisierten Spannfolge und notieren Sie an jeder Markierung die Lage der Nahtmitte bezogen auf einen Vorrichtungsbezugspunkt. Halten Sie den Spalt zwischen den zusammenzufügenden Teilen in einer separaten Spalte fest. Eine geschlossene Spannvorrichtung kann eine Baugruppe korrekt positionieren, während in der Fuge dennoch ein Spalt bleibt.
Miller nennt für einfachere Bauteile eine Sollposition der Fuge von ungefähr der Hälfte des verwendeten Drahtdurchmessers. Die für Ihre Bauteile geltenden Abnahmeanforderungen können in der Zeichnung angegeben oder in der Schweißanweisung referenziert sein. Auch bei korrekt positioniertem Draht kann ein wechselnder Fugenspalt den Einbrand beeinflussen. Sikström und Öberg untersuchten den Einfluss des Fugenspalts auf den Einbrand bei einseitigen Kehlnähten und erläuterten, warum sich der Einbrand im Allgemeinen nicht anhand der fertigen Nahtoberfläche beurteilen lässt.
Wenn eines der beiden Robotersysteme eine Raupe falsch platziert, prüfen Sie, wie das Bauteil an den Anschlägen anliegt. Gehen Sie nicht automatisch davon aus, dass die Vorrichtung schuld ist. Kontrollieren Sie die Stromdüse und prüfen Sie den TCP nach dem freigegebenen Einrichtverfahren der Zelle. Eine verschlissene Stromdüse kann die Austrittsposition des Drahts verändern, selbst wenn der Roboter seine programmierte Pose wiederholt. Nehmen Sie die Prüfung des Brennerwinkels in das Versuchsprotokoll auf. Lassen Sie die Verantwortlichen für Schweißen und Qualität repräsentative Extremfälle auswählen und vereinbaren, wie die Schweißnaht beurteilt wird.
Beobachten Sie beim Schließen der Spannvorrichtung den Brennerwinkel am entferntesten Ende. Eine geringere Schweißgeschwindigkeit verändert den Wärmeeintrag entlang des programmierten Pfads. Sie kann den programmierten Pfad nicht auf eine fehlende Fuge verschieben.
Cobot oder industrielle Schweißzelle?
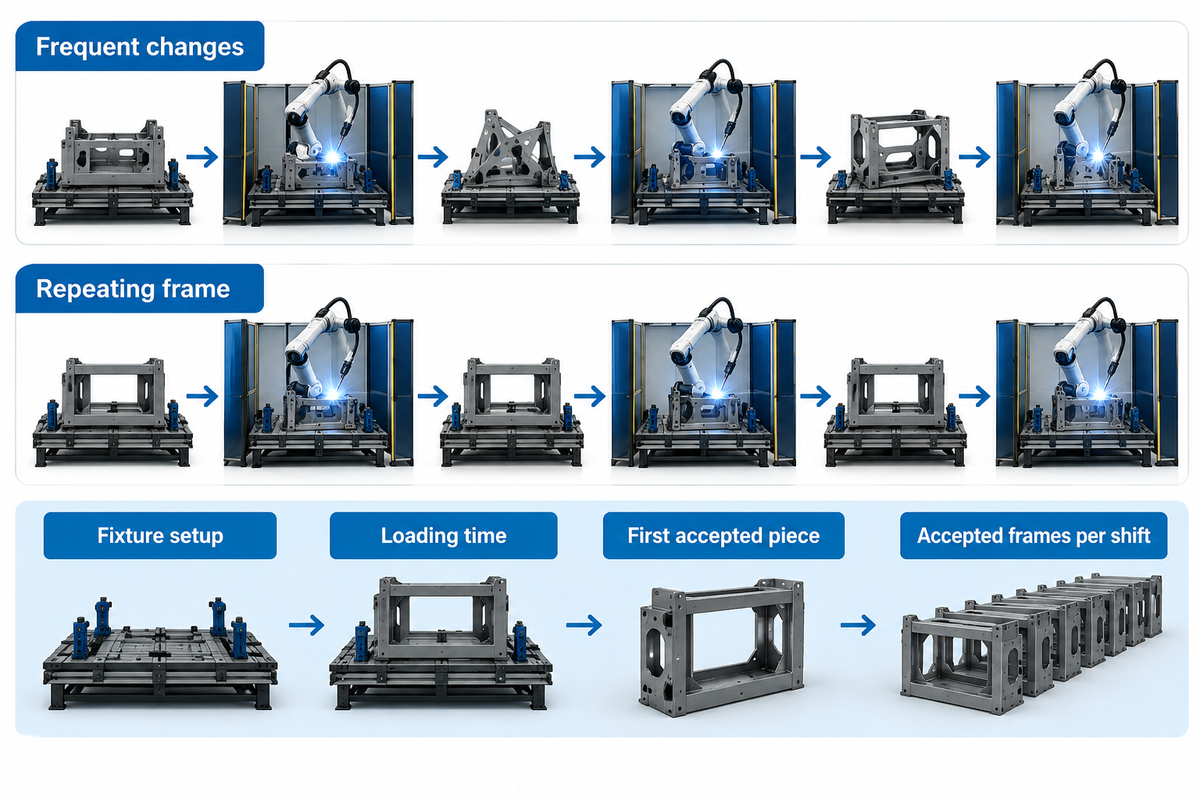
Ein kollaborativer Roboter, der für Cobot-Schweißen eingerichtet ist, kann sich bei häufigen Änderungen und kurzen Serien eignen, wenn der Bediener eine neue Naht schnell einlernen und das erste einwandfreie Teil freigeben kann. Eine herkömmliche Schweißzelle ist einen Versuch wert, wenn das wiederholte Schweißen desselben Bauteils den Großteil einer Schicht beansprucht. Bei beiden Anlagenkonzepten kann ein Drehpositionierer zum Schweißen eine weitere Seite zugänglich machen, ohne dass die Teile von Hand neu gespannt werden müssen. Die Losgröße allein reicht für die Entscheidung nicht aus.
| Bedingung in der Fertigung | Beide Konzepte testen mit | Was die Entscheidung beeinflussen kann |
|---|---|---|
| Viele Varianten einer Halterung | Zeit vom freigegebenen Zeichnungsstand bis zum ersten abgenommenen Teil. | Einrichten der Vorrichtung und Programmprüfung können länger dauern als die Lichtbogenzeit. |
| Ein wiederkehrender Rahmen auf einer Produktionslinie | Abgenommene Rahmen pro Schicht bei routinemäßigem Einlegen und Wechsel der Stromdüse. | Teileversorgung, Prüfung oder Entladen können den Takt vorgeben. |
| Schwere Teile oder eine Naht an der Unterseite | Belastung des Positionierers, Zugänglichkeit und tatsächliche Änderung der Ausrichtung. | Ein zweiter Rüstvorgang kann den Zeitgewinn eines schnelleren Schweißdurchgangs zunichtemachen. |
Die US-amerikanische Occupational Safety and Health Administration betrachtet Roboterarm, Endeffektor, Steuerungen, Vorrichtungen und Schutzeinrichtungen als integriertes System. Auch bei einer kollaborativen Anwendung trägt der Arm einen Lichtbogenschweißbrenner. Bewerten Sie die Gefahren am Standort durch Lichtbogenstrahlung, Schweißspritzer, heiße Teile, Rauch und die Bewegung des Positionierers. In der US-amerikanischen Robotersicherheitsnorm von 2025 wird der Begriff „kollaborative Anwendung“ verwendet. Legen Sie gemeinsam mit dem Integrator und der Sicherheitsverantwortung am Standort fest, wer die installierte Anlage validiert.
Zwei robotergestützte Schweißzellen können denselben Typ Industrieroboter verwenden und sich dennoch darin unterscheiden, wie einfach der Bediener die Vorrichtung bestücken kann. Bei wiederkehrenden Schweißarbeiten in einer Großserienfertigung sollten Sie sowohl die Zeit messen, die der Bediener zum Einlegen des schweren Werkstücks benötigt, als auch die Zeit, die der Roboterarm zum Schweißen braucht. Wer zeigt Ihnen beim Vergleich herkömmlicher Roboter und kollaborativer Roboter den Umrüstvorgang mit Ihren Spannmitteln und Hebezeugen?
Weitere Informationen zu Anlagen, in denen Bediener, Schutzeinrichtungen und Roboterarm dieselbe Bodenfläche beanspruchen, finden Sie im Leitfaden zur Schweißzellenanordnung.
Roboterarm, Brenner und Positionierer auf das Bauteil auslegen
Aubrik gibt für seine kollaborative Konfiguration eine Reichweite von 1.400 mm und für seine Standard-Industriezelle von 1.700 mm an. Für die erweiterte Konfiguration werden 2.000 mm sowie externe Achsen aufgeführt. Lesen Sie den Vergleich der Konfigurationen der Schweißroboteranlage und fordern Sie einen Anlagenplan an, in dem Roboterarm und gegebenenfalls Schiene getrennt bemaßt sind.
Bei einer Fahrzeughalterung muss der Brenner am Rückkantungsschenkel vorbeikommen. Bei langen Rahmen kann der weiter entfernte Schenkel innerhalb der nominellen Reichweite des Arms liegen. Prüfen Sie, ob der Brenner bei dem für die Naht erforderlichen Winkel genügend Freiraum hat. Der Brennerhals braucht weiterhin Platz, um den Arbeitswinkel einzuhalten, das Handgelenk muss die Ecke durchgehend abfahren können und das Schlauchpaket muss an den Spannmitteln vorbeigeführt werden können. Trockenläufe für Anfahrt, gesamte Naht und Rückzug sollten mögliche Einschränkungen sichtbar machen. Einzelprüfungen der Endpositionen decken Probleme, die während einer Drehbewegung auftreten, möglicherweise nicht auf.
Legen Sie den Positionierer für die Gesamtmasse von Baugruppe und Vorrichtung aus und berücksichtigen Sie den Abstand ihres gemeinsamen Schwerpunkts zur Drehachse. Ein großer, leichter Rahmen und ein kompakter, schwerer Gussteil können unterschiedliche Anforderungen an dieselbe Drehachse stellen. Legen Sie Zeichnungen der größten Baugruppe und des kleinsten, schwer zu handhabenden Bauteils vor. Geben Sie die Werkstückmasse an und zeigen Sie den Vorrichtungsgrundkörper sowie die geschlossenen Spannhebel. Prüfen Sie den Freiraum des Brenners für den erforderlichen Schweißwinkel. Im Beispiel von SwitchWeld hält der Cobot den Brenner in einem Winkel von 45 Grad und schweißt ein Stahlteil, das auf einem Tisch gespannt ist.
Ein Roboterarm, der den Nahtanfang erreicht, kann am Nahtende den nötigen Bewegungsweg des Handgelenks überschreiten. Lassen Sie sich bei komplexen Teilen vom Bieter Anfahrt, Lichtbogen während des Schweißens und Rückzug in der Vorrichtungszeichnung zeigen. Umfasst das Angebot Offline-Programmierung, soll der Bieter vorführen, wie ein Techniker eine Abweichung am Programmierhandgerät korrigiert.
Bei zylindrischen Baugruppen auf Rollen berücksichtigt der Leitfaden zur Auslegung von Drehvorrichtungen Antriebsdrehmoment und Rollenwinkel. Bei einer Flanschplattenvorrichtung sind dagegen der Schwerpunkt im beladenen Zustand und sein Abstand zur Kippachse maßgeblich.
Was kostet ein Schweißroboter?
Wie viel kostet ein Schweißroboter?
Hirebotics gibt für seinen Cobot Welder einen Einstiegspreis von $105.000 in den USA an. Das beschriebene Paket umfasste einen Roboterarm von Universal Robots, eine Stromquelle Miller Auto Deltaweld, einen luftgekühlten MIG-Brenner und einen Wagen. Hirebotics führt Nahtverfolgungssoftware und ein Drehkit als Optionen auf. Vergleichen Sie für Ihr Werksbudget den Paketgrundpreis mit einem separaten Installationsangebot, in dem die von Ihnen benötigten Optionen einzeln aufgeführt sind.
| Kostenkategorie | Jeder Bieter soll angeben | Kosten, die zusätzlich zum genannten Preis anfallen können |
|---|---|---|
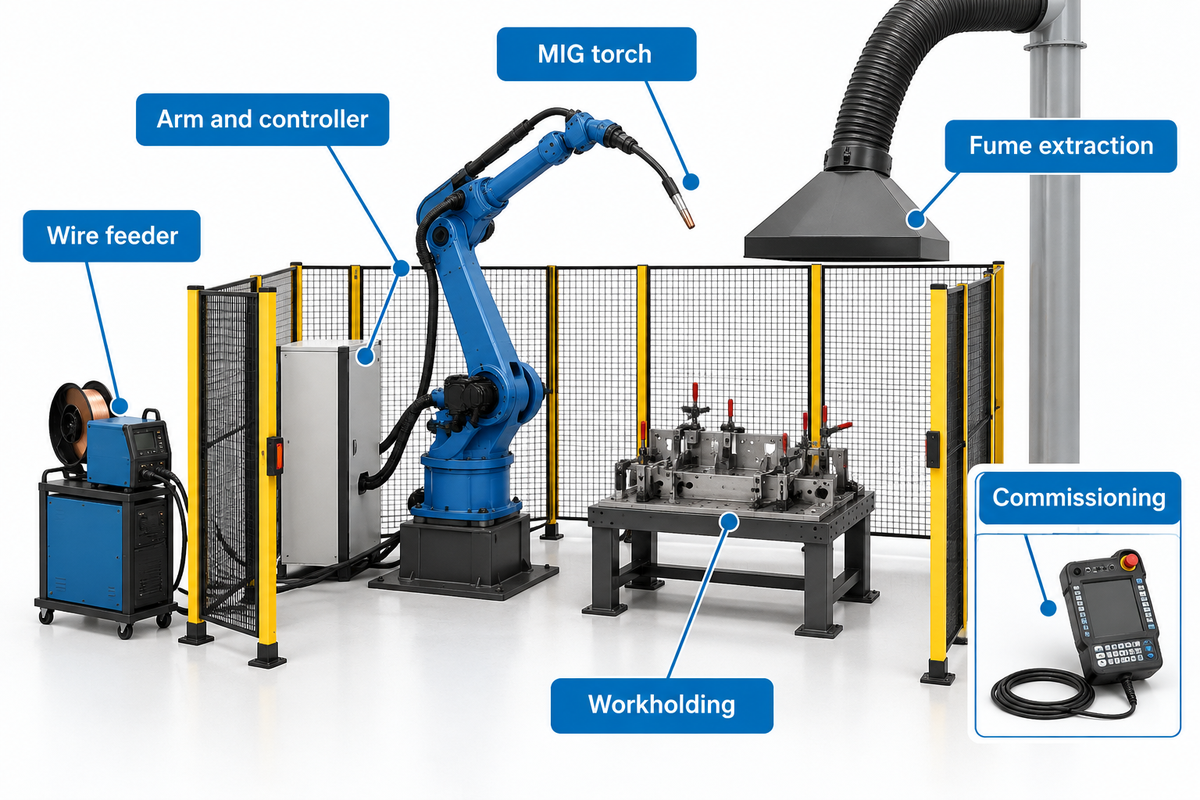
| Schweißausrüstung | Roboterarm, Steuerung, Drahtvorschub, Brenner, Kabel und Kühlung. | Optionen, die für die vorgegebene Belastung oder den Werkstoff erforderlich sind. |
| Werkstückspannung und Bewegung | Anzahl der Vorrichtungen und Spannmittel sowie jede koordinierte externe Achse. | Werkzeuge für die nächste Bauteilfamilie und technische Änderungen. |
| Integration am Standort | Stromversorgung, Absaugung, Schutzeinrichtungen und Verantwortlicher für die Inbetriebnahme. | Arbeitsaufwand vor Ort, Installation und Validierung. |
| Produktionsfreigabe | Erstes Programm, Abnahmeversuch, Schulung, Software und Support. | Laufende Lizenzgebühren, Reisekosten und zusätzliche Programme. |
| Schweißrauchabsaugung | Position der Absaughaube und erforderlicher Luftstrom am Brenner. | Rohrleitungen, Filter und Überprüfung des Luftstroms. |
| Teilehandhabung | Anlieferung schwerer Baugruppen an die Vorrichtung. | Kran, Anschlagmittel und Einlegezeit des Bedieners. |
| Nahtsensorik | Fugentyp und Abweichungen, die der Sensor messen kann. | Sensormontage, Kalibrierung und Programmänderungen. |
| Ersatzteile | Stromdüsen, Drahtseelen und Kabel mit Bestellnummern. | Verschleißteile, die vor dem nächsten geplanten Service verbraucht werden. |
| Programmhoheit | Wer das freigegebene Programm abrufen und bearbeiten kann. | Schulung, Sicherungskopien und Softwarezugriff nach der Übergabe. |
Lassen Sie den betreffenden Posten im Angebot offen, bis der Bieter die Zuständigkeit dafür festlegt. Wenn ein Angebot die erste Vorrichtung umfasst und ein anderes nur einen leeren Tisch vorsieht, kann der Einkauf die Gesamtsummen erst vergleichen, nachdem der fehlende Leistungsumfang ergänzt wurde. Fragen Sie bei einem gebrauchten Industrieroboter, wer die Steuerung und Schweißschnittstelle betreut und wie die vollständige Zelle vorgeführt wird.
Vergleichen Sie Angebote für Schweißautomatisierung anhand einzeln aufgeführter Positionen. Trennen Sie die Anfangsinvestition von den laufenden Servicekosten. Ein Angebot für Schweißautomation kann die Programmiersoftware mit der Zelle bündeln. Ein anderes kann Zusatzplätze oder Schulungen separat berechnen. Lassen Sie von den Personen, die das Schweißrobotersystem warten, prüfen, welchen Softwarezugriff der Vertrag umfasst.
Fordern Sie auch das Arbeitsblatt zur Traglast an. Aubrik nennt für seine Anlagen einen Traglastbereich von 3 bis 20 kg und führt einen etwa 3 kg schweren MIG-Brenner als Beispiel an. Evsrobot bietet sein Gerät QJR6S-1 für Kleinteile mit einer Traglast von 6 kg und einer Reichweite von 750,6 mm an. In beiden Fällen muss der Integrator den vollständig ausgerüsteten Brenner wiegen und das zulässige Handgelenkmoment prüfen, bevor die endgültige Auswahl des Roboterarms erfolgt.
Vor der Bestellung einen Versuch mit Musterteilen durchführen
Vereinbaren Sie mit dem Lieferanten vor dem Versand der Teile Abnahmekriterien für die Musternähte. Senden Sie Produktionsteile ein, einschließlich der schwierigen Revision und der Grenzfälle, die Ihre Wareneingangsprüfung üblicherweise akzeptiert. Verwenden Sie die tatsächliche Heftfolge, Vorrichtungen, den Draht und das Gas. Geben Sie an, welche Schweißnähte die Zeichnung verlangt und wer die Ergebnisse freigeben darf. Für die Freigabe von Produktionsmustern und jede vertraglich vorgeschriebene Qualifizierung der Schweißanweisung sind getrennte Nachweise erforderlich.
Abnahmebogen für die Bauteilfamilie
| Für jedes Muster dokumentieren | Aufzubewahrende Nachweise |
|---|---|
| Bauteil- und Vorrichtungskennung | Zeichnungsrevision, Los, Spannzustand, Einlegerichtung und Heftpunktpositionen. |
| Fugenzustand und Zugänglichkeit | Lage zum Bezugspunkt, Wurzelspalt, Brennerfreiraum und erforderliches Umspannen. |
| Zeit und Ergebnis | Verstrichene Zeit vom Einlegen bis zur Freigabe, Ergebnis im ersten Durchlauf, Nacharbeit und endgültige Entscheidung. |
| Freigabe | Prüfverfahren, Abnahmekriterium, Ausnahmen und verantwortliche Person. |
| Eingesetzte Verbrauchsmaterialien | Drahtgüte und -durchmesser, Drahtseele, Vorschubrolle und eingesetzte Stromdüse für diesen Lauf. |
| Thermischer Zustand | Vorgeschriebene Vorwärm- oder Zwischenlagentemperaturgrenzen aus der Schweißanweisung sowie Unterbrechungen beim Warten auf die Fugentemperatur. |
| Programmkennung | Steuerungsrevision, Schweißprogramm und der zur Freigabe von Änderungen befugte Bediener. |
| Fugenmessung | Erfassen Sie bei jedem Muster den Lagefehler der Vorrichtung getrennt vom Spalt zwischen den zusammenzufügenden Kanten. |
| Wiederanlauf nach einem Stopp | Grund für den Stopp, Reparaturzeit, Umgang mit dem Ausschussteil und Person, die den Wiederanlauf freigegeben hat. |
Angenommen, ein Versuch dauert vom Umrüsten bis zur Prüfung 72 Minuten. Das Team bearbeitet neun Teile und nimmt acht ab. Daraus ergibt sich ein Wert von 9 Minuten je abgenommenem Teil. Teilt man stattdessen durch alle neun Teile, erhält man 8 Minuten je Bearbeitungsversuch – das beantwortet eine andere Frage zur Produktion. Berücksichtigen Sie bei jedem Teil, das zur Nacharbeit zurückgeht, auch die Zeit bis zur Abnahme.
Miller empfiehlt, den Versuch zunächst mit reduzierter Geschwindigkeit durchzuführen. Als Beispiel für eine gestufte Inbetriebnahme nennt Miller zunächst drei oder vier Teile und eine weitere Prüfung bei einer Geschwindigkeitseinstellung von 50 %. Lassen Sie sich vom Integrator erklären, welche Geschwindigkeitseinstellung der Test verändert und wer diese Änderung im validierten Verfahren der Zelle vornehmen darf. Endet der Versuch vor dem ersten Wechsel der Stromdüse, ist diese Stillstandszeit nicht erfasst. Für eine Schätzung der Produktivität über eine volle Schicht verlängern Sie die Laufzeit, sodass ein Stromdüsenwechsel enthalten ist, oder rechnen Sie einen zusätzlichen Wartungszuschlag ein. Lassen Sie das Produktionsteam den Versuch mit der nächsten Bauteilfamilie wiederholen und messen Sie, wie lange es dauert, das gespeicherte Programm abzurufen. So zeigt sich, was das Team nach dem Weggang der Vorführmannschaft selbst wiederholen kann.
Legen Sie beim Vergleich der Vorteile von robotergestütztem und manuellem MIG-Schweißen für beide Bediener dieselben Prüfregeln zugrunde. Ein Angebot, das hochwertige Schweißnähte verspricht, sollte die Zeichnung oder das Prüfkriterium benennen, anhand dessen ein Teil als einwandfrei gilt. Dokumentieren Sie die Schweißparameter für jedes nachgearbeitete Teil. So kann die nächste Schicht die Schweißaufgaben wiederholen und die Ursache der Nacharbeit untersuchen.
Wann sich die Nahtsensorik lohnt
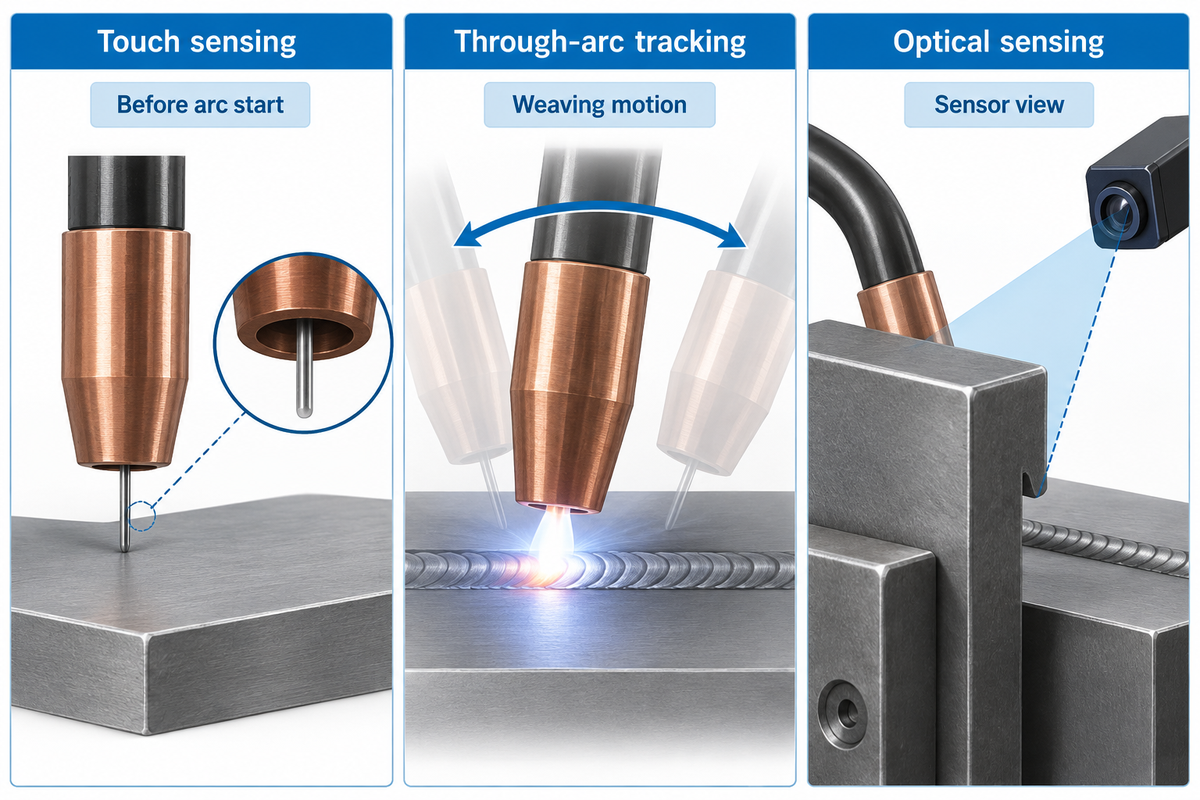
Halten Sie zunächst fest, wann und wo sich die Fügeposition verändert. Verschiebt sich die Ausgangsposition der Fuge von Werkstück zu Werkstück als Ganzes, kann eine Kontaktsuche vor dem Start des Lichtbogens einen Bezugspunkt ermitteln. Wandert die Fuge während eines bestimmten Schweißdurchgangs, sollten Sie gemeinsam mit dem Lieferanten ein aktives Nahtverfolgungsverfahren prüfen. Die Ermittlung der Nahtmittellinie löst noch kein Passungsproblem, wenn sich die beiden Teile zwischen den Spannvorrichtungen voneinander entfernen.
Bei der Drahtberührungssuche wird eine leitfähige Oberfläche durch Berührung mit dem Draht erkannt. Motoman nennt zwei Einschränkungen dieses Verfahrens: Erstens lassen sich Fugenspalte nur eingeschränkt erkennen, und zweitens können rechtwinklige Stumpfstöße nicht erfasst werden. Beim Lichtbogen-Tracking wird während des Schweißens die Reaktion des Lichtbogens überwacht. Das von Motoman beschriebene Verfahren erfordert eine Pendelbewegung und dickeres Material. Prüfen Sie bei optischen Sensoren, ob Verschmutzungen oder Spannvorrichtungen die Sicht auf die Naht behindern.
Halten Sie im Versuchsprotokoll den programmierten Schweißpfad, die Änderungen durch den Sensor und die Kriterien für die Abnahme der fertigen Schweißnaht fest. Lässt sich die Fügeposition bei wiederholtem Einlegen durch Reinigen der Aufnahme korrigieren, nehmen Sie die Reinigung in die Einrichtungsroutine auf. Reparieren Sie die Aufnahme, wenn Verschleiß oder Beschädigungen verhindern, dass das Teil korrekt aufliegt. Folgt ein Sensor einer wandernden Naht, das Teil besteht jedoch die Prüfung nicht, kontrollieren Sie die Passung und den Schweißprozess.
Prüfen Sie beim Versuch mit dem Lichtbogenschweißen, ob der optische Sensor die Naht während der gesamten Drehbewegung des Roboterarms im Blick behält. Bitten Sie den Lieferanten, die Sensoroption am vorgeschlagenen MIG-Schweißsystem mit der tatsächlichen Nahtbeschichtung und Spannvorrichtung vorzuführen. Halten Sie fest, welche Fehler den Schweißprozess des Roboters stoppen. Bewahren Sie das Fehlerprotokoll zusammen mit dem zurückgewiesenen Teil auf, damit der Integrator das Problem reproduzieren kann.
Häufig gestellte Fragen
Welche Nachteile hat das Roboterschweißen?
Ein Schweißroboter benötigt eine gleichbleibende Fügeposition, ausreichend Zugang für den Brenner, eine geeignete Spannvorrichtung und eine zuständige Person, die geänderte Programme freigeben kann. In einer Werkstatt mit wechselnden Aufträgen können Programmierung und Umrüstung einen großen Teil eines kurzen Fertigungslaufs beanspruchen. In einer stark ausgelasteten Produktionslinie kann sich der Engpass auf die Teileversorgung oder Prüfung verlagern. Testen Sie einen typischen Auftrag mit einer Umrüstung und einem schwierigen Werkstück. Zählen Sie anschließend die abgenommenen Teile und protokollieren Sie den Zeitaufwand für die Korrektur zurückgewiesener Teile.
Kann ich meine vorhandene MIG-Stromquelle verwenden?
Ja, wenn das genaue Modell der Stromquelle mit dem Drahtvorschubgerät kompatibel ist und die Roboterschnittstelle die für automatisierte Starts, Stopps und die Fehlerbehandlung erforderlichen Steuerungs- und Rückmeldesignale unterstützt. Eine Stromquelle, mit der sich von Hand gut schweißen lässt, benötigt für automatisierte Starts, Stopps und die Fehlerbehandlung möglicherweise trotzdem eine Schnittstelle oder eine andere Steuerung. Lassen Sie den Lieferanten vorrechnen, wie viel sich durch die Wiederverwendung einsparen lässt, und lassen Sie zuvor mit der vorgesehenen Ausrüstung den Lichtbogenstart, die Kommunikation nach einem unterbrochenen Zyklus und die Wiederaufnahme des Betriebs vorführen.
Was kostet ein MIG-Schweißgerät im Vergleich zu einer kompletten Roboterzelle?
Das US-Paket im Kostenvergleich kostet ab $105.000, ohne das optionale Drehkit und die Software zur Nahtverfolgung. Ein einzelnes MIG-Schweißgerät und eine Roboterzelle umfassen unterschiedliche Lieferumfänge. Das Schweißgerät liefert Schweißstrom und kann Drahtvorschubgerät und Brenner enthalten. Das Komplettsystem benötigt außerdem die Bewegungsachsen, die Steuerung, die Werkstückspannung und die Ausrüstung für die Inbetriebnahme an Ihrem Standort. Vergleichen Sie den aktuellen Preis eines konkreten Gerätemodells mit detaillierten Angeboten für Roboterzellen. Zur Orientierung: Der oben genannte Paketpreis umfasst den Roboterarm und die Prozessausrüstung; manche Software und zusätzliche Bewegungsachsen berechnet der Lieferant separat.
Wer programmiert das nächste Werkstück?
Bestimmen Sie eine geschulte Person, die autorisierte Änderungen für das nächste Werkstück am Programm vornimmt. Falls der Kauf durch einen Mangel an qualifizierten Schweißern veranlasst wurde, legen Sie fest, welche Schweißfachkräfte diese Änderungen in jeder Schicht freigeben können. Die zuständige Person sollte bei der Abnahme die richtige Programmversion abrufen, die Spannvorrichtung prüfen, die autorisierte Programmänderung vornehmen und die Freigabe des ersten Werkstücks einholen. Vereinbaren Sie, wer Schweißparameter ändern darf und wer eine Sicherungskopie des freigegebenen Programms aufbewahrt.
Kann ein Schweiß-Cobot arbeiten, während jemand das nächste Werkstück einlegt?
Ja, aber nur, wenn das installierte Layout der Schweißzelle, die Betriebsart und die validierten Schutzeinrichtungen genau diesen Ablauf beim Beladen während des Schweißens durch den Cobot zulassen. Lädt ein Bediener ein zweites Werkstück in die Spannvorrichtung, müssen die Schutzeinrichtungen der Zelle ihn vor Lichtbogenstrahlung, Schweißspritzern und dem Kontakt mit dem Roboterarm oder einem drehenden Positionierer schützen. Lassen Sie den Integrator den vorgesehenen Beladeablauf gemäß der genehmigten Risikobeurteilung des Standorts vorführen, bevor Sie gleichzeitiges Beladen in eine Produktionskalkulation aufnehmen.
Um ein Musterteil prüfen zu lassen, senden Sie Aubrik die Schweißzeichnung und den Spannvorrichtungsplan sowie Angaben zum Material, zur Chargenzusammensetzung und zu den Abnahmekriterien. Geben Sie an, welche Naht Ihrem Team die größten Schwierigkeiten bereitet.
Quellen und Referenzen
- GMAW-Leitfaden der American Welding Society
- Leitfaden von Lincoln Electric zum Aluminium-Drahtvorschub
- die ursprüngliche Studie zur Einbrandtiefe bei Kehlnähten
- Sicherheitshinweise der OSHA für industrielle Robotersysteme
- US-Preise für das Paket von Hirebotics
- Leitfaden von Miller zu Versuchen mit Schweißautomatisierung
- Vergleich der Sensorverfahren von Yaskawa
- Überarbeitung der ANSI-Norm zur Sicherheit von Industrierobotern
- The Fabricator: Konstruktionsziele für Spannvorrichtungen zum Roboterschweißen







