
Entrez en contact avec Aubrik Company

Un entraînement rotatif pour positionneur de soudage associe un roulement porteur et un entraînement rotatif à engrenages. Pour le choisir, évaluez les charges du roulement, le couple de mouvement, la vitesse de soudage, le jeu et le dispositif de maintien de la machine. La charge utile ne suffit pas à déterminer le bon entraînement : le déport du dispositif de maintien et l’orientation de l’axe peuvent modifier le cas de charge dimensionnant.
Un joint rotatif compact peut simplifier un positionneur, mais son achat nécessite toujours de définir le moteur, le frein et les commandes. Commencez par étudier l’ensemble mobile et la trajectoire de soudage, puis comparez les caractéristiques nominales de l’entraînement aux exigences.
Fonctionnement d’un entraînement rotatif dans un positionneur de soudage
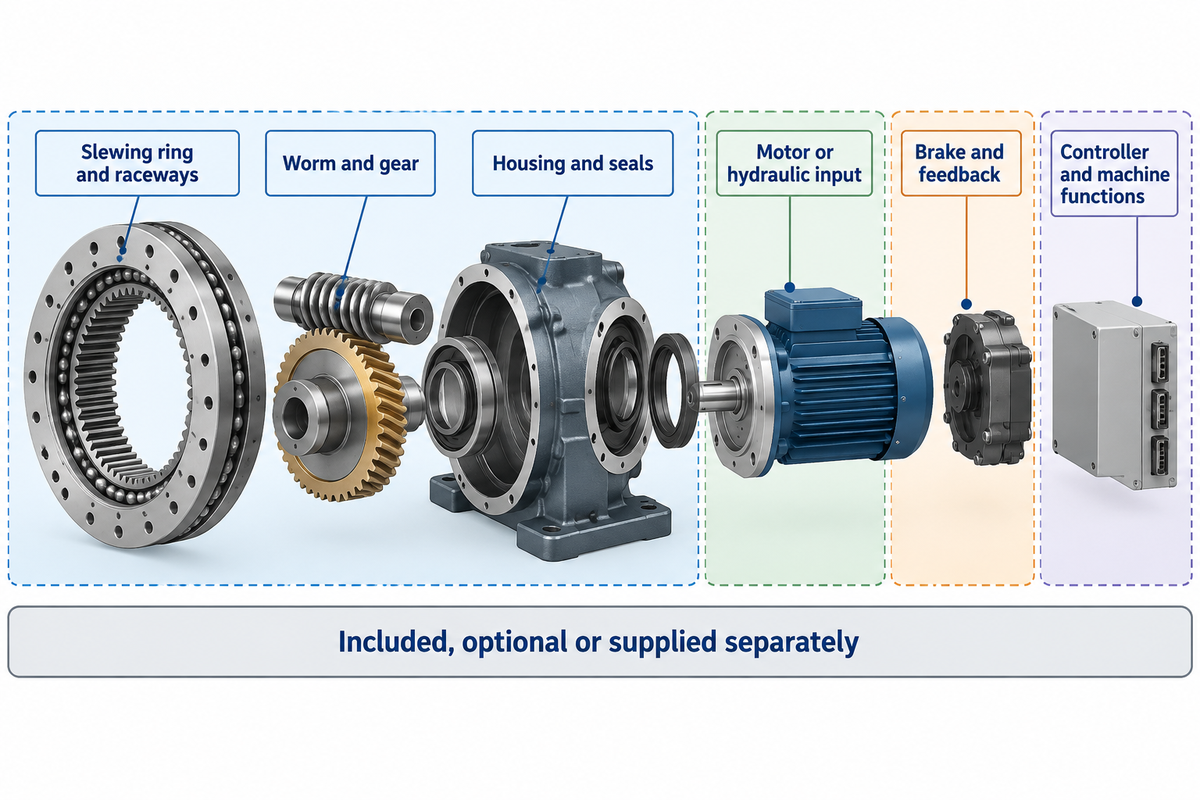
Un entraînement de pivotement supporte l’ensemble mobile et transmet le mouvement rotatif au moyen d’un roulement à engrenages. Un modèle à vis sans fin intègre généralement le roulement d’orientation, la vis sans fin et le carter. Le moteur fournit la puissance d’entrée ; la présence du moteur, du frein et du codeur doit être précisée dans le devis et ne doit pas être déduite de l’image de l’entraînement.
| Élément | Fonction | Éléments compris dans l’achat |
|---|---|---|
| Couronne d’orientation et chemins de roulement | Supporte les charges axiales, radiales et les moments spécifiés | Courbes de charge et conditions de montage |
| Vis sans fin et roue dentée | Transmet le couple de rotation avec réduction | Rapport, régime de service et couple de sortie |
| Carter et joints d’étanchéité | Positionne l’ensemble et protège les composants internes | Faces de montage et indice de protection |
| Entrée moteur ou hydraulique | Fournit la source d’entraînement | Inclus, en option ou fourni séparément |
| Frein et retour d’information | Assure les fonctions spécifiées de maintien et de positionnement | Régime de service du frein, emplacement du codeur et interfaces |
| Contrôleur et fonctions de la machine | Coordonne la vitesse, les commandes et les arrêts | Responsabilité de l’intégrateur et périmètre de réception |
Le haut niveau d’intégration réduit le nombre d’interfaces mécaniques distinctes. Cela ne rend pas pour autant interchangeables toutes les combinaisons de roulements d’orientation, de réducteurs et de contrôleurs. Une couronne d’orientation seule nécessite un mécanisme d’entraînement séparé ; un ensemble modulaire peut ne pas inclure d’armoire électrique. Pour une machine complète, comparez la proposition d’entraînement au dispositif de maintien, à la table et aux commandes fournis avec les positionneurs de soudage Aubrik.
Sélecteur d’entraînement rotatif en 5 points
Le sélecteur d’entraînement rotatif en 5 points s’appuie sur les données de l’acheteur pour organiser les besoins liés au support des charges, au couple de mouvement, à la vitesse et au régime de service, à la précision, ainsi qu’au maintien et à l’intégration.
Reprenez les cinq rubriques dans votre demande au fournisseur. Ce sélecteur est une liste de contrôle informative ; la configuration retenue est déterminée par l’évaluation des charges du fabricant et la conception de la machine par l’intégrateur.
Charge et couple : dimensionner chaque axe séparément
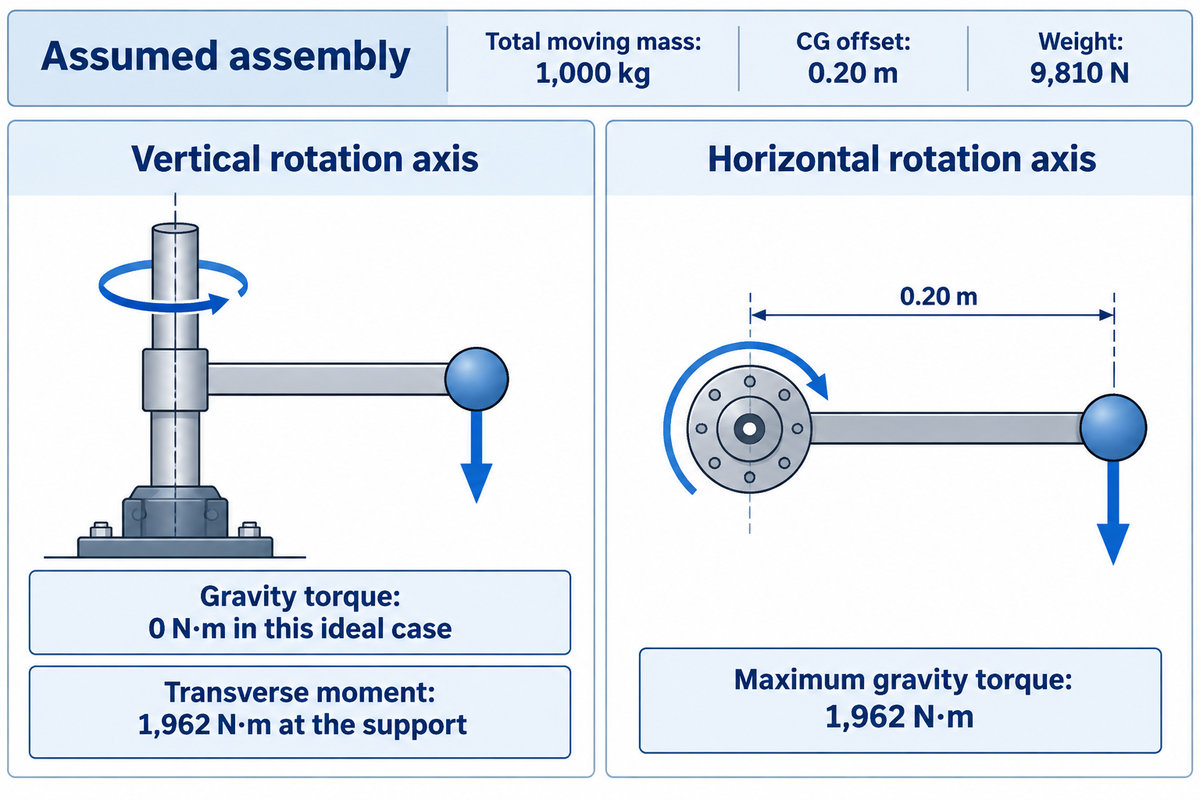
Dimensionnez chaque axe du positionneur à partir de son propre diagramme de charge. La pièce et son dispositif de maintien déterminent ensemble le poids et le centre de gravité ; la direction de l’axe détermine les composantes axiales ou radiales et indique si la gravité génère un couple de rotation. Le moment de renversement appliqué au roulement constitue une sollicitation différente du couple transmis par l’engrenage.
Quelles charges spécifier pour un entraînement rotatif de positionneur de soudage ?
Indiquez la masse mobile totale, le centre de gravité, les forces radiales et axiales, ainsi que le moment de renversement, l’accélération et les forces externes liées au procédé. Les charges axiales agissent dans l’axe du roulement ; les charges radiales lui sont perpendiculaires. Ces définitions restent les mêmes lorsque la machine s’incline. Consignez la configuration la plus défavorable à mesure que des pièces sont ajoutées à l’assemblage soudé.
Prenons une pièce de 800 kg montée sur un dispositif de maintien de 200 kg, soit une masse totale de 1 000 kg. Supposons que le centre de gravité combiné se trouve à 0,20 m de l’axe de rotation et utilisons 9,81 m/s² pour l’accélération de la pesanteur. Le poids est de 1 000 × 9.81 = 9 810 N. Sur un axe vertical idéal, la gravité ne produit aucun couple autour de cet axe vertical, mais le poids excentré impose au support un moment transversal de 9 810 × 0.20 = 1 962 N·m. Si l’axe de rotation est horizontal, le couple de rotation gravitationnel maximal atteint 1 962 N·m lorsque le bras de levier est perpendiculaire à la gravité. La même masse correspond alors à un régime de service différent pour l’entraînement.
Le couple selon NASA Glenn relie le moment à la force et au bras de levier perpendiculaire. Le calcul hypothétique ci-dessus isole l’effet de la gravité. Il reste à évaluer les autres facteurs, tels que l’accélération, le frottement, les câbles et les forces liées au procédé, pour compléter le cas de charge.
| Donnée d’entrée ou résultat | Axe de rotation vertical | Axe de rotation horizontal |
|---|---|---|
| Masse de la pièce | 800 kg | 800 kg |
| Masse du dispositif de maintien | 200 kg | 200 kg |
| Masse mobile totale | 1 000 kg | 1 000 kg |
| Déport du centre de gravité par rapport à l’axe de rotation | 0,20 m | 0,20 m |
| Poids | 9 810 N | 9 810 N |
| Couple gravitationnel autour de l’axe de rotation | 0 N·m dans ce cas idéal | Maximum de 1 962 N·m |
| Moment transversal dû au poids excentré | 1 962 N·m au niveau du support | À déterminer à partir de la géométrie du support et du centre de gravité |
| Couple d’accélération | À calculer à partir du moment d’inertie de rotation et de l’accélération | À calculer à partir du moment d’inertie de rotation et de l’accélération |
| Frottement et charges liées au procédé | À ajouter selon le mécanisme choisi | À ajouter selon le mécanisme choisi |
Transmettez les cas de charge ensemble au lieu de vérifier séparément chaque valeur maximale du catalogue. La norme ISO 17956:2025 traite d’un calcul du coefficient de sécurité statique effectif des roulements, qui tient compte notamment du désalignement et de la répartition interne des charges. Son domaine statique ne remplace pas l’évaluation de la fatigue ou de l’usure. Un guide de sélection des positionneurs rotatifs aide à définir la machine environnante ; le fournisseur de l’entraînement a toujours besoin des charges propres à chaque axe.
Vitesse de soudage, facteur de marche et choix du moteur
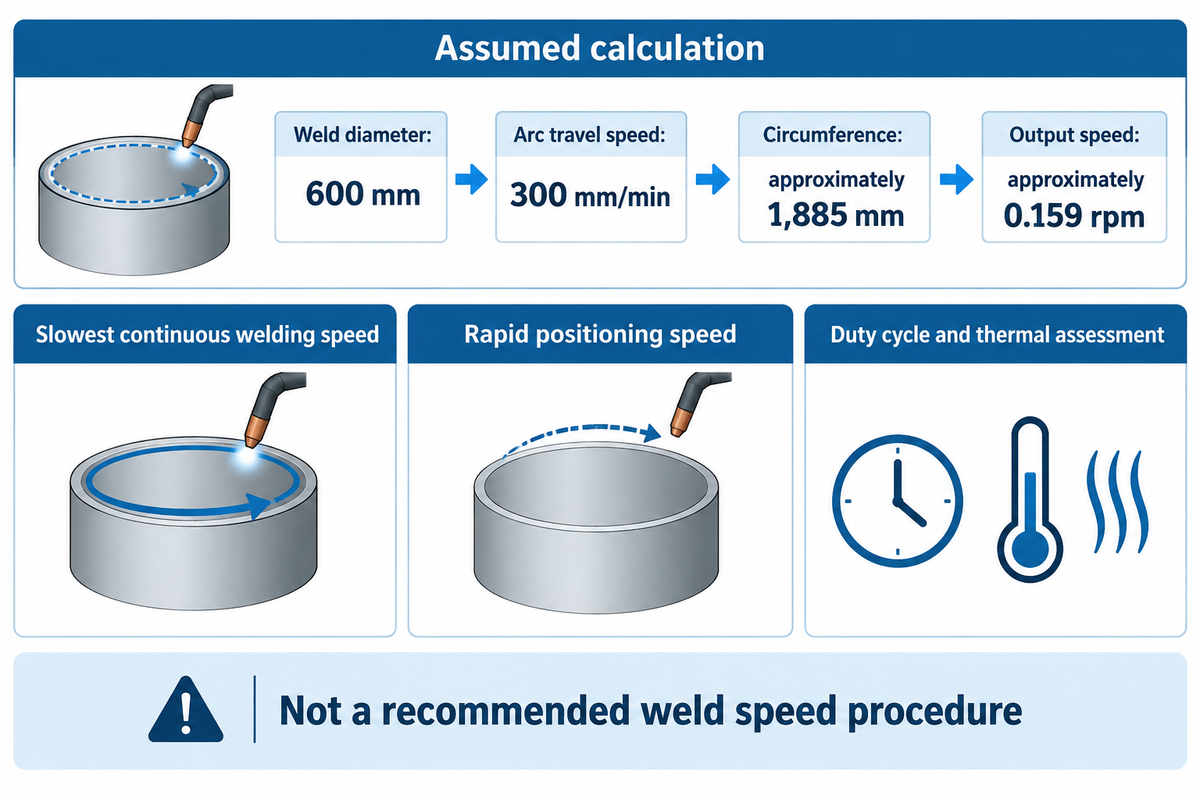
La vitesse de soudage requise est la vitesse de sortie stable de la table en charge de production, et non le régime maximal du moteur. Calculez-la à partir de la vitesse de déplacement de l’arc et de la circonférence du joint, puis spécifiez l’accélération, la vitesse de repositionnement et la durée de fonctionnement. Un entraînement capable d’atteindre sa vitesse maximale peut malgré tout mal réguler la rotation lente nécessaire à un soudage circonférentiel.
« La vitesse de dévidage du fil n’est pas la vitesse de déplacement de l’arc. »
Pour un diamètre de soudure circulaire hypothétique de 600 mm et une vitesse de déplacement de l’arc de 300 mm/min, la circonférence est de π × 600 ≈ 1 885 mm. La vitesse de sortie requise est de 300 ÷ 1 885 ≈ 0,159 rpm. Ces valeurs servent d’entrées au calcul et ne constituent pas une procédure recommandée pour la vitesse de soudage. Pour déterminer la vitesse de déplacement, consultez le procédé de soudage approuvé. Demandez au fournisseur de l’entraînement de démontrer la régulation de vitesse près de 0,159 rpm sous la charge spécifiée, au lieu de présenter uniquement une démonstration à grande vitesse sans charge. Si le dispositif de maintien doit inverser son mouvement ou accélérer entre les joints, intégrez ces mouvements au facteur de marche et à l’évaluation thermique.
Dans ses recommandations techniques, QCB limite généralement à 3 rpm la vitesse de charge de ses entraînements de pivotement, tout en proposant des options plus rapides à engrenages droits. Cette limite propre à une gamme de produits ne s’applique pas à l’ensemble du secteur. Pour choisir un moteur électrique, un moteur hydraulique ou un servomoteur, il faut tenir compte du rapport de réduction choisi et du rendement du système. Les exigences en matière d’entrée et de commande peuvent varier considérablement.
Pour les positionneurs de soudage rotatifs, indiquez séparément la vitesse continue de soudage la plus faible et la vitesse de positionnement rapide. Des termes tels que « vitesse continue » ou « mouvement de précision » ne définissent pas une tolérance mesurable. La variation admissible doit être spécifiée au niveau du joint de soudure, de la charge positionnée et de la méthode de mesure.
Jeu et rigidité au niveau du joint de soudure
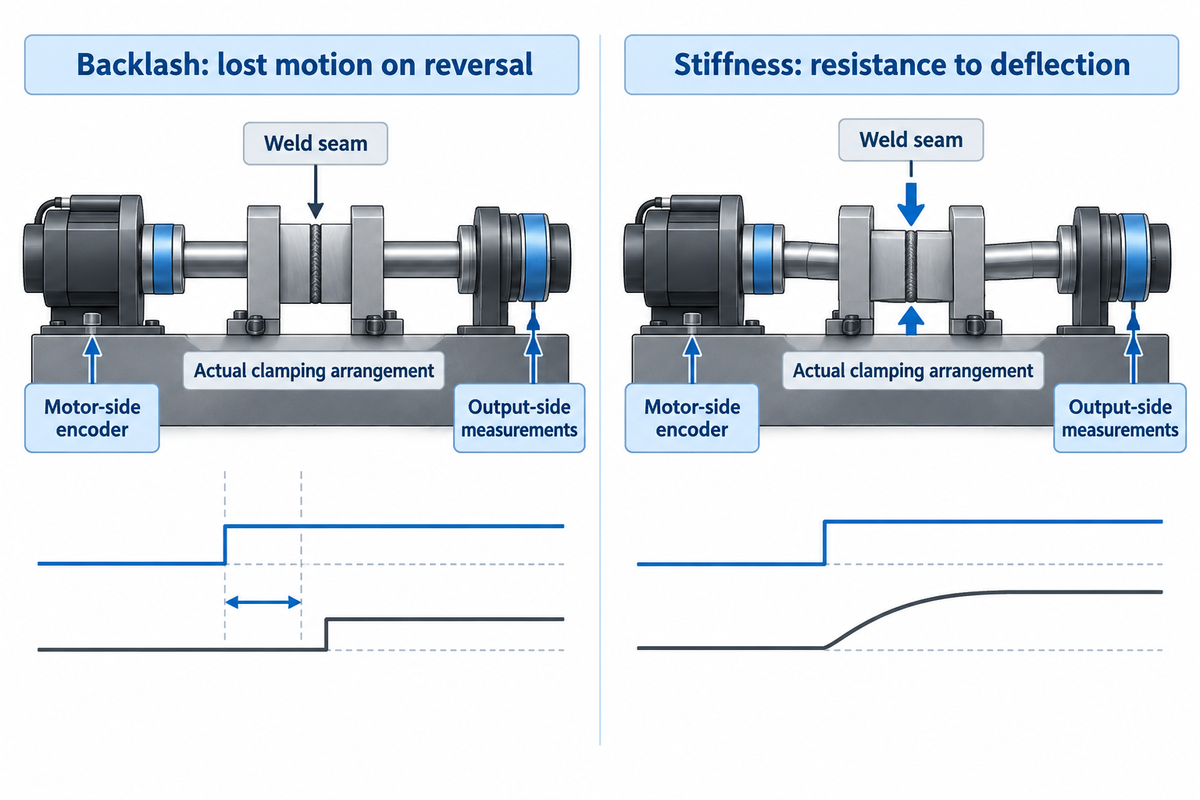
Le jeu correspond au mouvement perdu lors de l’inversion d’un entraînement ; la rigidité désigne sa résistance à la déformation sous charge. Cette distinction apparaît également dans les études sur la compliance et le jeu des robots d’usinage ; ces résultats portent sur des robots d’usinage et ne donnent aucune valeur de précision pour les positionneurs de soudage. Le jeu comme la déformation peuvent déplacer le joint de soudure, mais corriger l’un ne corrige pas nécessairement l’autre. Comparez les mesures côté sortie effectuées sous la même charge et dans la même direction, et distinguez la précision de positionnement de la répétabilité avant d’accepter une affirmation de haute précision.
Les instructions de mesure de QCB distinguent l’angle de suivi de l’angle mesuré au niveau de l’arbre de la vis sans fin. L’angle de l’arbre d’entrée dépend du rapport de réduction et ne peut pas être repris directement dans une spécification de jeu en sortie. Déterminez l’emplacement de l’indicateur ou du codeur, les éléments maintenus fixes et la charge appliquée pendant l’essai.
Considérons un dispositif de maintien permettant de réaliser les soudures en continu dans un sens, puis d’inverser le mouvement pour un deuxième joint. La réussite du premier joint indique que l’entraînement chargé peut tourner régulièrement dans ce sens. Elle ne permet pas de savoir où le joint se stabilisera après l’inversion. Un concepteur peut examiner séparément le jeu de l’engrenage et la déformation élastique du dispositif de maintien. L’équipe de production peut ensuite définir un contrôle de réception au rayon de la pièce, avec le système de serrage réel. Augmenter la résolution du codeur ne supprimera pas les erreurs structurelles si la position commandée est mesurée par un codeur côté moteur alors que le dispositif de maintien fléchit. La spécification d’achat doit préciser quelle mesure en sortie doit satisfaire aux critères.
Le support de la couronne, la fixation du carter, la rigidité du dispositif de maintien et l’engrenage doivent être évalués avec le même niveau d’exigence de précision. Une valeur nominale élevée de couple de rotation ne décrit pas la précision de positionnement du joint. Pour les pièces de grande taille, examinez le cas où la direction de la charge change pendant la rotation de l’ensemble.
Autoblocage, freinage et entraînements alternatifs
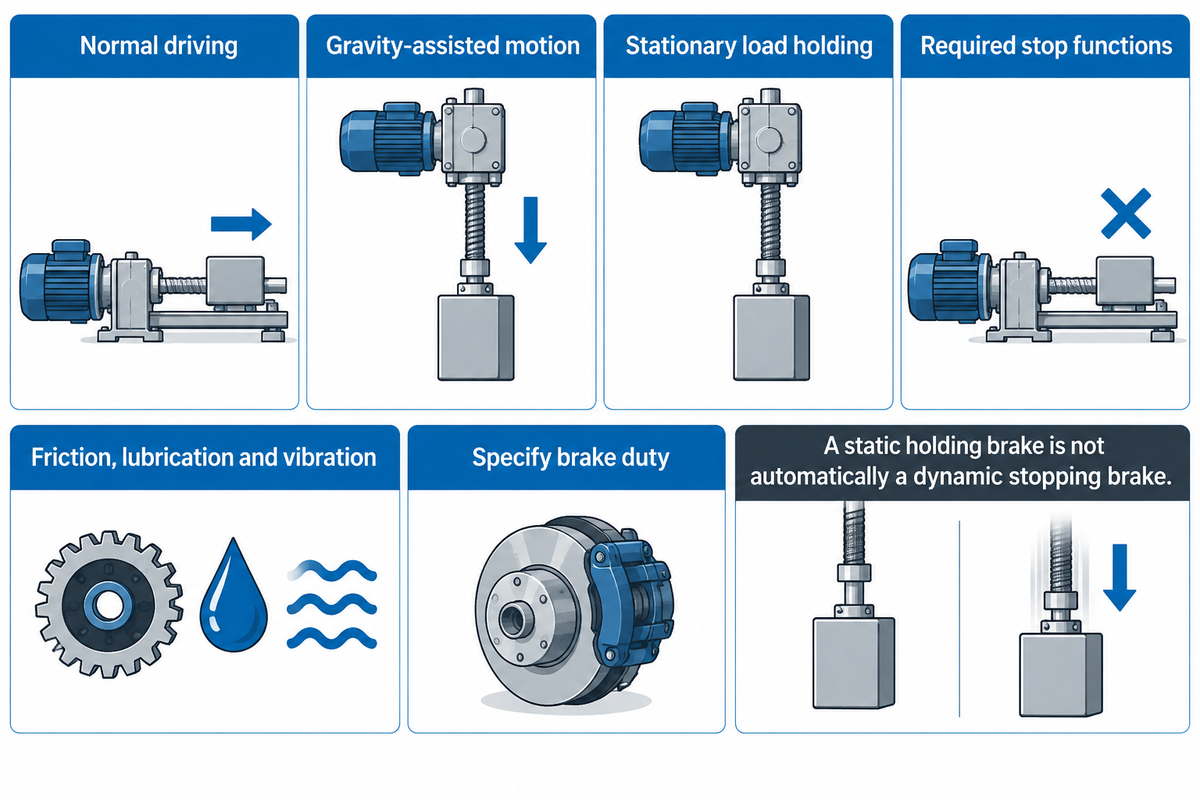
Pour un entraînement à vis sans fin autobloquant, le mouvement inverse peut être empêché dans des conditions définies, mais cette description ne précise pas les performances d’arrêt ou de maintien de la machine. Le frottement, la lubrification et les vibrations influent sur le comportement. Évaluez séparément le fonctionnement normal, le mouvement assisté par la gravité, le maintien de la charge à l’arrêt et les fonctions d’arrêt requises.
L’article Autoblocage des engrenages à vis sans fin présente les effets de l’angle d’hélice et du frottement, et recommande l’utilisation d’un frein plutôt que de compter sur l’autoblocage. Les freins doivent être spécifiés pour le régime de service prévu. Un frein de maintien statique ne peut pas être considéré automatiquement comme un frein d’arrêt dynamique appliqué à répétition.
QCB décrit un phénomène de saccades lorsque l’inertie ou les charges gravitationnelles entraînent la charge devant un mécanisme à vis sans fin de faible rendement. Ses recommandations préconisent spécifiquement des entraînements à double filet pour les axes de rotation horizontaux à commande électrique. Il s’agit de la règle de configuration de QCB. Demandez au fabricant retenu comment la configuration proposée gère une charge assistante, au lieu d’appliquer cette règle à toute conception personnalisée d’entraînement rotatif.
Entraînement rotatif intégré à vis sans fin
- Associe le support du roulement au mouvement rotatif à engrenages.
- Nécessite des vérifications propres au produit concernant le mouvement inverse et le fonctionnement à basse vitesse.
- Nécessite de définir le périmètre du frein et des commandes.
Entraînement à roulement et réducteur séparés
- Permet de choisir séparément le réducteur et l’ensemble d’entrée.
- Nécessite de coordonner la conception du roulement, du pignon et du montage.
- Nécessite de définir le périmètre du frein et des commandes.
Un étage épicycloïdal peut également assurer la réduction dans un ensemble d’entraînement, mais il ne remplace pas la fonction de support de charge du roulement d’orientation. Les solutions à engrenages droits et à vis sans fin doivent être comparées selon les mêmes exigences de vitesse, de maintien de charge et de régime de service, plutôt que classées au moyen d’une affirmation générale.
Utilisation des caractéristiques du catalogue Aubrik SE-Series
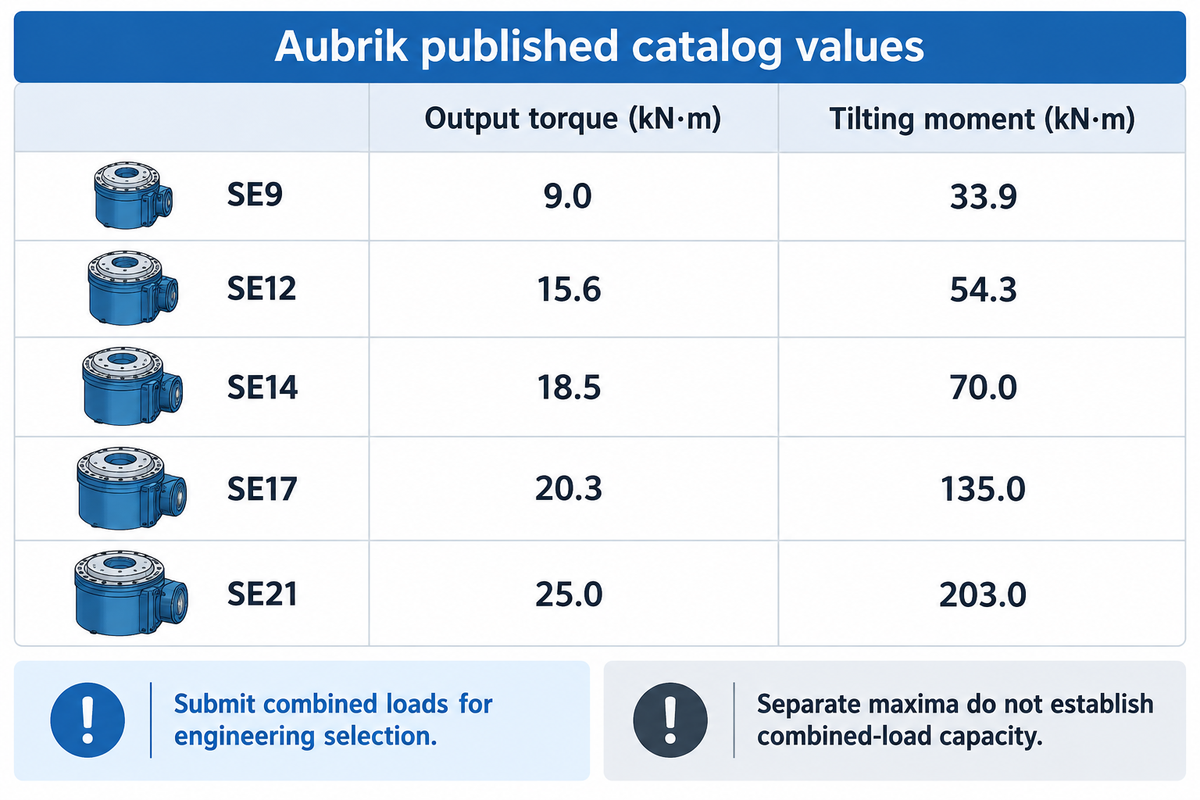
La gamme Aubrik SE-Series compte cinq modèles dont les valeurs de moment de renversement, de charge axiale, de charge radiale et de couple de sortie sont indiquées séparément. Utilisez ces valeurs pour un premier tri, puis transmettez les charges combinées pour la sélection technique. Les valeurs maximales ne garantissent pas que l’entraînement puisse supporter toutes les charges combinées pendant le régime de soudage requis.
| Modèle | Moment de renversement (kN·m) | Charge axiale (kN) | Charge radiale (kN) | Couple de sortie (kN·m) | Rapport de réduction | Masse (kg) |
|---|---|---|---|---|---|---|
| SE9 | 33.9 | 338 | 159 | 9.0 | 61:1 | 48 |
| SE12 | 54.3 | 475 | 190 | 15.6 | 78:1 | 60 |
| SE14 | 70.0 | 555 | 220 | 18.5 | 85:1 | 65 |
| SE17 | 135.0 | 900 | 350 | 20.3 | 102:1 | 98 |
| SE21 | 203.0 | 1 598 | 640 | 25.0 | 125:1 | 120 |
Le outil de dimensionnement des entraînements rotatifs de la gamme SE constitue le point de départ de la gamme publiée. Le couple de sortie et le moment de renversement ont des fonctions différentes ; l’exemple de 1 962 N·m ne permet pas de déterminer le modèle sans tenir compte des autres charges sur le roulement, du régime de service et des exigences d’installation.
Pour les positionneurs de soudage pour fortes charges, fournissez le plan complet du dispositif de maintien et toutes les orientations de travail. Un déport important et des charges lourdes peuvent rendre déterminante l’évaluation du roulement avant même que le moteur atteigne sa limite de couple.
Coût et choix du fabricant d’entraînements rotatifs
Comparez les devis d’entraînements rotatifs en vérifiant qu’ils couvrent le même périmètre de fourniture. Pour une machine complète, confrontez les exigences du dispositif de maintien et des commandes au périmètre complet de fourniture du positionneur. Le prix d’un composant ne comprend pas les coûts qui peuvent être facturés séparément pour le moteur, le frein, le contrôleur ou le montage. Certaines pages des fabricants examinées présentent des produits configurés ou permettent de demander un devis, mais ne donnent pas de prix générique comparable pour un ensemble installé.
| Élément chiffré | Justificatif à demander | Responsable de la décision |
|---|---|---|
| Entraînement et roulement d’orientation | Modèle exact, rapport de réduction et évaluation des charges | Conception mécanique |
| Moteur et adaptateur | Spécification du moteur, accouplement et plan d’interface | Conception mécanique et commandes |
| Frein | Régime de maintien ou d’arrêt et périmètre d’intégration | Intégrateur de la machine |
| Codeur | Type, emplacement et compatibilité avec le contrôleur | Commandes |
| Contrôleur et armoire électrique | Fonctions incluses et interfaces électriques | Commandes et production |
| Pièces de montage | Périmètre de fourniture des brides, supports et fixations | Conception mécanique |
| Retour du courant de soudage | Configuration du circuit de retour prévue pour le procédé | Ingénierie du soudage |
| Mise en service | Vitesse en charge, inversion et réception des fonctions de la machine | Production et intégrateur |
| Assistance technique | Spécification du lubrifiant, pièces de rechange et documentation | Maintenance et achats |
Supposons que le service des achats reçoive un devis pour un entraînement étanche avec une bride d’entrée, puis un second pour un entraînement avec moteur et frein. Lors de la comparaison des coûts totaux, attribuer un prix nul au moteur et au frein manquants dans le premier devis sous-estimerait le coût de l’ensemble installé. Il vaut mieux demander aux deux fournisseurs de remplir la grille en précisant si chaque élément est inclus, proposé en option ou fourni par l’intégrateur. Le constructeur de la machine doit d’abord identifier les travaux concernant l’armoire électrique, le montage et la mise en service pour que le service financier puisse comparer les périmètres de travaux. Le service maintenance doit également examiner la documentation et la liste des pièces de rechange avant la commande. Des composants moins chers peuvent être avantageux, mais seulement après avoir identifié le périmètre du fournisseur et les coûts associés, et obtenu un devis correspondant.
Un fabricant d’entraînements rotatifs fournit le sous-ensemble rotatif ; l’intégrateur de positionneur coordonne le dispositif de maintien, la commande du mouvement et les fonctions de la machine. IMO présente les moteurs, freins, étages épicycloïdaux et codeurs comme des options de configuration ; Slewmaster décrit des applications d’entraînement pour positionneurs de soudage. Ces exemples illustrent des périmètres de fourniture différents et ne constituent pas des ensembles homologués interchangeables. Comparez les solutions personnalisées à partir du même plan et des mêmes critères de réception.
Maintenance et diagnostic des pannes
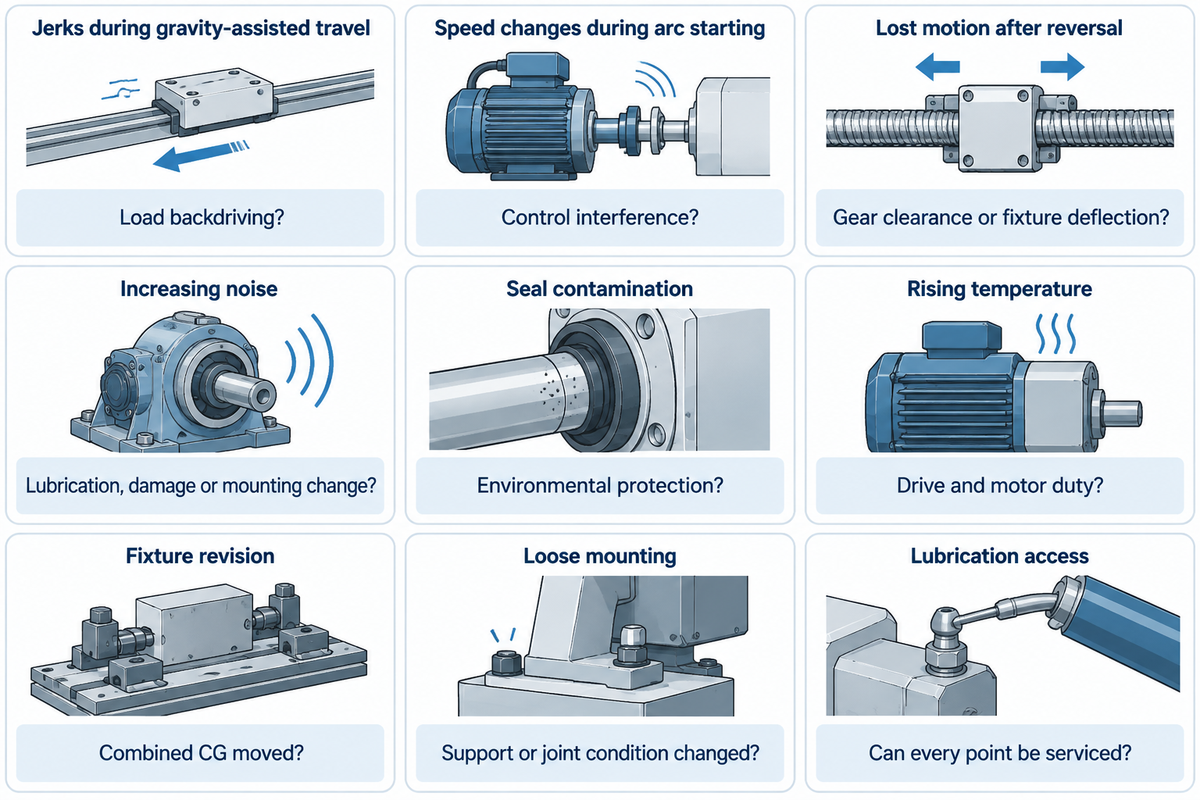
Les consignes de lubrification et d’inspection propres à l’entraînement retenu sont le point de départ de la maintenance préventive. Les chemins de roulement, l’engrenage à vis sans fin et les roulements de support de la vis sans fin peuvent avoir des points et des quantités de lubrification différents. Des bruits inhabituels, une chaleur excessive ou des mouvements irréguliers peuvent signaler une panne à diagnostiquer. Ajouter de la graisse ne permet pas à lui seul de déterminer si la panne est mécanique ou électrique. Un mouvement irrégulier peut également être dû à une charge déséquilibrée.
QCB adapte ses recommandations de lubrification aux conditions ambiantes : en milieu sec et propre, l’intervalle est de 1 000 heures ou 12 mois ; en milieu agressif, il est de 50 heures ou 2 mois. Ces intervalles s’appliquent aux produits et aux conditions de QCB ; les recommandations sont différentes pour sa gamme WGR. Ne reprenez pas ces limites pour les ensembles Aubrik. Lors d’une demande de programme d’entretien, les ateliers de soudage doivent préciser au fournisseur les conditions de poussière, de projections et de nettoyage.
| Condition observée | Question à résoudre | Justificatif requis |
|---|---|---|
| À-coups lors d’un déplacement assisté par la gravité | La charge entraîne-t-elle le mécanisme en sens inverse ? | Direction de la charge et recommandations relatives à l’entraînement retenu |
| La vitesse change uniquement à l’amorçage de l’arc | Des interférences perturbent-elles le système de commande ? | Résultats de réception du procédé en fonctionnement, pilotée par l’intégrateur |
| Mouvement perdu après inversion | Jeu de l’engrenage ou déformation du dispositif de maintien ? | Mesures distinctes en sortie et sur la structure |
| Bruit qui augmente | Problème de lubrification, dommage ou changement de montage ? | Inspection selon le manuel de maintenance |
| Contamination du joint d’étanchéité | Le niveau de protection est-il adapté à l’environnement ? | État du joint et historique de nettoyage |
| Hausse de température | Le régime de service correspond-il aux caractéristiques de l’entraînement et du moteur ? | Relevé du régime en charge et limites du fournisseur |
| Charge modifiée après révision du dispositif de maintien | Le centre de gravité combiné a-t-il changé ? | Plan actualisé des masses et des cas de charge |
| Fixation desserrée | L’état du support ou du joint a-t-il changé ? | Inspection selon la procédure de montage spécifiée |
| Accès inégal aux points de lubrification | Tous les points requis peuvent-ils être entretenus ? | Plan d’installation et consignes de lubrification |
Dans une discussion de 2024 sur Practical Machinist, un opérateur nommé dkmc a signalé qu’un positionneur à courant continu fabriqué par ses soins fonctionnait en MIG, mais que le TIG haute fréquence le faisait démarrer à pleine vitesse. Le même opérateur a publié des questions connexes sur le contrôleur en 2025. Ces messages indiquent un essai d’intégration utile, mais ne décrivent ni une réparation vérifiée ni un taux de défaillance des systèmes de soudage modernes. Demandez à l’intégrateur d’évaluer les commandes assemblées avec le procédé de soudage prévu.
À faire
- Consignez les symptômes en fonction du sens de la charge et de l’état du procédé.
- Respectez les consignes de lubrification et d’entretien de l’entraînement retenu.
- Réévaluez la charge après toute modification du dispositif de maintien.
À éviter
- Reprendre l’intervalle de lubrification d’un autre fabricant.
- Considérer une modification du contrôleur comme la preuve d’une réparation mécanique.
- Supposer que l’autoblocage rend l’accès sûr pendant la maintenance.
Exigences d’intégration et de mise en service
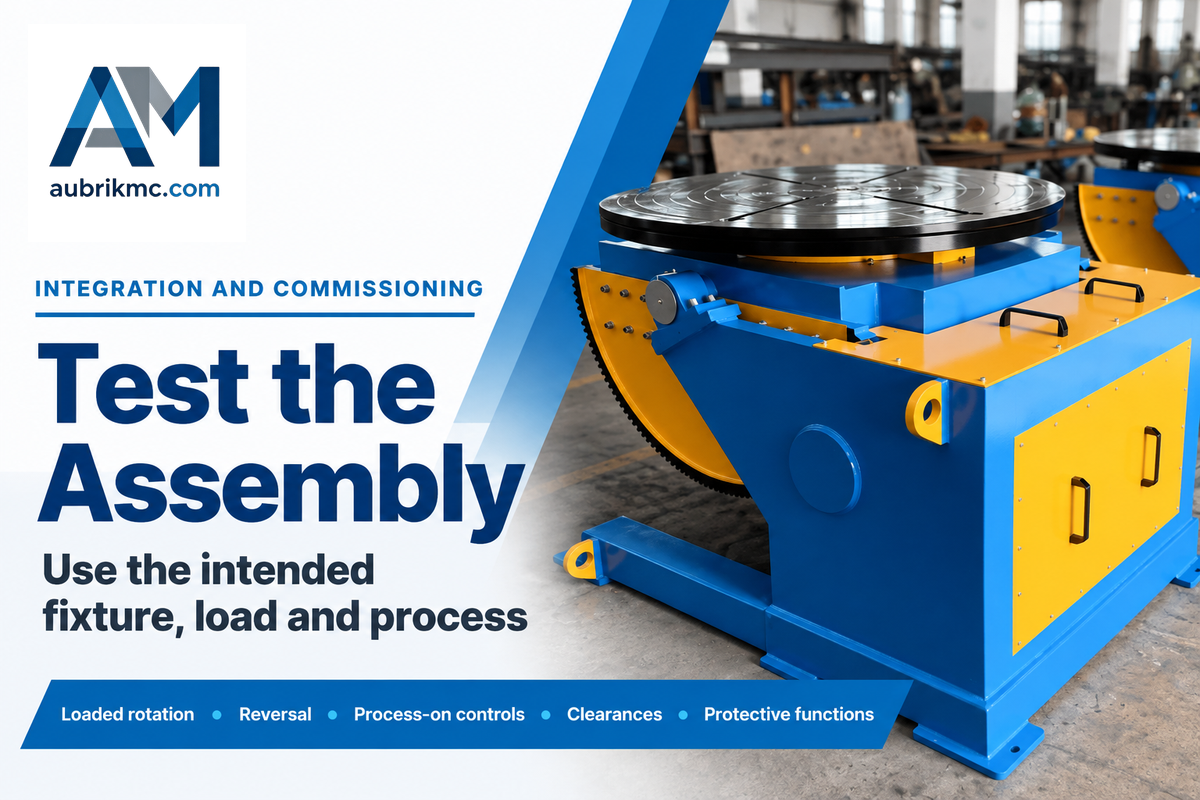
Avant de mettre un positionneur en production, l’intégrateur doit coordonner la rigidité du montage, les dégagements, le retour du courant de soudage, les commandes et les fonctions de protection. Les caractéristiques nominales de l’entraînement assemblé ne couvrent qu’une partie de ces éléments. La réception doit se faire avec le dispositif de maintien prévu, une charge représentative et le procédé de soudage envisagé, en vérifiant notamment le mouvement à basse vitesse et le comportement d’arrêt requis.
Existe-t-il une orientation de montage optimale pour l’entraînement rotatif ?
L’orientation de montage doit correspondre aux cas de charge et aux configurations de lubrification approuvés par le fabricant. Un axe vertical et un axe horizontal produisent des cas différents de gravité et de charge sur le roulement. Sur un positionneur assemblé, le chemin des charges change avec le mouvement de l’axe d’inclinaison. Vérifiez l’accessibilité des points de lubrification, le support de la face de montage et les dégagements sur toute la plage de fonctionnement.
Dans ses échanges sur les positionneurs, Honhart avertit que le passage du courant de soudage dans les roulements peut les endommager. Il est recommandé de prévoir un circuit de retour adapté au procédé et suffisamment dimensionné, plutôt que de compter sur un contact fortuit à travers l’entraînement. Le soudage rotatif est utilisé dans de nombreux secteurs, mais les montages pour engins de chantier et les petites pièces tubulaires nécessitent des interfaces et des dégagements différents.
La norme ISO 12100:2010 fournit un cadre d’évaluation et de réduction des risques liés aux machines. La norme IEC 60204-1:2016+AMD1:2021 traite de l’équipement électrique des machines. La référence à ces documents définit les travaux de conception concernés ; elle n’établit pas qu’un produit est certifié.
La norme OSHA 1910.212 (États-Unis) concerne notamment la protection contre les pièces tournantes et les zones de pincement. La norme OSHA 1910.147 (États-Unis) porte sur certaines opérations d’entretien et de maintenance des machines, lorsque leur démarrage intempestif ou la libération d’énergie accumulée présente un danger. Un bouton de commande n’est pas un dispositif de consignation des énergies. Pour évaluer une machine particulière, il faut distinguer les conditions normales de production des opérations d’entretien et de maintenance.
Il est recommandé de demander à l’intégrateur une réception consignée par écrit de la rotation en charge, de l’inversion, du comportement des commandes pendant le soudage, des dégagements et des fonctions de protection requises. Il n’est utile de demander des performances de longévité, une qualité de soudage et une efficacité élevées que si le fournisseur a accepté une méthode de vérification précise de l’ensemble.
Foire aux questions
Qu’est-ce qu’un entraînement rotatif ?
Un entraînement d’orientation associe une couronne d’orientation porteuse de charge à un mécanisme d’entraînement à engrenages et à un carter.
Détails des composants et de la fourniture
L’ensemble supporte les charges spécifiées tout en transmettant un mouvement rotatif par son train d’engrenages. Une configuration à vis sans fin constitue une solution courante. Le moteur, le codeur et le frein dépendent de la fourniture prévue. Une couronne à engrenages seule reste un composant et ne produit pas de rotation motorisée par elle-même. Consultez le plan et le devis pour distinguer l’ensemble mécanique de l’axe complet avec sa commande.
Pourquoi les positionneurs de soudage utilisent-ils des entraînements d’orientation ?
Les entraînements d’orientation offrent une solution compacte pour soutenir et faire tourner un dispositif de maintien et une pièce à souder.
Configuration et domaines d’application
Le roulement et le train d’engrenages sont réunis dans un même ensemble, ce qui peut réduire le nombre d’interfaces mécaniques distinctes dans l’entraînement rotatif. L’adéquation dépend toujours de l’orientation de l’axe, de la masse mobile totale, de la vitesse de fonctionnement et du cycle de service. Un mécanisme fortement intégré nécessite des commandes et un outillage compatibles. Sa conception modulaire peut faciliter l’intégration de l’axe, mais le constructeur de la machine doit définir le dispositif de maintien requis et les performances en charge.
Quel est le rendement d’un entraînement d’orientation ?
Le rendement dépend du produit ; QCB indique qu’il est d’environ 40 % pour bon nombre de ses entraînements à vis sans fin à un filet.
Comment interpréter une valeur de rendement
Cette valeur pour le train d’engrenages concerne les produits et les conditions décrits par QCB. Elle ne correspond pas au rendement de tous les entraînements d’orientation, des moteurs électriques ou des positionneurs de soudage complets. Un étage d’engrenages seul diffère également d’un ensemble comprenant plusieurs étages de réduction. Demandez les données de performance de la configuration retenue pour effectuer les calculs relatifs au moteur et à l’échauffement. Le rendement à lui seul ne permet pas de garantir une fonction de freinage sûre.
Quelle est la vitesse maximale d’un entraînement d’orientation ?
Utilisez la vitesse de sortie nominale et la limite de service de l’entraînement retenu.
Vitesses d’entrée et de sortie
QCB limite généralement la vitesse de charge de ses entraînements d’orientation à 3 tr/min et propose des options plus rapides à engrenages droits. Cette indication concerne un produit spécifique. La vitesse d’entrée du moteur n’est pas celle de sortie de la table de travail.
Faut-il utiliser toute la graisse interne pour graisser le chemin de roulement ?
Respectez la quantité indiquée pour chaque point de lubrification dans les instructions de l’entraînement retenu.
Lubrification du chemin de roulement et des engrenages
QCB distingue le chemin de roulement, la vis sans fin et les roulements qui la supportent, et indique des quantités de graisse différentes. Appliquer la même quantité à chaque orifice ne tient pas compte de ces différences. Avant toute intervention, déterminez le lubrifiant, la quantité, l’intervalle et la procédure de répartition prescrits. Identifiez la disposition interne des engrenages et du chemin de roulement à partir du plan d’ensemble au lieu de la déduire d’un autre modèle. Notez les points lubrifiés et toute contamination constatée afin que la maintenance puisse suivre les évolutions sur une configuration identique.
Un entraînement d’orientation est-il la même chose qu’un réducteur à vis sans fin ?
Un réducteur à vis sans fin assure la réduction de vitesse ; un entraînement d’orientation complet intègre aussi le roulement qui supporte la charge.
Mécanismes distincts
Un réducteur séparé peut entraîner une couronne à engrenages. La conception doit tout de même coordonner les interfaces, les charges sur le roulement, le montage et les fonctions de maintien.
Peut-on équiper un positionneur de soudage existant d’un autre entraînement ?
Pour une mise à niveau, l’entraînement de remplacement doit être adapté aux charges, aux interfaces et aux fonctions de la machine modifiée.
Informations à réunir pour la mise à niveau
Comparez les dimensions de montage, les interfaces moteur, les rapports de réduction, la plage de vitesses de sortie et le dispositif de maintien. Tenez compte de la géométrie du dispositif de maintien et de la pièce à souder au lieu de vous fier à l’ancienne indication de charge utile. Demandez une évaluation des charges combinées pour la configuration envisagée. Une fois l’entraînement remplacé, l’intégrateur doit vérifier la rigidité, les dégagements, le cheminement des câbles, le retour du courant de soudage et le comportement à l’arrêt. Conservez les plans révisés, les réglages et le procès-verbal de réception avec la documentation de maintenance afin que les modifications ultérieures soient évaluées sur la bonne machine.
Références et sources
- Couple, NASA Glenn Research Center.
- ISO 17956:2025, roulements : coefficient de sécurité statique effectif, Organisation internationale de normalisation, domaine d’application public.
- Faire tourner les positionneurs de table pour le soudage de tubes et de tuyaux, Keith Honhart, The Fabricator, mai 2003.
- Compensation de la compliance hybride pour améliorer la précision des trajectoires en usinage robotisé, Production Engineering ; étude connexe en robotique.
- Autoblocage des engrenages à vis sans fin : fonctionnement et applications, Motion Control Tips.
- ISO 12100:2010, appréciation du risque et réduction du risque des machines, Organisation internationale de normalisation, domaine d’application public.
- IEC 60204-1:2016+AMD1:2021, équipement électrique des machines, Commission électrotechnique internationale, description publique du produit.
- 29 CFR 1910.212, exigences générales applicables à toutes les machines, Administration américaine de la sécurité et de la santé au travail.
- 29 CFR 1910.147, maîtrise des énergies dangereuses, Administration américaine de la sécurité et de la santé au travail.
À lire également
- Bien choisir un positionneur de soudage pour charges lourdes
- Comment utiliser un positionneur de soudage
- Vireurs de soudage pour tubes
- Positionneurs de soudage et tables rotatives
Parlons de vos besoins en entraînement pour positionneur
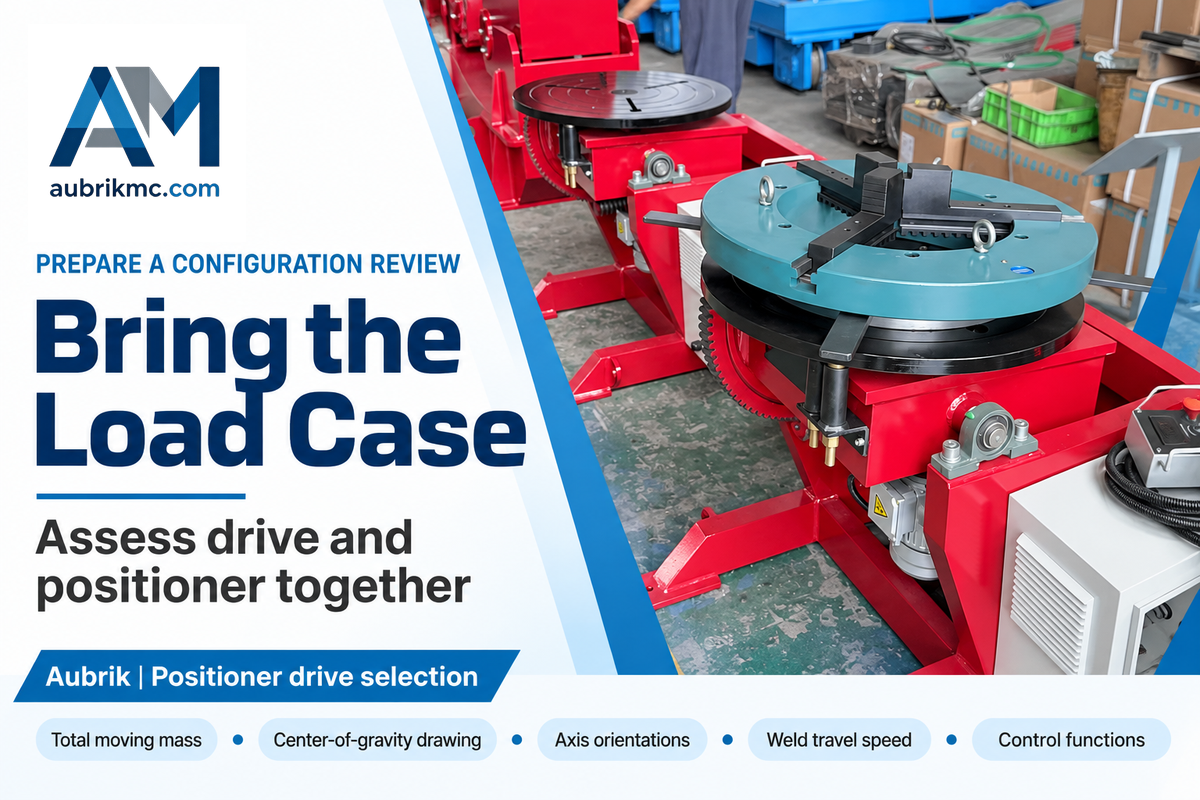
Indiquez à Aubrik la masse mobile totale, le plan du centre de gravité, l’orientation des axes, la vitesse de déplacement en soudage et les fonctions de commande requises. Précisez le dispositif de maintien prévu et le procédé de soudage afin que l’entraînement et le positionneur complet puissent être évalués ensemble.







