Entrez en contact avec Aubrik Company

Le soudage robotisé est un procédé de soudage automatisé dans lequel un robot programmable positionne une torche, une électrode ou une pièce tandis qu’un système de soudage commandé réalise l’assemblage. Le bras robotisé n’est qu’un élément de la solution : une cellule de production nécessite également des équipements de procédé, un outillage de maintien, un système de commande, des dispositifs de protection et un moyen reproductible de présenter chaque assemblage.
Qu’est-ce que le soudage robotisé ?
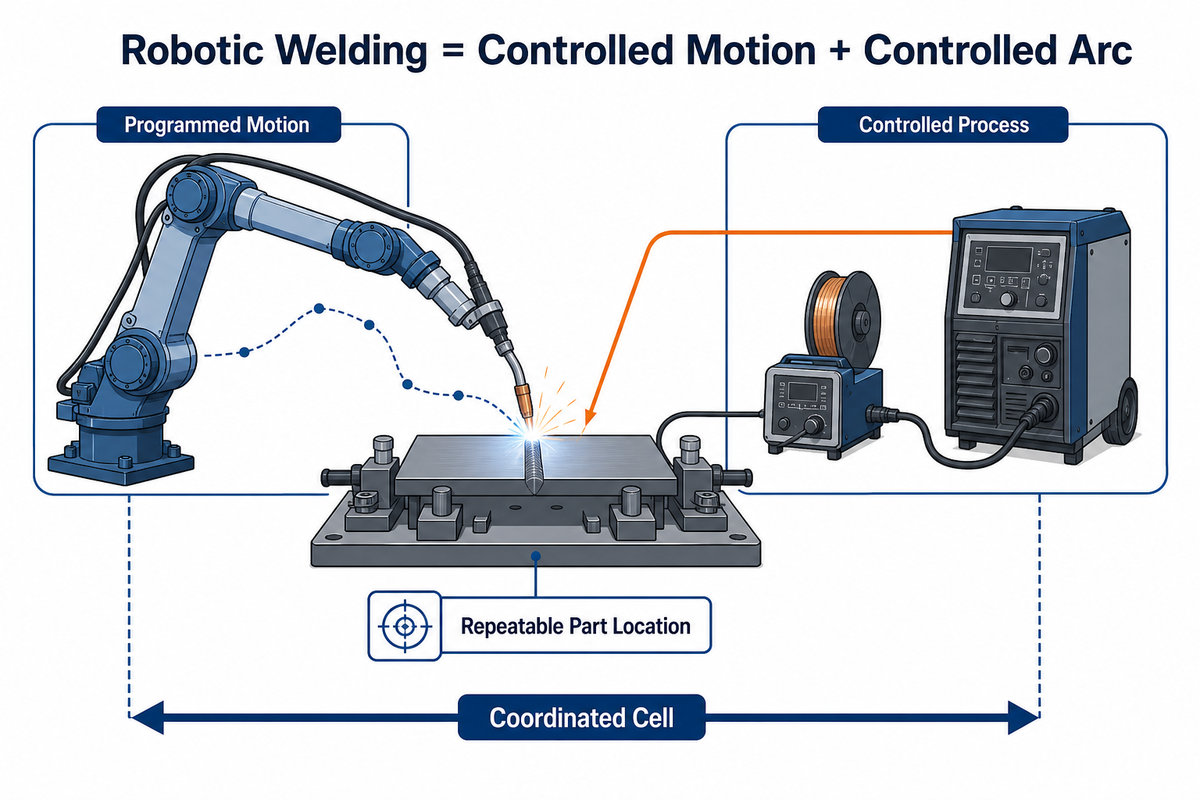
Le soudage robotisé utilise un robot programmable pour commander le mouvement et la position du matériel de soudage ou de la pièce pendant un cycle automatisé. Il ne repose pas uniquement sur le robot : la source de courant de soudage commande l’intensité, la tension, la vitesse de dévidage du fil et la forme d’onde, tandis que le contrôleur du robot gère la position, la trajectoire, la vitesse, l’orientation de la torche et la séquence.
Cette distinction est importante, car le simple suivi d’une trajectoire par un robot ne garantit pas une soudure saine. TWI décrit un système élémentaire de soudage robotisé à l’arc comme deux sous-systèmes reliés : le matériel de soudage transfère l’énergie à la pièce, tandis que le robot positionne la source de chaleur par rapport à celle-ci. Une installation de production réelle comprend en outre l’outillage de maintien, les dispositifs de protection, le système de commande, les logiciels et la manutention nécessaires pour répéter cette opération.
Le soudage robotisé peut être entièrement automatisé, les pièces traversant alors une cellule protégée, ou chargé par un opérateur, chaque pièce étant placée dans un outillage avant le lancement d’un cycle validé. Selon l’application, un système de soudage robotisé peut employer un robot industriel classique, un robot collaboratif ou un robot associé à un positionneur qui fait tourner la pièce.
Les listes d’avantages du soudage robotisé portent principalement sur la régularité des mouvements, tandis que les listes de bénéfices mettent en avant la capacité de production et les conditions de travail. Les deux reposent sur la même exigence : la cellule robotisée complète doit maîtriser ses données d’entrée et détecter toute condition sortant du cadre du programme.
En bref : considérez le soudage robotisé comme une application d’automatisation maîtrisée, et non comme un simple bras robotisé à six axes équipé d’une torche.
Que contient une cellule de soudage robotisé ?
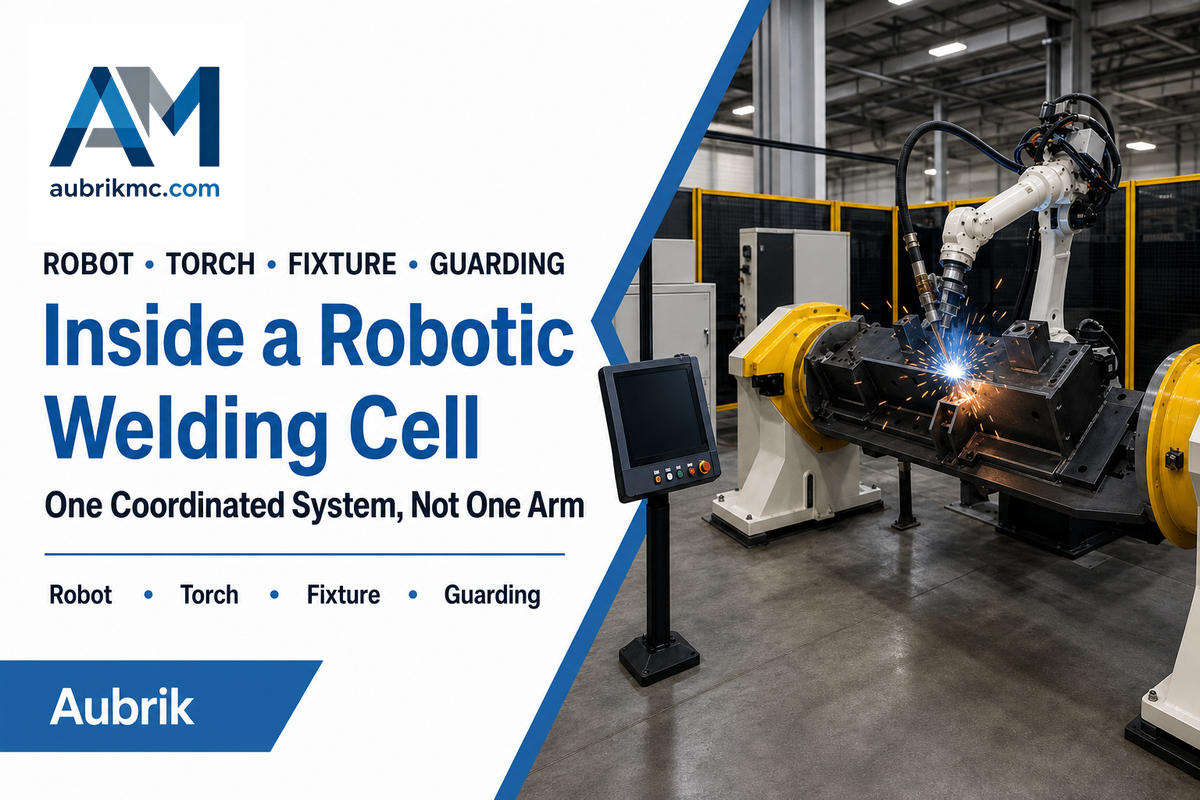
Chaque cellule de soudage robotisé comprend le robot, le matériel de soudage, l’outillage de maintien, le système de commande, les dispositifs de sécurité et les capteurs nécessaires pour réaliser et contrôler une soudure. Le périmètre de la cellule doit également attribuer la responsabilité du chargement, du contrôle, des utilités et de la reprise après incident. Exclure l’un de ces éléments du périmètre du projet crée une lacune d’intégration.
| Type de composant | Éléments commandés | Défaillance type en cas d’omission ou de spécification insuffisante |
|---|---|---|
| Bras robotisé et contrôleur | Trajectoire, vitesse de déplacement, orientation, séquence | Portée, charge utile, accessibilité ou marge de mouvement insuffisante |
| Source de courant et contrôleur du procédé | Forme d’onde de soudage et paramètres électriques | Transfert, apport thermique ou réponse du procédé instable |
| Torche de soudage, dévidoir et faisceau de câbles | Alimentation en consommables et position de l’outil | Défauts de dévidage, interférences des câbles ou dérive du point central de l’outil |
| Outillage ou positionneur de soudage | Emplacement de l’assemblage et orientation de la soudure | Déplacement lors de l’accostage, déformation ou accès insuffisant de la torche |
| Capteurs et vision industrielle | Présence de la pièce, emplacement du joint, suivi et contrôles d’état | Le robot exécute un programme valide sur une pièce non conforme |
| Système de sécurité | Accès, arrêt, interverrouillages, états sûrs | Exposition non maîtrisée pendant la production ou les interventions |
| Aspiration des fumées et utilités | Qualité de l’air, gaz, énergie, refroidissement et mise à la terre | Instabilité du procédé ou exposition des travailleurs |
| Interface de contrôle et de données | Contrôles qualité, traçabilité, signaux amont et aval | Production rapide de défauts sans confinement |
La page publique de Aubrik consacrée aux cellules de soudage robotisé regroupe le robot, la source de courant de soudage, le positionneur, l’enceinte de sécurité, le contrôleur et le système de vision proposé en option dans un même système.
Il s’agit d’un contexte de première main utile. L’architecture définitive dépend toutefois toujours de la famille de pièces réelle et du mode opératoire de soudage qualifié.
Point de décision : définissez le périmètre de la cellule avant de comparer les modèles de robots. Un sous-système omis est souvent plus déterminant qu’un faible écart entre les caractéristiques techniques des robots.
Quels procédés de soudage les robots peuvent-ils exécuter ?
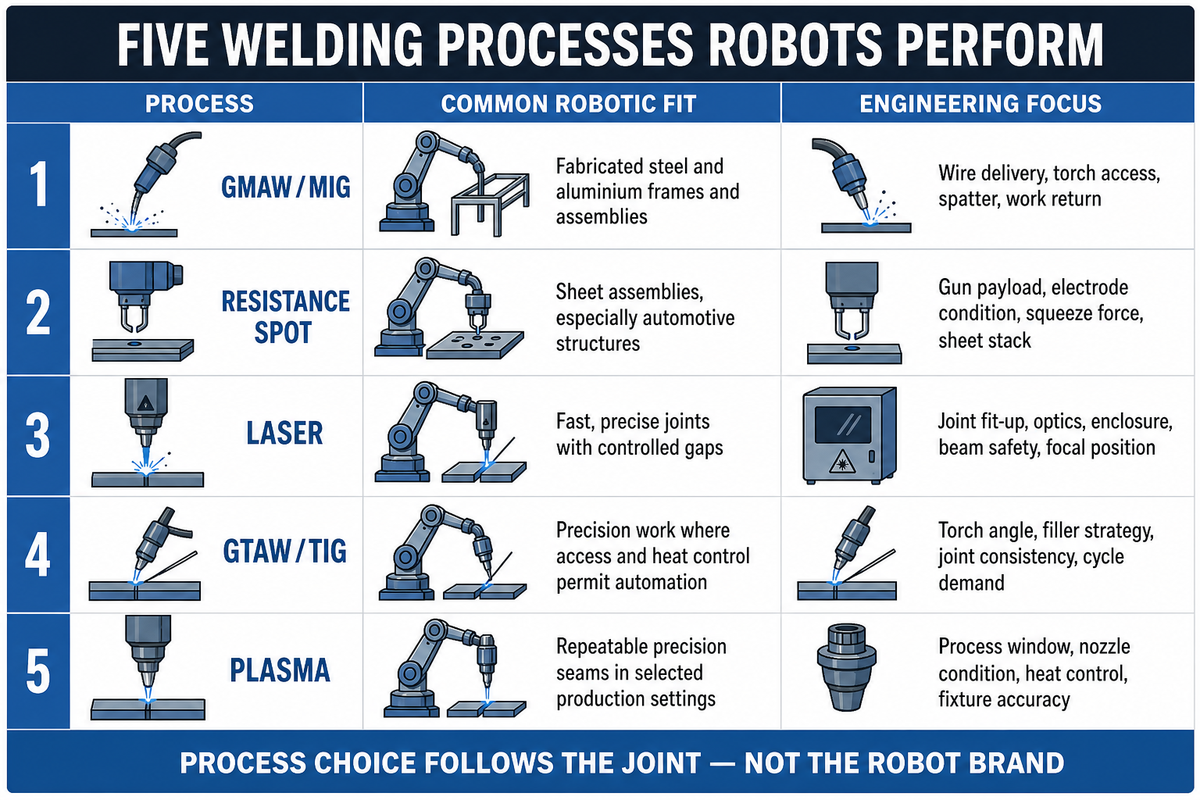
Les robots peuvent exécuter le soudage à l’arc, le soudage par points par résistance, le soudage laser ainsi que certaines applications de soudage TIG et plasma lorsque le procédé, l’assemblage et la présentation du matériau s’y prêtent. Le soudage robotisé désigne donc une catégorie de mouvements et de commandes, et non une méthode de soudage particulière. Les robots de soudage à l’arc, par exemple, coordonnent le mouvement de la torche avec une source de courant commandée séparément.
| Procédé | Applications robotisées courantes | Points d’attention techniques |
|---|---|---|
| Soudage à l’arc sous gaz avec fil-électrode fusible / soudage MIG | Pièces, châssis et assemblages fabriqués en acier et en aluminium | Alimentation en fil, accès de la torche, projections, retour de courant, emplacement du joint |
| Soudage par points par résistance | Assemblages en tôle, notamment les structures automobiles | Charge utile de la pince, état des électrodes, effort de serrage, empilage des tôles |
| Soudage laser | Assemblages rapides et précis avec des jeux maîtrisés | Accostage de l’assemblage, optique, enceinte, sécurité du faisceau, position focale |
| Soudage à l’arc sous gaz avec électrode de tungstène / soudage TIG | Travaux de précision permettant l’automatisation en matière d’accès et de maîtrise thermique | Angle de la torche, stratégie d’apport, régularité de l’assemblage, cadence requise |
| Soudage plasma | Joints de précision reproductibles dans certaines configurations de production | Fenêtre du procédé, état de la buse, maîtrise thermique, précision de l’outillage |
Le choix du procédé dépend de la métallurgie, de la conception de l’assemblage, de la pénétration requise, de l’apport thermique, du facteur de marche, de la cadence demandée et de la fenêtre de procédé acceptable. Aucun robot ne peut transformer un procédé instable sur un échantillon représentatif en une méthode de production stable. Commencez par un procédé de soudage qualifié, puis choisissez le robot et la cellule en conséquence.
Comme l’indique le tableau ci-dessus, ces types de soudage robotisé utilisent des équipements et des limites de commande différents. Le soudage par résistance, par exemple, dépend de l’effort exercé par les électrodes et de l’état de l’empilage des tôles, et non de l’alimentation en fil employée dans une cellule de soudage à l’arc sous gaz avec fil-électrode fusible.
Pour une présentation détaillée du choix du robot et de son équipement, consultez le guide des machines de soudage robotisé après avoir défini le procédé et la famille de pièces.
Principe essentiel : adaptez d’abord le procédé à l’assemblage. « Compatible avec un robot » ne signifie pas que tous les procédés sont aussi pratiques pour une même pièce.
Comment fonctionne le soudage robotisé ?
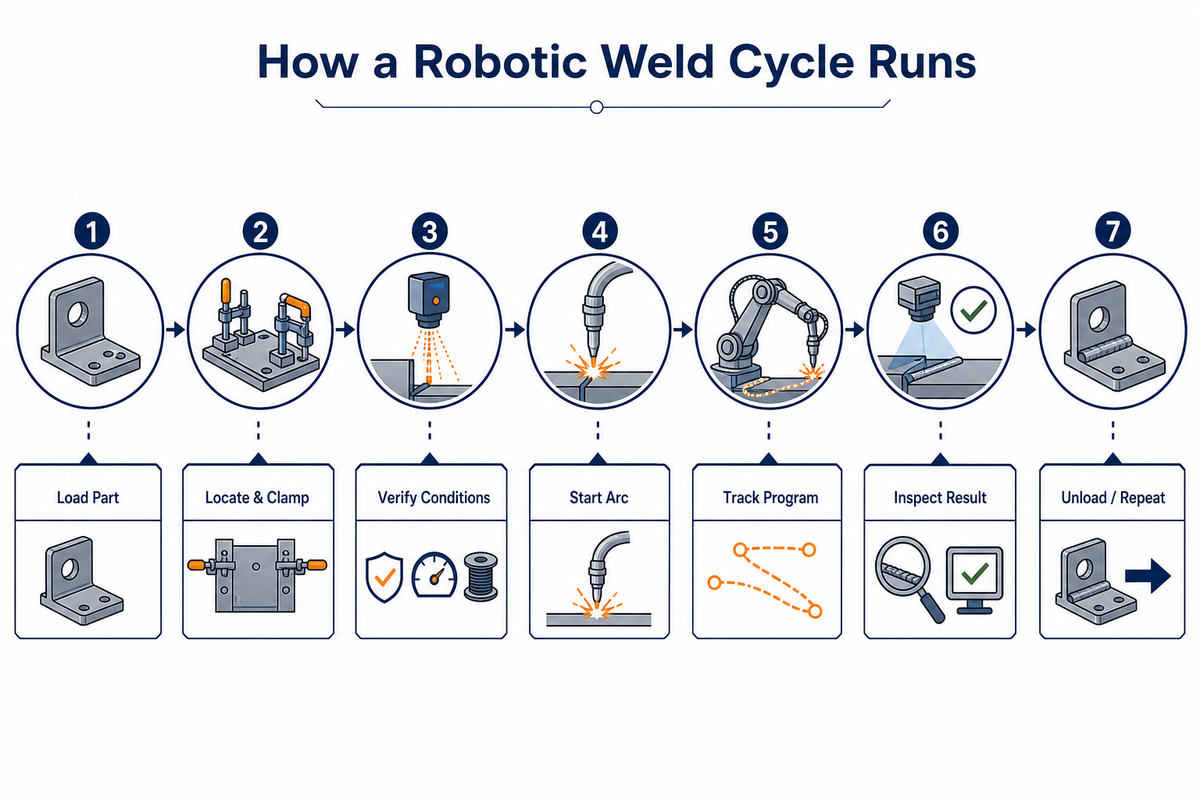
Le soudage robotisé consiste à présenter un assemblage connu, à confirmer que la cellule est prête, à exécuter une séquence programmée de mouvements et de paramètres du procédé, à contrôler le résultat, puis à remettre la cellule dans un état de chargement sûr. Un cycle type comporte sept étapes. Chaque étape possède des conditions définies de disponibilité, de défaut et de reprise.
- Charger et identifier la pièce. Un opérateur ou un dispositif de manutention place la pièce dans l’outillage. La détection de présence empêche le lancement du cycle avec un composant incorrect ou manquant.
- Brider et positionner. L’outillage établit les références qui placent l’assemblage dans la zone programmée ou couverte par la recherche.
- Sélectionner et valider le programme. Le contrôleur vérifie la recette, l’état de sécurité, les utilités, le fil, le gaz et les équipements auxiliaires.
- Localiser l’assemblage lorsque cela est nécessaire. La détection tactile, la détection à travers l’arc, la détection laser ou la vision industrielle peuvent rechercher ou suivre un joint dans une enveloppe définie. L’analyse par TWI de la détection du procédé et de la géométrie mentionne également les interférences produites par la lumière de l’arc, la chaleur, les fumées, le courant, le métal en fusion et les projections.
- Exécuter la soudure. Le contrôleur du robot coordonne la vitesse de déplacement et l’orientation de la torche, tandis que le contrôleur de soudage applique les paramètres qualifiés.
- Contrôler et confiner. La cellule enregistre les limites du procédé ou les résultats du contrôle et empêche toute pièce reconnue non conforme de poursuivre le flux de production.
- Décharger et réinitialiser. Le robot rejoint une position sûre vérifiée, les dispositifs de bridage s’ouvrent et le cycle suivant commence.
La programmation du robot peut s’effectuer à l’aide d’un boîtier d’apprentissage, d’une programmation hors ligne, d’une démonstration directe dans certains processus faisant appel à un robot collaboratif, ou d’une combinaison de ces méthodes. Dans ce procédé robotisé, la torche de soudage, le contrôleur du robot et tout positionneur de la pièce exécutent une même recette coordonnée. Une automatisation robotisée mature considère ce programme comme un actif de production doté d’une gestion des révisions, d’instructions de reprise et d’un responsable désigné.
Contrôle du procédé : l’arc visible ne représente qu’une partie du procédé. Le chargement, la validation, la détection, le contrôle et la reprise déterminent le temps de cycle des pièces conformes.
Quelles pièces se prêtent au soudage robotisé ?
Les bons candidats comportent des assemblages que la cellule peut localiser et atteindre de manière répétable, et présentent une valeur de production suffisante pour justifier la programmation, l’outillage de maintien, la validation et le changement de série. Le volume annuel ne constitue pas à lui seul un critère fiable d’acceptation ou de rejet. La similitude au sein de la famille de pièces et la stabilité de leur présentation comptent autant que le volume.
- La présentation des pièces maintient les éléments formés et découpés dans une relation connue avec les références de l’outillage.
- L’accessibilité de l’assemblage permet à la torche, au poignet du robot, au faisceau de câbles et à tout positionneur de se déplacer sans risque de collision ni de singularité.
- L’accostage maintient les jeux, les désalignements, l’emplacement des points de soudure et les déformations dans la plage couverte par le procédé qualifié ou le système de détection.
- La logique de famille assure aux variantes suffisamment de références, de types d’assemblages et de méthodes de chargement en commun pour que le changement de série reste maîtrisable.
- Les critères de qualité et les méthodes de contrôle sont connus avant le début de la programmation du robot.
- L’analyse économique de la production tient compte du chargement, du temps de pointage, du contrôle, de la maintenance planifiée et de la reprise après exception, en plus du temps d’arc.
La stratégie d’outillage présente une limite importante. L’analyse par NIST des robots collaboratifs dans la production à forte diversité et faible volume explique que l’adaptation aux variations de position et de dimensions des pièces peut réduire la dépendance à l’égard des outillages sur mesure. Elle mentionne également les limites de vitesse, de charge utile et de sécurité propres à l’application. En pratique, il convient de maîtriser mécaniquement les variations, ou de les détecter et de les compenser dans une enveloppe validée.
Le volume de production reste important pour la justification économique, mais il ne supprime pas les variations des pièces. Un outillage de soudage, une recherche d’assemblage, un suivi de joint ou une combinaison de ces moyens doit maintenir l’assemblage dans la plage validée. Lors des échanges avec un intégrateur de systèmes, précisez ce qui est maîtrisé mécaniquement et ce qui est mesuré à chaque opération.
Documentez ces données avant de comparer, avec un intégrateur, les solutions reposant sur des robots classiques, des robots collaboratifs ou principalement sur des positionneurs ; le sélecteur d’équipements de Aubrik constitue le point d’entrée vers les familles d’équipements concernées.
Règle d’adéquation : une famille de pièces reproductibles produite en faible volume peut mieux se prêter à l’automatisation robotisée qu’une pièce produite en grande série dont l’emplacement des assemblages est très irrégulier.
Soudage robotisé ou soudage manuel
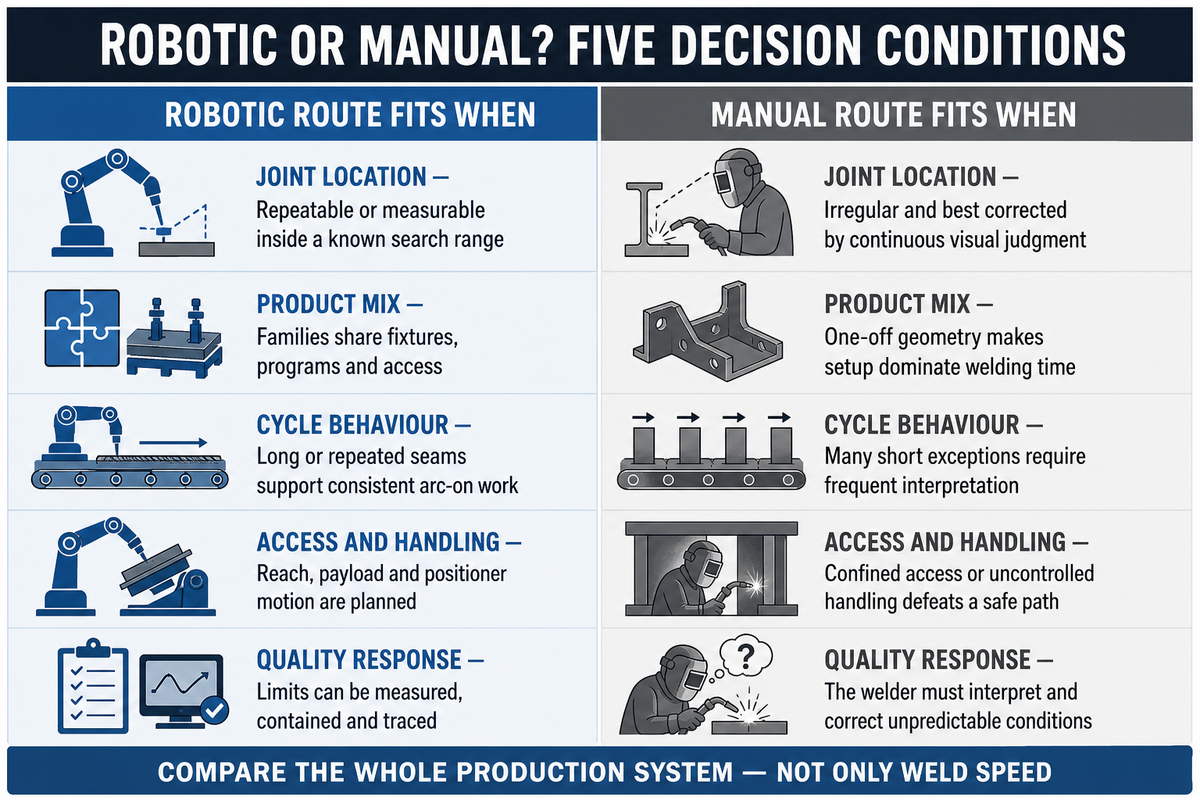
Le soudage robotisé convient généralement aux pièces répétitives et aux séries de production. Un soudeur reste plus adaptable lorsque les pièces sont irrégulières, que l’accès est restreint, que la production est unitaire ou que l’évolution des conditions du procédé exige un jugement continu. Comparez le coût et le temps de cycle par pièce acceptée, et non la seule vitesse de soudage.
| Condition de décision | La solution robotisée convient généralement lorsque… | La solution manuelle convient généralement lorsque… |
|---|---|---|
| Emplacement de l’assemblage | Reproductible ou mesurable dans une plage de recherche connue | Irrégulier et mieux corrigé par une appréciation visuelle continue |
| Diversité des produits | Les familles partagent les outillages, les programmes et les conditions d’accès | La géométrie unitaire rend le temps de préparation prépondérant par rapport au temps de soudage |
| Caractéristiques du cycle | Des joints longs ou répétés permettent un travail à l’arc régulier | De nombreuses exceptions brèves exigent des interprétations fréquentes |
| Accès et manutention | La portée, la charge utile et le mouvement du positionneur sont planifiés | Un accès confiné ou une manutention non maîtrisée empêche d’établir une trajectoire sûre |
| Réponse en matière de qualité | Les limites peuvent être mesurées, confinées et tracées | Le soudeur doit interpréter et corriger des conditions imprévisibles |
La régularité des mouvements du robot peut accroître la productivité et le débit en réduisant les variations de vitesse de déplacement, de position de la torche, d’approche de l’assemblage et de séquence. Les équipements de mouvement ne constituent qu’une partie de ces applications de soudage, dans lesquelles le soudeur reste indispensable. En production, les soudeurs qualifiés continuent d’élaborer les modes opératoires, de prendre en charge les travaux difficiles, de diagnostiquer les défauts, de prendre des décisions concernant la qualité, de résoudre les problèmes liés au procédé et de contribuer à la maintenance. En période de pénurie de main-d’œuvre, l’automatisation permet de réorienter cette expertise vers des tâches à plus forte valeur ajoutée ; elle ne rend pas les compétences en soudage obsolètes. Le temps de changement de série doit toujours être pris en compte lors de la comparaison des familles de pièces en fabrication métallique.
Pour obtenir une estimation des coûts propre au projet, incluez l’investissement, le chargement, le changement de série, le contrôle, la reprise, la remise en route et le temps de cycle par pièce acceptée. Aubrik publie une page sur le retour sur investissement de l’automatisation qui présente ces facteurs de coût.
Règle de comparaison : choisissez la solution robotisée qui maîtrise l’ensemble de la chaîne de production, et non uniquement le mouvement le plus rapide possible de la torche le long de l’assemblage.
Quels facteurs déterminent la qualité des soudures robotisées ?
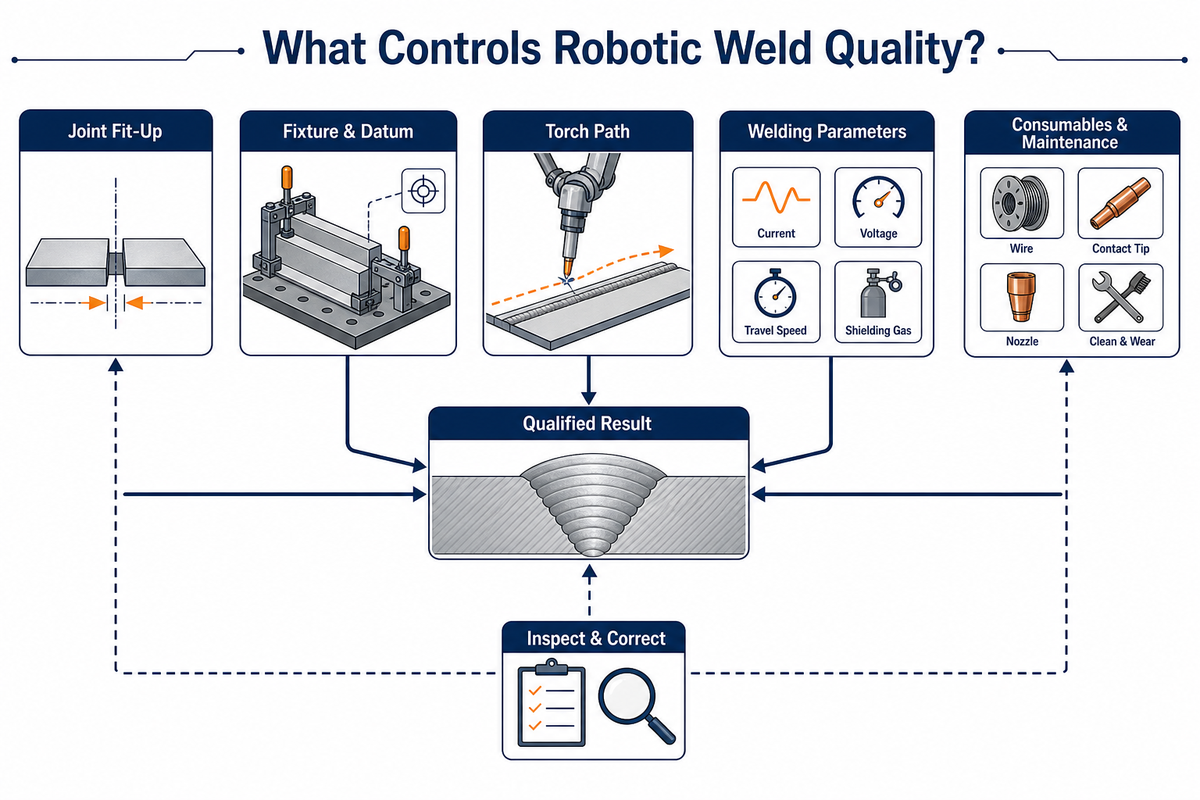
Un mode opératoire de soudage qualifié, l’état de l’assemblage, l’étalonnage des outils, l’outillage de maintien, les consommables, le circuit électrique, la détection et le contrôle déterminent la qualité des soudures robotisées. La seule répétabilité du robot ne peut empêcher la cellule de reproduire une mauvaise condition et ne garantit pas à elle seule des soudures régulières.
Un plan de maîtrise pratique examinerait les points suivants :
- les variables du mode opératoire qualifié et le personnel responsable du soudage ;
- la préparation de l’assemblage, le jeu, le désalignement, les points de soudure et la propreté ;
- la position de l’outillage, la séquence de bridage, l’usure et les déformations thermiques ;
- les contrôles du point central de l’outil, l’état du col de cygne de la torche, de la gaine, du tube-contact et de la buse ;
- la vitesse de dévidage du fil, le gaz de protection, le circuit de retour, la source de courant et l’apport thermique ;
- la méthode de suivi ou de recherche, y compris les conditions d’échec d’une recherche ;
- le contrôle, la fréquence des essais, la traçabilité et les règles de confinement ; et
- la maintenance préventive, avec les seuils déclenchant l’étalonnage et le remplacement des consommables.
Le tableau suivant est un exemple de collecte de preuves, et non un ensemble de critères d’acceptation ou de recommandations relatives au procédé. Chaque nombre est fourni à titre indicatif et montre comment une équipe pourrait consigner les données mesurées avant d’autoriser la mise en production.
| Source des preuves | Donnée à consigner avant la mise en production | Valeur purement indicative — aucune limite d’acceptation |
|---|---|---|
| Qualification du mode opératoire | Intensité et tension | 230 A ; 24 V |
| Échantillon représentatif de l’assemblage | Jeu et désalignement | 0,8 mm ; 1,2 mm |
| Étude d’aptitude de l’outillage | Répétabilité de l’emplacement de l’assemblage | 0,5 mm |
| Contrôle de la torche | Dérive du point central de l’outil | 0,4 mm |
| Relevé du gaz de protection | Débit | 18 L/min |
| Observation du cycle | Temps d’arc et délai de chargement | 45 s ; 20 s |
| Observation de la production | Échantillon de pièces acceptées | 50 pièces sur 2 h |
| Journal de maintenance | Intervalle de contrôle | 8 h ; 7 jours |
Le brevet américain 11 648 683 de Path Robotics, Inc., intitulé « Robots de soudage autonomes », décrit une méthode proposée pour identifier les joints potentiels, aligner des modèles géométriques sur les pièces, calculer une trajectoire et l’exécuter. Il s’agit d’une preuve de chaîne de détection et de commande, et non d’une preuve d’aptitude à la production : les fonctions adaptatives ne suppriment pas la nécessité de l’outillage de maintien ni de la qualification du procédé.
Règle de qualité : des soudures durablement reproductibles résultent de données d’entrée maîtrisées, d’outils validés et d’un confinement efficace, et non de la seule fiche technique du robot.
Comment assurer la sécurité d’une cellule de soudage robotisé ?
La sécurité d’une cellule de soudage robotisé repose sur une évaluation des risques à l’échelle de l’application, des protections techniques, un accès maîtrisé, des procédures relatives aux énergies dangereuses, la maîtrise des fumées et une validation couvrant les tâches de production et d’intervention. Les mouvements du robot ne constituent qu’une source de danger dans la cellule. L’évaluation des risques doit également prendre en compte le rayonnement de l’arc, les fumées, la chaleur et l’accès nécessaire à la maintenance.
La page de OSHA consacrée aux normes de robotique indique qu’il n’existe aucune norme OSHA propre à la robotique et renvoie aux normes générales applicables à l’industrie ainsi qu’aux normes consensuelles pertinentes, notamment pour l’intégration des systèmes robotisés, la protection des machines, la maîtrise des énergies dangereuses et la sécurité du soudage robotisé à l’arc. La fiche ISO 10218-1:2025 de ISO constitue une référence actuelle, mais les clients doivent toujours vérifier son acceptation nationale et le périmètre de validation de l’intégrateur.
Mouvements du robot et du positionneur
Portée, coincement, éjection, redémarrage intempestif, gravité et énergie accumulée.
Procédé de soudage
Rayonnement de l’arc, chaleur, projections, pièces chaudes, énergie électrique, gaz de protection et fumées.
Tâches du cycle de vie
Chargement, apprentissage, reprise, remplacement du tube-contact, entretien de l’outillage, dépannage et maintenance.
Fonctions de protection
Protecteurs, écrans, interverrouillages, scanners, arrêts sûrs, consignation, aspiration des fumées et logique de redémarrage validée.
L’analyse du cycle de vie répond à un besoin pratique et non théorique. La documentation de OSHA sur la reconnaissance des dangers mentionne une exposition mortelle pendant une opération de maintenance à l’intérieur de l’enveloppe de fonctionnement d’un robot. Toute évaluation des risques qui exclut les tâches manuelles omet les situations dans lesquelles les opérateurs sont susceptibles d’accéder à la cellule.
L’exposition au procédé de soudage influe également sur la sécurité des opérateurs. L’aspiration des fumées, les écrans, la conception du circuit de retour et les procédures maîtrisées de reprise peuvent contribuer à rendre l’environnement de travail plus sûr, mais doivent être validés pour les tâches et les matériaux concernés.
Règle de sécurité : les mesures de sécurité sont des fonctions validées de la cellule. Elles doivent être efficaces pour le procédé de soudage et pour toute interaction humaine, et non uniquement en cas de contact avec le robot.
Soudage par robot collaboratif ou par robot industriel
Le soudage par robot collaboratif facilite les interactions et offre une grande souplesse de redéploiement, tandis que le soudage par robot industriel classique permet une charge utile, une vitesse et une portée supérieures ainsi qu’une production protégée ; aucune de ces solutions n’est automatiquement plus sûre ou meilleure. Le choix doit découler de l’évaluation des tâches et des risques. L’implantation de la cellule et le régime de production déterminent ensuite le compromis pratique.
| Facteur | Soudage par robot collaboratif | Soudage par robot industriel |
|---|---|---|
| Mode d’interaction | Conçu pour certaines fonctions collaboratives et un apprentissage plus simple | Généralement séparé des personnes pendant les mouvements automatiques |
| Priorité de production | Cellules à forte diversité, processus assistés, déploiement flexible | Régime soutenu, enveloppes plus étendues, charge utile ou vitesse supérieure |
| Dispositifs de protection | Propres à la tâche ; les risques liés au soudage peuvent toujours nécessiter des écrans ou une séparation | Une enceinte protégée et un accès interverrouillé sont courants |
| Principal compromis | Flexibilité contre limites de vitesse, de charge utile et de portée | Capacité de production contre emprise d’intégration plus importante |
Le terme « collaboratif » décrit une fonction et une approche de conception ; il ne supprime pas les dangers liés au rayonnement de l’arc, aux fumées, au métal chaud, aux arêtes vives ou aux positionneurs motorisés. Chaque robot collaboratif de soudage doit toujours être intégré à un procédé complet. Examinez les solutions de soudage par robot collaboratif en tenant compte de la famille de pièces, des tâches humaines et des mesures de protection.
Règle de sélection : sélectionnez d’abord le mode de production et d’interaction, puis validez tous les dangers du procédé complet.
Le cadre de préparation pièce-cellule à 5 paramètres
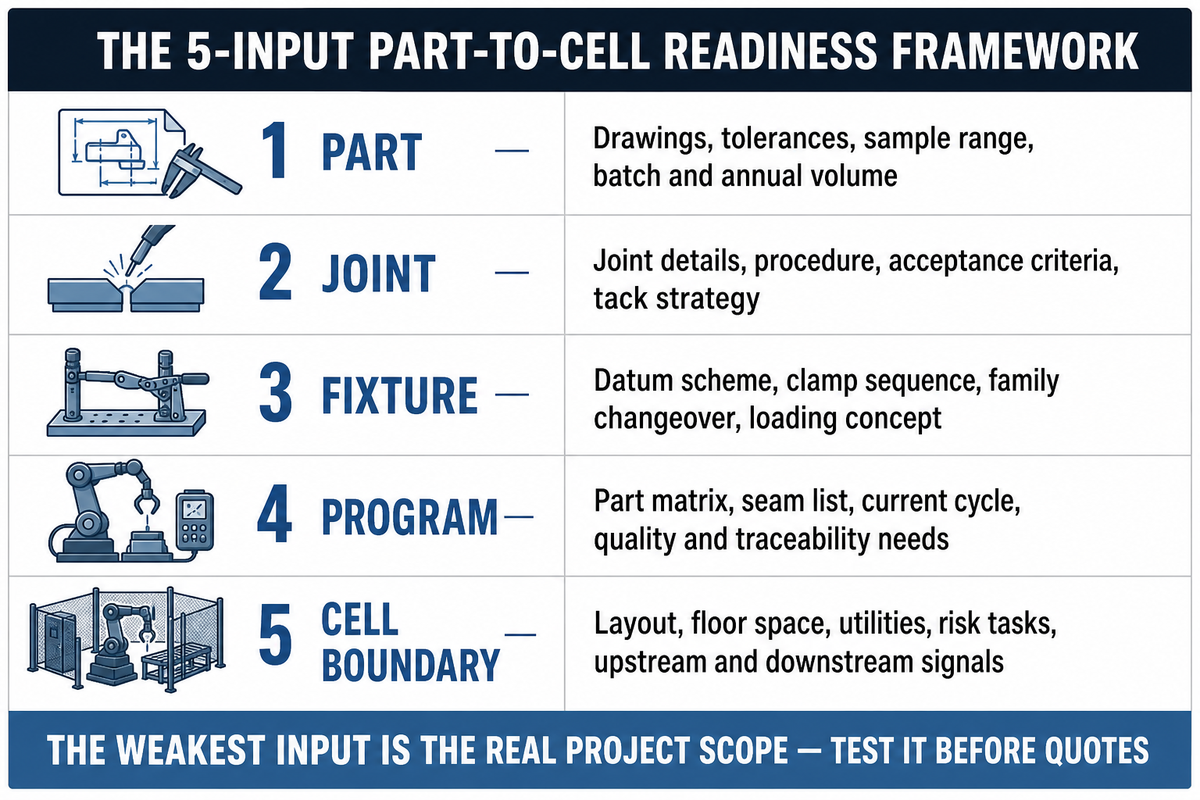
Le cadre de préparation pièce-cellule à 5 entrées détermine la contrainte qui décidera de la faisabilité du soudage robotisé : pièce, assemblage, outillage, programme et périmètre de la cellule. Il transforme une vague demande de prix pour un robot en cahier des charges technique.
Toutes les questions soulevées dans les sections précédentes se ramènent à ces cinq données d’entrée mesurables. Les données relatives à l’outillage et au périmètre de la cellule tiennent également compte des limites de vitesse, de charge utile et de sécurité propres à l’application, mentionnées dans l’article du blog MEP du NIST consacré aux robots collaboratifs.
| Donnée d’entrée | Question à poser | Éléments à transmettre à un intégrateur |
|---|---|---|
| Pièce | Dans quelle mesure les caractéristiques découpées, formées, usinées et assemblées varient-elles ? | Plans, tolérances, plage d’échantillons, volume par lot et volume annuel |
| Assemblage | Le procédé peut-il tolérer le jeu, le désalignement, l’accessibilité et la déformation réels ? | Détails de l’assemblage, mode opératoire de soudage, critères d’acceptation, stratégie de pointage |
| Outillage | Qu’est-ce qui positionne l’assemblage et à quels endroits une détection adaptative est-elle préférable ? | Système de références, séquence de bridage, changement de famille, concept de chargement |
| Programme | Combien de recettes, de routines de recherche, d’exceptions et de procédures de reprise sont nécessaires ? | Matrice des pièces, liste des cordons, cycle actuel, besoins en matière de qualité et de traçabilité |
| Périmètre de la cellule | Qui prend en charge le chargement, les positionneurs de soudage, les utilités, l’aspiration des fumées, la sécurité, l’inspection et les interfaces ? | Implantation, surface au sol, utilités, tâches à risque, signaux en amont et en aval |
| Fiche de mesures | Format fourni uniquement à titre d’exemple, sans recommandation de machine |
|---|---|
| Production et cellule | Matériau de 6 mm ; 5 000 pièces/an ; 50 pièces/série ; soudure de 1 200 mm ; 8 min/pièce ; changement de série en 20 min ; cellule de 30 m² ; taux de disponibilité de 0,85 |
| Utilités et mise en service | 45 kilowatts ; gaz à 15 L/min ; 400 V ; 80 A ; 60 Hz ; 6 bar ; contrôle du bridage en 30 s ; reprise en 2 min ; observation pendant 4 h |
| Accès et planification | Module d’outillage de 25 kg ; outil de maintenance à 1 200 tr/min ; seuil de rejet de 8 mm ; dégagement de 150 cm ; allée de 1,5 m ; taux de temps d’arc de 0,70 ; délai de livraison des pièces de rechange de 20 jours ; horizon de planification de 4 ans |
Classez chaque donnée d’entrée du projet comme connue et stable, mesurable mais variable ou inconnue, puis définissez la résolution de mesure à laquelle elle sera enregistrée — par exemple, la position par incréments de 1 mm, la charge manutentionnée par incréments de 1 kg, les délais courts par incréments de 1 s et le changement de série par incréments de 1 min. Supprimez toutes les valeurs données à titre d’exemple dans le tableau et remplacez-les par les données mesurées du projet ; il s’agit d’exemples de formatage, et non de limites d’acceptation.
Une donnée d’entrée inconnue n’entraîne pas automatiquement le rejet du projet, mais elle devient le premier élément à tester. Un essai de soudage, une étude d’outillage, un test de détection, une simulation d’accessibilité ou une analyse des risques doit précéder l’estimation finale de l’investissement.
Une fois les cinq données d’entrée déterminées, un calcul du retour sur investissement et du délai d’amortissement du soudage peut s’appuyer sur des hypothèses réalistes concernant le temps de cycle des pièces conformes, la répartition de la main-d’œuvre, les reprises, la maintenance et les changements de série.
Règle de préparation : la plus faible des cinq données d’entrée définit généralement le véritable périmètre du projet. Testez-la avant de solliciter des devis.
Foire aux questions
Le soudage robotisé est-il plus rapide que le soudage manuel ?
Le soudage robotisé peut être plus rapide lorsque les pièces présentent un état reproductible à leur arrivée et que la cellule maintient un temps d’arc utile. Il peut réduire les variations de vitesse de déplacement, d’angle de torche et de séquence. Cela ne signifie pas que toutes les cellules sont plus rapides. Le chargement, l’outillage, les points de soudure, les changements de programme, l’inspection et la reprise après un mauvais accostage peuvent dominer le cycle. Comparez le temps de cycle total des pièces conformes, et non la seule vitesse de déplacement du robot.
Quel est le principal inconvénient du soudage robotisé ?
Le principal inconvénient réside dans l’effort d’ingénierie nécessaire pour maîtriser ou mesurer les données d’entrée. Les robots reproduisent les trajectoires programmées même lorsque l’assemblage se déplace en raison d’un coupage, d’un formage ou d’un bridage irrégulier. Le travail ne consiste plus à effectuer des corrections manuelles au niveau de la torche, mais à assurer la préparation, les outillages, la programmation du robot, la détection, la maintenance et la sécurité de la cellule. Les productions à forte diversité présentant des variations non maîtrisées peuvent rester mieux adaptées aux méthodes manuelles ou assistées.
Faut-il un soudeur pour utiliser un robot de soudage ?
Des compétences en soudage restent nécessaires, même si l’opérateur chargé des tâches courantes ne manipule pas manuellement la torche. Une personne doit élaborer et qualifier le mode opératoire de soudage, régler les paramètres du procédé, vérifier la torche et le circuit de retour du courant de soudage, évaluer les défauts et déterminer quand le programme ou l’outillage doit être corrigé. La programmation du robot et la conduite de la production peuvent relever de fonctions distinctes, mais le soudage automatisé ne supprime pas la responsabilité en matière d’ingénierie du soudage.
Un robot collaboratif de soudage peut-il fonctionner sans protections ?
Pas automatiquement. Le rayonnement de l’arc, la chaleur, les fumées, les outillages et les positionneurs de soudage créent des risques distincts, et une évaluation des risques propre à la tâche détermine si la cellule nécessite des écrans, des dispositifs de verrouillage, des zones d’accès restreint, des scanners ou des protections conventionnelles ; les directives de l’OSHA sur les risques liés aux robots couvrent également l’exposition lors d’interventions dans l’enveloppe de travail du robot.
Quelles informations faut-il transmettre à un intégrateur de systèmes de soudage robotisé ?
Transmettez l’ensemble du périmètre de production et de qualité, et non un seul plan. Incluez les plans des pièces, les matériaux, les variantes de la famille de produits, les volumes annuels et par lot, les types d’assemblages, les exigences du mode opératoire de soudage, les variations admissibles, des échantillons représentatifs, le temps de cycle actuel des pièces conformes, les critères de qualité et d’inspection, la surface au sol et les utilités disponibles, le flux de matériaux en amont et en aval, la méthode de chargement, les tâches de l’opérateur, les contraintes de sécurité ainsi que les données ou la traçabilité attendues de la cellule. Ajoutez des photos des outillages, des défauts et du chargement actuels ; indiquez les responsables du mode opératoire et de la qualité ; et décrivez le confinement des pièces non conformes. Ces précisions permettent à l’intégrateur système de tester l’accessibilité, le maintien des pièces, la détection, l’inspection et la reprise dans des conditions de production réelles, plutôt que sur un unique échantillon idéal.
Conclusion : commencez par l’assemblage, pas par le robot
Le soudage robotisé intègre une opération de soudage automatisée dans une cellule contrôlée et programmable. Il offre les meilleurs résultats lorsque les variations de la pièce et de l’assemblage sont limitées ou mesurées dans une plage de détection validée. Posez une question plus utile que « Un robot peut-il souder ? » : « Cette cellule complète peut-elle localiser, souder et inspecter cet assemblage de manière répétable, puis reprendre le cycle après un incident ? »
Complétez le cadre de préparation pièce-cellule à 5 entrées avant de demander un devis. Si la meilleure solution n’est pas encore clairement définie, comparez les options de machines de soudage robotisé d’Aubrik aux exigences liées à votre pièce, à votre procédé et au périmètre de votre cellule.
Préparez un cahier des charges de projet exploitable
Transmettez à Aubrik des pièces représentatives, les plans, les exigences de soudage, le volume de production, les données du cycle actuel et les cinq données d’entrée de préparation. L’équipe d’ingénierie disposera ainsi d’une base plus solide pour concevoir la cellule qu’avec une simple demande portant sur un modèle de robot.
Découvrir les systèmes de soudage robotiséRessources Aubrik connexes
- Guide des cellules de soudage robotisé : dimensionnement et implantation
- Guide du soudage par robot collaboratif : charge utile, portée et protections
- Guide des coûts des robots de soudage
Références et sources
- TWI, Soudage à l’arc robotisé
- OSHA, Normes relatives à la robotique
- OSHA, Identification des risques liés à la robotique
- ISO, fiche de la norme ISO 10218-1:2025
- NIST, Fabricants à forte diversité et faibles volumes et robots collaboratifs
- Boldrin et al. (2024), « Suivi de joint et comblement des jeux lors du soudage robotisé par faisceau laser au moyen de l’imagerie en niveaux de gris et de l’oscillation », Robotics and Computer-Integrated Manufacturing 89, 102774, DOI 10.1016/j.rcim.2024.102774
- Path Robotics, Inc., US11648683B2, « Robots de soudage autonomes »