
Nehmen Sie Kontakt mit der Aubrik Company auf

Beim robotergestützten TIG-Schweißen führt eine programmierte Bewegung den WIG-Brenner; Zusatzwerkstoff wird bei Bedarf separat zugeführt. Ausgangspunkt ist die Fertigungsnaht: reproduzierbare Passung, Brennerzugang und ein konkreter Grund für TIG. Berücksichtigen Sie die Gesamtzeit pro Bauteil und die Zahl der abgenommenen Teile, bevor Sie den Roboter auswählen oder die Zelle kalkulieren.
Ein Roboter kann seinen Bahnverlauf wiederholen, während sich das Schmelzbad unterschiedlich verhält. Bei Versuchen mit Edelstahl verschob ein unterschiedlicher Schwefelgehalt die Schmelzzone in Richtung des Werkstoffs mit geringerem Schwefelgehalt. Bei der Entscheidung für eine Automatisierung sollten daher neben den Schweißparametern auch die Gleichmäßigkeit des Blechmaterials und die Reproduzierbarkeit der Vorrichtung berücksichtigt werden.
Robotergestütztes TIG-Schweißen eignet sich für wiederkehrende, gut zugängliche Nähte, bei denen eine kontrollierte Wärmeeinbringung und eine hochwertige Nahtoberfläche gefragt sind. Für die Investitionsentscheidung zählen die Passung, der vollständige Lieferumfang der Zelle und die Kosten pro abgenommenem Bauteil.
Das Verfahren auf einen Blick
- Elektrode: nicht abschmelzendes Wolfram; Zusatzwerkstoff wird separat zugeführt oder entfällt.
- Schutzgas: Inertgas, meist Argon oder Helium.
- Bewegungsoptionen: Roboterarm, koordinierter Positionierer oder Orbitalschweißkopf für geeignete Rundnähte.
- Kalkulationsgrundlage: eine nachgewiesene Fertigungsnaht und ein klar definierter Lieferumfang einschließlich Installation.
Die wichtigsten Erkenntnisse
- Wählen Sie TIG nach den Anforderungen an die Naht und erst danach die Bewegungsplattform.
- Stimmen Sie Brenner und Drahtzuführung auf den tatsächlichen Bauraum der Vorrichtung ab.
- Berücksichtigen Sie Beladen, Reinigen und Prüfen im Takt.
- Unterscheiden Sie die Positioniergenauigkeit des Roboters von der zulässigen Spaltbreite der Fuge.
So funktioniert robotergestütztes TIG-Schweißen
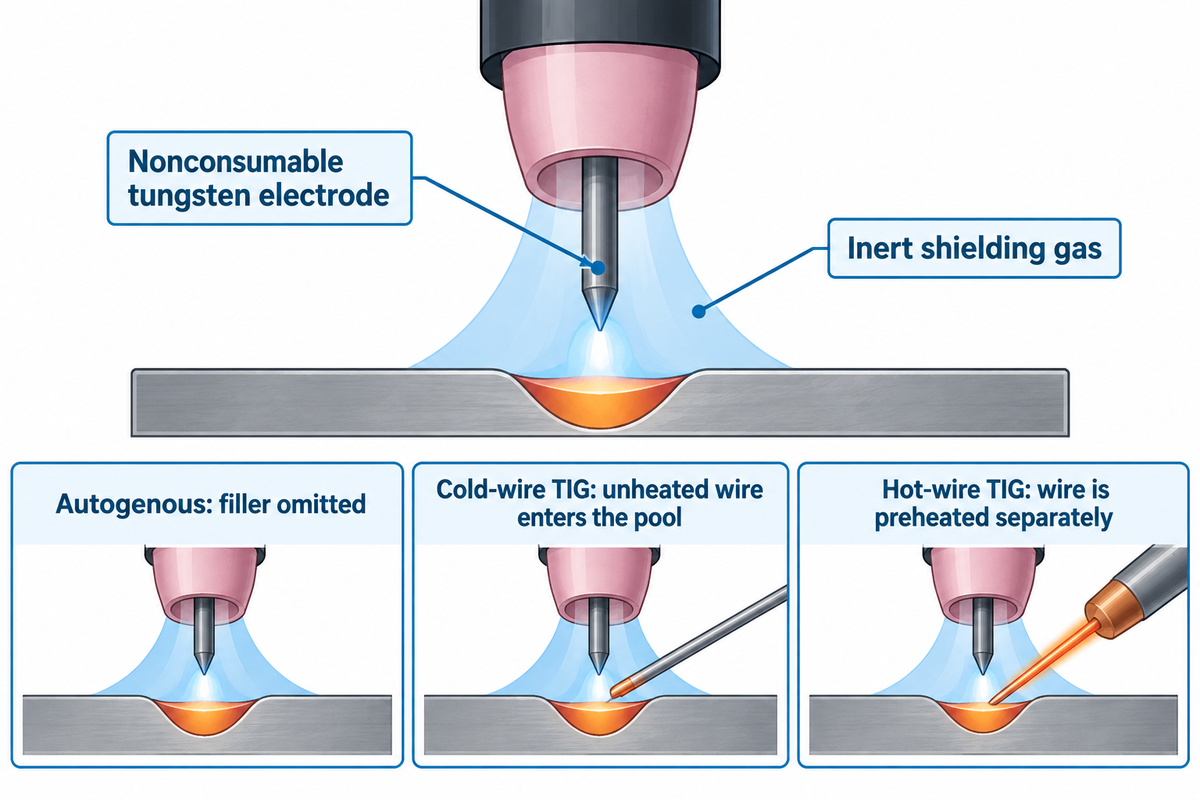
Ein robotergestütztes TIG-System koordiniert Bewegung, Wärme und Zusatzwerkstoffzufuhr. Stellen Sie sich den Roboter als ruhige Hand vor, die den Brenner führt: Die Stromquelle erzeugt den Lichtbogen, das Schutzgas schirmt das Schmelzbad ab und ein Drahtvorschub führt bei Bedarf Zusatzdraht zu. Die Abstimmung dieser Komponenten ist die zentrale Integrationsaufgabe.
Die Erläuterung des GTAW-Verfahrens durch die American Welding Society nennt eine nicht abschmelzende Wolframelektrode. Anders als beim MIG-Schweißen wird die Elektrode nicht fortlaufend dem Schweißbad zugeführt.
| TIG-Systemaufbau | Zuführung des Zusatzwerkstoffs | Folgen für die Auswahl |
|---|---|---|
| Autogen | Ohne zusätzlichen Zusatzwerkstoff | Bei eng anliegenden Fugen muss das erforderliche Schweißnahtvolumen durch die Fugenform bereitgestellt werden. |
| TIG-Schweißen mit Kaltdraht | Unbeheizter Draht wird in das Schmelzbad geführt. | Drahtausrichtung, Startzeitpunkt und Freiraum gehören zur Verfahrensspezifikation. |
| TIG-Schweißen mit Heißdraht | Der Draht wird separat vorgewärmt. | Zusätzliche Ausrüstung und Steuerungsschnittstellen müssen im Lieferumfang der Zelle enthalten sein. |
Können Roboter TIG-schweißen?
Ein Roboter kann einen TIG-Brenner führen und den Schweißprozess mit einer kompatiblen Stromquelle, der Gassteuerung und einer optionalen Drahtzuführung koordinieren. Das System benötigt verfahrensspezifische Schnittstellen und eine qualifizierte Einrichtung. Ein Roboter, der bereits für MIG eingesetzt wird, benötigt die passenden TIG-Komponenten und deren Integration, um TIG-schweißen zu können.
Auch beim robotergestützten TIG-Schweißen bleiben die zentralen Aufgaben des Verfahrens bestehen: die Fuge vorbereiten, die Elektrode instand halten und die Lichtbogenlänge kontrollieren. AWS weist darauf hin, dass Zusatzwerkstoff als separater Stab zugeführt werden kann und eng anliegende Fugen ohne Zusatzwerkstoff geschweißt werden können. Ein vollständiges automatisiertes TIG-System steuert die Zündung, Stromänderungen, bei Bedarf den Start der Zusatzwerkstoffzufuhr und das Füllen des Endkraters. Bei Weiterverwendung eines vorhandenen Roboterarms muss die Steuerungsschnittstelle für jede dieser Funktionen in der Bestellung festgelegt werden.
Welche Bauteile eignen sich für das automatisierte TIG-Schweißen?
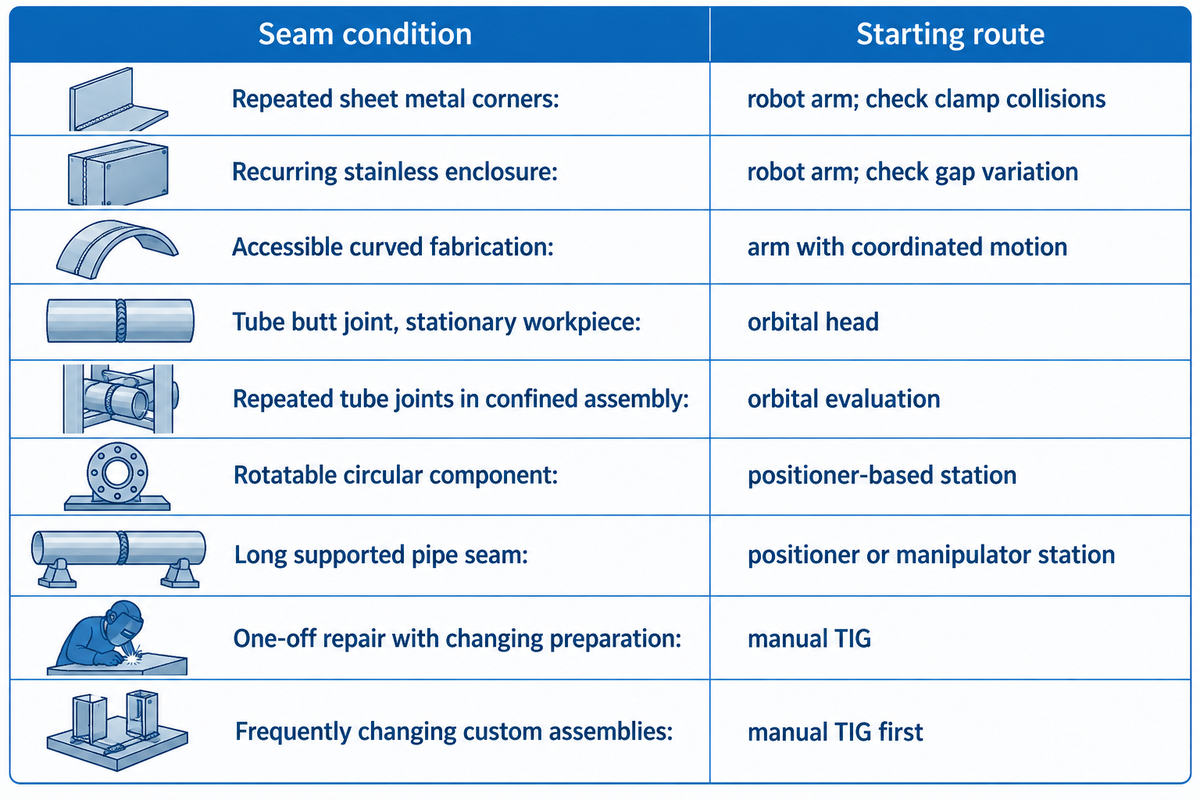
Wiederkehrende Bauteile mit gleichbleibenden Fugen und gutem Brennerzugang eignen sich besonders für automatisiertes TIG-Schweißen. Dünnwandige Edelstahlkonstruktionen und Baugruppen mit hohen Anforderungen an die Oberflächenqualität sollten geprüft werden; das Material allein entscheidet jedoch nicht über die Eignung. Maßgeblich für den praktikablen Fertigungsweg sind die Fugengeometrie, die Schwankungen der eingehenden Teile und die Möglichkeit, die Naht zuverlässig zu positionieren.
Die folgende 4-Wege-Matrix zur Zuordnung von Naht und Schweißzelle zeigt, ob ein Bauteil eher für einen Roboterarm, einen Orbitalschweißkopf, eine Positionierer- oder Manipulatorstation oder das manuelle TIG-Schweißen geeignet ist.
| Bauteil- oder Nahtbedingung | Empfohlener Ausgangsweg | Begründung | Ausschlusskriterium |
|---|---|---|---|
| Wiederkehrende Ecken an Blechbauteilen | Roboterarm | Programmierter Zugang aus mehreren Nahtorientierungen | Brenner oder Drahtzuführung stößt an Spannmittel |
| Wiederkehrendes Edelstahlgehäuse | Roboterarm | Reproduzierbare Schweißfolge an einer Baugruppe | Schwankende Spaltbreiten überschreiten das entwickelte Prozessfenster |
| Gut zugängliches, gekrümmtes Bauteil | Roboterarm mit koordinierter Bewegung | Steuert die Brennerführung entlang der Naht | Positionsänderungen ermöglichen keinen ausreichenden Zugang |
| Stumpfnaht an einem feststehenden Rohr | Orbitalschweißkopf | Die Elektrode folgt der Rundnaht | Der Schweißkopf passt nicht um das Rohr |
| Wiederkehrende Rohrverbindungen in einer beengten Baugruppe | Orbitalschweißkopf prüfen | Kompakte, auf die Naht abgestimmte Bewegung | Bauraum oder Fugenform sind ungeeignet |
| Drehbares Rundbauteil | Positioniererstation | Durch Drehen des Bauteils lässt sich die Brennerbewegung vereinfachen | Das Spannen verformt die Fuge |
| Lange Rohrnaht mit kontrollierter Abstützung | Positionierer- oder Manipulatorstation | Erleichtert das Ausrichten des Werkstücks | Die Durchbiegung der Abstützung verändert die Nahtposition |
| Einzelreparatur mit wechselnder Vorbereitung | Manuelles TIG-Schweißen | Fachgerechte Anpassung an unregelmäßige Fugen | Bei künftig wiederkehrendem Bedarf lohnt sich eine dedizierte Vorrichtung |
| Häufig wechselnde kundenspezifische Metallbaugruppen | Zunächst manuelles TIG-Schweißen | Vermeidet Programmier- und Vorrichtungsaufwand für jede Variante | Eine stabile Bauteilfamilie zeichnet sich ab |
Nehmen wir ein Gehäuse, das in jeder Schicht gefertigt wird, bei dem jedoch ein Flansch die Zusatzdüse blockiert. Eine größere Reichweite des Roboters schafft den nötigen Freiraum nicht. Eine geänderte Montagereihenfolge oder angepasste Vorrichtungen können die Bearbeitung des Bauteils ermöglichen. Wer zuerst einen größeren Roboterarm kauft, hat möglicherweise immer noch eine versperrte Fuge. Bei solchen TIG-Anwendungen muss der Zugang zu jeder Naht geprüft werden, bevor das Anlagenlayout festgelegt wird.
Die Hinweise zur Vorrichtungsgestaltung von Melton Machine empfehlen, Bauteile vor dem Spannen auszurichten und die Spannkraft an tatsächlichen dünnwandigen Abschnitten zu prüfen. Beim Rohrleitungsbau bieten Rohrschweißmanipulatoren eine weitere Option, wenn sich das Werkstück am besten an einer abgestützten Brennerstation positionieren lässt.
Robotergestütztes TIG-Schweißen im Vergleich zu MIG, Orbitalschweißen und manuellem TIG-Schweißen
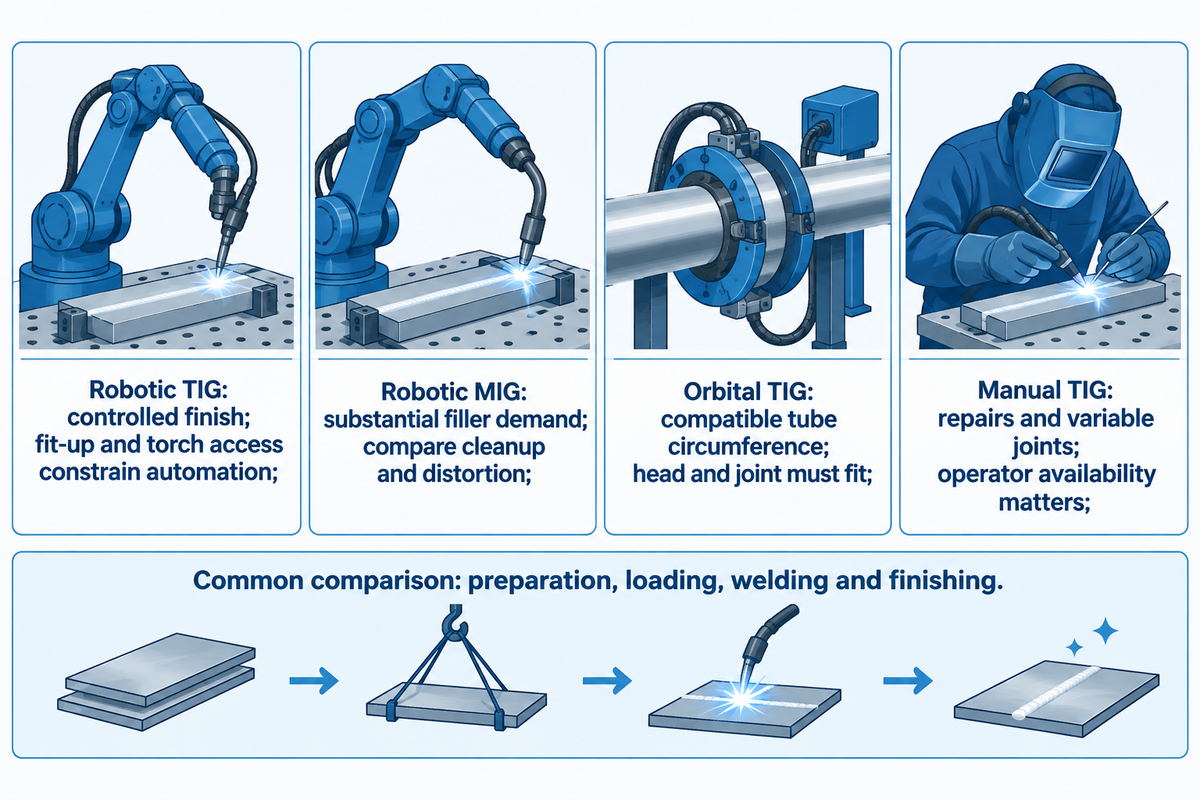
Wählen Sie robotergestütztes TIG-Schweißen, wenn die kontrollierte Zufuhr des Zusatzwerkstoffs und die Wärmeeinbringung den Produktanforderungen dienen; MIG sollten Sie in Betracht ziehen, wenn die Abschmelzleistung der entscheidende Faktor ist. TIG-Schweißen bleibt für andere Fertigungsanforderungen eine passende Lösung. Ein fairer Vergleich berücksichtigt Vorbereitung, Beladung und Nachbearbeitung desselben abgenommenen Bauteils.
| Verfahren | Geeignete erste Anwendung | Kompromiss in der Fertigung |
|---|---|---|
| Robotergestütztes TIG-Schweißen | Wiederkehrende Nähte mit hohen Anforderungen an die Oberflächenqualität | Passung und Zugang für Brenner und Drahtzuführung begrenzen die Automatisierung. |
| Robotergestütztes MIG-Schweißen | Bauteile mit hohem Zusatzwerkstoffbedarf | Spritzer, Reinigungsaufwand und Verzug anhand der Zeichnung vergleichen. |
| Orbitalschweißen mit TIG | Geeigneter Rohr- oder Rohrleitungsumfang | Schweißkopf und Fugenvorbereitung müssen zur Baugruppe passen. |
| Manuelles TIG-Schweißen | Reparaturen, Prototypen und wechselnde Fugen | Die Leistung hängt von der Verfügbarkeit der Bedienperson und einer dauerhaft sicheren Schweißtechnik ab. |
Swagelok Edmonton beschreibt das Orbitalschweißen als Bewegung der Elektrode um ein feststehendes Werkstück. Ein Drehpositionierer für das Schweißen dreht dagegen das Werkstück. Diese Bewegungsoptionen lösen unterschiedliche Zugangsprobleme.
Eine Studie aus dem Jahr 2020 von Mitru und Kollegen untersuchte ein achtachsiges GTAW-System an 3,2 mm 304L-Proben mit 1,2 mm ER308L-Zusatzwerkstoff. In diesem Vergleich sank die Schweißzeit um 50 %, die Gesamtausführungszeit pro Bauteil um 25 % und der Argonverbrauch um 44 %.
Bei einem Halter mit großer Fuge können Geschwindigkeit und Abschmelzleistung für robotergestütztes MIG-Schweißen sprechen. Bei einem Gehäuse, dessen Erscheinungsbild die anschließende Politur bestimmt, sollten TIG- und MIG-Schweißen über das gesamte Bauteil hinweg verglichen werden. Erfassen Sie die Zeit bis zum geforderten Oberflächenfinish, statt anzunehmen, dass eine sauber aussehende Naht Nacharbeit überflüssig macht. Wer nur die Schweißgeschwindigkeit betrachtet, lässt andere Metallbearbeitungsschritte im Produktivitätsvergleich außen vor.
Auch der Prozessvergleich von The Fabricator hebt die Bedeutung einer gleichbleibenden vorgelagerten Fertigung hervor. Wenn die Heftvorbereitung den Großteil der Schicht beansprucht, ändert ein schnellerer Lichtbogen möglicherweise nichts am tatsächlichen Engpass im Werk. Vergleichen Sie Schweißverfahren für Ihre Metallprodukte anhand der Zeit, die für Vorbereitung, Beladung, Schweißen und Nachbearbeitung desselben abgenommenen Bauteils anfällt.
TIG-Schweißroboter und Schweißzelle auswählen
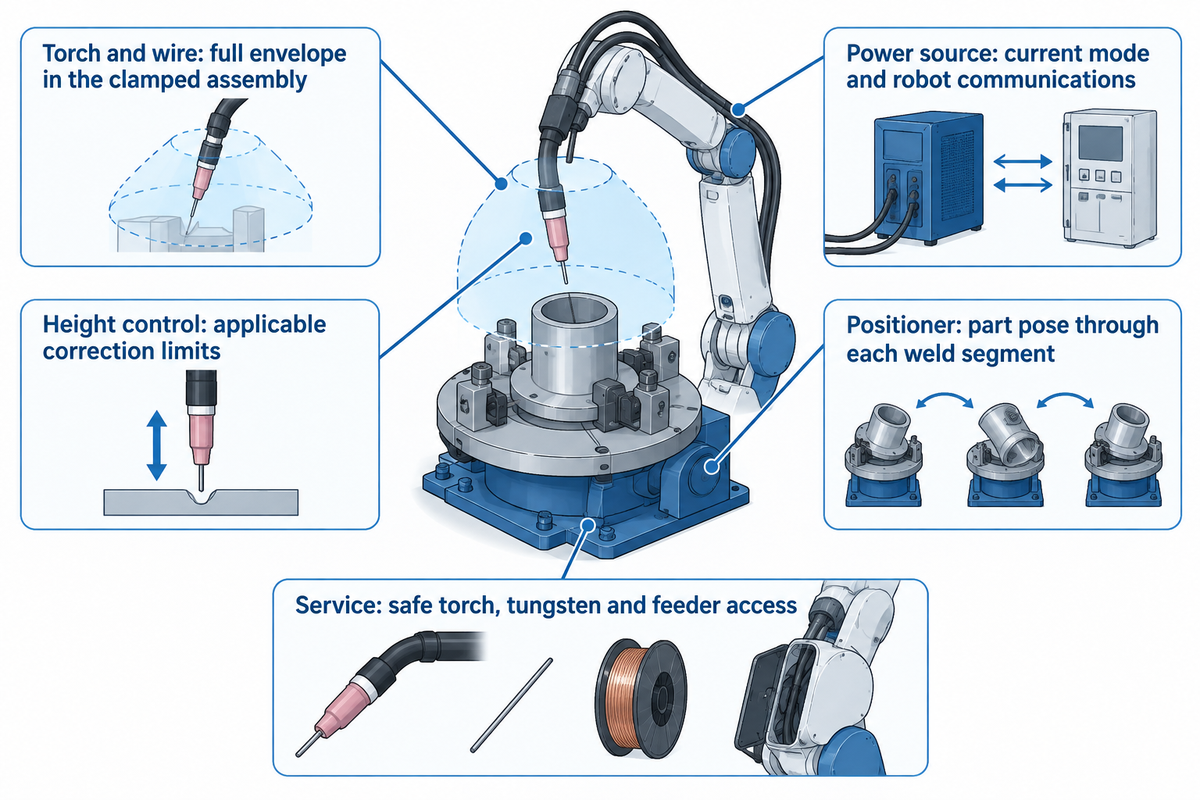
Wählen Sie den Schweißroboter passend zur beladenen Vorrichtung und zum gesamten Bewegungsraum des Brenners. Die Reichweite allein berücksichtigt weder den Freiraum für die Drahtzuführung noch die Kabelbewegung und den erforderlichen Anstellwinkel an der Fuge. Stromquelle, Stromart und Steuerungsschnittstelle müssen anschließend zum Werkstoff und zum für die Bauteilfamilie entwickelten Schweißverfahren passen.
Ein an einen Roboterarm angeschlossenes TIG-Schweißgerät benötigt während des gesamten Schweißvorgangs Steuerungen für Zündung, Stromanpassung und Störungsbehandlung sowie ein Startsignal. Nutzen Sie allgemeine Roboterangaben, um eine Vorauswahl der Arme zu treffen. Wählen Sie anschließend anhand der Verfahrensentwicklung die passende Ausrüstung und Schweißanweisung für Aluminium und Edelstahl aus.
| Ausrüstungsmerkmal | Festzulegende Spezifikation | Verhindertes Problem |
|---|---|---|
| Brenner- und Drahtzuführungspaket | Gesamter Bewegungsraum in der gespannten Baugruppe | Düsenkollision oder unzugänglicher Zuführwinkel für den Zusatzwerkstoff |
| Stromquelle | Erforderliche Stromart und Roboterkommunikation | Unkontrollierte Starts oder nicht verfügbare Prozesseinstellungen |
| Höhenregelung | Geeignete Lichtbogenspannungsregelung und Korrekturgrenzen | Schwankende Lichtbogenlänge entlang der Bahn |
| Koordination mit dem Positionierer | Bauteillage während jedes Nahtabschnitts | Unzureichender Zugang oder ungünstige Schweißposition |
| Wartungskonzept | Sicherer Zugang zu Brenner, Wolframelektrode und Drahtzuführung | Lange Wiederanlaufzeit nach routinemäßiger Wartung |
Die Wiederholgenauigkeit des Roboters beschreibt seine Bewegung. Die zulässige Spaltbreite der Fuge ergibt sich aus dem entwickelten Schweißverfahren. Tastsensoren oder Nahtverfolgung können bestimmte Lageabweichungen innerhalb festgelegter Grenzen korrigieren; fehlendes Material über einer unkontrollierten Spaltbreite können sie nicht ersetzen. Beurteilen Sie Präzision und Schweißqualität getrennt: Prüfen Sie dazu die Schweißpositionierung und die Abnahmekriterien für die Fuge, unabhängig von den angegebenen Präzisionsschweißfähigkeiten des Roboterarms.
Ein kollaborativer Schweißroboter lässt sich bei bestimmten Aufgaben leichter programmieren, während klassische Industrieroboter für andere Fertigungslayouts geeignet sein können. Vergleichen Sie kollaborative Schweißsysteme für die gesamte Anwendung einschließlich der Risikobeurteilung. Unsere Konfigurationen für Roboterschweißanlagen bieten einen Ausgangspunkt, um das benötigte TIG-Paket festzulegen. Programmieren Sie den Roboter nach Festlegung des Verfahrens und der Werkzeuge gemäß der freigegebenen Schweißfolge.
Kosten für das Roboterschweißen: Vergleichen Sie die komplette TIG-Zelle
Ein aussagekräftiger Preis für eine TIG-Zelle deckt den vereinbarten Liefer- und Leistungsumfang ab: Schweißausrüstung, Werkzeuge und Integration mit klar definierten Abnahmepflichten. Angebote nur für den Roboterarm und Komplettsysteme für das Roboterschweißen haben unterschiedliche Leistungsgrenzen. Vergleichen Sie zunächst Angebote mit gleichem Umfang und berechnen Sie dann die Kosten pro abgenommenem Bauteil auf Basis derselben Nachfrage, Schichtzeit und Kostenrechnung.
Was kostet ein Schweißroboter?
Der allgemeine Preisleitfaden von Melton Machine nennt für robotergestützte Schweißzellen der Einstiegsklasse US$80.000 to US$150.000, insbesondere Cobot-Konfigurationen für einfachere Anwendungen. Das ist im Allgemeinen ein Vergleich mit robotergestützten Schweißanlagen. Vergleichen Sie eine für Ihr Bauteil konfigurierte TIG-Zelle einschließlich Roboterarm, Brenner, Stromquelle, Vorrichtungen, Steuerungen, Schutzeinrichtungen und erforderlicher Zuführung des Zusatzwerkstoffs. Berücksichtigen Sie in jedem Gesamtpreis auch die Kosten für Verfahrensentwicklung und Installation, da sie eine Rangfolge umkehren können, die allein auf Arm-Preisen beruht.
Bei integrierten Schweißzellen sollten Einkaufsteams den Umfang der Vorrichtungen und der Inbetriebnahme anhand desselben Abnahmetests vergleichen. Für das Finanzwesen zählen die zugeordneten Betriebskosten; für die Werkleitung zählt der damit erzielte Ausstoß im Verhältnis zum Bedarf. Allgemeine Preisspannen für robotergestützte Schweißanlagen umfassen verschiedene Verfahren und Konfigurationen. Für den Kauf einer TIG-Zelle ist daher ein bauteilspezifisches Angebot einschließlich Installation erforderlich.
| Angebotsposition | Vergleichsrahmen | Zuständiger Bereich |
|---|---|---|
| Roboterarm und Schweißpaket | Kompatible Steuerung, Brenner und Stromquelle; bei Zusatzwerkstoffzufuhr auch Drahtvorschub | Engineering |
| Vorrichtungen und Bauteilbewegung | Bauteilfamilien für die Fertigung und Wechselvorrichtungen | Fertigung |
| Schutzeinrichtungen und Absaugung | Installierte Anwendung und Werksschnittstellen | Werkleitung |
| Inbetriebnahme und Schulung | Verantwortung für Programme, Versuche und Übergabe | Einkauf |
| Betriebskosten | Personalaufwand, Gas, Verbrauchsmaterial, Service und Kapitalkosten | Finanzwesen |
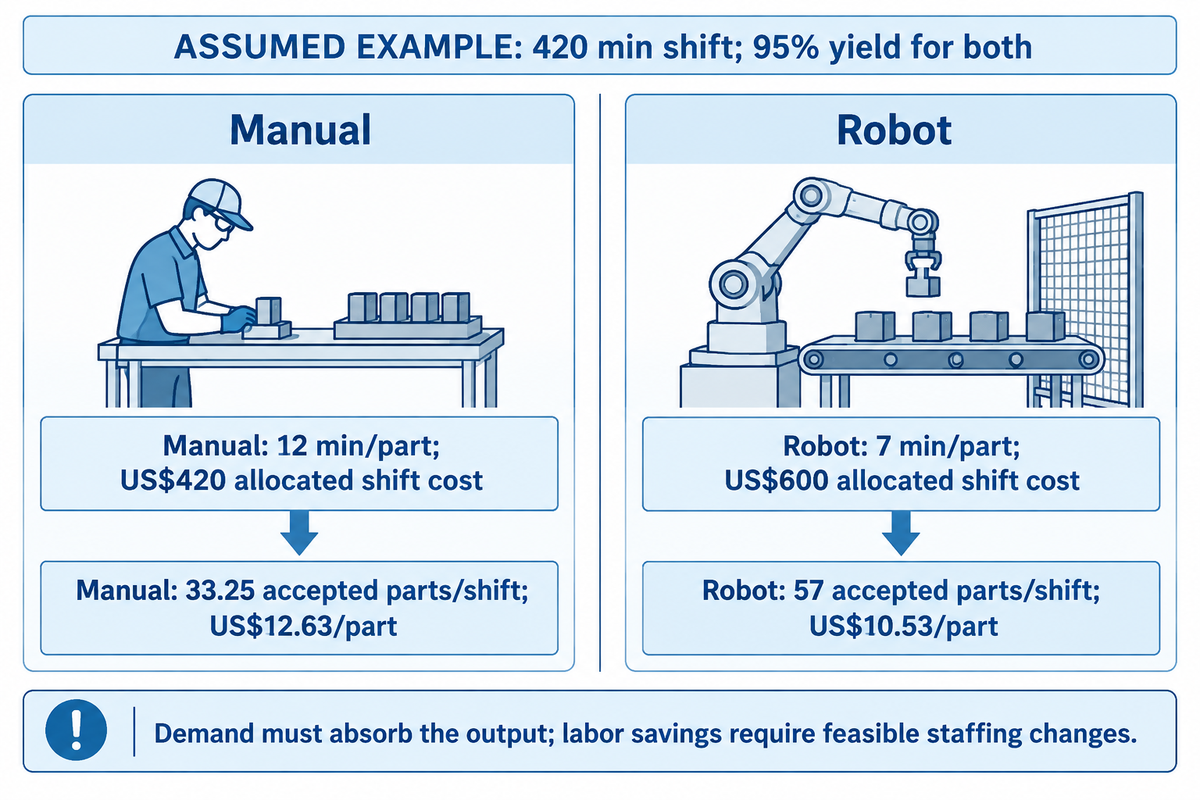
Rechenbeispiel mit angenommenen Werten: Eine Schicht dauert 420 min, der manuelle Takt beträgt 12 min/part, der Robotertakt 7 min/part und die Ausbeute für beide 95 %. Angenommen, die insgesamt zugeordneten Schichtkosten betragen US$420 beziehungsweise US$600.
Abgenommene Teile = verfügbare Minuten ÷ vollständige Fertigungszeit pro Bauteil × Ausbeute. Manuelle Fertigung: 420 ÷ 12 × 0.95 = 33.25 abgenommene Teile/Schicht; Roboterfertigung: 420 ÷ 7 × 0.95 = 57 abgenommene Teile/Schicht. Die Kosten pro abgenommenem Bauteil betragen somit gerundet 420 ÷ 33.25 = US$12,63 gegenüber 600 ÷ 57 = US$10,53. Die Nachfrage muss den Ausstoß aufnehmen können. Einsparungen beim Personalaufwand setzen eine tatsächlich umsetzbare Personalreduzierung oder anderweitige Zuweisung des Personals voraus. Änderungen der Personalbesetzung und anderweitige Zuweisungen müssen zu Einsparungen bei den Personalkosten führen.
Auch Verfahrensänderungen beeinflussen den Vergleich. Eine experimentelle Studie aus dem Jahr 2024 berichtete von 2 min für robotergestütztes Aktiv-TIG gegenüber 10 min für manuelles Mehrlagenschweißen mit TIG an 6,14 mm P91/304L-Verbindungen. Auch Flussmittel, Zwischenlagen und Zusatzwerkstoffe unterschieden sich. Der Zeitunterschied ist dem Vergleich der Gesamtverfahren zuzuschreiben und nicht allein der Roboterbewegung.
Ursachen für mangelnde Wiederholbarkeit beim robotergestützten TIG-Schweißen
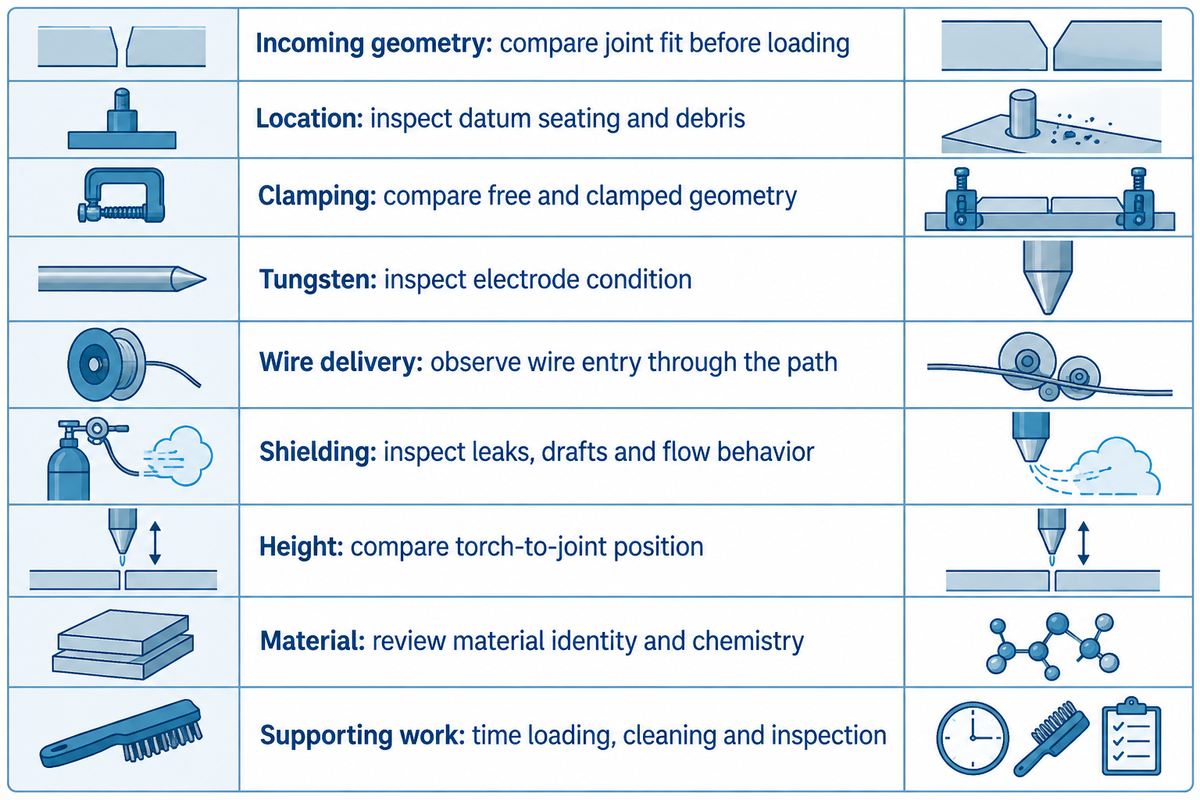
Beim robotergestützten TIG-Schweißen lässt die Reproduzierbarkeit nach, wenn sich die dem Brenner präsentierte Fuge verändert, der Lichtbogen instabil wird oder der Zusatzwerkstoff an der falschen Stelle auftrifft. Die Fehlersuche beginnt mit dem beobachteten Fehlerbild und seinem Auftreten. Prüfen Sie Geometrie, Werkstoff und Prozess als getrennte Ursachen, bevor Sie die programmierte Bahn ändern. Jede Ursache erfordert eine andere Korrekturmaßnahme.
Warum funktioniert das robotergestützte TIG-Schweißen nicht?
Beginnen Sie mit der frühesten reproduzierbaren Veränderung: Bauteilauflage, Zustand der Wolframelektrode, Schutzgasabdeckung, Drahtzuführung oder Lichtbogenlänge. Tritt ein Fehler nach einem Materialwechsel auf, deutet das auf andere Ursachen hin als ein Fehler nach einer Brennerwartung. Sichern Sie das Programm und vergleichen Sie es mit einem bekannten Einrichtungszustand, bevor Sie mehrere Parameter gleichzeitig ändern.
Die Hinweise zur TIG-Fehlersuche von Miller erläutern, dass ein zu hoher Gasdurchfluss Turbulenzen erzeugen und Verunreinigungen ansaugen kann. Zu hoher Durchfluss kann auch die Schutzgaswirkung beeinträchtigen. Ein übermäßig langer TIG-Lichtbogen lässt sich durch Verkürzen besser ausrichten; Schweißfachleute müssen die Anpassung jedoch weiterhin auf die qualifizierte Schweißanweisung und die Fuge abstimmen.
| Fehlergruppe | Beobachtetes Symptom | Unterscheidende Prüfung | Maßnahme |
|---|---|---|---|
| Eingangsgeometrie | Zeitweise offene Wurzel | Passung der Fuge vor dem Beladen vergleichen | Vorbereitung korrigieren oder Teile außerhalb des Prozessfensters aussortieren |
| Position | Nahtversatz tritt je nach Beladung auf | Auflage an den Bezugsflächen und Verschmutzungen prüfen | Bezugsflächen reinigen und wiederherstellen |
| Spannung | Dünnwandiger Abschnitt verformt sich | Geometrie im freien und gespannten Zustand vergleichen | Abstützung und Spannkraft anpassen |
| Wolframelektrode | Lichtbogen verändert sich nach Kontakt | Zustand der Elektrode prüfen | Vorgeschriebene Elektrodenvorbereitung wiederherstellen |
| Drahtzuführung | Zusatzwerkstoff endet außerhalb des Schmelzbads | Drahtzuführung entlang der gesamten Bahn beobachten | Position der Düse oder Zuführzeitpunkt korrigieren |
| Schutzgas | Poren oder instabiler Lichtbogen | Undichtigkeiten, Zugluft und Strömungsverhalten prüfen | Vorgeschriebene Schutzgasabdeckung wiederherstellen |
| Höhe | Einbrand verändert sich entlang einer Kontur | Abstand zwischen Brenner und Fuge vergleichen | Bahn korrigieren oder begrenzte Höhenregelung einsetzen |
| Werkstoff | Einbrand verändert sich bei einer abweichenden Charge | Werkstoffidentität und chemische Zusammensetzung prüfen | Wechselwirkung zwischen Werkstoff und Schweißverfahren bewerten |
| Vor- und nachgelagerte Arbeit | Gute Schweißnähte, aber geringer Versandausstoß | Zeitaufwand für Beladen, Reinigen und Prüfen getrennt erfassen | Den tatsächlichen Engpass beheben |
„Eine Vorrichtung kann mangelhafte eingehende Bauteile nicht ausgleichen.“
Die Ergebnisse der GTAW-Versuche von Mishra und Kollegen an Edelstahl zeigten, dass sich die Schmelzzone in Richtung des Stahls mit geringerem Schwefelgehalt verschob. Tritt nach einem Chargenwechsel ein asymmetrischer Einbrand auf, während die Brennerposition stabil bleibt, prüfen Sie den Unterschied im Schwefelgehalt, bevor Sie die programmierte Brennerbahn ändern.
Welche Anbieter bieten Systeme für das robotergestützte TIG-Schweißen?
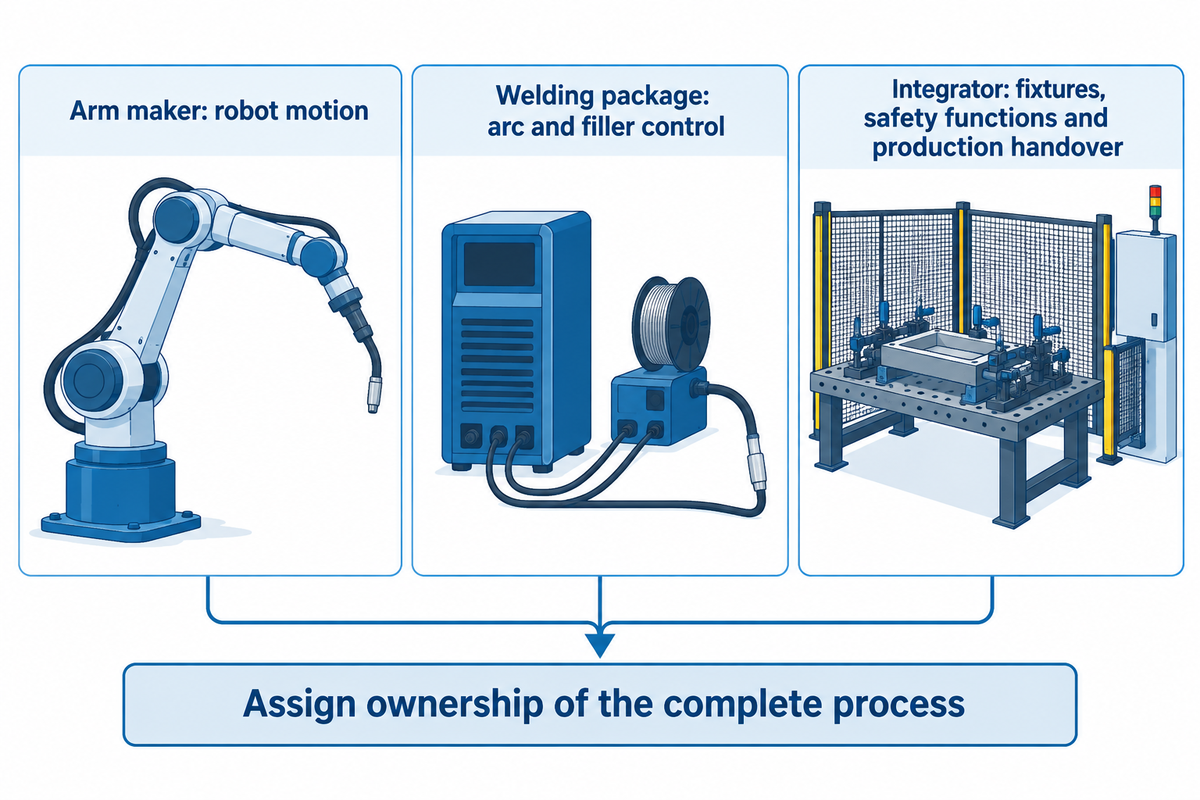
THG Automation bietet Integration für robotergestütztes TIG-Schweißen an. Dokumentierte Installationen von OTC und Liburdi zeigen weitere Ausstattungsoptionen. Ein Roboterhersteller liefert die Bewegungssteuerung; das Schweißpaket regelt Lichtbogen und Zusatzwerkstoff; der Integrator führt diese Komponenten mit Vorrichtungen, Sicherheitsfunktionen und der Übergabe an die Fertigung zusammen. Legen Sie bei Anbietervergleichen fest, wer die Verantwortung für den gesamten Prozess übernimmt.
Ein Fertigungsbeispiel ist die Fallstudie zu Raymath von Universal Robots. Sie beschreibt den Einsatz des TIG-Systems von THG mit Kaltdrahtzufuhr und Push-Pull-Drahtvorschub zur Herstellung von Edelstahl- und Aluminiumbauteilen. Die Fallstudie zeigt eine funktionierende TIG-Integration, statt die Prozessfähigkeit allein aus der Robotermarke abzuleiten.
Eine dokumentierte Installation macht den Unterschied deutlich. Die Dalian University of Technology führt einen OTC-Roboter FD mit einer DA300P-TIG-Stromquelle sowie Kühlung und Drahtzuführung auf. Der angegebene 10–300 A-Strombereich beschreibt diese Installation. Dieselbe Universität führt auch MIG- und Plasmakonfigurationen mit Robotern der FD-Serie auf.
Die Ausstattungsübersicht des Ma²JIC-Labors nennt ein kundenspezifisches fünfachsiges Liburdi-TIG-System für die Forschung zum adaptiven Schweißen. Es handelt sich nicht um ein Standardsystem für die Fertigung.
Bei Aubrik umfasst unsere Schweißautomatisierungstechnik Roboter und Schweißzellen. Stimmen Sie das TIG-Verfahren und die Werkstückhandhabung aufeinander ab, damit ein Anbieter für die gesamte Schweißlösung verantwortlich ist. Vergleichen Sie Roboterschweißlösungen anhand dieser Verantwortungsaufteilung, statt jeden Anbieter von Robotersystemen als Komplettintegrator für Schweißzellen zu behandeln.
Schweißqualität an Fertigungsbauteilen nachweisen
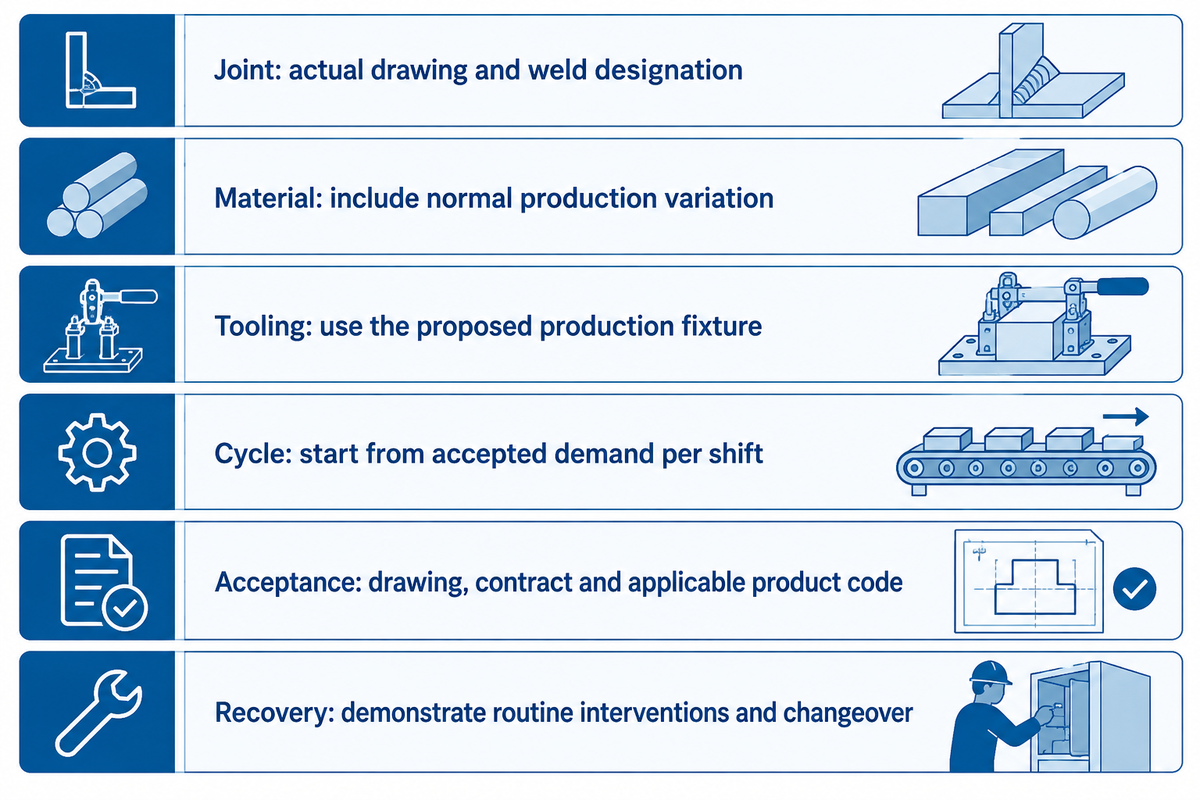
Beziehen Sie die tatsächliche Vorbereitung und Handhabung in den Versuch ein. Eine optisch gleichmäßige Vorführnaht beantwortet nur einen Teil der Frage. Bei der Übergabe müssen abnahmefähige Schweißnähte innerhalb der zugesagten Gesamtfertigungszeit pro Bauteil erzielt werden.
Bestimmen Sie die Fuge anhand der Zeichnung. Der Fertigungsbetrieb wählt eine Schweißanweisung, die den geltenden Normen und Vertragsanforderungen entspricht. Zeichnung, Vertragsspezifikationen und Produktnorm legen die Abnahmekriterien für die fertige Schweißnaht fest. ISO 14732:2025 definiert Qualifikationsanforderungen für Bediener und Einrichter beim mechanisierten und automatischen Schweißen metallischer Werkstoffe. Die Spezifikation zur Wiederholgenauigkeit des Roboterarms beschreibt, wie zuverlässig er eine Position wieder erreicht. Prüfen Sie die fertige Fuge anhand der Schweißnaht-Abnahmekriterien.
Angenommen, in 420 min müssen 50 abgenommene Bauteile bei einer angenommenen Ausbeute von 95 % gefertigt werden. Die zulässige durchschnittliche Gesamtfertigungszeit pro Bauteil beträgt 420 × 0.95 ÷ 50 = 7.98 min/part. Dieses Zeitbudget muss alle der Zelle zugewiesenen Arbeitsschritte einschließlich des beobachteten Aufwands für Umrüstungen und Wiederanläufe abdecken.
| Parameter | Versuchsanforderung | Bedeutung | Prüfmethode |
|---|---|---|---|
| Fugendefinition | Mit der tatsächlichen Zeichnung und Schweißnahtbezeichnung beginnen | Legt die erforderliche Schweißnaht fest | Versuchsnähte in der Zeichnung kennzeichnen |
| Werkstoff und Vorbereitung | Übliche Fertigungsschwankungen einbeziehen | Zeigt die Empfindlichkeit gegenüber Passungsabweichungen | Repräsentativ vorbereitete Bauteile vergleichen |
| Zugang und Vorrichtung | Die vorgesehene Fertigungsvorrichtung verwenden | Macht Hindernisse für Brenner und Drahtzuführung sichtbar | Den gesamten Nahtverlauf beobachten |
| Taktzeitanforderung | Vom Bedarf an abgenommenen Bauteilen pro Schicht ausgehen | Setzt Prozesszeit und Ausstoß zueinander in Beziehung | Den vereinbarten Zeitrahmen für das vollständige Bauteil erfassen |
| Schweißnahtabnahme | Abnahmekriterien aus Zeichnung, Vertrag und geltender Produktnorm | Legt fest, welche Schweißnähte bestehen | Die vereinbarten Prüfergebnisse dokumentieren |
| Umrüstung und Wiederanlauf | Geplante Routineeingriffe berücksichtigen | Macht den Betreuungsbedarf sichtbar | Neustart und Wechsel der Bauteilfamilie demonstrieren |
Prüfen Sie bei einer drehbaren Baugruppe die Schweißnähte nach der vollständigen Spann- und Ausrichtungsfolge. Hochwertige Schweißnähte an einem feststehenden Prüfstück belegen noch keine Qualität während der gesamten Folge. Qualitätssicherung, Fertigung und Instandhaltung sollten jeweils ihre eigenen Aufgaben bei der Übergabe abzeichnen. Speichern Sie die freigegebene Programmversion zusammen mit den Prozesseinstellungen und der Vorrichtungskennung, damit die spätere Fehlersuche von einer bekannten Konfiguration ausgeht.
Branchenausblick: sicherere Integration und praxisnahe Betriebsmittel
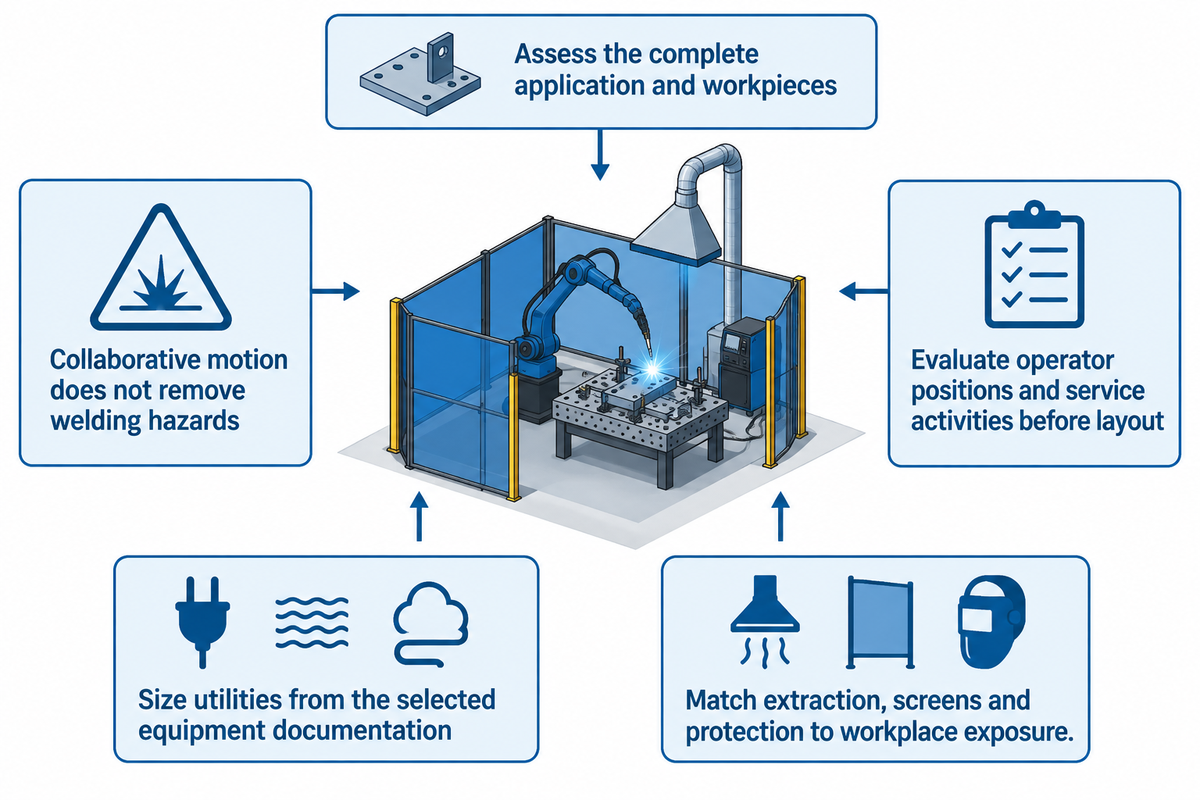
Für Käufer besteht die wichtigste Änderung darin, dass der Sicherheitsprozess für Roboter umfassender auf die jeweilige Anwendung angewendet wird. Die Überarbeitungen der Robotersicherheitsnormen von 2025 beziehen die konkrete Schweißaufgabe, die Werkstücke und die unterstützende Ausrüstung in die Integrationsplanung ein. Das ist beim Schweißen wichtig, denn sichere Bewegungsabläufe sind nur ein Aspekt neben dem Umgang mit Lichtbogen, heißem Metall und luftgetragenen Schadstoffen.
Die Erläuterung von A3 zu den aktualisierten ISO-10218-Normen besagt, dass die Ausgaben von 2025 die Fassungen von 2011 ersetzen. Die Überarbeitung legt den Schwerpunkt auf die Roboteranwendung mit ihren Werkstücken und programmierten Aufgaben. Für Käufer bedeutet das, dass die Schutzmaßnahmen auf die Aufgabe und die Ausrüstung in der umgebenden Arbeitsumgebung abgestimmt werden müssen.
Der Katalog zu ISO 10218-2:2025 behandelt die Integration bis hin zu Betrieb und Wartung. Die Sicherheitsfunktionen für eine kollaborative Aufgabe können vom kollaborativen Roboter, von einer Schutzeinrichtung oder von einer Kombination aus beidem bereitgestellt werden. Auch Personen, die neben einem Schweiß-Cobot arbeiten, sind Schweißgefahren ausgesetzt. Geplante Bedienerstandorte und Wartungstätigkeiten müssen in die Anwendungsbewertung einfließen, bevor der Hallenplan festgelegt wird.
Anforderungen an Integration und Versorgung
Legen Sie die Versorgungsanschlüsse anhand der Dokumentation der ausgewählten Ausrüstung aus. Roboter, TIG-Stromquelle und Kühler können unterschiedliche elektrische Anschlüsse und Versorgungsvorgaben haben. Das Gas muss den Brenner unter Betriebsbedingungen erreichen. Falls das Schweißverfahren es vorsieht, muss außerdem eine separate Versorgung für die Wurzelschutzgaszufuhr vorgesehen werden. Legen Sie Kabelwege und Erdung gemeinsam mit dem Ausrüstungslieferanten fest, damit die Versorgungsleitungen bei normalen Bewegungen nicht belastet werden.
Die Schweißsicherheitsinformationen der OSHA beschreiben Gefahren beim Schweißen und bei damit verbundenen Arbeiten. Absaugung, Schweißschutzwände und persönliche Schutzausrüstung müssen zum Verfahren und zur Belastung am Arbeitsplatz passen. Für ein Robotersystem braucht es außerdem einen Wartungsplan für Schweißbrenner und Verschleißteile sowie für die Wiederaufnahme des Betriebs nach Störungen.
Legen Sie vor dem Versand fest, wer für den Versorgungsanschluss, die Schutzeinrichtungen und die Inbetriebnahme verantwortlich ist. Angebote für den Stromanschluss des Roboterarms umfassen möglicherweise weder Kühlung noch Absaugung, sodass bei der Installation eine Lücke entsteht. Automatisiertes Schweißen erfordert eine dokumentierte, wartungsfreundliche Anwendung mit klar geregelten Schnittstellen und Zuständigkeiten. Das gilt auch dann, wenn Roboterausrüstung für eine andere Werkstückfamilie eingesetzt wird.
Häufig gestellte Fragen
Wie wird das WIG-Schweißen noch genannt?
Gas Tungsten Arc Welding (GTAW) ist eine weitere Bezeichnung für Tungsten Inert Gas (TIG)-Schweißen. Beide Bezeichnungen meinen einen Lichtbogen, der mit einer nicht abschmelzenden Wolframelektrode unter inertem Schutzgas erzeugt wird. Mit einem Roboter ändert sich die Bewegung des Brenners; das grundlegende Schweißverfahren bleibt dasselbe, und Zusatzwerkstoff wird dadurch nicht zwingend erforderlich.
Welches Gas wird beim WIG-Schweißen verwendet?
Laut AWS werden beim WIG-Schweißen üblicherweise Argon und Helium als Schutzgase für das Schmelzbad verwendet. Wählen Sie das Gas passend zum Werkstoff und zur Schweißanweisung. Stellen Sie den Gasdurchfluss gemäß der Schweißanweisung ein und berücksichtigen Sie dabei Brennerausstattung, Zugänglichkeit der Schweißnaht und Luftzug, die die Schutzgasabdeckung beeinträchtigen können. Millerwelds erklärt, dass ein zu hoher Durchfluss Turbulenzen verursacht, durch die Verunreinigungen aus der Luft in das Schutzgas gelangen und den Lichtbogen destabilisieren können.
Sind robotergestützte WIG-Schweißanlagen sicher?
Ja, eine robotergestützte WIG-Schweißanlage lässt sich sicher betreiben, wenn die Schutzmaßnahmen für die jeweilige Aufgabe bewertet, umgesetzt und instand gehalten werden. Bewegungssteuerungen decken nur einen Teil der Gefährdungen ab. Auch Lichtbogenstrahlung, Schweißrauch, elektrische Gefahren und heiße Werkstücke müssen berücksichtigt werden, auch bei Wartung und Störungsbehebung. Ein kollaborativer Roboterarm macht nicht jede Schweißzellenanordnung dafür geeignet, dass sich Personen während des Betriebs darin aufhalten.
Kann ich mir das WIG-Schweißen selbst beibringen?
Durch Selbststudium können Sie sich mit der WIG-Schweißtechnik vertraut machen. Für die Arbeit in der Produktion sind angeleitete praktische Übungen und eine Unterweisung am Arbeitsplatz erforderlich. Bei automatisierten Anlagen kommen Schulungen zur Programmierung, Prozesseinrichtung und sicheren Wiederaufnahme des Betriebs hinzu.
Welche Vorteile bietet das robotergestützte WIG-Schweißen?
Beim robotergestützten WIG-Schweißen kann ein einmal erstellter Brennerpfad wiederholt abgefahren und die Wärmeeinbringung mit einer separaten Zusatzwerkstoffzufuhr abgestimmt werden. Bei wiederkehrenden Schweißnähten sorgen eine gleichbleibende Abfolge und die geringere Abhängigkeit von dauerhaft präzisen Handbewegungen für Vorteile. Auch beim automatisierten Schweißen bleiben gleichbleibende Werkstücke und Vorrichtungen erforderlich. Wenn das Be- oder Entladen oder die Prüfung den Takt bestimmt, bringt die Automatisierung des Lichtbogens allein möglicherweise nur einen geringen zusätzlichen Ausstoß. Vergleichen Sie die Zahl der freigegebenen Teile über die gesamte Schicht hinweg und berücksichtigen Sie auch die Zeit für die Prozesswartung.
Wird robotergestütztes WIG-Schweißen noch eingesetzt?
Ja. Raymath setzt ein THG-WIG-System mit Kaltdrahtzufuhr im Push-Pull-Verfahren für Edelstahl- und Aluminiumteile ein. Das ist in der oben besprochenen Fallstudie aus der Produktion dokumentiert.
Wie wird man Roboterschweißer?
Bauen Sie Kenntnisse im Schweißprozess parallel zu Fähigkeiten in der Roboterbedienung und Störungsbehebung auf. Erfahrung im WIG-Schweißen hilft, das Verhalten des Schmelzbads zu verstehen. Bei der Automatisierung kommen das Einrichten von Koordinatensystemen, das Einlernen von Bahnen, die Ablaufsteuerung und die Störungsbehebung hinzu. Beginnen Sie mit angeleiteter Arbeit an der tatsächlichen Anlage und lernen Sie die sicheren Betriebsverfahren des Betriebs kennen. Üben Sie, Bezugskoordinatensysteme zu prüfen, eine Naht zu lokalisieren und Veränderungen im Lichtbogenverhalten zu erkennen, bevor Sie die Verantwortung für eine laufende Zelle übernehmen. Welche Qualifikationen erforderlich sind, hängt davon ab, ob die Stelle den Prozess festlegt, Parameter anpasst oder nur Teile einlegt. ISO 14732 unterscheidet die relevanten Rollen von Bedienern und Einrichtern; auch für das Einlegen von Teilen ist eine Unterweisung am Arbeitsplatz erforderlich.
Möchten Sie das WIG-Schweißen automatisieren? Senden Sie Aubrik die Werkstückzeichnung, den Werkstoff, die Angaben zur Schweißnaht und den Bedarf an freigegebenen Teilen pro Schicht. Beschreiben Sie auch den aktuellen Handhabungsablauf und die geforderte Oberflächenqualität, damit die gesamte Zelle berücksichtigt wird. Besprechen Sie eine WIG-Schweißzelle für Ihre Werkstücke anhand der obigen Checkliste zu Abnahmekriterien und Leistungsumfang.
Weiterführende Artikel
- Roboterkonfigurationen für ein komplettes Schweißpaket
- Kollaborative Schweißausrüstung und Anwendungsmöglichkeiten
- Leistungsumfang einer integrierten Zelle und Werkstückhandhabung
- Drehpositionierung von Werkstücken
Literatur und Quellen
- American Welding Society: Was ist GTA-Schweißen?
- Mishra et al.: Experimentelle und theoretische GTAW-Studie zu nichtrostenden Stählen
- Mitru et al.: Studie zum adaptiven achtachsigen robotergestützten GTAW
- Journal of Manufacturing and Materials Processing: Vergleich von robotergestütztem A-TIG-Schweißen
- The Fabricator: Robotergestütztes GTAW oder GMAW?
- Dalian University of Technology: Ausrüstung des Schweißlabors
- Ma²JIC: Laborausstattung
- ISO 14732:2025: Qualifikationsumfang für Schweißbediener und Einrichter
- A3: Aktualisierte FAQ zu ISO 10218
- ISO 10218-2:2025: Integration von Roboteranwendungen
- OSHA: Schweißen, Schneiden und Hartlöten







