
Entrez en contact avec Aubrik Company

Un manipulateur de soudage à colonne et flèche est une machine qui déplace la torche au-dessus de l’assemblage à une vitesse constante au moyen d’une flèche, au lieu d’obliger l’opérateur à tenir la torche et à marcher avec elle.
Caractéristiques essentielles du manipulateur de soudage à colonne et flèche
| Charge utile en bout de flèche | ~7 kg (portable) à 600 kg+ (service intensif), selon la gamme du modèle et le point de montage |
| Course de la colonne/de la flèche | Environ 1–5 m selon la catégorie du modèle (les plages publiées vont de 42–192 in dans les gammes courantes) |
| Vitesse de déplacement | 5–120 in/min (127–3 048 mm/min), entraînement CA à vitesse variable ou servomoteur |
| Procédés compatibles | SAW, MIG/GMAW, TIG/GTAW, FCAW — têtes à procédé unique ou double |
| Temps d’arc | ~10–25 % en manuel/semi-automatique, contre près de 100 % pour le SAW entièrement automatisé. |
Un manipulateur de soudage à colonne et flèche maintient la torche au droit de l’assemblage, tandis que la colonne règle la hauteur et la flèche la portée. Avant de choisir un modèle, précisez la longueur de soudage, l’ensemble torche, la vitesse de déplacement, l’enveloppe de travail, la configuration sur rail ou au sol ainsi que le cas de charge. La liste de réception doit également préciser le suivi de joint, l’accès de l’opérateur, les interverrouillages et l’interface du manipulateur avec le positionneur.
En bref
- Un manipulateur déplace la torche, tandis qu’un positionneur ou un vireur de soudage déplace la pièce, et la plupart des ateliers travaillant des matériaux lourds finissent par posséder les deux.
- La charge utile d’une flèche dépend de l’emplacement : la fiche technique d’AMET n’ajoute une capacité de 50kg que lorsque la charge se trouve à l’extrémité opposée de la flèche plutôt qu’au milieu.
- L’affirmation souvent citée selon laquelle « l’automatisation double ou triple le temps d’arc » est globalement juste, mais généralement exagérée. Des données provenant de sources indépendantes situent la plage réelle plutôt entre 10 et 25 pour cent pour une application soudée manuellement, contre près de 100 % pour une opération de soudage SAW une fois entièrement automatisée.
- La nouvelle norme ISO 17662:2025 qui vient d’être publiée apporte très peu de changements, voire aucun, et porte sur l’étalonnage plutôt que sur la conception elle-même, contrairement à l’impression créée par son intitulé de « nouvelle édition ».
Ce que fait réellement un manipulateur de soudage à colonne et flèche
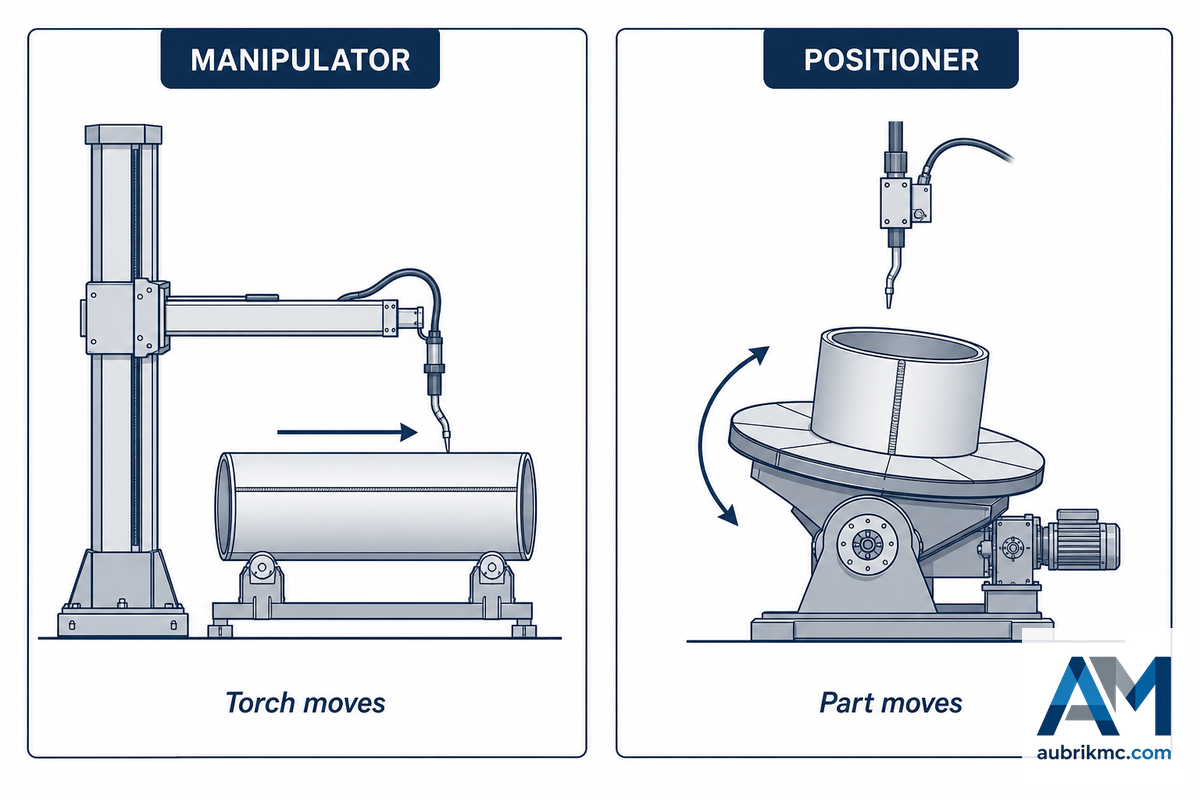
Les manipulateurs de soudage à colonne et flèche comportent une tête de soudage qui se déplace le long du cordon sur une flèche horizontale montant et descendant sur une colonne verticale. Cette tête se déplace à vitesse constante tandis que la pièce peut rester immobile ou tourner sur un dispositif placé sous l’ensemble colonne-flèche. Le déplacement de la tête, et non de la pièce, constitue la principale différence entre un système colonne-flèche et un positionneur.
Bien que divers termes soient souvent employés dans le secteur du soudage, tous les systèmes de manipulation à colonne et flèche remplissent la même fonction dans les applications de soudage : affranchir la torche de la commande manuelle et la positionner de manière à supprimer toute intervention constante de l’opérateur pendant les longues passes. Sur les forums eng-tips.com, un praticien a expliqué à un ingénieur débutant, dans une véritable discussion de 2010, qu’un manipulateur d’arc de ce type « manipulateur de soudage… se compose d’une seule colonne dotée d’un bras radial ou d’un portique qui porte la tête de soudage », ce qui le distingue d’un positionneur. Par ailleurs, un article signé par un responsable marketing de Lincoln Electric Canada indique clairement qu’un « manipulateur de soudage » — ce que recherchent réellement la plupart des clients souhaitant une machine de soudage à colonne et flèche ou un matériel de soudage avec manipulateur — « est également appelé système colonne-flèche, poutre latérale ou portique » et constitue la « forme standard d’automatisation mécanisée » pour les industries lourdes telles que le pétrole et le gaz, les appareils sous pression, la construction navale et les structures en acier, par opposition au robot industriel à six axes employé dans la production automobile très diversifiée en faibles volumes.
Manipulateur, positionneur ou vireur : qui déplace la torche ou la pièce ?
Manipulateur
Déplace la torche le long du cordon. La pièce reste généralement immobile ou tourne sur un équipement séparé.
Positionneur/vireur de soudage
Déplace la pièce — il la fait tourner ou l’incline sous une torche qui reste fixe.
En réalité, la plupart des ateliers de fabrication métallique lourde possèdent les deux, car chaque machine répond à une question différente : un manipulateur répond à la question « Comment déplacer la tête de soudage le long d’un cordon de 30 pieds sans qu’une personne doive marcher avec elle ? » Un positionneur répond à la question « Comment faire tourner une pièce ronde afin que le cordon se trouve à plat sous une torche fixe ? ». Une seule de ces machines ne suffit pas : un manipulateur ne peut pas faire tourner une virole de tour éolienne, et un positionneur seul ne peut pas parcourir 20 pieds le long d’une virole de tour éolienne. Pour en savoir plus sur les composants internes de la seconde machine, consultez les guides d’achat Aubrik consacrés au positionneur de soudage et aux vireurs de soudage.
À l’intérieur de la machine : colonne, flèche, chariot et système de commande
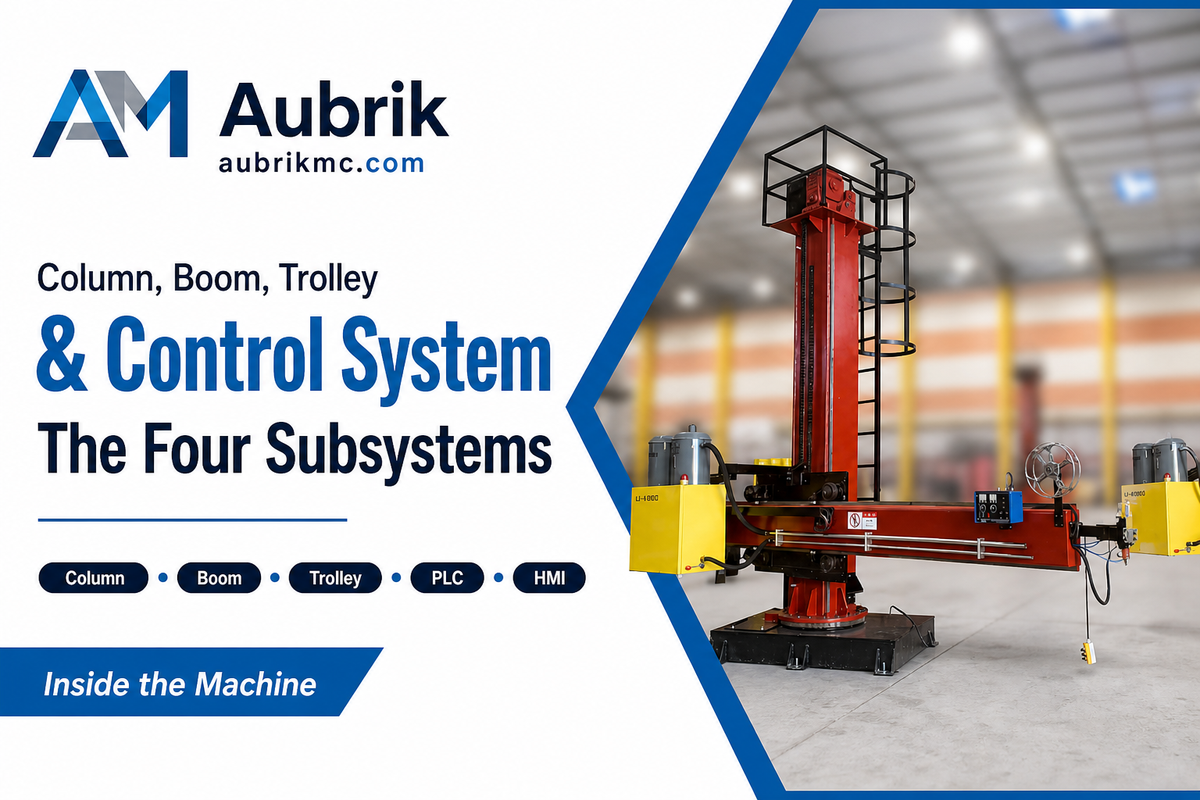
Quatre systèmes réalisent concrètement la soudure sur tout ensemble colonne-flèche : une colonne qui règle la hauteur de travail, une flèche qui détermine la portée horizontale de la tête de soudage, un chariot motorisé en option, souvent appelé chariot mobile sur un poste de soudage sur rails, qui déplace l’ensemble complet le long d’un rail pour exécuter des cordons répétitifs, et un système de commande — allant d’une simple commande pendante à un automate programmable/IHM complet — qui règle la vitesse de déplacement au moyen des organes de commande de l’ensemble de la cellule de soudage. Une erreur dans l’un de ces quatre systèmes se verra sur le cordon, pas sur la fiche technique ; une torche qui dérive révèle en réalité un problème de stabilité de la tête de soudage sur l’axe de déplacement.
| Sous-système | Fonction | Symptôme en cas de problème |
|---|---|---|
| Colonne | Règle la hauteur de travail et supporte la charge verticale | Dégagement insuffisant au-dessus de la pièce ; charge en porte-à-faux sur l’embase |
| Flèche | Détermine la portée horizontale et maintient fermement la torche | Fléchissement sous charge → la torche dérive hors de l’assemblage pendant la passe |
| Chariot (sur rails) | Indexe l’ensemble entre les longs cordons | Le repositionnement manuel consomme le temps que le manipulateur devait faire gagner |
| Système de commande (commande pendante/automate programmable/IHM) | Règle et maintient la vitesse de déplacement, et séquence les recettes multiprocédés | Les entraînements en boucle ouverte perdent de la vitesse sous charge ; aucun relevé reproductible et vérifiable de la vitesse de déplacement |
Cette architecture à quatre systèmes se retrouve dans la propre gamme de manipulateurs de soudage à colonne et flèche d’Aubrik, dimensionnée de manière à agrandir les colonnes et les flèches dans les mêmes proportions.
Tout système colonne-flèche implique cet équilibre entre positionnement grossier et réglage précis de la vitesse, comme l’illustre une conception réelle brevetée : EP4347177B1, « Flèche de soudage », Mv Welding Oy, Finlande, 2025. La conception intègre un mécanisme de verrouillage à deux étages qui permet à l’utilisateur de pousser manuellement une flèche jusqu’au point de départ, puis d’enclencher un mécanisme autobloquant distinct pour entraîner la flèche le long du cordon à des vitesses maîtrisées, notamment parce que le réglage avant soudage « lent et laborieux » des anciennes flèches les rend « inadaptées à un atelier productif ».
Cumul des charges en bout de flèche : pourquoi les acheteurs sous-dimensionnent la flèche
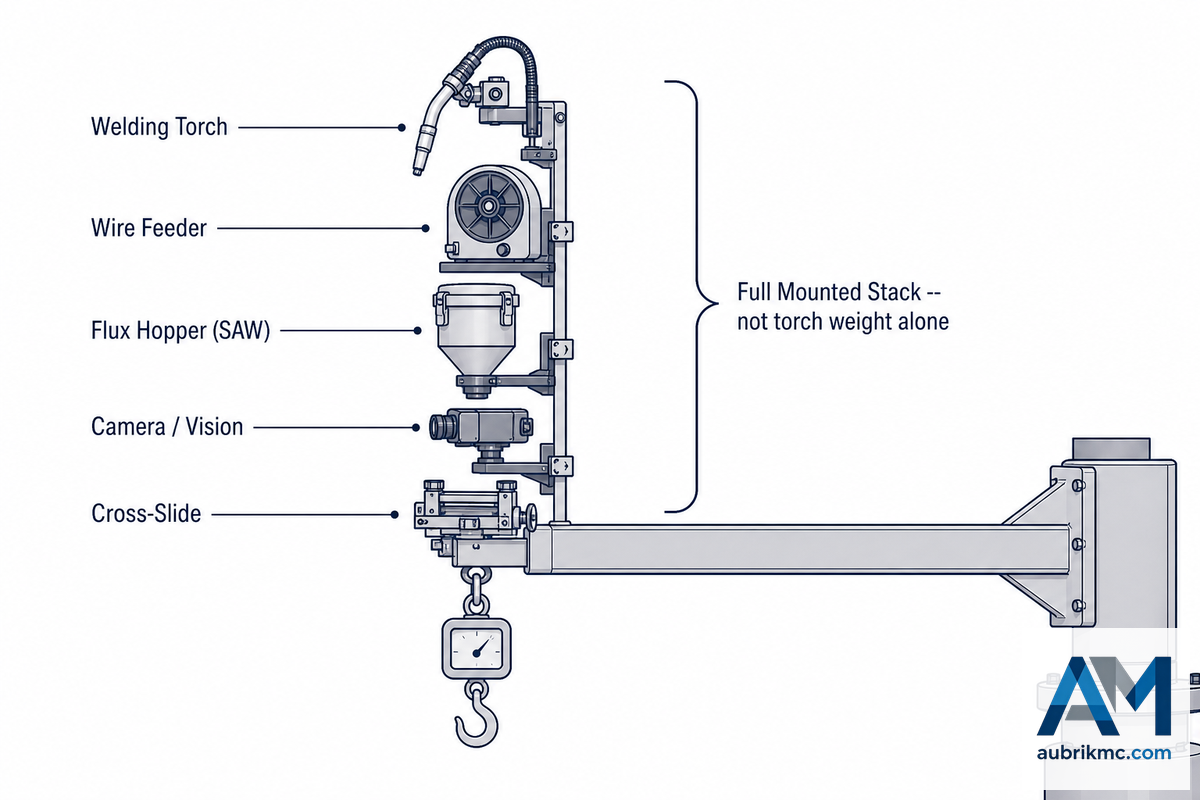
La charge utile en bout de flèche désigne la masse maximale qu’une flèche peut supporter à son extension de travail tout en maintenant le positionnement de la torche, et la valeur indiquée sur une fiche technique n’est pas valable sur toute la portée de la flèche. Les consignes de dimensionnement des manipulateurs de Koike l’expliquent explicitement : « la capacité de charge du manipulateur doit tenir compte de toutes les masses ajoutées, et pas seulement de la tête de soudage », en précisant que les opérateurs omettent souvent d’ajouter des éléments tels que les plateformes opérateur et les coulisseaux transversaux — une seule plateforme opérateur peut ajouter de nombreuses livres une fois les garde-corps et un plancher de travail sûr pris en compte. La propre fiche technique d’AMET étaye cet argument par un exemple précis lié à l’emplacement : la capacité de levage maximale d’un manipulateur est égale à la capacité nominale de sa flèche plus 50 kg (110 lbs) supplémentaires — mais uniquement si cette masse ajoutée est placée à l’extrémité opposée de la flèche. Si vous spécifiez une machine de 600-kg en supposant que cette valeur tient compte d’une torche, d’un dévidoir, d’une trémie de flux et d’une caméra installés à l’extrémité de travail de la flèche, votre marge de fonctionnement disponible sera inférieure à ce que vous pensiez. Contrairement à la plupart des outils d’atelier, le prix d’un manipulateur de soudage à colonne et flèche n’est presque jamais publié ouvertement. Chaque fournisseur interrogé pour ce guide communique ses tarifs sur demande ; vous devrez donc faire confirmer par écrit les détails du point de mesure nominal ci-dessus avant d’utiliser le chiffre du devis pour comparer les prix des concurrents.
| Catégorie de service | Charge en bout de flèche | Utilisation type | Limites/utilisations inadaptées |
|---|---|---|---|
| Ultraléger/portable | ~7 kg (15,5 lb) | Positionnement d’une petite torche MIG/MAG | Ne convient pas à une tête SAW ni à une trémie de flux — masse de la torche uniquement |
| Léger | ~100 kg (à ~300 mm du bout de la flèche) | Petits ateliers de fabrication métallique, automatisation d’entrée de gamme | La capacité de charge diminue rapidement lorsque l’extension dépasse le point indiqué |
| Moyen | ~200–300 kg | SAW/MIG général, fabrication de structures métalliques | Même capacité répétée pour plusieurs tailles de modèles dans certaines gammes — vérifier chaque modèle, et non la famille |
| Lourd | ~150–600 kg (+50 kg en cas de montage à l’extrémité opposée) | Viroles de tours éoliennes, grands appareils sous pression, tubes à paroi épaisse | La tolérance de +50 kg dépend de l’emplacement — elle ne s’applique pas aux charges placées à l’extrémité de travail |
✔ À faire
- Additionner la torche, le dévidoir, l’unité de flux, la caméra et le coulisseau transversal avant de comparer une capacité de charge aux besoins de votre application
- Demander à quel point de la flèche la capacité publiée est mesurée
✘ À ne pas faire
- Établir le devis d’une machine en se fondant uniquement sur la masse de la torche
- Supposer qu’une « capacité supérieure » constitue automatiquement le choix le plus sûr ou le plus évolutif — voir ci-dessous le mythe du dimensionnement
Dissipons une idée reçue courante à propos de cet équipement : des capacités nominales plus élevées ne signifient pas automatiquement une solution plus rentable ou plus sûre. Les capacités statiques indiquées sur les fiches techniques ne tiennent pas compte des charges excentrées, et la machine dont la capacité convient à de très grandes pièces peut manquer de rentabilité pour les petits travaux de précision. Bien que les grandes machines ne perdent pas intrinsèquement en précision, le coût nécessaire pour respecter une tolérance augmente avec la capacité nominale. Lorsqu’ils traitent des pièces de tailles variées, les ateliers jugent généralement plus pratique de mettre en œuvre deux solutions sur mesure correctement dimensionnées qu’une seule machine spéciale surdimensionnée cherchant à couvrir tous les travaux — la même méthode de dimensionnement que celle appliquée lors du choix parmi les différents positionneurs de soudage pour service intensif proposés par Aubrik pour la rotation des pièces.
Compatibilité des procédés : SAW, MIG, TIG et FCAW sur un même bâti
La majorité des systèmes de soudage à colonne et flèche utilisent sur une même flèche le soudage à l’arc submergé (SAW), le soudage MIG (GMAW), le TIG/GTAW et le soudage avec fil fourré (FCAW), généralement avec une source de courant de soudage adaptée au travail concerné et disponible dans l’atelier. À titre d’exemple de véritables capacités à double procédé, le manipulateur Cricket-II de Koike, compatible avec les procédés SAW, GTAW et GMAW, présente une capacité maximale de 500 lb, tandis qu’AMET configure individuellement des montages à deux têtes — TIG + Plasma, TIG + MIG et SAW + GMAW — comme l’illustre un manipulateur de soudage à colonne et flèche à double tête MIG et SAW fabriqué pour LJ Welding et actuellement installé chez un client. La confirmation de cette approche par deux fabricants est essentielle, car elle réfute l’erreur courante des acheteurs qui pensent qu’un seul manipulateur oblige l’atelier à conserver le même procédé de soudage pendant toute la durée de vie de la machine.
Le SAW présente sa propre limite de productivité dans ce groupe : un article rédigé par un ingénieur en soudage de Miller Electric indique un taux de dépôt maximal d’environ 40 lbs/hr pour le SAW à un fil et supérieur à 100 lbs/hr pour le SAW à deux fils, sur du métal d’une épaisseur comprise entre 3/16 et 5 inch, à des intensités allant de 350A (pièces plus minces) à plus de 1,000A (pièces épaisses), souvent avec un facteur de marche de 100 %. Le MIG/GMAW peut renoncer à une partie de ce plafond, mais offre un réglage plus rapide et ne nécessite aucun système de récupération du flux à entretenir. Le TIG/GTAW peut sacrifier sa vitesse pour obtenir une excellente qualité de passe de fond et de rechargement ou placage par soudage sur les pièces exposées à la corrosion, en produisant les soudures les plus uniformes et les performances de soudage les plus stables des trois procédés lorsque la qualité des soudures prime sur la vitesse. Le manipulateur de soudage de tubes (série FWM) d’Aubrik illustre comment un même bâti de machine a été conçu pour automatiser le soudage de tubes au moyen d’une tête combinant les procédés SAW et GMAW.
Manipulateur, positionneur ou robot industriel : les 3 modes de déplacement
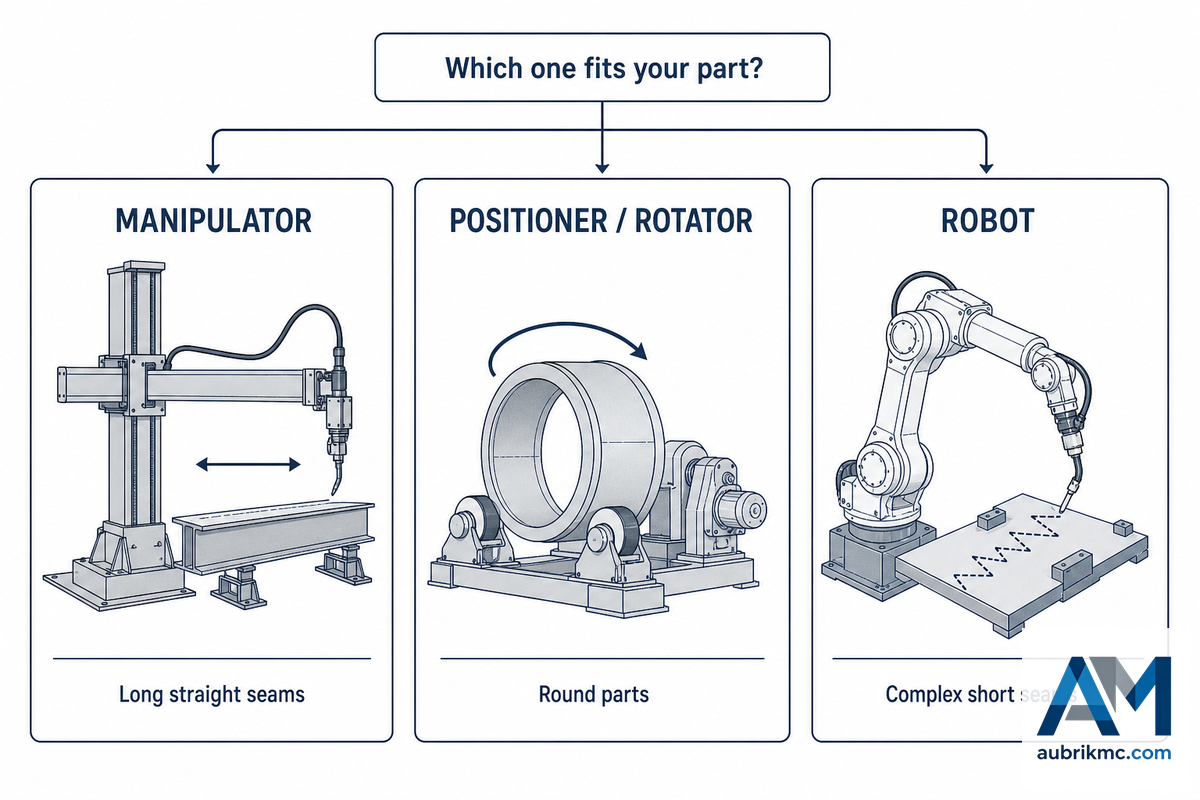
Pour choisir la meilleure machine pour un travail donné, trois éléments doivent être pris en compte : quelle est la longueur du cordon, quelles sont les dimensions de la pièce et la géométrie se répète-t-elle d’un travail à l’autre ? Une fois ces trois questions résolues, deux des trois catégories de machines peuvent généralement être éliminées immédiatement. Une erreur courante consiste ici à choisir par défaut la catégorie d’équipement déjà présente dans l’atelier, au lieu de commencer par comparer le profil du cordon et de la pièce au plateau ci-dessous.
| Critère | Manipulateur à colonne et flèche | Positionneur/vireur de soudage | Robot industriel à 6 axes |
|---|---|---|---|
| Élément réellement déplacé | La torche se déplace ; la pièce reste généralement fixe | La pièce tourne/s’incline ; la torche reste fixe | La torche suit une trajectoire 3D apprise |
| Type de cordon le plus adapté | Long, droit ou légèrement courbe | Circonférentiel, sur des pièces rondes | Court, complexe, à angles multiples |
| Taille type des pièces | Grande : réservoirs, appareils, viroles de tours éoliennes | Cylindrique, dimensions proportionnelles à la capacité | Supports et assemblages mécano-soudés de petite à moyenne taille |
| Effort de programmation | Quelques minutes — réglage de la vitesse et de l’angle | Quelques minutes — réglage de la vitesse de rotation | Quelques heures — apprentissage pour chaque pièce |
| Coût d’investissement relatif | Moyen | Faible à moyen | Le plus élevé |
| Adéquation aux procédés | SAW/MIG/TIG/FCAW, taux de dépôt élevé | Mêmes procédés, côté pièce | Principalement GMAW, grande diversité de pièces |
| Volume répétitif nécessaire pour justifier l’investissement | Faible — rentable sur les longs cordons même à faible volume | Faible à moyen | Élevé — le coût de l’apprentissage n’est amorti qu’avec le volume |
| Limites/utilisations inadaptées | Accès complexe sous plusieurs angles sans combinaison supplémentaire chariot/flèche | Cordons plus longs que la portée du plateau ou des vireurs à galets | Travaux sur des cordons longs, peu diversifiés et de géométrie unique — le coût de l’apprentissage est rarement amorti |
L’utilisation réelle de ces trois types de machines montre que le choix n’est pas toujours exclusif : le manipulateur est souvent associé à un positionneur ou à un vireur de soudage afin que la torche reste immobile tandis que la pièce tourne autour d’elle — c’est précisément la fonction pour laquelle cette famille de machines a été créée. Sur les véritables lignes de production traitant différents projets de fabrication métallique, la rentabilité dépend généralement de la répétabilité et du débit : lorsque le même cordon revient assez souvent, le gain de productivité du manipulateur justifie le temps de réglage et l’investissement. Aubrik a développé un outil de sélection entre vireur et positionneur qui applique la même approche en trois questions à la partie de la combinaison d’équipements chargée de faire tourner la pièce.
Économie du temps d’arc : les chiffres réels du facteur opérateur
Le « facteur opérateur » — rapport entre le temps d’arc et la durée totale du poste — détermine la productivité du soudage manuel avec plus de précision que ne le pensent la plupart des acheteurs de cet équipement. Miller Welds estime, par exemple, que le facteur opérateur moyen d’un opérateur de soudage semi-automatique n’est que de 10-12 %, tandis qu’un directeur d’usine utilisant une surveillance de l’arc dans le cloud sur environ 4 000 lbs de fil plein par jour considère que 25 % est une valeur « solide » et que 40 % constitue une limite de performance élevée remarquable. Dans le numéro de mai de The Welder, une publication du magazine Practical Welding Today, le personnel d’ESAB indiquait que le facteur opérateur moyen du secteur se situait autour de 20 %, soit 12 minutes de temps d’arc par heure. « Le seul procédé de soudage qui approche aisément les 100 % de temps d’arc, et qui les atteindra probablement à mesure que davantage d’applications seront entièrement automatisées, est le SAW ». Selon Airgas, une entreprise qui a compilé les données de plus de 2 000 ateliers, le facteur opérateur diminue actuellement et se situe désormais autour de 10-12 % — il était d’environ 15 % il y a cinq ans.
« Il y a cinq ans, le facteur opérateur de la plupart des ateliers était d’environ 15 %, mais les études que nous menons aujourd’hui montrent qu’il baisse progressivement de 12 % à 10 %. »
Ce point de convergence — environ 10-25 % en manuel et une progression vers 100 % uniquement avec un soudage entièrement automatisé, même pour le SAW — constitue une base de planification plus sûre qu’un seul point de comparaison entre manuel et automatique, puisqu’il repose sur quatre sources publiées distinctes plutôt que sur les données marketing d’un fournisseur. Cette logique économique reste le facteur déterminant et, avec un facteur opérateur de 15 %, le soudeur ne consacre encore que 9 minutes de chaque heure de 60-minute au soudage des assemblages ; tout gain d’efficacité sur un cordon long et répétitif — sans ajout de temps d’arrêt, de reprises ni de coûts de main-d’œuvre supplémentaires — finira largement par amortir un manipulateur. Un exemple réel et identifié permet de quantifier les avantages : Custom Steel Fabricators Inc. (Columbia, TN) a récemment remplacé un montage manuel associant des vireurs de soudage et un manipulateur par un système à colonne et flèche Pemamek pour une virole en alliage inoxydable duplex 2205 de 156” dia x 0.5” d’épaisseur, et son président Tony Sciotto déclare simplement : « Grâce aux bras de support latéraux, nous pouvons désormais soutenir le cylindre pendant l’accostage de l’assemblage ainsi que durant tout le procédé de soudage. Plus aucun accostage manuel. »
Réglage, suivi de joint et problèmes courants de positionnement de la torche
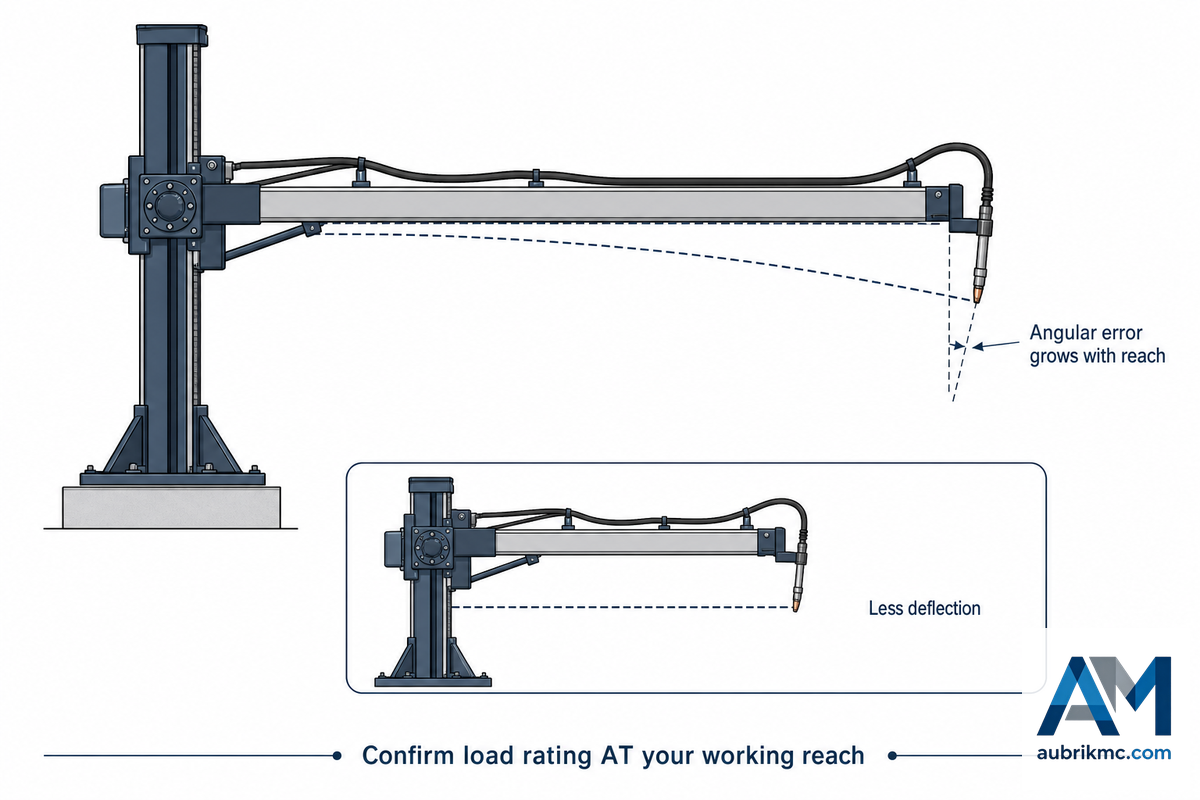
Le plus souvent, les erreurs de positionnement de la torche sur un manipulateur C/B ne proviennent pas d’un dysfonctionnement du système de commande, mais de la flèche elle-même — le phénomène est particulièrement marqué sur les soudures longitudinales et les grandes longueurs de tube, où un infime écart angulaire s’amplifie avec la distance jusqu’à devenir un problème majeur, perturbant le fonctionnement de tout l’atelier pendant le reste du poste. Sur le forum de mécanique en ligne eng-tips.com, un ingénieur en mécanique décrit la dynamique d’une charge de flèche de 400 kg réellement déséquilibrée : « vous devez déterminer le centre de gravité de votre flèche et appliquer cette information à votre structure… que se passe-t-il lorsque vous faites pivoter la flèche de quelques degrés et que la charge exerce alors une flexion sur vos éléments “verticaux” ? » — un effet de porte-à-faux qui se manifeste par une dérive de la flèche précisément au moment le plus critique, c’est-à-dire à sa portée maximale et dans la position la moins surveillée.
Note technique : la flèche d’un manipulateur à colonne et flèche présente davantage de déflexion à portée maximale qu’en position rentrée ; vérifiez donc sa capacité à la portée de travail requise, et non à la valeur maximale indiquée. Lors du réglage, gardez également à portée de main le manuel du modèle précis de manipulateur de soudage à colonne et flèche, car il indique les spécifications de couple et de jeu du chariot transversal, dont les écarts entre fournisseurs rendent peu fiable toute liste de contrôle générique.
Sur le terrain, la méthode la plus efficace suit généralement un schéma en deux étapes — ce qui permet de comprendre pourquoi les concepteurs continuent de remanier le système afin d’en optimiser l’efficacité : il faut d’abord permettre à l’opérateur de placer rapidement et facilement la torche à proximité de sa trajectoire de soudage, sans motorisation, puis passer à un entraînement commandé avec précision pour l’opération de soudage elle-même. Limiter le fonctionnement non motorisé à la seule étape finale de positionnement de la torche est souvent ce qui exige le plus d’efforts manuels. Le calculateur de charge utile des positionneurs de soudage d’Aubrik repose sur une philosophie de terrain comparable pour la rotation des pièces dans une cellule.
Normes régissant la qualité des soudures dans une cellule avec manipulateur
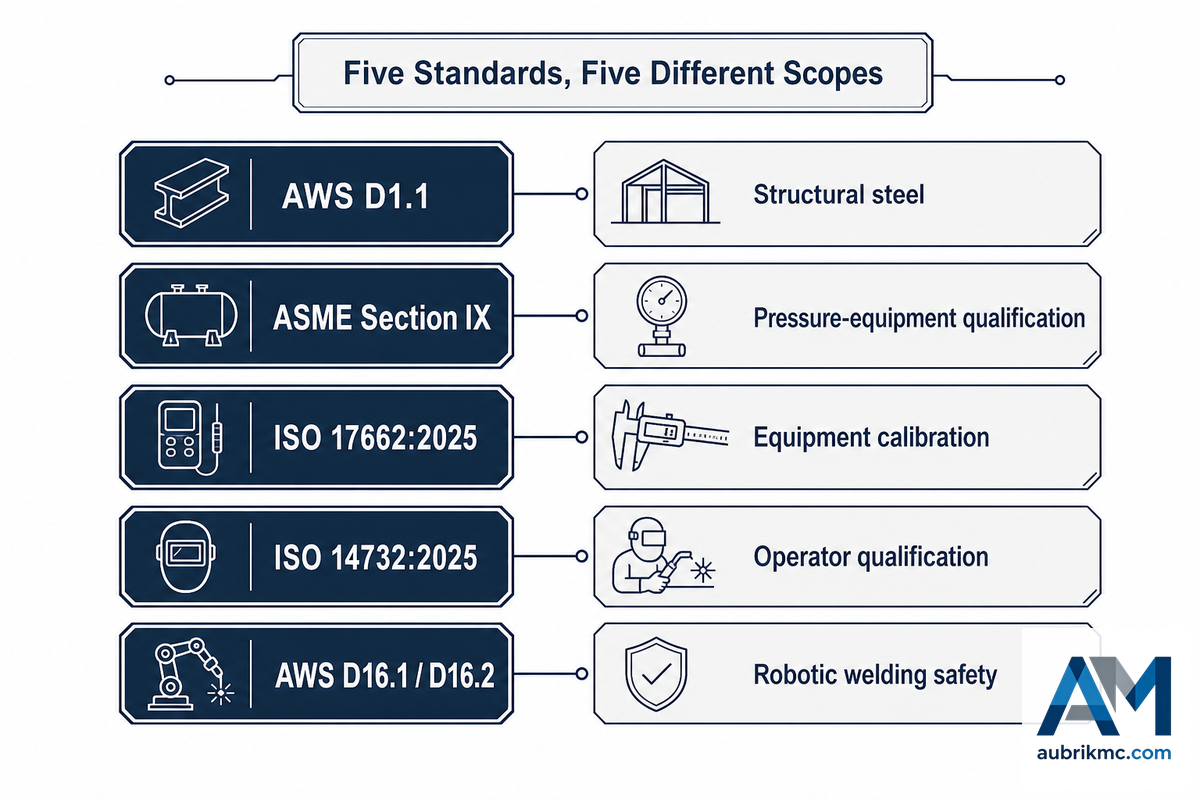
Que votre atelier parle de colonne et flèche de soudage ou de manipulateur, il n’existe aucune certification produit unique pour cet équipement : la machine elle-même porte généralement le marquage CE attestant sa sécurité électrique et mécanique, tandis que la qualité des soudures et la sécurité de la cellule relèvent d’un ensemble de normes dont les champs d’application sont réellement distincts et sans chevauchement. Les considérer comme un seul « bloc de conformité » constitue en soi une erreur courante : AWS D1.1 est spécifiquement le code de soudage des structures en acier, et non une référence générale pour les cellules avec manipulateur, et ne traite pas des questions de sécurité liées aux robots et à l’automatisation que soulève réellement une cellule mécanisée.
| Norme | Ce qu’elle régit réellement |
|---|---|
| AWS D1.1 | Mode opératoire de soudage des structures en acier et qualification des soudeurs/opérateurs — champ limité aux structures en acier, sans constituer une référence générale |
| ASME Section IX | Qualification des modes opératoires de soudage et des performances dans le cadre des codes relatifs aux équipements sous pression |
| ISO 17662:2025 | Étalonnage, vérification et validation des équipements de commande du procédé de soudage déjà installés — il ne s’agit pas d’une norme de conception ou de fabrication |
| ISO 14732:2025 | Épreuves de qualification des opérateurs de soudage et des régleurs utilisant du matériel de soudage mécanisé et automatique |
| AWS D16.1 / D16.2 | Exigences de sécurité applicables à la conception, à la fabrication et à l’exploitation des systèmes robotisés de soudage à l’arc et de leurs équipements auxiliaires, ainsi que guide des composants des installations de soudage robotisé/automatique |
Parmi ces normes, la plus récente — ISO 17662:2025, publiée le 2025-09-09 et remplaçant l’édition 2016 retirée — mérite une lecture précise plutôt qu’un simple examen de son intitulé : dans cette révision, les modifications effectives au niveau des articles se limitent à l’article sur le soudage des goujons, à l’ajout du brasage tendre dans l’article sur le brasage fort et à une mise à jour de la bibliographie ; l’article sur le soudage à l’arc, le plus pertinent pour l’étalonnage des manipulateurs SAW/MIG/TIG/FCAW, n’a pas été révisé au cours de ce cycle. Elle régit la vérification des équipements déjà en service ; un atelier qui évalue sa propre conformité à ISO 3834 doit donc disposer d’une commande de vitesse de déplacement pouvant réellement être étalonnée et documentée conformément à cette norme — ce qui constitue l’argument pratique en faveur d’entraînements en boucle fermée avec retour codeur plutôt que d’une commande en boucle ouverte par variateur de fréquence, sans pour autant prétendre que la norme impose une technologie d’entraînement particulière.
Intégration d’un manipulateur avec un positionneur ou un vireur de soudage
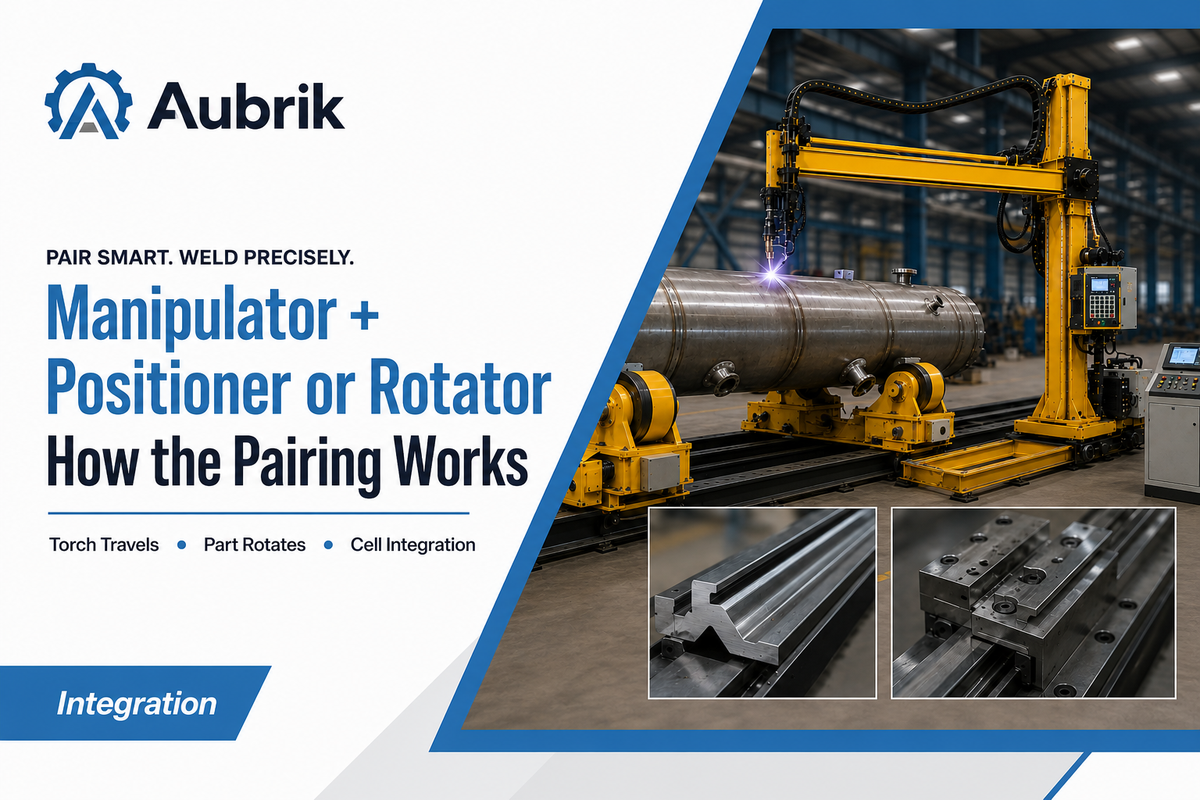
Pour les pièces cylindriques, la configuration standard d’une cellule associe un manipulateur qui maintient la torche immobile dans le sens du déplacement à un positionneur ou à un vireur qui fait tourner la pièce — et la différence d’échelle entre les deux machines doit être explicitement prise en compte lors de la planification. La gamme de produits d’AMET l’illustre bien : ses manipulateurs à colonne et flèche supportent 150-600 kg à l’extrémité de la flèche, tandis que les vireurs de soudage, plateaux tournants et positionneurs vendus en complément couvrent des capacités de 2.5 à 150 tonnes. Dans cette association, le manipulateur ne constitue jamais la contrainte déterminant les dimensions totales de la pièce — c’est l’équipement de rotation qui les limite. L’ensemble de soudage de tubes de Koike illustre le même principe du point de vue du produit : un manipulateur Cricket-II associé à des vireurs de soudage et à une trémie de flux, commercialisé comme un système unique plutôt que comme deux achats distincts — selon la même logique d’implantation que la gamme de vireurs pour tubes d’Aubrik, associée à une torche montée sur flèche pour les longs tronçons de tuyauterie.
La protection et l’accès, et non le mouvement, constituent l’aspect de l’intégration le plus souvent négligé. À mesure que les axes mobiles, la charge utile et la portée augmentent — en particulier lorsqu’un manipulateur est associé à un vireur placé en dessous — les exigences relatives aux protections, à l’espace réglementé et à la ventilation autour de la cellule augmentent également ; la règle générale de l’OSHA sur la protection des machines (29 CFR 1910.212) s’applique à tout équipement motorisé rotatif ou mobile installé dans l’atelier, manipulateur compris, et les taux de dépôt soutenus plus élevés permis par l’automatisation complète soulèvent la même question de captage des fumées que celle déjà posée, de manière générale, pour les postes de soudage de l’atelier.
Évolutions actuelles : commande de mouvement en boucle fermée et ISO 17662:2025
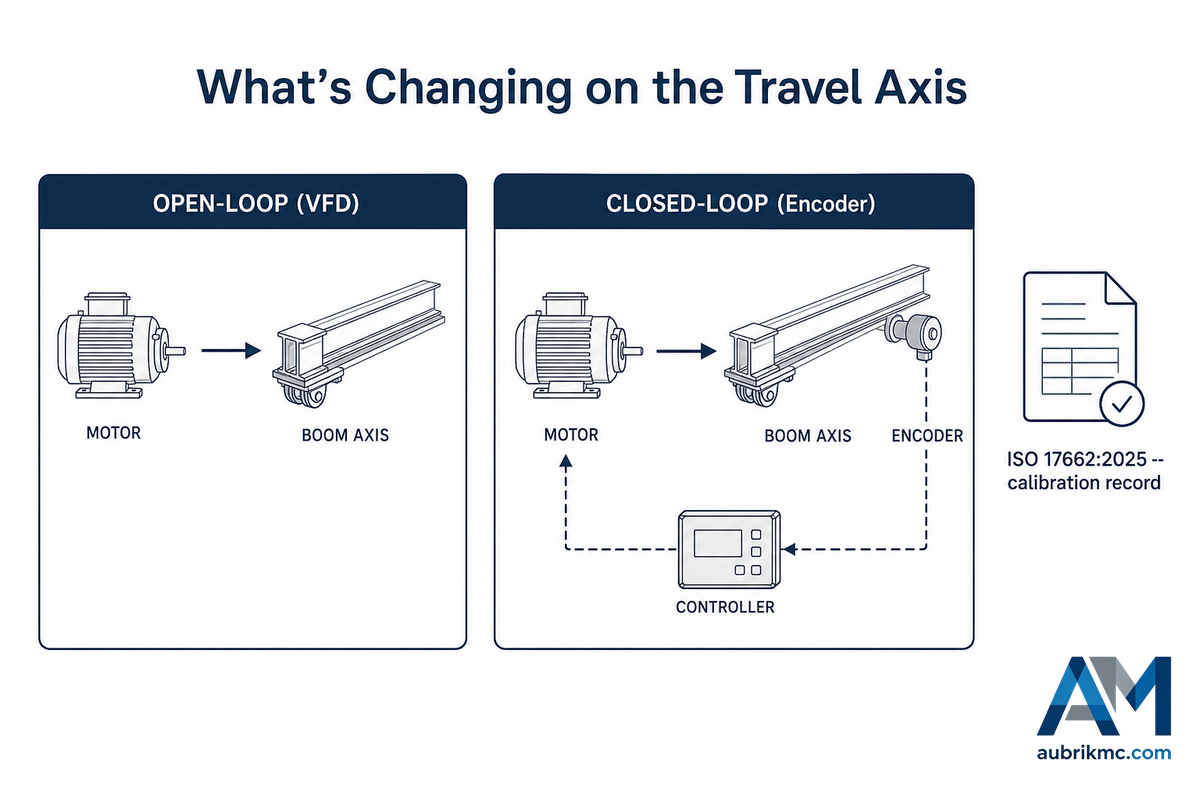
Les exigences documentaires, et pas uniquement la vitesse, orientent la transition actuelle vers la commande en boucle fermée des manipulateurs. L’exigence d’étalonnage et de vérification d’ISO 17662:2025 applicable aux équipements de commande du procédé donne aux ateliers utilisant des systèmes qualité conformes à ISO 3834 une véritable raison de spécifier dès maintenant une commande de vitesse de déplacement avec retour codeur, plutôt que de devoir l’ajouter ultérieurement.
AMET commercialise directement cette modernisation — un ensemble avec servomoteur et codeur qui convertit tout axe de flèche manuel ou en boucle ouverte en une unité dotée d’une « commande programmable précise » ; l’entreprise le présente comme une amélioration des performances de la flèche plutôt que comme le remplacement complet de la machine, destinée à réduire au minimum le temps d’inactivité de la flèche entre les passes lors du soudage de grands appareils sous pression et de sections de tubes. Une autre demande de brevet accordée dans la même fenêtre temporelle, EP4347177B1, durant la même période, laisse penser que les fabricants remanient aussi activement le système de positionnement de la flèche lui-même, et pas seulement ses organes de commande.
Pour un acheteur envisageant un achat en 2026, la mesure pragmatique est la suivante : dès lors qu’il existe la moindre possibilité d’un audit ISO 3834 au cours de la durée de vie de la machine, commandez dès maintenant un retour codeur sur l’axe de déplacement, même si l’application actuelle ne l’exige pas techniquement ; une modernisation tardive sera toujours plus coûteuse, et les preuves d’étalonnage exigées par ISO 17662:2025 seront toujours plus faciles à obtenir avec un axe en boucle fermée qu’avec un axe en boucle ouverte. De nombreux rapports sectoriels proposent des estimations générales de la taille du marché de l’automatisation du soudage, mais elles ne seront utilisées ici qu’à titre de référence, et non comme fondement principal de ces recommandations, car les résultats diffèrent sensiblement selon les sources.
Cas dans lesquels il ne faut pas acheter de manipulateur à colonne et flèche
Si le joint est trop court, si la géométrie de la pièce varie fortement d’une tâche à l’autre ou si le volume ne suffit pas à amortir ne serait-ce que quelques minutes de réglage, il convient alors de comparer le coût d’apprentissage par pièce d’un robot industriel à 6 axes et celui du soudage manuel ; pour ces tâches, ces solutions se révéleront globalement moins coûteuses que l’achat d’un manipulateur à flèche.
Ce raisonnement vaut également en sens inverse : la machine n’est pas adaptée lorsque le goulet d’étranglement tient à la rotation plutôt qu’au déplacement. Un fabricant dont la difficulté concerne le soudage des joints circonférentiels de pièces rondes aura intérêt à acheter d’abord un positionneur ou un vireur de soudage correctement dimensionné, auquel un manipulateur à flèche pourra ensuite être associé. Comme indiqué dans la section « Dimensionnement », acheter « au cas où » le plus grand bâti de manipulateur disponible est rarement judicieux ; une capacité supérieure aux besoins réels augmente les coûts en raison d’un temps d’inactivité accru, sans apporter d’utilité supplémentaire.
À retenir
Dimensionnez le manipulateur de soudage à flèche en fonction de la charge totale portée par la flèche et l’ensemble torche à leur extension de travail maximale, plutôt qu’en fonction de la charge de torche maximale indiquée, souvent mise en avant dans une capacité nominale correspondant à un scénario extrême mais moins courant. Veillez à vérifier si AWS D1.1, applicable aux structures en acier, concerne vos travaux, car cette norme ne constitue pas une référence exhaustive. Là encore, s’il existe une probabilité raisonnable d’audit ISO 3834 pendant la durée de vie de la machine, spécifiez dès maintenant un retour codeur.
Contenu vérifié par l’équipe technique de Wuxi ABK Machinery (Aubrik)
Depuis 1999, Aubrik fournit une grande variété de solutions d’automatisation du soudage et du coupage, notamment des manipulateurs de soudage à flèche et des positionneurs, ainsi que des vireurs de soudage. Les recommandations présentées ici concernant le dimensionnement des manipulateurs et l’étendue des travaux reposent sur la méthode employée par notre équipe d’ingénierie pour spécifier et configurer des cellules avec manipulateur destinées aux clients passant du soudage manuel au soudage automatisé. Nous complétons ces informations par des références à des articles indépendants de la presse professionnelle, aux normes pertinentes et aux demandes de brevet, car nous ne nous appuyons pas sur une source unique.
Questions fréquentes
Q : Qu’est-ce qu’un manipulateur de soudage à colonne et flèche et comment fonctionne-t-il ?
Un manipulateur de soudage à colonne et flèche est une machine constituée d’une colonne verticale et d’une flèche horizontale qui porte la torche de soudage et la déplace le long d’un assemblage à une vitesse de déplacement définie, au lieu que l’opérateur tienne et déplace lui-même la torche.
La colonne définit la hauteur de travail, la flèche détermine la portée horizontale et un chariot motorisé peut déplacer l’ensemble par pas le long d’un rail pour réaliser des joints répétitifs. En dessous, la pièce reste généralement immobile ou tourne sur un positionneur ou un vireur de soudage associé. Quatre sous-systèmes assurent le travail proprement dit : la colonne, la flèche, un chariot facultatif permettant le positionnement entre les joints et un système de commande qui règle et maintient la vitesse de déplacement — une erreur de sélection sur l’un de ces quatre éléments se traduit par une dérive de la torche ou un cordon irrégulier, et non par une ligne de la fiche technique que les acheteurs comparent généralement en premier.
Q : Quelle est la différence entre un manipulateur de soudage et un positionneur de soudage ?
Un manipulateur de soudage déplace la torche ; un positionneur de soudage déplace au contraire la pièce, en la bridant sur un plateau inclinable ou rotatif sous une torche qui reste immobile.
La plupart des ateliers de fabrication métallique lourde finissent par posséder les deux : le manipulateur porte la tête et la déplace le long des joints de grande longueur, tandis que le positionneur fait tourner ou incline la pièce afin de placer l’assemblage à plat, en position de soudage à plat. Aucune de ces machines ne remplace l’autre — un manipulateur ne peut pas faire tourner la virole d’un réservoir cylindrique, et un positionneur ne peut pas parcourir la longueur d’un long tronçon de tuyauterie ou d’un tronçon de tour éolienne, raison pour laquelle ils sont si souvent spécifiés comme un ensemble assorti plutôt que comme deux solutions mutuellement exclusives.
Q : De quelle taille de manipulateur ai-je besoin pour ma pièce ?
Partez du joint le plus long ou du rayon maximal à atteindre, puis dimensionnez la charge à l’extrémité de la flèche en fonction de l’ensemble complet qui y sera monté — torche, dévidoir, unité de récupération du flux, caméra et chariot transversal — et non de la seule torche.
Un équipement de soudage à l’arc submergé peut peser près du double d’une torche MIG seule. Choisir une taille supérieure à celle correspondant à cette charge réelle ne fait qu’accroître le temps de déplacement à vide et le coût, sans apporter de capacité utile — avant de commander, faites confirmer par le fournisseur le point auquel s’applique la capacité de charge, à l’extrémité de travail ou à l’extrémité opposée. Les fiches techniques des fournisseurs publiées pour ce guide répartissent les charges à l’extrémité de la flèche en environ quatre catégories d’utilisation, d’environ 7 kg pour les plus petits bâtis portables à plus de 600 kg pour les modèles à usage intensif ; il importe donc davantage de faire correspondre votre équipement réel à la bonne catégorie que de rechercher le chiffre le plus élevé de la page.
Q : Quels procédés de soudage un manipulateur à colonne et flèche peut-il mettre en œuvre ?
La plupart des bâtis peuvent mettre en œuvre, sur la même flèche, le soudage à l’arc submergé (SAW), le MIG/MAG, le TIG et le soudage avec fil fourré (FCAW), avec un ou deux fils en tandem ; les têtes à double procédé constituent une option réellement disponible dans le commerce, et non une simple affirmation marketing.
Le SAW convient aux travaux sur structures épaisses et appareils sous pression, pour lesquels le taux de dépôt et le temps d’arc sont primordiaux ; le MIG permet de traiter plus rapidement les tôles d’épaisseur moyenne sans gestion du flux ; le TIG et le rechargement ou placage par soudage couvrent les passes de fond et le rechargement soudé résistant à la corrosion lorsque la qualité du cordon est déterminante.
Q : En quoi un manipulateur à colonne et flèche diffère-t-il d’un robot industriel à 6 axes ?
Un bras robotisé à 6 axes apprend point par point une trajectoire 3D complexe et convient aux petites pièces comportant de nombreux joints courts et irréguliers ; un manipulateur à colonne et flèche est conçu spécifiquement pour les longs joints répétitifs, principalement droits ou circulaires, dont la trajectoire varie très peu d’une pièce à l’autre.
Pour cette application plus ciblée, un manipulateur offre généralement un taux de dépôt supérieur par unité de capital investi à celui d’un robot industriel couvrant la même enveloppe de travail, car il exige beaucoup moins de programmation et aucun apprentissage pour chaque pièce — le coût d’apprentissage d’un robot ne s’amortit que lorsque le volume de pièces est suffisamment élevé, soit exactement l’inverse du modèle de rentabilité d’un manipulateur : celui-ci devient rentable dès son premier fonctionnement sur un seul joint long, même à faible volume.
Q : Qu’est-ce que la capacité de charge à l’extrémité de la flèche et pourquoi est-elle importante ?
La capacité de charge à l’extrémité de la flèche correspond à la masse que celle-ci peut porter à pleine extension sans perdre en précision de positionnement de la torche ; elle est importante, car sa sous-évaluation constitue l’erreur de dimensionnement la plus courante chez les acheteurs.
Elle doit couvrir l’ensemble complet monté, et non la seule torche, faute de quoi la flèche se déforme et les soudures dévient de l’assemblage — en outre, la capacité publiée par certains fournisseurs ne s’applique qu’à un point de montage précis, et non uniformément sur toute la longueur de la flèche.
Références et sources
- ISO 17662:2025, Soudage, étalonnage, vérification et validation des équipements — International Organization for Standardization
- ISO 14732:2025, Épreuves de qualification des opérateurs de soudage et des régleurs — International Organization for Standardization
- AWS D1.1, Code de soudage des structures en acier — American Welding Society
- Comité AWS D16 sur le soudage robotisé et automatique (D16.1 / D16.2) — American Welding Society
- 29 CFR 1910.212, Exigences générales applicables à toutes les machines — Occupational Safety and Health Administration
- Maximiser le temps d’arc — The Fabricator / The Welder
- Améliorer les taux de dépôt grâce au soudage à l’arc submergé — The Fabricator / The Welder
- Qu’est-ce que le temps d’arc en soudage et le surestimez-vous ? — Miller Electric
- EP4347177B1, Flèche de soudage — European Patent Office / Google Patents
Articles connexes
- Vireurs de soudage, guide technique 2026 — la partie rotative de la plupart des associations de cellules avec manipulateur
- Guide de sélection des positionneurs de soudage et plateaux tournants — choisir l’équipement côté pièce à associer au manipulateur
- Comment utiliser un positionneur de soudage — exploiter quotidiennement l’équipement associé
- Manipulateurs de soudage à colonne et flèche Aubrik — gamme de modèles, outils de dimensionnement et demande de devis
- Manipulateur de soudage de tubes (série FWM) — manipulateurs à double procédé SAW/GMAW pour tubes de 50–3,000mm







