Póngase en contacto con la empresa Aubrik

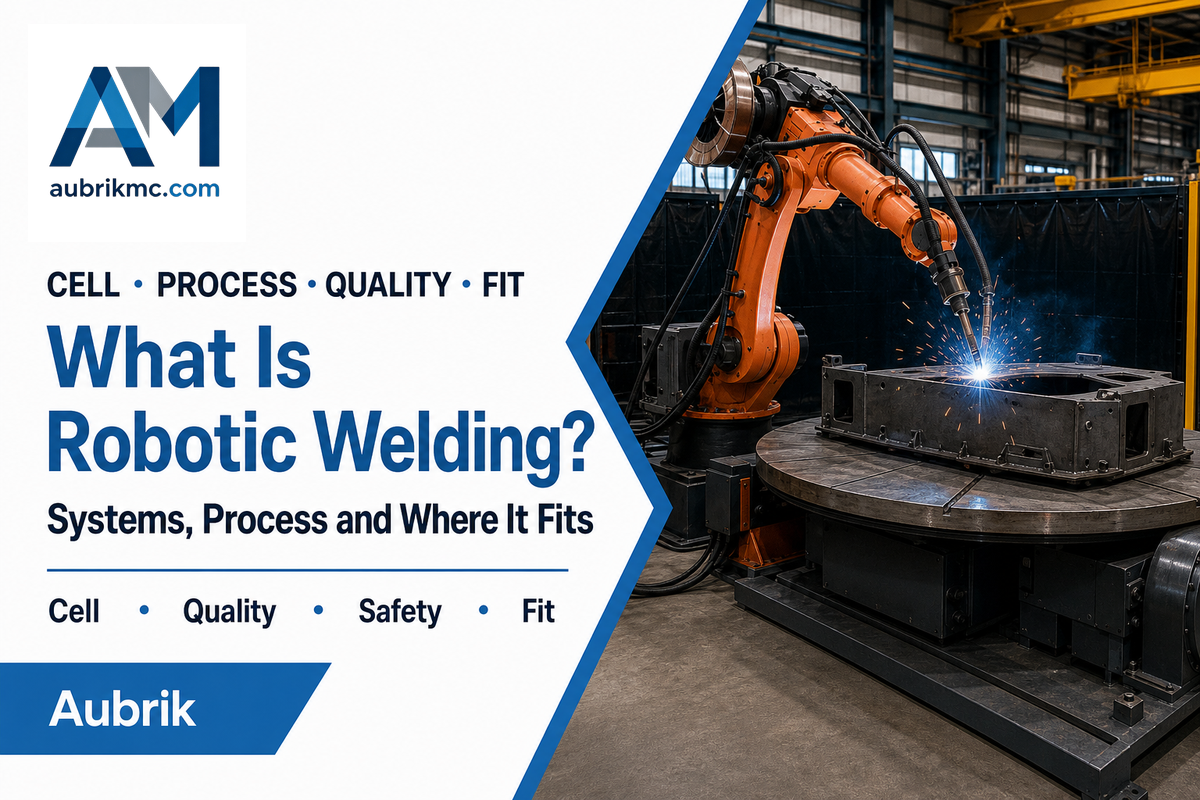
La soldadura robotizada es un proceso de soldadura automatizado en el que un robot programable posiciona una antorcha de soldadura, un electrodo o una pieza de trabajo mientras un sistema de soldadura controlado realiza la junta. El brazo robótico es solo una parte de la solución: una celda de producción también necesita equipos de proceso, dispositivos de sujeción, controles, protecciones y una forma repetible de presentar cada junta.
¿Qué es la soldadura robotizada?
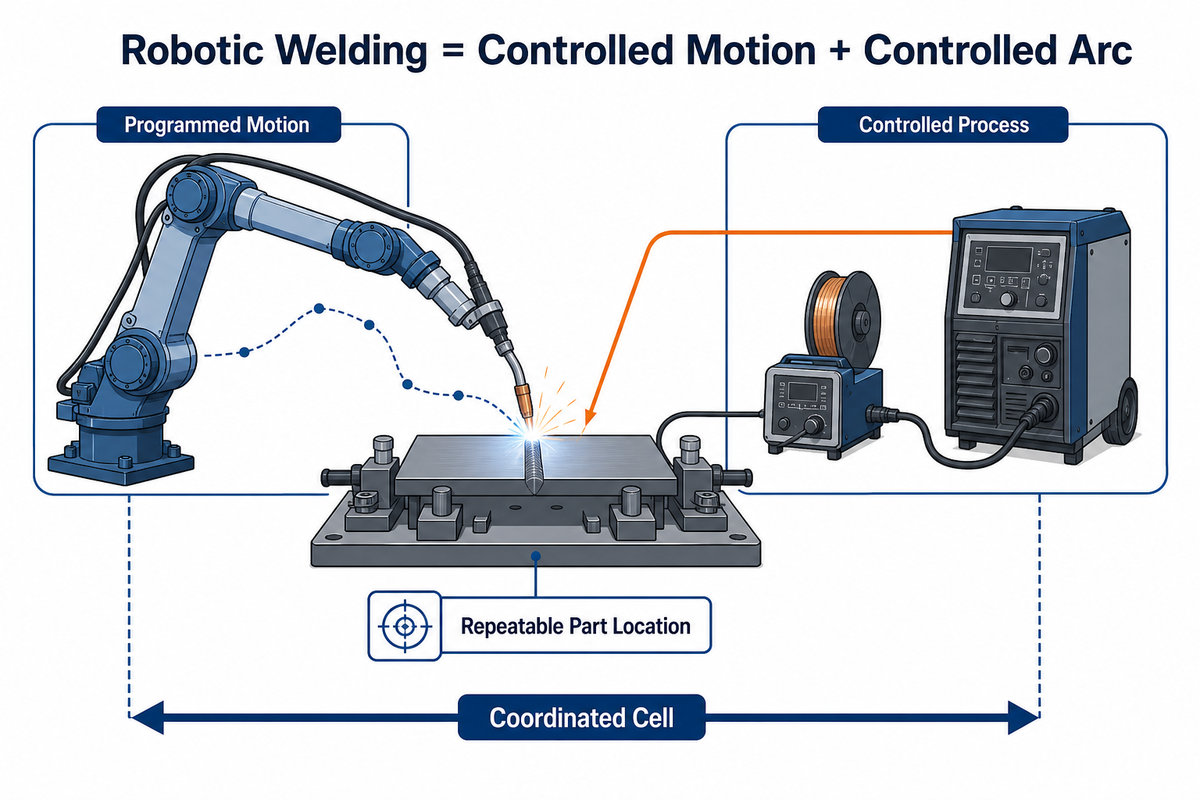
La soldadura robotizada utiliza un robot programable para controlar el movimiento y la posición de los equipos de soldadura o de la pieza de trabajo durante un ciclo automatizado. No se trata únicamente del robot: la fuente de poder para soldadura controla la corriente, el voltaje, la velocidad de alimentación de alambre y la forma de onda, mientras que el controlador del robot gestiona la posición, la trayectoria, la velocidad, la orientación de la antorcha y la secuencia.
Esta distinción es importante porque un robot no produce una soldadura correcta por el simple hecho de seguir una trayectoria. TWI describe un sistema básico de soldadura robotizada por arco como dos subsistemas conectados: los equipos de soldadura transfieren energía a la pieza de trabajo, mientras el robot posiciona la fuente de calor respecto a ella. Una instalación de producción real añade los dispositivos de sujeción, las protecciones, los controles, el software y el manejo de materiales necesarios para repetir esa operación.
La soldadura robotizada puede ser totalmente automática, con piezas que avanzan por una celda protegida, o cargada por un operador, quien coloca cada pieza en un dispositivo de sujeción antes de iniciar un ciclo validado. Según la aplicación, un sistema de soldadura robotizada puede utilizar un robot industrial convencional, un robot colaborativo o un robot combinado con un posicionador de soldadura que haga girar la pieza.
Las listas de ventajas de la soldadura robotizada se centran en la uniformidad del movimiento, mientras que las listas de sus beneficios destacan la capacidad y las condiciones de trabajo. Ambas dependen del mismo principio: la celda robotizada completa debe controlar sus variables de entrada y detectar las condiciones que queden fuera del programa.
En resumen: Considere la soldadura robotizada como una aplicación de automatización controlada, no solo como un brazo robótico de seis ejes con una antorcha.
¿Qué contiene una celda de soldadura robotizada?
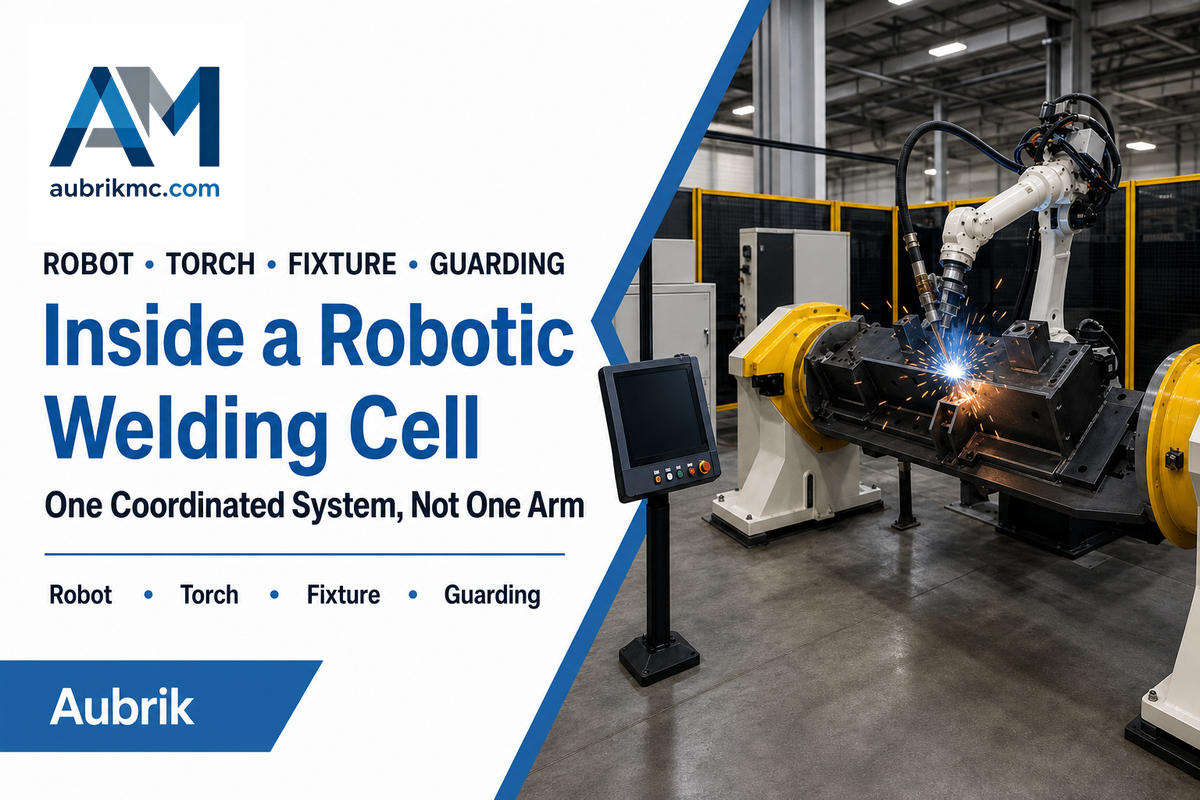
Cada celda de soldadura robotizada consta de un robot, equipos de soldadura, dispositivos de sujeción, controles, sistemas de seguridad y los sensores necesarios para realizar y verificar una soldadura. Los límites de la celda también deben definir quién es responsable de la carga, la inspección, los servicios auxiliares y la recuperación. Dejar cualquiera de estos elementos fuera del alcance del proyecto crea una brecha de integración.
| Tipo de componente | Qué controla | Falla típica si se omite o especifica de forma insuficiente |
|---|---|---|
| Brazo robótico y controlador | Trayectoria, velocidad de recorrido, orientación y secuencia | Alcance, carga útil, acceso o margen de movimiento insuficientes |
| Fuente de poder para soldadura y controlador del proceso | Forma de onda de soldadura y parámetros eléctricos | Transferencia, aporte térmico o respuesta del proceso inestables |
| Antorcha de soldadura, alimentador de alambre y paquete de cables | Suministro de consumibles y posición de la herramienta | Fallas de alimentación, interferencia de cables o desviación del punto central de la herramienta |
| Dispositivo de sujeción o posicionador de soldadura | Ubicación de la junta y orientación de la soldadura | Movimiento durante el armado y ajuste, distorsión o acceso deficiente de la antorcha |
| Sensores y visión artificial | Presencia de la pieza, ubicación de la junta, seguimiento y comprobaciones de estado | El robot ejecuta un programa válido en una pieza no válida |
| Sistema de seguridad | Acceso, parada, enclavamientos y estados seguros | Exposición sin control durante la producción o el servicio |
| Extracción de humos y servicios auxiliares | Calidad del aire, gas de protección, energía, enfriamiento y conexión de retorno | Inestabilidad del proceso o exposición de los trabajadores |
| Interfaz de inspección y datos | Controles de calidad, trazabilidad y señales de procesos anteriores y posteriores | Producción rápida de defectos sin contención |
La página pública de Aubrik sobre la celda de soldadura robotizada integra el robot, la fuente de poder para soldadura, el posicionador de soldadura, el cerramiento de seguridad, el controlador y el sistema de visión opcional en un solo sistema.
Este es un contexto útil proporcionado por el propio fabricante. Sin embargo, la arquitectura final sigue dependiendo de la familia real de piezas y del procedimiento de soldadura calificado.
Punto de decisión: Defina los límites de la celda antes de comparar modelos de robots. Un subsistema omitido suele ser más importante que una pequeña diferencia entre las especificaciones de los robots.
¿Qué procesos de soldadura pueden realizar los robots?
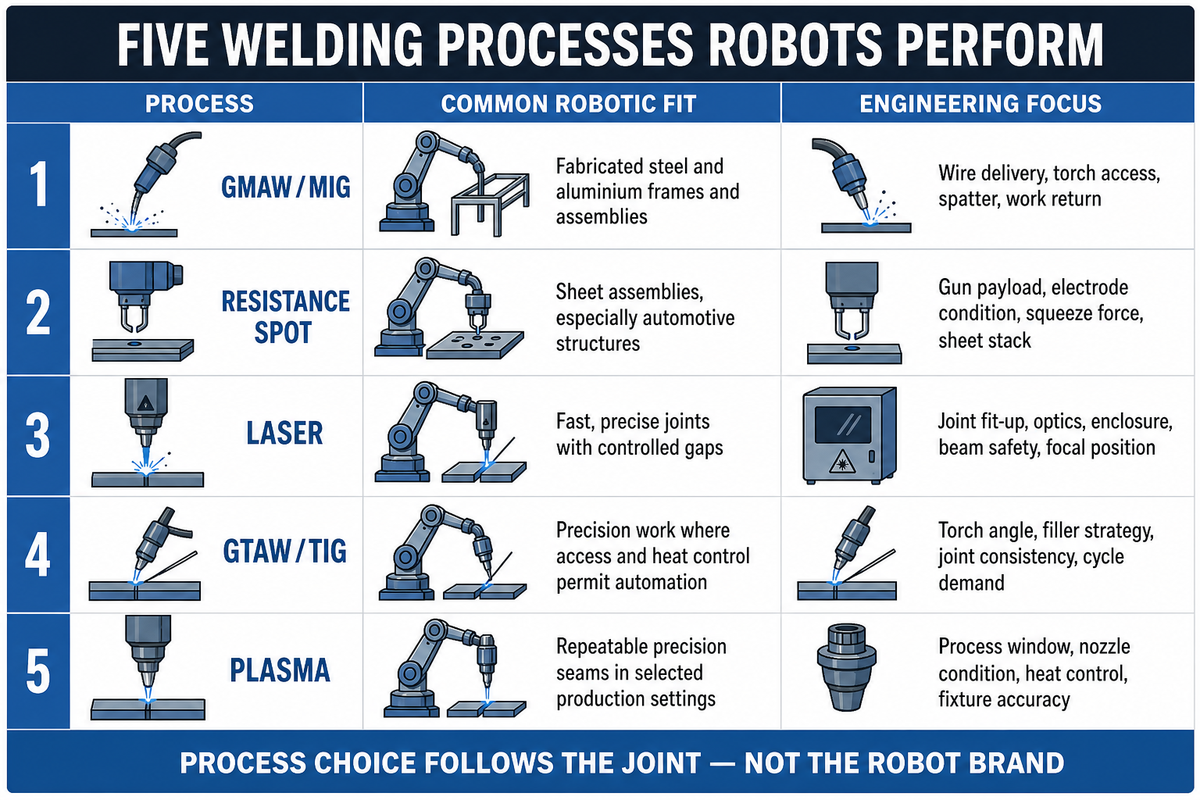
Los robots pueden realizar soldadura por arco, soldadura por puntos de resistencia, soldadura láser y determinadas aplicaciones de soldadura TIG y por plasma cuando el proceso, la junta y la presentación del material son adecuados. Por lo tanto, la soldadura robotizada es una categoría de movimiento y control, no un método de soldadura específico. Por ejemplo, los robots de soldadura por arco coordinan el movimiento de la antorcha con una fuente de poder para soldadura controlada por separado.
| Proceso | Aplicación robotizada habitual | Aspecto técnico principal |
|---|---|---|
| Soldadura por arco metálico con gas / soldadura MIG | Piezas, bastidores y conjuntos fabricados de acero y aluminio | Suministro de alambre de soldadura, acceso de la antorcha, salpicaduras, conexión de retorno y ubicación de la junta |
| Soldadura por puntos de resistencia | Conjuntos de chapa, especialmente estructuras automotrices | Carga útil de la pinza, estado de los electrodos, fuerza de apriete y conjunto de chapas |
| Soldadura láser | Juntas rápidas y precisas con separaciones controladas | Armado y ajuste de la junta, óptica, cerramiento, seguridad del haz y posición focal |
| Soldadura por arco de tungsteno con gas / soldadura TIG | Trabajos de precisión donde el acceso y el control térmico permiten la automatización | Ángulo de la antorcha, estrategia de aporte, uniformidad de la junta y exigencia del ciclo |
| Soldadura por plasma | Juntas de precisión repetibles en entornos de producción específicos | Ventana del proceso, estado de la boquilla, control térmico y precisión del dispositivo de sujeción |
La elección del proceso depende de la metalurgia, el diseño de la junta, la penetración requerida, el aporte térmico, el factor de trabajo, la demanda de tiempo takt y la ventana de proceso aceptable. Ningún robot puede convertir un proceso inestable sobre una muestra representativa en un método de producción estable. Comience con un proceso de soldadura calificado y después seleccione el robot y la celda en función de este.
Como muestra la tabla anterior, esos tipos de soldadura robotizada utilizan equipos y límites de control diferentes. Por ejemplo, la soldadura por resistencia depende de la fuerza de los electrodos y del estado del conjunto de chapas, no del suministro de alambre de soldadura utilizado en una celda de soldadura por arco metálico con gas.
Para consultar una explicación específica sobre la selección del robot y su paquete, utilice la guía de máquinas de soldadura robotizada después de definir el proceso y la familia de piezas.
Idea central: Primero adapte el proceso a la junta. “Compatible con robots” no significa que todos los procesos sean igual de prácticos para la misma pieza.
¿Cómo funciona la soldadura robotizada?
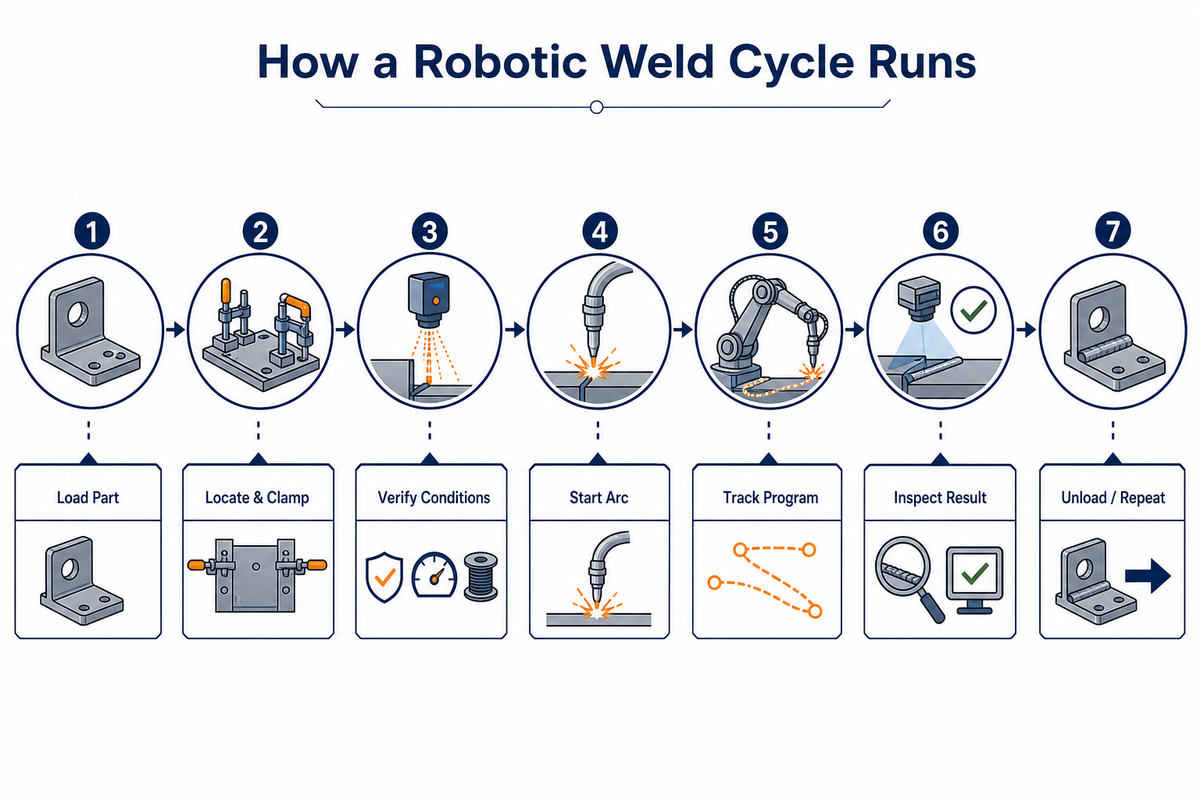
La soldadura robotizada funciona presentando una junta conocida, confirmando que la celda está lista, ejecutando una secuencia programada de movimiento y proceso, comprobando el resultado y devolviendo la celda a un estado de carga seguro. Un ciclo típico tiene siete etapas. Cada etapa tiene condiciones definidas de disponibilidad, falla y recuperación.
- Cargar e identificar la pieza. Un operador o dispositivo de manejo de materiales coloca la pieza de trabajo en el dispositivo de sujeción. La detección de presencia de piezas evita que un componente incorrecto o ausente entre en el ciclo.
- Sujetar y ubicar. El dispositivo de sujeción establece las referencias que sitúan la junta dentro de la zona programada o de búsqueda.
- Seleccionar y validar el programa. El controlador confirma que la receta, el estado de seguridad, los servicios auxiliares, el alambre de soldadura, el gas de protección y los equipos de apoyo sean correctos.
- Localizar la junta cuando sea necesario. La detección táctil, la detección a través del arco, la detección láser o la visión artificial pueden buscar o seguir una línea de unión dentro de un área definida. El análisis de TWI sobre la detección geométrica y del proceso también señala las interferencias ocasionadas por la luz del arco, el calor, los humos, la corriente, el metal fundido y las salpicaduras.
- Ejecutar la soldadura. El controlador del robot coordina la velocidad de recorrido y la orientación de la antorcha mientras el controlador de soldadura ejecuta los parámetros calificados.
- Inspeccionar y contener. La celda registra los límites del proceso o los resultados de la inspección e impide que una pieza identificada como no conforme continúe a la siguiente operación.
- Descargar y restablecer. El robot se desplaza a una ubicación segura verificada, las sujeciones se liberan y comienza el siguiente ciclo.
La programación del robot puede realizarse mediante una consola de programación, programación fuera de línea, demostración directa en algunos flujos de trabajo con cobots o una combinación de estos métodos. En este proceso robotizado, la antorcha de soldadura, el controlador del robot y cualquier posicionador de soldadura para la pieza ejecutan una receta coordinada. Una automatización robotizada madura considera ese programa un activo de producción con control de revisiones, instrucciones de recuperación y un responsable definido.
Comprobación del proceso: El arco visible es solo una parte del proceso. La carga, la validación, la detección, la inspección y la recuperación determinan el tiempo de ciclo de las piezas conformes.
¿Qué piezas son adecuadas para la soldadura robotizada?
Las piezas adecuadas tienen juntas que la celda puede localizar y alcanzar de forma repetible, además de suficiente valor de producción para justificar la programación, los dispositivos de sujeción, la validación y los cambios de modelo. El volumen anual por sí solo no es un criterio confiable para aprobar o descartar una aplicación. La similitud entre piezas de una misma familia y su presentación estable son tan importantes como el volumen.
- La presentación de las piezas mantiene las características conformadas y cortadas en una relación conocida respecto a las referencias del dispositivo de sujeción.
- El acceso a la junta permite que la antorcha, la muñeca del robot, el paquete de cables y cualquier posicionador de soldadura se muevan sin riesgo de colisión ni singularidad.
- El armado y ajuste mantiene las separaciones, la desalineación, la ubicación de los puntos de soldadura y la distorsión dentro del intervalo calificado del proceso o de detección.
- La lógica de familias proporciona a las variantes suficientes referencias, tipos de juntas y métodos de carga en común para que el cambio de modelo siga siendo manejable.
- Los criterios de calidad y los métodos de inspección se conocen antes de comenzar la programación del robot.
- El análisis económico de la producción incluye la carga, el tiempo de punteo, la inspección, el mantenimiento planificado y la recuperación ante excepciones, además del tiempo de arco encendido.
La estrategia de dispositivos de sujeción tiene un límite importante. El análisis de NIST sobre los robots colaborativos en la fabricación de alta variedad y bajo volumen explica que adaptarse a las variaciones de posición y tamaño de las piezas puede reducir la dependencia de dispositivos de sujeción personalizados. También señala límites de velocidad, carga útil y seguridad específicos de cada aplicación. En la práctica, controle la variación de forma mecánica o detéctela y compénsela dentro de un intervalo validado.
El volumen de producción sigue siendo importante para la viabilidad económica, pero no elimina la variación de las piezas. Un dispositivo de sujeción para soldadura, el seguimiento de juntas, el seguimiento de la línea de unión o una combinación de estos deben mantener la junta dentro del intervalo validado. Al hablar con un integrador de sistemas, identifique qué se controla de forma mecánica y qué se mide en cada operación.
Documente estas variables antes de comparar con un integrador las opciones basadas en robots convencionales, cobots y posicionadores de soldadura; el selector de equipos de Aubrik es el punto de entrada a las familias de equipos correspondientes.
Regla de idoneidad: Una familia de piezas repetibles y de menor volumen puede ser más adecuada para la automatización robotizada que una pieza de alto volumen cuyas juntas tengan ubicaciones muy irregulares.
Soldadura robotizada frente a soldadura manual
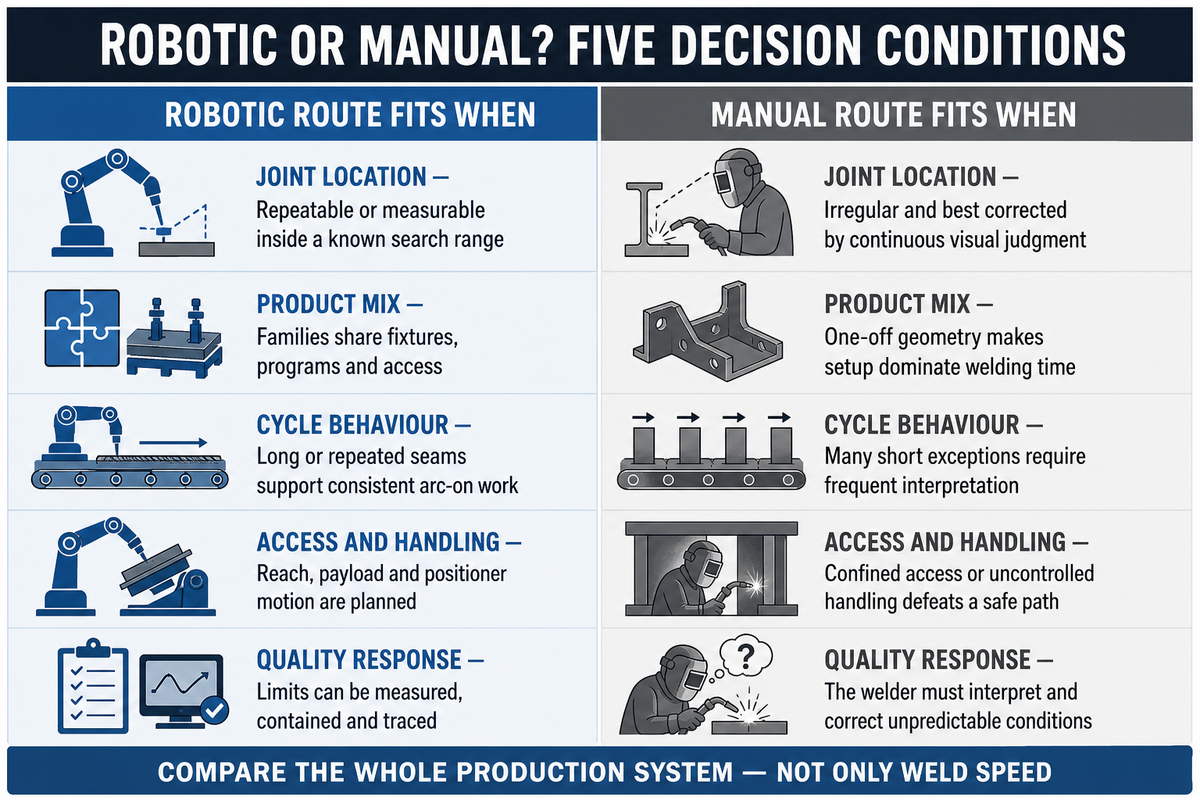
La soldadura robotizada suele ser adecuada para piezas repetibles y series de producción. Un soldador conserva una mayor capacidad de adaptación cuando las piezas son irregulares, el acceso es limitado, la producción es de una sola unidad o las condiciones cambiantes del proceso exigen una evaluación continua. Compare el costo y el tiempo de ciclo de las piezas aceptadas, no solo la velocidad de soldadura.
| Condición de decisión | La opción robotizada suele ser adecuada cuando… | La opción manual suele ser adecuada cuando… |
|---|---|---|
| Ubicación de la junta | Es repetible o medible dentro de un intervalo de búsqueda conocido | Es irregular y se corrige mejor mediante una evaluación visual continua |
| Variedad de productos | Las familias comparten dispositivos de sujeción, programas y accesos | La geometría de una sola pieza hace que la preparación ocupe la mayor parte del tiempo de soldadura |
| Comportamiento del ciclo | Las juntas largas o repetidas permiten un trabajo uniforme con el arco encendido | Numerosas excepciones breves requieren una interpretación frecuente |
| Acceso y manejo | Se planifican el alcance, la carga útil y el movimiento del posicionador de soldadura | El acceso restringido o el manejo sin control impiden establecer una trayectoria segura |
| Respuesta de calidad | Los límites pueden medirse, contenerse y rastrearse | El soldador debe interpretar y corregir condiciones impredecibles |
El movimiento uniforme del robot puede aumentar la productividad y la capacidad de producción al reducir la variación en la velocidad de recorrido, la posición de la antorcha, la aproximación a la junta y la secuencia. Los equipos de movimiento son solo una parte de estas aplicaciones de soldadura, y el soldador sigue siendo esencial para ellas. En producción, los soldadores calificados siguen desarrollando procedimientos, realizando trabajos difíciles, diagnosticando defectos, tomando decisiones de calidad, resolviendo problemas del proceso y apoyando el mantenimiento. Cuando hay escasez de mano de obra, la automatización puede orientar esos conocimientos hacia trabajos de mayor valor; no vuelve obsoletas las habilidades de soldadura. El tiempo de cambio de modelo debe incluirse al comparar familias de piezas en la fabricación.
Para obtener una estimación de costos específica del proyecto, incluya el costo de capital, la carga, el cambio de modelo, la inspección, el retrabajo, la recuperación y el tiempo de ciclo de las piezas aceptadas. Aubrik publica una página sobre el retorno de inversión de la automatización que abarca esos factores de costo.
Regla de comparación: Elija la solución de sistema robotizado que controle toda la cadena de producción, no solo el movimiento más rápido posible de la antorcha a lo largo de la junta.
¿Qué controla la calidad de la soldadura robotizada?
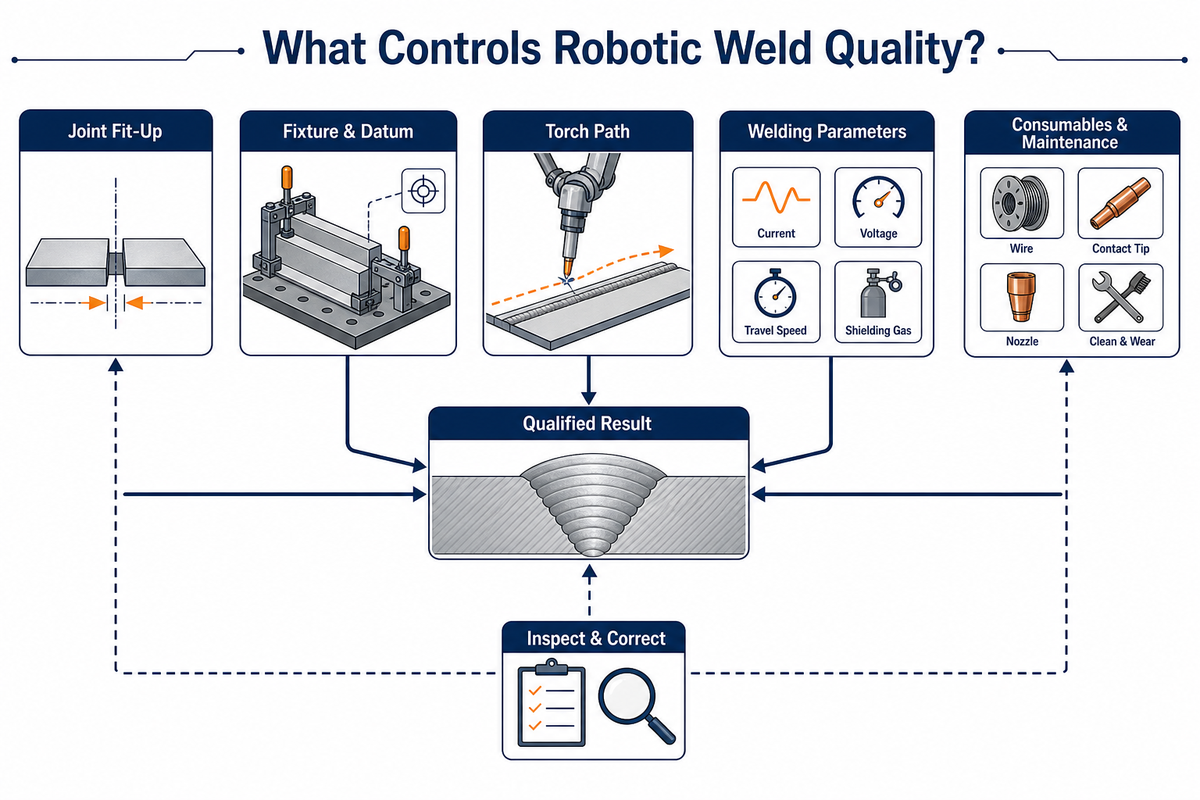
Un procedimiento de soldadura calificado, el estado de la junta, la calibración de las herramientas, los dispositivos de sujeción, los consumibles, la trayectoria eléctrica, la detección y la inspección controlan la calidad de la soldadura robotizada. La repetibilidad del robot por sí sola no puede evitar que la celda repita una condición incorrecta ni produce soldaduras uniformes.
Un plan de control práctico examinaría estos aspectos:
- variables calificadas del procedimiento y personal de soldadura responsable;
- preparación, separación y desalineación de la junta, puntos de soldadura y limpieza;
- ubicación del dispositivo de sujeción, secuencia de sujeción, desgaste y distorsión térmica;
- comprobaciones del punto central de la herramienta y estado del cuello de la antorcha, la guía, la punta y la boquilla;
- velocidad de alimentación de alambre, gas de protección, trayectoria de retorno y fuente de poder para soldadura/aporte térmico;
- método de seguimiento o búsqueda, incluidas las condiciones de una búsqueda fallida;
- inspección, frecuencia de las pruebas, trazabilidad y reglas de contención; y
- mantenimiento preventivo con criterios para activar la calibración y el cambio de consumibles.
La siguiente tabla es un ejemplo de captura de evidencia, no un conjunto de criterios de aceptación ni recomendaciones sobre el proceso. Todos los números son ilustrativos y muestran cómo un equipo podría registrar las variables medidas antes de aprobar la liberación para producción.
| Fuente de evidencia | Registrar antes de la liberación | Valor exclusivamente ilustrativo, no es un límite de aceptación |
|---|---|---|
| Calificación del procedimiento | Corriente y voltaje | 230 A; 24 V |
| Muestra representativa de la junta | Separación y desalineación | 0.8 mm y 1.2 mm |
| Estudio de capacidad del dispositivo de sujeción | Ubicación repetida de la junta | 0.5 mm |
| Comprobación de la antorcha | Desviación del punto central de la herramienta | 0.4 mm |
| Registro del gas de protección | Caudal | 18 L/min |
| Observación del ciclo | Tiempo de arco encendido y demora de carga | 45 s; 20 s |
| Observación de la producción | Muestra de piezas aceptadas | 50 piezas durante 2 hr |
| Registro de mantenimiento | Intervalo de comprobación | 8 hr; 7 días |
La patente de Estados Unidos 11,648,683 de Path Robotics, Inc., titulada “Robots de soldadura autónomos”, describe un método propuesto para identificar posibles líneas de unión, alinear modelos geométricos con las piezas, calcular una trayectoria y ejecutarla. Esto constituye evidencia de una cadena de detección y control, no una prueba de capacidad de producción: las funciones adaptativas no eliminan la necesidad de dispositivos de sujeción ni de la calificación del proceso.
Regla de calidad: Las soldaduras repetibles y sostenidas se obtienen mediante variables controladas, herramientas validadas y contención, no solo a partir de la ficha técnica del robot.
¿Cómo se mantiene segura una celda de soldadura robotizada?
Una celda de soldadura robotizada se mantiene segura mediante una evaluación de riesgos de la aplicación, protecciones diseñadas, acceso controlado, procedimientos para energías peligrosas, control de humos y validación de las tareas de producción y servicio. El movimiento del robot es solo una de las fuentes de peligro dentro de la celda. La evaluación de riesgos también debe abordar la luz del arco, los humos, el calor y el acceso para mantenimiento.
La página de OSHA sobre normas de robótica indica que no existe una norma de OSHA específica para la robótica y remite a las normas pertinentes de la industria general y a normas de consenso, incluidas las relativas a la integración de sistemas robóticos, las protecciones de maquinaria, el control de energías peligrosas y la seguridad de la soldadura robotizada por arco. La ficha de ISO 10218-1:2025 de ISO es una referencia vigente, pero los clientes deben verificar la aceptación nacional y el alcance de la validación del integrador.
Movimiento del robot y del posicionador de soldadura
Alcance, atrapamiento, expulsión, reinicio inesperado, gravedad y energía almacenada.
Proceso de soldadura
Luz del arco, calor, salpicaduras, piezas de trabajo calientes, energía eléctrica, gas de protección y humos.
Tareas del ciclo de vida
Carga, programación, recuperación, cambio de punta, servicio del dispositivo de sujeción, resolución de problemas y mantenimiento.
Funciones de protección
Guardas, pantallas, enclavamientos, escáneres, paradas seguras, bloqueo, extracción y lógica de reinicio validada.
El análisis del ciclo de vida es práctico, no académico. El material de OSHA sobre reconocimiento de peligros incluye una exposición mortal durante tareas de mantenimiento dentro del área operativa de un robot. Toda evaluación de riesgos que excluya las tareas manuales omite las ocasiones en las que es probable que los operadores accedan a la celda.
La exposición al proceso de soldadura también afecta la seguridad del operador. La extracción de humos, las pantallas, el diseño de la conexión de retorno y la recuperación controlada pueden contribuir a un entorno de trabajo más seguro, pero deben validarse para las tareas y los materiales específicos.
Regla de seguridad: Las medidas de seguridad son funciones validadas de la celda. Deben funcionar para el proceso de soldadura y para cualquier interacción humana, no solo ante el contacto con el robot.
Soldadura con cobot frente a soldadura con robot industrial
La soldadura con cobot facilita la interacción y permite una reasignación versátil, mientras que la soldadura con robots industriales convencionales ofrece mayor carga útil, velocidad, alcance y producción protegida; ninguna opción es automáticamente más segura ni mejor. La evaluación de las tareas y los riesgos debe determinar la opción correcta. Después, la distribución de la celda y las exigencias de producción determinan las concesiones prácticas.
| Factor | Soldadura con cobot | Soldadura con robot industrial |
|---|---|---|
| Modelo de interacción | Diseñado para determinadas funciones colaborativas y una programación más sencilla | Normalmente separado de las personas durante el movimiento automático |
| Prioridad de producción | Celdas de alta variedad, flujos de trabajo asistidos y despliegue flexible | Trabajo continuo, áreas operativas más amplias y mayor carga útil o velocidad |
| Protecciones de seguridad | Específicas de la tarea; los peligros de la soldadura aún pueden exigir pantallas o separación | Son comunes el cerramiento protegido y el acceso enclavado |
| Principal concesión | Flexibilidad frente a límites de velocidad, carga útil y alcance | Capacidad de producción frente a una mayor superficie de integración |
“Colaborativo” describe una función y un enfoque de diseño; no elimina los peligros de la radiación del arco, los humos, el metal caliente, los bordes afilados ni los posicionadores de soldadura motorizados. Cada cobot de soldadura debe integrarse en un proceso completo. Revise las opciones de soldadura con cobot junto con la familia de piezas, las tareas humanas y las medidas de protección.
Regla de selección: Seleccione primero el modo de producción y de interacción; después valide todos los peligros del proceso completo.
Marco de 5 variables para evaluar la preparación de la pieza y la celda
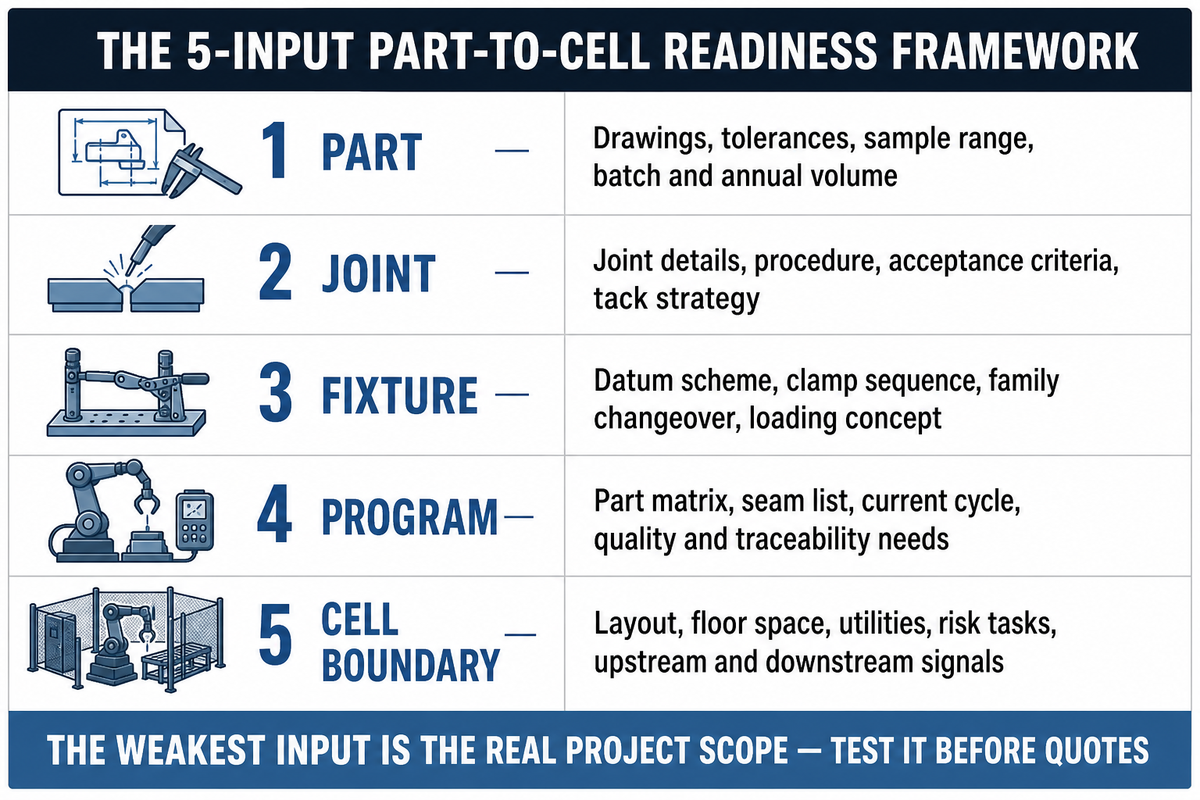
El Marco de preparación de la pieza a la celda de 5 entradas identifica la restricción que determinará si la soldadura robotizada es viable: pieza, junta, dispositivo de sujeción, programa y límites de la celda. Convierte una solicitud imprecisa del precio de un robot industrial en una especificación de ingeniería.
Todas las preguntas planteadas en las secciones anteriores se resumen en estas cinco entradas medibles. Las entradas relativas al dispositivo de sujeción y a los límites de la celda también reflejan las limitaciones de velocidad, carga útil y seguridad específicas de la aplicación señaladas en el análisis sobre robots colaborativos del blog de MEP de NIST.
| Entrada | Pregunte esto | Información que debe enviar a un integrador |
|---|---|---|
| Pieza | ¿Cuánto varían las características cortadas, conformadas, mecanizadas y ensambladas? | Planos, tolerancias, rango de muestras, volumen por lote y volumen anual |
| Junta | ¿Puede el proceso admitir la separación, la desalineación, el acceso y la distorsión reales? | Detalles de la junta, procedimiento, criterios de aceptación y estrategia de punteo |
| Dispositivo de sujeción | ¿Qué elemento posiciona la junta y dónde conviene utilizar sensores adaptativos? | Sistema de referencias, secuencia de sujeción, cambio entre familias y concepto de carga |
| Programa | ¿Cuántas recetas, búsquedas, excepciones y rutas de recuperación se requieren? | Matriz de piezas, lista de juntas, ciclo actual y necesidades de calidad y trazabilidad |
| Límites de la celda | ¿Quién es responsable de la carga, los posicionadores de soldadura, los servicios, la extracción, la seguridad, la inspección y las interfaces? | Distribución, espacio de piso, servicios, tareas de riesgo y señales de procesos anteriores y posteriores |
| Registro de mediciones | Formato únicamente ilustrativo, no es una recomendación de maquinaria |
|---|---|
| Producción y celda | Material de 6 mm; 5,000 piezas/año; 50 piezas/lote; soldadura de 1,200 mm; 8 min/pieza; cambio de lote de 20 min; celda de 30 m²; índice de disponibilidad de 0.85 |
| Servicios y puesta en marcha | 45 kilovatios; 15 L/min de gas de protección; 400 V; 80 A; 60 Hz; 6 bar; verificación de sujeción de 30 s; recuperación de 2 min; observación de 4 h |
| Acceso y planificación | Módulo de dispositivo de sujeción de 25 kg; herramienta de servicio de 1,200 rpm; umbral de rechazo de 8 mm; espacio libre de 150 cm; pasillo de 1.5 m; índice de tiempo de arco encendido de 0.70; plazo de entrega de repuestos de 20 días; horizonte de planificación de 4 años |
Clasifique cada entrada del proyecto como conocida y estable, medible pero variable o desconocida, y defina la resolución con la que registrará las mediciones; por ejemplo, la posición en incrementos de 1 mm, la carga manipulada en incrementos de 1 kg, las demoras breves en incrementos de 1 s y el cambio de lote en incrementos de 1 min. Elimine todos los valores ilustrativos de la tabla y sustitúyalos por datos medidos del proyecto; son ejemplos de formato, no límites de aceptación.
Una entrada desconocida no descarta automáticamente el proyecto, pero se convierte en la primera prueba. Antes de elaborar la estimación final de la inversión, debe realizarse una soldadura de prueba, un estudio del dispositivo de sujeción, una prueba de sensores, una simulación de alcance o una evaluación de riesgos.
Cuando se hayan determinado las cinco entradas, un cálculo del retorno de la inversión y del periodo de recuperación de la soldadura puede utilizar supuestos realistas sobre el tiempo de ciclo de las piezas conformes, la distribución de la mano de obra, el retrabajo, el mantenimiento y el cambio de lote.
Regla de preparación: La más débil de las cinco entradas suele determinar el alcance real del proyecto. Póngala a prueba antes de solicitar cotizaciones.
Preguntas frecuentes
¿La soldadura robotizada es más rápida que la soldadura manual?
La soldadura robotizada puede ser más rápida cuando las piezas llegan en condiciones repetibles y la celda mantiene un tiempo útil de arco encendido. Puede reducir la variación de la velocidad de recorrido, el ángulo de la antorcha de soldadura y la secuencia. Eso no hace que todas las celdas sean más rápidas. La carga, los dispositivos de sujeción, las soldaduras de punteo, los cambios de programa, la inspección y la recuperación tras un armado y ajuste deficientes pueden dominar el ciclo. Compare el tiempo total de ciclo de las piezas conformes, no solo la velocidad de desplazamiento del robot industrial.
¿Cuál es la principal desventaja de la soldadura robotizada?
La principal desventaja es el esfuerzo de ingeniería necesario para controlar o medir las entradas. Los robots industriales repiten las trayectorias programadas incluso cuando una junta se desplaza debido a variaciones en el corte, el conformado o la sujeción. El trabajo pasa de la corrección manual en la antorcha de soldadura a la preparación, los dispositivos de sujeción, la programación del robot industrial, los sensores, el mantenimiento y la seguridad de la celda. Los trabajos de alta variedad con variaciones no controladas pueden seguir siendo más adecuados para procesos manuales o asistidos.
¿Se necesita un soldador para operar un robot industrial de soldadura?
Se siguen necesitando conocimientos de soldadura, aunque el operador habitual no maneje manualmente la antorcha. Alguien debe desarrollar y calificar el procedimiento de soldadura, configurar los parámetros del proceso, verificar la antorcha de soldadura y la conexión de retorno de la pieza, evaluar los defectos y decidir cuándo es necesario corregir un programa o un dispositivo de sujeción. La programación del robot industrial y la operación de producción pueden ser funciones separadas, pero la soldadura automatizada no elimina la responsabilidad de la ingeniería de soldadura.
¿Puede trabajar un cobot de soldadura sin resguardos?
No automáticamente. La luz del arco, el calor, los humos, los dispositivos de sujeción y los posicionadores de soldadura generan peligros independientes, y una evaluación de riesgos específica para la tarea determina si la celda necesita pantallas, enclavamientos, zonas restringidas, escáneres o resguardos convencionales; las directrices de OSHA sobre los peligros de los robots industriales también abordan la exposición durante el trabajo dentro del espacio operativo del robot industrial.
¿Qué información debo enviar a un integrador de soldadura robotizada?
Envíe el alcance completo de producción y calidad, no solo un plano. Incluya planos de las piezas, materiales, variantes de la familia de productos, volumen anual y por lote, tipos de juntas, requisitos del procedimiento de soldadura, variaciones permitidas, muestras representativas, ciclo actual de piezas conformes, criterios de calidad e inspección, espacio de piso y servicios disponibles, flujo de materiales de los procesos anteriores y posteriores, método de carga, tareas del operador, restricciones de seguridad y los datos o la trazabilidad que se esperan de la celda. Añada fotografías de los dispositivos de sujeción, los defectos y el proceso de carga actuales; identifique a los responsables del procedimiento y de la calidad; y describa cómo se aíslan las piezas no conformes. Esos detalles permiten que el integrador de sistemas pruebe el alcance, la sujeción de las piezas, los sensores, la inspección y la recuperación con respecto a la producción real, en lugar de basarse en una única muestra ideal.
Conclusión: comience por la junta, no por el robot industrial
La soldadura robotizada integra una operación de soldadura automatizada en una celda controlada y programable. Funciona mejor cuando la variación de la pieza y la junta está limitada o se mide dentro de un rango de detección validado. Plantee una pregunta más útil que “¿Puede soldar un robot industrial?”: “¿Puede esta celda completa localizar, soldar e inspeccionar repetidamente esta junta y recuperarse ante una falla?”
Complete el Marco de preparación de la pieza a la celda de 5 entradas antes de solicitar una cotización. Si la mejor opción aún no está clara, compare las opciones de máquinas de soldadura robotizada de Aubrik con los requisitos de su pieza, proceso y límites de la celda.
Prepare una especificación útil del proyecto
Envíe a Aubrik piezas representativas, planos, requisitos de soldadura, volumen de producción, datos del ciclo actual y las cinco entradas de preparación. Eso proporciona al equipo de ingeniería una base más sólida para desarrollar un concepto de celda que la simple solicitud de un modelo de robot industrial.
Explore los sistemas de soldadura robotizadaRecursos relacionados de Aubrik
- Guía de celdas de soldadura robotizada: dimensionamiento y distribución
- Guía de soldadura con cobot: carga útil, alcance y resguardos
- Guía de costos de robots industriales de soldadura
Referencias y fuentes
- TWI, Soldadura robotizada por arco
- OSHA, Normas de robótica
- OSHA, Identificación de peligros de la robótica
- ISO, listado de ISO 10218-1:2025
- NIST, Fabricantes de alta variedad/bajo volumen y robots colaborativos
- Boldrin et al. (2024), “Seguimiento de junta y puenteo de separaciones durante la soldadura robotizada por haz láser mediante imágenes en escala de grises y oscilación,” Robotics and Computer-Integrated Manufacturing 89, 102774, DOI 10.1016/j.rcim.2024.102774
- Path Robotics, Inc., US11648683B2, “Robots industriales de soldadura autónomos”