Entrez en contact avec Aubrik Company

Choisir un positionneur de soudage de grande capacité pour les pièces hors gabarit

Un positionneur de soudage de grande capacité maintient et déplace une pièce hors gabarit afin de placer ses joints à portée de l’opérateur. Il se choisit en fonction de l’enveloppe complète de la pièce et du dispositif de bridage, de la charge admissible à son centre de gravité et du trajet d’acheminement pour la mise en place. Une table peut supporter le poids tout en laissant un collier trop près du sol.
Pour soutenir de longs châssis, une configuration avec poupée fixe et poupée mobile constitue un bon choix. Si une cuve est ronde et présente une surface adaptée au roulement, envisagez des vireurs à galets. Une table inclinable et rotative permet à la fois la rotation et le changement d’angle de soudage. Placer un joint à plat peut éviter à l’opérateur de devoir souder dans une position inconfortable.
Le dimensionnement d’un positionneur de soudage de grande capacité commence par deux enveloppes
Tout élément déplacé présente une enveloppe de charge et une enveloppe géométrique. Les limites géométriques permettent d’éviter les collisions, tandis que les limites de charge tiennent compte du poids, du centre de gravité et du mouvement. Un châssis large et équilibré peut avoir un grand rayon de rotation alors que sa masse reste proche de l’axe de rotation. Dans AWS Welding Digest, Ron Krasnek, de Koike, explique pourquoi le poids, les dimensions et le centre de gravité doivent être pris en compte dans les plans de levage et de positionnement.
Faire passer un long canapé par une porte illustre bien comment vérifier qu’un objet peut entrer dans un espace tout en déterminant s’il peut franchir un obstacle sur son trajet. De même, un atelier de fabrication doit connaître les limites de l’enveloppe de la pièce une fois installée ainsi que celles du trajet d’acheminement. L’accès de la grue, la zone de préparation et la porte comptent avant le premier soudage. Prenez en compte l’assemblage le plus lourd et celui qui est le plus large s’il s’agit de pièces différentes.
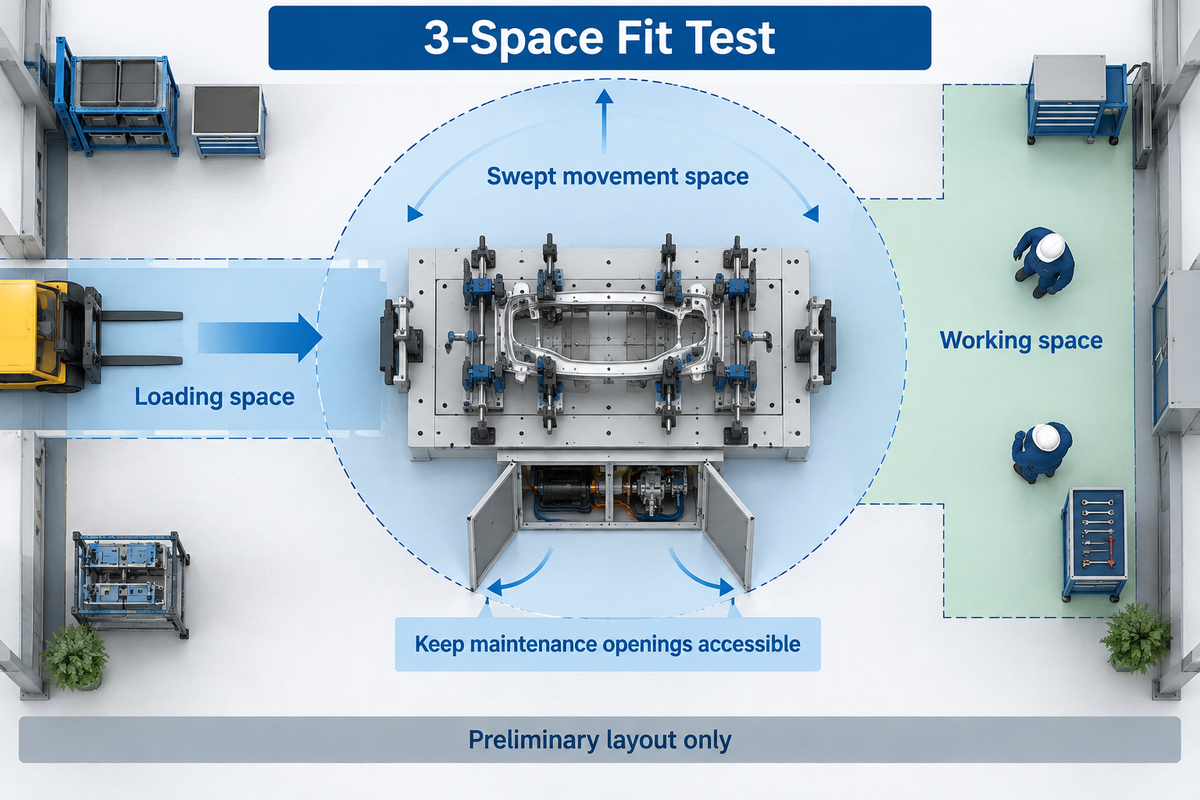
Le test d’ajustement en 3 espaces est une vérification préliminaire de l’implantation : représentez sur un même plan la zone de chargement, l’espace balayé par le mouvement et la zone de travail. Le schéma de cette dernière doit montrer les ouvertures permettant l’accès pour la maintenance. Utilisez les plans pour comparer différentes implantations. Le fournisseur de la machine et l’équipe d’ingénierie du site détermineront les charges admissibles et les mesures de sécurité nécessaires.
| Donnée ou vérification | Valeur de l’exemple | Incidence / responsable |
|---|---|---|
| Longueur de la pièce | 4,0 m, valeur supposée | Accès de la grue et zone de préparation ; responsable d’usine |
| Largeur totale en rotation | 1,6 m, valeur supposée | Inclure les saillies des brides de serrage ; concepteur du dispositif de bridage |
| Hauteur totale en rotation | 0,8 m, valeur supposée | Inclure le dispositif de bridage sous la pièce ; concepteur du dispositif de bridage |
| Emplacement de l’axe | Au centre de cette section transversale | Hypothèse nécessaire au calcul de la diagonale ; ingénieur |
| Rayon jusqu’au coin le plus éloigné | 0,894 m, valeur calculée | Vérifier l’absence d’obstacles pendant la rotation ; ingénieur |
| Jeu géométrique par rapport au sol | 0,10 m, valeur supposée | Donnée de calcul uniquement, ne constitue pas un dégagement pour le personnel ; ingénieur |
| Hauteur de l’axe pour ce jeu | 0,994 m, valeur calculée | Cote jusqu’à l’axe, et non hauteur totale de la machine ; fournisseur |
| Trajet de chargement | La pièce entre par le côté de l’allée | Éloigner les appareils de levage des commandes ; responsable du plan de levage |
| Zone de travail | La torche de soudage et le bras d’aspiration atteignent les deux faces | Prévoir un accès hors de l’espace balayé ; équipes de soudage et de sécurité |
Des tables plus longues et des bâtis plus grands ne résoudront pas le problème d’entrées obstruées. Si l’implantation proposée nécessite de retirer un protecteur à chaque arrivée d’une pièce, revoyez le mode de chargement avec le fournisseur avant de passer commande.
Dégagement en rotation : mesurer l’ensemble rotatif complet
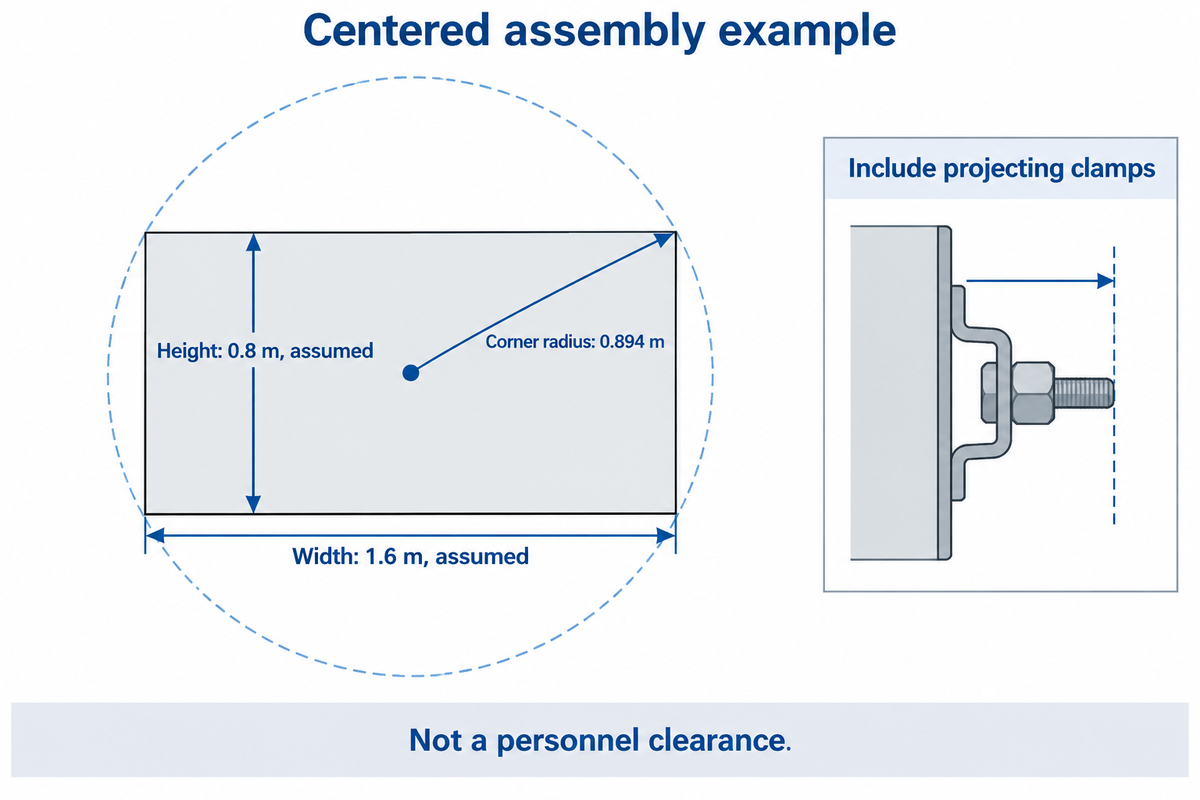
Dans le cas de l’assemblage rectangulaire centré de l’exemple d’implantation, le coin le plus éloigné se trouve à environ ½ diagonale du centre. La seule largeur ne permet pas de tenir compte de ce coin pendant la rotation. Mesurez l’ensemble du dispositif de bridage, y compris les colliers et les pions de positionnement, puis tracez sa trajectoire par rapport au sol, au bâti de la machine et aux équipements voisins dans toutes les orientations prévues.
La moitié de la largeur et de la hauteur de l’exemple donne respectivement 0,8 m et 0,4 m. Élevez chaque valeur au carré, additionnez les résultats puis prenez la racine carrée pour obtenir le rayon : 0,894 m. L’ajout du jeu géométrique supposé donne la hauteur d’axe indiquée dans le tableau. Les axes décentrés, les supports en saillie et les plans de rotation inclinés nécessitent une analyse spécifique de l’espace balayé.
Bill Morgan, alors responsable de l’ingénierie chez Bluco, a abordé l’équilibrage des dispositifs de bridage et le diamètre de rotation dans N’oubliez pas le dispositif de bridage. Abaisser le dispositif peut rapprocher le centre de gravité de l’axe tout en faisant dépasser un bord extérieur de l’espace de rotation disponible. Dans certains cas, toutefois, il est possible d’éviter les interférences en modifiant la forme du dispositif.
« Le positionneur doit supporter le poids de la ou des pièces et du dispositif de bridage. »
Imaginez un châssis dont les brides de serrage sous la pièce ne touchent pas le sol en position verticale. À mi-rotation environ, une poignée de bride de serrage devient le point le plus bas. Raccourcir la poignée ou la déplacer modifie l’espace balayé ; en revanche, surélever toute la machine change la hauteur de chargement et la configuration des fondations. Comparez ces deux modifications sur le plan avant de choisir un bâti réglable en hauteur.
Le dégagement par rapport au sol n’est qu’un des aspects de la sécurité de l’opérateur. Le jeu indiqué dans l’exemple n’autorise pas à se tenir à côté d’une pièce soudée en rotation. Les dispositifs de protection et les mesures de sécurité pour les travaux à chaud nécessitent une évaluation distincte du poste de travail réel.
Table inclinable et rotative, système entre poupée fixe et poupée mobile ou vireurs à galets ?
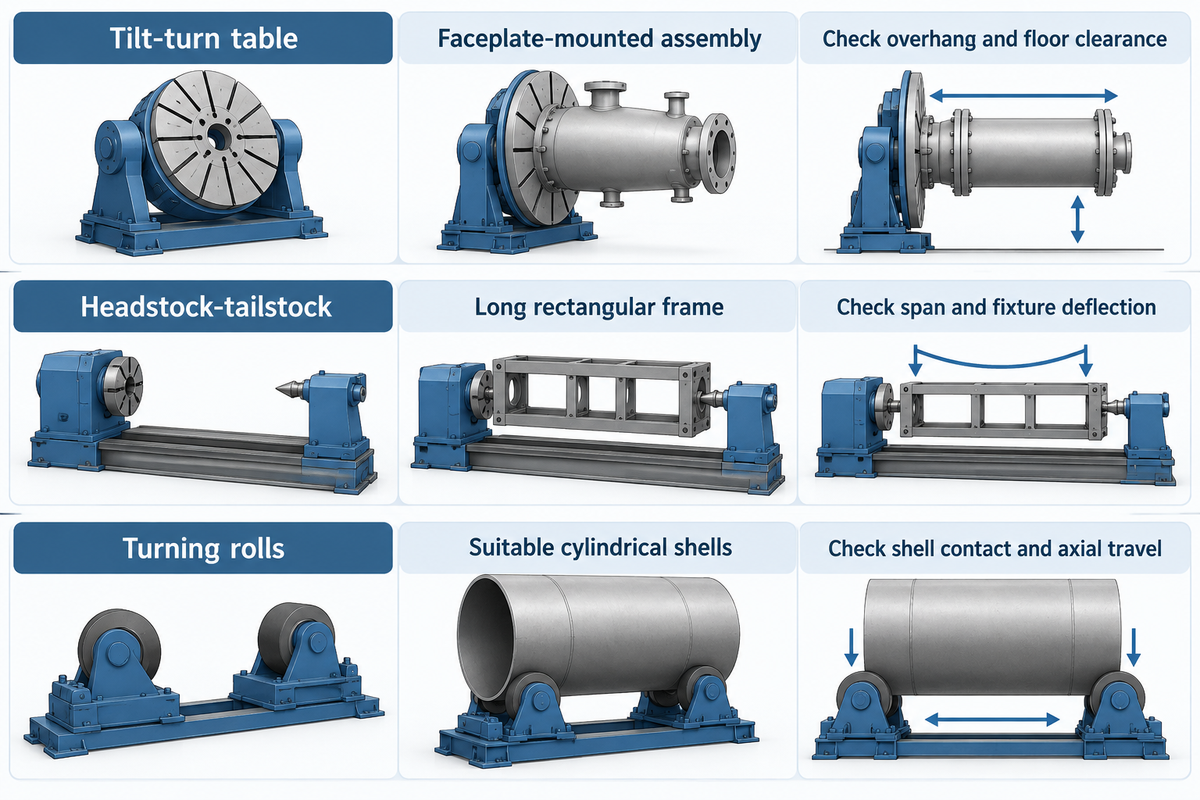
Choisissez l’équipement de positionnement en fonction des surfaces disponibles pour le maintien. Une table inclinable et rotative peut supporter un assemblage fixé sur son plateau. Un système entre poupée fixe et poupée mobile peut également supporter un dispositif de bridage entre ses deux extrémités. Les vireurs à galets soutiennent les viroles cylindriques adaptées par leur surface extérieure. La longueur, le porte-à-faux et l’accès au joint déterminent quelle configuration convient au travail.
Les familles d’équipements présentées dans Bienvenue dans le monde du positionnement de soudage couvrent plusieurs configurations de support et de mouvement. Son auteur, Don Burgart, responsable produit chez Koike, insiste également sur les dimensions de la pièce et l’accès du soudeur. Voici comment appliquer les distinctions décrites à des travaux de fabrication courants.
| Travail ou mouvement nécessaire | Configuration à envisager | Point de blocage caché |
|---|---|---|
| Assemblage court nécessitant inclinaison et rotation | Positionneur inclinable et rotatif à hauteur fixe | Porte-à-faux et dégagement au sol en inclinaison maximale |
| Dispositif de bridage haut nécessitant une hauteur de travail différente | Positionneur élévateur | Enveloppe de charge et hauteur de chargement surélevées |
| Long châssis rectangulaire | Dispositif entre poupée fixe et poupée mobile | Écartement des supports et déformation du dispositif de bridage |
| Cuve cylindrique avec bandes de contact adaptées | Vireurs à galets | Contact avec la virole, saillies et déplacement axial |
| Assemblage plat nécessitant une indexation horizontale | Table tournante horizontale | Absence d’inclinaison pour accéder aux joints de la face inférieure |
| Bride de tuyauterie ou tronçon court | Positionneur à mandrin de serrage ou à plateau | Interférence des brides de serrage au niveau du joint |
| Pièces légères repositionnées à la main | Dispositif de bridage équilibré à réglage manuel | L’équilibre change à mesure que les pièces sont ajoutées |
| Joint de soudure circonférentiel répétitif | Table motorisée avec support de torche de soudage | Régularité à basse vitesse en charge |
| Soudures programmées sur plusieurs faces | Positionneur intégré à un robot | Axes coordonnés, cheminement des câbles et accès à la cellule |
Les cuves dont les supports se trouvent sur la trajectoire de contact des galets nécessitent un autre type de maintien que les viroles lisses. Notre guide sur les vireurs à galets pour pièces cylindriques aborde la question en détail. Un vireur ne peut pas maintenir un châssis irrégulier simplement parce que son tonnage annoncé est suffisant.
Pour une pièce de grande longueur, incluez le dispositif de bridage entre la poupée fixe et la poupée mobile dans l’implantation. Le support aux extrémités peut dégager les côtés, mais le dispositif peut obstruer la racine d’un joint. Un pointage préalable de certains sous-ensembles peut simplifier le dispositif de bridage ultérieur, à condition que la séquence de soudage le permette.
Capacité de charge : inclure les dispositifs de bridage et le centre de gravité
Pour vérifier la capacité de charge, utilisez la masse combinée de la pièce et de l’outillage, puis déterminez la position du centre de gravité de l’ensemble par rapport aux axes de la machine. La charge admissible dépend des conditions indiquées par le fabricant. Augmenter le diamètre de la table n’augmente pas le couple admissible, et une indication de poids nominal ne s’applique pas à tous les angles d’inclinaison.
Prenons une pièce soudée de 4 200 kg, valeur supposée, montée sur un dispositif de bridage de 600 kg avec 100 kg de brides de serrage. La masse montée est de 4 900 kg. Une machine annoncée à 5 000 kg peut donc être étudiée à l’aide de son diagramme de charge, mais sa sélection n’est pas encore approuvée. La position de cette masse et le mouvement requis déterminent si la configuration est admissible.
Où se trouve le centre de gravité après le bridage ?
Le centre de gravité de l’ensemble se déplace vers le dispositif de bridage ajouté, les colliers et les parties les plus lourdes de la pièce soudée. Repérez la masse et la position de chaque composant dans un même système de coordonnées, puis calculez le centre de gravité combiné. Recommencez le calcul après l’ajout d’un sous-ensemble qui modifie la répartition des masses. Comparez les résultats de l’analyse au diagramme de charge du fournisseur. Tenez compte des axes de référence du fournisseur.
Un châssis large du point de vue géométrique peut être équilibré autour de son axe de rotation. Une pièce moulée compacte éloignée d’un axe d’inclinaison peut produire un moment important. Augmenter le dégagement en rotation peut résoudre le premier problème ; une autre machine ou un autre dispositif de bridage peut résoudre le second. Aucun des deux ne se règle en comparant uniquement les kilogrammes.
Le guide de charge pour positionneurs de soudage grande capacité explique plus en détail la différence entre le couple de rotation et les moments d’inclinaison. Indiquez la masse du dispositif de bridage et les déports réels pour tout modèle envisagé. Si un fournisseur vous propose un moteur plus puissant sans examiner le cas de charge indiqué, la sélection est incomplète.
Vitesse de rotation, accès aux joints et conception du dispositif de bridage
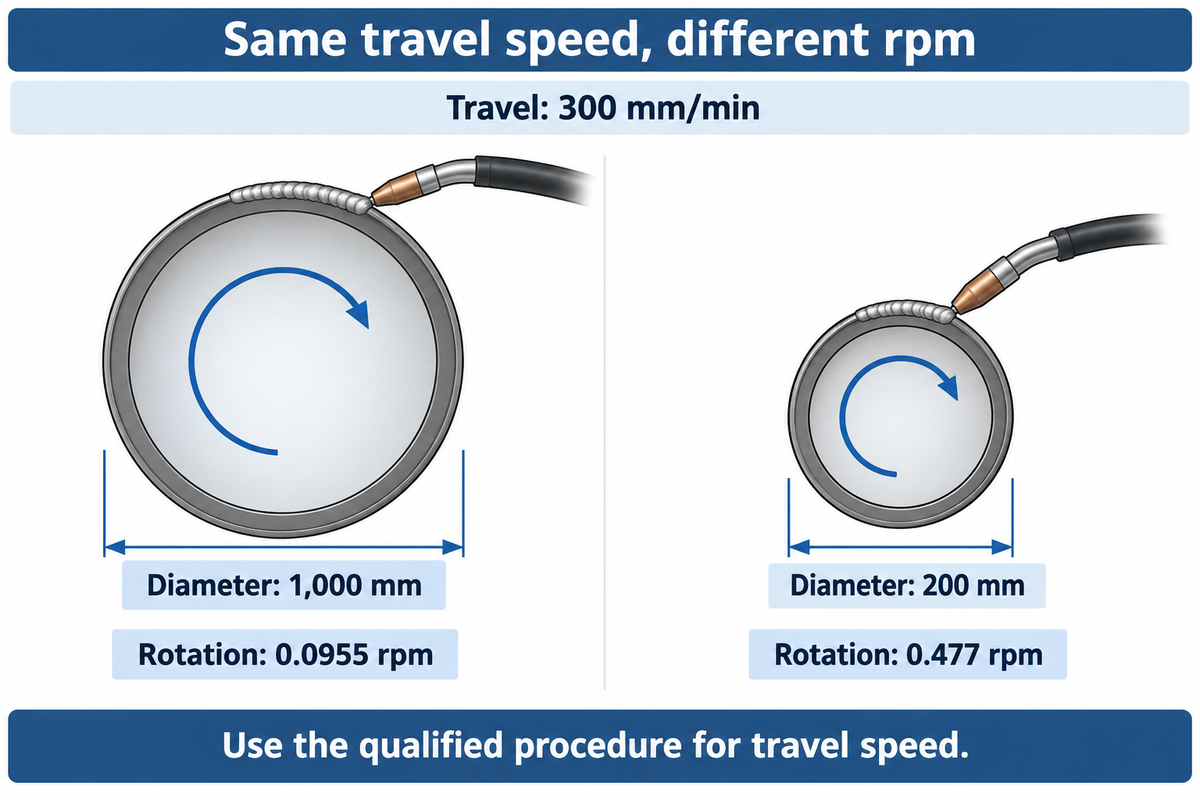
Adaptez la vitesse de rotation au diamètre du joint et à l’avance requise par le mode opératoire de soudage. Lorsqu’une grande circonférence défile devant une torche immobile, une rotation lente et régulière est essentielle. Le régime maximal, à lui seul, ne définit pas les capacités de l’équipement pour cette tâche. L’accès au dispositif de bridage, le retour du courant et la capacité à démarrer régulièrement en charge influent également sur le système de soudage utilisable.
Pour un joint de 1 000 mm de diamètre et une avance de 300 mm/min, rpm = 300 ÷ (π × 1 000) = 0,0955. À la même avance, un joint de 200 mm de diamètre nécessite environ 0,477 rpm. La vitesse de rotation requise varie selon le diamètre ; l’avance est définie par le mode opératoire qualifié.
La rotation à vitesse variable doit offrir une plage utilisable pour les deux pièces. Le contrôle du mouvement pendant la première fraction de tour est aussi important qu’une rotation régulière une fois l’entraînement stabilisé. Demandez une démonstration en charge à proximité de la basse vitesse requise, avec démarrages, arrêts et inversion du sens de rotation.
Le soudage de petites pièces illustre l’autre limite de vitesse. Un positionneur d’établi donné pour 0-5 rpm peut convenir à sa plage d’utilisation, mais ne répondra pas aux exigences d’une charge de plusieurs tonnes. Les positionneurs compacts laissent également moins de place autour d’une grande bride. Tenez compte des besoins de maintien de la pièce et d’accès pour chaque machine comparée.
Puis-je utiliser un positionneur de soudage pour les procédés MIG, à l’électrode enrobée et TIG ?
Oui, un positionneur adapté peut convenir au soudage MIG, à l’électrode enrobée et au TIG, si son circuit de courant de soudage, son maintien de la pièce et ses mouvements sont adaptés au procédé. La rotation motorisée peut améliorer la qualité du soudage en aidant l’opérateur à respecter l’avance et l’angle de soudage prévus. Elle ne remplace ni la préparation des joints, ni la protection du bain de soudure, ni le mode opératoire de soudage applicable.
Pour souder des brides de tuyauterie en MIG ou en TIG, prévoyez un dégagement pour le corps de la torche de soudage, l’accès au métal d’apport et le bras d’aspiration. Le collier qui maintient la bride peut néanmoins empêcher le soudeur d’accéder à l’intégralité du joint. Le guide sur la configuration d’un positionneur de soudage pour tuyauterie traite de cette contrainte de maintien.
Selon OSHA 29 CFR 1910.254, si un dispositif de bridage sert régulièrement de retour du courant de soudage, il doit être relié à la masse de façon appropriée ou comporter un dispositif collecteur de courant. Les chaînes de levage et les grues ne doivent pas faire partie du circuit de retour. Un cheminement correct du courant protège la configuration de soudage prévue ; la charge nominale n’apporte aucune indication à ce sujet.
En soudage semi-automatisé, l’opérateur maîtrise l’ajustage et la mise en position des pièces et vérifie le cordon de soudure. Un dispositif de bridage répétable place le joint dans une position constante. Une rotation régulière contribue à produire un cordon de soudure régulier. Si le changement des brides de serrage prend plus de temps que le soudage, augmenter la vitesse d’entraînement ne résoudra pas cette contrainte de débit. Réduire les manipulations manuelles répétées peut libérer du temps au poste ; le chargement et le déchargement nécessitent toutefois un dispositif de levage adapté.
Coût d’un positionneur de soudage grande capacité : comparer l’ensemble installé
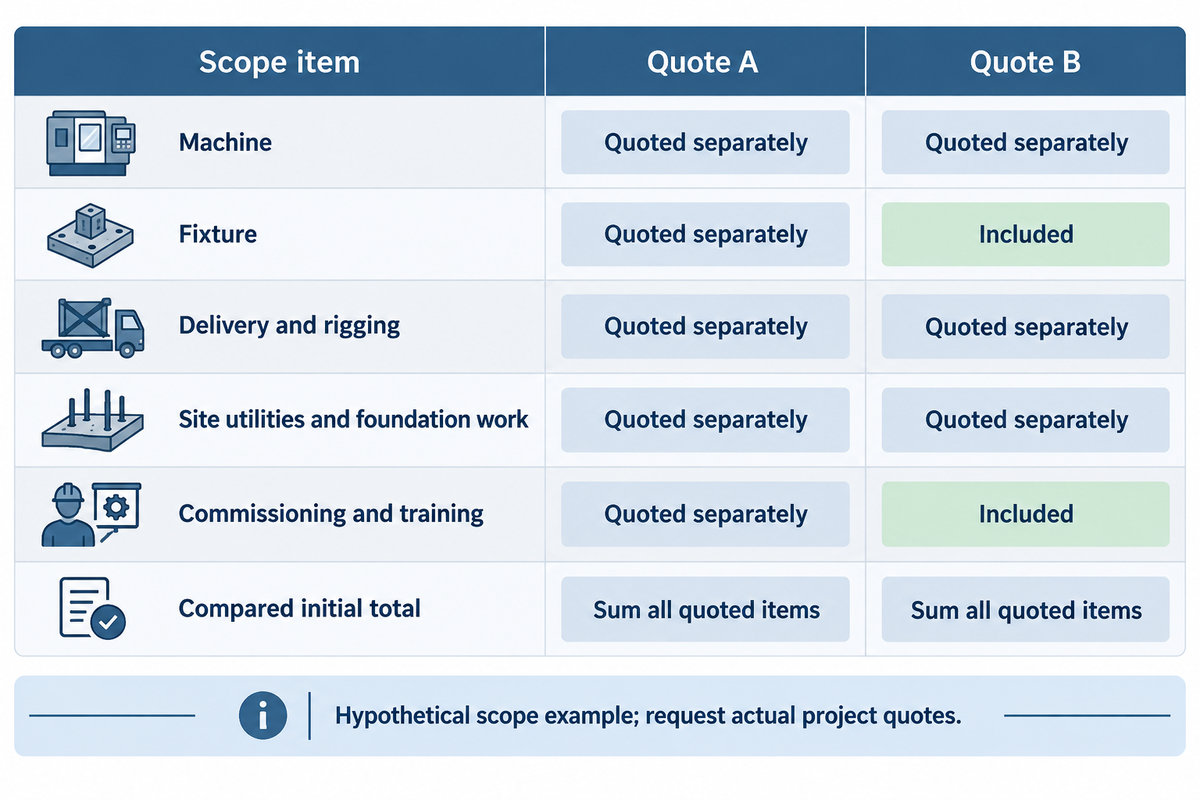
Le coût d’un positionneur de soudage de grande capacité doit être évalué à partir d’un devis de projet incluant la machine, le dispositif de bridage, la livraison, les travaux sur site et la mise en service. Comparez ces éléments sur la base d’un même périmètre installé, puis examinez séparément les coûts de maintenance et d’énergie. L’exemple présente deux combinaisons possibles de prestations ; il ne fournit pas de prix du marché et ne formule aucune promesse de retour sur investissement.
| Poste du périmètre | Devis A | Devis B |
|---|---|---|
| Machine | Devisée séparément | Devisée séparément |
| Dispositif de bridage | Devisée séparément | Inclus |
| Livraison et manutention | Devisée séparément | Devisée séparément |
| Raccordements et travaux de fondation sur site | Devisée séparément | Devisée séparément |
| Mise en service et formation | Devisée séparément | Inclus |
| Total initial comparé | Somme de tous les postes du devis | Somme de tous les postes du devis |
Dans cet exemple de périmètre, le devis A doit indiquer séparément le prix de chaque dispositif de bridage et celui de la mise en service pour pouvoir être comparé au devis B. Avant d’utiliser le total comme budget de projet, ajoutez à chaque offre les protections, l’aspiration, les taxes ou l’intégration du robot qui en sont exclues. Pour les machines installées à un emplacement fixe, les exigences d’ancrage de l’OSHA doivent également être abordées lors de l’étude des travaux sur site : les machines conçues pour un emplacement fixe doivent être solidement ancrées afin d’éviter tout déplacement.
Un responsable d’usine peut privilégier le dispositif de bridage qui réduit les temps de changement de série ; le service financier a besoin des heures et des coûts qui justifient ce choix. Il doit toutefois comprendre le coût et le temps nécessaires pour réaliser cette amélioration. Supposons qu’une amélioration mesurée permette ensuite de gagner 15 minutes par pièce terminée, à raison de 8 pièces par équipe : cela libère 2 heures de temps au poste. Cela ne supprime pas automatiquement 2 heures de travail rémunérées et ne génère pas de ventes correspondant à deux heures de production supplémentaires.
Indiquez ces éléments dans la demande de devis
- Plus grande pièce montée, masse du dispositif de bridage, centre de gravité et orientations requises.
- Plan de chargement, enveloppe complète balayée et plan d’accès à la zone de travail.
- Plage de vitesses en charge, maintien de la pièce et circuit de courant de soudage nominal.
- Responsabilité des protections, raccordements, fondations, de l’aspiration et de l’intégration.
- Réception sur pièce représentative, formation, pièces de rechange et périmètre de service.
L’achat d’équipements de soudage d’occasion nécessite un budget spécifique pour l’inspection, les réparations et la compatibilité des commandes. Comparez-les à des équipements neufs uniquement après avoir pris en compte ces éléments et obtenu la documentation de charge à jour. Sinon, un prix d’achat bas peut masquer des travaux que l’atelier devra financer séparément. Pour des travaux variés en atelier, intégrez le temps de changement des dispositifs de bridage pour la composition réelle des lots, puis évaluez les économies de main-d’œuvre.
Capacités annoncées par le fabricant : comparer sur une même base de charge
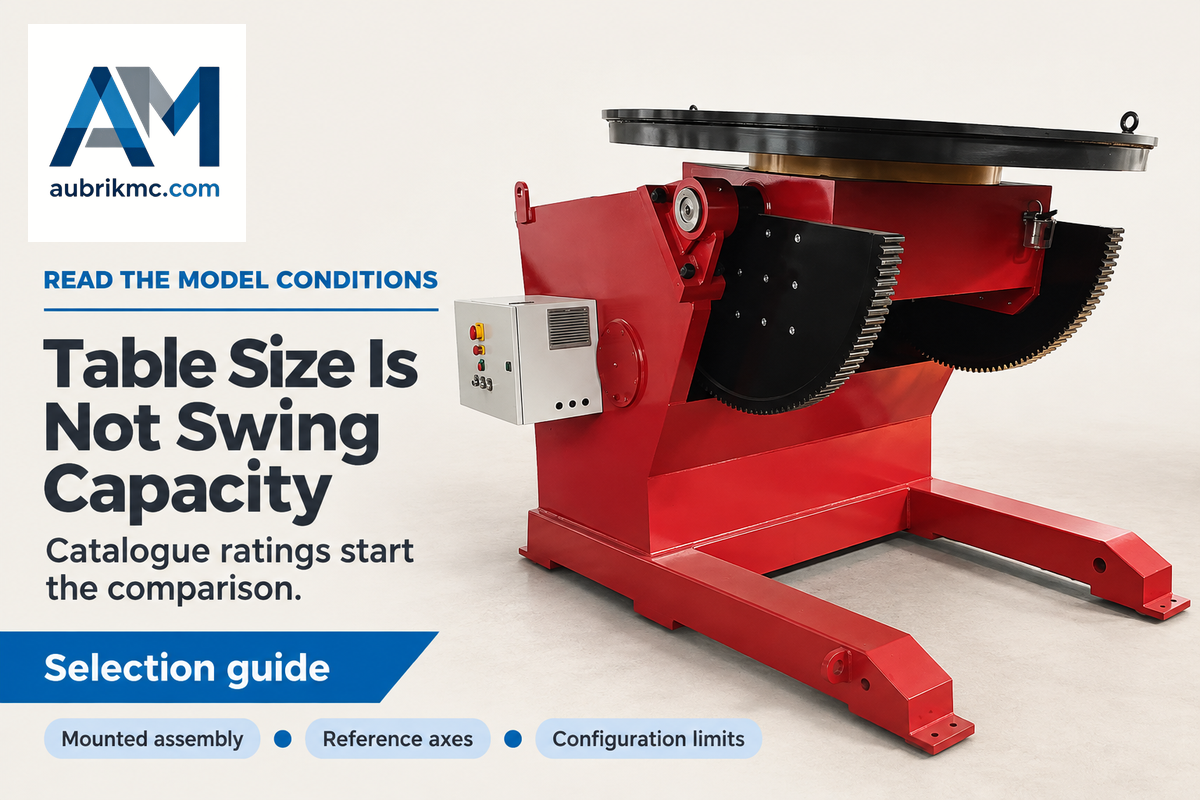
Le catalogue grande capacité d’Aubrik indique des modèles HB5000, HB10T et HB20T avec des charges respectives de 5 000 kg, 10 000 kg et 20 000 kg. Les caractéristiques des modèles aident à présélectionner les dimensions de la table et les mouvements. Le choix définitif tient compte de la charge montée et de ses déports, ainsi que des limites propres à la configuration indiquées par le fournisseur, et non de la capacité annoncée la plus élevée d’une gamme de produits.
| Modèle | Charge indiquée | Diamètre de la table | Plage de rotation | Inclinaison indiquée |
|---|---|---|---|---|
| HB5000 | 5 000 kg | 1 600 mm | 0,05–0,5 rpm | 0–90° |
| HB10T | 10 000 kg | 2 000 mm | 0,05–0,3 rpm | 0–90° |
| HB20T | 20 000 kg | 2 500 mm | 0,05–0,2 rpm | 0–90° |
Consultez le tableau des modèles dans les caractéristiques des positionneurs grande capacité Aubrik pour connaître les plages indiquées. Le diamètre de la table correspond à la face de montage ; il ne s’agit pas du diamètre de rotation maximal admissible. La hauteur totale de la machine diffère de la hauteur de l’axe de rotation utilisée pour le calcul de l’implantation.
Comparez les charges nominales dans les mêmes unités. Un devis indiquant la charge en tonnes doit préciser s’il s’agit de tonnes métriques ou de tonnes courtes avant toute comparaison en kilogrammes. Distinguez un modèle standard d’une capacité personnalisée annoncée. La mention « compatible avec un robot » ou la présence d’une commande programmable ne garantit pas les performances des axes coordonnés pour la cellule proposée.
Pour les autres produits de la gamme, comparez les positionneurs de soudage selon leur configuration de support. Un positionneur de qualité adapté à un dispositif de bridage peut ne pas convenir à un autre de même masse, mais présentant un porte-à-faux différent. La spécification d’achat doit désigner l’assemblage réel et son cas de charge.
Espace d’installation, protections et maintenance
Avant d’installer la machine, réservez de l’espace pour le chargement, l’amplitude complète des mouvements et l’accès du personnel à des fins de maintenance et de soudage. Intégrez au plan les dispositifs de protection et les mesures de sécurité pour les travaux à chaud du site. Les équipements fixes doivent être solidement fixés et l’accès pour l’entretien doit permettre l’isolement des énergies. L’emprise au sol d’une machine ne comprend ni la zone occupée par une pièce en rotation ni celle du personnel travaillant autour.
OSHA 29 CFR 1910.212 traite des risques liés aux pièces en rotation et au point d’opération, ainsi que de l’ancrage des machines conçues pour un emplacement fixe. Une rehausse haute modifie la configuration installée ; elle ne remplace pas à la légère un bâti correctement dimensionné. La conception des fondations doit également tenir compte des charges indiquées par le fournisseur et du sol réel.
L’espace nécessaire aux travaux à chaud ne se confond pas avec le dégagement en rotation. OSHA 29 CFR 1910.252 indique que les matériaux combustibles doivent, si possible, être éloignés d’au moins 35 feet (10,7 m) du lieu de travail ; à défaut, des mesures de protection sont nécessaires. La surveillance incendie et les conditions de propagation des étincelles peuvent aussi compter au-delà de cette distance ; celle-ci ne constitue pas une limite de sécurité universelle.
La même réglementation décrit les hottes mobiles d’aspiration locale, à placer aussi près que possible des travaux de soudage. Il faut prévoir assez de dégagement pour déplacer la hotte lorsque le travail change d’emplacement. Un bras d’aspiration bloqué derrière le dispositif de bridage ne peut pas atteindre le joint suivant.
La maintenance nécessite davantage qu’un arrêt d’urgence. Selon les définitions de OSHA 29 CFR 1910.147, un bouton-poussoir ou un sélecteur ne constitue pas un dispositif d’isolement des énergies. Pour les interventions couvertes sur les équipements, y compris la maintenance, l’employeur doit établir des procédures de maîtrise des énergies. La maîtrise des énergies stockées et la vérification de l’isolement par le personnel habilité font partie des interventions concernées.
Vérifiez que l’alimentation électrique correspond à l’équipement commandé, notamment pour la phase et la fréquence. Un petit modèle 110V ne permet pas de déterminer les besoins d’alimentation des équipements industriels lourds, et une référence de catalogue à 220V ne garantit pas la compatibilité avec tous les ateliers. L’ergonomie dépend également de l’emplacement des commandes : l’opérateur doit voir le joint et atteindre les commandes depuis la position de travail prévue. Nos principes de fonctionnement des positionneurs donnent davantage de détails sur les conditions d’utilisation ; les instructions propres à l’équipement installé font foi.
Perspectives du secteur : normes d’intégration des cellules robotisées
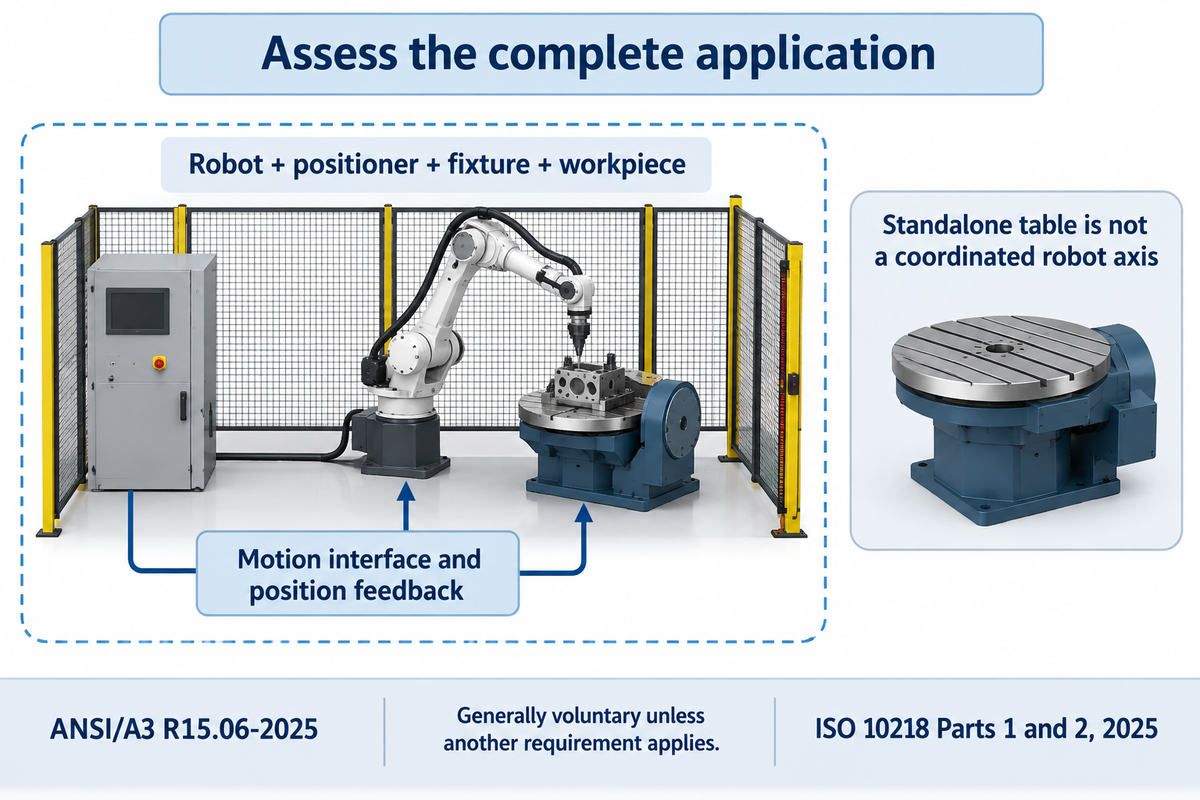
Les révisions de 2025 des normes de sécurité des robots font de l’intégration complète d’une cellule robotisée un enjeu central de planification. Le positionneur, le dispositif de bridage et la pièce influent sur l’application, tout comme le robot. Pour un achat destiné à soutenir l’automatisation, convenez des éditions des normes applicables et des responsabilités d’intégration avant d’arrêter l’agencement de la cellule ou de commander des commandes autonomes.
Dans sa mise à jour de septembre 2026 sur les normes de sécurité des robots, A3 explique que la norme ANSI/A3 R15.06-2025 intègre les parties 1 et 2 de l’ISO 10218:2025. La partie 3 traite des exigences applicables aux utilisateurs aux États-Unis. Il s’agit généralement de normes consensuelles volontaires, sauf si elles sont citées par un règlement ou une autre exigence applicable ; leur publication ne transforme pas chaque positionneur autonome en cellule robotisée.
Le soudage automatisé exige également une présentation constante des pièces. Une table tournante de positionneur de soudage à vitesse variable, destinée au soudage manuel, ne constitue pas à elle seule un axe externe coordonné pour un robot. Une commande précise nécessite l’interface de mouvement spécifiée et un retour de position offrant une répétabilité adaptée aux applications de soudage affectées à la cellule.
En prévision d’une future installation robotisée, prévoyez dès maintenant les chemins de câbles et l’accès nécessaires au changement des dispositifs de bridage. Analysez le cycle complet du processus et repérez les étapes qui peuvent être améliorées. Vérifiez que la cellule de travail répond aux exigences définies en matière de sécurité, de mouvement et de production. Le gain utile se mesure au nombre de pièces conformes achevées ; une table tournante plus rapide à vide ne permet pas de déterminer la production de soudage industriel de la cellule.
Foire aux questions
Pourquoi un positionneur de soudage pour charges lourdes peut-il supporter la charge sans offrir un dégagement suffisant pour le pivotement ?
Un positionneur de soudage pour charges lourdes doit disposer de l’espace nécessaire pour déplacer la pièce à souder et permettre à l’opérateur d’accéder au joint dans toutes les positions de soudage requises. Les charges peuvent notamment être des châssis, des brides et d’autres ensembles mécano-soudés. Le diamètre de la table correspond à la surface de montage ; l’encombrement balayé dépend de l’ensemble complet et de ses saillies. L’adéquation dépend de la charge montée complète, de son centre de gravité, des mouvements nécessaires, du dégagement disponible et des limites de la structure mobile.
Qu’est-ce qu’un positionneur de soudage de table ?
Un positionneur de soudage de table est un appareil compact installé sur un établi ou un support, conçu pour être utilisé dans les limites de charge et de mouvement indiquées par le fabricant. Une pièce extrêmement volumineuse mais légère peut dépasser le dégagement nécessaire à sa rotation, tandis qu’une pièce très petite mais dense peut dépasser la capacité de charge. Ces deux situations sont à vérifier.
Faut-il inclure un mandrin de serrage à 3 mors dans l’enveloppe de pivotement pour le soudage d’un tube ou d’une bride ?
Un mandrin de serrage à trois mors servant à maintenir des composants ronds ajoute ses saillies à l’enveloppe de pivotement ; mesurer uniquement le tube ou la bride ne suffit pas. D’autres méthodes de maintien peuvent être préférables si leur géométrie offre un meilleur dégagement autour du composant. Intégrez le poids du dispositif de maintien choisi aux calculs de capacité et évaluez la sécurité du serrage, l’accès pour le soudage et les déformations sur l’ensemble réel.
Ai-je besoin d’une inclinaison vers l’avant ?
L’inclinaison vers l’avant est utile si elle place le joint dans une position de travail adaptée sans nécessiter de réglages supplémentaires. L’angle requis dépend de la soudure et de la géométrie du dispositif de bridage. Vérifiez le dégagement sur toute la course ; une plage d’inclinaison annoncée plus grande ne garantit pas un meilleur accès.
Un positionneur de soudage peut-il s’intégrer à une future cellule de soudage robotisé sans modifier l’agencement ?
Un positionneur peut fonctionner avec un robot de soudage dans une future cellule si l’agencement prévoit l’espace nécessaire aux mouvements, aux commandes, aux dispositifs de protection et à l’accès. Une table autonome à vitesse variable ne constitue pas à elle seule un axe robotisé coordonné. L’intégrateur doit définir la précision de positionnement requise, la répétabilité, la communication, le comportement à l’arrêt et le cheminement des câbles. Les dispositifs de bridage doivent également présenter le joint de manière constante. Évaluez le système proposé sur une pièce représentative, en tenant compte des parcours de chargement et de déchargement, avant de considérer l’agencement actuel comme adapté à une future cellule robotisée. Vérifiez si une rotation plus rapide ou un axe supplémentaire augmente la production.
Ai-je besoin d’une rotation complète ?
Une rotation complète est utile si la soudure ou la séquence d’accès l’exige. Certaines opérations nécessitent un indexage entre plusieurs positions. Le cheminement des câbles, les tuyaux, les dispositifs de bridage et les protections doivent être adaptés au mouvement prévu ; une table effectuant un tour complet ne permet pas une rotation continue illimitée.
Quels dégagements de chargement dois-je vérifier avant d’accepter un positionneur pour charges lourdes ?
À l’aide de la pièce représentative et du dispositif de bridage convenus, vérifiez le chargement, le montage, les mouvements autorisés, l’accès pour le soudage et le déchargement au regard des spécifications d’achat. Comparez le mouvement réel et la vitesse en charge avec les conditions indiquées par le fournisseur. Vérifiez que la documentation fournie précise l’enveloppe de charge approuvée, les utilités, les responsabilités en matière de protection et la procédure de maintenance. La démonstration de réception doit inclure l’orientation la plus difficile et la séquence d’utilisation prévue, et pas seulement une rotation à vide. Tout écart doit être consigné et traité avant la mise en production de la machine sur votre site.
Commencez par un plan de votre plus grand ensemble monté et du parcours utilisé pour le charger. Transmettez à Aubrik la masse de la pièce, les détails du dispositif de bridage, les mouvements prévus et les emplacements des soudures via notre formulaire de sélection d’un positionneur.
Références et sources
- Bill Morgan, N’oubliez pas le dispositif de bridage, The Fabricator, août 2009. Conseils techniques rédigés par un fournisseur sur les dispositifs de bridage et la géométrie de l’enveloppe de pivotement.
- Don Burgart, Bienvenue dans le monde du Positioneering, The Fabricator, mai 2015. Charges et familles d’équipements.
- OSHA 29 CFR 1910.212, protection des machines et ancrage.
- OSHA 29 CFR 1910.147, maîtrise des énergies dangereuses lors des opérations de maintenance concernées.
- OSHA 29 CFR 1910.254, dispositions relatives au soudage à l’arc et au retour du courant.
- OSHA 29 CFR 1910.252, précautions pour les travaux à chaud et ventilation.
- A3, mise à jour 2026 des normes de sécurité des robots, septembre 2026. Champ d’application des normes consensuelles aux États-Unis et contexte de l’intégration.
Tendance actuelle



