
Entrez en contact avec Aubrik Company

Mis à jour en juillet 2026.
Une cellule de soudage robotisé est une cellule automatisée intégrée, composée d’un robot de soudage, d’une source de courant de soudage, d’un positionneur, d’une enceinte de sécurité et d’un système de commande, qui soude les pièces avec la même précision à chaque cycle. Lors de son évaluation, les acheteurs se heurtent généralement au même obstacle : les expressions « cellule de soudage robotisé », « robot », « système de soudage » et « cellule cobot » sont souvent employées indifféremment, et les pages des fournisseurs indiquent rarement clairement quelle configuration convient à une cadence de production donnée.
Caractéristiques principales
| Types de cellules | Établi fixe, inclinaison à un axe, plateau tournant à un axe, deux axes, cobot |
| Portée du robot / charge utile | Portée de 1,4–2,0 m, charge utile de 6–20 kg pour la torche (bras à 6 axes) |
| Procédés de soudage | MIG/MAG (GMAW), TIG (GTAW), FCAW, laser, par points |
| Délai d’installation habituel | 3–5 jours pour la partie mécanique (préconçue) + 1–2 semaines de mise en service |
| Normes applicables | ANSI/A3 R15.06-2025, ISO 10218-1/2:2025, AWS Z49.1, AWS D16.1 |
Ce guide détaille la terminologie, les composants réels, les compromis entre cobots et robots classiques, la compatibilité avec les procédés de soudage, les outillages, le marché des fournisseurs, les aspects économiques, les achats, les normes de sécurité, la programmation et les tendances futures en 2026, chaque donnée provenant d’une source externe et non de la page web d’un fournisseur. Les avantages du soudage robotisé varient selon la diversité de vos pièces ; ce guide présente donc d’abord les compromis, et non l’argumentaire commercial.
Dans ce guide
- Ce qu’est une cellule et comment elle se compare à un bras seul, à une ligne de production complète ou à une cellule cobot
- Pourquoi la marque du robot compte moins que la qualité de l’intégration
- Choix entre cellule cobot et cellule classique, avec des fourchettes de coûts réelles
- Aspects économiques — et le seul cas où l’automatisation est désavantageuse
- Points à vérifier dans la mise à jour 2025 des normes de sécurité
Qu’est-ce qu’une cellule de soudage robotisé ? Les quatre distinctions terminologiques
Une cellule de soudage robotisé intègre un bras robotisé, une source de courant de soudage, un positionneur, une enceinte de sécurité et un système de commande dans un espace de travail autonome, où le robot exécute une trajectoire de soudage programmée sans qu’aucune personne ne se trouve dans son rayon d’action. Cette même liste de composants — source de courant de soudage, positionneur et système de commande intégrés dans un unique système en réseau — figure dans les propres normes d’intégration des équipements de l’industrie du soudage, et pas seulement dans les textes commerciaux des fournisseurs. Les entreprises de fabrication métallique achètent la cellule, et non uniquement le robot qu’elle contient.
Lors des recherches sur ce sujet, quatre expressions étroitement liées sont souvent regroupées — cellule de soudage robotisé, cellule de soudage par robot, robot soudeur et système de soudage robotisé — car elles correspondent, dans les faits, à une même intention de recherche. Toutefois, du point de vue d’un ingénieur examinant un devis, aucune de ces expressions n’a exactement le même sens. Les regrouper peut éviter des erreurs de commande coûteuses dès le début du projet.
| Type de configuration | Description | Encombrement / capacité habituels | Applications recommandées |
|---|---|---|---|
| Robot / bras robotisé seul | Manipulateur à 6 axes seul — sans source de courant de soudage, outillage ni protection périphérique | Portée de 1,4–2,0 m, charge utile de 6–20 kg | Ne constitue pas à lui seul une unité de production disponible à l’achat |
| Cellule à établi fixe | Plateaux de travail fixes, sans rotation par positionneur | Environ 3 m × 4 m (environ 130 pi²) | Solution d’entrée de gamme pour les petites productions et les assemblages simples et répétitifs |
| Cellule inclinable à un axe | 1–2 positionneurs à poupée fixe et poupée mobile, jusqu’à ~300 kg | Environ 3 m × 4 m | Ateliers à forte diversité de pièces nécessitant une rotation ou une inclinaison |
| Cellule à plateau tournant à un axe | Plateau tournant horizontal, jusqu’à ~500 kg | Environ 3 m × 4 m | Grandes pièces et soudures circonférentielles en grande série |
| Cellule avec positionneur à deux axes | Positionneurs en L à deux directions, jusqu’à ~300 kg chacun | Environ 3 m × 4 m | Production complexe, multi-angle et à forte diversité de pièces |
| Cellule cobot | Robot collaboratif, avec protection périphérique réduite ou inexistante | La plus compacte — souvent moins de 10 m² | Forte diversité, faible volume et changements fréquents de pièces |
| Cellule rotative à deux postes | Deux postes pivotent de 180° pendant que le robot soude d’un côté | Environ 20 m² (environ 215 pi²) | Temps de cycle inférieurs à 3 minutes et séries continues de grande production |
| Ligne / système de soudage robotisé | Plusieurs cellules ou postes reliés par un système de manutention des matériaux | Atelier de production complet | Fabrication en série sur plusieurs postes |
| Robot monté sur rail ou portique | Le robot se déplace sur un rail au lieu de rester fixe dans une cellule | Convient aux pièces très grandes ou irrégulières | Assemblages mécano-soudés hors gabarit ne tenant pas dans une cellule fixe |
Il faut d’emblée préciser qu’une cellule de dimensions fixes ne convient pas toujours à une pièce donnée. Les systèmes sur rail et sur portique sont conçus pour les pièces qui ne tiennent pas dans l’espace restreint d’une cellule, notamment les éléments de structures métalliques longs et lourds, les objets aux formes extrêmement irrégulières et les pièces manutentionnées directement dans l’atelier plutôt que placées dans une enceinte.
📐 Note technique
Les dimensions habituelles sont d’environ 3 m sur 4 m (130 sq ft) pour une cellule à un poste et se rapprochent de 20 m (215 sq ft) pour une configuration rotative à deux postes ; cet encombrement doit être pris en compte avant de chiffrer le projet.
Composants essentiels et architecture de la cellule : fixe ou modulaire
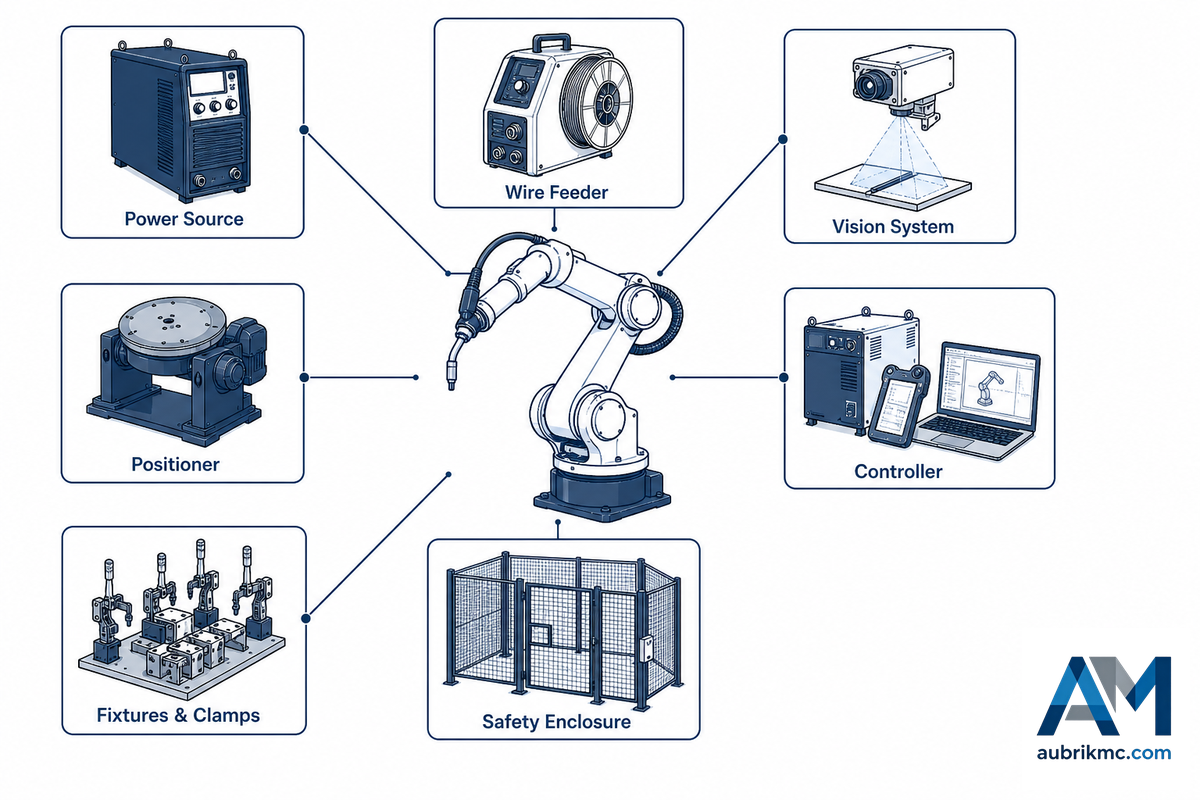
Quel que soit le fabricant, toute cellule efficace intègre les huit composants suivants : bras robotisé à 6 axes, source de courant de soudage, positionneur, outillages et dispositifs de bridage, système de commande et logiciel, systèmes de sécurité, dévidoir et système de vision, souvent équipé d’un dispositif de suivi de joint, pour suivre les soudures. Le choix entre un système modulaire et une architecture fixe détermine dans quelle mesure la cellule pourra ultérieurement prendre en charge de nouvelles applications de soudage sans être reconstruite.
Le principe de la primauté de l’intégration sur le matériel
Le bras robotisé est le composant le plus standardisé de la cellule : tout bras à 6 axes d’un fabricant reconnu peut déplacer une torche sur une trajectoire apprise. En production, les performances réelles de la cellule dépendent de la qualité de l’intégration : il faut savoir si la source de courant de soudage communique en permanence les paramètres d’assemblage au système de commande du robot par l’intermédiaire d’un réseau de terrain adapté plutôt que d’une solution de fortune, si l’outillage maintient les tolérances permettant au robot de retrouver chaque assemblage de manière fiable et si la programmation est suffisamment évoluée pour absorber les variations réelles des pièces. Un acheteur qui compare les devis uniquement à partir des fiches techniques des robots se concentre sur la variable la moins déterminante.
✔ Architecture fixe
- Coût initial inférieur pour une seule famille de pièces appelée à rester inchangée
- Mise en service et validation plus simples
- Aucune capacité disponible pour de nouvelles géométries d’assemblage
⚠ Architecture modulaire
- Coût initial supérieur en raison d’une capacité d’extension encore inutilisée
- Permet l’ajout ultérieur de nouveaux positionneurs, rails ou d’un second procédé
- Évite une modernisation complète lorsque les exigences de production évoluent
La marque du robot compte-t-elle plus que l’intégration ?
Voir la réponse
Non. Installez un bras à 6 axes correctement dimensionné sur un plateau, avec une source de courant de soudage basique et sans accorder d’attention à l’outillage : vous obtiendrez un équipement coûteux, convaincant en démonstration mais défaillant en production. La réussite dépend réellement de la capacité de l’outillage à maintenir la pièce dans les tolérances, de la capacité de la source de courant de soudage à faire varier les paramètres en cours de soudage selon les variations de l’assemblage et de la possibilité d’actualiser la programmation sans refaire entièrement l’apprentissage. Les ateliers performants ne se contentent pas de comparer la marque et la charge utile du robot sur une fiche technique — ils prévoient un budget pour les travaux d’intégration qui déterminent si la cellule atteindra son objectif de cadence.
Cellules de soudage cobot ou cellules robotisées classiques : quelle solution pour votre atelier ?
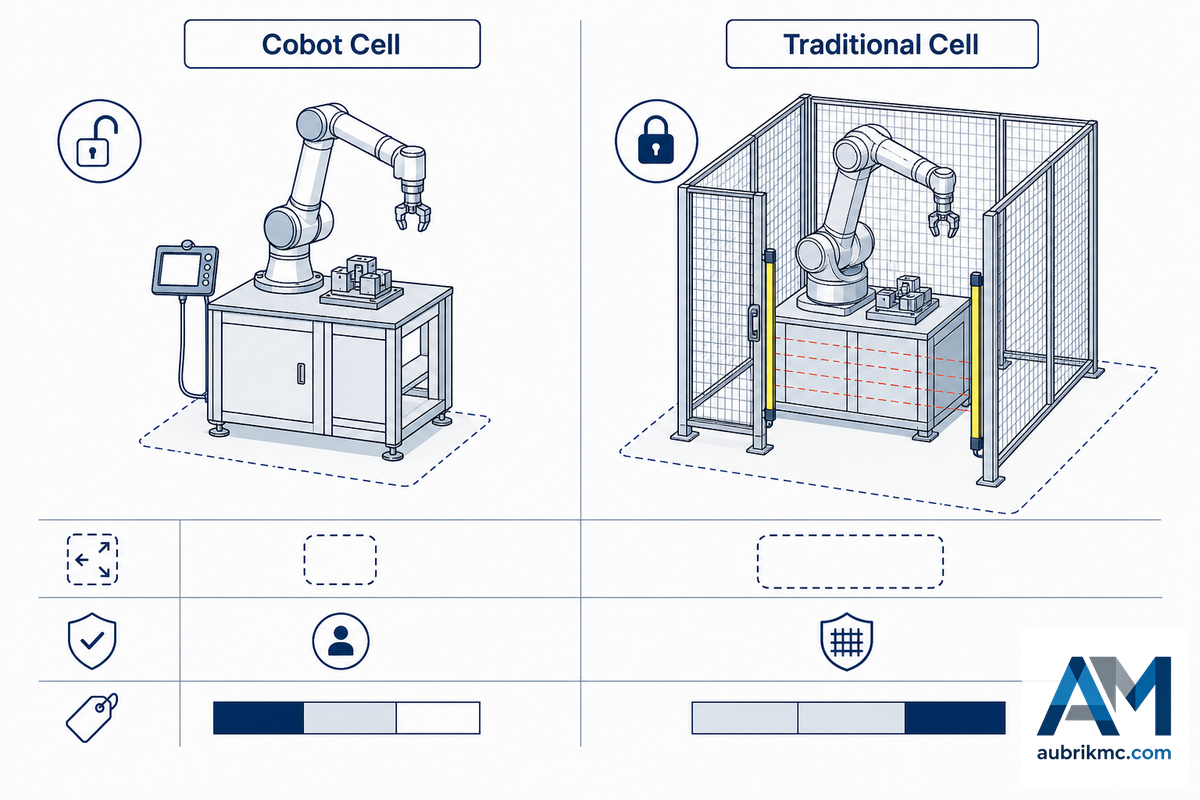
Le premier véritable choix du processus de sélection porte sur une architecture collaborative ou classique, et non sur une marque. Une cellule de soudage cobot utilise un robot collaboratif conçu pour fonctionner sans protection périphérique lorsqu’elle respecte les normes d’exploitation collaborative de l’ISO 10218-2 ; une cellule classique utilise un bras industriel à pleine puissance qui exige une enceinte de protection périphérique complète.
| Critère | Cellule cobot | Cellule classique |
|---|---|---|
| Applications recommandées | Forte diversité, faible volume et changements fréquents de pièces | Production en série à grand volume |
| Programmation | Graphique / par guidage manuel, quelques minutes par nouvelle pièce | Par boîtier d’apprentissage ou hors ligne, de quelques heures à plusieurs jours |
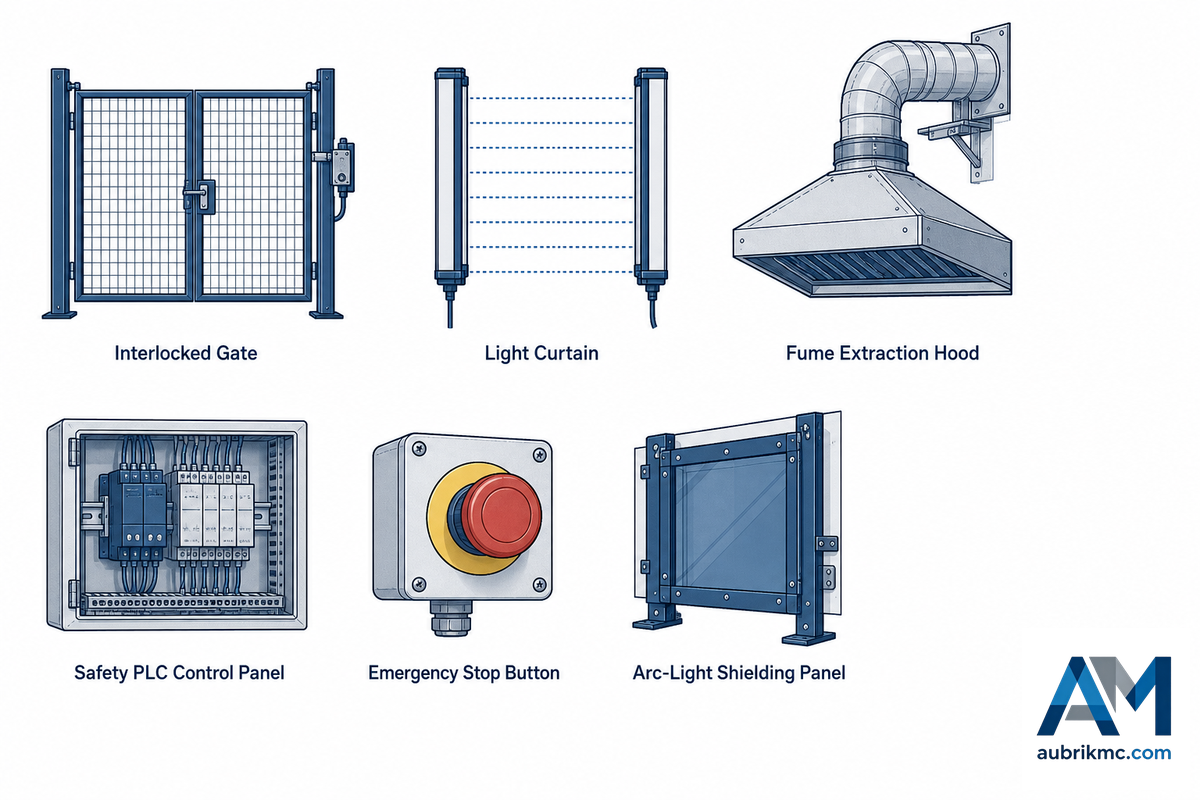
| Exigences de sécurité | Protection périphérique réduite ou inexistante (ISO 10218-2 + ISO/TS 15066) | Enceinte périphérique complète, barrières immatérielles et arrêts d’urgence |
| Encombrement | La plus compacte — souvent moins de 10 m² | ~12 m² à un poste, ~20 m² à deux postes |
| Fourchette de prix habituelle | $50,000–$150,000 | $130 000–$250 000 (un poste) |
Une tendance observée sur le terrain s’oppose à l’idée selon laquelle la cellule classique serait par défaut la solution « sérieuse » : les entreprises qui achètent une cellule classique entièrement protégée pour produire des pièces très variées en très faibles volumes constatent souvent qu’elles l’utilisent moins, car elle reste précisément à l’arrêt pendant les périodes de reprogrammation qu’un cobot absorberait en quelques minutes — une inadéquation coûteuse qui apparaît dans le rapport d’utilisation de l’atelier bien avant que quiconque ne réexamine la décision d’achat initiale. Il s’agit d’une différence structurelle, et non d’une question de qualité du fournisseur : la conformité d’un cobot à l’ISO/TS 15066 pour l’exploitation collaborative permet de se passer de l’enceinte périphérique et des barrières immatérielles qui augmentent sensiblement le coût et l’encombrement d’une cellule classique. Adaptez d’abord l’architecture et le volume, puis tenez compte de la diversité des pièces.
La ligne de soudage cobot d’Aubrik constitue un exemple de solution collaborative préintégrée dans ce segment, aux côtés de l’offre générale des fournisseurs présentée ci-dessous. Les petites et moyennes entreprises de fabrication métallique s’orientent souvent d’abord vers cette solution, car son coût d’accès inférieur et ses besoins réduits en protections périphériques rendent un premier investissement dans l’automatisation moins risqué.
Adapter le procédé de soudage à votre application
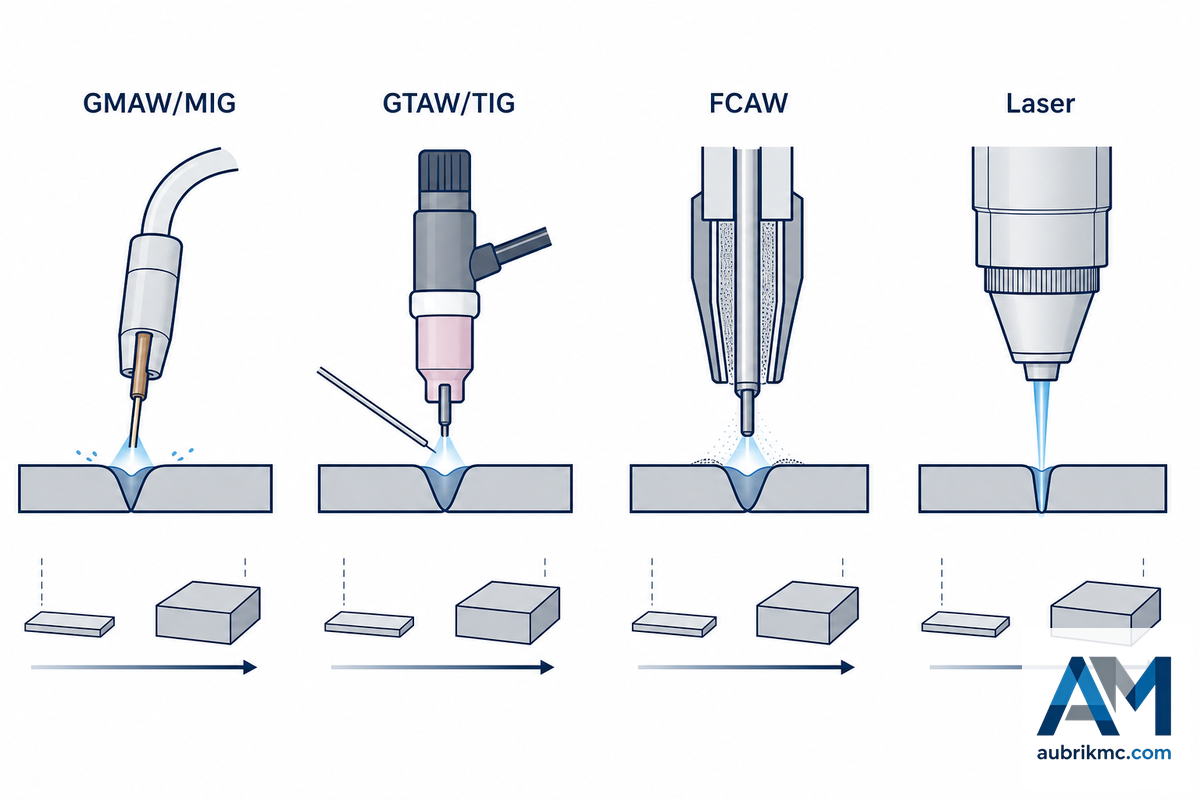
La plupart des systèmes robotisés de soudage à l’arc utilisent par défaut le GMAW/MIG en raison de son taux de dépôt élevé et de sa facilité d’automatisation, mais les critères de sélection et d’application des autres procédés entrent en jeu selon le type de matériau, son épaisseur et les exigences de qualité de l’assemblage.
| Procédé | Applications recommandées |
|---|---|
| GMAW/MIG | Acier au carbone standard de moins de ~12 mm, taux de dépôt le plus élevé |
| GTAW/TIG | Acier inoxydable, aluminium et assemblages de précision pour lesquels l’aspect et la qualité sont déterminants |
| FCAW | Tôle forte, taux de dépôt élevé et sensibilité réduite à l’accostage de l’assemblage |
| Soudage laser | Matériaux minces, faible apport thermique et assemblages à tolérances serrées |
Les matériaux d’une épaisseur supérieure à environ 20mm, ainsi que les séries en acier inoxydable ou en aluminium, nécessitent souvent un procédé MIG pulsé, TIG ou à fils tandem plutôt que des réglages standard — chaque méthode modifie le type de source de courant de soudage et de torche ; le procédé doit donc être arrêté avant de chiffrer la source de courant de soudage. Une erreur à ce stade entraîne une défaillance coûteuse et difficile à anticiper : une source de courant de soudage dimensionnée pour le GMAW standard sur de l’acier au carbone mince rencontrera des problèmes de porosité et de perçage sur une tôle forte de plus de 20mm, et lorsque ces défauts apparaîtront lors d’un contrôle de soudure non concluant, la mauvaise source sera déjà boulonnée dans la cellule.
Le soudage plasma constitue une cinquième option de niche qu’il est utile de connaître, même si la plupart des cellules ne l’utilisent jamais — il convient à une plage étroite d’applications de précision à faible apport thermique que le laser ne peut pas toujours traiter de manière rentable. Quel que soit le procédé retenu, les paramètres de soudage — vitesse d’alimentation du fil, tension et vitesse de déplacement — doivent toujours être réglés et maintenus avec précision, tandis que la torche de soudage elle-même exige une attention régulière : une buse de gaz obstruée ou un tube-contact usé constitue une cause courante et évitable de projections excessives et d’amorçages irréguliers de l’arc sur une cellule pourtant correctement programmée.
Positionneurs, plateaux tournants et outillages dans la cellule
Les outillages et le positionnement sont généralement responsables des dépassements de budget et des retards des projets de cellules de soudage robotisé, précisément parce qu’ils sont souvent considérés lors de l’achat comme un aspect secondaire, sans différence avec le robot lui-même. Cette erreur coûteuse peut être évitée : un outillage qui ne maintient pas les tolérances génère une dépense cachée et récurrente à chaque série de pièces, et non un problème ponctuel d’intégration.
Types de positionneurs
- Les positionneurs à poupée fixe et poupée mobile maintiennent les pièces cylindriques ou les structures entre deux mandrins rotatifs — ils conviennent aux assemblages de tubes et aux sections de poutres, y compris aux grands composants lourds qui nécessiteraient autrement un repositionnement manuel en cours de soudage.
- Les plateaux tournants asservis à un axe positionnent les pièces planes afin de réaliser des soudures d’angle sur tout leur périmètre.
- Les positionneurs d’inclinaison-rotation en L ou en H ajoutent un troisième axe rotatif pour les soudures en 3 dimensions et conviennent aux supports et aux goussets.
Le rapport entre précision et tolérance constitue le point le plus important et le plus inattendu de ce guide. The Fabricator affirme sans ambiguïté que le robot ne peut produire une soudure de haute qualité que si les pièces sont maintenues à environ la moitié de la tolérance correspondant au diamètre du fil de soudage. Une répétabilité de ±0,05 mm, valeur habituelle d’un bras robotisé moderne à 6 axes, ne laisse guère de marge à un outillage mal aligné et, en réalité, une plus grande précision du robot rend souvent les erreurs d’outillage plus visibles, plutôt que moins visibles, dans la soudure terminée. Comme l’a écrit un soudeur sur Reddit : « les machines sont trop précises — si l’assemblage ou les tolérances ne sont pas parfaits, on obtient de mauvaises soudures ». Une cellule ne peut produire des soudures précises et répétables que si l’outillage en amont respecte lui aussi les tolérances requises.
Une cellule de soudage robotisé peut-elle se coordonner en temps réel avec un positionneur ?
Afficher la réponse
Oui, dans les cellules conçues à cet effet, grâce à un procédé appelé mouvement coordonné. Dans ces cellules, le système de commande du robot synchronise la trajectoire de la torche avec la rotation du positionneur afin que la soudure conserve la position à plat (1G) pendant tout le cycle, au lieu de contraindre le robot à suivre un assemblage en mouvement. Tous les systèmes de commande de robots peuvent se coordonner d’origine avec des positionneurs lorsqu’une pièce exige l’utilisation simultanée du robot et du positionneur, mais il faut vérifier que le système de commande prend en charge le mouvement coordonné avant de commander la pièce, et non après l’installation.
Pour les ateliers qui recherchent une version autonome de ce matériel, intégrée à une solution d’outillage plutôt qu’à une cellule complète, les gammes d’équipements d’Aubrik — positionneurs de soudage, vireurs de soudage et vireurs à rouleaux et manipulateurs de soudage à colonne et flèche — comprennent également des produits adaptés.
Marché des cellules préconçues : solutions fixes, modulaires et fournisseurs
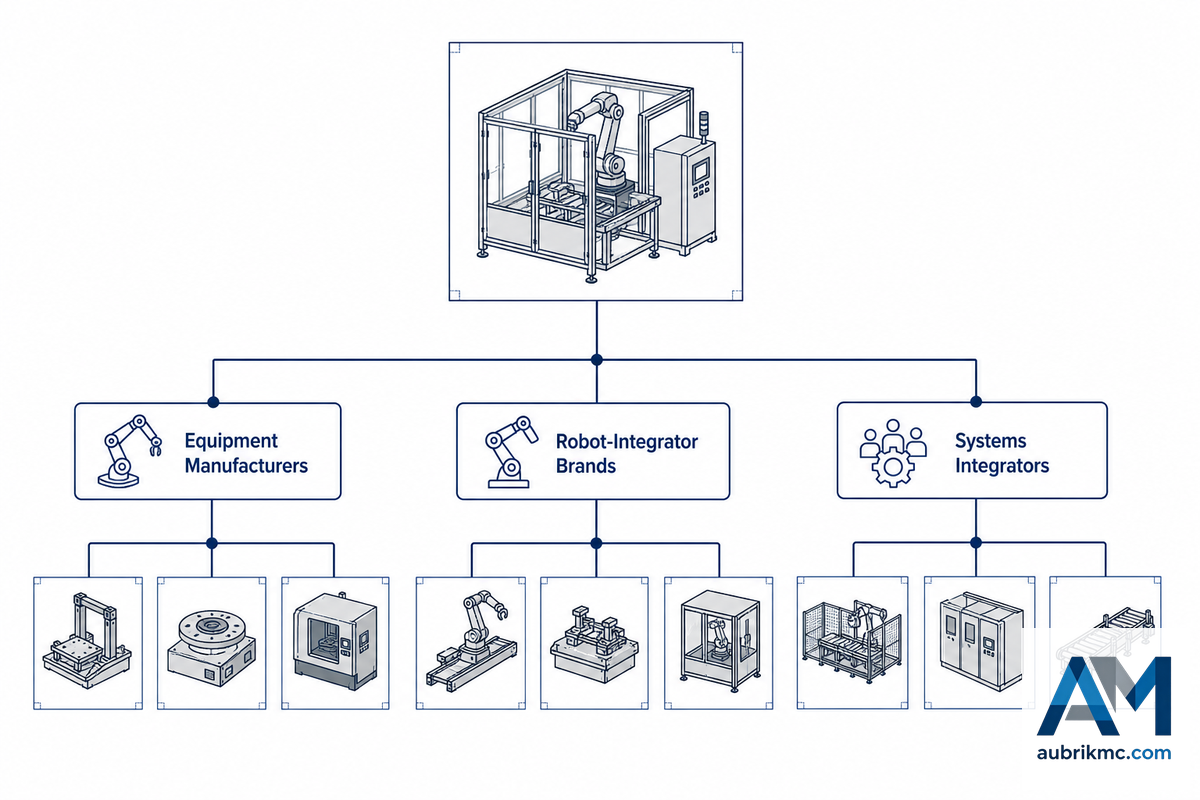
Les fournisseurs du segment des cellules préconçues peuvent être classés en trois catégories : les fabricants de matériel proposant des solutions de soudage robotisé (par exemple Miller PerformArc, les cellules robotisées standard de Lincoln Electric et les ensembles robotisés Fronius), les marques de robots-intégrateurs (par exemple ArcWorld de Yaskawa Motoman et ABB) et les intégrateurs de systèmes spécialisés ou généralistes (par exemple THG Automation et Zhouxiang). Les fabricants à gamme complète construisent également la cellule ainsi que les équipements associés, tels que les positionneurs et les manipulateurs de soudage. Par exemple, la gamme de cellules de soudage robotisé Q-Spark d’Aubrik est proposée en quatre configurations standard : établi fixe, inclinaison à un axe, plateau tournant à un axe et positionneur à deux axes.
Aucun format unique ne surpasse tous les autres, et l’erreur la plus coûteuse commise par les acheteurs de ce segment consiste à choisir une catégorie de fournisseurs avant d’examiner la géométrie des pièces. Comme l’a publiquement reconnu un intégrateur en automatisation, les cellules de soudage « ne sont pas toujours l’outil idéal pour manipuler des pièces réelles » — pour les pièces volumineuses ou de forme irrégulière, les systèmes comparables sont des robots sur rail ou sur portique, et non des cellules fixes. Comparez d’abord les fournisseurs en fonction du gabarit de vos pièces ; la marque compte bien moins que l’adéquation physique de l’outil.
Cette distinction pratique varie selon le secteur. Les entreprises de construction métallique et les équipementiers de matériels lourds qui soudent des poutres, des supports et des châssis hors gabarit ont généralement besoin de la portée d’un système sur portique ou sur rail, précisément parce que l’espace de travail d’une cellule fixe devient trop rapidement insuffisant pour leurs pièces ; les ateliers de sous-traitance qui réalisent de petites séries très diversifiées sont généralement mieux servis par une cellule fixe ou équipée d’un positionneur, car la rapidité de changement de série compte davantage que la portée. Les fournisseurs qui assurent également la fabrication en interne — au lieu de revendre un bras tiers boulonné sur un châssis générique — peuvent généralement certifier le facteur de marche et la répétabilité de l’ensemble de la cellule, et pas uniquement du robot, sur la base de relevés de procédés conformes à l’ISO 9001 — des données qu’il convient de demander avant de signer un bon de commande. Une cellule tout-en-un bien conçue pour les grandes séries doit maintenir ces valeurs constantes d’une équipe à l’autre ; un châssis générique assemblé par boulonnage et équipé d’un robot très performant y parvient rarement.
Aspects économiques : temps d’arc, temps d’arrêt et délai d’amortissement
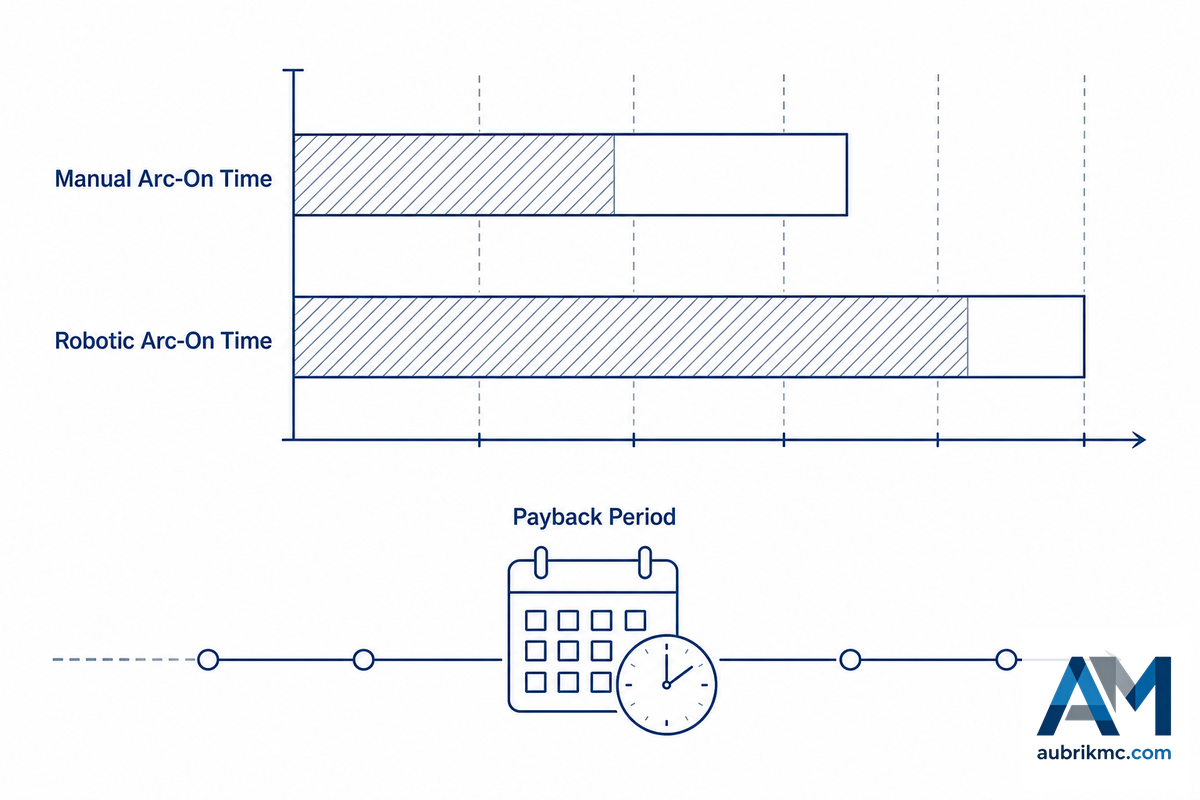
15–40%
Temps d’arc actif en soudage manuel
50–85%
Temps d’arc actif en soudage robotisé
12–24 mois
Plage de retour sur investissement citée par le secteur
Quatre sources distinctes convergent vers le même ordre de grandeur : les soudeurs manuels maintiennent l’arc actif pendant environ 15-40 % de chaque poste, contre 50-85 % pour les cellules robotisées. (Le temps d’arc actif désigne la part du poste pendant laquelle la torche soude réellement : il mesure la disponibilité de la machine et non son facteur de marche électrique, qui est une tout autre notion.) Cet écart justifie à lui seul l’investissement dans l’automatisation, car la main-d’œuvre représente le principal poste de dépenses d’une cellule de soudage ; le robot continue de coûter pendant les changements de série, mais ne subit pas de baisse de régime après le déjeuner. Cet écart de temps d’arc actif constitue aussi l’indicateur le plus clair d’une amélioration mesurable sans investir le moindre centime dans de nouveaux équipements : faites l’essai pendant une semaine dans votre propre atelier avant de vous fier à ce que vous lisez.
Exemple concret de calcul du retour sur investissement : un atelier emploie un soudeur manuel dont le coût complet est de $28/heure, sur deux postes par jour. L’automatisation de cette fonction au moyen d’une cellule fonctionnant avec environ 65 % de temps d’arc actif, contre 25 % pour le soudeur, permet de récupérer environ 40 points de pourcentage de temps productif, soit 3.2 heures productives supplémentaires par poste de 8 heures. Sur deux postes et 250 jours ouvrés par an, cela représente environ 1 600 heures de travail récupérées, soit près de $44 800 par an de main-d’œuvre réaffectée à ce seul coût complet, sans même compter les économies liées aux reprises et aux consommables. Rapportée à une cellule monostation préconfigurée de $150 000, cette seule réaffectation de la main-d’œuvre permet d’amortir la cellule en environ 3-4 ans, ce qui en fait un procédé d’automatisation rentable avant même de prendre en compte les gains supplémentaires de débit et de qualité. Les retours sur investissement de 12-24 mois couramment cités dans le secteur supposent généralement que les gains de débit et de qualité s’ajoutent à la réaffectation de la main-d’œuvre, et non que les seules économies de main-d’œuvre suffisent ; calculez donc vos propres données par poste au lieu de reprendre le délai d’amortissement annoncé par un tiers.
Cela étant, le calcul du retour sur investissement n’est pas identique pour tous, et les travaux universitaires sur le sujet sont plus instructifs qu’une étude de cas isolée. Deux mémoires de 2024 issus du même cursus d’ingénierie de la fabrication à Minnesota State University, Mankato ont chacun comparé le soudage robotisé au soudage manuel sur une pièce différente, dans un contexte de faible volume et de forte diversité, pour aboutir à des conclusions opposées. Une étude (Srinivasamurthy, 2024) a constaté que le soudage manuel était plus rapide et moins coûteux pour la pièce testée et a conclu que « le soudage robotisé n’est pas toujours la solution », même si la cellule robotisée produisait malgré tout davantage de pièces par jour en termes de débit brut. L’autre étude (Mysore, 2024), portant sur une autre pièce du même cursus, a conclu que le soudage robotisé était environ 30 % plus rentable à durée de travail quotidienne équivalente. Considérées ensemble, ces deux études démontrent mieux qu’isolément que la réponse dépend réellement de la pièce concernée et non d’une règle empirique. Si votre production se caractérise véritablement par de faibles volumes et une forte diversité, effectuez les calculs de temps d’arc actif et de coûts avec vos propres références de pièces avant de présumer que l’automatisation sera avantageuse, car ce n’est pas toujours le cas et son avantage dépasse parfois les attentes.
« Les intervenants ont convenu que les robots de soudage peuvent exécuter le procédé de soudage plus rapidement que les opérateurs manuels, mais que leur principal avantage réside dans la régularité et non dans la vitesse brute. »
Achats, facteurs de coût, délai de livraison et fiche de diagnostic axée sur l’outillage
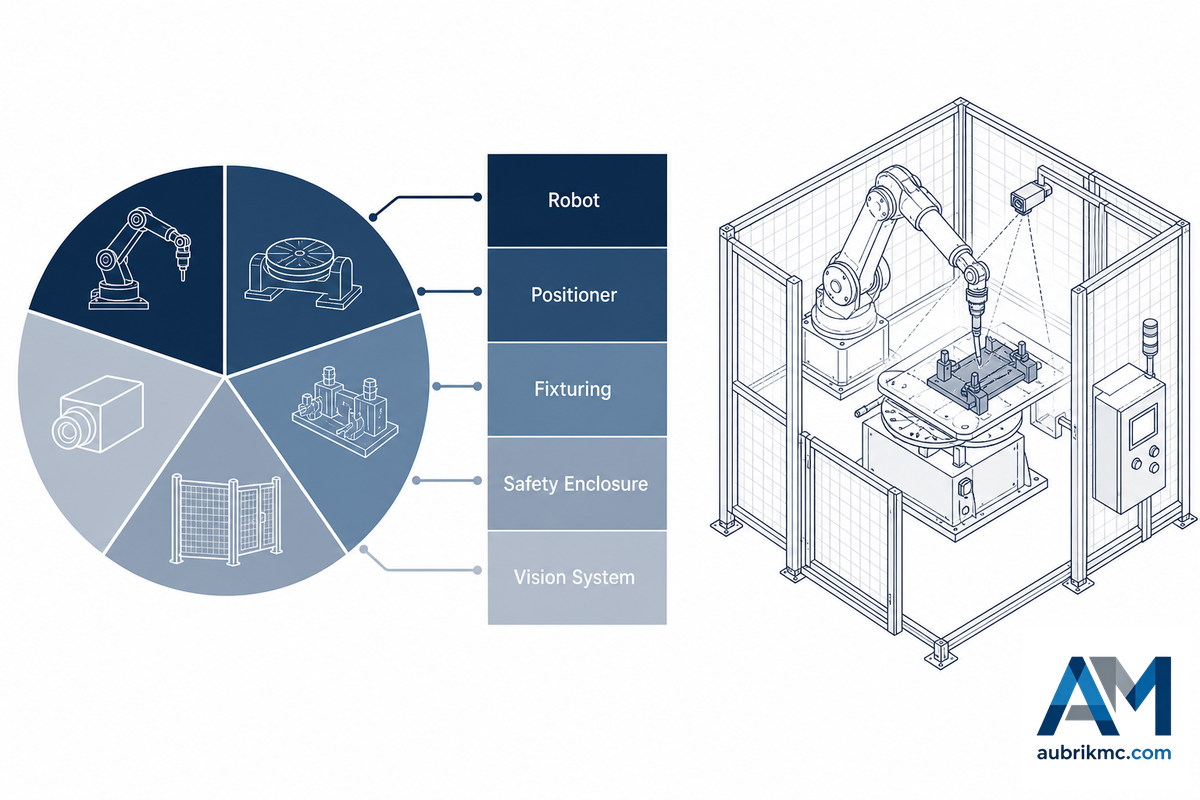
Le prix d’une cellule complète de soudage robotisé varie d’environ $50 000 pour un modèle d’entrée de gamme à robot collaboratif à $600 000+ pour une configuration personnalisée à plusieurs robots. Cinq facteurs font évoluer un devis vers une gamme supérieure ou inférieure : la classe de charge utile du positionneur, le nombre d’axes, la méthode de vision ou de détection, le type d’enceinte et le degré de personnalisation. Demandez à chaque fournisseur de chiffrer séparément chacun de ces facteurs plutôt que de remettre un devis global : c’est la seule manière de comparer objectivement les offres de cellules à robot collaboratif. Une étude de cas d’ingénierie de Cal Poly consacrée à la conception d’outillages pour le soudage robotisé a montré que l’outillage lui-même, et non le robot, déterminait la viabilité économique du projet.
Fiche de diagnostic axée sur l’outillage — 5 erreurs de préparation qui retardent le retour sur investissement
- Omettre l’étalonnage du point central de l’outil (TCP) : l’utilisation d’un repère non étalonné produit des résultats aléatoires lors du soudage d’une trajectoire circulaire, inclinée ou multipasse, même si les soudures droites ne posent pas de problème.
- L’outillage est facilement soumis à des contraintes excessives : il se bloque contre la pièce dès qu’une légère dilatation thermique se produit, et la séquence de soudage s’oppose alors à la déformation naturelle du matériau sous l’effet de la chaleur.
- L’absence de maintenance des consommables entraîne une accumulation de débris dans la gaine du fil, principale cause des problèmes de dévidage ; le remplacement de la gaine et des composants de guidage doit relever de la maintenance planifiée, et non d’une intervention ponctuelle en cas de panne.
- Dans les deux cas, un mauvais choix de source de courant de soudage est préjudiciable : une tension insuffisante pour les pièces épaisses oblige la machine à rechercher constamment les bons paramètres d’arc, tandis qu’une tension excessive entraîne un gaspillage financier.
- Renoncer à programmer avec un logiciel hors ligne impose de programmer manuellement chaque tâche directement sur le robot, ce qui peut mobiliser entre 20 % et 30 % d’un poste dans les applications à forte diversité, tandis que la programmation hors ligne permet au concepteur de créer et de tester les trajectoires d’outil sans réduire la disponibilité de la cellule.
Au-delà du prix de la machine elle-même, prévoyez également un budget pour les outillages, dont le coût varie selon la complexité et peut égaler celui de la machine dans les applications très complexes ($5 000-$40 000+), le transport et l’installation ($5 000-$15 000), la formation des opérateurs ($3 000-$10 000) et un contrat annuel de maintenance ($5 000-$25 000). Les outillages constituent le poste de coût le plus souvent oublié par les primo-acheteurs ; une seule station d’outillage complexe peut coûter jusqu’à $5 000, en plus du prix de la cellule.
Sécurité, normes et conformité : le tournant réglementaire de 2025
Les cellules de soudage robotisé vendues ou installées à partir de la fin de 2025 se trouveront au premier plan d’un tournant majeur en matière de conformité de sécurité : en 2025, les normes qui encadraient la sécurité des robots industriels aux États-Unis depuis 2012 ont fait l’objet d’une révision substantielle, allant jusqu’au changement de nom de l’organisme qui les publie.
| Norme | Champ d’application |
|---|---|
| ANSI/A3 R15.06-2025 | Adoption nationale américaine des parties 1–2 d’ISO 10218 ; révise l’édition de 2012 publiée sous l’ancien nom de la norme, ANSI/RIA R15.06 |
| ISO 10218-1/2:2025 | Exigences internationales de sécurité applicables aux robots et systèmes robotisés ; troisième édition, en vigueur depuis 2025 |
| ISO/TS 15066 | Limitation de la force et de la vitesse des robots collaboratifs — s’applique spécifiquement aux cellules à robot collaboratif |
| AWS Z49.1 | Sécurité générale du soudage, du coupage et des procédés connexes |
| AWS D16.1M/D16.1 | Pratiques de sécurité propres au soudage à l’arc robotisé — un niveau distinct des normes générales de sécurité des robots |
Pour tout acheteur, la conséquence pratique est limitée mais importante : pour chaque machine envisagée, il faut déterminer selon quelle édition de la norme de sécurité R15.06 la cellule a été conçue. Une machine conçue selon l’ancienne version de 2012 n’est pas automatiquement non conforme, mais si vous achetez en 2026, vous privilégierez une machine conçue selon la nouvelle version de 2025, et vous pourriez être surpris du faible nombre de supports commerciaux actuels qui en tiennent compte.
La question ne se limite toutefois pas aux protections physiques. Un article de 2025 publié dans Scientific Reports sur la fiabilité des opérateurs de robots de soudage, qui applique les méthodes d’évaluation de la fiabilité humaine (HRA) TESEO et HEART à la dimension humaine de l’exploitation du système, souligne que la qualité de l’IHM, la charge de travail, la clarté de la documentation des tâches et leur complexité influent fortement sur le risque d’incident.
⚠️ Important
Les risques concrets ne sont pas théoriques : les dossiers d’incidents de l’OSHA mentionnent le cas d’un travailleur dont le chariot s’est coincé contre l’enceinte surélevée alors qu’il tentait de le positionner dans la zone de travail d’une cellule de soudage robotisé. L’aspiration des fumées de soudage constitue une exigence de conformité connexe souvent négligée : une cellule fermée concentre les fumées qui se disperseraient naturellement dans un poste manuel ouvert, de sorte que la capacité d’aspiration doit être dimensionnée en fonction de l’enceinte et pas seulement du procédé.
Quels changements la révision de 2025 de la norme de sécurité des robots a-t-elle apportés ?
Voir la réponse
ANSI/A3 R15.06-2025 constitue l’adoption nationale américaine d’ISO 10218-1:2025 et d’ISO 10218-2:2025 et remplace ANSI/RIA R15.06:2012.
Selon des publications professionnelles indépendantes, il s’agit d’une refonte substantielle et non d’un simple changement de nom, ce qui signifie qu’une machine conçue selon la norme de 2012 ne satisfait pas automatiquement aux exigences de 2025. Les acheteurs qui évaluent une cellule en 2026 doivent demander au fournisseur quelle édition est citée dans sa documentation de sécurité avant de présumer que la machine est conforme.
Programmation hors ligne, vision et maintien de la cellule en production
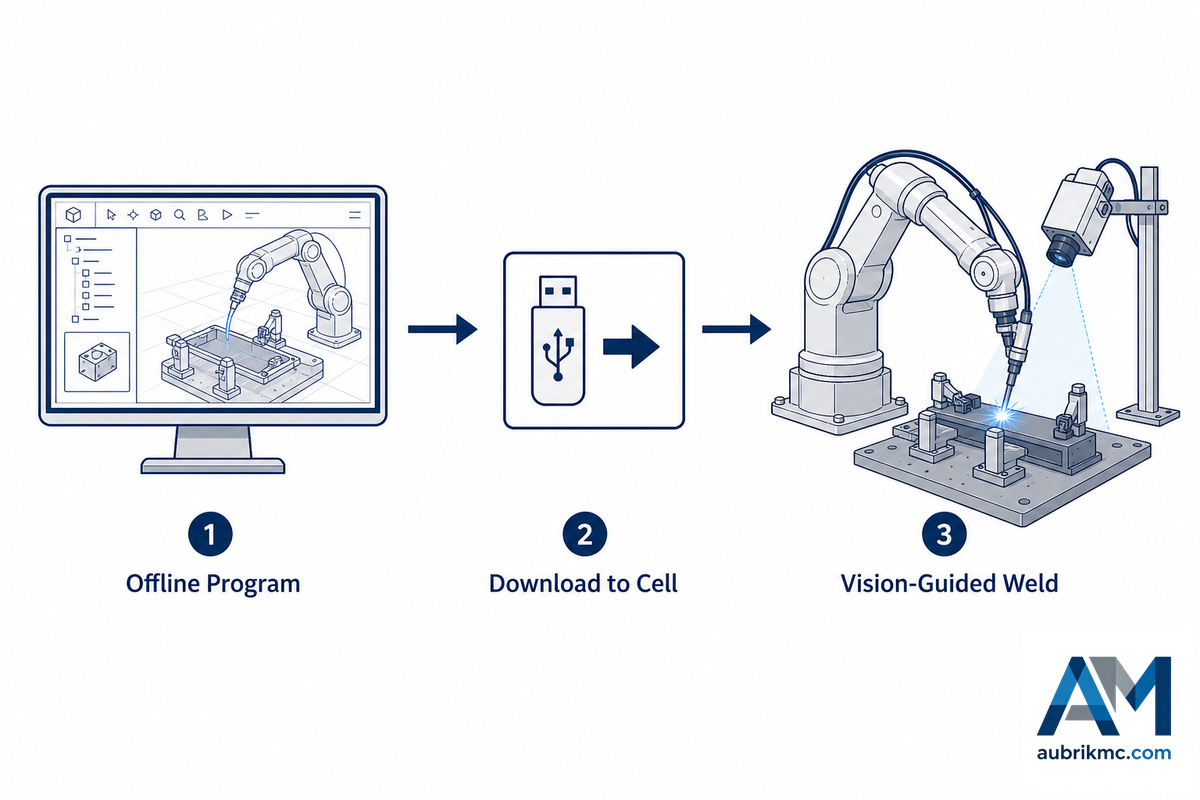
Au lieu de programmer sur le robot lui-même et d’immobiliser l’équipement lors d’un changement de poste, un ingénieur peut programmer hors ligne (OLP), sur son ordinateur, une trajectoire de soudage puis la transférer vers la cellule au moment du changement de poste. Cette méthode de programmation hors ligne reste une technologie d’ingénierie dynamique et activement développée, comme l’illustre un récent brevet américain (US12277369B2) portant sur la simulation de trajectoires de soudage directement à partir de scans 3D d’une pièce réelle. Les ateliers travaillant à la commande avec une forte diversité et les fabricants de structures en acier, où une nouvelle pièce peut arriver en production à chaque poste, tirent le meilleur parti de la programmation hors ligne, car la programmation d’une nouvelle trajectoire sur le robot à l’aide du boîtier d’apprentissage entraîne précisément le temps d’arrêt que cette méthode vise à éliminer. Les logiciels hors ligne modernes sont suffisamment simples à utiliser pour permettre à un technicien de créer et de contrôler la trajectoire de soudage dans une visualisation 3D, de définir les points d’extrémité de chaque passe et de vérifier l’absence de collision avant même d’intervenir sur le robot réel.
Les systèmes de vision et les capteurs de suivi de joint compensent l’écart entre la trajectoire apprise et une pièce réelle légèrement différente du modèle CAO ; souvent, un capteur laser ou à lumière structurée détermine la position réelle de l’assemblage et corrige instantanément la trajectoire de la torche, ce qui permet au suivi de joint intégré de maintenir la qualité des soudures malgré des écarts d’accostage importants. Pour les opérations de soudage à forte diversité en particulier, cette fonction garantit une qualité constante sans devoir réapprendre intégralement la trajectoire pour chaque variante de pièce.
💡 Conseil d’expert
Le manuel technique de l’OSHA indique lui-même que « la programmation des systèmes de commande des robots n’est pas normalisée par le secteur de la robotique, et les fournisseurs utilisent couramment leurs propres langages ou méthodes de programmation, qui exigent une formation spécifique des travailleurs. » N’oubliez pas d’intégrer à votre budget le coût de la formation à la programmation propre au fournisseur, car il s’agit d’une dépense d’exploitation légitime.
Perspectives du secteur : les évolutions attendues en 2026
Le contexte des achats en 2026 est influencé par deux facteurs concrets qui dépassent la seule taille du marché et constituent tous deux des enjeux structurants : la pénurie généralisée de main-d’œuvre qualifiée pousse davantage d’entreprises, grandes comme petites, vers l’automatisation comme solution durable de continuité des effectifs, et non plus seulement comme moyen de réduire les coûts ; les cellules à robot collaboratif visent précisément à libérer les soudeurs expérimentés pour des tâches à plus forte valeur ajoutée, ce levier de productivité permettant à une personne de gérer ou de programmer plusieurs cellules de travail au lieu de traiter manuellement chaque assemblage. Adapter les besoins d’automatisation à la disponibilité réelle des soudeurs, et pas seulement au budget, devient de plus en plus le véritable point de départ d’une décision d’achat en 2026. La révision ANSI/A3 R15.06-2025 signifie que, pour l’achat de cellules destinées à être déployées en 2026, les acheteurs doivent évaluer les solutions selon la version la plus récente de la norme de sécurité au lieu de se fier à l’ancienne version de 2012 encore citée dans de nombreuses brochures et fiches techniques de fournisseurs ; elle modifie fondamentalement les critères d’une décision d’achat pertinente cette année. Négliger cette vérification présente un risque bien réel : une cellule spécifiée et certifiée selon l’édition de 2012 en voie de remplacement peut nécessiter une recertification ou une mise à niveau coûteuse lorsqu’un auditeur ou un assureur relève l’écart, et ce coût incombe entièrement à l’acheteur, non au fournisseur qui a vendu la cellule selon l’ancienne norme.
Les estimations de la taille du marché du soudage robotisé varient selon les cabinets d’études, mais plusieurs sources prévoient pour 2025 un marché compris entre $7 milliards et $11 milliards, avec une croissance continue jusqu’au début des années 2030. Ces chiffres ne fournissent qu’un contexte général, et les tendances sectorielles et celles du marché du travail citées précédemment doivent peser davantage dans les décisions d’achat prises en 2026 que n’importe quel taux de croissance prévisionnel précis.
Pour votre projet d’automatisation de 2026 : commencez par déterminer le profil de volume de production de votre pièce (voir la section 7 ci-dessus). Vérifiez ensuite que le fournisseur envisagé cite l’édition la plus récente de la norme de sécurité (2025) dans ses fiches techniques (voir la section 8). Vous pourrez alors évaluer les devis à l’aide du cadre présenté dans la section 7.
Questions fréquentes
Q : Pourquoi choisir une cellule de soudage robotisé plutôt que le soudage manuel ?
Afficher la réponse
La principale raison tient au temps d’arc actif, et non simplement à la vitesse maximale de soudage. Les opérateurs humains maintiennent généralement l’arc actif pendant 15-40 % d’un poste ; une cellule robotisée peut porter ce taux à 50-85 %, car le système ne prend pas de pause entre les pièces, ne se fatigue pas et ne ralentit pas à la fin d’un poste. Comme la main-d’œuvre représente la grande majorité du coût d’une soudure donnée, la récupération de ce temps inutilisé constitue souvent le principal levier économique en faveur de l’automatisation, même si, comme indiqué précédemment, elle ne garantit pas la vente pour tous les profils de production.
Q : Combien de temps faut-il généralement pour installer et mettre en service une cellule de soudage robotisé ?
Voir la réponse
L’installation prend généralement 3-5 jours pour une cellule préconfigurée, auxquels s’ajoutent 1-2 semaines pour la programmation et la formation des opérateurs. Le délai total des solutions personnalisées ou fortement configurées comprenant une cellule avec positionneur est généralement de 4-8 semaines. Les cellules à robot collaboratif se situent généralement dans la partie basse de cette plage grâce à leurs interfaces de programmation simples d’utilisation.
Q : Une cellule de soudage robotisé peut-elle être reprogrammée pour différentes pièces ?
Afficher la réponse
Oui, c’est précisément ce qui distingue fondamentalement une cellule d’une ligne d’automatisation fixe dédiée à une seule fonction. La reprogrammation peut s’effectuer à l’aide des commandes du boîtier d’apprentissage, d’un logiciel de programmation hors ligne ou, dans le cas des robots collaboratifs, par guidage manuel et importation d’un modèle CAO 3D afin de générer automatiquement la trajectoire, sans devoir procéder à un nouvel apprentissage manuel complet.
Q : Une cellule de soudage robotisé nécessite-t-elle un opérateur dédié ?
Voir les détails
Pas à temps plein. En règle générale, un technicien assure la programmation et le suivi continu de la qualité d’une cellule, tandis qu’une autre personne charge et décharge les pièces à temps partiel, éventuellement sur plusieurs cellules.
Q : Quelle est la différence entre une cellule de soudage à robot collaboratif et une cellule de soudage robotisé traditionnelle ?
Afficher les détails
Une cellule de soudage à robot collaboratif utilise un robot collaboratif conçu pour fonctionner dans les limites de force et de vitesse définies par ISO 10218-2 et ISO/TS 15066, avec peu ou pas de clôture périphérique. Elle convient donc parfaitement aux applications à forte diversité, faible volume et changements de série fréquents qui exigent un faible encombrement. Les cellules traditionnelles utilisent un robot industriel à pleine vitesse qui nécessite des protections complètes, telles que des barrières immatérielles et des portes interverrouillées, et sont destinées à la production en série lorsque le débit brut maximal est prioritaire. Le coût reflète ces différences : les cellules à robot collaboratif se situent souvent dans la catégorie $50 000-$150,000, tandis que les cellules monostation préconfigurées se situent dans la catégorie $130 000-$250 000. Aucune de ces technologies n’est intrinsèquement supérieure à l’autre ; la décision dépend de la diversité et du volume de vos pièces.
Q : Une cellule de soudage robotisé est-elle rentable pour un atelier de petite ou moyenne taille ?
Voir l’explication
Souvent, en particulier avec les robots collaboratifs, à condition de produire chaque jour des dizaines de pièces répétitives. Il est important d’effectuer vos propres calculs en comparant votre temps d’arc actif et vos coûts de main-d’œuvre au prix proposé ; le profil de production compte bien davantage que la taille de l’atelier.
Pourquoi nous publions ce guide
Aubrik conçoit et fabrique du matériel d’automatisation du soudage (positionneurs de soudage, manipulateurs de soudage et systèmes de soudage robotisé) depuis 1999, et ce guide associe les enseignements tirés de notre expertise de fabrication à des ressources sectorielles, universitaires et gouvernementales vérifiées de manière indépendante. Lorsqu’une donnée n’a pas pu être corroborée de manière indépendante, nous l’avons signalé au lieu de la présenter comme exacte. Guide relu par l’équipe technique Aubrik.
Références et sources
- Présentation de la robotiqueOccupational Safety and Health Administration
- Manuel technique de l’OSHA, section IV : chapitre 4, sécurité du soudage à l’arc robotiséU.S. Department of Labor
- ISO 10218-2:2025, robotique, exigences de sécuritéInternational Organization for Standardization
- Les normes ANSI/A3 mises à jour traitent de la sécurité des robots industrielsThe Robot Report
- Choisir la cellule de soudage robotisé adaptée à votre activitéThe Fabricator
- Listes de contrôle pour réussir le soudage robotiséThe Fabricator
- Étude comparative du soudage robotisé et manuel dans un environnement de fabrication à faible volume et forte diversité (JR Test 3)Minnesota State University, Mankato
- Étude comparative du soudage robotisé et manuel dans un environnement de fabrication à faible volume et forte diversité (JR Test 2)Minnesota State University, Mankato
- Analyse de la fiabilité des opérateurs de robots de soudage à l’aide des méthodes TESEO et HEART étenduesScientific Reports (Nature)
- US12277369B2, génération de trajectoires de soudage simulées pour un robot de soudageUSPTO / Google Patents
- AWS/ANSI Z49.1, sécurité du soudage, du coupage et des procédés connexesAmerican Welding Society
- AWS D16.1M/D16.1, spécification relative à la sécurité du soudage à l’arc robotiséAmerican Welding Society
- Treizième conférence internationale sur l’informatisation du soudageGovInfo / U.S. Government Publishing Office
- Module 2, procédés de soudage et de coupageU.S. Nuclear Regulatory Commission
- Conception et mise en œuvre d’un outillage pour le soudage robotiséCalifornia Polytechnic State University
- ISO 10218-2:2025, robotique, exigences de sécurité, partie 2International Organization for Standardization



