Póngase en contacto con la empresa Aubrik

Soldadura manual vs soldadura robotizada: cómo elegir para su taller de fabricación

Guía de ingeniería en soldadura industrial y posicionamiento
Por CYH | Revisión técnica por Aubrik Company Engineering Team | Actualizado en noviembre de 2026
Resumen rápido de decisión: soldadura manual vs soldadura robotizada
Elegir entre soldadura manual vs soldadura robotizada depende de tres métricas del taller: repetibilidad del ajuste de junta, horas de arco por ensamble y recurrencia de lotes. En condiciones manuales MIG/MAG/TIG, los soldadores humanos promedian un 10–15% de tiempo de arco activo (unos seis minutos por hora). Los talleres manuales optimizados alcanzan un límite superior del 20%, dentro de un rango amplio por turno del 15–30%. Los operadores dedican el 80–90% de su turno a sujetar, puntear, esmerilar y voltear piezas. Las celdas industriales de soldadura robotizada alcanzan un 60–80% de tiempo de arco activo (hasta un 90% en líneas continuas) y elevan la velocidad de avance de 10–20 IPM a 10–100+ IPM.
Mantenga los trabajos personalizados unitarios (menos de 10 piezas) y las reparaciones con holgura variable en cabinas manuales. Utilice robots colaborativos para lotes de alta mezcla de 10 a 500 piezas por día o semana. Especifique celdas cerradas de seis ejes o posicionadores pesados sincronizados cuando el volumen semanal supere de 200 a 500 piezas similares (o 10,000+ piezas al mes en producción masiva). La soldadura continua de varias horas en piezas pesadas también justifica la automatización.
Cómo difieren la soldadura manual y la soldadura robotizada en ejecución y física del proceso
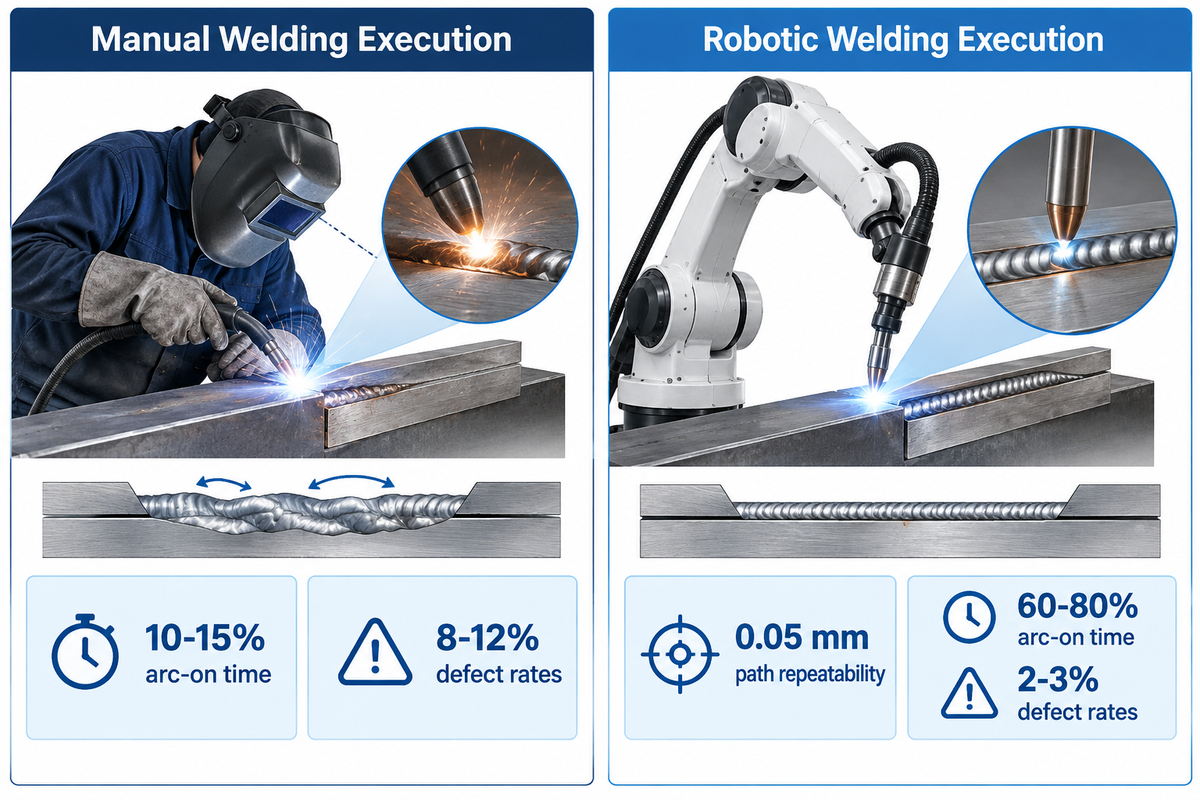
Los robots industriales de soldadura de seis ejes logran 0.05 mm de repetibilidad de trayectoria en cada punto de soldadura. Mantienen las tasas de defectos de soldadura en 2–3% (o 0.5% con monitoreo de arco en tiempo real), mientras que la soldadura manual presenta tasas de defectos del 8–12%. La física del arco, la química del gas de protección y la metalurgia del metal base son iguales en ambos procesos. Difieren en el control del movimiento de la antorcha y en la adaptación a la abertura de la junta.
La manufactura global continúa avanzando hacia el control mecanizado de la antorcha. El informe IFR World Robotics 2024 señala que en 2024 se instalaron 542,000 robots industriales en todo el mundo. La unión y la soldadura representan el 21% de todas las aplicaciones robóticas. Durante la soldadura manual, un soldador humano certificado observa el charco de metal fundido a través del filtro de la careta. Cuando un borde cortado se abre, el operador reduce la velocidad y oscila la antorcha a simple vista. La soldadura manual ofrece gran adaptabilidad en placas deformadas, esquinas internas estrechas y reparaciones en campo. Sin embargo, la ejecución manual sufre fatiga física natural a lo largo del turno.
Durante la soldadura robotizada, un brazo robótico servoaccionado sigue una trayectoria programada con voltaje, velocidad de alimentación de alambre y velocidad de avance bloqueados. La soldadura automatizada estándar ejecuta una trayectoria programada de coordenadas fijas de principio a fin. La geometría del cordón se mantiene uniforme a lo largo de miles de piezas. Para más detalles sobre el equipamiento de la celda, consulte nuestra guía de sistemas de soldadura robotizada. En cambio, el sistema robótico mecaniza el movimiento de la antorcha pero exige un registro repetible de las piezas en las etapas previas.
Ejecución de soldadura manual
- La trayectoria de la antorcha es guiada por manos humanas con retroalimentación visual sobre el charco de metal fundido.
- El ciclo de trabajo por turno promedia un 10–15% de tiempo de arco activo (8–12% en talleres no optimizados; 20% techo práctico; 15–30% rango amplio).
- Las tasas de defectos se sitúan entre 8–12% (5–10% según habilidad y fatiga), con hasta un 60% de desperdicio de alambre por sobresoldadura.
- Ideal para corridas de menos de 10 piezas, prototipos a medida, reparaciones de tuberías y ensambles variables en campo.
Ejecución de soldadura robotizada
- Las trayectorias servo de seis ejes mantienen 0.05 mm de repetibilidad con una repetibilidad de tiempo de ciclo de ±1%.
- El ciclo de trabajo por turno alcanza un 60–80% de tiempo de arco activo en celdas estándar y hasta un 90% en líneas multiestación.
- Las tasas de defectos bajan al 2-3% (0.5-3% con ajuste adecuado) y el desperdicio de gas de protección se reduce hasta 5X.
- Muy adecuada para lotes en cobot de 10-500 piezas, corridas semanales de 200-500 piezas o soldaduras pesadas sobre posicionadores.
| Dimensión de desempeño | Soldadura manual (GMAW / GTAW) | Celda de robot colaborativo (Cobot) | Celda industrial de soldadura robotizada |
|---|---|---|---|
| Repetibilidad de trayectoria | Estabilidad manual dependiente del operador | Repetible dentro de ±0.02 pulgadas (±0.5 mm) | 0.05 mm de repetibilidad de trayectoria; ±1% en tiempo de ciclo |
| Ciclo de trabajo de arco activo por turno | 10–15% promedio (20% techo; 15–30% rango por turno) | 60–80% en corridas de lotes con dispositivos de fijación | 60–90% del turno en posicionadores de doble estación |
| Velocidad instantánea de avance | 10–20 IPM velocidad manual base | 39% menos tiempo de ciclo en ensambles soldados complejos | 10–100+ IPM según el modelo de robot |
| Tolerancia de ajuste de junta | Abertura variable de 0–2 mm compensada por oscilación manual | ±0.02 pulgadas (±0.5 mm) o seguimiento adaptativo | ±0.5 × diám. de alambre (±0.022-pulgadas para alambre de 0.045-pulgadas) |
| Tasa de defectos y retrabajo | 8–12% (5–10% según habilidad/fatiga) | 0.5–3% con ajuste adecuado | 2–3% estándar; 0.5% con monitoreo en tiempo real |
| Umbral económico de lote | Menos de 10 piezas (unitarias y a medida) | 10–500 piezas por día o semana (alta mezcla) | 200–500+ piezas/semana o 10,000+ piezas/año |
| Sobresoldadura y desperdicio de gas | Hasta 60% de desperdicio de alambre (125–200% en aberturas anchas) | Alimentación de alambre fija; hasta 5X menos desperdicio de gas | Perfil de cordón fijo; hasta 5X menos desperdicio de gas |
| Mano de obra anual vs costo del sistema | $65,000–$100,000/soldador al año ($40k–$50k base) | $80,000–$150,000 sistema cobot ($95k+ llave en mano) | $75,000–$200,000 celda MIG ($200k–$500k+ a medida) |
| Normativa de seguridad aplicable | OSHA 29 CFR 1910.252 EPP y ventilación | ANSI/A3 R15.06-2025 aplicación colaborativa | AWS D16.1M/D16.1:2018 y ANSI/A3 R15.06-2025 |
| Tiempo de capacitación hasta el dominio | 6 meses a 2 años para destreza manual | Horas mediante programación guiada a mano en cobot | 1–4 semanas según la complejidad del sistema |
¿Qué tan rápido es un soldador robótico en comparación con un soldador humano?
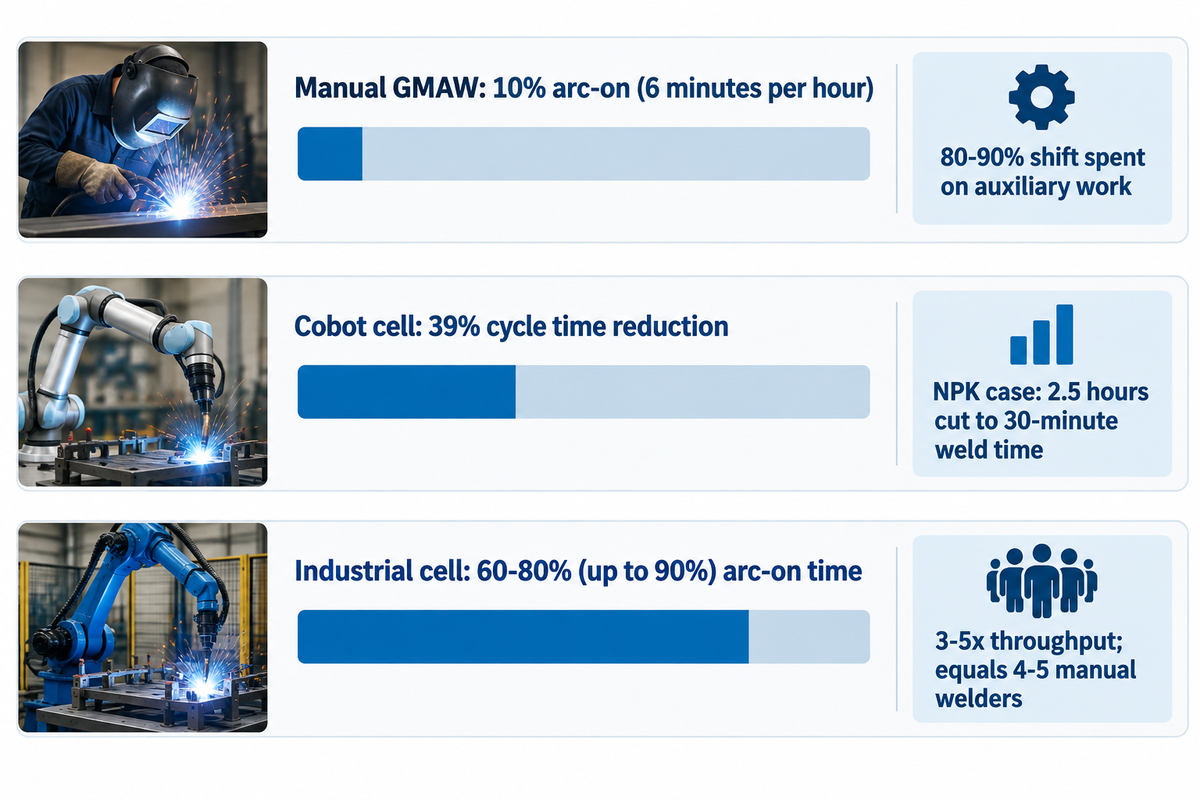
Un soldador robótico industrial alcanza un ciclo de trabajo de arco activo del 60–80% (y hasta el 60–90% del turno en celdas multiestación) frente al 15–25% (y un promedio empírico de taller del 10–15%) de un soldador humano. Ese salto en el ciclo de trabajo suele generar un multiplicador de rendimiento de 3-5x en corridas repetitivas de soldadura por arco metálico con gas, y las celdas de doble estación pueden superarlo. Una celda robótica a dos turnos equivale a la producción de 4 o 5 estaciones manuales.
Los gerentes de planta suelen confundir la velocidad instantánea de la antorcha con el tiempo de ciclo total de la pieza. Las soldadoras MIG semiautomáticas avanzan de 10 a 20 IPM. Un robot de soldadura avanza de 10 a 100+ IPM, según el tipo y modelo de robótica. El movimiento mecánico mantiene constantes la distancia del tubo de contacto y el ángulo de la antorcha. Sin embargo, la física de solidificación del charco de soldadura fundido limita qué tan rápido puede desplazarse cualquier antorcha antes de que aparezca socavado.
El tiempo de arco activo por turno es lo que impulsa la brecha real de producción. Los datos de Miller Electric muestran que el arco arde en promedio solo alrededor del 10% del tiempo laboral en GMAW semiautomático (aproximadamente seis minutos por hora). El estudio de monitoreo de ESAB en 20 estaciones de soldadura del fabricante de maquinaria pesada Särkinen halló que el tiempo de arco manual promedio era de apenas 8–10%. Incluso tras optimizar el flujo de trabajo, el ciclo de trabajo manual alcanzó un máximo del 20%. Los soldadores dedican el 80–90% de su turno a tareas auxiliares como manejo con grúa, sujeción, punteado y retiro de escoria. Los puntos de referencia de The Welding Institute (TWI Global) señalan que el ciclo de trabajo manual promedia un 45% únicamente en líneas de producción masiva. Los talleres de lotes pequeños suelen registrar un 15% o menos.
Comparación de tiempo de arco por turno y tiempo de ciclo (referencias publicadas de taller)
Premisa: Comparar los ciclos de trabajo de arco activo publicados y los tiempos de ciclo por pieza medidos entre cabinas manuales, celdas de robots colaborativos y celdas industriales a dos turnos.
- Las cabinas manuales GMAW promedian un 10% de tiempo de arco activo (6 minutos por hora) con un techo optimizado del 20%. Los especialistas de AWS informan que un soldador humano rara vez mantiene el arco activo durante más de 3-4 horas por turno (~25% resultado sobresaliente, menos del 15% típico en piso de planta).
- Un estudio de University of North Dakota determinó que un robot soldador colaborativo redujo el tiempo de ciclo en un 39% en ensambles soldados complejos. Del mismo modo, NPK redujo el tiempo de soldadura de una pieza individual de 2.5 horas manuales a un tiempo de soldadura de 30 minutos mediante la generación automatizada de trayectorias SmartTCP.
- Las celdas de alto volumen a dos turnos operan con un 60–80% (hasta 90%) de tiempo de arco activo. Una celda industrial de soldadura robotizada entrega un rendimiento de 3–5x y reemplaza la producción de 4–5 soldadores manuales sin recargos por horas extra.
Instalar un soldador robótico básico sobre una única mesa fija limita la utilización de la celda si el brazo espera mientras se desatornilla manualmente la pieza, por lo que la producción de alto volumen requiere indexación de doble estación o dispositivos de cambio rápido para mantener activa la antorcha.
Comparación lado a lado entre los procesos de soldadura MIG, TIG, orbital y láser
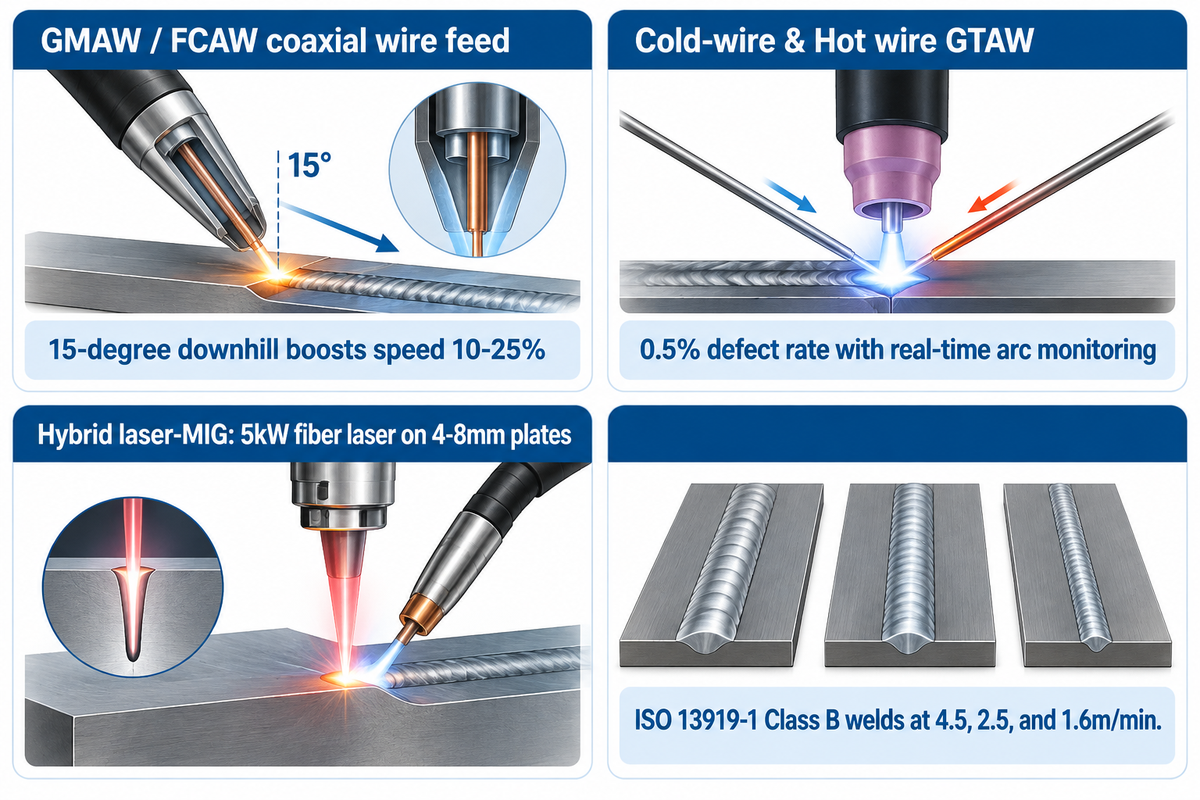
Posicionar juntas traslapadas o en T de lámina metálica para un movimiento de antorcha descendente de 15 grados incrementa la velocidad de avance GMAW en un 10-25%. La soldadura híbrida láser-MIG con un láser de fibra de 5kW en placas de 4–8mm alcanza velocidades de hasta 4.5m/min. La mecánica de alimentación del alambre determina con qué facilidad cada método y tipo de soldadura pasa de la mano humana a un brazo robótico.
La revisión del American National Standards Institute (ANSI) sobre la norma AWS D16.1M/D16.1:2018 comenta que las normas para robots industriales de soldadura por arco cubren principalmente la soldadura por arco metálico con gas (GMAW) y la soldadura por arco con núcleo de fundente (FCAW). Durante la soldadura MIG, el alambre avanza de forma coaxial con el gas de protección a través de un solo cable de pistola. El controlador del robot gestiona la velocidad de avance, el ángulo de trabajo, el ángulo de desplazamiento, la longitud libre del alambre y el patrón de oscilación.
En cambio, la soldadura TIG separa el electrodo de tungsteno no consumible del alambre de aporte frío. En un robot, el proceso TIG con alambre frío requiere una guía motorizada externa orientada hacia el borde delantero del charco de fusión. Esa guía externa restringe la rotación de la antorcha en esquinas estrechas. Los procesos GTAW con alambre caliente precalientan el alambre para aumentar la deposición. La soldadura TIG en la industria automotriz con monitoreo de arco en tiempo real logra una tasa de defectos del 0.5%.
La soldadura por resistencia (especialmente la soldadura por puntos en la industria automotriz) y la soldadura láser también funcionan con gran precisión en brazos de seis ejes. En láminas metálicas delgadas y placas estructurales de 4–8mm, TWI Global probó un robot Kawasaki con un láser de fibra de Yb de 5kW y un equipo MIG/MAG sinérgico de ESAB. Esas pruebas produjeron soldaduras Clase B según ISO 13919-1 a 4.5, 2.5 y 1.6m/min empleando velocidades de alimentación de alambre de 9, 8 y 7m/min. La soldadura por plasma y los cabezales orbitales cubren funciones especializadas donde las juntas de tubos fijos requieren cabezales de sujeción compactos.
¿Cuál es la diferencia entre soldadura semiautomática y soldadura automática?
La soldadura semiautomática implica el uso de una fuente de potencia y un alimentador de alambre para controlar el voltaje del arco y la velocidad de alimentación del alambre, mientras un soldador humano controla manualmente la velocidad de avance. Por otro lado, la soldadura automática y la robotizada utilizan carros mecanizados, posicionadores o robots multieje para controlar tanto la alimentación de alambre como el movimiento de la trayectoria de la antorcha sin guía manual.
¿Cuáles son las desventajas de la soldadura robotizada frente a la soldadura manual?
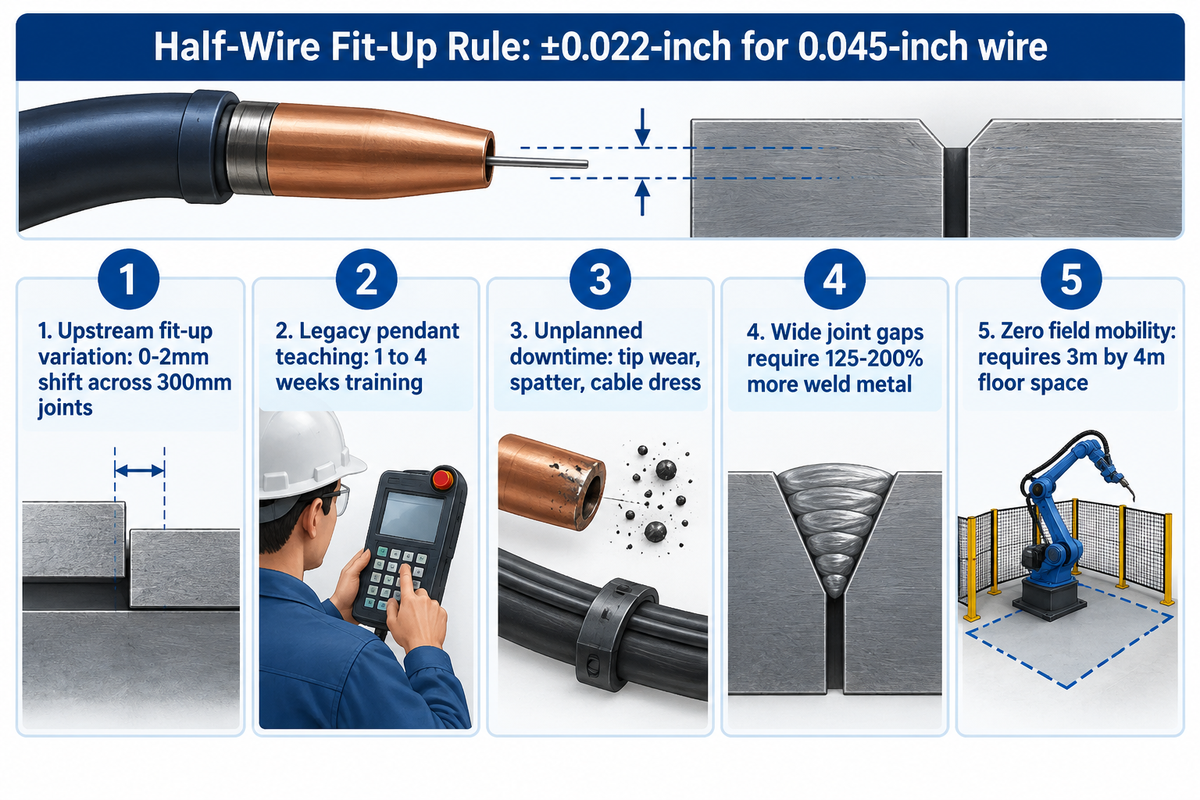
Los robots de soldadura preprogramados estándar sin sensores de seguimiento de junta requieren una repetibilidad en la ubicación de la unión dentro de ±0.5 × diámetro del alambre (±0.022-pulgadas para alambre de 0.045-pulgadas). Superar esa abertura exige 125–200% más metal de soldadura para compensar la pérdida de garganta. Los errores previos de doblez o corte que un soldador manual compensa fácilmente pueden provocar perforaciones en una celda robótica. Llamamos a este límite la Regla de ajuste de medio alambre.
Según los lineamientos de fijación robótica de Lincoln Electric, operar un alambre sólido GMAW de 0.045-pulgadas (1.14 mm) limita la desviación de la junta entre piezas a ±0.022 pulgadas (±0.56 mm). Si una mesa de plasma, prensa dobladora o sierra previa entrega piezas cuya abertura de raíz se desplaza más allá de la mitad del diámetro del alambre, un robot ciego deposita el metal de aporte sobre una sola pared lateral. Reemplazar cabinas manuales por un robot deja al descubierto cualquier falla dimensional en los procesos previos de corte y conformado.
“El objetivo de integrar el dispositivo de fijación y sujeción / localización es asegurar que la ubicación de la junta de soldadura se repita, en un espacio de 3 dimensiones relativo al sistema, dentro de +/- la mitad del diámetro del alambre de soldadura aplicado. Por ejemplo, usar alambre de 0.045 pulg. de diámetro permite una tolerancia de +/- 0.022 pulg.”
Los informes prácticos de talleres de fabricación industrial señalan cinco desventajas operativas recurrentes que los compradores primerizos deben auditar:
- La variación en el ajuste previo provoca retrabajo cuando los soportes cortados con oxicorte se desplazan entre 0–2mm a lo largo de juntas de 300mm. Las pruebas de TWI Global en aluminio de 4mm, acero inoxidable de 6mm y acero al carbono de 8mm demostraron que un desalineamiento alto-bajo superior a 0.5mm a 1.0mm causaba falta de fusión en la pared lateral. Evitar defectos requirió reducir la distancia del cabezal entre 2mm y 4mm.
- La sobrecarga de programación y capacitación frena los lotes pequeños cuando se utiliza la enseñanza tradicional con consola manual, la cual requiere de 1 a 4 semanas de entrenamiento del operador. Los talleres de alta mezcla deben emplear software de trayectoria automatizada (que redujo el tiempo de soldadura de NPK de 2.5 horas a 30 minutos) o reprogramar cobots mediante guiado manual.
- Cinco problemas principales provocan tiempos muertos no planificados en las celdas robóticas durante la producción diaria: desgaste de la punta de contacto, acumulación de salpicaduras, mal tendido del cable coaxial, acceso estrecho en secciones tipo cajón y cuellos de cisne doblados.
- La sobresoldadura y la complejidad de los dispositivos de fijación añaden costos ocultos cuando se ensanchan las aberturas de junta. Lincoln Electric indica que compensar una abertura de junta amplia requiere entre 125-200% más metal de soldadura. La sobresoldadura manual también desperdicia hasta un 60% más de alambre y 5X más gas de protección.
- Los robots industriales cerrados tienen movilidad nula en campo y requieren alrededor de 3m por 4m de espacio dedicado en el piso de planta. No pueden subir por columnas estructurales, entrar en tanques de lastre de buques ni soldar empates de tuberías en campo donde resulta obligatoria la mayor flexibilidad de las manos humanas.
¿A qué tamaño de lote o volumen de producción anual debe un taller cambiar a soldadura robotizada?
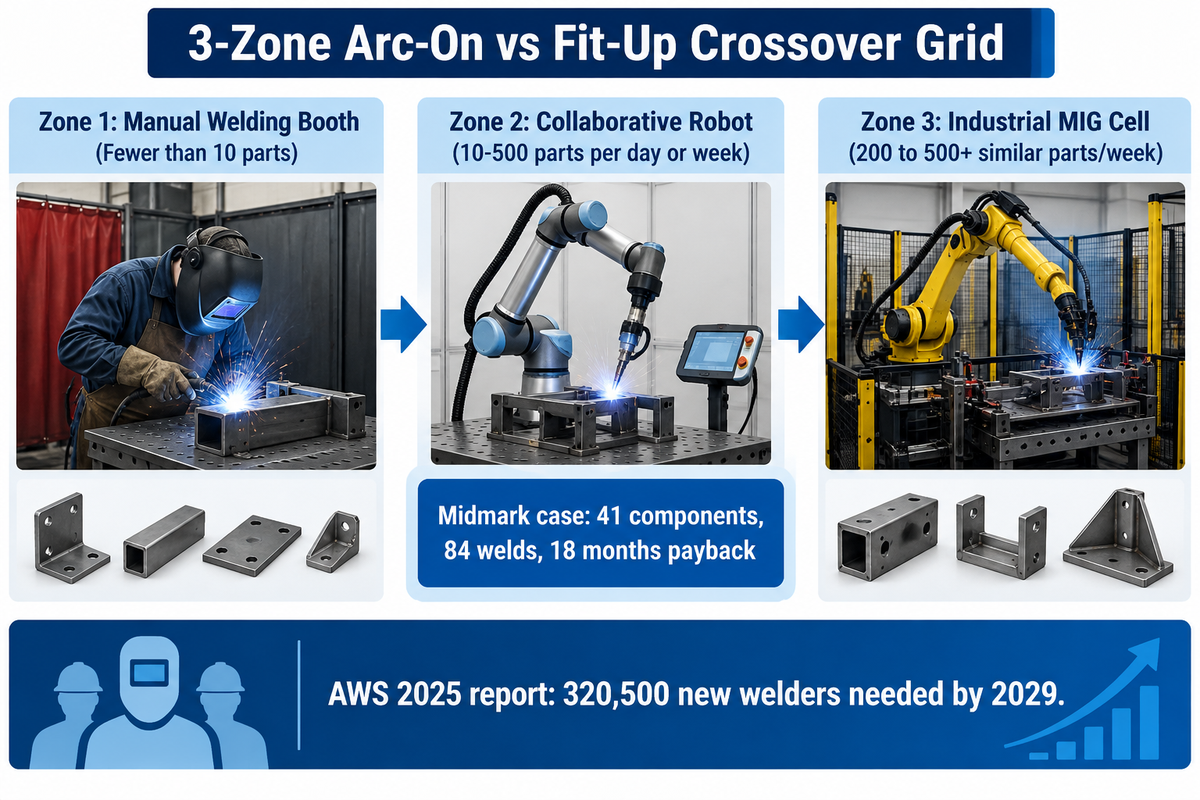
Los robots colaborativos de soldadura se justifican en tamaños de lote de 10-500 piezas por día o semana en talleres de fabricación de alta mezcla. Los fabricantes de estructuras y maquinaria registran un retorno de inversión de 2 años con 200 piezas por semana, el ROI más rápido por encima de 500 piezas similares por semana, y producción masiva con 10,000+ piezas por mes. Los ensambles pesados individuales que toman 2.5 horas o varios turnos por pieza también justifican la automatización con conteos bajos de unidades.
Los propietarios de talleres bajo pedido suelen descartar la automatización porque nunca producen 10,000+ piezas al mes como los proveedores automotrices de primer nivel. Sin embargo, la investigación de Assembly Magazine sobre automatización de soldadura en lotes pequeños muestra que un ingeniero automotriz considera lote pequeño 500 piezas o menos. Un ingeniero aeroespacial o de equipo pesado considera lote pequeño 5 piezas o menos. Midmark automatizó un dispositivo para elevadores de tijera que combina 41 componentes y 84 soldaduras con un peso de hasta 350 libras en un robot de 165 kilogramos de carga útil, logrando recuperar la inversión en 18 meses.
Para clasificar la soldadura manual y robotizada según el volumen de piezas y la complejidad de la junta, utilice nuestra Matriz de cruce de 3 zonas: tiempo de arco vs ajuste a continuación. Los fabricantes de acero estructural pueden ver cómo la fabricación de acero en línea de vigas aplica automatización de altas horas de arco para producir vigas H y columnas cajón en lotes pequeños.
| Arquetipo de pieza y segmento industrial | Referencia de volumen de lote | Complejidad de soldadura / Peso | Tolerancia de ajuste de junta | Zona de cruce recomendada |
|---|---|---|---|---|
| 1. Bastidores arquitectónicos a medida y prototipos | Menos de 10 piezas (no repetitivas) | Geometría unitaria a medida | Abertura de 0–2 mm compensada a mano | Zona 1: Cabina de soldadura manual |
| 2. Reparación de tuberías en campo y acero montado en obra | Menos de 10 juntas por sitio | Empates en campo fuera de posición | Desalineamiento API 1104 de 1/16 pulgadas (1.6 mm) | Zona 1: Soldadores manuales calificados |
| 3. Sublotes de precisión aeroespacial y defensa | 5 piezas o menos por lote | Dispositivos repetibles de alto valor | ±0.02 pulgadas (±0.5 mm) maquinado | Zona 2: Cobot o GTAW manual |
| 4. Lámina metálica y gabinetes de alta mezcla | 10–500 piezas por día o semana | Placas de 4–8 mm o gabinetes delgados | ±0.5 mm cortado por láser y doblado | Zona 2: Robot colaborativo (Cobot) |
| 5. Dispositivos multicomponente para elevadores de tijera y bastidores | 10–500 piezas en familias recurrentes | 41 componentes / 84 soldaduras (hasta 350 lb) | ±0.02 pulgadas con detección por contacto | Zona 2/3: Celda robótica (retorno en 18 meses) |
| 6. Subensambles de acero estructural y maquinaria | 200 a 500+ piezas similares/semana | Soportes estructurales medianos y vigas | ±0.022-pulgadas o seguimiento adaptativo de junta | Zona 3: Celda industrial MIG (ROI de 12–24 meses) |
| 7. Producción estampada automotriz Tier-1/2 | 500 piezas/lote a 10,000+ piezas/mes | Subbastidores estampados de alta velocidad | 0.05 mm de repetibilidad del robot | Zona 3: Línea dedicada multi-robot |
| 8. Soldaduras pesadas para movimiento de tierras y construcción | Lotes de bajo volumen de pieza única | Soldadura manual de 2.5 h reducida a 30 min | Robot coordinado de 11 ejes + SmartTCP | Zona 3: Robot de 6 ejes + posicionador pesado |
| 9. Recipientes a presión, tanques y virolas de torres eólicas | Spools de 6 toneladas a virolas de 1,000 toneladas | 200–6,000 mm diám.; tanques de 500 m³ | Ajuste hidráulico ±0.5 mm / láser 0.05 mm | Zona 3: Manipulador + rodillos giratorios |
Al analizar una familia recurrente de piezas, comparamos el retrabajo mensual y el tiempo de preparación entre la soldadura robotizada y la manual. Si un taller gasta más de $5,000 al mes en desperdicio, retrabajo y reclamos de garantía, o suelda al menos 200 piezas por semana, la soldadura robotizada frente a la manual recupera el capital en dos años.
¿Los robots están reemplazando por completo a los soldadores?
No, los robots de soldadura amplían la capacidad del taller en lugar de reemplazar las carreras de soldadura porque, en última instancia, las jubilaciones superan a los nuevos graduados de escuelas técnicas. El informe laboral 2025 de la American Welding Society (AWS) indica que en EE. UU. había 771,000 soldadores empleados en 2024. Más de 157,000 soldadores están próximos a jubilarse y se necesitan 320,500 nuevos soldadores para 2029. La National Tooling and Machining Association informa que más de un tercio de sus talleres asociados rechazan trabajos por falta de soldadores calificados. Los talleres combinan la soldadura robotizada y la manual para que los robots ejecuten cordones repetitivos mientras los soldadores calificados programan celdas y sueldan juntas bajo código personalizadas.
Especificaciones técnicas: tolerancias de ajuste de junta, seguimiento de costura y seguridad AWS D16.1
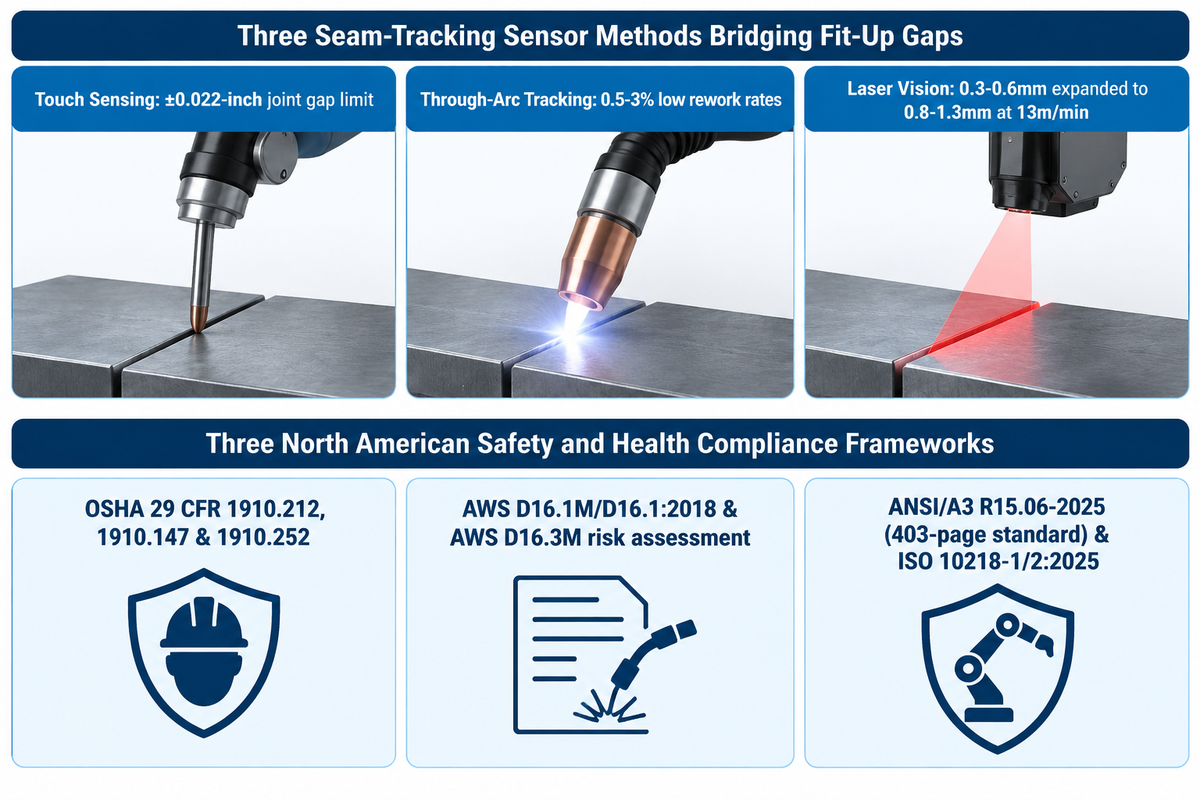
Los sensores adaptativos de seguimiento de junta por visión láser amplían la tolerancia de abertura en juntas a tope de 0.3–0.6mm hasta 0.8–1.3mm (y 1.5–1.6mm en sistemas híbridos) ajustando la alimentación de alambre a 13m/min y la velocidad a 1.2–2m/min. El resguardo perimetral de la celda debe cumplir con AWS D16.1M/D16.1:2018 y la norma ANSI/A3 R15.06-2025 de 403 páginas. La selección adecuada de sensores supera la Regla de ajuste de medio alambre sin exigir tolerancias de troquel de estampado.
Tal como señala la lista de verificación de ingeniería de soldadura robotizada de The Fabricator, los ingenieros deben evaluar las tolerancias de ajuste antes de adquirir el equipamiento. Los tres métodos disponibles para cubrir la brecha entre los componentes cortados por plasma y la precisión de trayectoria del robot incluyen:
| Tecnología de sensores | Principio de funcionamiento | Alcance validado de placas y juntas | Tolerancia medida y adaptación de parámetros |
|---|---|---|---|
| Detección por contacto (alambre/boquilla) | El robot toca las superficies de la pieza con el alambre antes del encendido para desplazar el programa maestro en el espacio 3D | Juntas traslapadas, en filete y en T sobre piezas sujetas rígidamente | Localiza desplazamientos de orientación de la pieza cuando el ancho de abertura se mantiene dentro de ±0.022-pulgadas |
| Seguimiento a través del arco y WireSense | Monitorea corriente/voltaje de arco o el contacto oscilante del alambre para seguir el centro de la junta al soldar | Filetes multipasada y biseles estructurales pesados | Compensa la distorsión térmica manteniendo bajas tasas de retrabajo del 0.5–3% |
| Seguimiento de junta por visión láser (Servo-Robot Digi-I/S) | Un sensor láser delante de la antorcha transmite en tiempo real el ancho de abertura y el desalineamiento al controlador adaptativo | Aleación Al de 4mm, inoxidable de 6mm, acero S355 de 8mm (juntas de 300mm) | Amplía el límite de abertura de 0.3–0.5mm a 0.8–1.3mm (y el desalineamiento a 1.2–1.3mm) con avance de alambre de 13m/min |
Combinar un dispositivo con detección por contacto y seguimiento láser adaptativo de junta cubre esta brecha, brinda mejor calidad de soldadura y mantiene una calidad superior en múltiples pasadas. Ayuda a los talleres a generar menos desperdicio por chatarra. Tres marcos de seguridad y salud laboral se aplican a las instalaciones en Norteamérica:
- En la Guía de seguridad en robótica industrial de OSHA, el resguardo de maquinaria se rige por 29 CFR 1910.212, mientras que el bloqueo/etiquetado se rige por 29 CFR 1910.147 y la ventilación de soldadura por 29 CFR 1910.252. Las celdas automatizadas eliminan la exposición humana directamente dentro de la columna de humos. También reducen las lesiones musculoesqueléticas, que según informes de CDC/NIOSH representan el 29 por ciento de las lesiones con días laborales perdidos y el 34 por ciento de los reclamos de compensación laboral (con un costo anual de $20 mil millones para los empleadores de EE. UU.).
- La norma AWS D16.1M/D16.1:2018 define las zonas de peligro de los robots de soldadura por arco, las paradas de emergencia, las consolas de enseñanza a baja velocidad y las evaluaciones de riesgos en conformidad con AWS D16.3M/D16.3.
- Publicada el 29 de octubre de 2025 como un documento de 403 páginas, la norma actualizada de seguridad de robots ANSI/A3 R15.06-2025 se armoniza con ISO 10218-1:2025 (ampliada de 50 a 95 páginas) e ISO 10218-2:2025 (ampliada de 72 a 223 páginas). Las Partes 1+2 de R15.06 también crecieron de 162 a 374 páginas. Con más de 4.2 millones de robots industriales desplegados en el mundo, la revisión de 2025 reemplaza “robot colaborativo” por “aplicación colaborativa” e incorpora la ciberseguridad a las evaluaciones de riesgos de seguridad.
Alternativas intermedias: cobots, posicionadores de soldadura y rodillos giratorios
Los rotadores de soldadura pesados y rodillos giratorios con capacidad de 1 a 1,000 T (para diámetros de recipientes de 200–6,000 mm a velocidad continua de 0.5–15 rpm) y los posicionadores rotativos ayudan a los talleres a aprovechar las ganancias de deposición en posición plana. Funcionan como multiplicadores para el soldador manual o como ejes sincronizados en una celda de soldadura robotizada. La automatización no exige dar un único salto desde una mesa manual hasta una línea a medida de $500,000.
La gravedad controla la estabilidad de la soldadura fundida durante la fabricación metálica. Posicionar una junta traslapada o en T para un ángulo de antorcha de 15 grados descendente aumenta la velocidad de avance entre un 10-25 por ciento. La estación de trabajo equipada con posicionadores de soldadura rotativos inclina y gira el ensamble soldado para mantener cada costura de filete y bisel en posición plana (1G/PA) u horizontal (2F/PB).
Los talleres de fabricación que buscan escalar entre las cabinas manuales y las líneas industriales totalmente automatizadas disponen de cuatro niveles de equipamiento:
| Arquitectura del equipo | Capacidad y envolvente validadas | Ganancia de productividad medida | Mecanismo de ingeniería principal |
|---|---|---|---|
| 1. Rodillos giratorios autoalineables y ajustables (ZT / AD) | 6–50 T autoalineables; 10–60 T ajustables; hasta 1,000 T a medida | Reduce el tiempo de preparación 40%–60%; eleva el rendimiento 35% | Mantiene virolas inestables dentro de ±1 mm de desplazamiento con factor de seguridad de 1.5× |
| 2. Rotadores hidráulicos de ajuste 3D y láser para tuberías (HGKF / OR) | 5–100 T sujeción de tubería; 20–100 T (hasta 2,000 T) ajuste hidráulico | Alineación reducida de 8 h a 45 min; retrabajo reducido en 90% | Alineación láser de 0.05 mm (preparación 35% más rápida) y ajuste 3D de ±0.5 mm |
| 3. Sistema de soldadura con robot colaborativo (Cobot) | 10–500 piezas por día o semana en mesas modulares de fijación | Tiempo de ciclo 39% más rápido; ciclo de trabajo de arco del 60–80% | Enseñanza guiada a mano en horas; ROI típico de 18–24 meses |
| 4. Robot de 6 ejes o columna y pluma + posicionadores sincronizados | Manejo de 165 kg / brazo de 6 ejes o línea SAW de 1,200–4,800 mm | Posicionamiento reducido de 45 min a 8 min; de 40 a 68 juntas/día | 99.3% de aceptación en primera pasada (frente a 92%) y retorno en 10 meses |
En las implementaciones de clientes de Aubrik, combinar un posicionador de soldadura automático con un cobot o un robot de seis ejes amplía la envolvente de trabajo del brazo. Los talleres de recipientes pesados operan 8× ZT-50 rotadores autoalineables en secciones de torres eólicas de 120 m y tanques de almacenamiento de 500 m³ donde se aplica soldadura por arco sumergido o con protección gaseosa. Esas líneas combinan un manipulador de soldadura de columna y pluma con rodillos giratorios clasificados para servicio continuo de 24 horas con un factor de seguridad de 1.5×. En una línea de soldadura circunferencial de tuberías que mantiene el desalineamiento API 1104 dentro de 1/16 pulgadas (1.6 mm), esta integración redujo el tiempo de posicionamiento por junta de 45 minutos a 8 minutos y disminuyó la cuadrilla de 4-5 trabajadores a 1 operador. La producción diaria subió de 40 a 68 juntas soldadas por día, la aceptación en primera pasada aumentó del 92% al 99.3% y la línea logró un retorno de inversión en 10 meses.
¿Cuánto cuesta una máquina de soldadura robótica frente a la soldadura manual en un TCO a 5 años?
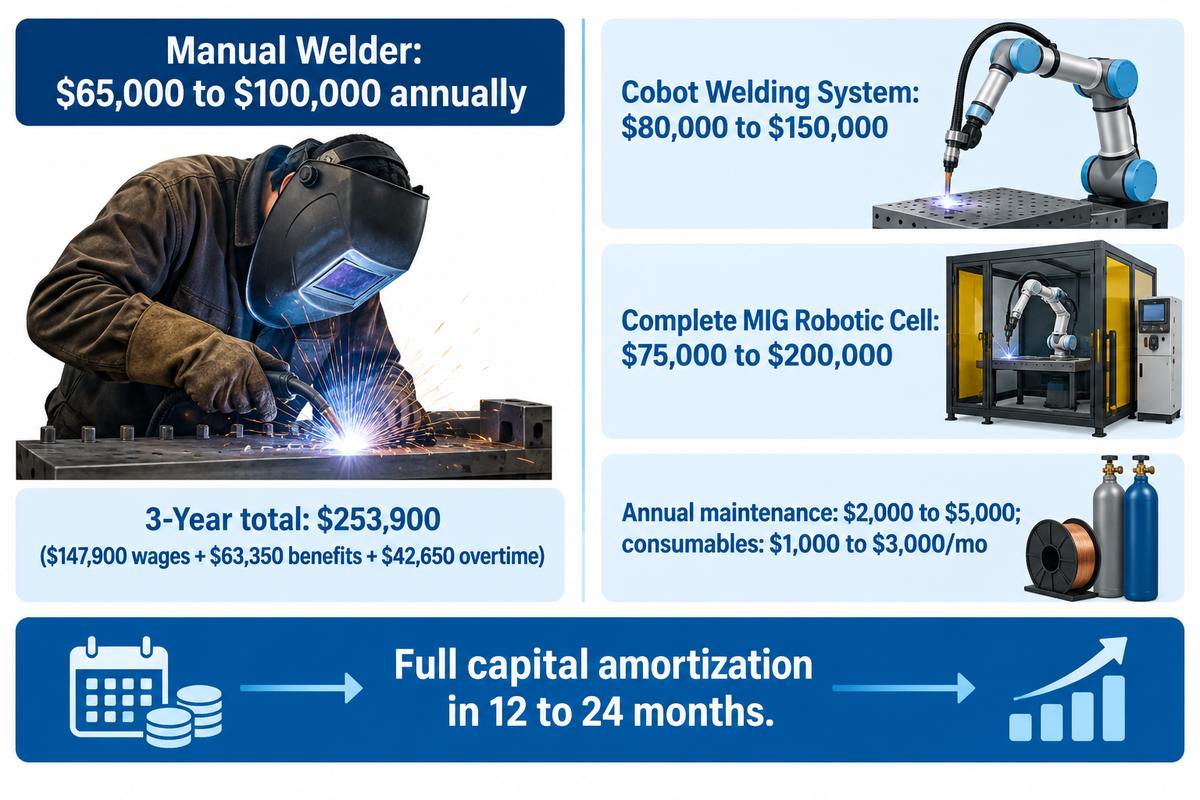
Un sistema de soldadura con robot colaborativo cuesta de $80,000 a $150,000, y una celda industrial completa de soldadura robótica MIG cuesta de $75,000 a $200,000 (elevándose a $95,000–$300,000+ en configuraciones especializadas y a $200,000–$500,000+ en celdas personalizadas de gama alta con posicionadores). Mientras tanto, un solo soldador manual cuesta de $65,000 a $100,000 anuales (y $253,900 en 3 años con prestaciones y horas extra). Comparar el costo total de propiedad (TCO) multianual demuestra por qué los talleres de volumen medio a alto logran la amortización completa en 12 a 24 meses.
Los compradores que solo cotizan un brazo básico de 6 ejes o máquinas de soldar independientes pasan por alto el equipamiento completo de la celda y los costos operativos continuos. Una celda de producción incluye brazo robótico, fuente de potencia de soldadura, alimentador de alambre, posicionador, cerramiento de seguridad y otros accesorios. La operación continua requiere de $2,000 a $5,000 en mantenimiento anual (o 5–10% anual en contratos de servicio) y de $1,000 a $3,000 en consumibles mensuales.
| Nivel de sistema (rangos de mercado publicados) | Equipamiento y estructura de costos incluidos | Rango de capital instalado / mano de obra (USD) | Ventana de retorno publicada |
|---|---|---|---|
| Soldador industrial manual (por turno) | Salario base de $40,000–$50,000 (70% sueldo / 30% prestaciones + horas extra) | $65,000 – $100,000 / soldador al año ($253,900 / 3 años) | Gasto laboral continuo de referencia |
| Arrendamiento inicial de celda robótica para lotes pequeños | Celdas desde menos de $100,000 en arrendamiento por turno a 3 años | Menos de $100,000 (tarifa de arrendamiento de $6 – $12 / hora) | 18 meses (caso de lote pequeño Midmark) |
| Sistema de soldadura con robot colaborativo (Cobot) | Brazo cobot, fuente de potencia, antorcha y alimentador de alambre (techo de hasta $170,000) | $80,000 – $150,000 ($95,000 llave en mano básico) | 18 – 24 meses (<24 meses por debajo de $170,000) |
| Celda de soldadura robotizada MIG completa | Brazo robótico de 6 ejes, fuente de potencia, posicionador, cubierta de seguridad, instalación | $75,000 – $200,000 ($95,000–$300,000 especializada) | 12 – 24 meses (con 200–500+ piezas/semana) |
| Celda personalizada de gama alta con posicionadores | Múltiples posicionadores sincronizados, sensores, programación fuera de línea | $200,000 – $500,000+ | 12 – 24 meses (vida útil del robot de 15–20 años) |
Cálculo de retorno: mano de obra de soldador manual a 3 años vs cobot/robot (modelo ESAB y DOL)
Premisa: Las proporciones salariales del U.S. Department of Labor citadas por ESAB muestran que el sueldo base representa el 70% de los costos del empleador mientras que las prestaciones representan el 30%. Considere un soldador manual de tiempo completo que gana un salario base de $23 por hora durante una semana de 40 horas ($47,850 de sueldo base + $20,500 de prestaciones = $68,350 antes de horas extra). Sume 400 horas de tiempo extra anual pagadas a 1.5x el salario por hora y un incremento anual de costos del 3%:
- En el Año 1 los gastos del soldador manual alcanzan $47,850 en salarios, $20,500 en prestaciones y $13,800 en horas extra. Eso equivale a $82,150 en el Año 1 (o $78,000/año para un soldador que promedia 50 horas/semana a $23/h).
- Los gastos del Año 2 (con un aumento del 3%) suben a $49,300 en salarios, $21,100 en prestaciones y $14,200 en horas extra. Los gastos del Año 3 alcanzan $50,750 en salarios, $21,750 en prestaciones y $14,650 en horas extra.
- A lo largo de 3 años, el gasto acumulado para un soldador manual llega a $147,900 en salarios, $63,350 en prestaciones y $42,650 en horas extra. El total verificado a 3 años equivale a $253,900.
- Comparar ese costo trienal de $253,900 de un solo soldador frente a un sistema cobot de $80,000–$150,000 o una celda MIG completa de $75,000–$200,000 ofrece un retorno rentable en 12 a 24 meses. Cualquier sistema cobot por debajo de $170,000 se paga solo en menos de 24 meses y genera ahorros durante una vida útil de 15 a 20 años.
Cómo evaluar proveedores de celdas de soldadura robotizada llave en mano y posicionadores de servicio pesado
La American Welding Society estima una necesidad de 320,500 nuevos soldadores para 2029, y un retrabajo superior a $5,000/mes genera un rápido retorno de la automatización en una celda de 3m por 4m. Los compradores potenciales deben distinguir entre los fabricantes de robots de seis ejes y los fabricantes de posicionadores pesados de piezas. Ejecutar una Auditoría de celda manual a robótica de 6 compuertas antes de emitir una solicitud de cotización (RFQ) evita reductores subdimensionados y ejes externos sin coordinación.
Los proveedores de automatización de soldadura industrial operan en tres grupos especializados:
- Los fabricantes originales (OEM) de brazos robóticos de seis ejes y fuentes de potencia incluyen a FANUC, Yaskawa Motoman, ABB, KUKA, Kawasaki, Lincoln Electric, Miller Electric, ESAB y Fronius. Estos fabricantes suministran brazos manipuladores articulados, controladores y fuentes de potencia sinérgicas.
- Los especialistas en automatización de acero y perfiles, tales como Pemamek, Voortman y Zeman, construyen líneas tipo pórtico multi-robot con CAD/CAM para fabricar vigas estructurales pesadas.
- Los fabricantes de posicionamiento de piezas de servicio pesado e integración llave en mano están encabezados por Aubrik. Aubrik fabrica posicionadores rotativos de soldadura con marcado CE e ISO 9001, rodillos giratorios de 1 a 1,000 T (para diámetros de 200–6,000 mm con factor de seguridad de 1.5× para servicio de 24 horas) y manipuladores de columna y pluma que giran ensambles pesados en sincronía con el brazo robótico.
Auditoría de celda manual a robótica de 6 compuertas y lista de especificaciones para RFQ
Antes de solicitar cotizaciones de sistemas de soldadura robotizada o posicionadores sincronizados, incluya estos seis datos de ingeniería en su paquete RFQ:
- Audite el ajuste de junta previo. Verifique si la variación de abertura de raíz se mantiene dentro del límite de medio diámetro de alambre o si requiere detección por contacto y seguimiento láser de costura para aberturas de 0–2mm.
- Entregue archivos 3D STEP que muestren la masa de la pieza (desde piezas dentro de la carga útil del robot de 165 kg hasta recipientes de 1-1,000 T), el diámetro (200-6,000 mm) y el desplazamiento del centro de gravedad. Esos datos permiten dimensionar rotadores y posicionadores con un factor de seguridad de 1.5× para servicio de 24 horas.
- Especifique el volumen de lote semanal (lotes cobot de 10 a 500 frente a 200 a 500+ piezas por semana) y la cantidad de horas de soldadura manual (por ejemplo, ensambles de 2.5 horas o manejo de recipientes de 45 minutos). Esta información dimensiona la indexación y la reducción del uso de grúa.
- Defina la coordinación de ejes externos y las tolerancias de concentricidad. Incluya ajuste hidráulico 3D de ±0.5 mm, alineación láser de 0.05 mm o límites de desalineamiento API 1104 de 1/16 pulgadas (1.6 mm) para soldaduras circunferenciales de tuberías.
- Confirme los parámetros del proceso de soldadura para placas de 4–8mm o de pared gruesa. Indique el equipamiento GMAW, FCAW, SAW o híbrido láser-arco de 5kW y los servicios para el espacio de piso de 3m por 4m.
- Exija el cumplimiento documentado con AWS D16.1M/D16.1:2018, la evaluación de riesgos AWS D16.3M, la norma ANSI/A3 R15.06-2025 de 403 páginas y el resguardo y ventilación según OSHA 29 CFR 1910.212 / 1910.252.
Nota de alcance de ingeniería: Las comparaciones de rendimiento por turno y costos laborales a 3 años en esta guía se basan en estudios de referencia publicados. Los tiempos de ciclo reales y los periodos de recuperación dependen de los planos de la pieza, los parámetros de desplazamiento del centro de gravedad y las Especificaciones de Procedimiento de Soldadura (WPS) verificadas mediante una prueba física de soldadura.
¿Listo para evaluar sus ensambles soldados para automatización con robots o posicionadores?
El equipo de ingeniería de Aubrik dimensiona posicionadores rotativos de soldadura sincronizados, rodillos giratorios pesados y celdas completas de soldadura robotizada a partir de los planos de sus piezas. Proporciónenos las dimensiones de su pieza de trabajo, el peso y la meta de producción por turno para definir una distribución completa de la celda.
Explore los sistemas de soldadura robotizada de Aubrik o contacte a nuestro equipo de ingeniería para revisar los planos de sus piezas en una evaluación técnica preliminar.
Preguntas frecuentes
¿Los robots reemplazarán por completo a los soldadores humanos en los talleres de fabricación?
No — los robots de soldadura industrial automatizan costuras repetitivas de alto volumen en recintos de fábrica controlados. No reemplazan a los soldadores humanos calificados en construcción en campo, reparaciones de ductos, fabricaciones personalizadas unitarias ni juntas multipasada complejas con ajuste variable. Se proyecta que EE. UU. tendrá un déficit de 320,500 soldadores para 2029, con 157,000 soldadores actuales próximos a jubilarse. En consecuencia, los talleres de fabricación han combinado celdas robóticas con soldadores humanos calificados que programan trayectorias, inspeccionan la calidad de la soldadura y ejecutan ensambles personalizados bajo código.
¿Cuál es el periodo de recuperación típico al pasar de la soldadura manual a la robotizada?
La mayoría de los fabricantes de volumen medio a alto completan la amortización total del capital dentro de 12 a 24 meses. Los sistemas de soldadura con robots colaborativos suelen recuperar la inversión en 18 a 24 meses, y las mejoras con rodillos giratorios para recipientes pesados recuperan el capital en tan solo 10 meses. La velocidad de amortización es proporcional al volumen de piezas y a los turnos.
¿Puede un taller de soldadura manual existente incorporar un robot sin reemplazar todos sus dispositivos de fijación?
Los robots de soldadura industrial automatizan costuras repetitivas de alto volumen en recintos de fábrica controlados. No, las mesas manuales de punteado rara vez mantienen el registro repetible de piezas necesario para las trayectorias ciegas de soldadura robótica. Las mesas modulares de matriz de orificios funcionan bien para robots colaborativos equipados con detección por contacto. Las celdas industriales dedicadas requieren dispositivos rígidos que mantengan la ubicación de las juntas dentro de más o menos medio diámetro de alambre de soldadura (±0.022-pulgadas para alambre de 0.045-pulgadas).
¿Qué proceso de soldadura es más fácil de transferir de la operación manual a la robótica?
La soldadura por arco metálico con gas (MIG/MAG) se transfiere con mayor facilidad porque la alimentación coaxial de alambre no requiere el movimiento manual separado de una varilla de aporte, de modo que el robot puede mantener constantes la velocidad de avance y el voltaje.
¿Cómo mejoran los posicionadores de soldadura el desempeño de la celda robótica en piezas pesadas?
Los posicionadores de soldadura y rodillos giratorios sincronizados mueven los ensambles pesados durante el ciclo para mantener la antorcha robótica en orientación plana (1G/PA) o de filete horizontal (2F/PB). Mantener nivelado el charco de soldadura fundido evita el escurrimiento por gravedad y aumenta la velocidad de avance entre un 10 y un 25 por ciento en juntas descendentes de lámina metálica. La rotación también lleva las costuras circunferenciales de recipientes de 200 a 6,000 mm dentro del alcance del brazo robótico. En mesas giratorias de doble estación o líneas de rotadores autoalineables, el operador carga una estación mientras el robot suelda continuamente en el lado opuesto, elevando el tiempo de arco activo por turno al 60–90% y reduciendo el tiempo de posicionamiento de la junta de 45 minutos a 8 minutos.
Referencias y fuentes
- Aumento de la tolerancia a la abertura de ajuste mediante soldadura híbrida láser-arco y control adaptativo The Welding Institute (TWI Global)
- Especificación AWS D16.1M/D16.1:2018 para la seguridad en soldadura robótica por arco American National Standards Institute (ANSI) / American Welding Society (AWS)
- Automatización de la soldadura de lotes pequeños en manufactura de alta mezcla Assembly Magazine
- ¿Dónde están los soldadores? Proyecciones de la fuerza laboral de soldadura en EE. UU. 2025 American Welding Society (AWS Welding Digest)
- Listas de verificación para el éxito en la soldadura robotizada The Fabricator (Fabricators & Manufacturers Association, International)
- Normas de seguridad en robótica industrial (29 CFR 1910.212, 1910.252 y normas de consenso) Occupational Safety and Health Administration (OSHA), U.S. Department of Labor
- Norma de seguridad para robots industriales ANSI/A3 R15.06-2025 (Armonizada con ISO 10218-1/2:2025) American National Standards Institute (ANSI)
Publicaciones relacionadas




Tendencia ahora



