
Póngase en contacto con la empresa Aubrik

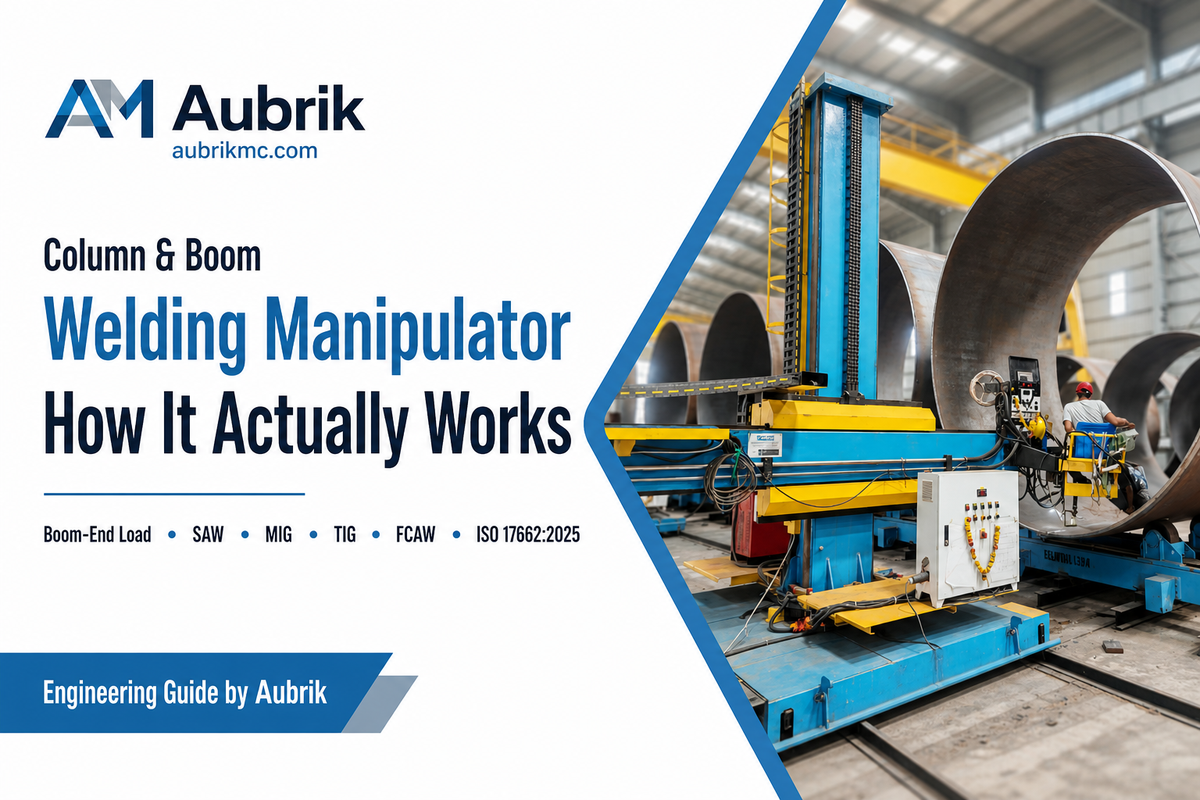
Un manipulador de soldadura de columna y brazo es una máquina que desplaza la antorcha sobre la junta a velocidad constante mediante un brazo horizontal, en lugar de que el operador sostenga la antorcha con la mano y camine junto a ella.
Especificaciones rápidas: manipulador de soldadura de columna y brazo
| Capacidad de carga en el extremo del brazo horizontal | De ~7 kg (portátil) a 600 kg+ (servicio pesado), según la categoría del modelo y el punto de montaje |
| Carrera de la columna y del brazo horizontal | Aproximadamente 1–5 m según la clase del modelo (los rangos publicados en líneas comunes abarcan 42–192 in) |
| Velocidad de recorrido | 5–120 in/min (127–3,048 mm/min), accionamiento de CA o servomotor de velocidad variable |
| Procesos compatibles | SAW, MIG/GMAW, TIG/GTAW, FCAW — cabezales para uno o dos procesos |
| Tiempo de arco encendido | ~10–25% en soldadura manual o semiautomática, frente a casi 100% en SAW totalmente automatizada. |
Un manipulador de soldadura de columna y brazo horizontal mantiene la antorcha de soldadura sobre la junta, mientras la columna define la altura y el brazo horizontal determina el alcance. Antes de elegir un modelo, especifique la longitud de soldadura, el conjunto de antorcha, la velocidad de recorrido, la envolvente de trabajo, la disposición sobre riel o piso y el caso de carga. La lista de aceptación también debe indicar el seguimiento de junta, el acceso del operador, los enclavamientos y cómo interactúa el manipulador con el posicionador de soldadura.
En resumen
- Un manipulador desplaza la antorcha, mientras que un posicionador o un rotador de soldadura mueve la pieza de trabajo, y la mayoría de los talleres que trabajan con materiales pesados termina adquiriendo ambos.
- La capacidad de carga de los brazos depende de la ubicación: la ficha técnica de AMET solo agrega 50kg de capacidad cuando la carga se coloca en el extremo opuesto del brazo, en comparación con una carga situada en el centro.
- La afirmación ampliamente citada de que «la automatización duplica o triplica el tiempo de arco encendido» es correcta como tendencia, pero suele ser exagerada. Los datos de fuentes independientes sitúan el rango real más cerca de 10 a 25 por ciento para una aplicación de soldadura manual, frente a una operación de soldadura SAW que alcanza casi 100% una vez totalmente automatizada.
- La norma ISO 17662:2025 recién publicada introduce muy pocos cambios, si acaso alguno, y se centra en la calibración y no en el diseño en sí, a diferencia de la impresión que genera su título de «nueva edición».
Qué hace realmente un manipulador de soldadura de columna y brazo
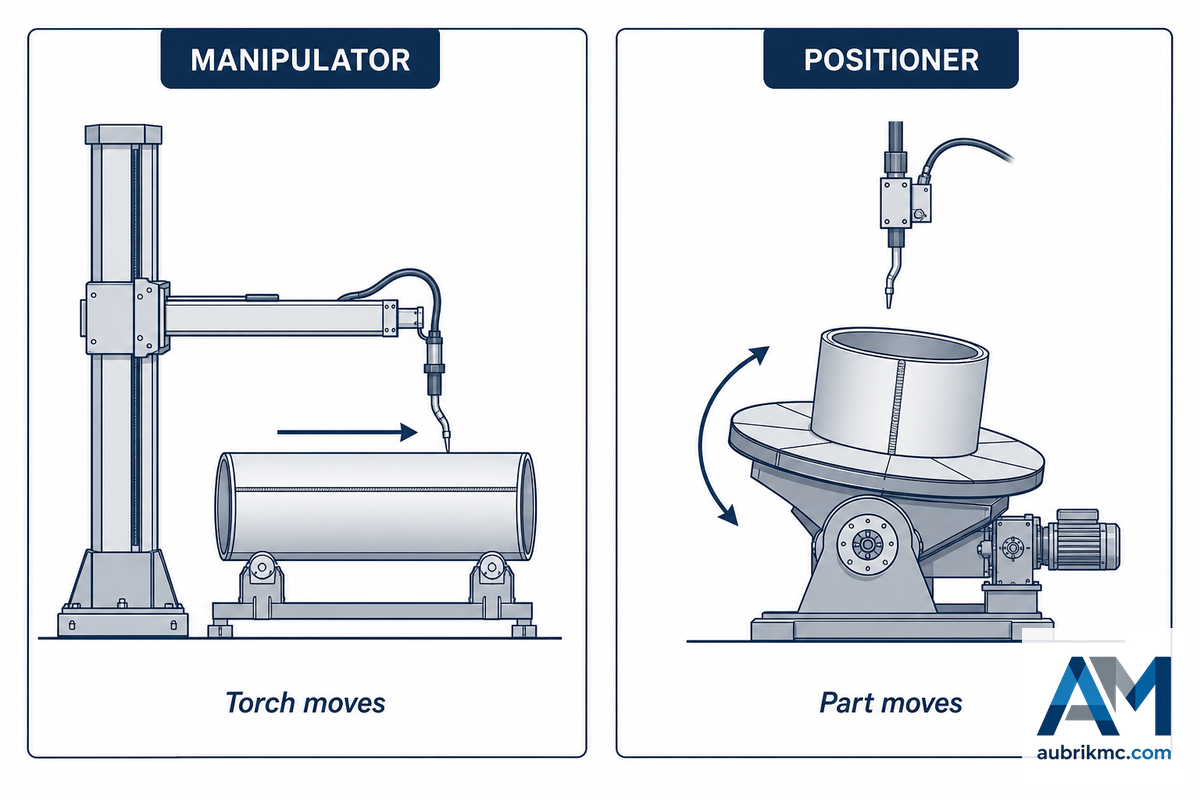
Los manipuladores de soldadura de columna y brazo incorporan un cabezal de soldadura que recorre la línea de unión sobre un brazo horizontal que sube y baja por una columna vertical. Este cabezal se desplaza a velocidad constante, mientras que la pieza de trabajo puede permanecer inmóvil o girar sobre un dispositivo ubicado debajo de la columna y el brazo. El desplazamiento del cabezal, y no de la pieza, es la diferencia clave entre un sistema de columna y brazo y un posicionador de soldadura.
Aunque recibe distintos nombres en la industria de la soldadura, todo sistema manipulador de columna y brazo cumple la misma función en aplicaciones de soldadura: liberar la antorcha de la operación manual y colocarla de manera que no se requiera la intervención constante del operador durante soldaduras largas. En un hilo real de 2010 de los foros de eng-tips.com, un profesional explicó a un ingeniero principiante que un manipulador de arco de este tipo «manipulador de soldadura… consta de una sola columna con un brazo radial o pórtico que sostiene el cabezal de soldadura», lo que lo distingue de un posicionador. Por otra parte, un artículo firmado por un gerente de marketing de Lincoln Electric Canada afirma claramente que un «manipulador de soldadura» —lo que en realidad busca la mayoría de los clientes interesados en una máquina de soldadura de columna y brazo o en equipos manipuladores de soldadura— «también se denomina sistema de columna y brazo, viga lateral o pórtico» y es la «forma estándar de automatización mecanizada» para industrias pesadas como petróleo y gas, recipientes a presión, construcción naval y acero estructural, a diferencia de un robot industrial de seis ejes utilizado en la producción automotriz de alta variedad y bajo volumen.
Manipulador, posicionador o rotador: ¿qué se mueve, la antorcha o la pieza?
Manipulador de soldadura
Desplaza la antorcha a lo largo de la junta. La pieza suele permanecer inmóvil o girar sobre otro equipo.
Posicionador de soldadura / rotador de soldadura
Mueve la pieza: la hace girar o inclinarse bajo una antorcha que permanece fija.
En realidad, la mayoría de los talleres de fabricación pesada cuenta con ambos, ya que cada máquina responde una pregunta distinta: un manipulador plantea «¿Cómo desplazo el cabezal de soldadura a lo largo de una junta de 30 pies sin que una persona tenga que caminar junto a él?». Un posicionador responde «¿Cómo hago girar una pieza redonda para que la junta quede horizontal bajo una antorcha fija?». Ninguno puede realizar el trabajo por sí solo: un manipulador no puede girar una virola de torre eólica y un posicionador por sí solo no puede recorrer 20 pies a lo largo de una virola de torre eólica. Para conocer más sobre el funcionamiento interno de la segunda máquina, consulte las guías de compra de Aubrik sobre posicionadores de soldadura y rotadores de soldadura y rodillos viradores.
Interior de la máquina: columna, brazo horizontal, carro y sistema de control
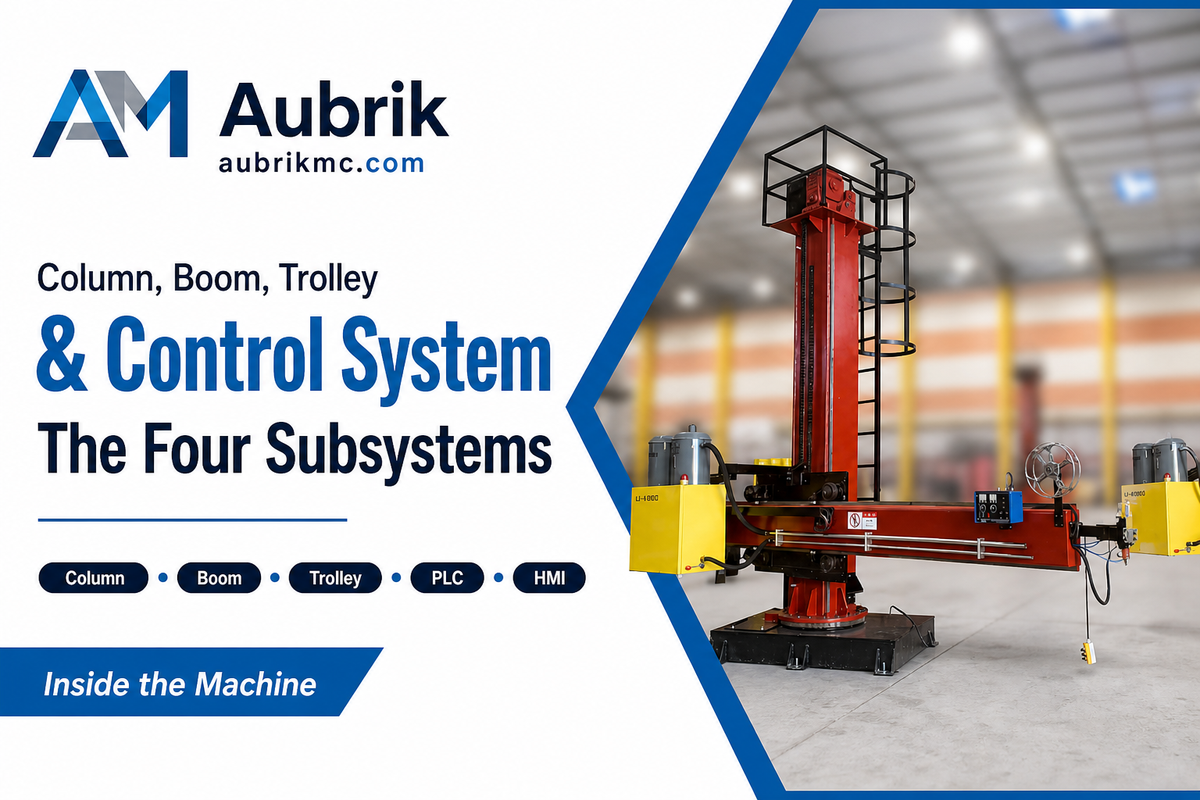
Cuatro sistemas producen la soldadura real en cualquier equipo de columna y brazo: una columna que controla la altura de trabajo; un brazo horizontal que controla el alcance horizontal del cabezal de soldadura; un carro motorizado opcional, llamado con frecuencia carro de traslación en una estación de soldadura sobre rieles, que desplaza todo el conjunto por un riel para realizar juntas repetitivas; y un sistema de control —desde un control colgante sencillo hasta un PLC/HMI completo— que establece la velocidad de recorrido mediante los controles del operador para toda la celda. Si se comete un error en cualquiera de estos cuatro sistemas, el resultado aparecerá en el cordón, no en la ficha técnica; una antorcha que se desvía indica en realidad un problema de estabilidad del cabezal de soldadura en el eje de recorrido.
| Subsistema | Función | Síntoma si está mal configurado |
|---|---|---|
| Columna | Establece la altura de trabajo y soporta la carga vertical | Espacio libre insuficiente sobre la pieza; carga en voladizo sobre la base |
| Brazo horizontal | Establece el alcance horizontal y sostiene rígidamente la antorcha | Deflexión bajo carga → la antorcha se desvía de la junta a mitad de la pasada |
| Carro (montado sobre rieles) | Reposiciona el conjunto entre juntas largas | El reposicionamiento manual consume el tiempo que el manipulador debía ahorrar |
| Sistema de control (control colgante/PLC/HMI) | Establece y mantiene la velocidad de recorrido, y secuencia recetas multiproceso | Los accionamientos de lazo abierto pierden velocidad bajo carga; no existe un registro repetible y auditable de la velocidad de recorrido |
Este enfoque de cuatro sistemas se aplica en toda la línea de modelos de manipuladores de soldadura de columna y brazo de Aubrik, dimensionada de modo que tanto las columnas como los brazos crezcan en igual proporción.
Esta tensión entre el posicionamiento aproximado y el control preciso de la velocidad forma parte implícita de la compra de cualquier sistema de columna y brazo, como demuestra un diseño real patentado: EP4347177B1, «Brazo de soldadura», Mv Welding Oy, Finlandia, 2025. El diseño incorpora un mecanismo de bloqueo de dos etapas que permite al usuario empujar manualmente un brazo hasta el punto inicial y después accionar un mecanismo autoblocante independiente para desplazarlo por la junta a velocidades controladas, en parte porque el proceso «lento y laborioso» de ajuste previo a la soldadura de los brazos anteriores los vuelve «inadecuados para un taller productivo».
Conjunto de cargas en el extremo del brazo: por qué los compradores lo subdimensionan
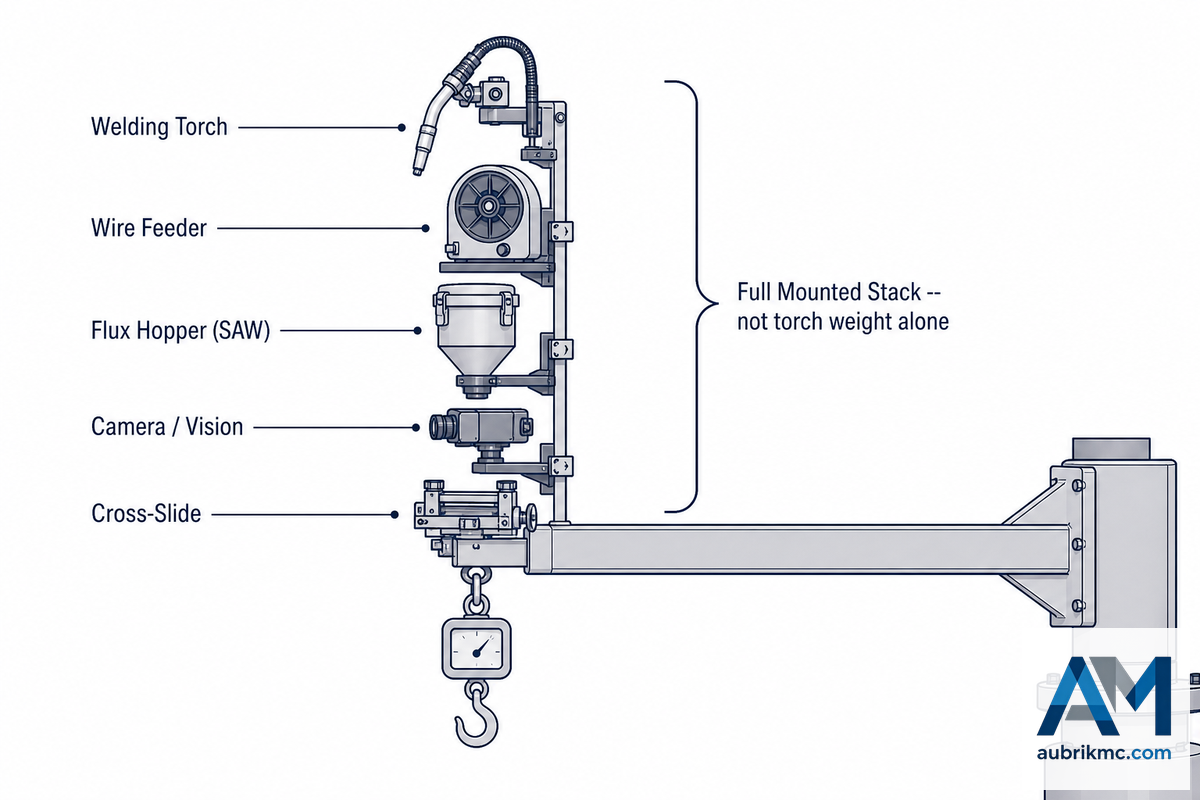
La capacidad de carga en el extremo del brazo se refiere al peso máximo que este puede soportar en su extensión de trabajo mientras mantiene la posición de la antorcha, y la cifra indicada en una ficha técnica no se aplica de forma universal a todo el alcance del brazo. Las directrices de Koike para dimensionar manipuladores expresan este punto claramente: «la capacidad de carga del manipulador debe considerar todo el peso agregado, no solo el cabezal de soldadura», y señalan que los operadores suelen omitir elementos como las plataformas para operadores y las correderas transversales; una sola plataforma puede agregar muchas libras al contar los barandales y una superficie de trabajo segura. La ficha técnica de AMET respalda el argumento con un ejemplo específico basado en la ubicación: la capacidad máxima de elevación de un manipulador equivale a la capacidad nominal de su brazo más 50 kg (110 lbs) adicionales, pero solo si ese peso adicional se coloca en el extremo opuesto del brazo. Si especifica una máquina de 600-kg suponiendo que la cifra incluye una antorcha, un alimentador, una tolva de fundente y una cámara operando en el extremo de trabajo del brazo, el margen disponible será menor de lo que pensaba. A diferencia de la mayoría de las herramientas de taller, el precio de un manipulador de soldadura de columna y brazo casi nunca se publica abiertamente. Cada proveedor entrevistado para esta guía cotiza a solicitud; por lo tanto, deberá confirmar por escrito los detalles anteriores sobre el punto de capacidad nominal antes de utilizar la cifra de la cotización para comparar precios de competidores.
| Clase de servicio | Carga en el extremo del brazo | Uso típico | Limitaciones / no apto para |
|---|---|---|---|
| Ultraligero / portátil | Aprox. 7 kg (15.5 lb) | Posicionamiento de antorchas MIG pequeñas | No apto para un cabezal SAW ni una tolva de fundente — solo el peso de la antorcha |
| Ligero | ~100 kg (a ~300 mm del extremo del brazo) | Talleres pequeños de fabricación, automatización básica | La capacidad nominal disminuye rápidamente conforme la extensión supera el punto indicado |
| Mediano | ~200–300 kg | SAW/MIG general, fabricación estructural | En algunas líneas se repite la misma capacidad nominal para distintos tamaños de modelo — verifique por modelo, no por familia |
| Pesado | ~150–600 kg (+50 kg si se monta en el extremo opuesto) | Virolas de torres eólicas, recipientes a presión grandes, tuberías de pared gruesa | La tolerancia de +50 kg corresponde a una ubicación específica — no se aplica a cargas en el extremo de trabajo |
✔ Sí
- Sume la antorcha, el alimentador, la unidad de fundente, la cámara y la corredera transversal antes de comparar la capacidad nominal con su aplicación
- Pregunte en qué punto del brazo se mide la capacidad publicada
✘ No
- Cotizar una máquina considerando únicamente el peso de la antorcha
- Suponer que una «mayor capacidad» es automáticamente la opción más segura o con mayor margen para necesidades futuras — consulte el mito sobre dimensionamiento a continuación
Desmintamos una idea equivocada común sobre el equipo: una mayor capacidad nominal no implica automáticamente una solución más rentable ni más segura. Las capacidades estáticas de las fichas técnicas no consideran las cargas excéntricas, y una máquina con la capacidad adecuada para piezas muy grandes puede no ser rentable para trabajos pequeños y precisos. Aunque las máquinas más grandes no pierden precisión por naturaleza, el costo de mantener cualquier tolerancia aumentará con la capacidad nominal. Cuando se trabaja con una variedad de tamaños de piezas, los talleres suelen considerar más práctico implementar dos soluciones hechas a la medida y correctamente dimensionadas que una sola máquina especial sobredimensionada que intente cubrir todos los trabajos; es la misma metodología de dimensionamiento utilizada para elegir entre las distintas opciones de posicionadores de soldadura de servicio pesado que ofrece Aubrik para girar las piezas.
Compatibilidad de procesos: SAW, MIG, TIG y FCAW en un solo bastidor
La mayoría de los sistemas de soldadura de columna y brazo utiliza soldadura por arco sumergido (SAW), soldadura MIG (GMAW), TIG/GTAW y soldadura con alambre tubular (FCAW) en un solo brazo, normalmente junto con una fuente de poder para soldadura adecuada para el trabajo específico y disponible en el taller. Como ejemplo de una verdadera capacidad de proceso doble, el manipulador Cricket-II de Koike, compatible con SAW, GTAW y GMAW, tiene una capacidad máxima de 500 lb, mientras que AMET configura por separado sistemas de doble cabezal —TIG + Plasma, TIG + MIG y SAW + GMAW—, como se observa en un manipulador de columna y brazo de doble cabezal MIG y SAW fabricado para LJ Welding e instalado actualmente en las instalaciones de un cliente. Verificar este enfoque de dos fabricantes es fundamental, ya que refuta el error común de creer que un solo manipulador obliga al taller a utilizar un único proceso de soldadura durante toda la vida útil de la máquina.
SAW tiene su propio límite de productividad dentro del grupo: un artículo de un ingeniero de soldadura de Miller Electric indica que la tasa máxima de deposición de SAW con un solo alambre es de alrededor de 40 lbs/hr y que con SAW de doble alambre supera 100 lbs/hr, sobre metal de entre 3/16 y 5 inch de espesor, con corrientes desde 350A (piezas más delgadas) hasta más de 1,000A (piezas gruesas), a menudo con un factor de trabajo de 100%. MIG/GMAW puede sacrificar parte de ese límite, pero ofrece una configuración más rápida y no requiere sistemas de recuperación de fundente que deban recibir mantenimiento. TIG/GTAW puede sacrificar velocidad para lograr una excelente calidad en la pasada de raíz y el recubrimiento de piezas expuestas a corrosión, y ofrece las soldaduras más uniformes y el desempeño de soldadura más estable de los tres procesos cuando la calidad importa más que la velocidad. El manipulador para soldadura de tuberías (serie FWM) de Aubrik ejemplifica cómo se ha construido un solo bastidor de máquina para automatizar la soldadura de tuberías mediante un cabezal combinado de soldadura SAW y GMAW.
Manipulador, posicionador o robot industrial: las 3 alternativas de movimiento
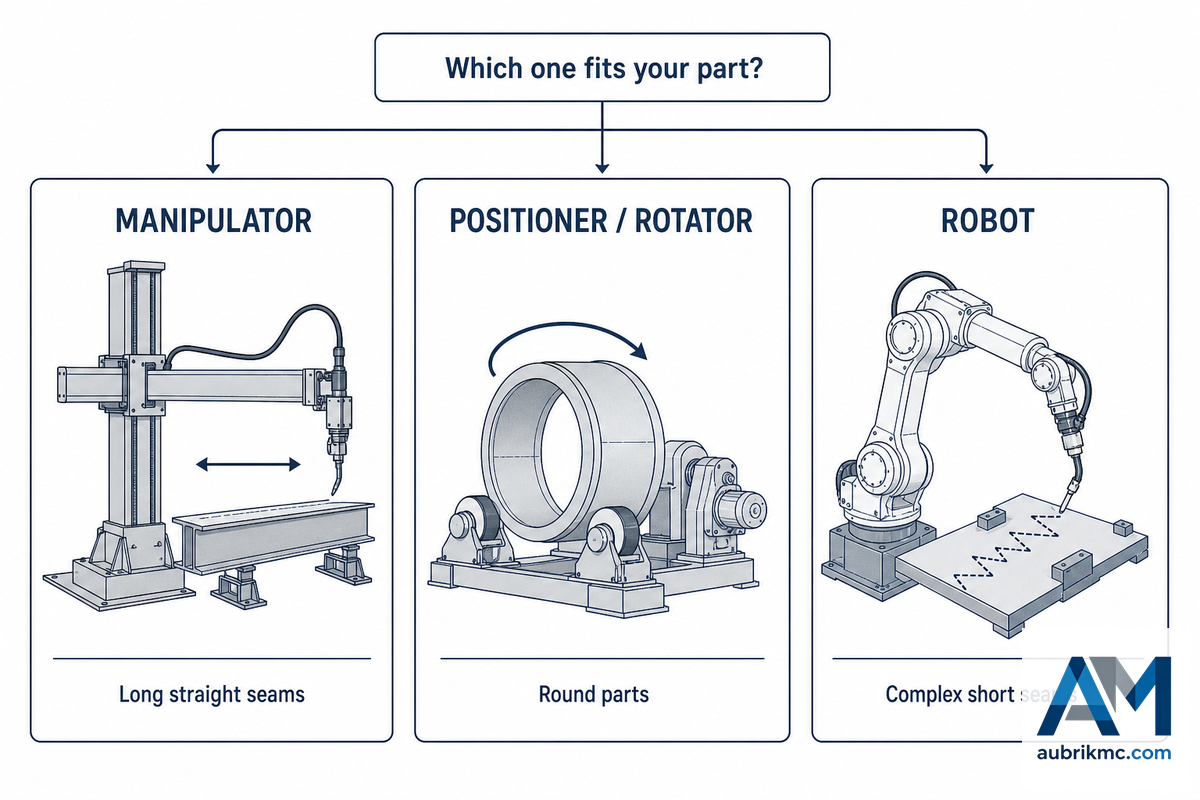
Para seleccionar la mejor máquina para un trabajo específico deben considerarse tres aspectos: qué longitud tiene la junta, qué tamaño tiene la pieza de trabajo y si la geometría se repite de un trabajo a otro. Al responder esas tres preguntas, normalmente se descartan de inmediato dos de las tres categorías de máquinas. Un error común de los compradores es elegir por defecto la clase de equipo que el taller ya posee, en lugar de comparar primero el perfil de la junta y la pieza con la tabla siguiente.
| Criterio | Manipulador de columna y brazo | Posicionador / rotador de soldadura | Robot industrial de 6 ejes |
|---|---|---|---|
| Qué se mueve realmente | La antorcha se desplaza; la pieza suele permanecer fija | La pieza gira o se inclina; la antorcha permanece fija | La antorcha sigue una trayectoria 3D programada por enseñanza |
| Junta más adecuada | Larga, recta o con una curvatura suave | Circunferencial, en piezas redondas | Corta, compleja y con múltiples ángulos |
| Tamaño típico de la pieza | Grande: tanques, recipientes y virolas de torres eólicas | Cilíndrica, escalable según la capacidad | Soportes y conjuntos soldados pequeños a medianos |
| Esfuerzo de programación | Minutos — se ajustan la velocidad y el ángulo | Minutos — se ajusta la velocidad de rotación | Horas — enseñanza para cada pieza |
| Costo de capital relativo | Medio | Bajo a medio | El más alto |
| Compatibilidad con el proceso | SAW/MIG/TIG/FCAW, alta deposición | Los mismos procesos, aplicados desde el lado de la pieza | Principalmente GMAW, alta variedad de piezas |
| Volumen repetitivo necesario para justificarlo | Bajo — se amortiza con juntas largas incluso a bajo volumen | Bajo a medio | Alto — el costo de enseñanza solo se amortiza con volumen |
| Limitaciones / no apto para | Acceso complejo desde múltiples ángulos sin una combinación adicional de carro y brazo | Juntas más largas que el alcance de la mesa o los rodillos | Trabajos con juntas largas, poca variedad y una sola geometría — el costo de enseñanza rara vez se amortiza |
El uso real de los tres tipos de máquinas demuestra que no siempre se elige entre una u otra; con frecuencia, el manipulador se acompaña de un posicionador o un rotador de soldadura para que la antorcha permanezca fija mientras la pieza gira a su alrededor, que es precisamente la función para la que se creó esta familia de máquinas. En líneas de producción reales que manejan diversos proyectos de fabricación, la rentabilidad suele depender de la repetibilidad y la productividad: cuando una junta aparece con suficiente frecuencia, el aumento de productividad del manipulador justifica el tiempo de configuración y la inversión. Aubrik ha desarrollado una herramienta de selección entre rotador y posicionador que aplica el mismo enfoque de tres preguntas a la parte del conjunto de equipos encargada de girar la pieza.
Economía del tiempo de arco encendido: las cifras reales del factor de operador
El «factor de operador» —la relación entre el tiempo de arco encendido y el tiempo total del turno— determina la productividad de la soldadura manual con mayor precisión de lo que cree la mayoría de los compradores de estos equipos. Por ejemplo, Miller Welds indica que el operador promedio de soldadura semiautomática solo alcanza un factor operativo de 10-12%, mientras que un gerente de planta que utiliza monitoreo del arco en la nube para unas 4,000 lbs diarias de alambre sólido considera que 25% es un resultado «sólido» y 40% un límite de alto desempeño extraordinario. En la edición de mayo de The Welder, una publicación de la revista Practical Welding Today, el personal de ESAB indicó que el factor operativo promedio de la industria ronda 20%, lo que equivale a 12 minutos de arco encendido por hora. «El único proceso de soldadura que se acerca fácilmente a 100% de tiempo de arco encendido, y que probablemente lo alcanzará conforme más aplicaciones se automaticen por completo, es SAW». Según Airgas, una empresa que ha recopilado datos de más de 2,000 talleres, el factor operativo está disminuyendo y actualmente se sitúa alrededor de 10-12%; hace cinco años era de aproximadamente 15%.
«Hace cinco años, el factor de operador de la mayoría de los talleres era de alrededor de 15%, pero los estudios que realizamos ahora muestran que está descendiendo gradualmente de 12% a 10%.»
Ese punto de convergencia —aproximadamente 10-25% para la soldadura manual y con un avance hacia 100% únicamente en la soldadura totalmente automatizada, incluso con SAW— es una cifra más segura para elaborar un plan que un solo dato comparativo entre soldadura manual y automatizada, ya que se basa en cuatro fuentes publicadas y distintas, no en datos de marketing de proveedores. Esa lógica económica sigue siendo el factor determinante y, con un factor de operador de 15%, el soldador aún dedica solo 9 minutos de cada hora de 60-minute a soldar juntas; cualquier aumento de eficiencia en una junta larga y repetitiva —sin agregar tiempo de inactividad, retrabajo ni costos laborales adicionales— compensará con creces el costo de un manipulador con el paso del tiempo. Un caso real con nombre permite cuantificar los beneficios: Custom Steel Fabricators Inc. (Columbia, TN) reemplazó recientemente un sistema manual de rodillos viradores y manipulador por un sistema de columna y brazo Pemamek para una virola de aleación inoxidable dúplex 2205 de 156” dia x 0.5” thick, y su presidente Tony Sciotto afirma sencillamente: «Al utilizar los brazos de soporte laterales, ahora podemos sostener el cilindro mientras armamos y ajustamos la junta, así como durante todo el proceso de soldadura. Se acabaron los armados manuales».
Configuración, seguimiento de junta y problemas comunes de posicionamiento de la antorcha
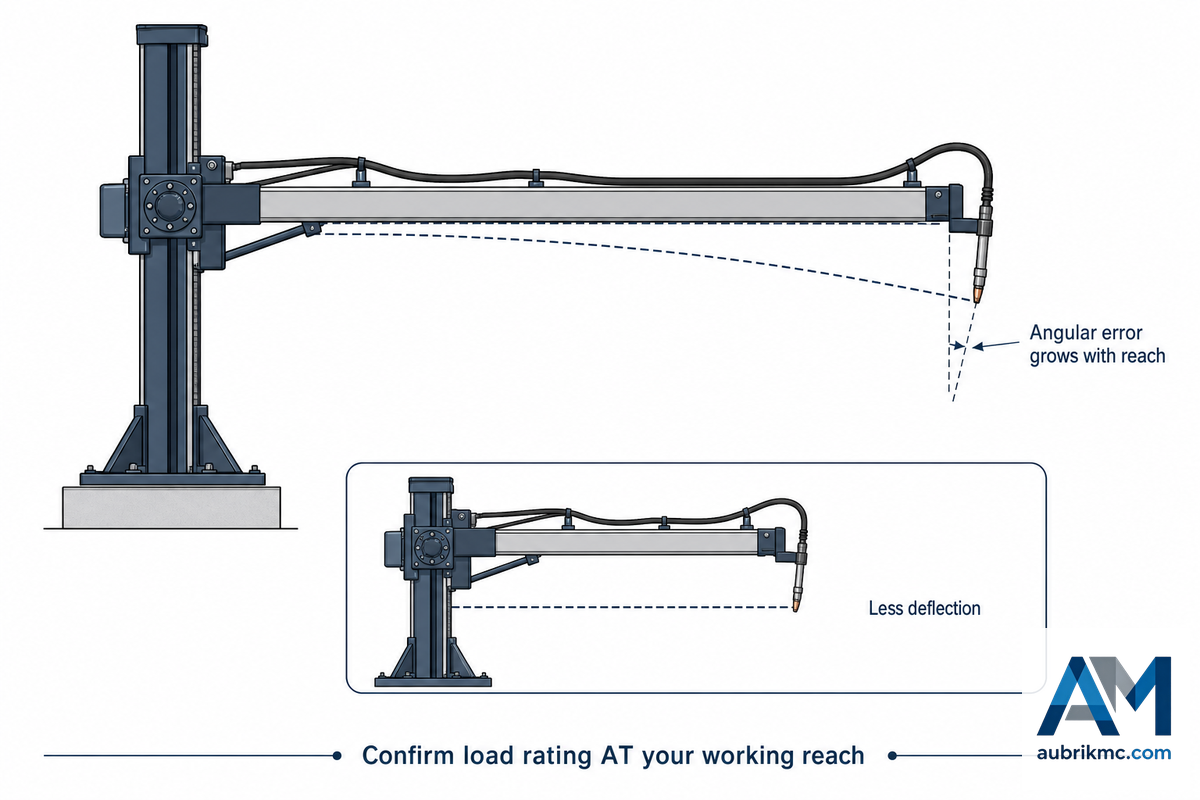
La mayoría de las veces, los errores de posicionamiento de la antorcha en un manipulador C/B no se deben a una falla del controlador, sino al propio brazo horizontal; esto es más evidente en soldaduras longitudinales y en tramos largos de tubería, donde una pequeña desviación angular aumenta a medida que avanza hasta convertirse en un problema considerable que altera el flujo de trabajo de todo el taller durante el resto del turno. En el foro de mecánica en línea eng-tips.com, un ingeniero mecánico muestra la dinámica de una carga de 400 kg realmente desequilibrada sobre el brazo horizontal: «debe determinar el centro de gravedad de su brazo horizontal y aplicar esa información a su estructura… ¿qué ocurre cuando gira el brazo horizontal unos cuantos grados y la carga comienza a flexionar sus elementos “verticales”?»; un efecto de voladizo que se manifiesta como una desviación del brazo horizontal justo cuando menos puede permitírselo, es decir, en el punto de mayor alcance y en la posición menos observada.
Nota de ingeniería: El brazo horizontal de un manipulador de columna y brazo horizontal presentará más deflexión, no menos, cuando esté en su alcance máximo que cuando esté retraído; por ello, confirme su capacidad al alcance *de trabajo* requerido, no según la cifra máxima indicada. Además, tenga a la mano el manual del manipulador de soldadura de columna y brazo horizontal correspondiente a su modelo durante la configuración, ya que incluye especificaciones de torque y holgura del carro transversal que varían lo suficiente entre proveedores como para que una lista de verificación genérica no sea confiable.
En la práctica, el mejor método suele seguir un patrón de dos pasos, y así se entiende por qué los diseñadores siguen modificando el sistema para lograr una eficiencia óptima: primero, permita que el operador coloque la antorcha con rapidez y facilidad cerca de la trayectoria de soldadura sin accionamiento y, después, cambie a un accionamiento controlado con precisión para ejecutar la soldadura. Permitir un proceso sin accionamiento únicamente durante la etapa final de posicionamiento de la antorcha suele ser lo que más esfuerzo manual desperdicia. La propia calculadora de capacidad de carga de posicionadores de soldadura de Aubrik sigue una filosofía práctica similar para la rotación de piezas en una celda.
Normas que rigen la calidad de la soldadura en una celda con manipulador
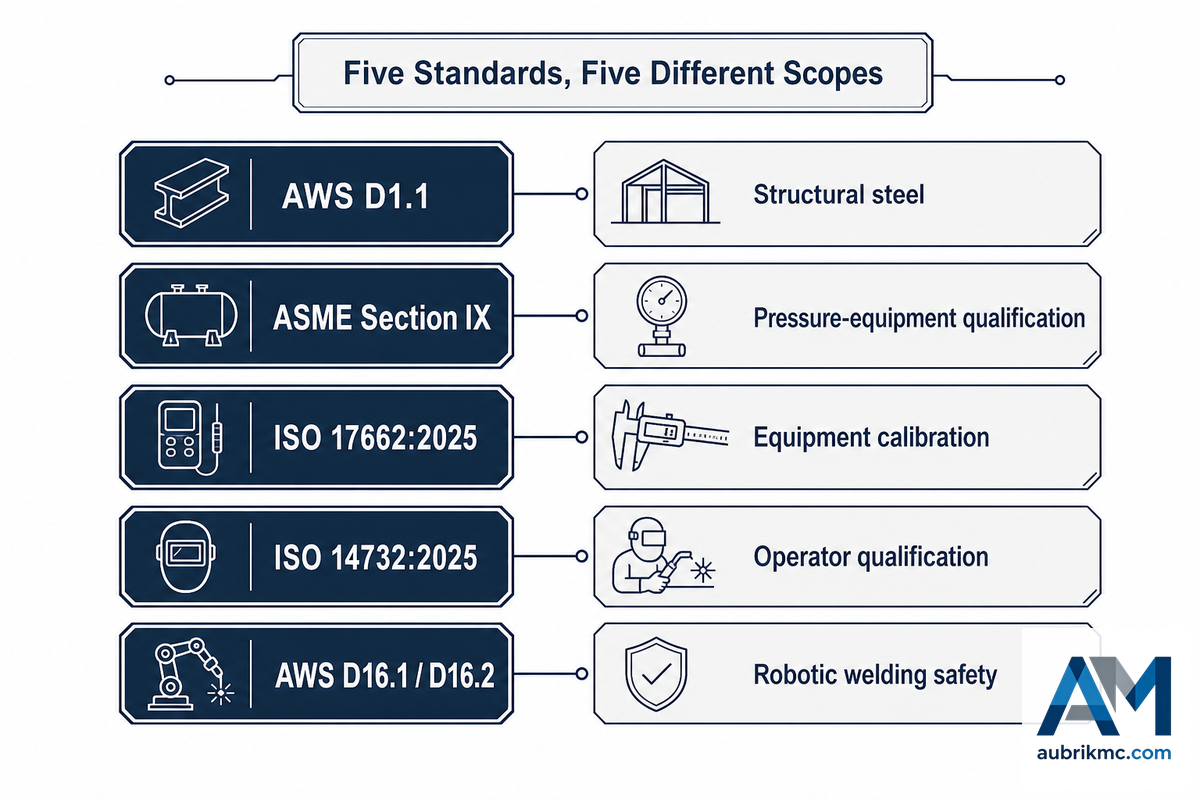
Ya sea que en su taller se denomine equipo de soldadura de columna y brazo horizontal o manipulador, no existe una única certificación de producto para este equipo: la máquina suele llevar el marcado CE de seguridad eléctrica y mecánica, mientras que la calidad de la soldadura y la seguridad de la celda se rigen por un conjunto de normas con alcances realmente distintos y sin superposición. Considerarlas como un único «conjunto de requisitos de cumplimiento» es un error común: AWS D1.1 es específicamente el código de soldadura estructural para acero, no una norma general aplicable a celdas con manipulador, y no aborda las cuestiones de seguridad de robots industriales y automatización que realmente plantea una celda mecanizada.
| Norma | Qué rige realmente |
|---|---|
| AWS D1.1 | Procedimiento de soldadura de acero estructural y calificación del soldador u operador: su alcance se limita al acero estructural y no constituye una norma de aplicación general |
| ASME Sección IX | Calificación de procedimientos de soldadura y del desempeño dentro del contexto de los códigos para equipos a presión |
| ISO 17662:2025 | Calibración, verificación y validación de equipos de control del proceso de soldadura ya instalados; no es una norma de diseño ni de fabricación |
| ISO 14732:2025 | Pruebas de calificación del operador de soldadura o ajustador de equipos de soldadura mecanizada y automática |
| AWS D16.1 / D16.2 | Requisitos de seguridad para el diseño, la fabricación y la operación de sistemas robotizados de soldadura por arco y equipos auxiliares, así como una guía sobre los componentes de las instalaciones de soldadura robotizada y automática |
Entre estas, la más reciente, ISO 17662:2025, publicada el 2025-09-09 y que sustituye a la edición de 2016 retirada, debe leerse con precisión y no solo por su título: los cambios reales a nivel de cláusulas en esta revisión se limitan a la cláusula sobre soldadura de pernos, la incorporación de la soldadura blanda a la cláusula sobre soldadura fuerte y una actualización de la bibliografía; la cláusula sobre soldadura por arco más pertinente para la calibración de manipuladores SAW/MIG/TIG/FCAW no se revisó en este ciclo. Esta norma rige la verificación de equipos que ya están en servicio, por lo que un taller que se audite conforme a ISO 3834 necesita un control de la velocidad de recorrido que realmente pueda calibrarse y documentarse según sus requisitos; este es el argumento práctico a favor de los accionamientos de lazo cerrado con retroalimentación de encoder frente al control VFD de lazo abierto, no una afirmación de que la norma exija una tecnología de accionamiento específica.
Integración de un manipulador con un posicionador o rotador de soldadura
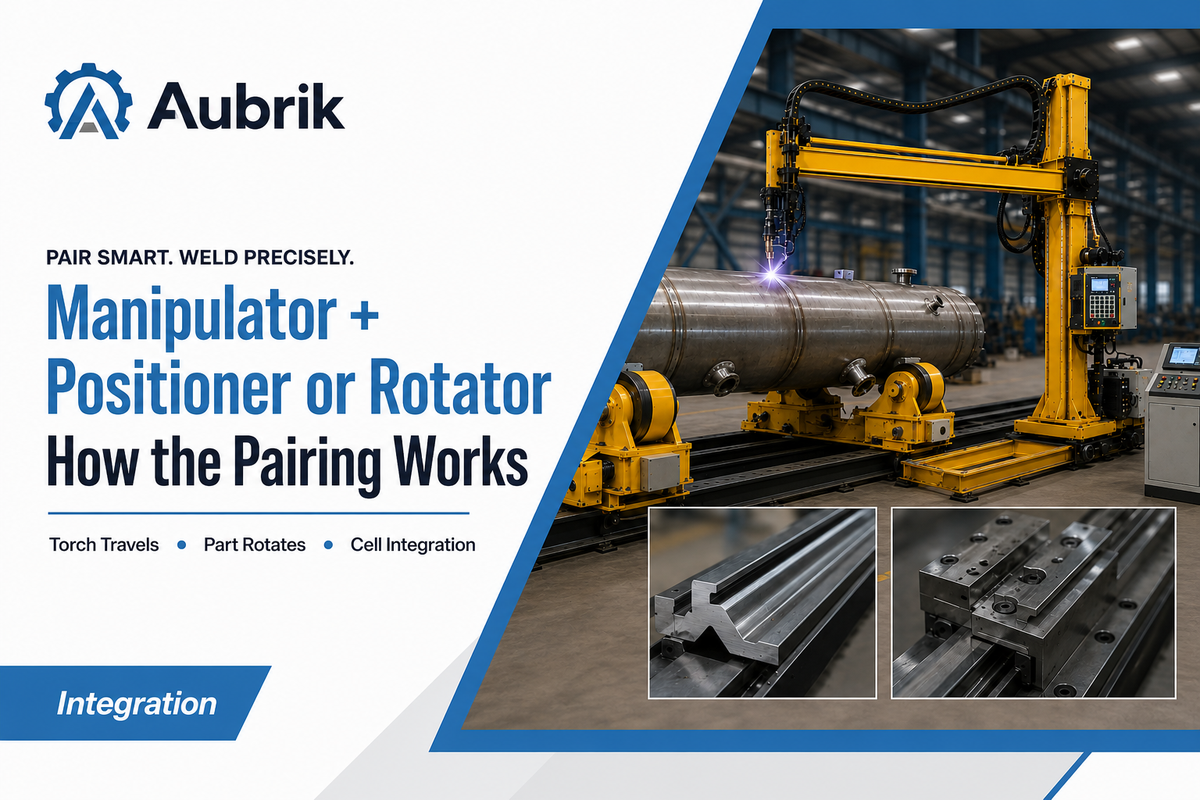
Para trabajos cilíndricos, la configuración habitual de la celda combina un manipulador que mantiene la antorcha fija durante el recorrido con un posicionador o rotador de soldadura que gira la pieza; conviene planificar expresamente la diferencia de escala entre ambas máquinas. La propia línea de productos de AMET lo ilustra: sus manipuladores de columna y brazo horizontal soportan entre 150 y 600 kg en el extremo del brazo horizontal, mientras que los rodillos viradores, las mesas giratorias y los posicionadores que vende junto con ellos abarcan capacidades de 2.5 a 150 toneladas. En esta combinación, el manipulador nunca limita el tamaño total de la pieza; el límite lo establece el equipo de rotación. El paquete de soldadura de tuberías de Koike demuestra lo mismo desde la perspectiva del producto: un manipulador Cricket-II combinado con rodillos viradores y una tolva de fundente, vendido como un solo sistema en lugar de dos compras separadas; es la misma lógica de configuración que aplica la línea de rotadores de tubería de Aubrik al combinarse con una antorcha montada en un brazo horizontal para tramos largos de tubería.
La protección y el acceso, no el movimiento, son los aspectos de integración que se omiten con mayor frecuencia. A medida que aumentan los ejes móviles, la carga útil y el alcance, especialmente cuando se combina un manipulador con un rotador de soldadura debajo, también aumentan los requisitos de protección, espacio restringido y ventilación alrededor de la celda; la norma general de OSHA sobre protección de maquinaria (29 CFR 1910.212) se aplica a cualquier equipo motorizado de rotación o desplazamiento instalado en el área de producción, incluido el manipulador, y las mayores tasas sostenidas de deposición que permite la automatización total plantean la misma cuestión sobre extracción de humos que un taller ya debería considerar para sus áreas de soldadura en general.
Qué está cambiando: control de movimiento de lazo cerrado e ISO 17662:2025
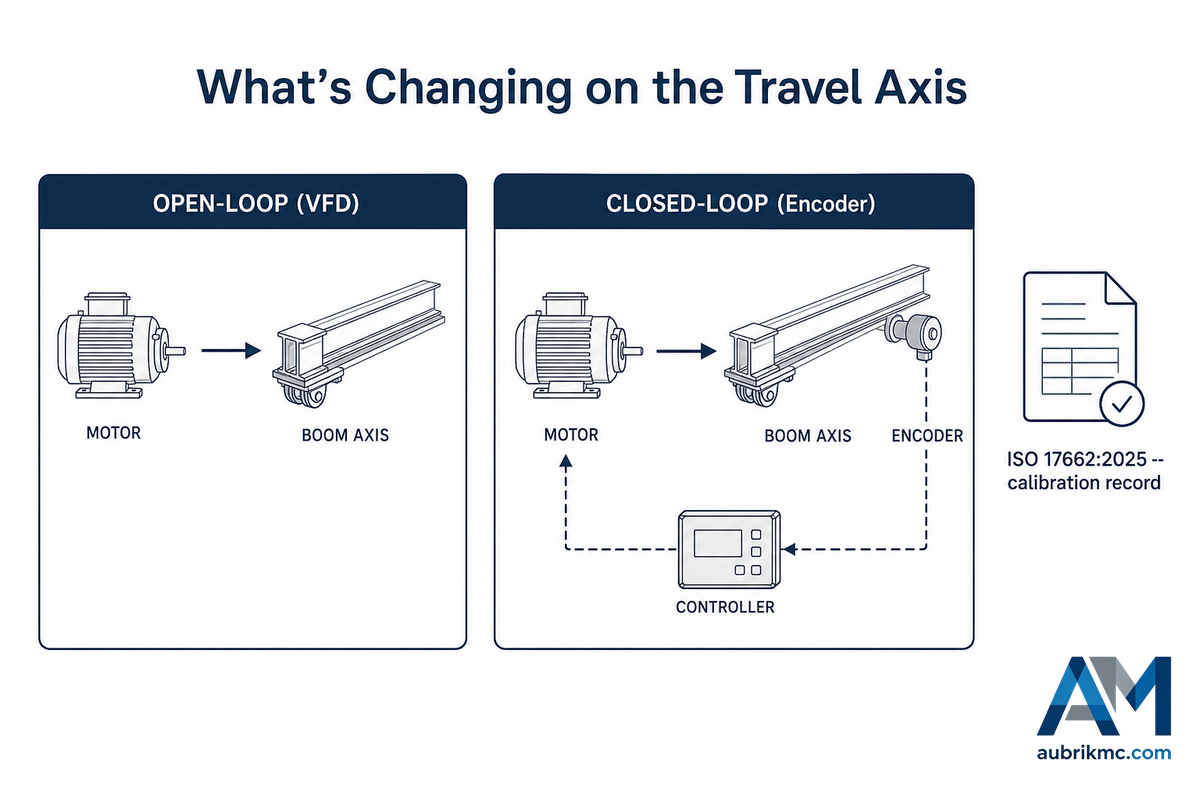
Los requisitos de documentación, y no solo la velocidad, impulsan la transición actual hacia el control de lazo cerrado en manipuladores. El requisito de calibración y verificación de ISO 17662:2025 para equipos de control de procesos ofrece a los talleres que operan sistemas de calidad ISO 3834 una razón concreta para especificar ahora el control de velocidad de recorrido con retroalimentación de encoder, en lugar de instalarlo posteriormente.
AMET vende directamente esa modernización: un servomotor y un encoder que convierten cualquier eje manual o de lazo abierto del brazo horizontal en una unidad con «control programable preciso», presentada como una mejora del desempeño del brazo horizontal en lugar de la sustitución completa de la máquina y destinada a reducir al mínimo el tiempo de inactividad del brazo entre pasadas al soldar recipientes a presión grandes y secciones de tubería. Otra solicitud de patente concedida dentro del mismo intervalo, EP4347177B1, en el mismo periodo, sugiere que los fabricantes también están rediseñando activamente el propio sistema de posicionamiento del brazo horizontal, y no solo sus controles.
Para un comprador que evalúa una adquisición en 2026, la medida pragmática es la siguiente: si existe incluso la posibilidad más remota de una auditoría ISO 3834 en algún momento de la vida útil de la máquina, solicite desde ahora retroalimentación mediante encoder para el eje de recorrido, aunque el trabajo actual no la exija técnicamente; una modernización posterior siempre será más costosa y la evidencia de calibración que exige ISO 17662:2025 siempre será más fácil de obtener de un eje de lazo cerrado que de uno de lazo abierto. Muchos informes del sector ofrecen estimaciones generales del tamaño del mercado de automatización de soldadura, pero aquí se utilizarán únicamente como referencia y no como fundamento principal de esta recomendación, ya que los resultados varían considerablemente según la fuente.
Cuándo no comprar un manipulador de columna y brazo horizontal
Si la junta es demasiado corta, si la geometría de las piezas varía mucho entre trabajos o si el volumen no basta para amortizar ni siquiera unos minutos de configuración, permita que el costo de programación por pieza de un robot industrial de 6 ejes o los costos de la soldadura manual sean los factores competitivos; en términos generales, estas opciones resultarán menos costosas que comprar un manipulador de brazo horizontal para esas tareas.
Este razonamiento también se aplica a la inversa: la máquina no es la opción adecuada cuando el cuello de botella es la rotación y no el recorrido. Para un fabricante cuya dificultad radica en soldar las juntas circunferenciales de piezas redondas, la mejor opción será comprar primero un posicionador o rotador de soldadura del tamaño adecuado, sobre el cual pueda instalarse posteriormente un manipulador de brazo horizontal. Como se explicó en «Dimensionamiento», rara vez es prudente comprar el bastidor de manipulador más grande disponible «por si acaso»; una capacidad superior a sus necesidades reales aumenta los costos debido al mayor tiempo de recorrido sin carga, sin aportar utilidad adicional.
Conclusión clave
Dimensione el manipulador de soldadura con brazo horizontal según la carga total soportada por el conjunto del brazo y la pistola de soldadura cuando se encuentren en su extensión total de trabajo, y no según la carga máxima indicada para la antorcha, que suele aparecer como dato principal e implica una situación extrema, pero menos habitual. Asegúrese de comprobar si AWS D1.1 para acero estructural se aplica a su trabajo, ya que no es una norma de alcance universal. Nuevamente, si existe una probabilidad razonable de una auditoría ISO 3834 durante la vida útil de la máquina, especifique desde ahora la retroalimentación mediante encoder.
Revisado por el equipo técnico de Wuxi ABK Machinery (Aubrik)
Desde 1999, Aubrik ha suministrado una amplia variedad de soluciones de automatización para soldadura y corte, incluidos manipuladores de soldadura con brazo horizontal, posicionadores de soldadura y rodillos viradores. Las pautas sobre el dimensionamiento y el alcance de trabajo de los manipuladores que se explican aquí se derivan de la metodología que emplea nuestro equipo de ingeniería al especificar y configurar celdas con manipulador para clientes que pasan de la soldadura manual a la automatizada. Complementamos esta información con artículos independientes de publicaciones especializadas, normas pertinentes y solicitudes de patente, ya que no dependemos de una sola fuente de información.
Preguntas frecuentes
P: ¿Qué es un manipulador de soldadura de columna y brazo horizontal y cómo funciona?
Un manipulador de soldadura de columna y brazo horizontal es una máquina con una columna vertical y un brazo horizontal que sostiene la antorcha de soldadura y la desplaza a lo largo de una junta a una velocidad de recorrido establecida, en lugar de que el operador sostenga y desplace la antorcha manualmente.
La columna establece la altura de trabajo, el brazo horizontal determina el alcance horizontal y un carro motorizado puede desplazar por incrementos todo el conjunto sobre un riel para realizar juntas repetitivas. Debajo, la pieza de trabajo normalmente permanece inmóvil o gira sobre un posicionador o rotador de soldadura acoplado. Cuatro subsistemas realizan el trabajo principal: la columna, el brazo horizontal, un carro opcional para desplazarse entre juntas y un sistema de control que establece y mantiene la velocidad de recorrido; si cualquiera de los cuatro es inadecuado, el problema se manifiesta como una antorcha que se desvía o un cordón irregular, no como uno de los datos de la ficha técnica que los compradores suelen comparar primero.
P: ¿Cuál es la diferencia entre un manipulador de soldadura y un posicionador de soldadura?
Un manipulador de soldadura mueve la antorcha; un posicionador de soldadura mueve la pieza de trabajo y la sujeta a una mesa inclinable o giratoria bajo una antorcha que permanece fija.
La mayoría de los talleres de fabricación pesada terminan utilizando ambos equipos: el manipulador sostiene y desplaza el cabezal de soldadura a lo largo de juntas largas, mientras que el posicionador gira o inclina la pieza para colocar la junta en posición plana y permitir la soldadura hacia abajo. Ninguna máquina sustituye a la otra: un manipulador no puede hacer girar la virola de un tanque redondo y un posicionador no puede recorrer la longitud de un tramo largo de tubería ni de una sección de torre eólica, por lo que ambos suelen especificarse como un conjunto compatible en lugar de considerarse opciones excluyentes.
P: ¿Qué tamaño de manipulador necesito para mi pieza de trabajo?
Parta de la junta más larga o del mayor radio que necesite alcanzar y, después, dimensione la carga del extremo del brazo horizontal según el conjunto completo instalado: antorcha, alimentador de alambre, unidad de recuperación de fundente, cámara y carro transversal, no solo la antorcha.
Un conjunto para soldadura por arco sumergido puede pesar casi el doble que una antorcha MIG sin accesorios. Comprar un tamaño superior al que corresponde a esa cifra real solo añade tiempo de recorrido sin carga y costos, no capacidad utilizable; antes de realizar el pedido, confirme con el proveedor el punto al que corresponde la capacidad de carga, ya sea el extremo de trabajo o el extremo opuesto. Las fichas técnicas de los proveedores publicadas para esta guía agrupan la carga del extremo del brazo horizontal en aproximadamente cuatro categorías de factor de trabajo, desde unos 7 kg en los bastidores portátiles más pequeños hasta más de 600 kg en los modelos de servicio pesado, por lo que es más importante asignar el conjunto real a la categoría correcta que buscar la cifra más alta de la página.
P: ¿Qué procesos de soldadura puede ejecutar un manipulador de columna y brazo horizontal?
La mayoría de los bastidores permiten utilizar soldadura por arco sumergido (SAW), MIG/MAG, TIG y soldadura con alambre tubular (FCAW) en el mismo brazo horizontal, con alambre sencillo o en tándem, y los cabezales de doble proceso son una opción real disponible comercialmente, no solo una afirmación publicitaria.
SAW es adecuado para trabajos estructurales de gran espesor y recipientes a presión en los que la tasa de deposición y el tiempo de arco encendido son prioritarios; MIG permite realizar con mayor rapidez trabajos en placas de acero de espesor medio sin manipular fundente; TIG y el revestimiento por soldadura se utilizan para pasadas de raíz y recubrimientos resistentes a la corrosión cuando la calidad del cordón es crítica.
P: ¿En qué se diferencia un manipulador de columna y brazo horizontal de un robot industrial de 6 ejes?
Un brazo robótico de 6 ejes se programa punto por punto para seguir una trayectoria 3D compleja y es adecuado para piezas pequeñas con muchas juntas cortas e irregulares; un manipulador de columna y brazo horizontal está diseñado específicamente para juntas largas, repetitivas y principalmente rectas o circulares cuya trayectoria de recorrido apenas cambia de una pieza a otra.
Para esa tarea más específica, un manipulador suele ofrecer una mayor tasa de deposición por cada dólar de inversión que un robot industrial con la misma envolvente de trabajo, porque requiere mucha menos programación y no necesita programación por pieza; el costo de programación de un robot solo se amortiza cuando el volumen de piezas es suficientemente alto, justo al contrario de la forma en que se amortiza un manipulador: resulta rentable desde la primera vez que ejecuta una sola junta larga, incluso con un volumen bajo.
P: ¿Qué es la capacidad de carga en el extremo del brazo horizontal y por qué es importante?
La capacidad de carga en el extremo del brazo horizontal es el peso que este puede soportar a su extensión total sin perder precisión en el posicionamiento de la antorcha, y es importante porque subestimarla es el error de dimensionamiento más común entre los compradores.
Debe abarcar todo el conjunto instalado, no solo la antorcha, o el brazo horizontal se flexionará y las soldaduras se desviarán de la junta; además, la capacidad publicada por algunos proveedores solo se aplica a un punto de montaje específico y no de manera uniforme a lo largo del brazo horizontal.
Referencias y fuentes
- ISO 17662:2025, Soldadura, calibración, verificación y validación de equipos — Organización Internacional de Normalización
- ISO 14732:2025, Pruebas de calificación de operadores de soldadura y ajustadores de equipos de soldadura — Organización Internacional de Normalización
- AWS D1.1 Código de soldadura estructural, acero — American Welding Society
- Comité AWS D16 sobre soldadura robotizada y automática (D16.1 / D16.2) — American Welding Society
- 29 CFR 1910.212, Requisitos generales para todas las máquinas — Administración de Seguridad y Salud Ocupacional
- Cómo maximizar el tiempo de arco encendido — The Fabricator / The Welder
- Cómo mejorar las tasas de deposición con soldadura por arco sumergido — The Fabricator / The Welder
- ¿Qué es el tiempo de arco encendido en soldadura y lo está sobreestimando? — Miller Electric
- EP4347177B1, Brazo horizontal de soldadura — Oficina Europea de Patentes / Google Patents
Artículos relacionados
- Rotadores de soldadura y rodillos viradores, guía de ingeniería de 2026 — el componente de rotación de la mayoría de las combinaciones de celdas con manipulador
- Guía para seleccionar posicionadores de soldadura y mesas giratorias — cómo elegir el equipo para la pieza que se combinará con un manipulador
- Cómo usar un posicionador de soldadura — operación cotidiana del equipo acoplado
- Manipuladores de soldadura de columna y brazo horizontal Aubrik — gama de modelos, herramientas de dimensionamiento y solicitud de cotización
- Manipulador para soldadura de tuberías (serie FWM) — manipuladores de proceso doble SAW/GMAW para tuberías de 50–3,000mm







