
Póngase en contacto con la empresa Aubrik

La soldadura TIG robotizada usa movimientos programados para guiar la antorcha de soldadura por arco con tungsteno y gas; cuando se requiere, el material de aporte se agrega por separado. Empiece por la unión que se fabricará: ajuste repetible, acceso para la antorcha y una razón para elegir TIG. Antes de elegir el brazo o cotizar la celda, considere el tiempo total por pieza y la producción aceptada.
Un robot puede repetir su trayectoria aunque el baño de soldadura se comporte de otra manera. En experimentos con acero inoxidable, las diferencias en el contenido de azufre desplazaron la zona de fusión hacia la placa con menos azufre. Por eso, al decidir si conviene automatizar, también hay que considerar la uniformidad de las placas y la repetibilidad del dispositivo de sujeción, además de los parámetros de soldadura.
La soldadura TIG robotizada es adecuada para uniones repetitivas y accesibles que requieren calor controlado y un acabado cuidado; la decisión de compra depende del ajuste de las piezas, el alcance completo de la celda y el costo por pieza aceptada.
El proceso de un vistazo
- Electrodo: tungsteno no consumible; el material de aporte se suministra por separado o se omite.
- Protección: gas inerte, generalmente argón o helio.
- Opciones de movimiento: brazo robótico, posicionador coordinado o cabezal orbital para uniones circulares compatibles.
- Criterio de compra: una unión de producción demostrada y un alcance de instalación definido.
Puntos clave
- Elija TIG según los requisitos de la unión y después seleccione la plataforma de movimiento.
- Compruebe que el espacio de la antorcha y el alambre sea compatible con el dispositivo de sujeción real.
- Incluya la carga, la limpieza y la inspección en el ciclo.
- Distinga la precisión de posicionamiento del robot de la tolerancia de separación de la unión.
Cómo funciona la soldadura TIG robotizada
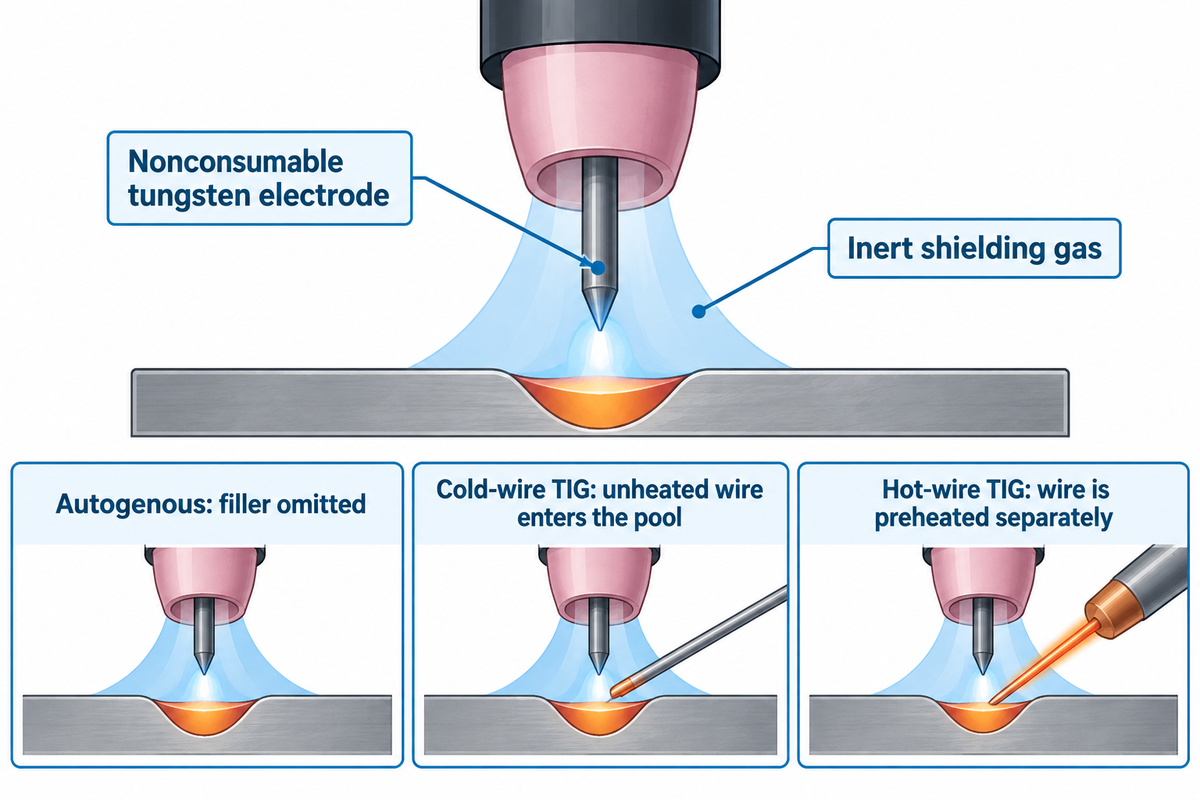
Un sistema TIG robotizado separa el control del movimiento, el calor y el material de aporte. Piense en el robot como una mano firme que sostiene la antorcha: la fuente de poder genera el arco, el gas de protección protege el baño y un alimentador suministra el alambre cuando la unión lo requiere. Coordinar estos elementos es el principal reto de integración.
La explicación de GTAW de la American Welding Society identifica un electrodo de tungsteno no consumible. A diferencia de la soldadura MIG, el electrodo no se alimenta continuamente hacia la soldadura.
| Configuración TIG | Suministro del material de aporte | Implicación para la selección |
|---|---|---|
| Autógena | Sin material de aporte adicional | Las uniones bien ajustadas deben aportar el volumen de soldadura requerido. |
| TIG con alambre frío | El alambre sin precalentar entra en el baño | La dirección del alambre, el momento de inicio y las holguras deben incluirse en la especificación del proceso. |
| TIG con alambre caliente | El alambre se precalienta por separado | El alcance de la celda debe incluir el equipo adicional y las interfaces de control. |
¿Los robots pueden soldar con TIG?
Un robot puede sostener una antorcha TIG y coordinar el proceso de soldadura con una fuente de poder compatible, controles de gas y alimentación de alambre opcional. El sistema requiere interfaces específicas para el proceso y una configuración calificada. Si un robot ya se usa para MIG, necesita el equipo TIG y la integración adecuados para soldar con TIG.
Al soldar con TIG mediante un robot, siguen siendo necesarias las tareas fundamentales del proceso: preparar la unión, mantener el electrodo y controlar la longitud del arco. AWS señala que el metal de aporte puede agregarse con una varilla independiente y que las uniones bien ajustadas pueden soldarse sin aporte. Un sistema TIG automatizado completo secuencia el encendido, los cambios de corriente, el inicio de la alimentación de aporte cuando se requiere y el llenado del cráter. Si se reutiliza un brazo existente, especifique en la orden de compra la interfaz de control para cada una de estas funciones.
¿Qué piezas son adecuadas para la soldadura TIG automatizada?
Las piezas repetitivas con uniones estables y acceso despejado para la antorcha son las mejores candidatas para la soldadura TIG automatizada. Conviene evaluar las fabricaciones de acero inoxidable delgado y los conjuntos que requieren un acabado exigente, pero el material por sí solo no determina si son adecuados. La geometría de la unión, las variaciones de entrada y la posibilidad de presentar la junta siempre de la misma manera determinan cuál es el proceso más práctico.
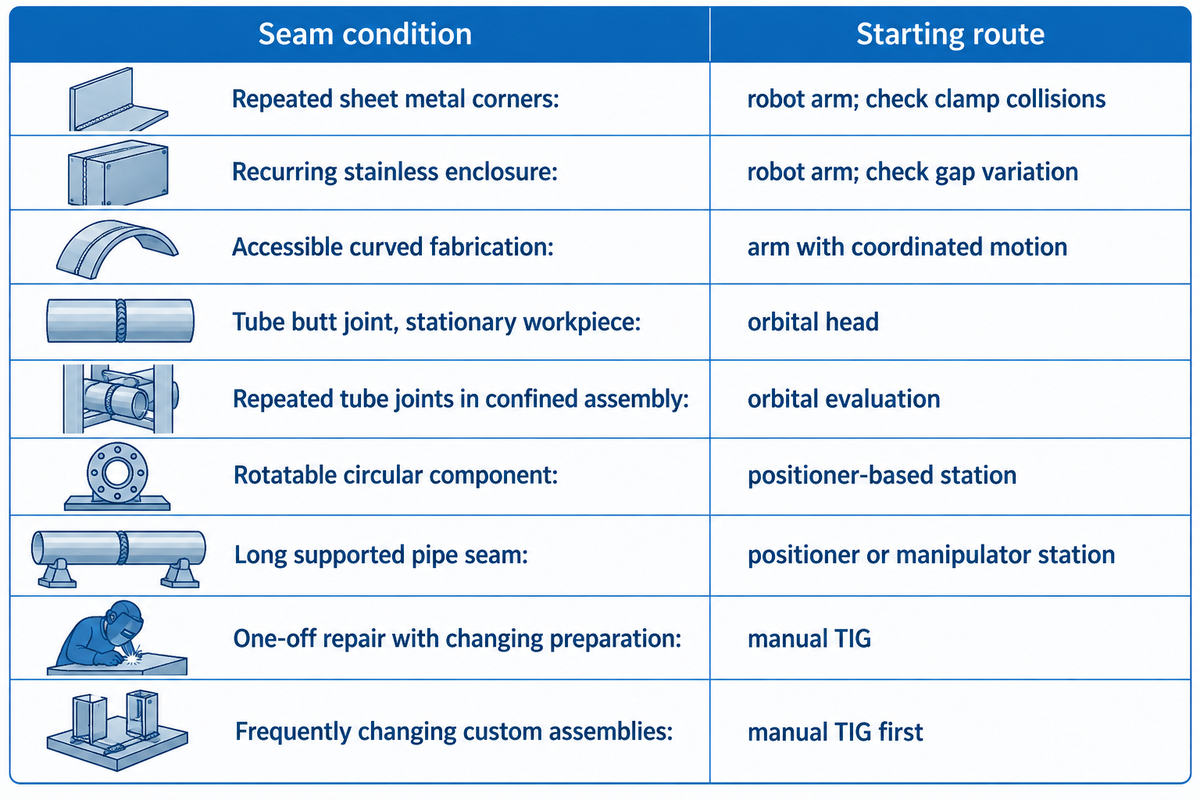
La matriz de compatibilidad de uniones con 4 rutas de automatización que aparece a continuación orienta la selección hacia un brazo, un cabezal orbital, una estación con posicionador o manipulador, o la soldadura TIG manual.
| Condición de la pieza o unión | Opción inicial | Motivo | Criterio para descartar |
|---|---|---|---|
| Esquinas repetitivas de lámina metálica | Brazo robótico | Acceso programado desde varias direcciones de la unión | La antorcha o el alimentador chocan con las abrazaderas |
| Gabinete de acero inoxidable de fabricación repetitiva | Brazo robótico | Secuencia repetible alrededor del conjunto | Las separaciones variables superan el rango del proceso desarrollado |
| Pieza curva accesible | Brazo robótico con movimiento coordinado | Controla el ángulo de la antorcha a lo largo de la unión | Los cambios de posición impiden mantener el acceso |
| Unión a tope de tubo con la pieza inmóvil | Cabezal orbital | El electrodo recorre la unión circular | El cabezal no puede colocarse alrededor del tubo |
| Uniones repetitivas de tubos en un conjunto estrecho | Evaluación con cabezal orbital | Movimiento compacto y específico para la unión | El espacio disponible o la forma de la unión no son compatibles |
| Componente circular que puede girar | Estación con posicionador | Girar la pieza puede simplificar el movimiento de la antorcha | La sujeción deforma la unión |
| Unión longitudinal de tubo con soporte controlado | Estación con posicionador o manipulador | Facilita la presentación de la pieza | La deflexión del soporte cambia la posición de la unión |
| Reparación única con preparación variable | TIG manual | Adaptación experta entre uniones irregulares | Una demanda repetitiva posterior puede justificar herramental exclusivo |
| Conjuntos metálicos personalizados con cambios frecuentes | Primero, TIG manual | Evita programar y preparar dispositivos de sujeción para cada variación | Se consolida una familia de piezas estables |
Considere un gabinete que se repite en cada turno, pero cuya brida obstruye la boquilla de aporte. Ajustar el alcance del robot no dará el espacio necesario. Cambiar la secuencia de ensamble o los dispositivos de sujeción podría permitir procesar la pieza. Comprar primero un brazo más grande podría dejar la unión obstruida de todos modos. Estas aplicaciones de soldadura TIG requieren revisar el acceso en cada unión antes de definir la distribución del equipo.
La guía sobre dispositivos de sujeción presenta las recomendaciones de Melton Machine: ubicar la pieza antes de sujetarla y probar la fuerza de sujeción en las secciones delgadas reales. Para la fabricación de tuberías, los manipuladores para soldadura de tuberías ofrecen otra opción cuando conviene presentar la pieza con una estación de antorcha con soporte.
TIG robotizado frente a MIG, soldadura orbital y TIG manual
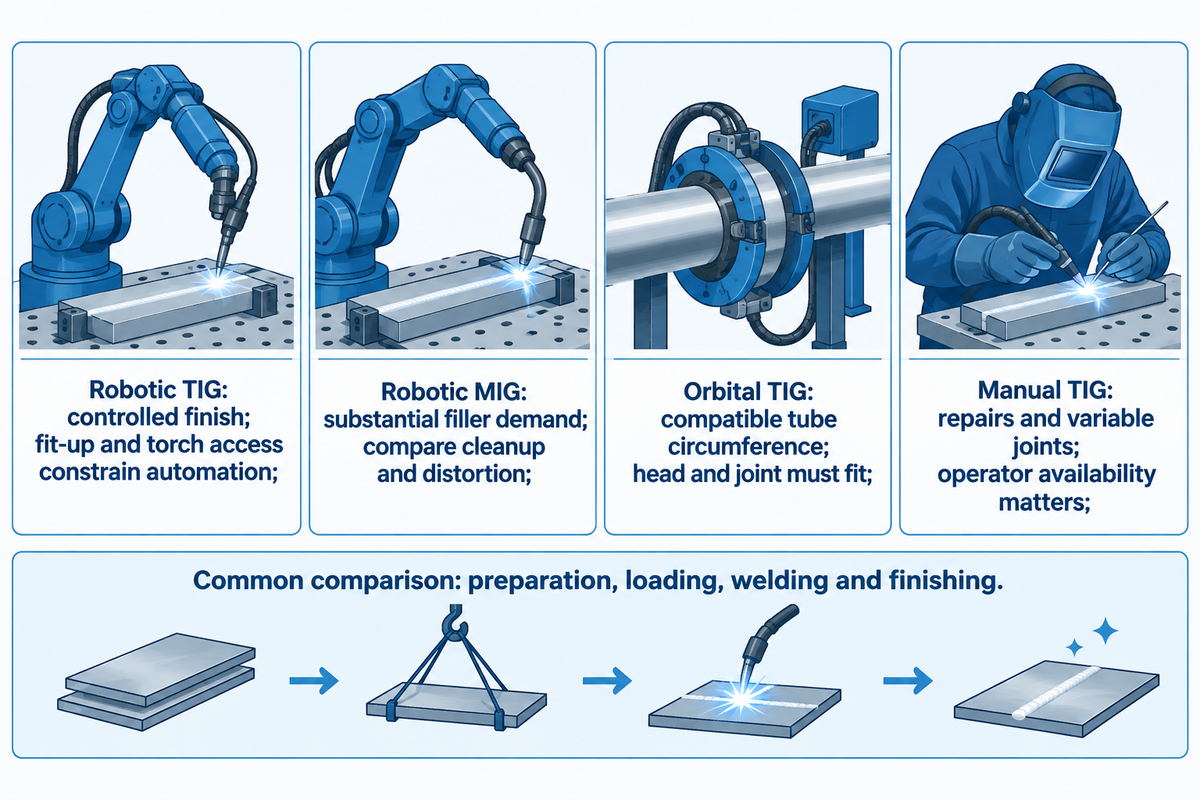
Elija TIG robotizado cuando el control del aporte y del calor responda a los requisitos del producto; considere MIG cuando la principal limitación sea la tasa de deposición. TIG sigue siendo una opción adecuada para otros requisitos de trabajo y, en este caso, se ajusta mejor. Una comparación justa incluye la preparación, la carga y el acabado de una misma pieza aceptada.
| Método | Aplicación inicial recomendada | Compromiso de producción |
|---|---|---|
| TIG robotizado | Uniones repetitivas que requieren un acabado controlado | El ajuste y el acceso de la antorcha y el alambre limitan la automatización. |
| MIG robotizado | Fabricaciones con una demanda considerable de material de aporte | Compare las salpicaduras, la limpieza y la deformación con lo indicado en el plano. |
| TIG orbital | Circunferencia compatible de tubo o tubería | El cabezal y la preparación de la unión deben ser compatibles con el conjunto. |
| TIG manual | Reparaciones, prototipos y uniones variables | La producción depende de la disponibilidad del operador y de que mantenga una técnica constante. |
Swagelok Edmonton señala que la soldadura orbital consiste en desplazar el electrodo alrededor de una pieza inmóvil. En cambio, un posicionador giratorio para soldadura hace girar la pieza. Estas opciones de movimiento responden a distintas limitaciones de acceso.
Un estudio de 2020 realizado por Mitru y sus colegas examinó un sistema GTAW de ocho ejes en piezas de prueba de 3.2 mm 304L con material de aporte 1.2 mm ER308L. En esa comparación, el tiempo de soldadura se redujo 50%, el tiempo total de ejecución por pieza se redujo 25% y el consumo de argón bajó 44%.
Para un soporte con una ranura amplia, la velocidad y la deposición pueden favorecer la soldadura MIG robotizada. Para un gabinete cuya apariencia exige pulido posterior, conviene comparar TIG y MIG considerando toda la pieza. Registre el tiempo necesario para lograr el acabado especificado, en vez de suponer que un cordón de mejor apariencia elimina el acabado posterior. Comparar solo la velocidad de soldadura deja fuera otras operaciones de fabricación metálica.
La comparación de procesos de The Fabricator también destaca la importancia de la repetibilidad en las etapas previas. Si la preparación de puntos de soldadura ocupa la mayor parte del turno, un arco más rápido puede dejar intacta la verdadera limitación de la fábrica. Compare las tecnologías de soldadura para sus productos metálicos según el tiempo que toma preparar, cargar, soldar y dar acabado a una misma pieza aceptada.
Cómo elegir un robot y una celda de soldadura TIG
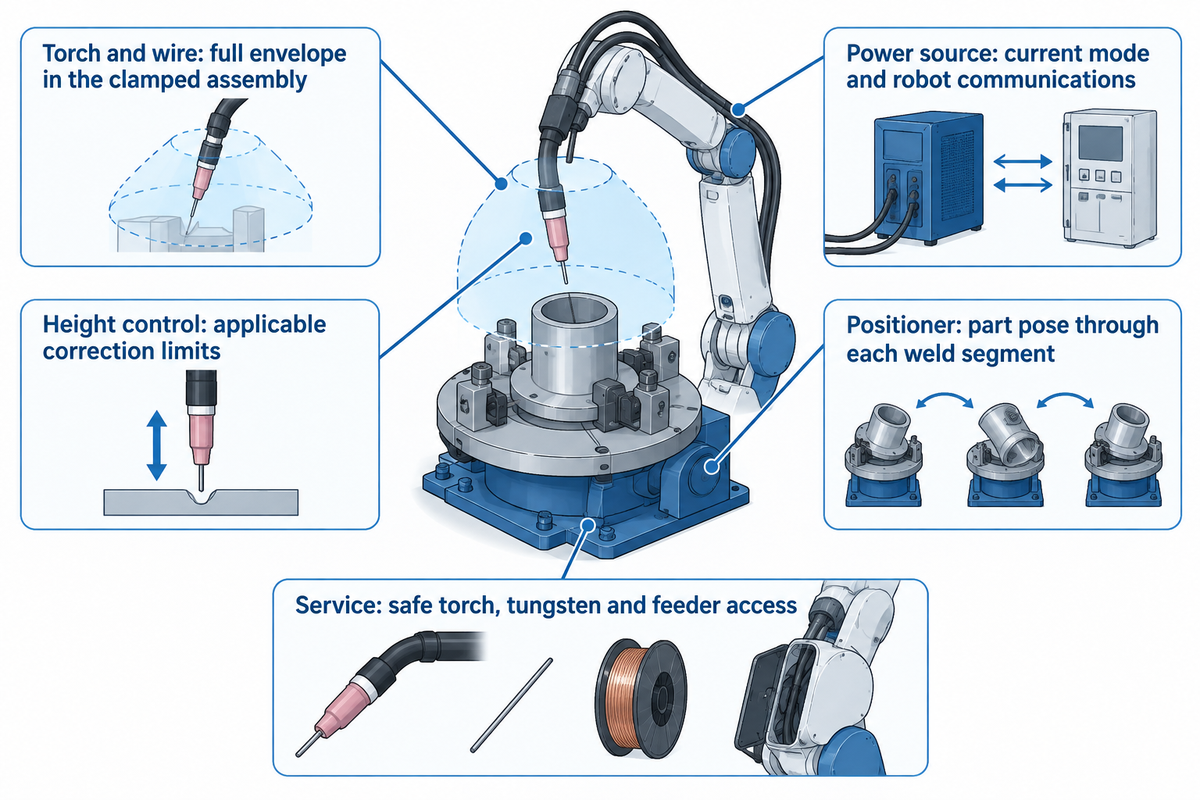
Seleccione el robot de soldadura considerando el dispositivo de sujeción cargado y todo el espacio que necesita la antorcha. El alcance por sí solo no contempla el espacio para el alimentador, el movimiento de los cables ni el ángulo necesario para acercarse a la unión. La fuente de poder, el modo de corriente y la interfaz de control también deben ser compatibles con el material y el método de soldadura desarrollado para esa familia de piezas.
Una soldadora TIG conectada a un brazo robótico requiere controles para el encendido, el ajuste de corriente y la gestión de fallas durante toda la operación de soldadura, además de una señal de inicio. Use una lista genérica de robots para preseleccionar brazos y después defina el equipo y el procedimiento mediante el desarrollo del proceso para aluminio y acero inoxidable.
| Característica del equipo | Qué especificar | Falla que permite prevenir |
|---|---|---|
| Conjunto de antorcha y alambre | Espacio total disponible en el conjunto sujeto | Choque de la boquilla o ángulo inaccesible para el aporte |
| Fuente de poder | Modo de corriente requerido y comunicación con el robot | Arranques sin control o ajustes del proceso no disponibles |
| Control de altura | Control de voltaje de arco aplicable y límites de corrección | Variaciones de la longitud del arco a lo largo de la trayectoria |
| Coordinación con el posicionador | Posición de la pieza en cada tramo de soldadura | Acceso deficiente o posición de soldadura desfavorable |
| Configuración para mantenimiento | Acceso seguro a la antorcha, el tungsteno y el alimentador | Recuperación prolongada después del mantenimiento de rutina |
La repetibilidad del robot describe su movimiento. La separación permitida de la unión depende del proceso de soldadura desarrollado. La detección por contacto o el seguimiento de la unión pueden corregir ciertas desviaciones de posición dentro de límites definidos; no pueden aportar el metal que falta en una separación sin control. Evalúe la precisión y la calidad de la soldadura verificando por separado la posición del cordón y la aceptación de la unión, sin confundirlas con las capacidades de precisión de soldadura especificadas para el brazo.
Un soldador colaborativo puede ser más fácil de programar para ciertas tareas, mientras que los robots tradicionales pueden adaptarse mejor a otras distribuciones de producción. Compare los sistemas de soldadura colaborativos para la aplicación completa, incluidos los controles de riesgos. Nuestras configuraciones de máquinas de soldadura robotizada ofrecen un punto de partida para definir el paquete TIG requerido. Programe el robot según la secuencia aprobada una vez definidos el proceso y el herramental.
Costo de la soldadura robotizada: compare la celda TIG completa
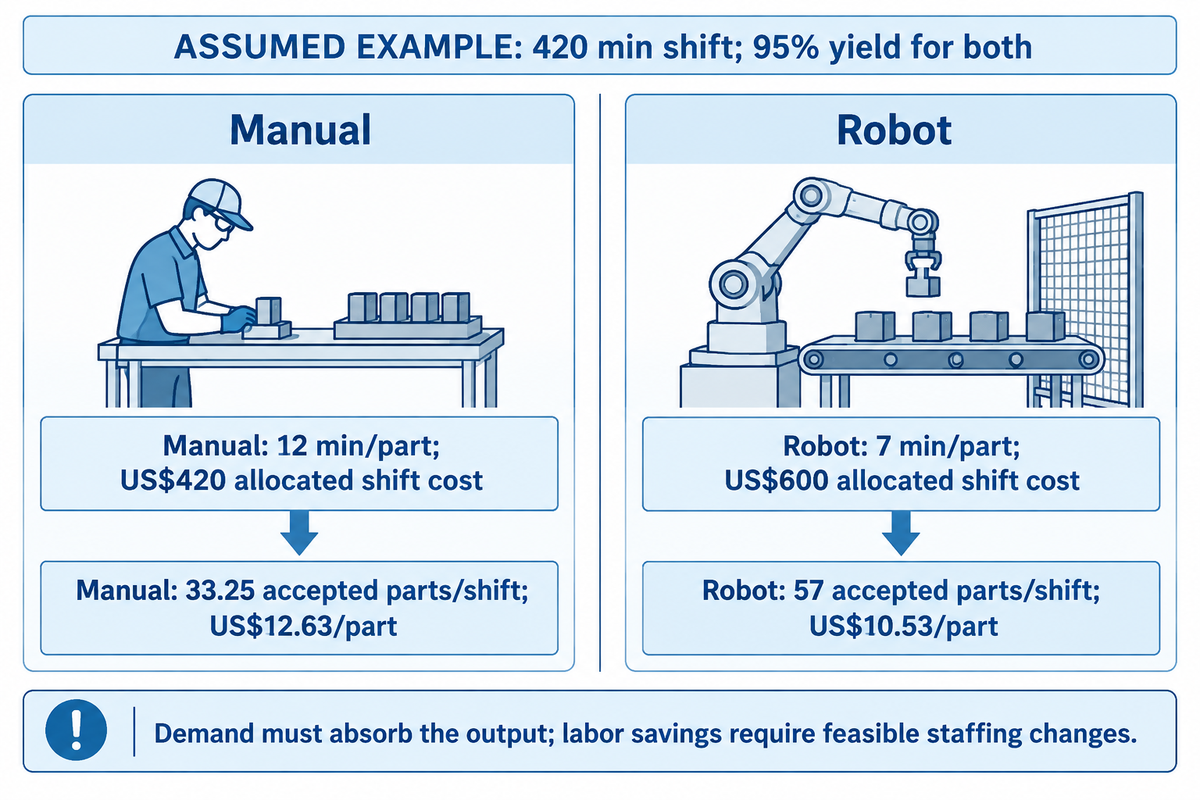
Un precio útil para una celda TIG cubre el alcance de trabajo acordado: equipo de soldadura, herramental e integración, con responsabilidades de aceptación definidas. Los precios solo del brazo y los de sistemas completos de soldadura robotizada abarcan alcances distintos. Primero compare cotizaciones con el mismo alcance y después calcule el costo por pieza aceptada con la misma demanda, duración del turno y base contable.
¿Cuánto cuesta un soldador robotizado?
La guía general de precios de Melton Machine sitúa las celdas de soldadura robotizada de nivel inicial entre US$80,000 y US$150,000, en particular las configuraciones colaborativas para aplicaciones sencillas. En términos generales, esa cifra sirve para comparar equipos de soldadura robotizada. Compare una celda TIG configurada para su pieza, incluido el brazo, la antorcha, la fuente de poder, los dispositivos de sujeción, los controles, las protecciones y el equipo de aporte que se requiera. Incluya en cada total los costos de desarrollo del proceso e instalación, pues podrían cambiar el orden de las opciones si se comparan solo los precios de los brazos.
Para las celdas de soldadura integradas, compras debe comparar el herramental incluido y la puesta en marcha con la misma prueba de aceptación. Finanzas recibe los costos operativos asignados; el gerente de planta, la producción obtenida para atender la demanda. Los rangos generales de precios para soldadura robotizada incluyen distintos procesos y configuraciones, así que una compra TIG requiere una cotización de instalación específica para la pieza.
| Partida de la cotización | Alcance de comparación | Responsable del presupuesto |
|---|---|---|
| Brazo y paquete de soldadura | Controlador, antorcha y fuente de poder compatibles; alimentador cuando se use material de aporte | Ingeniería |
| Dispositivos de sujeción y movimiento de la pieza | Familias de piezas de producción y herramental para cambios de modelo | Producción |
| Protecciones y extracción de humos | Aplicación instalada e interfaces de fábrica | Gerencia de planta |
| Puesta en marcha y capacitación | Programas, pruebas y responsabilidades de entrega | Compras |
| Costos operativos | Asignación de mano de obra, gas, consumibles, servicio y cargos de capital | Finanzas |
Ejemplo con datos supuestos: considere un turno de 420 min, un ciclo manual de 12 min/parte, un ciclo robótico de 7 min/parte y un rendimiento de 95% para ambos. Suponga que los costos totales asignados por turno son US$420 y US$600, respectivamente.
Producción aceptada = minutos disponibles ÷ ciclo por pieza completa × rendimiento. La producción manual es 420 ÷ 12 × 0.95 = 33.25 piezas aceptadas/turno; la producción del robot es 420 ÷ 7 × 0.95 = 57 piezas aceptadas/turno. Por lo tanto, el costo por pieza aceptada es 420 ÷ 33.25 = US$12.63 frente a 600 ÷ 57 = US$10.53, redondeado. La demanda debe absorber esa producción, y el ahorro en mano de obra requiere un cambio de personal o una reasignación que sea viable. Los cambios de personal y las reasignaciones deben generar ahorros en costos laborales.
Los cambios en el proceso también afectan las comparaciones. Un estudio experimental de 2024 reportó 2 min para TIG activado robotizado frente a 10 min para TIG manual de pasadas múltiples en uniones P91/304L de 6.14 mm. También variaron el fundente, las capas intermedias y las configuraciones del material de aporte. La diferencia de tiempo corresponde a la comparación del proceso completo, no solo al movimiento del robot.
Cuándo la soldadura TIG robotizada pierde repetibilidad
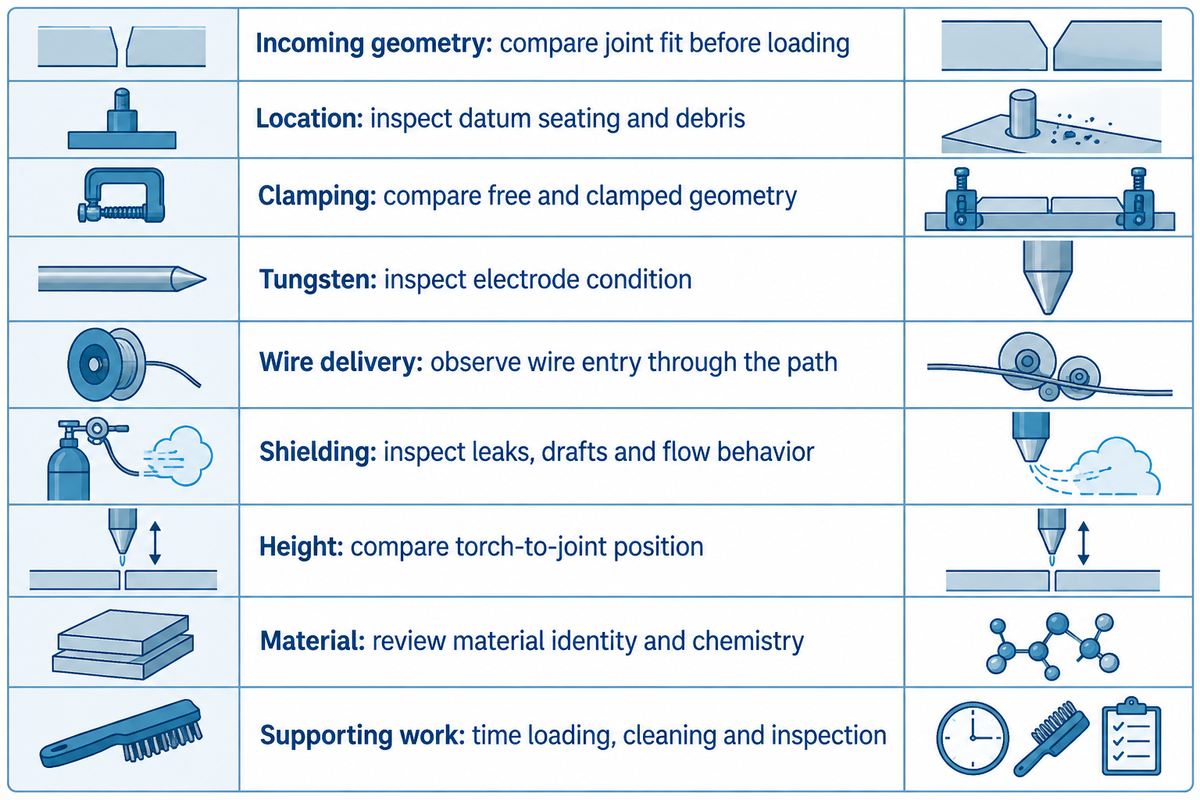
La soldadura TIG robotizada pierde consistencia cuando cambia la unión que se presenta a la antorcha, el arco se vuelve inestable o el material de aporte llega al lugar equivocado. El diagnóstico empieza por observar el defecto y cuándo aparece. Antes de modificar la trayectoria programada, separe las causas geométricas, del material y del proceso; cada una requiere una medida correctiva distinta.
¿Por qué no funciona la soldadura TIG robotizada?
Empiece por el primer cambio que se repita: el asentamiento de la pieza, el estado del tungsteno, la cobertura de gas, la entrada del alambre o la longitud del arco. Un defecto que coincide con un lote de material apunta a causas distintas de uno que aparece después de dar servicio a la antorcha. Guarde el programa y compare con una configuración conocida antes de cambiar varios parámetros a la vez.
La guía de Miller para solucionar problemas TIG explica que un flujo de gas excesivo puede generar turbulencias y atraer contaminantes. También puede comprometer la protección gaseosa. Acortar un arco TIG demasiado largo puede mejorar el control direccional, pero los ingenieros de soldadura aún deben relacionar el ajuste con el procedimiento calificado y la unión.
| Grupo de falla | Síntoma observado | Verificación para identificar la causa | Intervención |
|---|---|---|---|
| Geometría de entrada | Raíz abierta intermitente | Compare el ajuste de la unión antes de cargarla | Corrija la preparación o rechace las piezas fuera del rango del proceso |
| Ubicación | El desplazamiento de la unión varía con la carga | Revise el asiento de los puntos de referencia y la presencia de residuos | Restablezca las superficies de ubicación |
| Sujeción | La sección delgada cambia de forma | Compare la geometría libre y la sujetada | Ajuste el soporte y la fuerza de sujeción |
| Tungsteno | El arco cambia después del contacto | Revise el estado del electrodo | Restablezca la preparación especificada del electrodo |
| Alimentación del alambre | Quedan extremos de material de aporte fuera del baño | Observe la entrada del alambre a lo largo de la trayectoria | Corrija la posición de la boquilla o el momento de alimentación |
| Protección gaseosa | Porosidad o arco inestable | Revise las fugas, las corrientes de aire y el comportamiento del flujo | Restablezca la cobertura de gas especificada |
| Altura | La fusión cambia a lo largo de un contorno | Compare la posición de la antorcha con respecto a la unión | Corrija la trayectoria o limite el control de altura |
| Material | La fusión se desplaza entre lotes distintos | Revise la identidad y la composición química del material | Evalúe la interacción entre el material y el proceso |
| Tareas auxiliares | Buenas soldaduras, pero baja producción despachada | Mida por separado el tiempo de carga, limpieza e inspección | Aborde la limitación real |
“Un dispositivo de sujeción no puede corregir piezas de entrada deficientes.”
Los resultados de los experimentos GTAW de Mishra y sus colegas con acero inoxidable mostraron que la zona de fusión se desplazó hacia el acero con menos azufre. Si aparece una fusión asimétrica después de cambiar de lote y la posición de la antorcha se mantiene estable, revise la diferencia en el contenido de azufre antes de modificar la trayectoria programada.
¿Qué proveedores ofrecen sistemas de soldadura TIG robotizada?
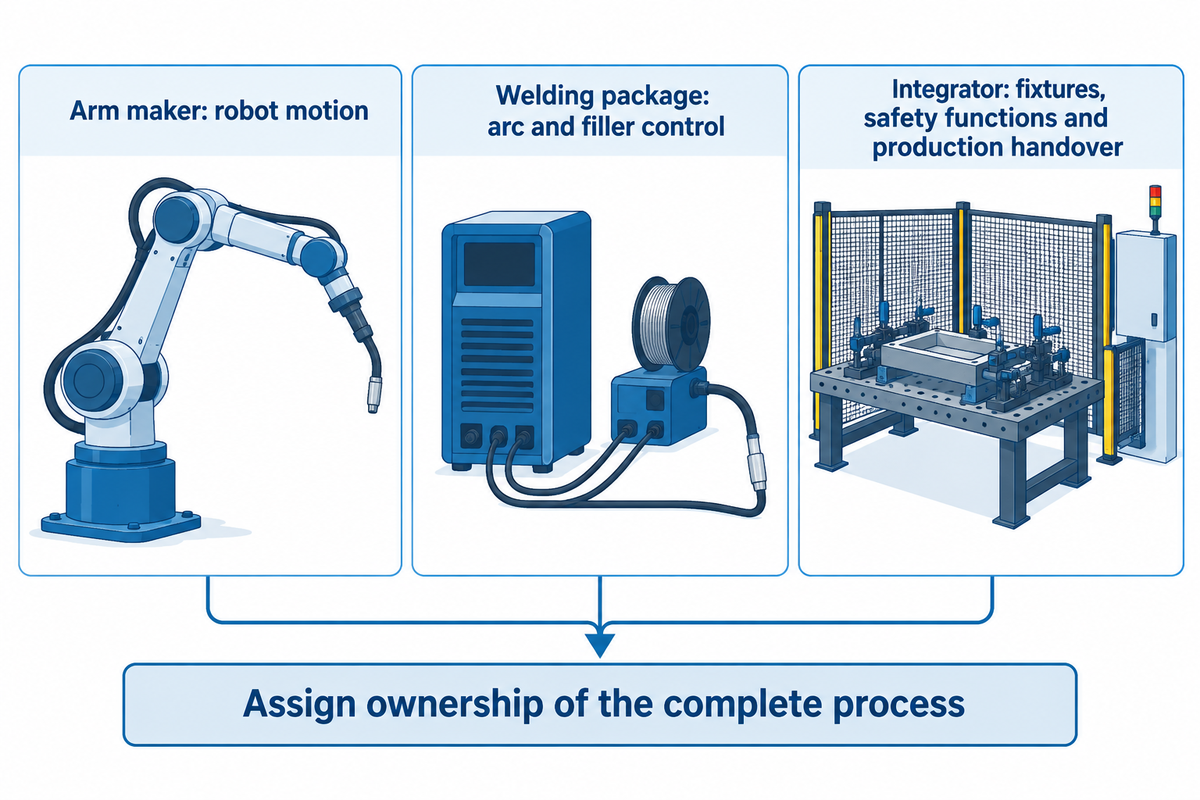
THG Automation suministra integración TIG robotizada, mientras que las instalaciones documentadas de OTC y Liburdi muestran otras opciones de equipo. El fabricante del brazo aporta el movimiento; el paquete de soldadura controla el arco y el material de aporte; el integrador combina estos elementos con los dispositivos de sujeción, las funciones de seguridad y la entrega a producción. Al comparar proveedores, asigne a uno de ellos la responsabilidad del proceso completo.
Un ejemplo de producción es el caso de estudio de Raymath de Universal Robots, que detalla el uso del sistema TIG de alimentación push-pull de alambre frío de THG para fabricar piezas de acero inoxidable y aluminio. El caso ofrece un ejemplo concreto de integración TIG en funcionamiento, en vez de dar por hecho que el proceso es adecuado solo por la marca del robot.
Una instalación documentada ayuda a distinguir las opciones. Dalian University of Technology presenta un robot OTC FD con una fuente TIG DA300P, sistema de enfriamiento y alimentación de alambre. El rango de corriente publicado de 10–300 A corresponde a esa instalación. La misma universidad también presenta configuraciones MIG y de plasma con robots de la serie FD.
La lista de capacidades del laboratorio Ma²JIC identifica un sistema TIG Liburdi personalizado de cinco ejes para investigación sobre soldadura adaptativa. Se trata de un sistema distinto de uno estándar para producción.
En Aubrik, nuestros equipos de automatización para soldadura incluyen robots y celdas. Integre el proceso TIG con el sistema de manipulación de piezas para que un solo responsable se haga cargo de la solución de soldadura. Compare las soluciones de soldadura robotizada según esta distribución de responsabilidades, en vez de considerar que cualquier proveedor de robots ofrece una celda completa.
Cómo validar la calidad de soldadura en piezas de producción
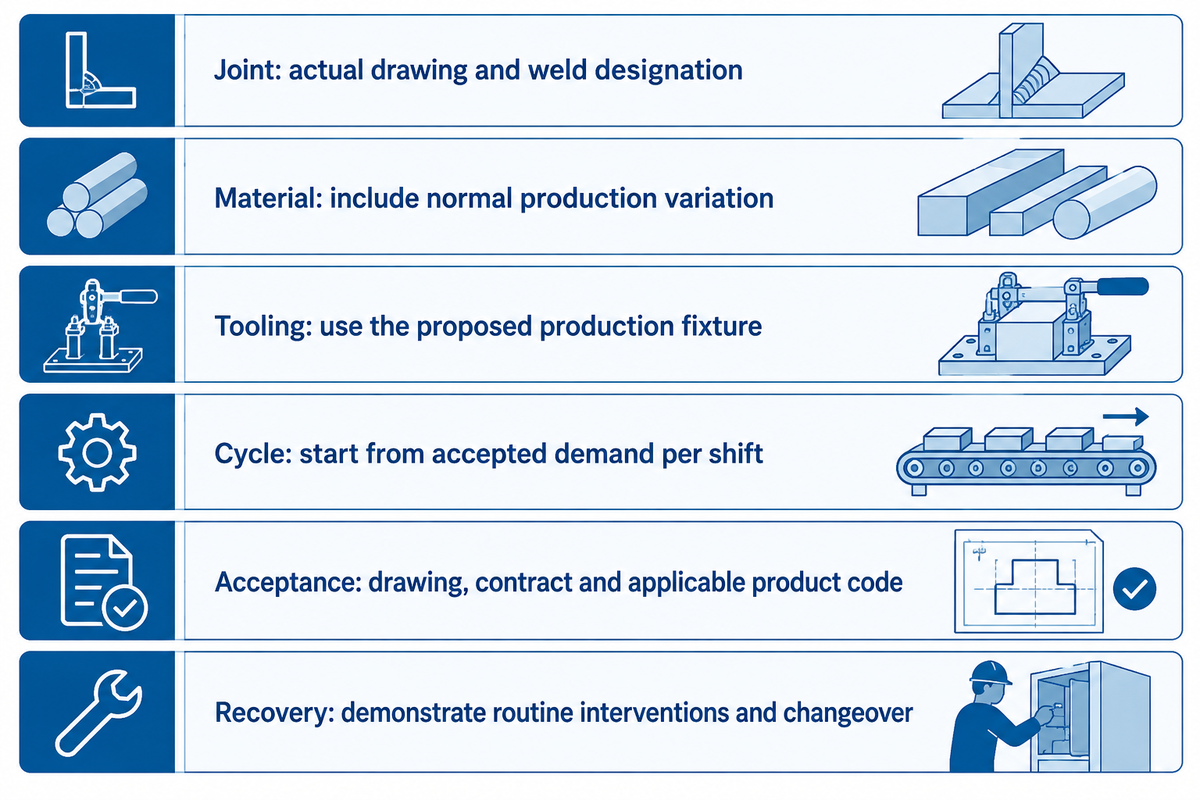
Incluya la preparación y la manipulación reales en la prueba. Un cordón de demostración visualmente uniforme responde solo parte de la pregunta; la entrega debe garantizar soldaduras aceptables dentro del ciclo prometido para la pieza completa.
Identifique la unión en el plano. El fabricante seleccionará un procedimiento de soldadura para la unión que cumpla los requisitos del código aplicable y del contrato. El plano, las especificaciones del contrato y el código del producto definen los criterios de aceptación de la soldadura terminada. ISO 14732:2025 establece los requisitos de calificación para operadores y ajustadores de soldadura que participan en la soldadura mecanizada y automática de materiales metálicos. La especificación de repetibilidad del brazo describe la constancia con que vuelve a una posición. Evalúe la unión terminada según los criterios de aceptación de la soldadura.
Suponga que la producción requiere 50 piezas aceptadas en 420 min con un rendimiento supuesto de 95%. El ciclo promedio permitido para cada pieza completa es 420 × 0.95 ÷ 50 = 7.98 min/parte. Ese tiempo debe cubrir las operaciones asignadas a la celda, incluida la carga adicional observada por los cambios de modelo y la recuperación.
| Parámetro | Requisito de la prueba | Por qué importa | Cómo verificarlo |
|---|---|---|---|
| Definición de la unión | Empiece con el plano real y la designación de la soldadura | Define la soldadura requerida | Identifique en el plano las uniones que se probarán |
| Material y preparación | Incluya las variaciones normales de producción | Revela la sensibilidad al ajuste | Compare piezas preparadas representativas |
| Acceso y herramental | Use el dispositivo de sujeción propuesto para producción | Revela obstrucciones para la antorcha y el alambre | Observe toda la trayectoria de la unión |
| Requisito de ciclo | Parta de la demanda de piezas aceptadas por turno | Relaciona el tiempo del proceso con la producción | Mida el ciclo acordado para la pieza completa |
| Aceptación de la soldadura | Criterios de aceptación del plano, el contrato y el código aplicable al producto | Define qué soldaduras se aceptan | Registre los resultados de inspección acordados |
| Cambio de modelo y recuperación | Incluya las intervenciones de rutina previstas | Permite prever las necesidades de soporte | Demuestre el reinicio y el cambio de familia de piezas |
En un conjunto giratorio, inspeccione las soldaduras después de completar toda la secuencia de sujeción y orientación. Lograr soldaduras de alta calidad en una probeta inmóvil no demuestra que se mantendrá la calidad durante toda la secuencia. Las áreas de calidad, producción y mantenimiento deben aprobar cada una sus propias responsabilidades de entrega. Guarde la revisión aceptada del programa junto con los ajustes del proceso y la identificación del dispositivo de sujeción para que el diagnóstico de problemas posteriores parta de una configuración conocida.
Perspectivas del sector: integración más segura y servicios prácticos
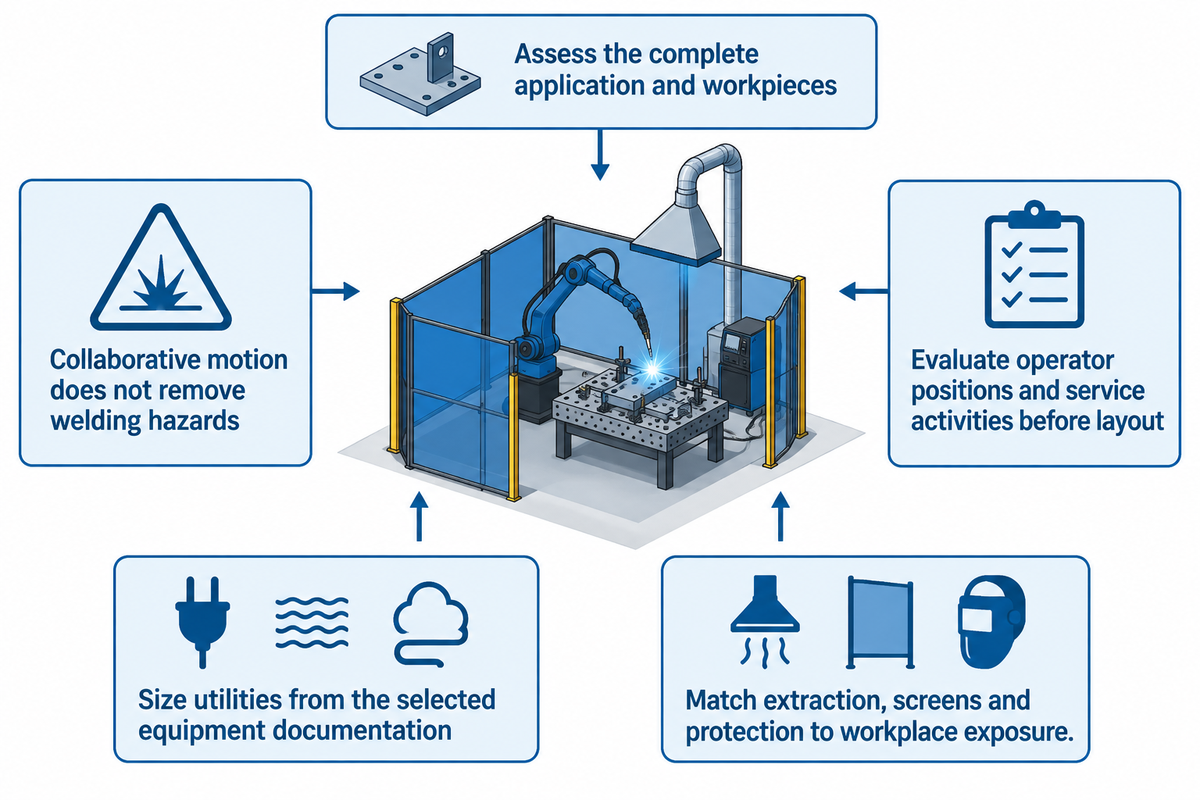
El principal cambio para los compradores es una aplicación más completa del proceso de seguridad de los robots. Las revisiones de seguridad para robots de 2025 incorporan a la conversación sobre integración la tarea específica de soldadura, las piezas de trabajo y los equipos auxiliares. Esto es importante en soldadura porque la seguridad de los movimientos es solo uno de los aspectos que deben considerarse, junto con el control del arco, el metal caliente y los contaminantes en el aire.
La explicación de A3 sobre las normas ISO 10218 actualizadas señala que las ediciones de 2025 reemplazan las versiones de 2011. Esta revisión detalla el cambio de enfoque hacia la aplicación del robot, sus piezas de trabajo y las tareas programadas. Para el comprador, esto significa que las medidas de protección deben adaptarse a la tarea y a los equipos del entorno de trabajo.
El catálogo de ISO 10218-2:2025 abarca la integración, la operación y el mantenimiento. Las funciones de seguridad para una tarea colaborativa pueden provenir del robot colaborativo, de un dispositivo de protección o de una combinación de ambos. Quienes trabajan junto a un cobot de soldadura siguen expuestos a los peligros de la soldadura. Las posiciones previstas para los operadores y las tareas de servicio deben incluirse en la evaluación de la aplicación antes de definir la distribución de la planta.
Requisitos de integración y servicios auxiliares
Dimensione los servicios auxiliares según la documentación de los equipos seleccionados. El robot, la fuente de poder TIG y el enfriador pueden tener distintas conexiones eléctricas y requisitos de servicio. El gas debe llegar a la antorcha en condiciones de operación, y debe preverse un suministro independiente para el purgado posterior si el procedimiento lo requiere. Defina las rutas de los cables y la puesta a tierra con el proveedor de los equipos para que los movimientos rutinarios no sometan las líneas de servicio a esfuerzos.
Los recursos de OSHA sobre seguridad en la soldadura describen los peligros asociados con la soldadura y las tareas relacionadas. La extracción de humos, las pantallas y el equipo de protección deben corresponder al proceso y al nivel de exposición en el lugar de trabajo. Un sistema robotizado también requiere un plan de servicio para las antorchas de soldadura, los consumibles y la recuperación tras una falla.
Antes del envío, especifique quién es responsable de conectar los servicios auxiliares, instalar los controles de protección y poner en marcha el sistema. Es posible que las cotizaciones para la conexión eléctrica del brazo no incluyan la refrigeración ni la extracción de humos, lo que deja un vacío en la instalación. La soldadura automatizada requiere una aplicación documentada y fácil de mantener, con responsabilidades claras sobre las interfaces. Esto también aplica al usar equipos robotizados con otra familia de piezas.
Preguntas frecuentes
¿Qué otro nombre recibe la soldadura TIG?
La soldadura por arco con tungsteno y gas (GTAW) también se conoce como soldadura con tungsteno y gas inerte (TIG). Ambos nombres describen un arco formado con un electrodo de tungsteno no consumible y protegido por un gas inerte. Incorporar un robot cambia la forma en que se mueve la antorcha; no crea un proceso de soldadura básico distinto ni hace obligatorio el uso de material de aporte.
¿Qué gas se utiliza para soldar con TIG?
AWS identifica el argón y el helio como los gases inertes que suelen usarse para proteger el baño de soldadura fundido en la soldadura TIG. Elija el gas adecuado para el material y el procedimiento de soldadura. Ajuste el flujo de acuerdo con el procedimiento, teniendo en cuenta los componentes de la antorcha, el acceso a la unión y las corrientes de aire que afectan la cobertura. Millerwelds explica que un flujo excesivo genera turbulencia, que puede arrastrar contaminantes del aire al gas de protección y desestabilizar el arco.
¿Son seguros los sistemas de soldadura TIG robotizada?
Sí, un sistema de soldadura TIG robotizada puede operar de forma segura cuando se evalúan, implementan y mantienen las medidas de protección para la tarea específica. Los controles de movimiento solo abordan una parte de la exposición. También deben atenderse la radiación del arco, los humos, los riesgos eléctricos y las piezas calientes, incluso durante el mantenimiento y la recuperación. Que el brazo sea colaborativo no significa que cualquier distribución de soldadura permita que las personas ingresen durante la operación.
¿Puedo aprender a soldar con TIG por mi cuenta?
El autoaprendizaje puede servir para iniciarse en la técnica TIG. El trabajo de producción requiere práctica supervisada y capacitación en el lugar de trabajo, además de instrucción sobre programación, configuración del proceso y recuperación segura en equipos automatizados.
¿Qué ventajas ofrece la soldadura TIG robotizada?
La soldadura TIG robotizada puede repetir una trayectoria de antorcha desarrollada y coordinar el calor con la alimentación independiente del material de aporte. Las uniones que se repiten pueden beneficiarse de una secuencia constante y de una menor dependencia de movimientos manuales sostenidos. La automatización del proceso de soldadura sigue requiriendo piezas de entrada y dispositivos de sujeción estables. Si la carga de piezas o la inspección ocupan la mayor parte del ciclo, automatizar solo el arco puede aportar poco a la producción. Compare las piezas aceptadas durante todo el turno e incluya el tiempo necesario para mantener el proceso.
¿Se sigue usando la soldadura TIG robotizada?
Sí. Raymath utiliza un sistema THG TIG con alimentación de alambre en empuje y tracción para piezas de acero inoxidable y aluminio, tal como se documenta en el caso de estudio de producción mencionado anteriormente.
¿Cómo puedo convertirme en soldador robotizado?
Desarrolle conocimientos sobre procesos de soldadura junto con habilidades para operar robots y solucionar problemas. Tener experiencia en TIG ayuda a comprender el comportamiento del baño de soldadura; la automatización añade la configuración de marcos de referencia, la enseñanza de trayectorias, el control de secuencias y la recuperación. Comience con trabajo supervisado en los equipos reales y aprenda los procedimientos de operación segura de la planta. Practique la verificación de marcos de referencia, la localización de una junta y la identificación de cambios en el comportamiento del arco antes de hacerse responsable de una celda en operación. Las funciones de calificación dependen de si el puesto configura el proceso, ajusta parámetros o solo carga piezas. ISO 14732 distingue las funciones pertinentes de operador y ajustador; también se requiere capacitación en el lugar de trabajo para las tareas de carga.
¿Busca automatizar la soldadura TIG? Envíe a Aubrik el plano de la pieza, el material, los detalles de las uniones y la demanda aceptada por turno. Incluya la secuencia actual de manejo de piezas y los requisitos de acabado para que la conversación abarque toda la celda. Hable sobre una celda TIG para sus piezas con base en la lista de verificación de aceptación y alcance anterior.
Lecturas relacionadas
- Configuraciones de robots para un paquete de soldadura completo
- Equipos de soldadura colaborativa y opciones de aplicación
- Alcance de la celda integrada y manejo de piezas
- Posicionamiento rotatorio de piezas de trabajo
Referencias y fuentes
- American Welding Society: ¿Qué es la soldadura GTA?
- Mishra et al.: Estudio experimental y teórico de GTAW en aceros inoxidables
- Mitru et al.: Estudio de GTAW robotizada adaptativa de ocho ejes
- Journal of Manufacturing and Materials Processing: Comparación de soldadura A-TIG robotizada
- The Fabricator: ¿GTAW o GMAW robotizada?
- Dalian University of Technology: Equipos de laboratorio de soldadura
- Ma²JIC: Capacidades del laboratorio
- ISO 14732:2025: Alcance de calificación para operadores y ajustadores de soldadura
- A3: Preguntas frecuentes sobre la actualización de ISO 10218
- ISO 10218-2:2025: Integración de aplicaciones robóticas
- OSHA: Soldadura, corte y brasado







