
Póngase en contacto con la empresa Aubrik

Elija un robot de soldadura MIG probando una pieza suya en la celda propuesta. Compruebe si la unión queda en la misma posición cada vez, si la antorcha puede seguir toda la junta y cuántas piezas pasan la inspección en el tiempo disponible. Después, compare cotizaciones para el mismo equipo instalado y la misma prueba de aceptación.
Imagine un lote de soportes doblados junto a la mesa de soldadura. Todos tienen el mismo número de plano, pero en uno la pestaña se abrió un poco más después del doblado. El robot puede repetir exactamente la trayectoria de ayer y no alcanzar la unión de hoy. Ese soporte debe incluirse en la prueba con el proveedor. Probarlo puede aportar más información para elegir una celda que la especificación del brazo por sí sola.
Qué hace un robot de soldadura MIG en la unión
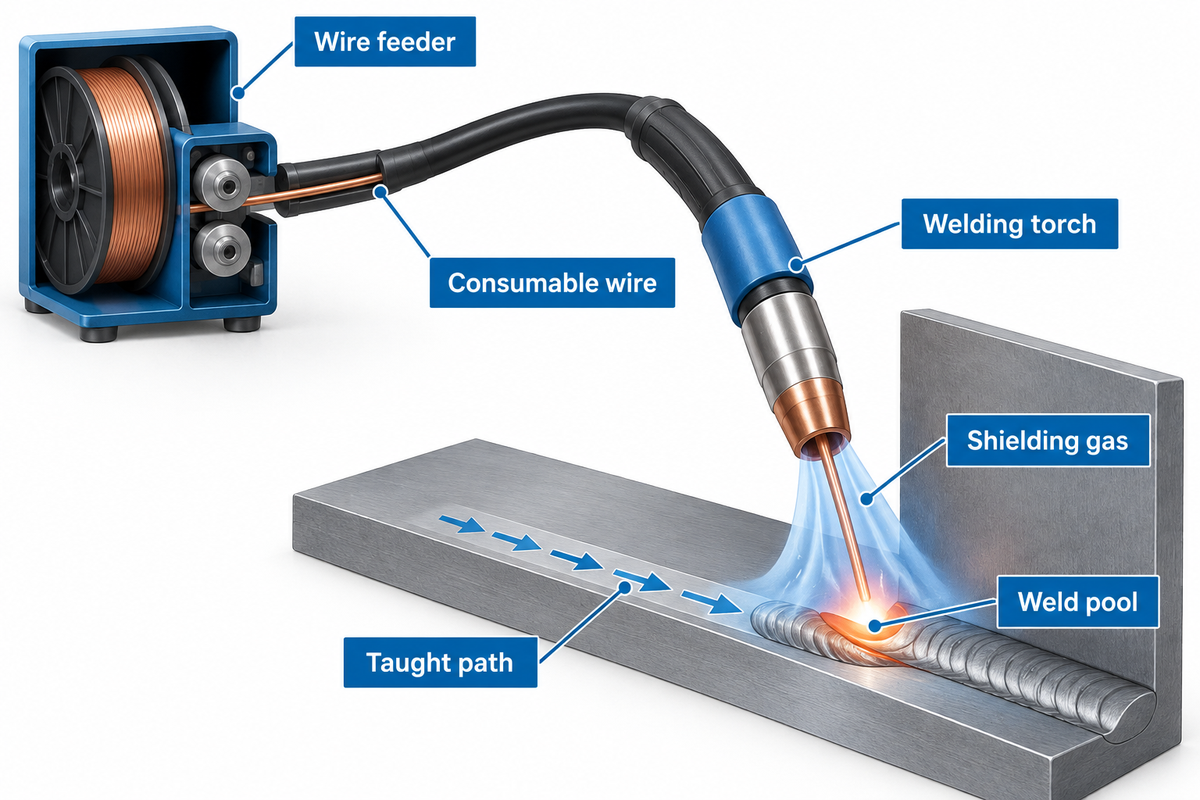
Un robot de soldadura MIG desplaza una antorcha de soldadura a lo largo de una unión programada, mientras un alimentador suministra el alambre-electrodo consumible. AWS señala que el alambre avanza continuamente por la antorcha. El arco entre el alambre y la pieza funde el material de aporte y el metal base. El gas de protección protege el baño de soldadura. El robot puede repetir la soldadura en un lote de bastidores si el dispositivo de sujeción mantiene cada junta en la trayectoria programada. En un soporte doblado, la pestaña junto al localizador puede volver a la misma posición, mientras el extremo libre se desplaza. Al comparar celdas, compruebe si la antorcha sigue la junta real en ambos extremos de cada soporte.
¿Se puede automatizar la soldadura MIG?
Sí. El controlador del robot activa el programa de soldadura y sincroniza el inicio del arco, el desplazamiento de la antorcha y la secuencia de cierre del cráter con la fuente de poder. El soldador selecciona el alambre, el gas, el modo de transferencia y los parámetros aprobados; el operador de carga asienta las caras designadas de la pieza contra los topes del dispositivo de sujeción. La American Welding Society describe el proceso de soldadura subyacente como soldadura por arco metálico con gas (GMAW). Los catálogos industriales suelen agrupar juntos los equipos MIG y MAG. El gas de protección determina cuál término corresponde.
Siga la cadena de control en la demostración del proceso de soldadura MIG robotizada. ¿Qué dispositivo detecta una junta desplazada por un punto de soldadura? ¿Qué detiene la operación de soldadura si el alambre deja de avanzar? Conocer las respuestas permite saber qué problemas detecta el equipo y cuáles requieren una inspección.
Una prueba comparativa con piezas de producción es una forma práctica de evaluar la soldadura automatizada. Compare la soldadura MIG manual y la automatizada con una pieza que sus soldadores calificados ya fabriquen. Mantenga iguales la revisión del plano y los criterios de aceptación. Observe las diferencias en la calidad de la soldadura.
¿Qué metales puede soldar un robot MIG?
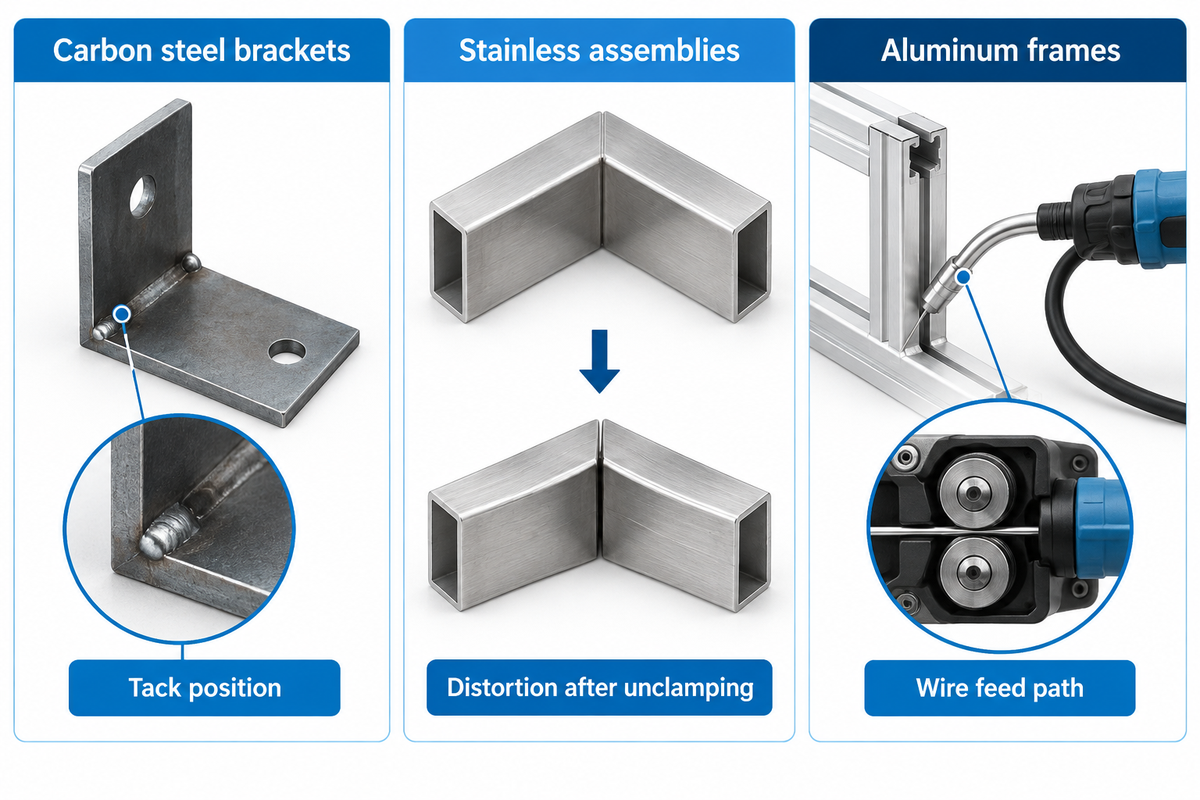
¿Qué materiales puede soldar un equipo MIG?
En un sistema de soldadura MIG, la fuente de poder, el gas de protección, el alambre de aporte y el procedimiento calificado determinan qué puede unir el equipo. El nombre del material por sí solo no le da suficiente información al proveedor. Envíele la aleación real, el espesor de cada lado de la unión, el estado de la superficie y el símbolo de soldadura.
| Familia de piezas | Qué pedirle al proveedor que demuestre | Qué registrar |
|---|---|---|
| Soportes de acero al carbono | Inicio, empalme y final en un soporte preparado igual que el material de producción. | Posición de los puntos de soldadura, cascarilla u otra capa superficial y resultado de la inspección. |
| Conjuntos de acero inoxidable | Use el alambre de aporte y el gas especificados en la unión, incluidas las esquinas sensibles al calor. | Procedimiento, disposición del gas de protección y deformación después de soltar las prensas. |
| Bastidores de aluminio | Pase el alambre seleccionado por la antorcha propuesta en la posición menos favorable de la muñeca. | Ruta de alimentación, guía, rodillos de arrastre y repetibilidad de los inicios. |
Un robot MIG puede soldar acero y aluminio, pero la configuración de alimentación del alambre es importante al cambiar de uno a otro. Lincoln Electric señala que una guía helicoidal de acero, usada comúnmente con alambre de acero, puede rayar el alambre blando de aluminio y acumular virutas. En el sistema de empuje y tracción que describe la empresa, un motor auxiliar en el alimentador empuja el alambre y un motor en la antorcha lo jala. Incluya en la estimación para lotes mixtos el tiempo para cambiar la antorcha, la guía, el gas y el carrete.
Cambiar de metal puede modificar la cotización. Un sistema de soldadura MIG robotizada cotizado para acero puede necesitar otra guía y otros rodillos de arrastre para aluminio. Para aplicaciones de soldadura mixtas, revise la indicación del proceso en cada plano. Si un plano solicita soldadura TIG o por plasma, inclúyalo en una revisión independiente del proceso antes de agregarlo al lote de muestras.
En el experimento de soldadura de filete de Sikström y Öberg, los investigadores usaron alambre de acero cobrizado de 1.2 mm y suministraron gas de protección a 20 L/min. Esos valores corresponden a la configuración de la prueba. Use el procedimiento de la aleación y la unión reales en la prueba de compra.
¿La unión se mantendrá bajo la antorcha?
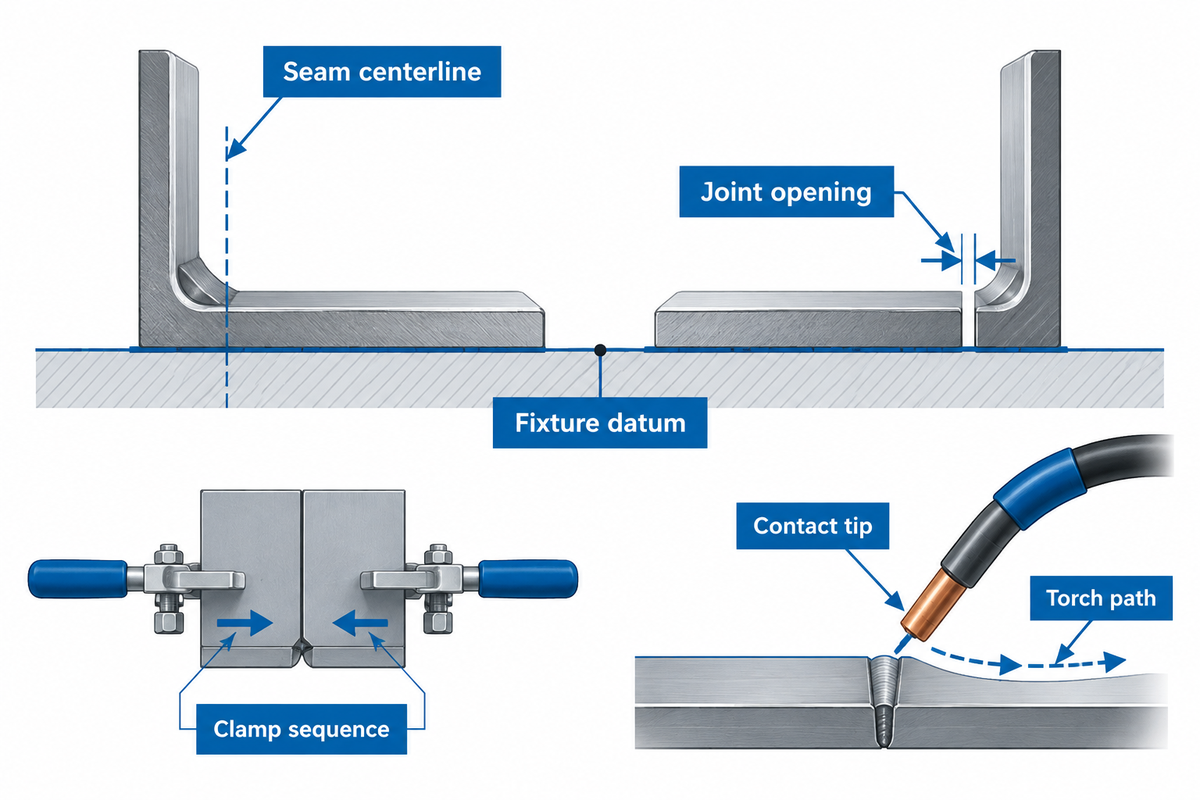
Sí, si el dispositivo de sujeción mantiene de forma confiable la unión en la trayectoria de la antorcha a lo largo de toda la junta (es decir, en las marcas de inicio, centro y final). Cuando se carguen conjuntos de distintos lotes de producción, use la secuencia de sujeción estándar para posicionar las piezas y anote la posición del centro de la junta con respecto a un punto de referencia del dispositivo en cada marca. En una columna aparte, anote la abertura entre las piezas que se van a unir. Una prensa cerrada puede mantener el conjunto en la posición correcta y dejar una separación en la unión.
Miller menciona como referencia para juntas en piezas más sencillas una ubicación objetivo de aproximadamente la mitad del diámetro del alambre utilizado. Los requisitos de aceptación aplicables a sus piezas pueden figurar en el plano o en el procedimiento de soldadura citado. Incluso con el alambre bien ubicado, una abertura variable en la unión puede afectar la penetración. Sikström y Öberg estudiaron cómo influye la separación entre piezas en la penetración de soldaduras de filete por un solo lado y explicaron por qué, por lo general, un inspector no puede juzgar la penetración solo por la superficie terminada.
Si cualquiera de los dos sistemas robotizados coloca mal el cordón, compruebe cómo asienta la pieza contra sus localizadores. No dé por hecho que la falla está en el dispositivo de sujeción. Revise la punta de contacto y verifique el punto central de la herramienta conforme al procedimiento aprobado para la celda. Una punta de contacto desgastada puede cambiar el punto de salida del alambre aunque el robot repita la posición programada. Incluya la revisión del ángulo de la antorcha en la hoja de prueba. Pida a los responsables de soldadura y calidad que seleccionen casos representativos de los extremos y acuerden cómo se evaluará la soldadura.
Cuando se cierre la prensa, observe el ángulo de la antorcha en el extremo más alejado. Reducir la velocidad de desplazamiento cambia el aporte de calor a lo largo de la trayectoria programada. No puede mover esa trayectoria hasta una junta que no está ahí.
Elija un cobot o una celda de soldadura industrial
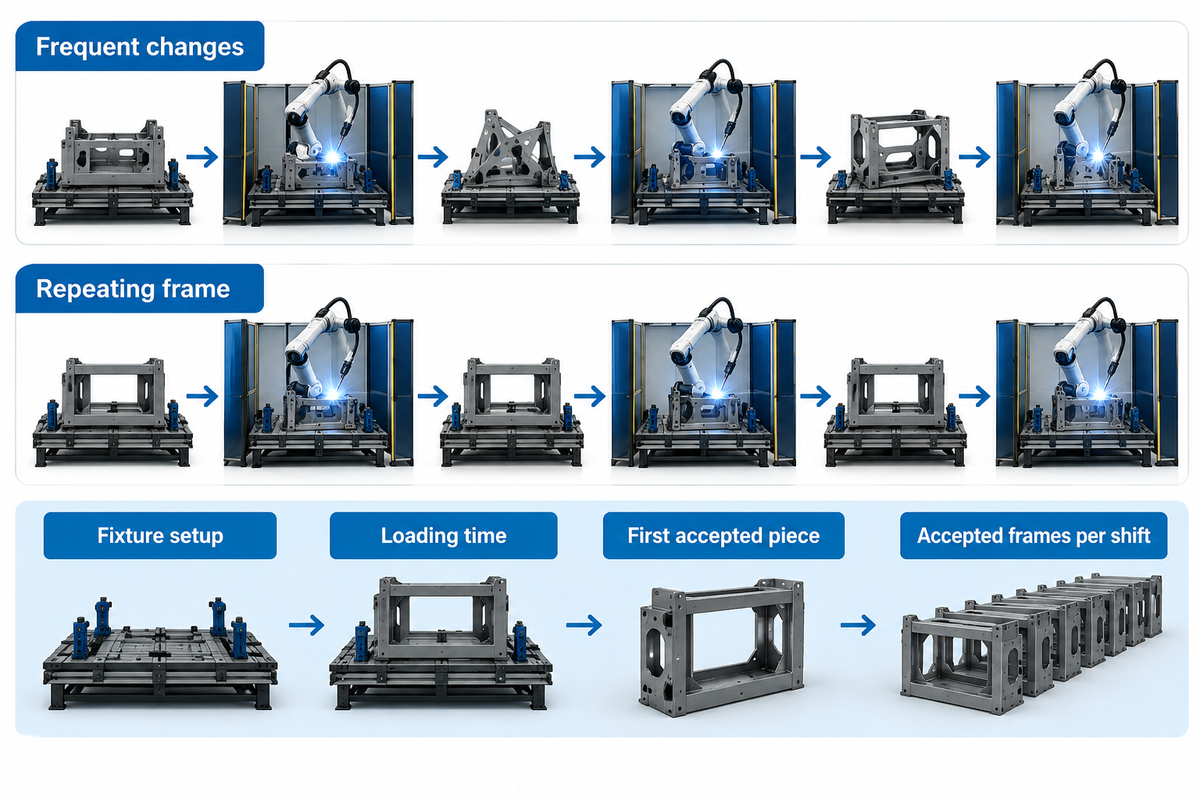
Un robot colaborativo configurado para soldadura con cobot puede ser adecuado cuando hay cambios frecuentes entre lotes cortos y el operador puede enseñar rápidamente una nueva junta y liberar la primera pieza aceptable. Una celda de soldadura convencional merece evaluarse cuando soldar la misma pieza repetidamente ocupa la mayor parte del turno. En cualquiera de estas configuraciones, un posicionador rotativo de soldadura puede presentar otra cara sin necesidad de volver a sujetar la pieza manualmente. El tamaño del lote por sí solo no permite decidir.
| Condición de producción | Pruebe ambas propuestas con | Qué puede cambiar la decisión |
|---|---|---|
| Un soporte con muchas revisiones | Tiempo desde la liberación del plano hasta la primera pieza aceptada. | La preparación del dispositivo y la verificación del programa pueden llevar más tiempo que el arco. |
| Un bastidor que se repite en una línea de producción | Bastidores aceptados por turno, con la carga habitual y los cambios de punta. | El suministro de piezas, la inspección o la descarga pueden marcar el ritmo. |
| Trabajo pesado o una junta en la parte inferior | Capacidad de carga del posicionador, acceso y cambio real de orientación. | Una segunda preparación puede anular el ahorro de una pasada de soldadura más rápida. |
La Administración de Seguridad y Salud Ocupacional de Estados Unidos considera el brazo, el efector final, los controles, los dispositivos de sujeción y las protecciones como un sistema integrado. Incluso en una aplicación colaborativa, el brazo lleva una antorcha de soldadura por arco. Evalúe los riesgos en la planta relacionados con la radiación del arco, las salpicaduras, las piezas calientes, los humos y el movimiento del posicionador. La norma de seguridad para robots de Estados Unidos de 2025 utiliza el término “aplicación colaborativa”. Pida al integrador y al responsable de seguridad de la planta que definan quién valida la configuración instalada.
Dos celdas de soldadura robotizada pueden usar el mismo tipo de robot industrial y, aun así, variar en la facilidad con que el operador carga la plantilla. Para soldaduras repetitivas en una línea de producción de alto volumen, mida el tiempo que tarda el operador en cargar la pieza pesada y el que tarda el brazo en soldarla. Al comparar robots tradicionales y colaborativos, ¿quién hará una demostración del cambio de configuración con sus abrazaderas y equipo de elevación?
Para configuraciones donde el operador, las protecciones y el brazo ocupan el mismo espacio en el piso, consulte la guía de distribución de celdas de soldadura.
Dimensione el brazo, la antorcha y el posicionador según la pieza
Aubrik indica un alcance de 1,400 mm para su configuración colaborativa y de 1,700 mm para su celda industrial estándar. La configuración extendida indica 2,000 mm más ejes externos. Consulte la comparación de las configuraciones de máquinas de soldadura robotizada y solicite un plano que dimensione por separado el brazo y cualquier riel.
En un soporte automotriz, asegúrese de que la antorcha libre la pestaña de retorno. En bastidores largos, la pestaña más alejada puede quedar dentro del alcance nominal del brazo. Compruebe que la antorcha tenga espacio libre en el ángulo que requiere la soldadura. El cuello de la antorcha necesita espacio para mantener el ángulo de trabajo, la muñeca debe poder recorrer continuamente la esquina y el cable necesita una ruta que pase junto a las prensas. Las pruebas en seco del acercamiento, de toda la soldadura y del retiro deberían revelar cualquier limitación. Revisar solo las posiciones de los extremos puede no mostrar problemas que surgen a mitad del giro.
Dimensione el posicionador según la masa combinada del conjunto y del dispositivo de sujeción, y considere cuánto se desplaza su centro de gravedad combinado con respecto al eje de rotación. Un bastidor grande y ligero y una pieza fundida compacta y pesada pueden exigir cosas distintas del mismo eje rotativo. Proporcione planos del conjunto más grande y del más pequeño pero difícil de manipular, indicando la masa de la pieza y mostrando la base del dispositivo y las manijas de las prensas cerradas. Compruebe que haya espacio para la antorcha en el ángulo que requiere la soldadura. En el ejemplo de SwitchWeld, el cobot sostiene la antorcha a 45 grados y suelda una pieza de acero sujeta a una mesa.
Un brazo robotizado que alcanza el inicio de una junta puede quedarse sin recorrido de muñeca antes del final. Para piezas complejas, pida al licitante que muestre el acercamiento, el arco de soldadura y la salida en el plano del dispositivo. Si la cotización incluye programación fuera de línea, pida que muestre cómo corrige un técnico cualquier discrepancia desde el control de enseñanza.
Para un conjunto cilíndrico sobre rodillos, la guía para dimensionar rotadores considera el torque de accionamiento y el ángulo de los rodillos. En cambio, un dispositivo con placa frontal requiere conocer el centro de gravedad con la carga colocada y su distancia al eje de inclinación.
¿Cuánto cuesta un robot de soldadura?
¿Cuánto cuesta un robot de soldadura?
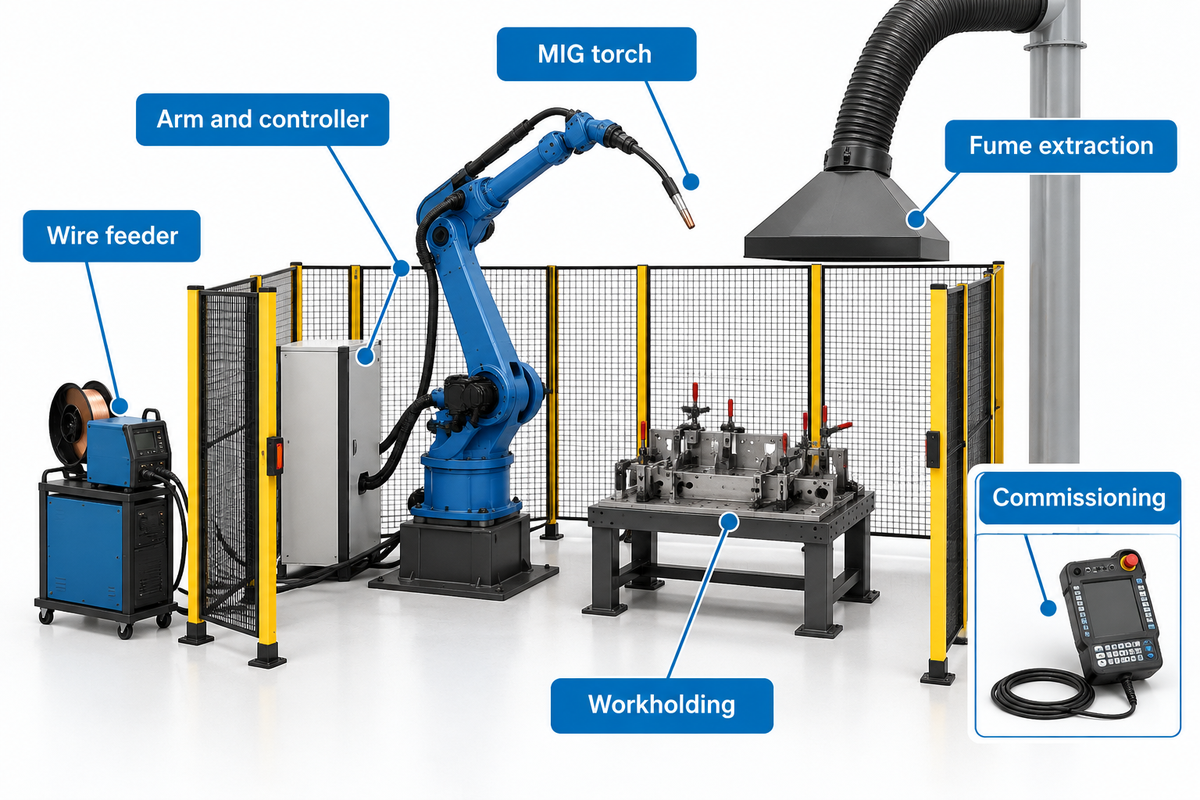
Hirebotics publica un precio inicial de $105,000 en Estados Unidos para su Cobot Welder. El paquete que describió incluía un brazo Universal Robots, una fuente de poder Miller Auto Deltaweld, una antorcha MIG enfriada por aire y un carrito. Hirebotics ofrece el software de seguimiento de juntas y un kit rotativo como opciones. Para el presupuesto de su planta, compare el precio del paquete base con una cotización instalada aparte que detalle las opciones que piensa usar.
| Categoría de costo | Pida a cada licitante que detalle | Costos que pueden quedar fuera del precio anunciado |
|---|---|---|
| Equipo de soldadura | Brazo, controlador, alimentador, antorcha, cables y enfriamiento. | Opciones necesarias para el trabajo o material especificados. |
| Sujeción y movimiento de piezas | Cantidad de dispositivos, prensas y cualquier eje externo coordinado. | Herramental para la siguiente familia de piezas y cambios de ingeniería. |
| Integración en planta | Alimentación eléctrica, extracción, protecciones y responsable de la puesta en marcha. | Mano de obra en planta, instalación y validación. |
| Liberación a producción | Primer programa, prueba de aceptación, capacitación, software y soporte. | Licencias recurrentes, traslados y programas adicionales. |
| Extracción de humos | Ubicación de la campana y flujo de aire requerido en la antorcha. | Ductos, filtros y verificación del flujo de aire. |
| Manipulación de piezas | Cómo llegan los conjuntos pesados al dispositivo. | Polipasto, eslingas y tiempo de carga del operador. |
| Detección de juntas | Tipo de unión y variación que puede medir el sensor. | Montaje del sensor, calibración y cambios de programa. |
| Refacciones | Puntas, guías y cables con referencias para volver a pedirlos. | Consumibles de desgaste que se agotan antes del siguiente servicio programado. |
| Propiedad de los programas | Quién puede recuperar y editar el programa liberado. | Capacitación, copias de respaldo y acceso al software después de la entrega. |
Deje pendiente este rubro en la propuesta hasta que el licitante asigne a alguien la responsabilidad de ese trabajo. Si una propuesta incluye el primer dispositivo y otra ofrece una mesa sin equipar, compras podrá comparar los totales solo después de agregar el alcance que falta. Para un robot industrial usado, pregunte quién dará soporte al controlador y a la interfaz de soldadura, y cómo se presentará la celda completa.
Compare las soluciones de soldadura robotizada con un desglose por concepto. Separe la inversión inicial de los costos de servicio recurrentes. Una cotización de automatización de soldadura puede incluir el software de programación en el precio de la celda. Otra puede cobrar aparte los accesos adicionales o la capacitación. Pida a quienes darán mantenimiento al sistema de soldadura robotizada que revisen qué acceso al software incluye el contrato.
Pida también la hoja de cálculo de capacidad de carga. Aubrik indica un rango de capacidad de carga de 3 a 20 kg entre sus máquinas y menciona una antorcha MIG de aproximadamente 3 kg como ejemplo. Evsrobot presenta su unidad QJR6S-1 para piezas pequeñas con una capacidad de carga de 6 kg y un alcance de 750.6 mm. En ambos casos, el integrador debe pesar la antorcha con todos sus accesorios y comprobar el momento admisible en la muñeca antes de finalizar la selección del brazo.
Haga una prueba con piezas de muestra antes de ordenar
Acuerde con el proveedor los criterios de aceptación de las soldaduras de muestra antes de enviar las piezas. Envíe piezas de producción, incluida la revisión más difícil y los casos extremos que normalmente acepta su inspección de recepción. Use la secuencia real de puntos de soldadura, los dispositivos, el alambre y el gas. Identifique las soldaduras que exige el plano y quién puede aprobar los resultados. La aprobación de muestras de producción y cualquier calificación del procedimiento de soldadura exigida por contrato deben registrarse por separado.
Hoja de aceptación por familia de piezas
| Qué registrar para cada muestra | Evidencia que debe conservarse |
|---|---|
| Identificación de la pieza y del dispositivo | Revisión del plano, lote, estado de las prensas, dirección de carga y posiciones de los puntos de soldadura. |
| Estado y acceso a la unión | Ubicación respecto al punto de referencia, abertura de raíz, espacio para la antorcha y cualquier reposicionamiento. |
| Tiempo y resultado | Tiempo transcurrido desde la carga hasta la liberación, resultado a la primera, retrabajo y disposición final. |
| Liberación | Método de inspección, criterio de aceptación, excepciones y responsable. |
| Consumibles instalados | Tipo y diámetro del alambre, guía, rodillo de arrastre y punta instalados para esta prueba. |
| Condición térmica | Límites de precalentamiento o temperatura entre pasadas exigidos por el procedimiento, y cualquier interrupción mientras se espera a que la junta alcance la temperatura. |
| Identificación del programa | Revisión del controlador, programa de soldadura y operador autorizado para liberar cambios. |
| Medición de la unión | Separe, en cada muestra, el error de ubicación del dispositivo de la abertura entre los bordes que se van a unir. |
| Recuperación después de una parada | Motivo de la parada, tiempo de reparación, disposición de la pieza rechazada y persona que autorizó el reinicio. |
Suponga que una prueba toma 72 minutos desde el cambio de modelo hasta la inspección. El equipo intenta fabricar nueve piezas y acepta ocho. Esto da una medición de 9 minutos por pieza aceptada. Dividir entre las nueve piezas daría 8 minutos por intento, lo cual responde otra pregunta de producción. Por cada pieza que se devuelva para retrabajo, cuente el tiempo hasta que se acepte.
Miller recomienda comenzar la prueba por debajo de la velocidad máxima. Miller presenta un ejemplo de puesta en marcha por etapas: tres o cuatro piezas iniciales y otra revisión con un ajuste de velocidad de 50%. Pida al integrador que indique qué cambia con ese ajuste de velocidad y quién está autorizado para modificarlo conforme al procedimiento validado de la celda. Si la prueba termina antes del primer cambio de punta de contacto, registre ese tiempo improductivo como no observado. Para estimar la productividad de un turno completo, prolongue la prueba para incluir un cambio de punta o agregue un margen de mantenimiento. Pida al equipo de producción que repita la prueba con la siguiente familia de piezas y mida cuánto tarda en recuperar el programa guardado. Así podrá ver qué puede repetir el equipo cuando se vaya el personal que hizo la demostración.
Al medir los beneficios de la soldadura MIG robotizada frente a la soldadura manual, aplique la misma regla de inspección a ambos operadores. Una cotización que ofrezca soldaduras de alta calidad debe indicar el plano o criterio de inspección que define una pieza aceptable. Registre los parámetros de soldadura de cada pieza reparada. Así, el siguiente turno podrá repetir las tareas de soldadura e investigar la causa del retrabajo.
Cuándo vale la pena detectar las juntas
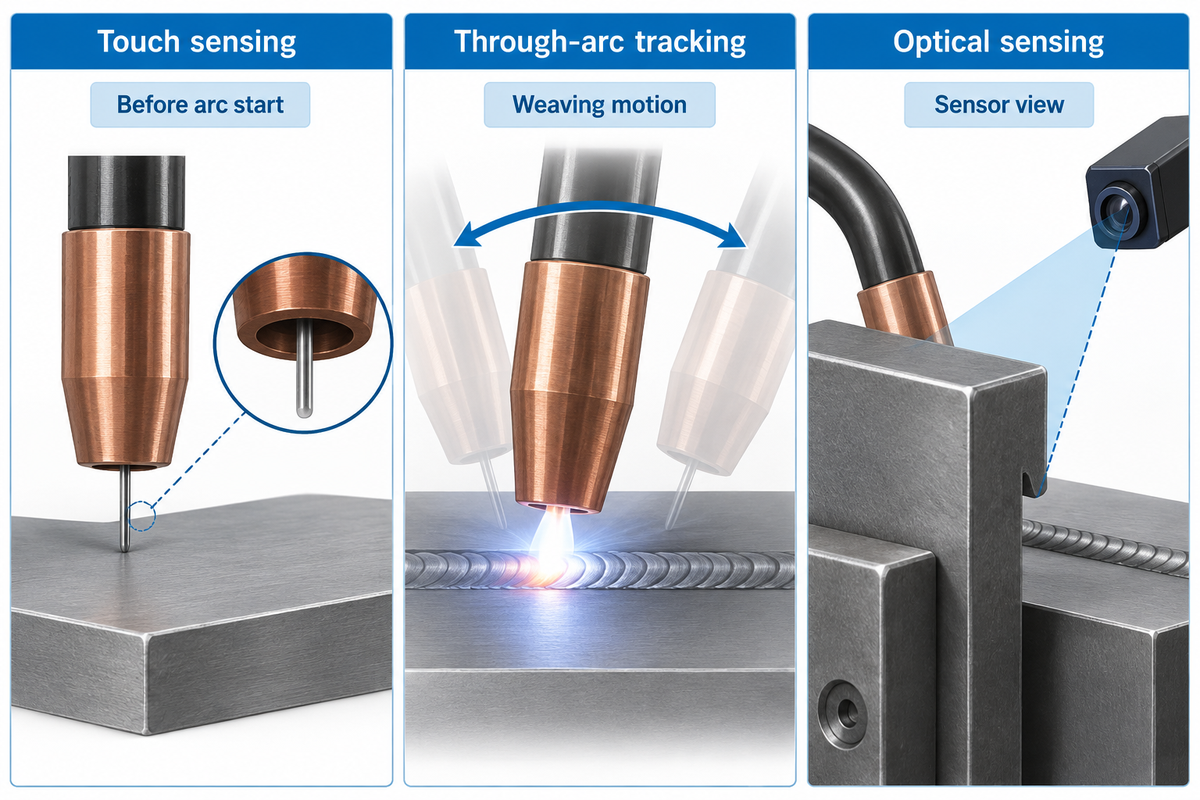
Primero, registre cuándo y dónde se desplaza la junta. Si la posición inicial de la junta cambia como un todo de una pieza a otra, la detección por contacto puede localizar una referencia antes de que se inicie el arco. Si la junta se desvía durante una pasada, considere usar con el proveedor un proceso de seguimiento activo de junta. Localizar la línea central aún deja un problema de ajuste si las dos piezas se separan entre las abrazaderas.
La detección por contacto con el alambre localiza una superficie conductora al tocarla con el alambre. Motoman señala dos limitaciones de este método. Primero, su capacidad para detectar separaciones en la junta es limitada y, segundo, no puede detectar juntas a tope cuadradas. El seguimiento por arco monitorea la respuesta del arco durante la soldadura. El método que describe Motoman requiere un movimiento de oscilación y material de mayor espesor. Para la detección óptica, compruebe si la contaminación o las herramientas obstruyen la visión del sensor sobre la junta.
En el registro de la prueba, indique la trayectoria programada, qué cambió el sensor y cómo se aprobó la soldadura terminada. Si limpiar el localizador restablece la posición de la junta en cargas repetidas, incluya la limpieza en la rutina de preparación. Haga una reparación si el desgaste o los daños impiden que la pieza asiente correctamente. Si un sensor sigue una junta que se desplaza, pero la pieza no pasa la inspección, revise el ajuste y el proceso de soldadura.
Durante la prueba de soldadura por arco robotizada, compruebe si el sensor óptico mantiene la junta a la vista durante todo el giro del brazo. Pida al proveedor que muestre la opción de detección en el sistema MIG propuesto con el recubrimiento real de la junta y el dispositivo de sujeción. Registre qué fallas detienen el proceso de soldadura robotizada. Guarde el registro de fallas junto con la pieza rechazada para que el integrador pueda reproducir el problema.
Preguntas frecuentes
¿Cuáles son las desventajas de la soldadura robotizada?
Un robot de soldadura necesita una junta repetible, acceso para la antorcha, un dispositivo de sujeción adecuado y alguien que pueda autorizar un programa modificado. En un taller con trabajos variados, la programación y los cambios de configuración pueden consumir gran parte de una corrida corta. En una línea de producción con mucho trabajo, el cuello de botella puede pasar al suministro de piezas o a la inspección. Pruebe un pedido normal que incluya un cambio de configuración y una pieza difícil; luego cuente las piezas aceptadas y registre las horas dedicadas a corregir los rechazos.
¿Puedo usar mi fuente de poder MIG actual?
Sí, si el modelo exacto de la fuente de poder es compatible con el alimentador y la interfaz del robot admite las señales de control y retroalimentación necesarias para el inicio, la detención y la gestión de fallas automatizados. Una fuente de poder que suelda bien de forma manual aún puede requerir una interfaz o controles distintos para el inicio, la detención y la gestión de fallas automatizados. Antes de contabilizar el ahorro por reutilizarla, pida al proveedor que demuestre el inicio del arco, la comunicación después de un ciclo interrumpido y la recuperación con los equipos previstos.
¿Cuánto cuesta una máquina MIG en comparación con una celda robótica completa?
El paquete de Estados Unidos de la comparación de costos comienza en $105,000, antes de agregar el kit giratorio opcional y el software de seguimiento de junta. Una máquina MIG independiente y una celda robótica tienen alcances de compra distintos. La máquina proporciona la potencia de soldadura y puede incluir un alimentador y una antorcha. El sistema completo también requiere movimiento, control, sujeción de piezas y los equipos necesarios para ponerlo en marcha en sus instalaciones. Compare el precio actual de una máquina de un modelo específico con cotizaciones desglosadas de celdas. Para tener una referencia, el precio del paquete mencionado incluye el brazo y el equipo de proceso, mientras que el proveedor cotiza por separado algunos programas y el movimiento adicional.
¿Quién programa la siguiente pieza?
Asigne a una persona capacitada la responsabilidad de autorizar los cambios de programa para la siguiente pieza y, si la compra se debe a la falta de soldadores calificados, identifique a los profesionales de soldadura que puedan autorizar esos cambios en cada turno. Esa persona debe recuperar la revisión correcta, revisar el dispositivo de sujeción, hacer el cambio de programa autorizado y obtener la aprobación de la primera pieza durante la aceptación. Acuerde quién puede editar los parámetros de soldadura y quién conserva una copia de respaldo del programa autorizado.
¿Puede trabajar un cobot de soldadura mientras alguien carga la siguiente pieza?
Sí, pero solo si la disposición instalada de la celda de soldadura, el modo de operación y las medidas de seguridad validadas permiten esa secuencia específica de carga mientras el cobot suelda. Cuando un operador carga un segundo dispositivo de sujeción, las medidas de seguridad de la celda deben protegerlo de la radiación del arco, las salpicaduras y el contacto con el brazo o con un posicionador en movimiento. Antes de incluir la carga simultánea en una estimación de producción, pida al integrador que demuestre la secuencia prevista conforme a la evaluación de riesgos aprobada del sitio.
Para revisar una pieza de muestra, envíe a Aubrik el plano de soldadura y la disposición del dispositivo de sujeción, junto con el material, la combinación de lotes y los criterios de aceptación. Indique la junta que más problemas le causa a su equipo.
Referencias y fuentes
- Guía de GMAW de American Welding Society
- Guía de Lincoln Electric para la alimentación de alambre de aluminio
- Estudio original sobre la penetración de la soldadura de filete
- Guía de OSHA sobre la seguridad de los sistemas de robots industriales
- Precios del paquete de Hirebotics en Estados Unidos
- Guía de Miller para pruebas de automatización de soldadura
- Comparación de Yaskawa de los métodos de detección
- ANSI, revisión de la norma de seguridad para robots industriales
- The Fabricator, objetivos de diseño para dispositivos de sujeción en soldadura robotizada







