Entre em contato com a Aubrik Company

Soldagem manual vs soldagem robotizada: como escolher para sua oficina de fabricação

Guia de engenharia de soldagem industrial e posicionamento
Por CYH | Revisão técnica por Aubrik Company Engineering Team | Atualizado em novembro de 2026
Resumo rápido de decisão: soldagem manual vs soldagem robotizada
A escolha entre soldagem manual vs soldagem robotizada depende de três métricas da fábrica: repetibilidade de ajuste da junta, horas de arco por conjunto e recorrência de lotes. Sob condições manuais MIG/MAG/TIG, os soldadores humanos alcançam em média 10–15% de tempo de arco aberto (cerca de seis minutos por hora). Oficinas manuais otimizadas atingem um limite superior de 20%, dentro de uma faixa ampla por turno de 15–30%. Os operadores gastam 80–90% do turno fixando, ponteando, esmerilhando e virando peças. Células industriais de soldagem robotizada atingem 60–80% de tempo de arco aberto (até 90% em linhas contínuas) e elevam a velocidade de deslocamento de 10–20 IPM para 10–100+ IPM.
Mantenha serviços personalizados unitários (menos de 10 peças) e reparos com folga variável em cabines manuais. Use robôs colaborativos para lotes de alta variedade de 10 a 500 peças por dia ou semana. Especifique células fechadas de seis eixos ou posicionadores pesados sincronizados quando o volume semanal superar 200 a 500 peças semelhantes (ou 10.000+ peças por mês na produção em massa). A soldagem contínua de várias horas em peças pesadas também justifica a automação.
Como a soldagem manual e a soldagem robotizada diferem na execução e na física do processo
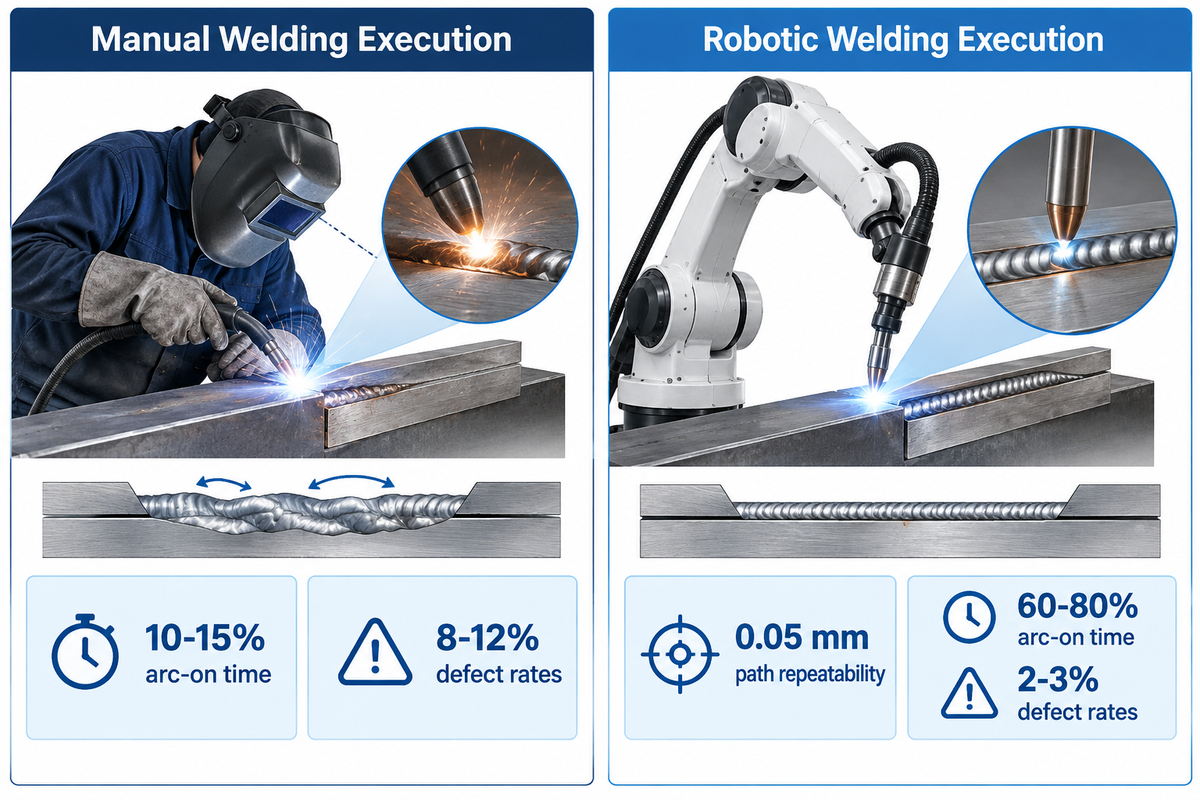
Os robôs industriais de soldagem de seis eixos alcançam 0,05 mm de repetibilidade de trajetória em cada ponto de solda. Eles mantêm as taxas de defeitos de solda em 2–3% (ou 0,5% com monitoramento de arco em tempo real), enquanto a soldagem manual apresenta taxas de defeitos de 8–12%. A física do arco, a química do gás de proteção e a metalurgia do metal de base são iguais em ambos os processos. Eles diferem no controle de movimento da tocha e na adaptação à folga da junta.
A manufatura global continua migrando para o controle mecanizado da tocha. O relatório IFR World Robotics 2024 aponta que 542.000 robôs industriais foram instalados globalmente em 2024. União e soldagem representam 21% de todas as aplicações robóticas. Durante a soldagem manual, um soldador humano certificado observa a poça de fusão através do filtro da máscara. Quando uma borda cortada se abre, o operador reduz a velocidade e oscila a tocha visualmente. A soldagem manual oferece alta adaptabilidade em chapas distorcidas, cantos internos apertados e reparos em campo. Contudo, a execução manual sofre com a fadiga física natural ao longo do turno.
Durante a soldagem robotizada, um braço robótico servoacionado segue uma trajetória programada com tensão, velocidade de alimentação do arame e velocidade de deslocamento travadas. A soldagem automatizada padrão executa uma trajetória programada de coordenadas fixas do início ao fim. A geometria do cordão permanece uniforme ao longo de milhares de peças. Para mais detalhes sobre os equipamentos da célula, consulte nosso guia de sistemas de soldagem robotizada. Em contrapartida, o sistema robótico mecaniza o movimento da tocha, mas exige o posicionamento repetível das peças nas etapas anteriores.
Execução da soldagem manual
- A trajetória da tocha é guiada por mãos humanas com retorno visual sobre a poça de metal fundido.
- O ciclo de trabalho por turno tem média de 10–15% de tempo de arco aberto (8–12% em oficinas não otimizadas; 20% teto prático; 15–30% faixa ampla).
- As taxas de defeitos ficam entre 8–12% (5–10% conforme habilidade e fadiga), com até 60% de desperdício de arame por excesso de solda.
- Mais indicada para lotes abaixo de 10 peças, protótipos sob medida, reparos de tubulação e montagens variáveis em campo.
Execução da soldagem robotizada
- Trajetórias servo de seis eixos mantêm 0,05 mm de repetibilidade com repetibilidade de tempo de ciclo de ±1%.
- O ciclo de trabalho por turno atinge 60–80% de tempo de arco aberto em células padrão e até 90% em linhas multiestação.
- As taxas de defeitos caem para 2-3% (0,5-3% com ajuste adequado) e o desperdício de gás de proteção é reduzido em até 5X.
- Muito indicada para lotes em cobot de 10-500 peças, séries semanais de 200-500 peças ou conjuntos soldados pesados em posicionadores.
| Dimensão de desempenho | Soldagem manual (GMAW / GTAW) | Célula de robô colaborativo (Cobot) | Célula industrial de soldagem robotizada |
|---|---|---|---|
| Repetibilidade de trajetória | Firmeza manual dependente do operador | Repetível dentro de ±0.02 polegada (±0,5 mm) | 0,05 mm de repetibilidade de trajetória; ±1% no tempo de ciclo |
| Ciclo de trabalho de arco aberto por turno | 10–15% média (20% teto; 15–30% faixa por turno) | 60–80% em lotes pré-fixados em gabaritos | 60–90% do turno em posicionadores de dupla estação |
| Velocidade instantânea de deslocamento | 10–20 IPM velocidade manual de base | 39% menor tempo de ciclo em conjuntos soldados complexos | 10–100+ IPM dependendo do modelo do robô |
| Tolerância de ajuste da junta | Folga variável de 0–2 mm compensada por oscilação manual | ±0.02 polegada (±0,5 mm) ou rastreamento adaptativo | ±0,5 × diâm. do arame (±0.022-polegada para arame de 0.045-polegada) |
| Taxa de defeitos e retrabalho | 8–12% (5–10% conforme habilidade/fadiga) | 0,5–3% com ajuste adequado | 2–3% padrão; 0,5% com monitoramento em tempo real |
| Limite econômico de lote | Menos de 10 peças (unitárias e sob medida) | 10–500 peças por dia ou semana (alta variedade) | 200–500+ peças/semana ou 10.000+ peças/ano |
| Excesso de solda e desperdício de gás | Até 60% de perda de arame (125–200% em frestas largas) | Avanço de arame fixo; até 5X menos perda de gás | Perfil de cordão fixo; até 5X menos perda de gás |
| Mão de obra anual vs custo do sistema | $65,000–$100.000/soldador por ano ($40k–$50k base) | $80.000–$150.000 sistema cobot ($95k+ chave na mão) | $75.000–$200.000 célula MIG ($200k–$500k+ customizada) |
| Normas de segurança aplicáveis | OSHA 29 CFR 1910.252 EPI e ventilação | ANSI/A3 R15.06-2025 aplicação colaborativa | AWS D16.1M/D16.1:2018 e ANSI/A3 R15.06-2025 |
| Tempo de treinamento até a proficiência | 6 meses a 2 anos para proficiência manual | Horas para programação guiada à mão no cobot | 1–4 semanas dependendo da complexidade do sistema |
Quão mais rápido é um robô de soldagem do que um soldador humano?
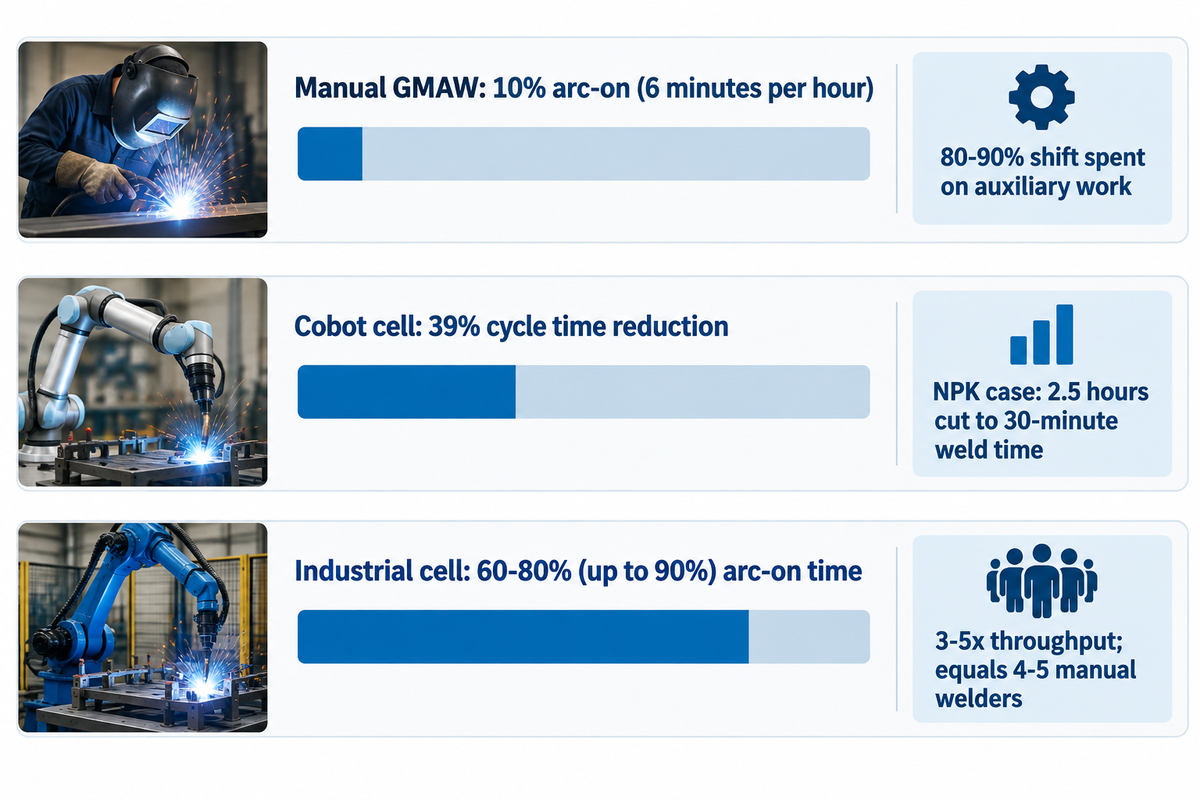
Um robô de soldagem industrial atinge um ciclo de trabalho de arco aberto de 60–80% (e até 60–90% do turno em células multiestação) em comparação com 15–25% (e uma média empírica de fábrica de 10–15%) para um soldador humano. Esse salto no ciclo de trabalho gera tipicamente um multiplicador de produtividade de 3-5x em lotes repetitivos de soldagem a arco metálico com gás, e células de dupla estação podem alcançar valores ainda maiores. Uma célula robótica operando em dois turnos equivale à produção de 4 ou 5 estações manuais.
Gerentes de fábrica frequentemente confundem a velocidade instantânea da tocha com o tempo de ciclo completo da peça. Soldadores MIG semiautomáticos deslocam a tocha de 10 a 20 IPM. Um robô de soldagem se desloca de 10 a 100+ IPM, dependendo do tipo e do modelo do robô. O movimento mecânico mantém constantes a distância do bico de contato e o ângulo da tocha. Entretanto, a física de solidificação da poça de fusão limita a velocidade máxima de deslocamento de qualquer tocha antes que ocorra mordedura.
O tempo de arco aberto por turno é o que determina a diferença real de produção. Dados da Miller Electric mostram que o arco queima em média apenas cerca de 10% do tempo de trabalho no processo GMAW semiautomático (aproximadamente seis minutos por hora). O estudo de monitoramento da ESAB em 20 estações de soldagem na fabricante de máquinas pesadas Särkinen constatou que o tempo médio de arco manual era de apenas 8–10%. Mesmo após a otimização do fluxo de trabalho, o ciclo de trabalho manual atingiu no máximo 20%. Os soldadores gastam 80–90% do turno em tarefas auxiliares como movimentação por ponte rolante, fixação, ponteamento e remoção de escória. Referências do The Welding Institute (TWI Global) apontam que o ciclo de trabalho manual atinge média de 45% apenas em linhas de produção em massa. Oficinas de pequenos lotes costumam registrar 15% ou menos.
Comparação de tempo de arco por turno e tempo de ciclo (referências publicadas de fábrica)
Premissa: Comparar os ciclos de trabalho de arco aberto publicados e os tempos de ciclo por peça medidos entre cabines manuais, células de robôs colaborativos e células industriais em dois turnos.
- Cabines manuais GMAW têm média de 10% de tempo de arco aberto (6 minutos por hora) com um teto enxuto de 20%. Especialistas da AWS relatam que um soldador humano raramente mantém o arco ativo por mais de 3-4 horas por turno (~25% excelente resultado, abaixo de 15% típico no chão de fábrica).
- Um estudo da University of North Dakota constatou que um robô de soldagem colaborativo reduziu o tempo de ciclo em 39% em conjuntos soldados avançados. Da mesma forma, a NPK reduziu o tempo de soldagem de uma única peça de 2.5 horas manuais para 30 minutos de solda usando a geração automatizada de trajetórias SmartTCP.
- Células de alto volume em dois turnos operam com 60–80% (até 90%) de tempo de arco aberto. Uma célula industrial de soldagem robotizada entrega produtividade de 3–5x e substitui a produção de 4–5 soldadores manuais sem adicionais de horas extras.
Instalar um robô de soldagem básico sobre uma única mesa fixa limita a utilização da célula se o braço ficar aguardando durante a soltura manual da peça, razão pela qual a produção de alto volume exige indexação de dupla estação ou dispositivos de troca rápida para manter a tocha ativa.
Comparação lado a lado entre os processos de soldagem MIG, TIG, orbital e a laser
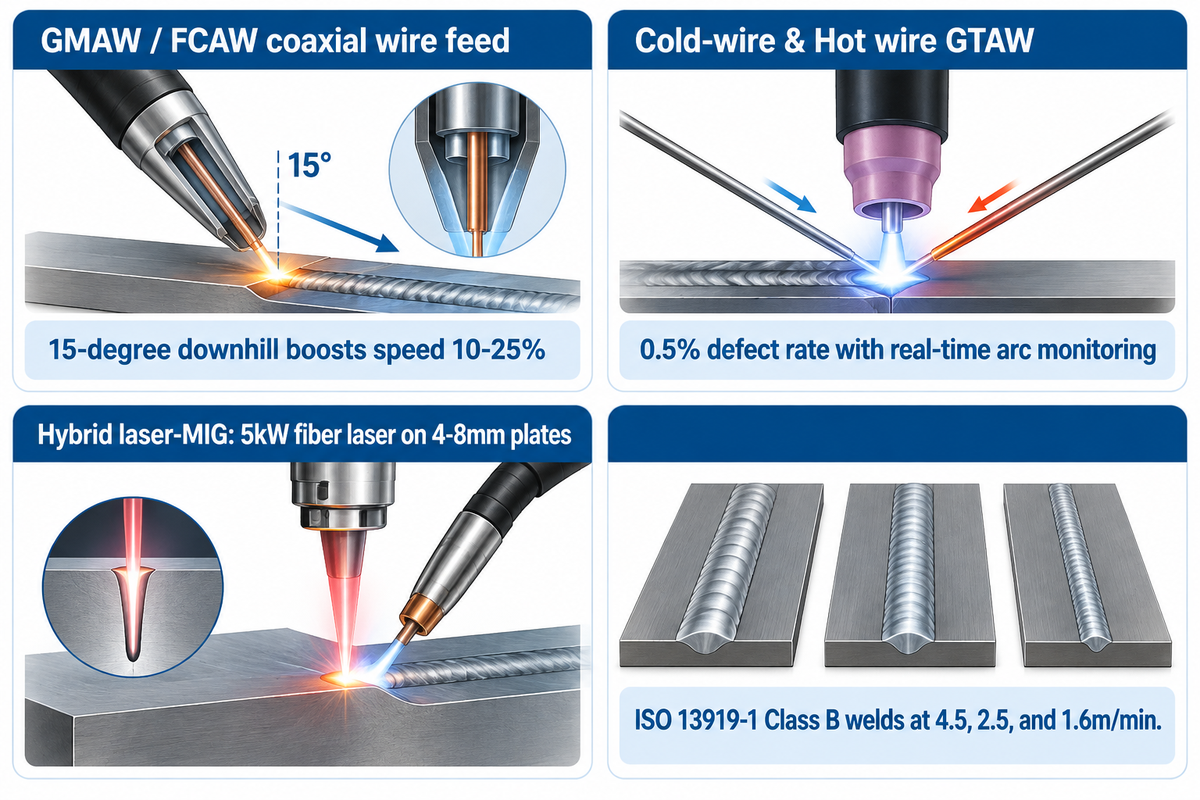
Posicionar juntas sobrepostas ou em T de chapas metálicas para um movimento de tocha descendente de 15 graus aumenta a velocidade de deslocamento GMAW em 10-25%. A soldagem híbrida laser-MIG com um laser de fibra de 5kW em chapas de 4–8mm atinge velocidades de até 4.5m/min. A mecânica de alimentação do arame determina a facilidade com que cada método e tipo de soldagem passa da mão humana para um braço robótico.
A análise do American National Standards Institute (ANSI) sobre a norma AWS D16.1M/D16.1:2018 observa que as normas para robôs industriais de soldagem a arco cobrem principalmente a soldagem a arco metálico com gás (GMAW) e a soldagem a arco com arame tubular (FCAW). Durante a soldagem MIG, o arame avança de forma coaxial com o gás de proteção através de um único cabo de tocha. O controlador do robô gerencia a velocidade de deslocamento, o ângulo de trabalho, o ângulo de deslocamento, o comprimento livre do arame e o padrão de tecimento.
Em contrapartida, a soldagem TIG separa o eletrodo de tungstênio não consumível do arame de adição frio. Em um robô, o processo TIG com arame frio exige um guia de arame motorizado externo direcionado para a borda frontal da poça de fusão. Esse guia externo restringe a rotação da tocha em cantos apertados. Os processos GTAW com arame quente pré-aquecem o arame para elevar a deposição. A soldagem TIG na indústria automotiva com monitoramento de arco em tempo real alcança uma taxa de defeitos de 0,5%.
A soldagem por resistência (especialmente a soldagem a ponto na indústria automotiva) e a soldagem a laser também operam com alta precisão em braços de seis eixos. Em chapas metálicas finas e chapas estruturais de 4–8mm, o TWI Global testou um robô Kawasaki com um laser de fibra de Yb de 5kW e equipamento MIG/MAG sinérgico da ESAB. Esses ensaios produziram soldas Classe B segundo a ISO 13919-1 a 4.5, 2.5 e 1.6m/min usando velocidades de alimentação de arame de 9, 8 e 7m/min. A soldagem a plasma e os cabeçotes orbitais atendem a funções especializadas onde juntas de tubos fixos exigem cabeçotes de fixação compactos.
Qual é a diferença entre soldagem semiautomática e soldagem automática?
A soldagem semiautomática envolve o uso de uma fonte de energia e um alimentador de arame para controlar a tensão do arco e a velocidade de alimentação do arame, enquanto um soldador humano controla manualmente a velocidade de deslocamento. Por outro lado, a soldagem automática e a robotizada utilizam carros mecanizados, posicionadores ou robôs multieixos para controlar tanto a alimentação do arame quanto o movimento da trajetória da tocha sem condução manual.
Quais são as desvantagens da soldagem robotizada em comparação com a soldagem manual?
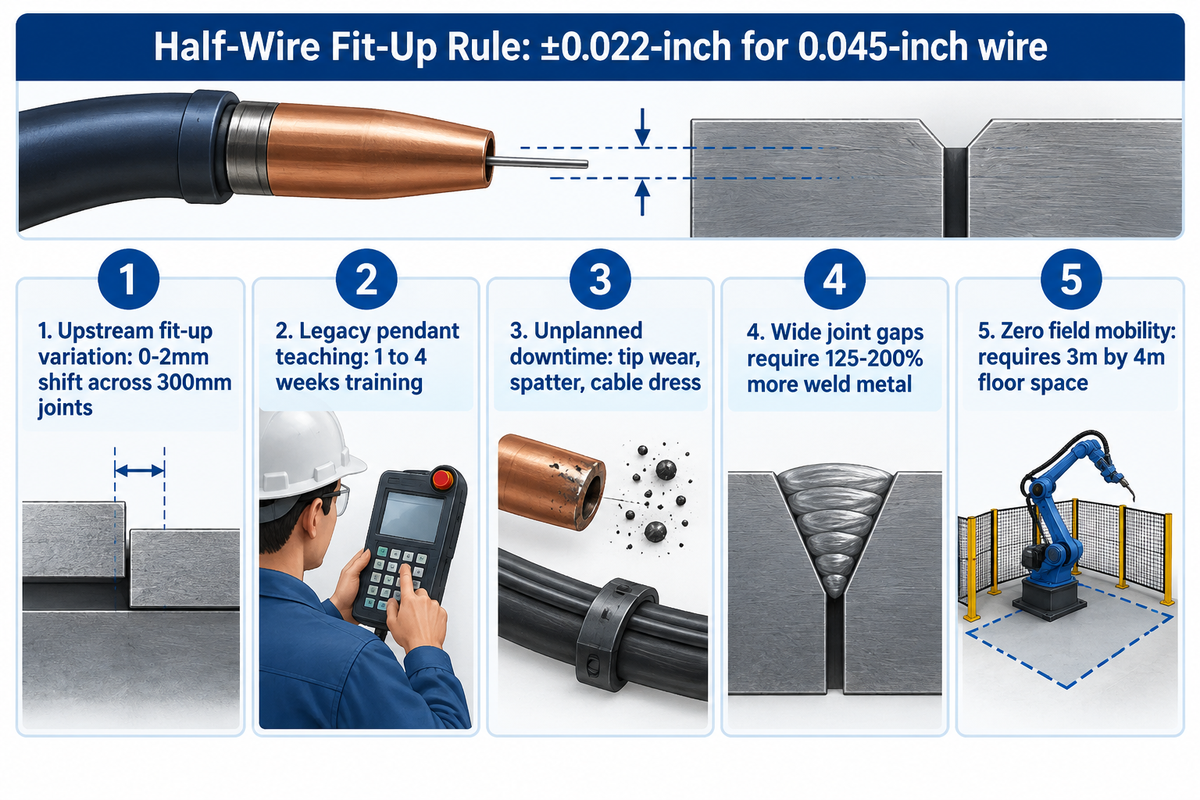
Robôs de soldagem pré-programados padrão sem sensores de rastreamento de junta exigem repetibilidade na localização da junta dentro de ±0,5 × diâmetro do arame (±0.022-polegada para arame de 0.045-polegada). Ultrapassar essa fresta exige 125–200% mais metal de solda para compensar a perda de garganta. Erros prévios de dobra ou corte que um soldador manual compensa facilmente podem causar perfuração em uma célula robótica. Chamamos esse limite de Regra de ajuste de meio arame.
De acordo com as diretrizes de dispositivos de fixação robótica da Lincoln Electric, operar um arame sólido GMAW de 0.045-polegada (1,14 mm) limita o desvio da junta entre peças a ±0.022 polegada (±0,56 mm). Se uma mesa de corte a plasma, prensa dobradeira ou serra anterior entregar peças cuja abertura de raiz desvie além da metade do diâmetro do arame, um robô cego depositará o metal de adição em apenas uma parede lateral. Substituir cabines manuais por um robô expõe cada falha dimensional nos processos anteriores de corte e conformação.
“O objetivo da integração do gabarito e do dispositivo de fixação / localização é garantir que a posição da junta de solda se repita, em um espaço de 3 dimensões relativo ao sistema, dentro de +/- metade do diâmetro do arame de soldagem utilizado. Por exemplo, o uso de arame com 0.045 pol. de diâmetro permite uma tolerância de +/- 0.022 pol.”
Relatos práticos de oficinas de fabricação industrial apontam cinco desvantagens operacionais recorrentes que compradores de primeira viagem devem auditar:
- A variação no ajuste prévio gera retrabalho quando suportes oxicortados deslocam 0–2mm ao longo de juntas de 300mm. Os ensaios do TWI Global em alumínio de 4mm, aço inoxidável de 6mm e aço carbono de 8mm mostraram que um desalinhamento alto-baixo acima de 0,5mm a 1,0mm causou falta de fusão lateral. Evitar defeitos exigiu reduzir a distância do cabeçote em 2mm a 4mm.
- O tempo de programação e treinamento desacelera pequenos lotes ao usar o ensino tradicional por controle pendente, que exige de 1 a 4 semanas de treinamento do operador. Oficinas de alta variedade devem usar software de trajetória automatizada (reduzindo o tempo de solda da NPK de 2.5 horas para 30 minutos) ou reprogramar cobots por condução manual.
- Cinco problemas principais causam paradas não planejadas de células robóticas na produção diária: desgaste do bico de contato, acúmulo de respingos, mau acondicionamento do cabo coaxial, acesso restrito em perfis tipo caixa e pescoços de tocha empenados.
- O excesso de solda e a complexidade dos gabaritos adicionam custos ocultos quando as frestas das juntas aumentam. A Lincoln Electric afirma que compensar uma abertura de junta larga exige 125-200% mais metal de solda. O excesso de solda manual também desperdiça até 60% mais arame e 5X mais gás de proteção.
- Robôs industriais fechados têm mobilidade zero em campo e exigem cerca de 3m por 4m de área dedicada no piso da fábrica. Eles não conseguem subir em colunas estruturais, entrar em tanques de lastro de navios nem soldar interligações de dutos em campo, onde a maior flexibilidade das mãos humanas é indispensável.
A partir de qual tamanho de lote ou volume de produção anual uma oficina deve mudar para a soldagem robotizada?
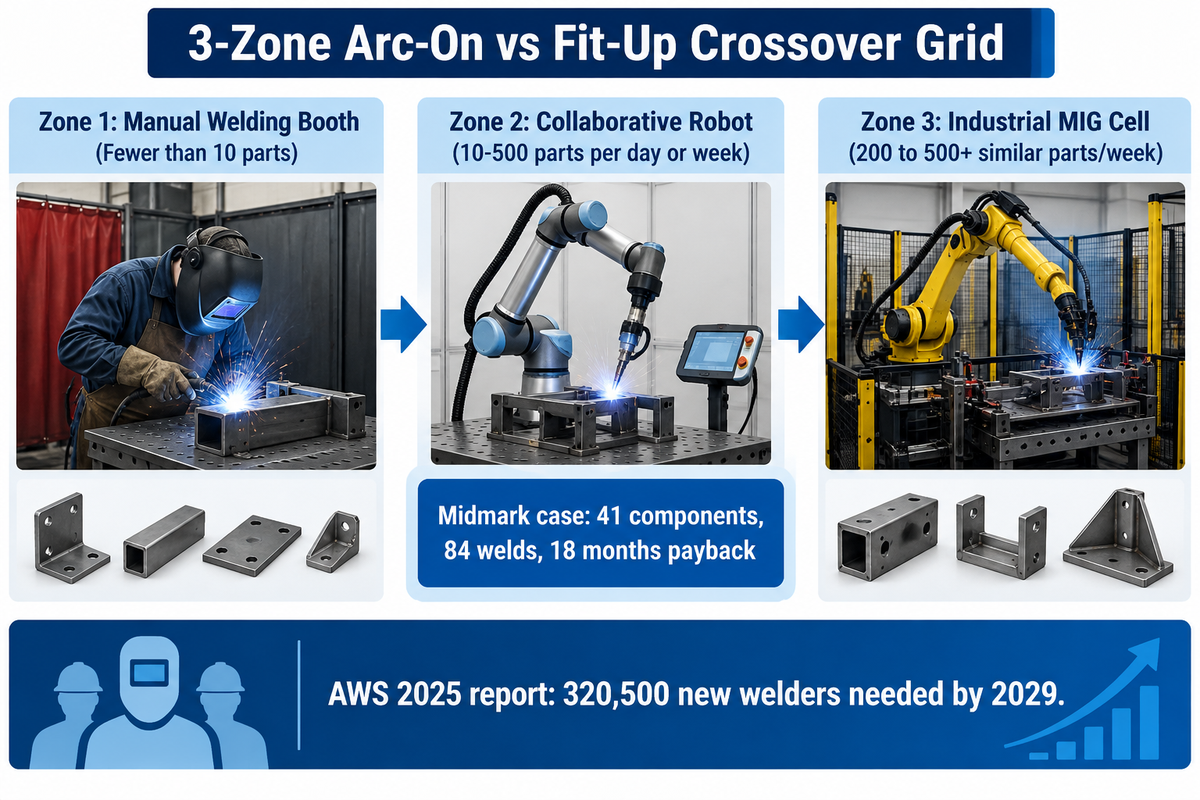
Robôs de soldagem colaborativos se justificam em tamanhos de lote de 10-500 peças por dia ou semana em oficinas de fabricação de alta variedade. Fabricantes de estruturas e máquinas apresentam retorno em 2 anos com 200 peças por semana, o ROI mais rápido acima de 500 peças semelhantes por semana, e produção em massa com 10.000+ peças por mês. Conjuntos pesados individuais que levam 2.5 horas ou múltiplos turnos por peça também justificam a automação mesmo em baixas quantidades.
Proprietários de oficinas sob encomenda muitas vezes descartam a automação porque nunca produzem 10.000+ peças por mês como os fornecedores automotivos de primeiro nível. Mas a pesquisa da Assembly Magazine sobre automação de soldagem em pequenos lotes mostra que um engenheiro automotivo considera lote pequeno 500 peças ou menos. Um engenheiro aeroespacial ou de equipamentos pesados considera lote pequeno 5 peças ou menos. A Midmark automatizou um gabarito de plataforma pantográfica combinando 41 componentes e 84 soldas pesando até 350 libras em um robô com capacidade de carga de 165 quilogramas, alcançando retorno em 18 meses.
Para classificar a soldagem manual e robotizada em termos de volume de peças e complexidade da junta, utilize nossa Grade de transição em 3 zonas: tempo de arco vs ajuste abaixo. Fabricantes de estruturas metálicas podem ver como a fabricação de aço em linha de vigas utiliza automação de elevadas horas de arco para fabricar vigas H e colunas-caixão em pequenos lotes.
| Arquétipo de peça e segmento industrial | Referência de volume do lote | Complexidade de solda / Peso | Tolerância de ajuste da junta | Zona de transição recomendada |
|---|---|---|---|---|
| 1. Estruturas arquitetônicas sob medida e protótipos | Menos de 10 peças (não repetitivas) | Geometria unitária personalizada | Fresta de 0–2 mm compensada à mão | Zona 1: Cabine de soldagem manual |
| 2. Reparo de tubulação em campo e aço montado em obra | Menos de 10 juntas por canteiro | Interligações de campo fora de posição | Desalinhamento API 1104 de 1/16 polegada (1,6 mm) | Zona 1: Soldadores manuais qualificados |
| 3. Sublotes de precisão aeroespacial e de defesa | 5 peças ou menos por lote | Gabaritos repetíveis de alto valor | ±0.02 polegada (±0,5 mm) usinado | Zona 2: Cobot ou GTAW manual |
| 4. Chaparia fina e painéis de alta variedade | 10–500 peças por dia ou semana | Chapas de 4–8 mm ou gabinetes finos | ±0,5 mm cortado a laser e dobrado | Zona 2: Robô colaborativo (Cobot) |
| 5. Gabaritos multicomponentes de plataformas pantográficas e quadros | 10–500 peças em famílias recorrentes | 41 componentes / 84 soldas (até 350 lb) | ±0.02 polegada com detecção por toque | Zona 2/3: Célula robótica (retorno em 18 meses) |
| 6. Subconjuntos de aço estrutural e máquinas | 200 a 500+ peças semelhantes/semana | Suportes estruturais médios e vigas | ±0.022-polegada ou rastreamento adaptativo de junta | Zona 3: Célula industrial MIG (ROI de 12–24 meses) |
| 7. Produção estampada automotiva Tier-1/2 | 500 peças/lote a 10.000+ peças/mês | Subchassis estampados de alta velocidade | 0,05 mm de repetibilidade do robô | Zona 3: Linha dedicada multirrobô |
| 8. Conjuntos soldados pesados de terraplenagem e construção | Lotes de baixo volume de peça única | Solda manual de 2,5 h reduzida para 30 min | Robô coordenado de 11 eixos + SmartTCP | Zona 3: Robô de 6 eixos + posicionador pesado |
| 9. Vasos de pressão, tanques e virolas de torres eólicas | Spools de 6 toneladas a virolas de 1.000 toneladas | 200–6.000 mm diâm.; tanques de 500 m³ | Ajuste hidráulico ±0,5 mm / laser 0,05 mm | Zona 3: Manipulador + viradores de rolos |
Quando analisamos uma família recorrente de peças, comparamos o retrabalho mensal e o tempo de preparação entre a soldagem robotizada e a manual. Se uma oficina gasta mais de $5.000 por mês com sucata, retrabalho e acionamentos de garantia, ou solda pelo menos 200 peças por semana, a soldagem robotizada em relação à manual recupera o capital em dois anos.
Os robôs estão assumindo totalmente a soldagem?
Não, os robôs de soldagem ampliam a capacidade da fábrica em vez de substituir as carreiras de soldador porque, no fim das contas, o número de aposentadorias supera o de novos formandos de escolas técnicas. O relatório de força de trabalho 2025 da American Welding Society (AWS) afirma que os EUA empregavam 771.000 soldadores em 2024. Mais de 157.000 soldadores estão próximos da aposentadoria e 320.500 novos soldadores serão necessários até 2029. A National Tooling and Machining Association relata que mais de um terço de suas oficinas associadas recusa serviços por falta de soldadores qualificados. As oficinas combinam soldagem robotizada e manual para que os robôs executem cordões repetitivos enquanto soldadores qualificados programam células e soldam juntas sob código personalizadas.
Especificações técnicas: tolerâncias de ajuste de junta, rastreamento de costura e segurança AWS D16.1
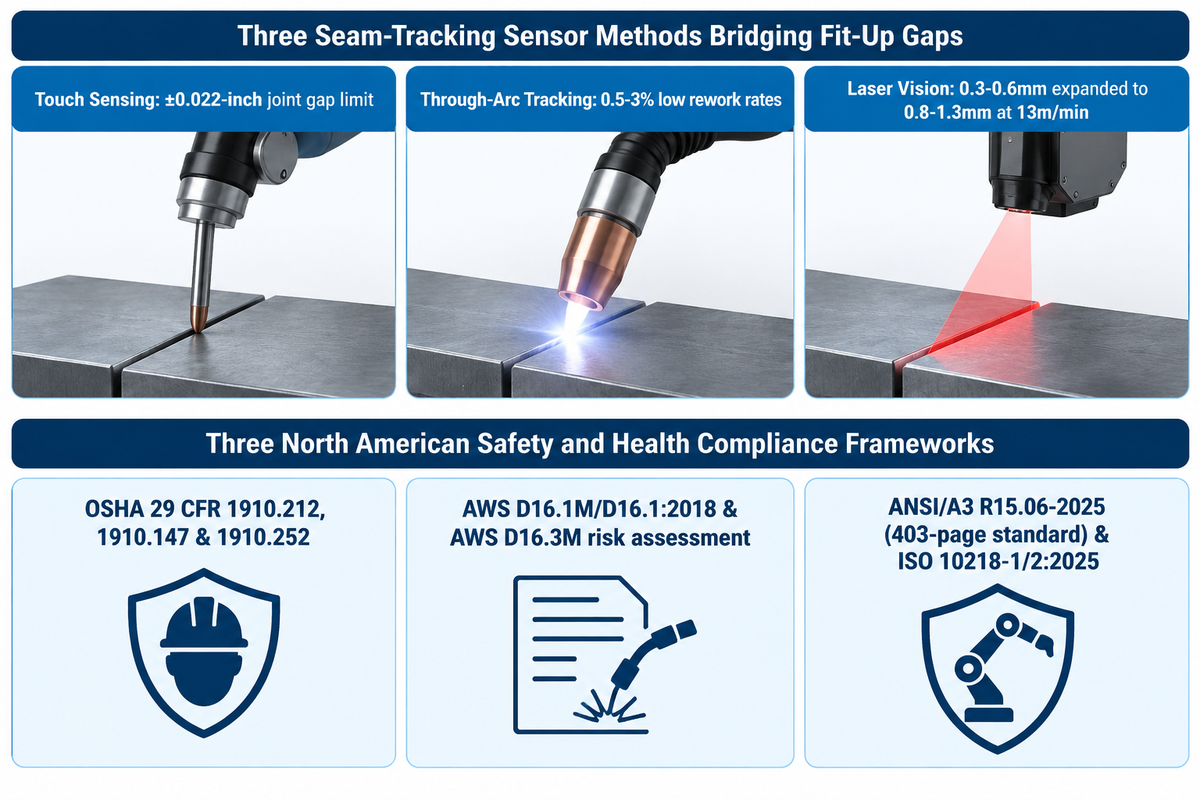
Sensores adaptativos de rastreamento de junta por visão a laser ampliam a tolerância de abertura em juntas de topo de 0,3–0,6mm para 0,8–1,3mm (e 1,5–1,6mm em sistemas híbridos) ajustando o avanço do arame para 13m/min e a velocidade para 1.2–2m/min. O enclausuramento perimetral da célula deve atender à AWS D16.1M/D16.1:2018 e à norma ANSI/A3 R15.06-2025 de 403 páginas. A seleção correta de sensores supera a Regra de ajuste de meio arame sem exigir tolerâncias de estamparia.
Conforme destaca a lista de verificação de engenharia de soldagem robotizada da The Fabricator, os engenheiros devem avaliar as tolerâncias de ajuste antes de adquirir o equipamento. Três métodos disponíveis para cobrir a lacuna entre componentes cortados a plasma e a precisão de trajetória do robô incluem:
| Tecnologia de sensores | Princípio de operação | Escopo validado de chapas e juntas | Tolerância medida e adaptação de parâmetros |
|---|---|---|---|
| Detecção por toque (arame/bocal) | O robô toca as superfícies da peça com o arame antes da abertura do arco para deslocar o programa mestre no espaço 3D | Juntas sobrepostas, em filete e em T em peças fixadas rigidamente | Localiza desvios de orientação da peça quando a largura da fresta permanece dentro de ±0.022-polegada |
| Rastreamento através do arco e WireSense | Monitora corrente/tensão do arco ou o contato oscilante do arame para seguir a linha de centro da junta durante a solda | Filetes multipasse e chanfros estruturais pesados | Compensa a distorção térmica mantendo baixas taxas de retrabalho de 0,5–3% |
| Rastreamento de junta por visão a laser (Servo-Robot Digi-I/S) | Sensor a laser à frente da tocha transmite em tempo real a largura da fresta e o desalinhamento ao controlador adaptativo | Liga de Al 4mm, inox 6mm, aço S355 8mm (juntas de 300mm) | Amplia o limite de fresta de 0,3–0,5mm para 0,8–1,3mm (e o desalinhamento para 1,2–1,3mm) via avanço de arame de 13m/min |
Combinar um dispositivo com detecção por toque e rastreamento a laser adaptativo de costura cobre essa lacuna, proporciona melhor qualidade de solda e mantém essa qualidade superior ao longo de múltiplos passes. Isso ajuda as oficinas a gerar menos desperdício com sucata. Três estruturas de saúde e segurança ocupacional se aplicam às instalações norte-americanas:
- Nas Diretrizes de Segurança em Robótica Industrial da OSHA, a proteção de máquinas se enquadra na 29 CFR 1910.212, enquanto o bloqueio/etiquetagem se enquadra na 29 CFR 1910.147 e a ventilação de soldagem na 29 CFR 1910.252. Células automatizadas eliminam a exposição humana diretamente dentro da coluna de fumos. Elas também reduzem lesões musculoesqueléticas, que segundo relatórios do CDC/NIOSH respondem por 29 por cento dos afastamentos por lesão e 34 por cento dos processos de indenização trabalhista (custando $20 bilhões por ano aos empregadores dos EUA).
- A norma AWS D16.1M/D16.1:2018 define zonas de perigo para robôs de soldagem a arco, paradas de emergência, controles de ensino de baixa velocidade e avaliações de risco em conformidade com a AWS D16.3M/D16.3.
- Publicada em 29 de outubro de 2025 como um documento de 403 páginas, a norma atualizada de segurança de robôs ANSI/A3 R15.06-2025 harmoniza-se com a ISO 10218-1:2025 (ampliada de 50 para 95 páginas) e a ISO 10218-2:2025 (ampliada de 72 para 223 páginas). As Partes 1+2 da R15.06 também cresceram de 162 para 374 páginas. Com mais de 4,2 milhões de robôs industriais em operação no mundo, a revisão de 2025 substitui “robô colaborativo” por “aplicação colaborativa” e inclui a segurança cibernética nas avaliações de risco de segurança.
Alternativas intermediárias: cobots, posicionadores de soldagem e viradores de rolos
Rotadores de soldagem pesados e viradores de rolos com capacidade de 1 a 1.000 T (para diâmetros de vasos de 200–6.000 mm em velocidade contínua de 0,5–15 rpm) e posicionadores rotativos ajudam as oficinas a obter ganhos de deposição na posição plana. Eles funcionam como multiplicadores para o soldador manual ou como eixos sincronizados em uma célula de soldagem robotizada. A automação não exige um salto único de uma bancada manual para uma linha customizada de $500.000.
A gravidade controla a estabilidade da poça fundida durante a fabricação metálica. Posicionar uma junta sobreposta ou em T para um ângulo de tocha de 15 graus descendente aumenta a velocidade de deslocamento em 10-25 por cento. A estação de trabalho combinada com posicionadores de soldagem rotativos inclina e gira o conjunto soldado para manter cada costura de filete e chanfro na posição plana (1G/PA) ou horizontal (2F/PB).
Oficinas de fabricação que buscam evoluir entre cabines manuais e linhas industriais totalmente automatizadas contam com quatro níveis de equipamento:
| Arquitetura do equipamento | Capacidade e envelope validados | Ganho de produtividade medido | Mecanismo central de engenharia |
|---|---|---|---|
| 1. Viradores de rolos autoalinhantes e ajustáveis (ZT / AD) | 6–50 T autoalinhantes; 10–60 T ajustáveis; até 1.000 T sob encomenda | Reduz o tempo de preparação em 40%–60%; eleva a produtividade em 35% | Mantém virolas instáveis dentro de ±1 mm de deslocamento axial com fator de segurança de 1,5× |
| 2. Rotadores hidráulicos de ajuste 3D e a laser para tubos (HGKF / OR) | 5–100 T fixação de tubos; 20–100 T (até 2.000 T) ajuste hidráulico | Alinhamento reduzido de 8 h para 45 min; retrabalho reduzido em 90% | Alinhamento a laser de 0,05 mm (preparação 35% mais rápida) e ajuste 3D de ±0,5 mm |
| 3. Sistema de soldagem com robô colaborativo (Cobot) | 10–500 peças por dia ou semana em mesas modulares de fixação | Tempo de ciclo 39% mais rápido; ciclo de trabalho de arco de 60–80% | Ensino guiado à mão em horas; ROI típico de 18–24 meses |
| 4. Robô de 6 eixos ou coluna e lança + posicionadores sincronizados | Manuseio de 165 kg / braço de solda de 6 eixos ou linha SAW de 1.200–4.800 mm | Posicionamento reduzido de 45 min para 8 min; de 40 para 68 juntas/dia | 99,3% de aprovação no primeiro passe (antes 92%) e retorno em 10 meses |
Nas implantações de clientes da Aubrik, combinar um posicionador de soldagem automático com um cobot ou robô de seis eixos amplia o envelope de trabalho do braço. Fábricas de vasos pesados operam 8× ZT-50 rotadores autoalinhantes em seções de torres eólicas de 120 m e tanques de armazenamento de 500 m³ onde se utiliza soldagem a arco submerso ou com proteção gasosa. Essas linhas combinam um manipulador de soldagem tipo coluna e lança com viradores de rolos dimensionados para regime contínuo de 24 horas com fator de segurança de 1,5×. Em uma linha de solda circunferencial de dutos mantendo o desalinhamento API 1104 dentro de 1/16 polegada (1,6 mm), essa integração reduziu o tempo de posicionamento por junta de 45 minutos para 8 minutos e diminuiu a equipe de 4-5 trabalhadores para 1 operador. A produção diária subiu de 40 para 68 juntas soldadas por dia, a aprovação no primeiro passe aumentou de 92% para 99,3%, e a linha atingiu um retorno em 10 meses.
Quanto custa uma máquina de soldagem robótica vs soldagem manual no TCO de 5 anos?
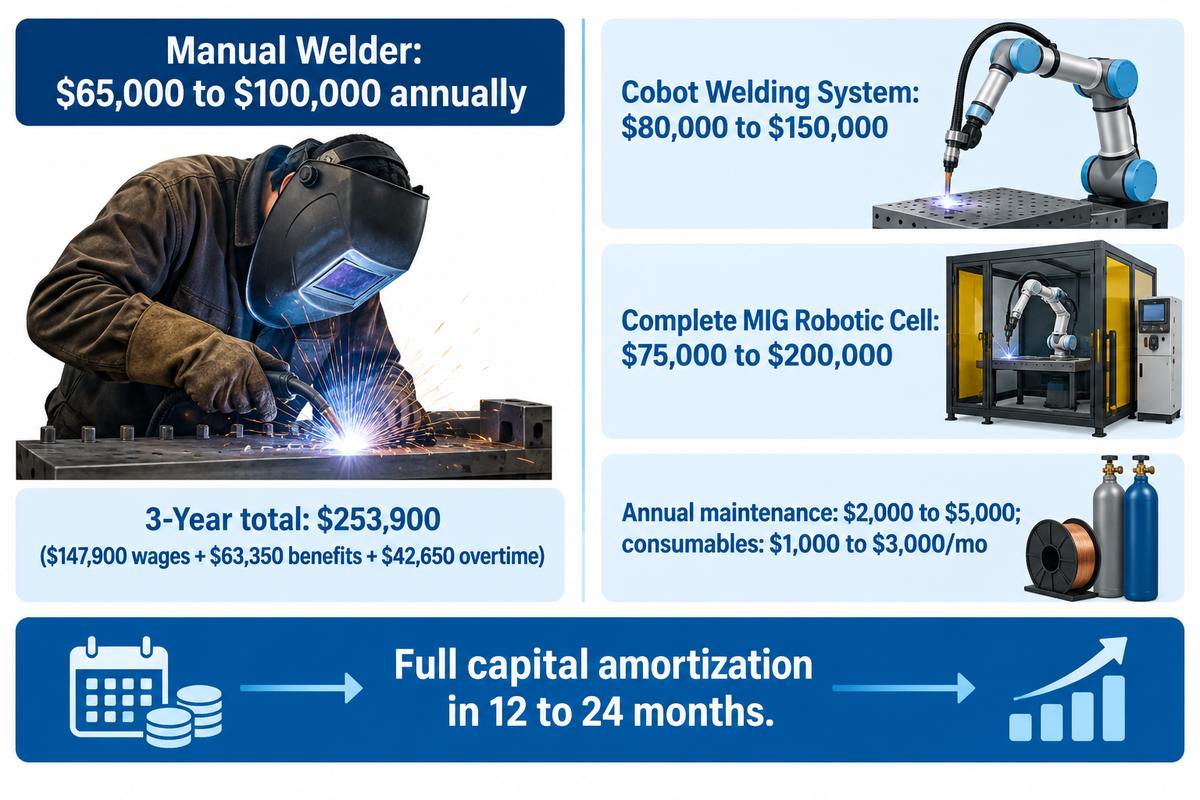
Um sistema de soldagem com robô colaborativo custa de $80.000 a $150.000, e uma célula industrial completa de soldagem robótica MIG custa de $75.000 a $200.000 (chegando a $95.000–$300.000+ para configurações especializadas e $200.000–$500.000+ para células customizadas de alto padrão com posicionadores). Enquanto isso, um único soldador manual custa de $65.000 a $100.000 anualmente (e $253.900 em 3 anos com encargos e horas extras). A comparação plurianual do custo total de propriedade (TCO) mostra por que oficinas de médio a alto volume alcançam a amortização total em 12 a 24 meses.
Compradores que cotam apenas um braço básico de 6 eixos ou máquinas de solda avulsas deixam de considerar o equipamento completo da célula e os custos operacionais contínuos. Uma célula de produção inclui braço robótico, fonte de soldagem, alimentador de arame, posicionador, clausura de segurança e demais acessórios. A operação contínua requer de $2.000 a $5.000 em manutenção anual (ou 5–10% ao ano em contratos de serviço) e de $1.000 a $3.000 em consumíveis mensais.
| Nível do sistema (faixas de mercado publicadas) | Equipamentos e estrutura de custos incluídos | Faixa de capital instalado / mão de obra (USD) | Janela de retorno publicada |
|---|---|---|---|
| Soldador industrial manual (por turno) | Salário-base de $40.000–$50.000 (70% salários / 30% encargos + horas extras) | $65.000 – $100.000 / soldador ao ano ($253.900 / 3 anos) | Despesa contínua de mão de obra de referência |
| Locação inicial de célula robótica para pequenos lotes | Células a partir de menos de $100.000 em locação por turno de 3 anos | Abaixo de $100.000 (taxa de locação de $6 – $12 / hora) | 18 meses (caso de pequenos lotes Midmark) |
| Sistema de soldagem com robô colaborativo (Cobot) | Braço cobot, fonte de energia, tocha e alimentador de arame (teto de até $170.000) | $80.000 – $150.000 ($95.000 básico chave na mão) | 18 – 24 meses (<24 meses abaixo de $170.000) |
| Célula de soldagem robotizada MIG completa | Braço robótico de 6 eixos, fonte de energia, posicionador, proteção de segurança, instalação | $75.000 – $200.000 ($95.000–$300.000 especializada) | 12 – 24 meses (com 200–500+ peças/semana) |
| Célula customizada de alto padrão com posicionadores | Múltiplos posicionadores sincronizados, sensores, programação offline | $200.000 – $500.000+ | 12 – 24 meses (vida útil do robô de 15–20 anos) |
Cálculo de retorno: mão de obra de soldador manual em 3 anos vs cobot/robô (modelo ESAB e DOL)
Premissa: Proporções de remuneração do U.S. Department of Labor citadas pela ESAB mostram que o salário-base representa 70% dos custos do empregador, enquanto encargos e benefícios representam 30%. Considere um soldador manual em tempo integral recebendo um salário-base de $23 por hora em uma semana de 40 horas ($47.850 de salário-base + $20.500 de encargos = $68.350 antes das horas extras). Adicione 400 horas extras anuais pagas a 1.5x o valor da hora e um reajuste anual de custos de 3%:
- No Ano 1, as despesas com o soldador manual atingem $47.850 em salários, $20.500 em encargos e $13.800 em horas extras. Isso equivale a $82.150 no Ano 1 (ou $78.000/ano para um soldador com média de 50 horas/semana a $23/h).
- As despesas do Ano 2 (com reajuste de 3%) sobem para $49.300 em salários, $21.100 em encargos e $14.200 em horas extras. As despesas do Ano 3 atingem $50.750 em salários, $21.750 em encargos e $14.650 em horas extras.
- Ao longo de 3 anos, o gasto acumulado com um soldador manual chega a $147.900 em salários, $63.350 em encargos e $42.650 em horas extras. O total verificado em 3 anos é igual a $253.900.
- Comparar esse custo de três anos de $253.900 de um único soldador com um sistema cobot de $80.000–$150.000 ou uma célula MIG completa de $75.000–$200.000 proporciona um retorno econômico em 12 a 24 meses. Qualquer sistema cobot abaixo de $170.000 se paga em menos de 24 meses e gera economia ao longo de uma vida útil de 15 a 20 anos.
Como avaliar fornecedores de células de soldagem robotizada chave na mão e posicionadores pesados
A American Welding Society estima uma necessidade de 320.500 novos soldadores até 2029, e um retrabalho acima de $5.000/mês gera rápido retorno da automação em uma célula de 3m por 4m. Compradores em potencial precisam distinguir fabricantes de robôs de seis eixos de fabricantes de posicionadores de peças pesadas. Realizar uma Auditoria de célula manual para robótica em 6 etapas antes de emitir uma solicitação de cotação (RFQ) evita redutores subdimensionados e eixos externos sem coordenação.
Os fornecedores de automação de soldagem industrial atuam em três grupos especializados:
- Os fabricantes originais (OEMs) de braços robóticos de seis eixos e fontes de soldagem incluem FANUC, Yaskawa Motoman, ABB, KUKA, Kawasaki, Lincoln Electric, Miller Electric, ESAB e Fronius. Esses fabricantes fornecem braços manipuladores articulados, controladores e fontes de energia sinérgicas.
- Especialistas em automação de aço estrutural e perfis, como Pemamek, Voortman e Zeman, constroem linhas de pórtico multirrobô usando CAD/CAM para fabricar vigas estruturais pesadas.
- Os fabricantes de posicionamento pesado de peças e integração chave na mão são liderados pela Aubrik. A Aubrik fabrica posicionadores rotativos de soldagem com marcação CE e ISO 9001, viradores de rolos de 1 a 1.000 T (para diâmetros de 200–6.000 mm com fator de segurança de 1,5× para operação 24 horas) e manipuladores de coluna e lança que giram conjuntos soldados pesados em sincronia com o braço robótico.
Auditoria de célula manual para robótica em 6 etapas e lista de especificações para RFQ
Antes de solicitar cotações para sistemas de soldagem robotizada ou posicionadores sincronizados, inclua estas seis informações de engenharia no seu pacote de RFQ:
- Audite o ajuste de junta anterior. Verifique se a variação da abertura de raiz permanece dentro do limite de meio diâmetro de arame ou se exige detecção por toque e rastreamento de costura a laser para frestas de 0–2mm.
- Forneça arquivos 3D STEP mostrando a massa da peça (desde peças dentro da carga útil de 165 kg do robô até vasos de 1-1.000 T), o diâmetro (200-6.000 mm) e o deslocamento do centro de gravidade. Esses dados dimensionam rotadores e posicionadores com fator de segurança de 1,5× para operação 24 horas.
- Especifique o volume semanal de lotes (lotes em cobot de 10 a 500 contra 200 a 500+ peças por semana) e o número de horas de solda manual (por exemplo, conjuntos de 2.5 horas ou manuseio de vasos de 45 minutos). Essas informações dimensionam a indexação e a redução do uso de ponte rolante.
- Defina a coordenação de eixos externos e as tolerâncias de concentricidade. Inclua ajuste hidráulico 3D de ±0,5 mm, alinhamento a laser de 0,05 mm ou limites de desalinhamento API 1104 de 1/16 polegada (1,6 mm) para soldas circunferenciais de tubulações.
- Confirme os parâmetros do processo de soldagem para chapas de 4–8mm ou de parede espessa. Liste equipamentos GMAW, FCAW, SAW ou híbridos laser-arco de 5kW e as utilidades para o espaço de piso de 3m por 4m.
- Exija conformidade documentada com a AWS D16.1M/D16.1:2018, a avaliação de risco AWS D16.3M, a norma ANSI/A3 R15.06-2025 de 403 páginas e as normas de proteção e ventilação OSHA 29 CFR 1910.212 / 1910.252.
Nota de escopo de engenharia: As comparações de produtividade por turno e custos de mão de obra em 3 anos neste guia baseiam-se em estudos de benchmarking publicados. Os tempos de ciclo reais e os prazos de retorno dependem dos desenhos das peças, dos parâmetros de deslocamento do centro de gravidade e das Especificações de Procedimento de Soldagem (EPS/WPS) verificadas por meio de um teste físico de soldagem.
Pronto para avaliar seus conjuntos soldados para automação com robôs ou posicionadores?
A equipe de engenharia da Aubrik dimensiona posicionadores rotativos de soldagem sincronizados, viradores de rolos pesados e células completas de soldagem robotizada com base nos desenhos das suas peças. Forneça as dimensões da sua peça, o peso e a meta de produção por turno para definirmos o leiaute completo da célula.
Explore os sistemas de soldagem robotizada da Aubrik ou entre em contato com nossa equipe de engenharia para analisar os desenhos das suas peças em uma avaliação técnica preliminar.
Perguntas frequentes
Os robôs substituirão completamente os soldadores humanos nas oficinas de fabricação?
Não — os robôs de soldagem industrial automatizam costuras repetitivas de alto volume em cabines fabris controladas. Eles não substituem soldadores humanos qualificados na construção em campo, reparos de dutos, fabricações personalizadas unitárias ou juntas multipasse complexas com ajuste variável. Projeta-se que os EUA terão um déficit de 320.500 soldadores até 2029, com 157.000 soldadores atuais próximos da aposentadoria. Como resultado, as oficinas de fabricação combinaram células robóticas com soldadores humanos qualificados que programam trajetórias, inspecionam a qualidade da solda e executam conjuntos personalizados sob código.
Qual é o prazo típico de retorno do investimento ao migrar da soldagem manual para a robotizada?
A maioria dos fabricantes de médio a alto volume conclui a amortização total do capital dentro de 12 a 24 meses. Sistemas de soldagem com robôs colaborativos normalmente se pagam em 18 a 24 meses, e atualizações com viradores de rolos para vasos pesados recuperam o capital em apenas 10 meses. A velocidade de amortização é proporcional ao volume de peças e aos turnos.
Uma oficina de soldagem manual existente pode adicionar um robô sem substituir todos os seus gabaritos?
Os robôs de soldagem industrial automatizam costuras repetitivas de alto volume em cabines fabris controladas. Não, mesas manuais de ponteamento raramente mantêm o posicionamento repetível de peças necessário para trajetórias cegas de soldagem robótica. Mesas modulares com furacão padronizada funcionam bem para robôs colaborativos equipados com detecção por toque. Células industriais dedicadas exigem dispositivos rígidos que mantenham a localização das juntas dentro de mais ou menos meio diâmetro do arame de solda (±0.022-polegada para arame de 0.045-polegada).
Qual processo de soldagem é mais fácil de migrar da operação manual para a robótica?
A soldagem a arco metálico com gás (MIG/MAG) migra com mais facilidade porque a alimentação coaxial do arame dispensa o movimento manual separado de uma vareta de adição, permitindo que o robô mantenha velocidade de deslocamento e tensão constantes.
Como os posicionadores de soldagem melhoram o desempenho da célula robótica em peças pesadas?
Posicionadores de soldagem e viradores de rolos sincronizados movimentam conjuntos pesados durante o ciclo para manter a tocha robótica na posição plana (1G/PA) ou em filete horizontal (2F/PB). Manter a poça de fusão nivelada evita o escorrimento pela gravidade e aumenta a velocidade de deslocamento de 10 a 25 por cento em juntas descendentes de chapas finas. A rotação também traz as costuras circunferenciais de vasos de 200 a 6.000 mm para dentro do alcance do braço robótico. Em mesas giratórias de dupla estação ou linhas de rotadores autoalinhantes, o operador abastece uma estação enquanto o robô solda continuamente no lado oposto, elevando o tempo de arco aberto por turno para 60–90% e reduzindo o tempo de posicionamento da junta de 45 minutos para 8 minutos.
Referências e fontes
- Aumento da tolerância à fresta de ajuste usando soldagem híbrida laser-arco e controle adaptativo The Welding Institute (TWI Global)
- Especificação AWS D16.1M/D16.1:2018 para segurança em soldagem robótica a arco American National Standards Institute (ANSI) / American Welding Society (AWS)
- Automatizando a soldagem de pequenos lotes na manufatura de alta variedade Assembly Magazine
- Onde estão os soldadores? Projeções da força de trabalho de soldagem nos EUA para 2025 American Welding Society (AWS Welding Digest)
- Listas de verificação para o sucesso na soldagem robotizada The Fabricator (Fabricators & Manufacturers Association, International)
- Normas de segurança em robótica industrial (29 CFR 1910.212, 1910.252 e normas de consenso) Occupational Safety and Health Administration (OSHA), U.S. Department of Labor
- Norma de segurança de robôs industriais ANSI/A3 R15.06-2025 (Harmonizada com a ISO 10218-1/2:2025) American National Standards Institute (ANSI)
Postagens relacionadas




Em alta agora



