
Aubrik Şirketi ile İletişime Geçin

(Kasım 2026 Güncellemesi)
Hızlı Mühendislik Özellikleri: Otomatik Kaynak Pozisyonerleri
- Standart taşıma kapasitesi kademesi, 50 kg tezgah üstü döner tablalardan 2.000 kg zemin tipi ünitelere kadar uzanır ve 50 tona kadar özel punta-karşı punta sistemlerini içerir.
- Kademesiz dönüş hızı, RW Serisi döner ünitelerde 0,03–30 dev/dk ve BY Serisi döner tablalarda 0,08–5 dev/dk aralığını kapsar.
- Tabla devirme açısı BY-1000/BY-2000 modellerinde 0 ila 90 dereceye (motorlu) ve RW Serisi ünitelerde 0 ila 135 dereceye ulaşır.
- Mil ve indeksleme hassasiyeti, 0,02 mm ayna radyal salgısı ve ±0,05 mm kapalı çevrim servo tekrarlanabilirliği sınırları içindedir.
- Normal hizmet boyutlandırması, AWS D16.1M/D16.1:2018 hücre güvenliği ile birlikte 15 tona kadar 1.5x tork güvenlik katsayısı uygular.
Bir otomatik kaynak pozisyoneri, metal bir montaj parçasını motorlu bir aynaya veya tablaya bağlar. Kaynakçının ya da robotun düz 1G veya 1F pozisyonunda çalışması için parçayı döndürür. Kaynak pozisyonerlerini inceleyen mühendisler eksenden kaçık fikstürleri dikkate almalıdır. Tabla eğimi 90 dereceye ayarlandığında eğilme momentleri güvenli taşıma kapasitesini düşürür.
Aubrik tarafından yayımlanan kaynak pozisyoneri mühendislik rehberine göre, bir pozisyoner yatayda 5.000 libre için derecelendirilmiş olsa bile yan yatırıldığında güvenli kapasite yaklaşık yarıya düşer. Ağırlık merkezi yüksekliği arttıkça kullanılabilir kapasite daha da azalır. Bu kapasite düşüm eğrisi, doğru kaynak pozisyonerini seçmek için önce eksantrik yük tablonuza neden 1.5 ila 2.0 güvenlik katsayısı uygulamanız gerektiğini açıklar.
Doğrudan Mühendislik Yanıtı: Otomatik kaynak pozisyoneri, parçaları 0,03–30 dev/dk hızda döndüren ve 0–135° eğen programlanabilir bir iş parçası bağlama makinesidir (50 kg ila 50 ton). Mil salgısını 0,02 mm altında tutar ve eksantrik yükler için 1.5x tork güvenlik katsayısı gerektirir.
Temel Mühendislik Çıkarımları (TL;DR)
- 5.000 lb anma kapasiteli bir pozisyoneri yana yatırmak kullanılabilir kapasiteyi yaklaşık yarıya indirir. Ağırlık merkezi çıkıntısı eklendiğinde eksantrik yük tablolarında 1.5 ila 2.0 güvenlik katsayısı gerekir.
- Fikstür ağırlığını her zaman iş parçası ağırlığına ekleyin: 600 kg ağırlığındaki bir fikstüre bağlanan 4.000 kg ağırlığındaki bir imalat toplam 4.600 kg işletme yükü oluşturur.
- Kök ve kapak TIG pasoları 0,3–0,5 dev/dk dönüş gerektirir; Aubrik VFD sürücüler 0.03 dev/dk seviyesine kadar inerken ekonomik üniteler 2 dev/dk civarında duraklar.
- Cobotlarla entegre edilen robotik kaynak pozisyonerleri, 29 Ekim 2025 tarihinde yayımlanan 403 sayfalık ANSI/A3 R15.06-2025 güvenlik standardını karşılamalıdır.
Otomatik Kaynak Pozisyoneri Nedir ve Manuel Döner Tablalardan ve Boru Çeviricilerden Nasıl Ayrılır?
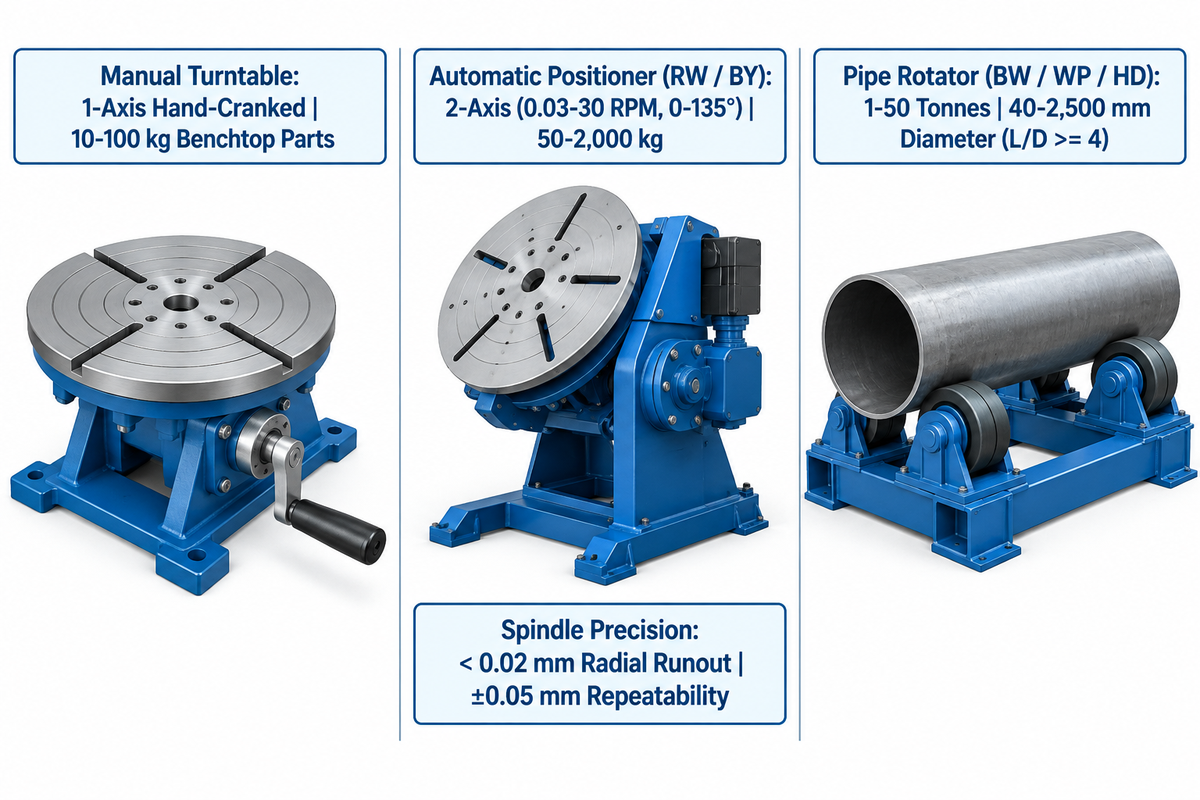
Otomatik kaynak pozisyoneri, bir kaynaklı imalatı T-kanallı tabla veya 3 ayaklı ayna aracılığıyla sıkıştıran motorlu bir iş parçası bağlama makinesidir. El tipi döner tablaların veya sürtünmeli boru merdanelerinin aksine yüzey hızını ve açıyı tam olarak kontrol eder.
50 kg–50 tAubrik tam pozisyoner ürün gamı
0,03–30 dev/dkkademesiz RW Serisi dönüş hızı
< 0,02 mmBY Serisi tabla radyal salgısı
Metal imalatında kaynak pozisyoneri kullanmanın temel avantajları, yukarı dik pasoların yerini düz pozisyonda metal yığmanın almasından kaynaklanır. Bu geçiş, atölyelerin kaynak kalitesini ve tutarlılığını artırırken yığma hızlarını yükseltmesine yardımcı olur. AWS imalat araştırmalarına göre otomatik pozisyonlama, tekrarlayan kaynak işlerinden kaynaklanan operatör yorgunluğunu azaltır. Bunun yerine makine, kaynak ağzını saniyeler içinde yeniden konumlandırmak için döndürme ve eğme yeteneklerini kullanır.
Pek çok kaynak atölyesi manuel döner tablaları, otomatik eğme-döndürme pozisyonerlerini ve boru çevirme merdanelerini birbirine karıştırır. Manuel bir döner tabla elle indekslenir ve hız dalgalanmaları ile soğuk bindirme kusurlarına yol açar. Motorlu bir döner kaynak pozisyoneri ise istenen ark boyunu korumaya yardımcı olan bir frekans invertörüne veya servo motora sahiptir. Bu tip döner tahrik, iş parçasını programlanmış bir yörünge boyunca döndürmek için hassas bir döner tabla görevi görür. Her döner kaynak pasosu, yüksek kaliteli kaynaklar üretmek üzere sabit bir ark boyunda kilitli kalır.
Boru kaynak çeviricileri (döndürme merdaneleri) farklı bir geometri zorluğunu çözer. Döndürme merdaneleri, 40 ila 2.500 mm çapındaki silindirik gövdeleri desteklemek için poliüretan veya çelik tekerlekler kullanır. Tankı eğmeden 1 ila 50 ton arasındaki kap kütlelerini taşırlar. Bir kabın uzunluk-çap oranı 4 veya daha yüksek olduğunda ağırlık daha geniş bir yüzey alanına yayılır ve tabla yerine merdane desteği daha uygun olur. Bu iki kaynak ekipmanı sınıfını karşılaştıran imalatçılar, kendi parça geometrilerini eşleştirmek için Aubrik’in etkileşimli Çevirici ve Pozisyoner Seçim Aracını kullanabilir.
Otomatik bir kaynak sistemi mekanize bir hücre içinde çalıştığında AWS D16.1M/D16.1:2018 robotik ark kaynağı güvenlik gereksinimlerini karşılamalıdır. Bu standart, çevre korumasını, acil durdurma kontrollerini ve motorlu iş parçası dönüşü için tehlike değerlendirmesini kapsar.
| Parametre | Manuel Kaynak Döner Tablası | Otomatik Eğme-Döndürme Pozisyoneri (Aubrik RW / BY) | Boru Kaynak Çeviricisi (Aubrik BW / WP / HD) |
|---|---|---|---|
| Hareket Eksenleri ve Tahrik | 1 eksenli el kranklı veya temel ayak pedallı | 2 eksenli motorlu dönüş (0,03–30 dev/dk) ve eğim (0–135°) | 1 eksenli VFD kademesiz sürtünme merdaneli dönüş |
| Anma Yük Aralığı | 10–100 kg hafif tezgah üstü parçalar | 50–2.000 kg standart (50 tona kadar özel üretim) | 1–50 ton (boru çapı 40–2.500 mm) |
| Mil Salgısı / Tekrarlanabilirlik | Kontrolsüz manuel indeksleme | < 0,02 mm radyal salgı; ±0,05 mm tekrarlanabilirlik (RW Serisi) | Uygulanamaz (beşik merdaneli sürtünme tahriki) |
| Birincil İş Parçası Geometrisi | Küçük düz flanşlar ve puntalanmış bağlantı parçaları | Eksantrik dirsekler, vana gövdeleri, boru spoolları ve yapısal şasiler | L/D oranı 4 veya daha yüksek olan uzun silindirik gövdeler ve tanklar |
Ağırlık Merkezi Çıkıntısı, Eksantriklik ve Tork Denklemleri Pozisyoner Boyutlandırmasını Nasıl Belirler?
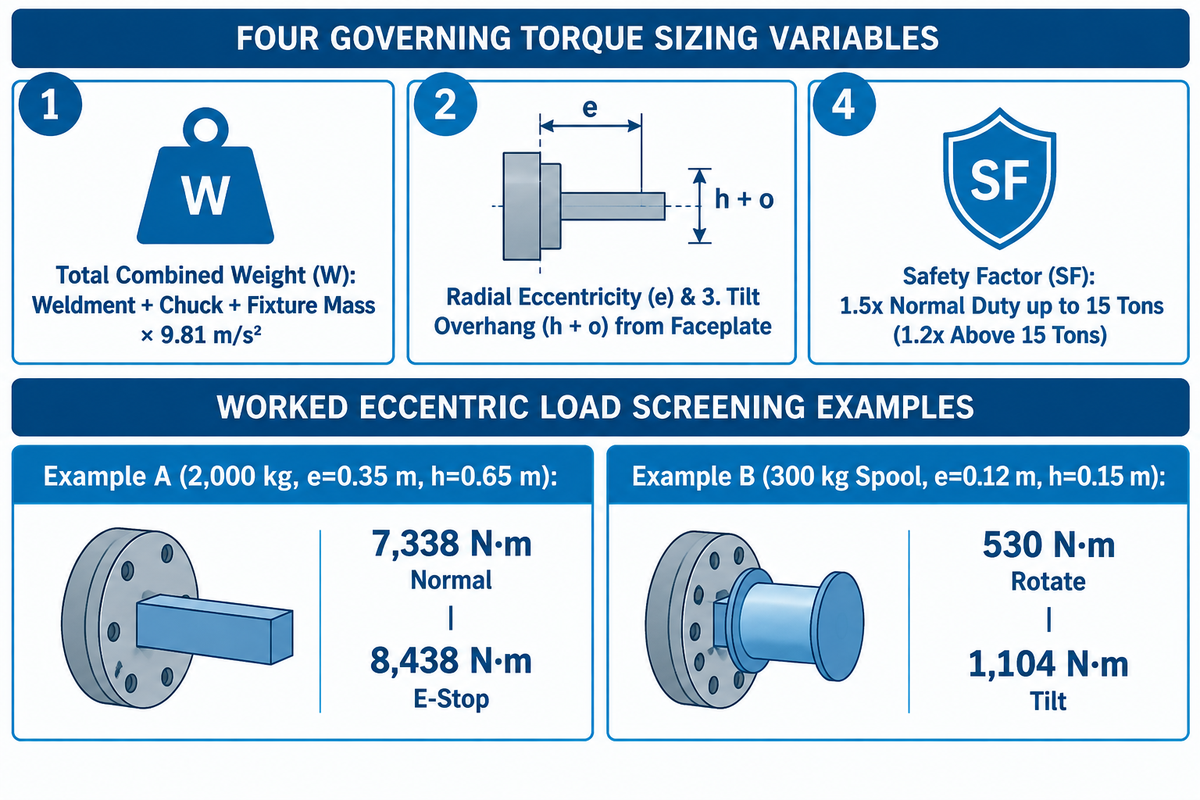
Kaynak pozisyoneri için gereken tork, eksantriklik ve takım yüzeyinin ötesindeki çıkıntı ya da ağırlık merkezi ile belirlenir. Dönüş ve devirme torku denklemleri olarak ifade edilir. Daha yüksek kapasiteler için Cyclotron Positioners, 15 tona kadar tork için 1.5x güvenlik katsayısı ve 15 tonun üzerindeki kapasiteler için 1.2x güvenlik katsayısı şart koşar.
Etiket üzerindeki anma yük değerleri yalnızca sıfır derece yatay tabla eğiminde ve merkezlenmiş yükte geçerlidir; bu nedenle eksantrik fikstürler ve 90 derece eğim, dönüş ve çıkıntı torku denklemleriyle kapasite düşümü gerektirir. The Fabricator’ın kaynak pozisyoneri seçimine ilişkin mühendislik incelemesinde açıklandığı üzere, gereken dönüş ve devirme torku, maksimum çıkıntı ve kaynak pozisyoneri tablasından ağırlık merkezi mesafesi belirlenerek hesaplanabilir.
Fikstür ağırlığını göz ardı etmek, kaynak ve montajda sık yapılan bir boyutlandırma hatasıdır. Cyclotron Positioners, 4.000 kg ağırlığındaki bir imalat için net bir örnek verir. Nominal dört tonluk bir ünite seçmek 600 kg fikstür ağırlığını yok sayar ve gerçek yükü 4.600 kg seviyesine çıkarır.
4 Değişkenli Pozisyoner Torku ve CoG Kapasite Düşümü Hesaplayıcısı
4 Değişkenli Pozisyoner Torku ve CoG Kapasite Düşümü Hesaplayıcısı, toplam kütle, radyal eksantriklik, tabla çıkıntısı ve güvenlik katsayısını kullanarak gereken tahrik torkunu hesaplar.
Dikey konuma eğerken redüktör dişlilerinin sıyrılmasını önlemek için mühendisler aşağıdaki 4 değişkeni dikkate alır:
- Toplam birleşik ağırlık (W), kaynaklı parça kütlesi ile ayna ve fikstür kütlelerinin toplamının yerçekimi ivmesi (9,81 m/s²) ile çarpımına eşittir.
- Radyal eksantriklik (e), mil dönüş ekseninden birleşik ağırlık merkezine olan radyal mesafedir.
- Toplam devirme çıkıntısı (h + o), birleşik ağırlık merkezi çıkıntısı (h) ile makinenin iç mafsal-tabla kaçıklığının (o) toplamıdır.
- Güvenlik katsayısı (SF), Cyclotron Positioners’a göre 15 tona kadar normal hizmet için 1.5x (15 tonun üzerinde 1.2x) veya Aubrik yük tablolarında 1.5x, 2.0x değerindedir.
Çözümlü Örnek A (RV Redüktörlü 2.000 kg L Tipi Sistem) için varsayılan girdiler ve tarama sonuçları: RV Reducer’ın yayımlanan L tipi tarama modelinde iş parçası kütlesi 1.500 kg ve fikstür kütlesi 500 kg’dır. Bu, 2.000 kg birleşik kütle verir (g = 9,81 m/s² değerinde ağırlık W = 19.620 N). Döner eksen çıkıntısı h = 0,65 m, radyal eksantriklik e = 0,35 m, dönme ataleti J 450 kg·m², hız 5 dev/dk, normal ivmelenme 0,5 s ve acil durdurma yavaşlaması 0,15 s’dir. Bu RV Reducer girdilerinde yatay devrilme momenti 19.620 N çarpı 0,35 m (6.867 N·m) ve dikey tabla devrilme momenti 19.620 N çarpı 0,65 m (12.753 N·m) olur. 6.867 N·m yerçekimi torkuna 471 N·m normal ivmelenme torku (veya 1.571 N·m acil durdurma torku) eklendiğinde 7.338 N·m normal tork ve 8.438 N·m acil durdurma torku elde edilir.
Çözümlü Örnek B (Konsol Tabla Üzerinde 300 kg Boru Spoolu) için varsayılan girdiler ve tarama sonuçları: 260 kg ağırlığındaki eksantrik bir boru spoolu, 300 kg toplam kütle (2.943 N) oluşturacak şekilde 40 kg ağırlığında 3 ayaklı bir aynaya bağlanır. 90° eğimde radyal eksantriklik e = 0,12 m, tabla çıkıntısı h = 0,15 m ve iç mafsal kaçıklığı o = 0,10 m’dir. Temel dönüş torku 2.943 N çarpı 0,12 m yani 353 N·m’dir (1.5x güvenlik katsayısında 530 N·m). Temel devirme torku 2.943 N çarpı 0,25 m yani 736 N·m’dir (1.5x güvenlik katsayısında 1.104 N·m). 150 mm çıkıntı 90° eğimde 300 kg tezgah üstü kapasitesini aştığı için alıcı bir üst sınıfa geçerek Aubrik BY-500 veya BY-1000 pozisyoner tablası seçer.
Ardından mühendisler dönüş hızını hedeflenen kaynak ilerleme hızıyla karşılaştırır. The Fabricator’ın tüp ve boru pozisyoneri rehberinde, operatörler çevreyi bulmak için boru çapını 3.14 ile çarpar. Dev/dk değerini bulmak için doğrusal ark hızının çevreye bölünmesi gerekir. Aubrik, manuel MIG veya TIG kaynağı için 150-400 mm/dakika yüzey hızı ve tozaltı kaynağı (SAW) için 1.500 mm/dakikaya kadar yüzey hızı önerir. Otomatik hücreler ayrıca AWS D16.1M/D16.1:2018 kapsamında hız sınırları belirler.
Ne Zaman 2 Eksenli Eğme-Döndürme Pozisyoneri, Punta-Karşı Punta veya 3 Eksenli Yükseltmeli Sistem Seçmelisiniz?
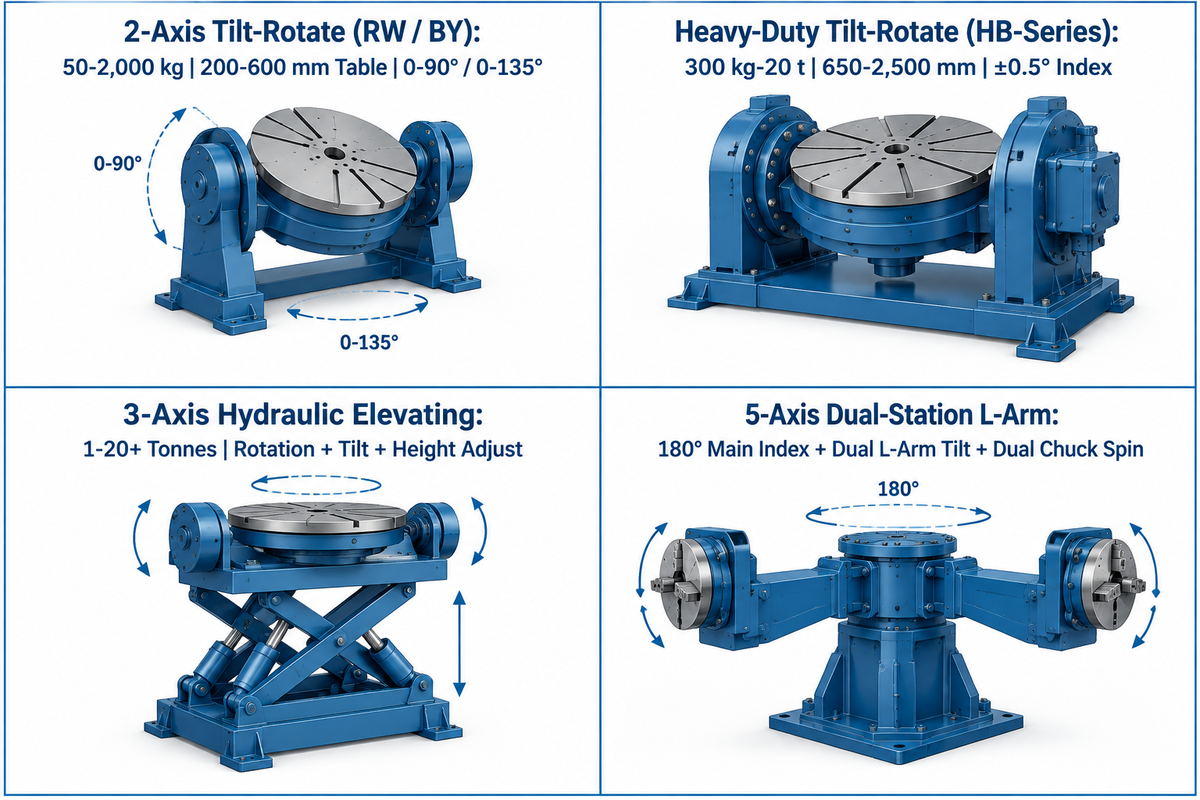
Konsol bağlı kaynaklı parçaların ağırlık merkezi çıkıntısı 300 mm’nin altında olduğunda 2 eksenli eğme-döndürme tablalı bir pozisyoner seçin. Parça açıklığı 1,8 m’yi aştığında çift kolonlu punta-karşı punta sistemine geçin veya geniş dönüş yarıçapları zemin boşluğu gerektirdiğinde yükseklik ayarlı 3 eksenli yükseltmeli bir ünite belirleyin.
Endüstriyel kaynak pozisyonerleri, çeşitli boyut ve konfigürasyonlar kullanarak belirli kaynak çalışma zarflarına uyum sağlar. Şasi geometrisini parçanızla eşleştirmek torç çarpışmalarını önler ve zemin alanından tasarruf sağlar. Farklı kaynak pozisyoneri tiplerini anlamak, mühendislerin çok çeşitli kaynak görevleri için dengeli bir platform sunmasına yardımcı olur.
2 eksenli bir eğme-döndürme sisteminde kompakt vanalar, flanşlar ve manifoldlar en küçük taban alanını kullanır. Uzun kamyon şasileri ve vinç bomları tek bir tabla üzerinde aşırı konsol eğilmesine neden olur. Punta-karşı punta sistemi, kaynaklı parçaları yatay eksen boyunca senkronize iki kolon arasında destekler. Büyük boyutlu montajlarla çalışan mühendisler, temel kuralları için büyük boyutlu yapısal kaynaklı imalatlar için büyük kaynak pozisyoneri boyutlandırma rehberimizi okuyabilir.
Yüksek hacimli robotik kaynak uygulamalarında çift istasyonlu tasarımlar yükleme bekleme süresini ortadan kaldırır ve üretkenliği artırır. Bu tasarım tipinin bir örneği, beş eksenli içi boş bir pozisyoner tasarımı içeren CN121339620A faydalı model patentidir (Xuzhou Huaheng Robot System Co. Ltd.). Bir ana döner kutu, iki L şeklinde kol, iki devirme kutusu ve iki döner tablayı birleştirir. Devirme kutusunun bir tarafı kaynağı tamamladığında, pozisyonerin ana kule dönüş tahriki 180 derece döner ve işlemi kesintisiz tekrarlamak üzere istasyon değiştirir.
| Pozisyoner Mimarisi | Eksenler ve Hareket | Yük ve Tabla Boyutu | En Uygun İş Parçası |
|---|---|---|---|
| 2 Eksenli Eğme-Döndürme (Aubrik RW / BY) | 360° sürekli dönüş + 0–90° veya 0–135° eğim | 50–2.000 kg; tabla 200–600 mm | Konsol boru spoolları, manifoldlar ve vana gövdeleri |
| Ağır Hizmet Eğme-Döndürme (Aubrik HB Serisi) | 0,05–2 dev/dk dönüş + 0–90° / 0–120° eğim; ±0,5° indeksleme | 300 kg–20 t standart (50 t özel); tabla 650–2.500 mm | Büyük ve ağır dişli kutusu gövdeleri, türbin bilezikleri ve Q355B şasiler |
| 3 Eksenli Hidrolik Yükseltmeli | Dönüş + eğim + dikey tabla yükseklik ayarı | Değişken zemin boşluklu 1–20+ ton | Ergonomik tabla yüksekliği gerektiren derin profilli kaynaklı parçalar |
| 5 Eksenli Çift İstasyonlu L Kol (CN121339620A) | 180° ana istasyon indeksleme + çift L kol eğimi + çift ayna dönüşü | Çift istasyonlu robotik hücre yük kapasitesi | Yüksek hacimli otomotiv ve karmaşık kaynak alt montajları |
Taşıma Kapasitesi Kademeleri 50 kg Tezgah Üstü Ünitelerden 2.000 kg Ağır Hizmet Eğme-Döndürme Pozisyonerlerine Nasıl Ölçeklenir?
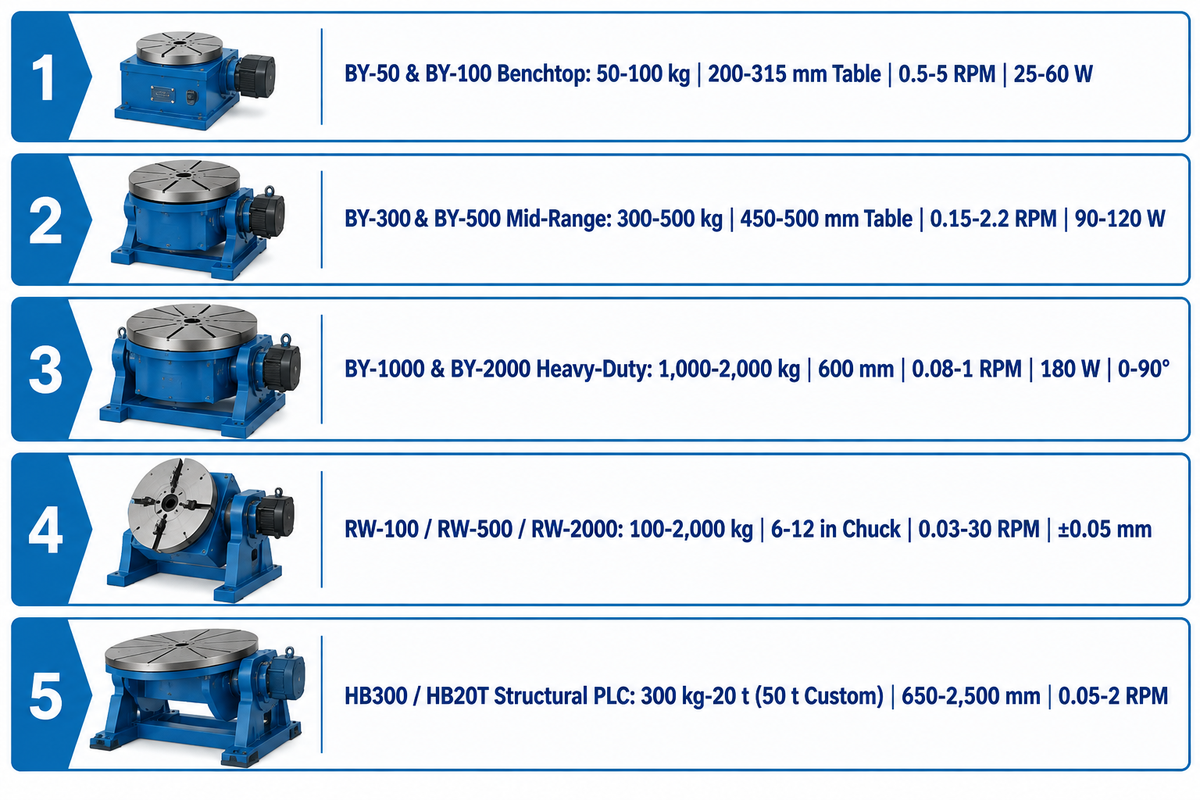
Otomatik kaynak pozisyonerleri üç yük kademesinde ölçeklenir: boru spoolları için 50–100 kg tezgah üstü döner tablalar (25–60 W motorlar, 0,5–5 dev/dk) ve 300–500 kg orta sınıf üniteler (90–120 W, 0,15–2,2 dev/dk). Ağır yapısal montajlar, 0–90° motorlu eğimli 1.000–2.000 kg zemin tipi üniteleri (180 W, 0,08–1 dev/dk) kullanır.
The Fabricator’ın belirttiği gibi, tezgah üstü üniteler küçük boru kaynakları ve tüp tertibatları için genellikle 50 ila 250 lb (23 ila 113 kg) arasındaki yükleri taşır. Bu kademenin üzerinde zemine ankrajlı şasiler ve motorlu devirme muyluları devreye girer. Fortune Business Insights, küresel robotik kaynak pazarının 2025 yılında 8.10 milyar USD seviyesinde olduğunu bildirmektedir. Pazarın %15.20 bileşik yıllık büyüme oranıyla 2026’da 9.00 milyar USD’den 2034’e kadar 27.90 milyar USD’ye büyümesi öngörülmektedir. Bu büyüme, ANSI/A3 R15.06-2025 güvenlik standartlarına göre üretilen 300–2.000 kg robotik kaynak pozisyonerlerine olan talebi artırmaktadır.
Aubrik BY Serisi teknik özellik tablosu, Aubrik’in doğrudan fabrika katalog parametrelerini (50 kg ila 2.000 kg) yansıtır. Diğer üreticiler benzer tonaj sınıflarında motor gücünü ve tabla çaplarını farklı yapılandırır. Şasi teknik resimlerini inceleyen alıcılar, Aubrik web sitesinde 50 kg ila 2.000 kg BY Serisi endüstriyel otomatik kaynak pozisyonerlerini inceleyebilir.
| Model | Yük Kademesi ve Sınıf | Anma Yük Kapasitesi | Tabla Çapı | Dönüş Hızı Aralığı | Motor ve Eğim Özelliği |
|---|---|---|---|---|---|
| BY-50 | Hafif Tezgah Üstü Döner Tabla Kademesi | 50 kg | 200 mm | 0,5–5 dev/dk | 25 W tahrik; manuel eğim; salgı < 0,02 mm |
| BY-100 | Tezgah Üstü Döner Tabla Kademesi | 100 kg | 315 mm | 0,5–5 dev/dk | 60 W tahrik; sonsuz dişli eğim; salgı < 0,02 mm |
| BY-300 | Orta Sınıf Spool Pozisyoner Kademesi | 300 kg | 450 mm | 0,15–2,2 dev/dk | 90 W tahrik; zemin tipi eğim; salgı < 0,02 mm |
| BY-500 | Orta Sınıf Zemin Tipi Pozisyoner Kademesi | 500 kg | 500 mm | 0,15–2,2 dev/dk | 120 W tahrik; zemin tipi eğim; salgı < 0,02 mm |
| BY-1000 | Ağır Hizmet Motorlu Eğim Kademesi | 1.000 kg | 600 mm | 0,08–1 dev/dk | 180 W tahrik; 0–90° motorlu eğim; salgı < 0,02 mm |
| BY-2000 | Ağır Hizmet Motorlu Eğim Kademesi | 2.000 kg | 600 mm | 0,08–1 dev/dk | 180 W tahrik; 0–90° motorlu eğim; salgı < 0,02 mm |
| RW-100 | Hassas Döner Ayna Kademesi | 100 kg | 6–12 inç ayna | 0,03–30 dev/dk | 0–135° eğim; ±0,05 mm tekrarlanabilirlik |
| RW-500 | Hassas Döner Ayna Kademesi | 500 kg | 6–12 inç ayna | 0,03–30 dev/dk | 0–135° eğim; ±0,05 mm tekrarlanabilirlik |
| RW-2000 | Ağır Hassas Döner Kademe | 2.000 kg | 6–12 inç ayna | 0,03–30 dev/dk | 0–135° eğim; ±0,05 mm tekrarlanabilirlik |
| HB300 / HB20T | Endüstriyel Yapısal PLC Kademesi | 300 kg–20 t (50 t özel) | 650–2.500 mm | 0,05–2 dev/dk | 0–90° / 0–120° eğim; ±0,5° indeksleme; Q355B şasi |
DC Servo, Step Motor veya VFD Sonsuz Dişli Tahrik: Kaynak Toleransınıza Hangi Motor ve Redüktör Mimarisi Uygun?
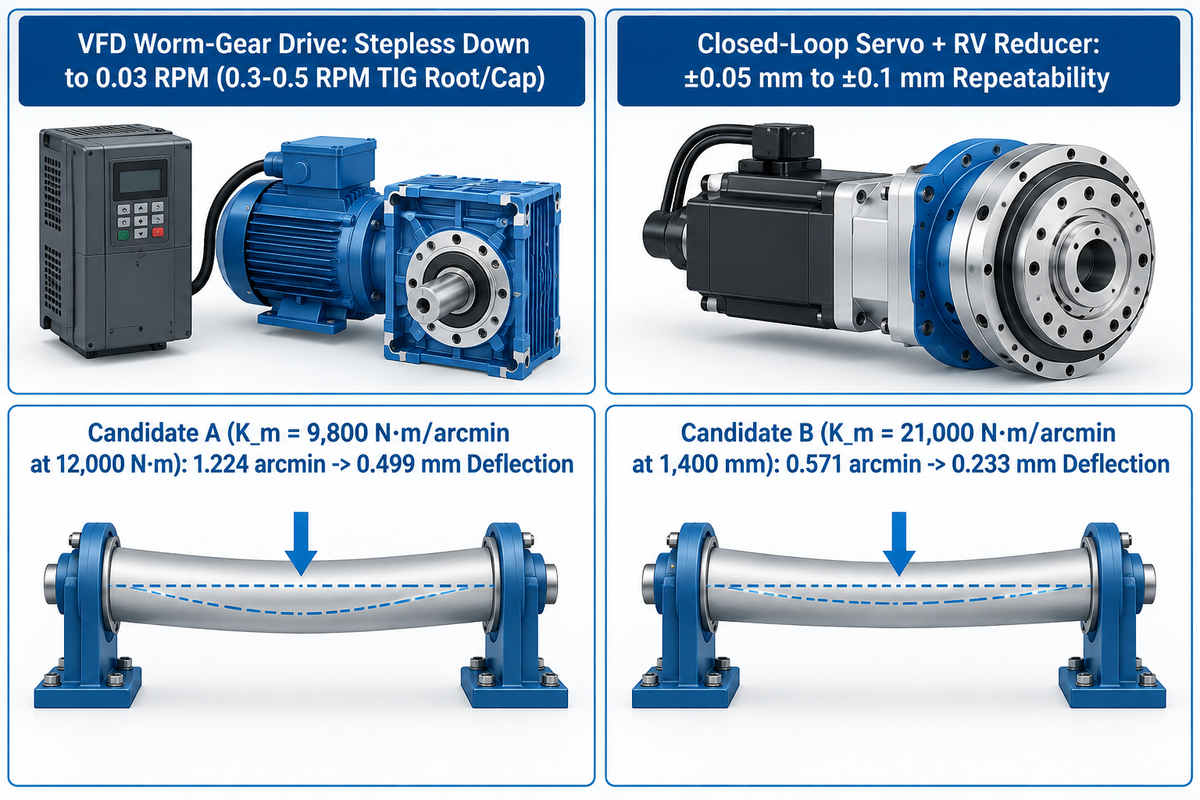
Sonsuz dişli redüktörlü ve kendinden kilitli kavramalı bir AC motor, MIG veya SAW kullanarak sürekli çevresel kaynaklar gerçekleştirir. RV sikloidal redüktörlü servo sürücüler (±0,05 mm ila ±0,1 mm tekrarlanabilirlik), düşük boşluk ve yüksek burulma rijitliğinin gerektiği çok pasolu TIG ve robotik kaynaklarda kullanılır.
Açık çevrim VFD sonsuz dişli pozisyonerler sürekli dönüş hızı kontrolü sağlarken, senkronize çok eksenli robotik yörünge enterpolasyonu kapalı çevrim servo sürücüler ve boşluksuz RV veya planet redüktörler gerektirir. Çevresel boru işlerinde düşük hızdaki akıcılık kaynak kalitesini doğrudan etkiler. Aubrik döner pozisyonerler kademesiz VFD sürücüyü 0.03 dev/dk seviyesine kadar indirir. Bu değer, büyük borularda kök ve kapak TIG pasoları için gereken 0,3–0,5 dev/dk aralığının oldukça altındadır. Pek çok ekonomik döner tabla 2 dev/dk civarında alt sınıra dayanır ve hassas kaynak kontrolünü bozar.
Otomatik kaynak hücrelerinde aktarma organları eksantrik eğilme yüklerine dayanmalı, hız ve güvenlik izleme devreleri ise AWS D16.1M/D16.1:2018 standardına uymalıdır.
Çözümlü Örnek C (Redüktör Devirme Rijitliği ve Dikiş Sapması) için varsayılan girdiler ve tarama sonuçları: Redüktör devirme rijitliği, kaynak işlemi sırasında dikiş takibi doğruluğunu kontrol eder. RV Reducer’ın yayımlanan rijitlik modelinde, 1.400 mm radyal kaynak mesafesinde varsayılan 12.000 N·m devrilme momenti altında Aday A (devirme rijitliği K_m = 9.800 N·m/arcmin) 1.224 açı dakikası esner ve 0,499 mm dikiş kaçıklığına neden olur. Aynı varsayılan yük altında Aday B (devirme rijitliği K_m = 21.000 N·m/arcmin) eğim sapmasını 0.571 açı dakikasına indirir ve dikiş kaçıklığını 0,233 mm seviyesine düşürür.
Ultra hassas döner indekslemenin gerektiği yerlerde, Sankyo Automation’ın RW-320 modeli gibi makaralı kam indeksleyiciler ±5 açı saniyesi tekrarlanabilirliğe ulaşır. Ayrıca 500 N·m çıkış torkunda ±15 açı saniyesi indeksleme doğruluğunu korurlar. Buna karşılık, ekransız (blendajlamasız) step motorlar yüksek frekanslı ark kaynağı başlangıçlarında sıklıkla duraklar veya adım kaçırır.
Boru ve TIG Kaynağı İçin Hangi Mil Çapı, Kendinden Merkezlemeli Ayna ve HF Topraklama Korumaları Gereklidir?
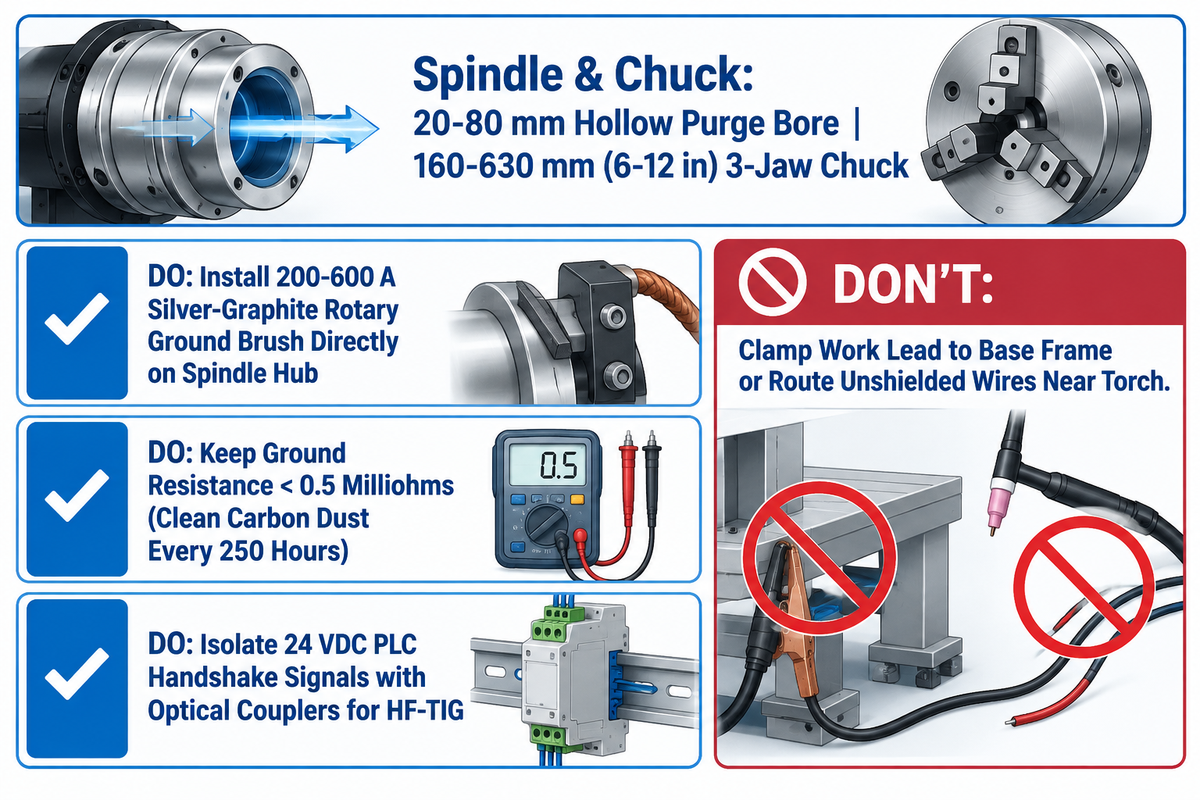
Otomatik boru ve TIG kaynağı üç mekanik koruma gerektirir: argon kök gazı koruması için 20–80 mm içi boş geçişli mil ve 160–630 mm 3 ayaklı kendinden merkezlemeli kaynak aynası. Her mil ayrıca mil rulmanlarını baypas eden ve elektriksel karıncalanmayı önleyen özel bir 200–600 A gümüş-grafit döner topraklama fırçasına ihtiyaç duyar.
Paslanmaz çelik veya titanyum boruları kaynatırken iç kısımdaki oksijen kök pasosunu oksitler. Bu nedenle mildeki 20-80 mm içi boş delik, operatörlerin döner tabla merkezinden bir argon hattı geçirmesine olanak tanır. Bu yapı, tabla dönüşü sırasında koruyucu gaz hortumunun 360 derece kısıtlamasız hareket etmesini sağlar. 3 ayaklı kendinden merkezlemeli ayna (RW modellerinde 6-12 inç veya tüm modellerde 160-630 mm) iş parçasını eşmerkezli olarak tutar. CN121339620A patentindeki model gibi gelişmiş aynalar, bakır alaşımlı sıkma pabuçlarıyla hızlı bağlamayı destekleyen dişli tahrikli bir mekanizma içerir.
Yüksek kaliteli otomatik kaynak için güç kaynağına dönen elektrik akımlarının mil rulmanları üzerinden geçmesi önlenmelidir. The Fabricator’ın tezgah üstü pozisyoner kılavuzlarında, küçük üniteler için 200 amperlik döner topraklama minimum temel kuraldır. Endüstriyel pozisyonerler 300–600 A gümüş-grafit pabuçlara kadar ölçeklenir. Rulman yuvalarının karıncalanması ve redüktörün sıkışması, makaralı rulmanlar üzerinden geçen elektrik arkından kaynaklanır. EMI izolasyon kablolama detayları için hassas TIG döner tabla devir-tork boyutlandırma ve HF topraklama rehberimizi okuyun.
Yapılması Gerekenler
- Doğrudan mil göbeğine temas eden özel bir 200–600 A gümüş-grafit döner topraklama fırçası takın.
- Her 250 ark saatinde bir karbon tozunu temizleyerek döner topraklama direncini 0.5 miliohm altında tutun.
- Yüksek frekanslı TIG ark başlangıçlarında tüm 24 VDC PLC el sıkışma sinyallerini optokuplörlerle izole edin.
Yapılmaması Gerekenler
- Akımı rulmanlardan geçmeye zorlayacağı için kaynak makinesi şase kablosunu sabit taban şasisine bağlamayın.
- Blendajlamasız step motor veya sensör kablolarını yüksek frekanslı TIG torç kablolarına paralel döşemeyin.
- Tezgah üstü döner tablalara ağır aynalar monte ederken eğimli ağırlık merkezi tork değerlerini aşmayın.
Otomatik Kaynak Pozisyoneri Cobotlar, 6 Eksenli Robotlar ve PLC Saha Veriyolu Ağlarıyla Nasıl Entegre Edilir?
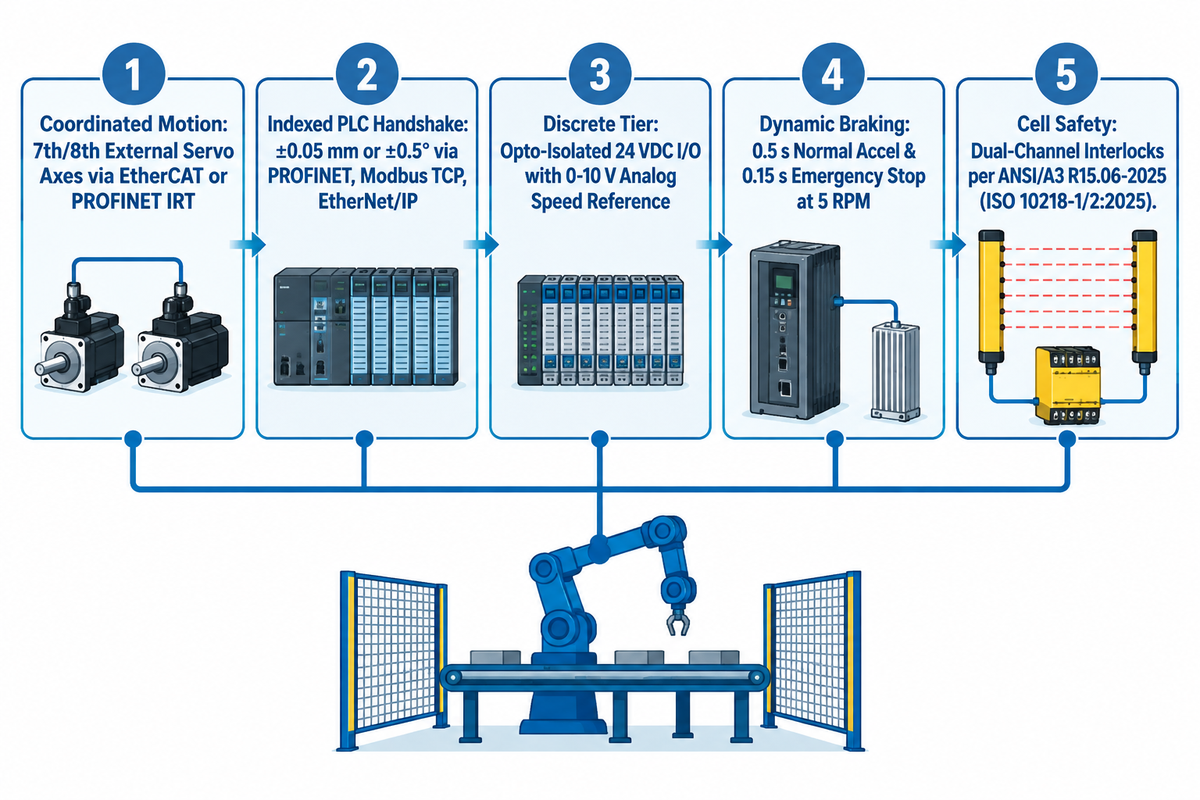
Otomatik bir kaynak pozisyonerinin bir robotik kaynak hücresine entegrasyonu üç kontrol kademesini izler. Hücreler, EtherCAT veya PROFINET IRT üzerinden senkronize 7/8 harici servo eksenleri, PROFINET veya Modbus TCP üzerinden indekslemeli PLC haberleşmesini ya da 0-10 V hız referanslı opto-izole 24 VDC ayrık G/Ç sinyallerini kullanır.
Manuel kurulumdan kaynak otomasyonuna geçerken gazaltı kaynak makinesi, robot kontrolörü ve pozisyoner arasındaki bağlantı üretkenliği belirler. Bu entegrasyon, torcun karmaşık kaynak yörüngelerini tek bir bağlama çevriminde tamamlamasına ve kaynak kalitesini artırmasına olanak tanır. Otomatik ve robotik kaynak hücresi mimari rehberimiz, hücre tasarımcıları için güvenlik çitleri ve pozisyoner çalışma zarflarına yönelik tasarım kalıpları sunar.
5 Noktalı Cobot ve TIG Pozisyoneri Entegrasyon Matrisi
5 Noktalı Cobot ve TIG Pozisyoneri Entegrasyon Matrisi, kaynak birleştirme geometrileri ve servo eksen koordinasyonu, saha veriyolu ve güvenlik kilitleri için bir rehberdir.
- Torç hareketi ve dönüş, EtherCAT veya PROFINET IRT üzerinden robot amplifikatöründen gelen 7 veya 8 harici servo eksen tarafından kontrol edilen eyer kaynaklarında birlikte enterpolasyon yapar.
- Bir saha veriyolu üzerinden yapılan el sıkışma, PROFINET, Modbus TCP veya EtherNet/IP üzerinden bir Siemens PLC ve HMI kullanarak parçaların konumunu ±0,05 mm veya ±0,5° dahilinde indeksler.
- Hücreler, EtherCAT veya PROFINET IRT üzerinden senkronize 7/8 harici servo eksenleri, PROFINET veya Modbus TCP üzerinden indekslemeli PLC haberleşmesini ya da 0–10 V hız referanslı opto-izole 24 VDC ayrık G/Ç sinyallerini kullanır.
- Dinamik duruş ve atalet kontrolleri, fren değerlerinin eğimli yerçekimi torku altında 5 dev/dk hızda 0,5 s normal ivmelenmeye ve 0,15 s acil duruşlara dayanabilmesini sağlar.
- Çift kanallı güvenlik kilitleri, acil durdurmaları ve ışık perdelerini ANSI/A3 R15.06-2025 (Bölüm 1, 2 ve 3) uyarınca bağlar. Bu 403 sayfalık standart 29 Ekim 2025 tarihinde yayımlanmıştır ve ISO 10218-1/2:2025 standardını benimser.
Alıcılar 50–2.000 kg Sistemlerde Üreticileri, Teslim Sürelerini ve Fabrika Kabul Testini (FAT) Nasıl Değerlendirmelidir?
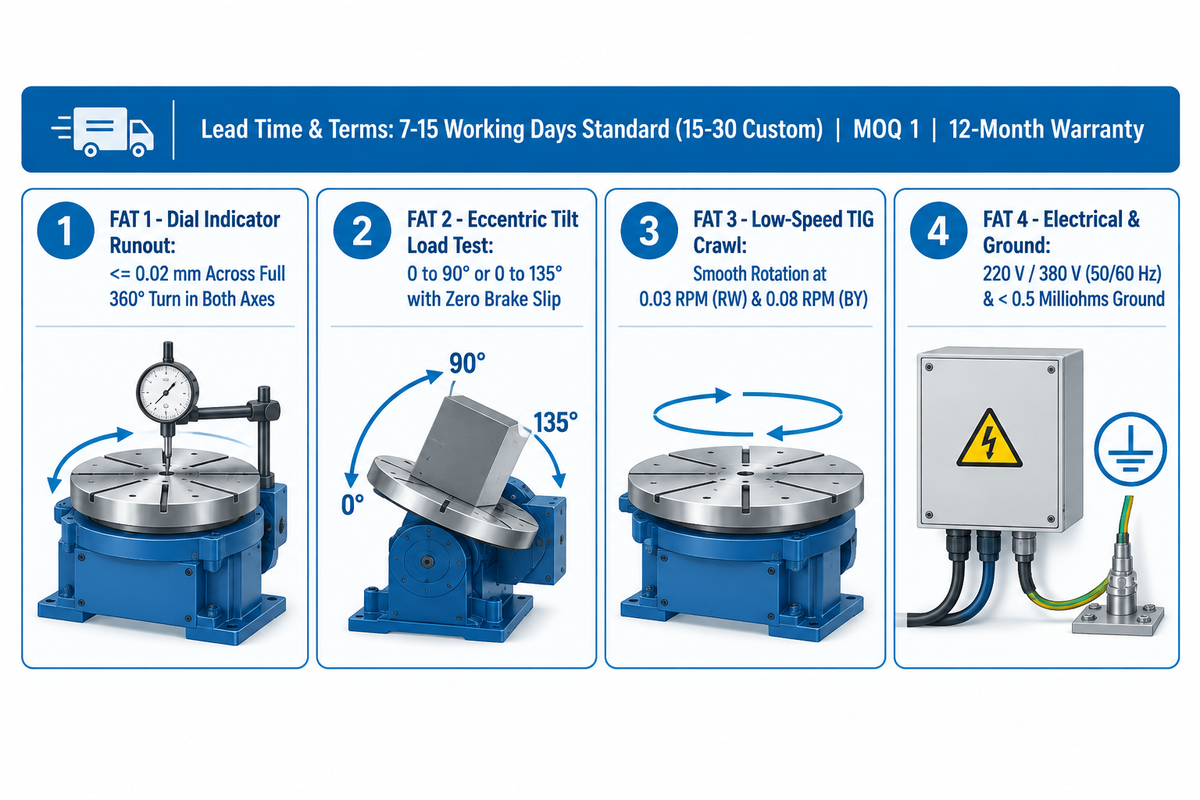
Otomatik kaynak pozisyoneri üreticilerini fabrika çıkışlı üretim sürelerini (standart Aubrik üniteleri için 7–15 iş günü, özel üretimler için 15–30 iş günü) doğrulayarak değerlendirin. Alıcılar ayrıca şebeke voltajı desteğini (220 V veya 380 V, 50/60 Hz), 1 adet minimum sipariş miktarını (MOQ) ve 0,02 mm altı salgıyı doğrulayan 4 noktalı Fabrika Kabul Testini (FAT) teyit etmelidir.
Küresel markaları (Koike Aronson, Pemamek, Bode veya Cyclotron) Aubrik (Wuxi ABK Machinery Group) gibi doğrudan fabrika üreticileriyle karşılaştıran satın alma ekipleri teslim sürelerini ve özelleştirme olanaklarını denetlemelidir. Aubrik’in yayımlanan kaynak pozisyoneri teknik özelliklerine göre standart üniteler 1 yıllık (12 aylık) garanti ve MOQ 1 koşuluyla 7–15 iş gününde (özel üretimler 15–30 iş gününde) sevk edilir.
Belirtilen nakliye süreleri (hava kargo ile 7–10 gün ve deniz kargo ile 14–21 gün), fabrika çıkışı tamamlandıktan sonraki standart katalog pozisyonerlerini kapsar; varış yeri gümrük işlemlerini veya özel çok eksenli mühendislik süreçlerini içermez. Sevkiyattan önce alıcılar, AWS D16.1M/D16.1:2018 ve ISO 9001 kalite prosedürleriyle uyumlu bir Fabrika Kabul Testi (FAT) talep etmelidir:
- Komparatör saati ile salgı kontrolü, tam bir 360° dönüş boyunca tabla salgısının ve her iki eksendeki salgının 0,02 mm’ye eşit veya daha düşük olup olmadığını belirler.
- Fren kayması olmadığını doğrulamak amacıyla eksantrik tork altında devirme için 0 ila 90° veya 0 ila 135° yük testi gerçekleştirilir.
- RW Serisi için minimum 0.03 dev/dk ve BY-1000/BY-2000 için 0.08 dev/dk hızda dönüşün akıcı olup olmadığını kontrol etmek üzere düşük hızlı TIG sürünme testi yapılır.
- Şebeke ve döner topraklama doğrulaması, 220 V veya 380 V (50/60 Hz) bağlantısını teyit eder ve döner topraklama direncinin 0.5 miliohm altında kaldığını kontrol eder.
Önemli çıkarım
Her otomatik kaynak pozisyonerini 90 derece eğimli ağırlık merkezi torku (parça artı ayna kütlesi) üzerinde 1.5x güvenlik katsayısıyla boyutlandırın ve sevkiyattan önce 0,02 mm altı salgıyı doğrulayın.
Kaynaklı Parçalarınız İçin Eksantrik Yük ve Tork Boyutlandırma Kontrolüne mi İhtiyacınız Var?
Parça teknik resminizi, iş parçası kütlesini ve ayna ölçülerini makine mühendislerimizle paylaşabilirsiniz. Aubrik Mühendislik tarafından hazırlanan özel CoG tork hesabı ve fabrika fiyat teklifi (MOQ 1 adet; teslimat için 7 ila 15 iş günü) hızla düzenlenebilir.
Otomatik Kaynak Pozisyonerleri Hakkında Sıkça Sorulan Sorular
Bir cobot veya MIG torcu kaynak yaparken otomatik kaynak pozisyoneri kesintisiz dönebilir mi?
Evet, çevresel boru ve flanş dikişleri için kesintisiz dönüş standarttır.
Dairesel birleştirmelerde cobot veya sabit torç 1G düz pozisyonda kalırken pozisyoner programlanmış bir yüzey hızında döner. Konturlu eyer kaynakları, eliptik nozullar veya eksenden kaçık dirsekler için pozisyoner, EtherCAT veya PROFINET IRT üzerinden senkronize yedinci veya sekizinci servo eksen olarak çalışır. Bu servo bağlantısı, torç hareketi ile tabla dönüşünün yörünge gecikmesi olmadan birlikte enterpolasyon yapmasını sağlar.
Yüksek frekanslı TIG ark başlangıçlarının programlanabilir bir kaynak pozisyoneri kontrolörünü sıfırlamasını nasıl önlersiniz?
Tablanın altına 200 ila 600 amperlik bir gümüş-grafit döner topraklama fırçası takın ve kontrol panosuna bağımsız bir bakır topraklama çubuğu çakın.
Tüm VFD veya servo motor kablolarını TIG torç kablosundan uzakta, topraklanmış metal borular içinde döşeyin. 24 VDC PLC başlatma/durdurma el sıkışma sinyallerini optik olarak izole edin ve pano güç girişine EMI hat filtreleri takın.
Döner bir pozisyonerde yatay anma yük kapasitesi ile 90 derece eğimli yük kapasitesi arasındaki fark nedir?
Yatay anma kapasitesi, ana eksenel rulman üzerinde merkezlenmiş bir yük ile sıfır derecede düz bir tabla varsayar.
Bir tabla 90 derece eğildiğinde dikey ağırlık, mil ve devirme dişlileri üzerinde konsol bir eğilme ve devrilme momentine dönüşür. 5.000 lb anma kapasiteli bir ünite bile yan konumda yaklaşık yarı kapasiteye düşer ve ağırlık merkezi çıkıntısı arttıkça kapasitesi daha da azalır. Bu kapasite düşümü nedeniyle eksantrik yük tablolarına 1.5x güvenlik katsayısı uygulanır.
Otomatik kaynak pozisyonerinde ne zaman içi boş geçişli bir mil deliğine ihtiyaç duyarsınız?
Döner tablanın merkez geçişinde 20 ila 80 milimetre içi boş bir mil belirlenmesi tercih edilir. Bu yapı aynı zamanda paslanmaz çelik ve titanyum borularda 360 derece dönüş sırasında iç argon kök koruma hortumlarını korur.
Otomatik kaynak hücrelerinde döner topraklama karbon fırçası ve sonsuz dişli redüktör ne sıklıkla bakıma alınmalıdır?
Temas direncini 0.5 miliohm altında tutmak için her 250 ark saatinde bir döner topraklama karbon fırçasını ve yay gerginliğini kontrol edin.
İki vardiyalı üretimde her 1.000 çalışma saatinde bir sonsuz dişli veya RV redüktör boşluğunu ve sentetik dişli yağı seviyelerini kontrol edin. 0.02 milimetre altı dikiş takip hassasiyetini korumak için tabla radyal salgısını yılda bir komparatör saatiyle ölçün.
Bu Mühendislik Rehberi Hakkında: CYH ve Aubrik Makine Mühendisliği Ekibi tarafından, BY ve RW Serisi modellerin dinamometre kayıtları ile ANSI/AWS robotik güvenlik standartları ve RV redüktör rijitlik modelleri birleştirilerek hazırlanmıştır.
Referanslar ve Kaynaklar
- İmalatın Geleceği: İşbirlikçi Robotlar ve Otomatik Pozisyonlama American Welding Society (AWS)
- AWS D16.1M/D16.1:2018 Robotik Ark Kaynağı Güvenliği Şartnamesi American National Standards Institute (ANSI) / American Welding Society
- Yeni Bir Kaynak Pozisyoneri İçin Tonlarca Neden: Ağırlık Merkezi ve Çıkıntı Boyutlandırması The Fabricator (Fabricators & Manufacturers Association)
- Tüp ve Boru Kaynağında Tezgah Üstü Pozisyonerlerden Verim Alma The Fabricator (Fabricators & Manufacturers Association)
- CN121339620A: Beş Eksenli İçi Boş Kaynak Pozisyoneri Cihazı Google Patents / China National Intellectual Property Administration
- ANSI/A3 R15.06-2025 Endüstriyel Robotlar ve Robot Sistemleri İçin Amerikan Ulusal Güvenlik Gereksinimleri Standardı American National Standards Institute (ANSI) / Association for Advancing Automation (A3)







