
Entre em contato com a Aubrik Company

Um manipulador de soldagem tipo coluna e lança é uma máquina que movimenta a tocha de soldagem sobre a junta a uma velocidade constante por meio de uma lança, em vez de exigir que o operador segure a tocha e caminhe com ela.
Especificações rápidas: manipulador de soldagem tipo coluna e lança
| Capacidade de carga na extremidade da lança | ~7 kg (portátil) a 600 kg+ (serviço pesado), dependendo da categoria do modelo e do ponto de montagem |
| Curso da coluna/lança | Cerca de 1–5 m por classe de modelo (as faixas publicadas abrangem 42–192 in nas linhas mais comuns) |
| Velocidade de curso | 5–120 in/min (127–3.048 mm/min), acionamento CA de velocidade variável ou servoacionamento |
| Processos compatíveis | SAW, MIG/GMAW, TIG/GTAW, FCAW — cabeçotes para processo único ou duplo |
| Tempo de arco aberto | ~10–25% na soldagem manual/semiautomática, em comparação com quase 100% na SAW totalmente automatizada. |
Um manipulador de soldagem de coluna e lança mantém a tocha de soldagem sobre a junta, enquanto a coluna define a altura e a lança determina o alcance. Especifique o comprimento da solda, o conjunto da tocha, a velocidade de curso, o envelope de trabalho, a configuração sobre trilhos ou no piso e a condição de carga antes de escolher um modelo. A lista de aceitação também deve indicar o rastreamento da junta, o acesso do operador, os intertravamentos e como o manipulador se integra ao posicionador de soldagem.
Em resumo
- Um manipulador movimenta a tocha, enquanto um posicionador ou virador de soldagem movimenta a peça de trabalho, e a maioria das empresas que trabalha com materiais pesados acaba adquirindo ambos.
- As capacidades de carga das lanças dependem do local de aplicação: a ficha técnica da AMET acrescenta apenas 50kg de capacidade quando a carga está na extremidade oposta da lança, em comparação com sua colocação no centro.
- A afirmação amplamente divulgada de que “a automação duplica ou triplica o tempo de arco aberto” está correta em termos de tendência, mas costuma ser exagerada. Dados obtidos de fontes independentes situam a faixa real mais perto de 10 a 25 por cento para uma aplicação com soldagem manual, em comparação com uma operação de soldagem SAW que funciona a quase 100% depois de totalmente automatizada.
- A recém-publicada norma ISO 17662:2025 traz pouquíssimas alterações, se é que traz alguma, e se concentra na calibração, não no projeto em si, ao contrário da impressão criada pelo título de “nova edição”.
O que um manipulador de soldagem tipo coluna e lança realmente faz
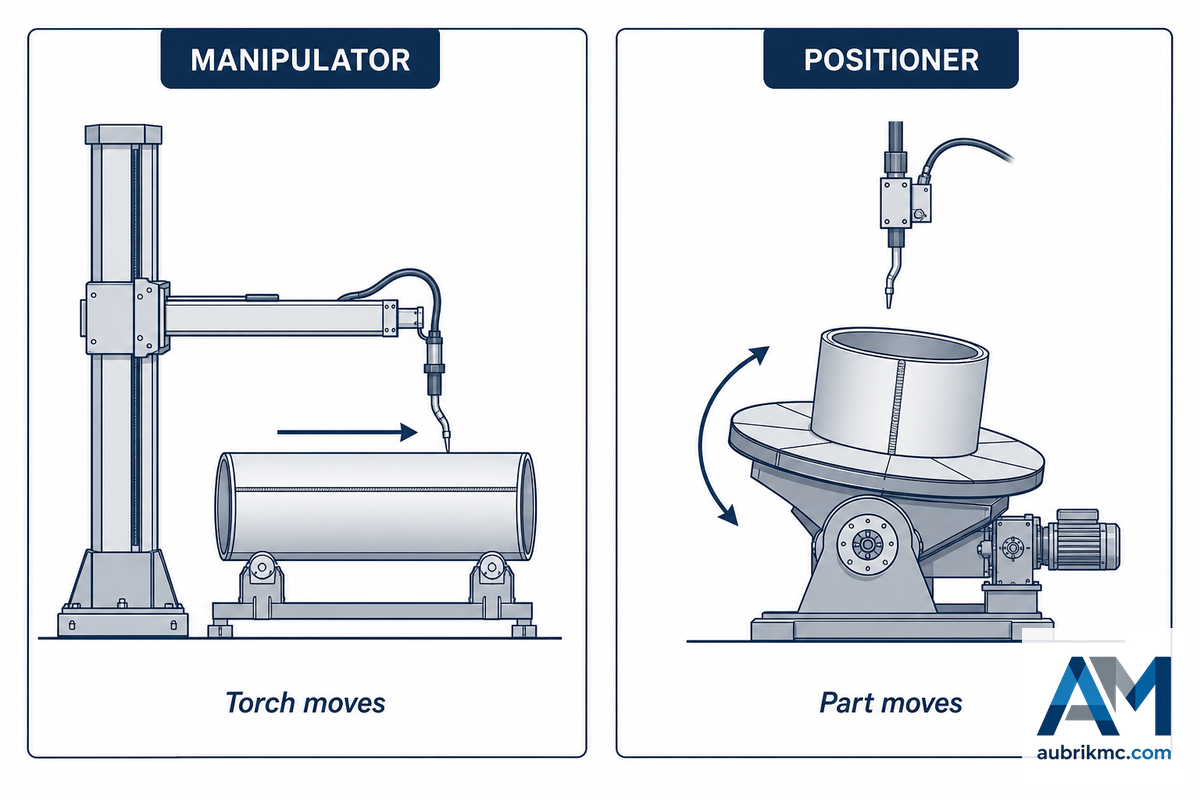
Os manipuladores de soldagem tipo coluna e lança têm um cabeçote de soldagem que percorre a junta de soldagem sobre uma lança horizontal, a qual sobe e desce por uma coluna vertical. Esse cabeçote se desloca a uma velocidade constante, enquanto a peça de trabalho pode permanecer parada ou girar sobre um dispositivo instalado abaixo da coluna e da lança. Movimentar o cabeçote, e não a peça, é a principal diferença entre um equipamento de coluna e lança e um posicionador.
Embora receba diferentes denominações no setor de soldagem, todo sistema manipulador tipo coluna e lança desempenha a mesma função nas aplicações de soldagem: retirar a tocha da operação manual e posicioná-la de modo a eliminar a necessidade de intervenção constante do operador durante longas execuções de solda. Em uma discussão real de 2010 nos fóruns do eng-tips.com, um profissional explicou a um engenheiro iniciante que um manipulador de arco desse tipo, “manipulador de soldagem… consiste em uma única coluna com um braço radial ou pórtico que sustenta o cabeçote de soldagem”, distinguindo-o de um posicionador. Em outro texto, o gerente de marketing da Lincoln Electric Canada afirma claramente em uma revista do setor que um “manipulador de soldagem” — o equipamento que a maioria dos clientes que procura uma máquina de soldagem tipo coluna e lança ou um equipamento manipulador de soldagem realmente busca — “também é chamado de sistema de coluna e lança, viga lateral ou pórtico” e constitui a “forma padrão de automação mecanizada” em setores pesados, como petróleo e gás, vasos de pressão, construção naval e estruturas de aço, em oposição ao robô de seis eixos empregado na produção automotiva de alta variedade e baixo volume.
Manipulador, posicionador ou virador: quem se move, a tocha ou a peça?
Manipulador de soldagem
Movimenta a tocha ao longo da junta de soldagem. A peça normalmente permanece parada ou gira em um equipamento separado.
Posicionador/virador de soldagem
Movimenta a peça — girando-a ou inclinando-a sob uma tocha que permanece fixa.
Na prática, a maioria das empresas de fabricação metalmecânica pesada possui ambos, pois cada máquina responde a uma questão diferente: um manipulador responde “Como movimentar o cabeçote de soldagem por uma junta de 30 pés sem exigir que uma pessoa caminhe com ele?” Um posicionador responde “Como girar uma peça redonda para que a junta fique plana e voltada para o chão, sob uma tocha estacionária?”. Nenhum deles consegue executar o trabalho sozinho: um manipulador não consegue girar uma virola de torre eólica, e um posicionador, por si só, não consegue percorrer 20 pés ao longo de uma virola de torre eólica. Para conhecer melhor os componentes da segunda máquina, consulte os guias de compra da Aubrik sobre posicionador de soldagem e virador de soldagem e viradores de roletes.
Por dentro da máquina: coluna, lança, carro e sistema de controle
Quatro sistemas executam a solda propriamente dita em qualquer equipamento de coluna e lança: uma coluna que controla a altura de trabalho, uma lança que controla o alcance horizontal do cabeçote de soldagem, um carro motorizado opcional, muitas vezes chamado de carro de translação em uma estação de soldagem sobre trilhos, que desloca todo o conjunto ao longo de um trilho para executar juntas repetitivas, e um sistema de controle — desde um simples terminal de programação até um PLC/HMI completo — que ajusta a velocidade de curso por meio dos controles do operador para toda a célula robotizada. Um único erro em qualquer um desses quatro sistemas aparecerá no cordão, não na ficha técnica; o desvio da tocha é, na verdade, um problema de estabilidade do cabeçote de soldagem no eixo de deslocamento.
| Subsistema | Função | Sintoma em caso de problema |
|---|---|---|
| Coluna | Define a altura de trabalho e suporta a carga vertical | Folga insuficiente sobre a peça; carga em balanço sobre a base |
| Lança | Define o alcance horizontal e mantém a tocha rígida | Deflexão sob carga → a tocha se desvia da junta durante o passe |
| Carro (montado sobre trilhos) | Indexa o conjunto entre juntas longas | O reposicionamento manual consome o tempo que o manipulador foi adquirido para economizar |
| Sistema de controle (terminal de programação/PLC/HMI) | Ajusta e mantém a velocidade de curso e sequencia receitas com vários processos | Acionamentos em malha aberta perdem velocidade sob carga; não há um registro repetível e auditável da velocidade de curso |
Essa abordagem baseada em quatro sistemas está presente em toda a linha de modelos de manipuladores de soldagem tipo coluna e lança da Aubrik, dimensionada de modo que colunas e lanças aumentem na mesma proporção.
Esse equilíbrio entre posicionamento aproximado e controle preciso da velocidade está implícito na compra de qualquer equipamento de coluna e lança, como demonstra um projeto real patenteado: EP4347177B1, “Lança de soldagem”, Mv Welding Oy, Finlândia, 2025. O projeto incorpora um mecanismo de travamento de dois estágios que permite ao usuário empurrar manualmente a lança até o ponto inicial e, em seguida, acionar um mecanismo autotravante separado para conduzi-la ao longo da junta em velocidades controladas, em parte porque o processo “lento e trabalhoso” de ajuste prévio à soldagem das lanças anteriores as torna “inadequadas para uma oficina produtiva”.
Conjunto de cargas na extremidade da lança: por que os compradores subdimensionam a lança
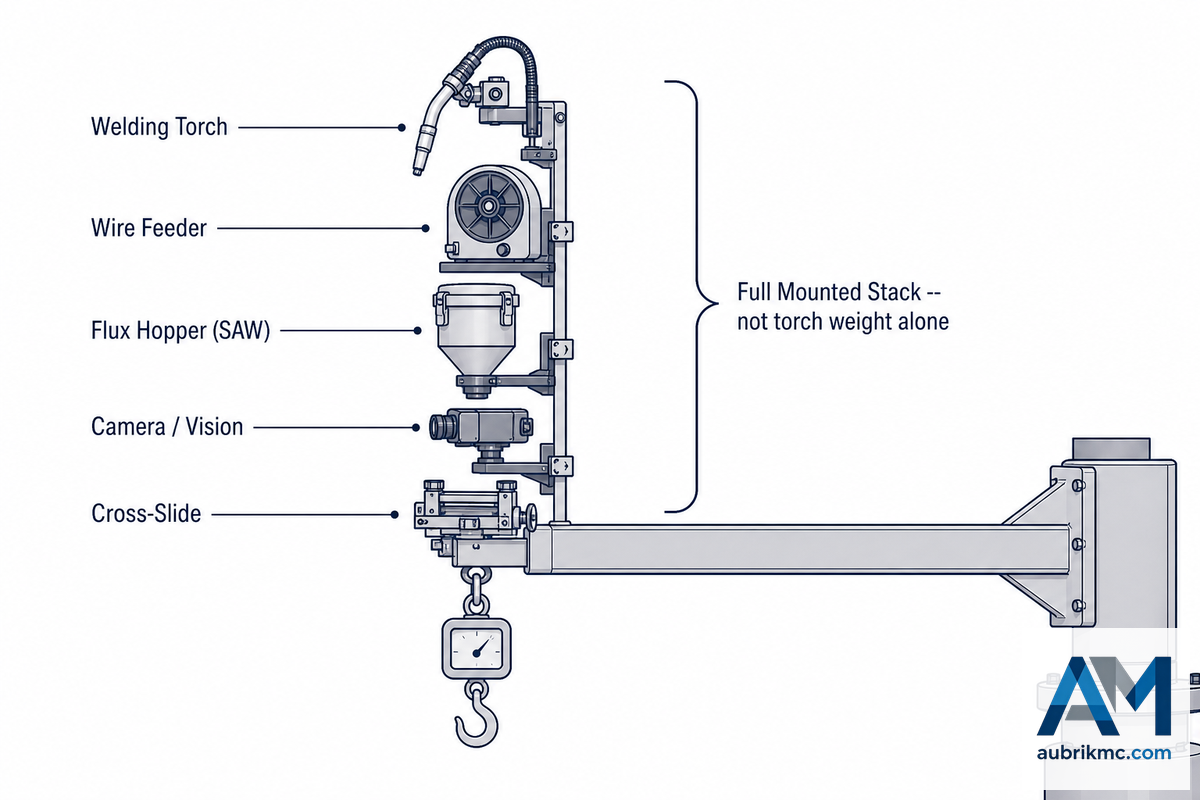
A capacidade de carga na extremidade da lança indica o maior peso que ela pode suportar em sua extensão de trabalho sem comprometer o posicionamento da tocha, e o valor mostrado na ficha técnica não é válido para todo o alcance da lança. As próprias diretrizes de dimensionamento de manipuladores da Koike explicitam esse ponto: “a capacidade de carga do manipulador deve considerar todo o peso acrescentado, não apenas o cabeçote de soldagem”, observando que os operadores frequentemente deixam de incluir itens como plataformas do operador e carros transversais — uma única plataforma do operador pode acrescentar muitas libras quando se contabilizam os corrimãos e um piso de trabalho seguro. A própria ficha técnica da AMET sustenta o argumento com um exemplo específico baseado na posição: a capacidade máxima de elevação de um manipulador equivale à capacidade nominal da lança mais 50 kg (110 lbs) adicionais — mas somente se esse peso adicional for instalado na extremidade oposta da lança. Se uma máquina de 600 kg for especificada supondo-se que esse valor já inclua uma tocha, um alimentador, um reservatório de fluxo e uma câmera operando na extremidade de trabalho da lança, a margem disponível será menor do que o esperado. Ao contrário da maioria das ferramentas de oficina, o preço de um manipulador de soldagem tipo coluna e lança quase nunca é divulgado publicamente. Todos os fornecedores entrevistados para este guia fornecem preços mediante consulta; portanto, será necessário confirmar por escrito os detalhes do ponto de medição da capacidade nominal antes de usar o valor da cotação para comparar os preços dos concorrentes.
| Classe de serviço | Carga na extremidade da lança | Aplicação típica | Limitações/aplicações inadequadas |
|---|---|---|---|
| Ultraleve/portátil | ~7 kg (15,5 lb) | Posicionamento de tochas MIG/MAG pequenas | Não indicado para cabeçote SAW ou reservatório de fluxo — somente o peso da tocha |
| Leve | ~100 kg (a ~300 mm da extremidade da lança) | Pequenas empresas de fabricação metalmecânica, automação de soldagem básica | A capacidade nominal cai rapidamente quando a extensão ultrapassa o ponto especificado |
| Média | ~200–300 kg | SAW/MIG de uso geral, fabricação de estruturas metálicas | Em algumas linhas, a mesma capacidade nominal se repete em modelos de tamanhos diferentes — verifique cada modelo, não apenas a família |
| Pesada | ~150–600 kg (+50 kg se instalado na extremidade oposta) | Virolas de torres eólicas, vasos de pressão de grande porte, tubos de parede espessa | A tolerância de +50 kg depende do local de instalação — não se aplica às cargas na extremidade de trabalho |
✔ Faça
- Some a tocha, o alimentador, a unidade de fluxo, a câmera e o carro transversal antes de comparar a capacidade nominal com sua aplicação
- Pergunte em qual ponto da lança a capacidade publicada é medida
✘ Não faça
- Cotar uma máquina considerando apenas o peso da tocha
- Presumir que uma “capacidade maior” seja automaticamente a opção mais segura ou mais preparada para o futuro — consulte o mito de dimensionamento abaixo
Vamos desmistificar uma ideia equivocada comum sobre o equipamento: capacidades nominais maiores não significam automaticamente maior economia ou segurança. As capacidades estáticas informadas nas fichas técnicas não consideram cargas excêntricas, e a máquina com a capacidade adequada para peças muito grandes pode não ser economicamente viável para trabalhos pequenos e precisos. Embora máquinas maiores não prejudiquem a precisão por natureza, o custo para manter qualquer tolerância aumenta com a capacidade nominal. Ao trabalhar com peças de tamanhos variados, as empresas geralmente consideram mais prático implementar duas soluções personalizadas e corretamente dimensionadas do que uma única máquina especial superdimensionada tentando atender a todos os trabalhos — a mesma metodologia empregada na escolha entre as diversas opções de posicionador de soldagem para serviço pesado oferecidas pela Aubrik para a rotação de peças.
Compatibilidade de processos: SAW, MIG, TIG e FCAW em uma única estrutura
A maioria dos sistemas de soldagem tipo coluna e lança emprega arco submerso (SAW), soldagem MIG (GMAW), TIG/GTAW e soldagem com arame tubular (FCAW) em uma única lança, normalmente combinada com uma fonte de soldagem adequada ao trabalho específico e disponível na empresa. Como exemplo de uma capacidade real para dois processos, o manipulador Cricket-II da Koike, compatível com SAW, GTAW e GMAW, tem capacidade máxima nominal de 500 lb, enquanto a AMET configura individualmente conjuntos com dois cabeçotes — TIG + Plasma, TIG + MIG e SAW + GMAW — como se observa em um manipulador tipo coluna e lança com dois cabeçotes MIG e SAW fabricado para a LJ Welding e atualmente instalado nas instalações de um cliente. A confirmação dessa abordagem por dois fabricantes é fundamental, pois refuta o erro comum dos compradores de acreditar que um único manipulador limita a empresa a um só processo de soldagem durante toda a vida útil da máquina.
O SAW apresenta seu próprio limite de produtividade no grupo: um artigo de um engenheiro de soldagem da Miller Electric informa uma taxa máxima de deposição de cerca de 40 lbs/hr para SAW com um único arame e superior a 100 lbs/hr para SAW com dois arames, em metais com espessura entre 3/16 e 5 polegadas, com correntes de 350A (peças mais finas) a mais de 1,000A (peças espessas), muitas vezes em regime de trabalho de 100%. O MIG/GMAW pode abrir mão de parte desse limite máximo, mas oferece ajuste mais rápido e dispensa a manutenção de sistemas de recuperação de fluxo. O TIG/GTAW pode sacrificar velocidade para alcançar excelente qualidade no passe de raiz e no revestimento metálico por soldagem em trabalhos com materiais corrosivos, proporcionando as soldas mais uniformes e o desempenho de soldagem mais estável entre os três processos quando a qualidade das soldas importa mais do que a velocidade. O manipulador para soldagem de tubos (série FWM) da Aubrik demonstra como uma única estrutura de máquina foi construída para a automação da soldagem de tubos com um cabeçote combinado para soldagem SAW e GMAW.
Manipulador, posicionador ou robô: a divisão do movimento em 3 opções
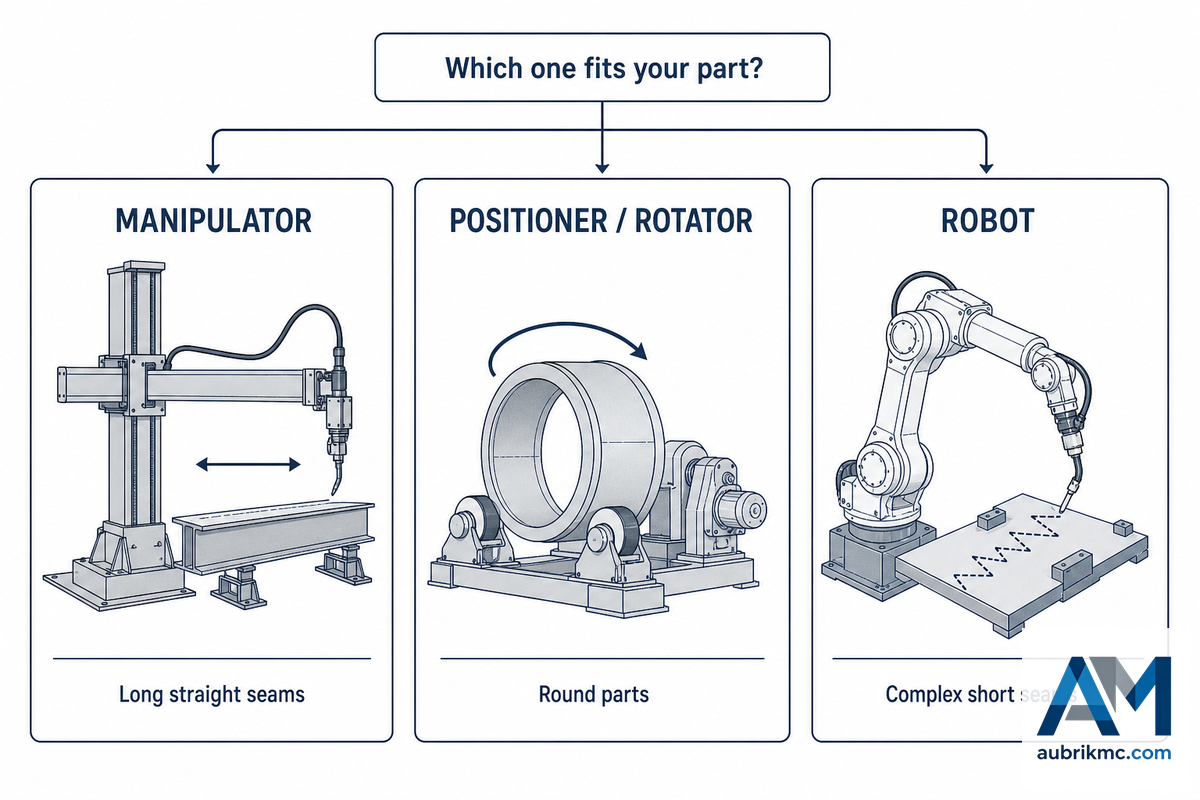
Para selecionar a melhor máquina para determinado trabalho, é preciso considerar três aspectos: qual é o comprimento da junta, qual é o tamanho da peça de trabalho e se a geometria se repete de um trabalho para outro. Ao responder a essas três perguntas, normalmente duas das três categorias de máquinas são eliminadas de imediato. Um erro comum dos compradores é optar automaticamente pela classe de equipamento que a empresa já possui, em vez de primeiro comparar o perfil da junta e da peça com a comparação abaixo.
| Critério | Manipulador tipo coluna e lança | Posicionador/virador de soldagem | Robô de 6 eixos |
|---|---|---|---|
| O que realmente se move | A tocha se desloca; a peça normalmente permanece fixa | A peça gira/inclina; a tocha permanece fixa | A tocha segue uma trajetória 3D programada por ensino |
| Junta mais adequada | Longa, reta ou levemente curva | Circunferencial, em peças redondas | Curta, complexa e com vários ângulos |
| Tamanho típico da peça | Grande: tanques, vasos e virolas de torres eólicas | Cilíndrica, com tamanho proporcional à capacidade | Suportes e conjuntos soldados de pequeno a médio porte |
| Esforço de programação | Minutos — ajuste da velocidade e do ângulo | Minutos — ajuste da velocidade de rotação | Horas — programação por ensino para cada peça |
| Custo de capital relativo | Médio | Baixo a médio | Mais alto |
| Adequação ao processo | SAW/MIG/TIG/FCAW, alta deposição | Os mesmos processos, aplicados pelo lado da peça | Principalmente GMAW, alta variedade de peças |
| Volume repetitivo necessário para justificar o investimento | Baixo — compensa em juntas longas mesmo com baixo volume | Baixo a médio | Alto — o custo da programação por ensino só é amortizado com volume |
| Limitações/aplicações inadequadas | Acesso complexo em vários ângulos sem uma combinação adicional de carro e lança | Juntas mais longas que o alcance da mesa giratória ou dos roletes | Trabalhos com juntas longas, baixa variedade e geometria única — o custo da programação por ensino raramente se paga |
O uso real dos três tipos de máquinas demonstra que nem sempre é necessário escolher apenas um deles; com frequência, o manipulador opera junto a um posicionador ou virador de soldagem para que a tocha permaneça estática enquanto a peça gira ao seu redor — exatamente a função para a qual essa família de máquinas foi criada. Em linhas de produção reais que executam diferentes projetos de fabricação metalmecânica, a viabilidade econômica geralmente depende da repetibilidade e da produtividade: quando a junta aparece com frequência suficiente, o aumento de produtividade proporcionado pelo manipulador justifica o tempo de ajuste e o investimento. A Aubrik desenvolveu uma ferramenta de seleção entre virador e posicionador que aplica a mesma abordagem de três perguntas à parte de rotação da peça no conjunto de equipamentos.
Economia do tempo de arco aberto: os números reais do fator do operador
O “fator do operador” — a proporção entre o tempo de arco aberto e o tempo total do turno — determina a produtividade da soldagem manual com mais precisão do que a maioria dos compradores desse equipamento percebe. A Miller Welds, por exemplo, indica que o operador médio de soldagem semiautomática apresenta um fator operacional de apenas 10-12%, enquanto um gerente de fábrica que utiliza monitoramento de arco em nuvem com cerca de 4.000 lbs de arame sólido por dia considera 25% um resultado “consistente” e 40% um limite excepcional de alto desempenho. Na edição de maio da The Welder, uma publicação da revista Practical Welding Today, a equipe da ESAB informou que o fator operacional médio do setor é de cerca de 20%, o equivalente a 12 minutos de arco aberto por hora. “O único processo de soldagem que se aproxima facilmente de 100% de tempo de arco aberto, e provavelmente chegará a esse valor à medida que mais aplicações forem totalmente automatizadas, é o SAW”. Segundo a Airgas, empresa que compilou dados de mais de 2.000 empresas, o fator operacional está diminuindo e atualmente se situa em aproximadamente 10-12% — há cinco anos, era de cerca de 15%.
“Há cinco anos, o fator do operador na maioria das empresas era de aproximadamente 15%, mas, conforme realizamos mais estudos, observamos agora uma queda gradual de 12% para 10%.”
Esse ponto de convergência — aproximadamente 10-25% na soldagem manual, aproximando-se de 100% somente com a soldagem totalmente automatizada, inclusive no SAW — oferece uma base de planejamento mais segura do que um único dado comparando processos manuais e automatizados, pois se apoia em quatro fontes publicadas e distintas, não em dados de marketing de fornecedores. Essa lógica econômica continua sendo o fator determinante e, com um fator do operador de 15%, o soldador ainda passa apenas 9 minutos de cada hora de 60 minutos soldando juntas; qualquer ganho de eficiência em uma junta longa e repetitiva — sem acrescentar paradas, retrabalho ou custos adicionais de mão de obra — mais do que pagará o manipulador ao longo do tempo. Um exemplo real e identificado ajuda a quantificar os benefícios: a Custom Steel Fabricators Inc. (Columbia, TN) substituiu recentemente um conjunto manual de viradores de roletes e manipulador por um sistema tipo coluna e lança da Pemamek para um costado de liga inoxidável duplex 2205 com 156” de diâmetro x 0.5” de espessura; o presidente Tony Sciotto afirma simplesmente: “Com os braços de apoio lateral, agora conseguimos sustentar o cilindro durante o ajuste e a montagem da junta e também ao longo de todo o processo de soldagem. Chega de ajustes e montagens manuais da junta.”
Ajuste, rastreamento da junta e problemas comuns de posicionamento da tocha
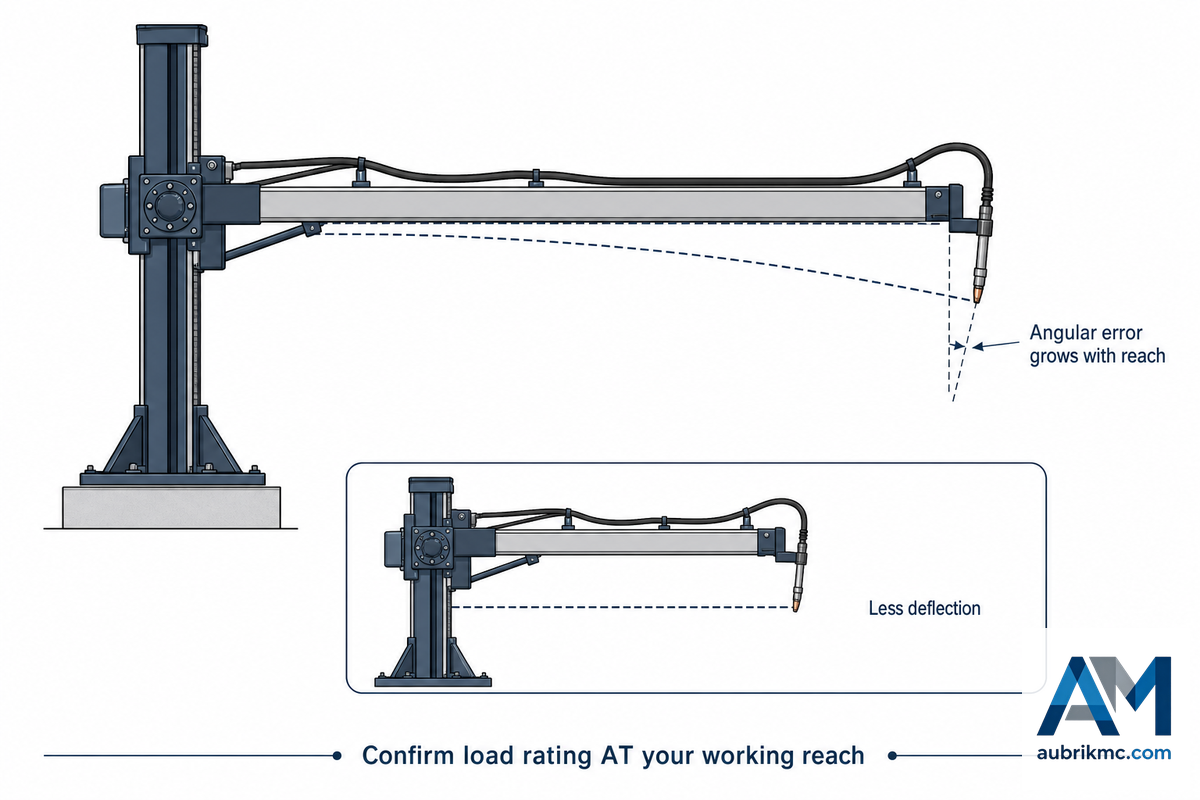
Na maioria das vezes, os erros de posicionamento da tocha em um manipulador C/B não decorrem de falha no controlador, mas da própria lança — algo mais evidente em soldas longitudinais e ao longo de tubos mais compridos, nos quais uma pequena discrepância angular aumenta à medida que a tocha avança até se tornar um problema significativo, comprometendo o fluxo de trabalho de toda a fábrica pelo restante do turno. No fórum on-line de mecânica eng-tips.com, um engenheiro mecânico demonstra a dinâmica de uma carga de 400 kg na lança totalmente desbalanceada: “é preciso determinar o centro de gravidade da lança e aplicar essa informação à estrutura…o que acontece quando você gira a lança alguns graus e a carga passa a flexionar seus elementos ‘verticais’?” — um efeito de balanço que se manifesta como desvio da lança justamente quando isso é menos aceitável: ou seja, no ponto de maior alcance e na posição com menor visibilidade.
Nota de engenharia: um manipulador de coluna e lança apresentará maior, e não menor, deflexão da lança no alcance máximo do que quando ela está retraída — portanto, confirme sua capacidade no alcance de *trabalho* necessário, e não no valor máximo informado. Durante a configuração, mantenha à mão o manual do manipulador de soldagem de coluna e lança do seu modelo específico, pois ele apresenta especificações de torque e folga do carro transversal que variam o suficiente entre fabricantes para tornar uma lista de verificação genérica pouco confiável.
Na prática, o melhor método normalmente segue um padrão de duas etapas — e é possível entender por que os projetistas continuam aprimorando o sistema para alcançar a eficiência ideal: primeiro, permitir que o operador posicione a tocha de forma rápida e fácil perto do trajeto da solda com o acionamento desligado e, depois, passar para um acionamento controlado com precisão durante a própria operação de soldagem. Manter o processo sem acionamento apenas na etapa final de posicionamento da tocha costuma ser o que mais desperdiça esforço manual. A própria calculadora de capacidade de carga de posicionadores de soldagem da Aubrik segue uma filosofia prática semelhante para o lado de rotação da peça em uma célula robotizada.
Normas que regem a qualidade da solda em uma célula com manipulador
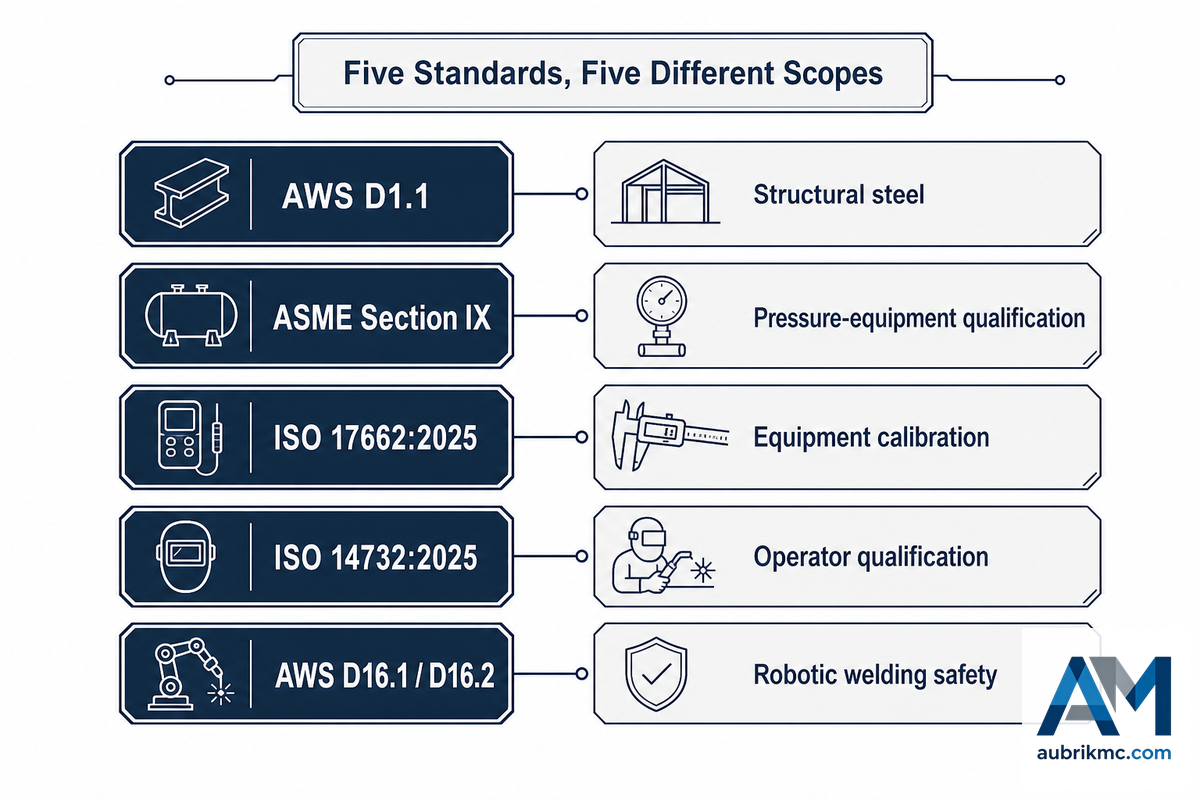
Independentemente de sua fábrica chamá-lo de coluna e lança de soldagem ou manipulador, não existe uma certificação única de produto para esse equipamento — a própria máquina normalmente recebe a marcação CE de segurança elétrica e mecânica, enquanto a qualidade da solda e a segurança da célula robotizada são regidas por um conjunto de normas com escopos realmente distintos e não sobrepostos. Tratar essas normas como uma única “pilha de conformidade” indiferenciada já é um erro comum: a AWS D1.1 é especificamente o código de soldagem estrutural para aço, e não uma autoridade geral para células com manipuladores, além de não abranger as questões de segurança relativas a robôs e automação que uma célula mecanizada efetivamente apresenta.
| Norma | O que ela efetivamente rege |
|---|---|
| AWS D1.1 | Procedimento de soldagem de aço estrutural e qualificação do soldador/operador — com escopo restrito ao aço estrutural, e não como autoridade de uso geral |
| ASME Seção IX | Qualificação de procedimentos de soldagem e de desempenho no contexto de códigos para equipamentos sob pressão |
| ISO 17662:2025 | Calibração, verificação e validação de equipamentos de controle do processo de soldagem já instalados — não é uma norma de projeto ou fabricação |
| ISO 14732:2025 | Ensaio de qualificação do operador de soldagem/regulador de soldagem que utiliza equipamentos de soldagem mecanizada e automática |
| AWS D16.1 / D16.2 | Requisitos de segurança para o projeto, a fabricação e a operação de sistemas robotizados de soldagem a arco e equipamentos auxiliares, além de um guia sobre os componentes de instalações de soldagem robotizada/automática |
Entre elas, a mais recente — ISO 17662:2025, publicada em 09/09/2025 e substituindo a edição de 2016 retirada — deve ser interpretada com precisão, e não apenas pelo título: as alterações efetivas desta revisão no nível das cláusulas limitam-se à cláusula de soldagem de pinos, à inclusão de soldagem branda na cláusula de brasagem e à atualização da bibliografia — a cláusula de soldagem a arco mais relevante para a calibração de manipuladores SAW/MIG/TIG/FCAW não foi revisada neste ciclo. Ela rege a verificação de equipamentos já em serviço; portanto, uma fábrica que realiza sua própria auditoria conforme a ISO 3834 precisa de um controle da velocidade de curso que possa ser efetivamente calibrado e documentado segundo essa norma — esse é o argumento prático a favor de acionamentos em malha fechada com realimentação por encoder em vez de controle por VFD em malha aberta, e não uma alegação de que a norma exija uma tecnologia de acionamento específica.
Integração de um manipulador com um posicionador ou rotador de soldagem
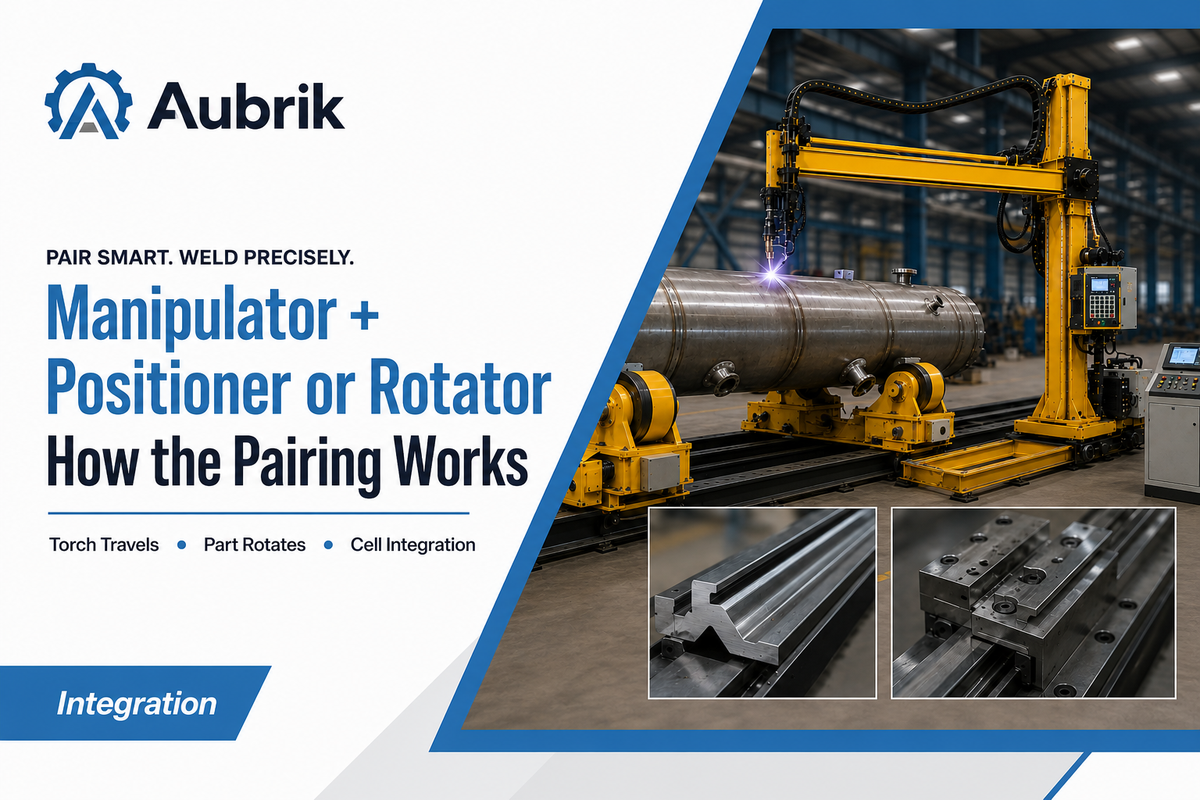
Em trabalhos cilíndricos, a configuração padrão da célula combina um manipulador que mantém a tocha parada no sentido do curso com um posicionador ou rotador de soldagem que gira a peça — e vale a pena planejar explicitamente a diferença de escala entre as duas máquinas. A própria linha de produtos da AMET ilustra isso: seus manipuladores de coluna e lança suportam de 150 a 600 kg na extremidade da lança, enquanto os viradores de roletes, as mesas giratórias e os posicionadores vendidos em conjunto com eles abrangem capacidades de 2.5 a 150 toneladas. Nessa combinação, o manipulador nunca é a limitação para o tamanho total da peça — o equipamento de rotação é. O pacote de soldagem de tubos da Koike demonstra o mesmo ponto do lado do produto: um manipulador Cricket-II combinado com viradores de roletes e um reservatório de fluxo, vendido como um único sistema em vez de duas compras separadas — a mesma lógica de configuração aplicada à combinação da linha de rotadores de tubos da Aubrik com uma tocha montada na lança para carretéis de tubos longos.
A proteção e o acesso, e não o movimento, constituem a questão de integração mais frequentemente ignorada. À medida que aumentam os eixos móveis, a capacidade de carga e o alcance — especialmente quando um manipulador é combinado com um rotador de soldagem instalado abaixo dele — também aumentam os requisitos de proteção, espaço restrito e ventilação ao redor da célula robotizada; a regra geral de proteção de máquinas da OSHA (29 CFR 1910.212) aplica-se a qualquer equipamento motorizado de rotação ou deslocamento no chão de fábrica, inclusive ao manipulador, e as maiores taxas de deposição contínua proporcionadas pela automação completa levantam a mesma questão de exaustão localizada de fumos de soldagem que uma fábrica já consideraria para suas áreas de soldagem em geral.
O que está mudando: controle de movimento em malha fechada e ISO 17662:2025
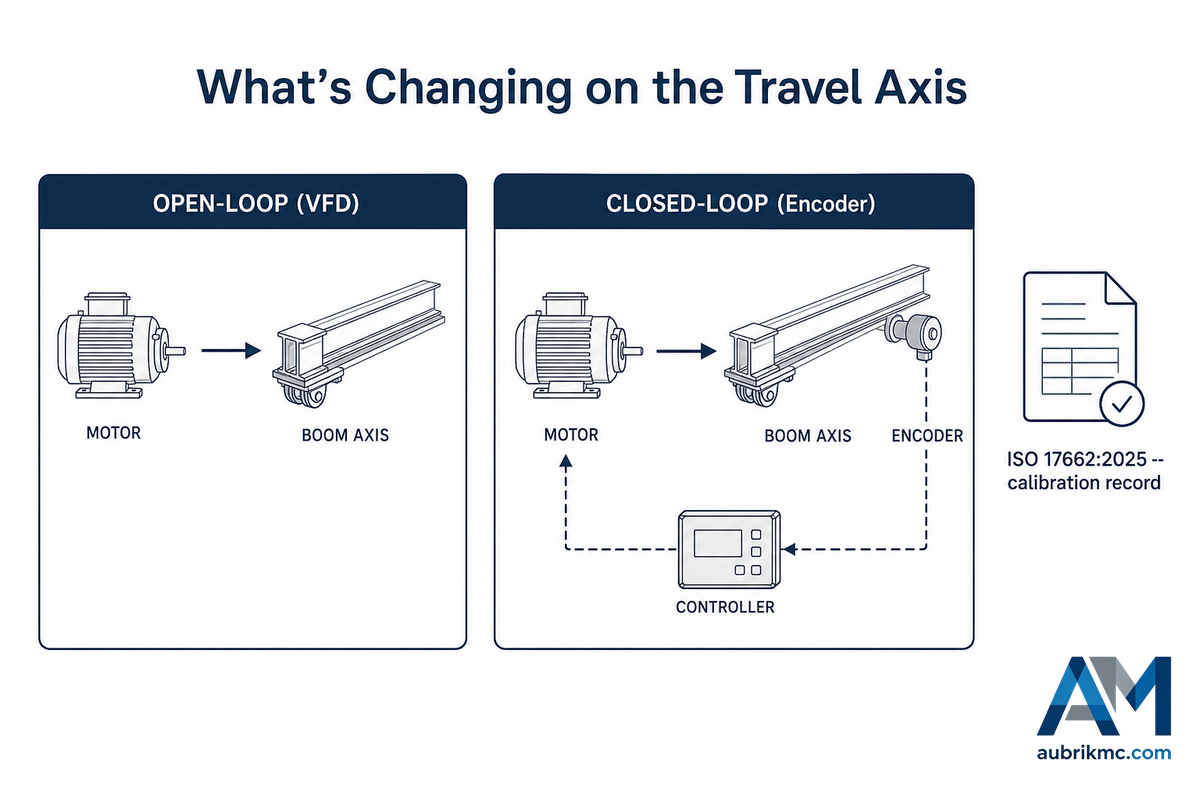
Os requisitos de documentação, e não apenas a velocidade, estão impulsionando a atual transição para o controle de manipuladores em malha fechada. O requisito de calibração/verificação da ISO 17662:2025 para equipamentos de controle de processo oferece às fábricas que utilizam sistemas de qualidade ISO 3834 um motivo concreto para especificar agora o controle da velocidade de curso com realimentação por encoder, em vez de instalá-lo posteriormente.
A AMET vende essa modernização diretamente — um retrofit com servomotor e encoder que converte qualquer eixo manual ou em malha aberta da lança em uma unidade com “controle programável preciso”, classificado pela empresa como uma atualização de desempenho da lança, e não como a substituição completa da máquina, destinada a minimizar o tempo ocioso da lança entre passes durante a soldagem de grandes vasos de pressão e seções de tubos. Outro pedido de patente concedido no mesmo intervalo, EP4347177B1, no mesmo período, sugere que os fabricantes também estão reprojetando ativamente o próprio sistema de posicionamento da lança, e não apenas seus controles.
Para um comprador que avalia uma aquisição em 2026, a medida pragmática é esta: se houver mesmo a mais remota possibilidade de uma auditoria ISO 3834 em algum momento da vida útil da máquina, especifique agora a realimentação por encoder no eixo de curso, mesmo que o trabalho atual não a exija tecnicamente; o retrofit posterior sempre será mais caro, e as evidências de calibração exigidas pela ISO 17662:2025 sempre serão obtidas com mais facilidade em um eixo de malha fechada do que em um eixo de malha aberta. Estimativas amplas sobre o tamanho do mercado de automação de soldagem estão prontamente disponíveis em muitos relatórios do setor, mas serão usadas aqui apenas como referência, e não como principal fundamento desta orientação, pois os relatórios variam significativamente conforme a fonte.
Quando não comprar um manipulador de coluna e lança
Se a junta de soldagem for curta demais, se a geometria da peça variar muito de um trabalho para outro ou se o volume for insuficiente para amortizar até mesmo alguns minutos de configuração, considere como fatores competitivos o custo de programação por peça de um robô de 6 eixos (ou os custos da soldagem manual); no custo total, essas alternativas serão mais econômicas do que comprar um manipulador de lança para essas tarefas.
Essa lógica também se aplica no sentido inverso: a máquina não é a escolha adequada quando o gargalo está na rotação, e não no curso. Um fabricante cuja dificuldade esteja na soldagem de juntas circunferenciais de peças redondas será mais bem atendido se primeiro adquirir um posicionador ou rotador de soldagem com dimensionamento adequado, no qual poderá instalar posteriormente um manipulador de lança. Como discutido em “Dimensionamento”, raramente é sensato comprar a maior estrutura de manipulador disponível “por precaução”; a capacidade acima das necessidades reais aumenta os custos devido ao maior tempo ocioso sem oferecer utilidade adicional.
Principal conclusão
Dimensione o manipulador de soldagem com lança para a carga total transportada pelo conjunto da lança e da pistola de soldagem quando estiverem em sua extensão total de trabalho, e não pela carga máxima de tocha informada (que muitas vezes aparece em uma classificação de destaque que pressupõe uma condição extrema, porém menos comum). Confirme se a AWS D1.1 para aço estrutural se aplica ao seu trabalho, pois ela não é uma autoridade que abrange todos os casos. Novamente, se houver uma probabilidade razoável de auditoria ISO 3834 durante a vida útil da máquina, especifique agora a realimentação por encoder.
Revisado pela equipe técnica da Wuxi ABK Machinery (Aubrik)
Desde 1999, a Aubrik fornece uma ampla variedade de soluções de automação para soldagem e corte, incluindo manipuladores de soldagem com lança, posicionadores e viradores de roletes. As diretrizes sobre dimensionamento e escopo de trabalho dos manipuladores aqui apresentadas derivam da metodologia empregada por nossa equipe de engenharia ao especificar e configurar células com manipuladores para clientes em transição da soldagem manual para a automatizada. Complementamos essas informações com referências a artigos independentes da imprensa especializada, normas pertinentes e pedidos de patente, pois não nos baseamos em uma única fonte.
Perguntas frequentes
P: O que é um manipulador de soldagem de coluna e lança e como ele funciona?
Um manipulador de soldagem de coluna e lança é uma máquina com uma coluna vertical e uma lança horizontal que sustenta a tocha de soldagem e a desloca ao longo de uma junta com velocidade de curso definida, em vez de o operador segurar e conduzir a tocha.
A coluna determina a altura de trabalho, a lança determina o alcance horizontal e um carro motorizado pode deslocar todo o conjunto ao longo de um trilho para posicioná-lo em juntas repetitivas. Abaixo dele, a própria peça de trabalho normalmente permanece parada ou gira sobre um posicionador ou rotador de soldagem combinado. Quatro subsistemas realizam o trabalho de fato: coluna, lança, um carro opcional para o posicionamento entre juntas e um sistema de controle que define e mantém a velocidade de curso — qualquer erro em um desses quatro componentes se manifesta como desvio da tocha ou cordão irregular, e não como um item na ficha técnica que os compradores geralmente comparam primeiro.
P: Qual é a diferença entre um manipulador de soldagem e um posicionador de soldagem?
Um manipulador de soldagem movimenta a tocha; um posicionador de soldagem movimenta a peça de trabalho, prendendo-a a uma mesa giratória inclinável ou rotativa sob uma tocha que permanece no mesmo lugar.
A maioria das fábricas de fabricação metalmecânica pesada acaba utilizando ambos: o manipulador sustenta e desloca o cabeçote ao longo de juntas extensas, enquanto o posicionador gira ou inclina a peça para colocar a junta na posição plana. Nenhuma das máquinas substitui a outra — um manipulador não consegue girar o costado de um tanque cilíndrico, e um posicionador não consegue percorrer o comprimento de um carretel de tubo longo ou de uma seção de torre eólica, motivo pelo qual os dois equipamentos são frequentemente especificados como um conjunto compatível, e não como alternativas excludentes.
P: De que tamanho de manipulador preciso para minha peça de trabalho?
Comece pela junta mais longa ou pelo maior raio que precisa alcançar e, depois, dimensione a carga na extremidade da lança considerando todo o conjunto instalado — tocha, alimentador de arame de soldagem, unidade de recuperação de fluxo, câmera e carro transversal — e não apenas a tocha.
Um conjunto para arco submerso pode pesar quase o dobro de uma tocha MIG sem acessórios. Comprar um tamanho acima do necessário segundo esse valor real apenas aumenta o tempo de curso ocioso e o custo, não a capacidade utilizável — antes de fazer o pedido, confirme com o fornecedor o ponto ao qual se aplica a capacidade de carga (extremidade de trabalho ou extremidade oposta). As fichas técnicas dos fabricantes publicadas para este guia agrupam a carga na extremidade da lança em aproximadamente quatro classes de regime de trabalho, desde cerca de 7 kg nas menores estruturas portáteis até mais de 600 kg nos modelos para serviço pesado; portanto, adequar o conjunto real à classe correta é mais importante do que buscar o maior número da página.
P: Quais processos de soldagem um manipulador de coluna e lança pode executar?
A maioria das estruturas executa soldagem a arco submerso (SAW), MIG/MAG, TIG e soldagem com arame tubular (FCAW) na mesma lança, com arame único ou tandem, e os cabeçotes de processo duplo são uma opção real disponível comercialmente, não apenas uma alegação de marketing.
O SAW é adequado para estruturas espessas e vasos de pressão nos quais a taxa de deposição e o tempo de arco aberto são prioritários; o MIG atende com mais rapidez a trabalhos em chapas de espessura média sem exigir o manuseio de fluxo; o TIG e o revestimento metálico por soldagem atendem a passes de raiz e revestimentos por soldagem resistentes à corrosão nos quais a qualidade do cordão é crítica.
P: Como um manipulador de coluna e lança difere de um robô de 6 eixos?
Um braço robótico de 6 eixos é programado ponto a ponto para seguir um trajeto 3D complexo, sendo adequado para peças pequenas com muitas juntas curtas e irregulares; um manipulador de coluna e lança é desenvolvido especificamente para juntas longas, repetitivas e predominantemente retas ou circulares, cujo trajeto de curso praticamente não muda de uma peça para outra.
Para essa aplicação mais específica, um manipulador normalmente proporciona maior taxa de deposição por unidade de capital investido do que um robô cobrindo o mesmo volume de trabalho, pois exige muito menos programação e nenhuma programação por peça — o custo de programação de um robô só é amortizado quando o volume de peças é suficientemente alto, exatamente o oposto da forma como um manipulador gera retorno: ele justifica o investimento em uma única junta longa, com baixo volume, já na primeira execução.
P: O que é a capacidade de carga na extremidade da lança e por que ela é importante?
A capacidade de carga na extremidade da lança indica quanto peso ela pode sustentar em sua extensão total sem perder a precisão de posicionamento da tocha, e é importante porque subdimensioná-la é o erro de dimensionamento mais comum entre os compradores.
Ela precisa abranger todo o conjunto instalado, e não apenas a tocha, caso contrário a lança sofre deflexão e as soldas se desviam da junta — além disso, a capacidade publicada por alguns fabricantes aplica-se somente a um ponto de montagem específico, e não uniformemente ao longo da lança.
Referências e fontes
- ISO 17662:2025, Soldagem, calibração, verificação e validação de equipamentos — International Organization for Standardization
- ISO 14732:2025, Ensaio de qualificação de operadores de soldagem e reguladores de soldagem — International Organization for Standardization
- Código AWS D1.1 de soldagem estrutural, aço — American Welding Society
- Comitê AWS D16 de soldagem robotizada e automática (D16.1 / D16.2) — American Welding Society
- 29 CFR 1910.212, Requisitos gerais para todas as máquinas — Occupational Safety and Health Administration
- Maximização do tempo de arco aberto — The Fabricator / The Welder
- Melhoria das taxas de deposição com soldagem a arco submerso — The Fabricator / The Welder
- O que é o tempo de arco aberto na soldagem e você o está superestimando? — Miller Electric
- EP4347177B1, Lança de soldagem — European Patent Office / Google Patents
Artigos relacionados
- Rotadores de soldagem e viradores de roletes, guia de engenharia de 2026 — a parte giratória da maioria das combinações de células com manipuladores
- Guia de seleção de posicionadores de soldagem e mesas giratórias — como escolher o equipamento do lado da peça que será combinado com o manipulador
- Como usar um posicionador de soldagem — operação diária do equipamento combinado
- Manipuladores de soldagem de coluna e lança Aubrik — linha de modelos, ferramentas de dimensionamento e solicitação de orçamento
- Manipulador para soldagem de tubos (série FWM) — manipuladores de processo duplo SAW/GMAW para tubos de 50–3,000mm







